
Un eje de varilla impulsado por servo debe seleccionarse como un sistema de movimiento completo, no a partir de un número destacado de fuerza o velocidad. La secuencia práctica es definir el requisito de la máquina, calcular la fuerza axial en el peor de los casos, construir el perfil completo de movimiento y de trabajo, establecer el recorrido y la geometría instalada, elegir el tornillo y el paso, verificar la mecánica de recorrido largo, dimensionar el paquete de motor/accionamiento/reentrada y luego validar el ciclo real en la máquina.
La regla clave es: la configuración final debe satisfacer todos los límites relevantes en el mismo punto de operación. Un valor máximo de empuje, velocidad de desplazamiento máxima, recorrido máximo y capacidad de trabajo máxima nunca deben asumirse disponibles simultáneamente a menos que los datos de nivel de configuración lo indiquen.
Lo que necesitas antes de dimensionar
Un ejercicio de dimensionamiento útil comienza con la aplicación en lugar del catálogo. Registra los valores operativos en el peor de los casos, incluidos el evento del proceso que crea la mayor fuerza y la parte del ciclo que genera la mayor demanda térmica.
| Entrada | Qué definir | Por qué es importante |
|---|---|---|
| Carga útil y masa en movimiento | Pieza de trabajo, herramienta, fijaciones, componentes de máquina en movimiento | Afecta la fuerza de gravedad y de aceleración |
| Fuerza del proceso | Presión, sujeción, conformado, empuje, tensión u otra fuerza externa | A menudo domina la demanda axial máxima |
| Orientación | Horizontal, vertical o inclinado | Cambia el componente de gravedad y la estrategia de sujeción |
| Desplazamiento utilizable | Desplazamiento real punto a punto más los espacios requeridos | Establece el recorrido y la geometría instalada |
| Velocidad | Velocidad lineal máxima y típica | Impulsa la rpm del tornillo y la velocidad del motor |
| Aceleración/desaceleración | Tiempo de rampa, tiempo de movimiento y objetivo de asentamiento | Aumenta la fuerza inercial y el par máximo |
| Ciclo | Extender, esperar, retraer, esperar, ciclos por hora | Determina la demanda continua y térmica |
| Montaje y guía | Brida, horquilla, trunnion, montaje rígido/pivote, guía externa | Afecta la alineación, el pandeo y el manejo de cargas laterales |
| Requisito de control | Posición, velocidad, fuerza/corriente, movimiento sincronizado | Determina las necesidades de motor, accionamiento y retroalimentación |
| Entorno | Temperatura, polvo, humedad, químicos, limpieza | Se pueden cambiar los componentes permitidos y la desclasificación |
| Objetivo de vida útil | Viaje requerido, ciclos e intervalo de mantenimiento | Influye en la tecnología de tornillos y el plan de lubricación |
Si esta información es incompleta, utilice el recurso de dimensionamiento para organizar el requerimiento antes de comparar hardware.
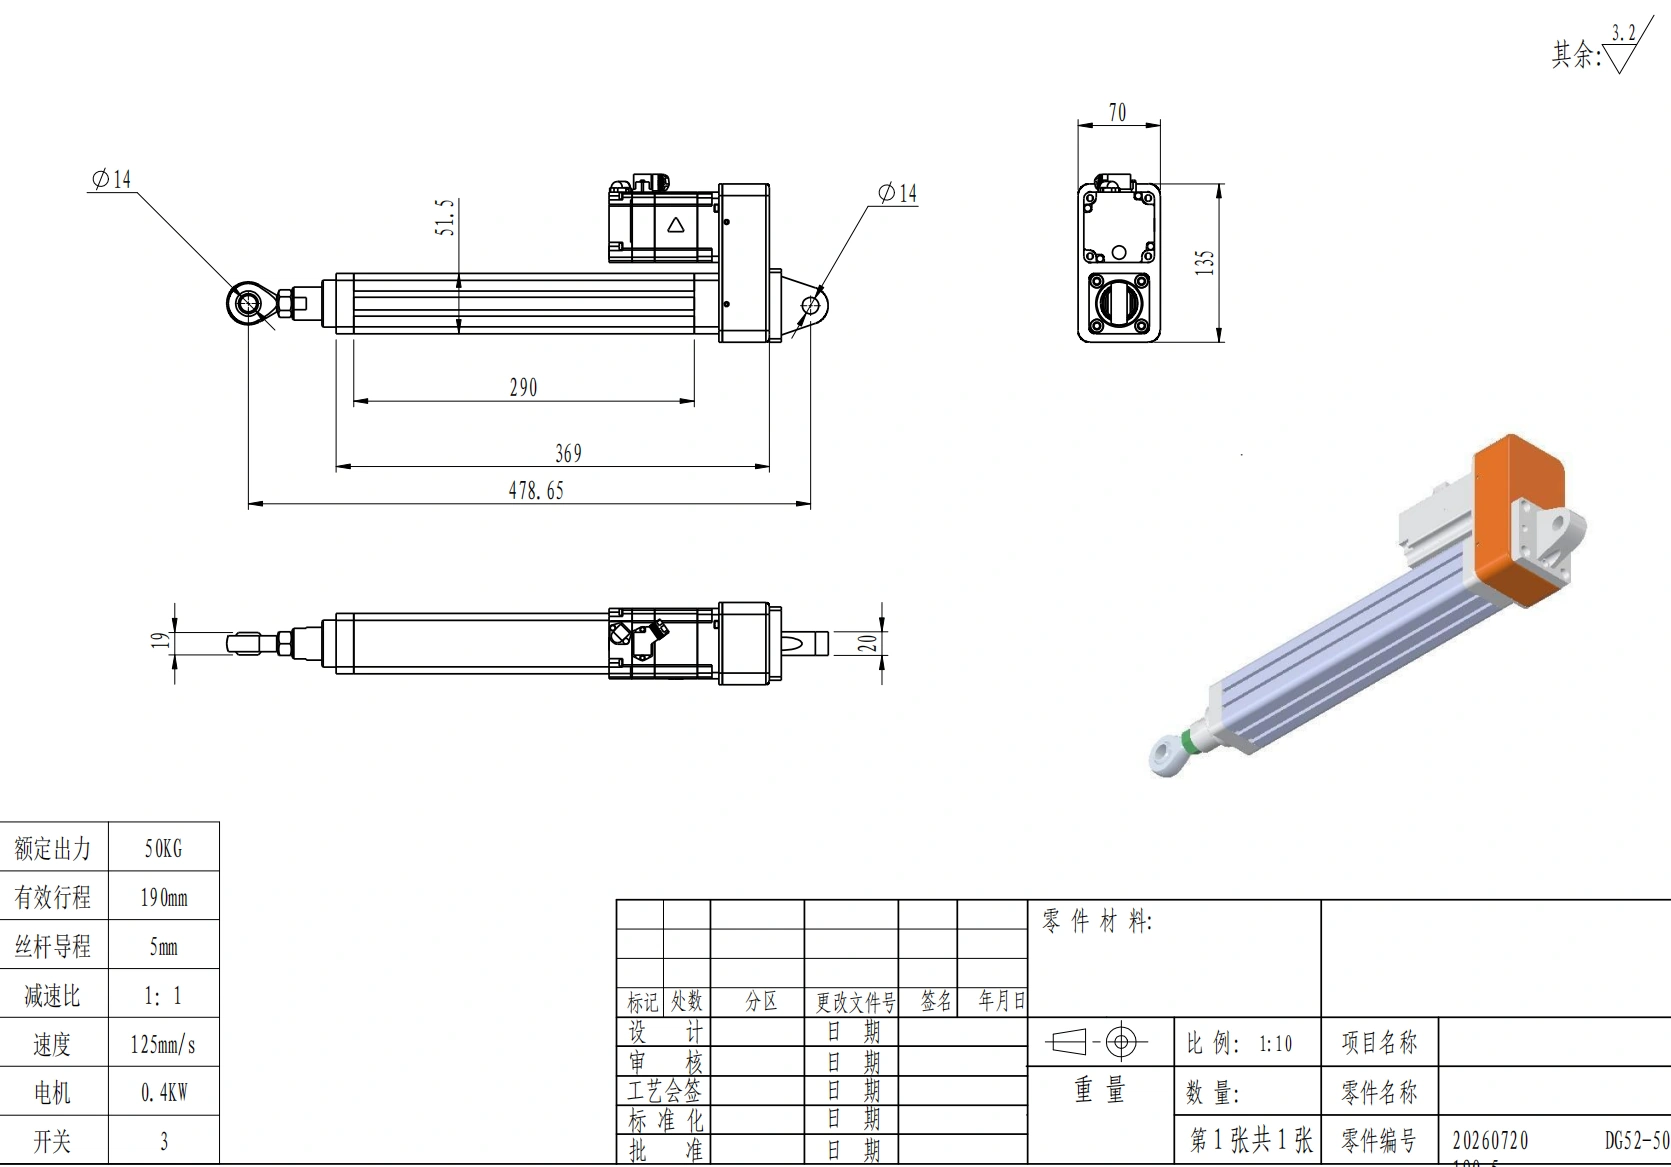
Inicie la selección a partir del requisito de la máquina, luego verifique el paquete físico contra el sobre de instalación disponible.
Paso 1: Calcule la fuerza axial en el peor de los casos
Para un eje de translación sencillo, la fuerza axial requerida se puede organizar como:
F_eje = F_proceso + F_fricción + F_gravedad + F_aceleración + F_otro
Para una masa en movimiento (m):
F_aceleración = m × a
Para un eje inclinado por un ángulo θ sobre la horizontal:
F_gravedad = m × g × sin(θ)
Un eje de elevación vertical, por lo tanto, incluye el término gravitacional completo (mg). Un eje guiado horizontal puede tener poca fuerza gravitacional en la dirección del movimiento, pero aún puede experimentar fricción de guía, fuerza del proceso y demanda de aceleración.
Esta ecuación es un modelo inicial, no un sustituto para entender el mecanismo. Los eslabones, levas, pivotes y brazos de palanca cambiantes pueden crear una fuerza en el peor de los casos en un punto de la carrera. Si la máquina ya existe, los datos de fuerza o presión medidos pueden ser más útiles que una estimación aproximada de la placa de identificación.
Separe la demanda de sostén, pico y continua
No reduzca el requisito a un solo número de fuerza.
Demanda de sostén o estática describe la fuerza necesaria mientras el eje no está acelerando. Demanda pico puede ocurrir durante la aceleración o un evento de proceso corto. Demanda continua está gobernada por el ciclo completo de movimiento y los límites térmicos.
Para el dimensionamiento de servos, un breve evento de alta fuerza puede ser aceptable mientras que el ciclo promedio permanece mucho más bajo. Lo contrario también puede ocurrir: una carga moderada repetida casi continuamente puede convertirse en un problema térmico incluso cuando la capacidad máxima parece generosa.
Por eso la fuerza debe evaluarse junto con el tiempo.
Paso 2: Construir el perfil completo de movimiento y carga
Escribir el ciclo como segmentos reales:
moverse hacia afuera → descansar → procesar evento → regresar → descansar
Para cada segmento, definir fuerza, velocidad, aceleración y duración. Luego identificar:
- la fuerza axial instantánea más alta;
- la velocidad lineal más alta;
- la aceleración y desaceleración necesarias para cumplir con el tiempo del ciclo;
- la demanda promedio o equivalente durante el ciclo completo;
- cuánto tiempo permanece el eje en alta fuerza;
- cuánto tiempo de descanso está disponible para el enfriamiento.
Un movimiento corto puede ser triangular, lo que significa que el eje comienza a desacelerar antes de alcanzar una sección de velocidad constante. Los movimientos más largos pueden utilizar un perfil trapezoidal o en S. La trayectoria exacta es importante porque la aceleración contribuye a la fuerza y porque el motor y el controlador deben producir el par/corriente requeridos durante cada segmento.
Un error común de dimensionamiento es usar la distancia de desplazamiento dividida por el tiempo total del ciclo como velocidad de diseño. Eso puede subestimar sustancialmente la velocidad máxima requerida cuando el ciclo contiene aceleración, desaceleración y descanso.
La capacidad máxima no es capacidad continua.
Los motores servo, controladores y mecanismos de tornillo comúnmente tienen regiones de operación separadas de corta duración y continua. Por lo tanto, el ciclo completo debe pasar por dos preguntas:
- ¿Puede el sistema entregar la fuerza y velocidad pico cortas?
- ¿Puede repetir el ciclo sin exceder los límites de corriente continua, par, tornillo, rodamiento o térmicos?
Ninguna verificación reemplaza a la otra.
Paso 3: Establecer carrera, longitud instalada y montaje
El desplazamiento requerido no es lo mismo que el espacio de instalación requerido.
Comience con el desplazamiento útil de la máquina, luego considere los espacios de final, el comportamiento de homing, la holgura de herramientas y cualquier posición de servicio. A continuación, verifique el paquete físico completo:
- longitud del cuerpo retraído;
- carrera requerida;
- hardware de extremo de varilla;
- flange frontal, clevis, montura de pie o de trunnion;
- motor y freno;
- reductora o transmisión paralela si se usa;
- espacio para conectores y cables;
- se necesita acceso para el ensamblaje y el mantenimiento.
Un arreglo de motor paralelo puede acortar el paquete axial, pero introduce un diseño mecánico diferente. Un arreglo de motor directo puede ser más simple pero más largo. La revisión de CAD debe realizarse antes de que se congele el marco de la máquina circundante.
Para los dibujos disponibles, utiliza el biblioteca de CAD y hojas de datos en lugar de estimar la longitud del paquete a partir de una fotografía del producto.
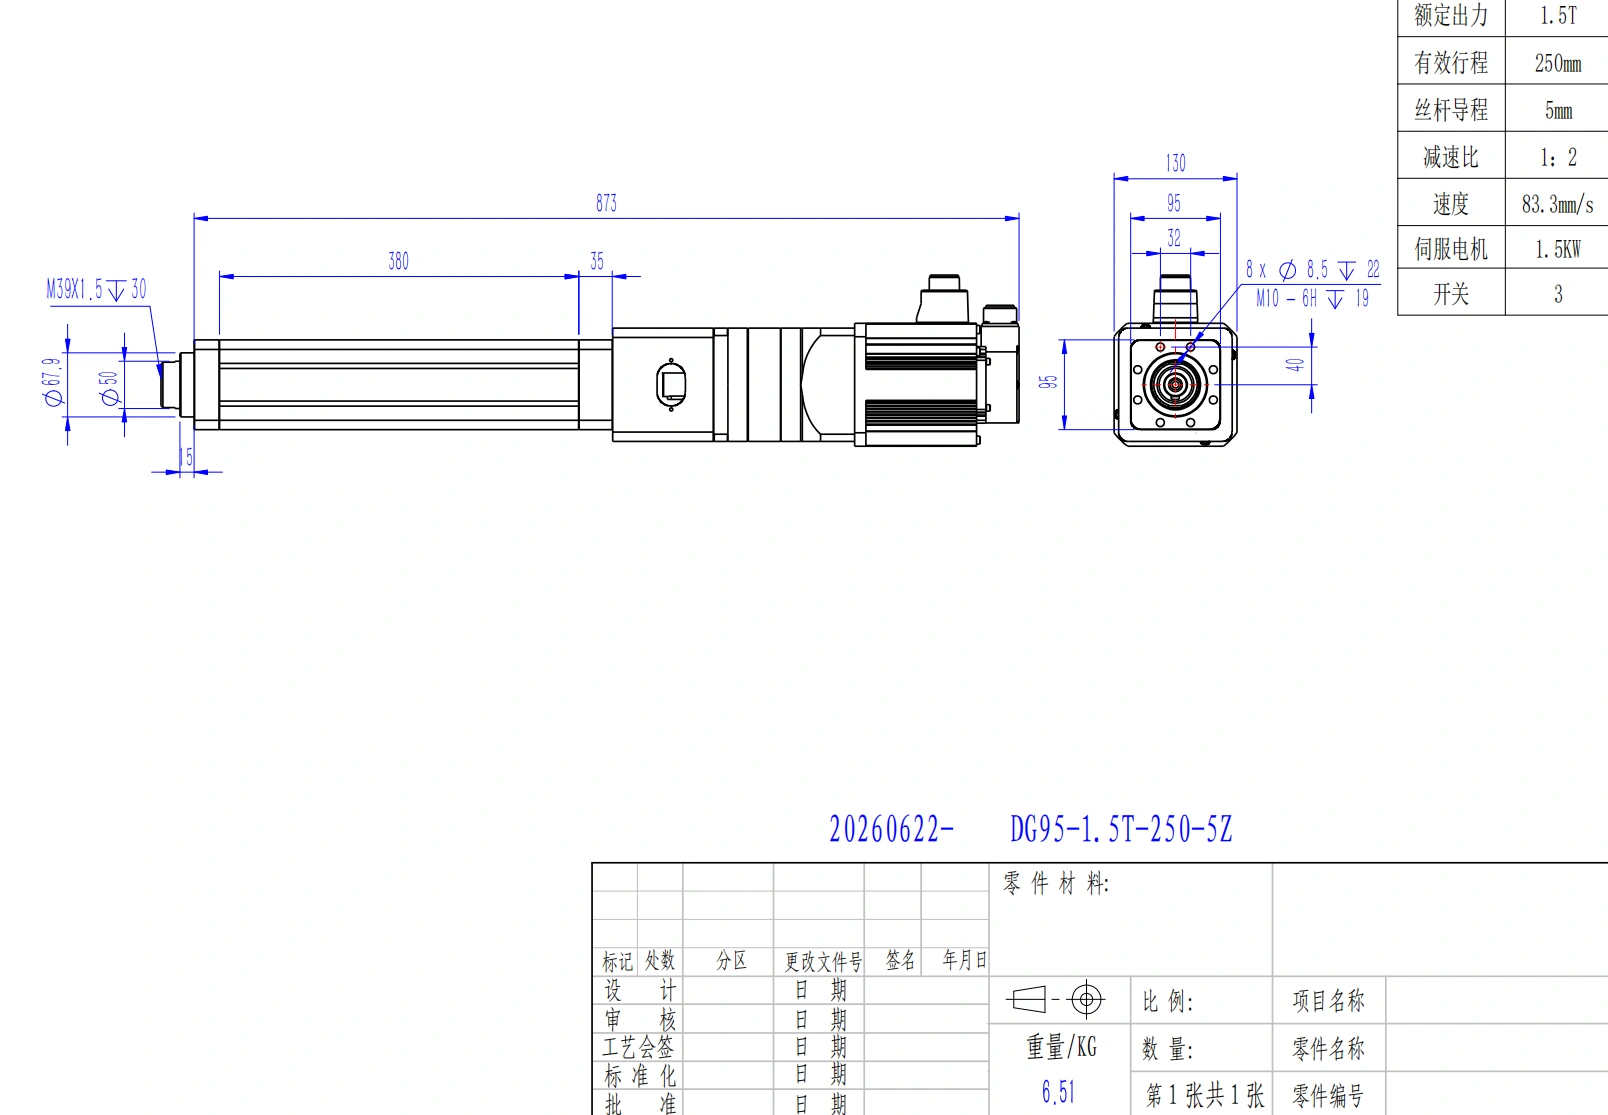
El recorrido requerido es solo una parte de la verificación de geometría; la longitud del cuerpo, el hardware de montaje, el paquete del motor y la clearance de servicio también son importantes.
El montaje afecta a la mecánica, no solo al embalaje.
Los recorridos más largos y las cargas de compresión aumentan la sensibilidad a las condiciones de soporte. Los montajes pivotantes y rígidos crean diferentes condiciones finales efectivas, por lo que el método de montaje debe incluirse en el proceso de dimensionamiento mecánico.
La alineación también es importante. Un eje de movimiento estilo varilla está fundamentalmente destinado a transmitir fuerza axial. Si la herramienta genera carga radial, carga excéntrica o un momento de vuelco, proporciona una guía externa adecuada o utiliza una arquitectura guiada diseñada para soportar esas cargas.
No utilices el extremo de la varilla para compensar una estructura de máquina desalineada.
Paso 4: Elegir tecnología de tornillo y paso.
La selección del tornillo es un compromiso del sistema entre fuerza, velocidad, eficiencia, ciclo de trabajo, vida útil, rigidez, capacidad de retroceso, costo y mantenimiento.
| Tecnología de tornillo. | Razón típica para considerarlo. | Verificaciones principales. |
|---|---|---|
| Tipo de paso/Acme. | Velocidad/carga moderada, sensibilidad al costo, posible resistencia al retroceso. | Eficiencia, calor, desgaste, retroceso, comportamiento de sujeción real. |
| Tornillo de bola | Mayor eficiencia, velocidad, rendimiento de posicionamiento y larga vida útil del recorrido. | Retrocedibilidad, lubricación, vida, velocidad crítica. |
| Tornillo de rodillo. | Alto empuje, rigidez o trabajo exigente. | Costo, fricción, lubricación, vida y límites de velocidad específicos de la configuración. |
La elección correcta depende del punto de operación. Una tecnología de tornillo que parece atractiva a baja velocidad puede no ser la mejor opción para un perfil rápido y de alto ciclo.
La rosca del tornillo conecta la velocidad lineal con la velocidad del motor
Para la rosca del tornillo (P) y la velocidad lineal (v), la velocidad de rotación del tornillo se puede expresar como:
n_tornillo = 60 × v / P
cuando v y P usan unidades consistentes.
Un paso mayor produce más desplazamiento lineal por revolución, reduciendo las rpm del tornillo para una velocidad lineal dada. También reduce la ventaja mecánica, por lo que el motor puede necesitar más par para la misma fuerza axial. Un paso más pequeño aumenta la ventaja mecánica pero requiere más rpm del tornillo para alcanzar la misma velocidad lineal.
Por lo tanto, el paso final debe satisfacer tanto la requisito de fuerza y el requisito de velocidad con un punto de operación del motor aceptable.
Para un accionamiento directo del tornillo, una relación de par útil de primer orden es:
T_tornillo ≈ F × P / (2π × eficiencia)
donde F es la fuerza axial, P es el paso del tornillo, y eficiencia es la eficiencia mecánica de la transmisión del tornillo. Este es solo el término de par de carga; deben incluirse también el par de aceleración, la inercia rotativa, el engranaje y las pérdidas en el cálculo del servo.
Paso 5: Verificar la mecánica y la guía de recorrido largo
Un motor puede tener suficiente par mientras que la transmisión mecánica ya está fuera de una región de operación segura.
Dos verificaciones se vuelven especialmente importantes a medida que aumentan el recorrido y la longitud no soportada.
Pandeo bajo compresión
Un tornillo largo o un miembro de empuje puede volverse inestable bajo compresión. La capacidad de pandeo depende de la longitud no soportada, el diámetro de raíz, la rigidez y la condición de soporte final. La relación de Euler ideal muestra por qué la compresión permitida disminuye rápidamente a medida que aumenta la longitud no soportada:
F_cr = π² × E × I / (K × L)²
Utiliza esta relación para entender la física, pero utiliza los datos de pandeo aprobados de la configuración seleccionada para el diseño final. Las condiciones de montaje y la geometría de soporte real son importantes.
Velocidad crítica del tornillo
Un tornillo rotativo también tiene un límite de velocidad crítica. El exceso de rpm a una longitud no soportada puede causar cabeceo, vibración, ruido y desgaste acelerado. Un recorrido largo puede volverse, por lo tanto, limitado por la velocidad mecánicamente incluso cuando el par motor es suficiente.
La selección final debe pasar, de forma independiente:
- fuerza axial;
- velocidad del tornillo;
- pandeo;
- vida útil del tornillo/rodamiento;
- límites de carga lateral o de momento;
- restricciones térmicas/dutty.
Un margen de seguridad genérico no puede reemplazar estas comprobaciones de ingeniería separadas.
Paso 6: Dimensionar el motor, el controlador y la retroalimentación como un solo sistema
Una vez que se define el punto de operación mecánico, se puede dimensionar el paquete de servo.
Comprobaciones del motor
El motor debe satisfacer:
- rpm del tornillo requeridas;
- par máximo durante eventos de aceleración y proceso;
- par continuo/RMS durante todo el ciclo;
- carga reflejada e inercia de transmisión;
- requisito de freno donde sea aplicable;
- condiciones ambientales y térmicas.
No elija un motor solo por la potencia nominal. Dos motores con clasificaciones de potencia similares pueden tener curvas de par-velocidad y capacidades máximas muy diferentes.
Comprobaciones del controlador
El controlador debe ser eléctricamente y funcionalmente compatible con el motor y la aplicación. Verifique:
- corriente continua y de pico;
- voltaje de suministro/bus;
- manejo de energía regenerativa;
- protocolo de retroalimentación;
- interfaz de comunicación;
- modos de operación de posición, velocidad y par/corriente;
- funciones de seguridad requeridas;
- control y temporización del freno donde se utilice.
Comprobaciones de retroalimentación
La retroalimentación del motor puede ser suficiente cuando el proceso puede tolerar errores en el tornillo, acoplamiento y estructura. Si la posición final de la pieza de trabajo debe medirse independientemente del motor, considere la retroalimentación del lado de carga, como una escala lineal. Si la fuerza del proceso en sí es crítica, un sensor de fuerza calibrado puede ser más apropiado que estimar la fuerza solo a partir de la corriente del motor.
Para sistemas que necesitan revisión de compatibilidad entre los componentes de movimiento, consulte el selector de productos y documentación técnica.
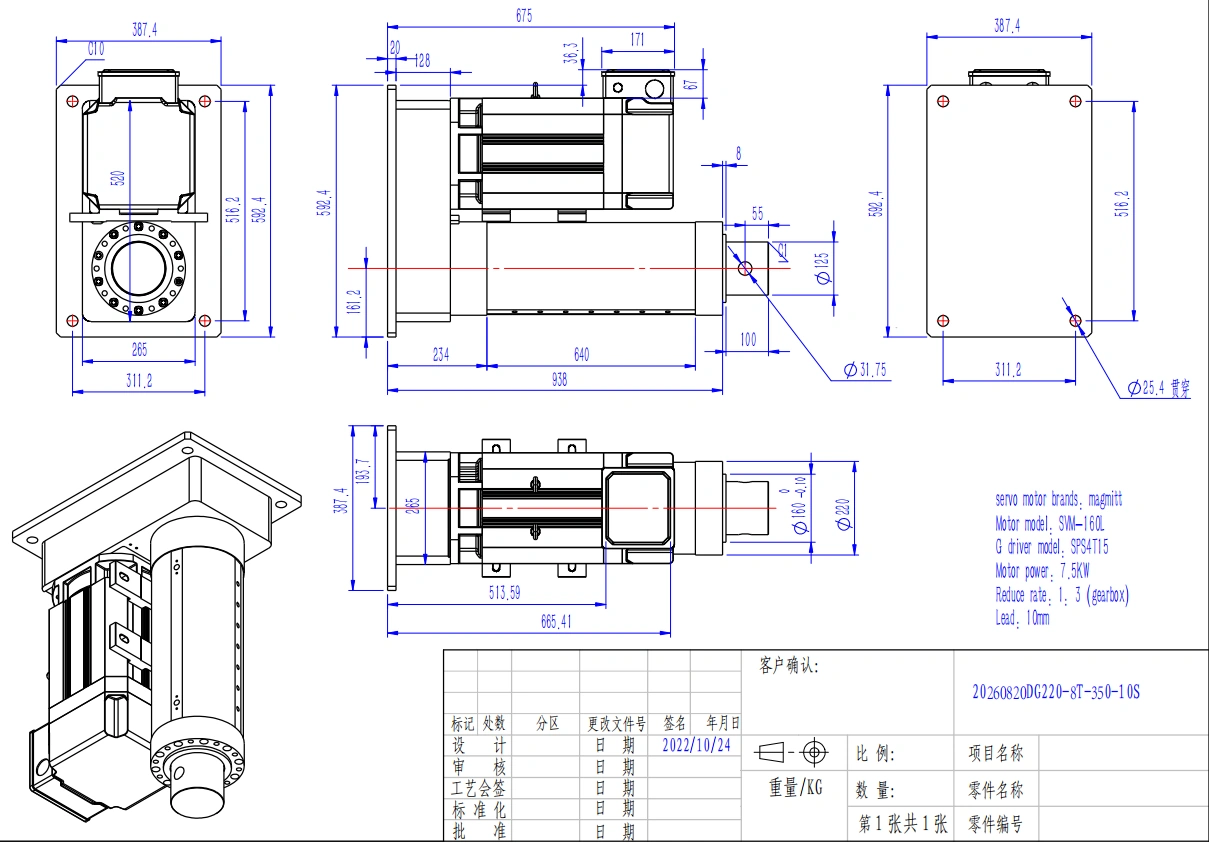
La transmisión mecánica, motor, controlador, retroalimentación y límites de montaje deben verificarse como una sola configuración en lugar de como máximos independientes del catálogo.
Paso 7: Verificar el entorno, la sujeción vertical y la puesta en marcha
El entorno operativo puede convertir una selección técnicamente correcta en una inadecuada. Confirme la temperatura, la contaminación, la humedad, la flexibilidad del cable, la exposición a productos químicos, los requisitos de lubricación y el acceso para mantenimiento de todo el ensamblaje.
Una clasificación de recinto no debe ser tratada como aprobación automática para cada fluido de lavado, químico corrosivo o condición de inmersión. La idoneidad medioambiental es específica para cada configuración.
Los ejes verticales necesitan una estrategia definida para la pérdida de energía
Una transmisión capaz de reversa puede permitir que una carga vertical se mueva cuando el par motor desaparece. El diseño de la máquina, por lo tanto, necesita una estrategia intencional de sujeción y seguridad. Dependiendo de la evaluación de riesgos, esto puede implicar un freno aplicado por resorte, contrapeso, restricción mecánica, funciones de conducción segura u otras medidas.
Un freno de motor no debe ser tratado automáticamente como toda la arquitectura de seguridad del personal. Defina lo que debe hacer la carga durante la pérdida de energía, falla del sistema de conducción, parada de emergencia y mantenimiento.
Ponga en marcha de manera progresiva
No ponga en marcha un nuevo eje por primera vez a toda velocidad y carga. Una secuencia práctica es:
- Inspeccionar montajes, sujetadores, guías, libertad del extremo de la varilla y enrutamiento de cables.
- Moverse a través del recorrido requerido a velocidad y aceleración reducidas.
- Confirmar la dirección de retroalimentación, escalado, inicio y límites.
- Verificar el comportamiento del freno y la seguridad.
- Ajustar con carga baja antes de aumentar la carga real del proceso.
- Ejecutar el perfil de movimiento de producción real.
- Registrar corriente, temperatura, error de seguimiento, tiempo de ciclo y rendimiento del proceso.
- Continuar el tiempo suficiente para evaluar el verdadero deber térmico, no solo unos pocos ciclos exitosos.
Si la corriente medida, la temperatura o el error de seguimiento son mucho más altos de lo previsto, investigue la alineación, la fricción, las suposiciones de carga y el perfil de movimiento antes de simplemente aumentar las ganancias de control.
Una hoja de trabajo de selección práctica
Utilice esta tabla de entrega antes de pedir a un proveedor o ingeniero de aplicación que finalice una configuración.
| Requisito | Valor del proyecto |
|---|---|
| Descripción del proceso | |
| Masa en movimiento | |
| Fuerza de proceso requerida | |
| Orientación | |
| Recorrido útil | |
| Tiempo de movimiento objetivo | |
| Velocidad lineal máxima | |
| Objetivo de aceleración/desaceleración | |
| Ciclo completo incluyendo paradas | |
| Ciclos por hora / horas de operación | |
| Método de montaje | |
| Guía externa | |
| Sobre de instalación disponible | |
| Requisito de posición/repetibilidad | |
| Requisito de control de fuerza | |
| Preferencia de retroalimentación | |
| Requisito de PLC / comunicación | |
| Requisito de retención en caso de pérdida de energía | |
| Condiciones ambientales | |
| Vida útil requerida | |
| Cantidad |
Para aplicaciones industriales estándar, el resumen de la familia de productos puede ser el siguiente paso de comparación. Cuando los requisitos de empuje, carrera, montaje o integración caen fuera de las configuraciones estándar, pase directamente a ingeniería de movimiento personalizado.
Errores comunes de dimensionamiento
Los errores más costosos suelen surgir de omitir una restricción, no de realizar un cálculo difícil. Esté atento a estos patrones:
- seleccionar de peso estático mientras se ignoran la aceleración y la fuerza de proceso;
- usar solo la capacidad máxima e ignorar la demanda térmica continua;
- suponer que el empuje máximo y la velocidad máxima están disponibles simultáneamente;
- elegir la carrera sin verificar la longitud total instalada;
- ignorar la pandeo de largas carreras o la velocidad crítica del tornillo;
- permitir que la carga lateral de la herramienta pase a través de la varilla sin guía;
- elegir el paso del tornillo sin verificar las rpm y el par del motor;
- elegir motor/accionamiento por potencia en lugar de par, corriente y compatibilidad de retroalimentación;
- suponer que una carga vertical está sostenida de forma segura siempre que el servo esté desactivado;
- poner en marcha a plena velocidad antes de verificar la alineación y los límites;
- tratar los factores de seguridad genéricos como un reemplazo de los límites de ingeniería específicos de la configuración.
FAQ
¿Cuál es la información mínima necesaria para un primer paso de dimensionamiento?
Como mínimo, proporcione la masa en movimiento o la fuerza del proceso, el desplazamiento utilizable, la velocidad objetivo o el tiempo de movimiento, la orientación, el tiempo completo del ciclo, el método de montaje y los requisitos básicos de control. El entorno y el objetivo de vida deben añadirse antes de la liberación final.
¿Cuál es la diferencia entre la fuerza de retención estática y la fuerza en movimiento?
La fuerza de retención estática describe una condición sin aceleración. La fuerza en movimiento puede incluir carga de proceso, fricción, gravedad y m × a fuerza de aceleración. Un sistema que sostiene una carga de manera segura puede seguir siendo subdimensionado para la aceleración o tasa de ciclo requerida.
¿Por qué el empuje máximo no es suficiente?
La capacidad máxima responde a una pregunta de corta duración. El movimiento repetitivo también tiene límites continuos de motor, accionamiento, tornillo, cojinete y térmicos. Tanto el evento máximo como todo el ciclo de trabajo deben ser superados.
¿Cómo afecta el paso del tornillo a la selección?
El paso determina el desplazamiento lineal por revolución del tornillo. Un paso mayor generalmente reduce las rpm del tornillo requeridas para una velocidad lineal objetivo, pero reduce la ventaja mecánica. Un paso menor aumenta la ventaja mecánica, pero requiere más rpm para la misma velocidad lineal.
¿Por qué un recorrido largo requiere comprobaciones adicionales?
Longitudes no soportadas más largas pueden reducir la capacidad de pandeo bajo compresión y disminuir las rpm del tornillo permitidas antes de que ocurran problemas de velocidad crítica. El envoltorio instalado y la alineación también se vuelven más exigentes.
¿Puede un eje de tipo varilla soportar cargas laterales?
Trate la carga axial como la condición de diseño predeterminada. Use guía externa o una arquitectura guiada para cargas radiales significativas, cargas excéntricas o momentos, y verifique los límites permisibles exactos para la configuración elegida.
¿Cómo debe mantenerse un eje vertical después de una pérdida de energía?
Defina el comportamiento seguro requerido mediante una evaluación de riesgos de la máquina. Dependiendo de la aplicación, el diseño puede necesitar un freno, contrapeso, restricción mecánica, funciones de conducción seguras o una combinación. No asuma que el par servo activo permanecerá disponible después de una falla o pérdida de energía.
¿Qué se debe medir durante la validación final?
Mida o registre las variables que demuestran las suposiciones de tamaño originales: tiempo de ciclo real, demanda de corriente/torque, temperatura, error de seguimiento, repetibilidad de posición, fuerza del proceso donde sea relevante y comportamiento durante paradas o fallas.
De la hoja de cálculo de dimensionamiento a la revisión de ingeniería
Una buena solicitud de cotización no comienza con un número de pieza. Comienza con el requerimiento de movimiento. Envíe la hoja de trabajo completada junto con los dibujos de la trayectoria de carga, geometría de montaje y sobre disponible. ServoCylMotion puede entonces revisar si una configuración existente es apropiada o si el requerimiento debe pasar por ingeniería personalizada.
Referencias
- Kollmorgen — guía de selección de ejes electromecánicos
- Tolomatic — conversión y guía de dimensionamiento hidráulico a electromecánico
- SKF — catálogo de ingeniería de actuadores de alto rendimiento
- Rockwell Automation — guía de instalación y puesta en marcha
- Machine Design — resumen de dimensionamiento de ejes servo
Guías de ingeniería relacionadas: cilindro eléctrico vs. actuador lineal; tuerca de bola vs. Acme vs. tornillo de rodillos; selección de accionamiento servo vs. paso a paso; actuadores eléctricos vs. neumáticos vs. hidráulicos.











