
Eine servo-getriebene Stangenachse sollte als komplettes Bewegungssystem ausgewählt werden, nicht nur anhand einer Überschrift mit Kraft- oder Geschwindigkeitswert. Die praktische Reihenfolge ist, die Maschinenanforderung zu definieren, die worst-case axiale Kraft zu berechnen, das vollständige Bewegungs- und Einsatzprofil zu erstellen, Hub und installierte Geometrie festzulegen, die Schraube und den Vorschub auszuwählen, die Langhubmechanik zu überprüfen, das Motor-/Antrieb-/Rückmeldesystem zu dimensionieren und dann den realen Zyklus an der Maschine zu validieren.
Die wichtigste Regel lautet: Die endgültige Konfiguration muss alle relevanten Grenzen am gleichen Betriebspunkt erfüllen. Ein maximaler Schubwert, maximale Reisgeschwindigkeit, maximaler Hub und maximale Einsatzfähigkeit sollten niemals gleichzeitig als verfügbar angenommen werden, es sei denn, die konfigurationsbezogenen Daten besagen dies.
Was Sie vor der Dimensionierung benötigen
Eine nützliche Dimensionierungsübung beginnt mit der Anwendung und nicht mit dem Katalog. Erfassen Sie die worst-case Betriebswerte, einschließlich des Prozessereignisses, das die höchste Kraft erzeugt, und den Teil des Zyklus, der die höchste thermische Nachfrage erzeugt.
| Eingang | Was zu definieren ist | Warum es wichtig ist |
|---|---|---|
| Last und bewegte Masse | Werkstück, Werkzeuge, Vorrichtungen, bewegliche Maschinenkomponenten | Beeinflusst die Schwerkraft und die Beschleunigungskraft |
| Prozesskraft | Pressen, Klemmen, Formen, Drücken, Spannen oder andere äußere Kraft | Dominiert oft die maximale axiale Nachfrage |
| Orientierung | Horizontal, vertikal oder geneigt | Ändert die Schwerkraftkomponente und die Haltestrategie |
| Benutzbarer Hub | Tatsächlicher Punkt-zu-Punkt-Hub plus erforderliche Freiräum | Bestimmt Hub und installierte Geometrie |
| Geschwindigkeit | Maximale und typische lineare Geschwindigkeit | Beeinflusst die Schraubenrpm und die Motor Geschwindigkeit |
| Beschleunigung/Dekeleration | Rampenzeit, Bewegungszeit und Zielsetzung | Fügt Trägheitskraft und Spitzenmoment hinzu |
| Zyklus | Erweitern, verweilen, zurückziehen, verweilen, Zyklen pro Stunde | Bestimmt die kontinuierliche und thermische Nachfrage |
| Montage und Führung | Flansch, Gabel, Trunnion, starre/drehbare Halterung, externe Führung | Beeinflusst die Ausrichtung, das Knickverhalten und die Seitenlastbehandlung |
| Steuerungsanforderung | Position, Geschwindigkeit, Kraft/Strom, synchronisierte Bewegung | Bestimmt Motor-, Antriebs- und Rückmeldungsbedürfnisse |
| Umwelt | Temperatur, Staub, Feuchtigkeit, Chemikalien, Reinigung | Kann zulässige Komponenten und Abzinsung ändern |
| Lebensziel | Benötigte Reise, Zyklen und Wartungsintervall | Beeinflusst Schraubentechnologie und Schmierplan |
Wenn diese Informationen unvollständig sind, verwenden Sie das Sizing-Tool um die Anforderungen zu organisieren, bevor Hardware verglichen wird.
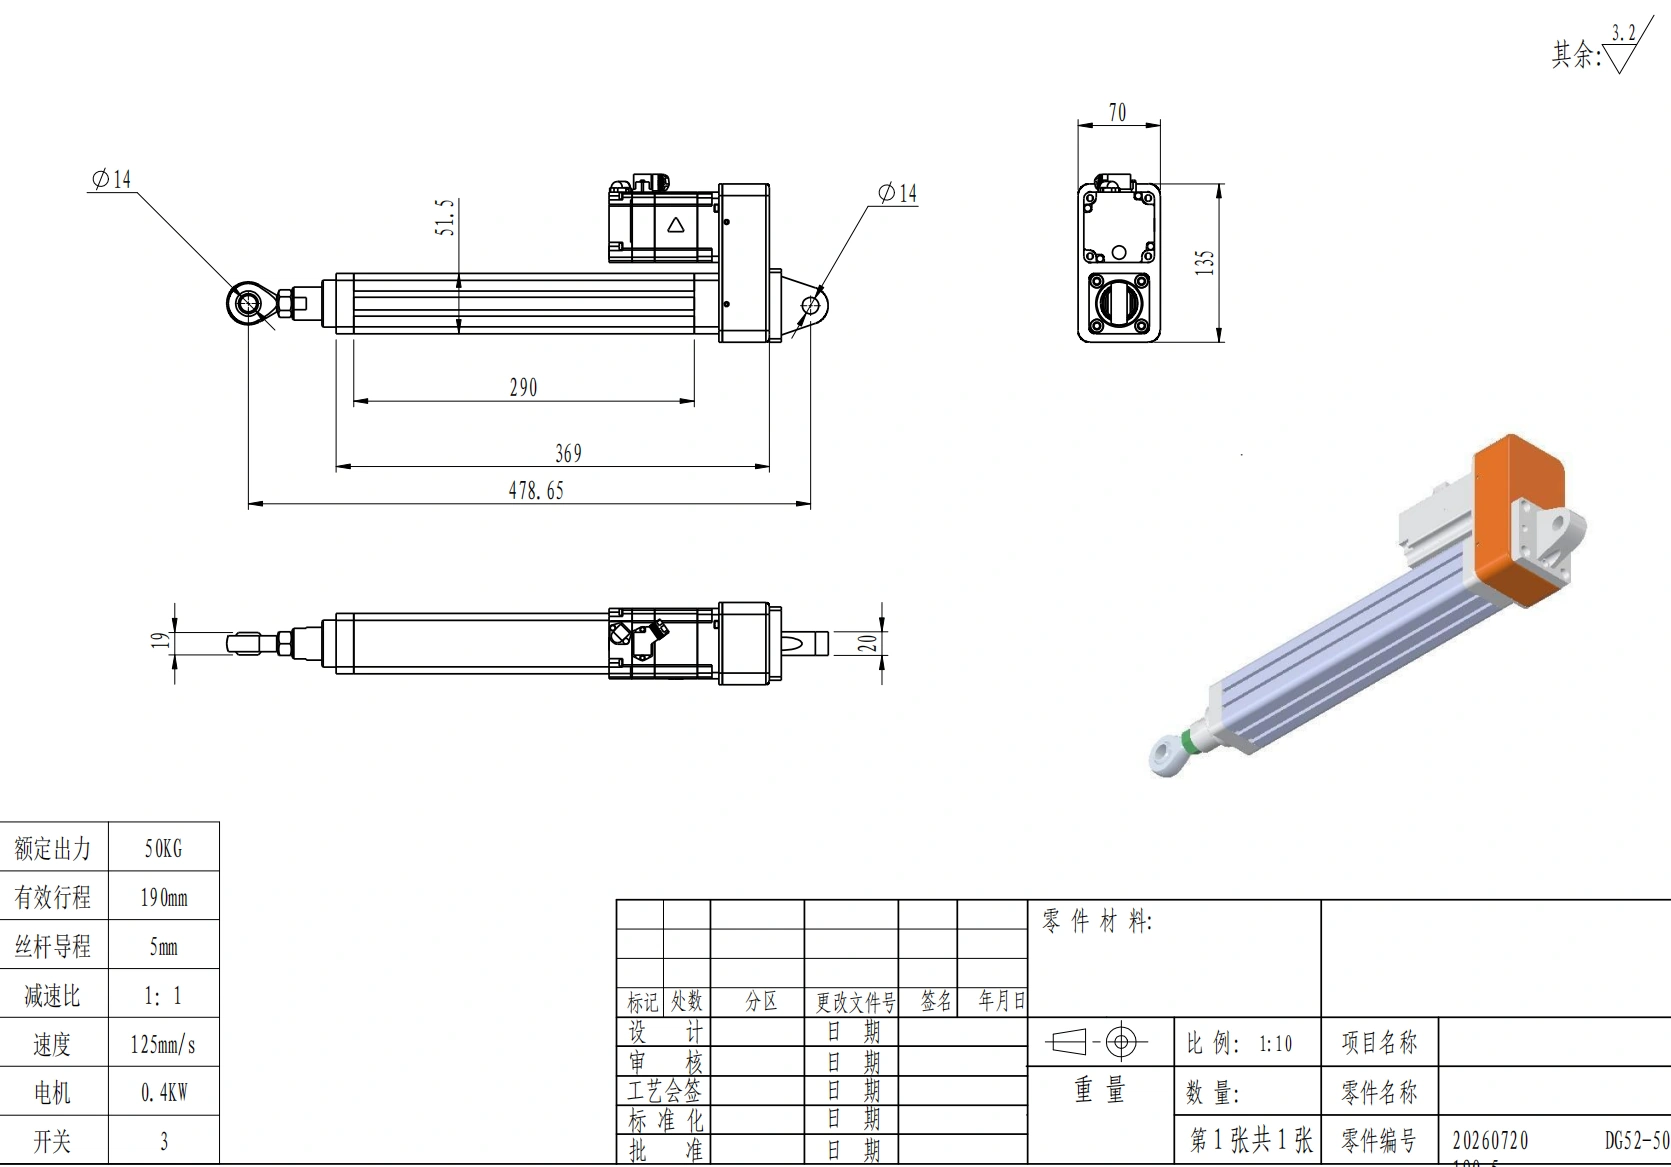
Beginnen Sie die Auswahl anhand der Maschinenanforderung und überprüfen Sie dann das physische Paket gegenüber dem verfügbaren Installationsbereich.
Schritt 1: Berechnen Sie die Worst-Case-Axialkraft
Für eine einfache, translational ausgerichtete Achse kann die erforderliche Axialkraft wie folgt organisiert werden:
F_axis = F_process + F_friction + F_gravity + F_acceleration + F_other
Für eine bewegte Masse (m):
F_acceleration = m × a
Für eine Achse, die um einen Winkel θ über der Horizontalen geneigt ist:
F_gravity = m × g × sin(θ)
Eine vertikale Hebeachse umfasst daher den gesamten gravitationalen Begriff (mg). Eine horizontal geführte Achse kann in der Fahrtrichtung wenig Schwerkraft haben, aber sie kann immer noch Führungsreibung, Prozesskraft und Beschleunigungsanforderung aufweisen.
Diese Gleichung ist ein Ausgangsmodell und kein Ersatz für das Verständnis des Mechanismus. Verbindungselemente, Nocken, Drehpunkte und sich ändernde Hebelarme können in einem Punkt des Hubes eine Worst-Case-Kraft erzeugen. Wenn die Maschine bereits existiert, können gemessene Kraft- oder Druckdaten nützlicher sein als eine grobe Schätzung vom Typenschild.
Getrennte Halte-, Spitzen- und Dauernachfrage
Reduzieren Sie die Anforderung nicht auf eine Kraftzahl.
Haltende oder statische Nachfrage beschreibt die Kraft, die benötigt wird, während die Achse nicht beschleunigt. Spitzenbedarf kann während der Beschleunigung oder eines kurzen Prozessereignisses auftreten. Dauerbedarf wird durch den gesamten Bewegungszyklus und die thermischen Grenzen bestimmt.
Für das Servo-Sizing kann ein kurzes Ereignis mit hoher Kraft akzeptabel sein, während der durchschnittliche Zyklus weit niedriger bleibt. Umgekehrt kann auch ein bescheidener Lastenfall, der fast kontinuierlich wiederholt wird, zu einem Wärmeproblem werden, selbst wenn die Spitzenkapazität großzügig aussieht.
Deshalb muss die Kraft zusammen mit der Zeit bewertet werden.
Schritt 2: Erstellen Sie das vollständige Bewegungs- und Betriebsprofil
Schreiben Sie den Zyklus als tatsächliche Segmente:
ausfahren → verweilen → Ereignis verarbeiten → zurückfahren → verweilen
Definieren Sie für jedes Segment die Kraft, Geschwindigkeit, Beschleunigung und Dauer. Identifizieren Sie dann:
- die höchste瞬时axiale Kraft;
- die höchste lineare Geschwindigkeit;
- die benötigte Beschleunigung und Verzögerung, um die Zykluszeit einzuhalten;
- die durchschnittliche oder äquivalente Nachfrage über den gesamten Zyklus;
- wie lange die Achse bei hoher Kraft bleibt;
- wie viel Verweilzeit für die Kühlung verfügbar ist.
Eine kurze Bewegung kann dreieckig sein, was bedeutet, dass die Achse vor Erreichen eines konstanten Geschwindigkeitsbereichs mit dem Verzögern beginnt. Längere Bewegungen können ein trapezförmiges oder S-Kurvenprofil verwenden. Die genaue Trajektorie ist wichtig, da die Beschleunigung zur Kraft beiträgt und da der Motor und der Antrieb das erforderliche Drehmoment/Strom während jedes Segments erzeugen müssen.
Ein häufiger Dimensionierungsfehler besteht darin, die Reiseentfernung durch die gesamte Zykluszeit zu dividieren und dies als Entwurfsgeschwindigkeit zu verwenden. Das kann die erforderliche Spitzenhöhe erheblich unterschätzen, wenn der Zyklus Beschleunigung, Verzögerung und Verweilen enthält.
Die Spitzenfähigkeit ist nicht die kontinuierliche Fähigkeit
Servomotoren, Antriebe und Schraubenmechanismen haben häufig separate Bereiche für kurze Dauer und kontinuierlichen Betrieb. Der vollständige Zyklus muss daher zwei Fragen bestehen:
- Kann das System die kurzfristige Spitzenkraft und -geschwindigkeit liefern?
- Kann es den Zyklus wiederholen, ohne die kontinuierlichen Strom-, Drehmoment-, Schrauben-, Lager- oder thermischen Grenzen zu überschreiten?
Keine Überprüfung ersetzt die andere.
Schritt 3: Schlag, Installationslänge und Montage festlegen
Der erforderliche Weg ist nicht dasselbe wie der benötigte Installationsraum.
Beginnen Sie mit dem nützlichen Maschinenweg, berücksichtigen Sie dann die Endfreiräume, das Homing-Verhalten, die Werkzeugfreigabe und jede Serviceposition. Überprüfen Sie als nächstes das gesamte physische Paket:
- Länge des zurückgezogenen Körpers;
- benötigte Hub;
- Rod-End-Hardware;
- vordere Flansch-, Gelenk-, Fuß- oder Trunnionmontage;
- Motor und Bremse;
- Getriebe oder paralleler Antrieb, falls verwendet;
- Stecker und Kabelfreigabe;
- Zugriff erforderlich für Montage und Wartung.
Eine parallele Motoranordnung kann das axiale Paket verkürzen, bringt jedoch ein anderes mechanisches Layout mit sich. Eine direkte Motoranordnung kann einfacher, aber länger sein. Eine CAD-Überprüfung sollte erfolgen, bevor der umgebende Maschinenrahmen festgelegt wird.
Für verfügbare Zeichnungen verwenden Sie die CAD- und Datenblätterbibliothek anstatt die Paketlänge aus einem Produktfoto zu schätzen.
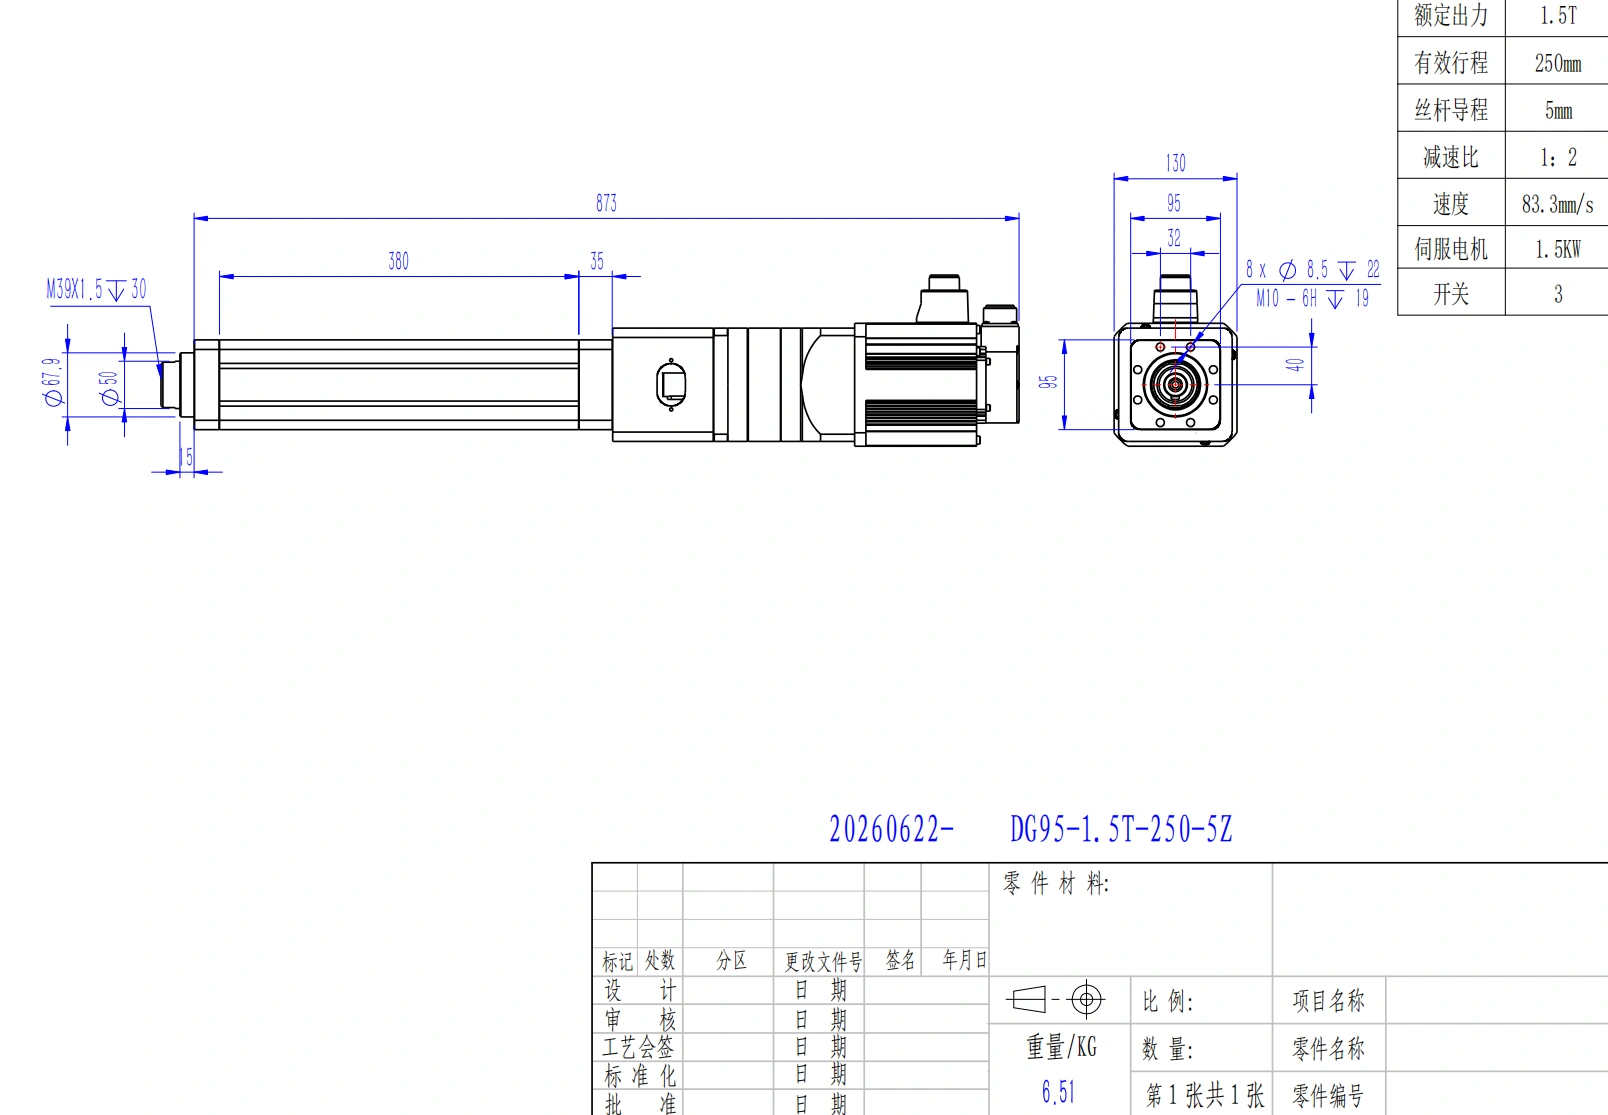
Der erforderliche Hub ist nur ein Teil der geometrischen Überprüfung; auch die Gehäuselänge, die Montagesch hardware, das Motorpaket und der Serviceabstand sind wichtig.
Die Montage beeinflusst die Mechanik, nicht nur die Verpackung.
Längere Hübe und Drucklasten erhöhen die Empfindlichkeit gegenüber den Stützbedingungen. Drehgelenke und starre Halterungen erzeugen verschiedene effektive Endbedingungen, weshalb die Montageart im mechanischen Größenprozess berücksichtigt werden muss.
Die Ausrichtung ist ebenfalls entscheidend. Eine Stangenachse ist grundsätzlich darauf ausgelegt, axiale Kräfte zu übertragen. Wenn das Werkzeug radiale Lasten, exzentrische Lasten oder ein Überdrehmoment erzeugt, müssen entsprechende externe Führungen bereitgestellt oder eine geführte Architektur verwendet werden, die für diese Lasten ausgelegt ist.
Verwenden Sie das Stangenende nicht, um eine fehlalignierte Maschinenstruktur auszugleichen.
Schritt 4: Wählen Sie die Schraubentechnologie und den Vorschub
Die Schraubenauswahl ist ein Systemkompromiss hinsichtlich Kraft, Geschwindigkeit, Effizienz, Betriebszyklus, Lebensdauer, Steifigkeit, Rückschlagfähigkeit, Kosten und Wartung.
| Schraubentechnologie | Typischer Grund, warum man sie in Betracht zieht | Hauptprüfungen |
|---|---|---|
| Vorschub-/Acme-Typ | Moderate Geschwindigkeit/-last, Kostenempfindlichkeit, mögliche Widerstandsfähigkeit gegen Rückdrücken | Effizienz, Wärme, Verschleiß, Spiel, reales Halteverhalten |
| Kugelgewinde | Höhere Effizienz, Geschwindigkeit, Positionierungsleistung und lange Lebensdauer bei Reisen | Rückschlagfähigkeit, Schmierung, Lebensdauer, kritische Geschwindigkeit |
| Rollenschraube | Hoher Schub, Steifigkeit oder anspruchsvolle Betriebsbedingungen | Kosten, Reibung, Schmierung, konfigurationsspezifische Lebensdauer und Geschwindigkeitsgrenzen |
Die richtige Wahl hängt vom Betriebsbereich ab. Eine Schraubentechnologie, die bei niedriger Geschwindigkeit attraktiv aussieht, ist möglicherweise nicht die beste Wahl für ein schnelles, hochzyklisches Profil.
Der Schraubenvorschub verbindet die lineare Geschwindigkeit mit der Motorgeschwindigkeit.
Für den Schraubenvorschub (P) und die lineare Geschwindigkeit (v) kann die Drehzahl der Schraube wie folgt ausgedrückt werden:
n_schraube = 60 × v / P
wenn v und P einheitlich sind.
Ein größerer Vorschub führt zu mehr linearer Bewegung pro Umdrehung, wodurch die Schraubendrehzahl für eine gegebene lineare Geschwindigkeit verringert wird. Er reduziert auch den mechanischen Vorteil, sodass der Motor möglicherweise mehr Drehmoment für die gleiche axiale Kraft benötigt. Ein kleinerer Vorschub erhöht den mechanischen Vorteil, erfordert aber mehr Schraubendrehzahl, um die gleiche lineare Geschwindigkeit zu erreichen.
Der endgültige Vorschub muss daher sowohl die Kraftanforderung und den Geschwindigkeitsanforderung mit einem akzeptablen Betriebsbereich des Motors erfüllen.
Für einen direkten Schraubenantrieb ist eine nützliche Torque-Beziehung erster Ordnung:
T_schraube ≈ F × P / (2π × Effizienz)
wobei F die axiale Kraft, P der Schraubenvorschub und Effizienz die mechanische Effizienz der Schraubenübersetzung ist. Dies ist nur der Lastmoment-Term; Beschleunigungs-Drehmoment, Drehmasse, Verzahnungen und Verluste müssen ebenfalls in die Servo-Berechnung einbezogen werden.
Schritt 5: Überprüfen Sie die Langhubmechanik und -führung
Ein Motor kann genügend Drehmoment haben, während die mechanische Übertragung bereits außerhalb eines sicheren Betriebsbereichs liegt.
Zwei Überprüfungen werden besonders wichtig, wenn der Hub und die ungestützte Länge zunehmen.
Buckling unter Druck
Eine lange Schraube oder Druckstange kann unter Druck instabil werden. Die Buckling-Fähigkeit hängt von der ungestützten Länge, dem Wurzeldurchmesser, der Steifigkeit und den Endstützbedingungen ab. Die ideale Euler-Beziehung zeigt, warum der zulässige Druck schnell abnimmt, wenn die ungestützte Länge zunimmt:
F_cr = π² × E × I / (K × L)²
Verwenden Sie diese Beziehung, um die Physik zu verstehen, aber verwenden Sie die genehmigten Buckling-Daten der ausgewählten Konfiguration für das endgültige Design. Montierungsbedingungen und die tatsächliche Unterstützungsmorphologie sind wichtig.
Kritische Schraubendrehzahl
Eine rotierende Schraube hat auch eine kritische Geschwindigkeitsgrenze. Übermäßige Drehzahl bei einer gegebenen ungestützten Länge kann zu Schnelligkeit, Vibration, Geräuschen und beschleunigtem Verschleiß führen. Ein langer Hub kann daher mechanisch geschwindigkeitsbegrenzt werden, selbst wenn das Motor-Drehmoment ausreichend ist.
Die endgültige Auswahl sollte unabhängig bestehen:
- axiale Kraft;
- Schraubendrehzahl;
- Knicken;
- Lebensdauer der Schraube/Lager;
- Seitenlast- oder Momentgrenzen;
- thermische/Belastungsbeschränkungen.
Eine allgemeine Sicherheitsreserve kann diese separaten Ingenieureinstimmungen nicht ersetzen.
Schritt 6: Motor, Antrieb und Feedback als ein System dimensionieren
Sobald der mechanische Betriebspunkt definiert ist, kann das Servopaket dimensioniert werden.
Motorprüfungen
Der Motor muss erfüllen:
- benötigte Schraubendrehzahl;
- maximales Drehmoment während Beschleunigungen und Prozessereignissen;
- konstantes/RMS-Drehmoment über den gesamten Zyklus;
- reflektierte Belastung und Übertragungsmasse;
- Bremsanforderung, wo anwendbar;
- Umgebungs- und thermische Bedingungen.
Wählen Sie einen Motor nicht nur nach der Nennleistung aus. Zwei Motoren mit ähnlichen Leistungswerten können sehr unterschiedliche Drehmoment-Drehzahl-Kurven und Spitzenfähigkeiten aufweisen.
Antriebsprüfungen
Der Antrieb muss elektrisch und funktionell mit dem Motor und der Anwendung kompatibel sein. Überprüfen Sie:
- konstante und maximale Stromstärke;
- Versorgungs-/Busspannung;
- Umgang mit regenerativer Energie;
- Feedback-Protokoll;
- Kommunikationsschnittstelle;
- Betriebsarten für Position, Geschwindigkeit und Drehmoment/Strom;
- benötigte Sicherheitsfunktionen;
- Bremskontrolle und Timing, wo verwendet.
Feedback-Prüfungen
Motorfeedback kann ausreichend sein, wenn der Prozess Schrauben-, Kupplungs- und Strukturfehler toleriert. Wenn die Endposition des Werkstücks unabhängig vom Motor gemessen werden muss, ziehen Sie ein lastseitiges Feedback wie eine Linearskala in Betracht. Wenn die Prozesskraft selbst kritisch ist, kann ein kalibrierten Kraftsensor geeigneter sein als die Schätzung der Kraft nur anhand des Motorstroms.
Für Systeme, die eine Kompatibilitätsprüfung über Bewegungs-Komponenten benötigen, siehe die Produktwähler und technische Dokumentation.
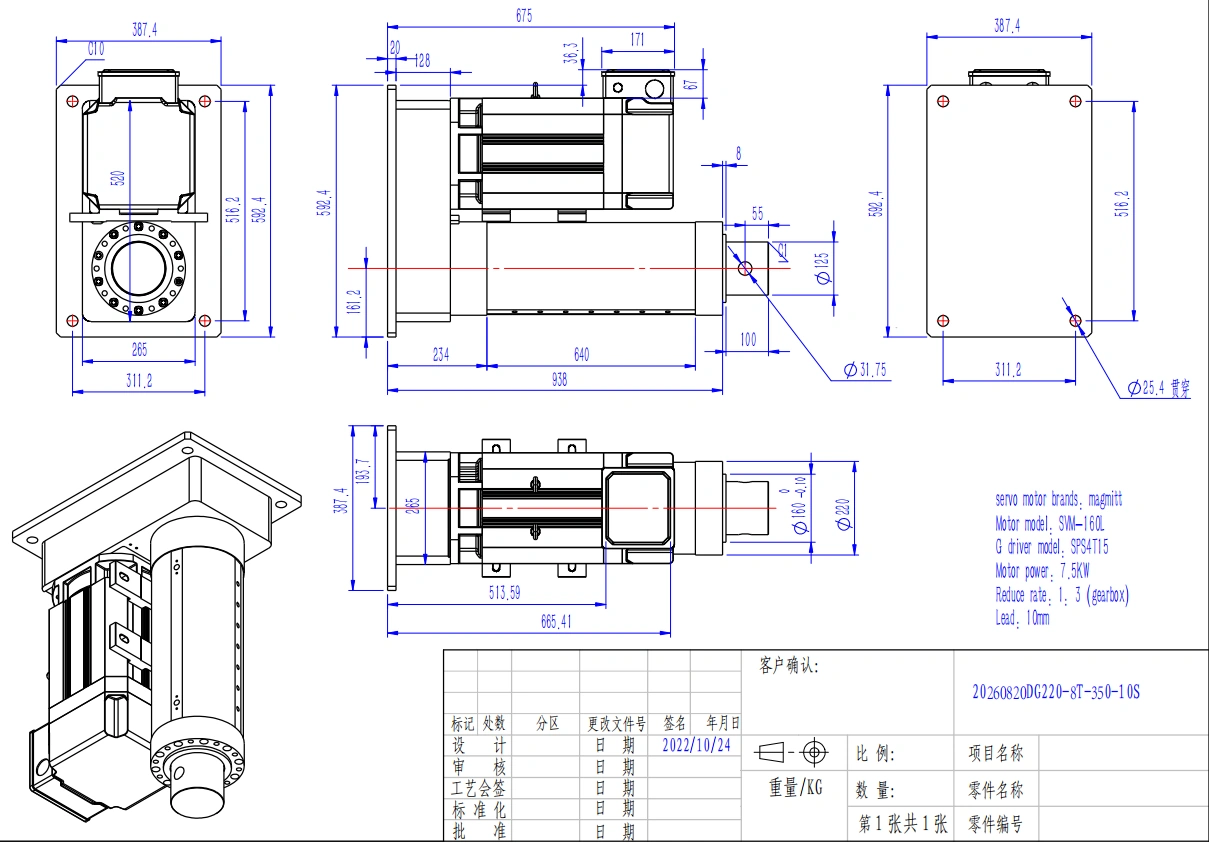
Mechanische Übertragung, Motor, Antrieb, Feedback und Montagegrenzen sollten als eine Konfiguration überprüft werden, anstatt als unabhängige Katalogmaxima.
Schritt 7: Überprüfen Sie die Umgebung, die vertikale Halterung und die Inbetriebnahme.
Die Betriebsumgebung kann eine technisch korrekte Auswahl in eine ungeeignete verwandeln. Bestätigen Sie Temperatur, Verunreinigungen, Feuchtigkeit, Kabelbiegung, chemische Belastung, Schmierungsanforderungen und Wartungszugang für die gesamte Baugruppe.
Eine Schutzart sollte nicht als automatische Genehmigung für jedes Waschmittel, korrosives Chemikalien oder Tauchbedingungen betrachtet werden. Die Umweltverträglichkeit ist spezifisch für die Konfiguration.
Vertikale Achsen benötigen eine definierte Strategie für den Stromausfall.
Ein rückdrückbares Getriebe kann es ermöglichen, dass eine vertikale Last sich bewegt, wenn das Motormoment wegfällt. Das Maschinen-Design benötigt daher eine gezielte Halte- und Sicherheitsstrategie. Abhängig von der Risikobewertung kann dies eine federbetätigte Bremse, ein Gegengewicht, mechanische Sicherungen, sichere Antriebsfunktionen oder andere Maßnahmen umfassen.
Eine Motorbremse sollte nicht automatisch als die gesamte Architektur zur Personensicherheit betrachtet werden. Definieren Sie, was die Last während eines Stromausfalls, bei einem Antriebsfehler, beim Not-Aus und während Wartungsarbeiten tun muss.
Allmählich in Betrieb nehmen.
Bevor Sie eine neue Achse zum ersten Mal mit voller Geschwindigkeit und Last in Betrieb nehmen, befolgen Sie eine praktische Abfolge:
- Überprüfen Sie die Befestigungen, Schrauben, Führung, die Freiheit des Stangenendes und die Kabelführung.
- Bewegen Sie sich durch die erforderliche Strecke mit reduzierter Geschwindigkeit und Beschleunigung.
- Bestätigen Sie die Feedbackrichtung, Skalierung, das Homing und die Grenzen.
- Überprüfen Sie das Brems- und Sicherheitsverhalten.
- Justieren Sie bei geringer Last, bevor Sie die tatsächliche Prozesslast erhöhen.
- Führen Sie das tatsächliche Produktionsbewegungsprofil aus.
- Erfassen Sie Strom, Temperatur, Nachführfehler, Zykluszeit und Prozessleistung.
- Fahren Sie lange genug fort, um die tatsächliche thermische Beanspruchung zu bewerten, nicht nur einige erfolgreiche Zyklen.
Wenn der gemessene Strom, die Temperatur oder der Nachführfehler viel höher ist als vorhergesagt, untersuchen Sie die Ausrichtung, Reibung, Lastannahmen und das Bewegungsprofil, bevor Sie einfach die Steuerungsgewinne erhöhen.
Ein praktisches Auswahlformular.
Verwenden Sie diese Übergabetabelle, bevor Sie einen Lieferanten oder Applikationsingenieur bitten, eine Konfiguration abzuschließen.
| Anforderung | Projektwert |
|---|---|
| Prozessbeschreibung. | |
| Bewegte Masse. | |
| Erforderliche Prozesskraft | |
| Orientierung | |
| Nützliche Reise | |
| Zielbewegungszeit | |
| Maximale lineare Geschwindigkeit | |
| Beschleunigungs-/verzögerungsziel | |
| Vollständiger Zyklus einschließlich Wartezeiten | |
| Zyklen pro Stunde / Betriebsstunden | |
| Montagemethode | |
| Externe Führung | |
| Verfügbarer Installationsraum | |
| Positions-/Wiederholgenauigkeitsanforderung | |
| Kraftsteuerungsanforderung | |
| Rückmeldungenpräferenz | |
| PLC / Kommunikationsanforderung | |
| Stromausfall-Halteanforderung | |
| Umgebungs-/Bedingungen | |
| Erforderliche Lebensdauer | |
| Menge |
Für Standardanwendungen in der Industrie, die Produktfamilienübersicht kann der nächste Schritt zum Vergleich sein. Wenn Schub, Hub, Montage oder Integrationsanforderungen außerhalb der Standardkonfigurationen liegen, direkt zu kundenspezifischer Bewegungsengineering.
Häufige Größenfehler
Die teuersten Fehler resultieren normalerweise daraus, dass eine Einschränkung übersprungen wird, nicht aus komplizierten Berechnungen. Achten Sie auf diese Muster:
- Auswahl basierend auf statischem Gewicht, während Beschleunigung und Prozesskraft ignoriert werden;
- nur die Spitzenkapazität verwenden und die kontinuierliche Wärmebelastung ignorieren;
- annehmen, dass maximaler Schub und maximale Geschwindigkeit gleichzeitig verfügbar sind;
- Hub auswählen, ohne die gesamte installierte Länge zu überprüfen;
- langhubigen Knick oder kritische Schraubengeschwindigkeit ignorieren;
- Werkzeugseitendruck durch den Stangenkern passieren lassen, ohne Führung;
- Schraubenvorschub auswählen, ohne Motor-drehzahl und -moment zu überprüfen;
- Motor/Antrieb nach Watt und nicht nach Drehmoment, Strom und Rückkompatibilität wählen;
- annehmen, dass eine vertikale Last sicher gehalten wird, sobald der Servomotor deaktiviert ist;
- in voller Geschwindigkeit in Betrieb nehmen, bevor Ausrichtung und Grenzen überprüft wurden;
- allgemeine Sicherheitsfaktoren als Ersatz für konfigurationsspezifische Konstruktionsgrenzen behandeln.
Häufig gestellte Fragen
Was ist die Mindestinformation, die für einen ersten Größenvergleich benötigt wird?
Mindestens bewegliche Masse oder Prozesskraft, nutzbare Reise, Zielgeschwindigkeit oder Bewegungszeit, Ausrichtung, vollständige Zykluszeit, Montagemethode und grundlegende Steueranforderungen angeben. Umwelt- und Lebensziel sollten vor der endgültigen Veröffentlichung hinzugefügt werden.
Was ist der Unterschied zwischen statischer Haltekraft und Bewegungskraft?
Die statische Haltekraft beschreibt einen nicht beschleunigten Zustand. Bewegungskraft kann Prozesslast, Reibung, Schwerkraft und m × a Beschleunigungskraft umfassen. Ein System, das eine Last sicher hält, kann dennoch für die benötigte Beschleunigung oder Zyklusrate unterdimensioniert sein.
Warum reicht der Spitzenstoß nicht aus?
Die Spitzenfähigkeit beantwortet eine kurzfristige Frage. Wiederholte Bewegungen haben auch kontinuierliche Motor-, Antriebs-, Schrauben-, Lager- und Temperaturgrenzen. Sowohl das Spitzenereignis als auch der volle Arbeitszyklus müssen bestehen.
Wie beeinflusst der Schraubenhub die Auswahl?
Der Hub bestimmt die lineare Bewegung pro Schraubenumdrehung. Ein größerer Hub reduziert im Allgemeinen die erforderliche Schraubenumdrehung für eine Zielgeschwindigkeit, verringert jedoch den mechanischen Vorteil. Ein kleinerer Hub erhöht den mechanischen Vorteil, erfordert jedoch mehr Umdrehungen für die gleiche lineare Geschwindigkeit.
Warum erfordert ein langer Hub zusätzliche Kontrollen?
Längere ungestützte Längen können die Knickfestigkeit unter Druck verringern und die zulässige Schraubenumdrehung vor kritischen Geschwindigkeitsproblemen senken. Der installierte Raum und die Ausrichtung werden ebenfalls anspruchsvoller.
Kann eine Stangenachse seitliche Lasten tragen?
Betrachten Sie axiale Lasten als die Standard-Design-Bedingung. Verwenden Sie externe Führung oder eine geführte Architektur für signifikante radiale Lasten, exzentrische Lasten oder Momente und überprüfen Sie die genauen zulässigen Grenzen für die gewählte Konfiguration.
Wie sollte eine vertikale Achse nach einem Stromausfall gehalten werden?
Definieren Sie das erforderliche sichere Verhalten durch eine Maschinenrisikobewertung. Abhängig von der Anwendung muss das Design möglicherweise eine Bremsvorrichtung, ein Gegengewicht, mechanische Sicherungen, sichere Antriebsfunktionen oder eine Kombination aus diesen umfassen. Gehen Sie nicht davon aus, dass das aktive Servodrehmoment nach einem Fehler oder Stromausfall verfügbar bleibt.
Was sollte während der endgültigen Validierung gemessen werden?
Messen oder protokollieren Sie die Variablen, die die ursprünglichen Größenannahmen beweisen: reale Zykluszeit, Strom-/Drehmomentbedarf, Temperatur, Folgefehler, Positionswiederholbarkeit, Prozesskraft wo relevant und Verhalten während Stopps oder Fehler.
Vom Größenblatt zur technischen Überprüfung
Eine gute RFQ beginnt nicht mit einer Teilenummer. Sie beginnt mit den Bewegungsanforderungen. Senden Sie das ausgefüllte Blatt zusammen mit Zeichnungen des Lastpfades, der Montagegeometrie und des verfügbaren Raums. ServoCylMotion kann dann überprüfen, ob eine vorhandene Konfiguration geeignet ist oder ob die Anforderungen durch individuelle Konstruktion erfüllt werden sollten.
Referenzen
- Kollmorgen — Auswahlleitfaden für elektrifizierte Achsen
- Tolomatic — Leitfaden zur hydraulischen in elektrifizierte Umwandlung und Dimensionierung
- SKF — Katalog für Konstruktionsanleitungen für Hochleistungsaktuatoren
- Rockwell Automation — Installations- und Inbetriebnahmeanleitung
- Machine Design — Überblick zur Dimensionierung von Servoantrieben
Verwandte technische Leitfäden: elektrischer Zylinder vs. Linearaktuator; Gewindetrieb vs. Acme vs. Rollengewindetrieb; Servo- vs. Schrittmotorantriebsauswahl; elektrische vs. pneumatische vs. hydraulische Aktuatoren.











