
Elektrische, pneumatische und hydraulische Aktuatoren können alle nützliche industrielle Bewegung erzeugen, aber sie lösen unterschiedliche Probleme gut. Die elektrische Betätigung ist normalerweise der stärkste Ausgangspunkt für programmierbare Positionen, Bewegungsprofile, Diagnosen und die Integration in saubere Maschinen. Pneumatik bleibt äußerst praktisch für einfache, schnelle, sich wiederholende Bewegungen, wenn komprimierte Luft bereits verfügbar ist. Hydraulik bleibt schwer zu ersetzen, wenn sehr hohe Kraft oder Leistungsdichte, Schocktoleranz oder schwerer Lastentransport das Design dominieren.
Für den vollständigen Ingenieurrahmen siehe das Auswahlhandbuch für elektrische Zylinder.
Es gibt keinen universellen Gewinner. Die richtige Technologie hängt von den gesamten Bewegungsanforderungen ab: Spitzen- und Dauerkräfte, Geschwindigkeit, Hub, Beschleunigung, Arbeitszyklus, Haltezeit, Positionierungsbedürfnisse, verfügbare Versorgungsleitungen, Umgebung, Sicherheitsverhalten, Wartungsfähigkeit und Gesamtkosten der Installation.
Schneller Vergleich: Elektrische vs Pneumatische vs Hydraulische Aktuatoren
| Entscheidungsfaktor | Elektrisch | Pneumatisch | Hydraulisch |
|---|---|---|---|
| Primärer Energiepfad | Elektrische Energie treibt einen Motor oder ein direkt lineares Element an | Komprimierte Luft wirkt auf einen Kolben oder ein rotierendes Element | Druckflüssigkeit wirkt auf einen Kolben oder ein rotierendes Element |
| Programmierbare Positionierung | Normalerweise die direkteste Lösung für mehrere Positionen und Bewegungsprofile | Basiszylinder bevorzugen Endpositionen; Servo-Pneumatik kann eine Zwischensteuerung hinzufügen | Geschlossene Regelung ist mit proportionalen oder Servo-Steuerungen möglich |
| Kraft / Leistungsdichte | Breite Spielräume; mechanische Übertragung, Motor-, thermische Limits und Arbeitszyklus müssen gemeinsam überprüft werden | Gute kompakte Kraft für viele Automatisierungsaufgaben, aber normalerweise unterhalb der hydraulischen Leistungsdichte | Normalerweise am stärksten, wenn sehr hohe Kraft oder Leistung in ein kompaktes Aktuatormaß passen müssen |
| Schnelle wiederholte Zyklen | Stark, wenn Motor-, Übertragungs- und thermisches Design das Profil unterstützen | Oftens ausgezeichnet für einfaches Punkt-zu-Punkt-Cycling | Starke Hochleistungsbewegungen sind möglich; Durchfluss, Ventilauslegung, Trägheit und Wärme sind wichtig |
| Versorgungsinfrastruktur | Stromversorgung, Antrieb-/Steuersystem, Verkabelung, Rückmeldung und Sicherheitshardware | Kompressor, Empfänger, Luftaufbereitung, Ventile, Rohre und Abgas | Pumpe oder HPU, Reservoir, Filtration, Ventile, Rohrleitungen oder Schläuche und oft Wärme-Management |
| Energieverhalten | Oft günstig für variable Positionen und intermittierende Bewegungen, aber Halte- und Belastungsbedingungen können das Ergebnis ändern | Die Erzeugung von Druckluft, Druckabfall, Lecks und Abgasverluste müssen einbezogen werden | Pumpen, Drosseln, Standby-Betrieb, Leckagen und Kühlungen können Verluste verursachen; moderne Architekturen können sie reduzieren |
| Sauberkeit | Keine Prozessflüssigkeit am Aktuator, aber Schmierung und Abdichtung sind weiterhin wichtig | Kein Hydrauliköl-Austritt, aber Wasser, Öl, Partikel und die Qualität des Abgases sind weiterhin wichtig | Fluidleckage und Kontaminationskontrolle können signifikante Entwurfsbeschränkungen darstellen |
| Wartungsfokus | Übertragung, Führungen, Lager, Schmierung, Dichtungen, Bremsen, Motor/Antrieb, Kabel | Lecks, Filter, Trockner, Abläufe, Rohre, Ventile, Dichtungen, Dämpfung | Zustand des Fluids, Filter, Dichtungen, Schläuche, Fittings, Pumpen, Ventile, Temperatur, Leckage |
| Halte-/Leistungsverhalten | Hängt von der Rückdrehbarkeit, Bremsen, Getriebe, Gegengewichten oder mechanischen Verriegelungen ab | Hängt vom Ventilzustand, von gefangenem Druck, Feder-Rückkehr, Stangenverriegelung und Last ab | Hängt von Ventilen, Leckagen, Akkumulatoren, Lasthaltegeräten und mechanischer Unterstützung ab |
| Typischer Ausgangspunkt | Programmable, verbundene, variable Maschinenbewegung | Einfache A/B-Bewegung, Klemmen, Auswerfen, Greifen, Indizieren | Pressen, Anheben, Formen, mobile Maschinen, schockbelastete Hochkraftarbeiten |
Dies sind Auswahlneigungen, keine technologischen Begrenzungen. Ein ausgeklügeltes servo-pneumatisches oder elektro-hydraulisches System kann eine schlecht gestaltete elektrische Achse in der für sie vorgesehenen Aufgabe übertreffen. Ebenso kann ein elektrischer Aktuator die falsche Wahl sein, wenn das erforderliche Kraft-Geschwindigkeits-Arbeitsprofil die praktischen elektromechanischen Entwurfsgrenzen überschreitet.
Beginnen Sie mit den Bewegungsanforderungen, nicht mit dem Aktuatortyp
Ein nützlicher Vergleich beginnt vor der Auswahl von Hardware. Definieren Sie, was die Maschine tatsächlich tun muss.
Für eine neue Achse oder eine Überprüfung einer pneumatischen/hydraulischen in elektrische Umwandlung, notieren Sie mindestens:
- Spitzen- und Dauerkraft: einschließlich Schwerkraft, Prozesskraft, Reibung, Beschleunigung und Stoßlasten.
- Hub und installierte Länge: Die erforderliche Bewegung allein definiert nicht, ob der Aktuator zur Maschine passt.
- Geschwindigkeit und Beschleunigung: einschließlich Bewegungszeit, Umkehrungen, Annäherungsgeschwindigkeit und Verzögerung.
- Einschaltdauer: wie lange die Achse sich bewegt, hält, verweilt und wiederholt.
- Positionierungsanforderung: zwei Endpunkte, mehrere indizierte Positionen, kontinuierlicher Pfad, synchronisierte Achsen oder kraftkontrollierte Bewegung.
- Haltungsanforderung: was während des Verweilens, Notstopps oder Stromausfalls passiert.
- Umgebung: Staub, Reinigung, Temperatur, Kontaminationsgrenzen, Geräuschbeschränkungen, Vibration und Servicezugang.
- Steuerungen und Daten: grundlegende I/O, Rückmeldung, PLC-Integration, Rezepte, Diagnosen, Rückverfolgbarkeit oder Kraft-Verschiebungs-Protokolle.
- Verfügbare Versorgungsleitungen: elektrische Energie, Druckluft, Hydraulik, Kühlung und Wartungsfähigkeit.
- Verhalten im Ausfallzustand: wie die Last stoppen, unterstützt bleiben, entlüften, bremsen oder in einen sicheren Zustand bewegen muss.
Wenn diese Eingaben noch undefiniert sind, verwenden Sie das Ressource zur Aktuatorgröße um Kraft, Hub, Geschwindigkeit, Arbeitslast und Betriebsannahmen zu organisieren, bevor Sie eine Technologie auswählen.
Wie elektrische, pneumatische und hydraulische Aktuation sich unterscheiden
Elektrische Aktuation
Ein elektrischer Linearaktuator wandelt elektrische Energie in mechanische Bewegung um. Übliche Architekturen verwenden einen Motor mit einer Schraube, einem Riemen, einem Zahnrad, einem Getriebe oder einer anderen Übertragung, während Direktmotoren lineare Bewegung ohne eine rotatorische zu linearen Schraubenstufe erzeugen.
Der Vorteil liegt nicht nur darin, dass das System elektrisch ist. Der Motorantrieb kann Position, Geschwindigkeit, Beschleunigung und Drehmoment steuern, während das Feedback den Regelkreis um einen Teil des Mechanismus schließt. Das ermöglicht programmierbare Bewegungen, Rezepte, synchronisierte Achsen, Diagnosen und die Integration der Maschinensteuerung vergleichsweise direkt.
Die mechanische Übertragung ist nach wie vor wichtig. Schraubensteigung, Getriebeuntersetzung, Lageranordnung, Schmierung, Führung, Rückdrehbarkeit und thermische Kapazität bestimmen den tatsächlichen Kraft-Geschwindigkeits-Betriebsbereich.
Pneumatische Betätigung
Ein pneumatischer Aktuator nutzt komprimierte Luft zur Erzeugung von Bewegung. In einem Linearzylinder wirkt der Druck auf die Kolbenfläche. Eine erste Ordnung der Kraftbeziehung lautet:
Kraft ≈ Druck × effektive Kolbenfläche
Die tatsächliche Kraft ist aufgrund von Dichtreibung, Rückdruck, Druckabfall, Beschleunigung und anderen Systemverlusten geringer als die ideale Berechnung.
Ein einfach wirkender Zylinder wird in eine Richtung angetrieben und durch eine Feder, Schwerkraft oder eine andere Last zurückgeführt. Ein doppelt wirkender Zylinder nutzt den Luftdruck für beide Richtungen. Richtungsventile leiten die Luft in die entsprechende Kammer, während Durchflusssteuerungen die Geschwindigkeit beeinflussen.
Der Zylinder selbst mag einfach sein, aber die Maschine hängt vom Luftsystem ab: Kompressor, Behälter, Trockenmittel oder Wasserverwaltung, Filtration, Regelung, Ventile, Rohre, Anschlüsse, Abgas und Leckkontrolle.
Hydraulische Betätigung
Ein hydraulischer Aktuator verwendet pressflüssige, gewöhnlich Hydrauliköl, zur Erzeugung von Bewegung. Für einen Linearzylinder gilt dieselbe Beziehung zwischen Druck und Fläche erster Ordnung:
Kraft ≈ Druck × effektive Kolbenfläche
Da hydraulische Systeme gewöhnlich bei viel höheren Drücken als pneumatische Systeme arbeiten, können sie in einem relativ kompakten Zylinder sehr hohe Kräfte entwickeln.
Der komplette hydraulische Kreis kann eine Pumpe oder eine hydraulische Energieeinheit, einen Behälter, Filtration, Richtungs- und Druckregelventile, Verteiler, Schläuche oder Rohre, Kühlung, Lasthaltevorrichtungen und Akkumulatoren umfassen. Druck erzeugt verfügbare Kraft; der Durchfluss ist ein wesentlicher Faktor für die Geschwindigkeit des Aktuators.
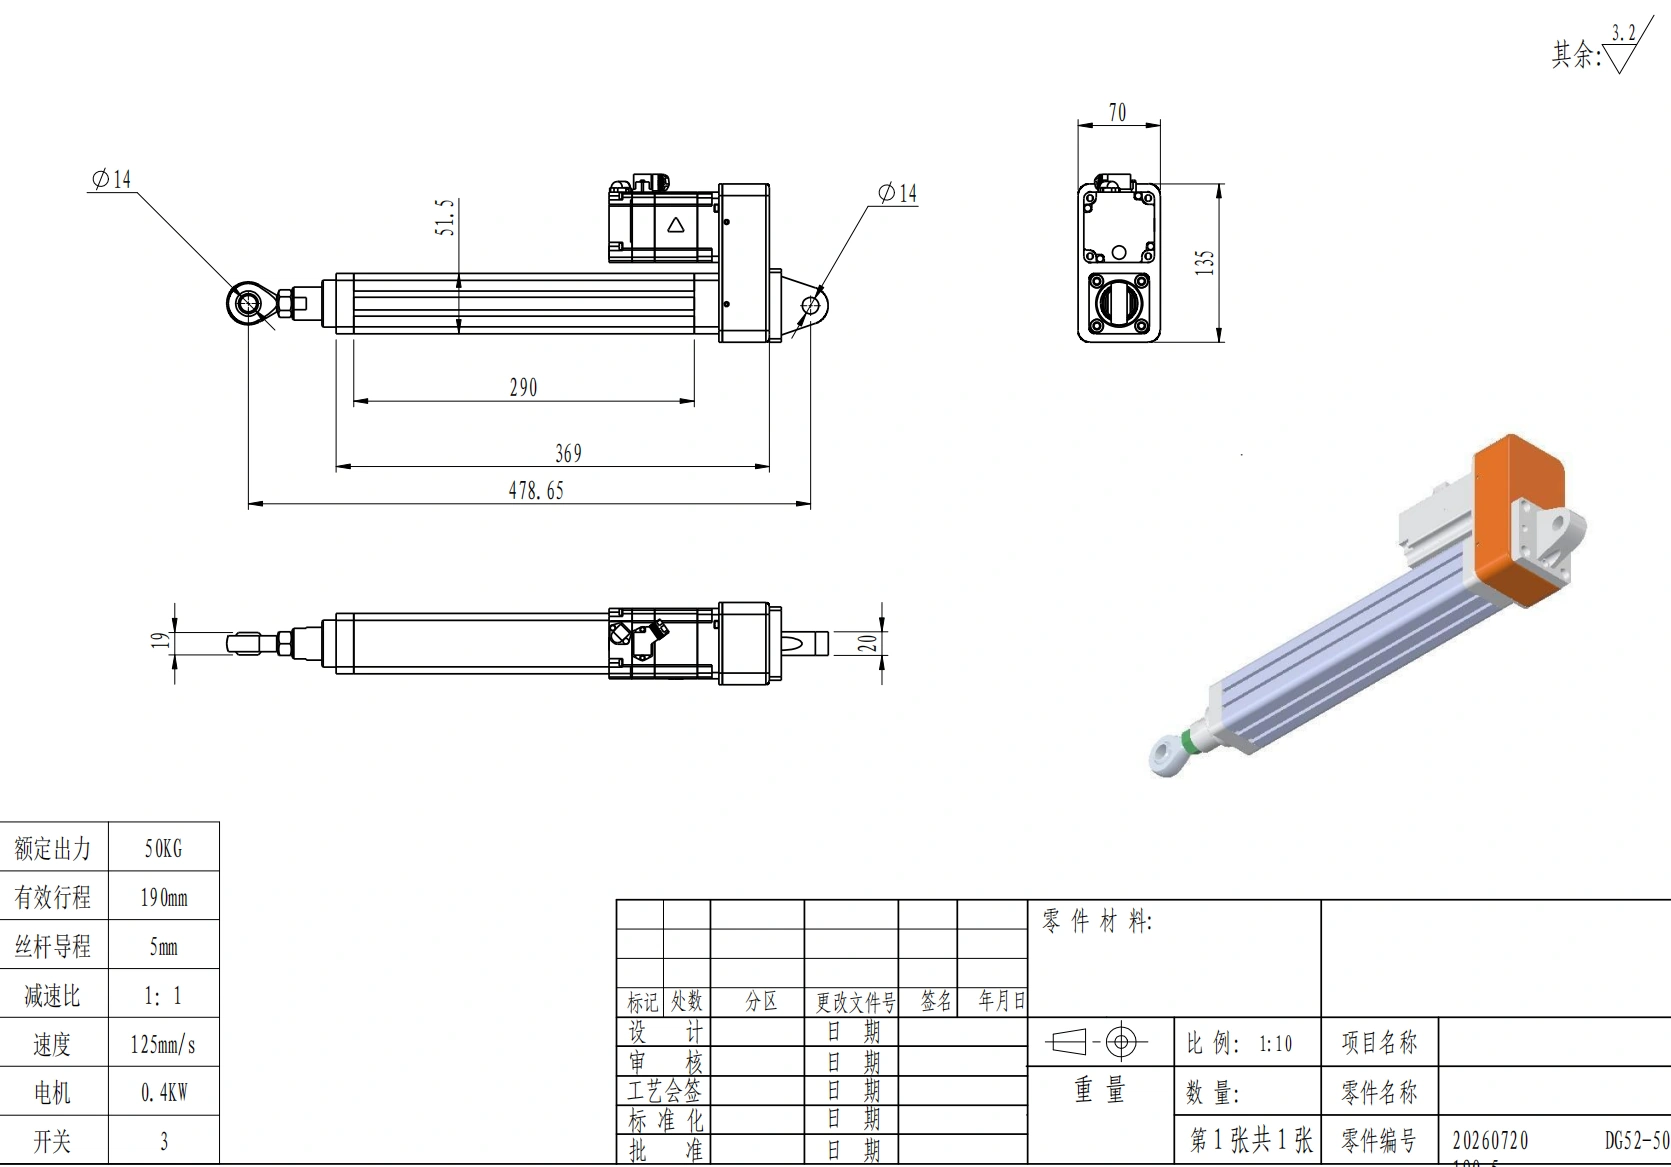
Ein elektrischer Zylinder fasst motorisch angetriebene lineare Bewegung in einer autarken Achse zusammen; die endgültige Dimensionierung hängt weiterhin vom Anwendungslastprofil ab.
Steuerung und Positionierung: Wo die Architektur am wichtigsten ist
Für viele Automatisierungsachsen ist das stärkste Argument für elektrische Aktuierung nicht rohe Kraft, sondern programmierbare Bewegung.
Eine feedbackgesteuerte elektrische Achse kann zu vielen angeforderten Positionen bewegen, Beschleunigung und Geschwindigkeit nach Rezept ändern, mit anderen Achsen synchronisieren und die Position oder den Antriebsstatus an den Maschinencontroller melden. Je nach Architektur können auch Kraft oder Drehmoment Teil des gesteuerten Prozesses sein.
Das macht nicht jedes elektrische System hochpräzise. Die Positionierleistung hängt weiterhin von ab:
- Feedbacktyp und -standort;
- Schrauben- oder Riemengenauigkeit;
- Spiel und Nachgiebigkeit;
- Führungsteifigkeit;
- Wärmeausdehnung;
- Tuning des Regelkreises;
- Lastvariation;
- strukturelle Durchbiegung.
Ein Motorencoder kann die Motorposition bestätigen, während der mechanische Fehler stromabwärts bleibt. Lastseitiges Feedback kann mehr von der realen Maschinenbewegung beobachten, aber es fügt Integrationsanforderungen hinzu.
Pneumatische Positionierung ist nicht auf zwei Zustände beschränkt – jedoch bevorzugen einfache Zylinder diese.
Konventionelle pneumatische Zylinder sind von Natur aus gut geeignet für vollständig ausgefahrene und vollständig eingefahrene Positionen, mechanische Anschläge, Spanner, Tore, Austreiber und andere einfache Bewegungen. Die Kompressibilität von Luft, Dichtungsreibung, Variationen des Versorgungsdrucks und Lastwechsel machen eine stabile beliebige Mittelstellung schwieriger als bei einer typischen geschlossenen elektrischen Achse.
Eine zwischenzeitliche pneumatische Positionierung ist weiterhin möglich. Proportionalventile, Verdrängungsrückmeldungen, Drucksensoren und servo-pneumatische Regelungen können Position, Geschwindigkeit oder Kraft regeln. Der Nachteil ist, dass das System etwas von der Einfachheit aufgibt, die einfache Pneumatik attraktiv macht.
Hydraulische Steuerungen können komplex sein.
Hydraulik sollte nicht als inhärent ungenau abgetan werden. Proportionalventile, Servoventile, Druckwandler, Positionssensoren und elektronische Regler können eine geschlossene Regelung für Position, Geschwindigkeit, Druck oder Kraft bieten.
Die ingenieurtechnische Herausforderung ist anders. Flüssigkeitstemperatur, Viskosität, Leckage, Ventildeadband, Hysterese, Schlauchdehnung, Reibung und Compliance können die Reaktion beeinflussen. Hochleistungs-elektrohydraulische Steuerungen sind daher ein Systemdesignproblem, nicht nur eine Zylinderwahl.
Programmierbare elektrische Bewegung hängt von der gesamten Steuerungsarchitektur ab; die Kompatibilität von Regler und Aktuator muss für das tatsächliche System verifiziert werden.
Für eine Automatisierungsmaschine, deren Wert von programmierbaren Positionen, Umstellungen, synchronisierten Achsen oder direkten digitalen Diagnosen abhängt, ist ein Familie elektrischer Linearaktoren nach der Definition der Bewegungsanforderungen in der Regel ein natürlicherer kommerzieller Weg.
Kraft, Leistungsdichte und das reale Lastprofil
Hydraulik ist oft der stärkste Ausgangspunkt, wenn sehr hohe Kraft oder Leistungsdichte dominieren.
Hoher Flüssigkeitsdruck, der über eine Kolbenfläche wirkt, ermöglicht es einem hydraulischen Zylinder, erhebliche Kraft in einem kompakten mechanischen Gehäuse zu erzeugen. Deshalb bleiben hydraulische Systeme in schweren Press-, Form-, Hebe-, Baugeräten, mobilen Maschinen und anderen Anwendungen, wo Stoßlasten oder sehr hohe Kräfte normal sind, verbreitet.
Pneumatik kann auch starke lineare Kräfte für die Fabrikautomatisierung erzeugen, insbesondere wenn der Hub kurz und die Bewegung einfach ist. Eine Erhöhung des Zylinderdurchmessers erhöht die Kraft, erfordert jedoch auch ein höheres Luftvolumen. Ein Anstieg des Versorgungsdrucks erhöht die theoretische Kraft nur innerhalb der angegebenen Werte des Zylinders, der Ventile, der Anschlüsse und des Verteilungssystems.
Elektrische Systeme decken ein breites Kraftspektrum ab, aber die gesamte Kraft-Geschwindigkeit-Betriebsbeziehung muss überprüft werden. Eine schraubengeführte Achse, die eine hohe Spitzenkraft erzeugen kann, ist möglicherweise nicht in der Lage, diese Kraft kontinuierlich bei der erforderlichen Geschwindigkeit zu liefern. Motorerwärmung, Antriebsgrenzen, Schraubenlebensdauer, Lagerbelastungen, thermische Kapazität des Getriebes und Schmierung können limitierende Faktoren werden.
Für die elektrische Auswahl fragen Sie nicht nur:
„Kann der Aktuator die Spitzenkraft erzeugen?“
Fragen Sie auch:
- Mit welcher linearen Geschwindigkeit?
- Für wie viele Sekunden pro Zyklus?
- Wie viele Zyklen pro Stunde?
- Ist die Last komprimierend, ziehend oder wechselnd?
- Gibt es Stöße oder Schocks?
- Verweilt die Achse unter Last?
- Wie ist die Umgebungstemperatur?
- Welches Lebensziel ist erforderlich?
Das ist ein Grund, warum eine schwere hydraulische Achse nicht durch Anpassung der Zylinderdurchmesser-Kraft an eine einzelne Aktuator-Schubkraft in elektrisch umgewandelt werden sollte.
Geschwindigkeit, Zyklen und Halten sind separate Fragen.
„Welche Technologie ist am schnellsten?“ ist normalerweise die falsche Frage.
Pneumatik kann hervorragend für schnelle A/B-Zyklen eingesetzt werden.
Ein pneumatischer Zylinder kann sehr effektiv für wiederholte Bewegungen zwischen definierten Endpunkten sein. Die tatsächliche Zykluszeit hängt von Durchmesser, Hub, Last, Luftdruck, Ventilfluss, Rohrvolumen, Abgasbeschränkungen, Beschleunigung und Dämpfung ab.
Dies macht Pneumatik zu einer starken Lösung für Aufgaben wie:
- Teileauswurf;
- Förderstopps;
- Spannen;
- Greifen;
- Sortieren;
- einfache Übertragung;
- Indexierung;
- Tore und Abzweigungen.
Die gleiche Architektur wird weniger attraktiv, wenn die Maschine viele Positionen, kontrollierte Trajektorienänderungen, kontinuierliche Positionsdaten oder synchronisierte Bewegungen benötigt.
Elektrische Bewegung ist leistungsstark, wenn die Geschwindigkeit programmierbar sein muss.
Elektrische Systeme können hohe Geschwindigkeit mit kontrollierter Beschleunigung und Verzögerung kombinieren, jedoch müssen Motor und Übertragung innerhalb ihres dynamischen und thermischen Rahmens bleiben. Eine schnellere Schraubensteigung verändert beispielsweise die Drehmoment-Geschwindigkeits-Anforderung und kann die Kraftfähigkeit beeinflussen.
Hydraulik kombiniert hohe Kraft mit starker Leistungsabgabe.
Hydraulische Systeme können hohe Kraft bei nützlicher Geschwindigkeit erzeugen, aber Pumpenstrom, Ventilgröße, Druckverluste, Lastträgheit, Wärmeerzeugung und Kühlung beeinflussen alle das Ergebnis.
Halten ist nicht dasselbe wie Bewegen.
Eine vertikale Achse kann sich leicht bewegen und dennoch nach einem Leistungsverlust unsicher sein.
Für eine elektrische Achse kann eine Kugel- oder Rollenschraube rückdrückbar sein. Eine Bremse, ein Getriebe, ein Gegengewicht oder ein separater mechanischer Verriegelung kann erforderlich sein.
Bei der Pneumatik ist die eingeschlossene Luft komprimierbar und kann sich bewegen, wenn sich der Druck ändert oder Leckagen auftreten. Ein Feder-Rückführungsdesign, eine Stangenverriegelung, eine mechanische Absicherung oder ein spezifischer Ventilkreis können notwendig sein.
Bei der Hydraulik beeinflussen pilotgesteuerte Rückschlagventile, Gegengewichtsventile, Lasthalteventile, Akkumulatoren, Leckverhalten und mechanische Unterstützung alle den sicheren Zustand.
Leiten Sie niemals die sichere Haltefähigkeit allein aus der Aktuatortechnologie ab.
Infrastruktur, Energie und Gesamtkosten des Eigentums.
Ein fairer Kostenvergleich verwendet die vollständig installierte System., nicht den Kaufpreis eines Zylinders.
Grenze des pneumatischen Systems.
Eine pneumatische Achse benötigt möglicherweise nur einen kompakten Zylinder an der Maschine, aber die Einrichtung kann auch Folgendes benötigen:
- Kompressorleistung;
- Empfänger-Speicher;
- Trockner und Kondensatmanagement;
- Filter und Regler;
- Ventile und Verteiler;
- Verteilungsrohre und lokale Schläuche;
- Leckageerkennung und -reparatur;
- Auspuffschalldämpfung.
Luftleckage und Druckabfall wirken sich direkt auf die Leistung und die Betriebskosten aus. Das Compressed Air and Gas Institute hebt Systemdruck, Durchfluss, Luftqualität, Leckagen und Verteilungsverluste als Teil der Leistung von Druckluft hervor.
Wenn eine Anlage bereits über gut gewartete Druckluft mit zusätzlicher Kapazität verfügt, können die zusätzlichen Kosten für einen weiteren einfachen Zylinder sehr gering sein. Wenn eine neue Maschine zusätzliche Kompressorkapazität oder einen höheren Anlagendruck benötigt, können sich die wirtschaftlichen Verhältnisse erheblich ändern.
Hydraulisches Systemgrenze
Eine hydraulische Achse kann benötigen:
- eine hydraulische Power-Einheit oder eine gemeinsame Pumpe;
- Tank;
- Filter und Atemgeräte;
- Ventile und Verteiler;
- Schläuche oder Rohrleitungen;
- Druckentlastung;
- Lasthaltegeräte;
- Fluidmanagement;
- Kühlung, wenn die Wärmeableitung erforderlich ist.
Feste Pumpen und Drosselungen können in einigen Kreisläufen erhebliche Verluste verursachen. Variable Geschwindigkeit, lastgesteuerte, pumpenbetriebene und andere moderne elektro-hydraulische Architekturen können diese Strafen reduzieren, sodass eine einzelne generische hydraulische Effizienz-Zahl nicht nützlich ist.
Elektrische Systemgrenze
Elektrische Aktuation entfernt Druckluft- und Hydraulikflüssigkeitsdienste von der Bewegungsachse, ist jedoch nicht infrastrukturfrei. Das System umfasst weiterhin:
- Stromversorgung oder Antrieb;
- Motorverdrahtung;
- Feedbackverdrahtung;
- Controller oder SPS-Schnittstelle;
- Brems- oder Haltehardware, wo erforderlich;
- Überstrom- und elektrischer Schutz;
- Sicherheitskreise;
- kompatible Stecker und Kabel.
Elektrische Systeme vermeiden Druckluft- und hydraulische Dienste, jedoch gehören Energie, Steuerungen, Verdrahtung, Schutz und Kompatibilität nach wie vor in den Vergleich des installierten Systems.
Für Maschinenbauer ist dies der Grund, warum die Gesamtkosten Energie, Versorgungseinrichtungen, Inbetriebnahme, Wartungsarbeiten, Stillstandszeiten, Ersatzteile, Folgen von Kontamination, Wechselzeiten und Diagnosen umfassen sollten – nicht nur das Angebot des Aktuators.
Ein peer-reviewed Vergleich veröffentlicht in Scientific Reports ebenso festgestellt, dass das Ergebnis von dem definierten System und der Betriebsvorgabe abhängt, und nicht nur von einer Technologiebeschriftung. Siehe den in den Referenzen aufgeführten Peer-Reviewed-Vergleich zwischen hydraulischer, pneumatischer und elektrischer Linearaktuation.
Sauberkeit, Geräusch, Wartung und Sicherheit
Elektrisch
Elektrische Antriebe benötigen keine kompressierte Luft oder hydraulisches Arbeitsfluid an der Bewegungsachse. Das kann die Integration sauberer Maschinen vereinfachen, jedoch können elektromechanische Systeme dennoch Fett, Öl, Dichtungen, Lager und Getriebe enthalten. Staubschutz, waschbare Konstruktion, Schmiermittelauswahl und Kabelverlegung bleiben anwendungsspezifisch.
Die Wartung kann die Schmierung von Schrauben oder Führungen, die Inspektion von Lagern, Bremsprüfungen, den Verschleiß von Dichtungen, die Kabelinspektion, die Kühlung des Antriebs und die Überprüfung von Feedback- und Sicherheitseinrichtungen umfassen.
Pneumatisch
Pneumatik vermeidet das Risiko von Hydraulikölverschüttungen, jedoch ist komprimierte Luft nicht automatisch sauber. Feuchtigkeit, Partikel, Kompressorkontamination, Verunreinigung von Rohrleitungen und die Qualität des Abgases können eine Rolle spielen.
Filter, Trockner, Abflüsse, Ventile, Fittings, Schläuche, Dichtungen und Schalldämpfer werden zu Wartungspunkten. Undichtigkeiten können zu klein sein, um sie zu hören, verschwenden dennoch Luft. Geräusche durch Abluft können auch erheblich sein in Hochzyklusmaschinen, es sei denn, sie werden kontrolliert.
Hydraulisch
Hydrauliksysteme legen größeren Wert auf den Zustand der Flüssigkeit. Externe Undichtigkeiten schaffen Aufräum- und Umweltprobleme, während interne Undichtigkeiten die Effizienz verringern und Wärme erzeugen können, ohne sichtbaren Flüssigkeitsverlust.
Die Kontrolle der Verunreinigung beeinflusst die Lebensdauer von Pumpen, Ventilen, Dichtungen und Aktuatoren. Filter, Belüftungen, Flüssigkeitstransferpraktiken, Schlauchzustand, Temperatur und periodische Inspektionen sind daher Fragen der Zuverlässigkeit und keine optionalen Aufräumarbeiten.
Sicherheit
Alle drei Technologien speichern oder übertragen gefährliche Energie.
- Elektrische Achsen können unerwartet bewegen, Energie regenerieren, Schwerkraftbelastungen halten oder durch Antriebe und Kondensatoren unter Spannung bleiben.
- Pneumatische Systeme können komprimierte Luft behalten, nachdem die Zufuhr isoliert ist.
- Hydraulikschaltungen können hohen Druck in Leitungen, Zylindern oder Akkumulatoren halten und können hängende Lasten sogar nach dem Stillstand einer Pumpe unterstützen.
Eine sichere Wartung erfordert das vollständige Gefährdungsenergieverfahren der Maschine. Die hydraulischen Sperrverfahren von OSHA sind eine nützliche Erinnerung, dass gespeicherte oder residuale Energie abgebaut, zurückgehalten, getrennt oder anderweitig sicher gemacht werden muss.
Wenn elektrische Aktuation die bessere Wahl ist
Beginnen Sie mit elektrischer Bewegung, wenn die Maschine mehrere dieser Merkmale benötigt:
- mehrere programmierbare Positionen;
- häufige Rezeptänderungen;
- kontrollierte Beschleunigung und Verzögerung;
- synchronisierte Achsen;
- geschlossene Regelkreise für Positionsrückmeldung;
- Kraft- oder Drehmomentüberwachung;
- Maschinediagnose und Nachverfolgbarkeit;
- direkte PLC- oder Netzwerkintegration;
- geringe Abhängigkeit von Betriebsmitteln;
- sauberes Anlagendesign ohne Druckluftausstoß oder Hydraulikflüssigkeit;
- effizienter Betrieb in einem variablen Bewegungsprofil;
- einfachere softwaregesteuerte Umstellungen.
Elektrisch wird besonders attraktiv, wenn ein pneumatisches System angehäufte Stopps, proportionale Ventile, Sensoren, Regler und Logik hauptsächlich benötigt, um Bewegungsflexibilität zu schaffen, die eine elektrische Achse direkter steuern kann.
Es kann auch eine starke Alternative zu Hydraulik sein, wo der erforderliche Kraft-Geschwindigkeits-Betriebsbereich praktisch für einen elektromechanischen Zylinder ist und die Maschine von programmierbarer Bewegung, geringerem Wartungsaufwand für Flüssigkeiten oder Prozessdaten profitiert.
ServoCylMotion’s Familie der elektrischen Zylinder stellt den kommerziellen Kontext für schraubengestützte elektrische Bewegung bereit, nachdem die Anwendungsanforderungen definiert wurden.
Elektrische lineare Aktuatoren sind in verschiedenen mechanischen Gehäusen verfügbar, daher sollten Hub, Last, Geschwindigkeit, Montage und Betriebsanforderungen gemeinsam überprüft werden.
Elektrisch ist nicht automatisch die richtige Umstellung. Eine Maschine mit extremen Stoßbelastungen, sehr hoher Dauerlast, einem reifen gemeinsamen Hydrauliksystem oder einfacher hochzyklischer pneumatischer Werkzeugtechnik könnte besser bei ihrer bestehenden Technologie verbleiben.
Wann Pneumatik weiterhin sinnvoll ist
Pneumatik bleibt eine rationale Ingenieurauswahl, wenn die meisten der folgenden Punkte zutreffen:
- die Bewegung hauptsächlich zwischen zwei definierten Positionen erfolgt;
- die Zyklusrate wichtiger ist als willkürliche Positionierung;
- die Anlage bereits über zuverlässige Druckluft verfügt;
- der Zylinder kompakt und mechanisch einfach sein muss;
- Nachgiebigkeit nützlich ist;
- der Prozess Klemmen, Ausstoßen, Greifen, Indizieren, Schließen oder einfachen Transfer umfasst;
- das Halteverhalten mit dem Schaltkreis oder dem mechanischen Design gesteuert werden kann;
- der Energieverbrauch auf der Systemebene akzeptabel bleibt;
- Luftqualität und Abluft kontrolliert werden können, um die Umwelt zu schützen.
Ein einfacher pneumatischer Zylinder in einem bestehenden, gut gewarteten Luftnetz kann für eine sich wiederholende Zwei-Positionen-Aufgabe schwer zu übertreffen sein. Die Umstellung auf elektrisch ohne einen klaren Vorteil in Bezug auf Steuerung, Energie, Wartung oder Prozess kann Kosten und Komplexität hinzufügen, ohne den Maschinenwert zu steigern.
Wann Hydraulik weiterhin Sinn macht
Hydraulik bleibt eine starke Wahl, wenn der Job dominiert wird von:
- sehr hoher Kraft oder Drehmoment;
- kompaktem Aktuatorprofil;
- hohem Leistungsbedarf;
- Schock- oder Impactbelastung;
- schwerem mobilen Gerät;
- Pressen, Formen, Schneiden oder Heben;
- langen Phasen hoher Last;
- bestehender hydraulischer Infrastruktur;
- rauen Umgebungen, in denen eine robuste Fluidkraftarchitektur bereits bewährt ist.
Ein gut gestaltetes Hydrauliksystem kann auch ausgeklügelte geschlossene Bewegungsregelungen bieten. Die Frage ist, ob die Maschine ausreichend von einer elektrischen Alternative profitiert, um Änderungen in der Größe des Aktuators, Mechanik, Steuerungen, Haltestrategie, elektrischer Leistung und thermischem Design zu rechtfertigen.
Für breitere Maschinenkontexte siehe die ServoCylMotion Seite zur industriellen Automatisierung.
Checkliste zur Umwandlung von Pneumatik oder Hydraulik auf elektrisch
Bevor Sie fragen, ob ein elektrischer Aktuator einen pneumatischen oder hydraulischen Zylinder ersetzen kann, sammeln Sie die folgenden Informationen.
| Eingang | Was zu dokumentieren ist |
|---|---|
| Last | Spitzenkraft, Dauerkraft, Gravitation, Reibung, Schock, Prozesskraft |
| Bewegung | Hub, Geschwindigkeit, Beschleunigung, Verzögerung, Zykluszeit |
| Pflicht | Bewegungen pro Stunde, Verweilzeit, Haltezeit, kontinuierlicher Betrieb |
| Positionierung | Endpunkte, Anzahl der Positionen, Genauigkeit, Wiederholgenauigkeit, Synchronisation |
| Kraftregelung | Ob die Kraft einfach angewendet oder gemessen und kontrolliert werden muss |
| Montage | Gabel, Trunnion, Flansch, Seitenlast, Ausrichtung, installierter Platz |
| Halten | Sicherheitszustand während der Verweilzeit, Stopp, Notstopp und Stromausfall |
| Umwelt | Temperatur, Staub-, Wasser-, Kontaminationsgrenzen, Vibration, Geräusch |
| Versorgungsanschlüsse | Verfügbare Spannung/Potenz, Druckluft, hydraulische Anlage, Kühlung |
| Steuerungen | I/O, PLC, Feldebus, Rückmeldung, Diagnosen, Rezepte |
| Sicherheit | Schutzvorrichtungen, Bremsen, Schlösser, Restenergie, Schwerkraftlasten, Wartungsverfahren |
| Lebenszyklus | Benötigte Zyklen, Wartungszugang, Ausfallkosten, Ersatzteilsstrategie |
Größe eine elektrische Ersatzlösung nicht nur nach dem Durchmesser von Pneumatik- oder Hydraulikzylindern. Die neue Achse muss gegen das tatsächliche Kraft-Geschwindigkeit-Betriebsprofil und die Anforderungen im Fehlzustand geprüft werden.
Für ein spezifisches Projekt senden Sie diese Eingaben durch die Überprüfung der Anpassung und Umwandlung von elektrischen Zylindern. Das Ziel ist es zu bestimmen, ob elektrische Bewegung für die Anwendung geeignet ist—nicht zu erzwingen, wo pneumatische oder hydraulische Aktuierung die bessere Ingenieurlösung bleibt.
Häufig gestellte Fragen
Welcher Aktuatortyp ist am besten für programmierbare Positionierung?
Elektrische Aktuation ist in der Regel der direkteste Ausgangspunkt, da Motorantriebe und Rückmeldungen natürlicherweise mehrere Positionen, Bewegungsprofile, Synchronisation und Diagnosen unterstützen. Servo-Pneumatik- und elektro-hydraulische Systeme können ebenfalls geschlossene Positionierung bieten, aber mit unterschiedlicher Infrastruktur und Steuerungskomplexität.
Wann ist ein Pneumatikaktuator besser als elektrisch?
Ein Pneumatikaktuator kann die bessere Wahl für einfache, schnelle, wiederholbare Bewegungen von Ende zu Ende sein, wenn Druckluft bereits existiert, willkürliche Zwischenpositionierung nicht notwendig ist und die Gesamtkosten des Luftsystems akzeptabel sind.
Wann ist ein Hydraulikaktuator besser als elektrisch?
Hydraulik bleibt überzeugend, wenn sehr hohe Kraft- oder Leistungsdichte, Stoßfestigkeit, kompakte Zylindergröße oder eine vorhandene hydraulische Maschinenarchitektur das Design dominiert.
Sind elektrische Aktuatoren immer energieeffizienter?
Nein. Elektrische Systeme vermeiden oft die Erzeugung von Druckluft und hydraulische Drossel- oder Standby-Verluste, aber der richtige Vergleich hängt vom gesamten Zyklus, der Last, der Haltezeit, der Motor-/Antriebsgröße, der mechanischen Effizienz und den bereits verfügbaren Versorgungsdiensten ab.
Welche Aktuatorentechnologie ist am schnellsten?
Es gibt keine universell schnellste Technologie. Pneumatik kann ausgezeichnet für schnelle Umschaltungen in zwei Positionen sein. Elektrische Systeme können hohe programmierbare Geschwindigkeiten liefern. Hydraulik kann hohe Kräfte mit hoher Geschwindigkeit kombinieren. Das tatsächliche Ergebnis hängt von der Last, dem Hub, dem Durchfluss oder der Übertragung, der Beschleunigung, dem Steuerprofil und den thermischen Grenzen ab.
Ist pneumatische Betätigung sauberer als hydraulische Betätigung?
Pneumatik vermeidet das Austreten von Hydrauliköl, was bei kontaminationssensibler Ausrüstung wichtig sein kann. Allerdings kann Druckluft Feuchtigkeit, Partikel oder Öl enthalten, und der Auslass benötigt möglicherweise eine Behandlung. Die Sauberkeit muss am Einsatzort spezifiziert werden.
Können hydraulische Aktuatoren präzise sein?
Ja. Proportional- oder Servoventile, Positionssensoren, Drucksensoren und geschlossene Regelungen können präzise hydraulische Bewegungen ermöglichen. Die Leistung hängt jedoch weiterhin vom Verhalten des Ventils, dem Zustand der Flüssigkeit, der Temperatur, den Leckagen, der Steifigkeit und der Regelungseinstellung ab.
Kann ein pneumatischer Linearaktuator an Zwischenpositionen anhalten?
Ja, aber ein grundlegender Zylinder ist naturgemäß am besten für Endpositionen geeignet. Die Zwischenpositionierung kann mechanische Anschläge, proportionalen Ventile, Verschiebungsfeedback oder servo-pneumatische Steuerungen verwenden, was zusätzliche Komplexität mit sich bringt.
Hält ein elektrischer Aktuator eine vertikale Last, wenn die Energie abgeschaltet wird?
Nicht automatisch. Einige Schrauben- und Getriebekombinationen widerstehen dem Rücklauf, andere jedoch nicht. Eine Bremse, Gegengewicht oder mechanische Verriegelung kann erforderlich sein. Die Stromausfall-Haltung muss als separate Sicherheitsanforderung überprüft werden.
Was wird für eine Überprüfung des Umbaus von Pneumatik oder Hydraulik auf elektrisch benötigt?
Mindestens: Spitzen- und Dauerkräfte, Hub, Geschwindigkeit, Beschleunigung, Betriebszyklus, Halteverhalten, Montagedimensionen, Umgebung, Steuerungen, verfügbare elektrische Energie, erforderliche Lebensdauer und Anforderungen im Fehlerfall.
Referenzen
- Wissenschaftliche Berichte — Vergleich von hydraulischen, pneumatischen und elektrischen Linearantriebssystemen
- Tolomatic — Elektrische Aktuatoren gegen pneumatische Zylinder und Gesamtkosten-Nutzen-Analyse
- Festo — Vergleich der Technologien Pneumatik oder Elektrik Weißbuch
- Compressed Air and Gas Institute — Arbeiten mit Druckluft
- OSHA — Überlegungen zu Lockout/Tagout für hydraulische Systeme











