
Los actuadores eléctricos, neumáticos e hidráulicos pueden producir movimiento industrial útil, pero resuelven problemas diferentes de manera eficaz. La actuación eléctrica suele ser el punto de partida más fuerte para posiciones programables, perfiles de movimiento, diagnósticos e integración de máquinas limpias. Los neumáticos siguen siendo muy prácticos para movimientos simples, rápidos y repetitivos cuando el aire comprimido ya está disponible. La hidráulica sigue siendo difícil de reemplazar cuando la fuerza muy alta o la densidad de potencia, la tolerancia a choques o el manejo de cargas pesadas dominan el diseño.
Para el marco de ingeniería completo, consulte el guía de selección de ingeniería de cilindros eléctricos.
No hay un ganador universal. La tecnología adecuada depende de los requisitos completos de movimiento: fuerza pico y continua, velocidad, carrera, aceleración, ciclo de trabajo, tiempo de retención, necesidades de posicionamiento, servicios disponibles, entorno, comportamiento de seguridad, capacidad de mantenimiento y costo total instalado.
Comparación Rápida: Actuadores Eléctricos vs Neumáticos vs Hidráulicos
| Factor de Decisión | Eléctrico | Neumático | Hidráulico |
|---|---|---|---|
| Ruta energética principal | La electricidad impulsa un motor o un elemento lineal directo | El aire comprimido actúa sobre un pistón o elemento rotativo | Un líquido presurizado actúa sobre un pistón o elemento rotativo |
| Posicionamiento programable | Generalmente, la opción más directa para múltiples posiciones y perfiles de movimiento | Los cilindros básicos favorecen las posiciones finales; los servo-neumáticos pueden agregar control intermedio | El posicionamiento en lazo cerrado es posible con controles proporcionales o servo |
| Fuerza / densidad de potencia | Amplio rango; la transmisión mecánica, el motor, los límites térmicos y el ciclo de trabajo deben verificarse juntos | Buena fuerza compacta para muchas tareas de automatización, pero normalmente por debajo de la densidad de fuerza hidráulica | Generalmente más fuerte cuando una fuerza muy alta o potencia debe ajustarse a un envolvente de actuador compacto |
| Ciclado rápido y repetitivo | Fuerte cuando el motor, la transmisión y el diseño térmico respaldan el perfil | A menudo excelente para ciclos simples de punto a punto | Es posible un movimiento de alta potencia; el flujo, el tamaño de la válvula, la inercia y el calor son importantes |
| Infraestructura de servicios públicos | Suministro eléctrico, controlador/motor, cableado, retroalimentación y hardware de seguridad | Compresor, recipiente, tratamiento de aire, válvulas, tuberías y escape | Bomba o HPU, depósito, filtración, válvulas, tuberías o mangueras, y a menudo gestión térmica |
| Comportamiento energético | A menudo favorable para movimiento de posición variable e intermitente, pero el mantenimiento y el ciclo de trabajo pueden cambiar el resultado | La generación de aire comprimido, la caída de presión, las fugas y las pérdidas por escape deben incluirse | El bombeo, el estrangulamiento, la operación en espera, las fugas y el enfriamiento pueden crear pérdidas; las arquitecturas modernas pueden reducirlas |
| Limpieza | No debe haber fluido de proceso en el actuador, pero la lubricación y el sellado siguen siendo importantes | No debe haber derrame de aceite hidráulico, pero la calidad del agua, el aceite, las partículas y los gases de escape siguen siendo importantes | El control de fugas de fluido y contaminación puede ser una restricción de diseño significativa |
| Enfoque en el mantenimiento | Transmisión, guías, rodamientos, lubricación, sellos, frenos, motor/acoplamiento, cables | Fugas, filtros, secadores, desagües, tuberías, válvulas, sellos, amortiguación | Condición del fluido, filtros, sellos, mangueras, accesorios, bombas, válvulas, temperatura, fugas |
| Comportamiento de retención/pérdida de potencia | Depende de la capacidad de retroceso, el freno, la caja de engranajes, el contrapeso o el bloqueo mecánico | Depende del estado de la válvula, la presión atrapada, el retorno del muelle, el bloqueo de la varilla y la carga | Depende de las válvulas, las fugas, los acumuladores, los dispositivos de retención de carga y el soporte mecánico |
| Punto de partida típico | Movimiento de máquina programable, conectado y de posición variable | Movimiento simple A/B, sujeción, expulsión, agarre, indexación | Presión, levantamiento, conformado, maquinaria móvil, trabajo de alta fuerza y con impactos |
Estas son tendencias de selección, no límites tecnológicos. Un sistema servo-neumático o electrohidráulico sofisticado puede superar a un eje eléctrico mal diseñado en la tarea para la que fue concebido. Del mismo modo, un actuador eléctrico puede ser la elección incorrecta si el rango de fuerza-velocidad-carga requerido supera un diseño electromecánico práctico.
Comience con el requerimiento de movimiento, no con el tipo de actuador
Una comparación útil comienza antes de seleccionar cualquier hardware. Defina lo que la máquina debe hacer realmente.
Para un nuevo eje o una revisión de conversión de neumático/hidráulico a eléctrico, registre al menos:
- Fuerza máxima y continua: incluya gravedad, fuerza del proceso, fricción, aceleración y cargas de choque.
- Carrera y longitud instalada: el desplazamiento requerido por sí solo no define si el actuador se adapta a la máquina.
- Velocidad y aceleración: incluya tiempo de movimiento, reversibles, velocidad de aproximación y desaceleración.
- Ciclo de trabajo: cuánto tiempo se mueve, sostiene, permanece y repite el eje.
- Requisito de posicionamiento: dos puntos finales, varias posiciones indexadas, camino continuo, ejes sincronizados o movimiento controlado por fuerza.
- Requerimiento de retención: qué sucede durante la permanencia, parada de emergencia o pérdida de energía.
- Entorno: polvo, lavado, temperatura, límites de contaminación, restricciones de ruido, vibración y acceso al servicio.
- Controles y datos: I/O básicos, retroalimentación, integración PLC, recetas, diagnósticos, trazabilidad o registros de fuerza-desplazamiento.
- Servicios disponibles: potencia eléctrica, aire comprimido, potencia hidráulica, refrigeración y capacidad de mantenimiento.
- Comportamiento en estado de falla: cómo debe detenerse la carga, permanecer soportada, ventilarse, frenar o trasladarse a un estado seguro.
Si estos insumos aún no están definidos, utilice el recurso de dimensionamiento de actuadores para organizar fuerza, carrera, velocidad, carga y suposiciones operativas antes de elegir una tecnología.
Cómo difieren la actuación eléctrica, neumática e hidráulica
Actuación eléctrica
Un actuador lineal eléctrico convierte la energía eléctrica en movimiento mecánico. Las arquitecturas comunes utilizan un motor con un tornillo, correa, cremallera, caja de engranajes u otra transmisión, mientras que los motores lineales directos generan movimiento sin un etapa de tornillo rotativo a lineal.
La ventaja no radica simplemente en que el sistema es eléctrico. El accionamiento del motor puede comandar posición, velocidad, aceleración y par, mientras que la retroalimentación cierra el circuito alrededor de alguna parte del mecanismo. Esto hace que el movimiento programable, las recetas, los ejes sincronizados, el diagnóstico y la integración del control de máquinas sean relativamente directos.
La transmisión mecánica sigue siendo importante. El paso del tornillo, la relación de la caja de engranajes, la disposición de los rodamientos, la lubricación, la guía, la capacidad de retroceso y la capacidad térmica dan forma al verdadero sobre de fuerza-velocidad-carga.
Actuación neumática
Un actuador neumático utiliza aire comprimido para crear movimiento. En un cilindro lineal, la presión actúa sobre un área del pistón. Una relación de fuerza de primer orden es:
Fuerza ≈ presión × área efectiva del pistón
La fuerza real es menor que el cálculo ideal debido a la fricción de los sellos, la contrapresión, la caída de presión, la aceleración y otras pérdidas en el sistema.
Un cilindro de acción simple se acciona en una dirección y se devuelve por un resorte, gravedad u otra carga. Un cilindro de acción doble utiliza presión de aire en ambas direcciones. Las válvulas direccionales dirigen el aire a la cámara apropiada, mientras que los controles de flujo influyen en la velocidad.
El cilindro en sí puede ser simple, pero la máquina depende del sistema de aire: compresor, receptor, secador o gestión de agua, filtración, regulación, válvulas, tuberías, accesorios, escape y control de fugas.
Actuación hidráulica
Un actuador hidráulico utiliza líquido presurizado, comúnmente aceite hidráulico, para crear movimiento. Para un cilindro lineal, se aplica la misma relación de presión-área de primer orden:
Fuerza ≈ presión × área efectiva del pistón
Debido a que los sistemas hidráulicos suelen operar a presiones mucho más altas que los sistemas neumáticos, pueden desarrollar fuerzas muy altas en un cilindro relativamente compacto.
El circuito hidráulico completo puede incluir una bomba o unidad de potencia hidráulica, reservorio, filtración, válvulas de control direccional y de presión, colectores, mangueras o tuberías, enfriamiento, dispositivos de retención de carga y acumuladores. La presión crea fuerza disponible; el flujo es un determinante principal de la velocidad del actuador.
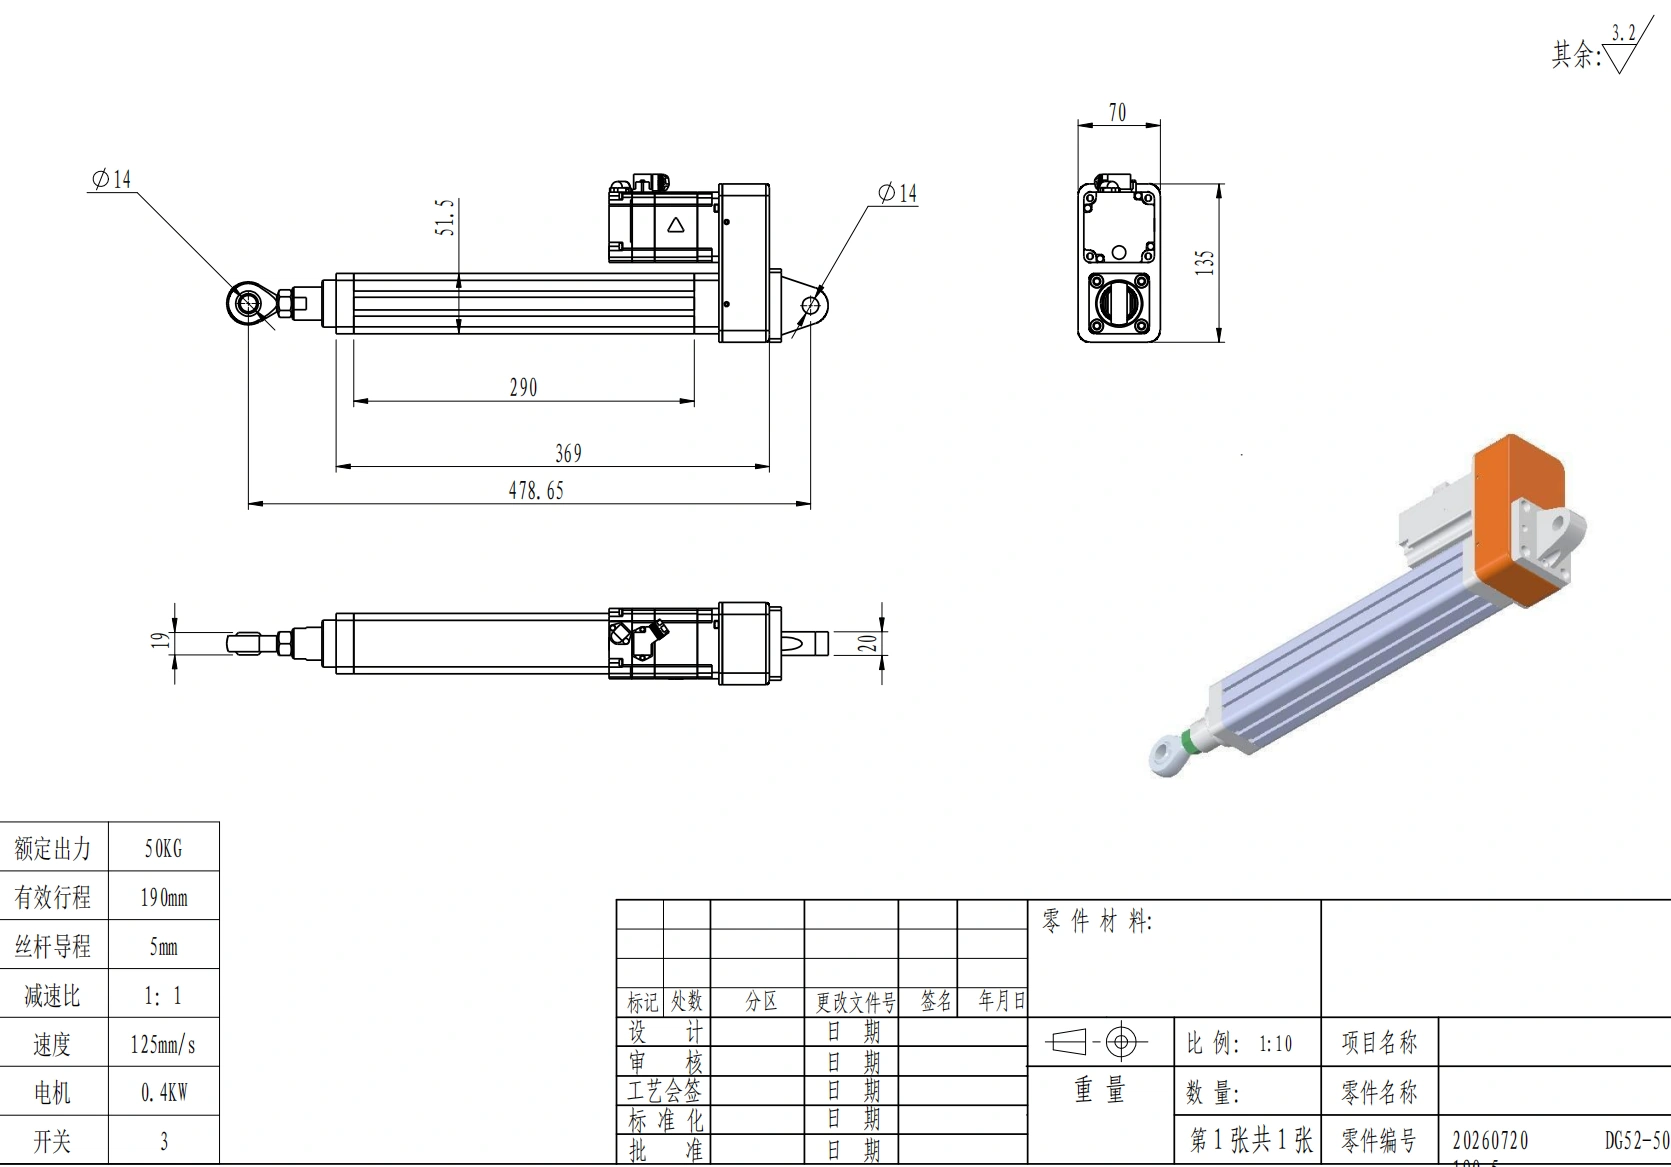
Un cilindro eléctrico empaqueta el movimiento lineal impulsado por motor en un eje autónomo; el tamaño final aún depende del perfil de carga de la aplicación.
Control y Posicionamiento: Donde la Arquitectura Importa Más
Para muchos ejes de automatización, el argumento más fuerte a favor de la actuación eléctrica no es la fuerza bruta sino el movimiento programable.
Un eje eléctrico controlado por retroalimentación puede moverse a muchas posiciones comandadas, cambiar aceleración y velocidad por receta, sincronizarse con otros ejes y reportar la posición o el estado del motor al controlador de la máquina. Dependiendo de la arquitectura, la fuerza o el torque también pueden ser parte del proceso controlado.
Eso no hace que cada sistema eléctrico sea altamente preciso. El rendimiento de posicionamiento aún depende de:
- tipo y ubicación de la retroalimentación;
- precisión del tornillo o correa;
- juego y cumplimiento;
- rigidez de guía;
- expansión térmica;
- ajuste del bucle de control;
- variación de carga;
- deflexión estructural.
Un codificador de motor puede confirmar la posición del motor mientras el error mecánico permanece aguas abajo. La retroalimentación del lado de la carga puede observar más del movimiento real de la máquina, pero agrega requisitos de integración.
El posicionamiento neumático no se limita a dos estados, pero los cilindros básicos lo favorecen.
Los cilindros neumáticos convencionales están naturalmente bien adaptados a posiciones completamente extendidas y completamente retraídas, topes mecánicos, abrazaderas, puertas, eyectoras y otros movimientos simples. La compresibilidad del aire, la fricción del sello, la variación de presión de suministro y el cambio de carga dificultan mantener un posicionamiento estable en medio recorrido más que con un eje eléctrico típico de lazo cerrado.
Intermediate pneumatic positioning is still possible. Proportional valves, displacement feedback, pressure sensors, and servo-pneumatic control can regulate position, speed, or force. The tradeoff is that the system gives up some of the simplicity that makes basic pneumatics attractive.
Hydraulic control can be sophisticated
Hydraulics should not be dismissed as inherently inaccurate. Proportional valves, servo valves, pressure transducers, position sensors, and electronic controllers can provide closed-loop position, velocity, pressure, or force control.
The engineering challenge is different. Fluid temperature, viscosity, leakage, valve deadband, hysteresis, hose expansion, friction, and compliance can influence response. High-performance electro-hydraulic control is therefore a system-design problem, not just a cylinder selection.
Programmable electric motion depends on the complete control architecture; controller and actuator compatibility must be verified for the actual system.
For an automation machine whose value depends on programmable positions, changeovers, synchronized axes, or direct digital diagnostics, an electric linear actuator family is usually a more natural commercial path after the motion requirements have been defined.
Force, Power Density, and the Real Load Profile
Hydraulics is often the strongest starting point when very high force or power density dominates.
High fluid pressure acting over a piston area allows a hydraulic cylinder to generate substantial force in a compact mechanical envelope. That is why hydraulic systems remain common in heavy pressing, forming, lifting, construction equipment, mobile machinery, and other applications where shock loads or very high force are normal.
Pneumatics can also generate strong linear force for factory automation, especially when the stroke is short and the motion is simple. Increasing cylinder bore increases force, but it also increases air volume demand. Increasing supply pressure raises theoretical force only within the ratings of the cylinder, valves, fittings, and distribution system.
Electric systems cover a wide force range, but the complete force-speed-duty relationship must be checked. A screw-driven axis that can produce a high peak force may not be able to produce that force continuously at the required speed. Motor heating, drive limits, screw life, bearing loads, gearbox thermal capacity, and lubrication can become limiting factors.
For electric selection, do not ask only:
“Can the actuator produce the peak force?”
Also ask:
- At what linear speed?
- For how many seconds per cycle?
- How many cycles per hour?
- Is the load compressive, tensile, or reversing?
- Is there impact or shock?
- Does the axis dwell under load?
- What is the ambient temperature?
- What life target is required?
This is one reason a heavy hydraulic axis should not be converted to electric by matching cylinder bore force to a single actuator thrust number.
Speed, Cycling, and Holding Are Separate Questions
“Which technology is fastest?” is usually the wrong question.
Pneumatics can be excellent for rapid A/B cycling
A pneumatic cylinder can be very effective for repetitive motion between defined endpoints. Actual cycle time depends on bore, stroke, load, air pressure, valve flow, tubing volume, exhaust restrictions, acceleration, and cushioning.
This makes pneumatics a strong fit for tasks such as:
- part ejection;
- conveyor stops;
- clamping;
- gripping;
- sorting;
- simple transfer;
- indexing;
- gates and diverters.
The same architecture becomes less attractive when the machine needs many positions, controlled trajectory changes, continuous position data, or synchronized motion.
Electric motion is strong when speed must be programmable
Electric systems can combine high speed with controlled acceleration and deceleration, but the motor and transmission must remain inside their dynamic and thermal envelope. A faster screw lead, for example, changes the torque-speed requirement and can affect force capability.
Hydraulics combines high force with strong power delivery
Hydraulic systems can produce high force at useful speed, but pump flow, valve sizing, pressure losses, load inertia, heat generation, and cooling all affect the result.
Holding is not the same as moving
A vertical axis may move easily and still be unsafe to hold after power loss.
For an electric axis, a ball screw or roller screw can be backdrivable. A brake, gearbox, counterbalance, or separate mechanical lock may be required.
For pneumatics, trapped air is compressible and can move when pressure changes or leakage occurs. A spring-return design, rod lock, mechanical restraint, or specific valve circuit may be needed.
For hydraulics, pilot-operated checks, counterbalance valves, load-holding valves, accumulators, leakage behavior, and mechanical support all influence the safe state.
Never infer safe holding from actuator technology alone.
Infrastructure, Energy, and Total Cost of Ownership
A fair cost comparison uses the complete installed system, not the purchase price of one cylinder.
Pneumatic system boundary
A pneumatic axis may require only a compact cylinder at the machine, but the facility may also need:
- compressor capacity;
- receiver storage;
- dryers and condensate management;
- filters and regulators;
- valves and manifolds;
- distribution piping and local tubing;
- leak detection and repair;
- exhaust silencing.
Compressed-air leakage and pressure drop directly affect both performance and operating cost. The Compressed Air and Gas Institute emphasizes system pressure, flow, air quality, leakage, and distribution losses as part of compressed-air performance.
If a plant already has well-maintained compressed air with spare capacity, the incremental cost of one more simple cylinder may be very low. If a new machine requires additional compressor capacity or higher plant pressure, the economics can change substantially.
Hydraulic system boundary
A hydraulic axis may require:
- a hydraulic power unit or shared pump;
- reservoir;
- filters and breathers;
- valves and manifolds;
- hoses or piping;
- pressure relief;
- load-holding devices;
- fluid management;
- cooling when heat rejection requires it.
Fixed-speed pumping and throttling can create substantial losses in some circuits. Variable-speed, load-sensing, pump-controlled, and other modern electro-hydraulic architectures can reduce these penalties, so a single generic hydraulic-efficiency number is not useful.
Electric system boundary
Electric actuation removes compressed-air and hydraulic-fluid utilities from the motion axis, but it is not infrastructure-free. The system still includes:
- power supply or drive;
- motor wiring;
- feedback wiring;
- controller or PLC interface;
- braking or holding hardware where required;
- overcurrent and electrical protection;
- safety circuits;
- compatible connectors and cables.
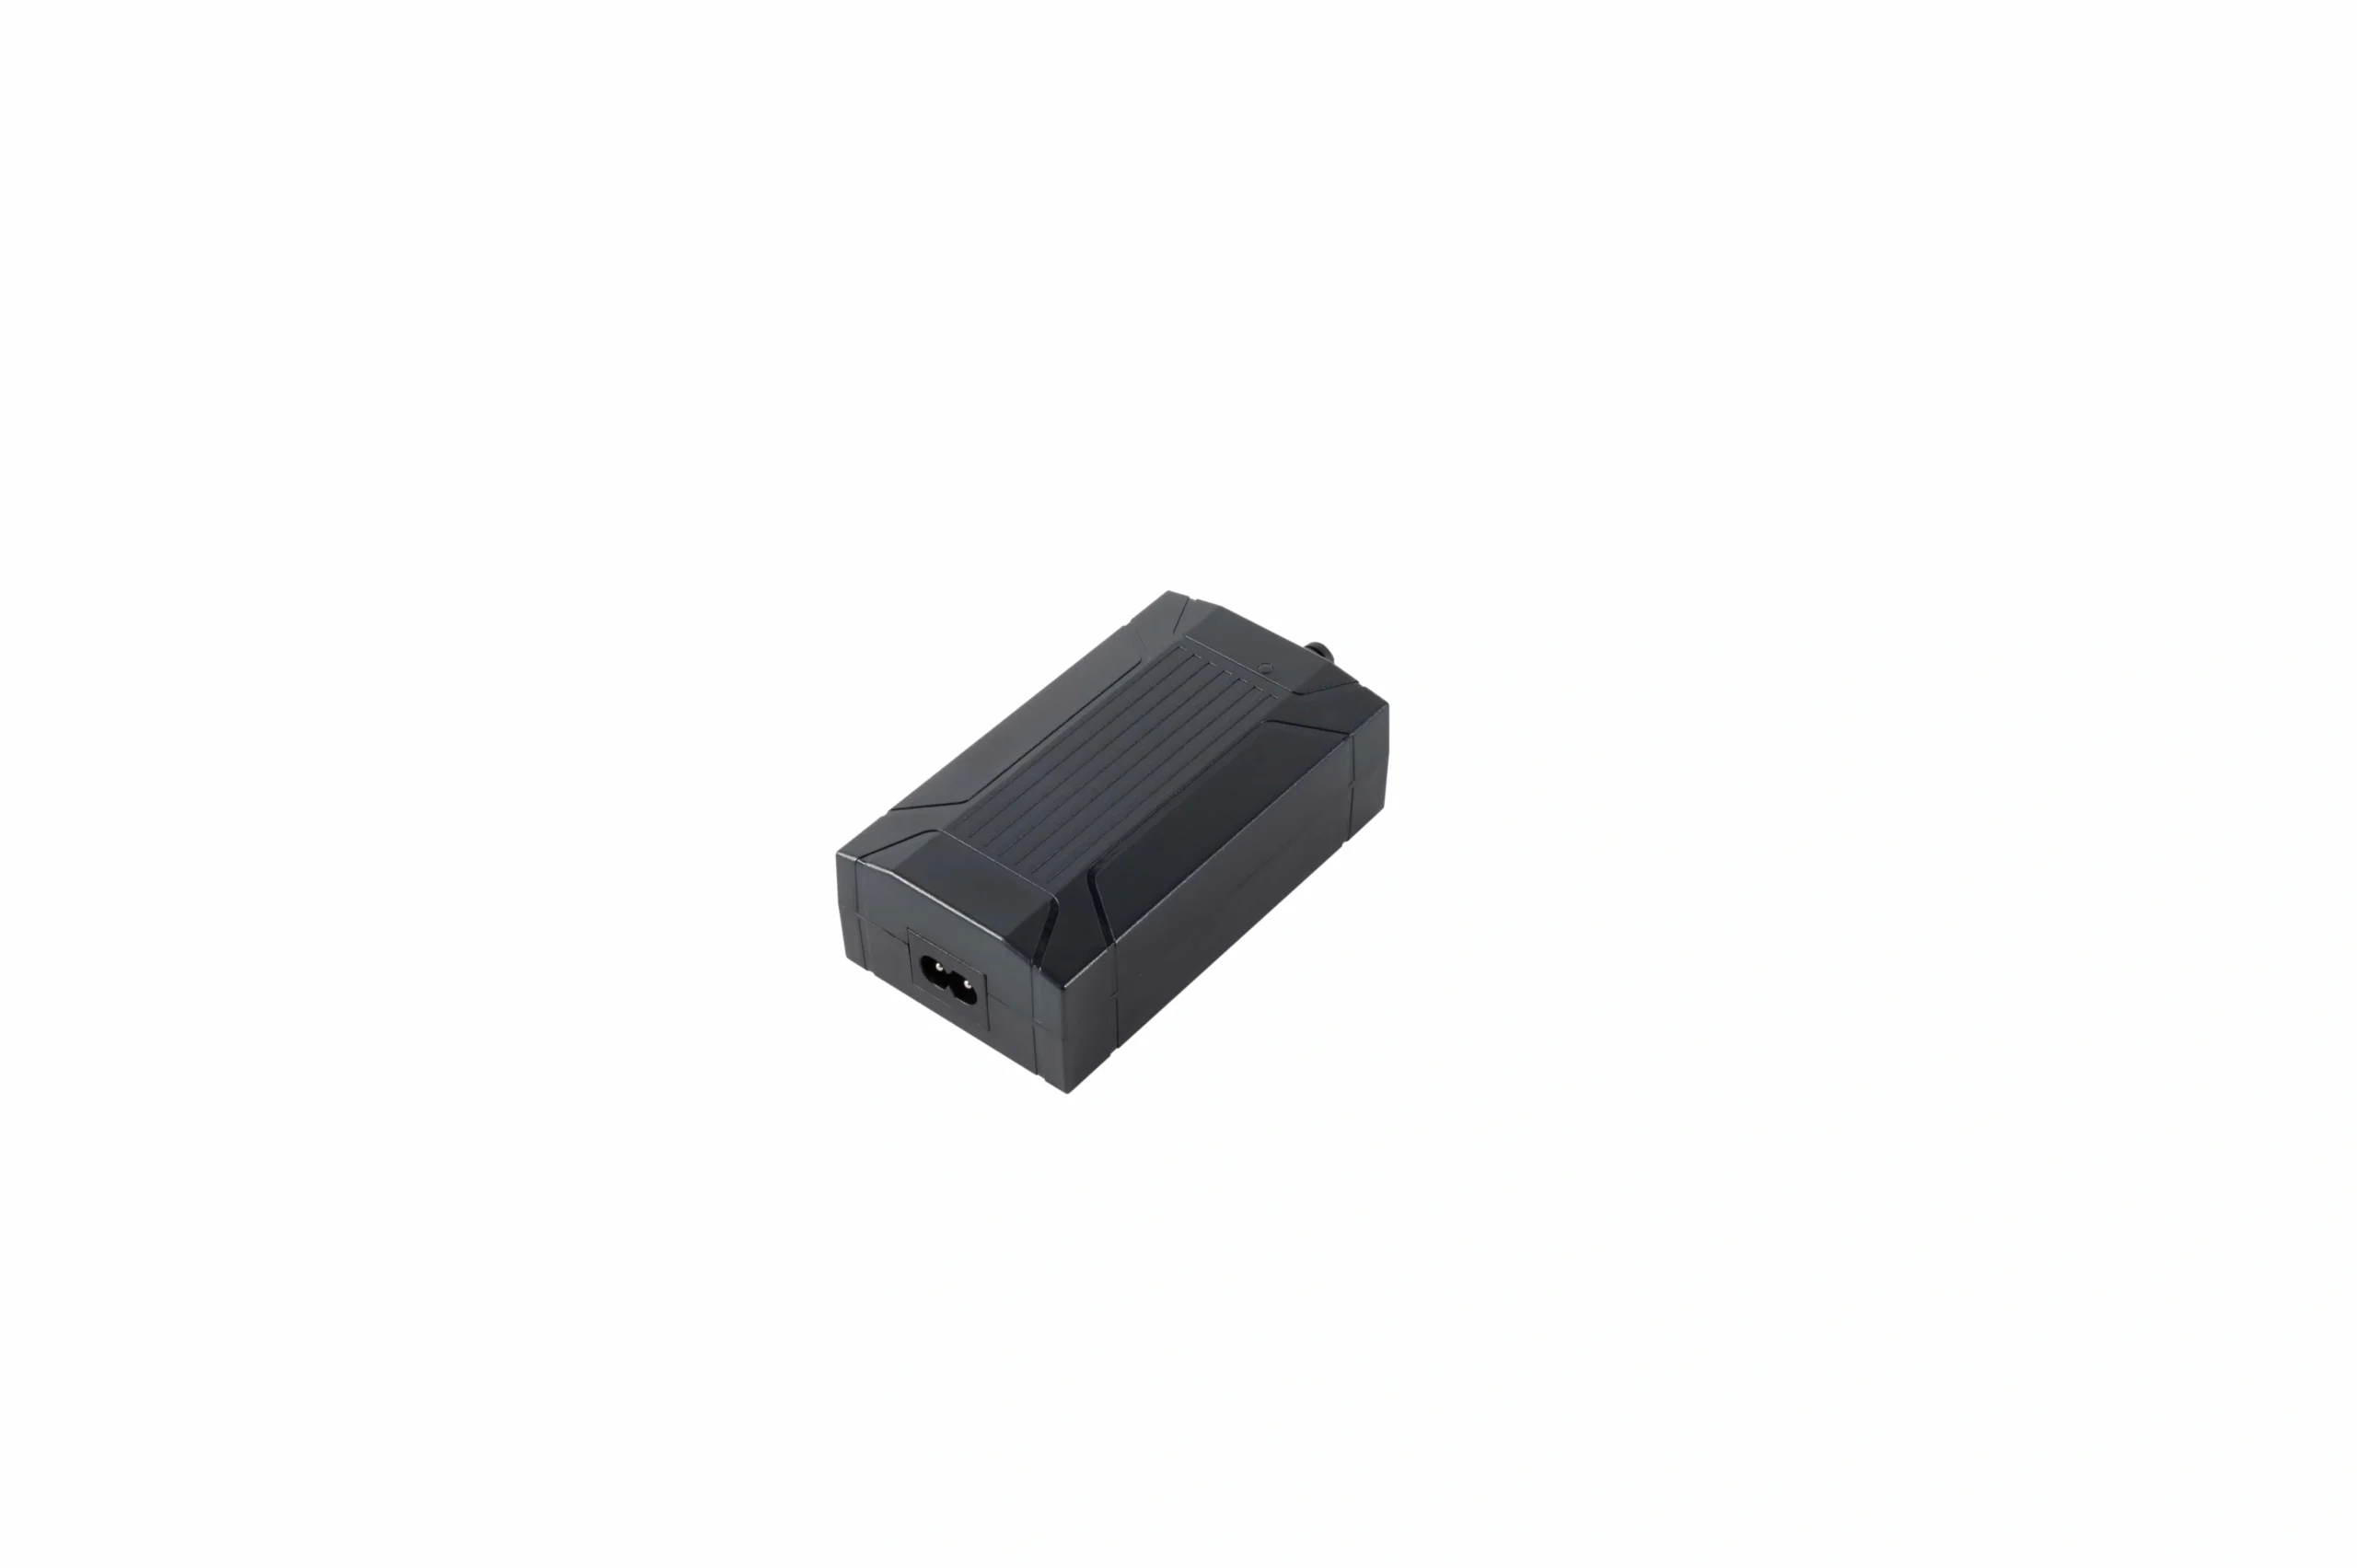
Electric systems avoid compressed-air and hydraulic utilities, but power, controls, wiring, protection, and compatibility still belong in the installed-system comparison.
For machine builders, this is why total cost should include energy, utilities, commissioning, maintenance labor, downtime, spare parts, contamination consequences, changeover time, and diagnostics—not only the actuator quote.
A peer-reviewed comparison published in Scientific Reports likewise found that the result depends on the defined system and operating task rather than a technology label alone. See the peer-reviewed hydraulic, pneumatic, and electric linear actuation comparison listed in the references.
Cleanliness, Noise, Maintenance, and Safety
Eléctrico
Electric actuators do not require compressed air or hydraulic working fluid at the motion axis. That can simplify clean machine integration, but electromechanical systems may still contain grease, oil, seals, bearings, and gearboxes. Dust protection, washdown design, lubricant selection, and cable routing remain application-specific.
Maintenance can include screw or guide lubrication, bearing inspection, brake checks, seal wear, cable inspection, drive cooling, and verification of feedback and safety devices.
Neumático
Pneumatics avoids hydraulic-oil spill risk, but compressed air is not automatically clean. Moisture, particles, compressor carryover, downstream pipe contamination, and exhaust quality can matter.
Filters, dryers, drains, valves, fittings, tubing, seals, and mufflers all become maintenance points. Leaks may be too small to hear yet still waste air. Exhaust noise can also be significant in high-cycle machines unless it is controlled.
Hidráulico
Hydraulic systems place more emphasis on fluid condition. External leakage creates housekeeping and environmental concerns, while internal leakage can reduce efficiency and generate heat without visible fluid loss.
Contamination control affects pump, valve, seal, and actuator life. Filters, breathers, fluid transfer practices, hose condition, temperature, and periodic inspection are therefore reliability issues, not optional housekeeping.
Seguridad
All three technologies store or transmit hazardous energy.
- Electric axes can move unexpectedly, regenerate energy, hold gravity loads, or remain energized through drives and capacitors.
- Pneumatic systems can retain compressed air after the supply is isolated.
- Los circuitos hidráulicos pueden retener alta presión en las líneas, cilindros o acumuladores y pueden soportar cargas suspendidas incluso después de que se detenga una bomba.
El servicio seguro requiere el procedimiento de energía peligrosa de toda la máquina. La guía de bloqueo hidráulico de la OSHA es un recordatorio útil de que la energía almacenada o residual debe ser aliviada, restringida, desconectada o de otra manera puesta en un estado seguro.
Cuando la Actuación Eléctrica es la Mejor Opción
Comience con movimiento eléctrico cuando la máquina necesite varias de estas características:
- varias posiciones programables;
- cambios frecuentes de receta;
- aceleración y desaceleración controladas;
- ejes sincronizados;
- retroalimentación de posición en bucle cerrado;
- monitoreo de fuerza o torque;
- diagnósticos y trazabilidad de la máquina;
- integración directa de PLC o red;
- baja dependencia de servicios públicos de la planta;
- diseño de equipo limpio sin escapes de aire comprimido o fluidos hidráulicos;
- operación eficiente en un perfil de movimiento variable;
- cambio más fácil impulsado por software.
La opción eléctrica se vuelve particularmente atractiva cuando un sistema neumático ha acumulado detenciones, válvulas proporcionales, sensores, reguladores y lógica principalmente para crear flexibilidad de movimiento que un eje eléctrico puede comandar de manera más directa.
También puede ser una alternativa sólida a la hidráulica donde el límite de fuerza-velocidad-carga requerida es práctico para un cilindro electromecánico y la máquina se beneficia de un movimiento programable, una menor carga de mantenimiento de fluidos o datos de proceso.
La familia de productos de movimiento lineal de ServoCylMotion familia de cilindros eléctricos proporciona un contexto comercial para el movimiento eléctrico impulsado por tornillo una vez que se definen los requisitos de aplicación.
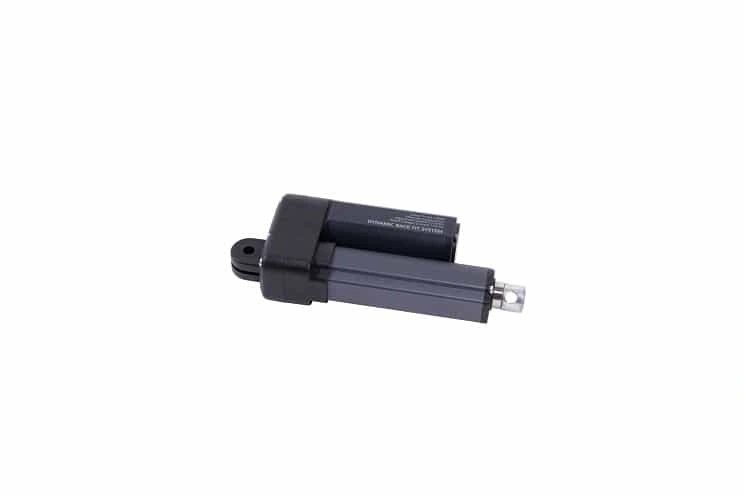
Los actuadores lineales eléctricos están disponibles en diferentes envolventes mecánicas, por lo que se deben verificar juntos los requisitos de recorrido, carga, velocidad, montaje y ciclo de trabajo.
Eléctrico no es automáticamente la conversión correcta. Una máquina con cargas de choque extremas, fuerza continua muy alta, un sistema hidráulico compartido maduro o herramientas neumáticas de alto ciclo simples pueden estar mejor dejadas en su tecnología existente.
Cuando los Neumáticos Aún Tienen Sentido
La neumática sigue siendo una elección de ingeniería racional cuando la mayoría de las siguientes afirmaciones son verdaderas:
- el movimiento se realiza principalmente entre dos posiciones definidas;
- la frecuencia de ciclo es más importante que la posicionamiento arbitrario;
- la planta ya cuenta con aire comprimido confiable;
- el cilindro debe ser compacto y mecánicamente simple;
- la conformidad es útil;
- el proceso es de sujeción, expulsión, agarre, indexación, control de flujo o transferencia simple;
- el comportamiento de sujeción se puede gestionar con el circuito o el diseño mecánico;
- el consumo de energía a nivel del sistema completo sigue siendo aceptable;
- la calidad del aire y los desechos se pueden controlar para el medio ambiente.
Un cilindro neumático simple en una red de aire existente y bien mantenida puede ser difícil de superar para una tarea repetitiva de dos posiciones. Convertirlo a eléctrico sin un beneficio claro en control, energía, mantenimiento o proceso puede aumentar los costos y la complejidad sin añadir valor a la máquina.
Cuando la hidráulica sigue teniendo sentido
La hidráulica sigue siendo una elección sólida cuando el trabajo está dominado por:
- fuerzas o torque muy altos;
- sobre todo, un actuador compacto;
- alta demanda de energía;
- carga de choque o impacto;
- maquinaria móvil pesada;
- prensado, conformado, corte o elevación;
- largos períodos de alta carga;
- infraestructura hidráulica existente;
- entornos hostiles donde una arquitectura de energía fluida robusta ya ha demostrado su eficacia.
Un sistema hidráulico bien diseñado también puede proporcionar un movimiento sofisticado en bucle cerrado. La cuestión es si la máquina se beneficia lo suficiente de una alternativa eléctrica para justificar cambios en el tamaño del actuador, mecánica, controles, estrategia de sujeción, potencia eléctrica y diseño térmico.
Para un contexto más amplio a nivel de máquina, consulte la página de aplicación de automatización industrial de ServoCylMotion.
Lista de verificación para la conversión de neumática o hidráulica a eléctrica
Antes de preguntar si un actuador eléctrico puede reemplazar un cilindro neumático o hidráulico, recopile la siguiente información.
| Entrada | Qué documentar |
|---|---|
| Cargar | Fuerza máxima, fuerza continua, gravedad, fricción, choque, fuerza del proceso |
| Movimiento | Carrera, velocidad, aceleración, desaceleración, tiempo de ciclo |
| Deber | Movimientos por hora, tiempo de espera, tiempo de retención, operación continua |
| Posicionamiento | Puntos finales, número de posiciones, precisión, repetibilidad, sincronización |
| Control de fuerza | Si la fuerza se aplica simplemente o debe ser medida y controlada |
| Montaje | Clevis, trunnion, brida, carga lateral, alineación, volumen instalado |
| Retención | Estado seguro durante el tiempo de espera, detención, parada de emergencia y pérdida de energía |
| Entorno | Límites de temperatura, polvo, agua, contaminación, vibración, ruido |
| Servicios públicos | Voltaje/potencia disponible, aire comprimido, planta hidráulica, refrigeración |
| Controles | Entradas/Salidas, PLC, bus de campo, retroalimentación, diagnósticos, recetas |
| Seguridad | Protección, frenos, bloqueos, energía residual, cargas por gravedad, procedimiento de servicio |
| Ciclo de vida | Ciclos requeridos, acceso a mantenimiento, costo de inactividad, estrategia de repuestos |
No dimensione un reemplazo eléctrico solo a partir del diámetro de un cilindro neumático o hidráulico. El nuevo eje debe comprobarse contra el perfil real de fuerza-velocidad-carga y los requisitos de estado de falla.
Para un proyecto específico, envíe estas entradas a través de la revisión de personalización y conversión de cilindros eléctricos. El objetivo es determinar si el movimiento eléctrico se ajusta a la aplicación, no forzar una conversión donde la actuación neumática o hidráulica siga siendo la mejor opción de ingeniería.
Preguntas Frecuentes
¿Qué tipo de actuador es mejor para posicionamiento programable?
La actuación eléctrica suele ser el punto de partida más directo porque los controladores de motor y la retroalimentación soportan naturalmente múltiples posiciones, perfiles de movimiento, sincronización y diagnósticos. Los sistemas servo-neumáticos y electrohidráulicos también pueden proporcionar posicionamiento en bucle cerrado, pero con diferentes infraestructuras y complejidad de control.
¿Cuándo es un actuador neumático mejor que el eléctrico?
Un actuador neumático puede ser la mejor opción para un movimiento simple, rápido y repetitivo de extremo a extremo cuando ya existe aire comprimido, no es necesaria una posicionamiento intermedio arbitrario, y el costo total del sistema de aire es aceptable.
¿Cuándo es un actuador hidráulico mejor que el eléctrico?
La hidráulica sigue siendo atractiva cuando se requiere una fuerza o densidad de potencia muy alta, tolerancia a choques, tamaño compacto del cilindro o cuando una arquitectura de máquina hidráulica existente domina el diseño.
¿Son siempre los actuadores eléctricos más eficientes energéticamente?
No. Los sistemas eléctricos a menudo evitan la generación de aire comprimido y las pérdidas por estrangulación hidráulica o de espera, pero la comparación correcta depende del ciclo completo, la carga, el tiempo de retención, el dimensionamiento del motor/controlador, la eficiencia mecánica y los servicios ya disponibles.
¿Cuál tecnología de actuador es la más rápida?
No hay una tecnología más rápida universalmente. Los sistemas neumáticos pueden ser excelentes para ciclos rápidos de dos posiciones. Los sistemas eléctricos pueden ofrecer alta velocidad programable. La hidráulica puede combinar alta fuerza con velocidad intensa. El resultado real depende de la carga, el recorrido, el flujo o la transmisión, la aceleración, el perfil de control y los límites térmicos.
¿Es la actuación neumática más limpia que la actuación hidráulica?
La neumática evita la fuga de aceite hidráulico, lo cual puede ser importante en equipos sensibles a la contaminación. Sin embargo, el aire comprimido puede contener humedad, partículas u aceite, y los gases de escape pueden necesitar tratamiento. La limpieza debe especificarse en el punto de uso.
¿Los actuadores hidráulicos pueden ser precisos?
Sí. Las válvulas proporcionales o servo, los sensores de posición, los sensores de presión y los controles de lazo cerrado pueden proporcionar un movimiento hidráulico preciso. Sin embargo, el rendimiento aún depende del comportamiento de la válvula, la condición del fluido, la temperatura, las fugas, la rigidez y la sintonización del control.
¿Un actuador neumático lineal puede detenerse en posiciones intermedias?
Sí, pero un cilindro básico es naturalmente más adecuado para posiciones finales. La posicionamiento intermedio puede utilizar topes mecánicos, válvulas proporcionales, retroalimentación de desplazamiento o control servo-neumático, añadiendo complejidad.
¿Un actuador eléctrico sostiene una carga vertical cuando se corta la energía?
No automáticamente. Algunas combinaciones de tornillos y engranajes resisten el retroceso, mientras que otras no. Puede ser necesario un freno, contrapeso o bloqueo mecánico. La retención sin energía debe verificarse como un requisito de seguridad separado.
¿Qué se necesita para una revisión de conversión de neumático o hidráulico a eléctrico?
Como mínimo: fuerza pico y continua, carrera, velocidad, aceleración, ciclo de trabajo, comportamiento de retención, geometría de montaje, entorno, controles, potencia eléctrica disponible, vida útil requerida y requisitos en estado de fallo.
Referencias
- Scientific Reports — Comparación de sistemas de actuación lineal hidráulicos, neumáticos y eléctricos
- Tolomatic — Actuadores eléctricos vs cilindros neumáticos y costo total de propiedad
- Festo — Comparación de tecnologías neumáticas o eléctricas documento técnico
- Compressed Air and Gas Institute — Trabajando con aire comprimido
- OSHA — Consideraciones de bloqueo/etiquetado para sistemas hidráulicos











