
Los principales tipos de actuadores lineales se pueden agrupar primero por la energía que crea movimiento: tecnologías electromecánicas impulsadas por motor, neumáticas, hidráulicas, mecánicas/manuales y de actuación directa especializadas. Dentro de esas familias, los ingenieros pueden clasificar el mecanismo nuevamente por tornillo, correa, cremallera y piñón, accionamiento lineal directo u otro método de conversión de movimiento. Los diseños de varilla, sin varilla, deslizador y columna elevadora describen la arquitectura física, no el mismo nivel de clasificación.
Para el flujo de trabajo de ingeniería más amplio, consulta la guía de selección de actuadores eléctricos.
Esa distinción es importante porque dos dispositivos pueden producir movimiento en línea recta mientras se comportan de manera muy diferente en fuerza, velocidad, carrera, posicionamiento, ciclo de trabajo, control, espacio de instalación y mantenimiento.
Las Tres Capas de Clasificación que Deben Mantenerse Separadas
Una taxonomía práctica de actuadores responde a tres preguntas diferentes:
- ¿Qué fuente de energía crea la fuerza? Esto separa los sistemas impulsados por motor de las tecnologías neumáticas, hidráulicas, manuales y especializadas.
- ¿Cómo se convierte esa energía en desplazamiento lineal? Un sistema impulsado por motor puede usar un tornillo, transmisión de correa, transmisión de cremallera y piñón, o un motor lineal directo.
- ¿Cómo se empaqueta y guía el elemento en movimiento? El producto puede usar una varilla extensible, un carro en una pista, un deslizador guiado o una columna telescópica.
Muchas listas de tipos de actuadores lineales mezclan estas capas. Por ejemplo, “neumático”, “tornillo de bola” y “sin varilla” pueden ser descripciones válidas, pero responden a tres preguntas ingenieriles diferentes.

El factor de forma del producto es una dimensión de clasificación; la fuente de energía subyacente y el mecanismo de conversión de movimiento son preguntas separadas.
Una vez que las capas se separan, las comparaciones se vuelven más útiles. El comprador puede primero elegir una familia de tecnología plausible y luego evaluar el mecanismo y la arquitectura que se ajusten a la máquina.
Principales Familias de Tecnología de Actuadores Lineales Comparadas
La tabla a continuación es un marco de partida, no un ranking de rendimiento universal. La capacidad real depende de los detalles de diseño, el punto de operación, la guía, los controles y el sistema circundante.
| Familia de tecnología | Cómo se produce el movimiento lineal | A menudo considerado cuando | Verificaciones clave de ingeniería |
|---|---|---|---|
| Electromecánico impulsado por motor | Un motor impulsa un tornillo, correa, transmisión de cremallera y piñón, o otro mecanismo de movimiento lineal | El posicionamiento programable, los perfiles de movimiento controlados, la integración con controles electrónicos, o equipos autónomos limpios son importantes | Fuerza requerida, velocidad, carrera, ciclo de trabajo, dimensionamiento de motor\/accionamiento, retroalimentación, límites térmicos, comportamiento de retención, guía |
| Neumático | El aire comprimido actúa sobre un pistón o carro | Movimiento repetitivo rápido, movimientos simples de extremo a extremo, y el aire existente en la planta hacen que el sistema sea práctico | Calidad del suministro de aire, estabilidad de presión, válvulas, amortiguación, requisitos de posicionamiento, ruido, fuga, tasa de ciclo |
| Hidráulico | Un líquido presurizado actúa sobre un pistón | Densidad de fuerza alta, tolerancia a choques, o requisitos de maquinaria pesada justifican la infraestructura de potencia de fluido | Unidad de potencia, presión\/flujo, sellos, mangueras, estado del fluido, control de fugas, mantenimiento, temperatura, posicionamiento |
| Mecánico\/manual | Una manivela, palanca, gato, leva, u otra entrada mecánica crea desplazamiento | Ajustes infrecuentes, configuración, o un movimiento simple que no necesita automatización alimentada | Esfuerzo del operador, carga, bloqueo, desplazamiento, acceso, frecuencia de ajuste |
| Accionamiento directo especializado | Efectos electromagnéticos o de materiales crean movimiento directamente o con transmisión mínima | Respuesta muy rápida, desplazamiento muy fino, movimiento compacto de carrera corta, o una tarea de posicionamiento especializada es más importante que el desplazamiento de propósito general | Sobre envolvente de carrera, perfil de fuerza, comportamiento de retención, calor, detección, electrónica de control, costo |
Sistemas electromecánicos impulsados por motor
Esta familia es amplia porque "accionado por motor" indica la fuente de energía, no el mecanismo completo. Un motor rotativo se puede acoplar con varias transmisiones, cada una con un equilibrio diferente de desplazamiento, fuerza, velocidad, rigidez, retroceso, eficiencia, mantenimiento y embalaje.
Por eso, la siguiente pregunta no debería ser simplemente "¿Es accionado por motor?" Debería ser "¿Qué mecanismo convierte la salida del motor en el movimiento lineal requerido?"
Sistemas Neumáticos
Los cilindros neumáticos utilizan aire comprimido para mover un pistón o carro. Son comunes en la automatización de fábricas porque se pueden implementar movimientos repetitivos simples con válvulas y controles relativamente sencillos, especialmente donde ya está disponible aire comprimido.
El cilindro en sí, sin embargo, es solo una parte del sistema. La preparación del aire, tuberías, válvulas, estabilidad de presión, amortiguación, ruido de escape y el comportamiento de posicionamiento requerido afectan todo el diseño final. La compresibilidad también significa que no se debe asumir que un eje neumático simple se comportará como un eje de posicionamiento servo rígido.
Sistemas Hidráulicos
Los cilindros hidráulicos utilizan líquido presurizado y a menudo se evalúan para aplicaciones que requieren una densidad de fuerza sustancial, manejo de cargas robustas o tolerancia a golpes. Pueden ser una buena opción cuando la máquina ya incluye infraestructura hidráulica.
La compensación debe evaluarse a nivel de sistema. Las bombas o unidades de potencia, válvulas, mangueras, sellos, condición del fluido, temperatura, gestión de fugas y prácticas de mantenimiento pertenecen a la comparación. Una comparación de solo el cuerpo del cilindro omite gran parte de la decisión ingenieril.
Sistemas Mecánicos y Manuales
Los gatos de tornillo manuales, volantes, cams y mecanismos similares siguen siendo útiles cuando el movimiento es ocasional y el control automático no es necesario. Su valor radica en la simplicidad: la máquina puede no necesitar un motor, compresor o unidad de potencia hidráulica para ese ajuste.
La limitación es igualmente clara: ciclos frecuentes, posiciones programadas, movimiento sincronizado o retroalimentación automatizada normalmente impulsan el diseño hacia una arquitectura motorizada.
Tecnologías de Actuación Directa Especializadas
Los dispositivos piezoeléctricos, bobinas de voz, solenoides y motores lineales crean salida lineal, pero no deberían tratarse como una familia de productos intercambiables. Su recorrido utilizable, perfil de fuerza, respuesta, método de control y comportamiento de retención pueden diferir drásticamente.
Para un ejercicio de selección industrial general, estas tecnologías se tratan mejor como ramas especializadas. Se vuelven relevantes cuando la aplicación tiene un requisito, como desplazamiento extremadamente fino, respuesta muy rápida o un movimiento de carrera corta particular, que un cilindro o transmisión convencional no puede abordar de manera tan efectiva.
Mecanismos Impulsados por Motor: Tornillo, Correa, Engranaje de Cremallera y Eje de Transmisión Directo
Dentro del movimiento impulsado por motor, la transmisión es a menudo la clasificación de segundo nivel más importante.
Actuadores Impulsados por Tornillo
Un tornillo convierte la rotación del motor en desplazamiento axial a través de una tuerca acoplada. Los tornillos de paso/acme, de bola y de rodillo utilizan diferentes geometrías de contacto, por lo que "impulsado por tornillo" por sí solo no especifica el rendimiento final.
Los ingenieros deben verificar:
- la fuerza axial y el recorrido requeridos;
- la velocidad y aceleración objetivo;
- el paso del tornillo y la velocidad del motor;
- la eficiencia y el calor;
- el juego y el comportamiento de posicionamiento;
- la lubricación y las expectativas de vida;
- los límites de velocidad crítica o pandeo en tornillos largos;
- si la aplicación necesita un freno u otra estrategia de retención de carga.
Una comparación más profunda de las tecnologías de tornillo es una tarea de ingeniería separada. Para una decisión a nivel de tipo, el punto importante es que los sistemas de tornillo a menudo se consideran cuando el empuje controlado y el posicionamiento son requisitos centrales.
Actuadores Impulsados por Correa
Un sistema de correa dentada y polea puede mover un carro a lo largo de un recorrido relativamente largo sin rotar un tornillo largo. Esta arquitectura se considera a menudo para viajes rápidos y extendidos donde los requisitos de carga y posicionamiento se ajustan al sistema de correa y guía.
Las verificaciones importantes incluyen la rigidez y tensión de la correa, la carga útil, la aceleración, la repetibilidad, la exposición ambiental, el tamaño de la polea, la guía del carro y cómo se comporta el sistema bajo cambio de dirección o carga.
Actuadores de Cremallera y Piñón
Un engranaje de piñón impulsa una cremallera recta para crear un desplazamiento lineal. Las arquitecturas de cremallera y piñón pueden ser atractivas para ejes largos porque el accionamiento no depende de girar un tornillo a lo largo de toda la longitud del recorrido.
El diseño aún necesita una revisión completa del engranaje, el retroceso, la lubricación, la rigidez de las guías, las cargas de momento, el ciclo de trabajo y los requisitos de control de movimiento. Un recorrido largo por sí mismo no es suficiente para seleccionar el mecanismo.
Motores Lineales Directos
Un motor lineal crea fuerza electromagnética directamente a lo largo del eje en lugar de convertir el movimiento del motor rotativo a través de un tornillo o correa. Eliminar una transmisión rotativa a lineal puede soportar una alta respuesta dinámica y un movimiento programable suave, pero cambia las prioridades de diseño.
La electrónica de control, la retroalimentación, la eliminación de calor, las fuerzas magnéticas, la guía de carga, los requisitos de sujeción, el costo de instalación y la fuerza continua requerida se convierten en centrales. Por lo tanto, el accionamiento directo es una decisión arquitectónica especializada en lugar de una actualización automática sobre una transmisión mecánica.
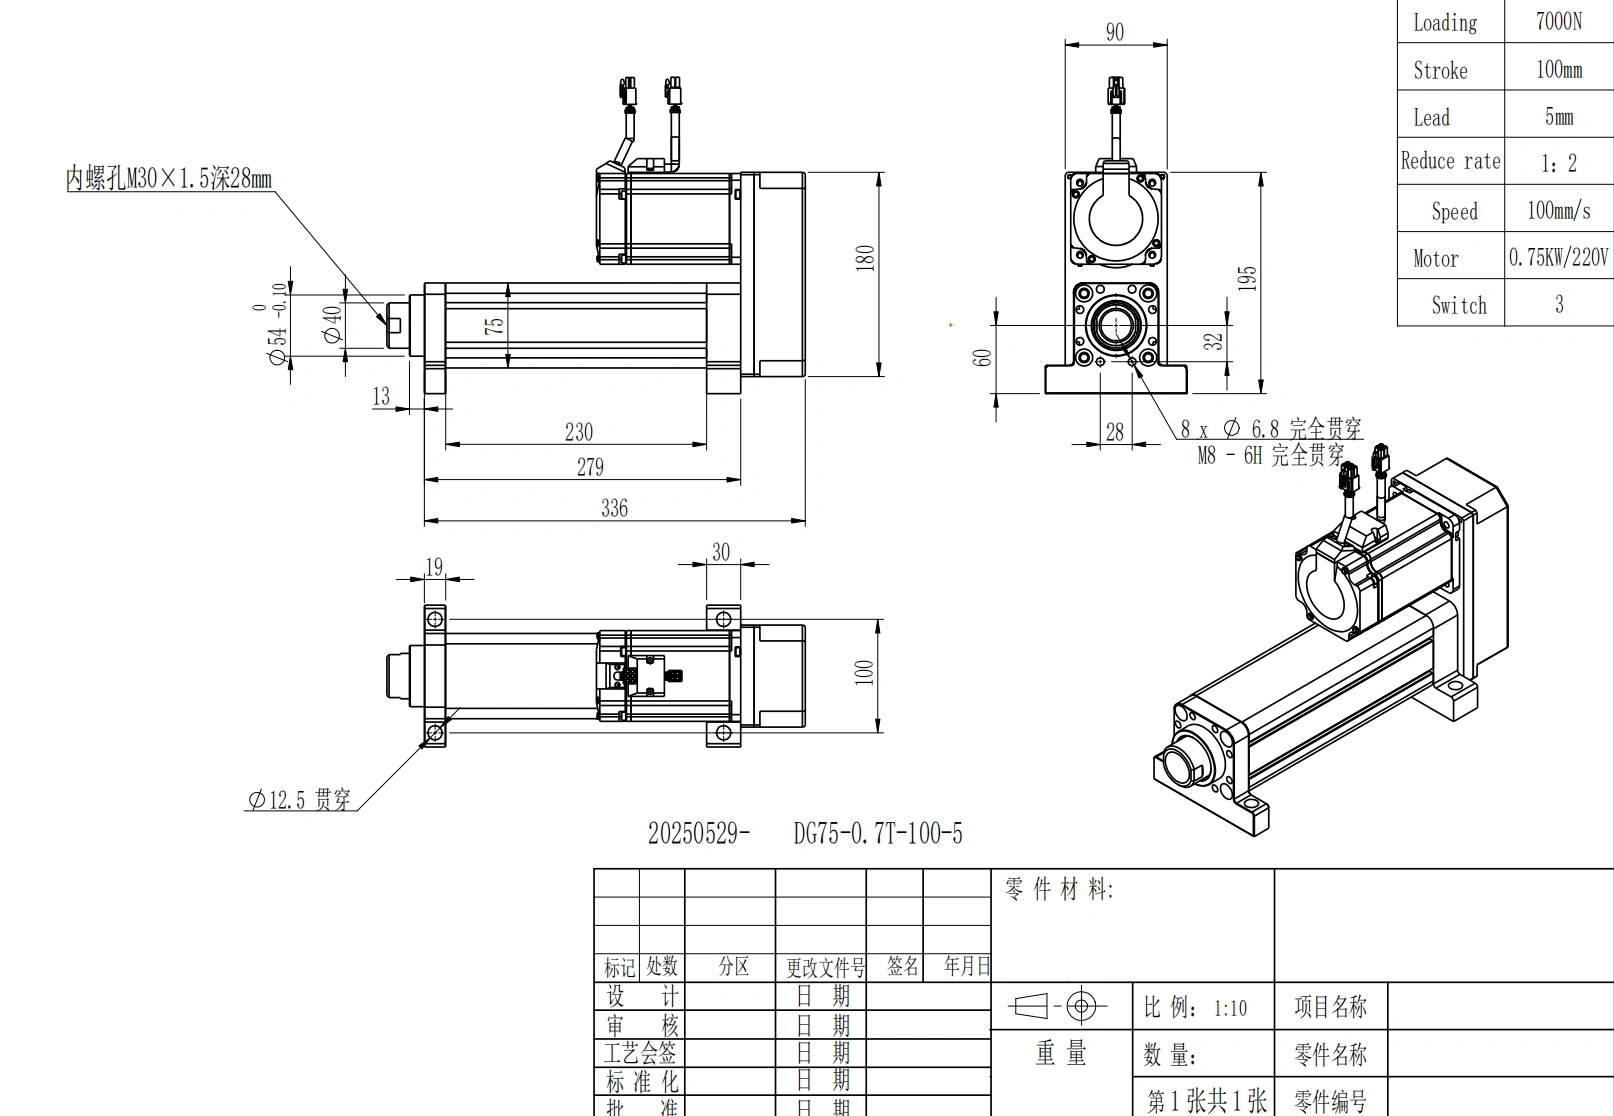
La construcción estilo cilindro se combina comúnmente con transmisión rotativa a lineal; la idoneidad final aún depende de la carga, la velocidad, el recorrido, el ciclo de trabajo, el montaje y los requisitos de control.
Los formatos de Varilla, Sin Varilla, Deslizador y Columna Elevadora son una Dimensión Diferente
La disposición física afecta el contorno de la máquina, incluso cuando la tecnología de actuación subyacente es similar.
Estilo Varilla
Una varilla se extiende y se retrae desde el cuerpo del actuador. Este diseño es intuitivo para el movimiento de empuje/tiro y puede adaptarse a uniones, pivotes, mecanismos de elevación y otras aplicaciones de carga axial.
La verificación de ingeniería es la ruta de carga. Las cargas laterales y las cargas de momento dependen del diseño, y la aplicación puede necesitar guía externa o una estructura de actuador guiado en lugar de pedir al mecanismo de accionamiento que soporte cargas fuera del eje.
Diseños sin varilla, deslizadores y carrozas
En una arquitectura sin varilla o de deslizador, la carga se mueve sobre una carroza a lo largo del cuerpo del actuador. La disposición puede reducir el espacio adicional requerido por una varilla completamente extendida e integrar guía para la carga.
Eso no lo hace automáticamente mejor para cada instalación. La capacidad de momento, la disposición de guía, la protección contra contaminación, el enrutamiento de cables, la longitud de la carroza y la geometría total instalada aún necesitan ser revisados.
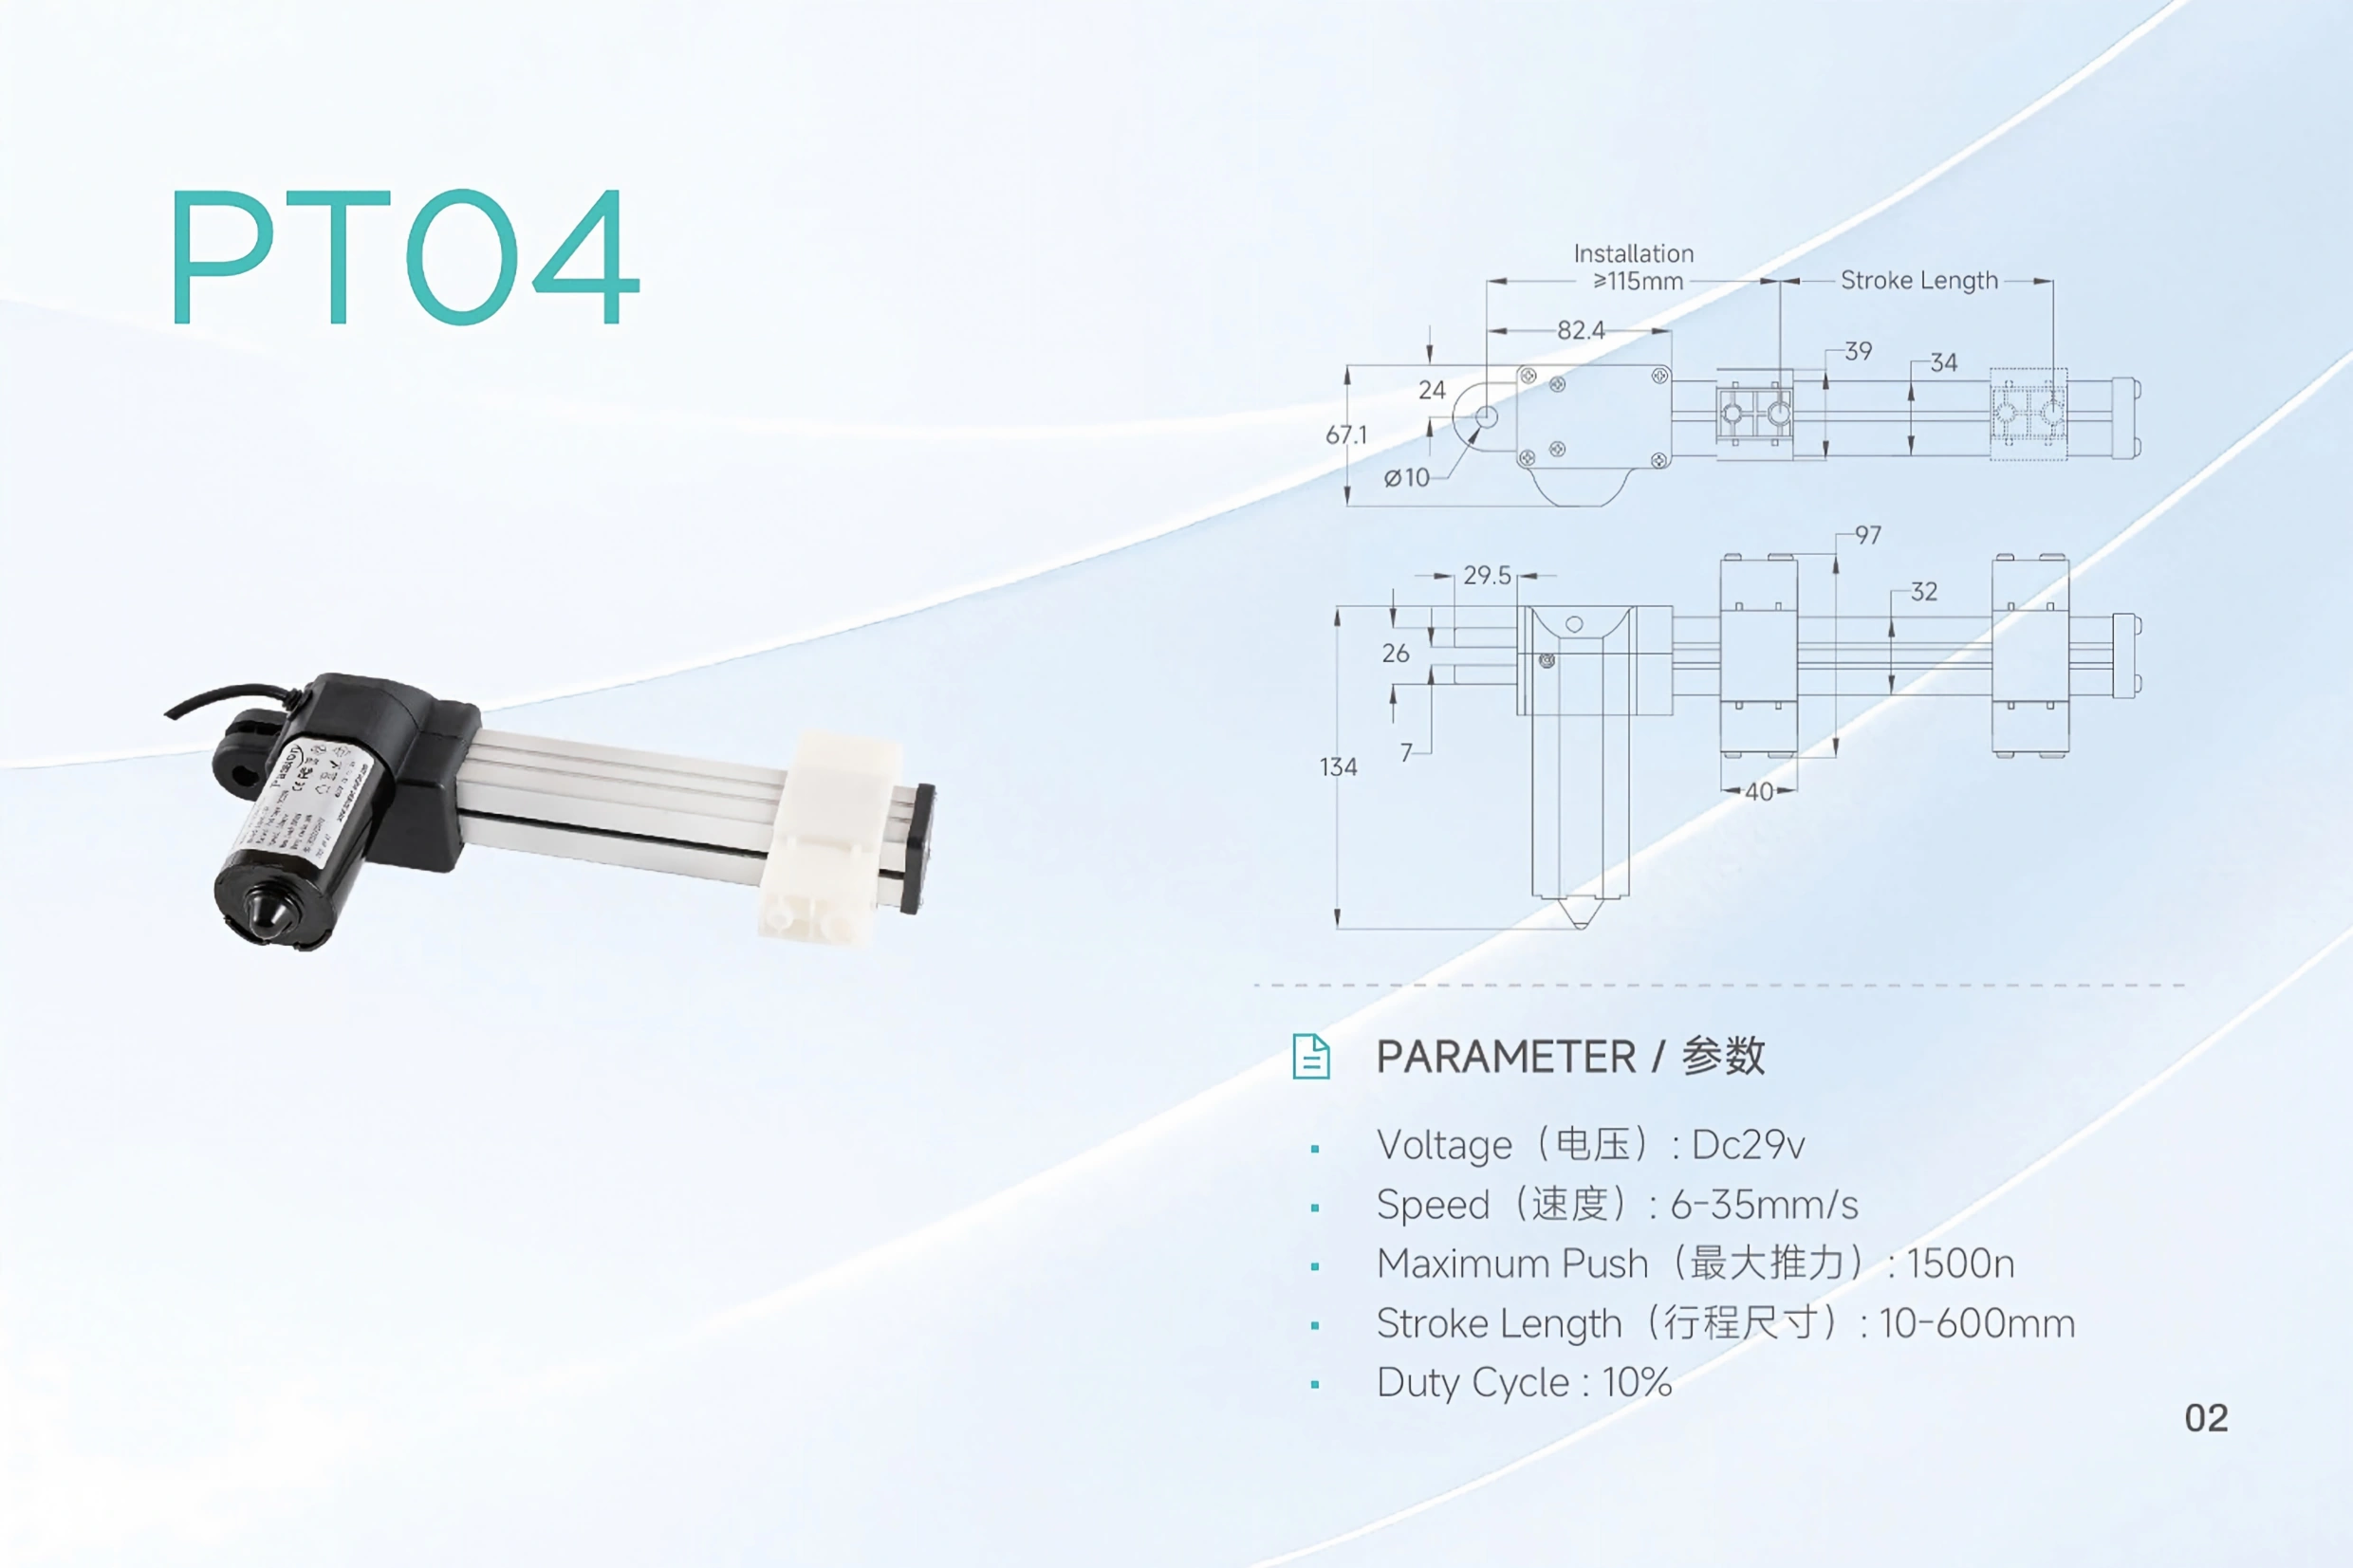
El embalaje compacto y orientado al deslizador afecta la geometría de instalación, pero no reemplaza la necesidad de clasificar el mecanismo de accionamiento y los requisitos operativos.
Ejes guiados y columnas de elevación
Un eje guiado combina la activación con una estructura de soporte de carga definida. Una columna de elevación es una forma telescópica más específica para aplicaciones que empaqueta el movimiento y la guía para el ajuste de altura vertical.
Estas etiquetas son útiles al hablar de integración, pero no deben confundirse con categorías de fuente de energía. Un comprador aún necesita saber qué impulsa el movimiento, cómo se transfiere la carga, qué guía está incluida y cómo se controla el sistema.
Cómo la consulta más amplia sobre actuadores eléctricos se ajusta a esta taxonomía
La frase de búsqueda tipos de actuadores eléctricos es más amplia que el alcance de un artículo sobre movimiento lineal porque los actuadores eléctricos pueden producir salida lineal o rotativa. Dispositivos rotativos, de cuarto de vuelta y de múltiples vueltas son comunes en otros mercados de actuadores.
Para una máquina que necesita específicamente movimiento en línea recta, una mejor secuencia de ingeniería es:
fuente de energía eléctrica → motor o tecnología de actuación directa → mecanismo de movimiento lineal → arquitectura física → configuración de retroalimentación/control.
Eso mantiene la clasificación vinculada al movimiento que la máquina realmente necesita.
Cómo reducir el tipo antes del dimensionamiento detallado
Una comparación de tipos debe eliminar familias de tecnología no adecuadas. No debe reemplazar los cálculos de fuerza y geometría.
Antes de pasar a una lista corta de productos, defina al menos estos requisitos:
- Carga y dirección de la fuerza: empujar, tirar, levantar, presionar o posicionar; incluir gravedad y fuerzas externas.
- Carrera: recorrido requerido más cualquier margen de instalación o final de recorrido.
- Velocidad y perfil de movimiento: recorrido constante, aceleración/desaceleración, tiempo de ciclo o múltiples posiciones comandadas.
- Ciclo de trabajo: con qué frecuencia y cuánto tiempo se mueve el actuador bajo carga.
- Requisito de posicionamiento: simples finales de carrera, posiciones intermedias repetibles o movimiento en lazo cerrado.
- Orientación de carga: si el actuador solo lleva fuerza axial o también debe resistir cargas laterales y momentos.
- Sobre de instalación: longitud replegada, geometría extendida, puntos de montaje y espacio libre.
- Entorno: polvo, humedad, temperatura, limpieza, sensibilidad a la contaminación y restricciones de ruido.
- Infraestructura disponible: energía eléctrica, aire comprimido o energía hidráulica.
- Estrategia de mantenimiento: lubricación, sellos, mangueras, correas, servicio de tornillos y acceso.
- Integración de control: interruptores, sensores, controlador, PLC, retroalimentación, sincronización y manejo de fallas.
Si el proyecto ya está en esta etapa, use el recurso de dimensionamiento de actuadores para organizar las entradas de fuerza, recorrido, velocidad y factores de seguridad antes de comparar modelos exactos.
Errores comunes de clasificación
Error 1: Mezclar fuente de energía y mecanismo
“Neumático” describe de dónde proviene la fuerza. “Tornillo de bola” describe cómo el movimiento rotatorio se convierte en desplazamiento lineal. No deben considerarse etiquetas equivalentes en el mismo nivel de taxonomía.
Error 2: Tratar una forma física como una descripción completa de tecnología
Los formatos de varilla, sin varilla, deslizador y columna te dicen mucho sobre la geometría de instalación y la transferencia de carga, pero no lo suficiente sobre la fuente de energía, la transmisión interna, la retroalimentación o la capacidad de uso.
Error 3: Elegir a partir de un atributo de rendimiento
Un requisito de alta fuerza puede favorecer a una familia, mientras que la velocidad, precisión, entorno o mantenimiento empujan el diseño hacia otra. La selección debe basarse en el conjunto de requisitos, no en un parámetro destacado.
Error 4: Asumir que un nombre de tipo garantiza rendimiento
Dos ejes impulsados por tornillo pueden tener motores, avances de tornillo, relaciones de engranajes, rodamientos, guías, retroalimentación y límites térmicos diferentes. El tipo limita la arquitectura; la especificación determina si el producto exacto funciona.
Error 5: Comparar componentes en lugar de sistemas
Los cilindros neumáticos e hidráulicos dependen de infraestructura de energía y control externa. Los ejes impulsados por motor dependen de suministro eléctrico, electrónica de accionamiento, controles y, a veces, retroalimentación o frenos. Compara el sistema de movimiento completo que necesita la máquina.
Preguntas Frecuentes
¿Cuáles son los principales tipos de actuadores lineales?
A un nivel más alto, las familias comunes incluyen actuadores electromecánicos impulsados por motor, neumáticos, hidráulicos, mecánicos/manuales y tecnologías de actuación directa especializadas. Los sistemas impulsados por motor pueden dividirse luego en tornillo, correa, cremallera y piñón, accionamiento lineal directo y otros mecanismos.
¿Por qué diferentes fuentes listan diferentes tipos de actuadores?
A menudo utilizan diferentes ejes de clasificación. Una fuente puede clasificar por fuente de energía, otra por mecanismo de accionamiento y otra por forma física. Las listas son más fáciles de reconciliar cuando esas capas se separan.
¿Es un actuador impulsado por tornillo una familia de nivel superior separada?
Se debe tratar mejor como un mecanismo dentro de una familia más amplia impulsada por motor. El tornillo describe cómo se convierte la rotación en desplazamiento lineal; el motor y el sistema de control describen cómo se alimenta y se comanda el mecanismo.
¿Qué tipo es el mejor para aplicaciones de alta fuerza?
No hay una respuesta universal. Los sistemas hidráulicos se evalúan a menudo cuando se requiere alta densidad de fuerza o tolerancia a impactos, mientras que los sistemas de tornillo accionados por motor también pueden servir para aplicaciones de empuje exigentes. La carrera, velocidad, ciclo de trabajo, precisión, ambiente, mantenimiento e infraestructura disponible determinan cuál opción es práctica.
¿Qué tipo debería considerar para viajes largos y rápidos?
Las arquitecturas de cinturón, cremallera y piñón, y algunos sistemas de accionamiento directo se evalúan a menudo para ejes largos o rápidos. La elección final depende de la carga útil, la aceleración, el posicionamiento, la rigidez, la guía, el ciclo de trabajo y el recorrido total.
¿Los actuadores de varilla y sin varilla son diferentes tipos de fuente de energía?
No. Describen la arquitectura física y cómo se transporta o mueve la carga. Una pregunta separada es qué fuente de energía y mecanismo de accionamiento generan el movimiento.
¿Los tipos de actuadores eléctricos incluyen movimiento rotatorio?
Sí, en términos generales de actuadores, los dispositivos eléctricamente alimentados pueden producir salida lineal o rotatoria. Esta guía está limitada intencionalmente al movimiento de salida lineal para que la comparación se mantenga relevante para el movimiento en línea recta de la máquina.
¿Qué debo comparar después de elegir una familia de actuadores?
Compara la fuerza exacta, carrera, velocidad, ciclo de trabajo, montaje, guía de carga, condiciones ambientales, retroalimentación, controles, requisitos de energía, necesidades de mantenimiento y documentación de los productos candidatos.

Una clasificación útil de actuadores reduce la familia de tecnología; la configuración final aún necesita ser verificada contra el conjunto de requisitos del proyecto.
Convierte la decisión de tipo en una lista corta de productos
Una taxonomía es útil solo si reduce el espacio de diseño. Una vez que has identificado la familia y arquitectura plausibles, el siguiente paso es comparar productos reales con el conjunto de requisitos, no seguir recolectando más nombres de tipo.
Puedes revisar la información de ServoCylMotion rango de actuadores lineales para los formatos de productos disponibles, luego utiliza el Selector de Productos para reducir la lista corta en torno a los requisitos del proyecto que importan.
Referencias
- igus Toolbox del Ingeniero — diferentes tipos de actuadores lineales
- Consejos de Movimiento Lineal — fundamentos de la tecnología de actuadores lineales
- LINAK — ¿qué es un actuador lineal?
- PBC Linear — descripción general de los actuadores lineales
- Rollon — actuadores lineales y configuraciones de accionamiento
- JHFOSTER — guía de actuadores eléctricos









