
La sincronización del marco de escritorio de doble motor es la tarea de ingeniería de mantener dos lados de elevación impulsados de forma independiente coordinados lo suficientemente cerca como para que una superficie de trabajo compartida permanezca nivelada y se comporte mecánicamente bien durante el desplazamiento. El controlador es esencial, pero la sincronización no es una función exclusiva del controlador. La coincidencia de motor y transmisión, la alineación de la columna de levantamiento, la distribución de carga, el cableado, la energía, la retroalimentación u otro estado monitoreado, el manejo de fallas y el proceso de referencia/reinicio afectan todos el resultado.
Para el flujo de trabajo completo del sistema OEM, consulte el guía de ingeniería de escritorio de pie OEM.
Para un proyecto de OEM, la pregunta útil no es simplemente si un marco tiene dos motores. La pregunta útil es: ¿qué mide o infiere el sistema, cómo responde a un desajuste, qué sucede cuando un lado no puede seguir, y cómo se probará el escritorio ensamblado antes de su lanzamiento?
Puntos clave
- Dos motores crean dos caminos de movimiento impulsados que deben soportar una superficie de trabajo común sin un desajuste inaceptable de lado a lado.
- El rendimiento de la sincronización depende de la consistencia mecánica y del comportamiento de control.
- Una carga desigual, fricción, desalineación, problemas de cables o conectores, movimiento interrumpido, una referencia perdida, o un lado detenido pueden contribuir a la desviación.
- Diferentes sistemas utilizan diferentes arquitecturas de retroalimentación y corrección. No asuma que un tipo de sensor o un algoritmo de control se aplica a todos los escritorios.
- El reinicio o re-hogar generalmente restaura una referencia conocida; el procedimiento exacto debe provenir de la configuración de control seleccionada.
- Una especificación de OEM debería definir un criterio de desajuste específico para el proyecto y validarlo bajo carga representativa y asimétrica.
¿Qué debe permanecer sincronizado en un marco de escritorio de dos motores?
En una arquitectura típica de dos patas con doble motor, cada lado de levantamiento tiene su propia trayectoria de accionamiento. Ambos lados soportan el mismo escritorio o marco superior, por lo que su movimiento no puede tratarse como dos ejes no relacionados.
El sistema tiene que controlar varias relaciones a la vez:
- Relación de posición: un lado no debe elevarse ni descender lo suficiente antes que el otro para inclinar la superficie de trabajo más allá del límite del proyecto.
- Relación de velocidad: una pequeña diferencia de velocidad puede acumularse en un error de posición a lo largo de un movimiento largo.
- Comportamiento de inicio y parada: un lado no debe comenzar, desacelerar o detenerse de una manera que genere una torsión transitoria inaceptable.
- Comportamiento de falla: si un lado se detiene, pierde potencia, se obstruye o pierde retroalimentación utilizable, el movimiento continuo en el otro lado puede incrementar la desalineación.
- Estado de referencia: después de la instalación, una falla o una interrupción, el controlador necesita una base válida para interpretar ambos lados como alineados.
Por eso, la sincronización del motor del escritorio debe definirse como un comportamiento que puede ser medido, no como una etiqueta en una caja de control.
La consistencia mecánica viene antes que la corrección electrónica.
Un controlador puede corregir un desajuste limitado, pero no se debería esperar que compense un marco mal ensamblado.
Antes de ajustar o aprobar el comportamiento de sincronización, revise el sistema mecánico para:
- columnas elevadoras instaladas en cuadrado respecto a la estructura prevista;
- altura de montaje y posición de soporte consistentes;
- fricción o atascamiento excesivo en un lado;
- precarga desigual de los sujetadores o distorsión estructural;
- diferencias en el comportamiento del motor, engranaje o transmisión;
- arrastre de cable que cambia a lo largo del recorrido;
- un escritorio o travesaño que se retuerce bajo carga asimétrica;
- condiciones del suelo o nivel del pie que pre-cargan un lado del marco.
Dos motores nominalmente idénticos pueden comportarse de manera diferente debido a variaciones de producción, fricción del engranaje, carga, temperatura y condiciones de instalación. Un buen emparejamiento mecánico reduce la cantidad de corrección activa que el sistema de control debe realizar.
Cómo funciona un Controlador de Sincronización de Doble Motor a Nivel de Principio
Un sistema sincronizado necesita más de dos canales de salida o un comando compartido de arriba/abajo. A un alto nivel, la secuencia de control es:
- emitir un comando de movimiento común;
- observar o inferir el estado de cada lado accionado;
- comparar los lados o comparar cada lado contra el movimiento pretendido;
- calcular si la discrepancia sigue siendo aceptable;
- corregir uno o ambos comandos del motor cuando el diseño lo permita;
- detenerse o entrar en un estado de fallo cuando la discrepancia u otra condición de fallo supere la lógica permitida.
La señal exacta utilizada para ese proceso varía según el diseño. Las implementaciones de la industria pueden utilizar información de retroalimentación de posición o rotación, información de corriente del motor u otras señales monitoreadas. Algunas arquitecturas comparan ambos lados directamente; otras coordinan cada lado contra un comando de referencia o maestro.
Por lo tanto, el requisito OEM importante no es "usar el sensor X." Se trata de definir lo que el sistema debe lograr bajo la geometría real del escritorio y los casos de carga, y luego verificar los componentes del controlador y del movimiento seleccionados juntos.
El YK-06 es la opción sincronizada de dos canales documentada en la actual familia de controladores YK de ServoCylMotion.
Por qué los Marcos de Escritorio de Doble Motor Se Desincronizan
El desajuste de lado a lado normalmente proviene de una o más de cuatro categorías.
1. Carga Desigual o Resistencia Cambiante
Un brazo de monitor pesado, PC, módulo de almacenamiento, paquete de cables u otro equipo concentrado hacia un lado cambia el esfuerzo requerido de ese camino de elevación. Si un lado experimenta más resistencia, puede atrasarse a menos que el sistema de control detecte y gestione la diferencia.
El mismo efecto puede aparecer cuando la fricción cambia durante el desplazamiento o cuando una columna comienza a atascarse.
2. Problemas de Alineación Mecánica o Estructurales
Un marco puede estar eléctricamente sano y aún así sincronizarse mal si la estructura introduce resistencia desigual. Las comprobaciones de ingeniería comunes incluyen paralelismo de columnas, geometría de montaje, alineación de travesaños, rigidez del escritorio, nivelación de los pies y si la estructura en movimiento está forzando un lado de elevación lateralmente.
Si el marco se desafila bajo carga, la resistencia mecánica resultante puede convertirse en un problema de control.
3. Problemas Eléctricos, de Cableado o Conectores
Los dos caminos del motor dependen de una cadena eléctrica completa. Un conector suelto, un cable dañado, un enrutamiento incorrecto, una conexión inestable o un arreglo de potencia inadecuado pueden afectar un lado de manera diferente al otro.
El voltaje es solo un campo de compatibilidad. Una revisión completa también considera la demanda de corriente simultánea, el comportamiento de arranque, conectores, polaridad, interfaces de motor, longitudes de cable y la configuración del controlador seleccionado.
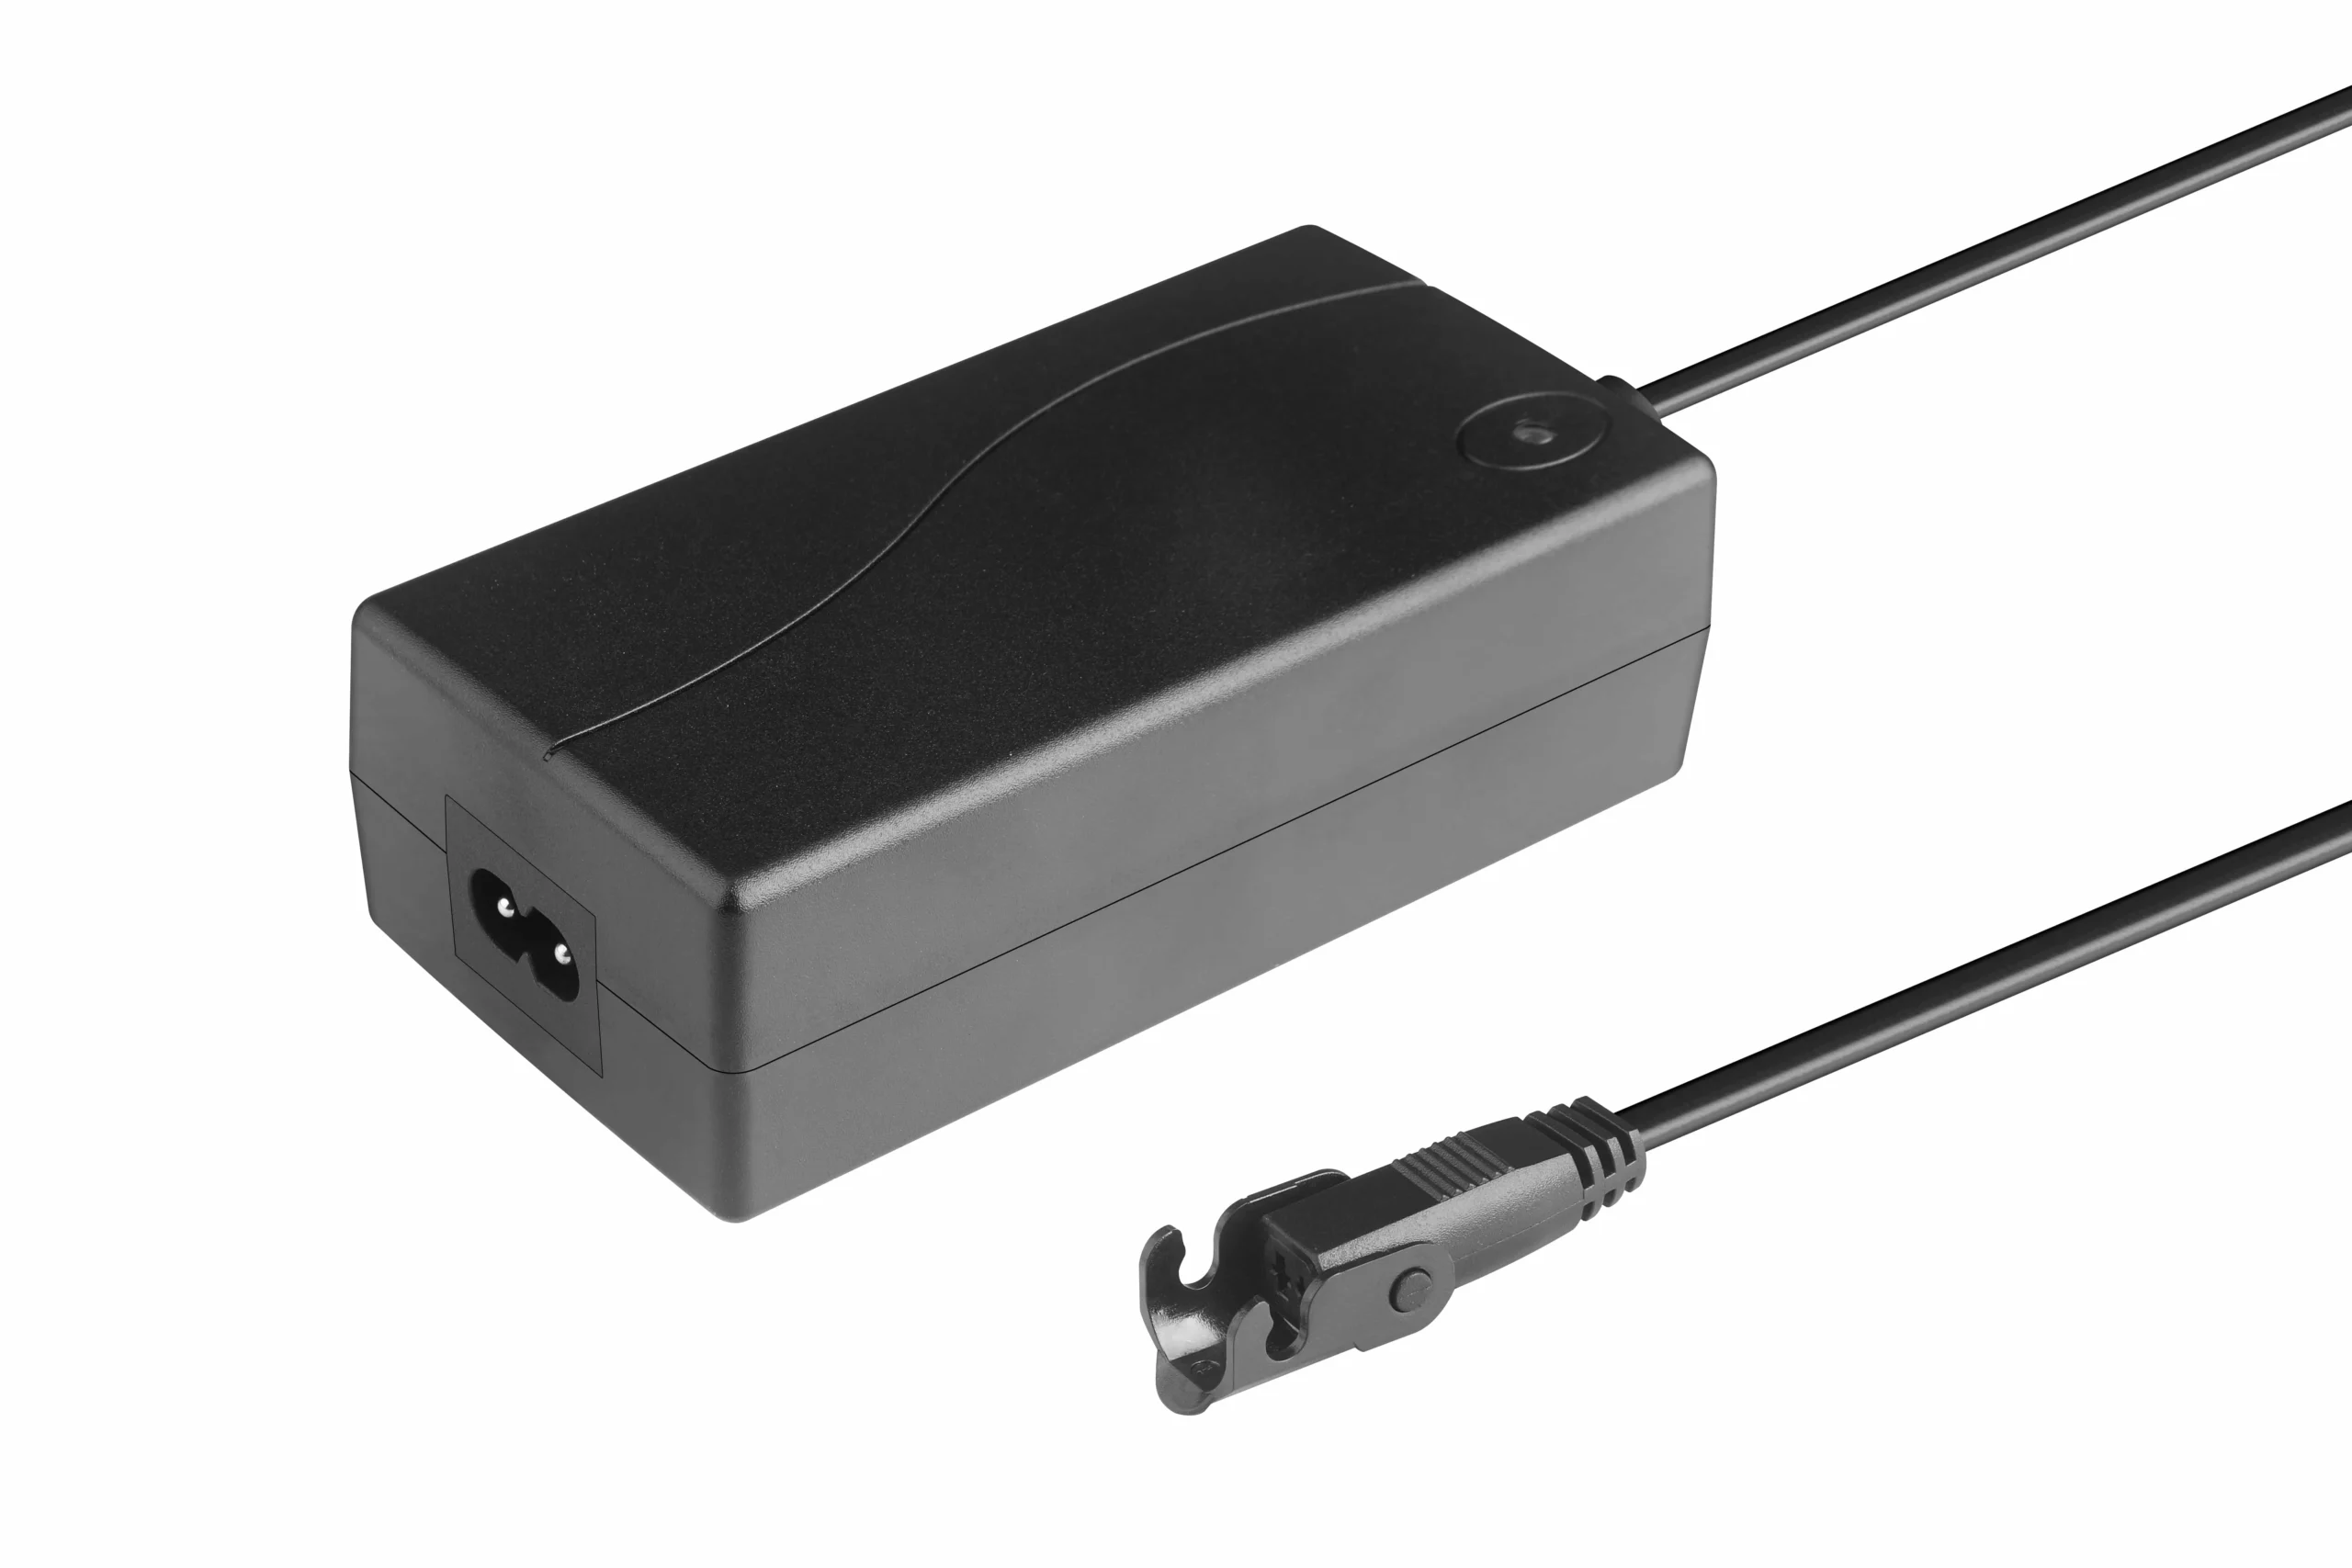
La fuente de alimentación, los conectores y el enrutamiento del cable deben revisarse junto con la configuración del motor y del controlador.
4. Pérdida de Referencia, Fallo de Retroalimentación, Parada o Movimiento Interrumpido
Dependiendo del diseño de control, la sincronización también puede verse afectada cuando:
- un lado se detiene o encuentra un obstáculo;
- un canal está desconectado;
- la retroalimentación utilizable se interrumpe o se vuelve inválida;
- el movimiento se detiene durante una condición anormal;
- la alimentación se interrumpe antes de que el controlador complete su secuencia esperada;
- el controlador ya no tiene una referencia común válida.
La acción de recuperación correcta depende del diseño del sistema. Continuar ordenando movimiento sin entender por qué un lado está rezagado puede aumentar el desajuste.
Una Matriz Práctica de Solución de Problemas
Para revisión de ingeniería o servicio, clasifique el síntoma antes de reemplazar componentes o cambiar configuraciones de control.
| Síntoma | Posible categoría | Primeras comprobaciones de ingeniería | Escalar cuando |
|---|---|---|---|
| Un lado lidera gradualmente a través de un movimiento largo | Carga, fricción, desajuste de velocidad, retroalimentación/corrección | Comparar la distribución de carga, la resistencia mecánica, los conectores y el comportamiento en ambas direcciones | La discrepancia se repite tras las verificaciones mecánicas y eléctricas |
| El escritorio comienza nivelado pero se inclina cerca de un extremo del recorrido | Alineación, atascos, referencia, comportamiento al final del recorrido | Verificar la geometría de la columna, la interferencia, la fricción del cable y el procedimiento de referencia | Un lado alcanza repetidamente un límite o falla primero |
| Un motor se detiene mientras el otro intenta continuar | Ruta de energía, conector, bloqueo, lógica de falla | Detener el movimiento; inspeccionar conectores, obstrucciones, carga e indicación de falla del sistema | La causa no es obvia o el sistema no puede recuperarse de manera segura |
| La discrepancia aparece después de una pérdida de energía o trabajo de servicio | Estado de referencia/calibración | Seguir el procedimiento documentado de inicialización o re-homing | La recompensación no restaura el movimiento coordinado |
| La sincronización cambia únicamente con una carga pesada en un lado | Carga asimétrica, estructura, margen de control | Reproducir con una carga definida e inspeccionar la deflexión estructural o atascos | Los criterios de aceptación del proyecto se han superado |
| Los cambios en la discrepancia son intermitentes cuando se mueven los cables | Ruta de cable/conector | Inspeccionar la ruta, el alivio de tensión, la retención del conector y los bucles móviles | Se sospecha que hay un camino eléctrico dañado o inestable |
Esta tabla es un marco de diagnóstico, no un procedimiento de servicio universal. Los códigos de falla exactos, los límites de prueba seguros y las acciones de reinicio pertenecen al sistema de control seleccionado.
Reinicio y Re-Homing: Lo que realmente logran
Un proceso de reinicio o re-homing a menudo se malinterpreta como "arreglar los motores". Su papel más importante es restaurar una relación conocida entre el estado interno del controlador y las posiciones mecánicas reales de los lados de elevación.
Dependiendo del diseño, una secuencia de recompensación puede:
- mover el sistema hacia una referencia mecánica o de control conocida;
- borrar un estado de error después de una falla permitida;
- restablecer la relación de posición relativa entre los canales;
- confirmar que ambos lados pueden alcanzar la condición de referencia esperada;
- preparar el controlador para reanudar el movimiento coordinado normal.
No hay una secuencia de botones universal que sea correcta para todos los escritorios de doble motor. Mantener una tecla durante un cierto número de segundos, conducir hasta un límite inferior o realizar otra secuencia es específico de la configuración. La documentación de OEM debe incluir, por lo tanto, el procedimiento exacto de inicialización, restablecimiento y recuperación para la combinación de hardware y firmware liberada.
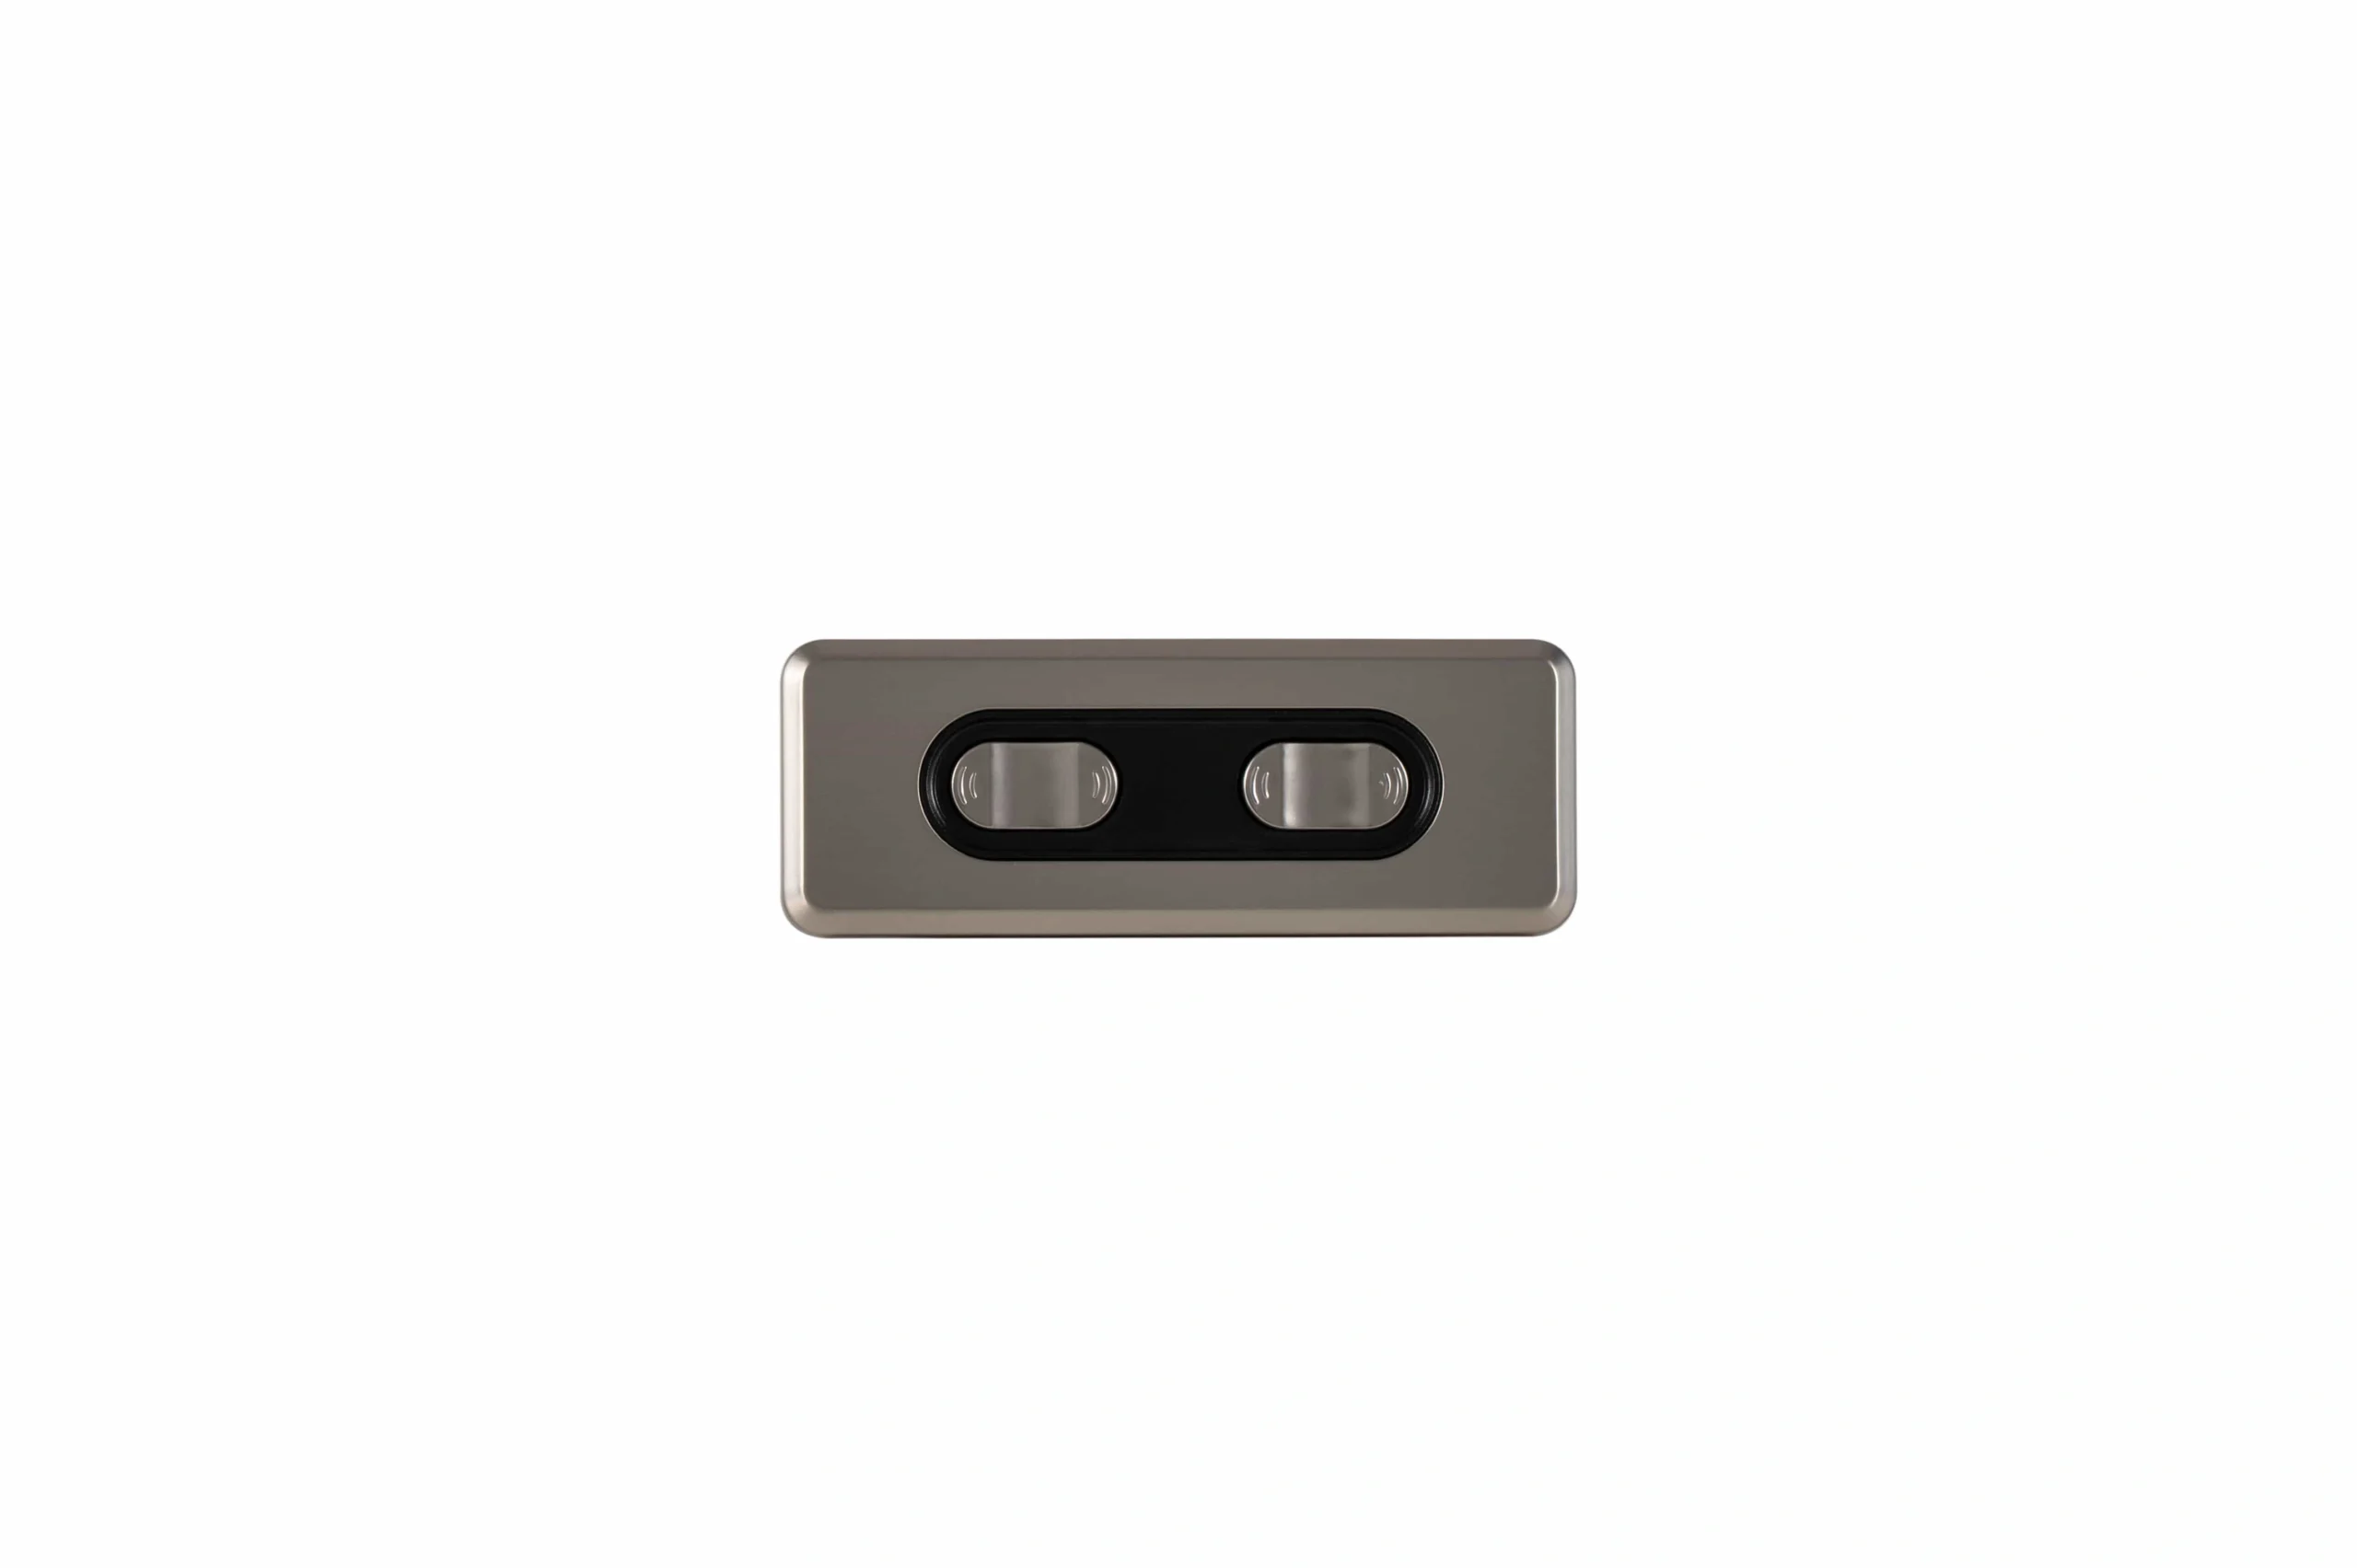
El comportamiento de la interfaz del operador y cualquier secuencia de restablecimiento u origen deben confirmarse para la configuración de control seleccionada.
Definir la Sincronización como un Requisito de Aceptación de OEM.
La especificación más sólida no dice solo 'control sincronizado'. Define lo que significa un comportamiento aceptable para el escritorio real.
Un conjunto de requisitos prácticos debe responder:
- ¿Qué desajuste de lado a lado es aceptable para este proyecto?
- ¿En qué span de escritorio y puntos de medición se mide el desajuste?
- ¿El criterio se aplica mientras se mueve, en reposo o en ambos?
- ¿Qué carga de trabajo y distribución de carga se utilizan para la validación?
- ¿Qué caso de carga asimétrica debe probarse?
- ¿Qué debería suceder si un lado se detiene o está obstruido?
- ¿Qué debería suceder después de una interrupción de energía?
- ¿Cómo se inicializa el sistema después del ensamblaje?
- ¿Cuándo se requiere re-homing?
- ¿Qué indicación de falla se presenta al operador?
- ¿Qué evidencia se registra al final de la línea o en la validación de diseño?
El desajuste aceptable debe provenir de la geometría, estructura, experiencia del usuario, arquitectura de control y evaluación de riesgos del producto. Un valor en milímetros de otro escritorio no se transfiere automáticamente.
Lista de Verificación de Validación de OEM para Sincronización de Doble Motor
Validar el ensamblaje completo, no solo una configuración suelta de motor/controlador en banco.
| Área de prueba | Condición de validación sugerida | Qué registrar |
|---|---|---|
| Alineación inicial | Marco completamente ensamblado en la condición de soporte prevista | Diferencia de altura de lado a lado y método de configuración inicial |
| Recorrido completo | Elevar y bajar a través del rango instalado requerido | Desajuste durante el recorrido, sonido anormal, atascos, eventos de fallo |
| Carga de trabajo representativa | Carga de equipo distribuida normalmente | Comportamiento de movimiento cargado y repetibilidad |
| Carga asimétrica | Carga descentrada definida en la ubicación requerida | Error de lado a lado, deflexión estructural, respuesta de control |
| Cambios de dirección | Comandos repetidos de arriba/abajo dentro del patrón operativo previsto | Si el error se acumula después de las inversiones |
| Detener y reiniciar | Interrupción controlada durante el recorrido | Si el movimiento coordinado se reanuda como se esperaba |
| Interrupción de energía | Caso de interrupción y recuperación definido por el proyecto | Retención/recuperación de referencia y acción requerida por el usuario |
| Revisión de conectores y cables | Longitudes de cable previstas, enrutamiento, bucles en movimiento, alivio de tensión | Retención de conectores y observaciones de fallas intermitentes |
| Caso de fallo/recuperación | Parada simulada permitida, obstrucción o fallo de canal cuando sea seguro y definido | Comportamiento de detención, indicación de fallo, ruta de recuperación |
| Re-homologación | Procedimiento específico de configuración documentado | Capacidad para restaurar la referencia definida y cumplir los criterios |
| Ciclado repetido | Secuencia de ciclos definida por el proyecto bajo la carga indicada | Tendencia de deriva, repetibilidad, calentamiento anormal o cambio mecánico |
| Verificación de línea final | Configuración ensamblada lista para producción | Resultado de pasar/fallar frente a criterios de aceptación controlados |
No utilice un conteo de ciclos genérico, velocidad o tolerancia de sincronización como sustituto de un plan de prueba vinculado al producto real.
La aceptación de la sincronización debe verificarse en el sistema ensamblado contra las condiciones de prueba definidas por el proyecto.
Contexto de sincronización de primera parte de ServoCylMotion
Los datos del controlador YK controlado de ServoCylMotion distinguen la operación multicanal estándar de los modelos sincronizados documentados.
- YK-06: dos canales sincronizados, posicionados para mesas de dos patas y sistemas de motores emparejados similares.
- YK-08: tres canales sincronizados para aplicaciones de movimiento de tres puntos.
- YK-10: cuatro canales sincronizados para aplicaciones de movimiento de cuatro puntos.
La plataforma de familia controlada está documentada alrededor DC 29V y 60–120W a nivel de familia, con PCB FR4 y carcasa de ABS. Estas son referencias a nivel de familia, no pruebas de que cada máximo u opción se aplique simultáneamente a cada configuración.
La fuente controlada actual no no publica una arquitectura de retroalimentación universal, tipo de sensor o tolerancia de sincronización. Esos ítems deben ser confirmados para el motor, controlador, cableado, plataforma mecánica y requisitos del proyecto previstos.
Para la selección del controlador a nivel de modelo, revise el familia de controladores de motor inalámbricos. Para interfaces eléctricas y coincidencia de componentes, utilice el revisión de compatibilidad del sistema.
Preguntas Frecuentes
¿Por qué dos motores necesitan sincronización en un escritorio de pie?
Porque los dos lados accionados soportan una superficie de trabajo compartida. Si sus posiciones o velocidades divergen demasiado, el escritorio puede inclinarse, el marco puede torcerse y la resistencia mecánica puede aumentar.
¿Es la sincronización lo mismo que tener dos canales de controlador?
No. La cantidad de canales indica cuántas salidas accionadas puede operar un controlador. La sincronización, además, requiere una relación definida entre esos canales, una forma de detectar o inferir un desajuste, y lógica para corrección, detención, referencia y recuperación.
¿Cada escritorio sincronizado utiliza sensores Hall?
No. Las arquitecturas de retroalimentación y control varían. La detección de efecto Hall es una posible implementación, pero otros diseños pueden usar información diferente sobre posición, rotación, corriente o estado. El método real debe ser confirmado para el sistema seleccionado.
¿Qué causa que un escritorio de doble motor se vuelva desigual?
Las causas posibles incluyen carga asimétrica, fricción desigual, mala alineación, fijación estructural, fallos en cables o conectores, obstrucciones o bloqueos unilaterales, problemas de retroalimentación o pérdida de una referencia válida. La resolución de problemas debe separar las causas mecánicas, eléctricas y de control.
¿Qué hace la re-homing?
Restablece una relación de referencia conocida para el sistema, de modo que el controlador pueda reanudar el movimiento coordinado desde un estado válido. El procedimiento exacto es específico de la configuración.
¿Qué tolerancia de sincronización debe especificar un OEM?
No hay un único valor que deba copiarse en todos los escritorios. Defina la discrepancia aceptable de la geometría del escritorio, el comportamiento estructural, la aplicación, el diseño de control y los requisitos del producto, luego pruébelo bajo condiciones de carga y operación documentadas.
¿Qué debe probarse antes del lanzamiento de producción?
Como mínimo, verifique la alineación inicial, el recorrido completo, la carga representativa, la carga asimétrica, los cambios de dirección, la parada/reinicio, la interrupción de energía, conectores y cables, los casos de falla/recuperación definidos, el rehoming, ciclos repetidos y la verificación de línea de producción.
Referencias
- Autónomo — Ingeniería y Sincronización de Escritorios de Doble Motor
- Productos RightAngle — Confiabilidad del Escritorio de Pie de Motor Único vs. Motor Doble
- JIECANG — Escritorios de Pie de Motor Único vs. Motor Doble: Guía de Ingeniería y Sourcing
- UpDown Desk — Cómo Funcionan los Escritorios de Pie Eléctricos
Defina el Requisito de Sincronización Antes de Bloquear el Sistema
Para un programa OEM, documente el número de motores, la carga móvil, la distribución de carga, el recorrido, la discrepancia lateral aceptable, el comportamiento de reinicio y fallo, las restricciones de cableado y energía, y las condiciones de validación antes de bloquear la electrónica.
Entonces revise la capacidad de sincronización de múltiples motores en función de ese conjunto de requisitos.











