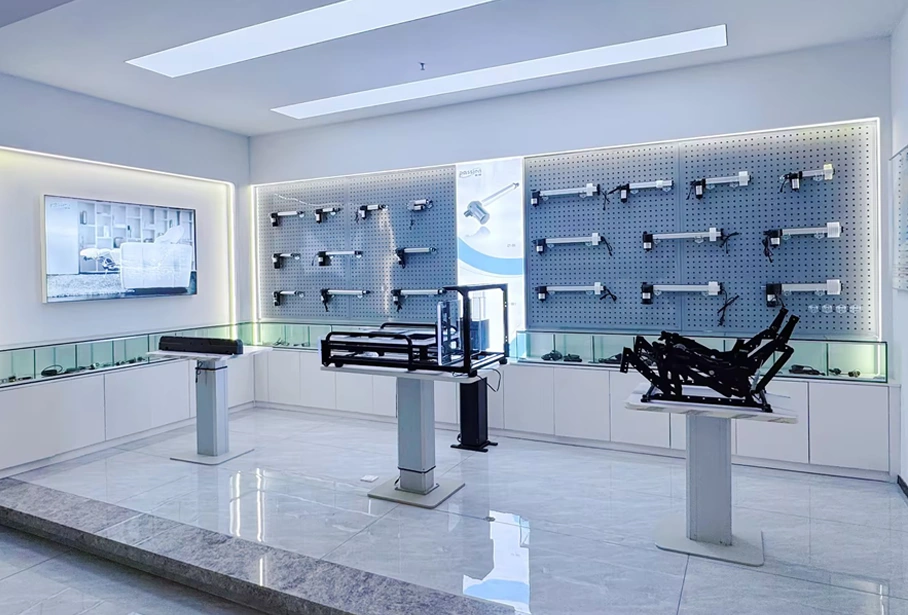
Un sistema de elevación listo para producción debe definirse como una plataforma de movimiento integrada antes de seleccionar componentes individuales. Para un programa OEM, las entradas esenciales son el diseño de los puntos de elevación, la carga en movimiento y la distribución de la carga, el recorrido requerido, la velocidad con carga, el patrón de duty, el montaje y la guía, el comportamiento de sincronización, las interfaces de potencia y cableado, las condiciones de validación y los documentos necesarios para mantener la configuración estable durante la producción.
La tarea de ingeniería no es combinar la mayor fuerza, el recorrido más largo, la velocidad más rápida y los números de potencia más altos de hojas de datos separadas. Define un punto de operación real y luego verifica que las capas mecánicas, eléctricas, de control y estructurales trabajen juntas en ese punto.
Comienza con la arquitectura del sistema, no con una lista de componentes
La primera decisión de ingeniería es la arquitectura de la plataforma en movimiento. Un diseño rectangular de dos puntos, un diseño de esquina y una plataforma de cuatro puntos crean diferentes caminos de carga, recuentos de canales, rutas de cableado, problemas de sincronización y demandas estructurales, incluso cuando su masa total en movimiento es similar.
Define estos elementos antes de comparar hardware de movimiento:
- número y ubicación de los puntos de elevación;
- tamaños superiores, luces, voladizos y ubicaciones de accesorios;
- masa en movimiento y distribución de carga esperada;
- si los puntos de movimiento están acoplados mecánicamente o se mueven independientemente;
- miembros de guía y estructurales que resisten carga lateral, torsión y torsión;
- canales de control requeridos y relación de movimiento;
- espacio disponible para instalación de potencia, controles y cableado;
- acceso al servicio y estrategia de reemplazo.
Un recuento de accionamientos por sí solo no es una especificación de arquitectura. El diseño correcto sigue de la geometría, la distribución de carga, el comportamiento estructural y la secuencia de movimiento requerida.
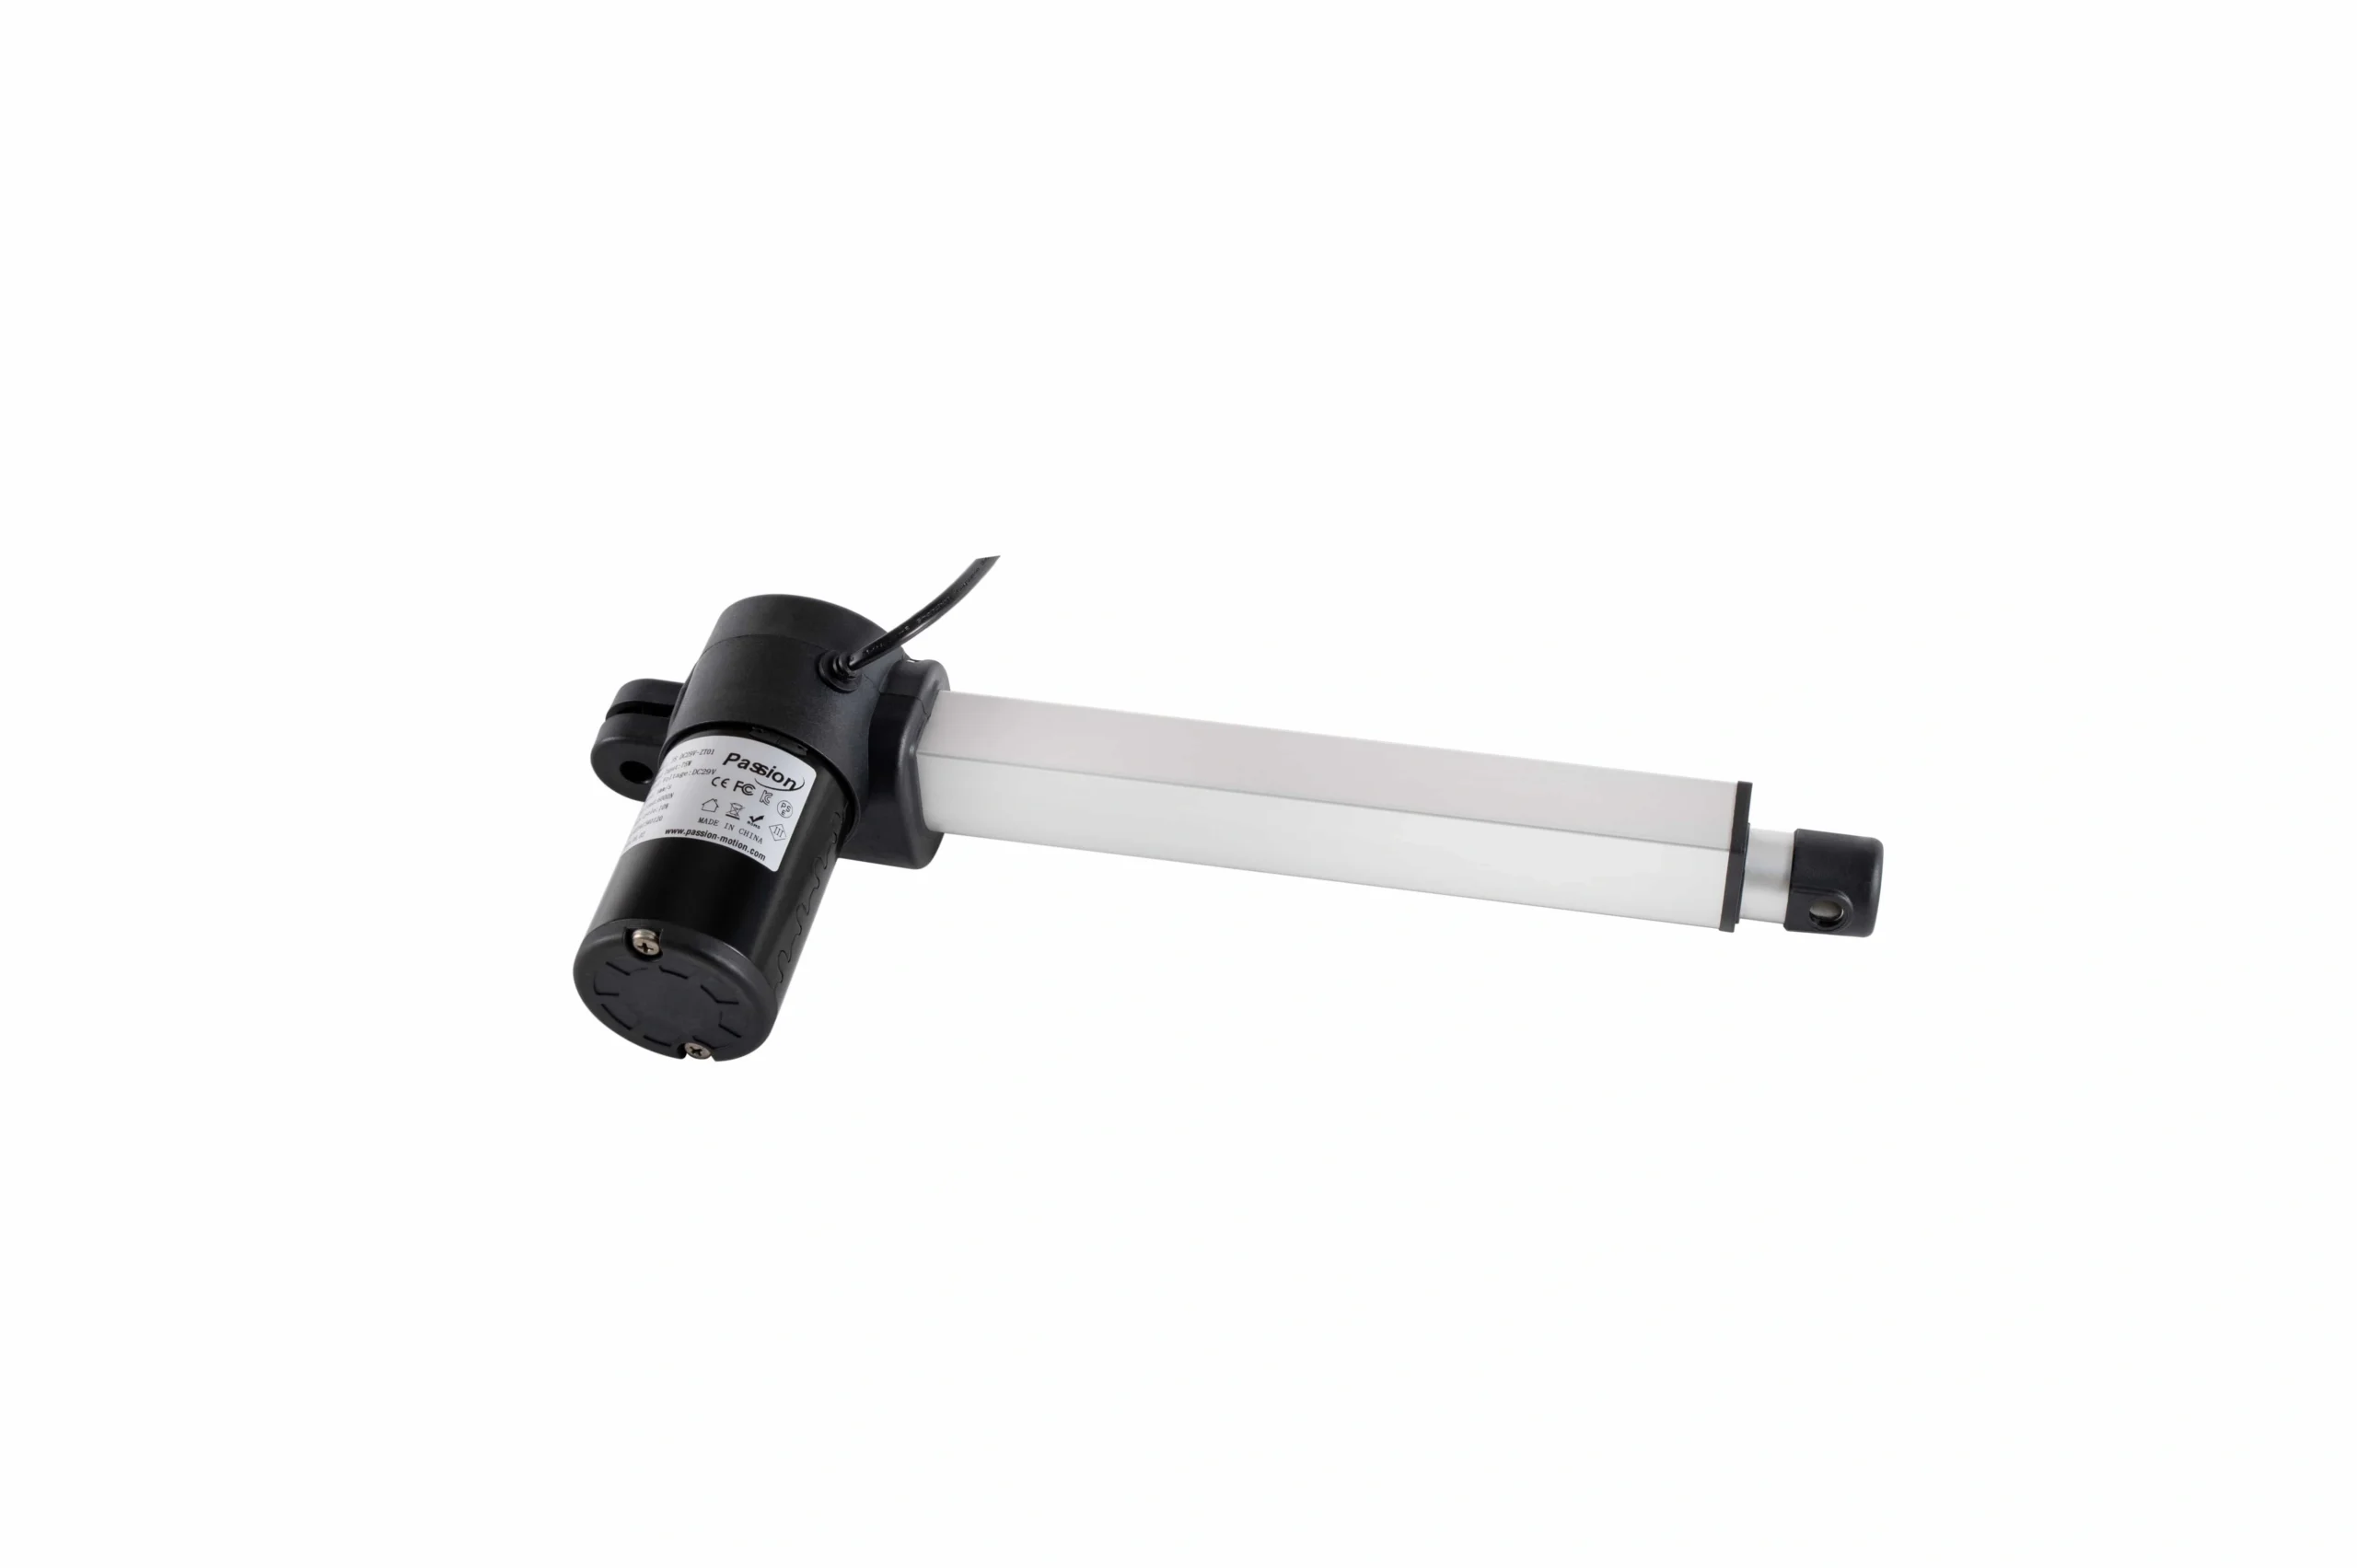
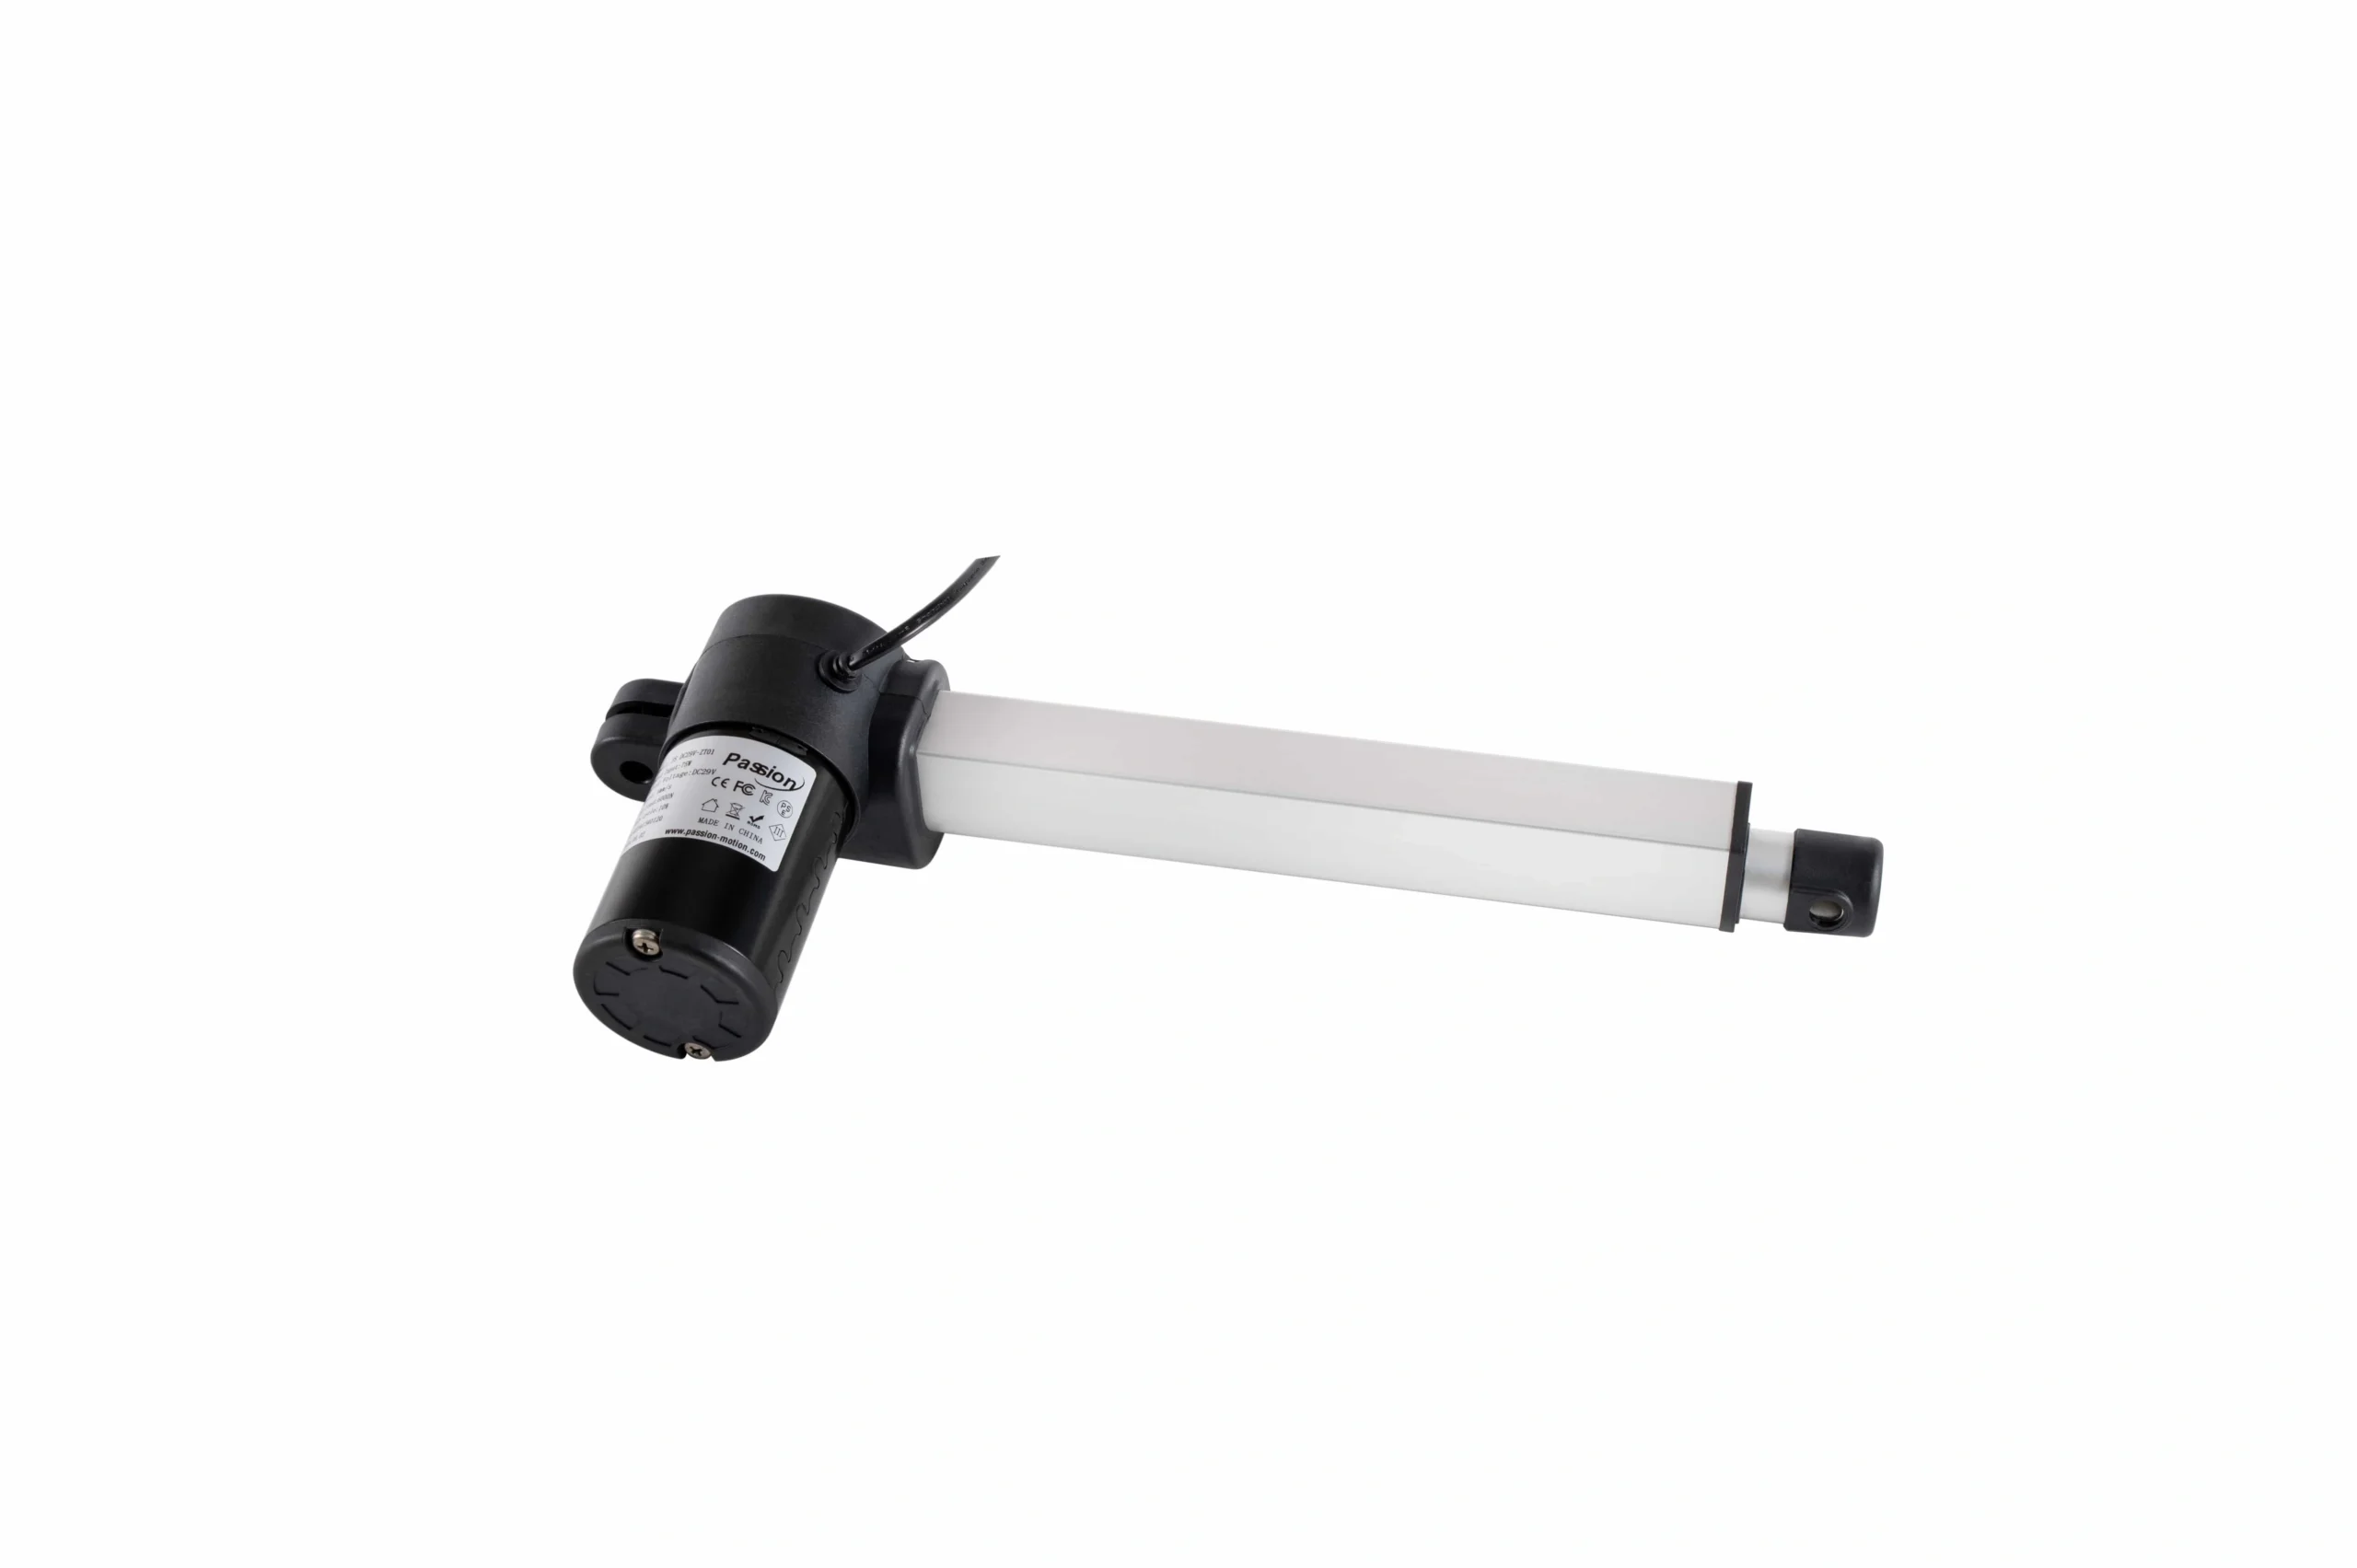
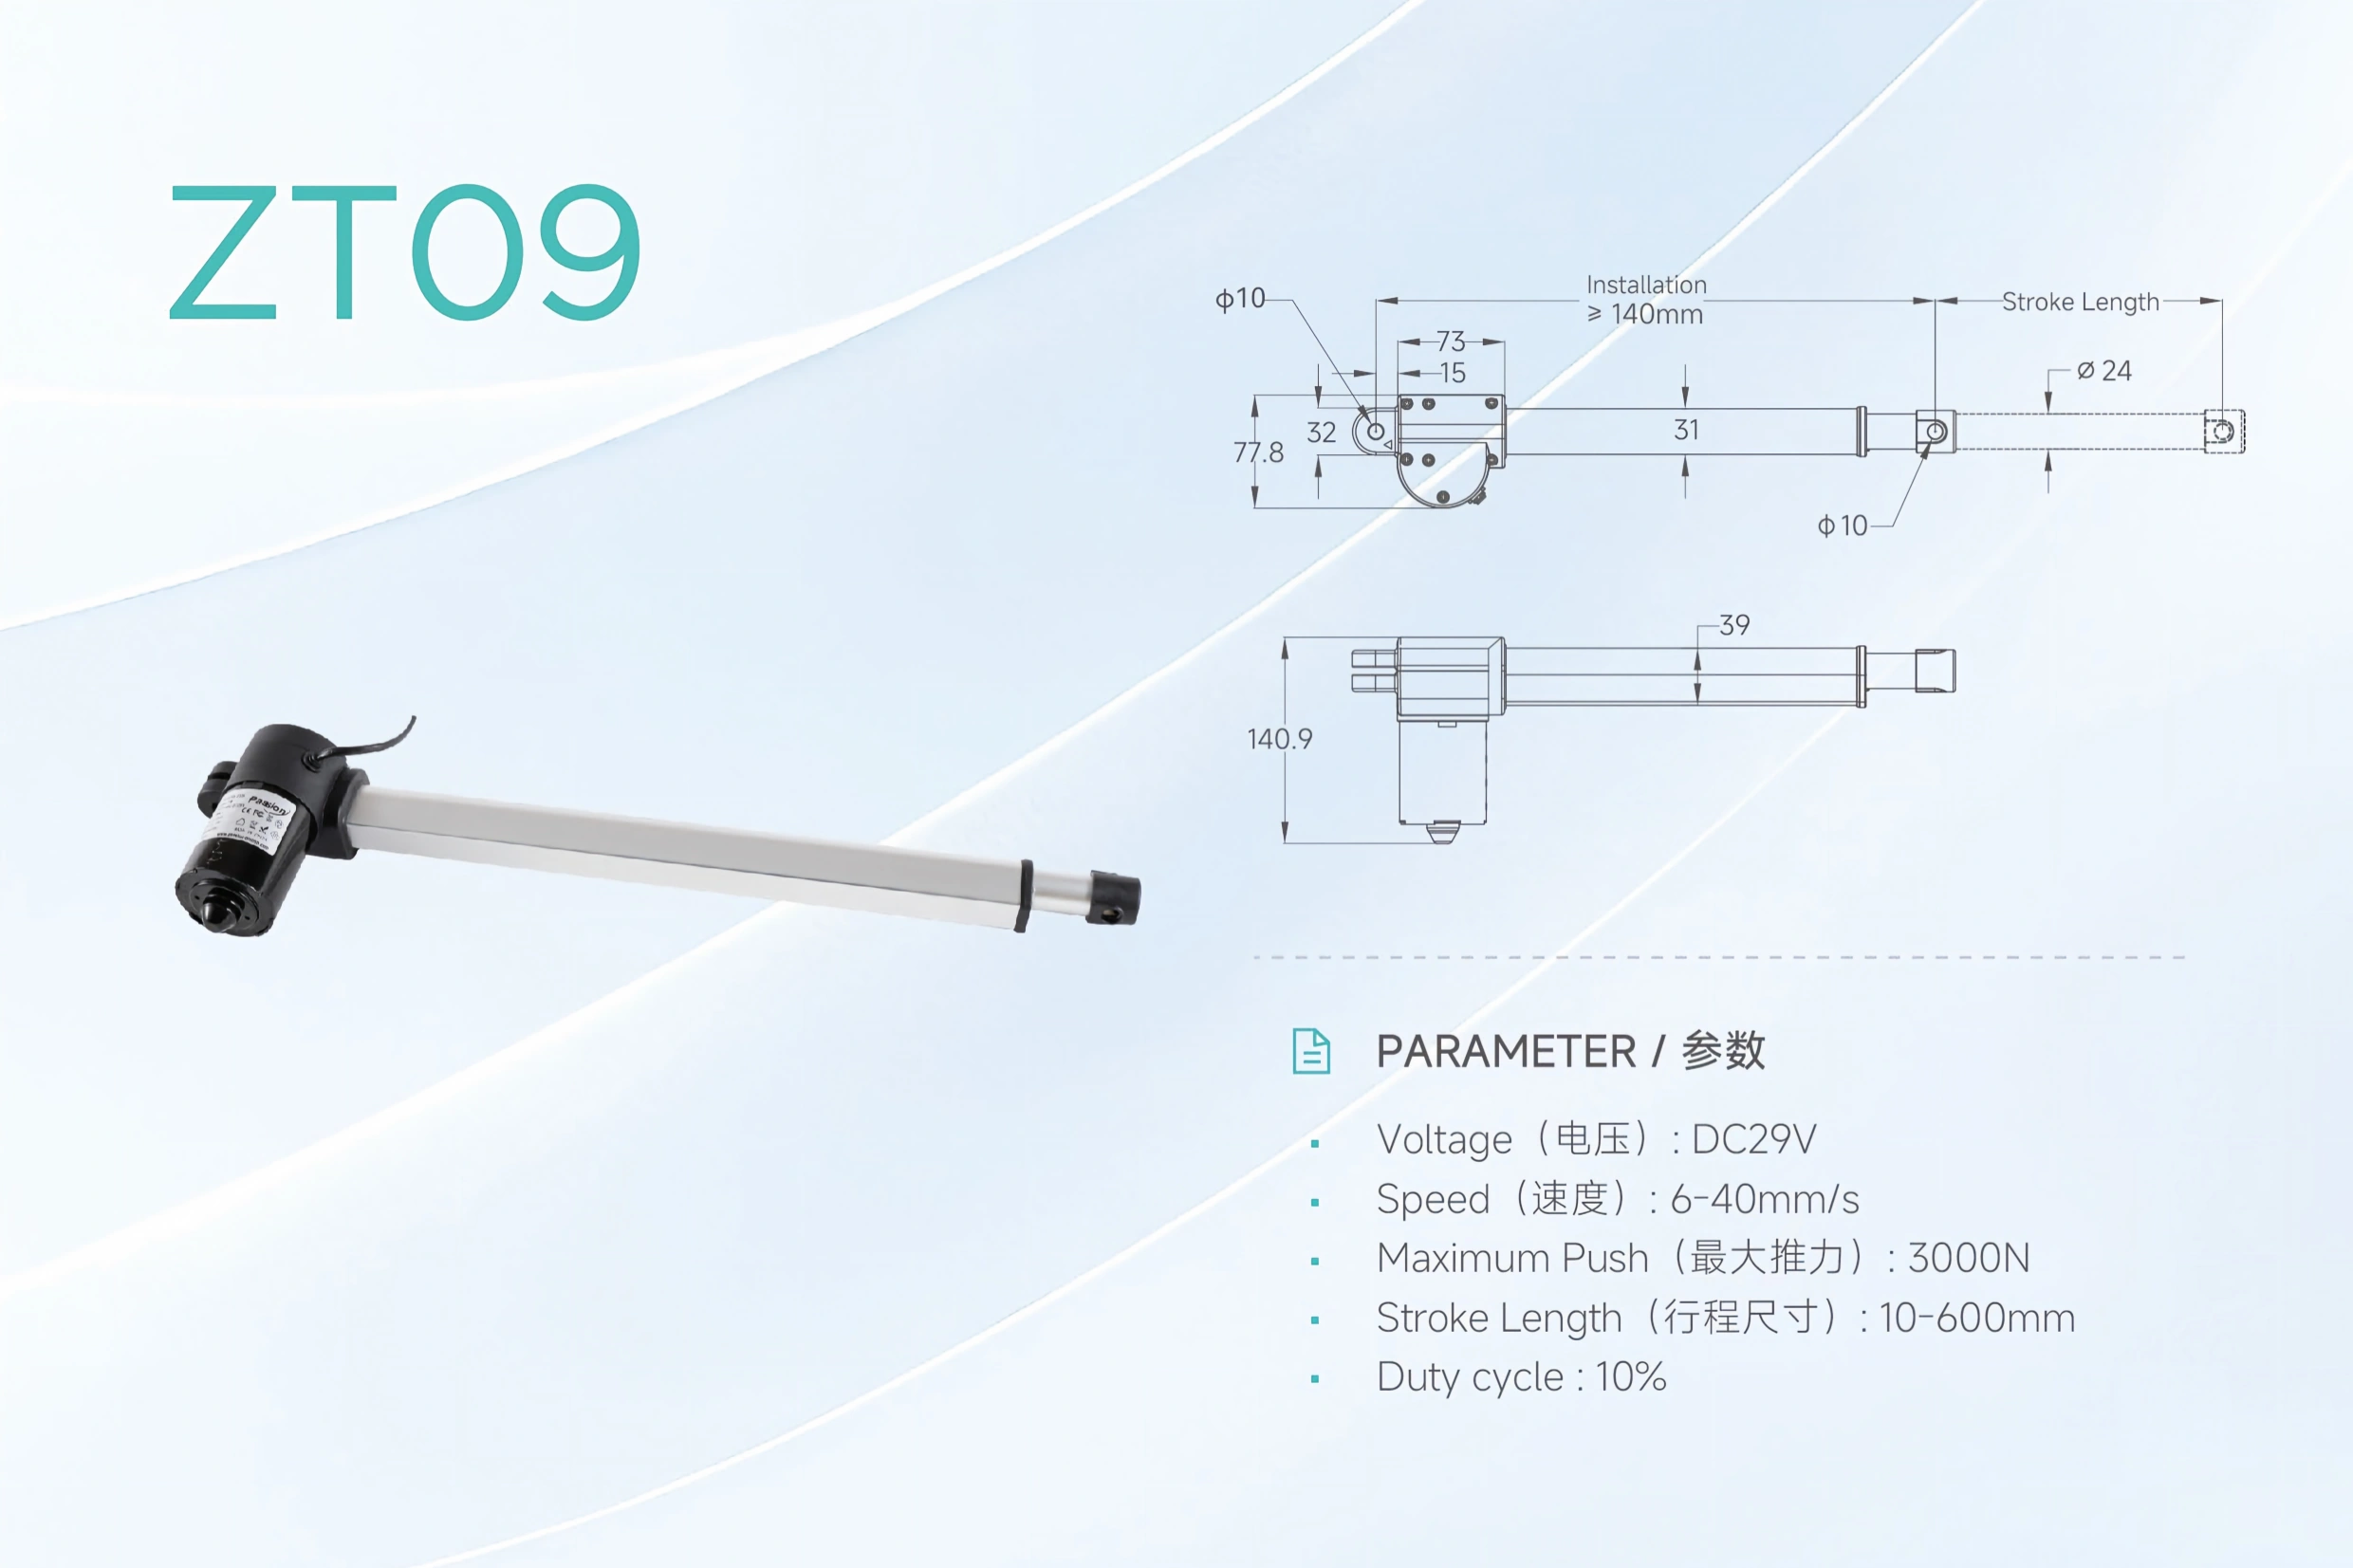
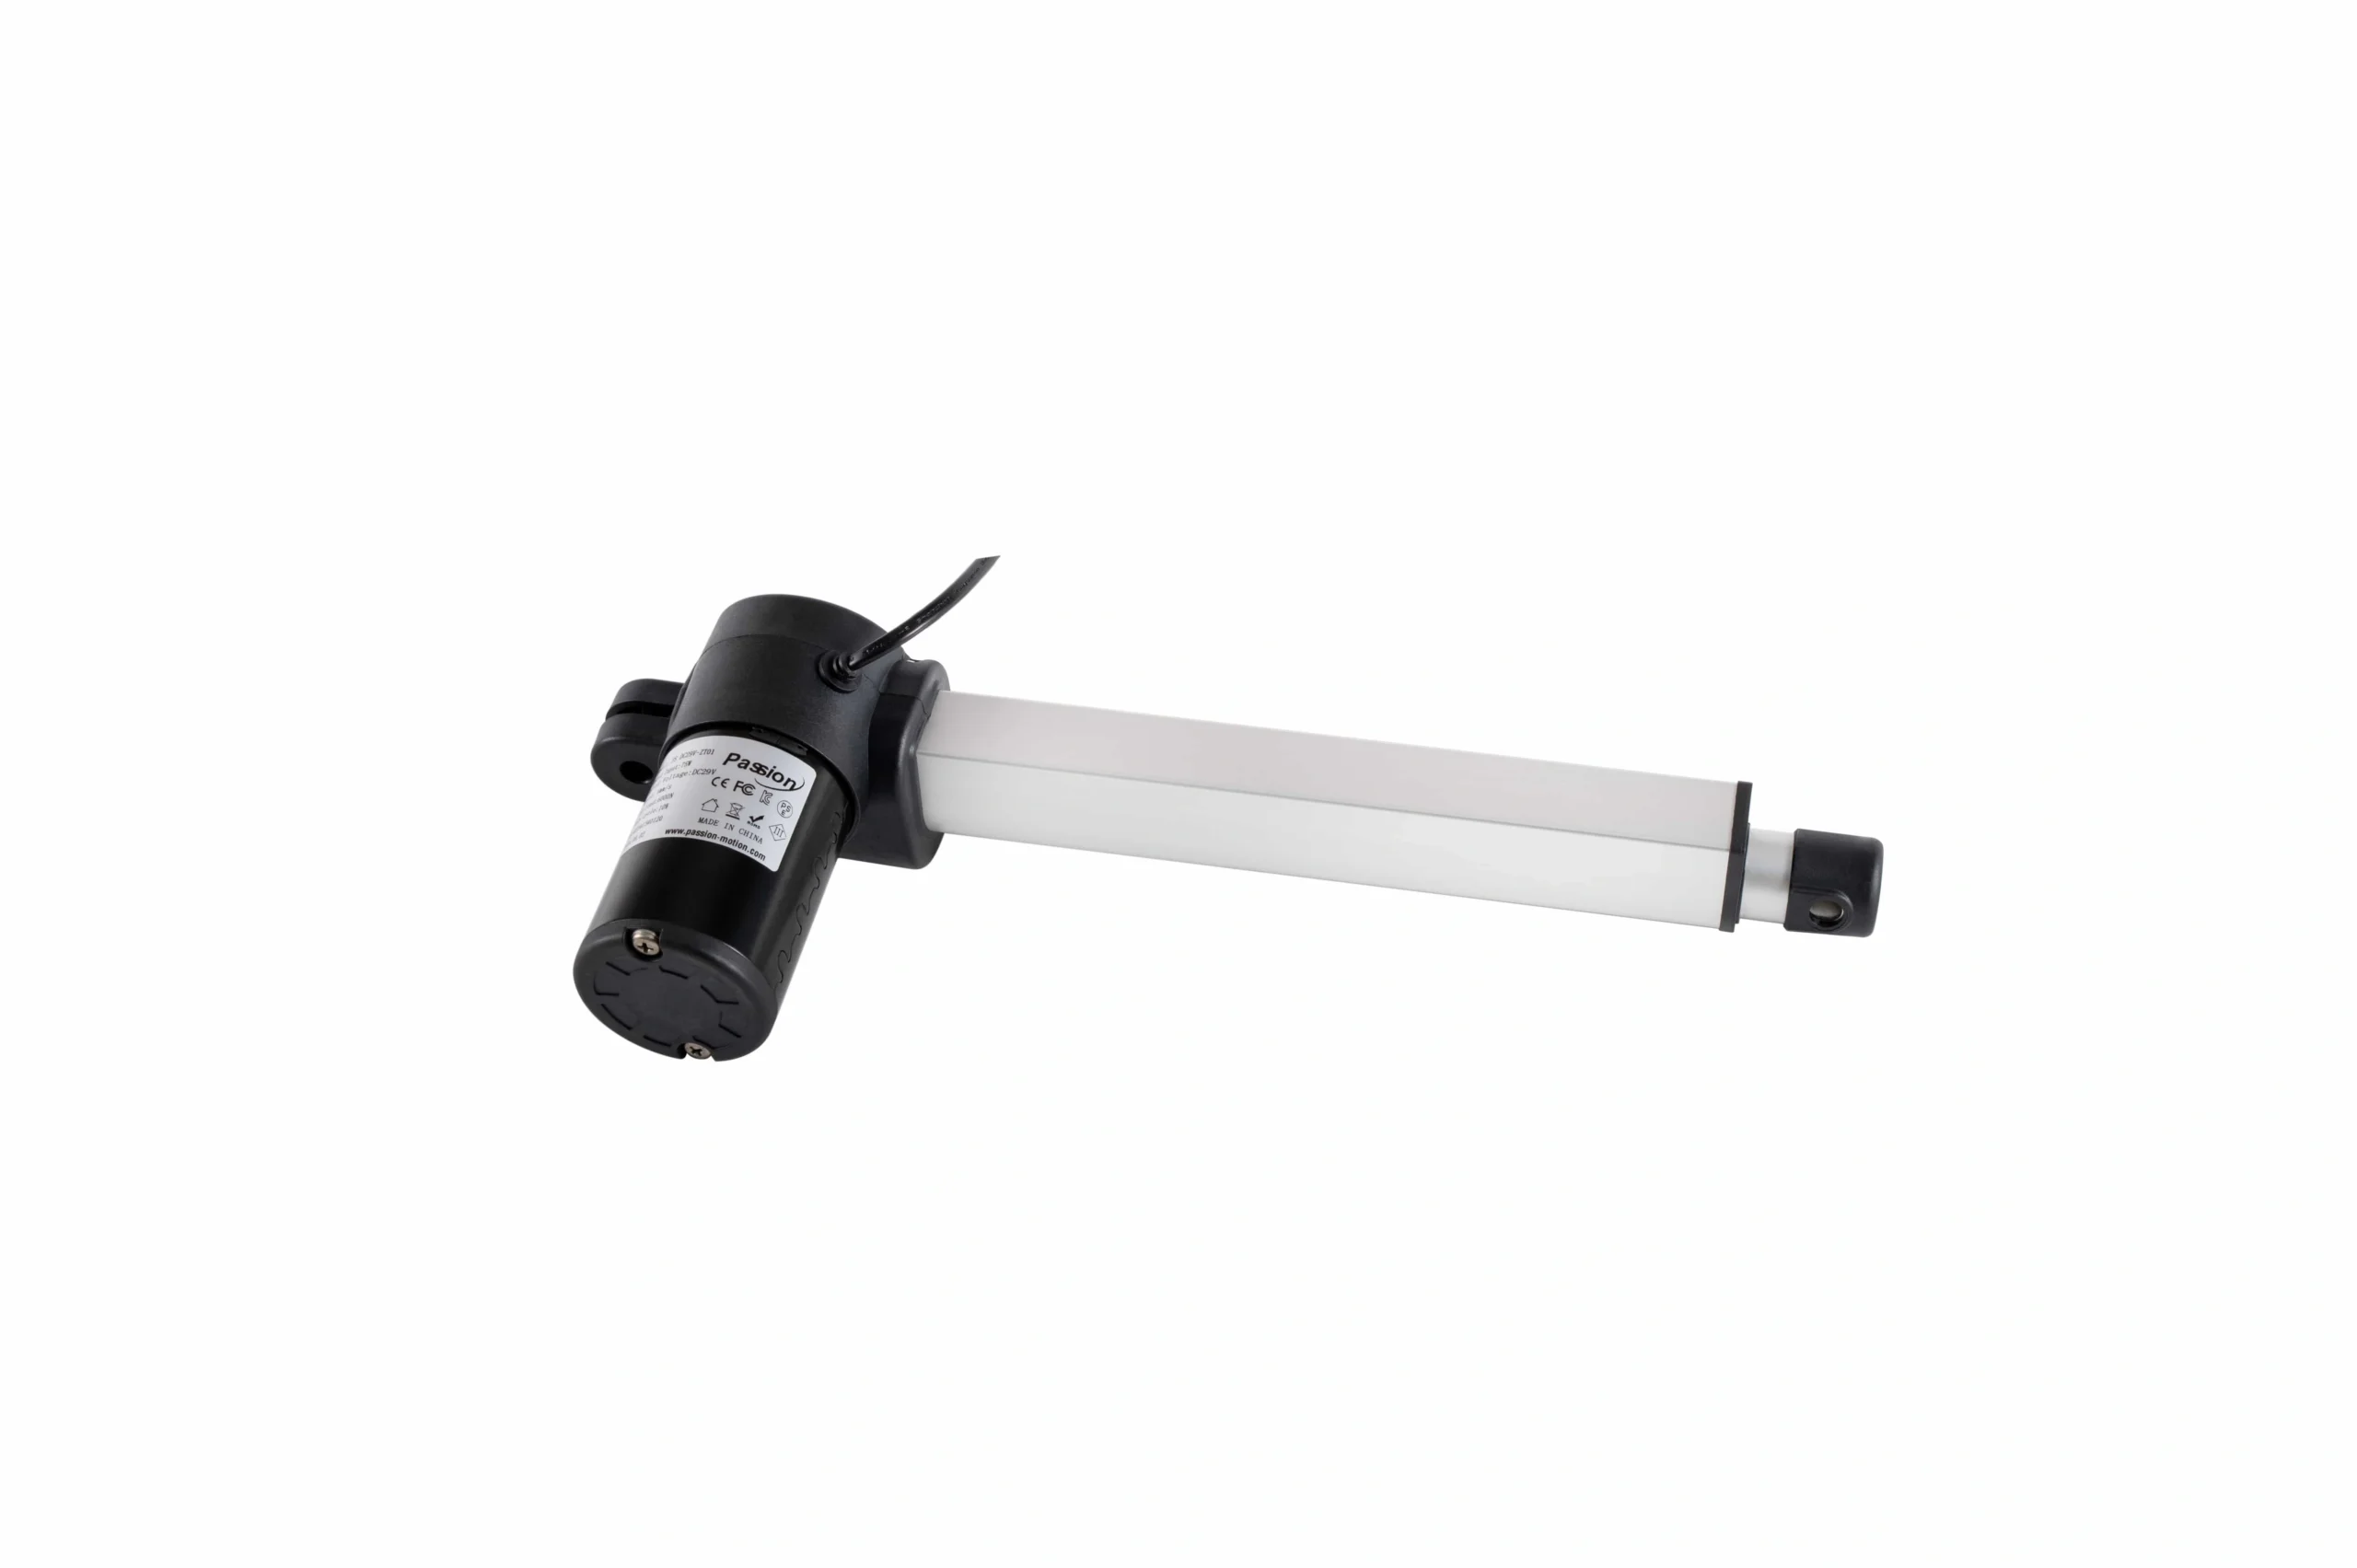
Las familias PT y ZT de ServoCylMotion están documentadas localmente como familias de movimiento candidato de 29V. Deben ser tratadas como rangos candidatos solo después de que se definan las entradas del sistema. No se deben combinar los máximos familiares independientes en una configuración asumida.
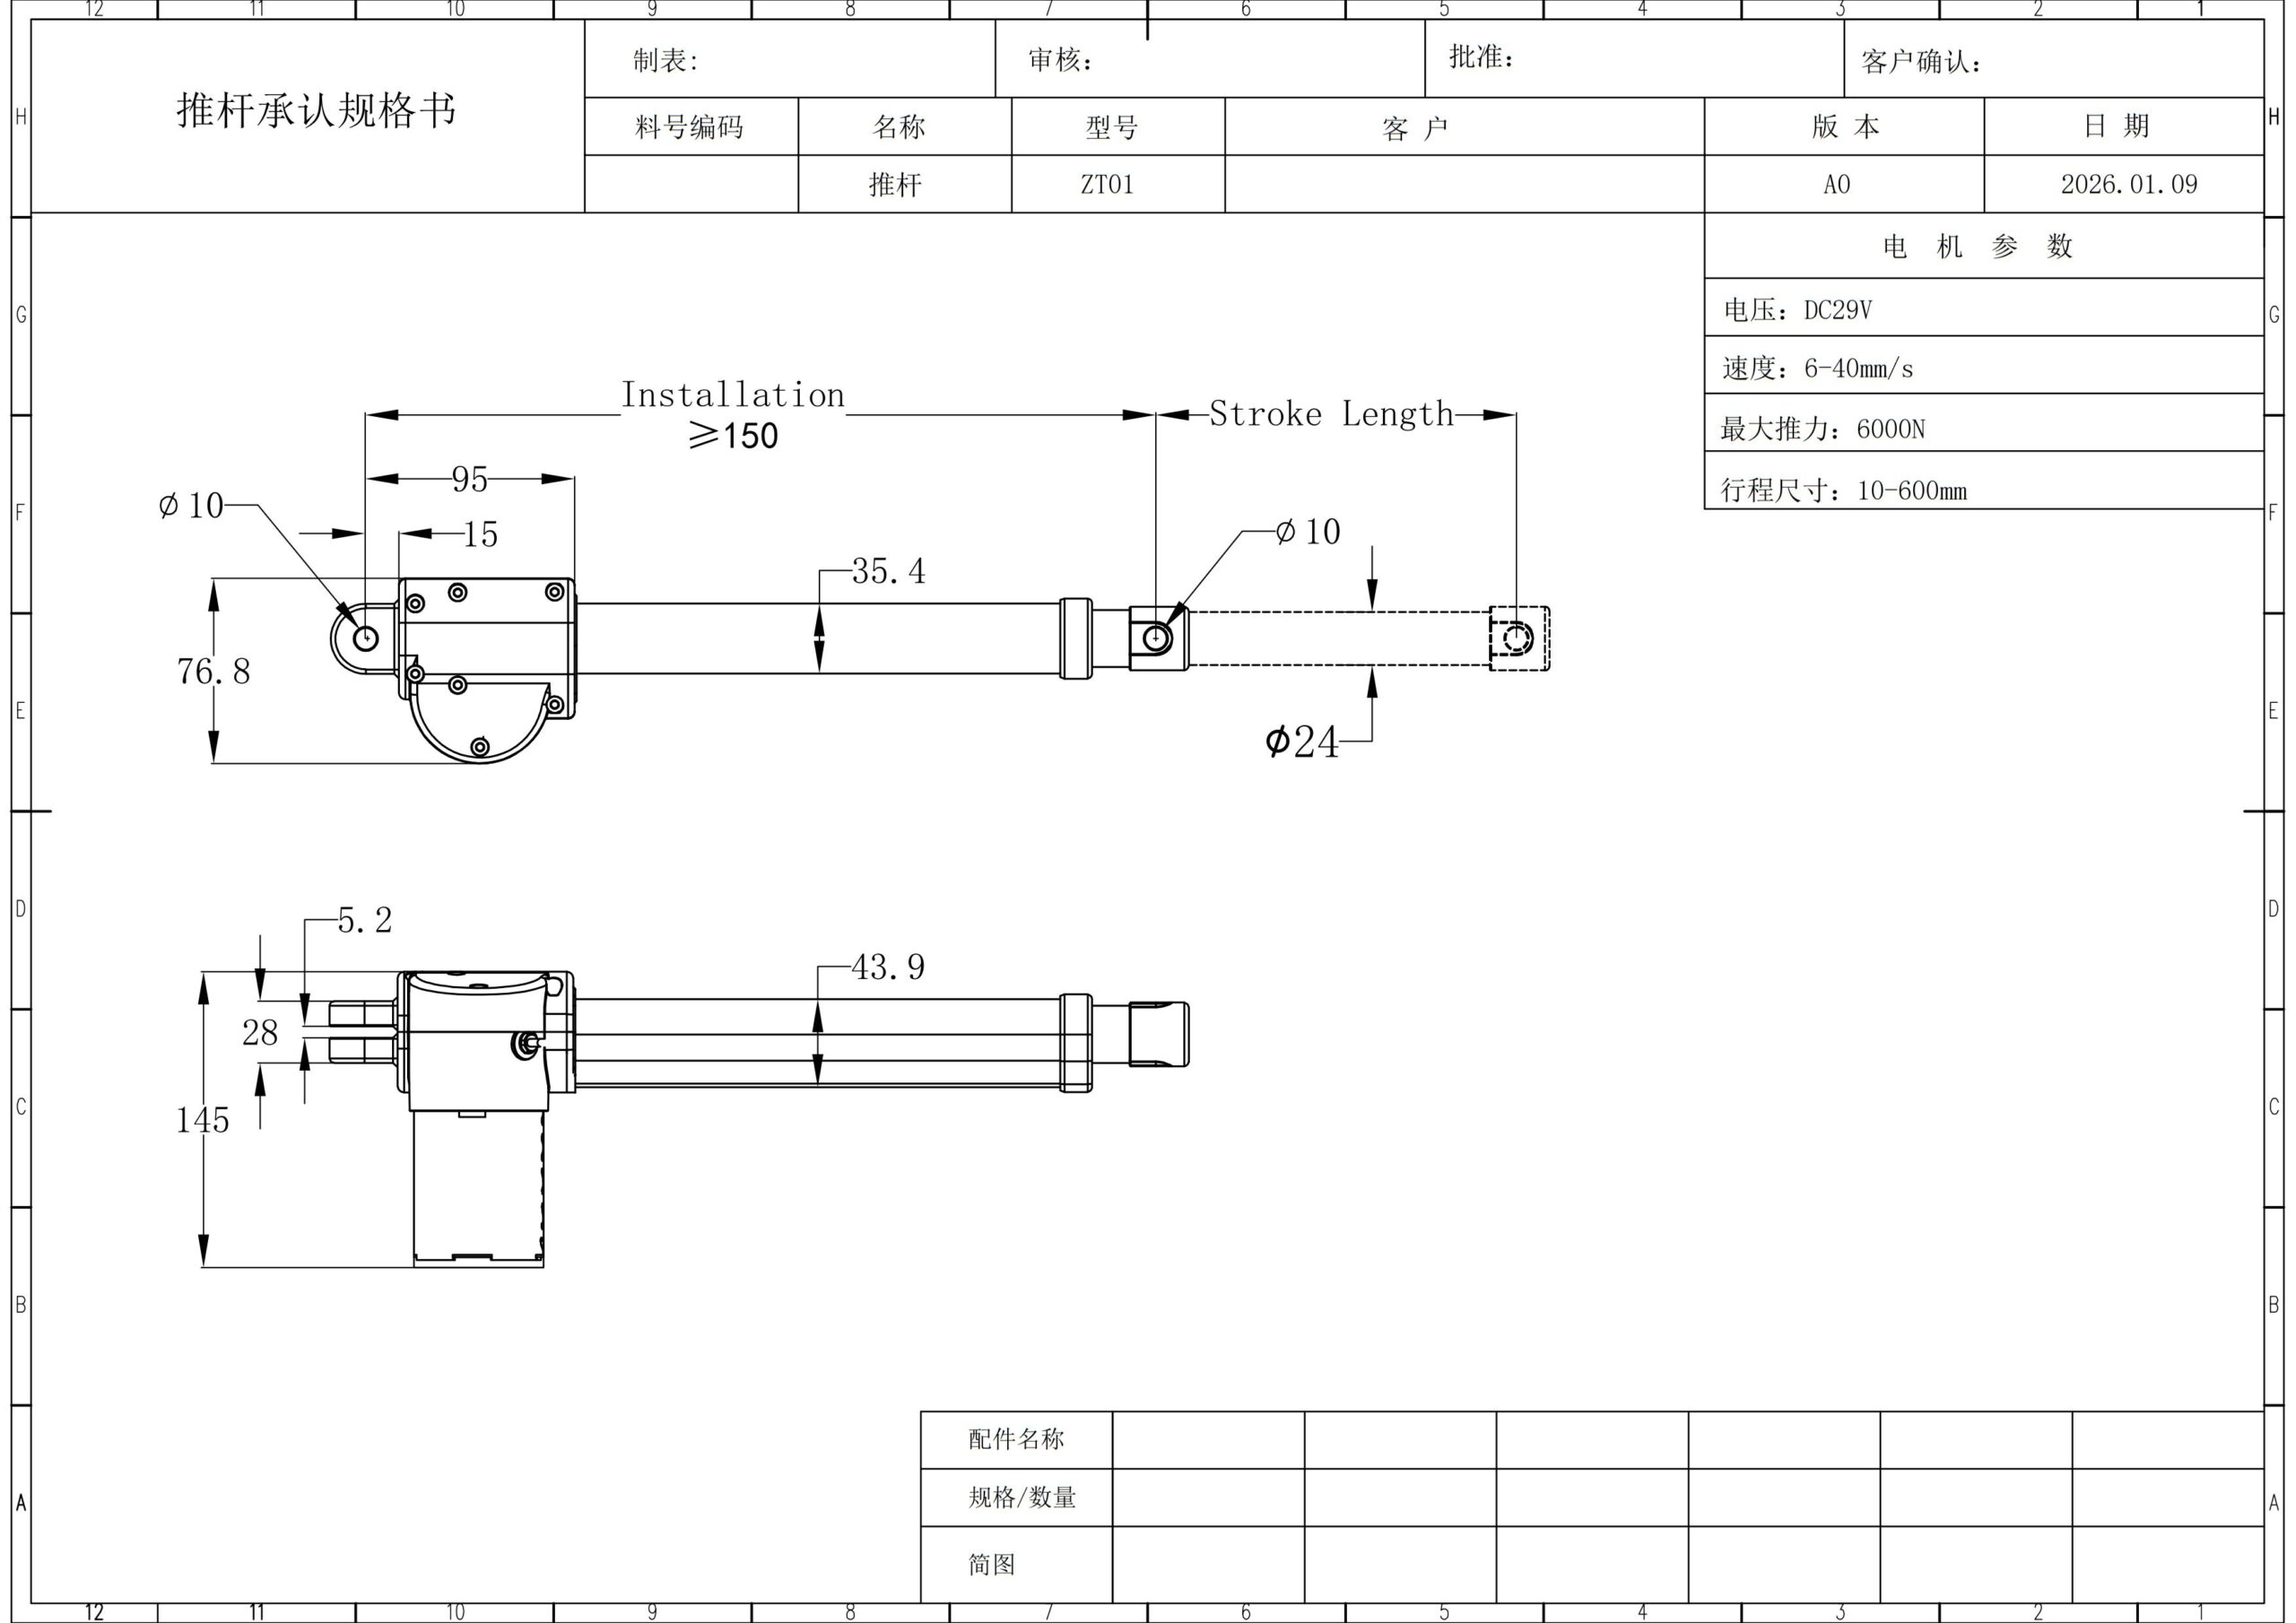
El hardware de movimiento debe evaluarse en función de la carga definida, el recorrido, el montaje y la arquitectura de control, en lugar de seleccionarse a partir de una calificación general.
Traducir el Sobre del Producto en Geometría de Recorrido e Instalación
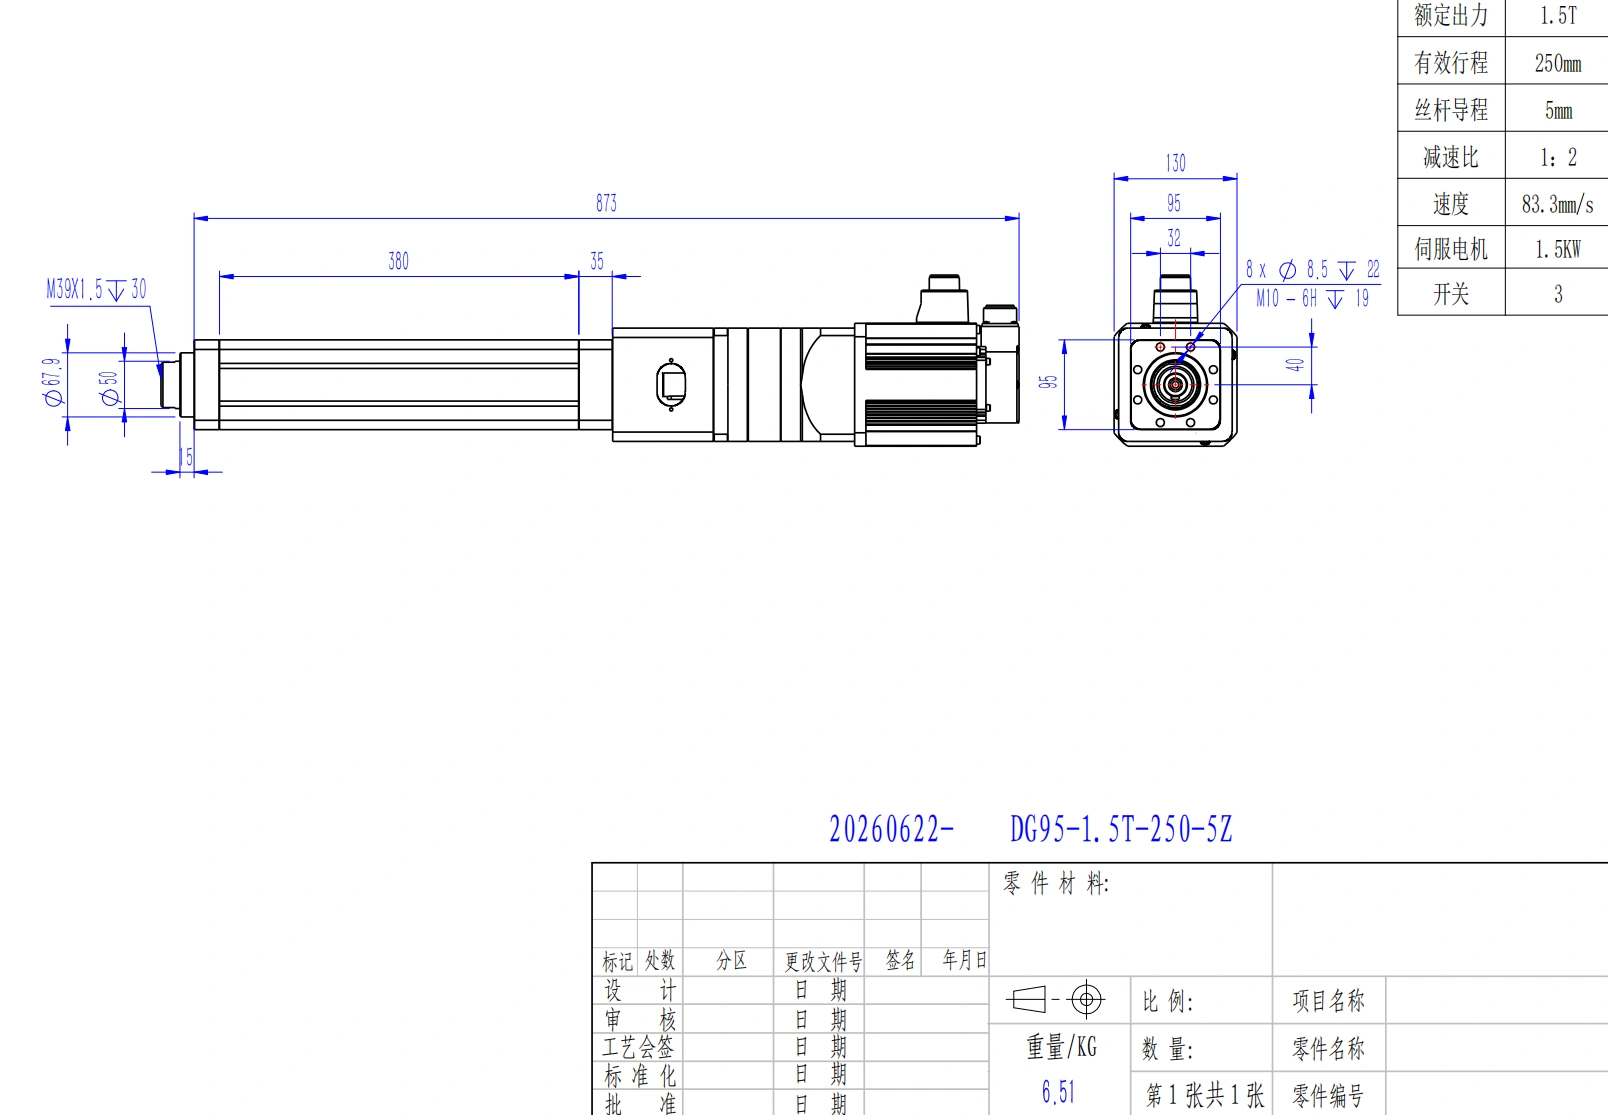
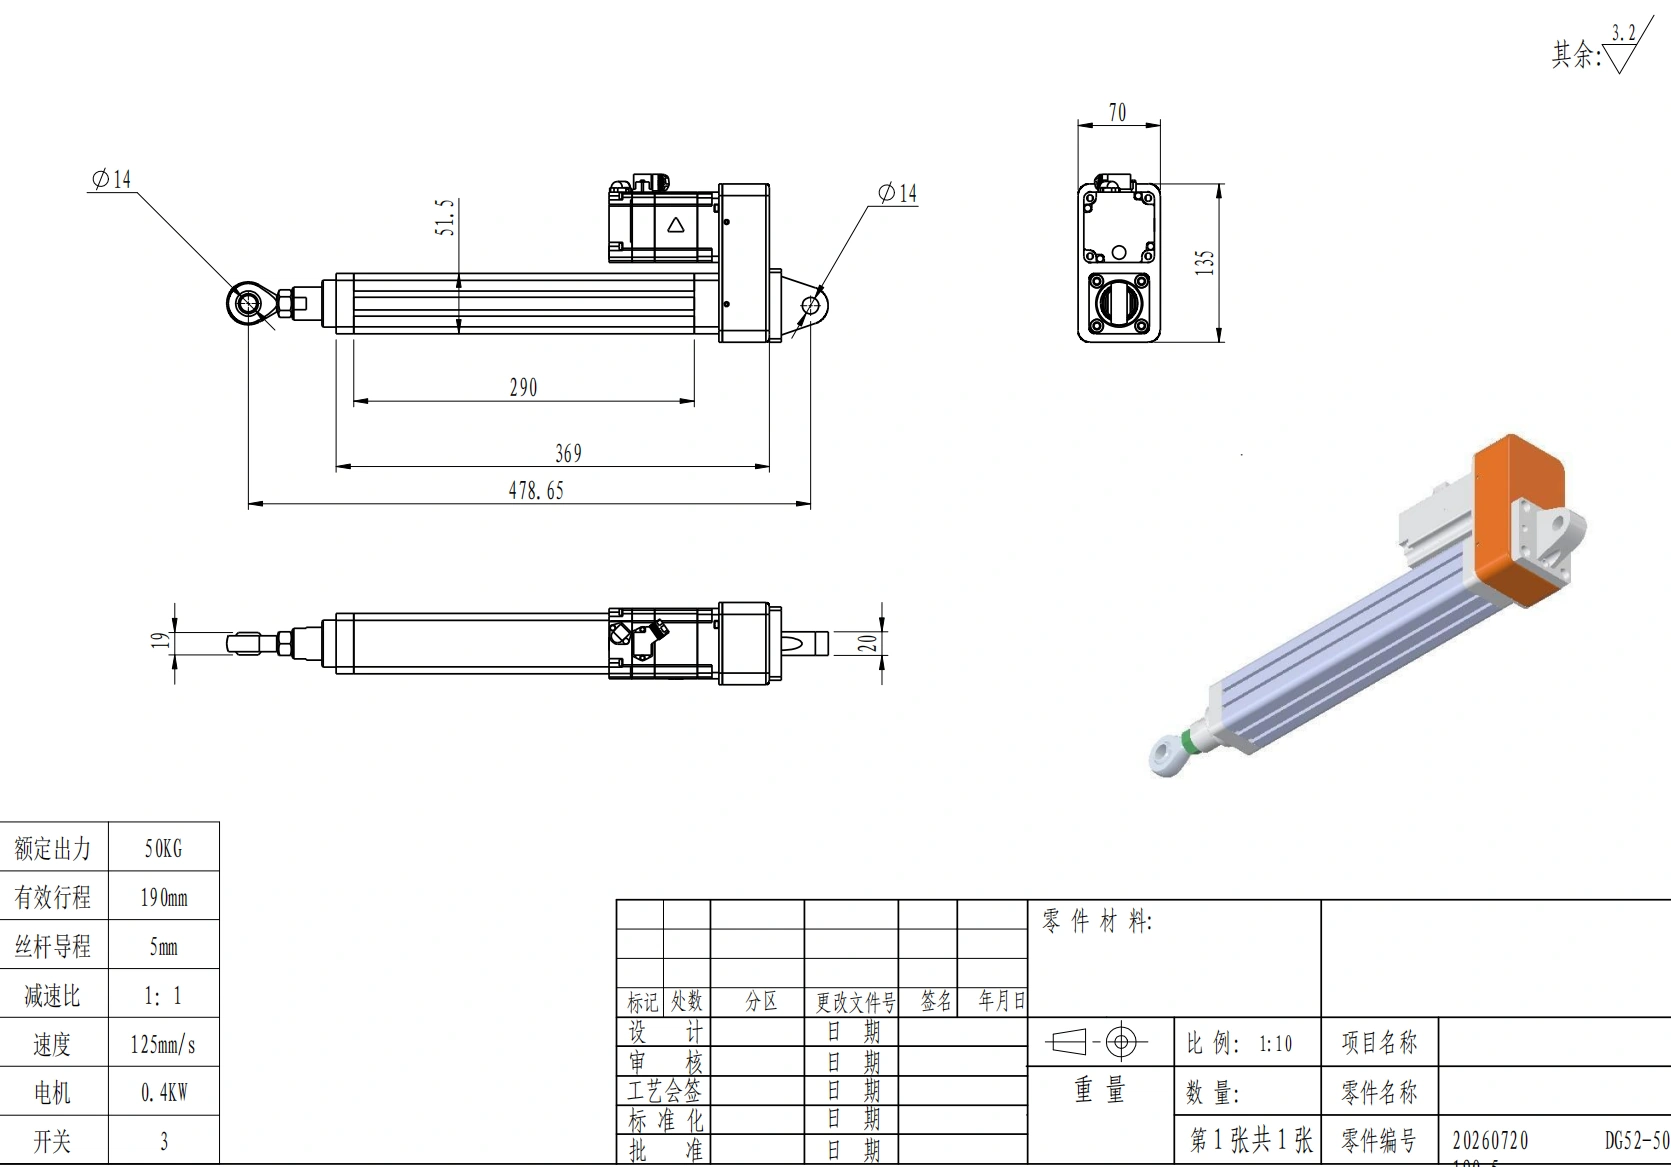
El movimiento vertical requerido es solo una parte del problema de geometría. El sistema instalado también tiene un paquete replegado, un paquete extendido, interfaces de montaje, grosor superior, superposición estructural, movimiento de cables y zonas de despeje.
Antes de la congelación del diseño, defina:
- las posiciones más bajas y más altas requeridas de la superficie de trabajo terminada;
- el recorrido vertical necesario entre ellas;
- envolventes de instalación replegadas y extendidas;
- el grosor superior y la superposición entre el elemento de elevación, la estructura y la superficie de trabajo;
- ubicaciones de soporte, patrón de orificios de montaje y acceso a sujetadores;
- salientes permitidos y ubicaciones del equipo;
- holgura del cable, trayectoria del bucle móvil, tolerancia a la flexión y protección contra tensión;
- zonas prohibidas para piezas móviles y equipos cercanos;
- tolerancia de nivelación del suelo y la condición de la superficie de soporte.
Un componente puede tener un recorrido nominal suficiente y aún así fallar en el diseño instalado porque el paquete replegado es demasiado grande, la estructura consume movimiento utilizable o los cables y soportes interfieren cerca de una posición final.
Para programas impulsados por normas, no copie una dimensión genérica de un resumen web en la especificación. El requisito adoptado o autorizado aplicable debe ser verificado para el mercado objetivo y la categoría exacta del producto.
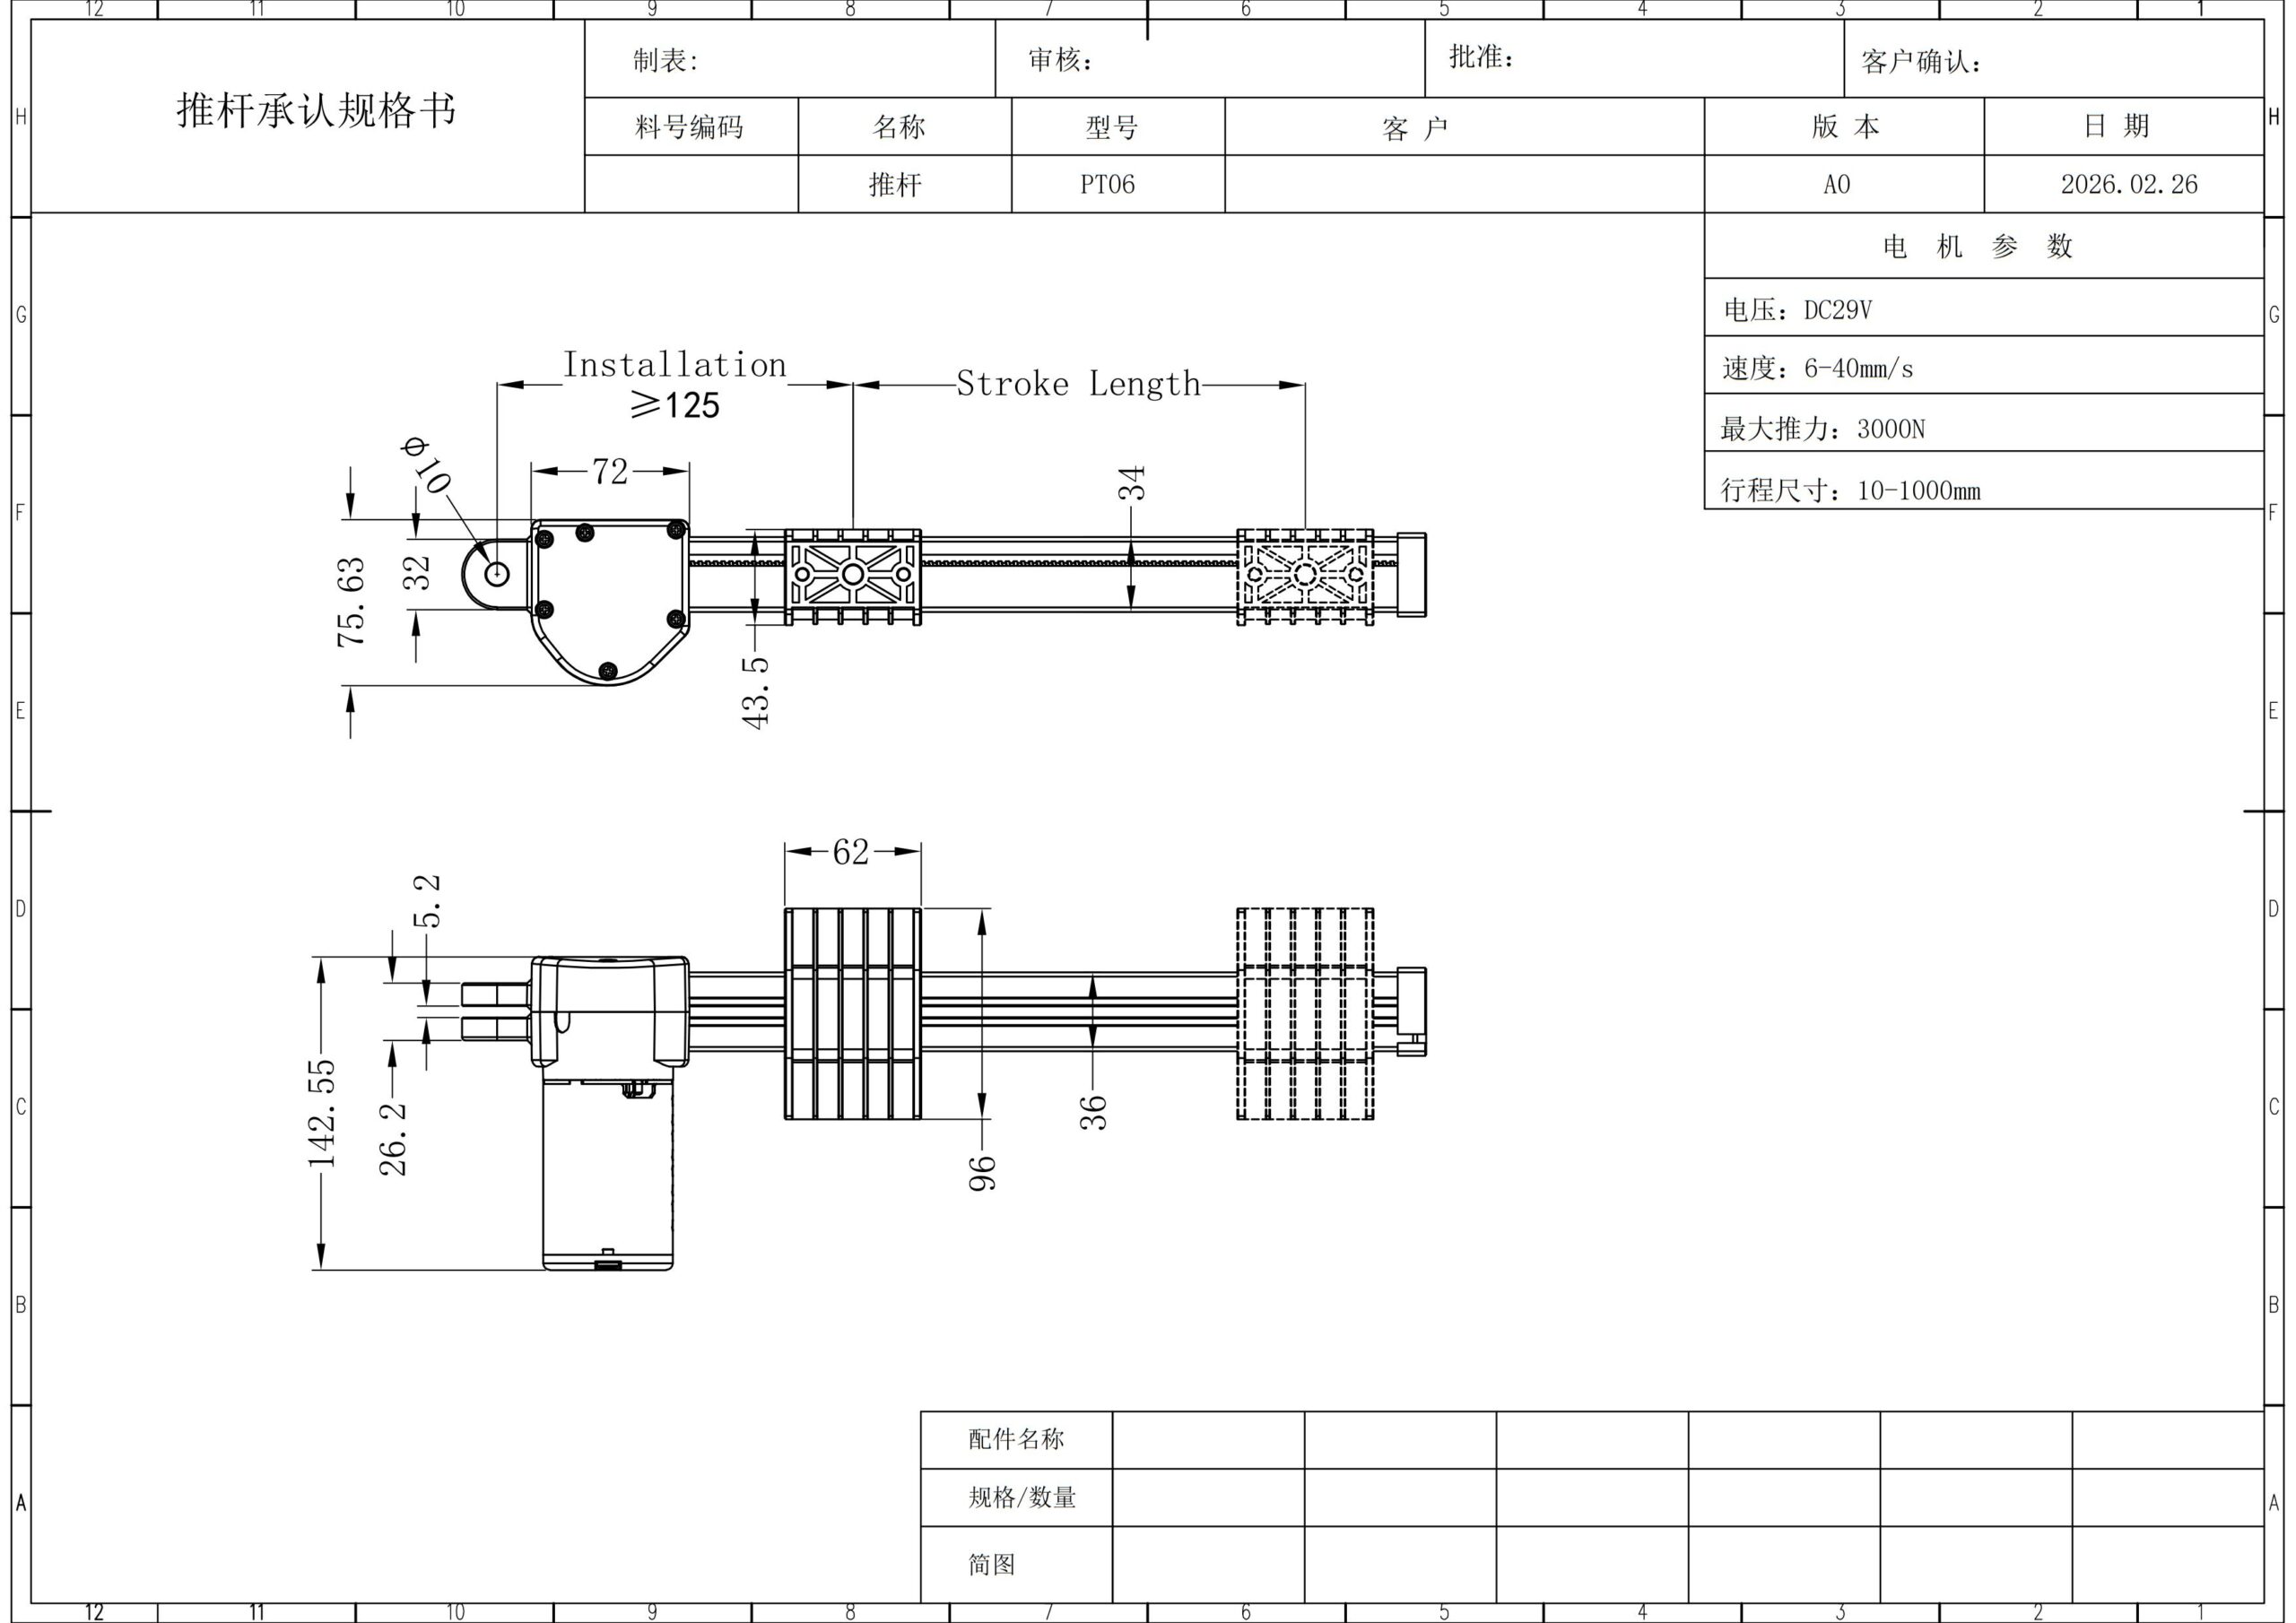
Diferentes factores de forma de movimiento pueden cambiar las decisiones de empaquetado y montaje, por lo que la envolvente instalada debe ser verificada antes de la congelación del diseño.
Definir la Carga Real y el Punto de Operación de Rendimiento
La masa total es necesaria, pero no es suficiente. Una definición útil de carga en ingeniería identifica qué se mueve, dónde está ubicada esa masa y cómo cambia la carga en el uso normal y en el peor de los casos.
Incluir:
- superficie de trabajo y estructura móvil;
- monitores, brazos, computadoras, herramientas y accesorios montados;
- asignación de accesorios futura donde el programa lo requiera;
- casos de carga en los bordes y esquinas;
- carga unilateral o desigual;
- ubicación del centro de gravedad y salientes;
- arrastre de cables y otra resistencia dependiente del movimiento;
- cualquier condición de servicio que cambie el camino de carga.
La revisión de ingeniería debe entonces emparejar esa definición de carga con el velocidad cargada, no solo un valor principal sin carga. Registre la carga de trabajo prevista, el tiempo o velocidad de transición requerida, la condición de suministro, la condición ambiental cuando sea relevante y el cambio aceptable en el rendimiento bajo carga asimétrica.
Especifique el deber como un patrón de operación, no como un adjetivo vago. Defina movimientos consecutivos, períodos de descanso esperados, ciclos en el perfil de uso real y cualquier secuencia de puesta en marcha o servicio que pueda producir movimientos más frecuentes que la operación normal.
Lista de verificación del punto de operación
| Entrada | Definir para el programa | Por qué cambia el diseño |
|---|---|---|
| Carga en movimiento | Masa del conjunto móvil completo y del equipo transportado | Determina la demanda de fuerza y la carga estructural |
| Distribución de carga | Casos normales, de borde, esquina y desigual | Cambia la demanda de fuerza, momento y sincronización por punto |
| Desplazamiento requerido | Movimiento requerido en el producto instalado | Establece el sobreespacio de movimiento y el requisito de empaquetado |
| Velocidad Cargada | Tasa de movimiento requerida a una carga indicada | Previene que el rendimiento sin carga se confunda con el rendimiento de trabajo |
| Patrón de deber | Movimientos consecutivos, comportamiento de descanso y uso realista | Afecta el margen térmico y eléctrico |
| Guía | Cómo la estructura controla la carga lateral y la alineación | Influye en la fricción, bloqueo, estabilidad y carga de componentes |
Especifique sincronización como un comportamiento que puede probarse
“Sincronizado” no debería ser el final de la especificación de control. Un sistema multipunto necesita un proceso de inicialización definido, comportamiento de movimiento coordinado, respuesta a fallos y secuencia de recuperación.
Convierte la sincronización en preguntas de aceptación explícitas antes de que el controlador quede fijo:
- ¿Cómo se inicializa o calibra el sistema?
- ¿Qué diferencia de posición es aceptable para este proyecto y cómo se medirá?
- ¿Qué sucede si la carga se vuelve desigual durante el viaje?
- ¿Qué sucede si un canal se detiene o se desconecta?
- ¿Qué sucede después de una interrupción de energía?
- ¿El sistema requiere una secuencia de reinicio o referencia?
- ¿Cómo se manejan los límites de software superiores e inferiores cuando forman parte del diseño?
- ¿Qué debería mostrar la interfaz de usuario durante un fallo?
- ¿Qué evidencia demuestra la recuperación sin dejar la estructura en una condición desalineada inaceptable?
ServoCylMotion documenta localmente YK-06, YK-08 y YK-10 como ejemplos sincronizados de dos, tres y cuatro canales respectivamente. Esas asignaciones son referencias de posicionamiento de productos, no aprobaciones de compatibilidad general. Los componentes de movimiento exactos, la interfaz de retroalimentación, el cableado, la configuración del controlador y la plataforma mecánica aún requieren revisión del proyecto.
Para una revisión más profunda del comportamiento de múltiples puntos coordinados, utiliza el recurso de ingeniería de sincronización de motores múltiples.
YK-06 es un ejemplo sincronizado de dos canales documentado localmente; la asociación final de componentes aún requiere revisión de configuración.
Ingeniería de potencia, conectores y cableado como una cadena de interfaz única
El voltaje nominal es solo la primera comprobación eléctrica. Un sistema de producción también debe satisfacer la demanda de corriente, el comportamiento de arranque, la operación simultánea de canales, los requisitos de conectores y polaridad, las interfaces de control, el enrutamiento de cables y las limitaciones de servicio.
La familia de controladores YK locales está documentada alrededor de 29V de CC y un manejo de potencia a nivel familiar de 60–120W. ServoCylMotion también documenta localmente opciones de potencia de 29V en clases de 1.8A (aproximadamente 52W), 2.0A (58W) y 3.0A (87W). Estos son ejemplos de plataforma documentados, no aprobaciones de emparejamiento automático.
Una etiqueta de 29V compartida no establece compatibilidad. Verifique:
- demanda de corriente continua y de arranque;
- cuántos canales pueden iniciar o funcionar juntos;
- familia de conectores e interfaz de acoplamiento;
- pinout y polaridad;
- motor e interfaz de retroalimentación;
- longitud y enrutamiento del cable;
- holgura del bucle de movimiento y alivio de tensión;
- acceso al servicio disponible;
- comportamiento térmico bajo el patrón de trabajo definido.
Cuando la cadena de componentes no está verificada, use un revisión de compatibilidad del sistema antes de fijar conectores y cableado. El opciones de energía de 29V documentado localmente puede compararse con los requisitos actuales y de interfaz reales.
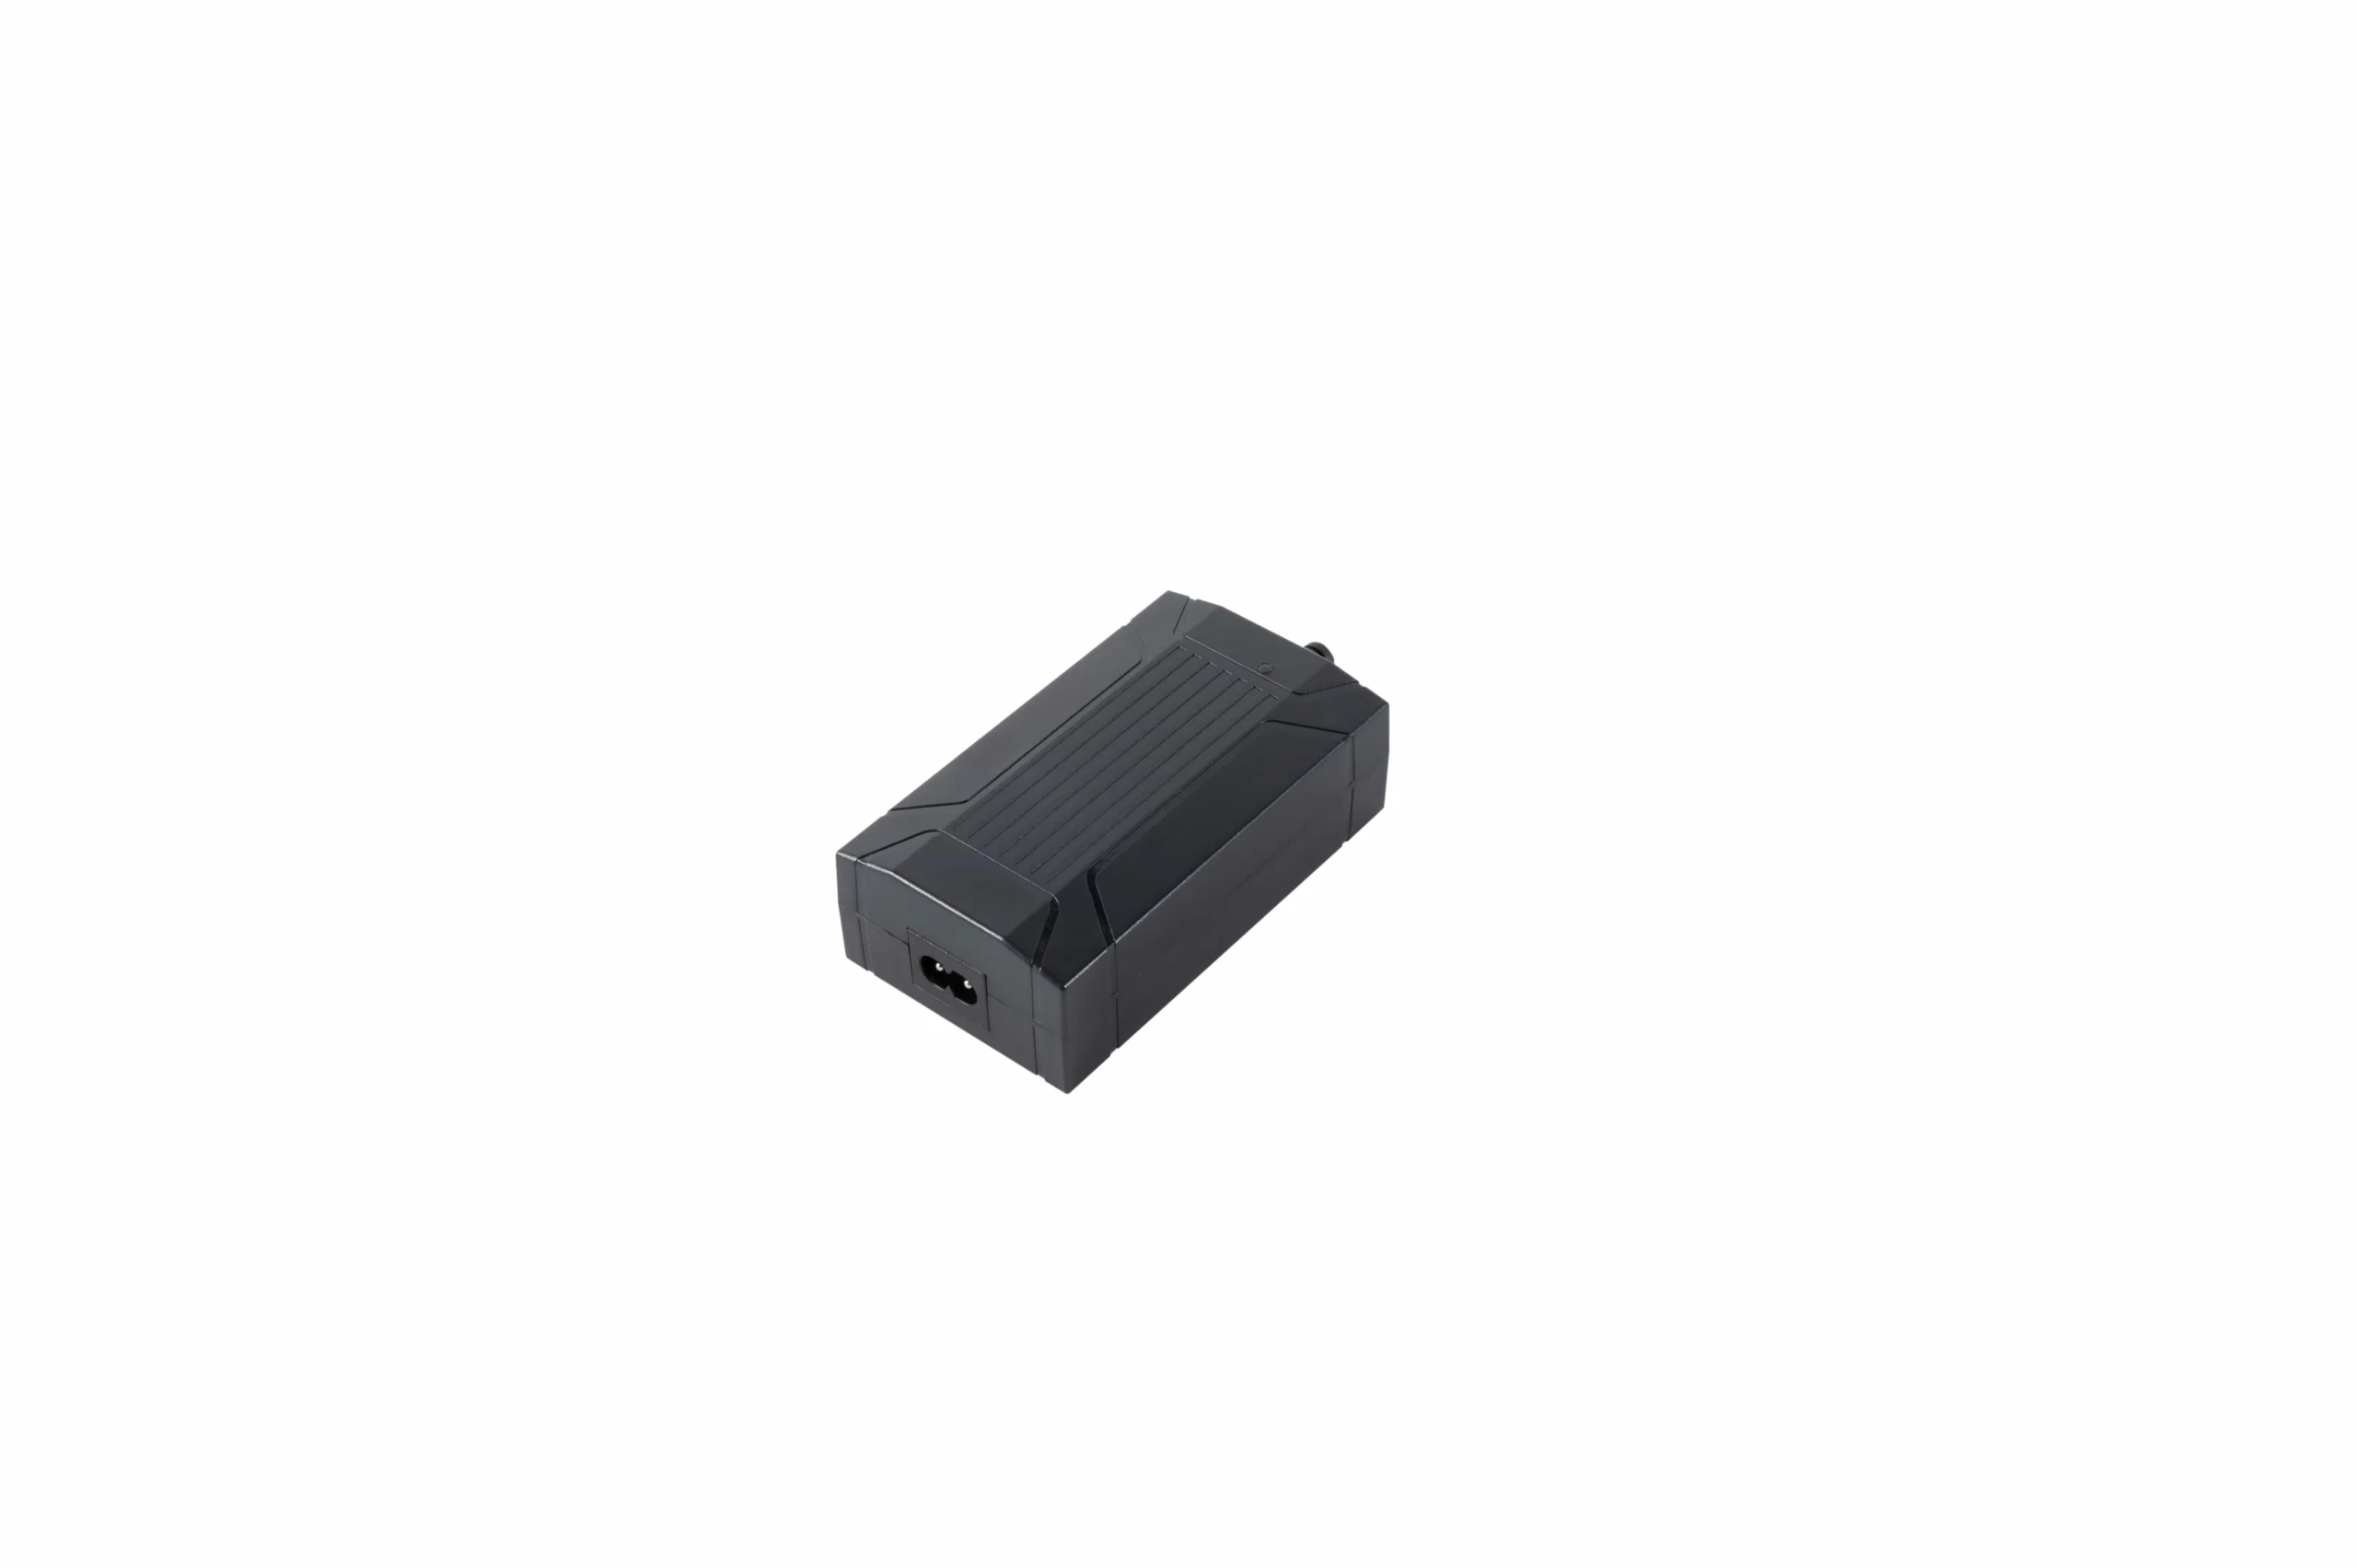
Una etiqueta de 29V por sí sola no establece compatibilidad del sistema; la demanda de corriente, el comportamiento de arranque, los conectores, la polaridad y las interfaces de control aún deben coincidir.
Mantener la estructura y la estabilidad en el mismo problema de liberación
Un sistema de movimiento puede producir suficiente fuerza axial y aun así funcionar mal cuando la estructura circundante se desplaza, gira, se bloquea o permite un movimiento excesivo en la extensión completa.
Revise el ensamblaje completo a lo largo de su recorrido, especialmente cerca de la posición más extendida. Las verificaciones relevantes incluyen:
- superposición de guía y riel;
- rigidez del travesaño;
- ajuste de juntas y control de fijadores;
- geometría de pies y nivelación;
- rigidez de la superficie de trabajo;
- sobresaliente superior y colocación de accesorios;
- carga desigual;
- cargas laterales y momentos transferidos al hardware en movimiento;
- fuerzas de cables que cambian a lo largo del recorrido.
La estructura mecánica debe guiar la plataforma en movimiento para que los componentes de movimiento no se utilicen involuntariamente como la única resistencia a la carga lateral o torsión. Si un diseño depende de un momento específico permitido o capacidad de carga lateral, ese valor debe provenir de evidencia controlada para la configuración exacta en lugar de una suposición de categoría genérica.
Construya el paquete de documentos de ingeniería y la lista de materiales juntos
Una lista de materiales útil es más que una lista de piezas. Debe identificar la capa del sistema, la interfaz que debe controlarse y la evidencia necesaria para liberar esa capa.
Mapa de capas del sistema de movimiento
| Capa del sistema | Alcance típico | Definir antes de la liberación |
|---|---|---|
| Movimiento | Elementos de elevación, transmisiones, hardware de accionamiento | Puntos de elevación, carga en movimiento, recorrido, velocidad cargada, montaje |
| Control | Controlador multicanal, interfaz de retroalimentación, control del usuario | Número de canales, comportamiento coordinado, inicialización, reinicio, respuesta a fallos |
| Potencia | Interfaz de alimentación de CC y de red | Voltaje, demanda continua/de arranque, cargas simultáneas, protecciones, instalación |
| Interfaces del marco | Rieles, travesaños, pies, soportes, fijación superior | Distribución, montaje, objetivos de rigidez, espacios libres, acceso para servicio |
| Cableado | Leads de motor, retroalimentación, control y potencia | Longitud, asignación de pines, enrutamiento, tolerancia de flexión, alivio de tensión |
| Validación | Chequeos funcionales, estructurales, eléctricos, de cableado y de ciclo repetido | Carga de prueba, perfil de servicio, condiciones, criterios de aceptación |
El paquete de documentos de ingeniería debe identificar al menos:
- dibujo de disposición general e instalación;
- información sobre orificios de montaje y zonas prohibidas;
- casos de carga y suposiciones sobre la posición de carga;
- diagrama de cableado, familia de conectores y asignación de pines;
- identificación del controlador y configuración;
- procedimiento de inicialización, reinicio y recuperación de fallos;
- longitudes de cables y requisitos de enrutamiento;
- información sobre fijadores y control de ensamblaje donde sea aplicable;
- condiciones de prueba y límites de aceptación;
- proceso de cambio controlado para componentes, cableado y firmware;
- reglas de compatibilidad para reemplazos o servicio.
Esta documentación permite que los equipos de ingeniería, adquisiciones, calidad, ensamblaje y servicio revisen la misma configuración controlada en lugar de interpretar las descripciones de componentes por separado de manera diferente.
Lista de verificación de liberación de ingeniería de OEM
Utilice esta lista de verificación antes de la congelación del diseño y nuevamente antes de la liberación de producción.
| Entrada de diseño | Definir antes de la congelación del diseño | Por qué es importante | Evidencia antes de la liberación |
|---|---|---|---|
| Arquitectura de puntos de elevación | Conteo, posición, método de acoplamiento, necesidad de canal | Establece trayectorias de carga y problema de coordinación | Diseño del sistema aprobado y diagrama de bloques |
| Carga en movimiento | Masa en movimiento completa más accesorios | Establece la demanda de fuerza de trabajo | Lista de cargas vinculada a la configuración aprobada |
| Distribución de carga | Normal, borde, esquina, casos irregulares | Afecta la fuerza, el momento y la estabilidad por punto | Dibujo de posición de carga o matriz de pruebas |
| Recorrido y paquete | Movimiento requerido, envoltura retraída/extensiva, despejes | Previene fallos en el empaquetado e interferencia | Dibujo de envoltura instalada y verificación de recorrido completo |
| Velocidad Cargada | Rendimiento requerido a una carga de trabajo definida | Separa el rendimiento de trabajo de los valores sin carga | Resultado de prueba de movimiento cargado |
| Patrón de deber | Movimientos consecutivos, comportamiento en reposo, uso esperado | Afecta el margen térmico y eléctrico | Prueba funcional/térmica basada en el ciclo de trabajo |
| Guía y estructura | Rieles, superposición, rigidez, pies, uniones, interfaz superior | Controla la carga lateral, el pandeo y la estabilidad | Revisión estructural y prueba de estabilidad |
| Sincronización | Inicialización, criterio de desajuste, comportamiento de fallo y recuperación | Hace medible el movimiento coordinado | Registro de prueba de sincronización y recuperación |
| Potencia | Clase de suministro, demanda continua/de arranque, operación simultánea | Previene selecciones basadas solo en voltaje | Presupuesto de energía y resultado de corriente cargada |
| Conectores y cableado | Pinout, polaridad, longitudes de cable, rutas de movimiento | Previene fallos en la interfaz y el movimiento del cable | Diagrama de cableado aprobado e inspección de cables |
| Controles | Recuento de canales, funciones del usuario, límites, comportamiento de reinicio | Define el movimiento y la recuperación esperados | Registro de configuración y prueba funcional |
| Entorno | Temperatura, humedad, polvo, limpieza, vibración según corresponda | Puede cambiar el rendimiento eléctrico y mecánico | Evidencia ambiental específica del proyecto |
| Documentación | Dibujos, ID de configuración, procedimientos, criterios de prueba | Soporta producción y servicio repetibles | Paquete de documento controlado |
| Control de cambios | Reglas para cambios en hardware, cable, firmware y sustituciones | Previene cambios no revisados en un sistema calificado | Registro de revisión y aprobación |
Valide el ensamblaje completo antes de la liberación de producción
Las pruebas a nivel de componente son evidencia útil, pero no califican automáticamente un ensamblaje completo diferente. La validación debe usar la estructura prevista, superficie de trabajo, accesorios, cableado, controlador, suministro y componentes de movimiento.
Un plan de liberación práctico puede incluir:
- inspección dimensional y clearance total;
- movimiento con la carga de trabajo prevista;
- medición de velocidad y corriente cargada;
- estabilidad en posiciones bajas, intermedias y altas;
- casos de carga desigual donde sea relevante;
- inicialización, sincronización, reinicio y recuperación de fallos;
- comportamiento ante interrupciones de energía;
- verificaciones térmicas de motor, controlador, conector y suministro bajo el patrón de trabajo previsto;
- flexión de cable, enrutamiento, alivio de tensión y retención de conectores;
- ciclado repetido en condiciones definidas;
- pruebas de respuesta a obstrucciones cuando ese comportamiento es parte de la configuración verificada;
- verificaciones de línea de producción vinculadas a criterios de aceptación.
Una prueba debe identificar la carga, posición, condición de operación, configuración de muestra y límite de aprobación/fallo. Sin esas condiciones, un conteo de ciclos o etiqueta de rendimiento es difícil de trasladar a una decisión de lanzamiento de OEM.
Normas: Mantener la Guía, Pruebas de Producto y Dimensiones Distintas
Las normas y directrices deben ser mapeadas al papel que realmente juegan en el programa objetivo.
BIFMA G1 es una guía de ergonomía para muebles. No debe presentarse como lo mismo que un estándar de prueba de producto o como una certificación de producto general.
ANSI/BIFMA X5.5 proporciona contexto de pruebas de productos para escritorios y mesas en cuanto a seguridad, durabilidad y rendimiento estructural. La edición exacta aplicable, alcance, programa de pruebas y evidencia deben confirmarse para el producto que se está lanzando.
EN 527-1 aborda los requisitos dimensionales para mesas de trabajo de oficina. Las dimensiones específicas deben ser verificadas contra un texto autorizado y la versión adoptada para el mercado objetivo en lugar de ser copiadas de un resumen secundario.
Para un programa de múltiples mercados, crea una matriz de cumplimiento que indique el mercado de destino, requisito aplicable, propietario de la evidencia, revisión del documento y cualquier dependencia de configuración. No asumas que una referencia estándar genérica prueba que el producto completo cumple cada requisito.
Preguntas Frecuentes
¿Qué debe definir un OEM antes de elegir la arquitectura de elevación?
Defina el diseño del punto de elevación, complete la carga móvil, distribución de carga, recorrido requerido, velocidad cargada, patrón de trabajo, montaje y guía, comportamiento de movimiento coordinado, interfaces de potencia y cableado, condiciones de validación y documentación requerida. La selección de componentes debe seguir esos insumos.
¿Cómo se debe elegir el número de puntos de elevación?
Base la decisión en la geometría de la superficie, el tamaño, la distribución de carga, el comportamiento estructural y la relación de movimiento requerida. El número de canales de accionamiento es consecuencia de la arquitectura, no un sustituto para definirla.
¿Por qué no es suficiente la capacidad total de carga?
La misma masa total puede crear demandas diferentes cuando se concentra cerca de un borde, se desplaza del centro o se distribuye de manera desigual. Esas condiciones cambian la carga por punto, el momento de flexión, la deflexión estructural y el comportamiento de sincronización.
¿Qué debe contener un requisito de sincronización?
Debe definir la inicialización, el desajuste aceptable específico del proyecto, el comportamiento de carga desigual, la respuesta de canales detenidos o desconectados, la recuperación ante pérdida de potencia, el comportamiento de reinicio y el método de prueba utilizado para verificar esos requisitos. No asuma una tolerancia genérica que no esté respaldada por la configuración exacta.
¿Coincidir 29V hace que los componentes sean automáticamente compatibles?
No. La demanda de corriente, el comportamiento de arranque, la operación simultánea, el conector y la polaridad, la interfaz de control o retroalimentación, la configuración del cable y el hardware de movimiento seleccionado también deben coincidir.
¿Qué debe probarse antes del lanzamiento de producción?
Como mínimo, pruebe todo el recorrido, movimiento de carga de trabajo, velocidad/corriente cargada, estabilidad, casos relevantes de carga desigual, comportamiento de movimiento coordinado y recuperación, condiciones térmicas, cables en movimiento, ciclos repetidos y las verificaciones de producción definidas. Agregue pruebas estructurales, ambientales y de seguridad específicas del proyecto según sea necesario.
Referencias
Revise la Solución Completa de Movimiento
Si se han definido la arquitectura, el punto de operación, el comportamiento de control y los requisitos de validación, el siguiente paso es revisar la solución completa de movimiento de escritorio de pie en función de ese conjunto de requisitos controlados.
Guías de ingeniería OEM relacionadas: cálculo del recorrido y la altura del escritorio de pie; sincronización de escritorios de motor dual; especificación OEM de columna elevadora; BOM del sistema de movimiento de escritorio de pie.