
Una lista de materiales del sistema de movimiento de escritorio de pie debería hacer más que enumerar piezas. Para un programa OEM, debería definir el configuración del sistema lanzada: qué mecanismos de elevación, controlador, interfaz de usuario, fuente de DC, hardware de entrada AC, cables, señales de retroalimentación, parámetros de firmware y módulos opcionales están aprobados para trabajar juntos.
Para el flujo de trabajo completo del sistema OEM, consulte el guía de ingeniería de escritorio de pie OEM.
Esa distinción importa porque una pieza puede parecer eléctricamente plausible y aún ser incompatible. Una carcasa de conector coincidente no prueba que la configuración de pines sea la misma. Un voltaje nominal coincidente no prueba que el controlador pueda suministrar la corriente requerida. Un teclado con los mismos botones no prueba que el protocolo o firmware sea compatible.
Proveedores como TiMOTION y LINAK presentan soluciones de movimiento de escritorio como sistemas o kits coordinados, mientras que páginas de control de reemplazo como las de UPLIFT hacen que las distinciones de modelo y configuración sean explícitas. La lección OEM útil es simple: congelar interfaces, no solo nombres de componentes.
Lo que realmente controla una lista de materiales del sistema de movimiento
Una lista de materiales práctica para un escritorio ajustable en altura motorizado generalmente se sitúa en el límite entre el diseño mecánico, diseño eléctrico, configuración de firmware, abastecimiento, ensamblaje, prueba y servicio postventa.
Como mínimo, el registro lanzado debería responder a cinco preguntas:
- ¿Qué se mueve? ¿Qué mecanismos de elevación o conjuntos de motor/reductor se utilizan, y cuántos?
- ¿Qué los controla? ¿Qué canales de controlador, entradas de retroalimentación y parámetros de movimiento se requieren?
- ¿Qué alimenta el sistema? ¿Está el diseño basado en una caja de control de entrada AC integrada o en una fuente de DC de bajo voltaje externa?
- ¿Cómo se conectan los componentes? ¿Qué conectores, configuraciones de pines, longitudes de cable, tamaños de conductores y rutas de arneses están aprobados?
- ¿Qué revisión es válida? ¿Qué hardware, firmware, archivo de parámetros, configuración de entrada regional y alternativas aprobadas pertenecen a la versión liberada?
Si esos campos faltan, el BOM es una lista de adquisiciones en lugar de una definición de ingeniería reproducible.
Para proyectos que necesitan un chequeo de ajuste más amplio antes de la liberación, el recurso de compatibilidad del sistema de ServoCylMotion es el siguiente paso más apropiado que asumir que las piezas de diferentes familias serán intercambiables.
Tabla BOM del sistema de movimiento OEM
La tabla a continuación es la lista de verificación central de liberación. Separa un sistema en líneas funcionales y muestra qué campos de interfaz deben ser congelados antes de la producción.
| Línea BOM | Función | ¿Generalmente requerido? | Campos a congelar antes de la liberación |
|---|---|---|---|
| Mecanismos de elevación / unidades motor-engrane | Produce desplazamiento vertical | Sí | familia o parte exacta, cantidad, etapas, recorrido, interfaz mecánica, requisito de carga/carga útil, requisito eléctrico del motor, tipo de retroalimentación, conector, identidad del canal |
| Caja de control / controlador de movimiento | Controla motores, coordina canales, almacena lógica/parámetros | Sí | arquitectura de entrada, conteo de canales, asignación de motores, retroalimentación soportada, presupuesto de corriente, interfaz de handset, puertos de accesorio, revisión de hardware, firmware, ID de conjunto de parámetros |
| Handset / panel de escritorio | Comandos del usuario, reinicio, homing, visualización, funciones de memoria o bloqueo | Generalmente | conector, suministro, protocolo, revisión de controlador soportada, funciones de botón, visualización/unidades, secuencia de reinicio |
| Fuente DC externa | Suministra DC de bajo voltaje cuando la arquitectura lo requiere | Condicional | salida nominal, corriente continua y de pico, conector, polaridad, comportamiento de protección, longitud del cable, límites térmicos |
| Cable de CA regional / conductor de entrada | Conecta el sistema a la red eléctrica local | Sí para sistemas conectados por cable | región de destino, tipo de enchufe / entrada, clasificación de voltaje / corriente, configuración del conductor, requisito de puesta a tierra, longitud, protección contra tensión |
| Cables de motor / retroalimentación | Transportan energía de motor y señales de posición / seguridad | Sí | familia de conectores, género/clave, disposición de pines, conteo de conductores, calibre, apantallamiento, longitud, clasificación de corriente, radio de curvatura, etiqueta de canal |
| Cables de extensión / arnés de marco | Rutas de interfaces a través del marco | Condicional | topología de ramificación, conectores de acoplamiento, mapeo pin a pin, calibre, longitud, apantallamiento, clips/grommet, bucle de servicio, enrutamiento |
| Sensores / entradas anti-colisión | Apoyar funciones de obstrucción o de posición/seguridad | dependiente de la arquitectura | tipo de sensor, entrada del controlador, conector, umbral/calibración, habilitación de firmware, comportamiento de falla |
| Módulos inalámbricos / accesorios | Agregar funciones remotas, aplicación, carga o auxiliares | Opcional a menos que sea requerido por la especificación del producto | protocolo, puerto del controlador, consumo de energía, emparejamiento, firmware, requisitos de radio regional |
| Soportes/fijaciones críticos para el movimiento | Mantener alineación e interfaces estructurales | Sí, donde soporta carga | revisión de dibujo, patrón de agujero/rosca, material/clase, par de apriete, método de bloqueo, cantidad |
| Registros de configuración/liberación | Hacer que el sistema sea repetible y servible | Sí | IDs de partes de proveedores, revisiones de hardware, firmware, archivo de parámetros/suma de verificación, diagrama de cableado, alternativas aprobadas, instrucciones de trabajo, registro de pruebas |
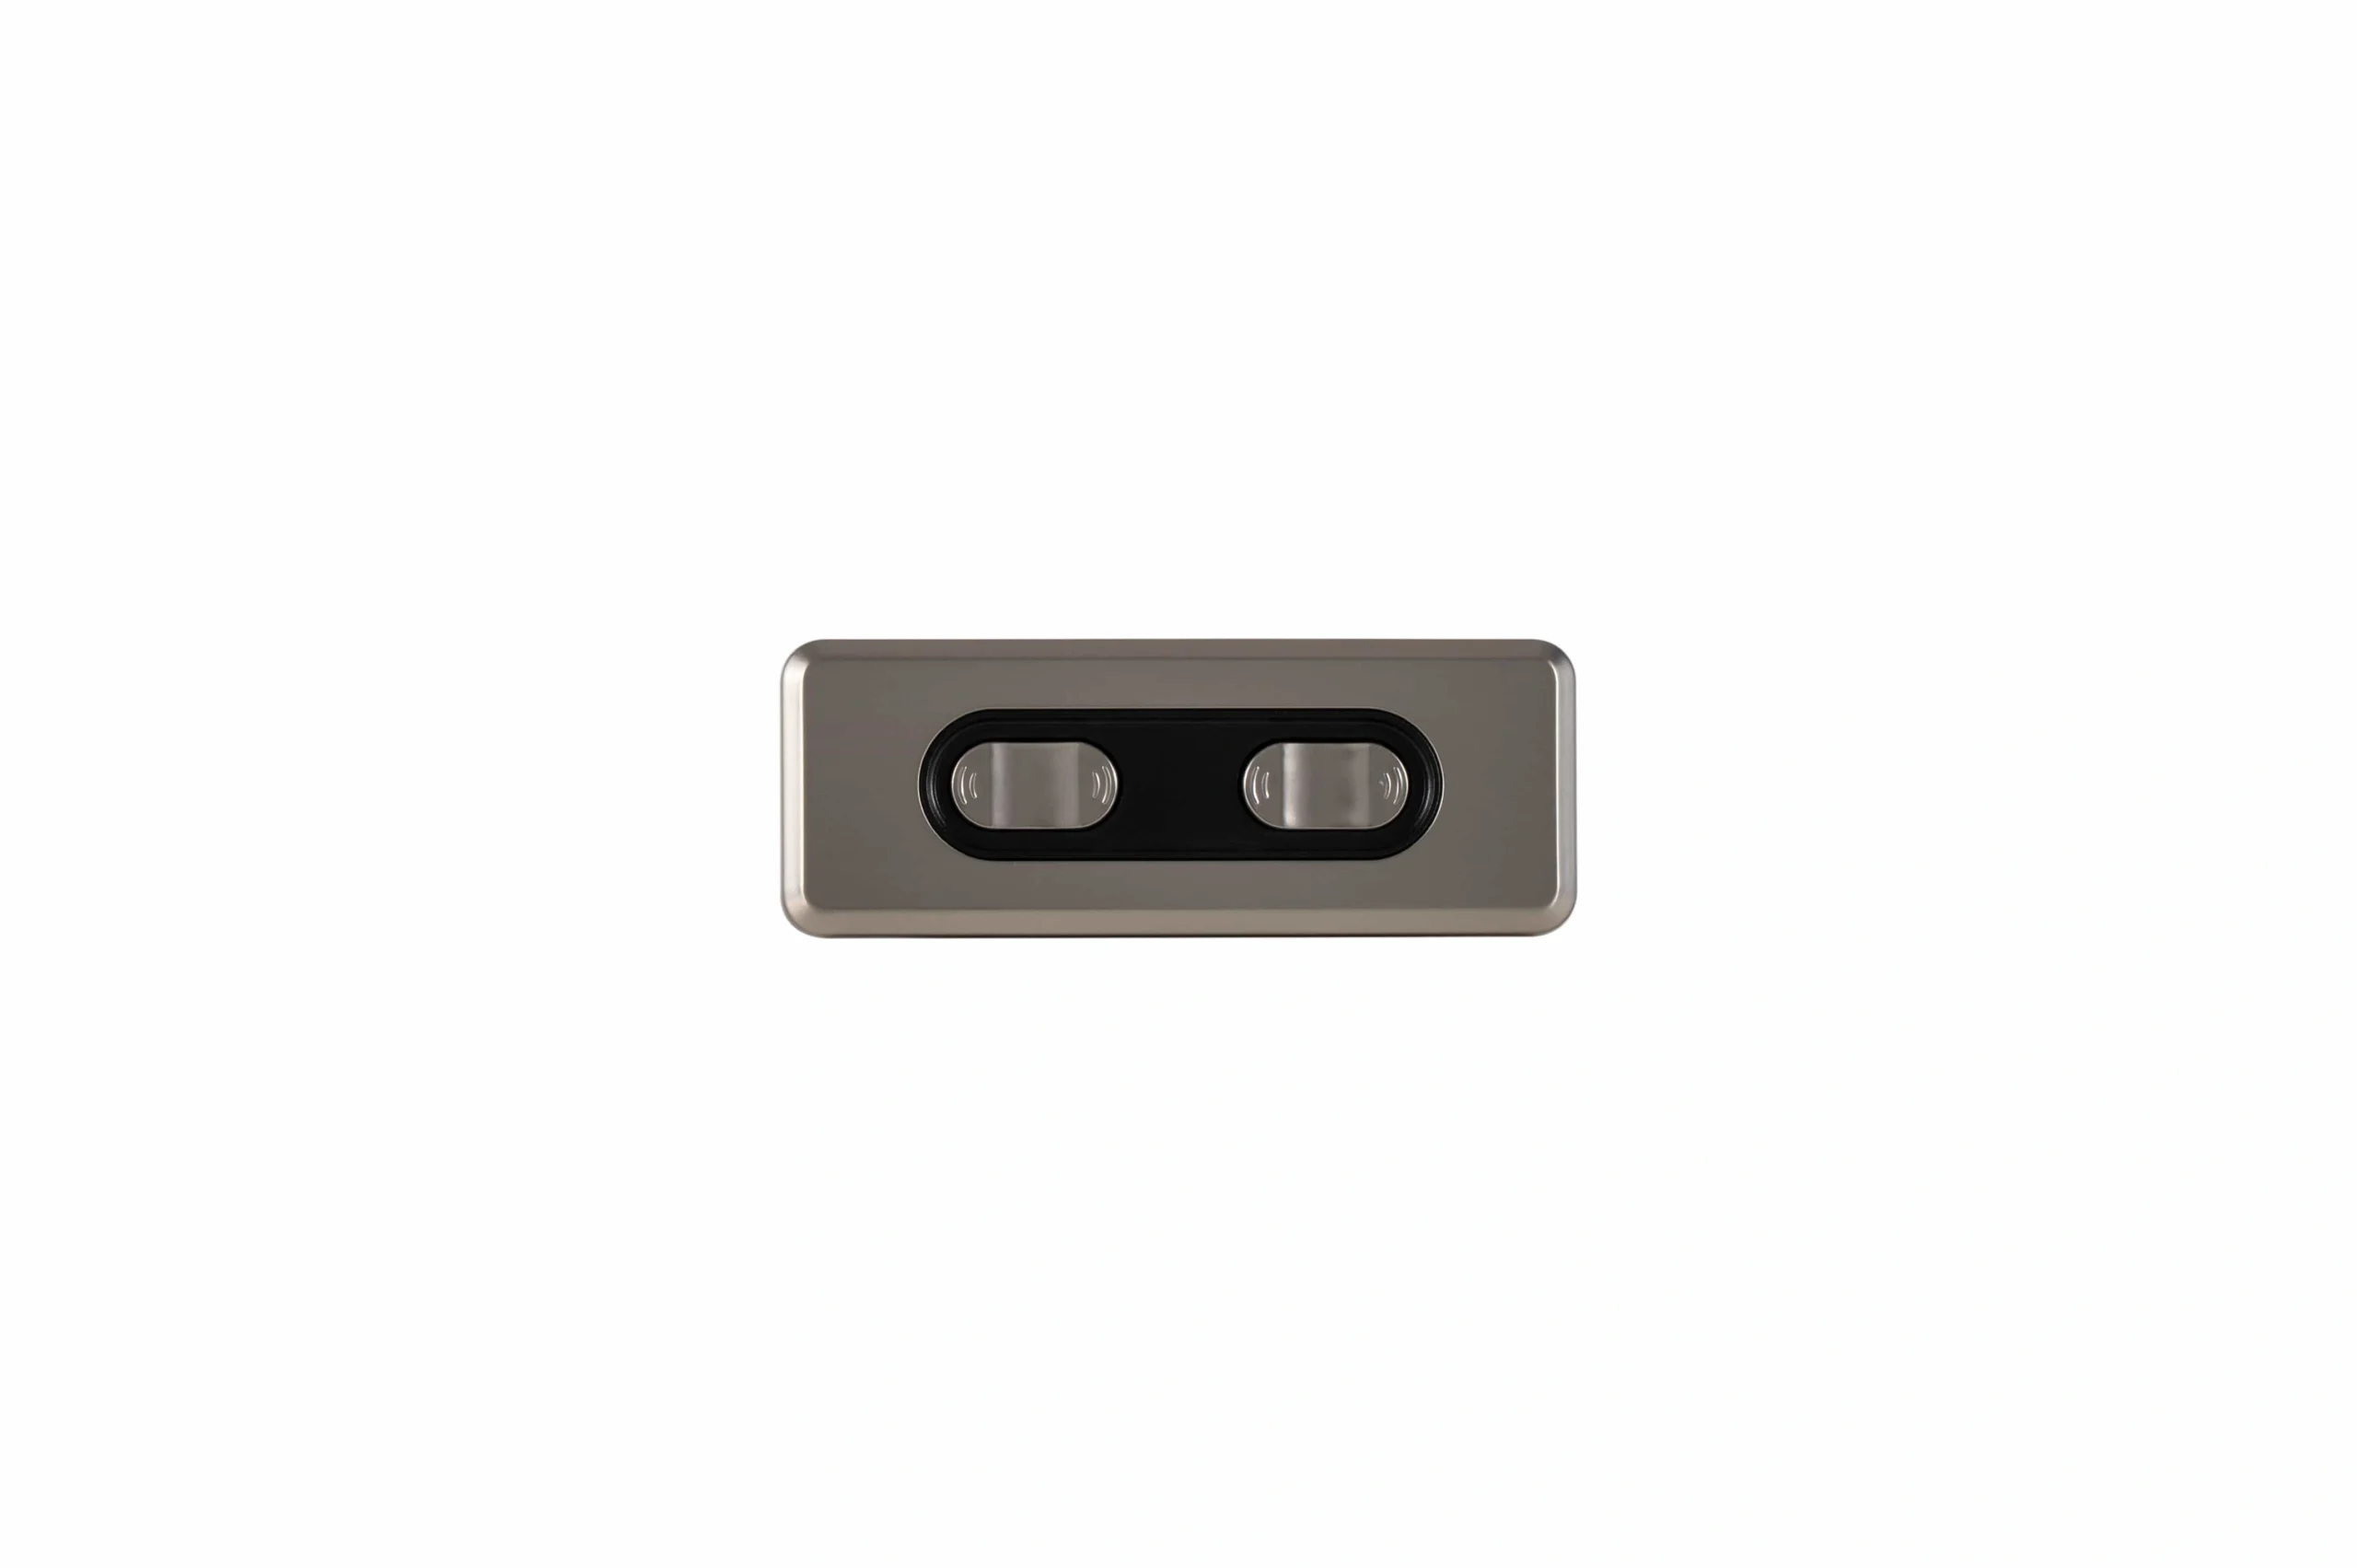
Los componentes de control e interfaz deben estar congelados como parte del BOM liberado del sistema, no seleccionados de manera independiente.
El punto clave no es que cada escritorio use cada línea. El punto clave es que cada variante de producto liberada debe hacer explícitas las líneas requeridas, condicionales y opcionales.
Mapear la ruta de energía y señal antes de congelar el BOM
Un BOM se vuelve más fácil de auditar cuando el equipo primero dibuja una simple ruta de energía y señal.
Una arquitectura común de corriente continua externa puede representarse como:
salida AC regional → cordón de entrada AC → fuente DC → controlador de movimiento → cables de motor/código de retroalimentación → mecanismos de elevación
La ruta del comando luego agrega:
entrada de auricular o inalámbrica → lógica del controlador → controlador de motor → retroalimentación → corrección del controlador
Un controlador integrado de entrada AC elimina el paso de la fuente DC externa, pero las preguntas de ingeniería siguen siendo las mismas. El equipo aún debe verificar la entrada de la red, el presupuesto de potencia del motor, la retroalimentación, el mapeo de canales, la configuración del controlador y la compatibilidad de la interfaz de usuario.
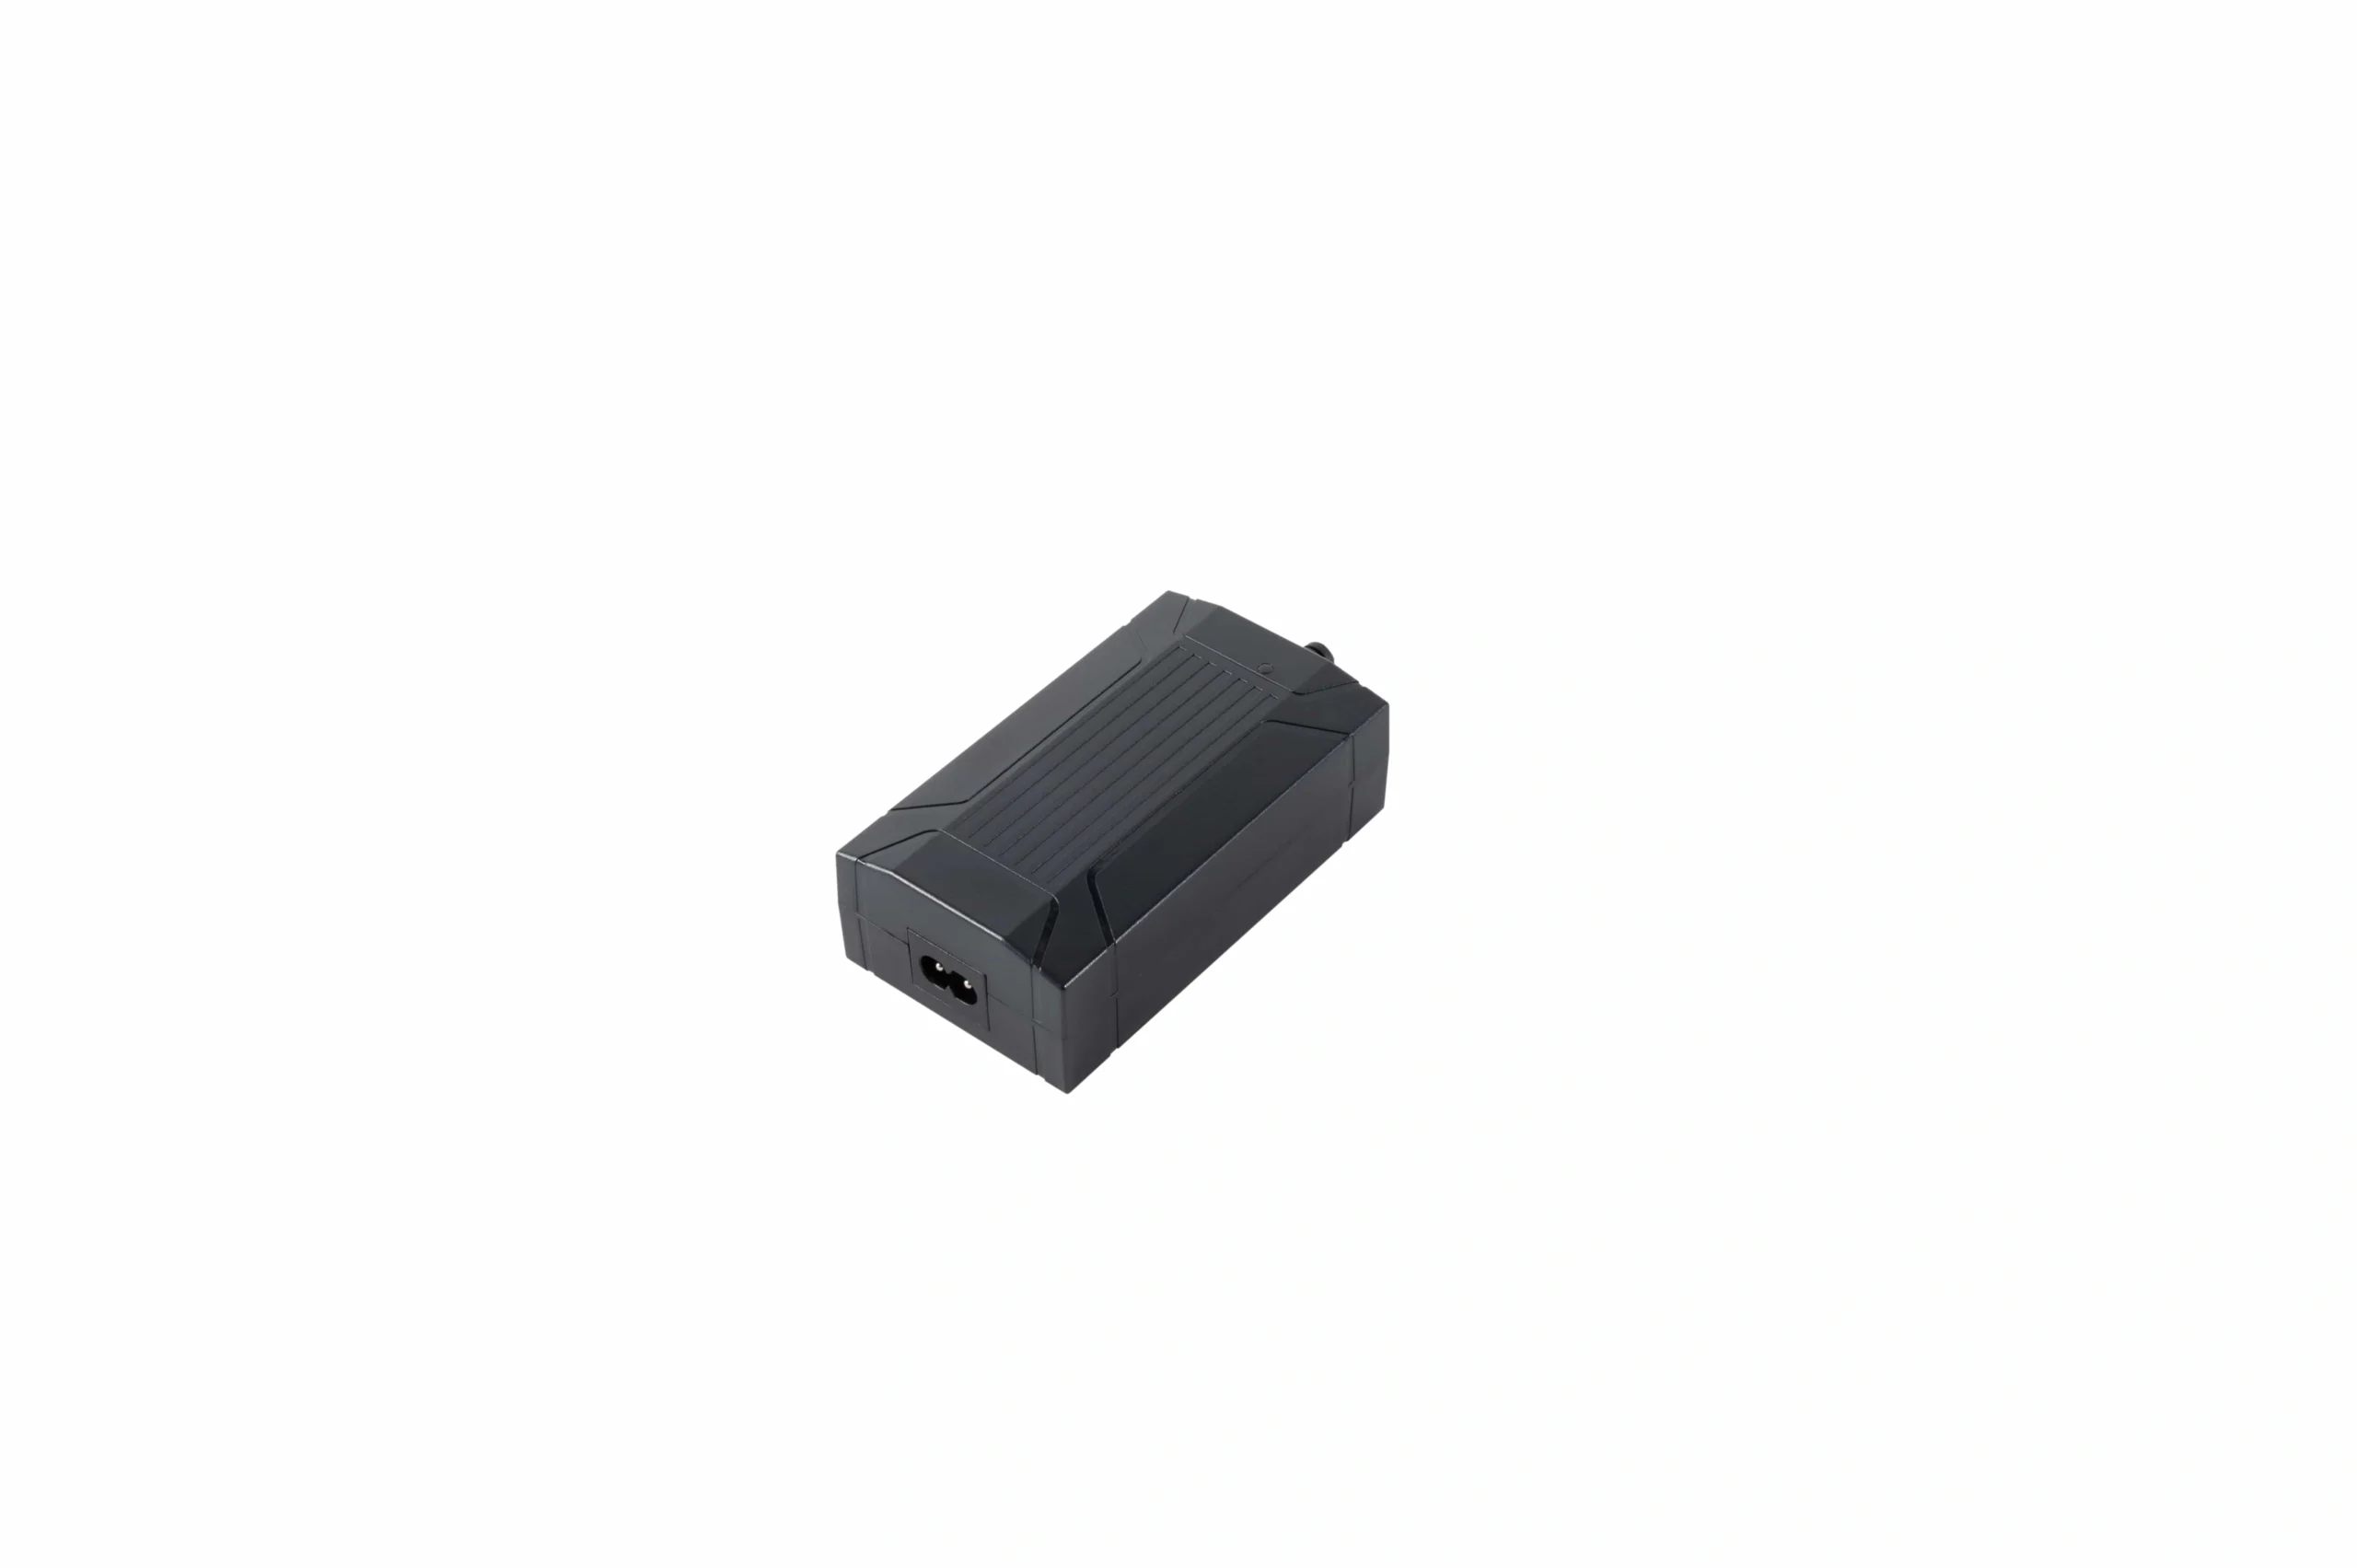
Las arquitecturas de DC externas requieren que el suministro, la entrada del controlador, el conector, la polaridad y el presupuesto de corriente se liberen juntos.
Congela la potencia como un presupuesto, no como una etiqueta.
No se detenga en un voltaje nominal. Registre:
- rango de entrada permisible;
- requisito de corriente continua;
- corriente de arranque o pico;
- presupuesto total de potencia del sistema;
- demanda por canal donde sea relevante;
- comportamiento de limitación y protección de corriente;
- clasificación de corriente del conector;
- polaridad;
- desclasificación térmica;
- suposiciones de ciclo de trabajo.
Para un sistema de energía de escritorio en pie de 29 V, por ejemplo, el valor DC nominal es solo un campo en el registro de compatibilidad. El rango de entrada del controlador, la demanda del motor, la corriente de pico, el conector y el arnés aún deben ser verificados para la configuración real.
Este es también el lugar donde los equipos de abastecimiento deben evitar sustituir un suministro porque el enchufe "encaja". Las interfaces eléctricas y de control deben ser validadas como un conjunto.
Congelar la cantidad de motores, el mapeo de canales y la retroalimentación juntos.
Un marco de dos motores no se define solo por tener dos motores. El controlador también necesita el número correcto de canales y el esquema de retroalimentación correcto para la arquitectura de movimiento.
Congelar:
- cantidad de motores físicos o unidades de elevación;
- cantidad de canales de controlador;
- asignación de canal a pierna;
- si los canales funcionan de manera sincrónica, independiente o en una disposición de maestro/esclavo;
- tipo de retroalimentación en cada canal;
- polaridad/dirección de retroalimentación esperada;
- combinaciones de componentes mixtos permitidas;
- comportamiento de reinicio o inicialización;
- tolerancia de sincronización y manejo de errores.
Para proyectos donde la diferencia entre el movimiento vinculado e independiente es una decisión de diseño, consulte el dedicado. capacidad de sincronización de múltiples motores.
La retroalimentación es una interfaz de compatibilidad.
Pulsos Hall, codificadores incrementales, retroalimentación absoluta, detección basada en corriente y sensores de colisión dedicados no son conceptos intercambiables.
El BOM o la matriz de interfaz asociada debe identificar:
- tecnología de retroalimentación;
- suministro de sensor;
- número de señales;
- convención de dirección;
- conductores de cable compartidos versus separados;
- tierra de referencia;
- expectativa del controlador;
- método de homing o inicialización.
Si un motor de reemplazo tiene las mismas dimensiones mecánicas pero un esquema de retroalimentación diferente, debe ser tratado como una nueva combinación de ingeniería hasta que sea validado.
La forma del conector no es un pinout
Esta es una de las fuentes más comunes de fallos de integración evitables.
Para cada interfaz eléctrica, congele:
- fabricante/familia del conector donde se conozca;
- género de enchufe/receptáculo;
- número de posiciones;
- clavado y traba;
- calificación de contacto;
- función exacta pin por pin;
- polaridad del motor;
- pines de suministro y señal de retroalimentación;
- pines de comunicación para el teléfono o accesorios;
- tratamiento de blindaje o tierra;
- orientación de salida del cable.
La carcasa visible nunca debe ser el criterio de aprobación.
La misma lógica se aplica a los cables de extensión. Un cable que acopla mecánicamente aún puede introducir un mapa de pines incorrecto, tamaño de conductor inadecuado, caída de voltaje excesiva, mala integridad de retroalimentación o un problema de enrutamiento.
Trate la construcción y el enrutamiento del cable como datos del BOM
Los cables a menudo están subespecificados porque parecen ser partes pasivas. En un marco de escritorio en movimiento, afectan tanto el rendimiento eléctrico como la fiabilidad mecánica.
Registro:
- longitud terminada y tolerancia;
- número de conductores;
- calibre del conductor;
- calificación de voltaje/corriente;
- requisito de blindaje o par trenzado;
- sobremoldeo y protección de tensión;
- radio mínimo de curvatura;
- requisito de bucle de servicio en movimiento;
- posiciones de clip y arandela;
- separación entre cableado de red y señal de bajo nivel;
- protección contra pellizcos y abrasiones.
Para requisitos de arneses específicos de región o proyecto, personalización del cable de alimentación es el puente comercial apropiado una vez que se definen los requisitos de ingeniería.
Los archivos de firmware y parámetros pertenecen a la configuración liberada
Un número de parte del controlador por sí solo puede no reproducir el mismo comportamiento del escritorio si el firmware o el conjunto de parámetros cambian.
El paquete de liberación debe identificar, donde sea aplicable:
- revisión de hardware del controlador;
- versión del firmware;
- compatibilidad con el bootloader o programación;
- revisión del conjunto de parámetros;
- mapa de canales;
- límites de velocidad y aceleración;
- límites de corriente;
- límites de recorrido superior e inferior;
- habilitación o sensibilidad de anti-colisión;
- lógica de reinicio y posicionamiento inicial;
- funciones de pantalla o manual;
- comportamiento del código de error;
- suma de verificación del archivo de configuración.
Esto es especialmente importante cuando la compra aprueba un controlador alternativo o cuando un proveedor revisa la electrónica sin cambiar la envoltura mecánica.
Separar líneas obligatorias, condicionales y opcionales
Un BOM útil debería distinguir requerido para mover, requerido para una arquitectura particular, y requerido solo para una función comprometida.
Normalmente obligatorio
Una arquitectura de movimiento de escritorio eléctrico en funcionamiento generalmente necesita:
- hardware de elevación;
- controlador;
- una ruta de alimentación válida;
- motor y conductores de retroalimentación requeridos;
- una interfaz de comando o puesta en servicio;
- hardware de montaje crítico para el movimiento;
- documentación de cableado y reinicio/puesta en servicio.
Condicional
Estos pueden ser requeridos dependiendo de la geometría del marco y la arquitectura del sistema:
- cables de extensión;
- arneses de múltiples ramales;
- sensores externos;
- cables de servicio/programación;
- canales de controlador adicionales;
- enlaces maestro/esclavo;
- soportes especializados.
Opcional solo cuando el requisito del producto permite la omisión
Los ejemplos pueden incluir:
- controles de memoria;
- funciones de pantalla;
- conectividad de aplicaciones;
- control remoto RF;
- carga USB;
- sensores auxiliares;
- accesorios cosméticos para la gestión de cables.
Un módulo de comando inalámbrico es opcional solo cuando el requisito del producto liberado no depende de esa función.
Un accesorio deja de ser opcional cuando la función comercializada o contratada depende de él. Si se promete comando inalámbrico en la especificación liberada, el módulo inalámbrico y su compatibilidad con el controlador se convierten en líneas requeridas para esa variante.
Regionalizar el lado de entrada AC como una variante BOM controlada
El hardware de potencia para el mercado de destino no debe ser seleccionado al final del proyecto como un detalle de empaque.
Congelar:
- país o región de destino;
- requisito de entrada de red;
- configuración del enchufe y la entrada;
- disposición del conductor/a tierra;
- longitud del cable;
- alivio de tensión;
- requisitos de etiquetado o documentación;
- compatibilidad de entrada del controlador o fuente de CCD.
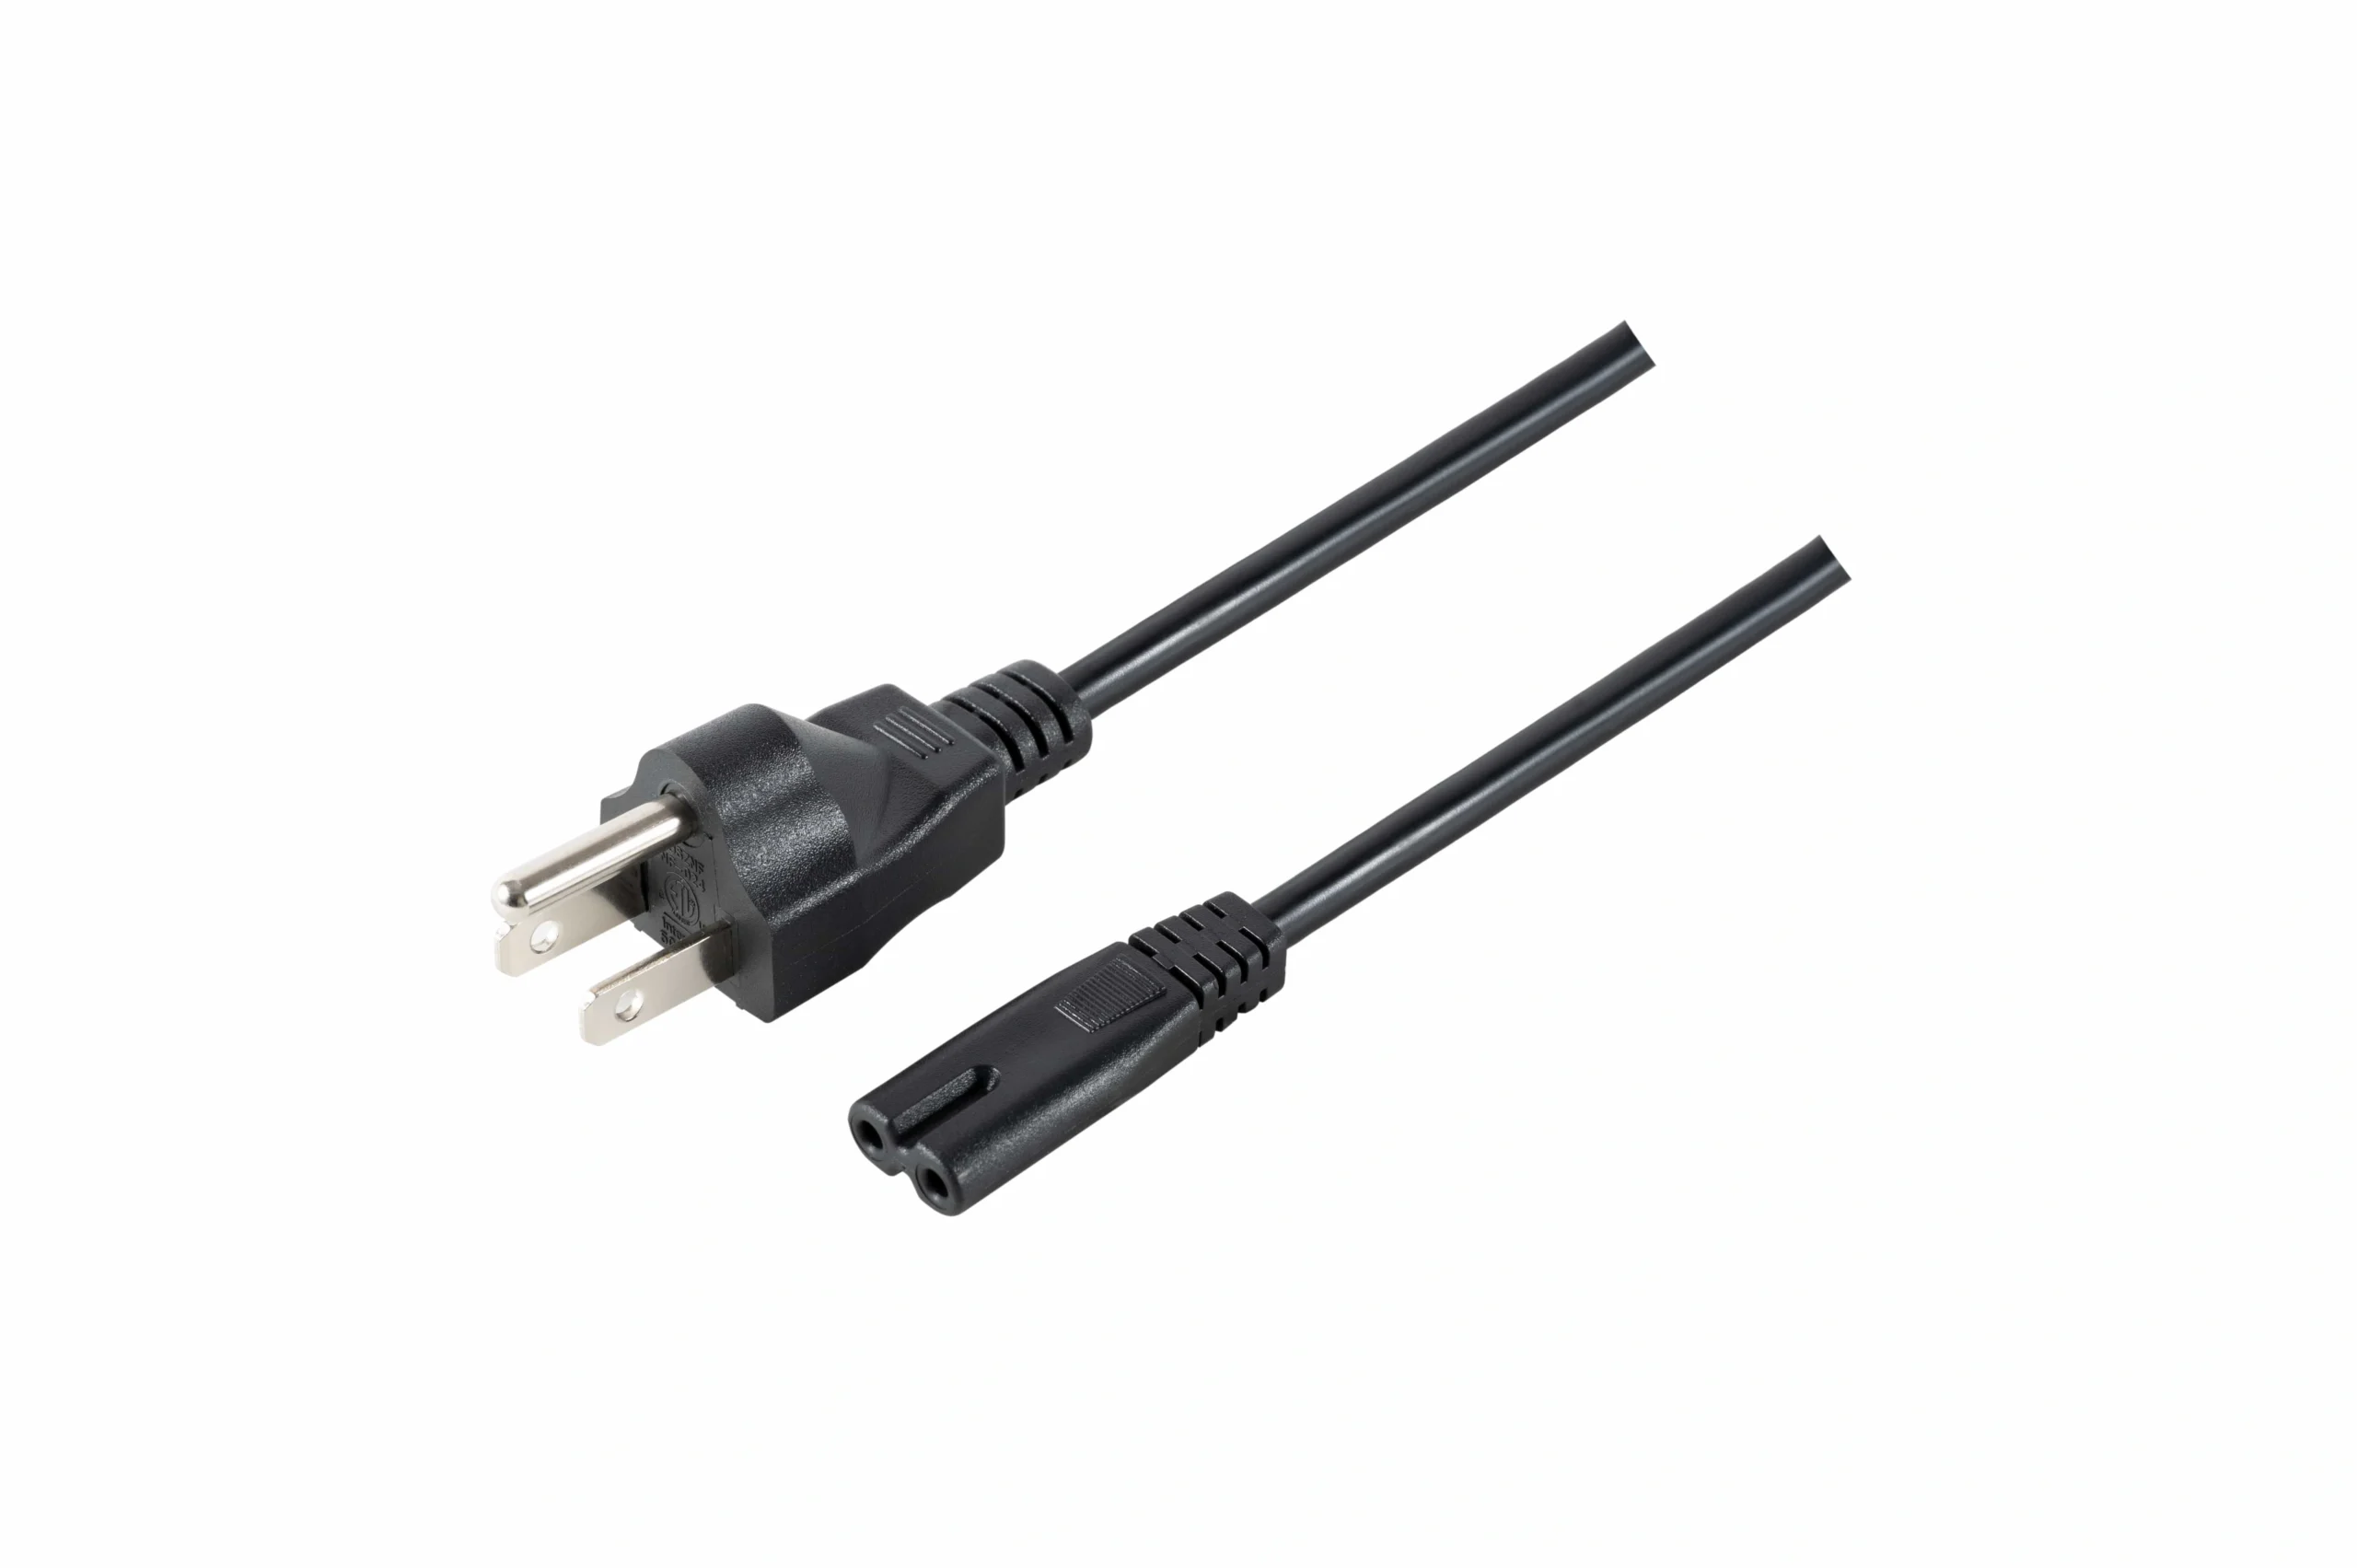
Los requisitos de cable de CA regional y de conexión a tierra pertenecen a la variante BOM del mercado de destino.
La misma familia de controladores puede tener diferentes configuraciones de entrada regional, y no todas las variantes de marco/control se ofrecen necesariamente en cada versión de entrada. Trata la ruta de energía específica del mercado como una variante liberada que debe ser validada con el resto del sistema.
Para el contexto de aplicación comercial—en lugar de la metodología BOM—consulta la página de soluciones para escritorios de ServoCylMotion.
Modos de fallo comunes en BOM
1. Mezclar componentes de diferentes familias de sistemas
Cada elemento parece plausible por sí solo, pero el controlador, hardware de elevación y UI utilizan diferentes retroalimentaciones, protocolos o convenciones de parámetros.
Prevención: congelar la combinación validada, no una lista de compras de piezas individualmente aceptables.
2. Igualar solo la carcasa del conector
El cable se acopla mecánicamente pero utiliza un pinout o calificación de contacto diferente.
Prevención: liberar un dibujo de interfaz a nivel de pin o diagrama de cableado.
3. Ignorar la cuenta de canales o el orden de canales
Un controlador tiene 'salidas múltiples', por lo que el equipo asume que cualquier canal puede accionar cualquier pata.
Prevención: registrar el conteo de motores, mapeo de canales, topología permitida y comportamiento de inicialización.
4. Tratar el voltaje nominal como la prueba de compatibilidad
La etiqueta de suministro coincide, pero el presupuesto de corriente, conector, polaridad o demanda máxima no.
Prevención: verificar el presupuesto de energía completo e interfaz.
5. Sustituir la longitud del cable sin revalidación
Un cable más largo introduce caída de voltaje, riesgo de integridad de señal, problemas de enrutamiento o tensión.
Prevención: aprobar la construcción del cable y la longitud terminada como parte de la BOM.
6. Cambiar la electrónica sin congelar el firmware
La parte de hardware parece inalterada, pero el comportamiento difiere porque cambiaron los parámetros o el firmware.
Prevención: registrar las revisiones y los identificadores de configuración.
7. Llamar a un "equivalente" alternativo sin validación
Un sustituto del proveedor cumple con una especificación principal, pero difiere en una interfaz.
Prevención: usar un proceso alternativo aprobado con equivalencia documentada y evidencia de prueba.
Lista de verificación de RFQ y liberación
Antes de solicitar una cotización de producción o aprobar una nueva revisión, envíe un paquete de interfaz en lugar de una lista de nombres de componentes.
Un RFQ útil debe incluir:
- configuración de marco objetivo y cantidad de motores;
- requisitos mecánicos de la unidad de elevación;
- cantidad de canales del controlador y topología;
- método de retroalimentación requerido;
- arquitectura de potencia y presupuesto de corriente;
- requisitos de conector y pinout;
- longitudes de cable, calibre y restricciones de enrutamiento;
- funciones del control remoto y requisitos de protocolo;
- comportamiento de sincronización, reinicio y retorno a cero;
- requisitos de sensor o anticollision;
- configuración de entrada CA regional;
- requisitos de firmware o conjunto de parámetros;
- reglas de alternativo aprobado;
- diagrama de cableado y expectativas de inspección/prueba;
- requisitos de control de revisiones y notificación de cambios.
Si el proyecto está listo para una revisión de compatibilidad a nivel de componente, envíe el borrador de la lista de materiales (BOM) y la matriz de interfaz a través de contacto de ServoCylMotion antes de que la revisión de producción se congele.
Preguntas frecuentes
¿Cuál es la diferencia entre una lista de partes y una BOM de sistema de movimiento?
Una lista de partes indica qué se compra. Una BOM de sistema de movimiento también debe definir las interfaces y revisiones que hacen que esas partes sean un sistema validado: límites eléctricos, asignación de canales, retroalimentación, conectores, cableado, firmware/parámetros y variantes regionales.
¿Es suficiente igualar el voltaje nominal de CC para aprobar un reemplazo?
No. También verifique la capacidad de corriente, la demanda máxima, el conector y el pinout, la polaridad, la asignación de canales de retroalimentación, el protocolo, la construcción del cable y la compatibilidad del firmware/parámetro.
¿Deberían el controlador y el control remoto estar congelados como un par?
Deben ser congelados como interfaces compatibles. Registre la revisión del controlador, el protocolo del handset, el conector, las funciones requeridas y cualquier dependencia de firmware en lugar de asumir que un panel de aspecto similar es intercambiable.
¿Se puede sustituir un cable de extensión si ambos extremos encajan?
No, no de manera segura solo por la compatibilidad del conector. Verifique la asignación de pines, el tamaño del conductor, la capacidad de corriente, la integridad de la retroalimentación, la longitud del cable, el apantallamiento, el radio de curvatura y el enrutamiento.
¿Cómo se deben manejar los cables de CA regionales?
Trate el cable y la configuración de entrada del mercado de destino como campos controlados del BOM. Confirme el requisito de la red local, la disposición del enchufe/inlet, el enfoque de conexión a tierra, la entrada del controlador o fuente de DC, y la documentación para el mercado liberado.
¿Cuándo es opcional un módulo inalámbrico?
Es opcional solo cuando los requisitos del producto liberado se pueden cumplir sin control inalámbrico. Si la operación inalámbrica es parte de la configuración comprometida, el módulo, protocolo, comportamiento de emparejamiento y compatibilidad del controlador se convierten en datos requeridos del BOM.
¿Qué información se debe registrar para un alternativo aprobado?
Registre la identidad exacta de la pieza alternativa, la revisión, la equivalencia de la interfaz eléctrica/mecánica, el impacto del firmware o parámetros, la evidencia de validación, la fecha de aprobación y el registro de cambios que autoriza la sustitución.











