
スタンディングデスクのモーションシステムBOMは部品を列挙するだけではなく、OEMプログラムのために定義すべきです。 リリースされたシステム構成: どのリフティングメカニズム、コントローラー、ユーザーインターフェース、DC電源、AC入力ハードウェア、ケーブル、フィードバック信号、ファームウェアパラメータ、およびオプションモジュールが共同で動作することが承認されているか。
完全なOEMシステムワークフローについては、 スタンディングデスクOEMエンジニアリングガイドを参照してください。.
この区別は重要です。なぜなら、部品は電気的に妥当に見えることがあっても、互換性がない可能性があるからです。接続コネクタシェルが一致しても、ピンアウトが同じであるとは限りません。名目電圧が一致しても、コントローラーが必要な電流を供給できるかどうかは証明されません。同じボタンを持つキーパッドがあっても、プロトコルやファームウェアが互換性があるとは限りません。
TiMOTIONやLINAKなどのサプライヤーは、デスクモーションソリューションをコーディネートされたシステムやキットとして提供していますが、UPLIFTのような交換制御ページはモデルと構成の区別を明示しています。有用なOEMの教訓はシンプルです: インターフェースをフリーズし、部品名だけではありません。.
モーションシステムBOMが実際に制御するもの
電動高さ調整デスクの実用的なBOMは、機械設計、電気設計、ファームウェア構成、調達、組立、テスト、アフターサービスの境界にあります。
最低限、リリースされた記録は5つの質問に答えるべきです:
- 何が動くか? どのリフティングメカニズムまたはモーター/ギアアセンブリが使用され、いくつ必要か?
- それらをどのように制御するか? どのコントローラーチャンネル、フィードバック入力、およびモーションパラメータが必要か?
- システムを何が駆動するか? 設計は統合AC入力制御ボックスに基づいているのか、それとも外部の低電圧DC電源に基づいているのか?
- コンポーネントはどのように接続されるべきか? どのコネクタ、ピンアウト、ケーブルの長さ、導体サイズ、およびハーネスルートが承認されているか?
- どのリビジョンが有効か? どのハードウェア、ファームウェア、パラメータファイル、地域の入力構成、および承認された代替品がリリースされたビルドに属するか?
これらのフィールドが欠けている場合、BOMは再現可能なエンジニアリング定義ではなく、調達リストです。
リリース前に広範なフィットチェックが必要なプロジェクトには、ServoCylMotionの システム互換性リソース 異なるファミリーの部品が互換性があると仮定するよりも、より適切な次のステップです。
OEMモーションシステムBOMテーブル
下のテーブルはコアリリースチェックリストです。システムを機能的なラインに分け、製造前に固定すべきインターフェースフィールドを示します。
| BOM行 | 機能 | 通常必要ですか? | リリース前に固定すべきフィールド |
|---|---|---|---|
| 昇降機構 / モーターギアユニット | 垂直移動を生成します | はい | ファミリーまたは正確な部品、数量、ステージ、ストローク、機械インターフェース、負荷/ duty要件、モーター電気要件、フィードバックタイプ、コネクタ、チャネルID |
| 制御ボックス / モーションコントローラー | モーターを駆動し、チャネルを調整し、ロジック/パラメータを保存します | はい | 入力アーキテクチャ、チャネル数、モーターマッピング、サポートされているフィードバック、電流予算、ハンドセットインターフェース、アクセサリーポート、ハードウェアリビジョン、ファームウェア、パラメータセットID |
| ハンドセット / デスクパネル | ユーザーコマンド、リセット、ホーミング、表示、メモリまたはロック機能 | 通常 | コネクタ、供給、プロトコル、サポートされているコントローラリビジョン、ボタン機能、表示/単位、リセットシーケンス |
| 外部DC電源 | アーキテクチャが必要とする場合、低電圧DCを供給します | 条件付き | 名目出力、連続およびピーク電流、コネクタ、極性、保護特性、ケーブル長、熱限界 |
| 地域ACコード / 入力リード | システムをローカル電源に接続します | コード接続されたシステムの場合ははい | 目的地域、プラグ/インレットタイプ、電圧/電流定格、導体構成、接地要件、長さ、ストレインリリーフ |
| モーター / フィードバックケーブル | モーター電力と位置/安全信号を運びます | はい | コネクタファミリー、性別/キーニング、ピンアウト、導体数、ゲージ、シールド、長さ、電流定格、曲げ半径、チャネルラベル |
| 延長ケーブル / フレームハーネス | インターフェースをフレームを通してルーティングします | 条件付き | ブランチトポロジー、メイティングコネクタ、ピン・フォー・ピンマッピング、ゲージ、長さ、シールド、クリップ/ゴロメット、サービスループ、ルーティング |
| センサー/衝突防止入力 | 障害物または位置/安全機能をサポート | アーキテクチャ依存 | センサータイプ、コントローラー入力、コネクタ、閾値/キャリブレーション、ファームウェアの有効化、故障挙動 |
| ワイヤレス/アクセサリーモジュール | リモート、アプリ、充電、または補助機能を追加 | 製品仕様で要求されない限りオプション | プロトコル、コントローラーポート、電力消費、ペアリング、ファームウェア、地域の無線要件 |
| モーションクリティカルブラケット/ファスナー | 整列と構造的インターフェースを維持 | 荷重支持が必要な場合ははい | 図面改訂、穴/ねじパターン、材料/グレード、トルク、ロッキング法、数量 |
| 構成/リリース記録 | システムを再現可能で保守可能にする | はい | サプライヤーパートID、ハードウェアの改訂、ファームウェア、パラメーターファイル/チェックサム、配線図、承認された代替品、作業指示書、テスト記録 |
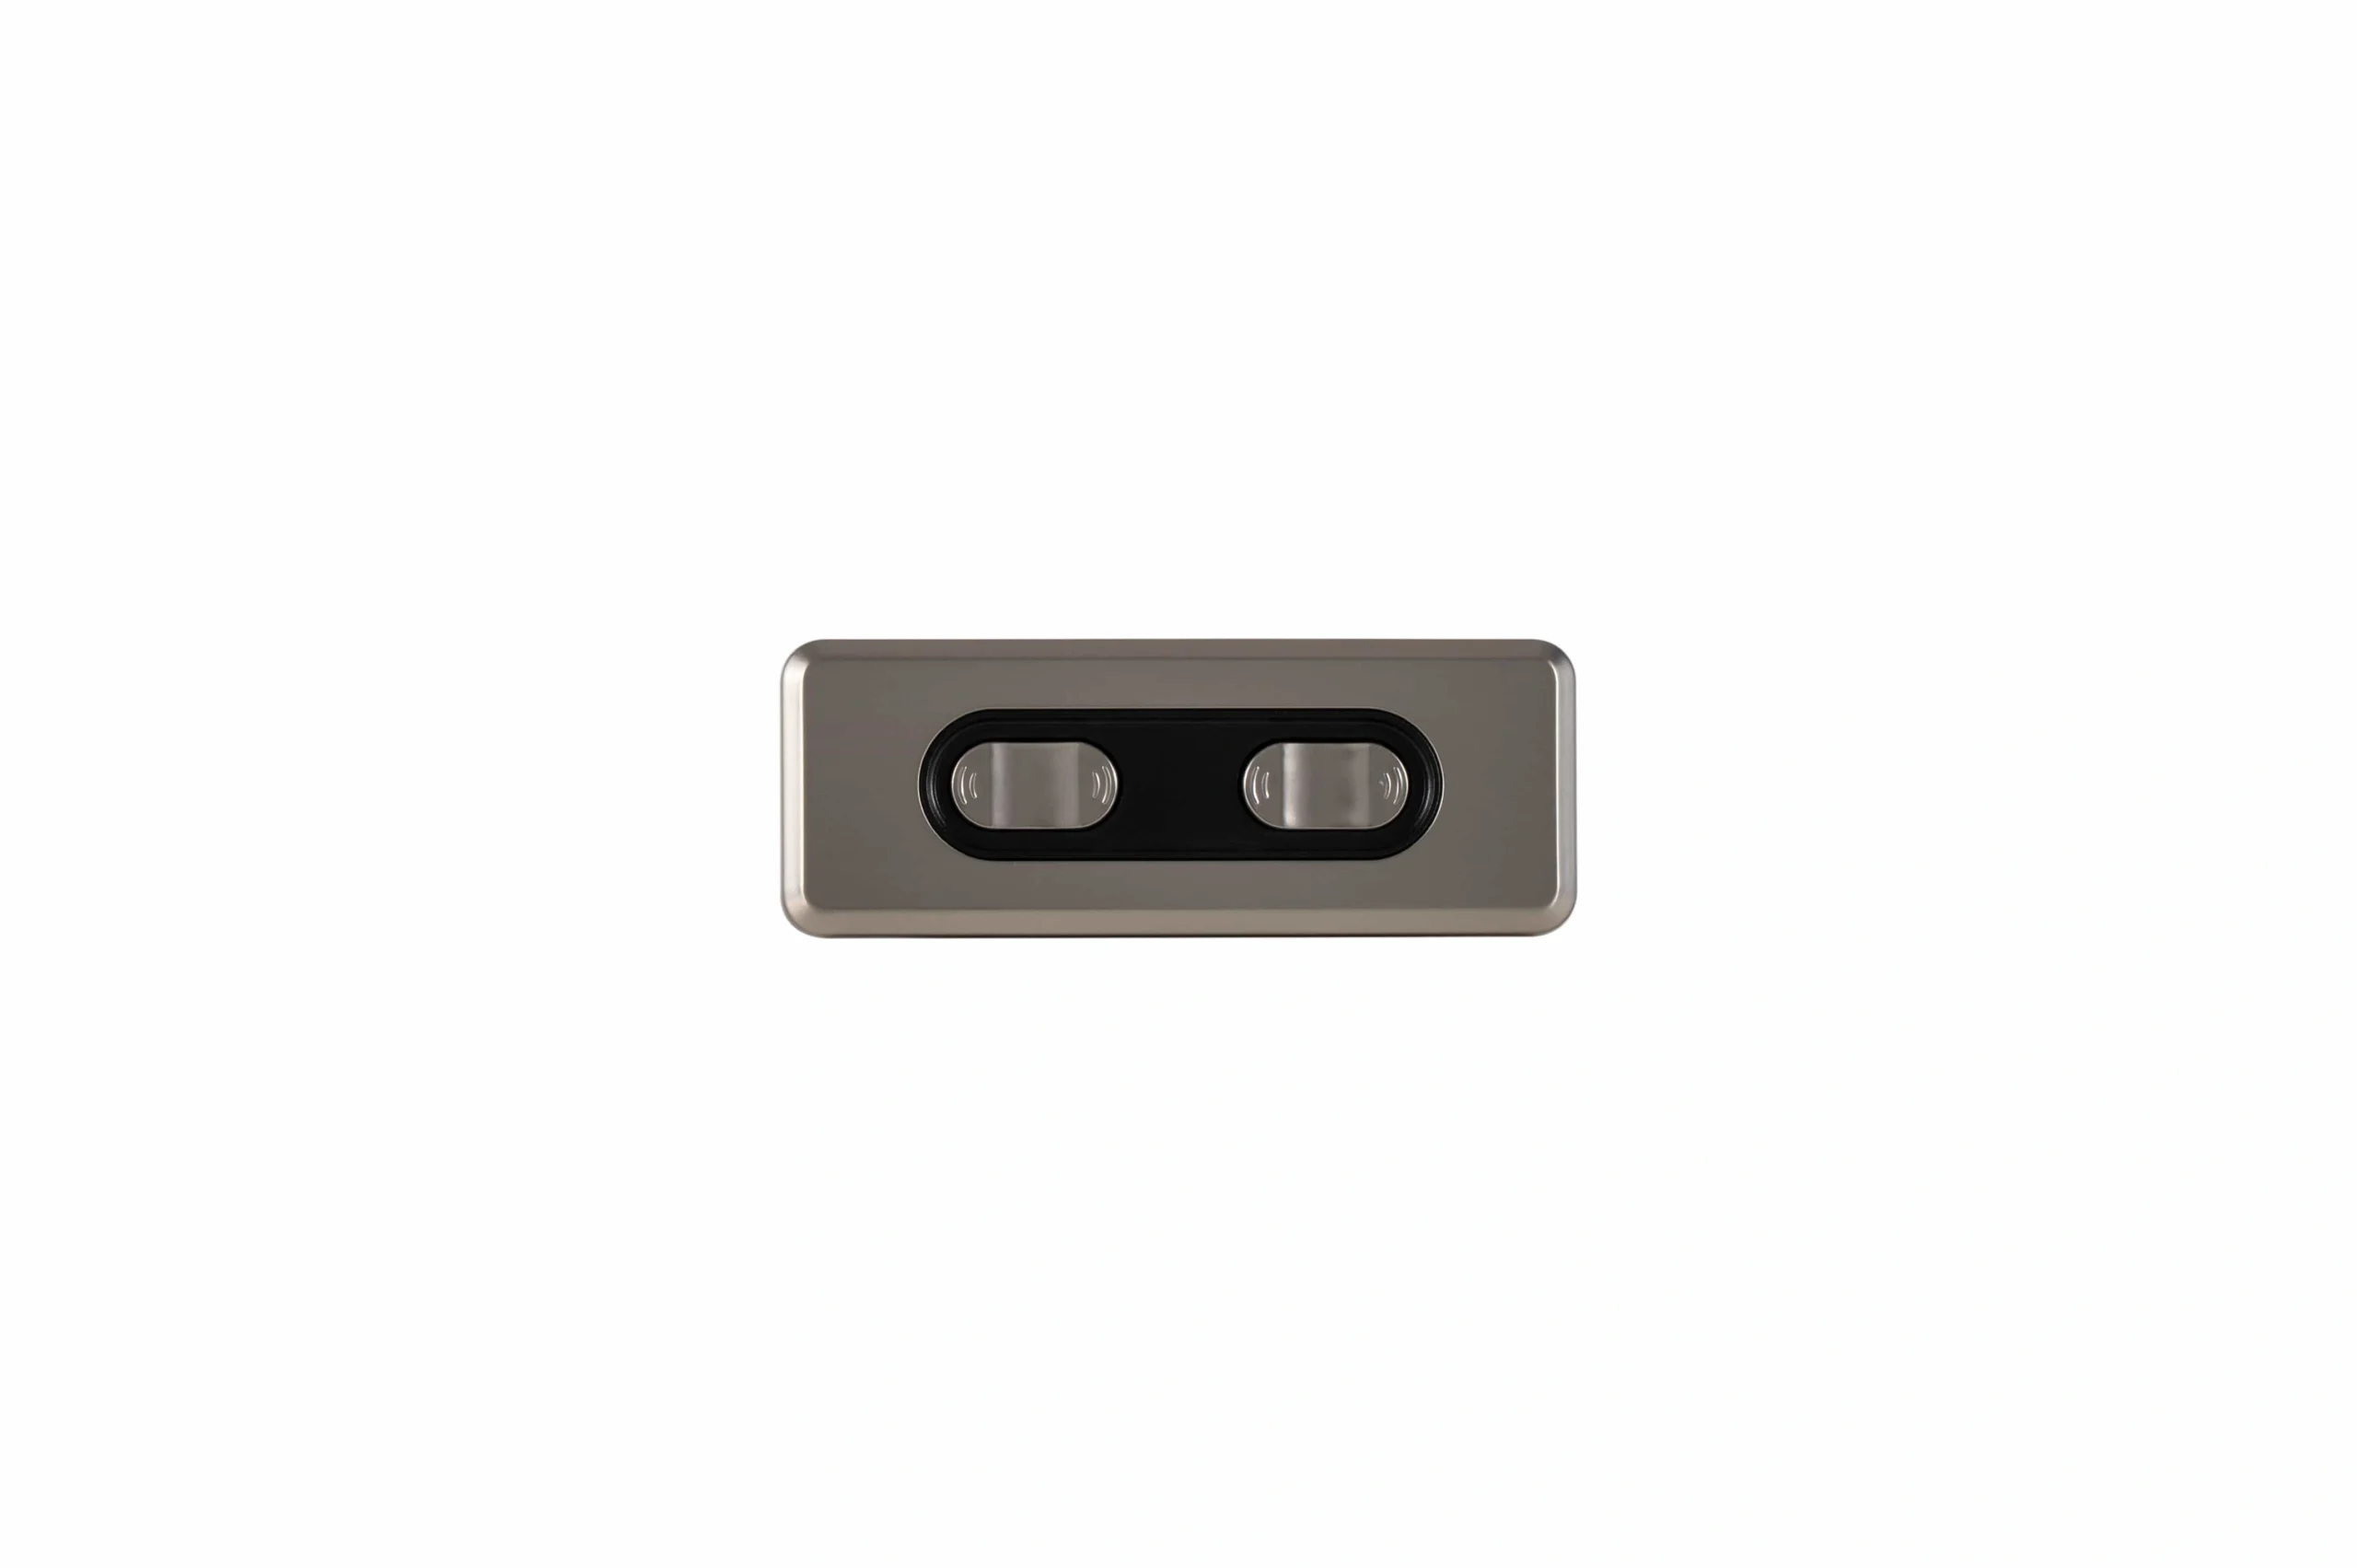
制御およびインターフェースコンポーネントは、選択されずにリリースされたシステムBOMの一部として凍結されるべきです。
重要なポイントは、すべてのデスクがすべての行を使用することではありません。重要なポイントは、各リリースされた製品バリエーションが要求される、条件付き、およびオプションの行を明示すべきです。
BOMを凍結する前に、電力と信号の経路をマッピングする
シンプルな電力および信号経路を描くことで、BOMの監査が容易になります。
一般的な外部DCアーキテクチャは、次のように表現できます:
地域のACアウトレット → AC入力コード → DCソース → モーションコントローラー → モーター/フィードバックケーブル → リフティングメカニズム
コマンドパスは次を追加します:
ハンドセットまたはワイヤレス入力 → コントローラーロジック → モータードライブ → フィードバック → コントローラー補正
統合AC入力コントローラーは外部DCソースステップを省略しますが、エンジニアリングの質問は同じままです。チームは依然として電源入力、モーター電力予算、フィードバック、チャネルマッピング、コントローラー設定、およびユーザーインターフェースの互換性を確認する必要があります。
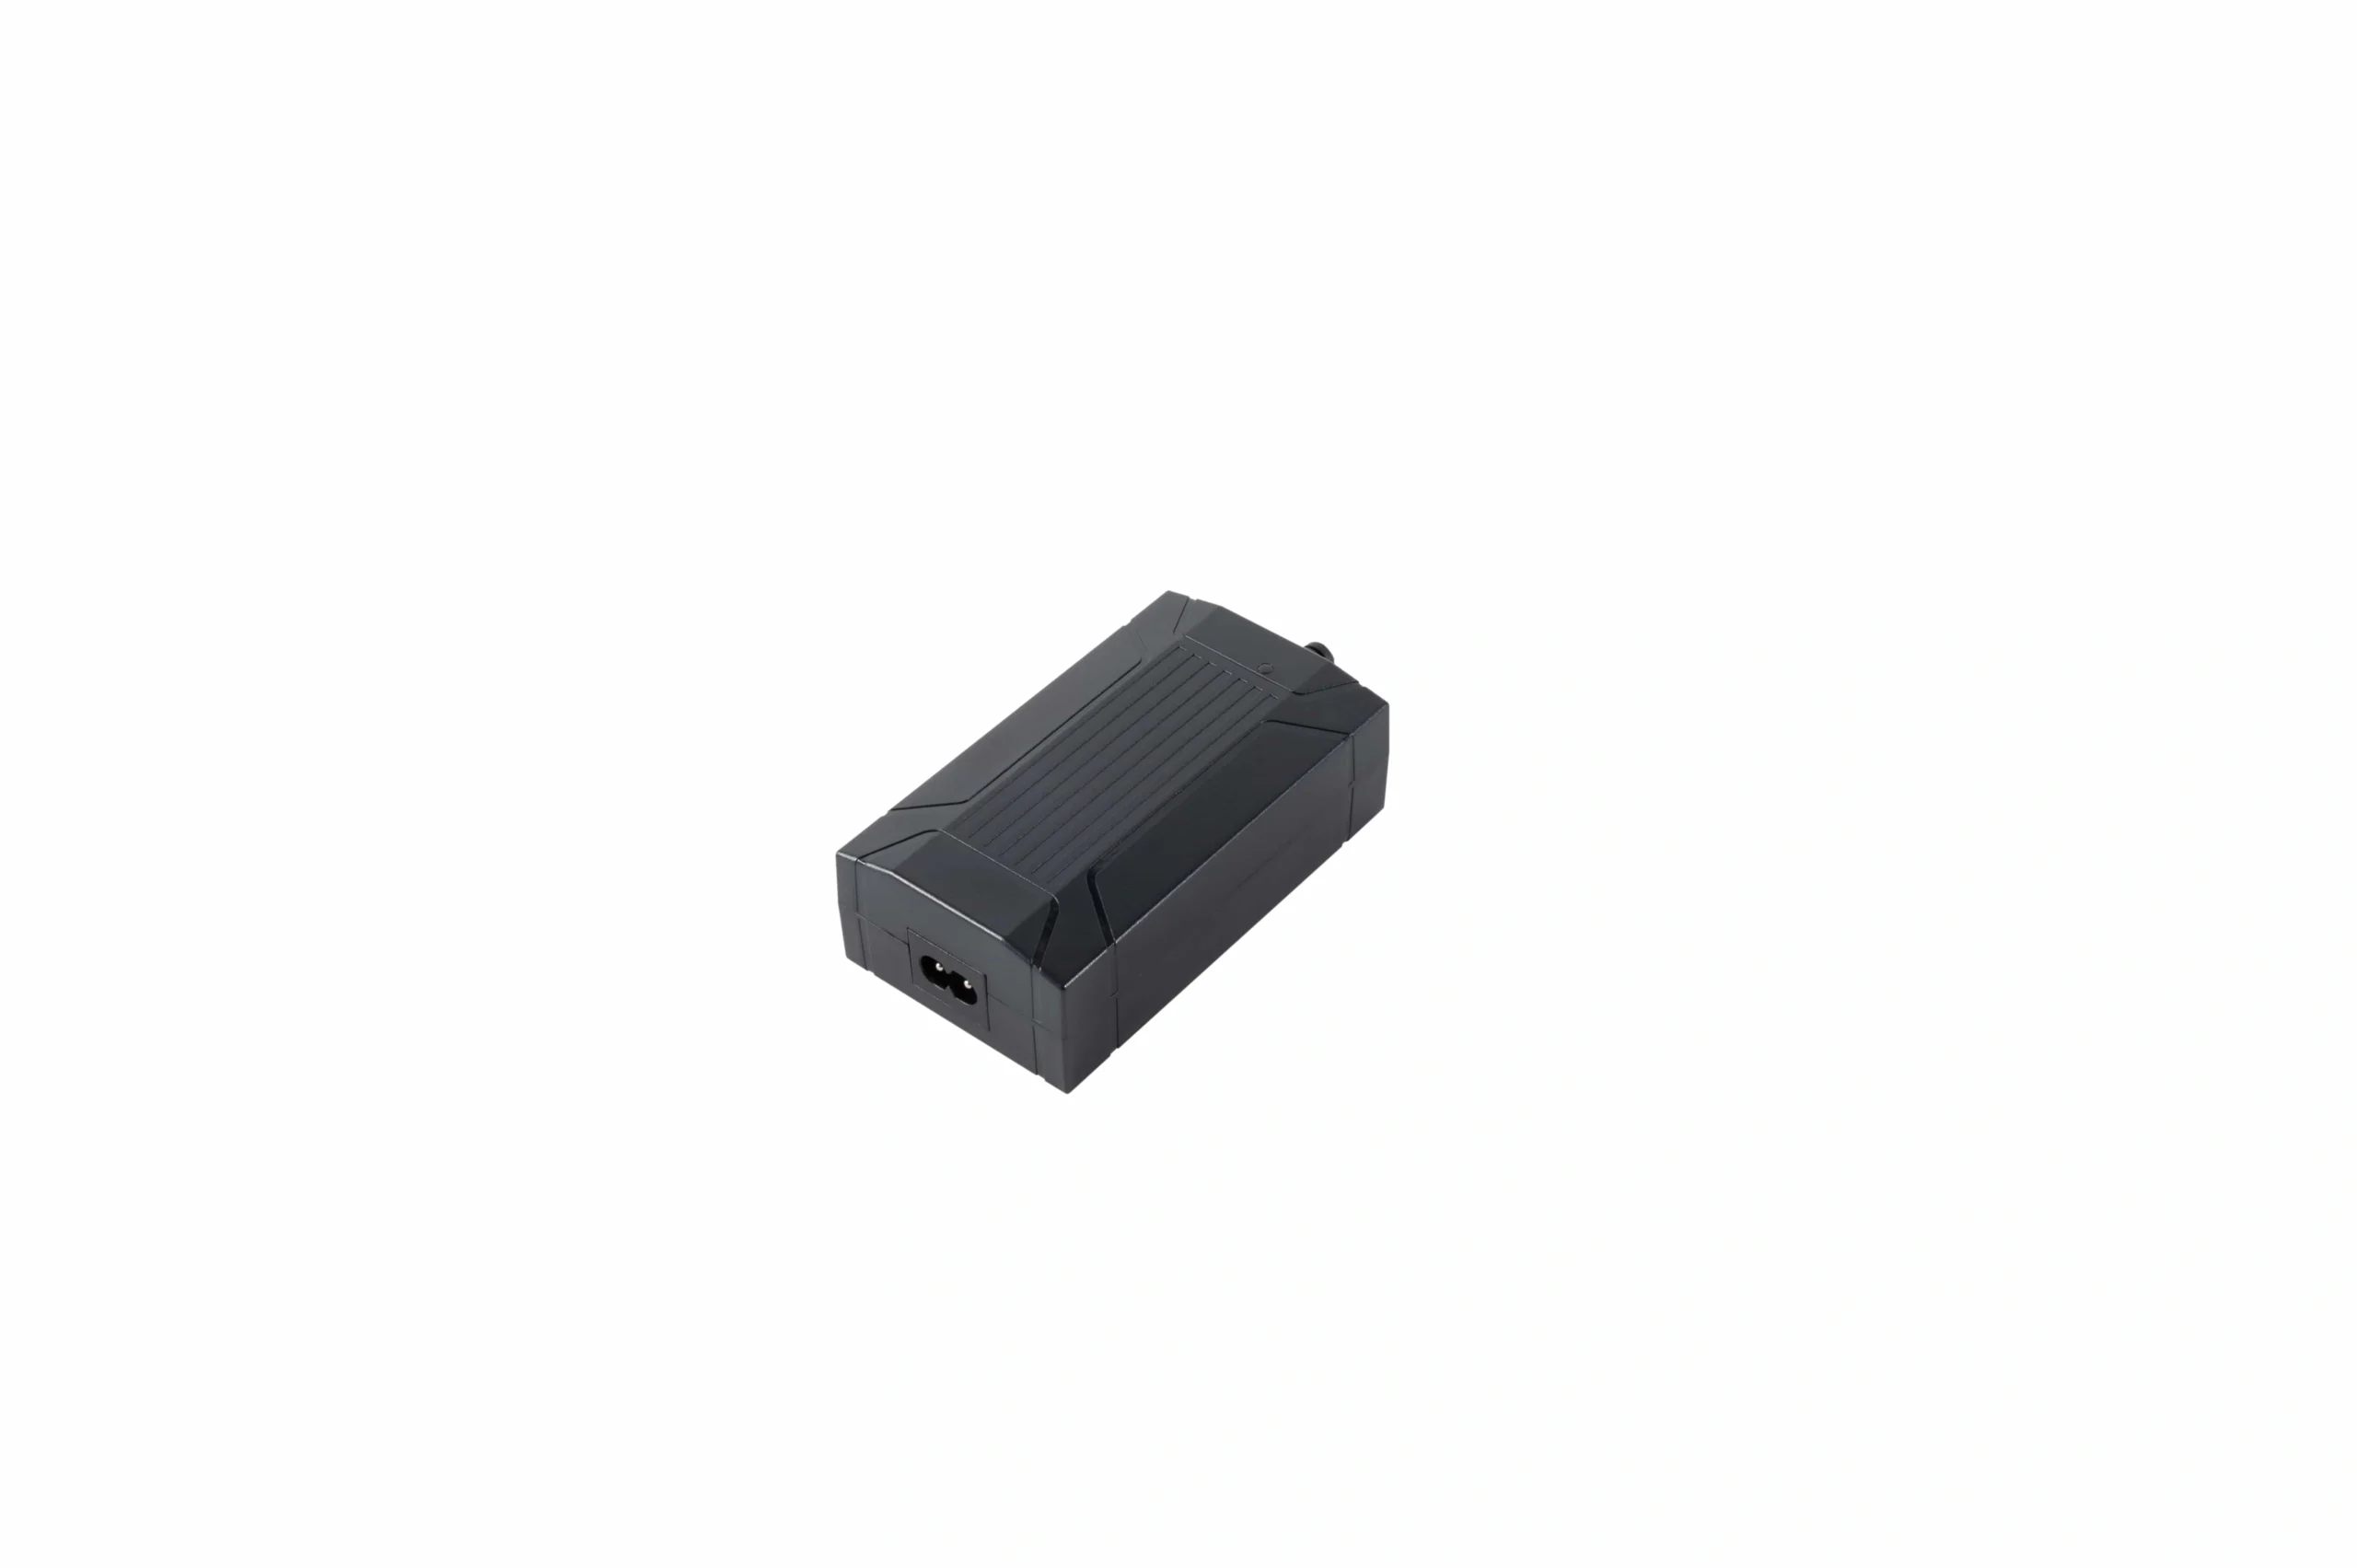
外部DCアーキテクチャでは、供給、コントローラー入力、コネクタ、極性、および電流バジェットを同時に開放する必要があります。
パワーをバジェットとして固定し、ラベルとしてではありません。
名目電圧で停止しないでください。記録:
- 許容入力範囲;
- 連続電流要件;
- ピークまたはスタートアップ電流;
- 総システム電力バジェット;
- 関連する場合のチャネルごとの需要;
- 電流制限と保護動作;
- コネクタの電流定格;
- 極性;
- 熱的低減;
- デューティサイクルの仮定。
たとえば、29 Vのスタンディングデスク電源システムの場合、名目DC値は互換性記録の1つのフィールドに過ぎません。コントローラー入力範囲、モーター需要、ピーク電流、コネクタ、およびハーネスは、実際の構成のために検証する必要があります。
ここでも、調達チームはプラグが「合う」からと言って供給を置き換えることを避けるべきです。電気的および制御インターフェースは、セットとして検証する必要があります。
モーター数、チャネルマッピング、フィードバックを一緒に固定する
2つのモーターフレームは、単に2つのモーターがあるだけでは定義されません。コントローラーはまた、正確なチャネル数とモーションアーキテクチャに適した正しいフィードバックスキームが必要です。
固定:
- 物理的なモーターまたはリフティングユニットの数;
- コントローラーのチャネル数;
- チャネルから脚への割り当て;
- チャネルが同期して動作するか、独立して動作するか、マスター/フォロワー構成で動作するか;
- 各チャネルのフィードバックタイプ;
- 期待されるフィードバックの極性/方向;
- 許可される混合コンポーネントの組み合わせ;
- リセットまたは初期化動作;
- 同期トレランスおよびエラーハンドリング。
リンクされた動作と独立した動作の違いが設計決定であるプロジェクトに関しては、専用の 多軸モーター同期機能を確認してください。.
フィードバックは互換性のインターフェイスです
ホールパルス、インクリメンタルエンコーダー、絶対フィードバック、電流ベースのセンシング、および専用の衝突センサーは、交換可能な概念ではありません。
BOMまたは関連するインターフェイスマトリックスは、以下を特定する必要があります:
- フィードバック技術;
- センサー供給;
- 信号数;
- 方向の規約;
- 共有対分離ケーブル導体;
- 基準接地;
- コントローラーの期待;
- ホームポジションまたは初期化方法。
交換用モーターが同じ機械的寸法を持ちながら異なるフィードバックスキームを有する場合、検証されるまで新しいエンジニアリング組合せとして扱う必要があります。
コネクタの形状はピン配置ではありません。
これは回避可能な統合失敗の最も一般的な原因の一つです。
各電気インターフェースに対して、以下を固定してください:
- コネクタのメーカー/ファミリー(既知の場合);
- プラグ/レセプタクルの性別;
- 接点数;
- キーイングとロック;
- 接点の定格;
- 正確なピンごとの機能;
- モーター極性;
- フィードバック供給および信号ピン;
- ハンドセットまたはアクセサリーの通信ピン;
- シールドまたはアース処理;
- ケーブル出口の向き。
目に見えるハウジングは承認基準であってはなりません。
同様の論理が延長ケーブルにも適用されます。機械的に接続されるケーブルでも、間違ったピンマップ、不適切な導体サイズ、過剰な電圧降下、フィードバックの整合性の不足、または配線の問題を引き起こす可能性があります。
ケーブルの構造と配線をBOMデータとして扱ってください。
ケーブルはパッシブ部品であるように見えるため、しばしば過小評価されます。動くデスクフレームでは、電気的性能と機械的信頼性の両方に影響を与えます。
記録:
- 完成長と公差;
- 導体数;
- 導体ゲージ;
- 電圧/電流定格;
- シールドまたはツイストペアの要件;
- オーバーモールドとストレインリリーフ;
- 最小曲げ半径;
- 動的サービスループの要件;
- クリップおよびゴム位置;
- メインと低レベル信号配線の間の分離;
- 圧迫および摩耗保護。
地域またはプロジェクト特有のハーネス要件について、 電源ケーブルのカスタマイズ はエンジニアリング要件が定義された後の適切な商業ブリッジです。
ファームウェアおよびパラメータファイルはリリースされた構成に含まれます。
コントローラの部品番号だけでは、ファームウェアまたはパラメータセットが変更されると同じデスクの動作を再現できない場合があります。
リリースパッケージは、適用可能な場合、以下を特定するべきです:
- コントローラハードウェアのリビジョン;
- ファームウェアのバージョン;
- ブートローダーまたはプログラミングの互換性;
- パラメータセットのリビジョン;
- チャンネルマップ;
- 速度および加速度の制限;
- 電流制限;
- 上限および下限の移動制限;
- 衝突防止の有効化または感度;
- リセットおよびホーム位置の論理;
- 表示またはハンドセットの機能;
- エラーコードの挙動;
- 構成ファイルのチェックサム。
これは、調達部門が別のコントローラーを承認した場合や、サプライヤーが機械的な外形を変更せずに電子機器を改訂した場合に特に重要です。
必須、条件付き、およびオプションのラインを分ける
有用なBOMは区別すべきです 動作するために必要な, 特定のアーキテクチャに必要な、及び 特定の機能にのみ必要な.
通常は必須
機能する電動デスクモーションアーキテクチャには通常次のものが必要です:
- リフティングハードウェア;
- コントローラー;
- 有効な電源経路;
- モーターおよび必要なフィードバック導体;
- コマンドまたは commissioning インターフェイス;
- モーションクリティカルマウントハードウェア;
- 配線およびリセット/コマンド文書。
条件付き
フレームジオメトリおよびシステムアーキテクチャに応じて必要となる場合があります:
- 延長ケーブル;
- 多分岐ハーネス;
- 外部センサー;
- サービス/プログラミングケーブル;
- 追加コントローラーチャンネル;
- マスタ/フォロワーリンク;
- 特化したブラケット。
製品要件が省略を許す場合のみオプション
例には以下が含まれる場合があります:
- メモリコントロール;
- 表示機能;
- アプリ接続;
- RFリモートコントロール;
- USB充電;
- 補助センサー;
- 美容的なケーブル管理アクセサリー。
ワイヤレスコマンドモジュールは、リリースされた製品要件がその機能に依存しない場合のみオプションです。
ワイヤレスコマンドがリリースされた仕様で約束されている場合、アクセサリーはオプションではなくなります。そのバリアントに対してワイヤレスモジュールとそのコントローラーの互換性が必須のラインとなります。
AC入力側を制御されたBOMバリアントとして地域化する
目的地市場の電源ハードウェアは、プロジェクトの最後にパッケージの詳細として選択されるべきではありません。
固定:
- 目的国または地域;
- 主電源の入力要件;
- プラグおよびインレットの構成;
- 導体/接地配置;
- コードの長さ;
- ストレインリリーフ;
- ラベリングまたは文書要件;
- コントローラーまたはDCソース入力の互換性。
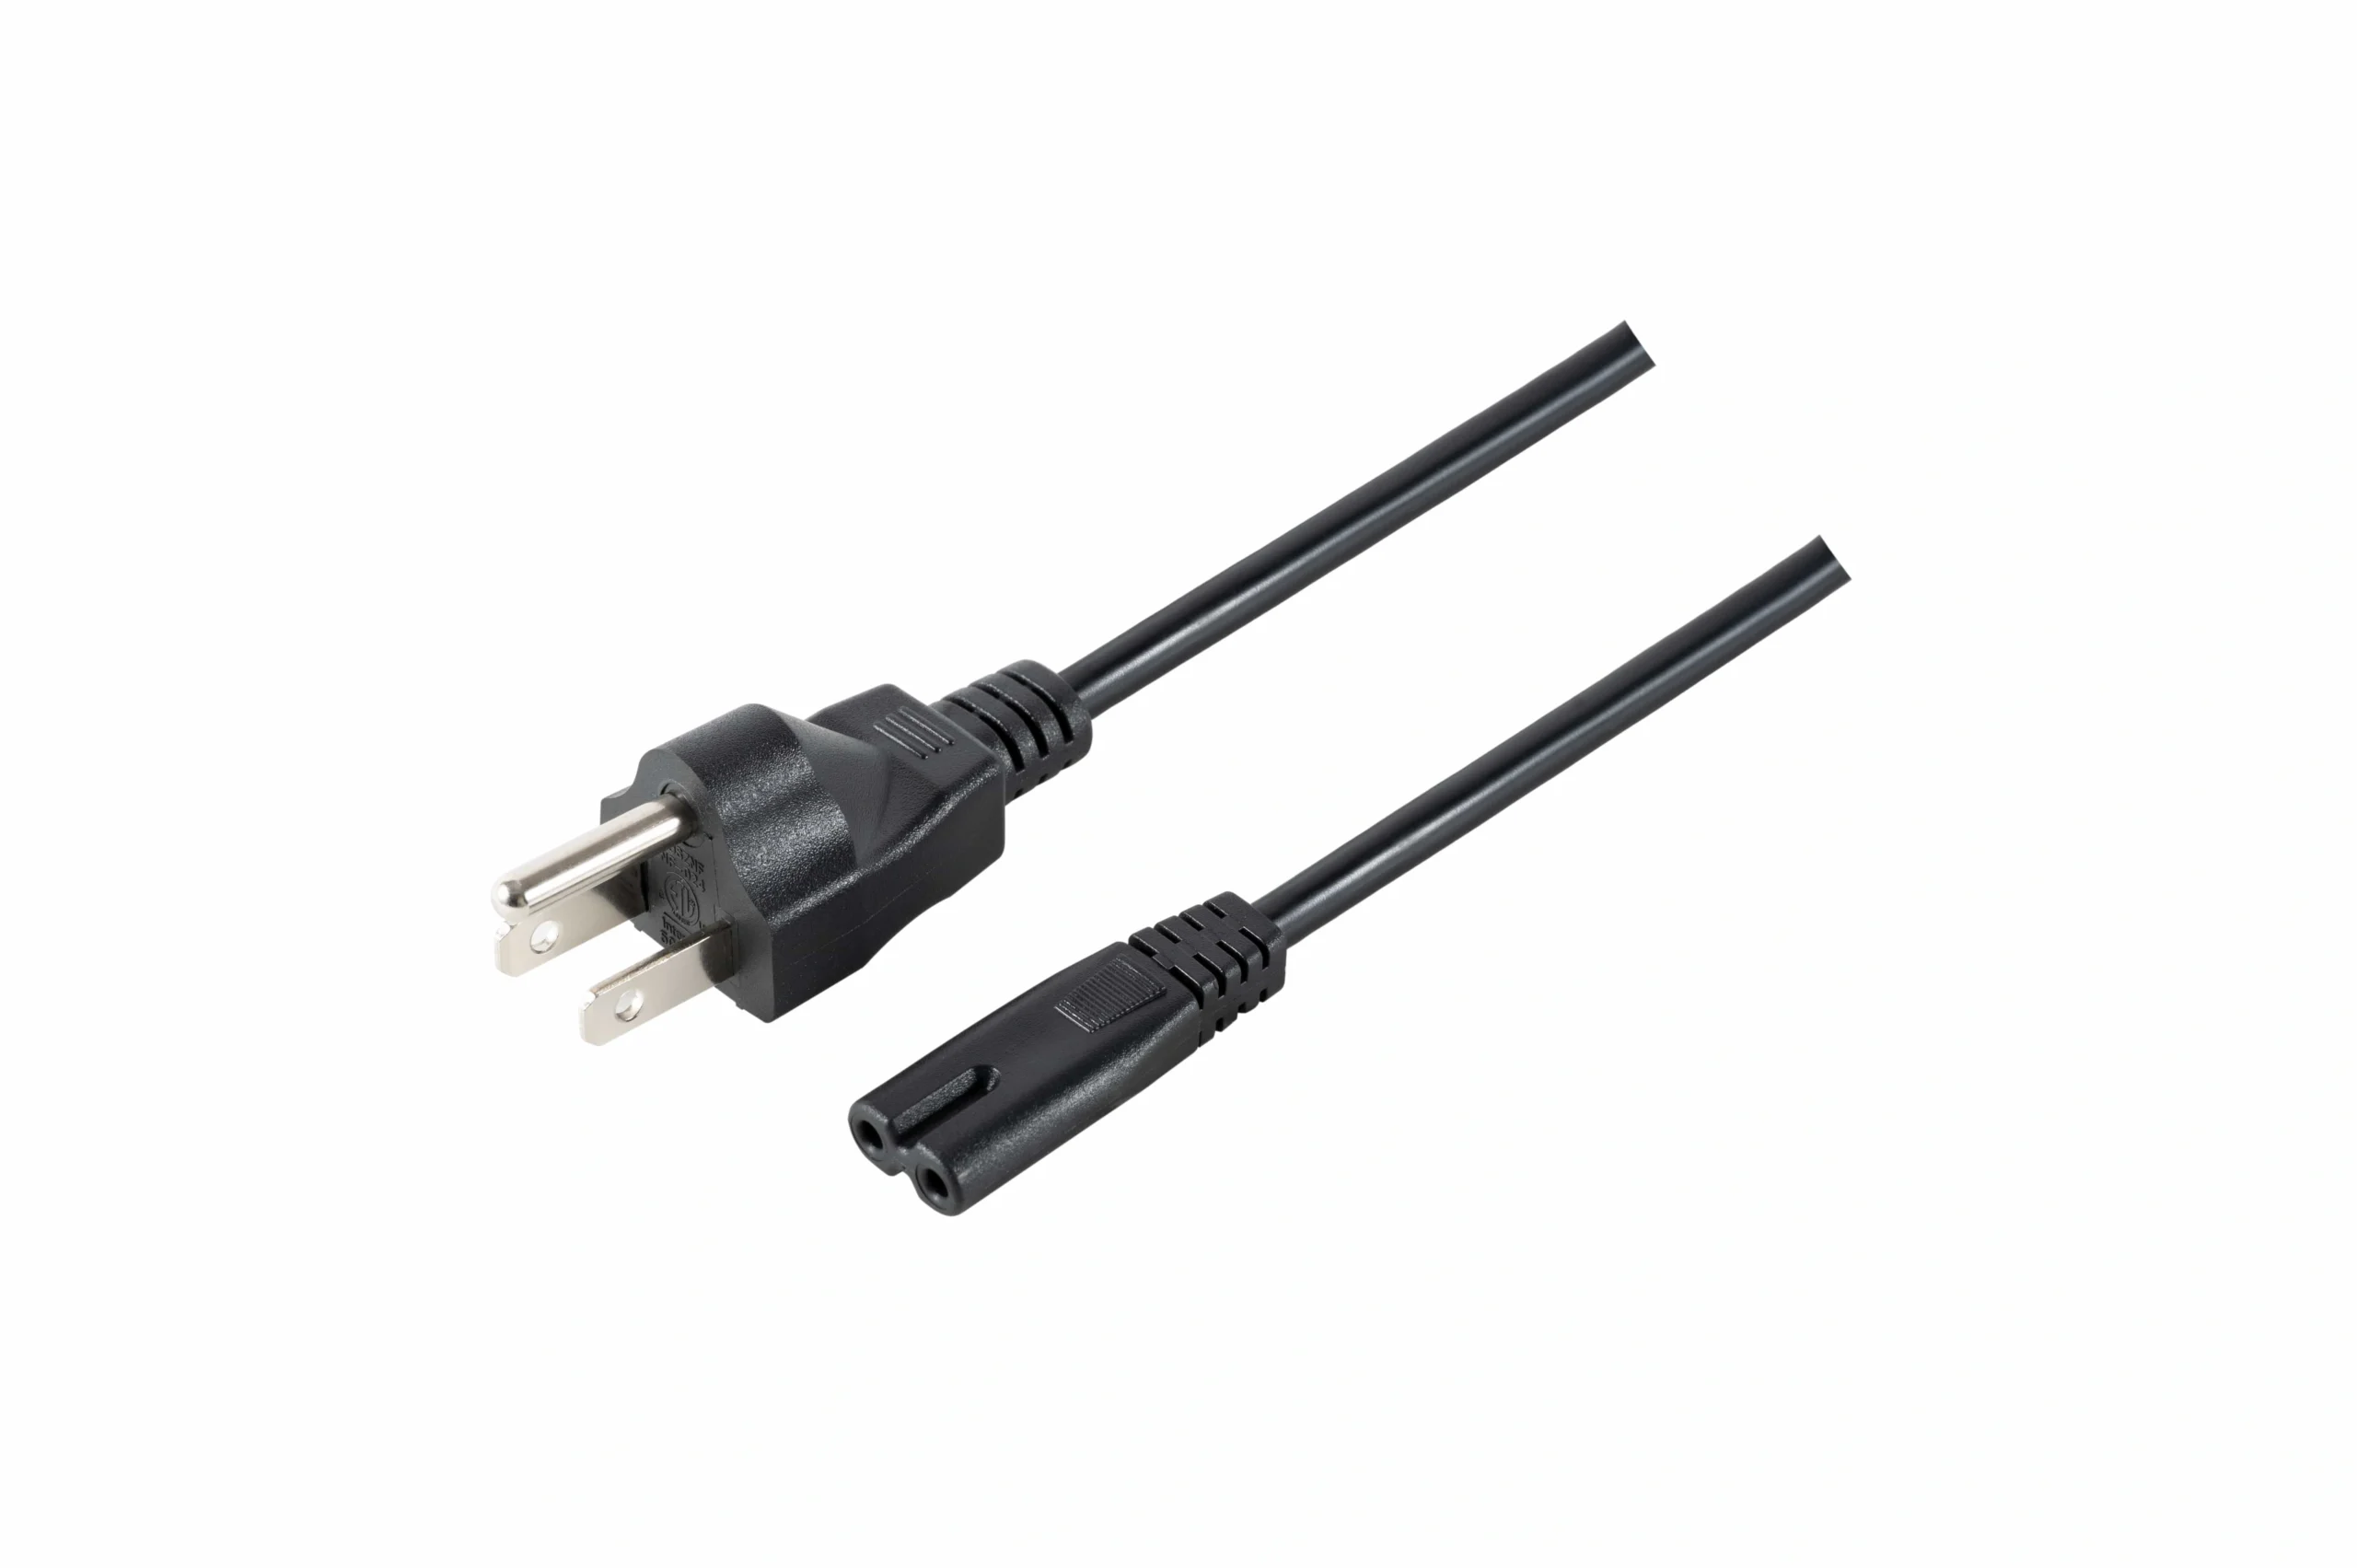
地域別のACコードと接地の要件は、目的地市場のBOMバリアントに属します。
同じコントローラーシリーズは地域ごとに異なる入力構成を持ち、すべてのフレーム/コントロールバリアントがすべての入力バージョンで提供されるわけではありません。市場特有の電源経路をリリースバリアントとして扱い、システムの残りとともに検証する必要があります。
商業アプリケーションの文脈に関しては、BOMメソドロジーではなく、ServoCylMotion’s スタンディングデスクソリューションページ.
一般的なBOMの失敗モード
1. 異なるシステムファミリーからのコンポーネントの混合
各アイテムは単独では妥当に見えますが、コントローラー、リフティングハードウェア、UIは異なるフィードバック、プロトコル、またはパラメータの慣習を使用します。
予防策: 妥当とされた組み合わせを固定し、個別に許可された部品の買い物リストを作らないこと。
2. コネクタハウジングのみの一致
ケーブルは機械的に接続しますが、異なるピン配置や接続定格を使用しています。
予防策: ピンレベルのインターフェース図または配線図をリリースしてください。
3. チャンネル数またはチャンネル順序の無視
コントローラーには「複数の出力」があるため、チームは任意のチャンネルが任意の脚を駆動できると仮定します。
予防策: モーターの数、チャンネルマッピング、許可されたトポロジー、および初期化動作を記録します。
4. 名目電圧を互換性テストとみなすこと
供給ラベルは一致していますが、電流予算、コネクタ、極性、またはピーク需要が一致しません。
予防策: 完全な電力予算とインターフェースを確認します。
5. 再検証なしでケーブル長を代替すること
長いケーブルは電圧降下、信号整合性のリスク、ルーティングの問題、またはストレインを引き起こします。
予防策: ケーブル構造および完成長をBOMの一部として承認します。
6. ファームウェアを固定せずに電子機器を変更すること
ハードウェア部品は変更がないように見えますが、パラメータやファームウェアが変更されたため、動作が異なります。
予防策: リビジョンおよび構成識別子を記録します。
検証なしに「代替の同等品」と呼ぶこと
供給者の代替品は1つの見出し仕様を満たしていますが、インターフェースで異なります。
予防策: 承認された代替プロセスを使用し、文書化された同等性とテスト証拠を提供してください。
RFQおよびリリースチェックリスト
生産見積もりを依頼したり、新しい改訂を承認したりする前に、部品名のリストではなくインターフェースパッケージを送信してください。
有用なRFQには以下が含まれるべきです:
- 目標フレーム構成とモーター数;
- リフティングユニットの機械要件;
- コントローラーチャンネル数とトポロジー;
- 必要なフィードバックメソッド;
- 電力アーキテクチャと電流予算;
- コネクタとピンアウト要件;
- ケーブルの長さ、ゲージ、および配線制約;
- ハンドセットの機能とプロトコル要件;
- 同期、リセット、およびホーム動作;
- センサーまたは衝突防止要件;
- 地域のAC入力構成;
- ファームウェアまたはパラメータセット要件;
- 承認された代替ルール;
- 配線図および検査/テストの期待事項;
- 改訂管理および変更通知要件。
もしプロジェクトが部品レベルの互換性レビューの準備ができている場合、ドラフトBOMとインターフェースマトリックスを送信してください ServoCylMotionの連絡先 生産改訂が確定する前に。
よくある質問
部品リストとモーションシステムBOMの違いは何ですか?
部品リストは購入されるものを示します。モーションシステムBOMは、これらの部品を検証されたシステムとするインターフェースや改訂も定義するべきです:電気制限、チャンネルマッピング、フィードバック、コネクタ、配線、ファームウェア/パラメーター、および地域のバリアント。
名目DC電圧が合致するだけで代替品を承認できますか?
いいえ。さらに電流容量、ピーク需要、コネクタとピンアウト、極性、フィードバック、コントローラーチャンネルマッピング、プロトコル、ケーブル構造、ファームウェア/パラメータの互換性を確認してください。
コントローラーとハンドセットはペアとして凍結すべきですか?
互換性のあるインターフェースとして凍結されるべきです。コントローラーのバージョン、ハンドセットプロトコル、コネクタ、必要な機能、およびファームウェアの依存関係を記録し、類似した外観のパネルが交換可能であると仮定しないでください。
両端が適合する場合、延長ケーブルは代替できますか?
コネクタの適合だけでは安全ではありません。ピンマッピング、導体のサイズ、電流容量、フィードバックの整合性、ケーブルの長さ、シールド、曲げ半径、取り回しを確認してください。
地域のAC電源コードはどのように扱うべきですか?
ターゲット市場用のコードと入力構成を制御されているBOMフィールドとして扱います。現地の電源要件、プラグ/インレットの配置、アースアプローチ、コントローラーまたはDC電源の入力、および発売市場に対する文書を確認してください。
ワイヤレスモジュールはいつオプションとなりますか?
ワイヤレス制御なしでリリースされた製品の要件を満たすことができる場合にのみオプションです。ワイヤレス運用がコミットされた構成の一部である場合、モジュール、プロトコル、ペアリング動作、およびコントローラーの互換性は必須のBOMデータとなります。
承認された代替品のために記録すべき情報は何ですか?
正確な代替部品のID、リビジョン、電気/機械インターフェースの同等性、ファームウェアまたはパラメータへの影響、検証証拠、承認日、および代替を認可する変更記録を記録してください。











