
OEM用の昇降スタンドフレームにおいて、最初の計算は簡単です:必要な 下部 及び 上部の仕上げた作業面の位置を定義し、それらを引き算します。
完全なOEMシステムワークフローについては、 スタンディングデスクOEMエンジニアリングガイドを参照してください。.
拡張

T_{required}=H_{high}-H_{low}
その差が名目上の仕上げ旅行です。これはエンジニアリング作業の始まりに過ぎません。フレームは、テーブルトップの厚さ、レールとブラケット、足と水平調整、昇降コラムの縮退長、使用可能な動き、ソフトウェア制限、許容差、荷重条件、プログラムで使用される正確な標準または顧客仕様を考慮しながら、これらの表面エンドポイントを実際の取り付け位置に変換する必要があります。
実用的なルールは次の通りです: 完成したアセンブリの内側からサイズを決定し、カタログのストロークから外側へは決定しないこと。
列のストロークではなく、完成した作業面のエンドポイントから始めてください。
昇降カラムは特定のストロークを宣伝されるかもしれませんが、顧客は完成した作業面を体験します。これらは異なる参照システムです。
床から上面までの2つの制御された寸法を定義します:
- (H_{low}): 必要な最低仕上げ作業面の位置;
- (H_{high}): 必要な最高仕上げ作業面の位置。
次に名目上の仕上げ旅行を計算します:
拡張

T_{required}=H_{high}-H_{low}
もし下の目標が650 mmで上の目標が1250 mmの場合:
拡張

T_{required}=1250-650=600   ext{ mm}
これが行います なし プロジェクトは自動的に「600 mmカラム」を指定できることを意味します。これは、完全な製品が定義された構成の下で少なくとも600 mmの仕上げ面スパンを提供しなければならないことを意味します。実際の動作ハードウェアには、独自のデータ、コンパクトな寸法、機械的ストップ、制御限界、および公差があります。
他の計算を行う前に、これらの参照を図面に配置してください:
- 床接触基準点;
- リフティングカラムまたはフレーム取り付け基準点;
- 上部フレーム/レール基準点;
- テーブルトップの下部;
- 仕上げられた上面;
- 下部および上部のリリースされた動作位置。
制御された図面は、「フレーム範囲」、「カラムの長さ」、または「全体の高さ」といったフレーズに隠された曖昧さを取り除きます。
荷重、制御、電源、およびアーキテクチャの広範なシステムレベルの見方として、 スタンディングデスクのモーションソリューション は商業的な橋であり、この記事は寸法計算に焦点を当てています。
仕上げ面をフレームとカラムの幾何学に変換する
完成した作業面は、移動フレームの基準位置と、その基準の上または下にある固定された垂直スタックの合計です。
便利な単純化された関係は次のとおりです:
拡張

H_{surface}=H_{frame_ref}+H_{fixed}
ここで (H_{fixed}) には次が含まれる場合があります:
- テーブルトップの厚さ;
- 取り付けプレートの厚さ;
- 上部レールまたはクロスメンバー;
- ゴムパッドまたはアイソレーター;
- ブラケットおよびアダプタースタック;
- 選択された基準による足または床インターフェースオフセット。
したがって:
拡張

H_{frame,low}=H_{low}-H_{fixed}
拡張

H_{frame,high}=H_{high}-H_{fixed}
両端点で同じ固定スタックが適用される場合、それは移動差からキャンセルされます:
拡張

T_{frame}

=(H_{high}-H_{fixed})-(H_{low}-H_{fixed})

=H_{high}-H_{low}
これが、厚い基準トップが 絶対フレームの終端点を変える理由です。 しかし、オフセットが一定の場合、名目上の終端点の差は変わりません。
そのキャンセルは過度に一般化すべきではありません。変数の幾何学、動くリンク、変更する足インターフェース、弾性のたわみ、位置依存ストップ、またはその他の非定常項は、終端点の計算に留まらなければなりません。
OEMフレームのみのプログラムの場合、 基準テーブルトップを定義します。 仕様において。さもなければ、2つのチームは、それぞれ20 mmの上面と30 mmの上面を想定したため、異なる仕上がり面位置で同じフレームを見積もることができます。
仕上がり面の目標は、選択したモーションハードウェアの実際の取り付け寸法およびインストール寸法に変換しなければなりません。
BIFMA G1-2013を定義された設計入力として使用し、認証のショートカットとしない
BIFMA G1-2013は、コンピュータ作業スペースの寸法的適合を知らせるために使用される人間工学のガイドラインです。これは、 ユーザーの適応のための設計入力として扱うべきです。完成したフレームが構造、耐久性、電気、安全性のテストに合格したという証明ではありません。
一般的に引用されるG1-2013の解釈は、次のような仕上げ作業面の端点を使用します:
| G1-2013設計入力 | 仕上げ作業面の位置 |
|---|---|
| 下端点 | 22.6 in (57.4 cm) |
| 上端点 | 48.7 in (123.7 cm) |
| 公称スパン | 26.1 in (66.3 cm) |
26.1 inの値は単に:
拡張

48.7-22.6=26.1  ext{ in}
UPLIFT G1-2013の高さ範囲シートは、22.6–48.7 inの仕上がり範囲を 1 inの天板を示します。その条件は、他のオフセットが変更されない場合、フレームの参照位置が仕上げ面より1インチ低くなるため重要です。
エンジニアリングプログラムで視覚的に保つ価値のある情報源の対立もあります。一部の業界のコメントでは 46.5 inの上限数値を 48.7 inではなく引用しているものがあります。それらは実質的に異なる要件です;22–46.5 inの解釈ではスパンは24.5 inになり、26.1 inではありません。
値を平均化したり、互換性があると見なしたりしないでください。制御された要件は、プロジェクトのために正確な顧客文書、改訂、寸法的解釈、および使用された参照上部を特定する必要があります。BIFMAの高さ調整可能なデスクのガイダンスは、顧客の指定された版と適用可能な製品試験要件と共に確認すべきです。
BIFMA寸法ガイダンス対製品試験
寸法に関する質問は: 意図された製品は必要なユーザー適合の範囲をカバーしているか?
製品試験に関する質問は異なります: 定義されたデスク構成は、適用される構造的、安定性、耐久性、またはその他の試験要件を満たしていますか?
2つの証拠セットは、技術ファイルで別々に保持する必要があります。寸法計算は試験報告の代わりにはなりませんし、試験報告はすべての天板の厚さ、フレームオプション、アクセサリ、またはソフトウェア構成が同じ表面範囲に達することを自動的に証明するものではありません。
仕上げた作業面に対してEN 527-1:2011を適用する
EN 527-1は、オフィスワークテーブルの寸法要件を網羅しています。キャプチャされたEN 527-1:2011サンプルでは、使用中にユーザーが変更可能な高さのデスクが次のように分類されます。 タイプA.
タイプAの昇降式ワークテーブルについて、キャプチャされたEN 527-1:2011サンプルテーブルは次の最小仕上がり作業面範囲を示しています。
拡張

650 ext{ mmから }1250    ext{ mm}
そのため、公称仕上がりスパンは次のようになります:
拡張

1250-650=600    ext{ mm}
重要な言葉は 仕上がりです。600 mmのスパンは、下面と上面の位置から得られる家具レベルの寸法要件であり、普遍的なアクチュエーターやリフティングコラムのストロークの公式ではありません。
EN 527-1のサンプルは、作業面のユーザー側前端での測定を定義し、最小および最大の調整位置を記録しています。まさにこれがOEMが緩く定義されたコラムのエンドポイントではなく、制御された仕上げ面のデータムを使用すべき理由です。
キャプチャされたiTeh EN 527-1:2011標準サンプルは、ここで使用される寸法の基礎を提供します。リリースされた製品要件については、ウェブの要約だけに頼るのではなく、現在の契約版と関連する国内採用を確認してください。
EN 527-1とEN 527-2を別に保持する
この計算には:
- EN 527-1 寸法定義と範囲を提供します。
- EN 527-2 は、機械的安全性、強度、耐久性、および関連する性能要件に対処しています。
フレームは数学的に650〜1250 mmに達することが可能ですが、安定性、強度、耐久性、挟み込み/せん断の考慮、制御の挙動、電気安全、または顧客特有の検証に対して別途証拠が必要です。
したがって、本記事ではEN 527-1を寸法入力としてのみ使用します。製品リリースは、すべての適用可能な試験および文書要件を別途特定する必要があります。
なぜストロークと縮退長さを別々に確認する必要があるのか
完成したスパンがわかった後、次の質問は、選択されたリフティングアーキテクチャがそれを提供できるかどうかです。 及び 下側パッケージに収まる。
制御すべき二次元があります:
- 使用可能な移動範囲/ストローク:リリース構成でモーションシステムが移動できる距離;
- 縮退長さ:システムが下端にあるときのコンパクトな設置寸法。
それらには普遍的な関係はありません。
ThomsonおよびTiMOTIONのリフティングコラムの供給業者データは、異なるテレスコーピングアーキテクチャがストロークとコンパクト長の間で異なる関係を使用していることを示しています。二段階および三段階の配置、内部ねじ形状、モーターパッケージ、重なり、取り付け面、および制御限界が結果を変えます。
OEM作業の場合、安全な方法は、一方の寸法を他方から推測しないことです。制御された供給業者の図面を要求し、両方を記録します。
有用なリリース方程式は次の通りです:
拡張

L_{extended}=L_{retracted}+S_{usable}
(L_{retracted})および(L_{extended})の基準定義は、実際の設置図面と一致させる必要があります。
最小の完成位置は、移動が十分長くても失敗する可能性があります。たとえば、大きなコンパクトパッケージを持つ長移動コラムは、利用可能なフレームの封筒に十分に縮退しないかもしれません。よりコンパクトなテレスコーピングアーキテクチャは、同じ名目の移動であっても下端を満たす可能性があります。
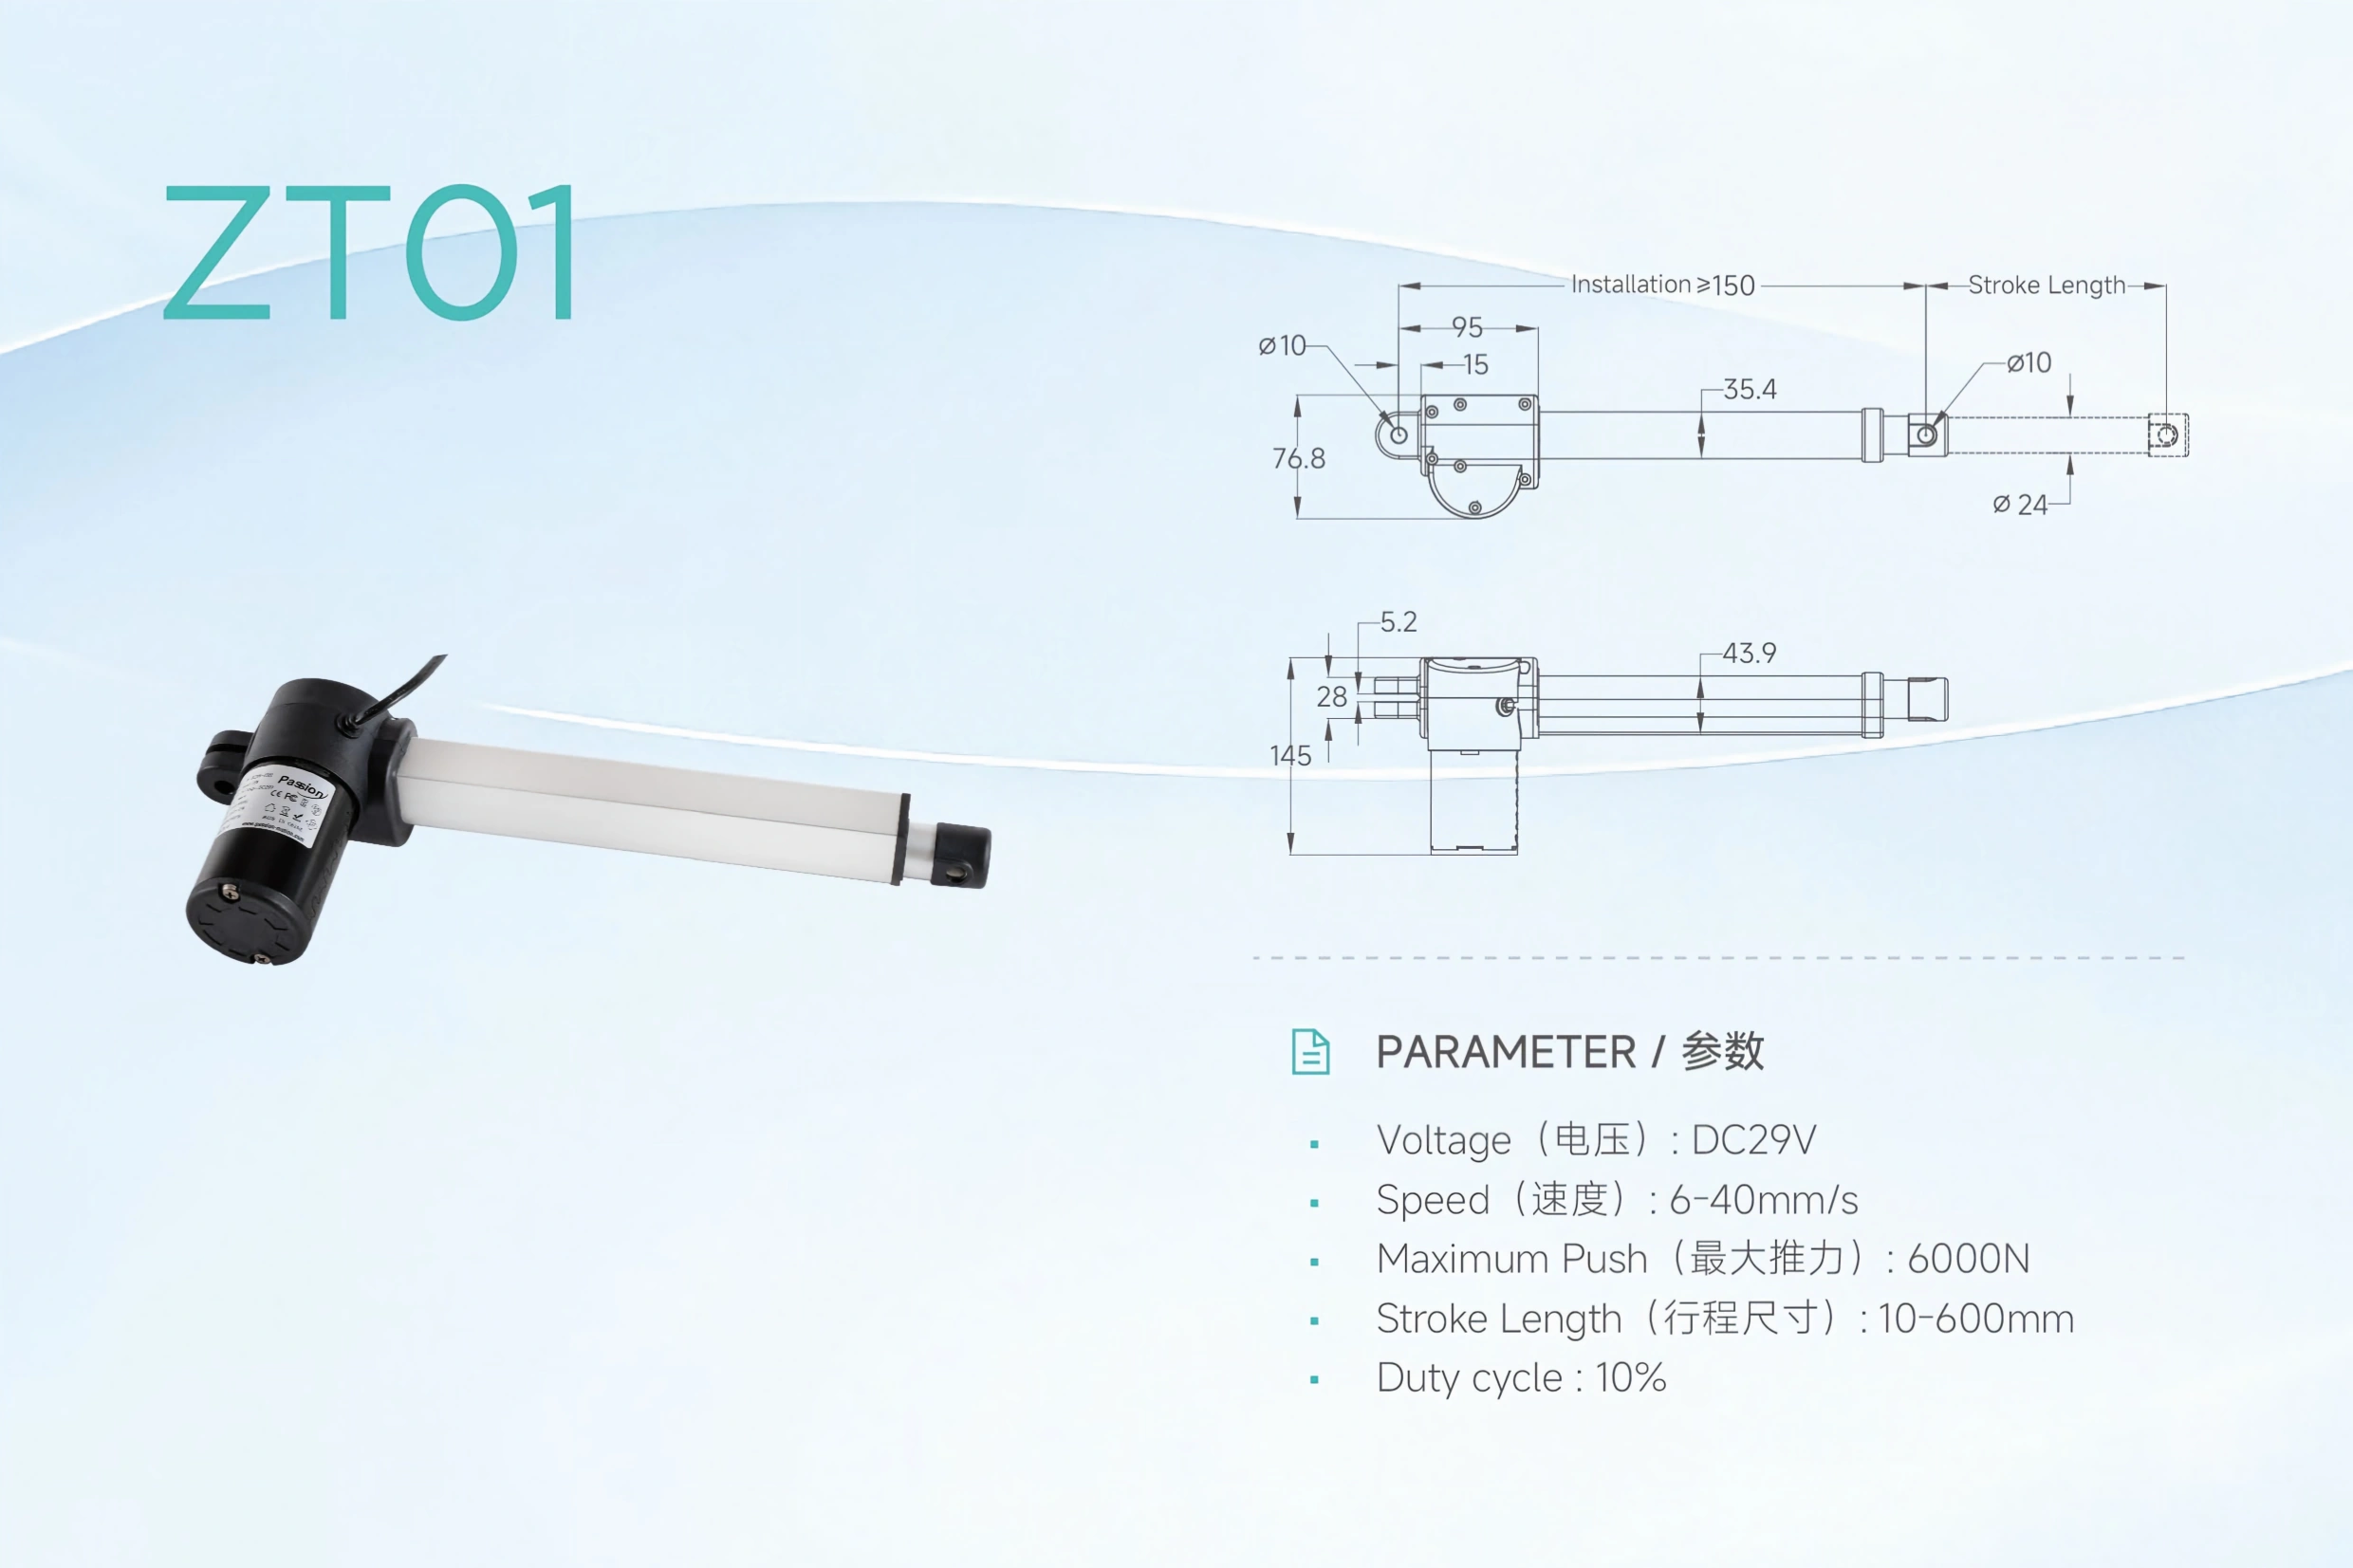
移動と縮退寸法は別々の仕様入力であり、選択した構成のリリース図面で確認する必要があります。
公差を適用し、使用可能な範囲をリリースする
名目算術は生産の保証ではありません。候補となるアーキテクチャが選択されたら、実際にリリース可能なエンドポイント条件を計算します。
少なくとも確認します:
- 縮退長さの公差;
- 使用可能なストロークの公差;
- テーブルトップの厚さの公差;
- レール、ブラケット、アダプター、およびファスナーのスタック;
- 調整範囲のレベリングフット;
- 柱とフレームの取り付けバリエーション;
- 複数ポイントシステムにおける同期動作;
- ソフトウェアの上限/下限;
- ホームまたはキャリブレーションのオフセット;
- 指定された移動荷重の下での構造的たわみ;
- 両端点での機械的干渉;
- ケーブルのサービスループおよび全行程を通るストレインリリーフ。
発明された普遍的なパーセンテージでこれを解決しないでください。適切な許容値は、実際の公差チェーンと制御戦略に依存します。
下端点要件の場合、重要なケースは、最終的に 完全に引き戻されたときに高すぎるアセンブリです。上端点要件の場合、重要なケースは、最終的に 完全に伸びたときに低すぎるアセンブリです。 簡単なリリース構造は次のとおりです: 各最悪のケース端点が、同じ方向にすべての公差を加算するのではなく、実際の寸法構成要素の符号から計算されます。
制御も重要です。機械的な柱には、コントローラーが露出させる物理的な移動量以上のものがある場合があります。ソフトリミット、同期ロジック、リセット動作、または安全機能によって使用可能な範囲が減少する可能性があります。一般的な運動サイズは、
拡張

H_low,worst <= H_low,limit
拡張

H_high,worst >= H_high,limit
、仕上げられた家具の計算は、この文書の表面基準に結びついているべきです。
解放された使用可能範囲は、制御制限と同期動作、さらには機械的移動に依存します。 アクチュエーターサイズ選定リソース作業OEM例: 表面ターゲットからフレームエンドポイントへの移行
以下の数値は目安であり、ServoCylMotion製品仕様ではありません。
OEMプログラムが定義されていると仮定します:
要求される下段仕上げ作業面の位置:
620 mm
- 要求される上段仕上げ作業面の位置: 1220 mm;
- 参照テーブルトップの厚さ: 25 mm;
- テーブルトップの下の固定レール/ブラケットスタック: 35 mm;
- 最初に名目上の仕上げスパンを計算します: 固定スタックは次のとおりです:.
仕上げエンドポイントをフレーム参照に変換します:
拡張

T_{required}=1220-620=600   ext{ mm}
フレーム参照の移動量はまだ次のとおりです:
拡張

H_{fixed}=25+35=60  ext{ mm}
Convert the finished endpoints to the frame reference:
拡張

H_{frame,low}=620-60=560    ext{ mm}
拡張

H_{frame,high}=1220-60=1160 ext{ mm}
The frame-reference travel is still:
拡張

1160-560=600    ext{ mm}
実際の選定質問がより明確になります:
- カラム/フレームは560 mmの解放された下限参照位置に到達できますか?
- 上限では少なくとも1160 mmに到達できますか?
- 選択されたアーキテクチャは、少なくとも600 mmの 使用可能な 同期移動を提供していますか?
- 制御された取り付け基準での収納された取り付け寸法は何ですか?
- 製造公差、レベリング調整、荷重たわみ、制御限界は両端を維持しますか?
- 提供された構成は、サプライヤーの図面および検証証拠で表されているものと同じですか?
これは、「600 mmのストロークが必要」と書くよりも有益です。
OEM基準および移動計算チェックリスト
フレームまたは運動システムのサプライヤーに要件を送信する前に、以下を定義してください:
| 要件 | 記録すべき内容 |
|---|---|
| 市場/顧客文書 | 正確な標準、ガイドライン、顧客仕様、版、および関連する国の採用 |
| 家具クラス | 昇降使用と適用タイプ/クラスの調整 |
| 完成した下端点 | 床から上面までの寸法および公差条件 |
| 完成した上端点 | 床から上面までの寸法および公差条件 |
| 基準テーブルトップ | 厚さ、材料/構成、および公差 |
| 固定スタックアップ | レール、ブラケット、パッド、アダプタ、フットインターフェース、およびその他の垂直オフセット |
| 必要な使用可能な旅行 | 制御された下端点と上端点の違い、プロジェクト特有のリリース処理 |
| 収納されたエンベロープ | 制御された基準で許可された最大コンパクト取り付け寸法 |
| 移動荷重 | 完全な移動アセンブリと意図された機器および非対称ケース |
| 制御限界 | ソフトリミット、リセット/ホーム動作、同期の仮定、および故障応答 |
| 公差方式 | エンドポイント最悪の場合または合意された他の生産能力方式 |
| 証拠 | 制御された図面、構成記録、試験/報告要件、および改訂管理 |
完全な寸法要件は、制御された図面と入力表から別の技術者によって再現可能である必要があります。
OEMリリースは、制御された寸法、構成限界、および必要な文書に対して完成したアセンブリを確認する必要があります。
サポートするエンジニアリング文書と計算ツールには、以下を使用してください。 ServoCylMotionエンジニアリングリソース.
FAQ
テーブルトップの厚さは公称移動要件を変更しますか?
テーブルトップの厚さと他の垂直スタックが両端で一定の場合、それは絶対的なフレーム位置をシフトしますが、移動の違いからは相殺されます。厚さは、完成した下部および上部位置を決定するために制御される必要があります。
BIFMA G1-2013は製品認証要件ですか?
G1-2013はエルゴノミクス/寸法設計のガイダンスとして扱います。製品のテスト、認証、顧客の承認にはそれぞれ適用可能な基準、構成、および証拠が必要です。寸法範囲のみを認証の証明として使用しないでください。
発表されたG1の参考が異なる上端を示すのはなぜですか?
サンプリングされたソースには、48.7インチと46.5インチの解釈が含まれています。制御されたOEM要件は、数値を混ぜるのではなく、正確な文書、版、解釈、および参照構成を示すべきです。
電動調整可能な昇降式作業テーブルに適用されるEN 527-1クラスは何ですか?
キャプチャされたEN 527-1:2011サンプルでは、タイプAは使用中にユーザーが高さを変更できる作業テーブルの分類です。製品リリース前に、顧客によって指定された版と国内採用を確認してください。
EN 527-1タイプAの範囲は600 mmのリフトコラムが必要意味しますか?
自動的にはそうではありません。650–1250 mmの値は600 mmの完成した表面範囲を定義します。選択されたフレームまたはコラムは、そのデータの基準、収納パッケージ、使用可能な移動、取り付け幾何学、 tolerances と制御制限と照らし合わせて確認する必要があります。
ストロークは引き戻し長さと同じですか?
いいえ。ストロークは動作を説明し、引き戻し長さはコンパクトな設置寸法を説明します。これらの関係は、選択されたコラムアーキテクチャおよびサプライヤー設計に依存します。
OEMは計算されたスパンに固定パーセンテージのマージンを加えるべきですか?
プロジェクト特有の基準がない限りそうはしません。普遍的なパーセンテージを考案するのではなく、実際の寸法公差、レベリング範囲、制御限界、荷重/変形条件、製造検証から余裕を構築してください。
エンジニアリングレビューのために供給者に何を送るべきですか?
市場/顧客標準、完成した下部および上部位置、参照トップ、スタックアップ図、移動荷重、要求される使用可能な旅行、最大縮退エンベロープ、制御仮定、公差方法、および要求される図面/試験証拠を送ってください。
計算をOEM要件に変えます
この計算から得られる有用な出力は単一のストローク数ではありません。完成したエンドポイントの制御されたセット、参照ジオメトリ、使用可能な旅行要件、コンパクトエンベロープ制限、公差、制御、および証拠要件です。
新しい座位-立位フレームプログラムを準備している場合は、まずそれらの入力をまとめてから ServoCylMotionにエンジニアリングレビューを依頼してください。それにより、両者が製品選択やカスタマイズを開始する前にレビューすべき定義されたジオメトリを持つことができます。











