
servo駆動のリニアアクチュエーターは、軸が変化する負荷、積極的な加速、より高い持続速度、厳密なトラッキング、またはコストのかかる位置誤差を処理する必要がある場合に、通常はより適しています。 ステッパー駆動の軸は、速度が中程度で、負荷の余裕が保守的で、オープンループの位置確認が許容される場合に、予測可能なポイント間の動作に対してシンプルな選択肢となることがあります。
完全なエンジニアリングフレームワークについては、こちらをご覧ください 電動シリンダーエンジニアリング選択ガイド.
モーターラベルは開始点に過ぎません。 実際の決定は、完全な軸に依存します:モーター、ドライブ、フィードバック、スクリューまたはベルト、ギアボックス、ガイド、負荷、動作プロファイル、デューティサイクル、および電源喪失後の動作。
クイック決定:サーボ、オープンループステッパー、またはクローズドループステッパー
| 決定要因 | オープンループステッパー | クローズドループステッパー | サーボ |
|---|---|---|---|
| 位置フィードバック | 指令されたステップが発生することが想定されます | エンコーダーまたはその他のフィードバックが誤差を検出します。 修正動作はドライブに依存します | 連続フィードバックは通常、動作ループの一部です |
| 低速動作 | 強力な保持力と低速トルクが有用です | 追加の誤差監視がある同様のモータ動作 | 低速での強い制御、パフォーマンスはモーターとチューニングに依存します |
| 高速時のトルク | 速度が上昇すると通常大幅に低下します | フィードバックが利用率を向上させますが、モーターの速度-トルクの降下を排除するわけではありません | 通常はより広い有効速度範囲を提供します |
| 摂動回復 | 過負荷は追跡されていない位置誤差を生じる可能性があります | アーキテクチャに応じて検出、修正、または障害を発生させる場合があります | 利用可能なトルク、帯域幅、および設定された誤差制限内で修正します |
| commissioning | 通常は最も簡単です | フィードバック設定と誤差閾値が追加されます | モーター-ドライブのマッチング、フィードバック設定、およびチューニングが必要です |
| 熱的特性 | 保持電流は、静止時でも熱を生じさせることがあります | 軽く負荷がかかると電流はしばしば減少します | 電流は一般的にトルクの要求に従いますが、継続的なトルクでも熱を生じさせます |
| 最良の出発点 | 予測可能なポイント間の動作と保守的なサイズ設定 | 静かな位置の喪失が許されない中程度のダイナミクス | 可変負荷、高ダイナミクス、協調動作、または追跡誤差の高い結果 |
普遍的な勝者はいません。適切にサイズ設定されたステッパー軸は、設計された作業において不十分または不適切に調整されたサーボ軸を上回ることができます。
モータータイプはリニア軸の一部に過ぎません
このフレーズ サーボアクチュエーター は幅広く使用されます。産業運動では、通常はモーター、ドライブ、コントローラー、フィードバックデバイス、そして有用な動作を生成する機械的伝達を含むフィードバック制御システムを指します。フィードバックはモーターに取り付けられていたり、移動する負荷に近い場所に取り付けられていたりします。
A ステッパーモーターリニアアクチュエーター は、捕捉型、非捕捉型、外部ねじ、モーター化リードスクリュー、またはより統合されたスライドまたはシリンダーなど、いくつかのアーキテクチャを説明することができます。いくつかはオープンループ制御を使用します。他はエンコーダーとクローズドループドライブを追加します。
その区別は重要です。なぜなら、機械的な要素が結果を支配することがあるからです。モーターエンコーダーはモーターシャフトの位置を確認するかもしれませんが、バックラッシュ、ねじのリード誤差、カップリングのねじれ、ガイド摩擦、構造的な柔軟性、または熱膨張はセンサーの下流に残ります。
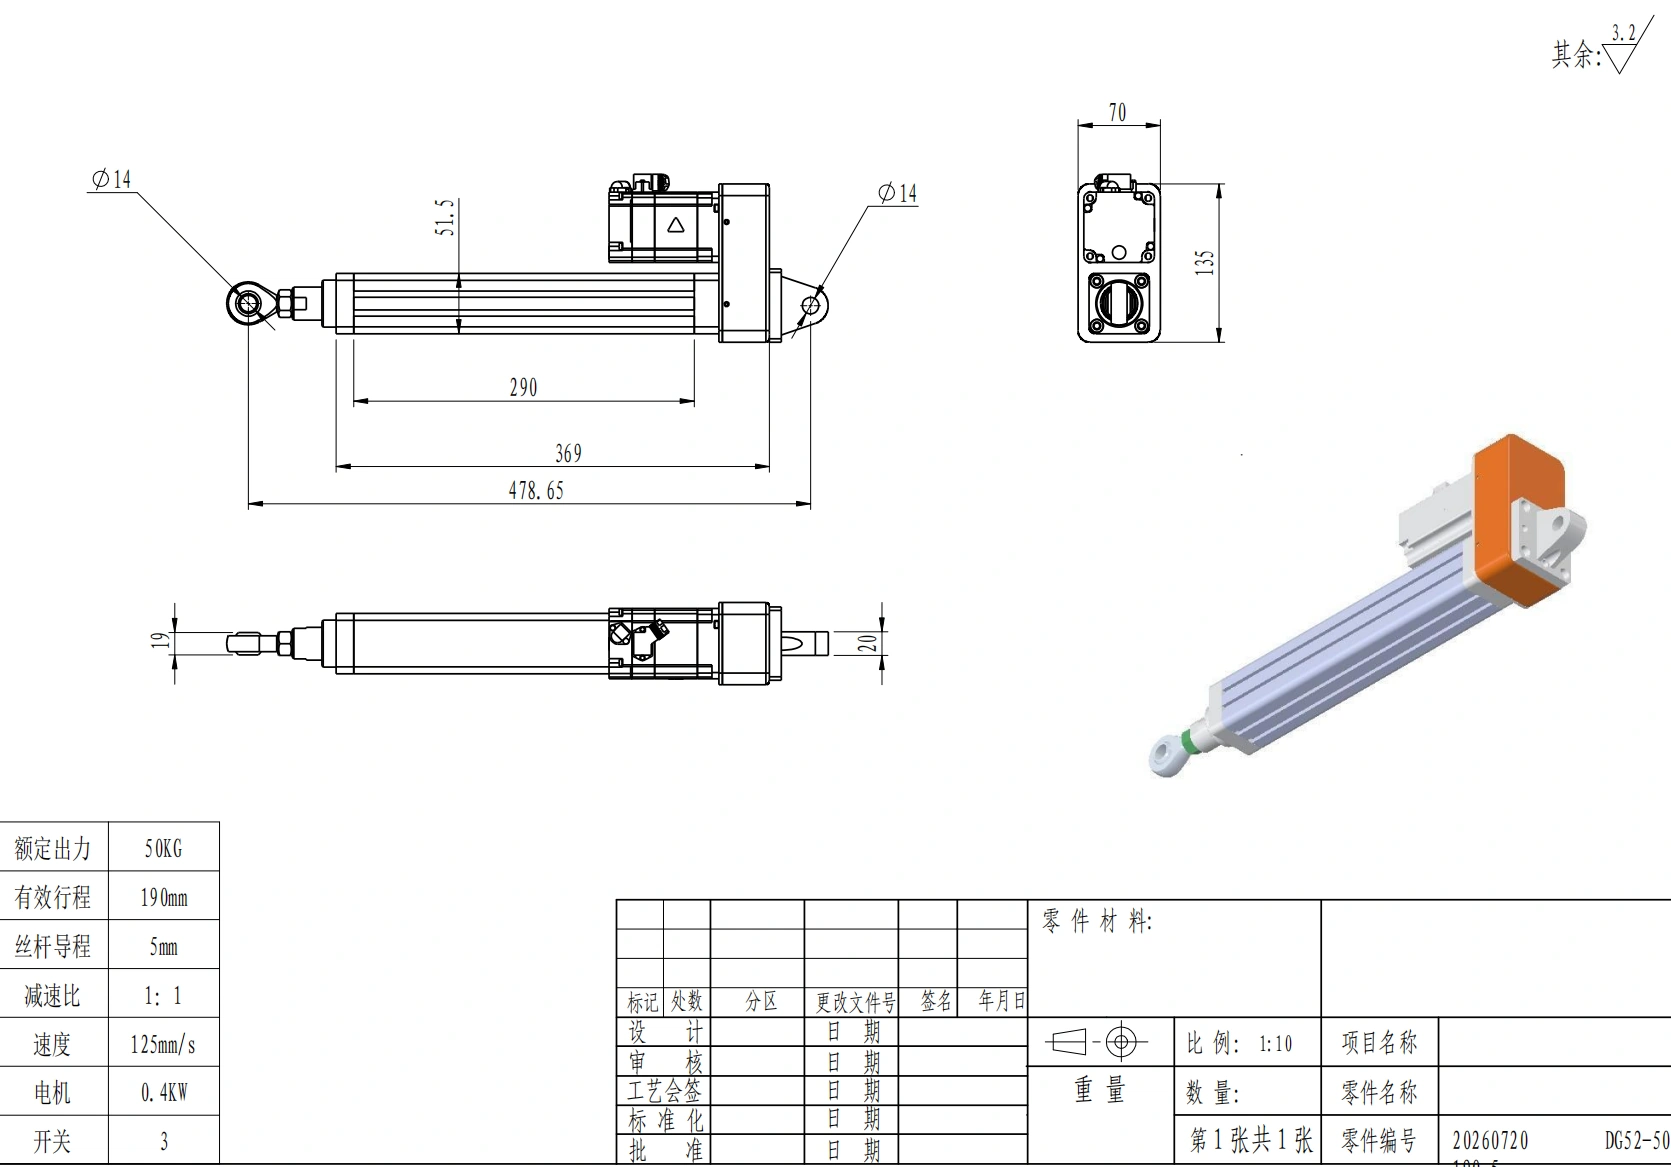
リニアアクチュエーターは、モーター、伝達、フィードバック、取り付け、負荷を含む完全な軸として評価されるべきです。
ねじ駆動軸の場合、位置がどこで測定されているのか、フィードバックループ内のメカニズムのどの部分が関わっているのかを尋ねてください。キャリッジに配置されたリニアエンコーダーは、モーターに取り付けられた回転エンコーダーとは異なる誤差を観察します。
速度、力、加速度は結びついています
モーターはすべての速度に適用される一つのトルク値を持っているわけではありません。実用的な比較は、選択されたねじ、ベルト、またはギアボックスを通じて軸の力-速度挙動に変換された、正確なモーターおよびドライブのトルク-速度曲線です。
ねじ駆動アクチュエーターの場合、ねじのリードは主要なトレードオフの一つです:
- より細かいリードは、より多くの機械的利点とモータ回転ごとの移動解像度を提供しますが、同じ線速度を維持するためにはより多くのモータースピードが必要です。
- より粗いリードは、より多くの移動を生成しますが、同じ軸方向の力を維持するためにはより多くのモータートルクを要求します。
- ギア減速は出力トルクを増加させ、反射負荷慣性を減少させることができますが、損失、バックラッシュ、弾性、および別の機械的要素を追加します。
ステッパーモータは低速で魅力的です。なぜなら、実用的な保持トルクと低速トルクを提供できるからです。速度が上がるにつれて、巻線インダクタンスが位相電流の上昇速度を制限するため、利用可能なトルクは通常低下します。これが、ステッパーはゼロ速度保持トルクの数値からではなく、必要な速度での動的曲線からサイズ選定されるべき理由です。
サーボシステムは通常、より広い動的エンベロープと加速度のための大きな過渡トルク能力を提供します。軸が迅速に移動しなければならない、頻繁に逆転する、他の軸と調整する、または変化するプロセス負荷から回復しなければならないとき、しばしば好まれます。
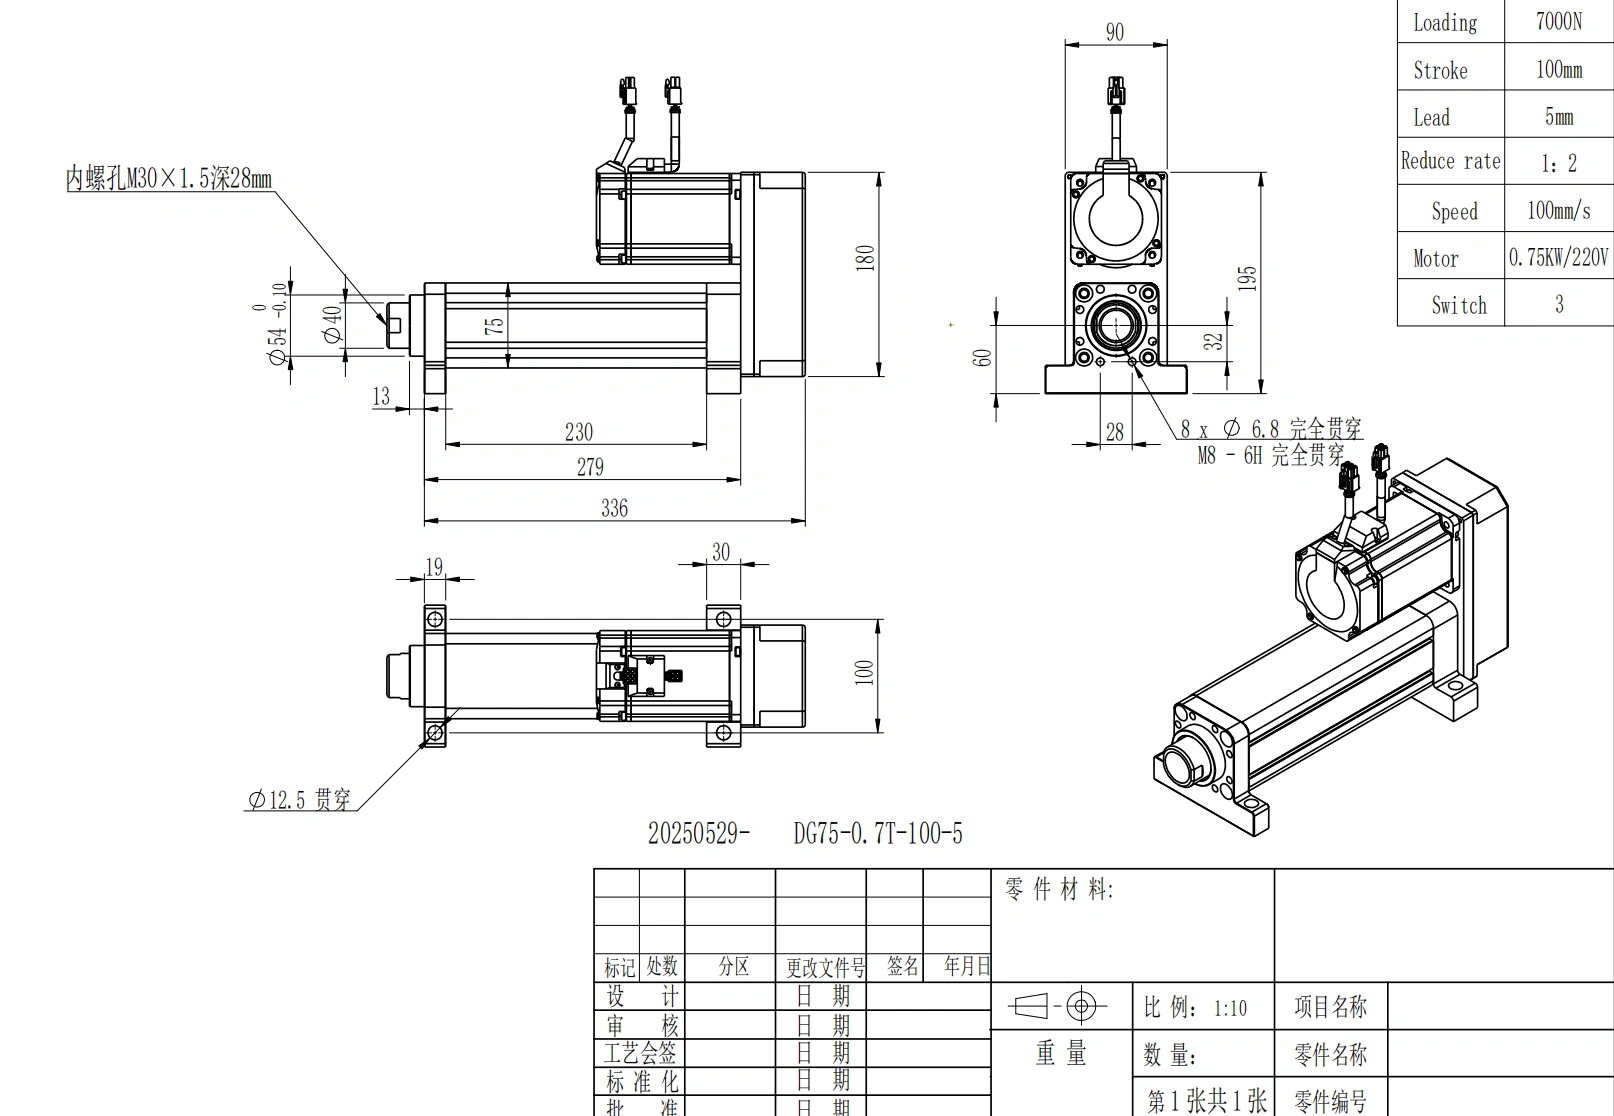
モータートルク、スクリューリード、伝動比、および動作プロファイルは、共同で使用可能な力と速度を決定します。
モーターは動作プロファイルとは独立して選択できません。加速トルク、反射慣性、重力、摩擦、プロセス力、スクリュー慣性、およびデューティサイクルはすべて、必要な動作点に寄与します。これらの入力を整理するために、 アクチュエーターサイズ選定リソース を使用して、駆動タイプを比較してください。
位置決め:精度、再現性、および解像度は異なる
位置決めの議論は、いくつかの用語が同じ意味であるかのように扱われるため、誤解を招くことがしばしばあります。
- 解像度 は、最小のコマンドまたは測定された増分です。
- 精度 は、実際の位置が目標位置にどれだけ近いかです。
- 再現性 は、軸が同じ位置にどれだけ一貫して戻るかです。
- バックラッシュ は、方向が反転するときの失われた動きです。
- セトリングタイム は、軸が必要な位置帯域に入って維持するまでの時間です。
高いエンコーダカウントは、自動的に同等に正確な機械を作るわけではありません。同様に、マイクロステッピングは、すべての指令したマイクロステップを同等に正確な機械的位置に変換するわけではありません。
オープンループステッパーは、軸が同期しており負荷が予測可能な場合に非常に再現性が高くなります。リスクは、過負荷、共振イベント、障害物、または激しい加速が同期の喪失を引き起こす可能性があることです。コントローラは、機械的位置が移動しても、指令したステップを数え続ける場合があります。
サーボループは動きを測定し、指令とフィードバックの違いに反応します。これにより、多くの位置損失条件を検出して修正することが可能となりますが、それはモーターの利用可能トルク、ドライブの制限、制御帯域幅、および機械システムの範囲内のみに限られます。
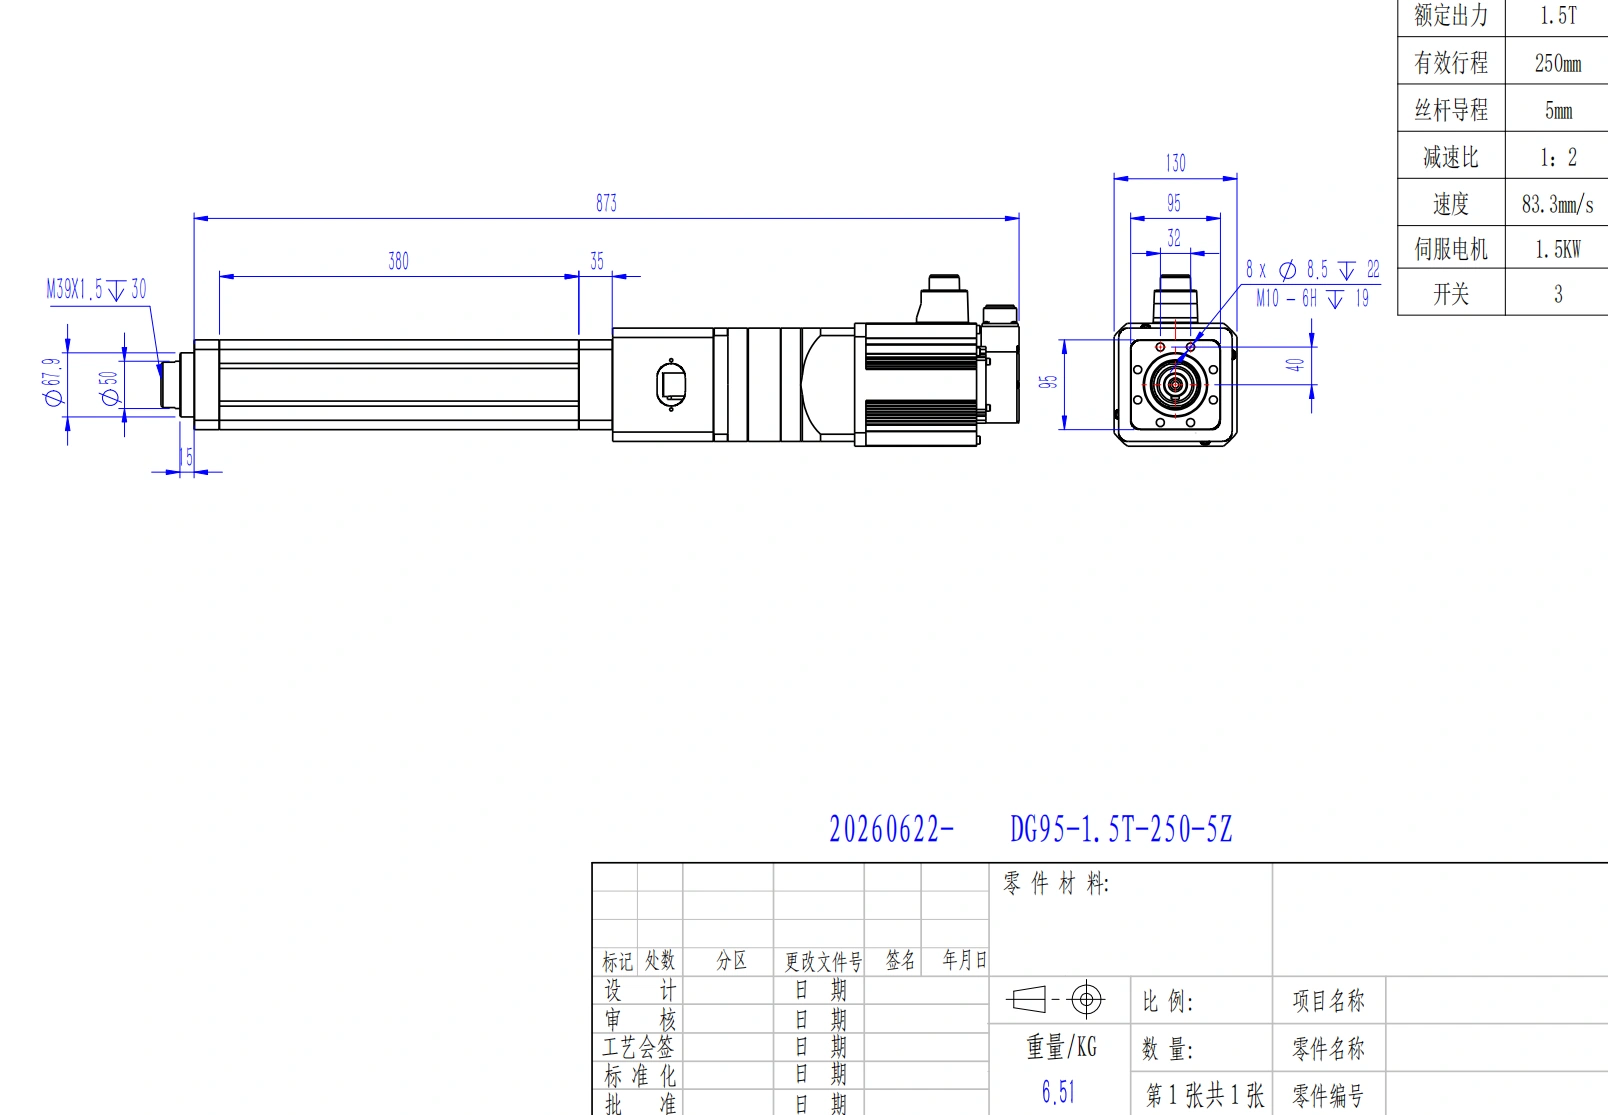
フィードバックは、選択したセンサーと制御ループが観察できるものだけを修正できます。機械的要素も軸の誤差に寄与します。
フィードバックの位置は重要です。エンコーダがモーターにある場合、ループはバックラッシュ、スクリュー誤差、またはモーターとキャリッジ間のコンプライアンスを直接観察できない場合があります。負荷側のフィードバックは、実際の線形出力をより直接的に測定できますが、統合と調整の要件も追加されます。
エラー回復: 欠失ステップ対フォロイングエラー
オープンループステッパーとサーボの実際の違いは、しばしば名目上の位置決めよりも、機械が妨害されたときに何が起こるかに関するものです。
オープンループステッパーは、要求された移動が発生したと仮定します。必要なトルクが利用可能な動的トルクを超えると、軸は位置エラーを即座に報告することなく同期を失う可能性があります。
サーボドライブは、常に指令とフィードバックを比較します。負荷が変わると、ドライブはその制限内で修正トルクを増加させることができます。エラーが大きすぎると、ドライブは位置損失を静かに蓄積する代わりに、故障を発生させることがあります。
閉ループステッピングモーターがこれらのケースの間にあります。ドライブに応じて、フィードバックは停止検知、位置修正、電流最適化、または完全なリアルタイム位置制御に使用されることがあります。これらの実装は同等ではないため、フィードバックが具体的に何をするのかを正確に確認してください。
重要な軸について確認してください:
- エンコーダの位置;
- ドライブがエラーを検出または修正するかどうか;
- 障害を引き起こすエラーの閾値;
- 一時的な障害の後に何が起こるか;
- 故障後に機械が再ホームするかどうか;
- 負荷側の位置チェックが必要かどうか。
保持および熱特性は別々のチェックが必要です
ステッピングモーターの保持トルクは有用ですが、しばしば誤解されます。通常はエネルギー供給されたゼロ速度モーターの値です。電源が切れた後に垂直負荷が安全にその場に留まることを自体で証明するものではありません。
電源オフの挙動は完全な機械システムに依存します。ネジは逆方向に駆動可能ではあるいは駆動抵抗がある場合があり、これはリード、摩擦、潤滑、摩耗、負荷によります。垂直またはオーバーホール負荷にはブレーキが必要な場合があります。
サーボ軸も同様のレビューが必要です。サーボは電源が入っている間、位置を積極的に保持できますが、連続した保持トルクはモーターとドライブの熱を生成します。電源喪失後に負荷を固定する必要がある場合は、ブレーキまたは機械的保持方法を別途指定してください。
熱特性は運転プロファイルによっても異なります。従来のオープンループステッピングシステムは停止状態でかなりの電流を引き出すことがあります。閉ループステッピングドライブは、負荷が軽い場合に電流を減少させることがあります。サーボシステムは一般的にトルク需要に応じて電流を調整しますが、連続トルク、繰り返される加速、および再生減速は依然として熱的および電気的なサイズ計算が必要です。
効率の主張だけで選択しないでください。実際のサイクルを比較してください:移動時間、静止時間、保持時間、加速、負荷、周囲温度、および時間あたりのサイクル。
制御と調整
オープンループステッピング軸は通常、調整するのが最も簡単です。典型的な作業には次のものが含まれます:
- モーター電流および供給電圧;
- ステップスケーリングまたはマイクロステッピング;
- 加速および減速;
- 共鳴および振動;
- ホーミングおよびリミットスイッチ;
- 必要な速度範囲全体にわたるトルクマージン。
閉ループステッパーは、エンコーダアライメント、フィードバック配線、エラー閾値、および修正動作を追加します。
サーボ軸は通常、モータードライブのマッチング、エンコーダまたはリゾルバの設定、ゲインおよびフィルタ調整、慣性および剛性チェック、およびより詳細なモーションプロファイルの検証を追加します。自動調整によりセットアップ時間を短縮できますが、機械は実際の負荷と操作条件でテストする必要があります。
完全な配線および制御アーキテクチャには、モーターの電源、フィードバックケーブル、ブレーキ配線、入出力、フィールドバス、リミット、ホームセンサー、および安全回路が含まれる可能性があります。コストはモーター価格だけでなく、設置された軸レベルで比較します。
ステッパー駆動軸がより良い出発点となる場合
次の条件の多くが真の場合は、ステッパーから始めます:
- 動作が主にポイント・ツー・ポイントである;
- 負荷および摩擦が予測可能である;
- 速度および加速が中程度である;
- 保守的なトルクマージンが許容される;
- 時折のホーミングまたは外部位置確認が実用的である;
- 完全なサーボループのコストと複雑さが十分な価値を追加しない;
- 低速保持動作が有用である;
- プロセスが選択されたフィードバック戦略を許容できる。
ステッパーは自動的に低精度の選択肢ではありません。関連する質問は、完全な軸が必要な許容差、速度、サイクル、熱限界、および最悪の場合の負荷の下でのエラー検出ニーズを満たすかどうかです。
サーボ駆動軸がより良い出発点となる場合
これらの条件のいずれかが支配的な場合は、サーボから始めます:
- 負荷がサイクル中に大きく変化する;
- 加速または反転が攻撃的である;
- 軸が負荷の下で高速度を維持しなければならない;
- 協調多軸運動が必要である;
- フォローイングエラーが継続的に検出される必要がある;
- プロセスのスループットが短いセッティング時間に依存している。
- 報告されていない位置エラーの結果は大きい。
- 機械には、より豊富な動作診断またはプログラム可能なプロファイルが必要です。
ServoCylMotionのDGシリーズのドキュメントには、サーボ駆動スクリューアクチュエータ構成が含まれているため、 電動シリンダーシリーズ 駆動アーキテクチャが定義された後に商業的な文脈で使用することができます。比較自体は、ファミリーラベルからではなく、アプリケーションの動作ポイントから行うべきです。
クローズドループステッパーが古いバイナリーを変更します。
ステッパーはオープンループを意味し、サーボはクローズドループを意味するという古いルールはもはや十分ではありません。
クローズドループステッパーは位置エラーを検出し、負荷が軽い場合に電流を減少させ、必要に応じて修正努力を増加させ、エラーがしきい値を超えた場合に故障を報告することができます。これにより、静的な位置損失や不必要な熱といった2つの一般的なオープンループの懸念を解決できます。
すべての基盤となるモーター特性が変わるわけではありません。高速トルクロールオフ、共振感度、ピークダイナミック能力、および制御帯域幅は、まだモーターとドライブ設計に依存します。
クローズドループステッパーとサーボを比較する際に尋ねるべきこと:
- フィードバックはスタル検出のみに使用されるのか、それとも位置を継続的に修正するために使用されるのか?
- エンコーダはモーター上にあるのか、それとも負荷にあるのか?
- 要求された速度での利用可能なトルクは何か?
- どの誤差が故障を引き起こすか?
- 長時間保持中の熱挙動はどうか?
- システムにはどの程度の調整と調整が必要か?
選択前に提出する必要のある動作要件
いずれのドライブタイプを選択する前に、完全なアプリケーションを定義します。
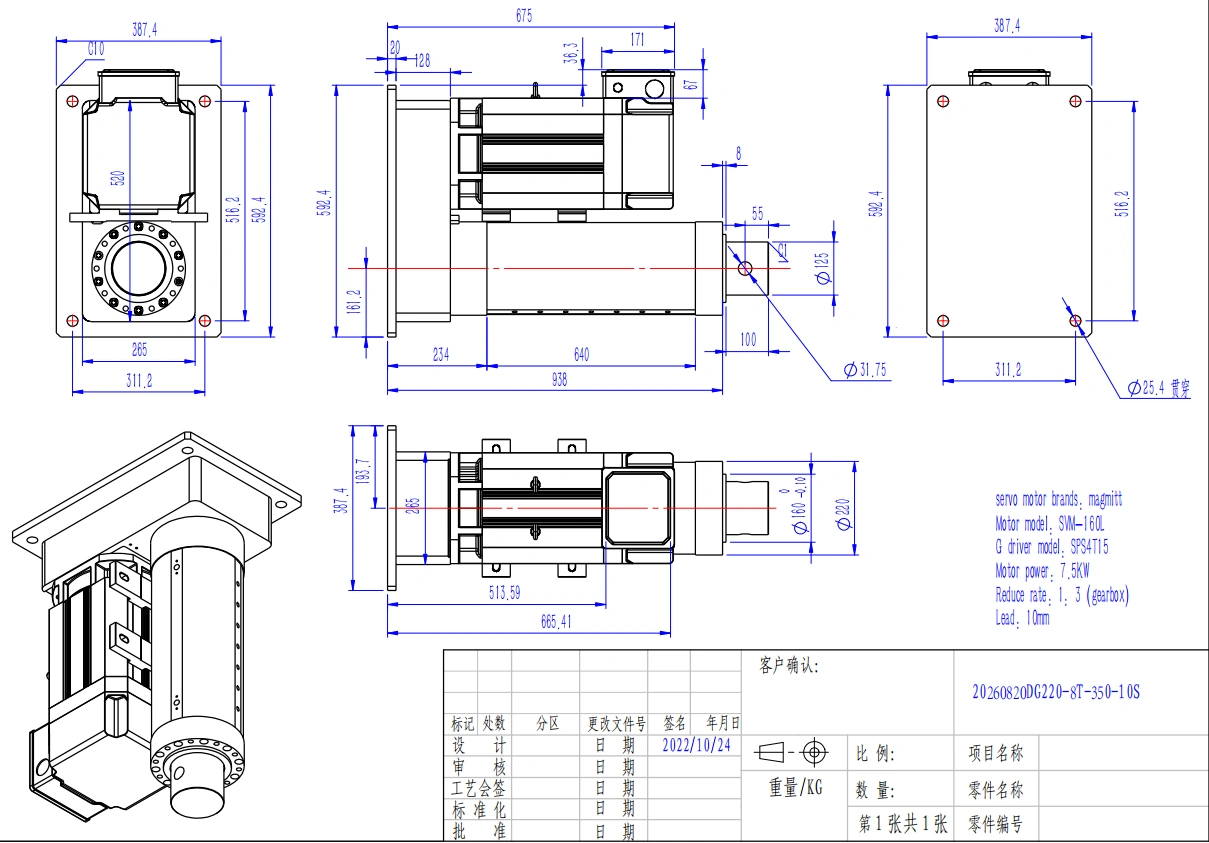
最終的なドライブ選択は、要求される力、ストローク、速度、加速度、デューティサイクル、位置精度、および動作条件に基づいて行う必要があります。
- 負荷と力: 動作質量、外部のプロセス力、摩擦、重力、衝撃、および最悪のケースの負荷。
- ストロークとジオメトリ: 要求される移動、縮退および延長エンベロープ、取り付け、ガイダンス、および側面/モーメント負荷。
- 動作プロファイル: 負荷時の速度、加速度、減速、移動時間、反転頻度、および停滞。
- デューティサイクル: 時間あたりの動き、保持時間、動作-休止パターン、周囲温度。
- 位置決め: 必要な精度、再現性、分解能、バックラッシュ、及び安定時間。
- フィードバック: モーター側または荷重側の位置測定、ホーム方法、故障応答、および位置保証。
- 電源オフ状態: 受け入れ可能なバックドライブ、ブレーキ要件、および荷重保持方法。
- 制御: 利用可能な電圧、ドライブ/コントローラアーキテクチャ、I/O、フィールドバス、配線、および安全機能。
- 環境: 埃、湿気、汚染、温度、保守アクセス、および期待されるサービスインターバル。
要件がまだ確定していない場合は、 製品選定ツール ハードウェアを絞り込む前に動作タスクを整理するために使用します。
よくある質問
ステッピングシステムをクローズループにすることは可能か?
はい。エンコーダー装備のステッピングシステムは位置誤差を検出し、ドライブに応じて誤差を修正したり、電流を最適化したり、故障を発生させたりすることができます。すべてのクローズループステッピングが同じ動作をするとは限らないため、制御動作を確認してください。
サーボは常にステッパーよりも精度が高いか?
いいえ。モーターと制御アーキテクチャも重要ですが、ねじリードエラー、バックラッシュ、ガイド、構造的コンプライアンス、フィードバック位置、調整、温度、およびテスト方法も影響します。よく設計されたステッパー軸は厳しい再現性要件を満たすことができ、一方で不適切に設計されたサーボ軸は目標許容誤差を逃す可能性があります。
マイクロステッピングはステッパーを比例的により精度の高いものにするか?
いいえ。マイクロステッピングはコマンドの粒度を高め、しばしば滑らかさを改善しますが、磁気の非線形性、摩擦、デテントトルク、バックラッシュ、ねじの誤差、および荷重の変動が実際の機械的精度を制限します。
ステッパーは電源がオフのときに垂直荷重を保持できるか?
保持トルクだけではできません。保持トルクは通常モーターが励磁されている間に指定されます。電源オフの荷重保持は、ねじのバックドライブ挙動、ブレーキ設計、ギアリング、摩擦、および機械の独立した安全戦略に依存します。
リニアポジショニングにおいて重要なのは、モータータイプかねじのメカニクスか?
どちらも単独で評価できません。最終結果は、モーター、ドライブ、フィードバック位置、スクリューまたはベルト、ベアリング、ガイド、バックラッシュ、剛性、熱特性、負荷、チューニングから得られます。
ドライブ選定のために送信すべき情報は何ですか?
力または移動負荷、ストローク、荷重速度、加速度、サイクル率、向き、位置決め許容差、フィードバック要件、利用可能なコントロール/電源、環境、および停電後の動作要件を提供してください。これらの入力により、両方のモータータイプを同じ動作ポイントで比較できます。
モーション要件を提出してください
実際のアプリケーションでは、負荷、ストローク、荷重速度、加速度またはサイクル時間、デューティサイクル、取り付け向き、位置決め許容差、フィードバック要件、環境、および電源オフ保持要件を送信してください。 モーション要件を提出してください 完全な軸が1つの動作点に対してレビューできるようにします。











