
便利な リフティングカラムOEM仕様 は、力、移動、速度をリストするだけではありません。アプリケーションの荷重ケース、適合しなければならない正確なジオメトリ、サプライヤーが満たさなければならない性能条件、制御および電気アーキテクチャ、構成がリリースされる前に必要な証拠を定義します。
完全なOEMシステムワークフローについては、 スタンディングデスクOEMエンジニアリングガイドを参照してください。.
OEM調達およびR&Dチームにとって、要件を記述する最も安全な方法は、すべての重要な項目を三層に分けることです:
- 要件 — 完成したシステムが必要とする価値、範囲、動作、または制限。
- 検証条件 — 要件が確認される下での荷重、電圧、温度、位置、方向、コントローラー、テスト設定、または故障状態。
- リリース証拠 — 正確に承認されたことを証明する図面、インターフェース文書、テストレポート、構成コード、または検査記録。
この構造により、サプライヤーの反応を比較可能にし、ヘッドラインカタログの値がアプリケーションレベルの保証として誤解されることを防ぎます。
OEM仕様の三層ルール
「高荷重」、「高速」、「静音」、「同期」、「IP評価」などの表現は、まだ制御された要件ではありません。エンジニアが次のことに答えられるときにのみ有用になります: どの条件下で、どのように測定され、どの正確な構成のためか?
このシンプルなパターンをRFQ全体で使用します:
| 仕様フィールド | 要件 | 検証条件 | リリース証拠 |
|---|---|---|---|
| ロード | 動的、保持、ピーク、およびオフ軸のケースを定義します | 方向、位置、荷重分布、温度、およびサイクルを明記します | 承認された荷重ケースシートと図面のデータム |
| 移動 | 使用可能な動作とエンドポイントの制限を定義します | 記載された荷重および制御制限の下で検証します | 寸法図面と構成 |
| 速度 | 最小許容された荷重速度を定義します | ステート電圧、負荷、方向、コントローラー、および温度 | 構成に基づく性能テスト |
| 同期 | 許容される最大不一致と故障動作を定義する | 不均等な負荷での実際のマルチコラムアセンブリをテストする | コントローラー/フィードバックインターフェースとテスト記録 |
| ノイズ | 必要な場合のみ音響制限を定義する | 測定距離、部屋、取り付け、負荷、および速度を示す | 再現可能なテストレポート |
| 環境 | 露出と侵入要件を定義する | 選択したシール、コネクタ、ケーブル、およびエンクロージャをテストする | 構成固有の資格記録 |
これは見積もりを比較する実用的な方法でもあります。サプライヤーは各行にマークを付けることができます 準拠, 偏差, 提供されていない、または アプリケーションテストが必要 無条件の「はい」と答えるのではなく。
1. 荷重定格の前に荷重ケースを定義する
避けるべき最初のエンジニアリングミスは、ペイロードを全体の荷重ケースとして扱うことです。垂直メカニズムは、同時に軸力、曲げ、ねじり、側負荷、衝撃、および不均等な分布を観察することがあります。
最低限、定義すること:
- 顧客のペイロードだけでなく、総移動質量;
- 押し/引きの方向と取り付けの向き;
- 動的作動荷重と静的/保持荷重;
- 関連するピークまたは異常荷重ケース;
- 重心の位置とその移動方法;
- 偏心および関連する軸に対する曲げモーメント;
- 横力またはガイド側負荷の仮定;
- 加速度、減速、衝撃、および緊急停止ケース;
- カラムの数と予想される負荷分担;
- マルチカラム構造の最悪の不均等負荷。
サプライヤーの文献は一般的に荷重と移動情報を分離し、技術的ファミリーも移動能力と保持能力を区別できます。これは、独立した評価が同時に適用されると仮定すべきではないということを思い出させるものです。サプライヤーは 複合アプリケーション荷重ケース 意図された取り付けと構造に対してレビューする必要があります。
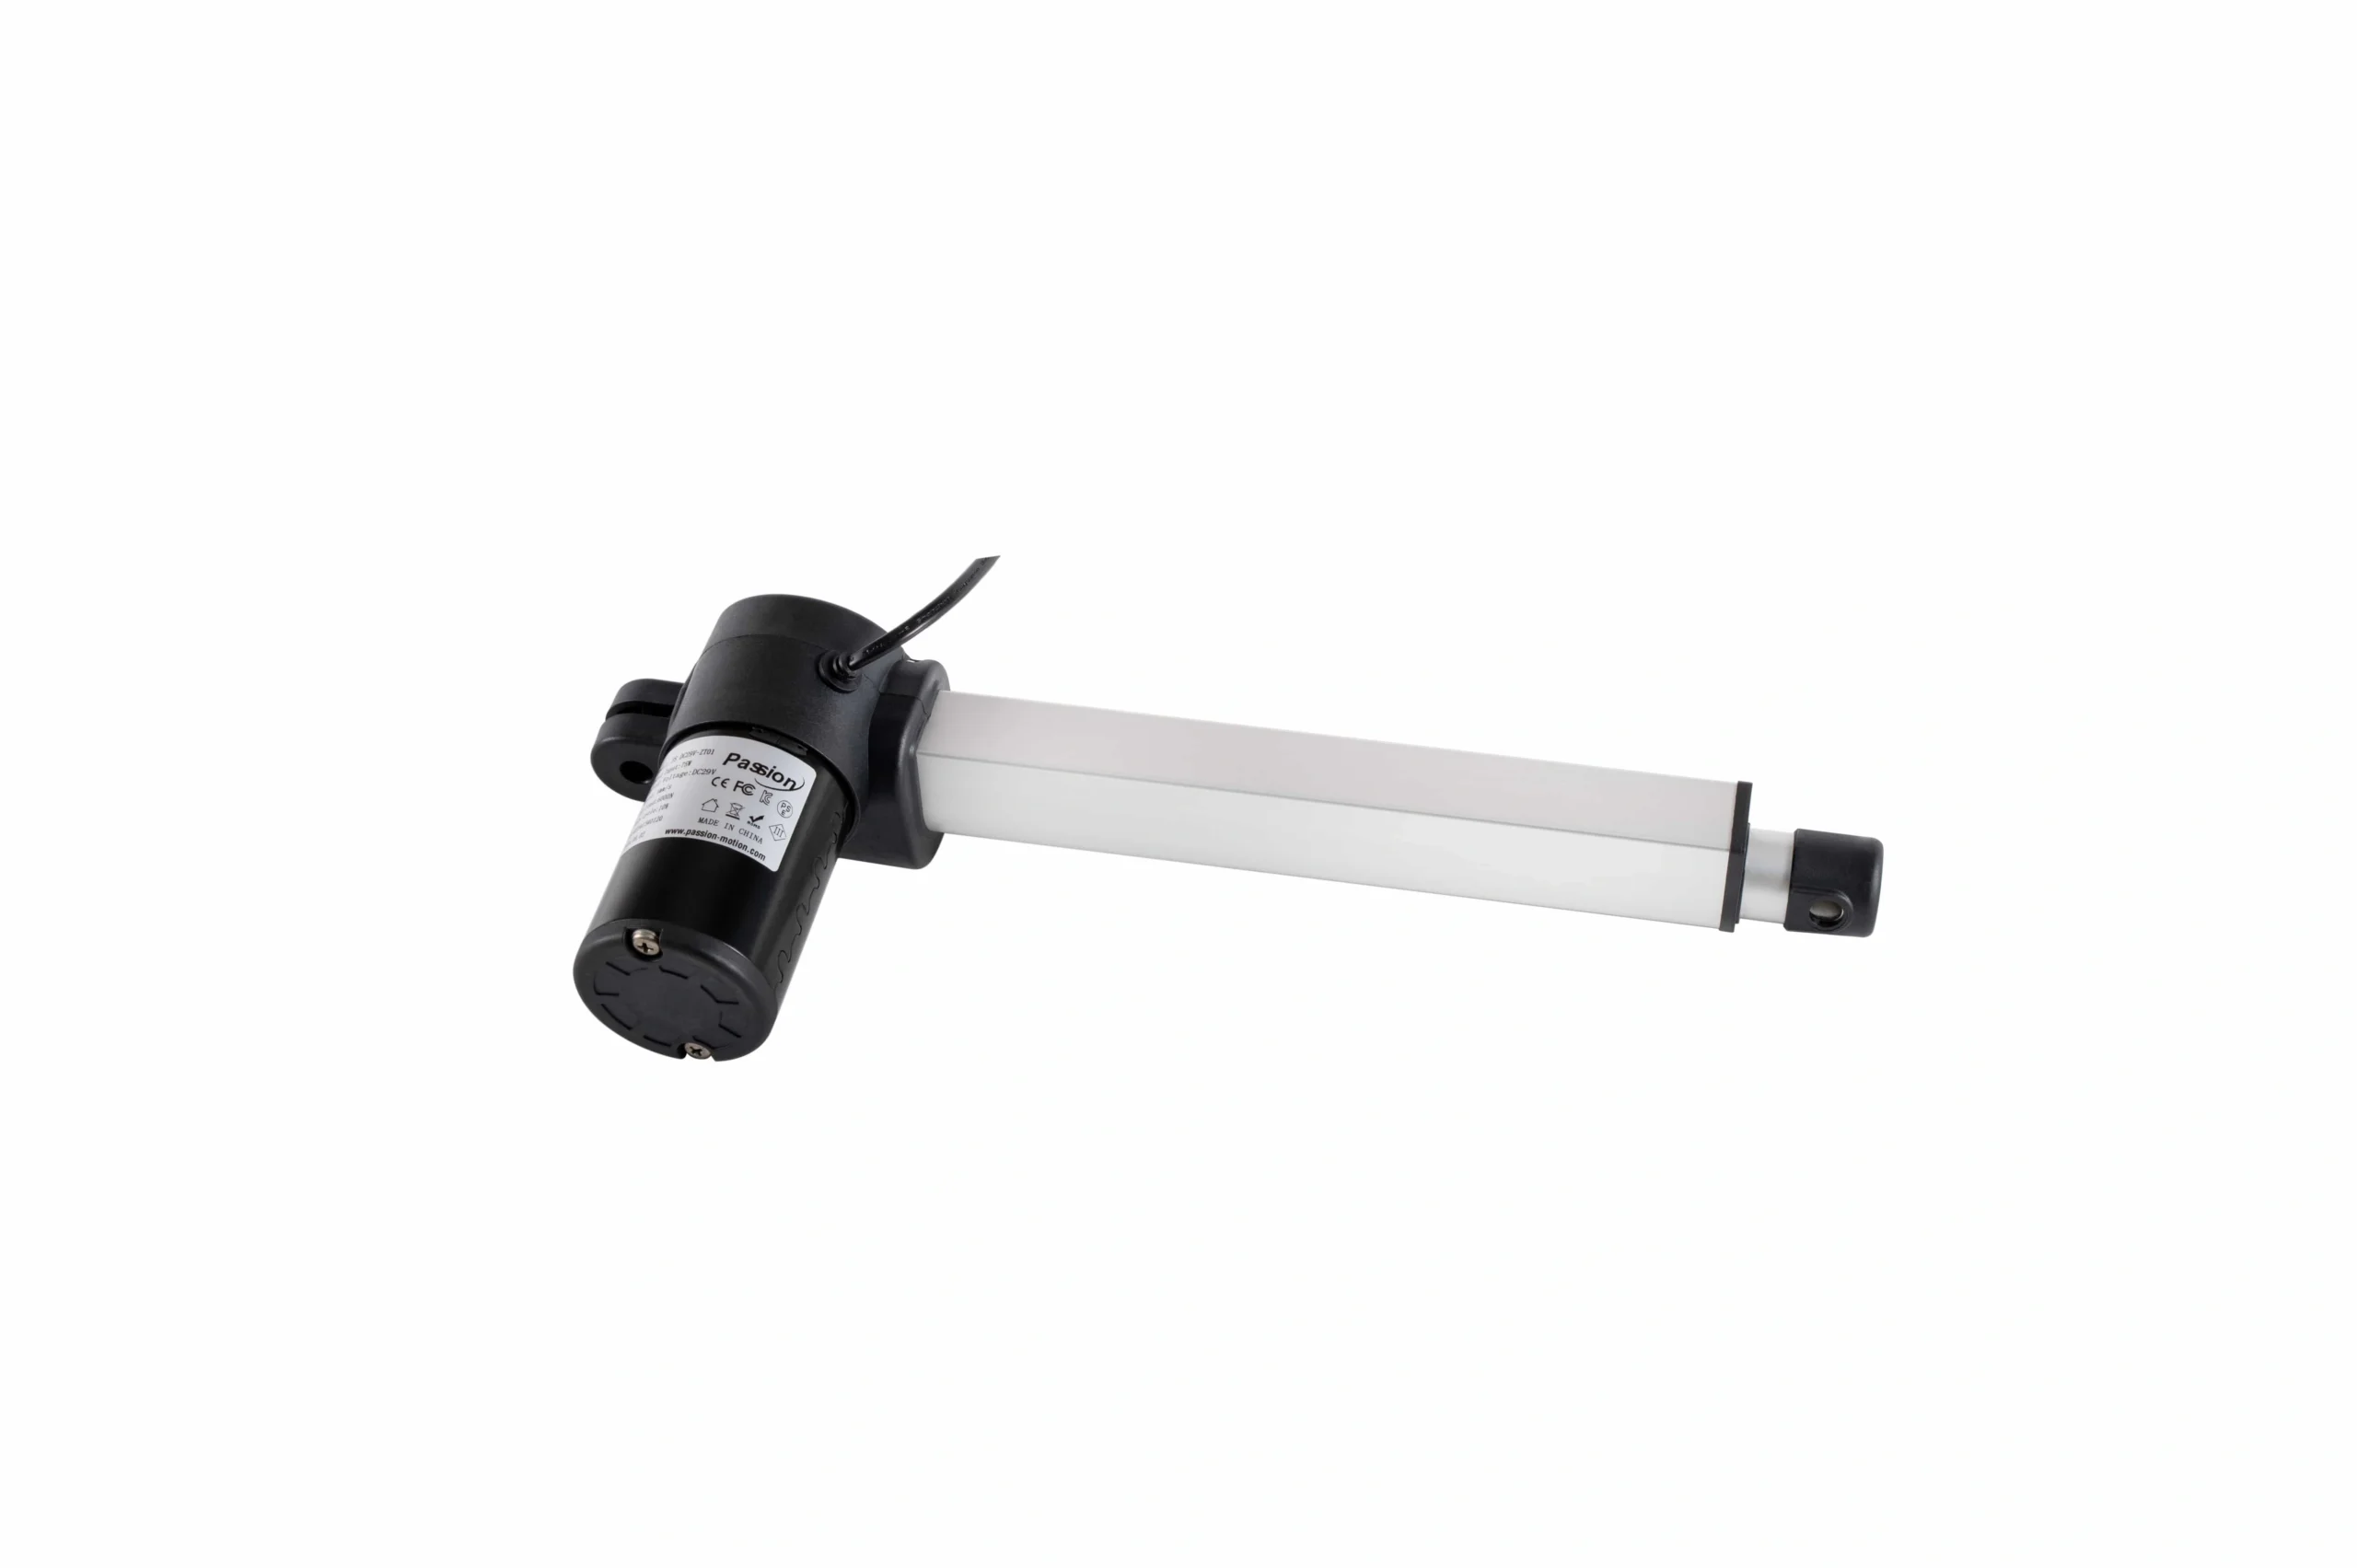
サプライヤーのレビューは、単一の見出し力値ではなく、実際の荷重経路と取り付け条件から始めるべきです。
2列または4列のフレームの場合、構造によってどれくらいの不均衡が生じるかも指定してください。名目上のシステムペイロードは列の数で均等に分割されますが、これは出発点に過ぎません。実際のフレームは、上部構造、アクセサリの配置、摩擦、または動いている重心によって荷重が一方に偏る可能性があります。
2. ストロークと取り付けジオメトリを別々に固定する
移動距離は「どれだけ動く必要があるか?」という問いに答え、取り付けジオメトリは「両端にフィットするか?」という問いに答えます。
これらは別々の要件として保持します:
- 使用可能なストローク;
- 指令された動作範囲;
- 下限および上限の使用可能位置;
- ホームまたは基準の移動;
- 機械的エンドマージン要件;
- 引き込み全高;
- 延長全高;
- 制御された取り付け基準点間の取り付け寸法;
- プロファイルおよびプレートエンベロープ;
- ケーブル出口および曲げクリアランス;
- 近くのブラケット、フレーム、およびサービスクリアランス;
- 許容寸法公差。
テレスコピックアーキテクチャは、移動距離とコンパクトな高さとの関係を変えます。そのため、OEMは移動距離だけからメカニズムを選択すべきではありません。Thomson、LINAK、TiMOTION、およびRK Rose+Kriegerのサプライヤーカテゴリページは、リフティングコラムファミリーがアーキテクチャ、構成、およびシステム統合の詳細で異なることを示しています。
リリースされた2D図面は、正確な基準点、穴パターン、ねじ、プレート寸法、ケーブル出口、選択されたオプション、および公差スキームを特定する必要があります。3D CADは、そのリリースされた構成と一致すべきであり、制御されていない参照モデルとして機能してはなりません。
3. 荷重速度、稼働率、寿命条件を指定する
速度の値は、そのテスト条件が明確であるときにのみ比較可能になります。受け入れのためには、実際の製品で重要な最小性能を定義してください。
記録:
- 最小荷重速度;
- 移動方向;
- 加えられた荷重および荷重分布;
- 入力電圧範囲;
- コントローラーとファームウェア/構成;
- 周囲温度;
- 操業する列の数;
- 加速/減速の期待;
- 受け入れ可能な停止距離または沈下動作;
- 測定された速度の許容誤差。
無負荷の数値は初期比較に役立ちますが、荷重をかけた受け入れ条件の代わりになるべきではありません。
デューティサイクルも同様の規律が必要です。要件が単にパーセンテージとして書かれている場合、二つの供給者はそれを異なって解釈する可能性があります。完全なサイクルを定義します:オンタイム、オフタイム、ストローク分数、荷重、環境温度、1日のサイクル数、予想される寿命サイクル、および熱保護後の回復動作が適用される場合。
耐久性検証のために、耐久サイクリングが全ストラベル、繰り返しの部分範囲、現実的な積載変化、またはより厳しい資格プロファイルを表すかを指定してください。受け入れ基準は、サイクリング後に測定されるものを明記するべきです:移動、電流、速度、騒音、同期、遊び、または他の重要な特性。
4. マルチコラム同期をシステム要件として扱う
複数のコラムはシステムの問題を引き起こし、単にモーターの問題ではありません。仕様書は、正常な不一致と何かが間違ったときの動作の両方を定義するべきです。
含めるべき情報:
- 独立して駆動されるコラムの数;
- フィードバックタイプとインターフェース;
- 動作中および休止中の最大許容高さ不一致;
- 許可される過渡ラック;
- 不均一な荷重時の期待される動作;
- ホーミング/リファレンス手順;
- 電源中断後の動作;
- 切断されたフィードバック信号への応答;
- 停止/逆転ポリシー;
- ケーブル長の制約;
- コントローラーのID、ファームウェア、パラメータ、および診断の権限。
- マルチコラムの動作は、完全なフィードバックと制御アーキテクチャに依存するため、コントローラー要件はシステム仕様に含めるべきです。
サプライヤーエコシステムでは、特定の制御およびフィードバック配置とコラムを組み合わせることがよくあります。したがって、OEMは意図されたプラットフォーム、ブラケット、ケーブル長、コントローラー、および最悪の不均一な荷重を使用してテストする必要があります。単一のコラムベンチ結果では、柔軟なフレームがすべての動作条件で水平方向を維持することを証明することはできません。
関連するシステムレベルのエンジニアリングのために、プロジェクトは専任の
を維持します。 多軸モーター同期機能を確認してください。 連携した動作特性が求められるアプリケーション用。
5. 樹脂、コントローラー、ケーブル、および機械的インターフェースのロック
電気的互換性は、機械設計が制御アーキテクチャを上回らないように、早めに確定すべきである。
仕様の電気部分は、次のことを定義する必要がある:
- 名目値および許容入力電圧;
- 運転、ピーク、突入、設置電流の期待値(適用可能な場合);
- 電源容量および電圧降下予算;
- 極性および接地;
- コネクタのファミリーおよびピン配置;
- ケーブルの長さ、ゲージ、曲げ半径、配線、およびストレインリリーフ;
- フィードバック信号レベル;
- リミットスイッチ論理;
- 緊急停止インターフェース;
- 通信プロトコルおよび診断;
- コントローラーおよびファームウェア/設定の識別。
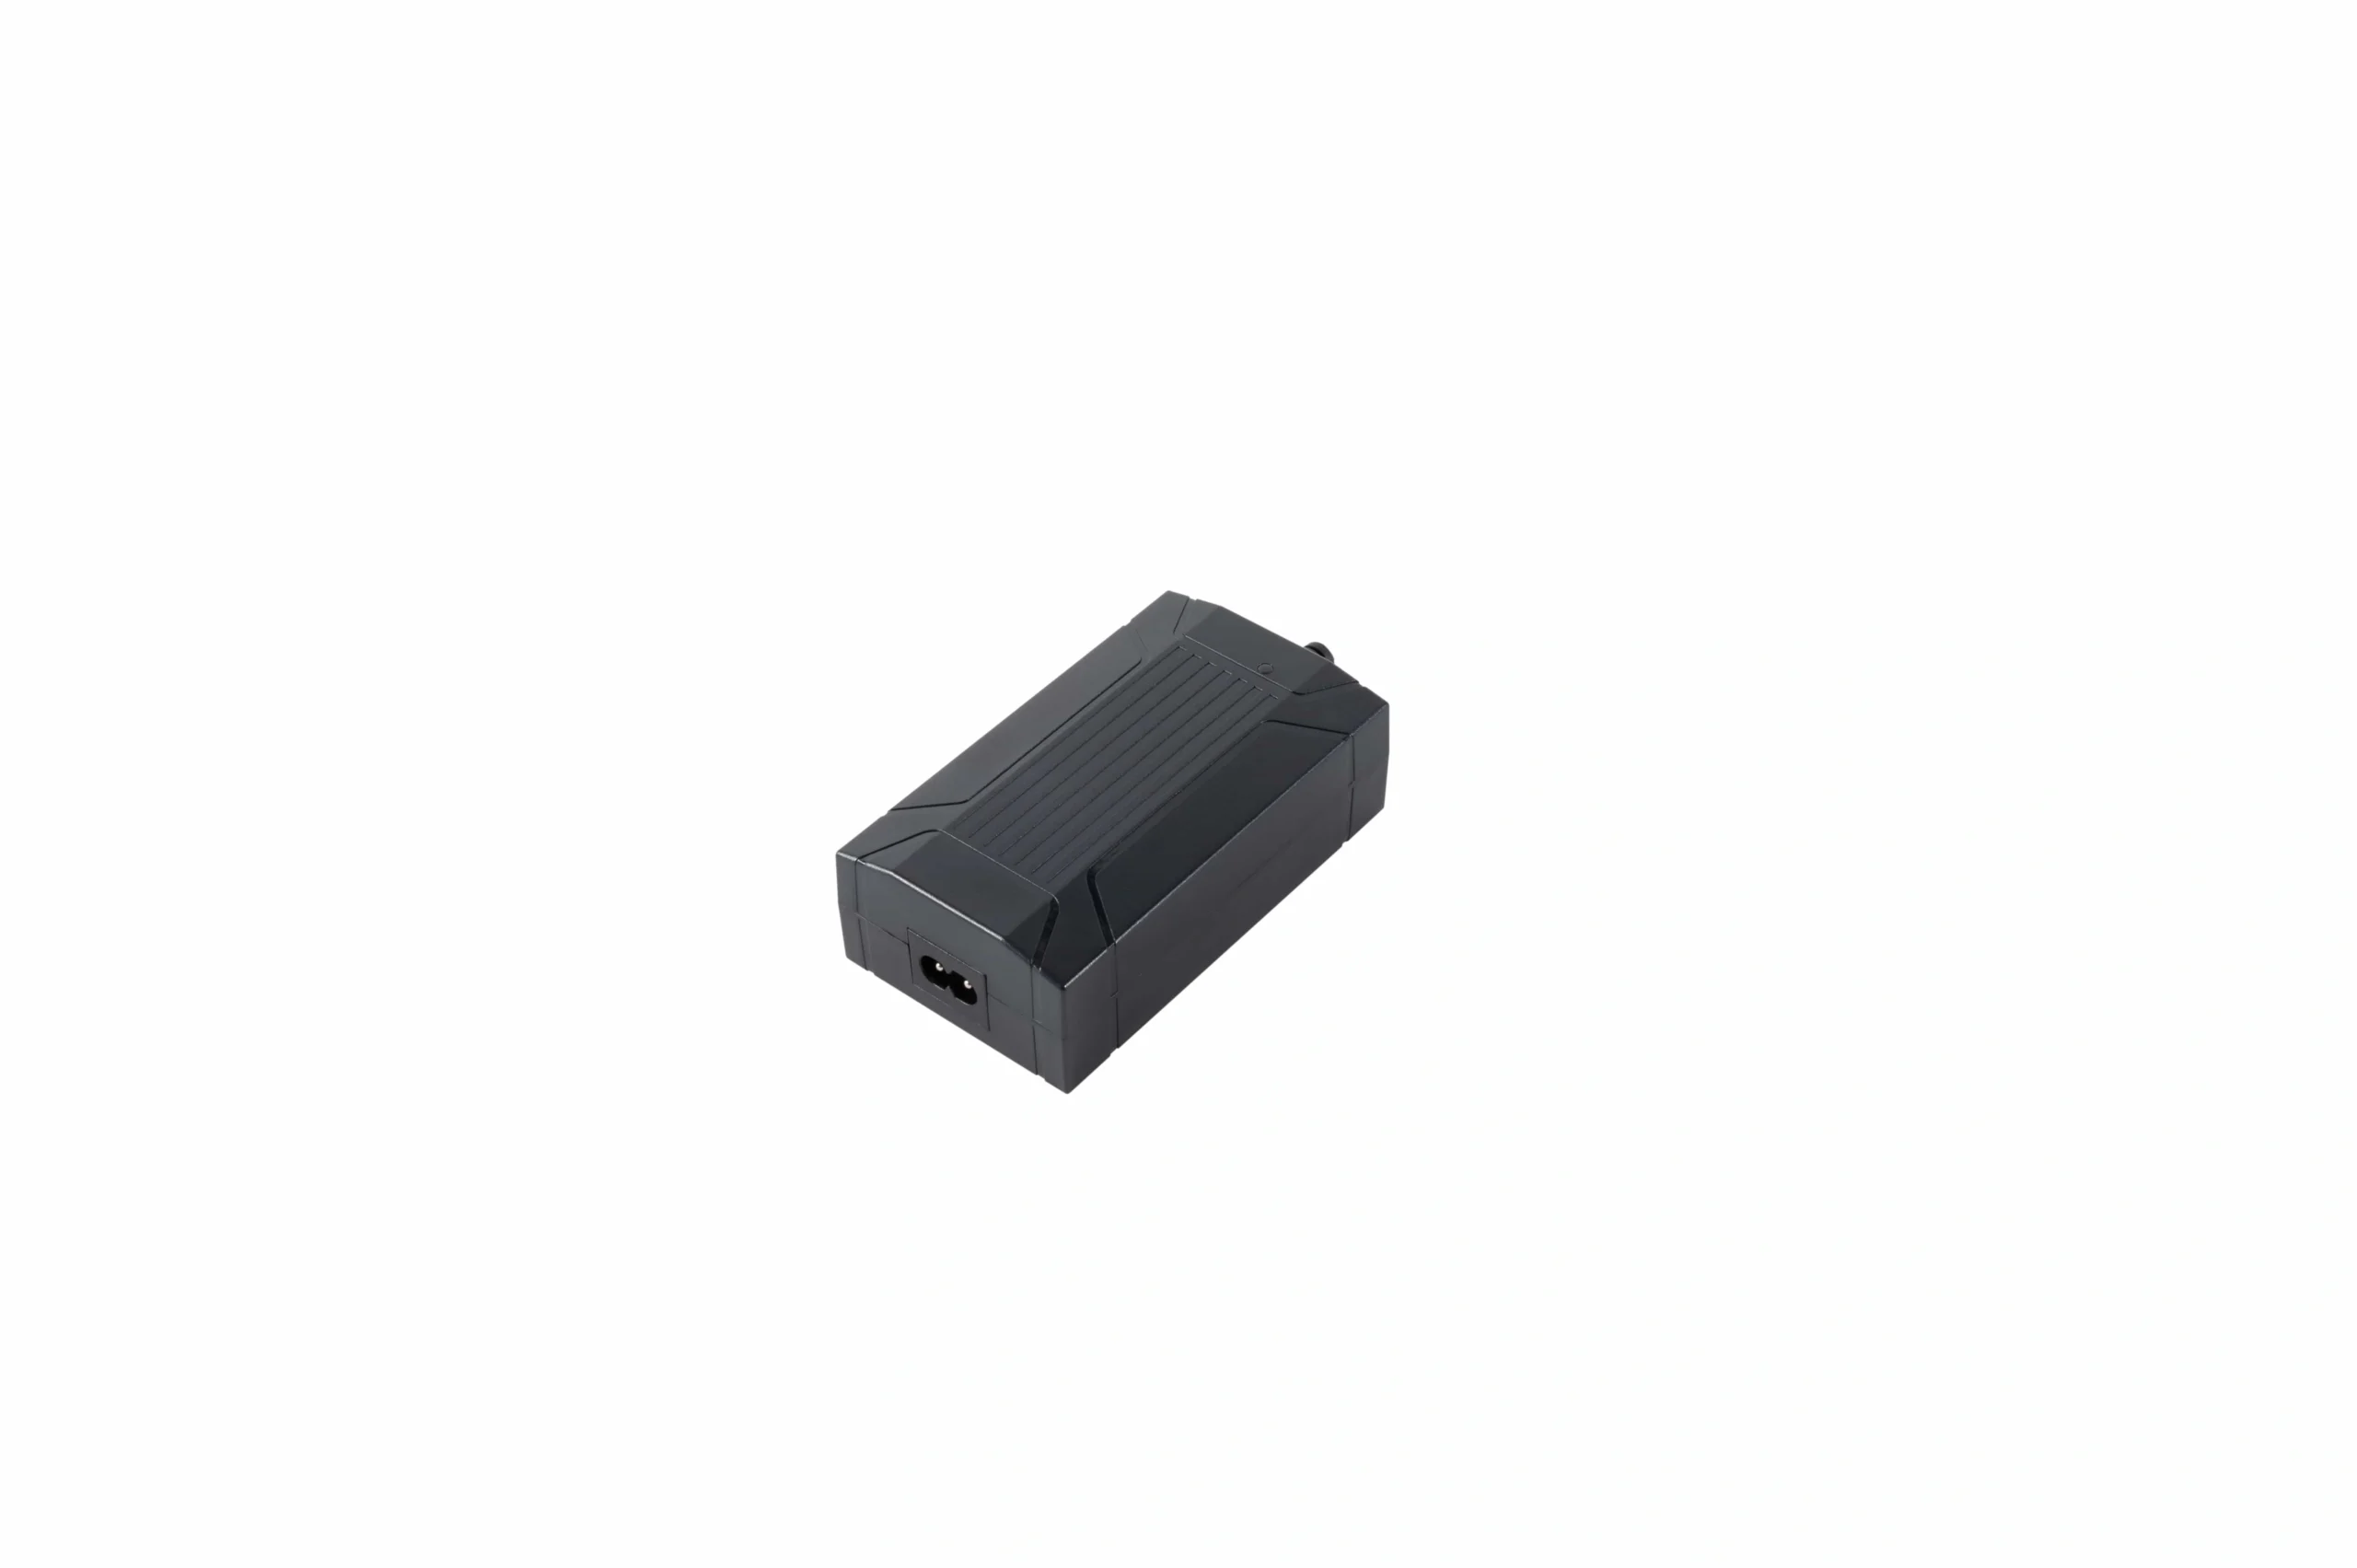
電源、コネクタ、ケーブル長、およびコントローラーの互換性は、独立して選択されるのではなく、一つの電気インターフェースとして確定すべきである。
機械インターフェースも同様に管理されるべきである:
- 上および下の取り付け面;
- 穴パターンおよび基準スキーム;
- ファスナーのサイズおよび必要なかさぶた;
- 関連する場合の最大許容ねじ深さ;
- 平坦性および直交性;
- 複数のカラム間の整合性公差;
- ブラケットの剛性仮定;
- 許容される側荷重またはガイダンスの仮定;
- 向きおよび設置の制限。
より広い製品がサプライヤーのカスタマイズされたインターフェースを必要とする場合、 リニアアクチュエーターのOEM/ODM機能 は、このエンジニアリングチェックリストをカタログに変えるよりも、より適切な商業的架け橋である。
6. 騒音、環境、および安全要件を試験可能にする
「静かさ」は受け入れ基準ではない。音響性能が重要である場合は、制限が音圧、重み付け方法、マイクの距離、バックグラウンドノイズ条件、取り付け面、部屋の状態、荷重、移動方向、速度、コントローラー、およびカラムの数であるかどうかを定義する必要がある。
環境要件は、実際の露出から始めるべきである:
- 乾燥した屋内使用またはほこりへの露出;
- 飛沫、洗浄、または結露;
- 清掃化学薬品または消毒剤;
- 湿度と温度の範囲;
- 保管および輸送条件;
- 腐食または塩露出;
- ケーブルおよびコネクタの密封要件。
侵入分類は、広範なファミリ説明から仮定されるのではなく、選択した構成に適用されるべきです。これには、ケーブルの出口とコネクタが含まれます。
安全要件はシステムレベルにも属します。危険、挟み込み/圧搾ゾーン、ガード、端制限、過負荷の挙動、障害物への反応、ブレーキ/保持の期待、電源喪失時の挙動、ストップ距離、再起動の挙動、および緊急停止統合を定義してください。衝突防止機能とマーケティングされている制御機能は自動的に人員保護機能ではありません。完成した機器は、依然としてアプリケーション固有のリスク評価と検証が必要です。
7. 構成管理された検証パッケージを要求する
サンプリングが正しく動作した時点で、調達決定は完了しません。リリースする前に、テストされたハードウェアを承認された生産構成に結びつける文書を要求します。
有用なパッケージには次のものが含まれます:
- 承認された2D製造図;
- 承認された改訂に一致する3D CAD;
- インターフェース制御図;
- 電気回路図およびコネクタピン配列;
- ケーブル図;
- コントローラーおよびファームウェア/構成記録;
- 部品表または構成コード;
- 設置およびサービス手順;
- ファーストアーティクル検査記録;
- 生産受け入れ手順;
- パフォーマンス報告書;
- 耐久性または必要な場合のデューティサイクル資格;
- プロジェクトに関連する環境、音響、電気的、または安全レポート;
- 逸脱履歴;
- エンジニアリング変更通知プロセス;
- トレーサビリティの方法。
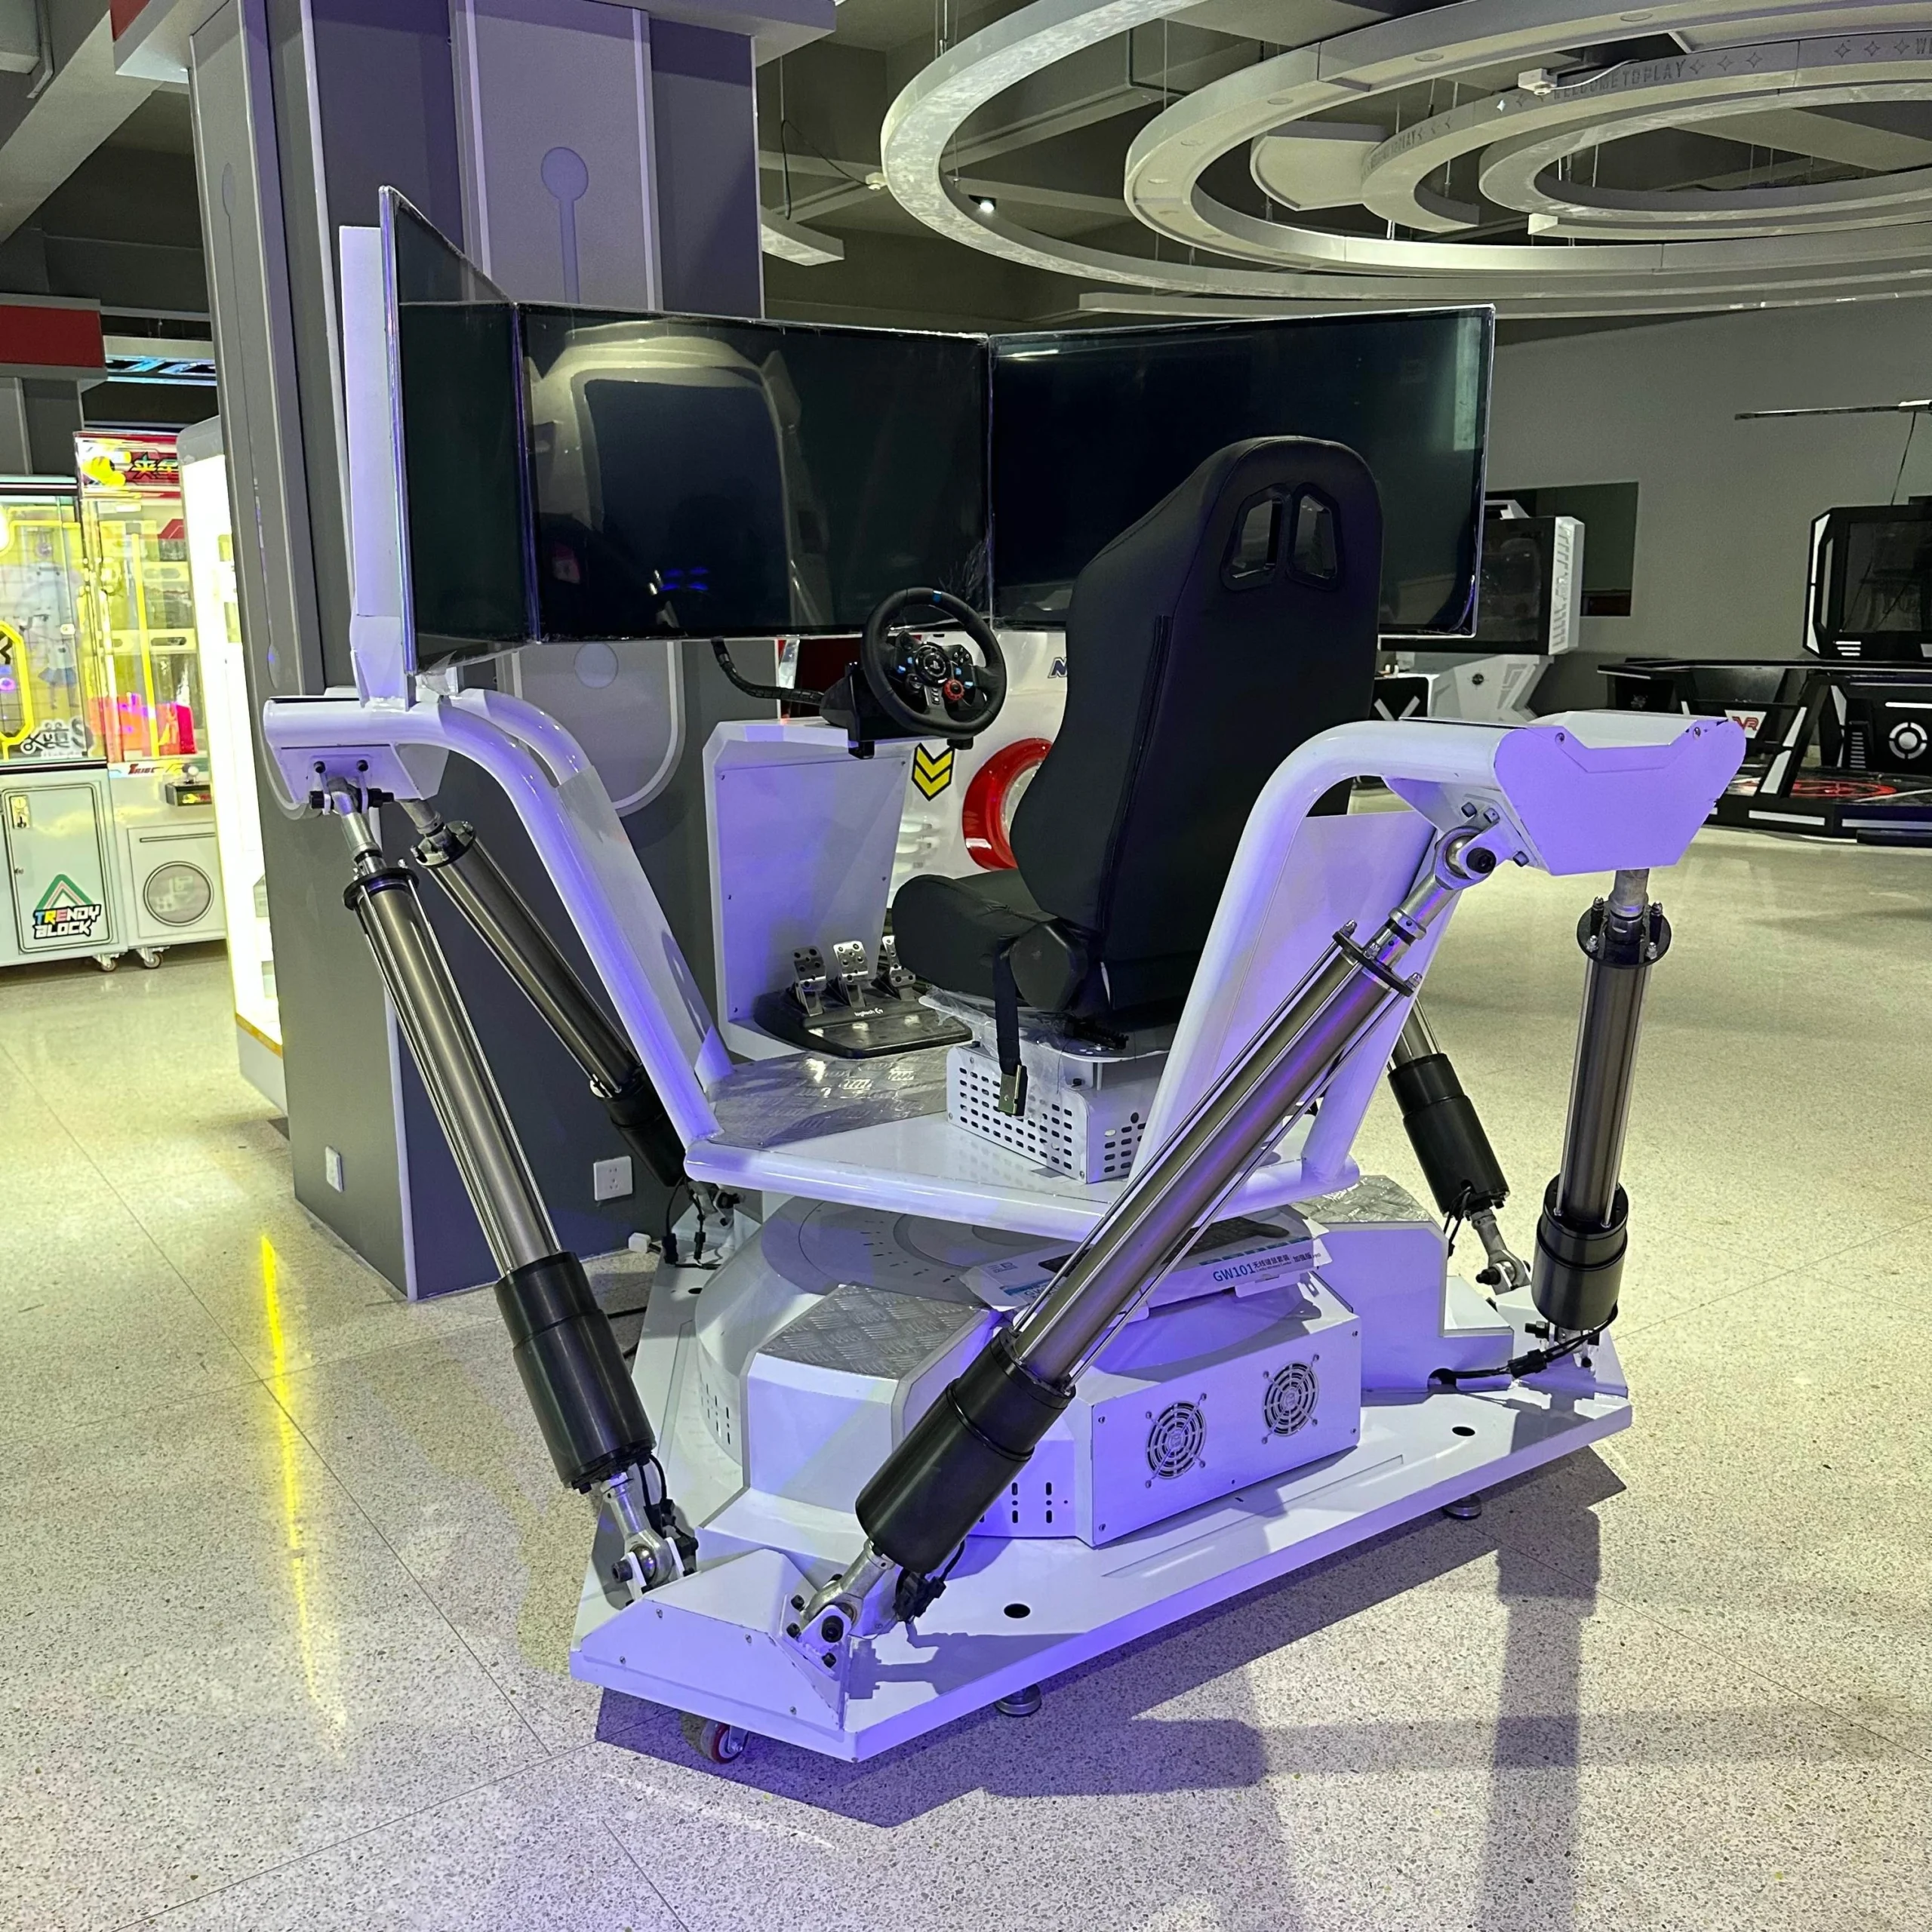
リリース証拠は、製造および検証に使用された正確な構成、図面改訂、および受け入れ基準を特定する必要があります。
鍵は 構成の特定です。レポートは、買い手がどの図面改訂、コントローラー、ケーブル、フィードバックオプション、機械構成がテストされたかを知ることができるときにのみ有用です。
技術ファイルおよび制御された製品文書はプロジェクトの経由でルーティングされるべきです エンジニアリングリソース 改訂間で非公式にコピーされるのではなく。
OEM昇降カラム仕様チェックリスト
以下の表をRFQの事前レビューとして使用してください。まだ定義されていない値を作成するのではなく、行を空けておいてください。
| エリア | OEMが指定すべき内容 | 要求するための検証または証拠 |
|---|---|---|
| アプリケーション | オリエンテーション、移動質量、ペイロード、重心、荷重ケース | 荷重ケースシートおよびシステム図面 |
| 動的/保持荷重 | 必要な動作および保持条件 | 記載された位置、方向、電圧、および温度でのテスト |
| 曲げ/ねじり | モーメント、横方向力、偏心 | 組合せ荷重の工学的レビューまたはテスト |
| 移動 | 使用可能なストロークとエンドポイント | 寸法化された移動確認 |
| インストールジオメトリ | 縮退/拡張エンベロープおよび取り付け基準 | リリースされた2D/3D図面 |
| 速度 | 最小積載速度 | 定義された荷重、電圧、方向、コントローラ、温度 |
| 使用条件/寿命 | サイクルタイミング、荷重プロファイル、環境、寿命目標 | 認定手順および受け入れ基準 |
| 同期 | カラム数、フィードバック、最大ミスマッチ、故障動作 | 不均等荷重システムテスト |
| コントロール | コントローラ、ファームウェア、ホーム位置、診断、停止/回復動作 | インターフェース文書および検証記録 |
| 電力 | 電圧範囲、電流、供給余裕、電圧降下 | 電気テストおよび配線データ |
| ケーブル/コネクタ | ピンアウト、ゲージ、長さ、ルーティング、シーリング | リリースされたケーブル/インターフェース図面 |
| 取り付け | 穴パターン、ファスナー、アライメント、許容差 | 検査図面および組立適合チェック |
| ノイズ | 必要に応じて再現可能な音響限界 | 定義された測定設定 |
| 環境 | 温度、湿度、ほこり/水/化学物質の曝露 | 構成固有の認定 |
| 安全 | 危険、端限界、過負荷、障害物、電源喪失時の動作 | システムリスクレビューおよび機能的検証 |
| 品質 | 重要寸法および性能許容差 | ファーストアーティクルおよび生産受入記録 |
| 文書 | 図面、CAD、配線、レポート、改訂、変更管理 | 構成管理されたリリースパッケージ |
FAQ
昇降カラムOEM仕様に含まれるものは何ですか?
最低限、適用負荷条件、使用可能な移動距離、縮小/伸長ジオメトリ、荷重時の速度、使用条件/寿命条件、多段動作、フィードバックおよび制御、電力、コネクタ/ケーブル、取り付けインターフェース、環境、安全動作、許容差、検証、および必要な文書を定義してください。
最大荷重定格だけで選定は十分ですか?
いいえ。アプリケーションは、動的力、保持荷重、偏心、曲げ、横荷重、及び不均一な荷重分配を組み合わせる場合があります。供給者は、単なる主要な定格能力だけでなく、実際の荷重エンベロープと取り付け構造を見直す必要があります。
ストロークと縮小高さはなぜ別々の要件であるべきですか?
ストロークは変位を定義します。縮小高さは機構が下端点でどれだけコンパクトでなければならないかを定義します。これらの関係は、テレコピックアーキテクチャと選択されたインターフェースに依存します。
速度はどのように指定すべきですか?
定義された荷重、電圧、移動方向、温度、コントローラー、およびコラム数の下での最低受け入れ速度を使用してください。それにより、供給者の応答は孤立した名目値よりもはるかに比較しやすくなります。
デューティサイクル要件には何が含まれるべきですか?
オン/オフ時間ベース、荷重、周囲温度、ストローク割合、1日あたりのサイクルまたは予想使用プロファイル、および任意の熱回復動作を示してください。条件なしの割合はあいまいです。
同期列に対して定義すべきことは何ですか?
フィードバック方法、コントローラー、最大ミスマッチ、不均一な荷重での動作、ホームプロセス、電力喪失回復、およびスタック、障害または切断されたコラムへの応答を定義してください。
音響要件はどのように記述すべきですか?
指標と測定セットアップを指定してください:距離、部屋/背景条件、取り付け面、荷重、速度、方向、コントローラー、及び稼働するコラムの数。
生産リリース前に必要なファイルはどれですか?
承認された2D/3Dジオメトリ、インターフェースおよび配線データ、コントローラー/構成記録、検査基準、関連する資格/試験報告書、改訂の識別、および変更管理プロセスを必要とします。
チェックリストを管理されたRFQに変換します。
サプライヤーに連絡する前に、プロジェクトに実際に必要な荷重ケース、ジオメトリ、性能、制御、インターフェース、環境、検証の行を完了してください。値がまだ不明な場合は、それを設計に自動的に入り込ませるのではなく、エンジニアリングの意思決定としてラベリングしてください。
スタンディングデスクプログラムの場合、 スタンディングデスクソリューションページ システムレベルの議論のための商業的な次のステップです。プロジェクト特有の要件レビューには、 ServoCylMotionに連絡する この段階で完成したチェックリストと管理された図面を添付してください。











