
A リニアアクチュエータのデューティサイクル は計算が簡単で、間違って使用されやすいです。
計算は通常、稼働時間と全サイクルの比率に過ぎません。しかし工学的な判断はより難しいのです: そのアクチュエータは、必要な負荷と速度で、実際の周囲と設置条件の下で、熱的動作限界を超えずにその動作を繰り返すことができるでしょうか?
この区別は重要です。なぜなら、デューティサイクルの評価は条件付きだからです。メーカーのガイダンスは、アクチュエータ、負荷、周囲温度、及び製品特有の試験条件によって異なる場合があります。 文脈から外れた割合は、完全な熱的選択基準ではありません。
実際のアクチュエータレビューでは、問題を2つのステップに分けて考えます。
- 機械の標準デューティ要求を計算します。
- その要求を選択したアクチュエータの実際の評価条件に照らして確認します。
この記事はその2番目のステップに焦点を当てています。実際の動作スケジュールを、確認可能な熱的要求に変換します。力、ストローク、負荷速度、またはリンケージ幾何学がまだ定義されていない場合は、 リニアアクチュエータサイズ設計ガイド から始めてください。
リニアアクチュエータのデューティサイクルとは何か?
繰り返し動作サイクルの場合、基本的な計算は次のとおりです:
デューティサイクル(%) =
稼働時間
------------------------------ × 100
稼働時間 + 停止時間
アクチュエータが15秒間運転し、その後45秒間停止した場合:
デューティサイクル = 15 / (15 + 45) × 100 = 25%
これは、トムソンリニアなどのメーカーからのリニアアクチュエータデューティサイクルガイダンスで使用される基本的な関係です。
結果は、定義されたサイクルの電力シェアを示します。これは、単独では熱的適合性を確立しません。なぜなら、それはあなたに次のことを伝えないからです:
- 評価中にどの負荷がかかったか;
- 評価が仮定している周囲温度;
- 速度や電圧が熱的条件を変えるかどうか;
- アクチュエータが連続して運転できる時間;
- 静止の滞在が実際に無電源であるかどうか;
- その製品が他のアクチュエータと同じ基準期間を使用しているかどうか。
これらの条件が、デューティサイクルを 熱的動作範囲要件として扱うべき理由です。単なる割合ではありません。
デューティサイクルの確認は、単独のパーセンテージからではなく、実際のアクチュエータの稼働点から始まります。
実際の機械サイクルから始める
便利なデューティサイクル仕様は、カタログではなく機械から始まります。
1つの完全な繰り返しサイクルを、動作セグメントと停滞セグメントに分けます。それぞれのセグメントの時間と動作条件を記録します。
| サイクルセグメント | 記録すべき内容 |
|---|---|
| 伸長 | 稼働時間、負荷、負荷速度 |
| プロセス停滞 | モーター/ドライブが稼働中か無電源か |
| 収縮 | 稼働時間、負荷、負荷速度 |
| 中間移動 | 稼働時間、負荷、方向 |
| アイドル/冷却期間 | 無電源の休止時間 |
| 開始と反転 | サイクルあたりの頻度 |
| 周囲条件 | 通常の温度と最悪の場合の温度 |
| インストール | オープンエア、閉じられた空間、制限された気流、近くの熱源 |
目的は、 アクチュエータが動作する部分、どの動作セグメントが熱的に要求され、正真正銘の冷却時間がいつ利用できるかを特定することです。.
すべての電力供給された動作を数えます。
モーターが伸長と収縮の両方で稼働している場合、両方の期間は標準的な稼働時間の計算に含まれます。
例えば:
| セグメント | 期間 | 状態 |
|---|---|---|
| 伸ばす | 12秒 | 電動 |
| プロセス停滞 | 40秒 | 非電動 |
| 引っ込める | 10 s | 電動 |
| アイドル | 58秒 | 非電動 |
電動時間:
12 + 10 = 22秒
トータルサイクル:
12 + 40 + 10 + 58 = 120秒
定格動作要求:
22 / 120 × 100 = 18.3%
この機械はおおよそ必要とします。 18%の定格動作 この定義されたサイクルのために。
これは熱的レビューの始まりであり、終わりではありません。
負荷が動作サイクルの質問に与える影響
軽負荷で運転するアクチュエータは、より要求の厳しい負荷ポイント近くで動作する同じアクチュエータと同じ熱的要求を持ちません。
メーカーの指針はこれを反映しています。トムソンは、いくつかのアクチュエータの動作サイクル評価が負荷に応じて異なること、および負荷依存のチャートが製品仕様に提供される可能性があることに注意しています。アクチュアニクスも同様に、負荷、電圧、周囲温度を許容運転時間に影響する変数として説明しています。
重要な工学的結果は:
負荷のパーセンテージを普遍的なルールを使って動作サイクルのパーセンテージに変換しないでください。
「50%の負荷は2倍の動作サイクルを許可する」という声明は役立つように思えるかもしれませんが、特定のメーカーが、そのアクチュエータに対するその関係を支持するデータを提供しない限り、有効な一般的選択ルールではありません。
代わりに、この順序を使用してください:
- 各重要な動作セグメントの実際のアクチュエータ軸負荷を決定します。
- 必要な負荷速度を決定します。
- メーカーの動作サイクル評価および負荷依存の曲線または表を見つけます。
- 実際の運転ポイントを文書化された評価条件と比較します。
- 文書がアプリケーションをカバーしていない場合は、構成特定のデータをリクエストするか、代表的なサイクルを検証します。
これは、最大力、最大速度、最大ストローク、および公表された動作サイクルを同時に1つの運転ポイントとして扱う一般的なカタログの誤りを防ぐことにもなります。
ServoCylMotionの現在の製品ガバナンスは、公開された範囲を明示的に以下のように扱います。 選択範囲、自動的に1つの保証された組み合わせとしてではありません。同じ規律は動作サイクルの解釈にも適用されるべきです。
機械的サイズチェックに合格しても、熱チェックを終了することはありません。
力と熱動作は異なる質問に答えます。
力の計算は尋ねます:
アクチュエータはメカニズムを通じて必要な力を発生させることができますか?
動作サイクルレビューは尋ねます:
アクチュエータは、温度制限を超えずに必要な電動動作と休止パターンを再現できますか?
アクチュエータは最初の質問には合格することができ、依然として2番目の質問のさらなる検証が必要です。
だから、完全な運転要求には以下が含まれます:
負荷 + 負荷速度 + ストローク + 運転時間 + 休止時間 + 周囲条件 + 制御/保持動作
まだ機械的負荷ケースを定義している場合は、 静的負荷と動的負荷のガイド を使用して、保持、電動動作、加速、衝撃、および反復的な負荷を分離し、動作サイクルを解釈します。
普遍的な参照ウィンドウを仮定しないでください。
動作サイクルのパーセンテージを分からずに分に変換する最も簡単な誤りの1つです。
異なるガイダンスは異なる例や参照規則を使用できます。トムソンは1分間のサイクルの例で公式を示します。他のアクチュエータメーカーは10分のテーブルを公開するか、製品固有のテスト条件を定義する場合があります。
だから、「
20%の動作サイクルは常に2分間の動作と8分間の休止を意味します。」
という声明は広すぎます。
防御可能な解釈は:
20%の動作サイクルは、電動運転がその評価に使用されるメーカー定義またはアプリケーション定義のサイクルの20%を占めます。
次に、製品文書を確認してください:
- 基準期間;
- 最大連続運転時間(指定されている場合);
- 最小休止/冷却期間(指定されている場合);
- 定格負荷または負荷曲線;
- 定格電圧;
- 周囲温度条件;
- 取り付けまたは気流の仮定。
製品特有の条件が工学的決定を支配します。
平均デューティサイクルと連続稼働時間は異なるチェックです。
2つのスケジュールは同じ名目デューティ率を持つことができますが、それでも異なる短期的な熱挙動を生み出します。
これらの例示的サイクルを考慮してください:
サイクルA
- 12秒間電源オン
- 48秒間オフ
- 繰り返し
サイクルB
- 120秒間電源オン
- 480秒間オフ
- 繰り返し
どちらも名目デューティは20%に計算されます。
しかし、同じ熱生成と冷却のパターンを強いるわけではありません。サイクルBは、連続的な電源供給の間隔が非常に長いです。
これは、サイクルBが自動的に受け入れられないことを意味するわけではありません。単に、その割合だけでは同等性を証明できません。
アクチュエータのドキュメントが最大連続稼働時間を指定している場合、その制限は別途確認する必要があります。要求されるサイクルに対する適切な過渡的または熱データが存在しない場合、製造元の許可された運用範囲内での代表的なアプリケーションテストが必要です。
周囲温度とエンクロージャ条件が重要です。
アクチュエータは内部で生成された熱を周囲に放出する必要があります。
環境が暖かいとや空気の流れが制限されると、利用可能な熱余裕が減少する可能性があります。製造元のガイダンスでは、周囲温度がアクチュエータのデューティ能力に影響を与える条件の一つとして一般的に特定されます。
特に注意が必要なアプリケーションには:
- 密閉された機械エンクロージャ;
- 空気の流れがほとんどないコンパクトなOEMアセンブリ;
- モーター、加熱器、またはプロセス加熱に近い装置;
- 太陽照射にさらされた屋外設置;
- 最高の生産率が最も熱い周囲期間と一致する装置。
正しい対応は、一般的なパーセンテージの減額ルールを適用しないことです。
その代わりに、以下を探してください:
- 指定された運転温度範囲;
- 荷重対デューティサイクルデータ;
- 温度依存の制限;
- 最大連続運転時間;
- 公表された評価に使用される試験条件。
製品のドキュメントが必要な熱的エンベロープを設定していない場合、それはリリース前に解決するべき証拠のギャップとして扱うべきです。
静止時間は常に冷却時間ですか?
いいえ。それは制御および保持アーキテクチャによります。
一部のメカニズムは、モーターが完全に電源オフの状態で位置を保持できます。他のものは、ブレーキ、アクティブモータートルク、サーボ保持電流、または別の電源が供給されている制御状態を使用する場合があります。
デューティサイクル作業の場合、次のことを尋ねてください:
- 滞留中にモーターの電力が除去されますか?
- ドライブは保持電流を供給し続けますか?
- 位置は機械的に保持されていますか?
- ブレーキコイルは電源が供給されたままですか?
- 制御システムは意図的にモーターをアクティブに保っていますか?
システムが静止状態で電流を供給し続ける場合、その滞留は 自動的に電源オフの冷却時間と同等と見なされるべきではありません。.
これが、保持動作を動作から別に指定するべき理由でもあります。アクチュエータ制御システムガイドは、ドライブステージ、フィードバック、状態ロジック、電力、保持動作との関係の広範なものをカバーしています。 静止間隔が真の冷却時間であるかどうかは、モーター、ドライブ、および保持ロジックがどのように構成されているかによります。 実用的な熱デューティ検証ワークフロー
デューティサイクルを適用する最も便利な方法は、それを要件パッケージの一部にすることです。
ステップ1:機械的運転ポイントを持ち込む
熱的検証の前に、すでに定義された以下のものを持ち込みます:
アクチュエータ軸の力;
動作方向;
- 設置ジオメトリ。
- ストローク;
- 負荷時の速度;
- ここでそれらの項目を再解決しないでください。既存のサイズ決定ワークフローがこれらの計算を所有しており、この記事ではその結果として得られる運転ポイントを入力として使用します。
- ステップ2:1つの代表的なサイクルを書き込む
時系列で電源オンと滞留をすべて文書化します。
伸長荷重;
プロセス滞留;
含めるべき情報:
- 伸長時間;
- 収縮荷重;
- プロセスの待機;
- 縮退時間;
- 引っ張り荷重;
- 中間移動;
- アイドル時間;
- 開始と逆転。
ステップ3: 定格動作サイクルを計算する
動作の間隔を合計し、全サイクル時間で割ります。
必要な定格動作 (%) =
全動作時間 / 全サイクル時間 × 100
使用する 最も厳しい生産サイクル、短期間の集中運転を隠すシフト平均ではありません。
ステップ4: 熱的に厳しいセグメントを特定する
定格オンタイムだけでは、どのセグメントがアクチュエーターにとって最も厳しいかは示しません。
部分を次のように印を付けます:
- 最高荷重;
- 最高必要速度;
- 最長の非中断運転;
- 冷却機会の減少。
これらのセグメントが製品データのレビューと検証の焦点になります。
ステップ5: 条件付きで定格を確認する
各候補アクチュエーターについて、発表された数値の意味を確認します。
次のことを探します:
- 動作サイクルの割合;
- 基準期間;
- 定格荷重条件;
- 荷重依存チャート;
- 周囲温度条件;
- 最大連続運転時間;
- 電圧または速度の仮定;
- 冷却または設置に関する注意。
これらの事項がアプリケーションに関係している場合、文書に何も記載されていない場合は、そのギャップを経験則で埋めるのではなく、オープンなエンジニアリングの質問として記録してください。
ステップ6: 実際の設置を確認する
テストまたはカタログ条件を実際の機械と比較します。
アクチュエーターが動作するかどうか確認してください:
- エンクロージャ内;
- 他の熱源の近く;
- 空気の流れが制限されていて;
- 高温の周囲で;
- 異なる供給条件で;
- 移動間の電力保持で。
1つの熱環境で実証された定格は、大幅に異なる環境に無批判に転用されるべきではありません。
ステップ7: 普遍的な係数を発明せずに熱的余裕を保持する
熱的余裕は有用ですが、制約のある証拠はすべてのアクチュエーターとアプリケーションに対して1つの普遍的な動作サイクルの余裕を支持していません。
必要な余裕は次によって決まります:
- 生産率の変動;
- 負荷の変動;
- 温度変動;
- 摩擦と摩耗;
- 通気;
- サイクル定義の不確実性;
- 熱的シャットダウンまたは故障の結果。
メーカーのデータ、プロジェクトのリスク、検証結果を使用して、どの程度の余裕が適切かを決定します。
ステップ8: 必要な場合は代表的な生産サイクルを検証する
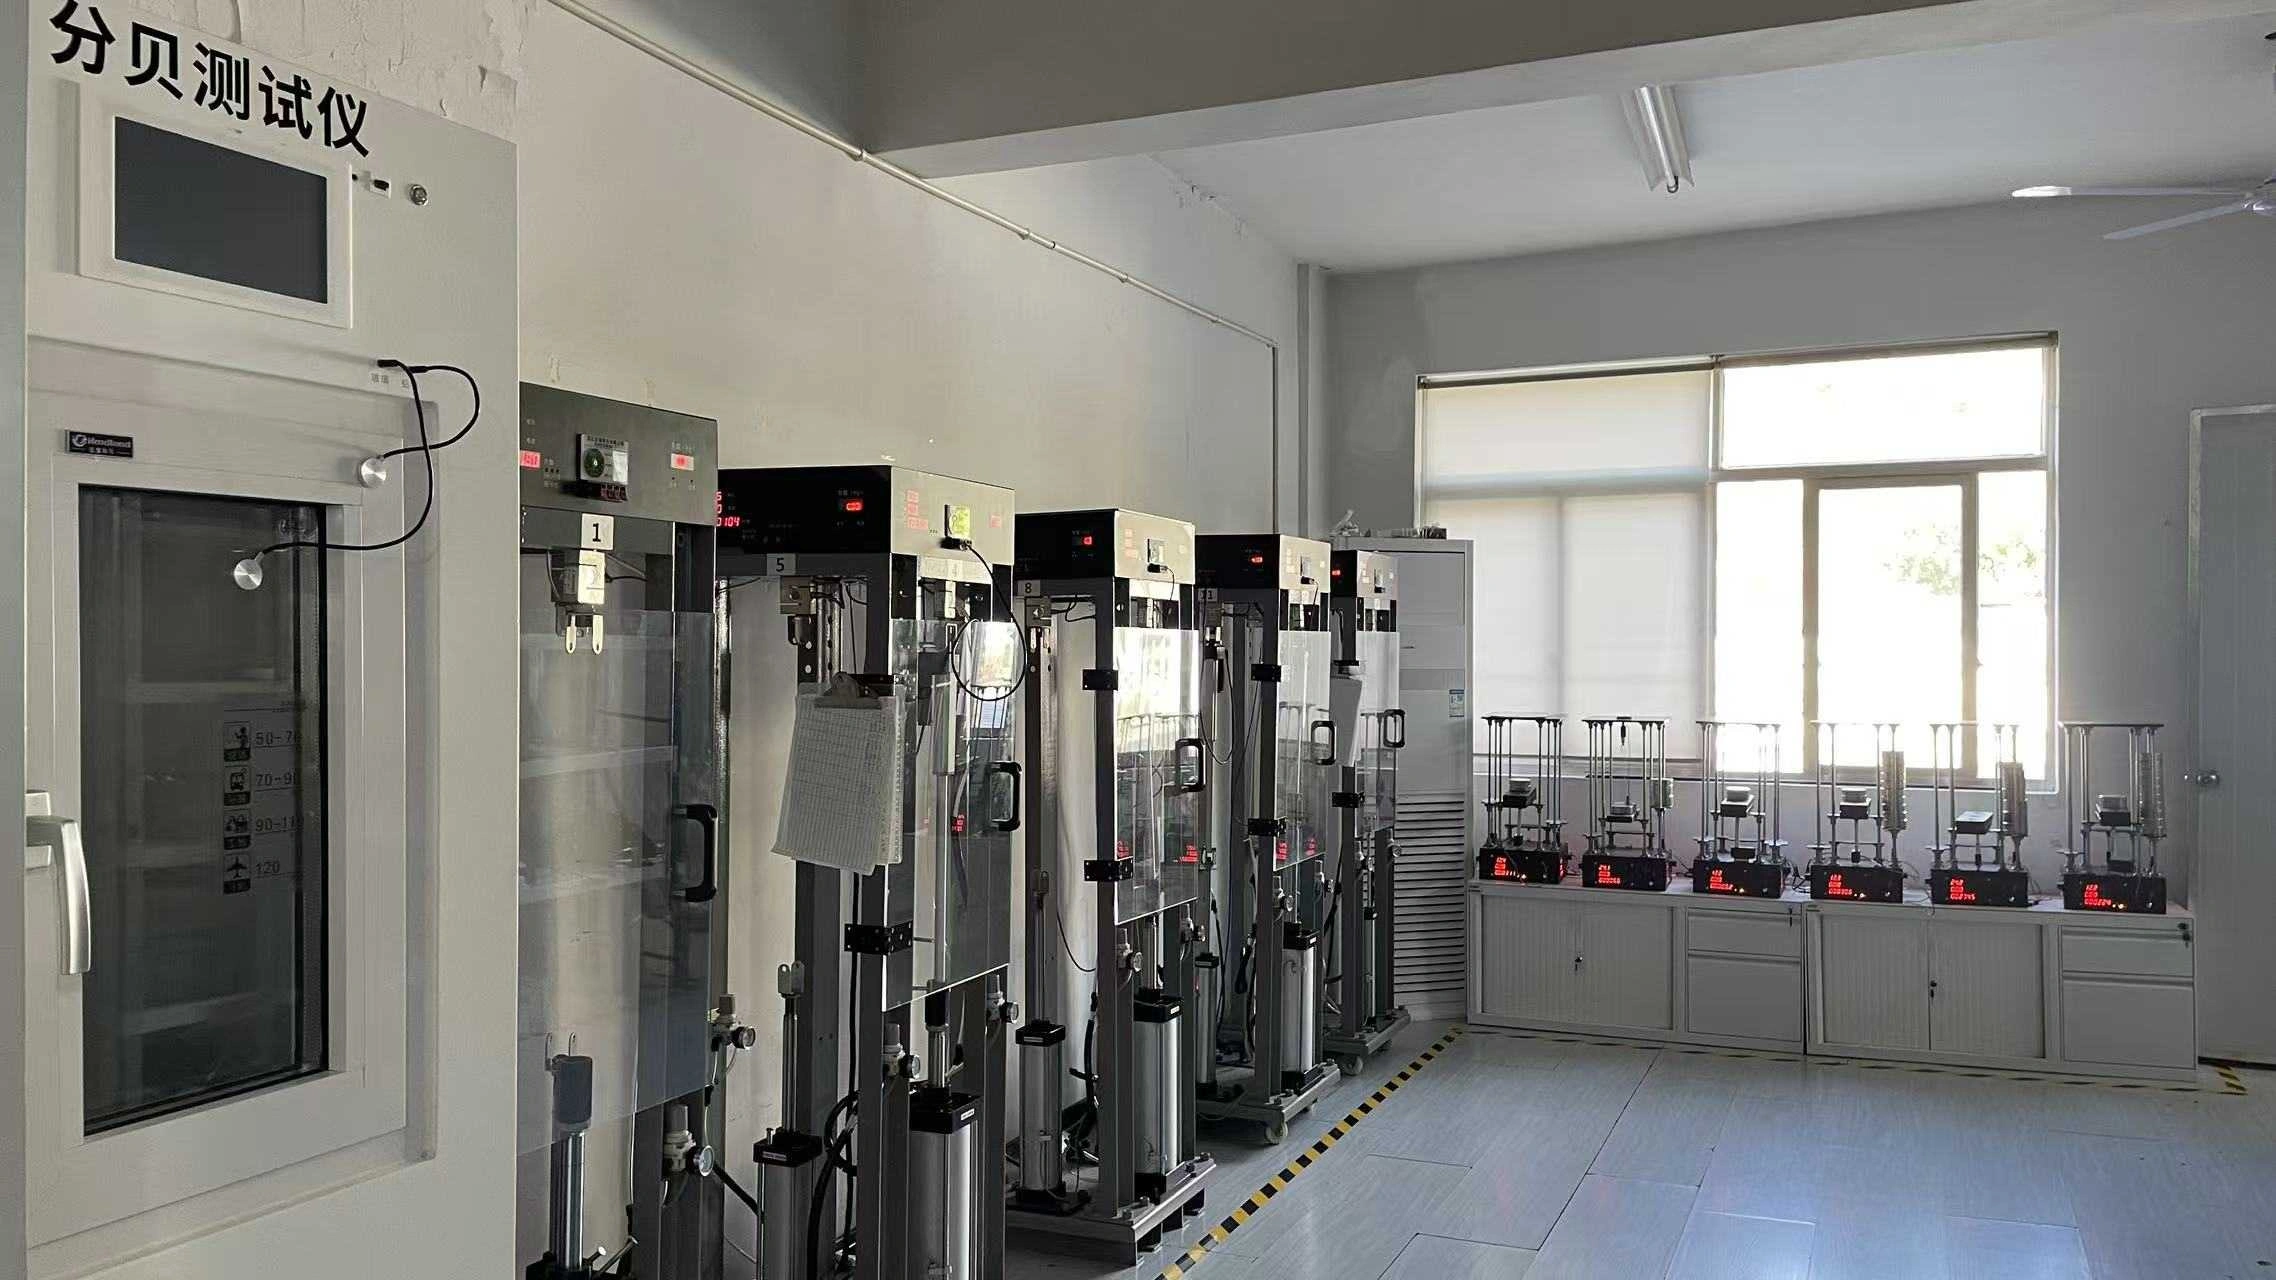
代表サイクルの検証は、製品の限界とプロジェクトが定義したテストプランに従うべきです。
要求の厳しいアプリケーションの場合、以下を代表する構成でアクチュエーターをテストします:
- 実際の荷重;
- 実際のストローク;
- 必要な負荷速度;
- 生産サイクルのタイミング;
- 期待されるエンクロージャ;
- 最悪の信頼できる周囲条件。
メーカーまたはプロジェクトのテストプランに従い、関連する熱限界を監視し、代表サイクルが許可された運転範囲内に留まるかどうかを文書化します。
Application testing should not be used to justify operation beyond a manufacturer’s published limit. It is used to close evidence gaps within the permitted operating envelope.
作業例: 機械サイクルから熱的質問へ
産業用位置決めメカニズムがこの繰り返しサイクルを持つと仮定します:
- 動力延長: 18秒;
- プロセス持続時間: 12秒、モーター未稼働;
- 駆動再traction: 16秒;
- アイドル: 74秒、モーター未稼働。
総稼働時間:
18 + 16 = 34秒
総サイクル時間:
18 + 12 + 16 + 74 = 120秒
定格動作要求:
34 / 120 × 100 = 28.3%
したがって、アプリケーションは約 28%の公称稼働率を必要とします.
それではアクチュエーターが承認されることはありません。
選定レビューではまだ以下の質問に答える必要があります:
- 18秒の伸張中にどのようなアクチュエータ軸荷重が発生しますか?
- 再traction中にどのような荷重が発生しますか?
- 各方向で必要な負荷速度は何ですか?
- 候補者の公表された稼働評価はその荷重で適用されますか?
- どの参照期間と最大連続運転条件が適用されますか?
- 予想される周囲温度は評価条件内ですか?
- アクチュエーターは自由空気中に取り付けられていますか、それともエンクロージャ内にありますか?
- 記載されている持続時間とアイドル期間は本当に未稼働ですか?
- このサイクルについて製品の文書はカバーしていますか、それとも代表的なテストが必要ですか?
この計算は 要件を示しています。製品の証拠は、候補者がそれを満たすことができるかどうかを決定します。
一般的な稼働率選定エラー
評価条件なしにパーセンテージを使用すること
10%、25%、または50%のような数値は、その製品特有の定義なしには限られたエンジニアリング価値しか持ちません。
シフト全体にわたって平均化すること
機械は数時間アイドル状態であっても、短い生産ウィンドウで要求の厳しいサイクルレートで動作することがあります。アクチュエーターはその集中的な期間に耐えなければなりません。
駆動帰り運動を忘れること
再tractionが駆動式の場合、オンタイムに含まれるべきです。
すべての持続時間を冷却とみなすこと
静止アクチュエーターは、保持/制御アーキテクチャによっては、依然として通電されている場合があります。
低い負荷が予測可能な稼働率の増加をもたらすと仮定すること
低負荷は熱的余裕を改善することがありますが、その改善は普遍的なパーセンテージではありません。
カタログの最大値を組み合わせること
最大力、最大速度、最大ストローク、および稼働率の数値は、選択された構成のデータがその動作点を証明しない限り、一緒に発生することはないと仮定すべきではありません。
機械的サイズチェックを通過してそこで止まること
力とストロークの適合性は、繰り返し熱的な適合性を確立しません。
RFQに入れるべき稼働率要件
次のように書く代わりに:
30%の稼働率で2000 Nのアクチュエーターが必要です。
その数値の背後にある稼働プロファイルを提供してください。
より強力な技術的要求には:
- 各方向で必要なアクチュエータ軸荷重;
- 必要な負荷速度;
- ストローク;
- 伸長時間;
- 縮退時間;
- 持続時間;
- 時間あたりまたは分あたりのサイクル;
- 最も長い連続稼働間隔;
- 予想される周囲温度範囲;
- エンクロージャ/気流状況;
- 供給電圧;
- 駆動または未駆動保持動作;
- 予想されるサービススケジュール。
その情報は、供給者が単一のパーセンテージと照合するのではなく、実際の動作点をレビューすることを可能にします。
最終的な稼働率検証チェックリスト
アクチュエーターを繰り返す産業用運動のためにリリースする前に、以下を確認してください:
- [ ] 力、ストローク、負荷速度、およびジオメトリはすでにサイズ設定されています。
- [ ] 完全な生産サイクルが文書化されています。
- [ ] すべての駆動伸長、再traction、および中間移動がカウントされています。
- [ ] 公称稼働率が計算されています。
- [ ] 最も長い連続駆動間隔が知られています。
- [ ] 高荷重および高速セグメントが特定されます。
- [ ] 製造業者の参照期間が知られています。
- [ ] 利用可能な場合、負荷依存の定格データが確認されます。
- [ ] 周囲温度条件が確認されます。
- [ ] エンクロージャーと空気の流れの違いが考慮されます。
- [ ] ホールディング電流または通電時の行動が理解されています。
- [ ] 独立したカタログの最大値は、一つの仮定される動作点にまとめられていません。
- [ ] 公表されたデータがアプリケーションをカバーしていない場合、代表的なサイクルテストが計画されています。
よくある質問
25%のリニアアクチュエーターのデューティサイクルとは何ですか?
定義されたサイクルまたは定格に使用される参照期間の25%が稼働操作を表すことを意味します。正確な運転/休止パターン、負荷、周囲条件、および連続運転の制限は、製品文書で確認する必要があります。
高い負荷はアクチュエーターのデューティサイクルを減少させますか?
負荷がアクチュエーターの熱的需要を変えるため、許容運転時間を減少させる可能性があります。一部の製造業者は負荷依存のデューティサイクルチャートを公表しています。ユニバーサルな負荷からデューティへの変換ではなく、それらの製品特有のデータを使用してください。
低い負荷はアクチュエーターが連続運転できることを意味しますか?
自動的にはそうではありません。低い負荷は熱的余裕を改善するかもしれませんが、選択されたアクチュエーターがその運転条件に対して指定または確認されている場合のみ、連続運転を仮定するべきです。
引き戻しはデューティサイクルにカウントされますか?
はい、モーターが引き戻し中に通電される場合にカウントされます。全ての通電した動作間隔を名目上のオンタイム計算に追加してください。
位置保持はデューティサイクルにカウントされますか?
システムによります。アクチュエーターがモーター電源なしで機械的に保持されている場合、待機時間は冷却時間を提供するかもしれません。モーターまたはドライブが電源オンのままの場合、静止期間を自動的に無通電の休止間隔として扱うべきではありません。
要件を解放する、単に割合ではなく
デューティサイクルの計算自体は簡単です。
信頼できる選択決定は簡単ではありません。
有用なアクチュエーターの仕様は、パーセンテージを以下に結びつけます。 実際のサイクルプロファイル、実際の負荷、実際の連続運転期間、実際の周囲条件、および製造業者の文書化された定格基準.
ここがデューティサイクルがカタログラベルではなく工学的要件になるポイントです。
機械的要求が定義されると、 ServoCylMotion製品セレクター 特定のアクチュエーター構成を見直す前にプロジェクトの入力を整理します。
工学参考文献
- トムソンリニア — デューティサイクルはアクチュエーターにどのように影響しますか?
- トムソンリニア — リニアアクチュエーター:デューティサイクル
- アクチュオニクスモーションデバイス — デューティサイクルとは何ですか?











