
ア クチュエーター制御システム は、モーターを伸ばしたり引っ込めたりするだけのボックスではありません。OEMエンジニアにとって、それはコマンドを制御された動きに変える完全な連鎖であり、フィードバック、制限、障害、通信の喪失、電力条件に基づいて何をすべきかを決定します。
その連鎖はシンプルな場合もあります—スイッチ、リレー、DCソース、そして2線式モーター—または、PLC、モーションロジック、フィードバックセンサー、マルチアクス調整、ネットワーク通信、診断、およびコモッショニング状態を備えたより構造的な場合もあります。
適切なアーキテクチャは、機械が知って制御しなければならないことに依存します。唯一の要件がエンドツーエンドの移動である場合は、基本的なオープンループの配置で十分かもしれません。システムが中間位置に到達し、異なる負荷の下で同期を維持し、追従誤差を検出し、障害を報告し、明確な方法で電力損失から回復しなければならない場合、制御アーキテクチャはより明示的でなければなりません。
このガイドは、システムの層、オープンループとクローズドループ制御の違い、フィードバックが能力をどのように変えるか、そしてOEMチームがハードウェアを選択する前に凍結すべきインターフェースを説明します。
完全な制御アーキテクチャ
アクチュエーター制御システムを定義する有用な方法は、一連の機能層として定義することです。
オペレーター / HMI / リモート / 機械コマンド
                  |
                  v
      監視ロジック / PLC / 状態マシン
        |          |            |
        |          |            +--> 障害、インターロック、リセット、ホーミング
        |          |
        |          +--> フィードバックとステータス
        v
       ドライブ / 電力ステージ  <------  フィードバック / センサー
        |                            ^
        | モーターパワー                |
        v                            |
      モーター + ギアボックス + スクリュー + 機械負荷
                  ^
                  |
          電源 / 配分
具体的な実装は異なります。いくつかのシステムは1つのエンクロージャに複数のレイヤーを統合しています。他のシステムはPLC、モータードライブ、DCソース、フィードバック電子機器、ユーザーインターフェースを分離しています。
したがって、エンジニアリングの課題は、1つの図を文字通りコピーすることではありません。それは、 各レイヤーがどの機能を所有し、どのインターフェースがレイヤーを接続するかを定義することです。.
制御アーキテクチャは、部品が選定される前にコマンド、チャネル、フィードバック、および電力インターフェースを定義する必要があります。
レイヤー1: コマンドとユーザーインターフェース
コマンドレイヤーは次のように答えます: 誰が動作を要求することが許可されていますか?
可能な入力には次のものが含まれます:
- 一時的な上下ボタン;
- 保持スイッチ;
- ローカルキーパッドまたはHMI;
- アナログセットポイント;
- デジタルI/O;
- PLCコマンド;
- マシンネットワーク;
- 有線ペンダント;
- RFまたはBluetoothコマンドデバイス。
要件は、コマンドの優先順位、有効条件、手動対自動モード、コマンドソースが消えた場合の動作を定義する必要があります。
たとえば、ローカルサービスコントロールと自動PLCコマンドの両方が存在する場合、制御仕様にはどちらが権限を持つか、サービスモードに入るとリモート動作が抑制されるかどうかを示す必要があります。
レイヤー2: 監視ロジックと状態管理
ロジックレイヤーは次のように答えます: 今、システムは何をすることが許可されていますか?
実用的な状態マシンには次のものが含まれる場合があります:
- パワーアップ / 未初期化;
- 安全無効;
- 準備完了;
- 手動ジョグ;
- 自動動作;
- ホーミング;
- 制御された停止;
- 障害発生;
- リセット保留中;
- サービスモード。
このレイヤーはシーケンス管理、インターロック、モード変更、診断、ホーム権限、故障回復を担当します。また、電源喪失、通信喪失、制限イベント、フィードバック喪失、またはモーターの停止後に何が起こるかを定義する必要があります。
OEMプログラムには、教育的な背景だけでなくプロジェクトレベルの制御統合が必要です。 制御システムOEM能力 これは商業的な橋です。
オープンループ制御 vs クローズドループ制御
最も重要なアーキテクチャの決定は、システムが動作の結果を測定して修正する必要があるかどうかです。
| 質問 | オープンループアプローチ | クローズドループアプローチ |
|---|---|---|
| コントローラーは実際の動作を測定しますか? | 継続的には測定しません | はい |
| 直接的に位置誤差を修正できますか? | いいえ | はい、システムの制限内で |
| 中間位置 | 近似またはタイミングベース | 測定されて制御されます |
| 負荷変動補償 | 制限があります | 可能です |
| 不均等な負荷下での同期 | 弱い | 適切なフィードバックと論理で実用的 |
| 典型的な追加ハードウェア | スイッチ、リレー、タイマー、基本ドライブ | センサー、フィードバックインターフェース、コントローラー/ドライブ |
| 主なエンジニアリングリスク | ドリフトと未検証の動作 | センサーの故障、スケーリングエラー、調整、フィードバック喪失 |
オープンループ制御は、運動タスクが単純でシステムが正確な中間位置を知る必要がない場合に適切です。
クローズドループ制御は、位置、速度、または電流などの測定変数を追加し、実際の動作を命令と比較します。システムは次にエラーを減少させることができ、電力を適用することが期待された結果を生むと仮定するのではありません。
重要な点は、クローズドループ制御がすべての設置において自動的に「より正確」であるわけではないということです。精度は依然としてセンサーの位置、解像度、機械的バックラッシュ、応答性、キャリブレーション、サンプリング、制御調整、およびセンサーと実際の負荷との関係に依存します。
ドライブと電力は制御ロジックから独立しています
PLCまたはマイクロコントローラーが決定できます 何を 動作は発生すべきですが、通常は負荷を動かすために必要なモーター電流を直接供給しません。それはドライブまたはパワーステージの役割です。
一般的な概念的アプローチには以下が含まれます:
リレーまたはコンタクタの反転
基本的なDCモーターは極性を切り替えることで順方向または逆方向に駆動できます。リレーやコンタクタで簡単に実装できますが、この構成は通常、フィードバックと追加のロジックを加えない限り、速度制御や位置制御が限定的です。
Hブリッジ駆動
Hブリッジはモーター電流を電子的に反転させます。パルス幅変調(PWM)を用いることで、駆動は有効モーター電圧や速度も変化させることができます。
OEM仕様は以下を定義すべきです:
- モーター電圧範囲;
- 連続電流;
- ピークまたはスタートアップ電流;
- ブレーキまたはフリーラン動作;
- 電流制限;
- 故障出力;
- 熱的制限;
- 必要なスイッチング動作。
サーボ式ドライブ
より高度なドライブは、電流、速度、または位置ループを局所的に閉じることがあります。上位のコントローラはモーター電流を直接切り替える代わりに、コマンドを送信し状態を受信します。
システムのどの部分でどのループが閉じられているのかを明確にする必要があります。そうしなければ、システムの2つの部分が同じ動作を制御しようとしたり、逆にどちらも制御せずに放置されることがあります。
パワーレイヤはドライブやアクチュエータの負荷要件とともに、適切なサイズで設計されなければなりません。
動作ケースに合わせてパワーレイヤのサイズを決定する
電力要件は、公称の運転値だけでなく、最も信頼できる最悪の稼働ケースに基づいて決定すべきです。
固定:
- 許容供給範囲;
- 連続およびピーク電流;
- 同時に動作する軸数;
- 起動や停止時の挙動;
- 電圧降下の限界;
- 導体サイズ;
- コネクタの電流定格;
- ヒューズと遮断戦略;
- 接地とEMCの期待値;
- 熱環境。
システムは制御ロジックが正しくても、パワーパスが過小設計であれば失敗する可能性があります。
フィードバックがシステムの認識を決定する
フィードバックは、動作から制御ロジックへの情報経路です。
一般的なフィードバックの概念には以下が含まれます:
リミットスイッチ
リミットスイッチは、メカニズムがエンドコンディションに達したことをシステムに知らせることができます。これはエンドポイント保護やステータスに役立ちますが、通常は連続的な位置情報を提供しません。
ポテンショメーターフィードバック
ポテンショメーターは、ストローク位置に関連するアナログ信号を提供できます。制御設計にはスケーリング、妥当性チェック、電気的条件付け、ノイズや摩耗に対する戦略が必要です。
ホールまたはパルスフィードバック
パルスフィードバックは、速度および増分位置情報を提供できます。システムが蓄積した参照を失った場合、リセットまたはホームプロセスが必要になることがあります。
エンコーダ
増分エンコーダは、相対位置および速度情報を提供します。絶対フィードバックは、センサーアーキテクチャに応じて位置を保持するか直接報告できます。
主要な互換性の質問は、「アクチュエーターにはフィードバックがありますか?」という単純なものではありません。それは:
- どの信号を生成しますか?
- どの電圧または電気インターフェースが必要ですか?
- 方向はどのように表現されますか?
- どの解像度またはスケーリングが適用されますか?
- 制御ロジックはその信号を理解していますか?
- 信号が欠落または妥当でない場合、何が起こりますか?
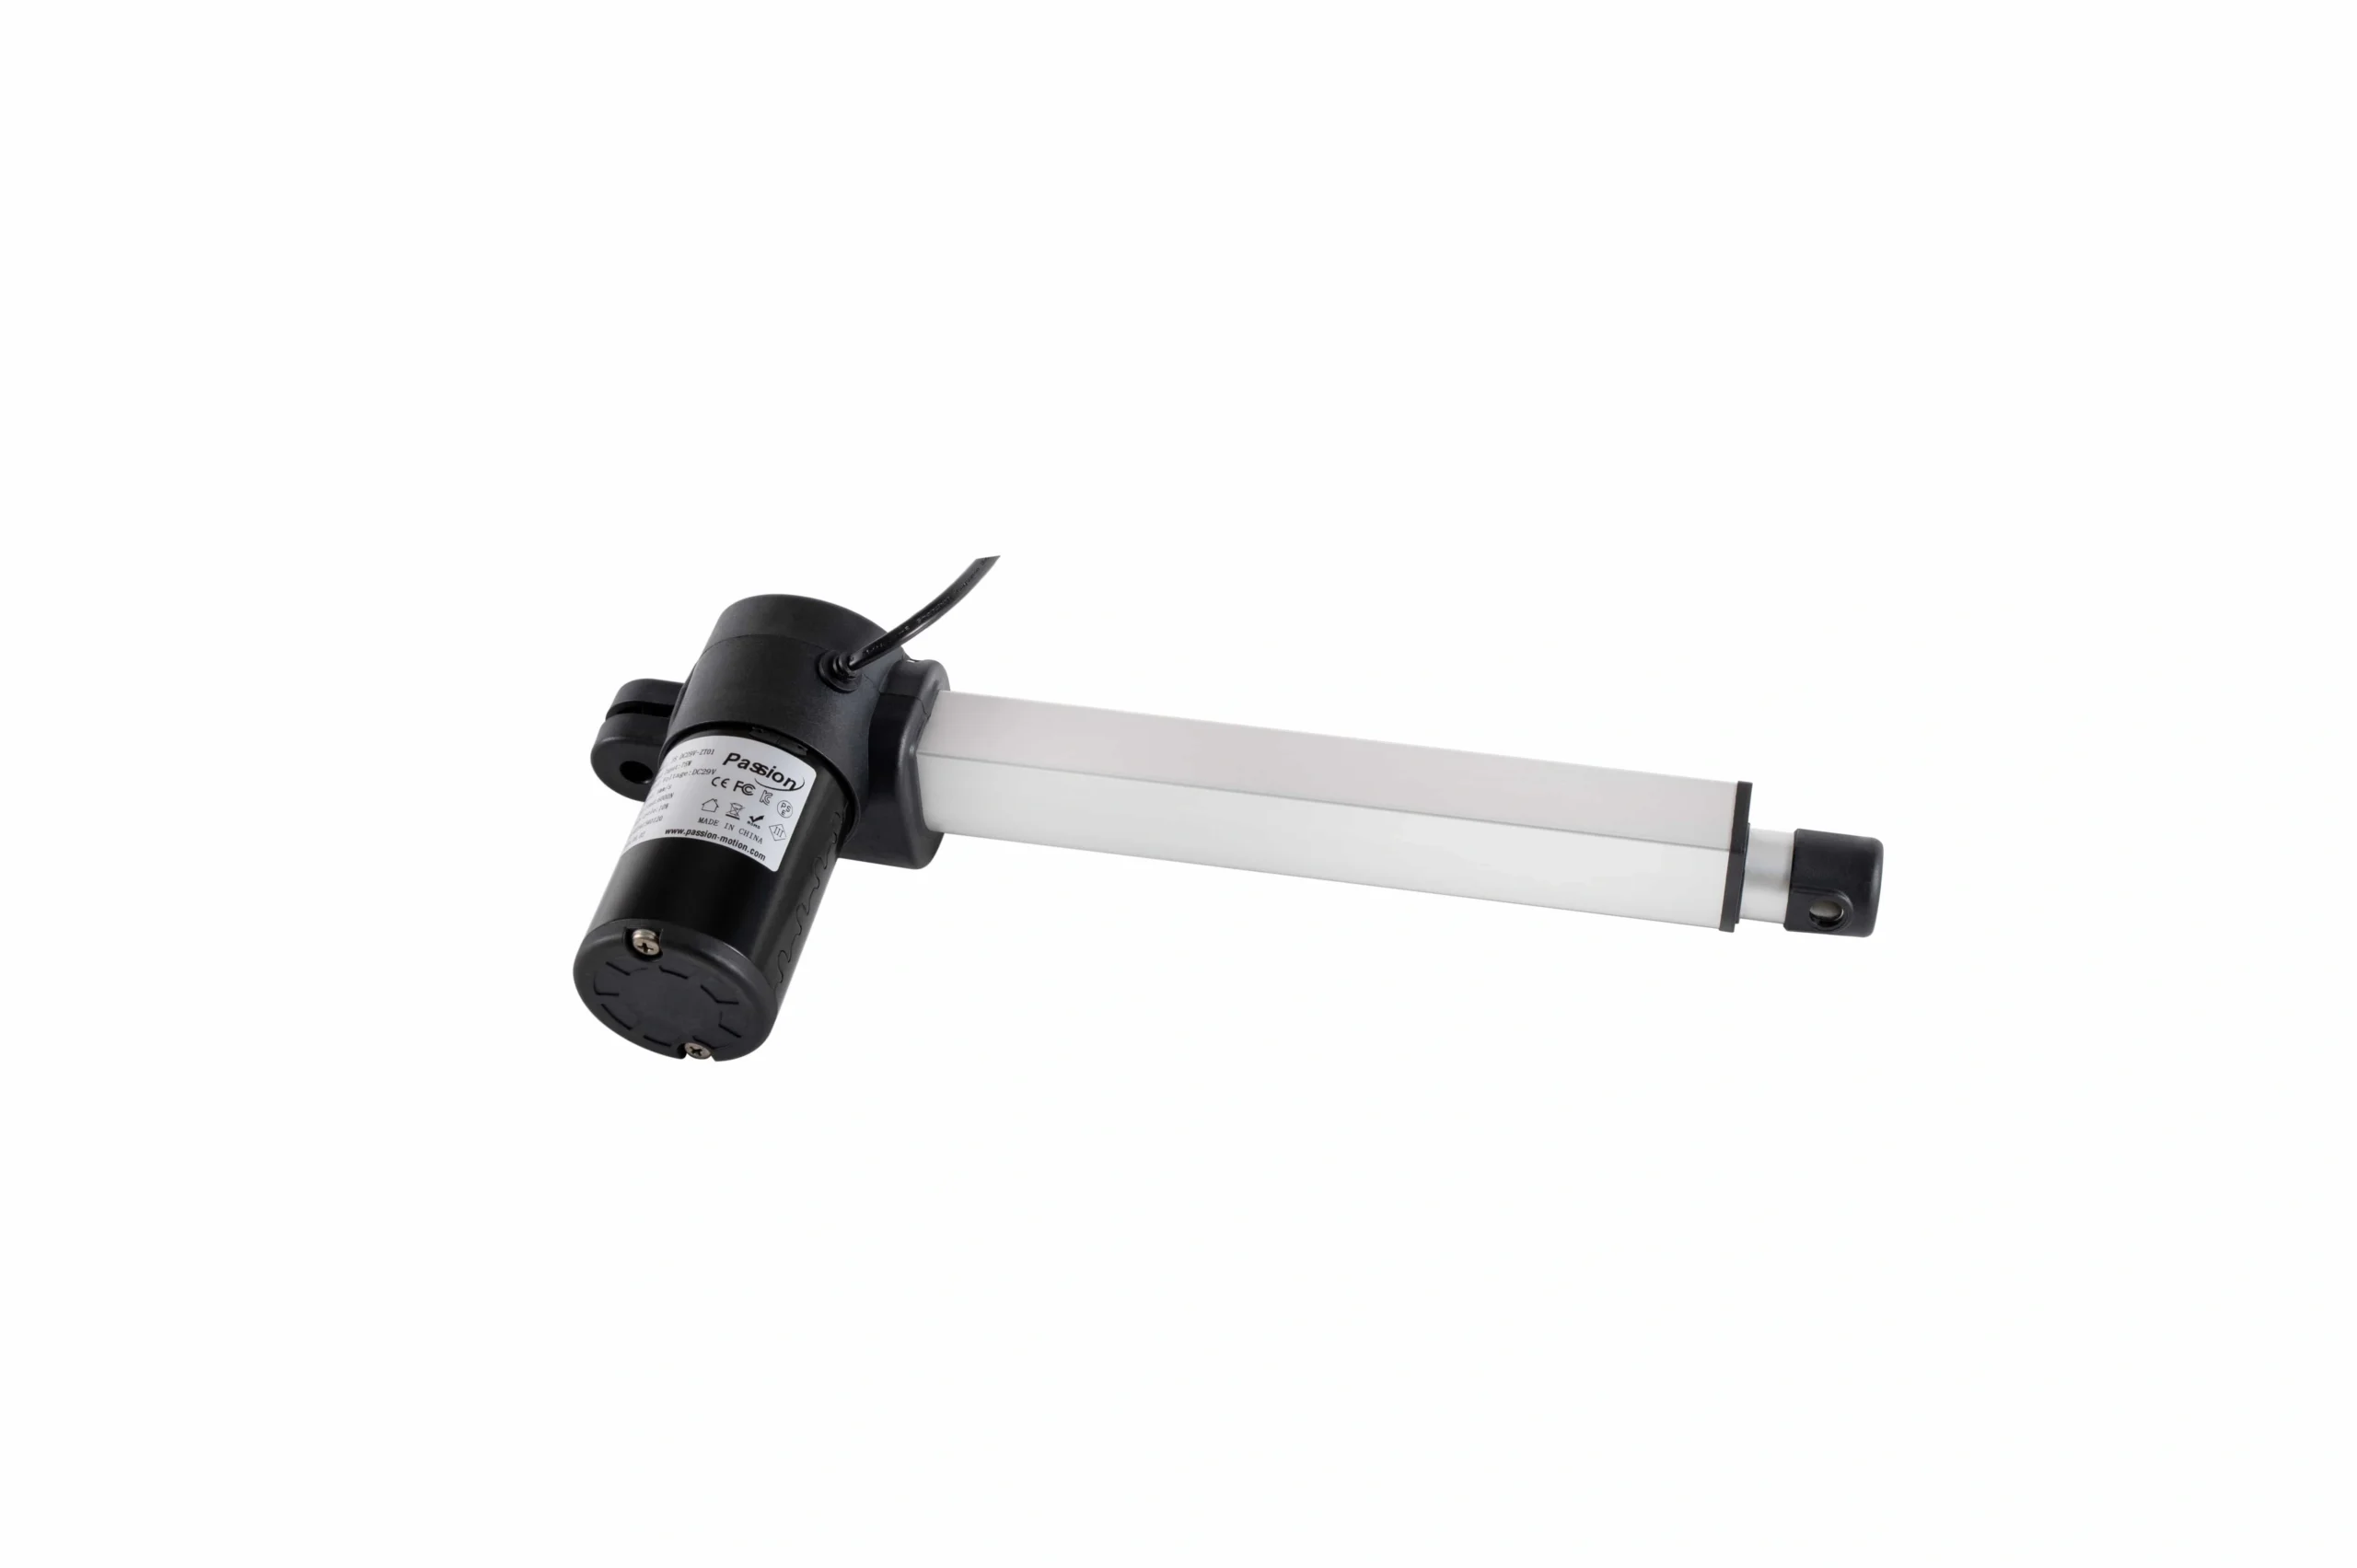
アクチュエーター、フィードバック方法、ドライブステージ、および制御ロジックは一つのエンジニアリングループを形成します。
TiMOTIONのフィードバック概要とProgressive Automationsの制御システムガイドは、なぜフィードバック技術が制御システムが測定し調整できるものを変えるのかを示しています。OEMプロジェクトにとって、それはフィードバックがシステムインターフェース仕様に含まれるべきであり、後付けのものではないことを意味します。
単軸および多軸制御
複数のアクチュエーターが使用される場合、「一緒に移動する」というフレーズは、いくつかの異なるアーキテクチャを説明できます。
独立チャネル
各軸はそれぞれのコマンドを受け取り、個別に停止、障害、または移動できます。
ギャングコマンド
2つ以上の軸が同じ動作コマンドを受けますが、システムは必ずしもその位置を比較するわけではありません。
マスター/フォロワー
1つの軸が基準になり、別の軸がその測定位置または速度に従います。
クロスカップル同期
コントローラーは軸を比較し、差動位置誤差を積極的に補正します。
協調軌跡
複数の軸が共通の時間ベースのプロファイルに従い、しばしば協調した加速と減速を伴います。
重要な区別は 同時にモーターに電力を供給することは同期とは異なります。摩擦、負荷、伝達効率、供給電圧、および公差により、同じコマンドを受け取っても2つのモーターが異なる動きをすることがあります。
マルチ軸の調整が必要な商業プロジェクトには、ServoCylMotionの 多軸モーター同期機能を確認してください。.
有線、無線、PLC、およびネットワークインターフェース
通信は、アプリケーションの要件に遡って選択されるべき別の層です。
ディスクリートI/O
次のような単純な信号に有用です:
- 有効化;
- 伸縮;
- ホーム;
- 制限;
- 準備完了;
- 故障。
アナログコマンド
アナログ電圧または電流信号は、ノイズ、更新率、およびスケーリングが許容される場合に、比例速度、力、または位置コマンドに使用できます。
シリアルおよびフィールドバス通信
ネットワーク化された実装は、次のように定義される場合があります:
- 物理層;
- プロトコル;
- サイクリック更新率;
- コマンド確認;
- ハートビート/ウォッチドッグ;
- 通信損失の挙動;
- 診断;
- パラメータアクセス;
- バージョン管理。
産業用システムは、制御プラットフォームに応じてRS-485、CAN、Ethernetベースのネットワーク、または標準化されたモーションプロファイルを使用する場合があります。
無線コマンド
無線制御は、物理的なケーブルが不便な場合に実用的ですが、設計は明示的に次のことを定義する必要があります:
- ペアリング;
- コマンド権限;
- タイムアウト;
- パケット損失の挙動;
- 低バッテリーの挙動;
- 干渉応答;
- ローカルフォールバック制御が存在するかどうか。
無線制御は命令の輸送選択肢であり、損失の挙動と安全要件は別々に定義する必要があります。
入手可能な商業無線制御ハードウェアについては、 無線モーターコントロールページ工学記事は、製品選択ではなくアーキテクチャに焦点を当てています。
ワイヤレスコマンドは、機械の安全機能を満たすと仮定すべきではありません。安全動作は、独自の設計された検証済みアーキテクチャを必要とします。
保護と障害処理
保護ロジックは、通常の動作ロジックとは別に定義されるべきです。
潜在的な条件には、
- 過電流;
- 短絡;
- スタール;
- 障害物;
- 過温;
- 過小電圧または過大電圧;
- フィードバック損失;
- 通信障害;
- 正または負のオーバートラベル;
- ブレーキ障害;
- コントローラー再起動。
各条件について、期待される応答を定義します:
- 即時無効;
- 制御された停止;
- 逆行リカバリー;
- ステータスのみの警告;
- ラッチ障害;
- 自動再試行;
- 手動リセット。
有用な要件シートはまた、1つの軸の障害がすべての軸を停止するのか、影響を受けたチャネルのみを停止するのかを定義します。
リセット、ホーム位置設定、および調整はアーキテクチャの一部です。
調整ロジックは、設置まで残しておくべきではありません。
OEMチームが決めるべきこと:
- 電源投入時に位置がわかるかどうか;
- 軸が基準を確立する必要があるか;
- どのセンサーまたは基準がホームを定義するか;
- 許可されるホーム方向と速度;
- バックオフ・アンド・リアプローチシーケンスが必要かどうか;
- ホーム設定が完了するまで自動動作がブロックされるかどうか;
- リセットが障害のクリアとどう異なるか;
- フィードバックまたは電力を失った後に何が起こるか。
これらの詳細は、専用のリセット/ホーム設定のスポークでより深く取り扱われますが、基本的な部分はこれらを必要なアーキテクチャ入力として特定するべきです。
OEM制御要件チェックリスト
制御ハードウェアを選択する前に、これらの入力を固定します。
動作動作
- 軸の数;
- 独立したまたは協調した操作;
- ストロークと速度プロファイル;
- 位置決め要件;
- 許容されるフォロー誤差;
- 停止動作;
- ブレーキ/ホールディング要件。
コマンドレイヤー
- 手動、PLC、HMI、リモート、またはネットワークソース;
- コマンドの優先順位;
- 手動/自動/サービスモード;
- ローカルオーバーライドルール。
ドライブと電源
- モータータイプ;
- 供給アーキテクチャ;
- 連続およびピーク電流;
- 同時動作ケース;
- ブレーキ/コースティング動作;
- 電流制限;
- 電源分配と配線の制約。
フィードバック
- センサータイプ;
- 信号インターフェイス;
- スケーリング/解像度;
- 方向の規約;
- 基準/ホーム設定の要件;
- フィードバック喪失の応答。
多軸動作
- チャネル数;
- チャネルマッピング;
- 独立、マスター/フォロワー、または同期モード;
- 軸間公差;
- 一つの軸が遅れる場合の故障動作。
通信
- ディスクリート、アナログ、シリアル、フィールドバス、またはワイヤレス;
- プロトコル;
- 更新レート;
- ウォッチドッグ;
- 通信損失時の動作。
保護とコマッション
- 制限およびオーバートラベル;
- スタール/障害検出;
- 熱および電流保護;
- 緊急停止インターフェース;
- リセット動作;
- ホーム動作;
- 故障ログ記録;
- ファームウェア/パラメータの改訂。
これらの入力が定義されると、プロジェクトは次に進むことができます。 システム互換性レビュー コネクタの外観や製品ラベルに依存せずに適合を証明できます。
すでにドラフトI/Oリスト、モーションシーケンス、または制御要件シートがある場合は、それを送ってください。 ServoCylMotionの連絡先 特定のプロジェクトレビューのために。
よくある質問
アクチュエーター制御システムの主要な層は何ですか?
役立つアーキテクチャは、コマンド/ユーザーインターフェース、監視ロジック、ドライブ/電源、アクチュエーター/モーター、フィードバック/保護、通信、コマッション/状態動作を分離します。いくつかの製品は複数の層を統合しますが、エンジニアリングインターフェースは依然として定義する必要があります。
オープンループ制御はいつ有効ですか?
オープンループ制御は、近似的なエンドツーエンドの動作が許容され、システムが中間位置を確認したり、動作の障害を修正する必要がない場合に有効です。精度、プリセット、同期、または診断の要件は、アーキテクチャを測定フィードバックへと推進する傾向があります。
位置フィードバックが追加されると何が変わりますか?
システムは命令された動作と実際の動作を比較できます。センサーと制御ロジックに応じて、それは中間位置決め、速度計算、エラー修正、同期、診断、およびより制御された故障検出をサポートできます。
2つのモーターに同じコマンドを送信することは同期と同じですか?
いいえ。二つのモーターは、同じコマンドを受け取った場合でも、異なる負荷や摩擦の下でドリフトする可能性があります。同期には、差動動作を測定し修正するための適切なフィードバックとロジックが必要です。
なぜフィードバックの互換性が重要ですか?
制御ロジックは、センサーの電気インターフェース、信号タイプ、スケーリング、方向の規則、および故障動作を理解する必要があります。機械的に適合するアクチュエータは、フィードバック方式が異なる場合、制御互換性が必ずしもあるわけではありません。
無線制御はアーキテクチャにどのように適合すべきですか?
無線はコマンド輸送層として扱います。ペアリング、コマンド権限、タイムアウト、干渉/損失動作、フォールバック動作を定義します。完全な無線安全機能が特別に設計され、検証されない限り、機械の安全要件は別にしておきます。
制御ハードウェアを選択する前に何を固定すべきですか?
最初にモーション目標、軸数、コマンドソース、電力バジェット、モーター/ドライブインターフェース、フィードバックタイプ、通信方法、多軸トポロジー、保護動作、およびリセット/ホーミング要件を固定します。
参考文献
- LINAK — アクチュエータとは?
- Actuonix — コントロールボードとスイッチ
- Firgelli — マルチアクチュエータ同期ガイド
- Progressive Automations — 電気線形アクチュエータの制御システムガイド
- TiMOTION — 位置フィードバック付き電気線形アクチュエータ
- 制御工学 — アクチュエータの説明
関連エンジニアリングガイド: 線形アクチュエータコントローラの基本; 同期モーター制御と独立モーター制御; 無線アクチュエータ制御; アクチュエータのリセットとホーミング.











