
Um sistema de controle do atuador não é apenas uma caixa que faz um motor estender e retrair. Para um engenheiro OEM, é a cadeia completa que transforma um comando em movimento controlado e depois decide o que fazer com feedback, limites, falhas, perda de comunicação e condições de potência.
Essa cadeia pode ser simples—um interruptor, relé, fonte DC e motor de dois fios—ou muito mais estruturada, com um PLC, lógica de movimento, sensores de feedback, coordenação multi-eixo, comunicação de rede, diagnósticos e estados de comissionamento.
A arquitetura certa depende do que a máquina deve saber e controlar. Se o único requisito for o deslocamento de ponta a ponta, um arranjo básico em malha aberta pode ser suficiente. Se o sistema deve alcançar posições intermediárias, manter a sincronização sob cargas desiguais, detectar erro de seguimento, relatar falhas ou recuperar-se de perda de energia de uma forma definida, a arquitetura de controle precisa se tornar mais explícita.
Este guia explica as camadas do sistema, onde o controle em malha aberta e fechada se difere, como o feedback muda a capacidade e quais interfaces uma equipe OEM deve definir antes de selecionar o hardware.
A arquitetura de controle completa
Uma maneira útil de definir sistemas de controle de atuadores é como um conjunto de camadas funcionais.
Operador / IHM / Remoto / Comando de Máquina
                  |
                  v
      Lógica Supervisória / PLC / Máquina de Estados
        |          |            |
        |          |            +--> falhas, bloqueios, reset, referência de posição
        |          |
        |          +--> feedback e estado
        v
       Drive / Estágio de Potência  <------  Feedback / Sensores
        |                            ^
        | energia do motor           |
        v                            |
      Motor + Caixa de Engrenagens + Fuso + Carga Mecânica
                  ^
                  |
          Fonte de Energia / Distribuição
A implementação exata varia. Alguns sistemas integram várias camadas num único invólucro. Outros separam o PLC, o drive do motor, a fonte DC, a eletrónica de feedback e a interface do utilizador.
A tarefa de engenharia, portanto, não é copiar um diagrama literalmente. É definir qual camada possui cada função e quais interfaces conectam as camadas.
Uma arquitetura de controlo deve definir interfaces de comando, canal, feedback e energia antes da seleção das peças.
Camada 1: comando e interface do utilizador
A camada de comando responde a: quem está autorizado a solicitar movimento?
As entradas possíveis incluem:
- botões momentâneos para cima/baixo;
- interruptores mantidos;
- um teclado local ou IHM;
- pontos de ajuste analógicos;
- I/O digital;
- comandos PLC;
- uma rede de máquina;
- um pendant com fio;
- dispositivos de comando RF ou Bluetooth.
Os requisitos devem definir prioridade de comando, condições de habilitação, modos manual versus automático e o que ocorre quando a fonte do comando desaparece.
Por exemplo, se existem controles locais de serviço e comandos automáticos do PLC, a especificação de controlo deve indicar qual tem autoridade e se entrar em modo de serviço inibe o movimento remoto.
Camada 2: lógica supervisória e gestão de estados
A camada lógica responde a: o que o sistema está autorizado a fazer agora?
Uma máquina de estados prática pode incluir:
- ligar/desligar / não inicializado;
- desligado seguro;
- pronto;
- jog manual;
- movimento automático;
- referência de posição;
- paragem controlada;
- com falha;
- reset pendente;
- modo de serviço.
Esta camada possui sequenciamento, intertravamentos, mudanças de modo, diagnósticos, permissões de retorno ao lar e recuperação de falhas. Também deve definir o que acontece após perda de energia, perda de comunicação, um evento de limite, perda de feedback ou um motor parado.
Para programas OEM que necessitam de integração de controle em nível de projeto, em vez de apenas formação educacional, o capacidade OEM de sistema de controlo é a ponte comercial.
Controle em malha aberta vs controle em malha fechada
A decisão de arquitetura mais importante é se o sistema precisa medir o resultado do movimento e corrigi-lo.
| Pergunta | Abordagem em malha aberta | Abordagem em malha fechada |
|---|---|---|
| O controlador mede o movimento real? | Não continuamente | Sim |
| Pode corrigir diretamente o erro de posição? | Não | Sim, dentro dos limites do sistema |
| Posições intermediárias | Baseado em aproximação ou tempo | Medido e controlado |
| Compensação de mudança de carga | Limitada | Possível |
| Sincronização sob carga desigual | Fraca | Prática com feedback e lógica adequados |
| Hardware tipicamente adicionado | interruptor, relé, temporizador, acionamento básico | sensor, interface de feedback, controlador/acelerador |
| Principal risco de engenharia | deriva e movimento não verificado | falhas de sensor, erros de escalonamento, ajuste, perda de feedback |
O controle em malha aberta pode ser apropriado quando a tarefa de movimento é simples e o sistema não precisa conhecer a posição intermediária exata.
O controle em malha fechada adiciona uma variável medida—como posição, velocidade ou corrente—e compara o comportamento real com o comando. O sistema pode então reduzir o erro em vez de assumir que aplicar energia produz o resultado esperado.
O ponto importante é que o controle em malha fechada não é automaticamente “mais preciso” em toda instalação. A precisão ainda depende da localização do sensor, resolução, folga mecânica, conformidade, calibração, amostragem, ajuste de controle e a relação entre o sensor e a carga real.
Drive e potência estão separados da lógica de controle
Um PLC ou microcontrolador pode decidir o que o movimento deve ocorrer, mas geralmente não fornece diretamente a corrente do motor necessária para mover a carga. Essa é a função da unidade de controle ou estágio de potência.
As abordagens conceituais comuns incluem:
Reversão por relé ou contator
Um motor DC básico pode ser acionado para frente ou para trás trocando a polaridade. Relés ou contatores podem implementar isso de maneira simples, mas a arquitetura geralmente oferece controle de velocidade limitado e regulação de posição limitada, a menos que feedback e lógica adicional sejam adicionados.
Controle em ponte H
Uma ponte H inverte a corrente do motor eletronicamente. Com modulação por largura de pulso, a unidade de controle também pode variar a voltagem e a velocidade efetivas do motor.
A especificação OEM deve definir:
- faixa de tensão do motor;
- corrente contínua;
- corrente de pico ou arranque;
- comportamento de frenagem ou desaceleração;
- limitação de corrente;
- saída de falhas;
- limites térmicos;
- comportamento de comutação necessário.
Controle do tipo servo
Controles mais avançados podem fechar loops de corrente, velocidade e/ou posição localmente. O controlador supervisor então envia comandos e recebe status em vez de simplesmente comutar a corrente do motor.
A arquitetura deve deixar claro qual loop está fechado onde. Caso contrário, duas partes do sistema podem tentar regular o mesmo comportamento — ou nenhuma delas pode assumir essa tarefa.
A camada de potência deve ser dimensionada e liberada junto com os requisitos de carga do drive e do atuador.
Dimensione a camada de potência para o caso de movimento
Os requisitos de potência devem ser baseados no pior caso operacional crível, não apenas em um valor nominal de funcionamento.
Congelar:
- faixa de fornecimento permissível;
- corrente contínua e de pico;
- número de eixos movendo-se simultaneamente;
- comportamento de partida ou parada;
- limites de queda de tensão;
- tamanho do condutor;
- classificação de corrente do conector;
- estratégia de fusíveis e desconexão;
- expectativas de aterramento e EMC;
- ambiente térmico.
Um sistema pode ter lógica de controle correta e ainda assim falhar porque o caminho de potência está subdimensionado.
O feedback determina o que o sistema pode conhecer
O feedback é o caminho de informação do movimento de volta para a lógica de controle.
Conceitos comuns de feedback incluem:
Chaves de limite
Os interruptores de limite podem avisar o sistema de que o mecanismo atingiu uma condição final. Eles são úteis para proteção de extremidade ou status, mas normalmente não fornecem posição contínua.
Retorno de potenciômetro
Um potenciômetro pode fornecer um sinal analógico relacionado à posição do curso. O design do controle ainda precisa de escalonamento, verificações de plausibilidade, condicionamento elétrico e uma estratégia para ruído ou desgaste.
Retorno Hall ou de pulso
O retorno de pulso pode fornecer informações de velocidade e posição incremental. Se o sistema perder sua referência acumulada, pode precisar de um processo de reinício ou referência inicial.
Codificadores
Os codificadores incrementais fornecem informações de posição e velocidade relativas. O retorno absoluto pode reter ou relatar diretamente a posição, dependendo da arquitetura do sensor.
A questão chave de compatibilidade não é simplesmente "o atuador tem retorno?" É:
- que sinal ele produz?
- que tensão ou interface elétrica ele requer?
- como a direção é representada?
- que resolução ou escalonamento se aplica?
- a lógica de controle entende esse sinal?
- o que acontece quando o sinal está ausente ou é implausível?
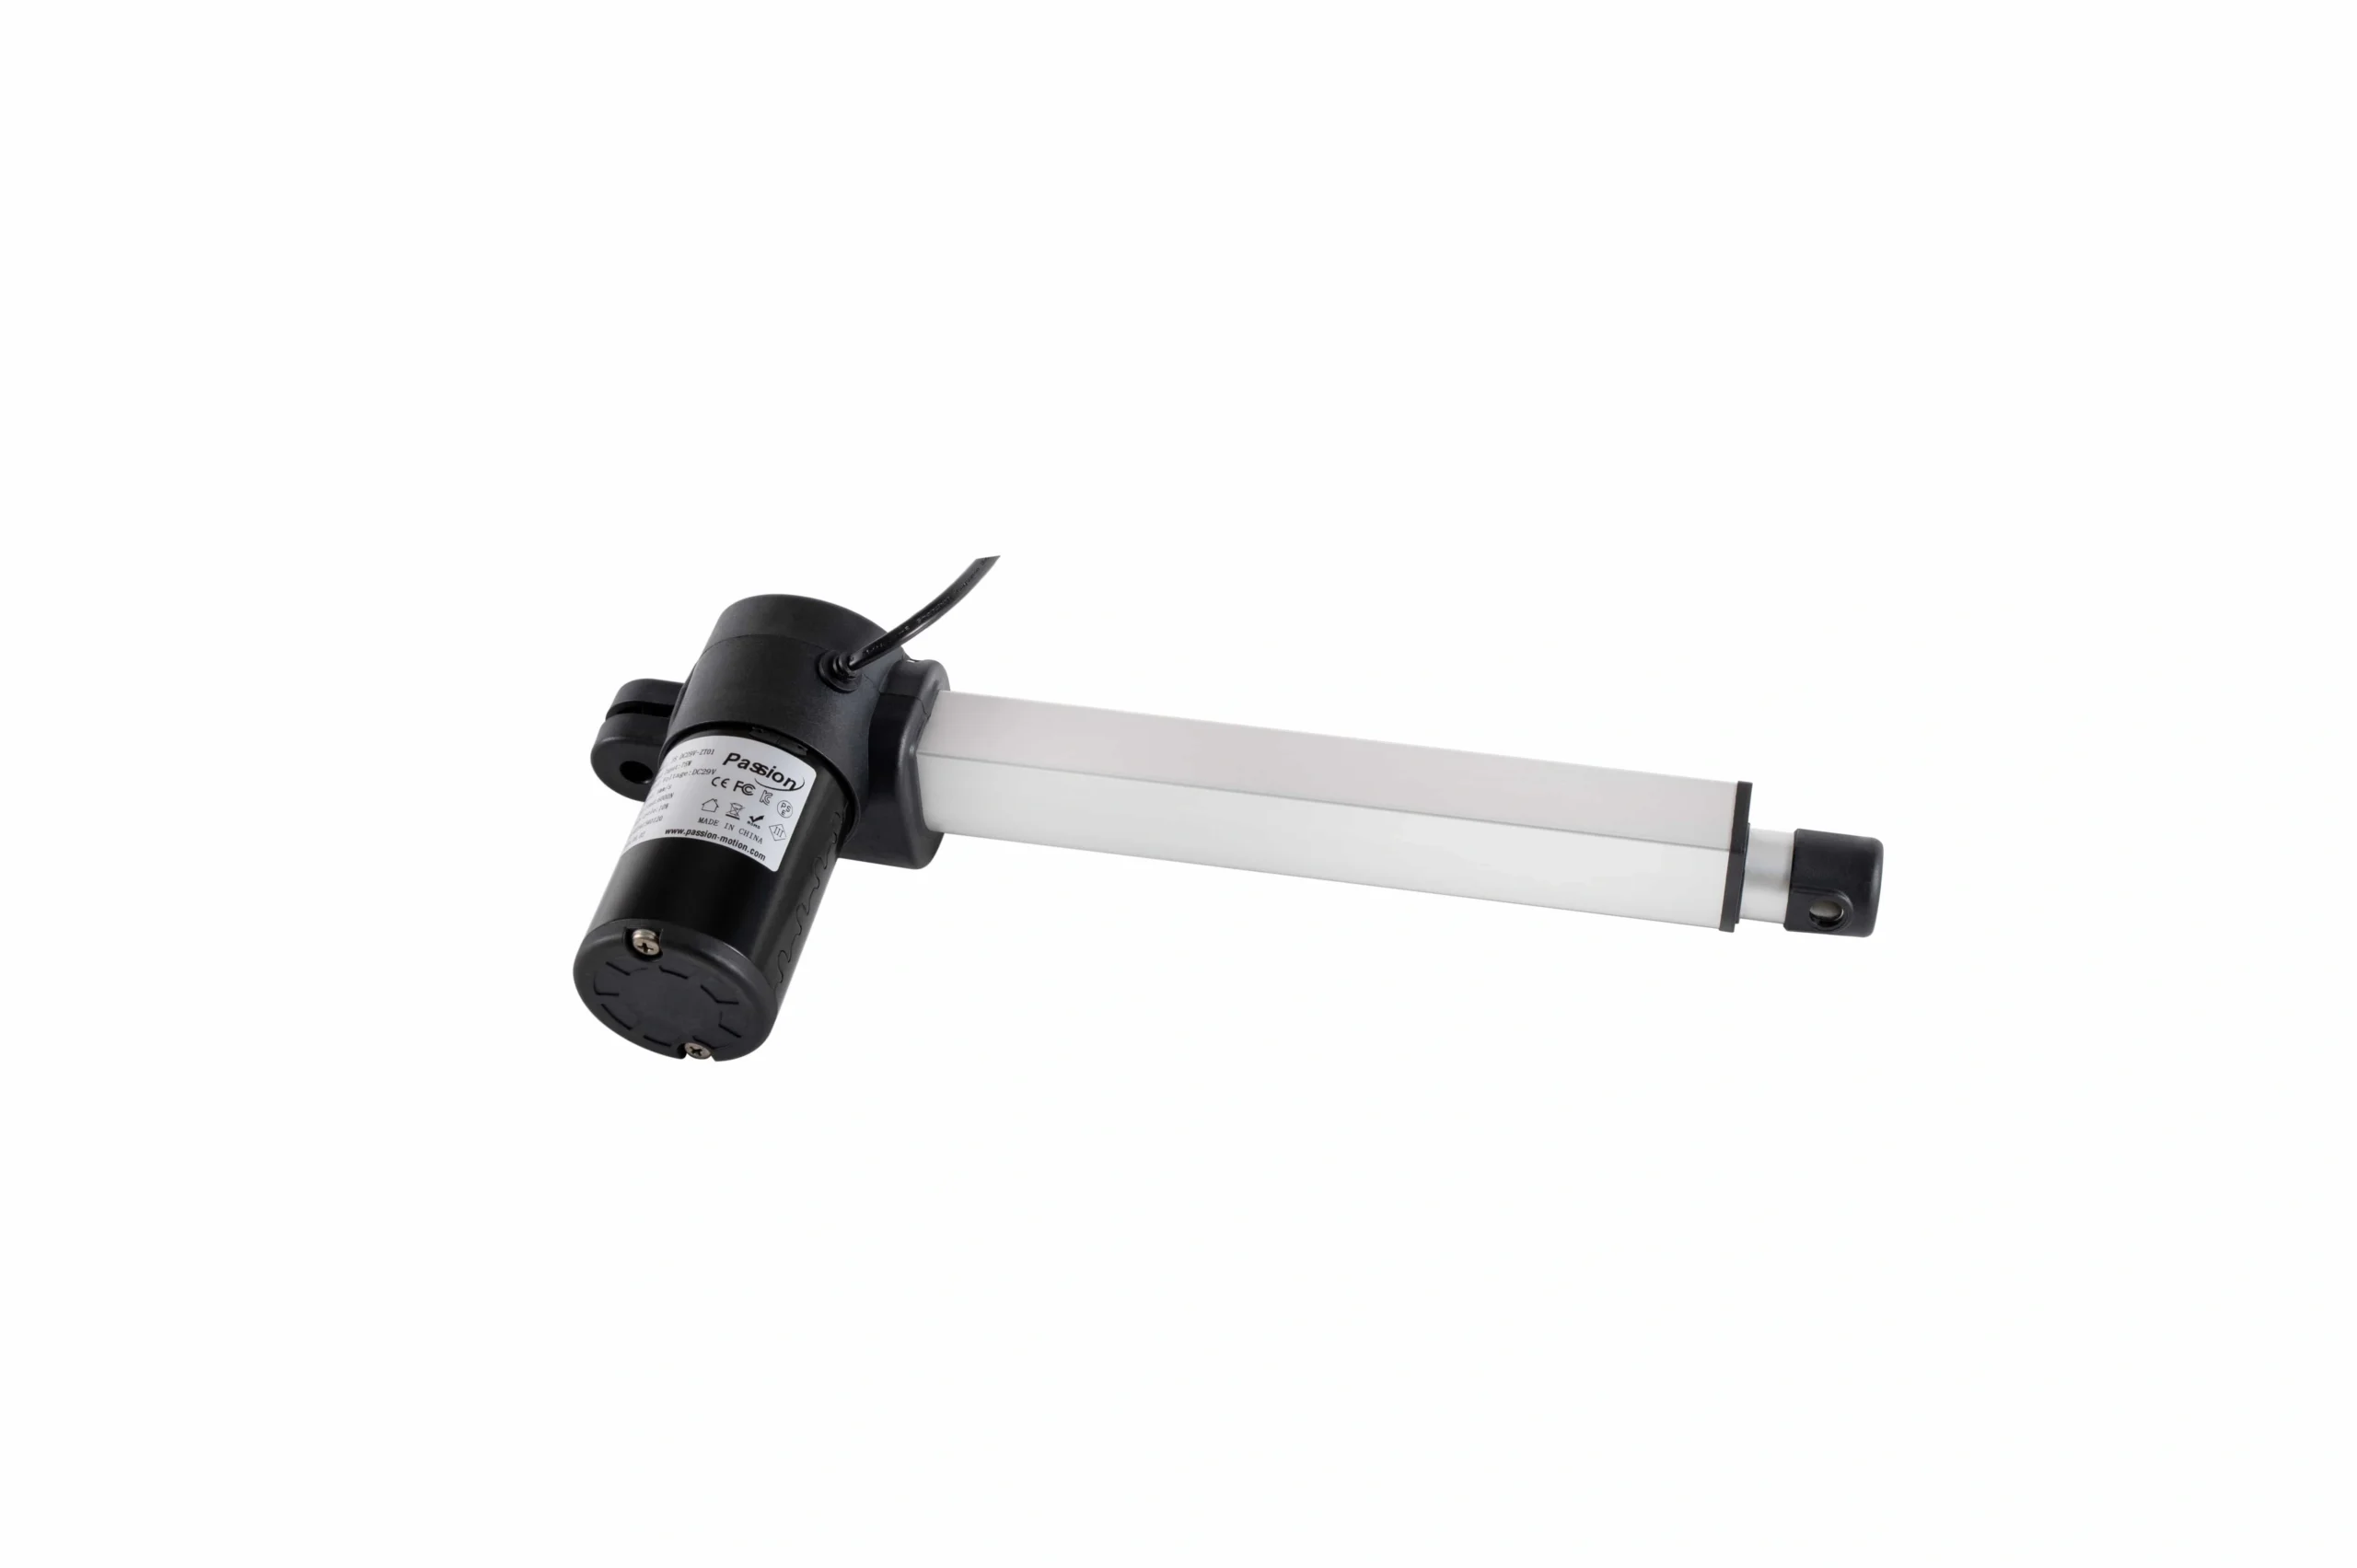
O atuador, o método de retorno, a etapa de acionamento e a lógica de controle formam um loop de engenharia.
A visão geral de retorno da TiMOTION e o guia do sistema de controle da Progressive Automations ilustram por que a tecnologia de retorno muda o que o sistema de controle pode medir e regular. Para um projeto OEM, isso significa que o retorno pertence à especificação da interface do sistema, não como um pensamento posterior.
Controle de eixo único e múltiplos eixos
Quando mais de um atuador é usado, a frase "mover juntos" pode descrever várias arquiteturas diferentes.
Canais independentes
Cada eixo recebe seus próprios comandos e pode parar, falhar ou se mover separadamente.
Comando em conjunto
Duas ou mais eixos recebem o mesmo comando de movimento, mas o sistema não necessariamente compara suas posições.
Mestre/seguido
Um eixo se torna a referência e outro segue sua posição ou velocidade medida.
Sincronização cruzada
O controlador compara eixos e corrige ativamente o erro de posição diferencial.
Trajetória coordenada
Múltiplos eixos seguem um perfil comum baseado no tempo, frequentemente com aceleração e desaceleração coordenadas.
A distinção importante é que energizar motores simultaneamente não é o mesmo que sincronização. O atrito, carga, eficiência de transmissão, tensão de alimentação e tolerâncias podem fazer com que dois motores se movam de maneira diferente, mesmo quando recebem o mesmo comando.
Para um projeto comercial que requer coordenação de múltiplos eixos, veja o capacidade de sincronização de múltiplos motores.
Interfaces com fio, sem fio, PLC e de rede
A comunicação é outra camada que deve ser selecionada a partir dos requisitos da aplicação.
E/S discreta
Útil para sinais simples como:
- habilitar;
- estender/retrair;
- zero;
- limite;
- pronto;
- falha.
Comandos analógicos
Sinais de tensão ou corrente analógica podem ser usados para comandos proporcionais de velocidade, força ou posição quando ruído, taxa de atualização e escalonamento são aceitáveis.
Comunicação serial e de barramento de campo
Uma implementação em rede pode definir:
- camada física;
- protocolo;
- taxa de atualização cíclica;
- confirmação de comando;
- heartbeat/sistema de supervisão;
- comportamento em caso de perda de comunicação;
- diagnósticos;
- acesso a parâmetros;
- gestão de versão.
Sistemas industriais podem usar RS-485, CAN, redes baseadas em Ethernet ou perfis de movimento padronizados, dependendo da plataforma de controle.
Comando sem fio
O controle sem fio pode ser prático quando a cabeação física é inconveniente, mas o projeto deve definir explicitamente:
- pareamento;
- autoridade de comando;
- timeout;
- comportamento em caso de perda de pacote;
- comportamento de baixa bateria;
- resposta a interferências;
- se existe controle de fallback local.
O controle sem fio é uma escolha de transporte de comando; o comportamento de perda e os requisitos de segurança devem ser definidos separadamente.
Para hardware comercial disponível de controle sem fio, use o página de controles de motor sem fio. O artigo técnico permanece focado na arquitetura ao invés da seleção de produtos.
O comando sem fio não deve ser assumido como suficiente para satisfazer uma função de segurança da máquina. O comportamento de segurança requer sua própria arquitetura projetada e validada.
Proteção e manuseio de falhas
A lógica de proteção deve ser definida separadamente da lógica de movimento normal.
As condições potenciais incluem:
- sobrecarga;
- curto-circuito;
- parada;
- obstrução;
- sobretensão;
- subtensão ou sobretensão;
- perda de feedback;
- perda de comunicação;
- deslocamento positivo ou negativo;
- falha no freio;
- reinicialização do controlador.
Para cada condição, defina a resposta esperada:
- desativação imediata;
- paragem controlada;
- recuperação em marcha à ré;
- aviso apenas de status;
- falha bloqueada;
- nova tentativa automática;
- reset manual.
Uma planilha de requisitos útil também define se uma falha em um eixo para todos os eixos ou apenas no canal afetado.
Reset, homing e comissionamento fazem parte da arquitetura
A lógica de comissionamento não deve ser deixada para a instalação.
A equipe OEM deve decidir:
- se a posição é conhecida na energização;
- se o eixo deve estabelecer uma referência;
- qual sensor ou dado define a casa;
- direção e velocidade de homing permitidas;
- se uma sequência de afastamento e abordagem é necessária;
- se o movimento automático é bloqueado até a conclusão do homing;
- como um reset difere de limpar uma falha;
- o que acontece após a perda de feedback ou energia.
Esses detalhes são cobertos mais profundamente no tópico dedicado de reset/homing, mas o pilar ainda deve identificá-los como entradas de arquitetura necessárias.
Lista de verificação de requisitos de controle OEM
Antes de selecionar o hardware de controle, congele estas entradas.
Comportamento de movimento
- número de eixos;
- operação independente ou coordenada;
- perfil de curso e velocidade;
- requisito de posicionamento;
- erro de acompanhamento aceitável;
- comportamento de parada;
- requisito de frenagem/manutenção.
Camada de comando
- manual, PLC, HMI, remoto ou fonte de rede;
- prioridade do comando;
- modos manual/automático/serviço;
- regras de sobreposição local.
Drive e potência
- tipo de motor;
- arquitetura de alimentação;
- corrente contínua e de pico;
- caso de movimento simultâneo;
- comportamento de frenagem/deslizamento;
- limitação de corrente;
- distribuição de potência e restrições de fiação.
Feedback
- tipo de sensor;
- interface de sinal;
- escalonamento/resolução;
- convenção de direção;
- requisito de referência/homing;
- resposta à perda de feedback.
Comportamento multi-eixo
- contagem de canais;
- mapeamento de canais;
- modo independente, mestre/seguidor ou sincronizado;
- tolerância entre eixos;
- comportamento em caso de falha se um eixo ficar atrasado.
Comunicação
- discreto, analógico, serial, fieldbus ou sem fio;
- protocolo;
- taxa de atualização;
- watchdog;
- comportamento em caso de perda de comunicação.
Proteção e comissionamento
- limites e sobrecarga;
- detecção de parada/obstrução;
- proteção térmica e de corrente;
- interface de parada de emergência;
- comportamento de reinicialização;
- comportamento de homing;
- registro de falhas;
- revisão de firmware/parâmetro.
Uma vez que esses insumos estejam definidos, o projeto pode seguir para revisão de compatibilidade do sistema sem depender da aparência do conector ou dos rótulos dos produtos como prova de compatibilidade.
Se você já tem uma lista de I/O, sequência de movimento ou folha de requisitos de controle, envie-a para contacto ServoCylMotion uma revisão específica do projeto.
Perguntas Frequentes
Quais são as principais camadas de um sistema de controle de atuador?
Uma arquitetura útil separa interface de comando/usuário, lógica de supervisão, acionamento/poder, atuador/motor, feedback/proteção, comunicação e comportamento de comissionamento/estado. Alguns produtos integram várias camadas, mas as interfaces de engenharia ainda precisam ser definidas.
Quando é suficiente o controle de malha aberta?
O controle de malha aberta pode ser suficiente quando um movimento de ponta a ponta aproximado é aceitável e o sistema não precisa verificar a posição intermediária ou corrigir distúrbios de movimento. Requisitos de precisão, predefinições, sincronização ou diagnósticos geralmente empurram a arquitetura em direção ao feedback medido.
O que muda quando o feedback de posição é adicionado?
O sistema pode comparar o movimento comandado e o real. Dependendo do sensor e da lógica de controle, isso pode suportar posicionamento intermediário, cálculo de velocidade, correção de erro, sincronização, diagnósticos e detecção de falhas controladas.
Enviar o mesmo comando para dois motores é o mesmo que sincronização?
Não. Dois motores podem se desviar sob cargas ou fricções diferentes, mesmo quando recebem o mesmo comando. A sincronização requer feedback e lógica adequados que mede e corrige o movimento diferencial.
Por que a compatibilidade de feedback é importante?
A lógica de controle deve entender a interface elétrica do sensor, tipo de sinal, escala, convenção de direção e comportamento em falhas. Um atuador mecanicamente compatível não é necessariamente compatível em controle se seu esquema de feedback for diferente.
Como o controle sem fio deve se encaixar na arquitetura?
Trate o sem fio como uma camada de transporte de comando. Defina emparelhamento, autoridade de comando, tempo limite, comportamento de interferência/perda e operação de fallback. Mantenha os requisitos de segurança da máquina separados, a menos que uma função de segurança sem fio completa seja especificamente projetada e validada.
O que deve ser congelado antes de escolher o hardware de controle?
Congele o objetivo de movimento, contagem de eixos, fontes de comando, orçamento de energia, interface motor/driver, tipo de feedback, método de comunicação, topologia multi-eixo, comportamento de proteção e requisitos de reset/homing primeiro.
Referências
- LINAK — O que é um atuador?
- Actuonix — Placas de controle e interruptores
- Firgelli — Guia de sincronização multi-atuadores
- Progressive Automations — Guia para sistemas de controle de atuadores lineares elétricos
- TiMOTION — Atuadores lineares elétricos com feedback de posição
- Engenharia de Controle — Atuadores explicados
Guias de engenharia relacionadas: fundamentos do controlador de atuador linear; controle de motor síncrono vs. independente; controle de atuador sem fio; reset e homing do atuador.











