
dimensionamento dell'alimentatore per attuatori 29V deve iniziare con la corrente, non con un'etichetta di wattaggio familiare.
Para o fluxo de trabalho de seleção de voltagem mais amplo e limites do sistema, consulte o guia de atuadores lineares 12V vs 24V vs 29V.
L'alimentatore corretto deve supportare il bus 29V richiesto, la corrente continua dei motori e del controllore, eventi di avviamento o picco brevi, la peggiore condizione di movimento simultaneo consentita, la caduta di tensione del cavo e il reale comportamento di derating e sovraccarico dell'alimentatore.
Per il lavoro OEM, utilizzare questa sequenza:
- confermare che il sistema sia effettivamente progettato per un bus DC da 29V;
- raccogliere dati su corrente, avvio/pico e limiti di corrente per ogni canale del motore;
- aggiungere corrente del controllore e degli accessori;
- identificare quali motori possono muoversi o avviarsi insieme;
- calcolare separatamente i requisiti continui e di picco;
- convertire la corrente in watt con P = V × I;
- controllare la caduta del cavo, connettori, fusibili/livelli di corrente, derating e modalità di sovraccarico;
- validare il sistema di produzione intenzionale in condizioni di peggiore caso.
Formule fondamentali
Per un sistema DC:
Potenza (W) = Tensione (V) × Corrente (A)

Corrente (A) = Potenza (W) / Tensione (V)
Per un bus 29V:
Potenza = 29 × Corrente
Corrente = Potenza / 29
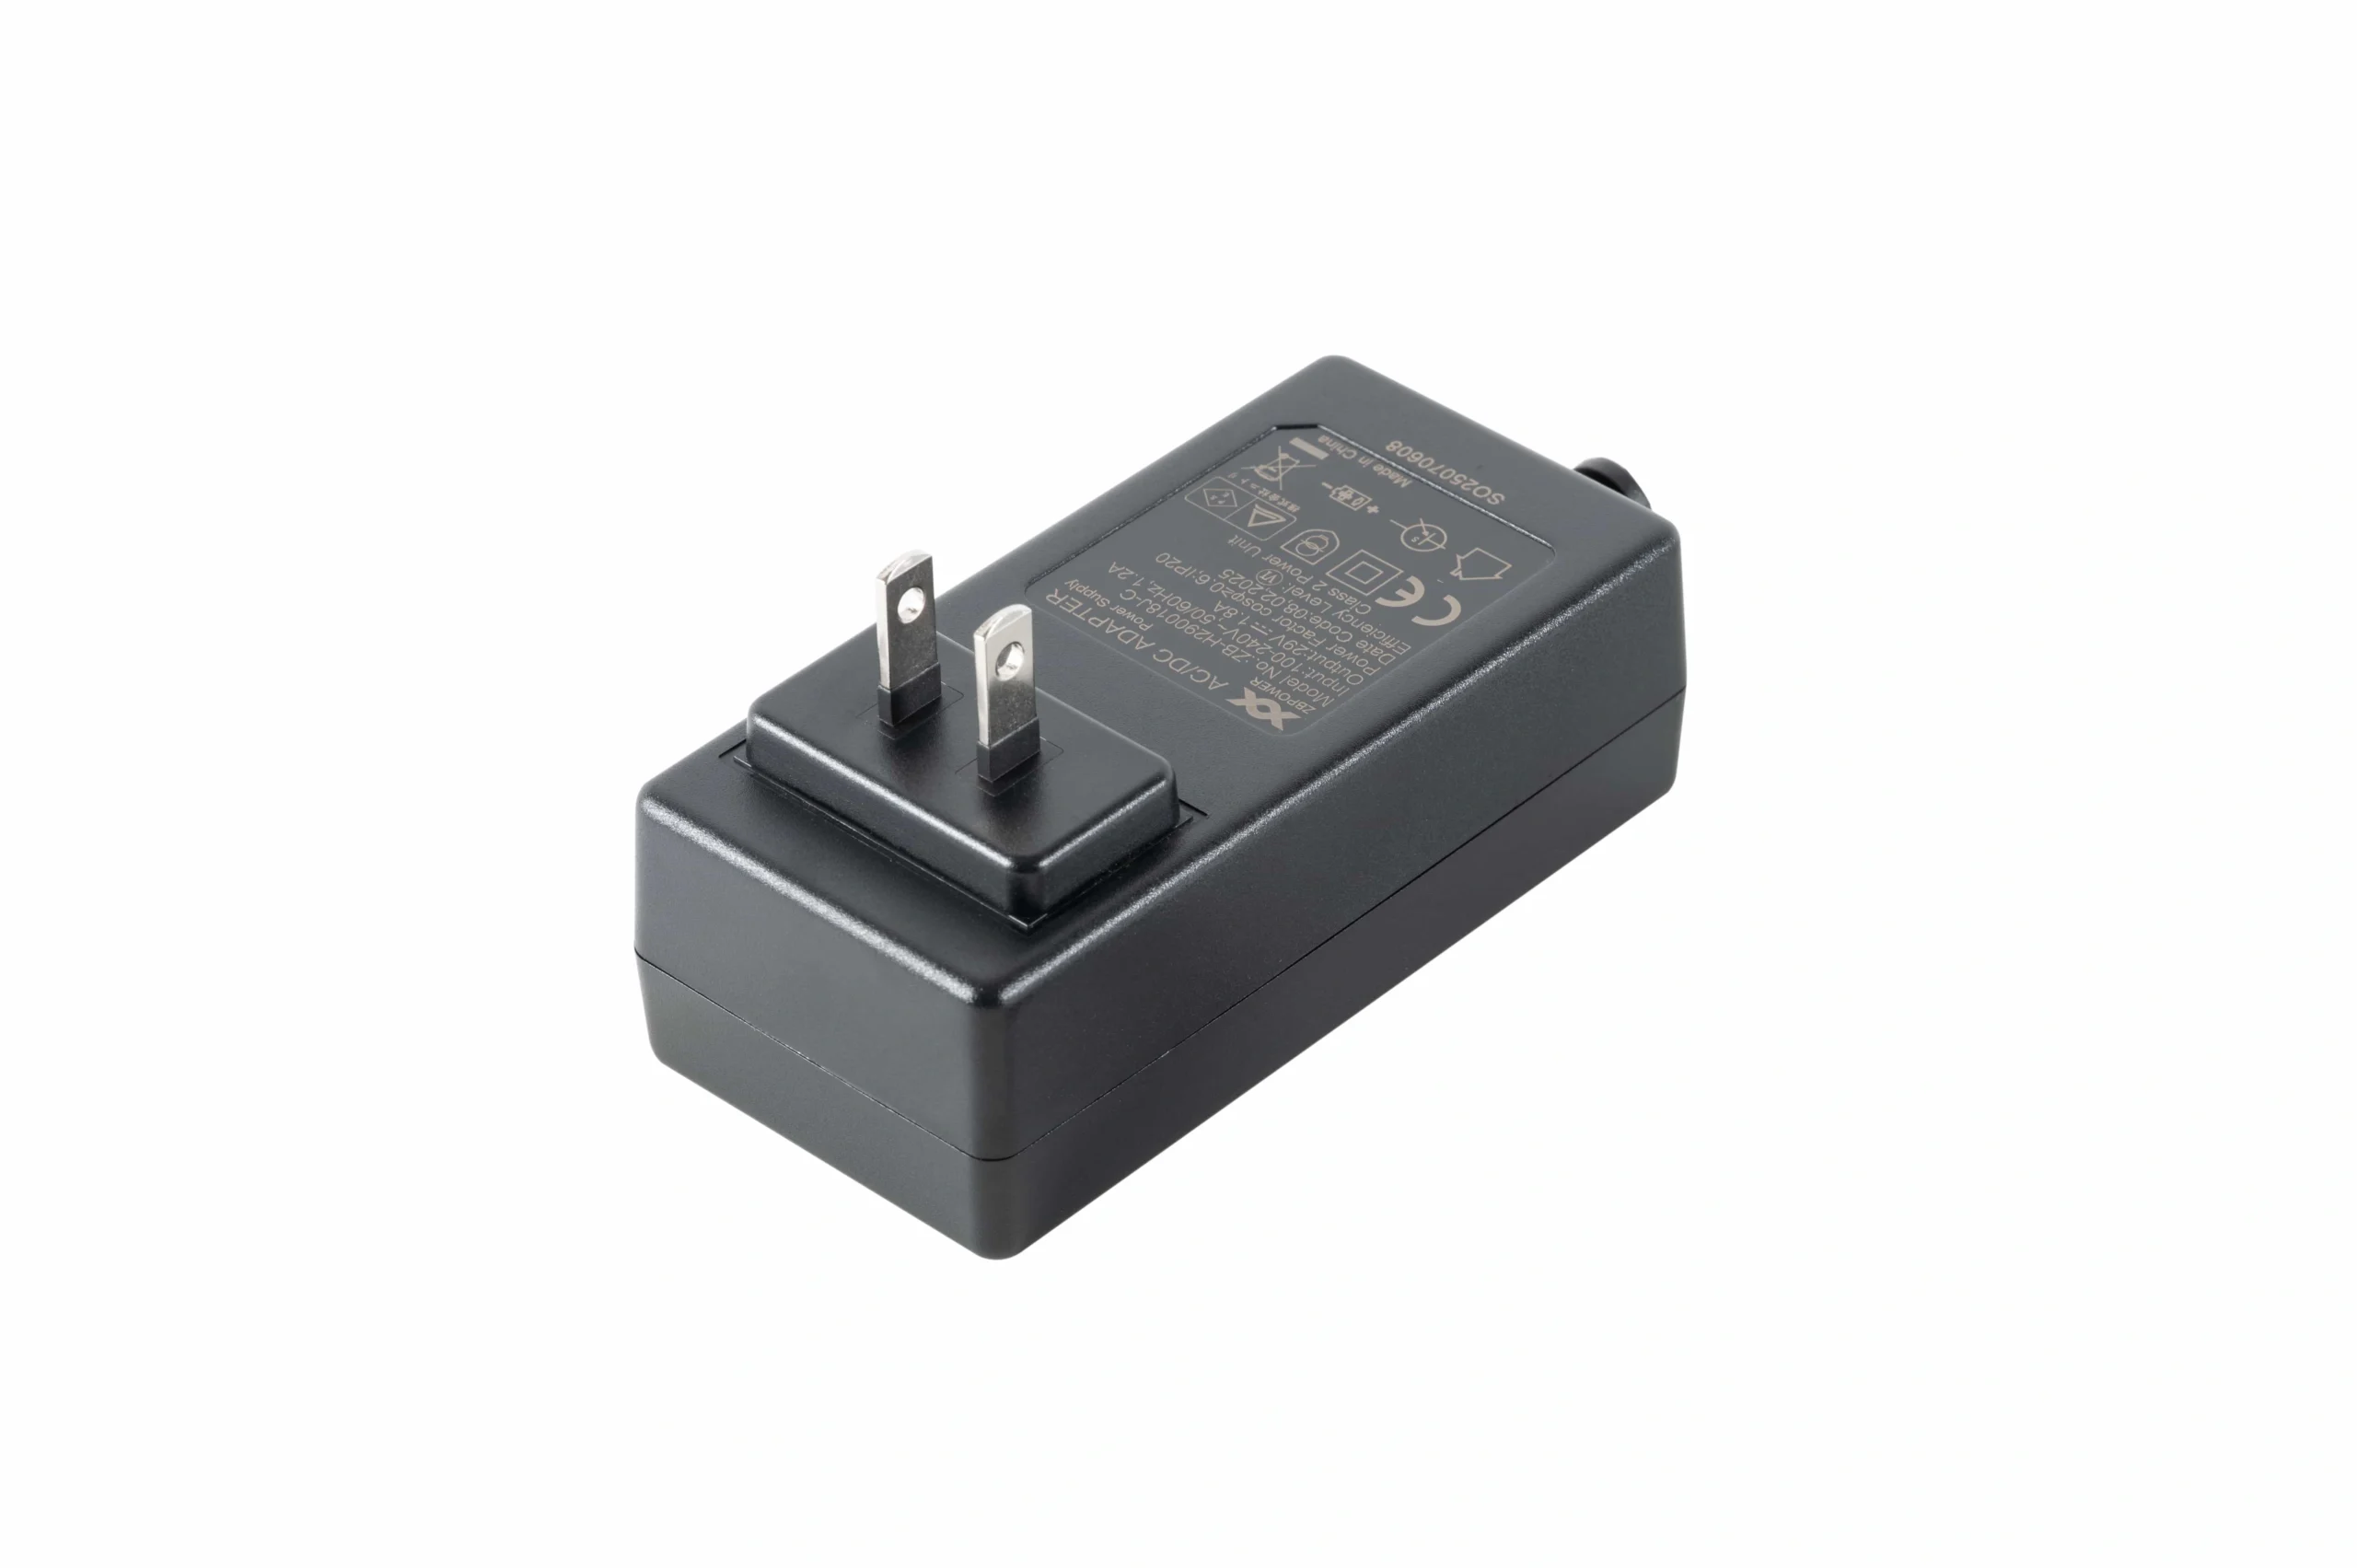
Il dimensionamento dell'alimentatore inizia con la tensione DC richiesta, la corrente continua, la domanda di avviamento/pico e la compatibilità—non lo stile dell'involucro.
Queste formule sono solo il livello aritmetico. Non ti dicono quale corrente il motore assorbe effettivamente. Quel valore deve provenire da dati rilasciati o misurazione al punto operativo previsto.
Quali dati ti servono prima di dimensionare?
Crea un foglio di budget della corrente con questi campi:
| Entrada | Por que isso é importante |
|---|---|
| Tensione del bus richiesta | estabelece o requisito de saída de fornecimento |
| Corrente de funcionamento do motor | determina a carga contínua |
| Corrente de partida/pico do motor | testa a capacidade de fornecimento em curto prazo |
| Limite de corrente de estol ou controlador | define o pior comportamento de falha/límite |
| Contagem de motores | estabelece a carga total possível |
| Regras de movimento simultâneo | determina quais correntes devem ser somadas |
| Corrente do controlador | adiciona carga eletrônica contínua |
| Accessori | handsets, rádios, sensores, iluminação, etc. |
| Ciclo de trabalho | afeta a carga térmica |
| Comprimento/gauge do cabo | determina a queda de tensão |
| Condições ambientais/de entrada | pode reduzir a saída de fornecimento disponível |
| Modo de sobrecarga | determina o comportamento durante transientes do motor |
Se uma folha de dados fornecer apenas um valor de corrente, esclareça o que isso representa antes de usá-lo.
Fórmula da corrente contínua
Para um único motor:
I_contínua_requerida
= I_motor_funcionamento
+ I_controlador
+ I_acessórios
+ margem definida pelo projeto
Para múltiplos motores que podem funcionar juntos:
I_contínua_requerida
= Σ I_funcionamento_dos_motores_simultâneos
+ I_controlador
+ I_acessórios
+ margem definida pelo projeto
A margem deve vir da política de engenharia do projeto e do comportamento real de desclassificação do fornecimento. Não há uma porcentagem universal que substitua a folha de dados.
Fórmula da corrente de pico
A corrente de pico é separada:
I_pico_requerida
= Σ I_partida_ou_pico_dos_motores_simultâneos
+ I_controlador
+ I_acessórios
Então compare esse resultado com:
- capacidade de sobrecarga em curto prazo;
- duração da sobrecarga;
- modo de limite de corrente;
- resposta transitória;
- limite de sub-tensão do controlador.
Um fornecimento pode atender ao requisito de potência contínua e ainda reiniciar o controlador durante a partida.
Exemplo prático 1: um motor
Os números abaixo são hipotéticos e não são dados de modelo ServoCylMotion.
Assuma:
- tensão do barramento: 29V;
- corrente de funcionamento carregada: 1.4 A;
- pico de partida: 2.6 A;
- controlador + acessórios: 0.2 A;
- margem de projeto definida para design contínuo: 20%.
Passo 1: corrente contínua
Corrente contínua base
= 1.4 + 0.2
= 1.6 A
Aplique a margem hipotética do projeto:
1.6 × 1.20 = 1.92 A
Passo 2: converter para watts
P = 29 × 1.92
  = 55.68 W
Portanto, a exigência contínua hipotética é de cerca de 1.92 A / 55.7 W.
Etapa 3: verificar a partida separadamente
I_peak = 2.6 + 0.2
       = 2.8 A
A potência de saída de pico a 29V é:
P_peak = 29 × 2.8
       = 81.2 W
Isso não significa que a fonte de alimentação deve ser classificada continuamente em exatamente 81.2 W. Significa que seu comportamento de curto prazo deve suportar o evento de partida real de 2.8 A pela duração requerida, sem uma queda de tensão inaceitável ou disparo de proteção.
Exemplo prático 2: dois motores se movendo juntos
Novamente, todos os valores são hipotéticos.
Assuma:
| Carga | Executando | Pico de partida |
|---|---|---|
| Motor A | 1.1 A | 2.2 A |
| Motor B | 1.0 A | 2.0 A |
| Controlador + acessórios | 0.25 A | 0.25 A |
Ambos os motores podem ser acionados e iniciar simultaneamente.
Exigência contínua
Corrente base
= 1.1 + 1.0 + 0.25
= 2.35 A
Com uma margem de projeto hipotética de 20%:
2.35 × 1.20
= 2.82 A
Converter para watts:
29 × 2.82
= 81.78 W
O alvo contínuo hipotético é, portanto, cerca de 2.82 A / 81.8 W.
Sistemas de múltiplos motores devem ser dimensionados a partir do pior estado de corrente simultânea permitido, e depois verificados em relação ao comportamento contínuo e de pico da fonte.
Exigência de pico
Corrente de pico
= 2.2 + 2.0 + 0.25
= 4.45 A
Potência de saída instantânea equivalente a 29V:
29 × 4.45
= 129.05 W
O engenheiro deve agora verificar se a fonte candidata pode suportar esse transiente, por quanto tempo pode fazê-lo, e o que acontece quando seu limite de corrente é alcançado.
Se os motores forem sequenciais, não adicione cegamente todos os picos
Alguns controladores nunca iniciam dois canais ao mesmo tempo.
Outros permitem:
- canais independentes;
- movimento simultâneo;
- movimento pareado sincronizado;
- partida sequencial;
- um teto de corrente total.
As regras do canal do controlador determinam quais motores podem ser iniciados ou funcionar juntos e, portanto, mudam o orçamento de corrente requerido.
O cálculo da fonte deve corresponder à lógica do controlador.
Uma tabela de corrente deve, portanto, incluir uma coluna chamada:
Este carregamento pode estar ativo simultaneamente?
Isso evita o dimensionamento desnecessário, enquanto ainda cobre o verdadeiro pior cenário.
52W, 58W e 87W a 29V
Com exatamente 29V, a fórmula ideal dá:
| Potência de saída | Corrente |
|---|---|
| 52 W | 1.79 A |
| 58 W | 2.00 A |
| 87 W | 3.00 A |
Cálculo:
52 / 29 = 1.79 A
58 / 29 = 2.00 A
87 / 29 = 3.00 A
Estes não são recomendações para um motor ou controlador específico. Eles apenas convertem wattagem em corrente de saída DC ideal.
Uma fonte de 58 W não é automaticamente “para um motor”, e uma fonte de 87 W não é automaticamente “para dois motores”. A corrente do motor, operação simultânea, consumo do controlador, comportamento de partida, desclassificação e proteção ainda determinam a adequação.
Por que a força não é suficiente para calcular a corrente
Um atalho comum de dimensionamento é:
O atuador produz X newtons, então deve consumir Y amps.
Essa conversão não pode ser feita apenas a partir da força.
A corrente depende de:
- constante de torque do motor;
- rapporto di trasmissione;
- passo della vite;
- eficiência do parafuso/reduzido;
- velocidade do motor;
- aceleração;
- fricção;
- limitação de corrente do controlador;
- tensão de alimentação;
- carga mecânica real.
A potência mecânica pode ser aproximada como:
Potência mecânica = Força × Velocidade linear
Mas a potência de entrada elétrica requer a eficiência da cadeia completa motor/transmissão/controle.
Para um design de produção, use os dados de corrente reais para a configuração selecionada ou meça sob a carga pretendida.
Dimensione a partir da parte difícil do ciclo
Não dimensione a fonte a partir do meio fácil do percurso se o mecanismo for mais difícil em outros pontos.
A maior corrente pode ocorrer durante:
- accensione;
- elevação do ponto mais baixo;
- geometria de ligação desfavorável;
- aceleração;
- uma posição de alta fricção;
- movimento simultâneo em múltiplos eixos;
- operação próxima ao ponto de estourar.
Meça ou calcule o pior estado operacional credível.
Queda de tensão no cabo
A saída da fonte pode ser 29V enquanto o controlador vê menos.
Relação básica:
V_drop = I × R_loop
Onde R_loop inclui:
- condutor positivo;
- condutor de retorno;
- conectores;
- contatos;
- interruptores/relais quando aplicável.
Se a resistência do laço for 0,20 Ω e a corrente for 3 A:
V_drop = 3 × 0.20
       = 0.60 V
O controlador veria aproximadamente 28.4V antes de considerar outros efeitos dinâmicos.
Use a resistência real do condutor, comprimento do cabo, resistência do conector e corrente máxima.
Aquecimento de conector e fio
A perda resistiva segue:
P_loss = I² × R
É por isso que um conector que parece aceitável durante um teste de bancada de 1 A pode aquecer muito mais a 3 A.
Verifique:
- sezione del cavo;
- classificação de corrente do conector;
- resistência de contato;
- contagem de pinos;
- qualidade do crimp;
- agrupamento de cabos;
- temperatura do invólucro.
O chicote faz parte do sistema de potência.
Desclassificação: a potência nominal pode não estar totalmente disponível
Fontes de alimentação geralmente têm curvas de desclassificação.
Os fabricantes podem reduzir a saída permitida conforme:
- a temperatura ambiente aumenta;
- a entrada CA diminui;
- as mudanças de fluxo de ar;
- as mudanças de orientação de montagem;
- as condições do invólucro pioram.
A XP Power e a Mean Well publicam orientações sobre a leitura e aplicação das curvas de desclassificação.
Não substitua a curva real por uma regra universal.
Se uma fonte é nominalmente 87 W, mas o datasheet permite apenas 80% de saída nas condições ambientais do projeto, a potência contínua utilizável é:
87 × 0.80
= 69.6 W
Esse exemplo é hipotético. Use a curva real do candidato.
O modo de sobrecarga é importante para a partida do motor
Duas fontes com a mesma potência nominal podem se comportar de maneira diferente acima da corrente nominal.
Os modos possíveis incluem:
- limitação de corrente constante;
- foldback;
- hiccup/reinício;
- desligamento;
- desconexão;
- recuperação automática.
Para uma carga de motor, pergunte:
- O que acontece quando a partida excede a classificação contínua?
- Quanto tempo a saída de pico é permitida?
- A tensão colapsa?
- O controlador reinicializa?
- A fonte se recupera automaticamente?
- A partida repetida causa desligamento térmico?
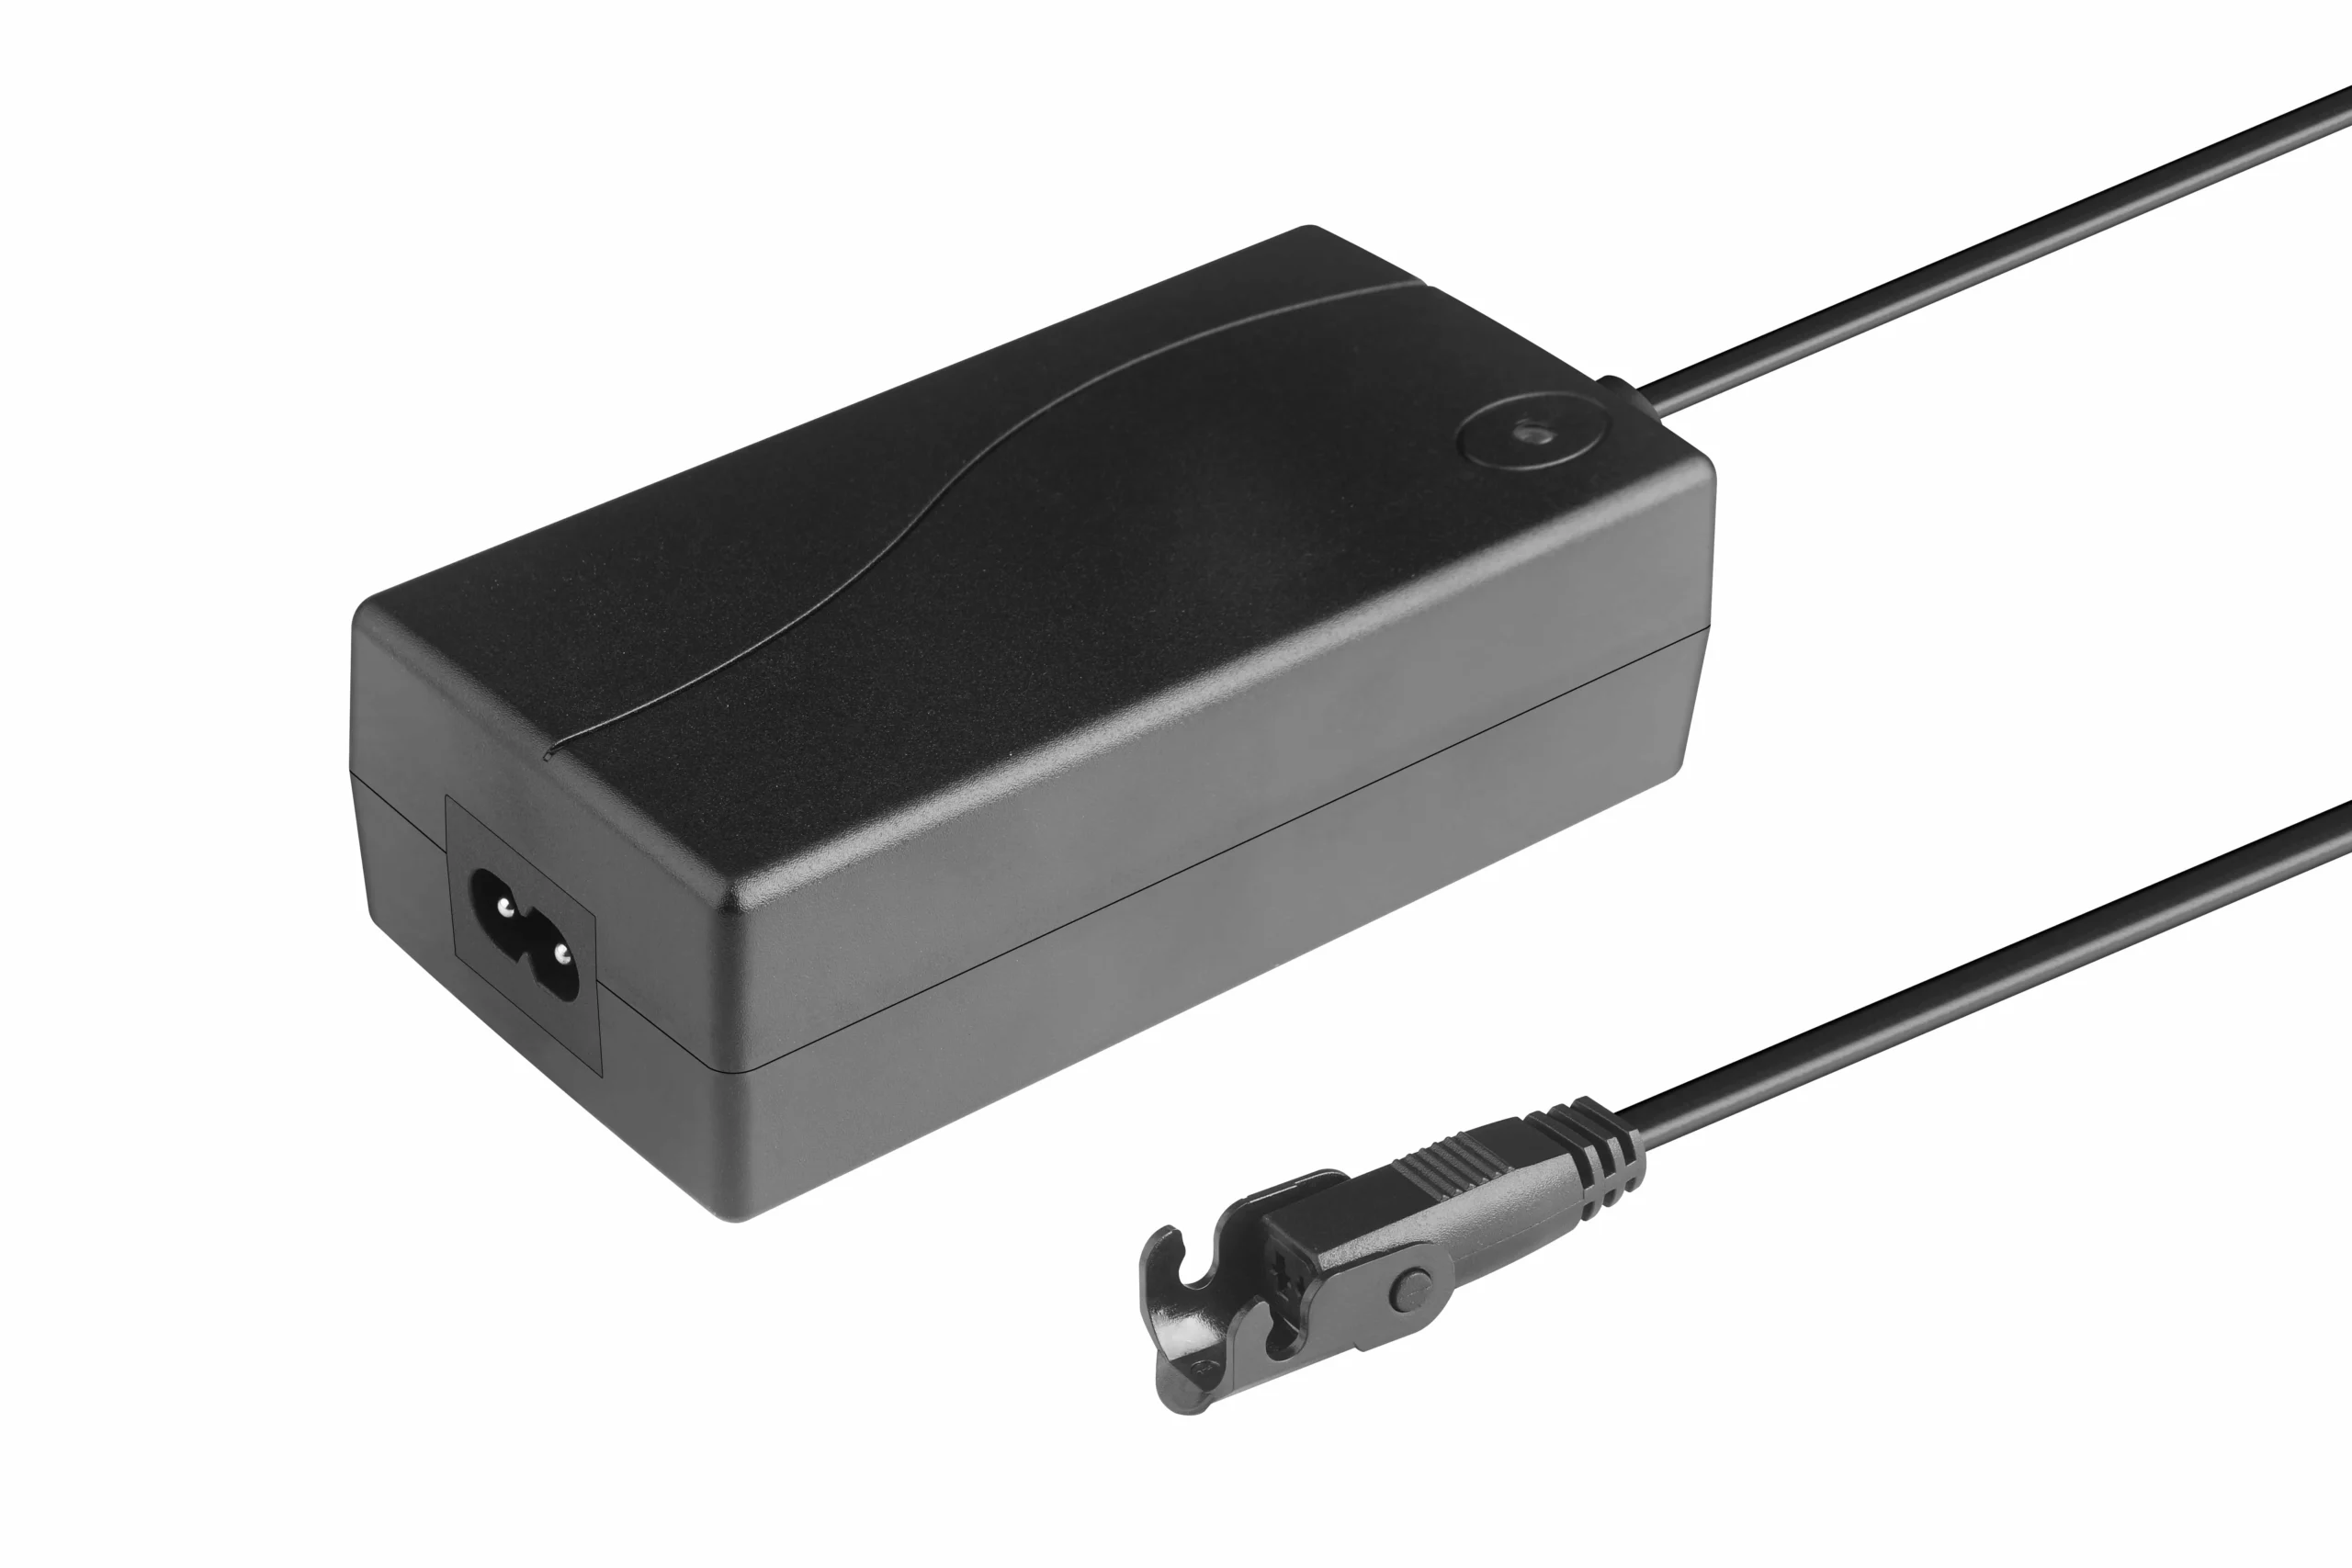
A potência nominal não é suficiente; verifique a temperatura/desclassificação de entrada, modo de sobrecarga, recuperação, limites de conector e o ciclo de trabalho validado.
Uma fonte que entra repetidamente em modo hiccup durante o movimento normal não é uma boa correspondência para o sistema, mesmo que a potência impressa pareça suficiente.
O ciclo de trabalho altera o requisito térmico
Um sistema de movimento que opera por 10 segundos a cada dez minutos é diferente de um que cicla repetidamente.
Registo:
- tempo de funcionamento do motor;
- tempo de descanso;
- ciclos por hora;
- canais simultâneos;
- duração de pico;
- temperatura ambiente;
- temperatura do invólucro.
Valide o ciclo real enquanto monitora a alimentação, controlador, conectores e tensão do barramento.
As condições de entrada CA também podem reduzir a saída disponível.
O lado DC não é a única variável.
Verifique:
- faixa de entrada CA nominal;
- comportamento de entrada de baixa linha;
- frequência da rede;
- condições de fornecimento regionais;
- derating em baixa entrada;
- exigências de fator de potência onde relevante.
Os formatos de plugue regionais são um tópico separado da lista de materiais (BOM), mas a faixa de entrada elétrica ainda pertence à especificação de fornecimento.
Planilha de dimensionamento de fornecimento
Antes de escolher um fornecimento, complete esta tabela:
| Campo | Valor do projeto |
|---|---|
| Saída DC requerida | 29V + tolerância documentada |
| Corrente de operação do Motor A | ___ A |
| Start-up/pico do Motor A | ___ A |
| Corrente de operação do Motor B | ___ A |
| Start-up/pico do Motor B | ___ A |
| Regra de movimento simultâneo | ___ |
| Corrente do controlador | ___ A |
| Corrente acessória | ___ A |
| Total de corrente contínua | ___ A |
| Total de corrente de pico | ___ A |
| Margem do projeto | ___ |
| Watt contínuos requeridos | ___ W |
| Capacidade transitória requerida | ___ A por ___ ms/s |
| Queda de tensão no cabo | ___ V |
| Temperatura do ambiente / do invólucro | ___ °C |
| Resultado de derating | ___ W / A |
| Modo de sobrecarga | ___ |
| Conector/pinagem | ___ |
| Status de validação | passar / aberto |
Lista de verificação de congelamento da BOM
Após validação, congelar:
- modelo/revisão de fornecimento;
- tensão de saída e tolerância;
- corrente contínua;
- comportamento de pico/sobrecarga;
- faixa de entrada CA;
- curvas de derating;
- conector/pinagem DC;
- calibre e comprimento do cabo;
- fusível/limiar de corrente;
- configuração do controlador;
- movimento simultâneo permitido;
- firmware/parâmetros;
- configuração do motor aprovada.
Use o recurso de compatibilidade do sistema para verificar o fornecimento selecionado, controlador, motores, conectores e arquitetura de feedback como um sistema.
Quando os requisitos calculados forem conhecidos, compare-os com os documentados famiglia di alimentatori 29V em vez de escolher pela potência primeiro.
lista di controllo di validazione
Elétrico
- tensão de saída sem carga;
- tensão de saída carregada;
- corrente de funcionamento;
- corrente de partida;
- corrente do motor simultâneo;
- comportamento de limite de corrente;
- limite de reinicialização do controlador.
Cabeamento
- tensão no controlador;
- tensão no motor;
- temperatura do conector;
- temperatura del cavo;
- caduta di ritorno a terra.
Fonte
- entrada AC de baixa linha;
- alta temperatura ambiente;
- recuperação de sobrecarga;
- comportamento de desligamento térmico;
- reinicialização repetida.
Sistema
- pior carga mecânica;
- posição de maior atrito;
- ciclo de trabalho completo;
- operação multi-eixo;
- resposta a bloqueio/obstrução;
- sequência de falha/reinicialização.
Registre a exata revisão de hardware, firmware, fiação e parâmetros usados na validação.
Perguntas Frequentes
Como converto corrente em watts a 29V?
Use P = 29 × I. Por exemplo, 2 A corresponde a 58 W e 3 A corresponde a 87 W a exatamente 29V.
Devo dimensionar a fonte pela corrente de funcionamento ou pela corrente de partida?
Use ambos. A capacidade contínua é baseada na corrente sustentada e no ciclo de trabalho, enquanto o comportamento de fornecimento a curto prazo deve suportar eventos de partida/pico sem colapso de tensão inaceitável ou disparos de proteção.
Como dimensiono uma fonte para dois motores?
Some as correntes de funcionamento dos motores que podem funcionar juntos, depois some separadamente as correntes de partida/pico dos motores que podem ser iniciados juntos. Adicione as cargas do controlador/acessório e aplique o método de margem/redução validado do projeto.
Uma margem de 20% é sempre suficiente?
Não. Uma margem percentual é específica para o projeto. Use as curvas de redução da fonte candidata, a incerteza real da carga, o ambiente, o modo de sobrecarga e as evidências de validação.
Posso estimar a corrente a partir da força do atuador?
Não de forma confiável apenas pela força. Constantes do motor, engrenagem, passo do parafuso, eficiência, velocidade, atrito e comportamento do controlador também são necessários.
Por que uma fonte com watts suficientes ainda pode falhar?
A partida do motor pode exceder a classificação contínua de corrente, a queda de tensão do cabo pode reduzir a tensão do controlador ou a fonte pode entrar em modo de interrupção/redução/desligamento durante um transiente normal.
Referências
- Progressive Automations — Scelta di un Alimentatore
- Electronica Embajadores — Exemplo de Fonte de 29 V / 2 A
- Iris Dynamics — Selecionando uma Fonte de Alimentação para um Atuador Linear
- Firgelli — Escolhendo a Fonte de Alimentação Correta
- XP Power — Entendendo a Redução da Fonte de Alimentação
- Mean Well Power Supplies — Lendo uma Curva de Redução











