
dimensionamiento de la fuente de alimentación del actuador de 29V debe comenzar con corriente, no con una etiqueta de potencia familiar.
Para el flujo de trabajo de selección de voltaje más amplio y del límite del sistema, consulta el guía de actuadores lineales de 12V vs 24V vs 29V.
La fuente correcta debe soportar el bus de 29V requerido, la corriente continua de los motores y el controlador, eventos de arranque o picos cortos, la peor condición de movimiento simultáneo permitida, la caída de voltaje en el cable y el verdadero subdimensionamiento y comportamiento de sobrecarga de la fuente.
Para trabajo OEM, use esta secuencia:
- confirme que el sistema está realmente diseñado para un bus DC de 29V;
- reúne datos de corriente de funcionamiento, arranque/pico y límite de corriente para cada canal de motor;
- agregue la corriente del controlador y los accesorios;
- identifique qué motores pueden moverse o arrancar juntos;
- calcule los requisitos continuos y de pico por separado;
- convierta la corriente a vatios con P = V × I;
- verifique la caída del cable, conectores, límites de fusibles/corrientes, subdimensionamiento y modo de sobrecarga;
- valide el sistema con intención de producción bajo las peores condiciones posibles.
Fórmulas básicas
Para un sistema DC:
Potencia (W) = Voltaje (V) × Corriente (A)

Corriente (A) = Potencia (W) / Voltaje (V)
Para un bus de 29V:
Potencia = 29 × Corriente
Corriente = Potencia / 29
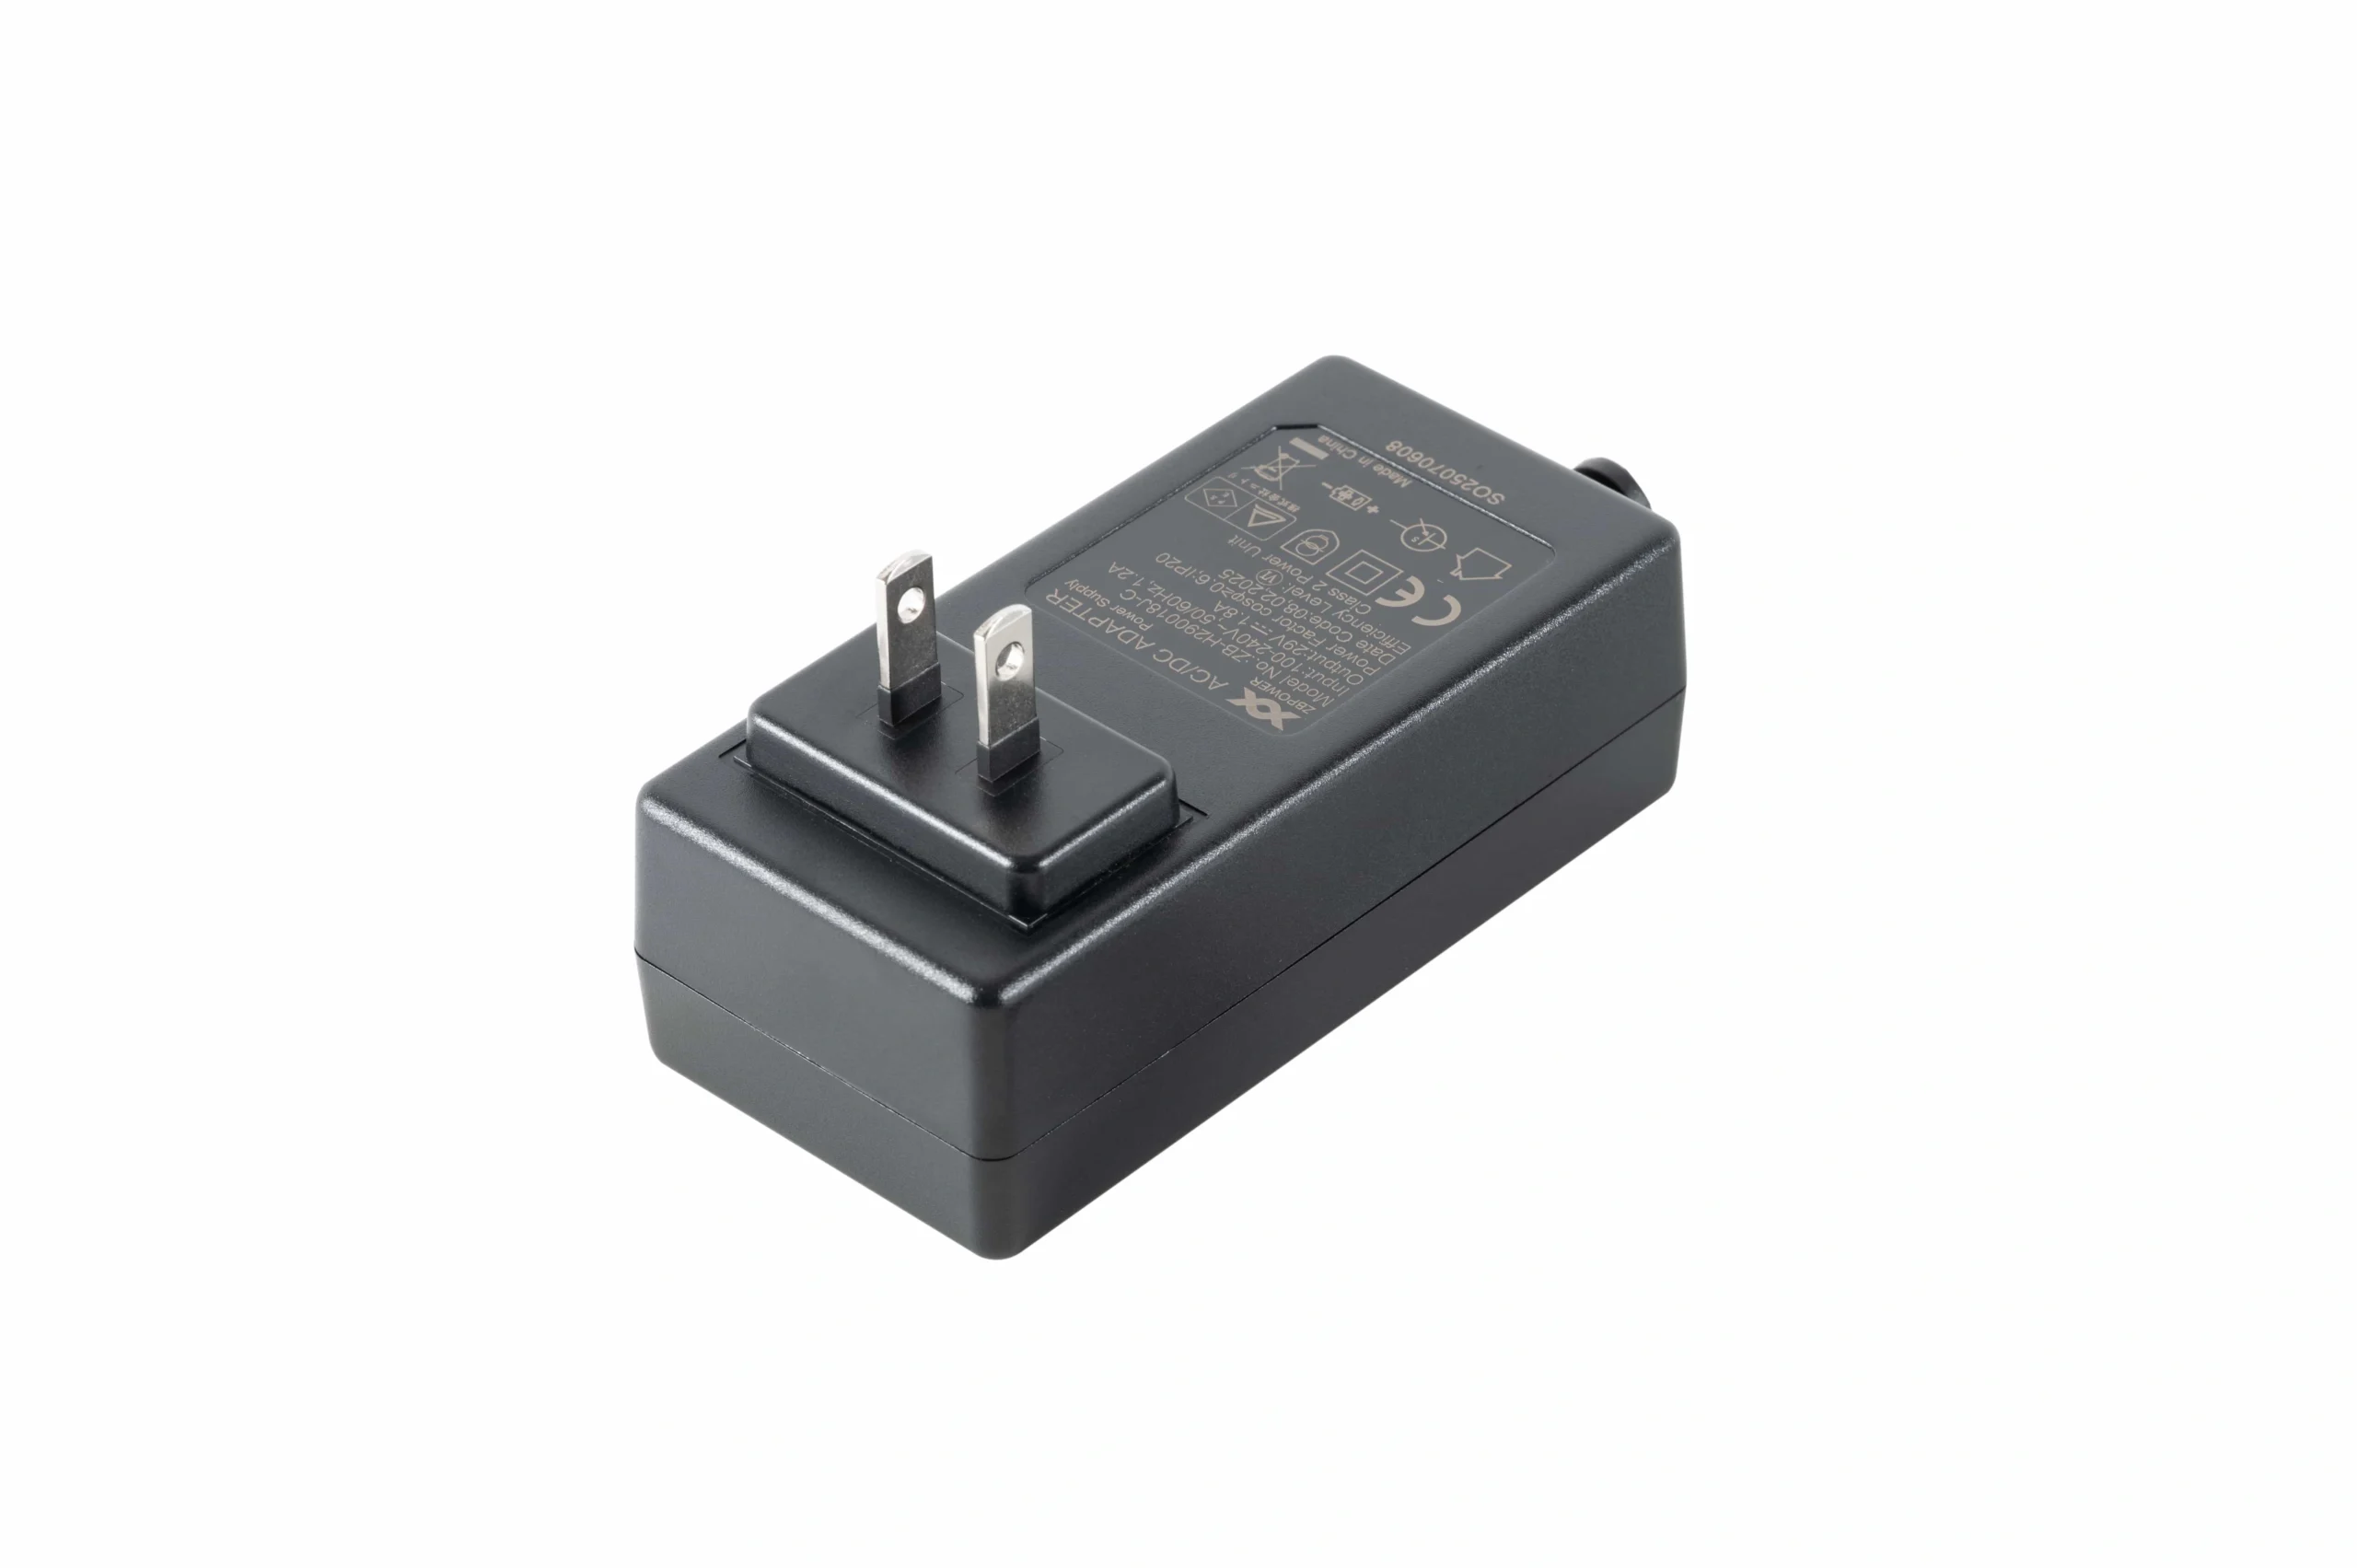
El dimensionamiento de la fuente de alimentación comienza con el voltaje DC requerido, la corriente continua, la demanda de arranque/pico y la compatibilidad—no el estilo de la carcasa.
Estas fórmulas son solo la capa aritmética. No le dicen qué corriente realmente consume el motor. Ese valor debe provenir de datos publicados o mediciones en el punto de operación previsto.
¿Qué datos necesita antes de dimensionar?
Cree una hoja de presupuesto de corriente con estos campos:
| Entrada | Por qué es importante |
|---|---|
| Voltaje de bus requerido | establece el requisito de salida de la fuente |
| Corriente de funcionamiento del motor | determina la carga continua |
| Corriente de arranque/pico del motor | prueba la capacidad del suministro a corto plazo |
| Límite de corriente de bloqueo o controlador | define el comportamiento de fallo/límite peor |
| Recuento de motores | establece la carga total posible |
| Reglas de movimiento simultáneo | determina qué corrientes deben ser sumadas |
| Corriente del controlador | añade carga electrónica continua |
| Accesorios | manipuladores, radios, sensores, iluminación, etc. |
| Ciclo de trabajo | afecta la carga térmica |
| Longitud/grosor del cable | determina la caída de voltaje |
| Condiciones ambientales/de entrada | puede reducir la salida de suministro disponible |
| Modo de sobrecarga | determina el comportamiento durante transitorios del motor |
Si una hoja de datos solo da un valor de corriente, aclare lo que representa antes de usarlo.
Fórmula de corriente continua
Para un solo motor:
I_continua_requerida
= I_motor_funcionando
+ I_controlador
+ I_accesorios
+ margen definido por el proyecto
Para múltiples motores que pueden funcionar juntos:
I_continua_requerida
= Σ I_funcionando_de_motores_simultáneos
+ I_controlador
+ I_accesorios
+ margen definido por el proyecto
El margen debe provenir de la política de ingeniería del proyecto y del comportamiento real de desclasificación del suministro. No hay un porcentaje universal que reemplace la hoja de datos.
Fórmula de corriente pico
La corriente pico es separada:
I_pico_requerida
= Σ I_inicio_o_pico_de_motores_simultáneos
+ I_controlador
+ I_accesorios
Luego compare ese resultado con:
- capacidad de sobrecarga a corto plazo;
- duración de la sobrecarga;
- modo de límite de corriente;
- respuesta transitoria;
- umbral de subvoltaje del controlador.
Un suministro puede cumplir con el requisito de vatios continuos y aún así reiniciar el controlador durante la puesta en marcha.
Ejemplo trabajado 1: un motor
Los números a continuación son hipotéticos y no son datos del modelo ServoCylMotion.
Suponga:
- voltaje de bus: 29V;
- corriente de funcionamiento con carga: 1.4 A;
- pico de arranque: 2.6 A;
- controlador + accesorios: 0.2 A;
- margen de diseño continuo definido por el proyecto: 20%.
Paso 1: corriente continua
Corriente continua base
= 1.4 + 0.2
= 1.6 A
Aplicar el margen hipotético del proyecto:
1.6 × 1.20 = 1.92 A
Paso 2: convertir a vatios
P = 29 × 1.92
  = 55.68 W
Así que el requisito continuo hipotético es aproximadamente 1.92 A / 55.7 W.
Paso 3: verificar el arranque por separado
I_pico = 2.6 + 0.2
       = 2.8 A
La potencia de salida pico a 29V es:
P_pico = 29 × 2.8
       = 81.2 W
Esto no significa que la fuente de alimentación deba estar continuamente calificada en exactamente 81.2 W. Significa que su comportamiento a corto plazo debe soportar el evento de arranque real de 2.8 A durante la duración requerida sin un colapso de voltaje inaceptable o activación de protección.
Ejemplo práctico 2: dos motores moviéndose juntos
Nuevamente, todos los valores son hipotéticos.
Suponga:
| Cargar | En funcionamiento | Pico de arranque |
|---|---|---|
| Motor A | 1.1 A | 2.2 A |
| Motor B | 1.0 A | 2.0 A |
| Controlador + accesorios | 0.25 A | 0.25 A |
Se permite que ambos motores funcionen y arranquen simultáneamente.
Requisito continuo
Corriente base
= 1.1 + 1.0 + 0.25
= 2.35 A
Con un margen de proyecto hipotético del 20 %:
2.35 × 1.20
= 2.82 A
Convertir a vatios:
29 × 2.82
= 81.78 W
Por lo tanto, el objetivo continuo hipotético es aproximadamente 2.82 A / 81.8 W.
Los sistemas multi-motor deben dimensionarse a partir del peor estado permitido de corriente simultánea, y luego verificarse contra el comportamiento continuo y pico de la fuente.
Requisito pico
Corriente pico
= 2.2 + 2.0 + 0.25
= 4.45 A
Potencia instantánea equivalente a 29V:
29 × 4.45
= 129.05 W
El ingeniero debe ahora verificar si la fuente candidata puede soportar esa transición, cuánto tiempo puede hacerlo y qué ocurre cuando se alcanza su límite de corriente.
Si los motores son secuenciales, no sume ciegamente todos los picos
Algunos controladores nunca arrancan dos canales simultáneamente.
Otros permiten:
- canales independientes;
- movimiento simultáneo;
- movimiento sincronizado pareado;
- arranque secuencial;
- un límite total de corriente.
Las reglas del controlador de canal determinan qué motores pueden arrancar o funcionar juntos y, por tanto, cambian el presupuesto de corriente requerido.
El cálculo de la fuente debe coincidir con la lógica del controlador.
Por ello, una tabla de corriente debe incluir una columna llamada:
¿Puede esta carga estar activa simultáneamente?
Esto evita sobredimensionamientos innecesarios y al mismo tiempo cubre el peor caso real.
52W, 58W y 87W a 29V
A exactamente 29V, la aritmética ideal da:
| Potencia de salida | Corriente |
|---|---|
| 52 W | 1.79 A |
| 58 W | 2.00 A |
| 87 W | 3.00 A |
Cálculo:
52 / 29 = 1.79 A
58 / 29 = 2.00 A
87 / 29 = 3.00 A
Estas no son recomendaciones para un motor o controlador específico. Solo convierten la potencia en corriente de salida DC ideal.
Una fuente de 58 W no es automáticamente "para un motor", y una fuente de 87 W no es automáticamente "para dos motores". La corriente del motor, la operación simultánea, el consumo del controlador, el comportamiento de arranque, la desclasificación y la protección aún deciden la adecuación.
Por qué la fuerza no es suficiente para calcular la corriente
Un atajo común para el dimensionamiento es:
El actuador produce X newtons, por lo que debe extraer Y amperios.
Esa conversión no se puede hacer solo a partir de la fuerza.
La corriente depende de:
- constante de par del motor;
- relación de transmisión;
- avance del tornillo;
- eficiencia del tornillo/transmisión;
- velocidad del motor;
- aceleración;
- fricción;
- limitación de corriente del controlador;
- tensión de alimentación;
- carga mecánica real.
La potencia mecánica se puede aproximar como:
Potencia mecánica = Fuerza × Velocidad lineal
Pero la potencia de entrada eléctrica requiere la eficiencia de toda la cadena de motor/transmisión/control.
Para un diseño de producción, utiliza los datos de corriente reales para la configuración seleccionada o mídelo bajo la carga prevista.
Dimensionar desde la parte dura del ciclo
No dimensionar la fuente desde el fácil medio del desplazamiento si el mecanismo es más difícil en otros lugares.
La corriente más alta puede ocurrir durante:
- arranque;
- elevación desde el punto más bajo;
- geometría de enlace desfavorable;
- aceleración;
- una posición de alta fricción;
- movimiento multi-eje simultáneo;
- operación cerca del estancamiento.
Mide o calcula el peor estado operativo creíble.
Caída de tensión del cable
La salida de la fuente puede ser 29V mientras que el controlador ve menos.
Relación básica:
V_drop = I × R_loop
Donde R_loop incluye:
- conductor positivo;
- conductor de retorno;
- conectores;
- contactos;
- interruptores/relevadores donde sea aplicable.
Si la resistencia del circuito es 0.20 Ω y la corriente es 3 A:
V_drop = 3 × 0.20
       = 0.60 V
El controlador vería aproximadamente 28.4V antes de considerar otros efectos dinámicos.
Utiliza la resistencia real del conductor, la longitud del cable, la resistencia del conector y la corriente máxima.
Calentamiento de conectores y cables
La pérdida resistiva sigue:
P_loss = I² × R
Esta es la razón por la que un conector que parece aceptable durante una prueba de banco de 1 A puede calentarse mucho más a 3 A.
Verificar:
- calibre de cable;
- clasificación de corriente del conector;
- resistencia de contacto;
- número de pines;
- calidad de crimpado;
- agrupación de cables;
- temperatura del recinto.
El arnés es parte del sistema de energía.
Desclasificación: la potencia nominal puede no estar completamente disponible
Las fuentes de alimentación a menudo tienen curvas de desclasificación.
Los fabricantes pueden reducir la salida permitida cuando:
- la temperatura ambiente aumenta;
- la entrada de CA disminuye;
- los cambios en el flujo de aire;
- los cambios en la orientación de montaje;
- las condiciones del recinto empeoran.
XP Power y Mean Well publican orientaciones sobre cómo leer y aplicar las curvas de desclasificación.
No reemplaces la curva real con una regla universal.
Si una fuente es nominalmente de 87 W pero la hoja de datos permite solo un 80 % de salida en las condiciones ambientales del proyecto, la potencia continua utilizable es:
87 × 0.80
= 69.6 W
Ese ejemplo es hipotético. Usa la curva real del candidato.
El modo de sobrecarga importa para el arranque del motor
Dos fuentes con la misma potencia nominal pueden comportarse de manera diferente por encima de la corriente nominal.
Los modos posibles incluyen:
- limitación de corriente constante;
- recuperación;
- hiccup/reinicio;
- apagado;
- desconexión;
- recuperación automática.
Para una carga de motor, pregúntate:
- ¿Qué sucede cuando el arranque excede la clasificación continua?
- ¿Cuánto tiempo se permite la salida máxima?
- ¿Colapsa el voltaje?
- ¿Se reinicia el controlador?
- ¿La fuente se recupera automáticamente?
- ¿El arranque repetido causa apagado térmico?
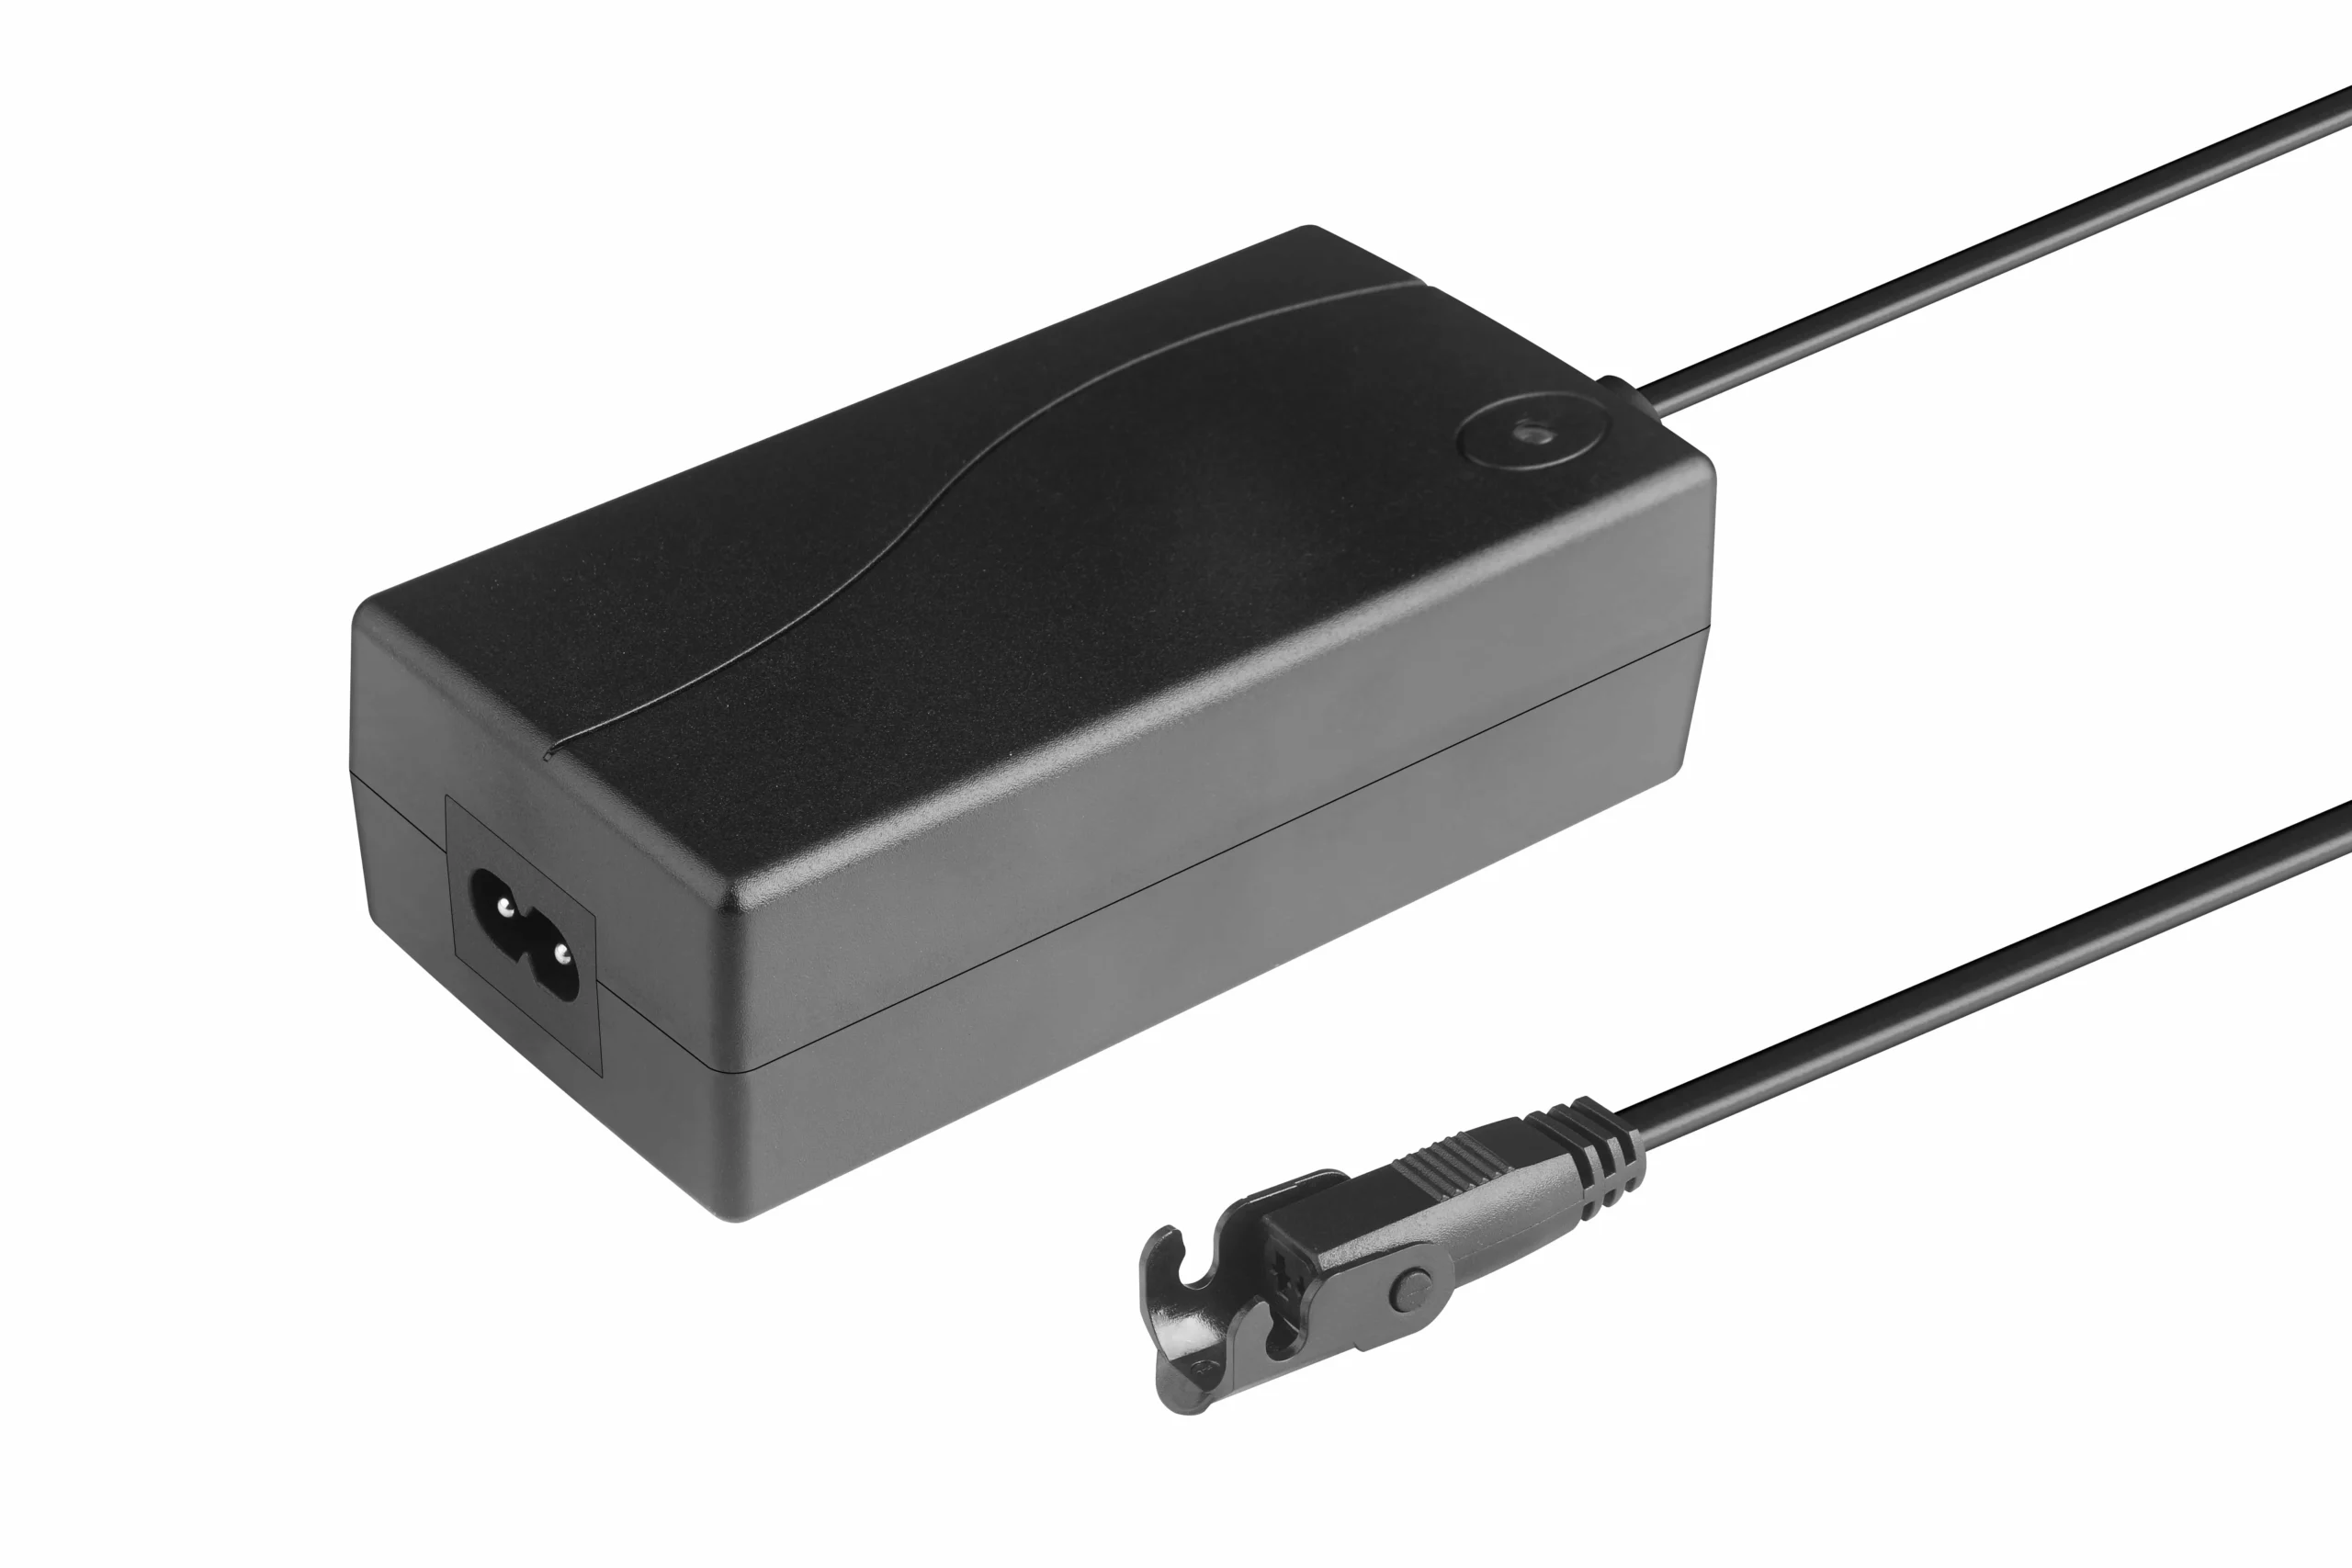
La potencia nominal no es suficiente; verifica la temperatura/desclasificación de entrada, modo de sobrecarga, recuperación, límites de conector y el ciclo de trabajo validado.
Una fuente que entra repetidamente en modo de recuperación durante el movimiento normal no es una buena coincidencia para el sistema, incluso si la potencia impresa parece suficiente.
El ciclo de trabajo cambia el requisito térmico
Un sistema de movimiento que funciona durante 10 segundos cada diez minutos es diferente de uno que cicla repetidamente.
Registro:
- tiempo de funcionamiento del motor;
- tiempo de descanso;
- ciclos por hora;
- canales simultáneos;
- duración del pico;
- temperatura ambiente;
- temperatura del recinto.
Valida el ciclo real mientras supervisas la fuente, el controlador, los conectores y la tensión del bus.
Las condiciones de entrada de CA también pueden reducir la salida disponible
El lado de CC no es la única variable.
Verificar:
- rango de entrada CA nominal;
- comportamiento de entrada de línea baja;
- frecuencia de la red;
- condiciones de suministro regional;
- descalificación en entrada baja;
- requisitos de factor de potencia donde sea relevante.
Los formatos de enchufe regionales son un tema separado en la lista de materiales, pero el rango de entrada eléctrica todavía pertenece a la especificación de suministro.
Hoja de cálculo de dimensionamiento de suministro
Antes de elegir un suministro, complete esta tabla:
| Campo | Valor del proyecto |
|---|---|
| Salida de CC requerida | 29V + tolerancia documentada |
| Corriente de funcionamiento del Motor A | ___ A |
| Arranque/peak del Motor A | ___ A |
| Corriente de funcionamiento del Motor B | ___ A |
| Arranque/peak del Motor B | ___ A |
| Regla de movimiento simultáneo | ___ |
| Corriente del controlador | ___ A |
| Corriente de accesorio | ___ A |
| Total de corriente continua | ___ A |
| Total de corriente de pico | ___ A |
| Margen del proyecto | ___ |
| Vatios continuos requeridos | ___ W |
| Capacidad transitoria requerida | ___ A por ___ ms/s |
| Caída de tensión del cable | ___ V |
| Temperatura ambiente / de la caja | ___ °C |
| Resultado de descalificación | ___ W / A |
| Modo de sobrecarga | ___ |
| Conector / pinout | ___ |
| Estado de validación | aprobado / abierto |
Lista de verificación de congelación de BOM
Después de la validación, congele:
- modelo/revisión del suministro;
- tensión de salida y tolerancia;
- corriente continua;
- comportamiento de pico/sobrecarga;
- rango de entrada CA;
- curvas de descalificación;
- conector/pinout de CC;
- calibre y longitud del cable;
- fusión/límite de corriente;
- configuración del controlador;
- movimiento simultáneo permitido;
- firmware/parámetros;
- configuración de motor aprobada.
Utilice el recurso de compatibilidad del sistema para verificar el suministro, controlador, motores, conectores y arquitectura de retroalimentación seleccionados como un sistema.
Cuando se conocen los requisitos calculados, compárelos con los documentados familia de fuentes de 29V en lugar de elegir primero por vatios.
Lista de verificación de validación
Eléctrico
- tensión de salida sin carga;
- tensión de salida con carga;
- corriente de funcionamiento;
- corriente de arranque;
- corriente de motores simultáneos;
- comportamiento del límite de corriente;
- umbral de reinicio del controlador.
Cableado
- tensión en el controlador;
- tensión en el motor;
- temperatura del conector;
- temperatura del cable;
- caída de retorno a tierra.
Suministro
- entrada de CA de línea baja;
- alta temperatura ambiente;
- recuperación de sobrecarga;
- comportamiento de apagado térmico;
- arranque repetido.
Sistema
- carga mecánica más desfavorable;
- posición de mayor fricción;
- ciclo de trabajo completo;
- operación multi-eje;
- respuesta a obstrucción/estancamiento;
- secuencia de fallo/reinicio.
Registre el hardware, firmware, arnés y revisión de parámetros utilizados en la validación.
Preguntas frecuentes
¿Cómo convierto corriente a vatios a 29V?
Usa P = 29 × I. Por ejemplo, 2 A corresponden a 58 W y 3 A corresponden a 87 W a exactamente 29V.
¿Debo dimensionar la fuente según la corriente de funcionamiento o la corriente de arranque?
Usa ambos. La capacidad continua se basa en la corriente sostenida y el ciclo de trabajo, mientras que el comportamiento de suministro a corto plazo debe soportar eventos de arranque/pico sin caídas de voltaje inaceptables o disparos de protección.
¿Cómo dimensiono una fuente para dos motores?
Suma las corrientes de funcionamiento de los motores permitidos para funcionar juntos, luego suma por separado las corrientes de arranque/pico de los motores permitidos para arrancar juntos. Agrega las cargas del controlador/accesorios y aplica el método de margen/derating validado del proyecto.
¿Es un margen del 20% siempre suficiente?
No. Un margen porcentual es específico del proyecto. Usa las curvas de derating de la fuente candidata, la incertidumbre de carga real, el entorno, el modo de sobrecarga y la evidencia de validación.
¿Puedo estimar la corriente a partir de la fuerza del actuador?
No de manera confiable solo a partir de la fuerza. También se requieren constantes del motor, engranaje, avance del tornillo, eficiencia, velocidad, fricción y comportamiento del controlador.
¿Por qué puede fallar una fuente con suficientes vatios?
El arranque del motor puede exceder la clasificación de corriente continua, la caída de voltaje en el cable puede reducir el voltaje del controlador, o la fuente puede entrar en modo de recuperación/retardo/apagado durante una transitoria normal.
Referencias
- Progressive Automations — Elegir una fuente de alimentación
- Electronica Embajadores — Ejemplo de fuente de 29 V / 2 A
- Iris Dynamics — Seleccionando una fuente de alimentación para un actuador lineal
- Firgelli — Elegir la fuente de alimentación correcta
- XP Power — Entendiendo el derating de fuentes de alimentación
- Mean Well Power Supplies — Leyendo una curva de derating











