
29V アクチュエーター電源のサイズ設定 ワット数ラベルに慣れず、まず電流から始めるべきです。
広範な電圧選択およびシステム境界ワークフローについては、次を参照してください。 12V 対 24V 対 29V リニアアクチュエータガイド.
適切な電源は、必要な 29V バス、モーターとコントローラーの連続電流、短い起動またはピークイベント、許可された最悪の同時動作条件、ケーブル電圧ドロップ、そして電源の実際の降格とオーバーロード動作をサポートする必要があります。
OEM作業の場合は、この順序を使用してください。
- システムが実際に 29V DC バス用に設計されていることを確認します。
- 各モーター チャンネルの走行、起動/ピーク、および電流制限データを収集します。
- コントローラーとアクセサリの電流を追加します。
- どのモーターが同時に動くまたは起動するかを特定します。
- 連続要求とピーク要求を別々に計算します。
- P = V × I により電流をワットに変換します。
- ケーブルドロップ、コネクタ、ヒューズ/電流制限、降格、およびオーバーロードモードを確認します。
- 最悪の条件下で製造意図システムを検証します。
主要な公式
DCシステムの場合:
電力 (W) = 電圧 (V) × 電流 (A)

電流 (A) = 電力 (W) / 電圧 (V)
29V バスの場合:
電力 = 29 × 電流
電流 = 電力 / 29
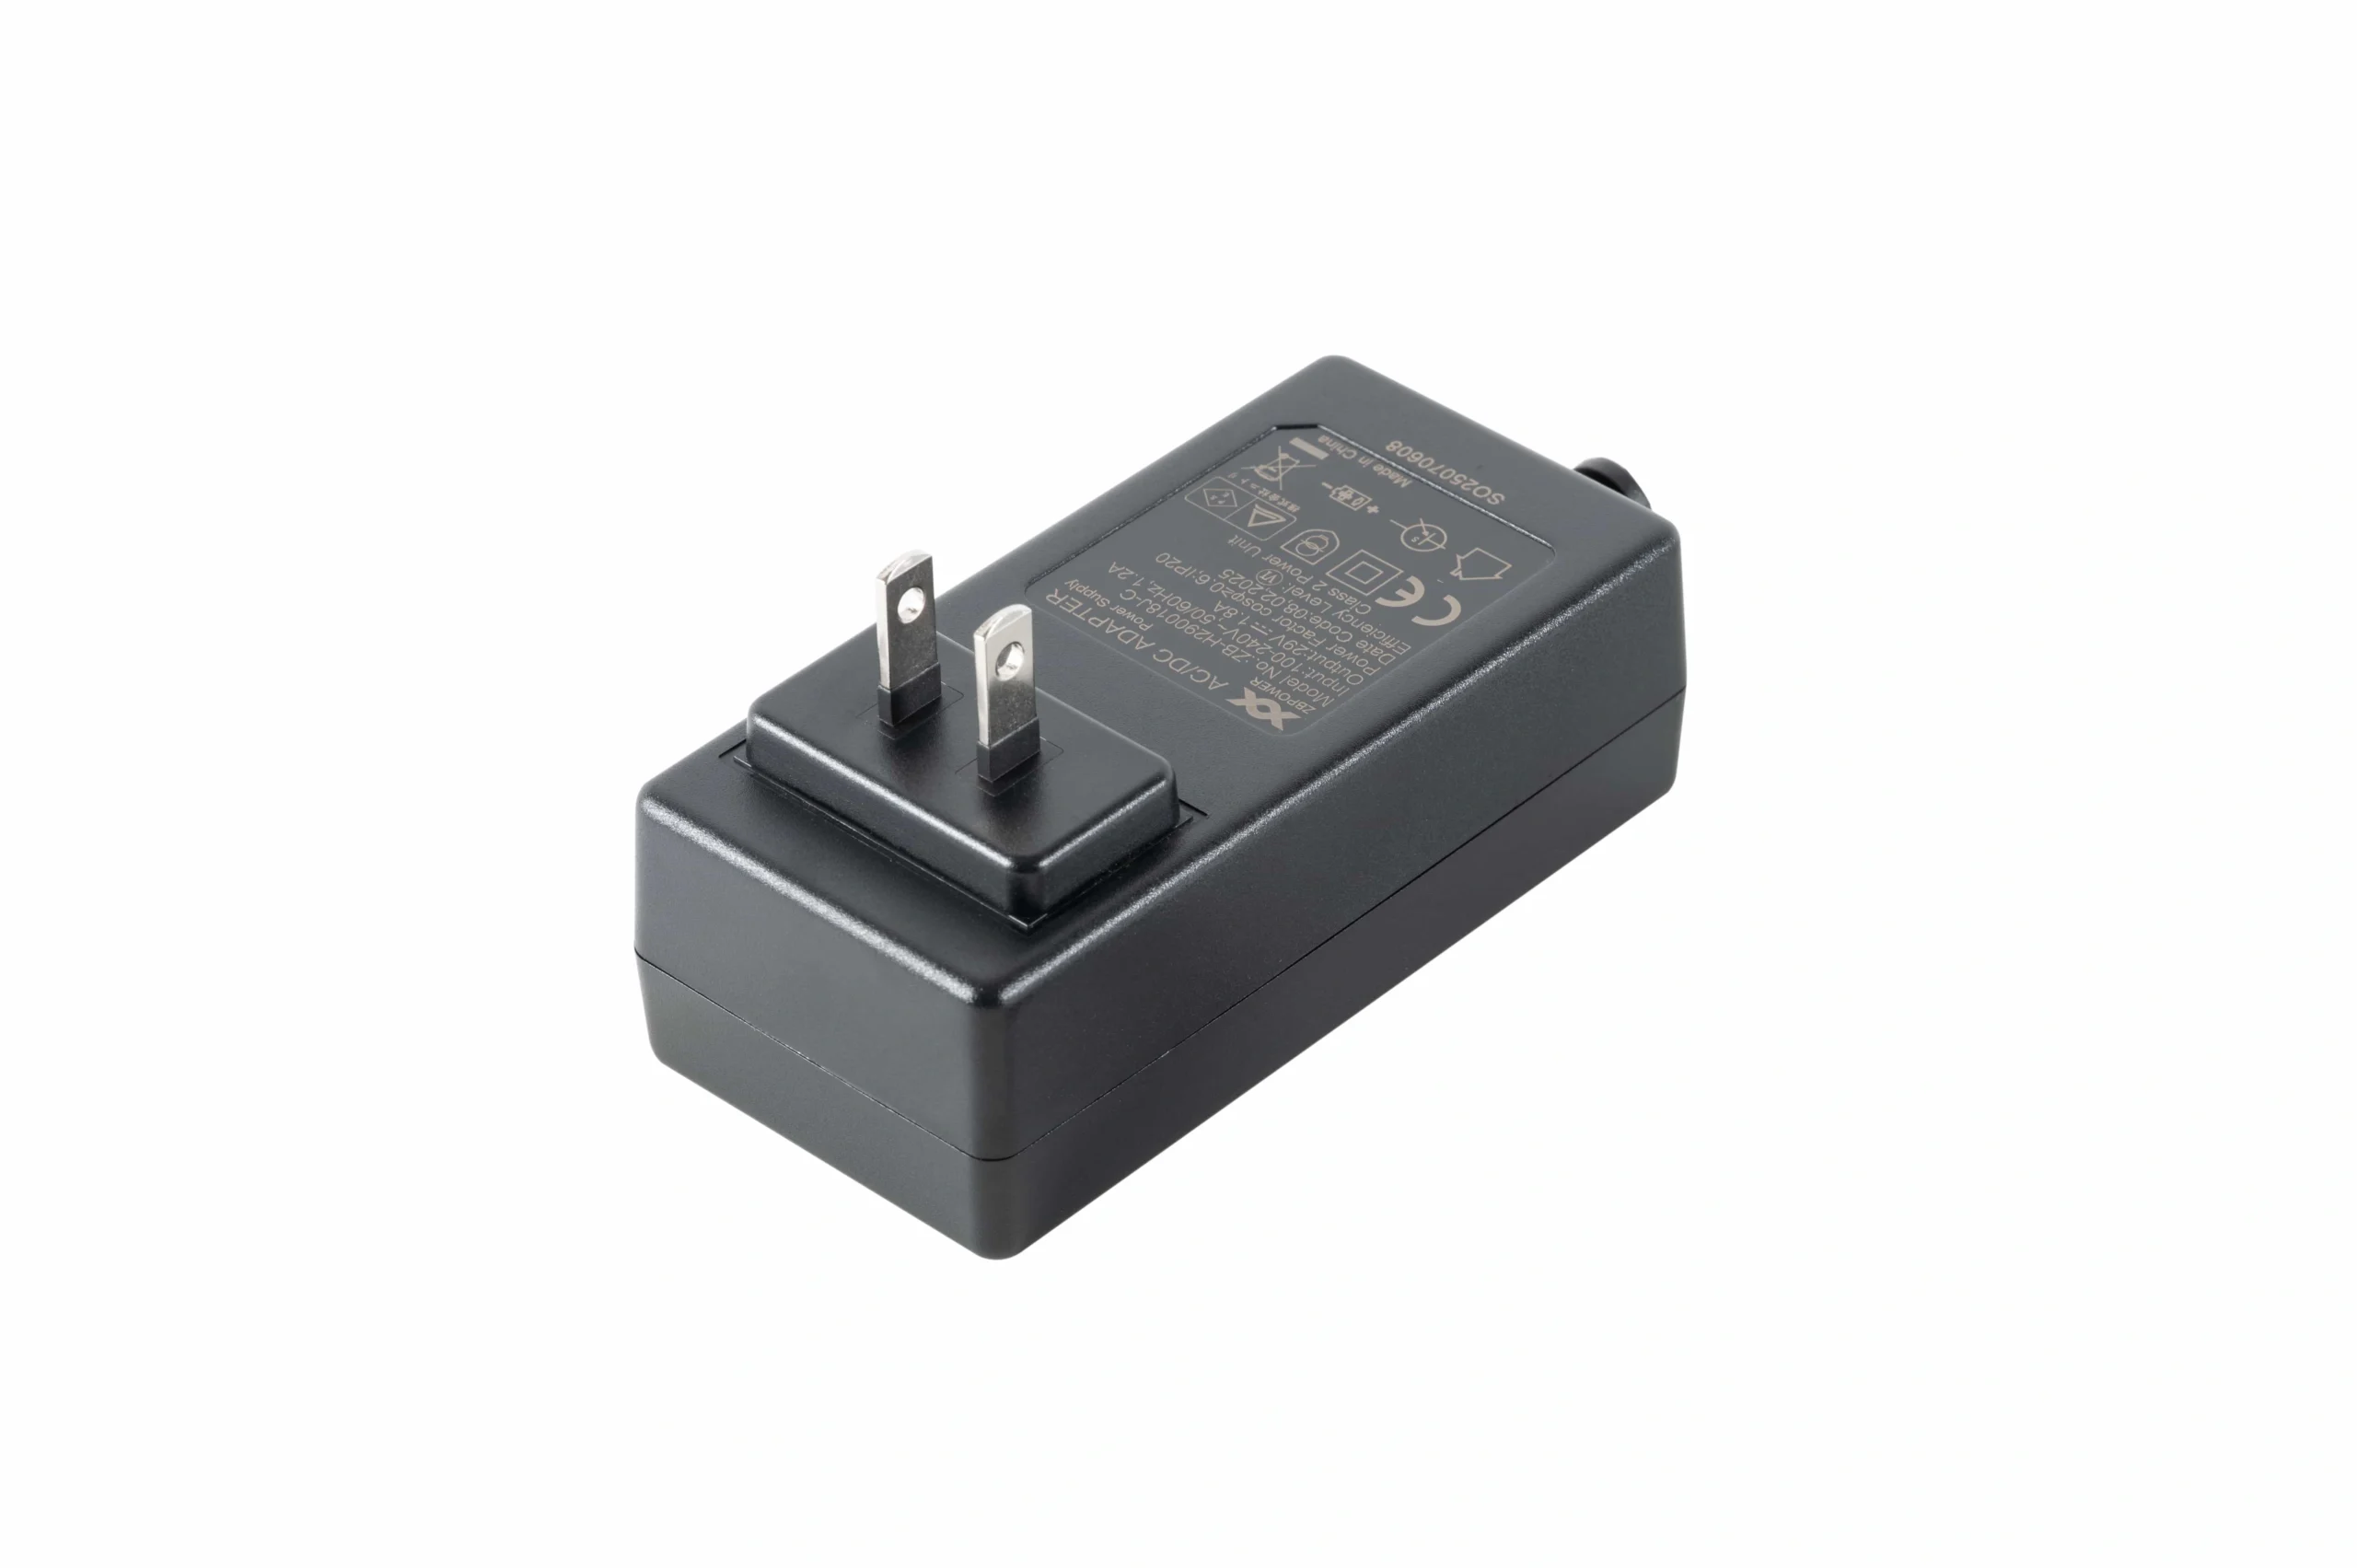
電源のサイズ設定は、必要な DC 電圧、連続電流、起動/ピーク需要、互換性から始まります - housingスタイルではありません。
これらの公式は、算術の層に過ぎません。モーターが実際に引く電流を教えてくれません。その値は、リリースデータまたは意図した動作ポイントでの測定から得る必要があります。
サイズ設定の前に、どんなデータが必要ですか?
これらのフィールドを含む電流予算シートを作成します。
| 入力 | 重要性 |
|---|---|
| 必要なバス電圧 | 供給出力要件を定義します |
| モーターの運転電流 | 連続負荷を決定する |
| モーターの起動/ピーク電流 | 短期供給能力をテストする |
| スタールまたはコントローラーの電流制限 | 最悪の故障/限界動作を定義する |
| モーター数 | 可能な総負荷を確立する |
| 同時動作ルール | 合計すべき電流を決定する |
| コントローラーの電流 | 連続的な電子負荷を加算する |
| アクセサリ | ハンドセット、ラジオ、センサー、照明など |
| 稼働率 | 熱負荷に影響を与える |
| ケーブルの長さ/ゲージ | 電圧降下を決定する |
| 周囲/入力条件 | 利用可能な供給出力を減少させる可能性がある |
| 過負荷モード | モーターの過渡状態中の動作を決定する |
データシートが電流値を1つだけ示している場合、それが何を表しているのかを使用前に確認してください。
連続電流の公式
単一のモーターの場合:
I_continuous_required
= I_motor_running
+ I_controller
+ I_accessories
+ プロジェクトで定義されたマージン
同時に動作する可能性のある複数のモーターの場合:
I_continuous_required
= Σ I_running_of_simultaneous_motors
+ I_controller
+ I_accessories
+ プロジェクトで定義されたマージン
マージンはプロジェクトのエンジニアリングポリシーと供給の実際のデレーティング動作に基づくべきです。データシートを代替する普遍的なパーセンテージはありません。
ピーク電流の公式
ピーク電流は別です:
I_peak_required
= Σ I_start_or_peak_of_simultaneous_motors
+ I_controller
+ I_accessories
その結果を次と比較します:
- 短期過負荷能力;
- 過負荷の持続時間;
- 電流制限モード;
- 過渡応答;
- コントローラーの低電圧閾値。
供給は連続的なワット数要件を満たし、起動時にコントローラーをリセットすることがあります。
例題1:1つのモーター
以下の数字は 想定のものであり、 ServoCylMotionモデルデータではありません。
想定:
- バス電圧:29V;
- 負荷運転電流:1.4 A;
- 起動ピーク:2.6 A;
- コントローラー+アクセサリー:0.2 A;
- プロジェクトで定義された連続設計マージン:20%。
ステップ1:連続電流
基本連続電流
= 1.4 + 0.2
= 1.6 A
想定のプロジェクトマージンを適用します:
1.6 × 1.20 = 1.92 A
ステップ2:ワットに変換する
P = 29 × 1.92
  = 55.68 W
したがって、仮定される連続的な要求は約 1.92 A / 55.7 W.
ステップ3:起動を個別に確認
I_peak = 2.6 + 0.2
       = 2.8 A
29Vでのピーク出力電力は:
P_peak = 29 × 2.8
       = 81.2 W
これは、供給が常に正確に81.2 Wと評価される必要があるという意味ではありません。それは、短期間の動作が要求される期間中に、実際の2.8 Aの起動イベントをサポートし、許容できない電圧の低下や保護のトリップなしに行うことを意味します。
作業例2:2つのモーターが一緒に動いている
もう一度、すべての値は仮定です。
想定:
| ロード | 運転中 | 起動ピーク |
|---|---|---|
| モーターA | 1.1 A | 2.2 A |
| モーターB | 1.0 A | 2.0 A |
| コントローラー + アクセサリー | 0.25 A | 0.25 A |
両方のモーターは同時に運転および起動が許可されています。
連続要求
基準電流
= 1.1 + 1.0 + 0.25
= 2.35 A
仮定の20%のプロジェクトマージンを考慮すると:
2.35 × 1.20
= 2.82 A
ワットに変換:
29 × 2.82
= 81.78 W
したがって、仮定の連続ターゲットは約 2.82 A / 81.8 W.
複数モーターシステムは、許可される最悪の同時電流状態からサイズを決定し、供給の連続およびピーク動作と照らし合わせて確認する必要があります。
ピーク要求
ピーク電流
= 2.2 + 2.0 + 0.25
= 4.45 A
29Vでの等価瞬時出力電力:
29 × 4.45
= 129.05 W
エンジニアは、候補となる供給がその過渡現象をサポートできるか、どのくらいの時間でできるか、電流制限に達したときに何が起こるかを確認する必要があります。
モーターが順次起動する場合、すべてのピークを盲目的に追加しないでください。
一部のコントローラーは、同時に2つのチャネルを開始することはありません。
他のものは許可します:
- 独立したチャンネル;
- 同時移動;
- ペアの同期移動;
- 順次起動;
- 総電流の上限。
コントローラーのチャネルルールは、どのモーターが同時に起動または運転できるかを決定し、要求される電流予算を変更します。
供給計算は、 コントローラーのロジック.
したがって、電流テーブルには、次のような列が含まれている必要があります:
この負荷は同時にアクティブですか?
これにより、実際の最悪のケースをカバーしながら、不必要な大型化が防止されます。
29Vでの52W、58W、および87W
正確に29Vのとき、理想的な算術は次のようになります:
| 出力電力 | 電流 |
|---|---|
| 52 W | 1.79 A |
| 58 W | 2.00 A |
| 87 W | 3.00 A |
計算:
52 / 29 = 1.79 A
58 / 29 = 2.00 A
87 / 29 = 3.00 A
これらは特定のモーターやコントローラーに対する推奨ではありません。これらは、ワット数を理想的なDC出力電流に変換するのみです。
58Wの供給は自動的に「1つのモーター用」ではなく、87Wの供給は自動的に「2つのモーター用」ではありません。モーターの電流、同時動作、コントローラーの消費、起動動作、デレーティング、保護が適合を決定します。
力だけでは電流を計算できない理由
一般的なサイズ決定のショートカットは:
アクチュエーターがXニュートンを生成するので、Yアンペアを引き出さなければなりません。
その変換は力だけからは行えません。
電流は次の要素に依存します:
- モーターのトルク定数;
- ギア比;
- スクリューリード;
- ネジ/ギアの効率;
- モーターの速度;
- 加速度;
- 摩擦;
- コントローラーの電流制限;
- 供給電圧;
- 実際の機械的負荷。
機械的電力は次のように近似できます:
機械的電力 = 力 × 直線速度
しかし、電気入力電力は、完全なモーター/伝達/制御チェーンの効率を必要とします。
生産設計の場合、選択された構成の実際の電流データを使用するか、意図した負荷の下で測定します。
サイクルの厳しい部分からサイズを決定します
機構が他の場所でより難しい場合、移動の容易な中間から供給をサイズ決定しないでください。
最高電流は次のときに発生する可能性があります:
- 起動;
- 最下点からのリフティング;
- 好ましくないリンケージ幾何学;
- 加速度;
- 高摩擦位置;
- 同時多軸動作;
- 停滞近くの動作。
最悪の信頼できる動作状態を測定または計算します。
ケーブル電圧降下
供給出力は29Vのままであるが、コントローラーは少なく見積もるかもしれません。
基本的な関係:
V_drop = I × R_loop
ここでR_loopには次のものが含まれます:
- 正の導体;
- 戻り導体;
- コネクタ;
- 接点;
- スイッチ/リレー(適用可能な場合)。
ループ抵抗が0.20Ωで、電流が3Aの場合:
V_drop = 3 × 0.20
       = 0.60 V
コントローラーは、他の動的効果を考慮する前に、概ね28.4Vを見るでしょう。
実際の導体抵抗、ケーブル長、コネクタ抵抗、および最大電流を使用してください。
コネクタとワイヤの加熱
抵抗損失は次のように表されます:
P_loss = I² × R
これが、1Aのベンチテスト中は受け入れ可能に見えるコネクタが3Aでずっと加熱される理由です。
確認してください:
- ワイヤーゲージ;
- コネクタの電流定格;
- 接触抵抗;
- ピンカウント;
- クリンプ品質;
- ケーブル束ね;
- エンクロージャ温度。
ハーネスは電源システムの一部です。
デリating: ヘッドラインワット数は完全には利用できない場合があります
電源はしばしばデリating曲線を持っています。
メーカーは出力を次のように減少させる場合があります:
- 周囲温度が上昇する場合;
- AC入力が低下する場合;
- 気流が変化する場合;
- 取り付け方向が変化する場合;
- エンクロージャ条件が悪化する場合。
XP PowerとMean Wellはどちらも、デリating曲線の読み方と適用に関するガイダンスを発表しています。
実際の曲線を普遍的なルールと置き換えないでください。
電源が名目上87 Wであるが、データシートがプロジェクトの周囲条件でのみ80%の出力を許可する場合、使用可能な連続電力は:
87 × 0.80
= 69.6 W
その例は仮定のものです。実際の候補の曲線を使用してください。
モーター起動時のオーバーロードモードは重要です
同じ名目ワット数の2つの電源は、定格電流を超えた場合に異なる動作をするかもしれません。
可能なモードには次のものがあります:
- 定電流制限;
- フォールドバック;
- ヒックアップ/再起動;
- シャットダウン;
- ラッチオフ;
- 自動復帰。
モーター負荷の場合、次のことを尋ねてください:
- 起動時に持続的定格を超えるとどうなりますか?
- ピーク出力はどのくらい許可されますか?
- 電圧は崩壊しますか?
- コントローラはリセットされますか?
- 電源は自動的に回復しますか?
- 繰り返し起動は熱的シャットダウンを引き起こしますか?
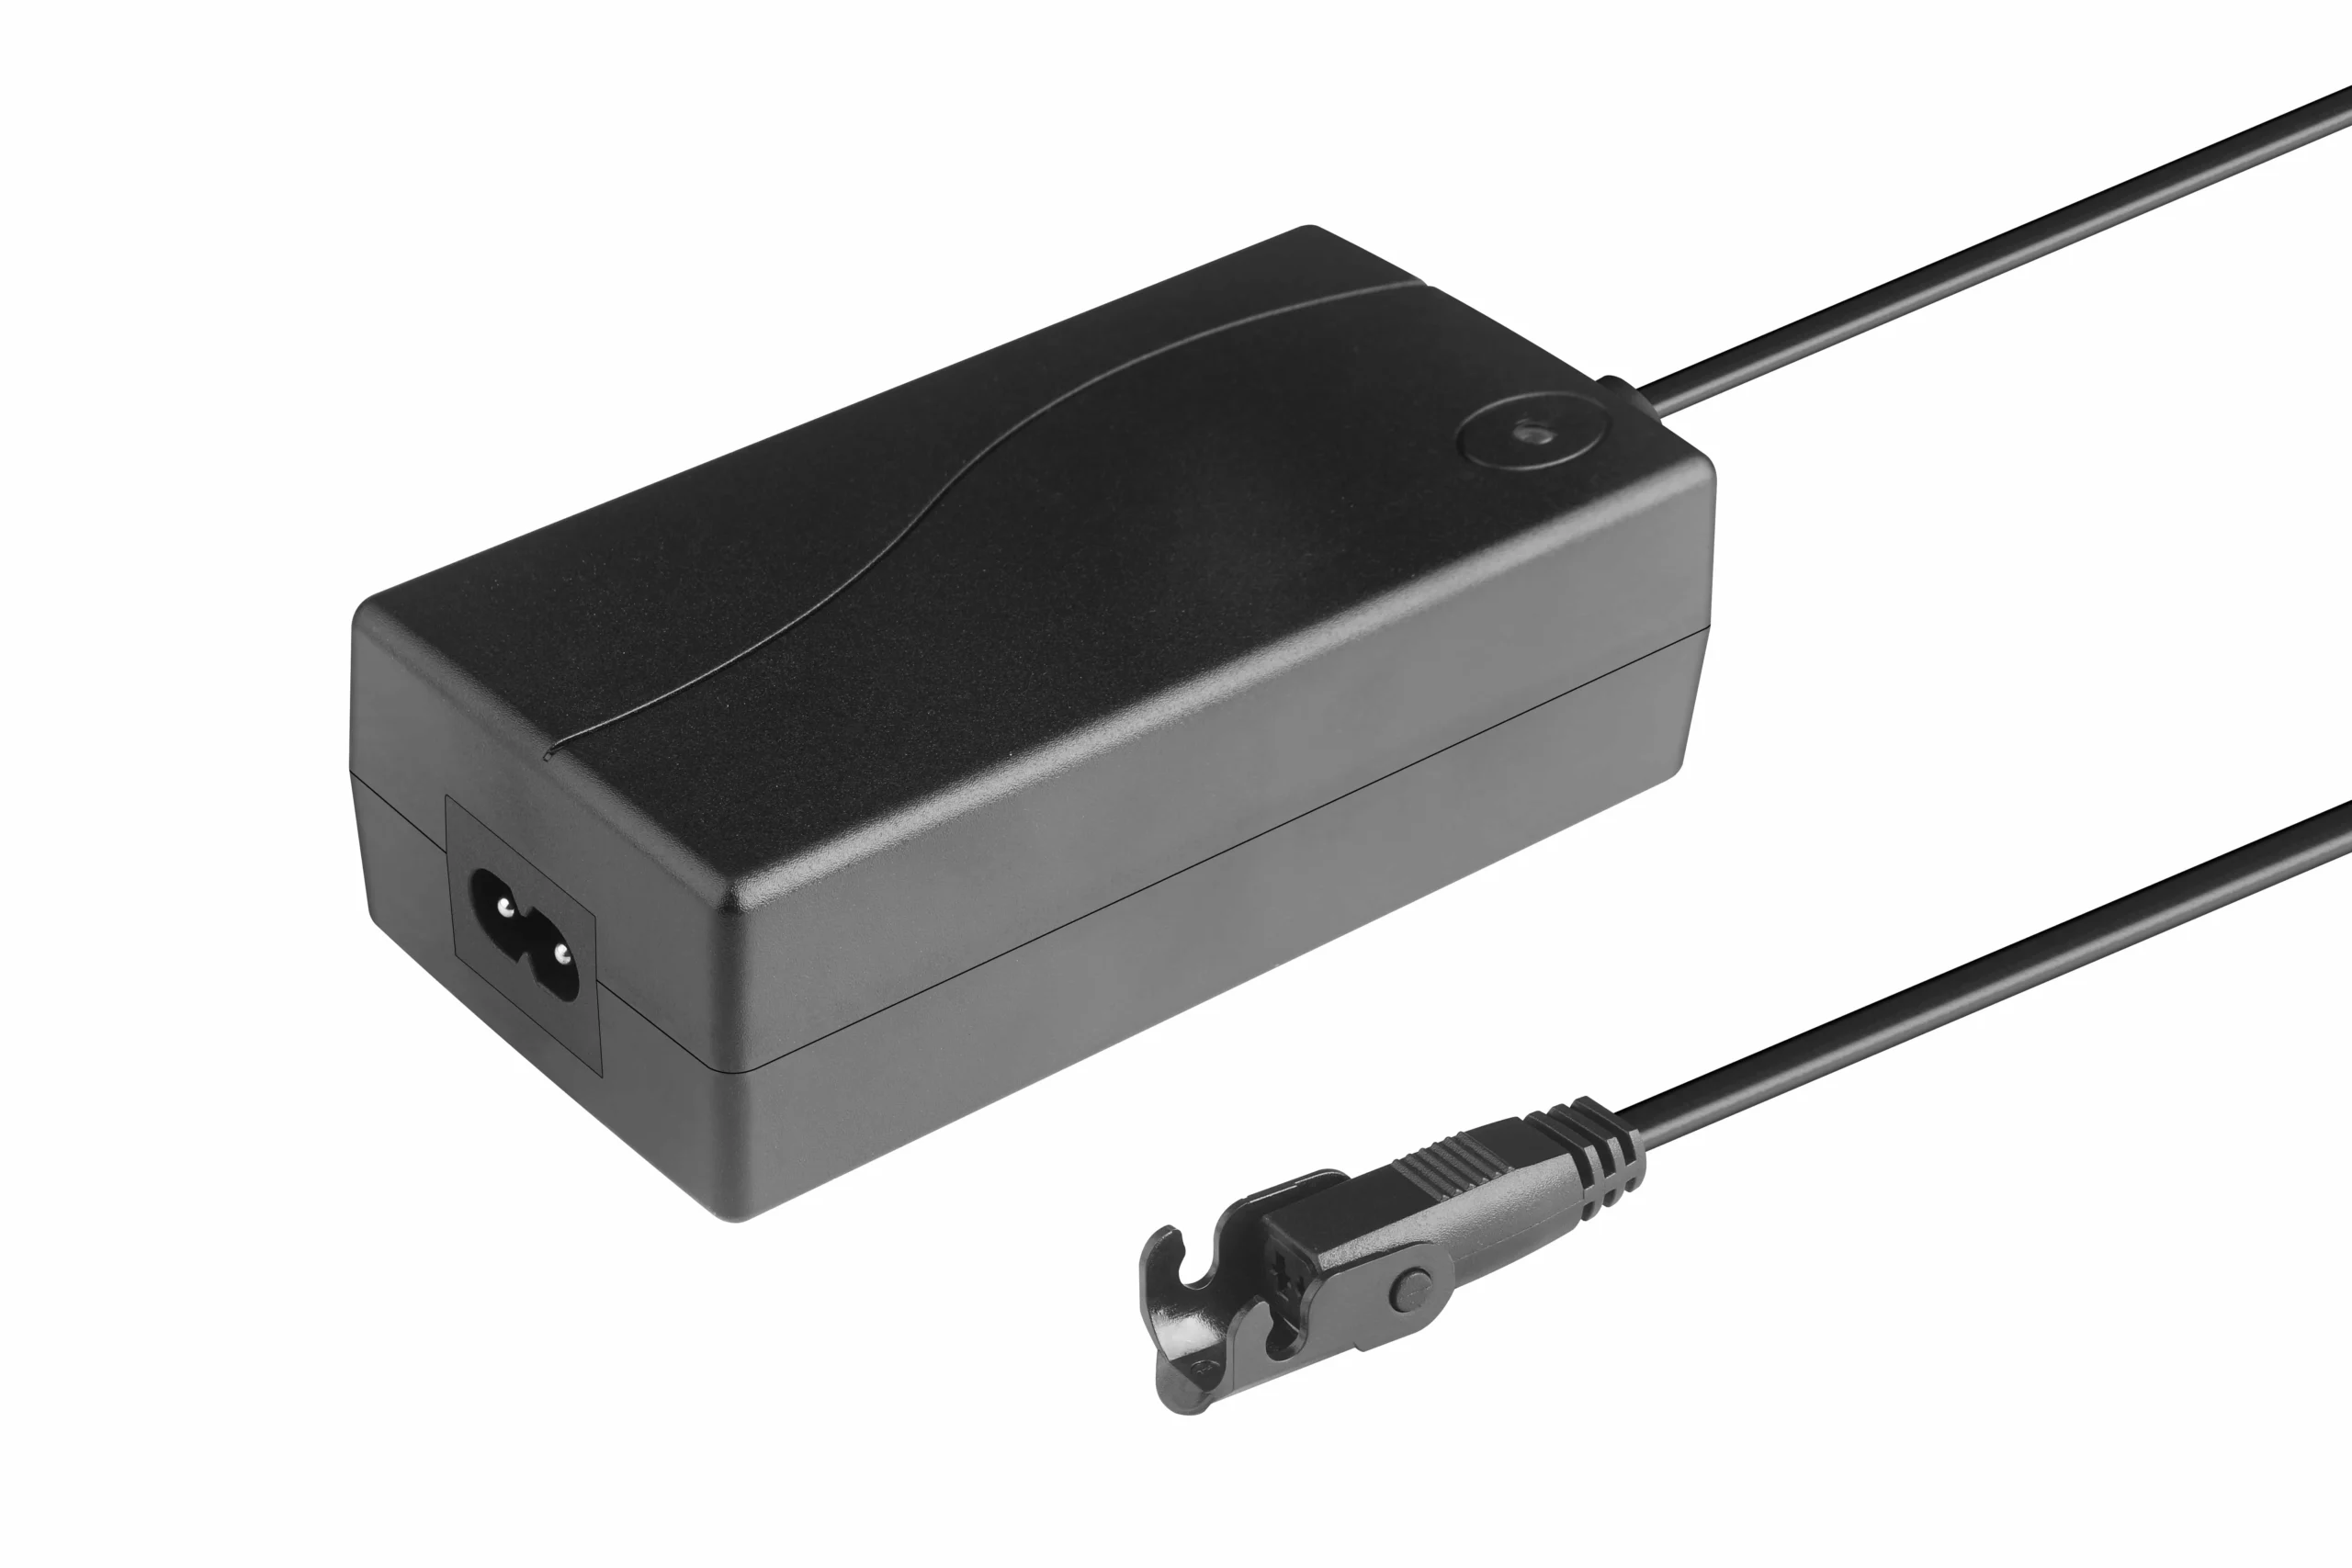
ヘッドラインワット数だけでは不十分です; 温度/入力デリating、オーバーロードモード、回復、コネクタ制限、および検証済みのデューティサイクルを確認してください。
通常の動作中にヒックアップモードに繰り返し入る電源は、印刷されたワット数が十分であっても良好なシステムマッチではありません。
デューティサイクルは熱要件を変えます
10分ごとに10秒間動作するモーションシステムは、繰り返しサイクルするものとは異なります。
記録:
- モーター運転時間;
- 休止時間;
- 1時間あたりのサイクル数;
- 同時チャネル;
- ピーク持続時間;
- 周囲温度;
- エンクロージャ温度。
供給、コントローラ、コネクタ、およびバス電圧を監視しながら、実際のサイクルを検証します。
AC入力条件は利用可能な出力を減少させることもあります。
DC側だけが唯一の変数ではありません。
確認してください:
- 定格AC入力範囲;
- 低電圧入力動作;
- 電源周波数;
- 地域供給条件;
- 低入力時のデレーティング;
- 関連する場合の力率要件。
地域のプラグ形式は別のBOMトピックですが、電気入力範囲は供給仕様に含まれます。
供給サイズ計算シート
供給を選択する前に、このテーブルを完成させてください:
| フィールド | プロジェクトの価値 |
|---|---|
| 要求されるDC出力 | 29V + 文書化された許容誤差 |
| モーターAの動作電流 | ___ A |
| モーターAの起動/ピーク | ___ A |
| モーターBの動作電流 | ___ A |
| モーターBの起動/ピーク | ___ A |
| 同時動作ルール | ___ |
| コントローラーの電流 | ___ A |
| アクセサリー電流 | ___ A |
| 連続電流合計 | ___ A |
| ピーク電流合計 | ___ A |
| プロジェクト余裕 | ___ |
| 要求される連続ワット数 | ___ W |
| 要求される瞬間能力 | ___ A for ___ ms/s |
| ケーブル電圧降下 | ___ V |
| 周囲/エンクロージャ温度 | ___ °C |
| デレーティング結果 | ___ W/A |
| 過負荷モード | ___ |
| コネクタ/ピンアウト | ___ |
| 検証状況 | 合格/未確認 |
BOM凍結チェックリスト
検証後、以下を凍結します:
- 供給モデル/改訂;
- 出力電圧と許容誤差;
- 連続電流;
- ピーク/過負荷動作;
- AC入力範囲;
- デレーティング曲線;
- DCコネクタ/ピンアウト;
- ケーブルゲージと長さ;
- ヒューズ/電流制限;
- コントローラ設定;
- 許可された同時動作;
- ファームウェア/パラメータ;
- 承認されたモーター構成。
使用する システム互換性リソース 選択した供給、コントローラ、モーター、コネクタ、およびフィードバック構造を1つのシステムとして確認するため。
計算された要件がわかると、それを文書化されたものと比較します。 29V 電源ファミリー 最初にワット数で選択するのではなく。
検証チェックリスト
電気
- 無負荷出力電圧;
- 負荷出力電圧;
- 運転電流;
- 始動電流;
- 同時モーター電流;
- 電流制限動作;
- コントローラリセットしきい値。
配線
- コントローラの電圧;
- モーターの電圧;
- コネクタ温度;
- ケーブル温度;
- アース帰りドロップ。
供給
- 低ラインAC入力;
- 高温環境;
- 過負荷回復;
- 熱遮断動作;
- 繰り返し起動。
システム
- 最悪の機械的負荷;
- 最高摩擦位置;
- フルデューティサイクル;
- 多軸運転;
- スタル/障害応答;
- 障害/リセットシーケンス。
バリデーションで使用される正確なハードウェア、ファームウェア、ハーネス、およびパラメータのリビジョンを記録してください。
よくある質問
29Vでの電流をワットに変換するにはどうすればよいですか?
P = 29 × I を使用します。例えば、2Aは58W、3Aは29Vで正確に87Wに相当します。
稼働電流と起動電流のどちらに基づいて供給をサイズするべきですか?
両方を使用してください。連続容量は持続電流とデューティサイクルに基づいており、短期供給動作は許容される電圧低下や保護トリップなしで起動/ピークイベントをサポートしなければなりません。
2つのモーターの供給をどのようにサイズするか?
一緒に稼働できるモーターの稼働電流を合計し、次に一緒に始動できるモーターの起動/ピーク電流を個別に合計します。コントローラ/アクセサリーの負荷を追加し、プロジェクトの検証されたマージン/デレーティング手法を適用します。
20%のマージンは常に十分ですか?
いいえ。割合マージンはプロジェクト特有です。候補供給のデレーティングカーブ、実際の負荷の不確実性、環境、オーバーロードモード、検証証拠を使用してください。
アクチュエータの力から電流を推定できますか?
力だけからでは信頼できません。モーター定数、ギア比、ねじリード、効率、速度、摩擦、およびコントローラの動作も必要です。
十分なワット数の供給が失敗することがあるのはなぜですか?
モーターの起動が定格連続電流を超えることがある、ケーブル電圧降下がコントローラの電圧を低下させることがある、または供給が通常の過渡中にヒックアップ/フォールドバック/シャットダウンモードに入ることがあるためです。











