
エンジニアが比較する際の 12V vs 24V vs 29V リニアアクチュエータ、最も重要なポイントは電圧が システムアーキテクチャの選択であることであり、力や速度を予測するための近道ではありません。
選択したDCバスは、モーターの巻線、制御電子機器、電源、コネクタ、配線、保護装置、および動作電流に合致している必要があります。機械的に適合する運動部品も、電気的アーキテクチャがシステムの他の部分と一致しない場合、使用できない可能性があります。
OEMプロジェクトでは、次の4つの質問に答えることで電圧を選択します:
- 既に利用可能なDCバスは何ですか?
- 必要な負荷でシステムがどれだけの電流を引きますか?
- ケーブルの長さはどれくらいで、許容される電圧降下はどれくらいですか?
- モーター、コントローラー、供給、コネクタ、保護装置がすべて同じ電圧クラス用に設計されていますか?
12V vs 24V vs 29V 比較表
| 工学的要因 | 12Vシステム | 24Vシステム | 29Vシステム |
|---|---|---|---|
| 考慮すべき一般的な理由 | ネイティブ12Vバッテリー/車両バス、コンパクトな低電圧アーキテクチャ | 同じ出力で12Vよりも低い電流、一般的な産業/制御エコシステム | コントローラーと電源が明示的に29V用に設計された一致した家具/運動エコシステム |
| 同じ電気出力での電流 | 3つの中で最も高い | 12Vの約半分 | 同じ出力の場合は24Vよりも低い |
| ケーブルの電圧降下感度 | 同じ絶対降下に対する影響の割合が最も高い | 12Vよりも低い影響の割合 | 同じ出力/電流条件でさらに低い |
| ワイヤ/コネクタの電流負担 | 同じ出力で最も高い | 下部 | 同じ出力で低い |
| ネイティブバスの利点 | 機械がすでに12V DCを持っている場合に有用 | 機械/制御プラットフォームがすでに24V DCを持っている場合に有用 | 運動エコシステムが明示的に29V周りに設計されている場合にのみ有用 |
| 互換性 | 定格がない限り、高電圧デバイスとは互換性がありません | 12Vまたは29Vデバイスとの自動互換性はありません | 名目上の24Vハードウェアのドロップイン互換品ではありません |
| 供給サイズの選定 | 起動、運転、停止、同時負荷を確認する | 同じ | 同じ |
| コントローラーの要件 | コントローラーはモーターと12Vバスをサポートしなければなりません | コントローラーはモーターと24Vバスをサポートしなければなりません | コントローラーは意図された29Vシステムを明示的にサポートしなければなりません |
| 最良の決定基準 | 全体のシステム互換性 | 全体のシステム互換性 | 全体のシステム互換性 |
電圧の選択はシステムの決定です:供給、コントローラー、モーター、コネクタ、および配線は、一つの互換性のある電気アーキテクチャとして指定する必要があります。
この表はシステムの影響を比較します。ServoCylMotionがすべての電圧で製品ファミリーを提供していることを示唆するものではありません。
電圧だけでは力や速度は決まりません
24Vアクチュエーターは12V版よりも強力または速いはずだと考えるのは魅力的です。
その結論は完全な設計なしには有効ではありません。
力と速度は次の要因に依存します:
- モーター巻線;
- モーターサイズ;
- ギア比;
- スクリューリード;
- 伝達効率;
- コントローラーの電流制限;
- 供給電流能力;
- 負荷ポイント;
- デューティサイクル;
- 機械設計。
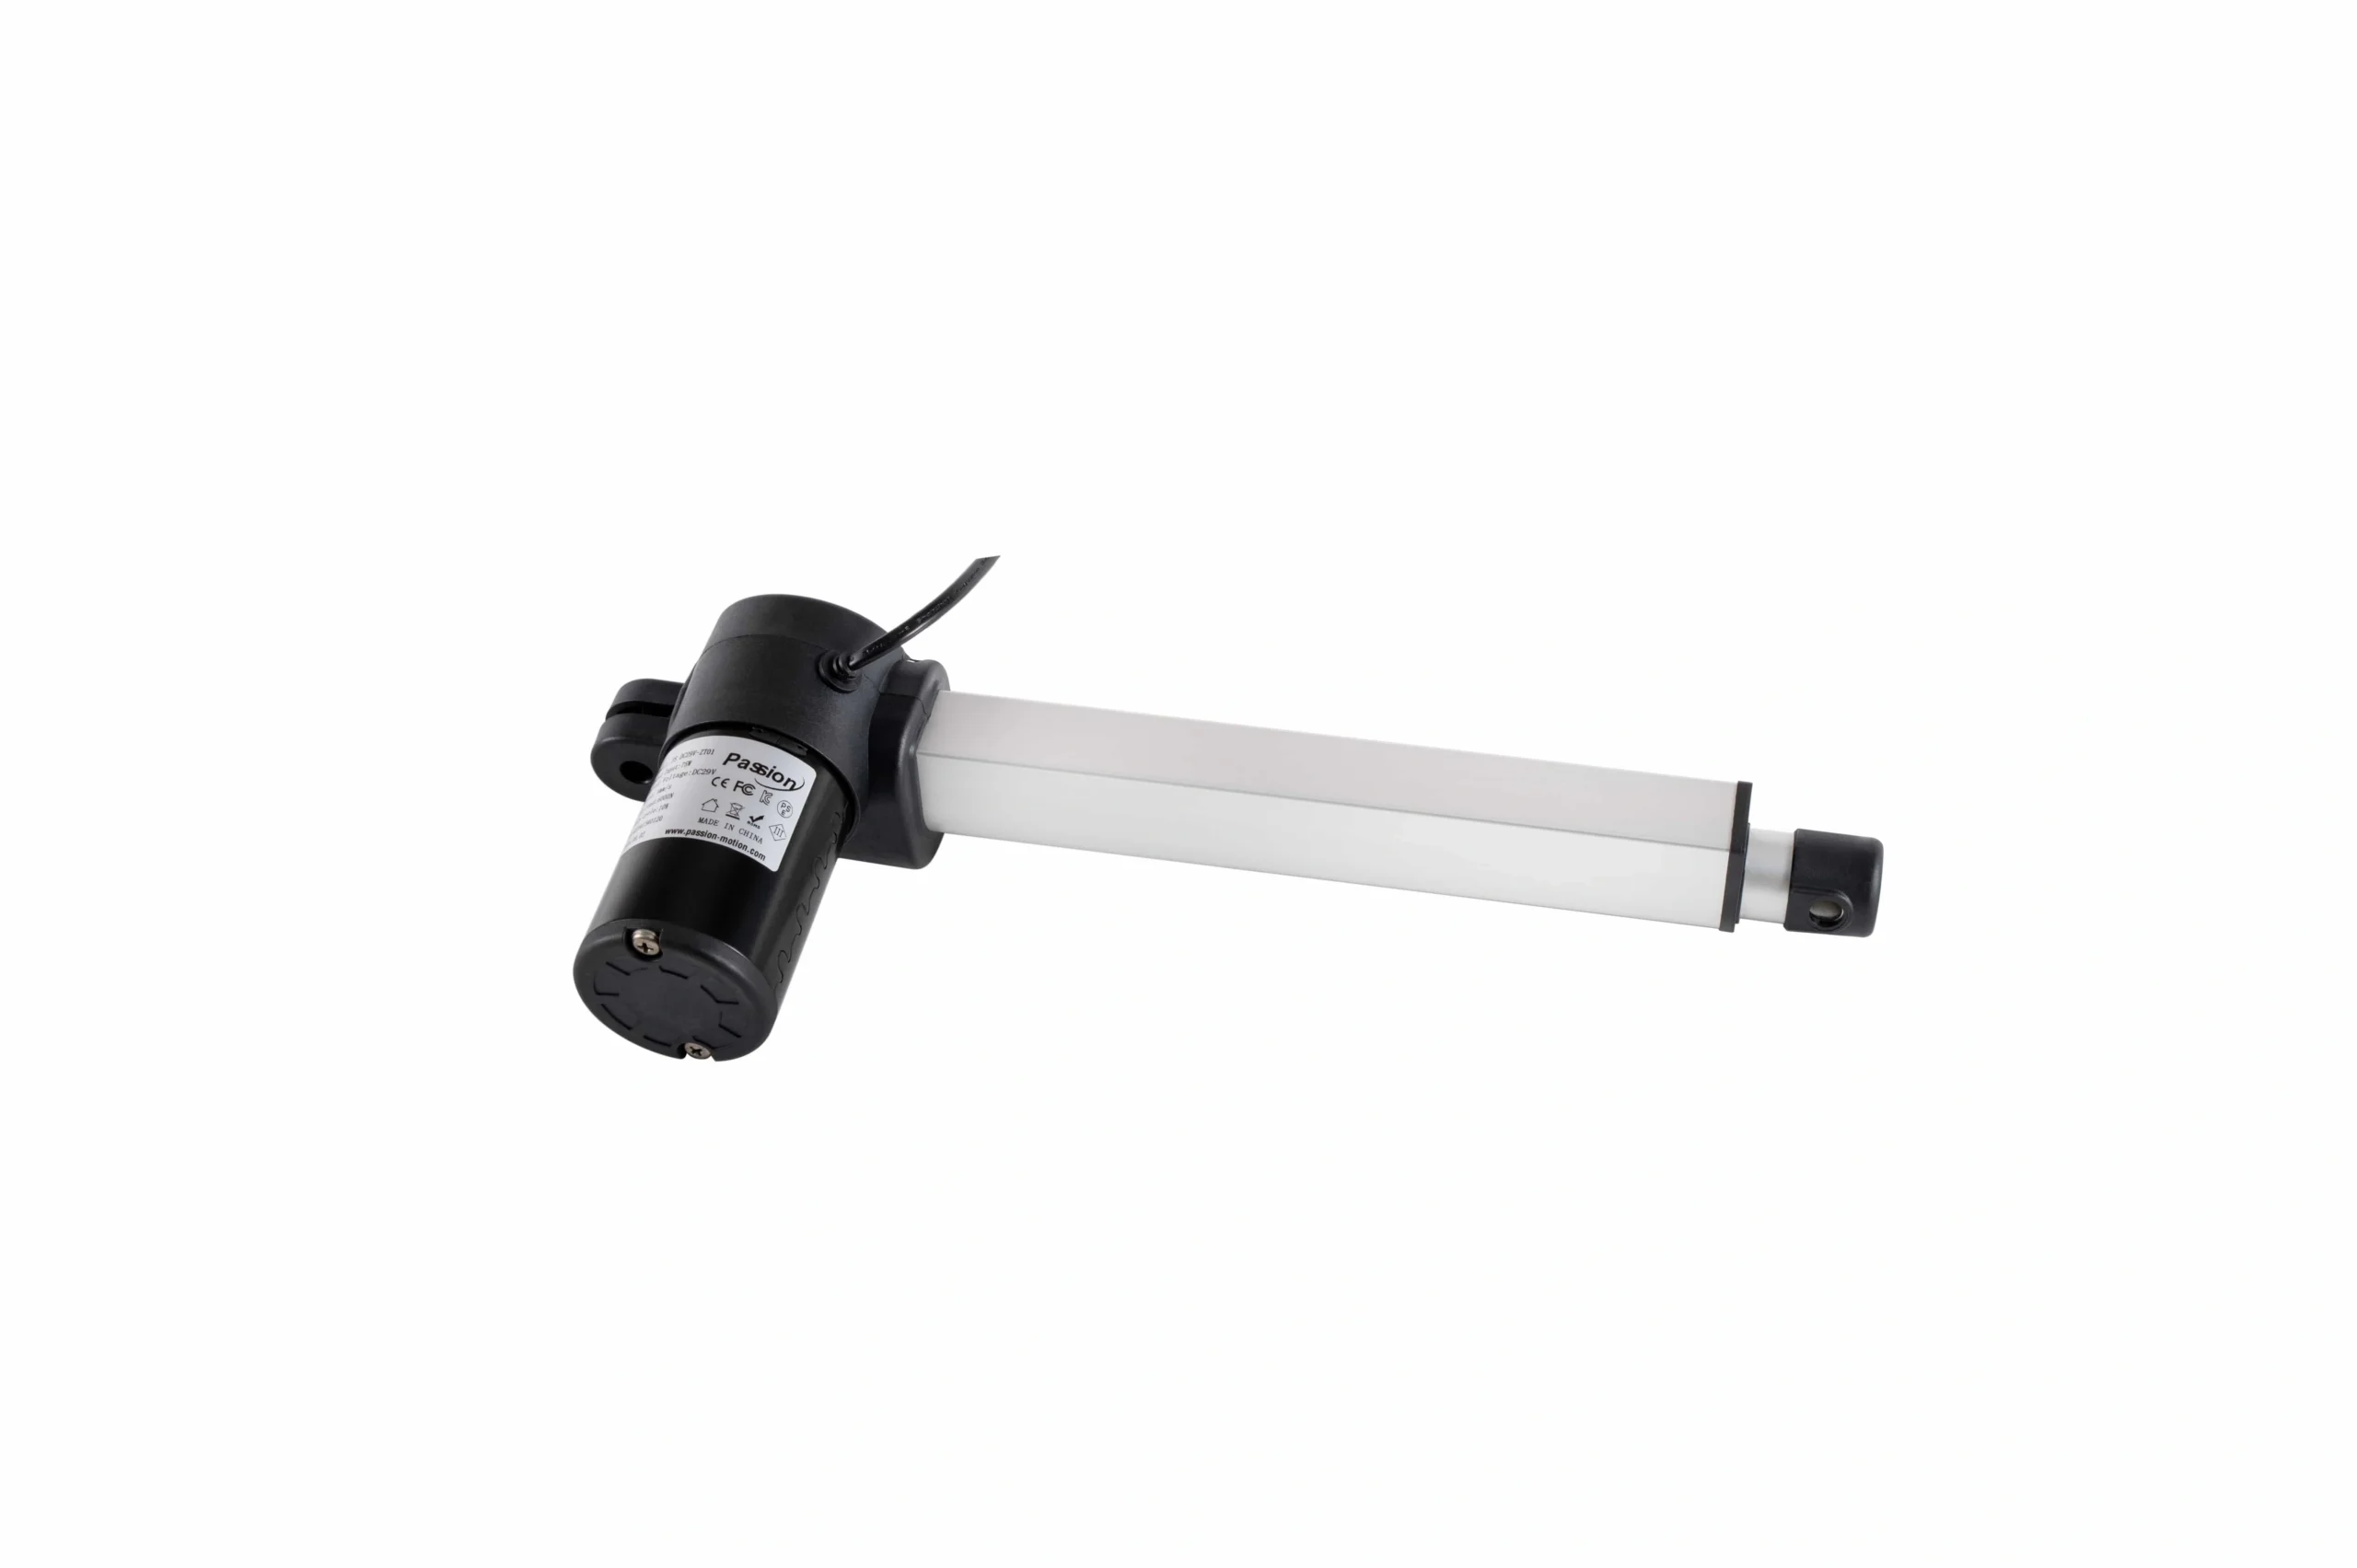
電圧ラベルだけでは力や速度は定義されません。モーター、ギアリング、コントローラー、負荷、および定格運転点がパフォーマンスを規定します。
良く設計された12Vシステムは、特定のアプリケーションで適合が悪い24Vシステムを上回ることができます。同様に、29Vラベルだけでは、デバイスが特定の負荷に適しているかどうかは何も示されません。
比較する 意図された運転点での定格力-速度-電流データ、単独の電圧ではなく。
基本的な電気関係:P = V × I
DC電力の場合:
電力(W) = 電圧(V) × 電流(A)
電流(A) = 電力(W)/電圧(V)
この関係は、電圧クラス間の主要なシステムレベルの違いの一つを説明します。
実例:等しい120 Wの電気的電力
3つの理想化されたシステムが各々120 Wの電気入力電力を供給する場合:
| 電圧 | 120 Wでの理想的な電流 |
|---|---|
| 12 V | 10.0 A |
| 24 V | 5.0 A |
| 29 V | 4.14 A |
これはアクチュエーターの性能予測ではありません。これは電気的比較のみです。
実際の電流はモーターの効率、コントローラーの損失、負荷、速度、加速度、摩擦、および実際の駆動設計に依存します。
重要なポイントは、 同じ電力のために、高い電圧は低い電流を意味します。.
なぜ電流が配線にとって重要なのか
電流は電源ラベル以上のものに影響します。
影響するもの:
- 導体サイズ;
- コネクタの定格;
- リレーまたはMOSFETの電流;
- ヒューズのサイズ;
- ハーネスの温度;
- 電圧降下;
- 接点の加熱。
抵抗性ケーブル損失は次のように計算されます:
ケーブル損失 = I² × R
同じ抵抗を通る電流が2倍になると、抵抗損失は4倍に増加します。
これが高電圧アーキテクチャが長いケーブルランや高電力システムにとって魅力的である理由の一つです。
しかし、この結論には重要な限界があります:
モーター、コントローラー、電源、保護、接続された電子機器がその電圧用に設計されていない限り、電流を減らすために単に電圧を上げることはできません。
電圧降下はパーセンテージの問題です
配線が供給元とコントローラーの間で1 Vを失ったとしましょう。
それは次のことを示します:
- 12Vバスの8.3%;
- 24Vバスの4.2%;
- 29Vバスの3.4%。
したがって、同じ絶対損失がより低い電圧システムでは利用可能な電圧の大きな割合を消費します。
電圧降下は次に影響します:
- モーターの速度;
- 利用可能なトルク;
- コントローラーの過小電圧の動作;
- 起動時の信頼性;
- 複数モーターの同期;
- 故障リセット。
長いケーブルランの場合、確認してください:
- ワイヤーゲージ;
- 総ループ長;
- 最大電流;
- コネクタの抵抗;
- 負荷をかけた状態でのコントローラーの予想電圧。
起動およびスタンバイ電流は供給サイズに影響を与える可能性があります。
名目上の動作条件の横に印刷された電流は最悪のケースではないかもしれません。
DCモーターは次の時に大幅に多くの電流を引く可能性があります:
- 起動;
- 急加速;
- 重負荷移動;
- スタール;
- 障害物;
- 方向反転。
無負荷テスト中に機能する供給が、実際のメカニズムが負荷の下で始まるときに減少したり、保護に入る可能性があります。
各モーター チャンネルについて、次の情報を固定してください:
- 無負荷電流;
- 予想される負荷時の電流;
- 起動/ピーク電流;
- スタンバイ電流またはコントローラーの電流制限;
- 許可された期間;
- デューティサイクル。
複数のモーターの場合、どの軸が同時に起動または動作することが許可されているかを定義します。
複数モーターシステムには、合計電流の予算が必要です。
二つのモーターシステムは、単に1つのモーターを二回チェックするだけではサイズが決まりません。
コントローラーは次のことが可能です:
- 両方のモーターを同時に起動する;
- 順次起動する;
- 各チャネルを制限する;
- 合計電流を制限する;
- 一方に障害が発生した場合、両方を停止する;
- 位置の不一致に対処する。
複数モーターシステムは、同時電流を予算し、コントローラーのチャネル定格、コネクタ制限、および供給能力を確認する必要があります。
したがって、供給とハーネスは、 許可された最悪の動作状態を確認する必要があります。コントローラーが許可する場合、同時の起動も含めて。
役立つシステム電流表は:
| アイテム | 運転電流 | 起動/ピーク電流 | 同時? |
|---|---|---|---|
| モーター1 | プロジェクト値 | プロジェクト値 | はい/いいえ |
| モーター2 | プロジェクト値 | プロジェクト値 | はい/いいえ |
| コントローラーエレクトロニクス | プロジェクト値 | プロジェクト値 | 常に |
| アクセサリ | プロジェクト値 | プロジェクト値 | 依存 |
| 設計のマージン | プロジェクトルール | — | — |
隣接モデルからこれらの値を入力しないでください。実際のプロジェクトデータを使用してください。
なぜ12Vが理にかなっているか
機械がすでにネイティブな12Vソースを持っている場合(例えば:
- 車両電気システム;
- バッテリー駆動機器;
- コンパクトなモバイルデバイス;
- 古い低電圧プラットフォーム。
利点は、通常、構造のシンプルさです:変換段数が少なく、ネイティブバスを直接使用します。
トレードオフは、特定の電力レベルに対して高い電流が必要になることで、次のことを増加させる可能性があります:
- ケーブルのサイズ;
- コネクタの電流要件;
- 電圧降下感度;
- ヒューズ/電流制限要件。
ネイティブバス制約がない新しい設計の場合は、コミットする前に配線全体と制御アーキテクチャを比較してください。
なぜ24Vが理にかなっているか
24Vは産業制御環境で広く使用されており、他の機械がすでに互換性のある24V DCバスを使用している場合、統合が簡素化されます。
同等の電力で12Vと比較すると、電流は低くなります。
これにより、次のことが助けられます:
- 長いハーネス;
- コネクタの負荷;
- 電圧降下;
- 分配損失。
ただし、24Vコントローラーがすべての24Vモーターと互換性があるとは限らず、名目上の24Vモーターが異なる供給電圧を自動的に受け入れるわけではありません。
完全な入力範囲と電流要件はまだ確認する必要があります。
なぜアクチュエーターエコシステムに29Vが現れるのか
29Vは、専用のAC/DCアダプター、制御ボックス、ハンドセット、および1つ以上のモーターをマッチさせたシステムとして使用する家具や低電圧のモーションエコシステムにしばしば現れます。
重要な言葉は 一致した.
29V供給は名目上の24V供給の普遍的な置き換えとして扱うべきではありません。
確認:
- コントローラー入力範囲;
- モーター定格電圧;
- 保護しきい値;
- コネクタ/ピンアウト;
- フィードバックインターフェース;
- 供給電流;
- ファームウェア/設定;
- 許可されたアクセサリー。
ServoCylMotionはプロジェクトレベルで文書化された29Vアクセサリーエコシステムを持っていますが、モデル特有の組み合わせには互換性の検証が依然として必要です。
使用する システム互換性リソース コントローラー-供給-モーターの組み合わせを固定する前に。
名目上のデバイスを仮定で過電圧してはいけません
一般的な間違いは以下のように考えることです:
29Vは24Vに近いので、問題ないはずです。
それはエンジニアリング仕様ではありません。
デバイスは以下を持っている可能性があります:
- 狭い入力範囲;
- コントローラー過電圧保護;
- モーター加熱制限;
- 速度制限;
- リレー/MOSFET電圧制限;
- アクセサリー制限。
文書化された入力範囲または承認されたシステムの組み合わせだけが互換性を確立します。
同様に、モーターを意図された電圧より低く動作させると、速度、使用可能なトルク、電流の挙動、コントローラーの応答が変化する可能性があります。
ネイティブバス対専用アダプターアーキテクチャ
電圧選択は、通常、2つのアーキテクチャのいずれかに従います。
ネイティブDCバス
アクチュエーターシステムは、機械の既存のバッテリーまたはDC供給を使用します。
利点:
− より少ない変換段階;
− より単純な電力分配;
− 共有保護アーキテクチャ。
質問:
− すべての運転条件で電圧は安定していますか?
− エンジンの充電中やバッテリーの放電中に何が起こりますか?
− バスは起動電流を供給できますか?
− ノイズ/過渡保護は十分ですか?
専用AC/DCアダプター
モーションシステムには独自の電源があります。
利点:
– 制御された出力電圧;
– サブシステムの分離が容易;
– 一致したエコシステムの資格確認が簡単。
質問:
– 現在の容量は十分か?
– どの保護モードが存在するか?
– どのコネクタが使用されるか?
– アダプターは過負荷後に正しく復帰するか?
– 地域のACコードはDCシステムの定義から分離されているか?
地域のプラグに関する質問は、この電圧比較ではなく、別のプラグ標準ガイドに属します。
BOMを互換性マトリックスとして固定する
リリース前に互換性テーブルを作成する。
| BOMアイテム | 必須フィールド |
|---|---|
| モーター / モーションコンポーネント | 定格電圧範囲、動作/最大電流、フィードバック |
| コントローラー | 入力電圧範囲、チャネル電流、総電流、フィードバックタイプ |
| DC電源 | 出力電圧、定常/最大電流、保護動作 |
| ハーネス | ワイヤーゲージ、長さ、コネクタ、ピン配置 |
| AC入力コード | 地域のプラグ形式、電流/電圧定格 |
| ヒューズ/保護 | 定格と調整 |
| ファームウェア/設定 | 承認されたリビジョン |
| マルチモーターロジック | 同時操作と電流制限 |
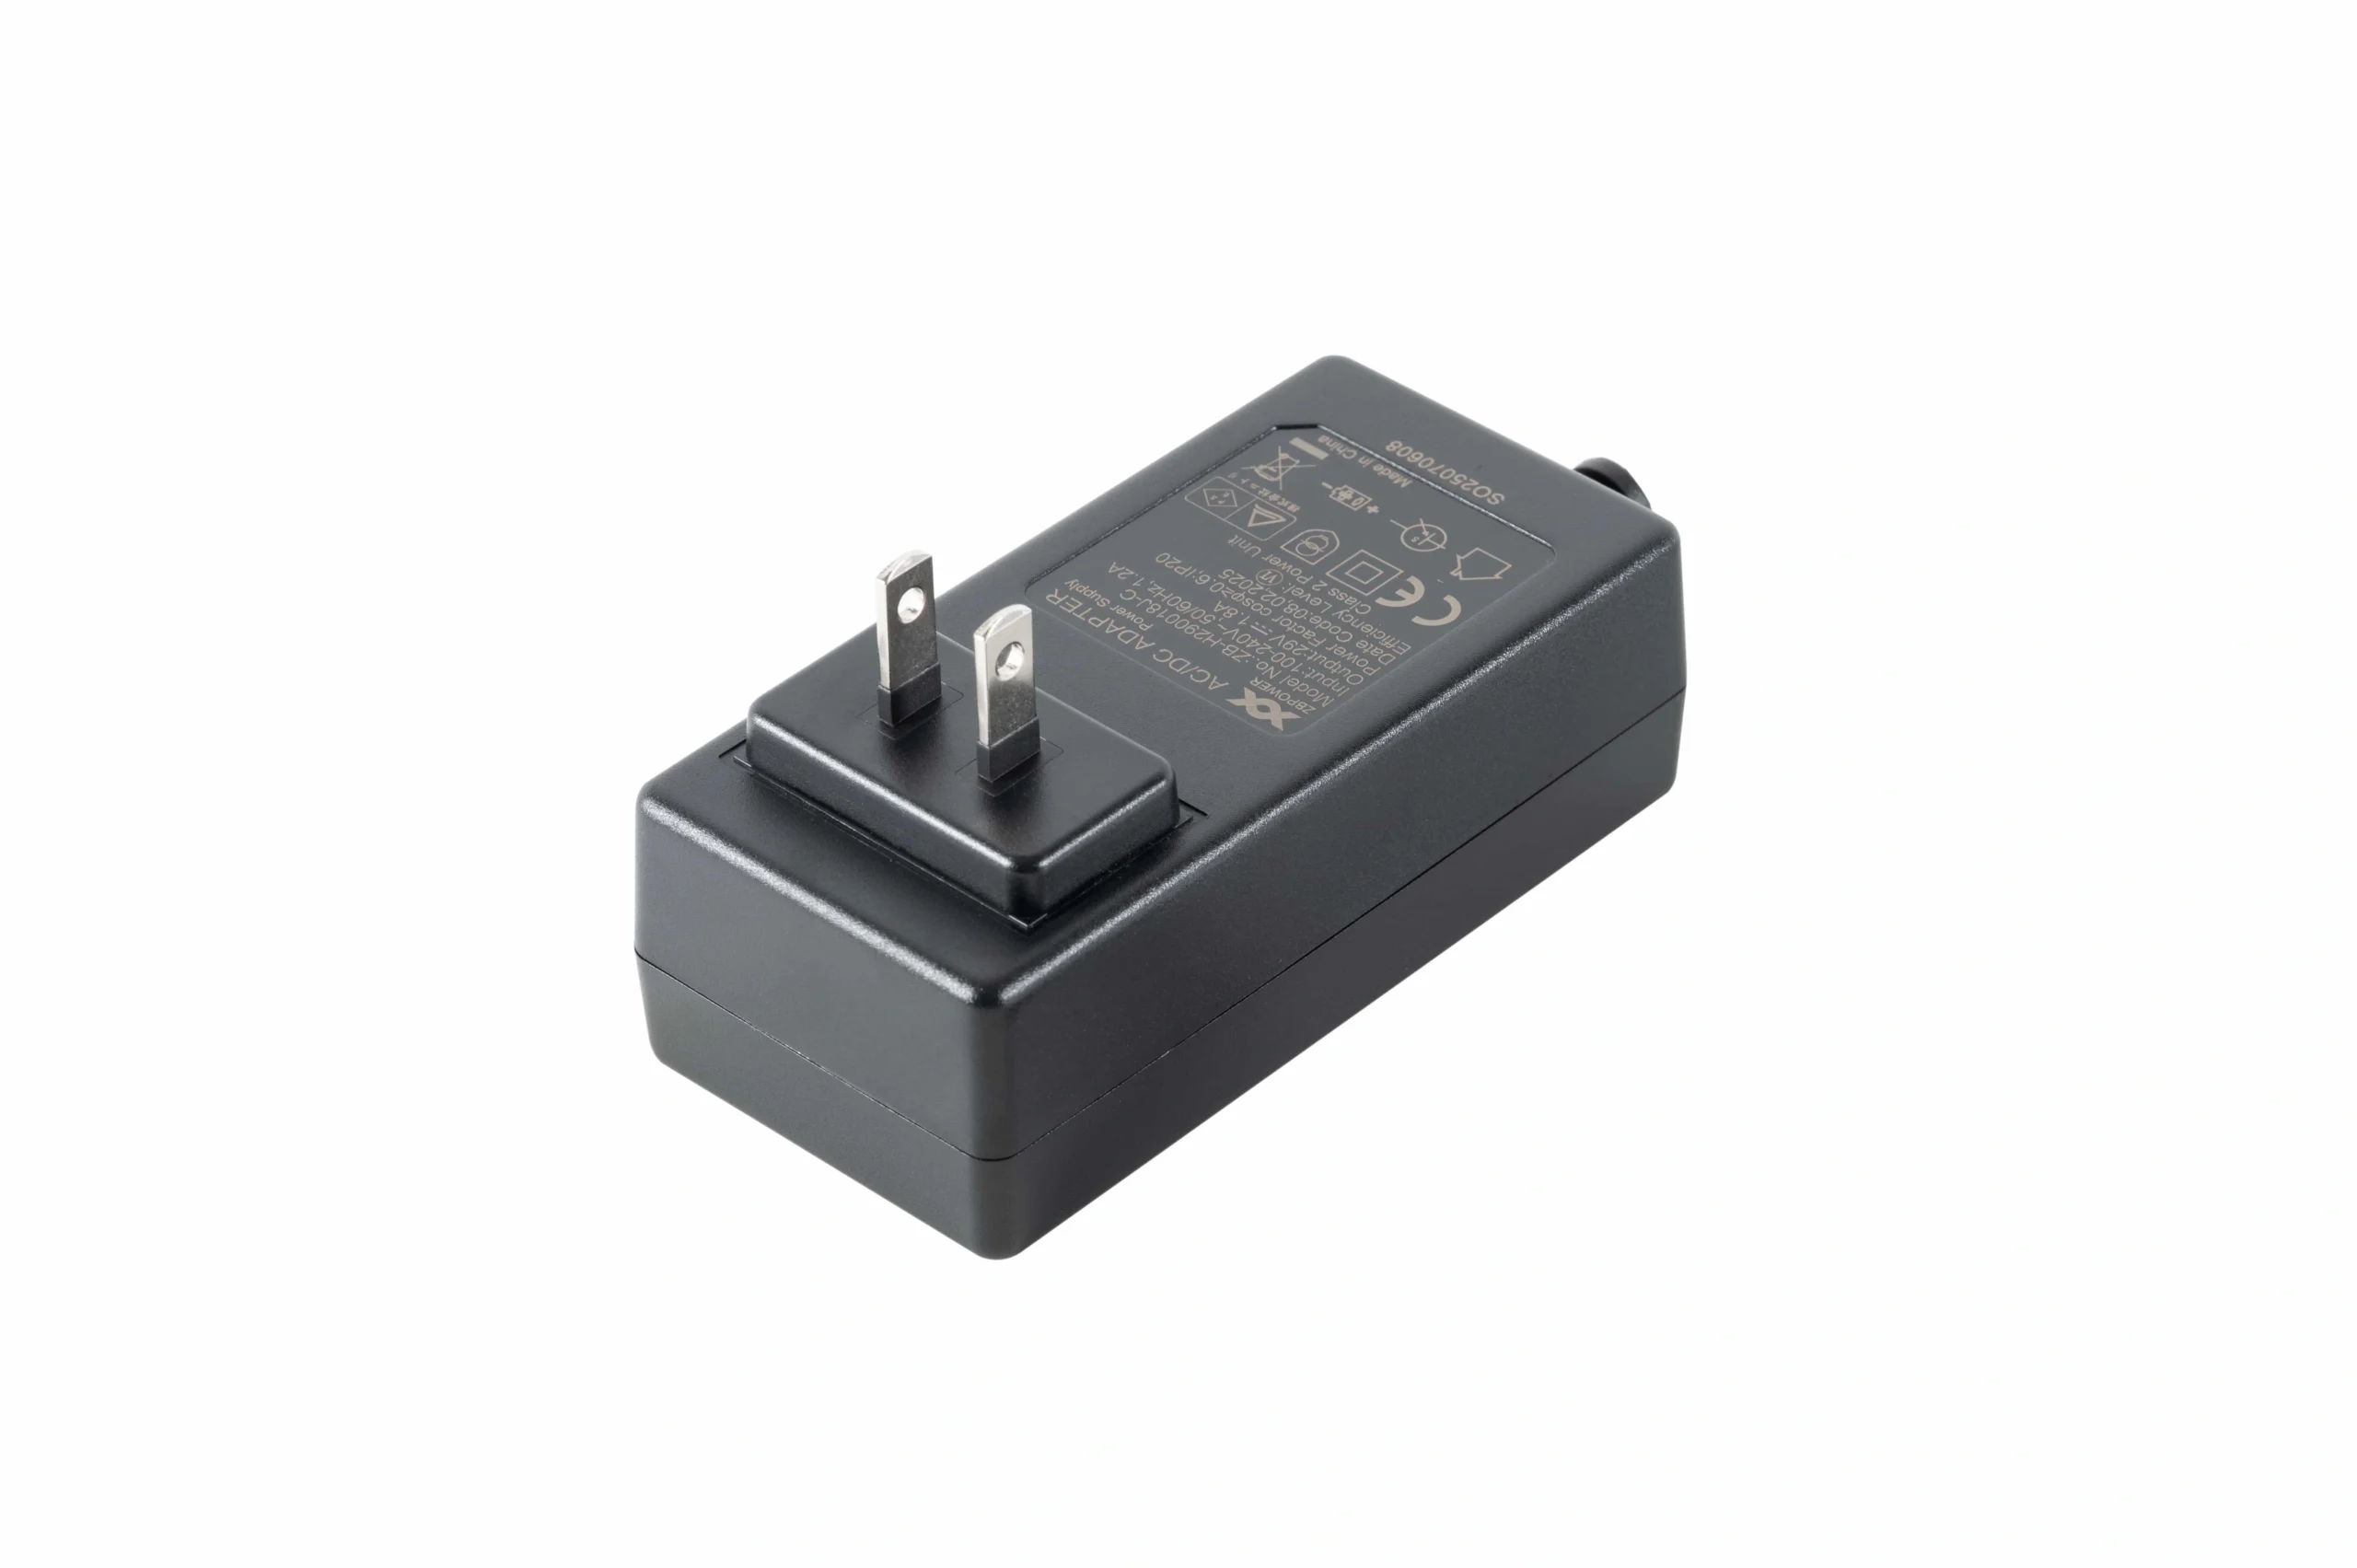
供給を固定する前に、出力範囲、電流容量、コネクタ/ピン配置、保護動作、制御システムとの互換性を確認します。
コントローラーに物理的に接続される供給は、自動的に電気的に互換性があるわけではありません。
文書化されたServoCylMotion供給オプションについては、 29V 電源ファミリー 必要な出力と互換性条件が知られている場合のみ。
検証チェックリスト
生産リリース前に、完全な電気構成をテストします。
電圧
- 無負荷供給電圧;
- 最大負荷時の電圧;
- 低ラインおよび高ラインの入力条件;
- コントローラーの過小電圧/過電圧動作。
電流
- 始動電流;
- 負荷充電電流;
- 同時モーター電流;
- スタール/障害物の動作;
- 電流制限応答。
配線
- 最も遠いモーターの電圧;
- コネクタ温度;
- ケーブル温度;
- 電圧降下;
- アース帰りドロップ。
コントロール
- 方向反転;
- 終了制限;
- フィードバック;
- 多軸同期;
- 故障回復;
- リセット動作。
熱
- 代表的なデューティサイクル;
- 供給温度;
- コントローラー温度;
- コネクタ/ハーネス温度。
検証に使用される正確な供給、コントローラー、モーター、ハーネス、ファームウェア、およびパラメーターのリビジョンを記録します。
クイック選択ルール
互換性のあるネイティブ12Vバスおよびシステムアーキテクチャが最適な場合は12Vを選択してください。
機械が互換性のある24V制御/電力エコシステムを中心に構築されており、電流が減少することで配線アーキテクチャに役立つ場合は24Vを選択してください。
モーションシステムが明示的に29V互換コントローラー、モーター、供給、アクセサリーの周りに設計され、検証されている場合のみ29Vを選択してください。
すべての場合において、 数字ではなく、システムを選択してください。.
よくある質問
24Vは自動的に12Vよりもアクチュエーターを速くしますか?
いいえ。電圧だけでは速度を決定しません。モーターの巻線、ギアリング、コントローラーの動作、電流制限、負荷、および機械的設計が定格性能を決定します。
なぜ24Vは12Vよりも少ない電流を使用できるのですか?
同等の電力がある場合、電流は電圧の逆数に比例します:I = P / V。120 Wの理想的な負荷は12Vで10 Aを引きますが、24Vでは5 Aを引きます。
29Vの供給は名目24Vデバイスに電力を供給できますか?
デバイスおよびコントローラーのドキュメントがその入力範囲を明示的に許可する場合、または組み合わせが承認されたシステムとして検証されている場合のみ可能です。電圧の数字が近いからといって互換性を仮定しないでください。
なぜワイヤーゲージは低電圧でより重要ですか?
同じ電力の場合、低電圧では高電流が必要です。高電流は、同じケーブル抵抗に対して電圧降下とI²R加熱を増加させます。
2つのモーターのために供給をどのようにサイズ設定しますか?
起動/ピーク電流、コントローラーの消費、アクセサリー、および文書化された工学的マージンを含む、最悪の同時条件を使用してください。詳細な計算は29V供給サイズガイドに記載されます。
生産前に何を凍結するべきですか?
モーター/コントローラー/供給電圧範囲、電流制限、コネクタ/ピンアウト、ワイヤーゲージと長さ、保護デバイス、複数モーターの動作、ファームウェア/設定、および検証されたテスト状態を凍結してください。
参考文献
- Electronica Embajadores — 29 Vアクチュエーター電源供給の例
- ベンチャー Mfg — 12V と 24V DC アクチュエーターの比較
- LINAK — 24V アクチュエーターの文脈
- Actuonix — 12V アクチュエーターの文脈
- Firgelli — 12V と 24V 工業比較
- プログレッシブオートメーション — 電源選択
関連する電圧と電力のガイド: 29V アクチュエーター電源のサイズ設定; 地域の電源プラグ基準.











