
Quando engenheiros comparam atuadores lineares de 12V vs 24V vs 29V, o ponto mais importante é que a tensão é uma escolha de arquitetura de sistema, não um atalho para prever força ou velocidade.
O barramento DC selecionado deve corresponder ao enrolamento do motor, eletrônica de controle, fonte de energia, conectores, fiação, dispositivos de proteção e corrente de operação. Um componente de movimento mecanicamente adequado ainda pode ser inutilizável se sua arquitetura elétrica não corresponder ao restante do sistema.
Para projetos OEM, escolha a tensão respondendo a quatro perguntas:
- Qual barramento DC já está disponível?
- Quanta corrente o sistema consumirá na carga necessária?
- Qual o comprimento dos cabos e qual queda de tensão é aceitável?
- O motor, controlador, suprimento, conectores e dispositivos de proteção estão todos projetados para a mesma classe de tensão?
Tabela de comparação 12V vs 24V vs 29V
| Fator de engenharia | Sistema 12V | Sistema 24V | Sistema 29V |
|---|---|---|---|
| Razão típica para considerá-lo | bateria nativa de 12V/bus de veículo, arquitetura compacta de baixa tensão | menor corrente que 12V com potência igual, ecossistema industrial/de controle comum | ecossistema de móveis/movimento compatível onde o controlador e o suprimento são explicitamente projetados em torno de 29V |
| Corrente com potência elétrica igual | a mais alta dos três | cerca da metade de 12V | menor que 24V para a mesma potência |
| Sensibilidade à queda de tensão do cabo | maior impacto percentual para a mesma queda absoluta | menor impacto percentual que 12V | menor novamente em condições de potência/corrente iguais |
| Carga de corrente de fio/conector | mais alta com potência igual | inferior | mais baixa com potência igual |
| Vantagem do barramento nativo | útil quando a máquina já tem 12V DC | útil quando a máquina/plataforma de controle já tem 24V DC | útil apenas quando o ecossistema de movimento é intencionalmente projetado em torno de 29V |
| Intercambiabilidade | não intercambiável com dispositivos de maior voltagem, a menos que classificado | não compatível automaticamente com dispositivos de 12V ou 29V | não é uma substituição direta para hardware nominal de 24V |
| Dimensionamento de fornecimento | verifique cargas de partida, operação, bloqueio e simultâneas | mesmo | mesmo |
| Requisito do controlador | o controlador deve suportar o motor e o barramento de 12V | o controlador deve suportar o motor e o barramento de 24V | o controlador deve suportar explicitamente o sistema de 29V pretendido |
| Base da melhor decisão | compatibilidade total do sistema | compatibilidade total do sistema | compatibilidade total do sistema |
A escolha da voltagem é uma decisão de sistema: o fornecimento, controlador, motor, conectores e fiação devem ser especificados como uma arquitetura elétrica compatível.
A tabela compara as implicações do sistema. Não implica que a ServoCylMotion ofereça famílias de produtos em todas as voltagens.
A voltagem não determina força ou velocidade por si só
É tentador assumir que um atuador de 24V deve ser mais forte ou mais rápido que uma versão de 12V.
Essa conclusão não é válida sem o design completo.
Força e velocidade dependem de:
- enrolamento do motor;
- tamanho do motor;
- rapporto di trasmissione;
- passo della vite;
- eficiência de transmissão;
- limite de corrente do controlador;
- capacidade de corrente do fornecimento;
- ponto de carga;
- ciclo de trabalho;
- design mecânico.
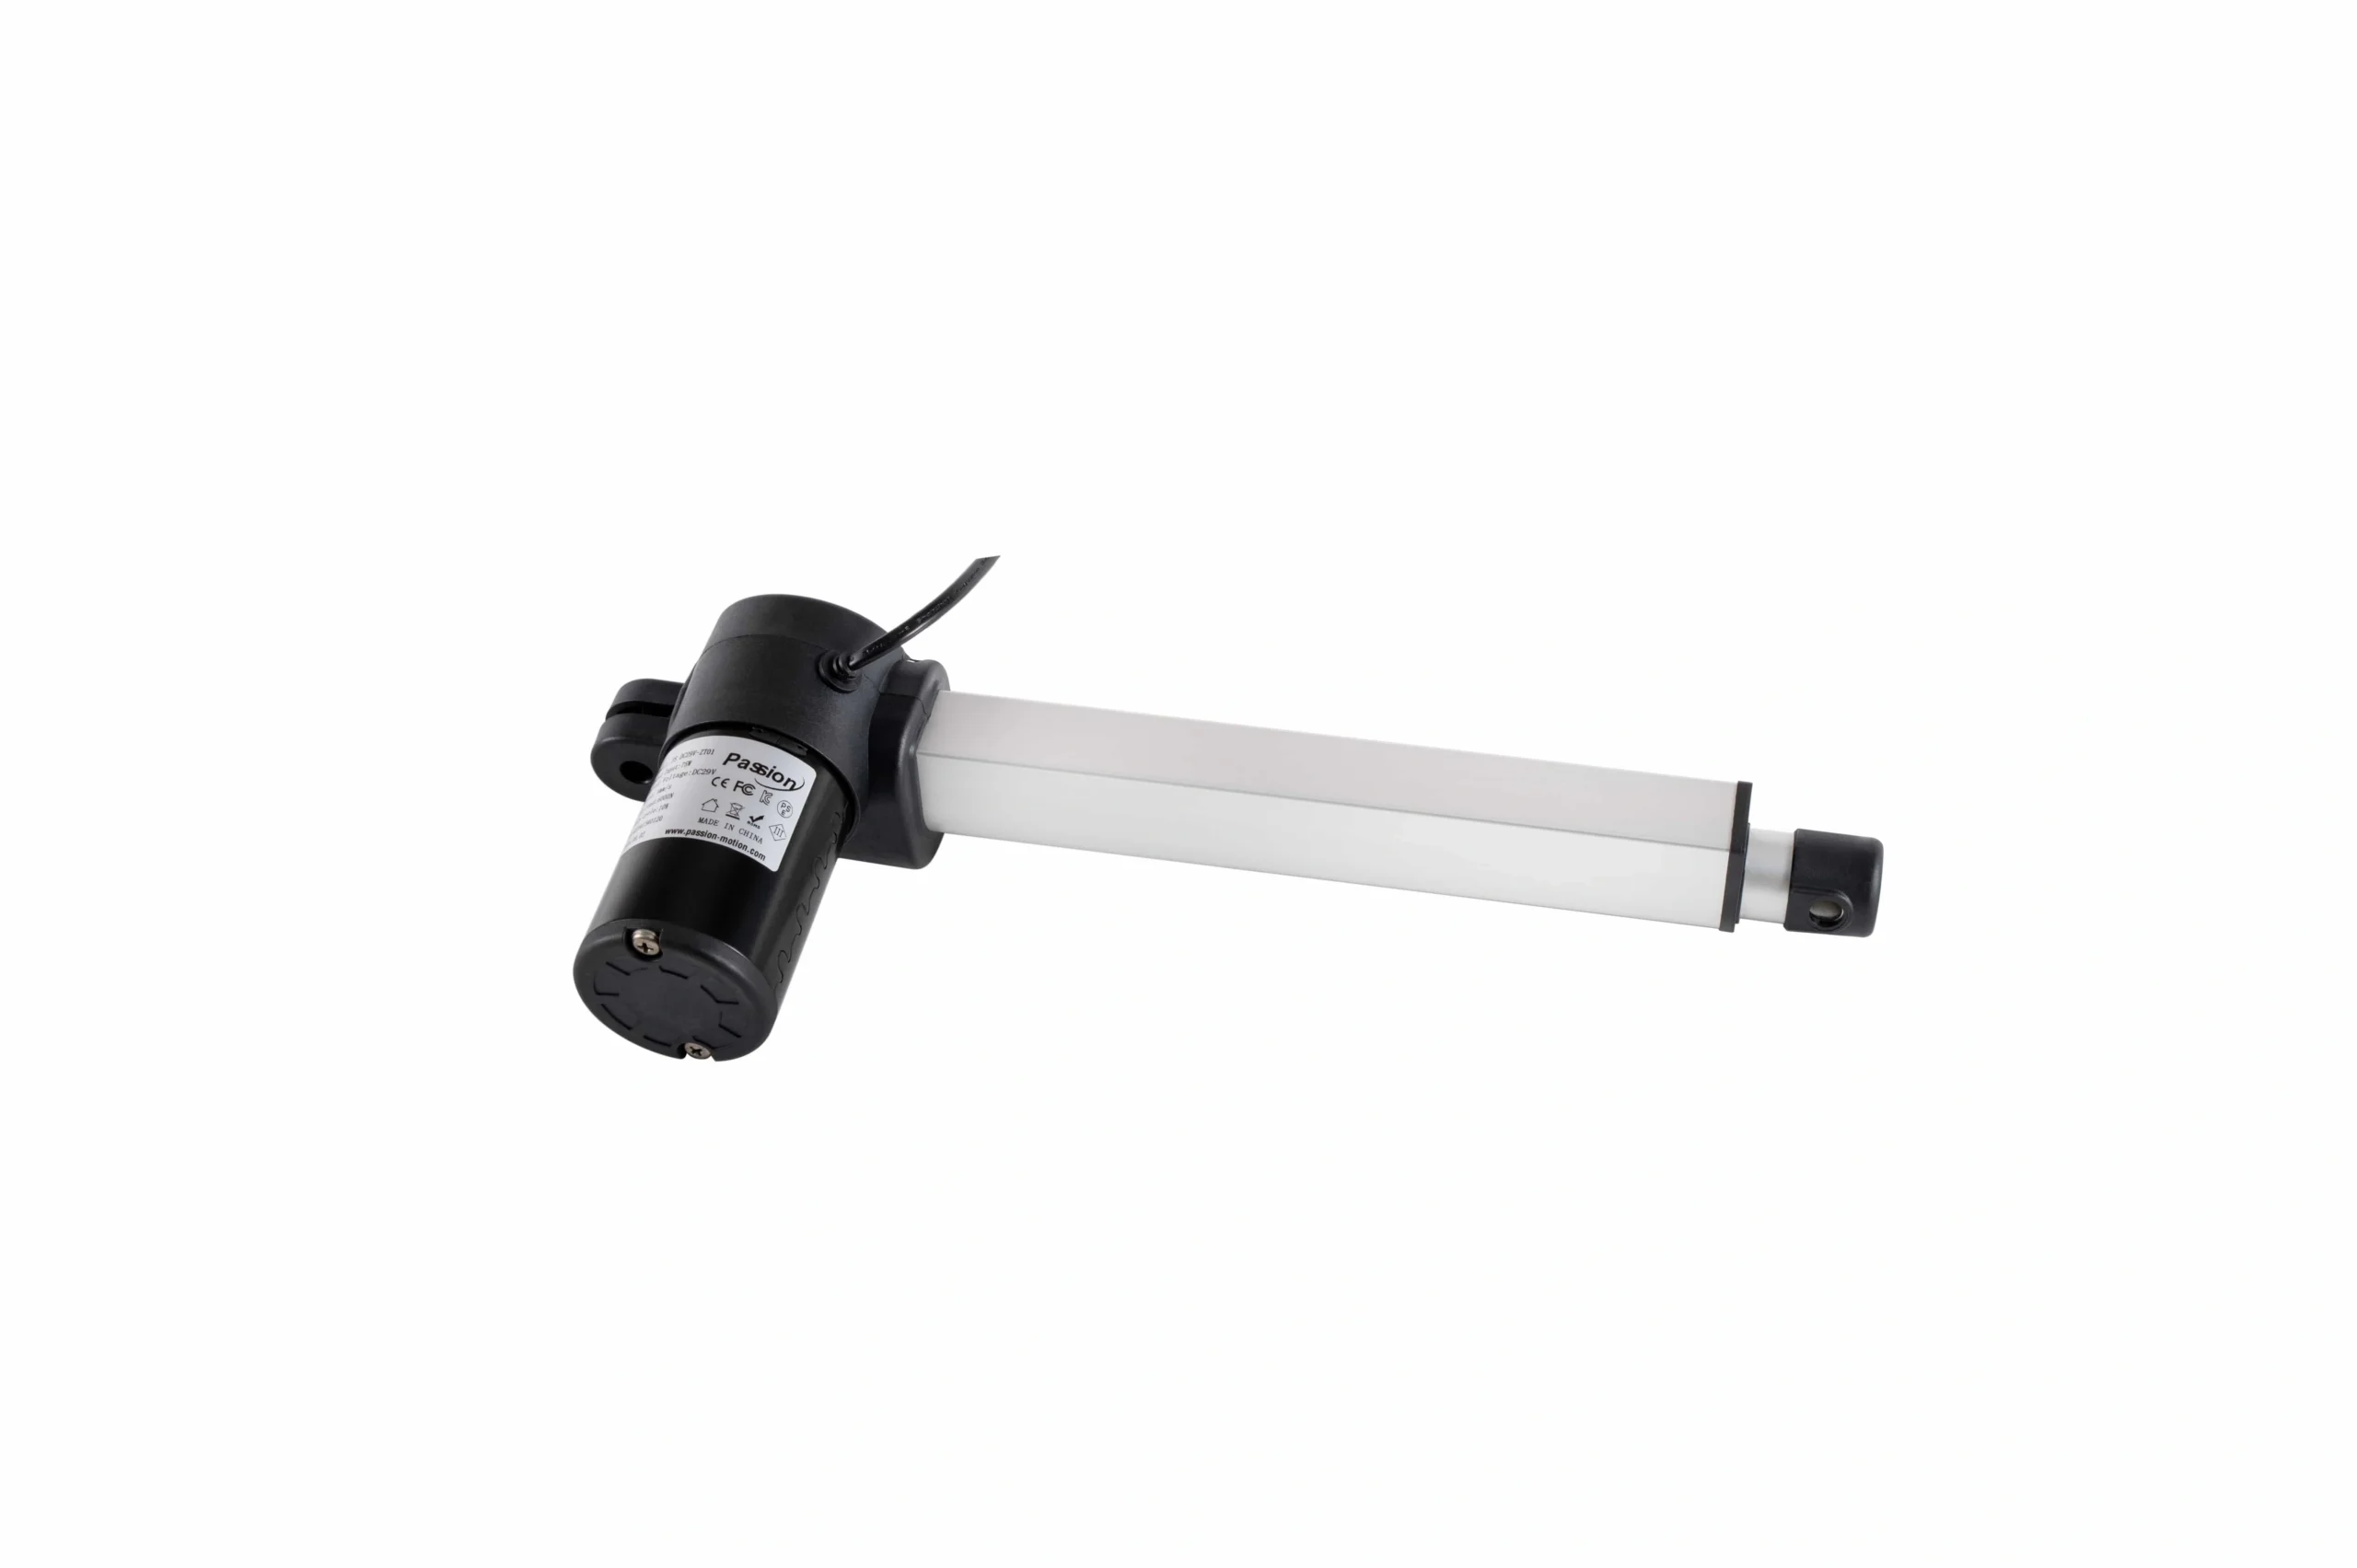
Um rótulo de voltagem por si só não define força ou velocidade; o motor, engrenagem, controlador, carga e ponto de operação classificado ainda governam o desempenho.
Um sistema de 12V bem projetado pode superar um sistema de 24V mal ajustado em uma aplicação específica. Da mesma forma, um rótulo de 29V por si só não diz nada sobre se um dispositivo é adequado para uma carga específica.
Comparar dados classificados de força-velocidade-corrente no ponto de operação pretendido, não voltagem isoladamente.
A relação elétrica básica: P = V × I
Para potência DC:
Potência (W) = Voltagem (V) × Corrente (A)
Corrente (A) = Potência (W) / Voltagem (V)
Essa relação explica uma das principais diferenças em nível de sistema entre classes de voltagem.
Exemplo prático: potência elétrica igual a 120 W
Se três sistemas idealizados cada um fornecer 120 W de potência elétrica de entrada:
| Tensão | Corrente ideal em 120 W |
|---|---|
| 12 V | 10,0 A |
| 24 V | 5,0 A |
| 29 V | 4,14 A |
Isto não é uma previsão de desempenho do atuador. É apenas uma comparação elétrica.
A corrente real depende da eficiência do motor, perdas do controlador, carga, velocidade, aceleração, atrito e do projeto real do atuador.
A principal conclusão é que para a mesma potência elétrica, maior tensão significa menor corrente..
Por que a corrente é importante para a fiação
A corrente afeta mais do que o rótulo da fonte de alimentação.
Ela afeta:
- tamanho do condutor;
- classificação do conector;
- a corrente do relé ou MOSFET;
- o tamanho do fusível;
- a temperatura do chicote;
- queda de tensão;
- o aquecimento de contatos.
A perda resistiva do cabo segue:
Perda no cabo = I² × R
Se a corrente dobra através da mesma resistência, a perda resistiva aumenta quatro vezes.
Essa é uma das razões pelas quais arquiteturas de maior tensão podem ser atraentes para distâncias mais longas de cabos ou sistemas de maior potência.
Mas a conclusão tem um limite importante:
Você não pode aumentar a tensão apenas para reduzir a corrente a menos que o motor, o controlador, a fonte, a proteção e a eletrônica conectada sejam projetados para essa tensão.
A queda de tensão é um problema percentual.
Suponha que a fiação perca 1 V entre a fonte e o controlador.
Isso representa:
- 8,3% de um barramento de 12V;
- 4,2% de um barramento de 24V;
- 3,4% de um barramento de 29V.
A mesma perda absoluta consome, portanto, uma fração maior da tensão disponível em um sistema de baixa tensão.
A queda de tensão pode afetar:
- velocidade do motor;
- torque disponível;
- comportamento de baixa tensão do controlador;
- confiabilidade na partida;
- sincronização de múltiplos motores;
- reinicializações de falhas.
Para distâncias longas de cabos, verifique:
- sezione del cavo;
- comprimento total do laço;
- corrente máxima;
- resistência do conector;
- tensão esperada no controlador sob carga.
A corrente de partida e de bloqueio pode predominar no dimensionamento da fonte.
A corrente impressa ao lado de uma condição nominal de operação pode não ser o pior caso.
Um motor DC pode puxar substancialmente mais corrente durante:
- accensione;
- aceleração forte;
- movimento sob alta carga;
- parada;
- obstrução;
- inversão de direção.
Uma fonte que funciona durante testes sem carga pode cair ou entrar em proteção quando o mecanismo real começa sob carga.
Para cada canal de motor, congele:
- corrente sem carga;
- corrente esperada com carga;
- corrente de partida/pico;
- corrente de bloqueio ou limite de corrente do controlador;
- duração permitida;
- ciclo de trabalho.
Para motores múltiplos, defina também quais eixos podem iniciar ou mover simultaneamente.
Sistemas de múltiplos motores precisam de um orçamento total de corrente
Um sistema de dois motores não é dimensionado apenas verificando um motor duas vezes.
O controlador pode:
- iniciar ambos os motores juntos;
- iniciá-los sequencialmente;
- limitar cada canal;
- limitar a corrente total;
- parar ambos se um falhar;
- compensar a divergência de posição.
Sistemas de múltiplos motores devem orçar corrente simultânea e confirmar as classificações dos canais do controlador, limites de conectores e capacidade de fornecimento.
O fornecimento e o cabeamento devem, portanto, ser verificados em relação ao pior estado de operação permitido, incluindo a partida simultânea se o controlador permitir.
Uma tabela útil de corrente do sistema é:
| Item | Corrente de funcionamento | Corrente de partida/pico | Simultâneo? |
|---|---|---|---|
| Motor 1 | valor do projeto | valor do projeto | sim/não |
| Motor 2 | valor do projeto | valor do projeto | sim/não |
| eletrônica do controlador | valor do projeto | valor do projeto | sempre |
| Accessori | valor do projeto | valor do projeto | depende |
| Margem de projeto | regra do projeto | — | — |
Não preencha esses valores a partir de um modelo vizinho. Use os dados reais do projeto.
Por que 12V pode fazer sentido
Uma arquitetura de 12V pode ser prática quando a máquina já possui uma fonte nativa de 12V, como:
- sistemas elétricos de veículos;
- equipamentos alimentados por bateria;
- dispositivos móveis compactos;
- plataformas legadas de baixa tensão.
A vantagem é frequentemente a simplicidade arquitetônica: menos estágios de conversão e uso direto do barramento nativo.
A desvantagem é uma corrente mais alta para um determinado nível de potência, o que pode aumentar:
- o tamanho do cabo;
- os requisitos de corrente do conector;
- a sensibilidade à queda de tensão;
- os requisitos de fusível/limite de corrente.
Para um novo projeto sem restrição de barramento nativo, compare toda a fiação e arquitetura de controle antes de se comprometer.
Por que 24V pode fazer sentido
24V é amplamente utilizado em ambientes de controle industrial, o que pode simplificar a integração quando o resto da máquina já utiliza um barramento DC de 24V compatível.
Com a mesma potência elétrica em comparação com 12V, a corrente é menor.
Isso pode ajudar com:
- cabeamentos longos;
- carga de conectores;
- queda de tensão;
- perdas de distribuição.
No entanto, um controlador de 24V não pode ser considerado compatível com todo motor de 24V, e um motor nominal de 24V não pode automaticamente aceitar uma tensão de alimentação diferente.
A faixa de entrada completa e os requisitos de corrente ainda precisam ser verificados.
Por que 29V aparece em ecossistemas de atuadores
29V frequentemente aparece em móveis e ecossistemas de movimento de baixa tensão que utilizam um adaptador AC/DC dedicado, caixa de controle, controle remoto e um ou mais motores como um sistema combinado.
A palavra importante é combinado.
Uma fonte de 29V não deve ser tratada como um substituto universal para uma fonte nominal de 24V.
Verifique:
- faixa de entrada do controlador;
- tensão nominal do motor;
- limites de proteção;
- conector/pinagem;
- interface de retroalimentação;
- corrente de alimentação;
- firmware/configuração;
- acessórios permitidos.
A ServoCylMotion possui um ecossistema de acessórios de 29V documentado a nível de projeto, mas combinações específicas de modelos ainda precisam de verificação de compatibilidade.
Use o recurso de compatibilidade do sistema antes de finalizar uma combinação de controlador-fonte-motor.
Não sobrecarregue um dispositivo nominal por suposição.
Um erro comum é raciocinar:
29V está próximo de 24V, então deve estar bem.
Isso não é uma especificação de engenharia.
Um dispositivo pode ter:
- uma faixa de entrada estreita;
- proteção contra sobretensão do controlador;
- limites de aquecimento do motor;
- limites de velocidade;
- limites de tensão de relé/MOSFET;
- limites de acessórios.
Apenas a faixa de entrada documentada ou uma combinação de sistema aprovada estabelece compatibilidade.
Da mesma forma, operar um motor abaixo de sua tensão pretendida pode alterar a velocidade, torque disponível, comportamento de corrente e resposta do controlador.
Barramento nativo vs arquitetura de adaptador dedicado
A seleção de tensão geralmente segue uma de duas arquiteturas.
Barramento DC nativo
O sistema de atuador utiliza a bateria existente da máquina ou fonte DC.
Vantagens:
– menos estágios de conversão;
– distribuição de energia mais simples;
– arquitetura de proteção compartilhada.
Perguntas:
– a tensão é estável em todas as condições de operação?
– o que acontece durante a carga do motor ou descarga da bateria?
– o barramento pode fornecer corrente de partida?
– a proteção contra ruído/transientes é adequada?
Adaptador AC/DC dedicado
O sistema de movimento tem sua própria fonte.
Vantagens:
– tensão de saída controlada;
– isolamento mais fácil do subsistema;
– qualificação mais simples de um ecossistema compatível.
Perguntas:
– a capacidade de corrente é suficiente?
– quais modos de proteção existem?
– qual conector é utilizado?
– o adaptador reinicia corretamente após sobrecarga?
– o cabo AC regional é separado da definição do sistema DC?
Perguntas sobre plugs regionais pertencem ao guia de padrões de plugs separados em vez desta comparação de tensão.
Congele a lista de materiais (BOM) como uma matriz de compatibilidade
Antes do lançamento, crie uma tabela de compatibilidade.
| Item da BOM | Campo obrigatorio |
|---|---|
| Motor / componente de movimento | faixa de tensão nominal, corrente de funcionamento/pico, feedback |
| Controlador | faixa de tensão de entrada, corrente do canal, corrente total, tipo de feedback |
| Fonte DC | tensão de saída, corrente contínua/pico, comportamento de proteção |
| Chicote | calibre do fio, comprimento, conector, pinagem |
| Cabo de entrada AC | formato do plug regional, classificação de corrente/tensão |
| Fusível/proteção | classificação e coordenação |
| Firmware/configuração | revisão aprovada |
| Lógica multi-motor | operação simultânea e limites de corrente |
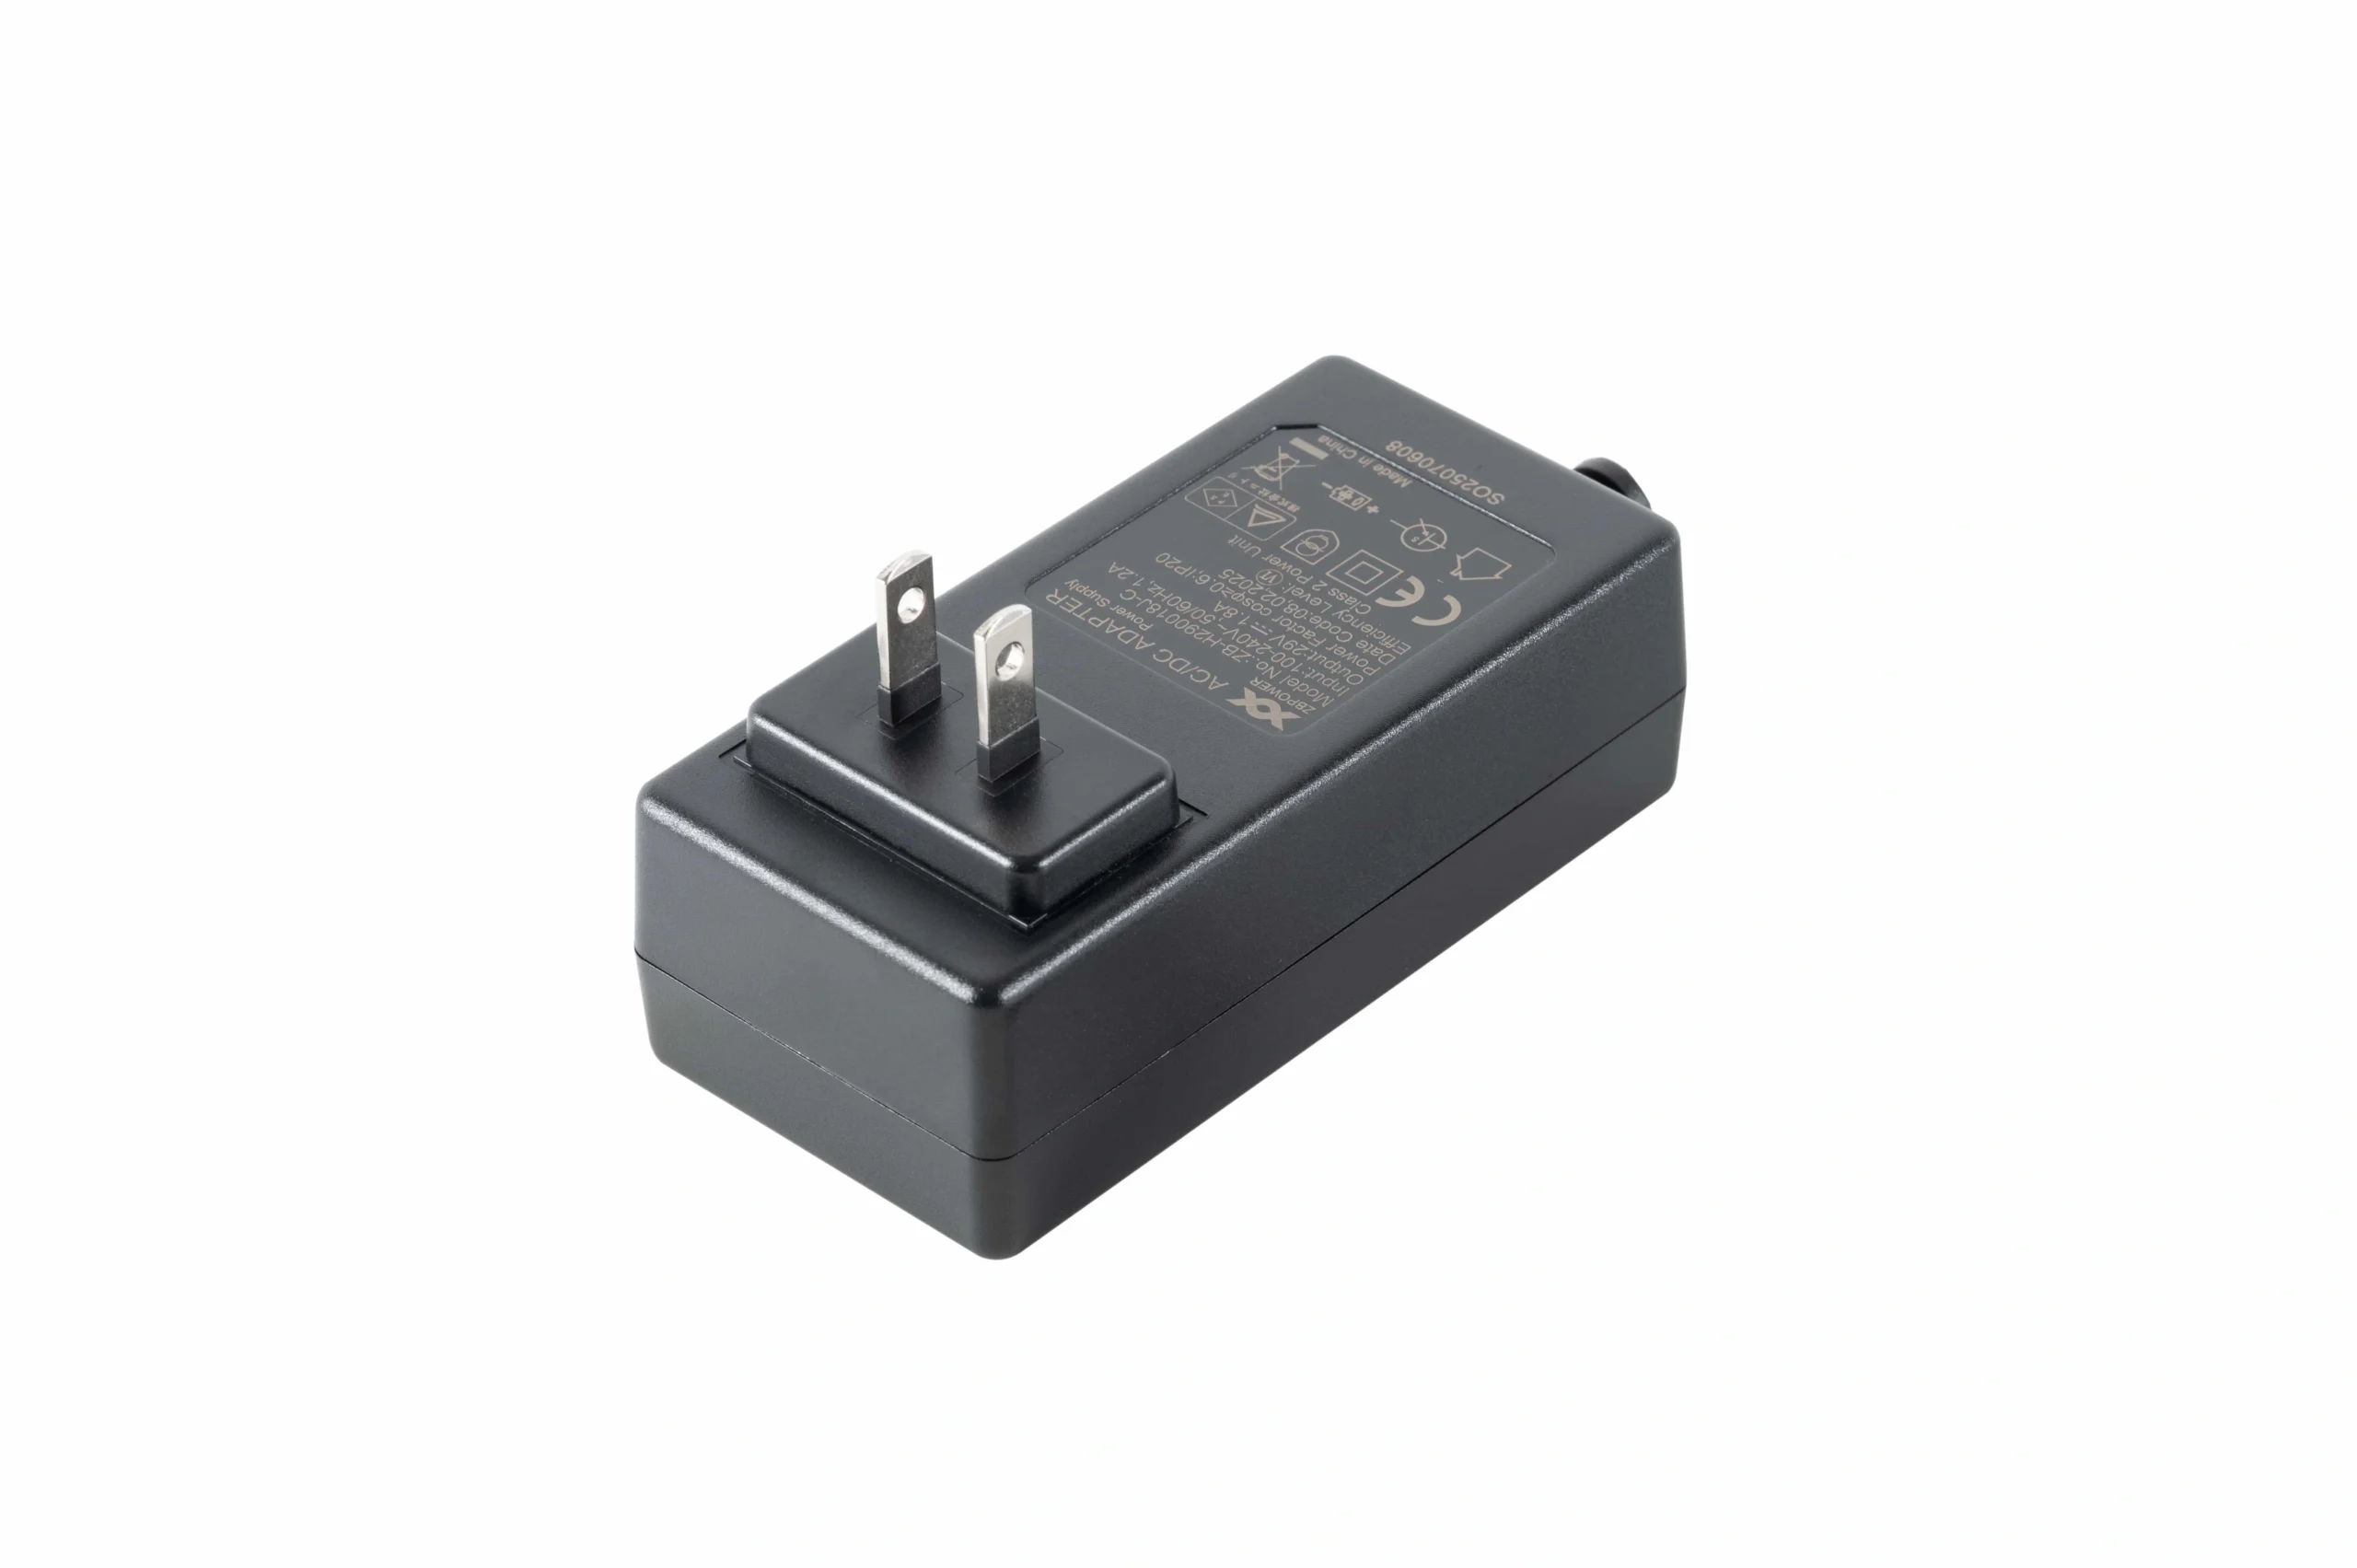
Antes de congelar uma fonte, verifique a faixa de saída, capacidade de corrente, conector/pinagem, comportamento de proteção e compatibilidade com o sistema de controle.
Uma fonte que se conecta fisicamente a um controlador não é automaticamente compatível eletricamente.
Para opções de fornecimento documentadas da ServoCylMotion, use o famiglia di alimentatori 29V apenas após as condições necessárias de saída e compatibilidade serem conhecidas.
lista di controllo di validazione
Antes do lançamento da produção, teste a configuração elétrica completa.
Tensão
- tensão de fornecimento sem carga;
- tensão sob carga máxima;
- condições de entrada de baixa e alta linha;
- comportamento de subcarga/sobrecarga do controlador.
Corrente
- corrente de partida;
- corrente de funcionamento carregada;
- corrente de motor simultânea;
- comportamento de travamento/obstrução;
- resposta de limite de corrente.
Cabeamento
- tensão no motor mais distante;
- temperatura do conector;
- temperatura del cavo;
- queda de tensão;
- caduta di ritorno a terra.
Controlos
- reversão de direção;
- limites finais;
- feedback;
- sincronização multi-eixos;
- recuperação de falha;
- comportamento de reinicialização.
Térmico
- ciclo de trabalho representativo;
- temperatura da fonte;
- temperatura do controlador;
- temperatura do conector/fiação.
Registre a exata revisão de fornecimento, controlador, motor, fiação, firmware e parâmetros usados na validação.
Regra de seleção rápida
Escolha 12V quando um barramento nativo de 12V compatível e a arquitetura do sistema o tornam a melhor opção.
Escolha 24V quando a máquina for construída em torno de um ecossistema de controle/potência de 24V compatível e a corrente reduzida ajuda na arquitetura da fiação.
Escolha 29V somente quando o sistema de movimentação for explicitamente projetado e validado em torno de um controlador, motores, fornecimento e acessórios compatíveis com 29V.
Em todos os casos, escolha o sistema, não o número.
Perguntas Frequentes
24V faz automaticamente um atuador mais rápido que 12V?
Não. Apenas a voltagem não determina a velocidade. O enrolamento do motor, a engrenagem, o comportamento do controlador, o limite de corrente, a carga e o design mecânico determinam o desempenho classificado.
Por que 24V pode usar menos corrente que 12V?
Com a mesma potência elétrica, a corrente é inversamente proporcional à voltagem: I = P / V. Uma carga ideal de 120 W consome 10 A a 12V, mas 5 A a 24V.
Um fornecimento de 29V pode alimentar um dispositivo nominal de 24V?
Apenas se a documentação do dispositivo e do controlador permitir explicitamente esse intervalo de entrada ou a combinação for validada como um sistema aprovado. Não assuma compatibilidade apenas pelos números de voltagem serem próximos.
Por que a bitola do fio importa mais em baixa voltagem?
Para uma potência igual, a baixa voltagem requer corrente mais alta. Corrente mais alta aumenta a queda de tensão e o aquecimento I²R para a mesma resistência do cabo.
Como dimensionar a fonte para dois motores?
Use a pior condição simultânea permitida, incluindo corrente de partida/pico, consumo do controlador, acessórios e uma margem de engenharia documentada. O cálculo detalhado pertence ao guia de dimensionamento de fornecimento de 29V.
O que deve ser congelado antes da produção?
Congele as faixas de voltagem do motor/controlador/fornecimento, limites de corrente, conectores/pinolagem, bitola e comprimento do fio, dispositivos de proteção, comportamento de múltiplos motores, firmware/configuração e estado de teste validado.
Referências
- Electronica Embajadores — Exemplo de Fonte de Alimentação de Atuador de 29 V
- Venture Mfg — Comparação de Atuadores DC 12V vs 24V
- LINAK — Contexto do Atuador 24V
- Actuonix — Contexto do Atuador 12V
- Firgelli — Comparação Industrial 12V vs 24V
- Progressive Automations — Scelta di un Alimentatore
Guias de tensão e potência relacionadas: dimensionamento dell'alimentatore per attuatori 29V; padrões regionais de plugues de energia.











