
Wenn Ingenieure vergleichen 12V vs 24V vs 29V lineare Aktuatoren, ist der wichtigste Punkt, dass die Spannung eine Systemarchitekturwahl, keine Abkürzung zur Vorhersage von Kraft oder Geschwindigkeit ist.
Der gewählte DC-Bus muss mit der Motorwicklung, der Steuerungselektronik, der Stromquelle, den Verbindern, der Verkabelung, den Schutzvorrichtungen und dem Betriebsstrom übereinstimmen. Eine mechanisch geeignete Bewegungskomponente kann unbrauchbar sein, wenn ihre elektrische Architektur nicht mit dem Rest des Systems übereinstimmt.
Für OEM-Projekte wählen Sie die Spannung, indem Sie vier Fragen beantworten:
- Welcher DC-Bus ist bereits verfügbar?
- Wie viel Strom wird das System bei der erforderlichen Last ziehen?
- Wie lang sind die Kabel und welcher Spannungsabfall ist akzeptabel?
- Sind der Motor, der Controller, die Stromversorgung, die Verbindungen und die Schutzvorrichtungen alle für dieselbe Spannungsart ausgelegt?
Vergleichstabelle 12V vs 24V vs 29V
| Ingenieurtechnischer Faktor | 12V-System | 24V-System | 29V-System |
|---|---|---|---|
| Typischer Grund, warum man sie in Betracht zieht | native 12V-Batterie/Fahrzeugbus, kompakte Niederspannungsarchitektur | niedrigerer Strom als 12V bei gleicher Leistung, gemeinsames industrielles/steuerungssystem | angepasstes Möbel-/Bewegungssystem, bei dem Steuerung und Versorgung speziell für 29V ausgelegt sind |
| Strom bei gleicher elektrischer Leistung | am höchsten von den dreien | etwa die Hälfte von 12V | niedriger als 24V bei gleicher Leistung |
| Spannungsabfallempfindlichkeit des Kabels | höchster prozentualer Einfluss bei demselben absoluten Abfall | niedrigere prozentuale Auswirkung als bei 12V | wieder niedriger bei gleichen Leistungs-/Strombedingungen |
| Strombelastung von Draht/steckverbinder | höchste bei gleicher Leistung | unteren | niedriger bei gleicher Leistung |
| Vorteil des nativen Busses | nützlich, wenn die Maschine bereits 12V DC hat | nützlich, wenn die Maschine/Steuerungsplattform bereits 24V DC hat | nützlich nur, wenn das Bewegungssystem absichtlich auf 29V ausgelegt ist |
| Austauschbarkeit | nicht mit Hochspannungsgeräten austauschbar, es sei denn, sie sind zugelassen | nicht automatisch kompatibel mit 12V oder 29V Geräten | kein einfacher Ersatz für nominale 24V Hardware |
| Versorgungsgröße | Überprüfen Sie Start-, Betriebs-, Blockier- und gleichzeitige Lasten | gleich | gleich |
| Controller-Anforderung | Der Controller muss den Motor und den 12V-Bus unterstützen | Der Controller muss den Motor und den 24V-Bus unterstützen | Der Controller muss das beabsichtigte 29V-System ausdrücklich unterstützen |
| Beste Entscheidungsgrundlage | komplette Systemkompatibilität | komplette Systemkompatibilität | komplette Systemkompatibilität |
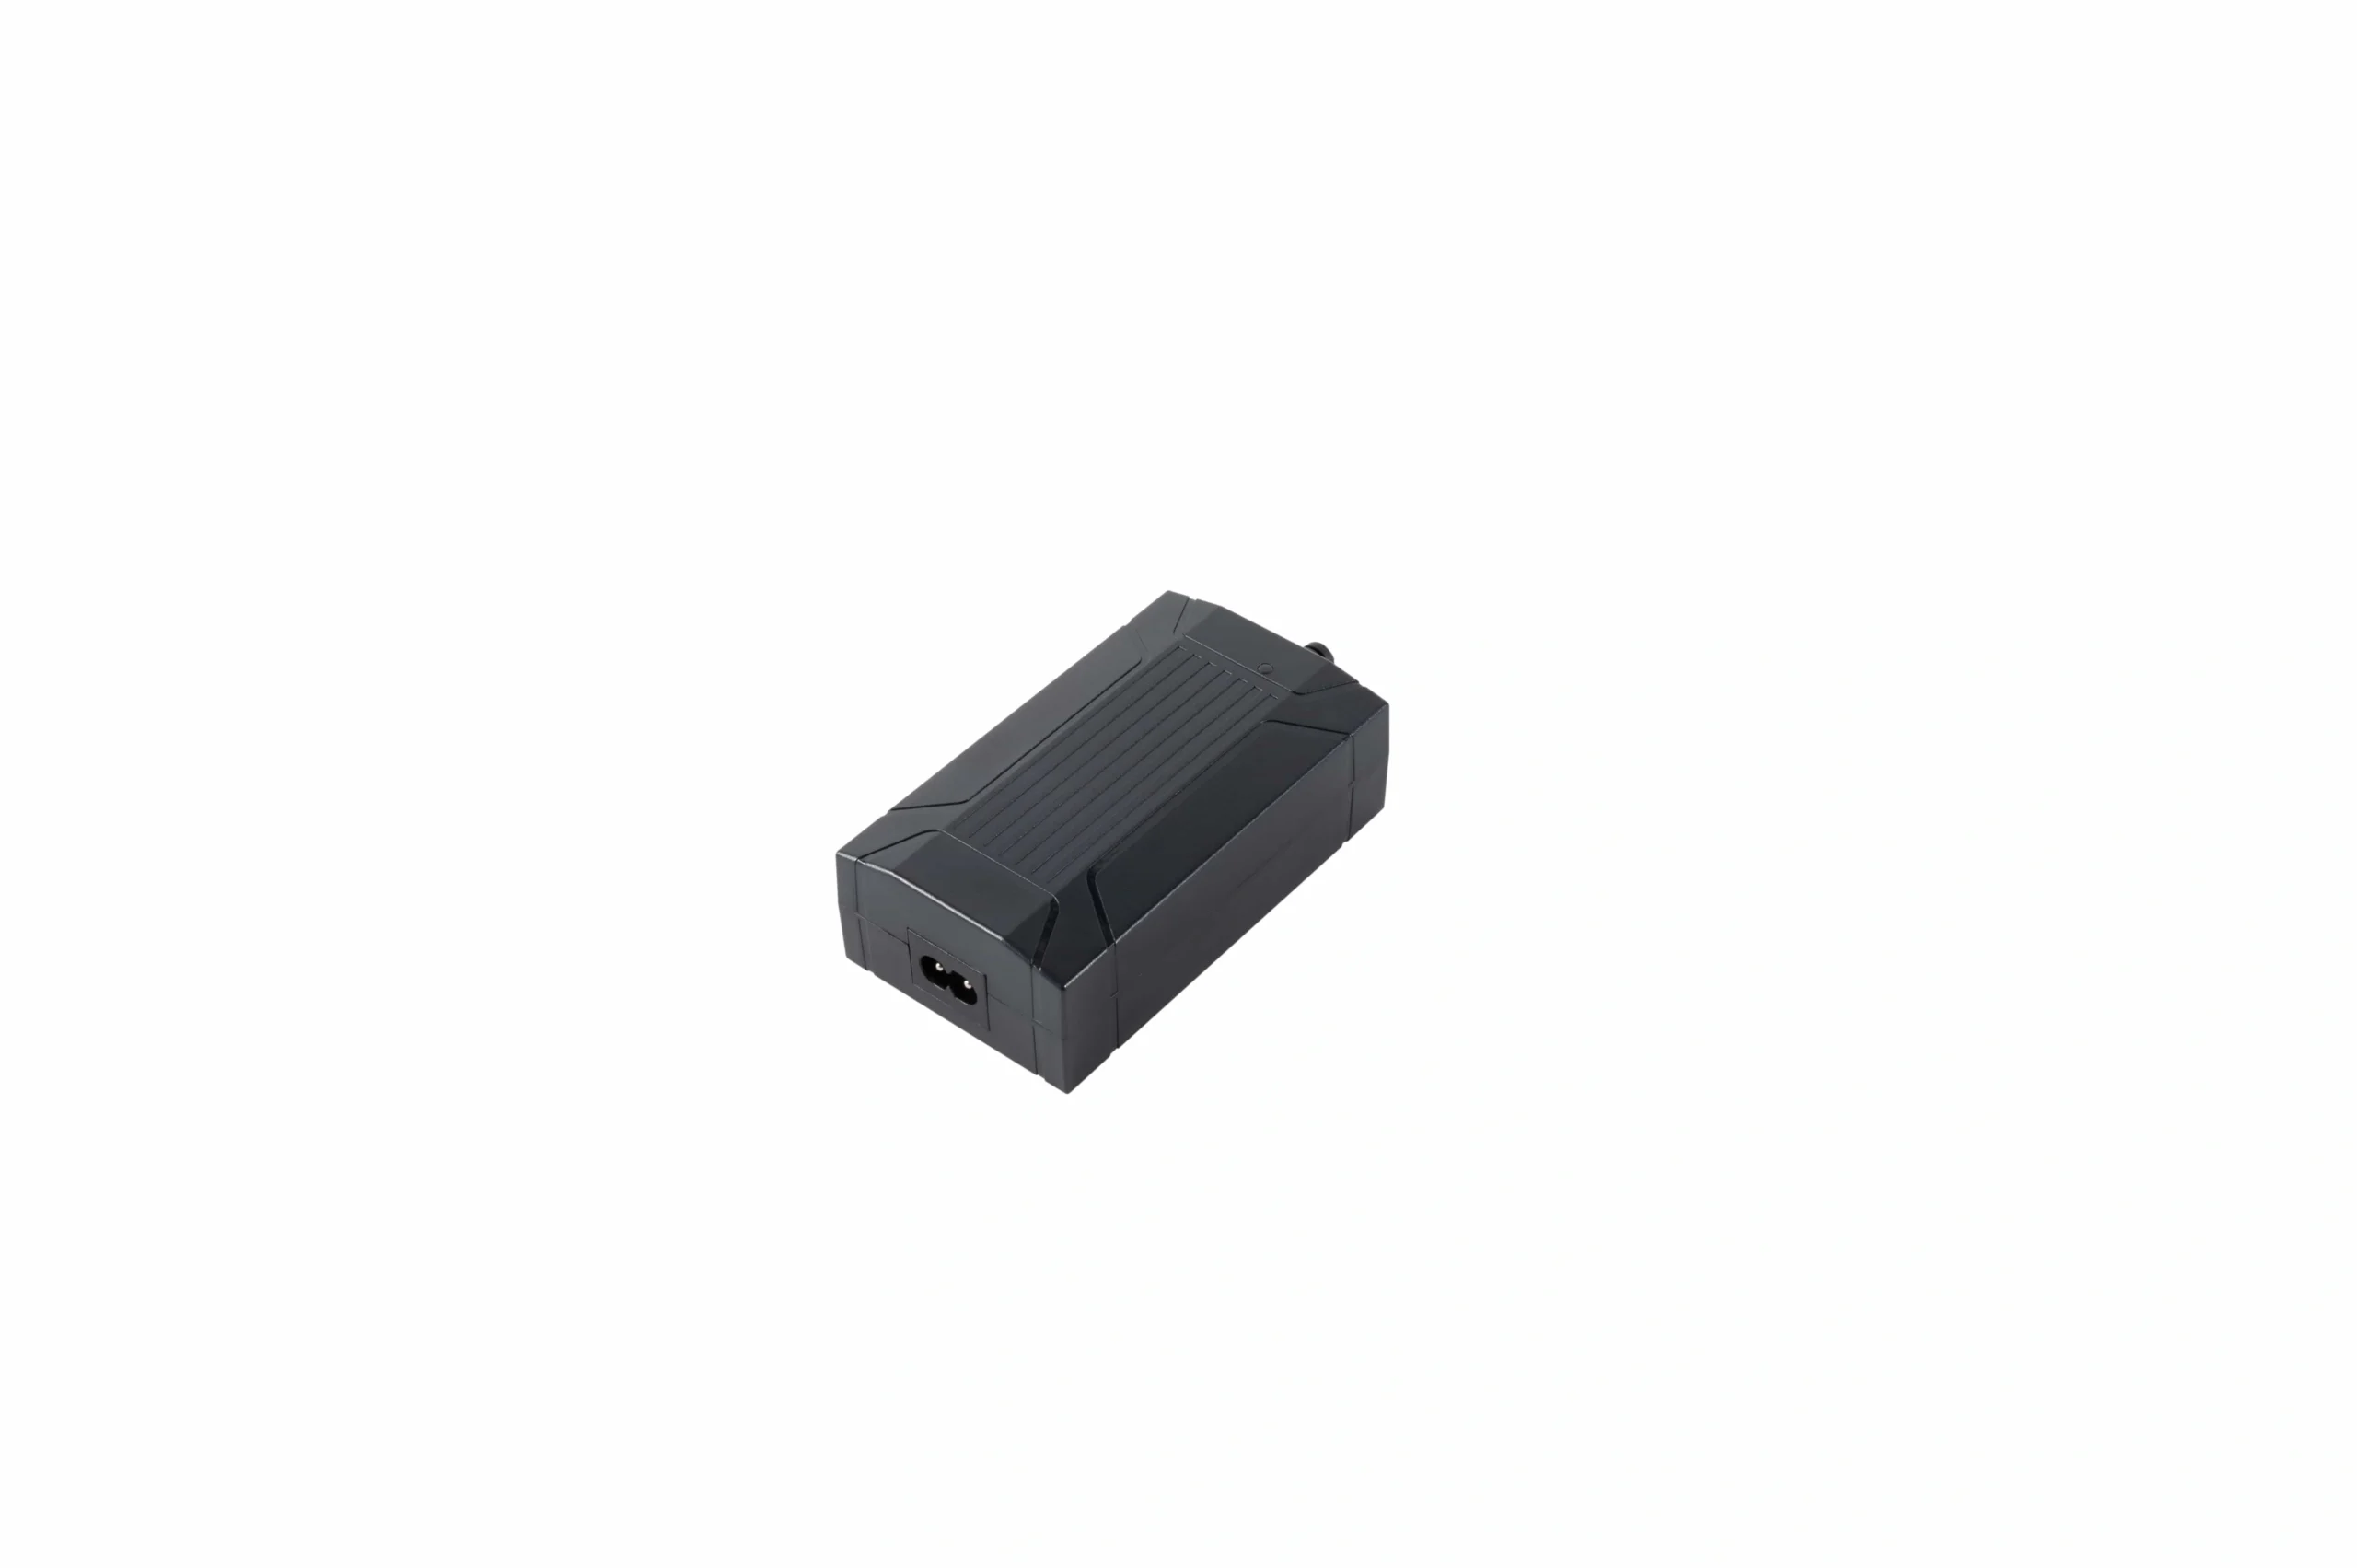
Die Spannungswahl ist eine Systementscheidung: Die Versorgung, der Controller, der Motor, die Anschlüsse und die Verkabelung müssen als eine kompatible elektrische Architektur spezifiziert werden.
Die Tabelle vergleicht die Systemimplikationen. Sie impliziert nicht, dass ServoCylMotion Produktfamilien bei jeder Spannung anbietet.
Die Spannung bestimmt nicht alleine die Kraft oder Geschwindigkeit
Es ist verlockend anzunehmen, dass ein 24V-Aktuator stärker oder schneller sein muss als eine 12V-Version.
Diese Schlussfolgerung ist ohne das vollständige Design nicht gültig.
Kraft und Geschwindigkeit hängen ab von:
- Motorwicklung;
- Motorgröße;
- Übersetzungsverhältnis;
- Schraubensteigung;
- Übersetzungseffizienz;
- Strombegrenzung des Controllers;
- Stromfähigkeit der Versorgung;
- Lastpunkt;
- Betriebszyklus;
- mechanischem Design.
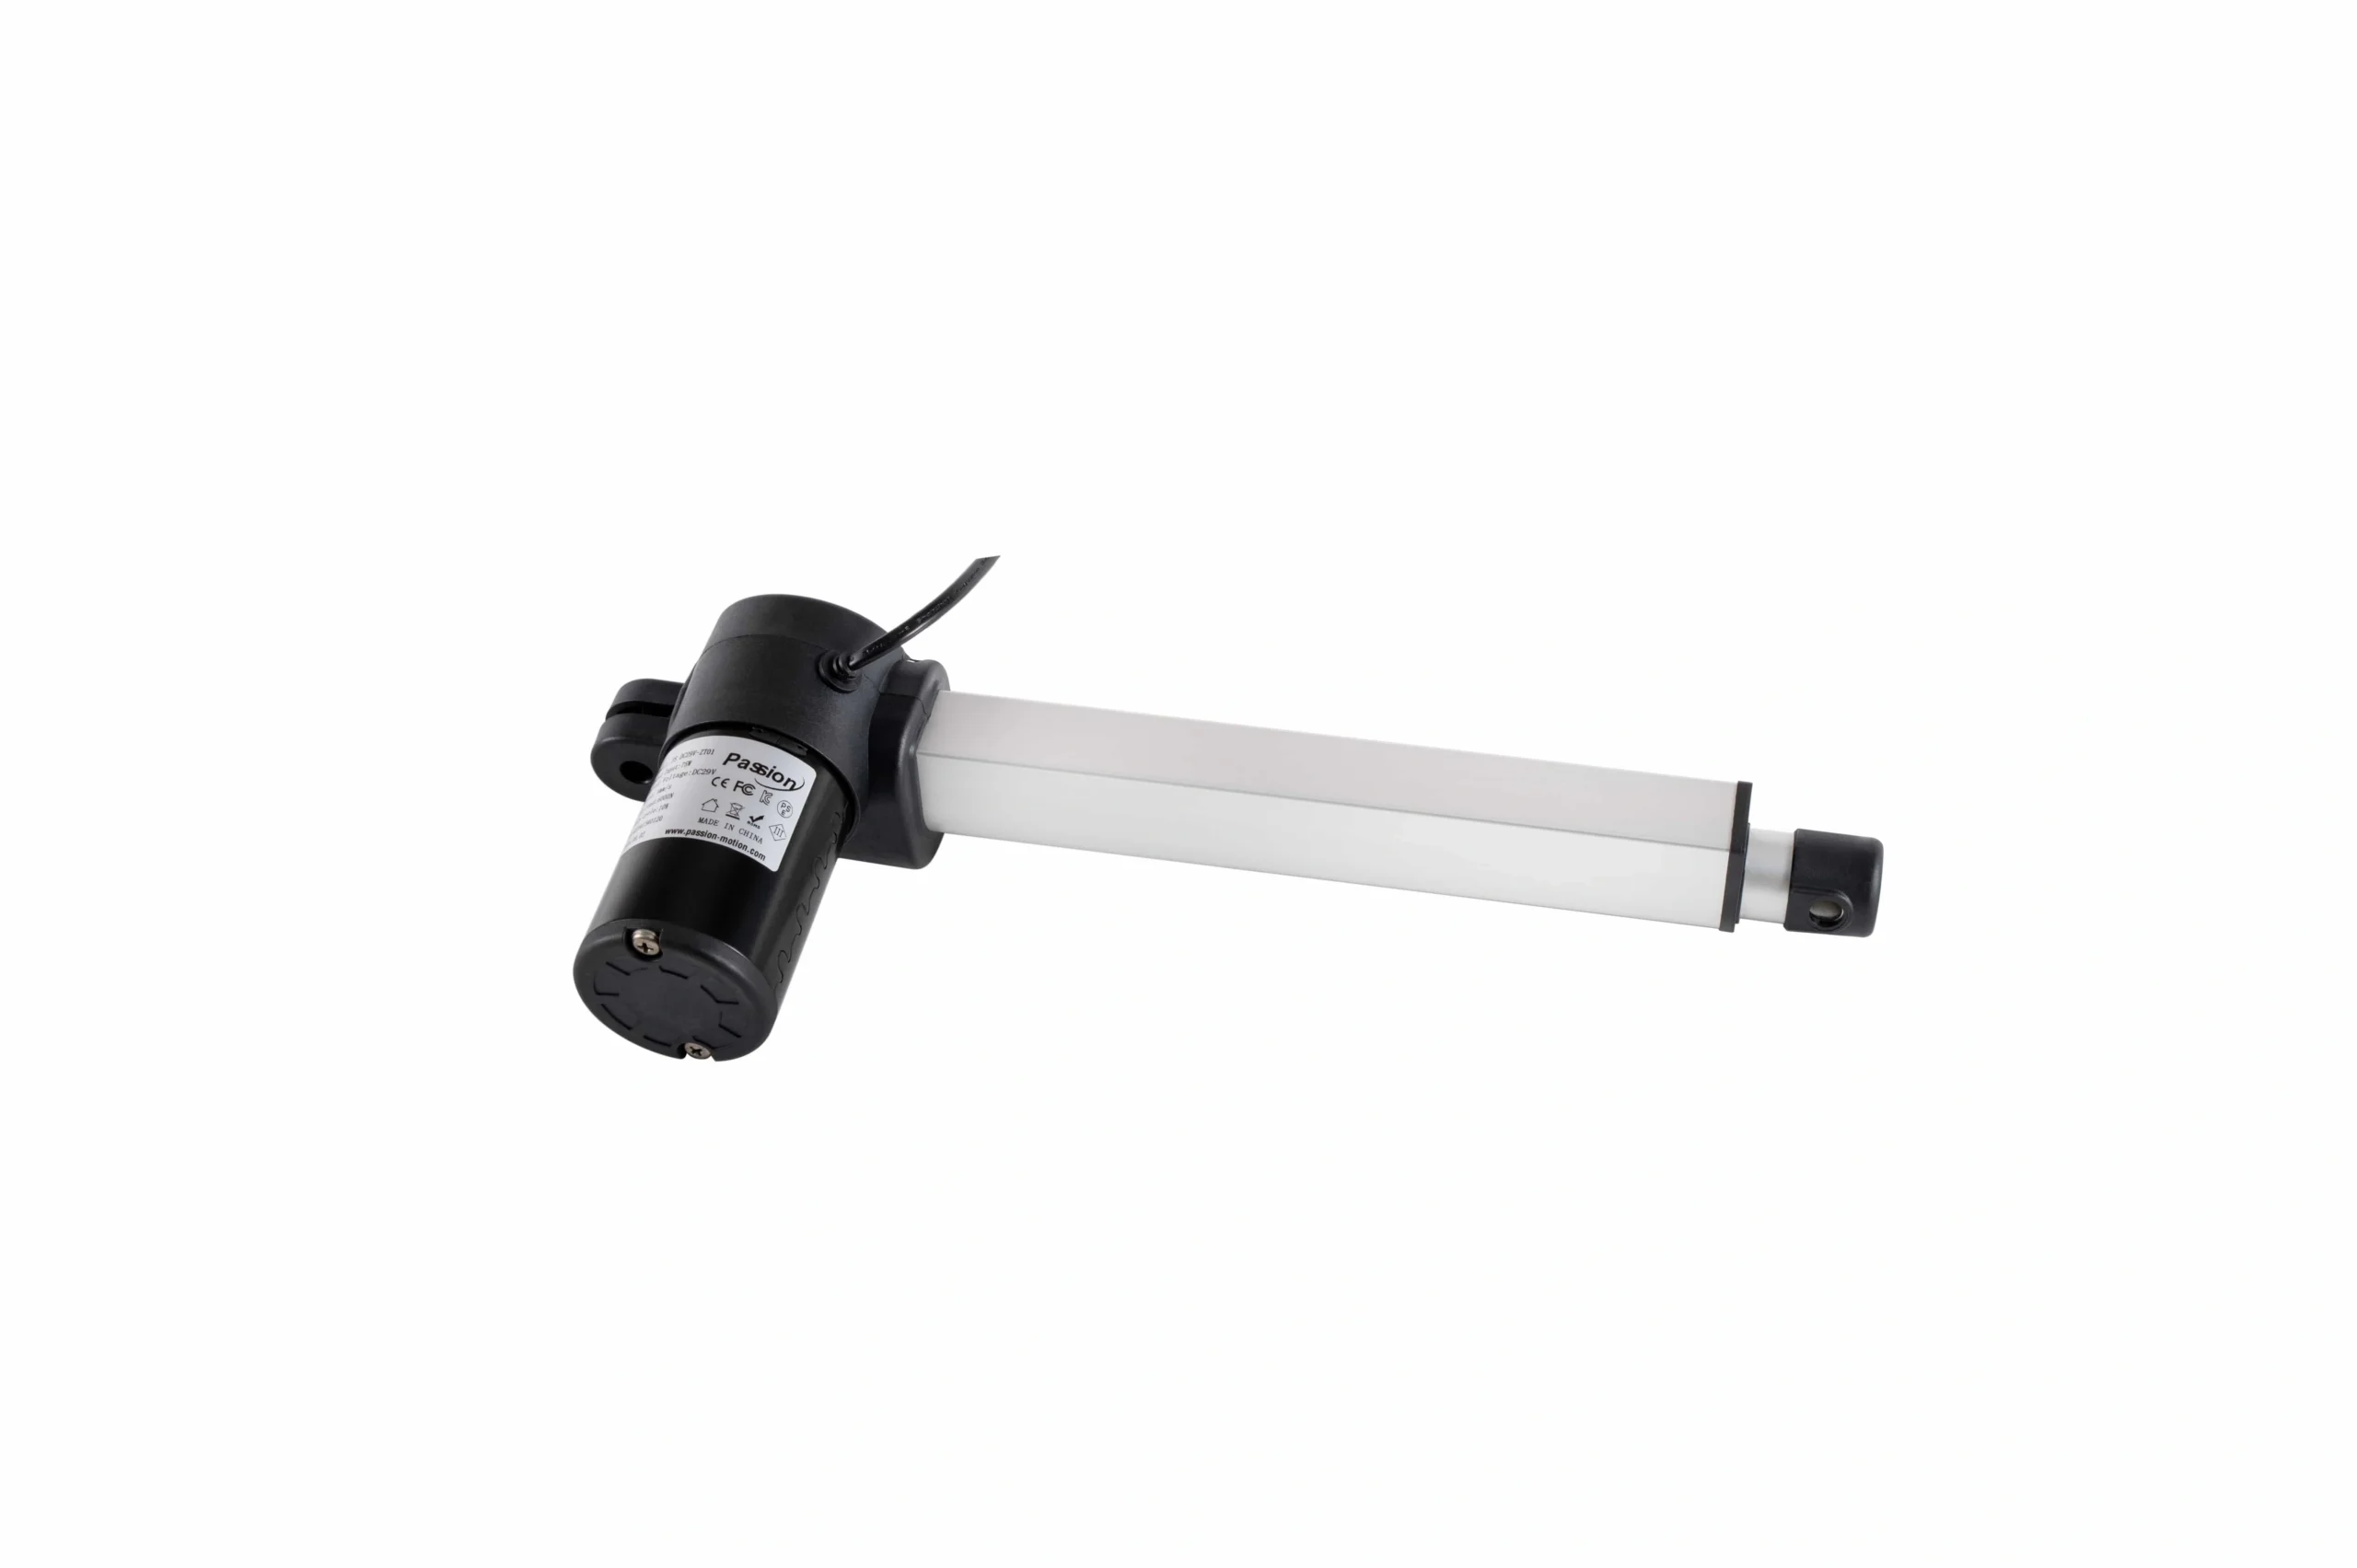
Ein Spannungslabel allein definiert nicht Kraft oder Geschwindigkeit; der Motor, die Übersetzung, der Controller, die Last und der bewertete Betriebspunkt bestimmen weiterhin die Leistung.
Ein gut gestaltetes 12V-System kann ein schlecht abgestimmtes 24V-System in einer bestimmten Anwendung übertreffen. Ebenso sagt ein 29V-Label alleine nichts darüber aus, ob ein Gerät für eine spezifische Last geeignet ist.
Vergleichen bewertete Kraft-Geschwindigkeit-Strom-Daten am beabsichtigten Betriebspunkt, nicht die Spannung isoliert.
Die grundlegende elektrische Beziehung: P = V × I
Für Gleichstrom:
Leistung (W) = Spannung (V) × Strom (A)
Strom (A) = Leistung (W) / Spannung (V)
Diese Beziehung erklärt einen der Hauptunterschiede auf Systemeebene zwischen Spannungsklassen.
Beispiel: gleiche 120 W elektrische Leistung
Wenn drei idealisierte Systeme jeweils 120 W elektrische Eingangsleistung liefern:
| Spannung | Idealer Strom bei 120 W |
|---|---|
| 12 V | 10,0 A |
| 24 V | 5,0 A |
| 29 V | 4,14 A |
Dies ist keine Vorhersage zur Leistung des Aktuators. Es ist nur ein elektrisches Vergleich.
Der tatsächliche Strom hängt von der Motoreffizienz, den Verlusten des Controllers, der Last, der Geschwindigkeit, der Beschleunigung, der Reibung und dem tatsächlichen Antriebskonzept ab.
Die wichtigste Erkenntnis ist, dass bei der gleichen elektrischen Leistung ein höherer Spannungswert einen niedrigeren Strom bedeutet..
Warum Strom für die Verdrahtung wichtig ist.
Der Strom beeinflusst mehr als nur das Etikett der Stromversorgung.
Er beeinflusst:
- Leitergröße;
- Steckverbinderbewertung;
- den Relais- oder MOSFET-Strom;
- die Größenordnung der Sicherung;
- die Temperatur des Kabelbaums;
- Spannungsabfall;
- die Kontaktwärme.
Der ohmsche Kabelverlust folgt:
Kabelverlust = I² × R
Wenn der Strom durch den gleichen Widerstand verdoppelt wird, erhöht sich der ohmsche Verlust um das Vierfache.
Das ist einer der Gründe, warum Hochspannungsarchitekturen für längere Kabelstrecken oder leistungsstärkere Systeme attraktiv sein können.
Aber die Schlussfolgerung hat eine wichtige Grenze:
Sie können die Spannung nicht einfach erhöhen, um den Strom zu reduzieren, es sei denn, der Motor, der Controller, die Versorgung, der Schutz und die angeschlossene Elektronik sind für diese Spannung ausgelegt.
Der Spannungsabfall ist ein Prozentproblem.
Angenommen, die Verdrahtung verliert 1 V zwischen der Quelle und dem Controller.
Das ergibt:
- 8,3 % eines 12V-Bus;
- 4,2 % eines 24V-Bus;
- 3,4 % eines 29V-Bus.
Der gleiche absolute Verlust verbraucht daher einen größeren Anteil der verfügbaren Spannung in einem System mit niedrigerer Spannung.
Der Spannungsabfall kann beeinflussen:
- Motordrehzahl;
- verfügbares Drehmoment;
- das Verhalten des Controllers bei Unterspannung;
- die Zuverlässigkeit beim Start;
- die Synchronisation mehrerer Motoren;
- Fehlerzurücksetzungen.
Überprüfen Sie bei langen Kabelstrecken:
- Drahtstärke;
- die gesamte Schleifenlänge;
- den maximalen Strom;
- den Widerstand des Steckverbinders;
- die erwartete Spannung am Controller unter Last.
Start- und Blockstrom können die Dimensionierung der Versorgung dominieren.
Der Strom, der neben einem nominalen Betriebszustand aufgedruckt ist, kann nicht der schlimmste Fall sein.
Ein Gleichstrommotor kann während folgender Phasen wesentlich mehr Strom ziehen:
- Startvorgang;
- starker Beschleunigung;
- Bewegung mit hoher Last;
- Störung;
- Blockierung;
- Richtungsänderung.
Eine Versorgung, die während der Lastlosprüfung funktioniert, kann absacken oder in den Schutzmodus übergehen, wenn der reale Mechanismus unter Last gestartet wird.
Für jeden Motorkanal erfassen Sie:
- den Strom im Leerlauf;
- den erwarteten beladenen Strom;
- Start-/Spitzestrom;
- den Blockstrom oder das aktuelle Limit des Controllers;
- die zulässige Dauer;
- Nutzungsgrad.
Für mehrere Motoren definieren Sie außerdem, welche Achsen gleichzeitig starten oder sich bewegen dürfen.
Multimotorsysteme benötigen ein Gesamtstrombudget.
Ein Zwei-Motor-System wird nicht einfach durch eine doppelte Überprüfung eines Motors dimensioniert.
Der Regler kann:
- beide Motoren gemeinsam starten;
- sie nacheinander starten;
- jeden Kanal begrenzen;
- den Gesamtstrom begrenzen;
- beide stoppen, wenn einer ausfällt;
- Positionsabweichungen ausgleichen.
Multimotorsysteme müssen den gleichzeitigen Strom budgetieren und die Kanalbewertungen des Reglers, die Grenzwerte der Anschlüsse und die Versorgungskapazität bestätigen.
Die Versorgung und der Kabelbaum sollten daher gegen den schlimmsten zulässigen Betriebszustand, einschließlich gleichzeitiger Inbetriebnahme, wenn der Regler dies zulässt, überprüft werden.
Eine nützliche Tabelle zum Systemstrom ist:
| Artikel | Betriebsstrom | Anlauf-/Spitzenstrom | Gleichzeitig? |
|---|---|---|---|
| Motor 1 | Projektschätzung | Projektschätzung | ja/nein |
| Motor 2 | Projektschätzung | Projektschätzung | ja/nein |
| Steuerungselektronik | Projektschätzung | Projektschätzung | immer |
| Zubehör | Projektschätzung | Projektschätzung | abhängig |
| Konstruktionsspielraum | Projektrad | — | — |
Diese Werte nicht von einem benachbarten Modell entnehmen. Verwenden Sie die tatsächlichen Projektdaten.
Warum 12V sinnvoll sein kann
Eine 12V-Architektur kann praktisch sein, wenn die Maschine bereits eine native 12V-Quelle hat, wie z.B.:
- Fahrzeugsysteme;
- akku-betriebene Geräte;
- kcompakte mobile Geräte;
- legacy Niederspannungsplattformen.
Der Vorteil liegt oft in der architektonischen Einfachheit: weniger Umwandlungsstufen und direkte Nutzung des nativen Busses.
Der Nachteil sind höhere Ströme für ein bestimmtes Leistungsniveau, was erhöhen kann:
- Kabelgröße;
- Anschlussstromanforderungen;
- Spannungsabfallempfindlichkeit;
- Sicherungs-/Strombegrenzungsanforderungen.
Für ein neues Design ohne native Busvorgabe vergleichen Sie die gesamte Verkabelung und Steuerungsarchitektur, bevor Sie sich festlegen.
Warum 24V sinnvoll sein kann
24V wird häufig in industriellen Steuerungsumgebungen verwendet, was die Integration erleichtern kann, wenn der Rest der Maschine bereits einen kompatiblen 24V-Gleichstrombus verwendet.
Bei gleichbleibender elektrischer Leistung im Vergleich zu 12V ist der Strom geringer.
Das kann helfen bei:
- langen Kabelbäumen;
- Anschlussbelastung;
- Spannungsabfall;
- Verlusten bei der Verteilung.
Es kann jedoch nicht davon ausgegangen werden, dass ein 24V-Controller mit jedem 24V-Motor kompatibel ist, und ein nominaler 24V-Motor kann nicht automatisch eine andere Versorgungsspannung akzeptieren.
Der gesamte Eingangsbereich und die aktuellen Anforderungen müssen noch überprüft werden.
Warum 29V in Aktuator-Ökosystemen erscheinen
29V erscheint häufig in Möbel- und Niederspannungs-Motion-Ökosystemen, die einen speziellen AC/DC-Adapter, eine Steuerbox, ein Handset und einen oder mehrere Motoren als abgestimmtes System verwenden.
Das wichtige Wort ist abgestimmt.
Eine 29V-Versorgung sollte nicht als universeller Ersatz für eine nominale 24V-Versorgung betrachtet werden.
Überprüfen:
- Eingangsbereich des Controllers;
- nominelle Motorspannung;
- Schutzschwellen;
- Stecker/Pinnbelegung;
- Rückführschnittstelle;
- Versorgungsstrom;
- Firmware/Konfiguration;
- erlaubte Zubehörteile.
ServoCylMotion hat ein dokumentiertes 29V-Zubehör-Ökosystem auf Projektebene, aber modellexklusive Kombinationen müssen weiterhin auf Kompatibilität überprüft werden.
Verwenden Sie das Ressource zur Systemkompatibilität bevor eine Kombination aus Controller-Versorgung-Motor festgelegt wird.
Überlasten Sie ein nominales Gerät nicht durch Annahme.
Ein häufiger Fehler ist die Überlegung:
29V ist nahe bei 24V, also sollte es in Ordnung sein.
Das ist keine technische Spezifikation.
Ein Gerät kann haben:
- einen engen Eingangsbereich;
- Überlastschutz des Controllers;
- Heizgrenzen des Motors;
- Geschwindigkeitsgrenzen;
- Relais/MOSFET-Spannungsgrenzen;
- Zubehörgrenzen.
Nur der dokumentierte Eingangsbereich oder eine genehmigte Systemkombination etabliert die Kompatibilität.
Ebenso kann das Betreiben eines Motors unter seiner vorgesehenen Spannung die Geschwindigkeit, das verfügbare Drehmoment, das Stromverhalten und die Reaktion des Controllers verändern.
Native Bus vs. dedizierte Adapter-Architektur
Die Spannungswahl folgt oft einer von zwei Architekturen.
Native DC-Bus
Das Aktuatorsystem nutzt die bestehende Batterie oder DC-Versorgung der Maschine.
Vorteile:
– weniger Umwandlungsstufen;
– einfachere Stromverteilung;
– gemeinsame Schutzarchitektur.
Fragen:
– Ist die Spannung unter allen Betriebsbedingungen stabil?
– Was geschieht während des Ladens des Motors oder der Entladung der Batterie?
– Kann der Bus den Startstrom liefern?
– Ist der Schutz gegen Rauschen/Transienten ausreichend?
Dedizierter AC/DC-Adapter
Das Bewegungssystem hat seine eigene Versorgung.
Vorteile:
– geregelte Ausgangsspannung;
– einfachere Subsystemisolation;
– einfachere Qualifizierung eines passenden Ökosystems.
Fragen:
– ist die Stromkapazität ausreichend?
– welche Schutzmodi existieren?
– welcher Stecker wird verwendet?
– erholt sich der Adapter nach Überlastung korrekt?
– ist das regionale AC-Kabel vom DC-System definiert getrennt?
Regionale Steckerfragen gehören in den separaten Steckerstandardleitfaden und nicht in diesen Spannungsvergleich.
BOM als Kompatibilitätstabelle einfrieren
Vor der Freigabe eine Kompatibilitätstabelle erstellen.
| BOM-Element | Erforderliches Feld |
|---|---|
| Motor / Bewegungskomponente | Nennspannungsbereich, Betriebs-/Spitzenstrom, Rückmeldung |
| Controller | Eingangsspannungsbereich, Kanalstrom, Gesamtstrom, Rückmeldetyp |
| DC-Versorgung | Ausgangsspannung, kontinuierlicher/spitziger Strom, Schutzverhalten |
| Kabelbaum | Drahtquerschnitt, Länge, Stecker, Pinbelegung |
| AC-Eingangskabel | regionaler Steckerformat, Strom-/Spannungsnennwert |
| Sicherung/Schutz | Nennwert und Koordination |
| Firmware/Konfiguration | genehmigte Revision |
| Multi-Motor-Logik | gleichzeitiger Betrieb und Stromgrenzen |
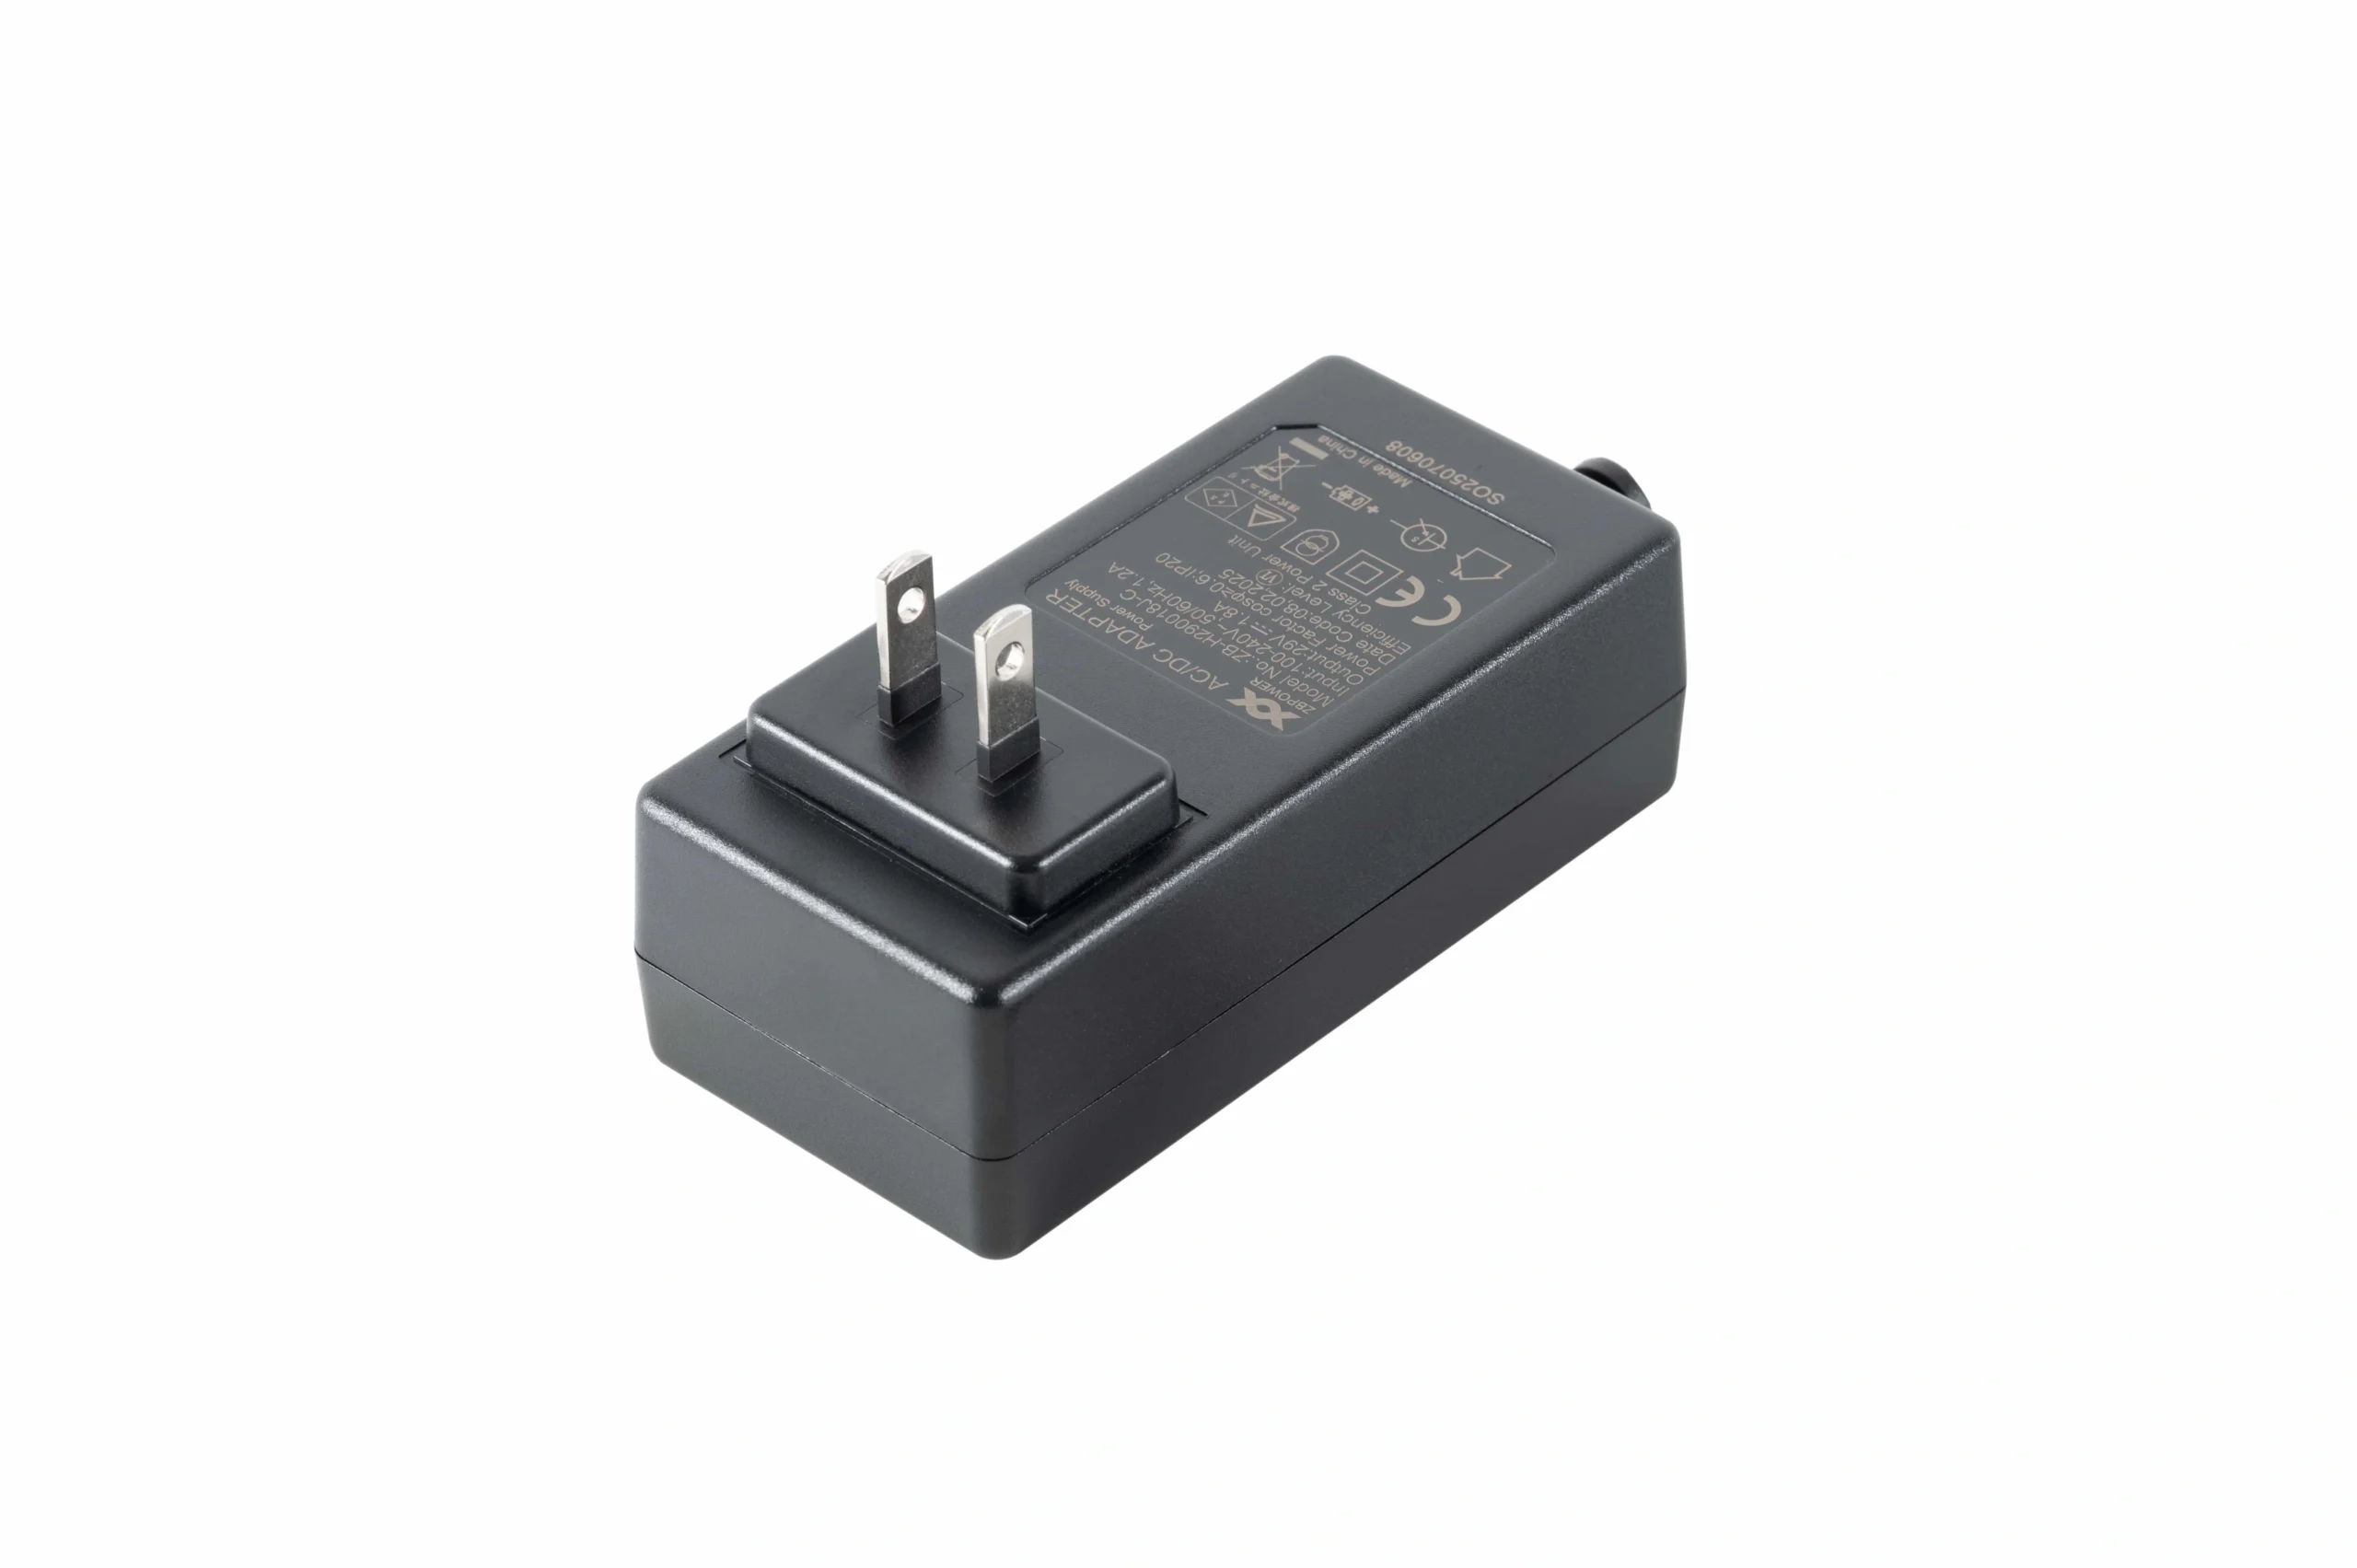
Vor dem Einfrieren einer Versorgung, Ausgangsbereich, Stromkapazität, Stecker/Pinbelegung, Schutzverhalten und Kompatibilität mit dem Steuerungssystem überprüfen.
Eine Versorgung, die physisch in einen Controller eingesteckt wird, ist nicht automatisch elektrisch kompatibel.
Für dokumentierte ServoCylMotion-Versorgungsoptionen verwenden Sie den 29V Stromversorgungsfamilie nur nachdem die erforderlichen Ausgangs- und Kompatibilitätsbedingungen bekannt sind.
Validierungscheckliste
Vor der Produktionsfreigabe die vollständige elektrische Konfiguration testen.
Spannung
- Leerlaufversorgungsspannung;
- Spannung unter maximaler Last;
- Bedingungen für niedrige und hohe Eingangsspannung;
- Verhalten des Controllers bei Unter-Überlastung.
Strom
- Startstrom;
- beladener Betriebsstrom;
- gleichzeitiger Motorstrom;
- Stall-/Blockierverhalten;
- Antwort auf die Strombegrenzung.
Verdrahtung
- Spannung am weitesten Motor;
- Temperatur des Steckverbinders;
- Kabeltemperatur;
- Spannungsabfall;
- Erdungsabfall.
Steuerungen
- Richtungsumkehr;
- Endlimits;
- Rückmeldung;
- Multi-Achsen-Synchronisation;
- Fehlerwiederherstellung;
- Zurücksetzverhalten.
Thermisch
- repräsentativer Arbeitszyklus;
- Eingangstemperatur;
- Controller-Temperatur;
- Stecker/Kabelbaumtemperatur.
Registrieren Sie die genauen Revisionen von Versorgung, Steuerung, Motor, Kabelbaum, Firmware und Parametern, die in der Validierung verwendet wurden.
Schnellauswahlsregel
Wählen Sie 12V, wenn ein kompatibler nativer 12V-Bus und Systemarchitektur dies zur besten Wahl machen.
Wählen Sie 24V, wenn die Maschine um ein kompatibles 24V-Steuerungs-/Stromökosystem gebaut ist und der reduzierte Strom hilft, die Verkabelungsarchitektur.
Wählen Sie 29V nur, wenn das Bewegungssystem ausdrücklich für einen 29V-kompatiblen Steuerer, Motoren, Versorgung und Zubehör entworfen und validiert wurde.
In jedem Fall, wählen Sie das System, nicht die Zahl.
Häufig gestellte Fragen
Macht 24V einen Aktuator automatisch schneller als 12V?
Nein. Die Spannung allein bestimmt nicht die Geschwindigkeit. Motorwicklung, Übersetzung, Verhalten des Steuergeräts, Strombegrenzung, Last und mechanisches Design bestimmen die nennwerte Leistung.
Warum kann 24V weniger Strom als 12V verwenden?
Bei gleicher elektrischer Leistung ist der Strom umgekehrt proportional zur Spannung: I = P / V. Eine ideale Last von 120 W zieht 10 A bei 12V, aber 5 A bei 24V.
Kann eine 29V-Versorgung ein nominales 24V-Gerät mit Strom versorgen?
Nur wenn die Dokumentation des Geräts und des Steuergeräts diesen Eingangsbereich ausdrücklich zulässt oder die Kombination als genehmigtes System validiert wurde. Gehen Sie nicht davon aus, dass die Kompatibilität aufgrund der nahen Spannungszahlen gegeben ist.
Warum ist der Drahtquerschnitt bei niedrigeren Spannungen wichtiger?
Für die gleiche Leistung erfordert eine niedrigere Spannung einen höheren Strom. Ein höherer Strom erhöht den Spannungsabfall und die I²R-Erwärmung bei gleichem Kabelwiderstand.
Wie dimensioniere ich die Versorgung für zwei Motoren?
Verwenden Sie die schlechteste zulässige gleichzeitige Bedingung, einschließlich Anlauf-/Spitzenstrom, Steuergerätverbrauch, Zubehör und einer dokumentierten Ingenieurname. Die detaillierte Berechnung gehört in den 29V-Versorgungsdimensionierungsleitfaden.
Was sollte vor der Produktion festgelegt werden?
Führen Sie die Spannungsbereiche für Motor/Steuergerät/Versorgung, Strombegrenzungen, Steckverbinder/Pins, Drahtquerschnitt und Länge, Schutzvorrichtungen, Verhalten bei mehreren Motoren, Firmware/konfiguration und validierten Testzustand ein.
Referenzen
- Electronica Embajadores — Beispiel für eine 29 V Aktuatorspeisung
- Venture Mfg — Vergleich zwischen 12V und 24V DC-Aktoren
- LINAK — 24V Aktor-Kontext
- Actuonix — 12V Aktor-Kontext
- Firgelli — Industrievergleich zwischen 12V und 24V
- Progressive Automations — Auswahl einer Stromversorgung
Verwandte Spannungs- und Leistungsleitfäden: Dimensionierung der 29V Aktuator-Stromversorgung; regionale Steckdosenstandards.











