
Das Haupt Arten von linearen Aktuatoren lässt sich zunächst nach der Energie, die Bewegung erzeugt, gruppieren – motorbetriebene mechatronische, pneumatische, hydraulische, mechanische/manuelle und spezialisierte Direktbetätigungstechnologien. Innerhalb dieser Gruppen können Ingenieure den Mechanismus erneut nach Schraube, Riemen, Zahnstange und Ritzel, direktem Linearantrieb oder einer anderen Bewegungskonvertierungsmethode klassifizieren. Stangen-, stangenlose, Schlitten- und Hebesäulen-Designs beschreiben die physische Architektur, nicht dieselbe Klassifikationsebene.
Für den breiteren Ingenieurworkflow siehe den Leitfaden zur Auswahl elektrischer Aktuatoren.
Diese Unterscheidung ist wichtig, denn zwei Geräte können beide geradlinige Bewegungen erzeugen und sich dabei sehr unterschiedlich in Bezug auf Kraft, Geschwindigkeit, Hub, Positionierung, Arbeitszyklus, Steuerung, Installationsraum und Wartung verhalten.
Die drei Klassifikationsschichten, die getrennt gehalten werden sollten
Eine praktische Aktuator-Taxonomie beantwortet drei verschiedene Fragen:
- Welche Energiequelle erzeugt die Kraft? Dies trennt motorbetriebene Systeme von pneumatischen, hydraulischen, manuellen und spezialisierten Technologien.
- Wie wird diese Energie in lineare Bewegung umgewandelt? Ein motorbetriebenes System kann eine Schraube, Riemen, einen Zahnstangenantrieb oder einen direkten Linear-Motor verwenden.
- Wie wird das bewegliche Element verpackt und geführt? Das Produkt kann eine ausfahrbare Stange, einen Wagen auf einer Schiene, einen geführten Schlitten oder eine teleskopierbare Säule verwenden.
Viele Listen von linearen Aktuatortypen mischen diese Schichten. Zum Beispiel können „pneumatisch“, „Kugelgewinde“ und „stangenlos“ gültige Beschreibungen sein, sie beantworten jedoch drei verschiedene ingenieurtechnische Fragen.

Das Produktformfaktor ist eine Klassifikationsdimension; die zugrunde liegende Energiequelle und das Bewegungskonvertierungsmechanismus sind separate Fragen.
Sobald die Schichten getrennt sind, werden Vergleiche nützlicher. Der Käufer kann zuerst eine plausible Technologiefamilie auswählen und dann den Mechanismus und die Architektur bewerten, die zur Maschine passen.
Hauptlinienaktuatortechnologiefamilien im Vergleich
Die Tabelle unten ist ein Ausgangsrahmen, keine universelle Leistungsbewertung. Die tatsächliche Leistungsfähigkeit hängt von den Konstruktionsdetails, dem Betriebspunkt, der Führung, den Steuerungen und dem umgebenden System ab.
| Technologiefamilie | Wie lineare Bewegung erzeugt wird | Wird oft berücksichtigt, wenn | Wichtige ingenieurtechnische Überprüfungen |
|---|---|---|---|
| Motorisch angetrieben elektromechanisch | Ein Motor treibt eine Schraube, einen Riemen, eine Zahnstange oder einen anderen linearen Bewegungsmechanismus an | Programmatische Positionierung, kontrollierte Bewegungsprofile, Integration mit elektronischen Steuerungen oder saubere, autarke Geräte sind wichtig | Erforderliche Kraft, Geschwindigkeit, Hub, Einschaltdauer, Motor-/Antriebsgröße, Rückmeldung, thermische Grenzen, Halteverhalten, Führung |
| Pneumatisch | Druckluft wirkt auf einen Kolben oder Wagen | Schnelle repetitive Bewegungen, einfache End-zu-End-Bewegungen und vorhandene Druckluft im Werk machen das System praktikabel | Luftversorgungsqualität, Druckstabilität, Ventile, Dämpfung, Positionsanforderung, Geräusch, Leckage, Zyklusrate |
| Hydraulisch | Druckflüssigkeit wirkt auf einen Kolben | Hohe Kraftdichte, Schocktoleranz oder Anforderungen an schwere Maschinen rechtfertigen eine Fluidkraft-Infrastruktur | Stromaggregat, Druck-/Durchfluss, Dichtungen, Schläuche, Flüssigkeitszustand, Leckagekontrolle, Wartung, Temperatur, Positionierung |
| Mechanisch/manuell | Handrad, Hebel, Wagenheber, Nocken oder ein anderer mechanischer Eingang erzeugt Bewegung | Seltene Anpassung, Einrichtung oder eine einfache Bewegung, die keine motorisierte Automation benötigt | Bedienaufwand, Last, Verriegelung, Reise, Zugang, Anpassungshäufigkeit |
| Spezialisierte Direktbetätigung | Elektromagnetische oder Materialeffekte erzeugen Bewegung direkt oder mit minimaler Übertragung | Sehr schnelle Reaktion, sehr feine Verlagerung, kompakte Kurzhubbewegung oder eine spezialisierte Positionierungsaufgabe ist wichtiger als allgemeine Zweckebewegung | Hubumfang, Kraftprofil, Halteverhalten, Wärme, Sensorik, Steuerungselektronik, Kosten |
Motorisch angetriebene elektromechanische Systeme
Diese Familie ist breit, weil "motorbetrieben" Ihnen die Energiequelle und nicht den vollständigen Mechanismus mitteilt. Ein Drehmotor kann mit mehreren Übertragungen gekoppelt werden, jede mit einem unterschiedlichen Gleichgewicht von Hub, Kraft, Geschwindigkeit, Steifigkeit, Spiel, Effizienz, Wartung und Verpackung.
Deshalb sollte die nächste Frage nicht einfach "Ist es motorbetrieben?" sein. Sie sollte lauten: "Welcher Mechanismus verwandelt die Motorleistung in die erforderliche lineare Bewegung?"
Pneumatische Systeme
Pneumatische Zylinder nutzen komprimierte Luft, um einen Kolben oder eine Wagenbeförderung zu bewegen. Sie sind in der Fabrikautomation verbreitet, da einfache wiederholbare Bewegungen mit relativ einfachen Ventilen und Steuerungen umgesetzt werden können, insbesondere dort, wo bereits komprimierte Luft verfügbar ist.
Der Zylinder selbst ist jedoch nur ein Teil des Systems. Luftaufbereitung, Schläuche, Ventile, Druckstabilität, Dämpfung, Geräuschentwicklung und das erforderliche Positionierungsverhalten beeinflussen das endgültige Design. Die Kompressibilität bedeutet auch, dass von einer einfachen pneumatischen Achse nicht angenommen werden sollte, dass sie sich wie eine starre servo-positionierende Achse verhält.
Hydraulische Systeme
Hydraulische Zylinder verwenden druckflüssigkeit und werden oft für Anwendungen bewertet, die eine erhebliche Kraftdichte, robuste Lasthandhabung oder Schocktoleranz benötigen. Sie können besonders gut geeignet sein, wenn die Maschine bereits hydraulische Infrastruktur umfasst.
Der Kompromiss muss auf Systemebene bewertet werden. Pumpen oder Energieeinheiten, Ventile, Schläuche, Dichtungen, Flüssigkeitszustand, Temperatur, Leckagemanagement und Wartungspraktiken gehören alle in den Vergleich. Ein Vergleich der Zylinderbaukörper allein verpasst viel von der ingenieurtechnischen Entscheidung.
Mechanische und manuelle Systeme
Manuelle Schraubenspindeln, Handräder, Nocken und ähnliche Mechanismen bleiben nützlich, wenn die Bewegung gelegentlich ist und eine automatische Steuerung nicht erforderlich ist. Ihr Wert liegt in der Einfachheit: Die Maschine benötigt für diese Anpassung möglicherweise keinen Motor, Kompressor oder hydraulische Energieeinheit.
Die Einschränkung ist ebenso klar: Häufige Zyklen, programmierte Positionen, synchronisierte Bewegungen oder automatisiertes Feedback führen in der Regel zu einem Antriebssystem.
Spezialisierte Direktantriebstechnologien
Piezoelektrische Bauteile, Sprachspulen, Elektromagnete und lineare Motoren erzeugen alle eine lineare Ausgabe, sollten jedoch nicht als eine austauschbare Produktfamilie betrachtet werden. Ihre nutzbare Hubhöhe, Kraftprofile, Reaktionszeiten, Steuerungsmethoden und Halteverhalten können stark variieren.
Für eine allgemeine industrielle Auswahl sollten diese Technologien als spezialisierte Zweige behandelt werden. Sie werden relevant, wenn die Anwendung eine Anforderung hat - wie extrem feine Verschiebungen, sehr schnelle Reaktionen oder eine bestimmte Kurzhubbewegung -, die ein konventioneller Zylinder oder eine Übertragung nicht so effektiv erfüllen kann.
Motorgetriebene Mechanismen: Schraube, Riemen, Zahnrad und Direktantrieb
Innerhalb der motorgetriebenen Bewegung ist die Übertragung oft die wichtigste Klassifikation der zweiten Ebene.
Schraubenzug-Aktoren
Eine Schraube wandelt die Motorrotation in axiale Bewegung durch eine passende Mutter um. Trapezgewinde, Kugel- und Rollenführungen verwenden unterschiedliche Kontaktgeometrien, sodass 'schraubengeführt' allein die endgültige Leistung nicht spezifiziert.
Ingenieure sollten überprüfen:
- benötigte axiale Kraft und Hub;
- Zielgeschwindigkeit und Beschleunigung;
- Schraubenvorschub und Motordrehzahl;
- Effizienz und Wärme;
- Rücklaufspiel und Positionsverhalten;
- Schmierung und Lebensdauererwartungen;
- kritische Geschwindigkeits- oder Knickgrenzen bei langen Schrauben;
- ob die Anwendung eine Brems- oder andere Lasthalte-Strategie erfordert.
Ein vertiefter Vergleich von Schraubentechnologien ist eine separate ingenieurtechnische Aufgabe. Für eine Typentscheidung ist der wichtige Punkt, dass Schraubendurchgänge oft in Betracht gezogen werden, wenn kontrollierter Vorschub und Positionierung zentrale Anforderungen sind.
Riemengetriebene Aktoren
Ein Zahnriemen- und Riemenscheibensystem kann einen Wagen über relativ lange Strecken bewegen, ohne eine lange Schraube zu drehen. Diese Architektur wird oft für schnelle, verlängerte Reisen in Betracht gezogen, bei denen die Belastungs- und Positionierungsanforderungen für das Riemen- und Führungssystem geeignet sind.
Wichtige Überprüfungen umfassen Riemensteifigkeit und -spannung, Traglast, Beschleunigung, Wiederholgenauigkeit, Umwelteinwirkung, Riemenscheibengröße, Wagenführung und wie das System auf Richtungs- oder Laständerungen reagiert.
Zahnrad- und Ritzelantriebe
Ein Ritzel treibt eine gerade Zahnstange an, um lineare Bewegung zu erzeugen. Zahnrad- und Ritzelarchitekturen können für lange Achsen attraktiv sein, da der Antrieb nicht davon abhängt, eine Schraube über die gesamte Reise zu drehen.
Das Design benötigt dennoch eine vollständige Überprüfung des Zahneingriffs, des Spieles, der Schmierung, der Steifigkeit der Führung, der Momentenlasten, des Arbeitszyklus und der Anforderungen an die Bewegungssteuerung. Allein die lange Bewegung ist nicht ausreichend, um den Mechanismus auszuwählen.
Direkte Linearmotoren
Ein Linearmotor erzeugt elektromagnetische Kraft direkt entlang der Achse, anstatt die Bewegung eines Rotormotors über eine Schraube oder einen Riemen umzuwandeln. Das Entfernen einer rotierenden zu linearen Übertragung kann eine hohe dynamische Reaktion und eine sanfte programmierbare Bewegung unterstützen, ändert jedoch die Designprioritäten.
Steuerelektronik, Rückmeldung, Wärmeabfuhr, magnetische Kräfte, Lastführung, Halteanforderungen, Installationskosten und die erforderliche kontinuierliche Kraft werden daher zentral. Der Direktantrieb ist somit eine spezialisierte Architekturentscheidung und kein automatisches Upgrade gegenüber einer mechanischen Übertragung.
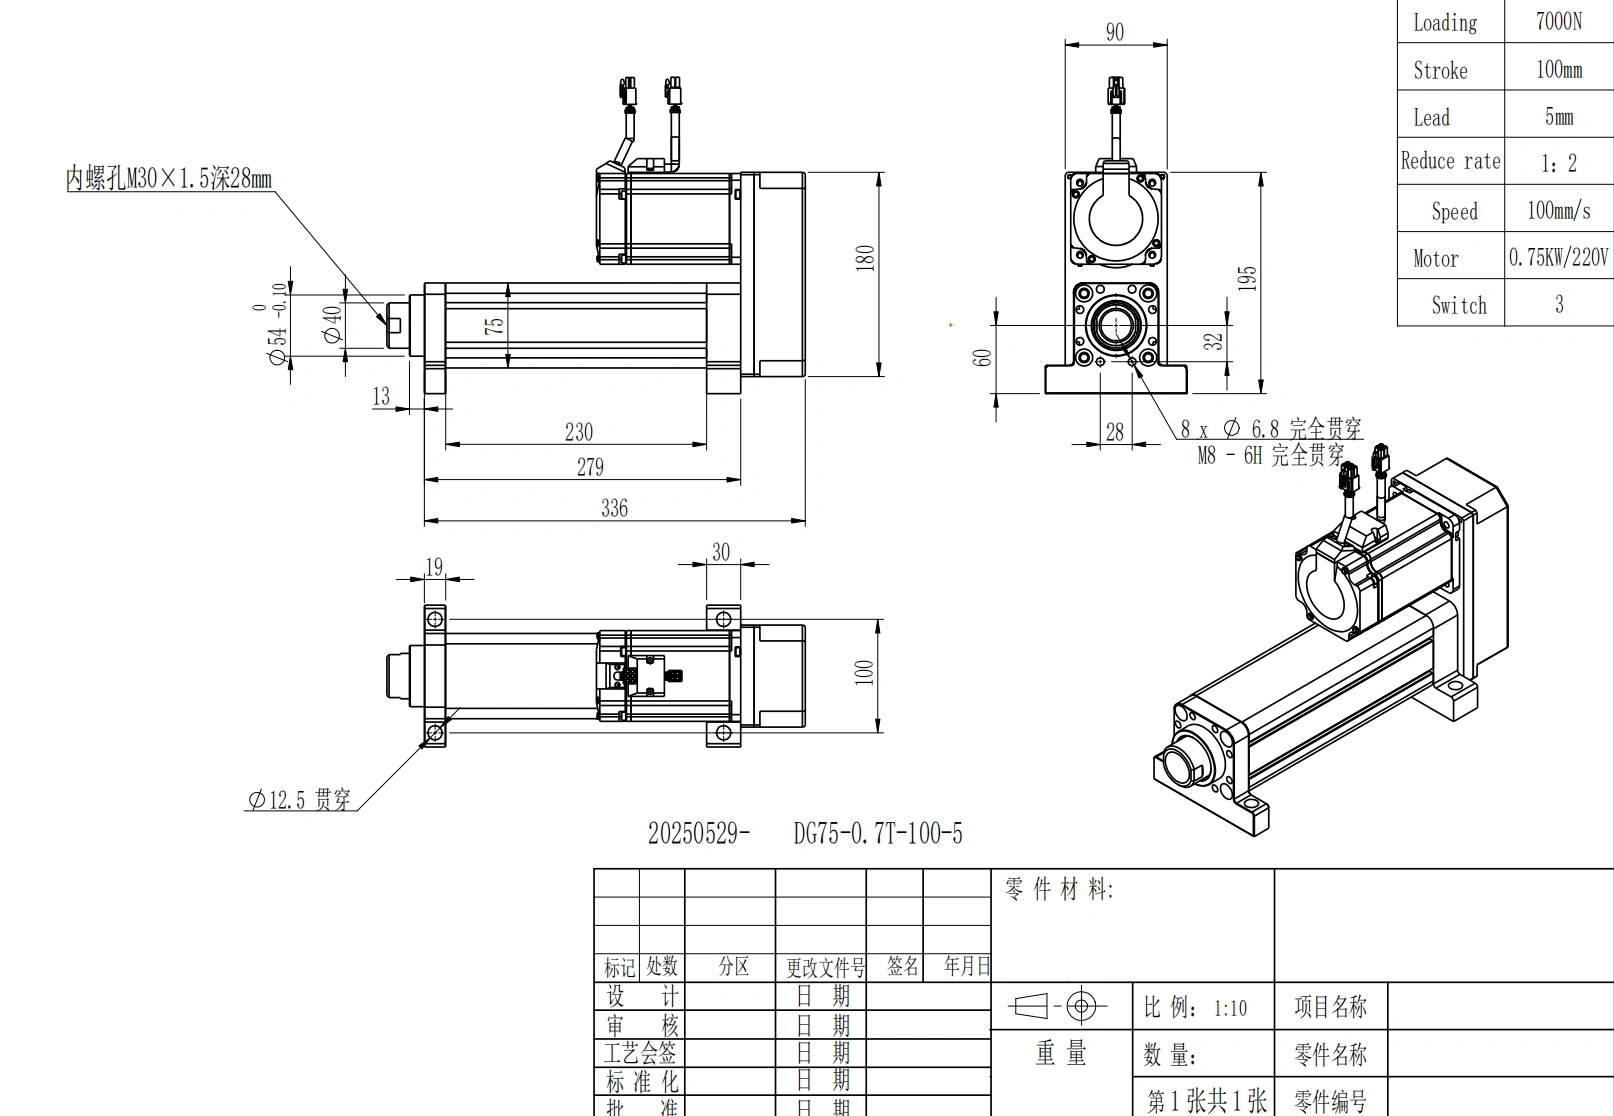
Zylinderartige Konstruktionen werden häufig mit rotierenden zu linearen Übertragungen kombiniert; die endgültige Eignung hängt jedoch weiterhin von Last, Geschwindigkeit, Hub, Arbeitszyklus, Montage und Steuerungsanforderungen ab.
Stangen-, stangenlose, Schieber- und Hubsäulenformate sind eine andere Dimension
Das physische Layout beeinflusst das Maschinenvolumen, selbst wenn die zugrunde liegende Antriebstechnologie ähnlich ist.
Stangenbauweise
Ein Stab erstreckt sich aus dem Aktuator-Körper und zieht sich wieder zurück. Diese Bauweise ist intuitiv für Schub-/Zugbewegungen und kann mit Verbindungsstücken, Gelenken, Hebemechanismen und anderen axialen Lastanwendungen kombiniert werden.
Die technische Überprüfung ist der Lastpfad. Seitenlasten und Momentenlasten sind designabhängig, und die Anwendung benötigt möglicherweise eine externe Führung oder eine geführte Aktuatorstruktur, anstatt den Antriebsmechanismus selbst off-axis Lasten tragen zu lassen.
Stangenlos, Schieber und Wagenkonstruktionen
In einer stangenlosen oder Schieber-Architektur bewegt sich die Last auf einem Wagen entlang des Aktuator-Körpers. Die Anordnung kann den zusätzlichen Platz, der durch eine vollständig ausgefahrene Stange benötigt wird, reduzieren und kann eine Führung für die Last integrieren.
Das macht es jedoch nicht automatisch besser für jede Installation. Momentenfähigkeit, Führungsanordnung, Kontaminationsschutz, Kabelverlegung, Wagenlänge und die gesamte installierte Geometrie müssen weiterhin überprüft werden.
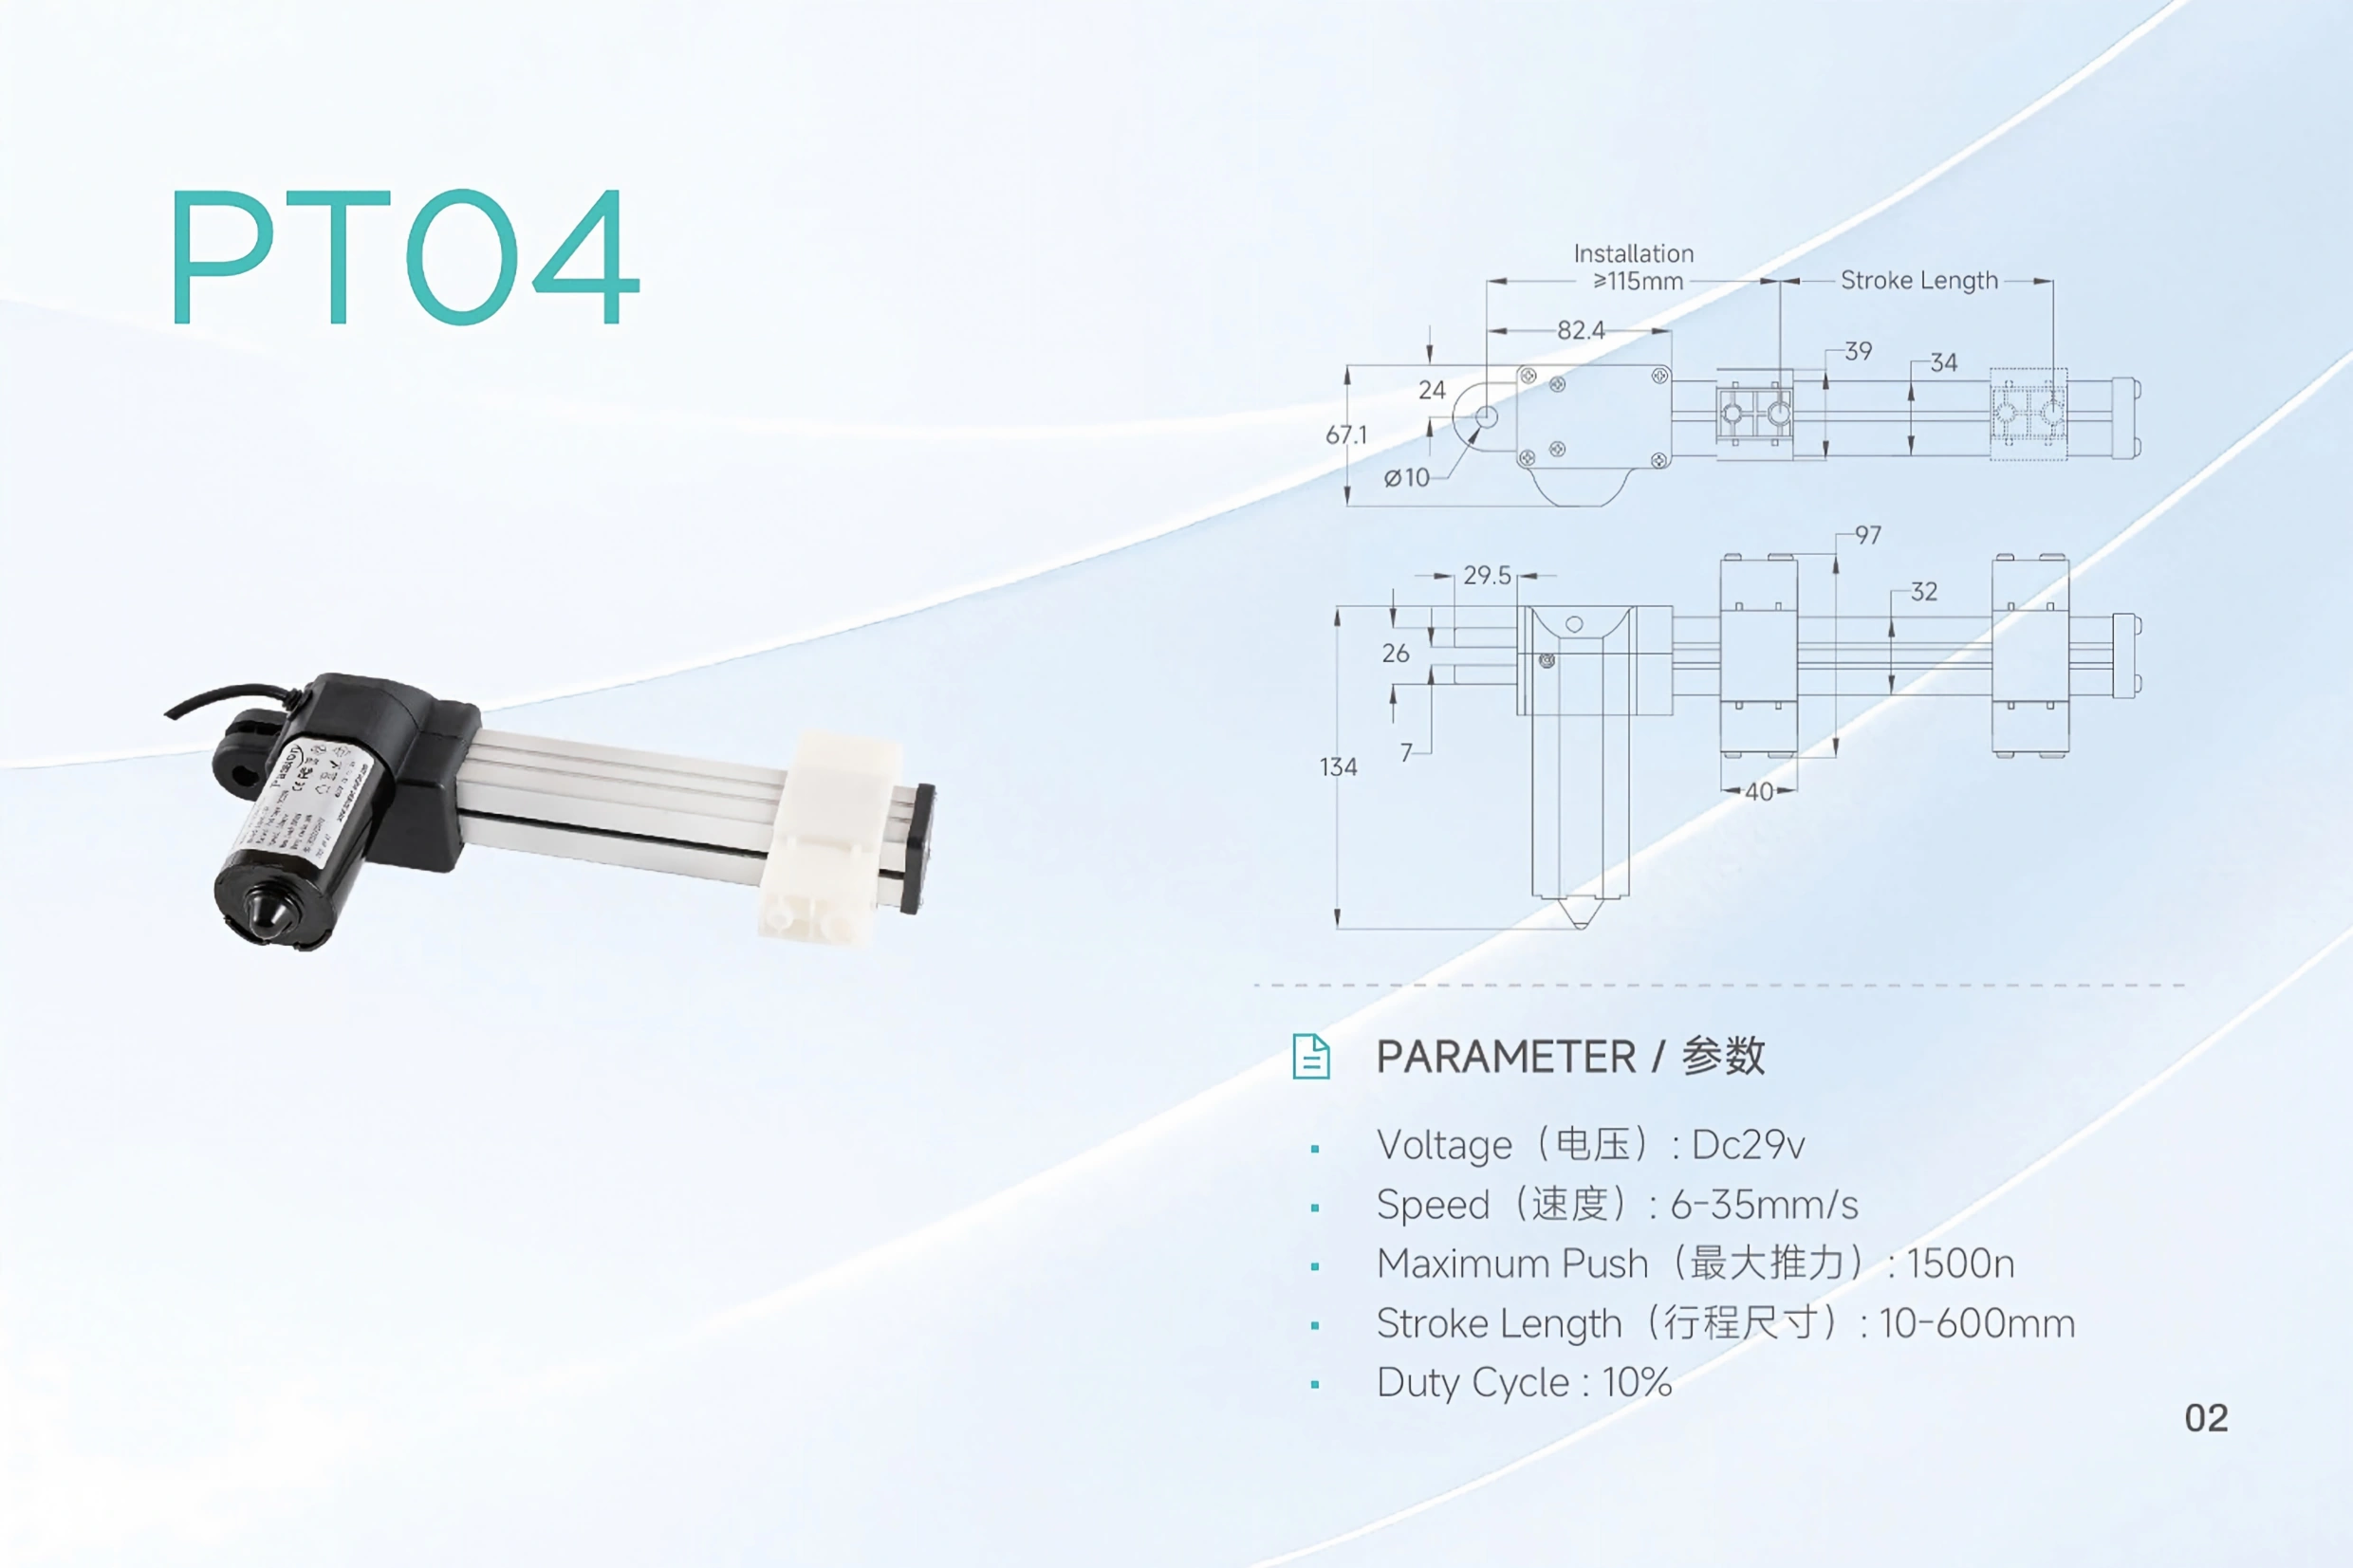
Kompakte und schieberorientierte Bauweisen beeinflussen die Installationsgeometrie, ersetzen jedoch nicht die Notwendigkeit, den Antriebsmechanismus und die Betriebseigenschaften zu klassifizieren.
Geführte Achsen und Hebesäulen
Eine geführte Achse kombiniert die Aktuation mit einer definierten Last-Tragstruktur. Eine Hebesäule ist eine anwendungsspezifische teleskopische Form, die Bewegung und Führung für die vertikale Höhenverstellung verpackt.
Diese Bezeichnungen sind nützlich, wenn es um die Integration geht, sollten jedoch nicht mit Energiesource-Kategorien verwechselt werden. Ein Käufer muss weiterhin wissen, was die Bewegung antreibt, wie die Last übertragen wird, welche Führung enthalten ist und wie das System gesteuert wird.
Wie die breitere elektrische Aktuatoranfrage in diese Taxonomie passt
Der Suchbegriff Arten von elektrischen Aktuatoren ist breiter als der Umfang eines Artikels über lineare Bewegung, da elektrischer Aktuatoren lineare oder rotierende Ausgaben erzeugen können. Rotations-, Viertelumdrehungs- und Mehrumdrehungsgeräte sind in anderen Aktuatormärkten häufig.
Für eine Maschine, die speziell eine geradlinige Bewegung benötigt, ist eine bessere Ingenieurabfolge:
Stromquelle → Motor oder Direktantriebstechnologie → Linearbewegungsmechanismus → physikalische Architektur → Rückmeldung/Kontrollkonfiguration.
Das hält die Klassifizierung an die Bewegung gebunden, die die Maschine tatsächlich benötigt.
Wie man den Typ vor der detaillierten Dimensionierung eingrenzt
Ein Typvergleich sollte ungeeignete Technologiefamilien ausschließen. Er sollte keine Kraft- und Geometrieberechnungen ersetzen.
Bevor man zu einer Produktliste übergeht, sollten mindestens diese Anforderungen definiert werden:
- Last- und Kräftrichtung: drücken, ziehen, heben, pressen oder positionieren; einschließlich Schwerkraft und externe Kräfte.
- Hub: benötigte Reise plus jede Installations- oder Endlagenmarge.
- Geschwindigkeit und Bewegungsprofil: konstante Reise, Beschleunigung/ Verzögerung, Zykluszeit oder mehrere angeforderte Positionen.
- Einschaltdauer: wie oft und wie lange der Aktuator unter Last bewegt wird.
- Positionierungsanforderung: einfache Endanschläge, wiederholbare Zwischenpositionen oder geschlossener Regelbetrieb.
- Lastführung: ob der Aktuator nur axiale Kräfte trägt oder auch seitliche und Momentlasten widerstehen muss.
- Installationsumfeld: eingezogene Länge, ausgefahrene Geometrie, Montageschrauben und Freiräume.
- Umgebung: Staub-, Feuchtigkeits-, Temperatur-, Reinigungs-, Kontaminationsempfindlichkeit und Geräuschvorgaben.
- Verfügbare Infrastruktur: elektrische Energie, Druckluft oder Hydraulik.
- Wartungsstrategie: Schmierung, Dichtungen, Schläuche, Riemen, Schraubendienst und Zugang.
- Steuerungsintegration: Schalter, Sensoren, Steuergerät, SPS, Rückmeldung, Synchronisation und Fehlermanagement.
Wenn das Projekt bereits in diesem Stadium ist, verwenden Sie die Ressource zur Aktuatorgröße um Kräfte, Hub, Geschwindigkeit und Sicherheitsfaktor-Eingaben zu organisieren, bevor Sie genaue Modelle vergleichen.
Häufige Klassifikationsfehler
Fehler 1: Vermischung von Energiequelle und Mechanismus
„Pneumatisch“ beschreibt, woher die Kraft kommt. „Kugelgewinde“ beschreibt, wie rotatorische Bewegung in lineare Bewegung umgewandelt wird. Sie sollten nicht als gleichwertige Bezeichnungen auf derselben Klassifikationsebene behandelt werden.
Fehler 2: Behandlung einer physischen Form als vollständige Technologiebeschreibung
Stangen-, stangenlose, Schieber- und Säulenformate geben Ihnen viel über die Installationsgeometrie und den Lasttransfer preis, jedoch nicht genug über die Energiequelle, die interne Übertragung, das Feedback oder die Duty-Fähigkeit.
Fehler 3: Auswahl nach einer Leistungsattribute
Ein hoher Kraftbedarf kann eine Familie begünstigen, während Geschwindigkeit, Präzision, Umgebung oder Wartung das Design in Richtung einer anderen lenken. Die Auswahl sollte auf dem Anforderungssatz basieren, nicht auf einem Schlagwertparameter.
Fehler 4: Annehmen, dass ein Typname die Leistung garantiert
Zwei schraubengeführte Achsen können unterschiedliche Motoren, Schraubenvorspannungen, Übersetzungsverhältnisse, Lager, Führungen, Feedback und thermische Grenzen aufweisen. Der Typ schränkt die Architektur ein; die Spezifikation bestimmt, ob das genaue Produkt funktioniert.
Fehler 5: Vergleich von Komponenten anstelle von Systemen
Pneumatische und hydraulische Zylinder sind von externer Energie- und Steuerinfrastruktur abhängig. Motorbetriebene Achsen hängen von der elektrischen Versorgung, Antriebs-elektronik, Steuerungen und manchmal von Feedback oder Bremsen ab. Vergleichen Sie das vollständige Bewegungssystem, das von der Maschine benötigt wird.
Häufig gestellte Fragen
Was sind die Haupttypen von elektrischen Linearaktuatoren?
Auf höchster Ebene umfassen gängige Familien motorbetriebene elektromechanische, pneumatische, hydraulische, mechanische/manuelle und spezialisierte Direktantriebstechnologien. Motorbetriebene Systeme können dann nach Schraube, Riemen, Zahnstange-Ritzel, Direktlinearantrieb und anderen Mechanismen unterteilt werden.
Warum listen unterschiedliche Quellen unterschiedliche Aktuatortypen auf?
Sie verwenden häufig unterschiedliche Klassifikationsachsen. Eine Quelle kann nach Energiequelle klassifizieren, eine andere nach Antriebsmechanismus und eine weitere nach physischer Form. Die Listen lassen sich leichter abgleichen, wenn diese Schichten getrennt sind.
Ist ein schraubengeführter Aktuator eine separate Hauptfamilie?
Es ist besser, ihn als Mechanismus innerhalb einer breiteren motorbetriebenen Familie zu betrachten. Die Schraube beschreibt, wie Rotation in lineare Bewegung umgewandelt wird; der Motor und das Steuerungssystem beschreiben, wie der Mechanismus betrieben und gesteuert wird.
Welcher Typ ist am besten für Hochkraftanwendungen?
Es gibt keine universelle Antwort. Hydrauliksysteme werden oft evaluiert, wenn hohe Kraftdichte oder Schocktoleranz wichtig sind, während motorbetriebene Schraubensysteme ebenfalls anspruchsvolle Schubanwendungen bedienen können. Hub, Geschwindigkeit, Arbeitszyklus, Präzision, Umgebung, Wartung und verfügbare Infrastruktur bestimmen, welche Option praktisch ist.
Welchen Typ sollte ich für lange, schnelle Fahrten in Betracht ziehen?
Gürtel-, Zahnrad-Pinion- und einige Direktantrieb-Architekturen werden oft für lange oder schnelle Achsen bewertet. Die endgültige Wahl hängt von Nutzlast, Beschleunigung, Positionierung, Steifigkeit, Führung, Umgebung, Arbeitszyklus und Gesamtweg ab.
Sind Stangen- und stangenlose Aktoren unterschiedliche Energiequellen?
Nein. Sie beschreiben die physikalische Architektur und wie die Last getragen oder bewegt wird. Eine separate Frage ist, welche Energiequelle und Antriebsmechanismus die Bewegung erzeugen.
Umfassen Typen von elektrischen Aktoren drehende Bewegungen?
Ja, in der breiten Terminologie für Aktoren können elektrisch betriebene Geräte lineare oder rotierende Ausgaben erzeugen. Dieser Leitfaden ist absichtlich auf lineare Bewegungen beschränkt, damit der Vergleich im Hinblick auf die geradlinige Maschinenbewegung relevant bleibt.
Was sollte ich vergleichen, nachdem ich eine Aktorfamilie gewählt habe?
Vergleichen Sie die genaue Kraft, den Hub, die Geschwindigkeit, den Arbeitszyklus, die Montage, die Lastführung, die Umweltbedingungen, das Feedback, die Steuerungen, die Energieanforderungen, die Wartungsbedürfnisse und die Dokumentation für die Kandidatenprodukte.

Eine nützliche Klassifizierung von Aktoren schränkt die Technologiefamilie ein; die endgültige Konfiguration muss jedoch weiterhin mit den Projektanforderungen abgeglichen werden.
Wandeln Sie die Typentscheidung in eine Produktübersicht um
Eine Taxonomie ist nur nützlich, wenn sie den Entwurfsraum reduziert. Sobald Sie die plausible Familie und Architektur identifiziert haben, ist der nächste Schritt, tatsächliche Produkte im Vergleich zu den Anforderungen zu prüfen – nicht mehr Typen zu sammeln.
Sie können ServoCylMotion’s überprüfen lineare Aktuatorreihe für verfügbare Produktformate und dann die Produktwähler verwenden, um die Produktübersicht anhand der wichtigen Projektanforderungen einzugrenzen.
Referenzen
- igus Ingenieurtasche — verschiedene Typen von linearen Aktuatoren
- Tipps zur linearen Bewegung — Grundlagen der Technologie von linearen Aktuatoren
- LINAK — was ist ein linearer Aktuator
- PBC Linear — Überblick über lineare Aktuatoren
- Rollon — lineare Aktuatoren und Antriebskonfigurationen
- JHFOSTER — Leitfaden für elektrische Aktuatoren









