
主要な リニアアクチュエーターの種類 は、運動を生み出すエネルギーによって最初にグループ化できます。これには、モーター駆動の電気機械装置、空気圧、油圧、機械式/手動、特殊なダイレクトアクチュエーション技術が含まれます。それらのファミリー内で、エンジニアはネジ、ベルト、ラックアンドピニオン、直接リニアドライブ、または他の運動変換方法によってメカニズムを再分類できます。ロッド、ロッドレス、スライダー、およびリフティングコラムの設計は物理的な構造を説明し、同じ分類レベルではありません。
広範なエンジニアリングワークフローについては、次を参照してください 電動アクチュエーター選択ガイド.
この区別は重要です。なぜなら、2つのデバイスはどちらも直線運動を生成できますが、力、速度、ストローク、位置決め、デューティサイクル、制御、設置スペース、およびメンテナンスの面で非常に異なる挙動を示す可能性があるからです。
分けておくべき3つの分類層
実用的なアクチュエーターの分類は、3つの異なる質問に答えます:
- どのエネルギー源が力を生み出しますか? これにより、モーター駆動システムと空気圧、油圧、手動、特殊技術が区別されます。
- そのエネルギーはどのようにリニアトラベルに変換されますか? モーター駆動システムは、ネジ、ベルト、ラックアンドピニオン伝達または直接リニアモーターを用いることがあります。
- 移動要素はどのようにパッケージ化され、ガイドされますか? 製品は、伸縮ロッド、トラック上のキャリッジ、ガイドスライダー、または伸縮カラムを使用する場合があります。
多くのリストが リニアアクチュエーターの種類 これらの層を混合しています。たとえば、「空気圧」、「ボールスクリュー」、「ロッドレス」はすべて有効な説明ですが、それぞれ異なる3つの工学上の質問に答えます。

製品のフォームファクターは1つの分類次元であり、基礎となる電源と運動変換メカニズムは別の質問です。
レイヤーが分けられると、比較がより有用になります。バイヤーはまずplausibleな技術ファミリーを選択し、その後、機械に合ったメカニズムとアーキテクチャを評価できます。
主要なリニアアクチュエーター技術ファミリーの比較
下の表は、出発点となるフレームワークであり、普遍的な性能ランクではありません。実際の能力は、設計の詳細、動作ポイント、ガイダンス、コントロール、および周囲のシステムに依存します。
| 技術ファミリー | リニアモーションの生成方法 | 考慮されることが多い | 重要なエンジニアリングチェック |
|---|---|---|---|
| モーター駆動のエレクトロメカニカル | モーターがスクリュー、ベルト、ラック・アンド・ピニオン伝達、または他のリニアモーション機構を駆動します。 | プログラム可能な位置決め、コントロールされたモーションプロファイル、電子制御との統合、またはクリーンな自己完結型機器が重要です。 | 必要な力、速度、ストローク、デューティサイクル、モーター/ドライブのサイズ、フィードバック、熱的限界、保持特性、ガイダンス |
| 空気圧 | 圧縮空気がピストンまたはカーリッジに作用します。 | 高速かつ繰り返しの動作、単純なエンドtoエンドの移動、既存のプラント空気がシステムを実用的にします。 | 空気供給の品質、圧力の安定性、バルブ、クッション、位置決め要件、ノイズ、漏れ、サイクルレート |
| 油圧 | 加圧された液体がピストンに作用します。 | 高い力密度、衝撃耐性、または重機械要件が流体パワーインフラを正当化します。 | 電力ユニット、圧力/流量、シール、ホース、流体状態、漏れ制御、メンテナンス、温度、位置決め |
| 機械式/手動 | ハンドホイール、レバー、ジャッキ、カム、または他の機械的入力が移動を生み出します。 | まれな調整、セットアップ、または電動自動化を必要としない単純な動作。 | オペレーターの労力、負荷、ロック、移動、アクセス、調整頻度 |
| 特殊な直接駆動 | 電磁的または材料の効果が、動作を直接または最小限の伝達で生成します。 | 非常に速い応答、非常に細かい変位、コンパクトな短ストロークの動作、または一般的な用途の移動よりも特殊な位置決めタスクが重要です。 | ストロークエンベロープ、力プロファイル、保持動作、熱、センサー、制御電子、コスト |
モーター駆動のエレクトロメカニカルシステム
このファミリーが広いのは、「モーター駆動」がエネルギー源を示すだけで、完全なメカニズムを示さないからです。回転モーターは、移動、力、速度、剛性、バックラッシュ、効率、メンテナンス、およびパッケージングの異なるバランスを持ついくつかの伝達機構と組み合わせることができます。
したがって、次の質問は単に「モーター駆動ですか?」ではなく、「どのメカニズムがモーター出力を必要な線形運動に変えますか?」であるべきです。
空気圧システム
空気圧シリンダーは圧縮空気を使用してピストンやキャリッジを移動させます。工場の自動化では、特に圧縮空気がすでに利用可能である場所では、単純な繰り返し動作を比較的簡単なバルブと制御で実装できるため、一般的です。
ただし、シリンダー自体はシステムの一部に過ぎません。空気の準備、チューブ、バルブ、圧力の安定性、クッション、排気音、および必要な位置決め動作はすべて最終設計に影響を与えます。圧縮性は単純な空気圧軸が剛性サーボ位置決め軸のように振る舞うとは限らないことを意味します。
油圧システム
油圧シリンダーは加圧された液体を使用し、通常、 substantial な力の密度、頑丈な荷重処理、または衝撃耐性を必要とするアプリケーションのために評価されます。機械にすでに油圧インフラストラクチャが含まれている場合は、強力な選択肢となることがあります。
トレードオフはシステムレベルで評価しなければなりません。ポンプや電源ユニット、バルブ、ホース、シール、液体の状態、温度、漏れ管理、およびメンテナンスの手法はすべて比較に含まれます。シリンダー本体の比較だけでは、工学的判断の多くを見逃してしまいます。
機械的および手動システム
手動スクリュージャック、ハンドホイール、カム、および同様のメカニズムは、動作が偶発的で自動制御が不要な場合に有用です。その価値は単純さにあります:その調整のために、機械がモーター、コンプレッサー、または油圧パワーユニットを必要としないこともあります。
制限は同様に明確です:頻繁なサイクル、プログラムされた位置、同期した動作、または自動フィードバックは、通常、動力アーキテクチャへ設計を推進します。
専門の直接駆動技術
ピエゾ素子、ボイスコイル、ソレノイド、リニアモーターは全てリニア出力を生成しますが、これらを1つの互換性のある製品ファミリーとして扱うべきではありません。使用可能なストローク、力のプロファイル、応答、制御方法、および保持動作は大きく異なる場合があります。
一般的な産業用途の選定作業において、これらの技術は専門的な分野として扱うのが最適です。それらは、従来のシリンダーやトランスミッションが効果的に対処できない場合の要求—例えば、非常に微細な変位、非常に迅速な応答、または特定の短ストローク動作—があるときに関連性が出てきます。
モータ駆動メカニズム:スクリュー、ベルト、ラックアンドピニオン、ダイレクトドライブ
モータ駆動の動作の中で、トランスミッションはしばしば最も重要な二次分類です。
スクリュー駆動アクチュエータ
スクリューは、モーターの回転をナットとの噛み合いを通じて軸方向の移動に変換します。リード/アクメ、ボール、ローラーのスクリューは異なる接触形状を使用するため、「スクリュー駆動」のみでは最終性能を特定することはできません。
エンジニアは以下を確認する必要があります:
- 必要な軸方向の力と移動;
- 目標速度と加速度;
- スクリューリードとモーター速度;
- 効率と熱;
- バックラッシュと位置決め動作;
- 潤滑と耐久性の期待;
- 長いスクリューの臨界速度または座屈限界;
- アプリケーションがブレーキまたは他の荷重保持戦略を必要とするかどうか。
スクリュー技術のより深い比較は別のエンジニアリング作業です。タイプレベルの決定において重要な点は、制御されたスラストと位置決めが中心的な要求であるとき、スクリュードライブがしばしば考慮されるということです。
ベルト駆動アクチュエータ
歯付きベルトとプーリーシステムは、長いネジを回転させることなく、比較的長い移動を行うキャリッジを動かすことができます。この構造は、負荷と位置決めの要件がベルトとガイドシステムに適合する速い長距離移動のためにしばしば考慮されます。
重要なチェック項目には、ベルトの剛性とテンション、ペイロード、加速度、再現性、環境露出、プーリーのサイズ、キャリッジのガイダンス、およびシステムが方向や負荷の変化に対してどのように動作するかが含まれます。
ラック・アンド・ピニオンアクチュエータ
ピニオンギアが直線ラックを駆動して直線移動を作り出します。ラック・アンド・ピニオンアーキテクチャは、駆動が全移動長にわたってネジを回転させる必要がないため、長い軸に対して魅力的です。
設計は、ギアのメッシュ、バックラッシュ、潤滑、ガイドの剛性、モーメント荷重、デューティサイクル、および運動制御要件の完全な見直しを必要とします。長距離移動のみではメカニズムを選択するには不十分です。
ダイレクトリニアモーター
リニアモーターは、ネジやベルトを介さずに軸に沿った電磁力を直接生成します。回転から直線伝達を取り除くことで、高い動的応答性とスムーズなプログラム可能な動作をサポートできますが、設計の優先事項が変わります。
制御電子機器、フィードバック、熱除去、磁力、負荷のガイダンス、保持要件、設置コスト、および必要な継続的な力が中心的な要素となります。したがって、ダイレクトドライブは機械的伝達システムに対する自動的なアップグレードではなく、専門的なアーキテクチャの決定です。
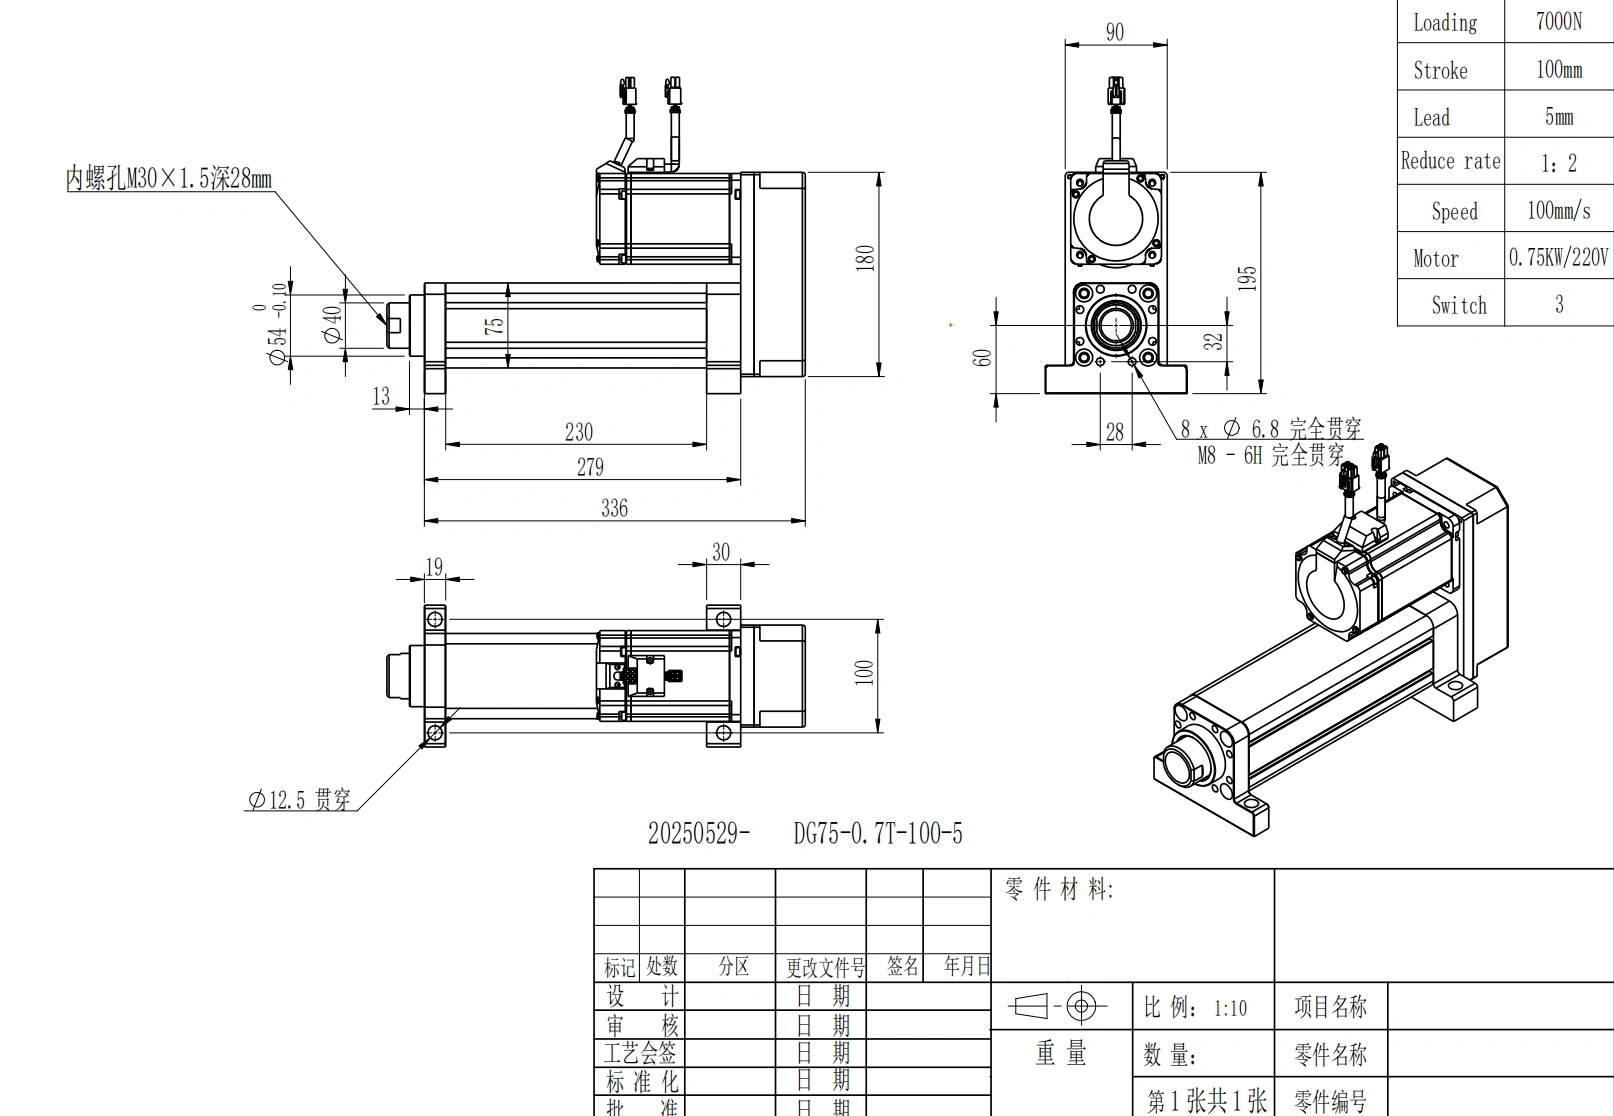
シリンダースタイルの構造は、回転から直線の伝達と一般的に組み合わされますが、最終的な適合性は負荷、速度、ストローク、デューティ、取り付け、および制御要件によって決まります。
ロッド、ロッドレス、スライダー、およびリフティングカラムフォーマットは異なる次元です。
物理的なレイアウトは、基礎的な駆動技術が類似していても、機械のエンベロープに影響を与えます。
ロッドスタイル
アクチュエーター本体からロッドが伸縮します。このパッケージは押し引きの動きに直感的で、リンケージやピボット、リフティングメカニズム、その他の軸方向荷重アプリケーションに適応できます。
エンジニアリングチェックは荷重経路です。側方荷重やモーメント荷重は設計依存であり、アプリケーションによっては駆動メカニズム自身にオフアクス荷重を処理させるのではなく、外部のガイダンスまたはガイド付きアクチュエーター構造が必要です。
ロッドレス、スライダー、キャリッジ設計
ロッドレスまたはスライダーアーキテクチャでは、荷重がアクチュエータ本体に沿ったキャリッジ上で移動します。この配置は完全に伸びたロッドによって必要とされる余分なスペースを減らし、ペイロードのガイダンスを統合できます。
それがすべての設置にとって自動的に良いわけではありません。モーメント容量、ガイド配置、汚染保護、ケーブル配線、キャリッジの長さ、全体的な設置ジオメトリは依然として確認する必要があります。
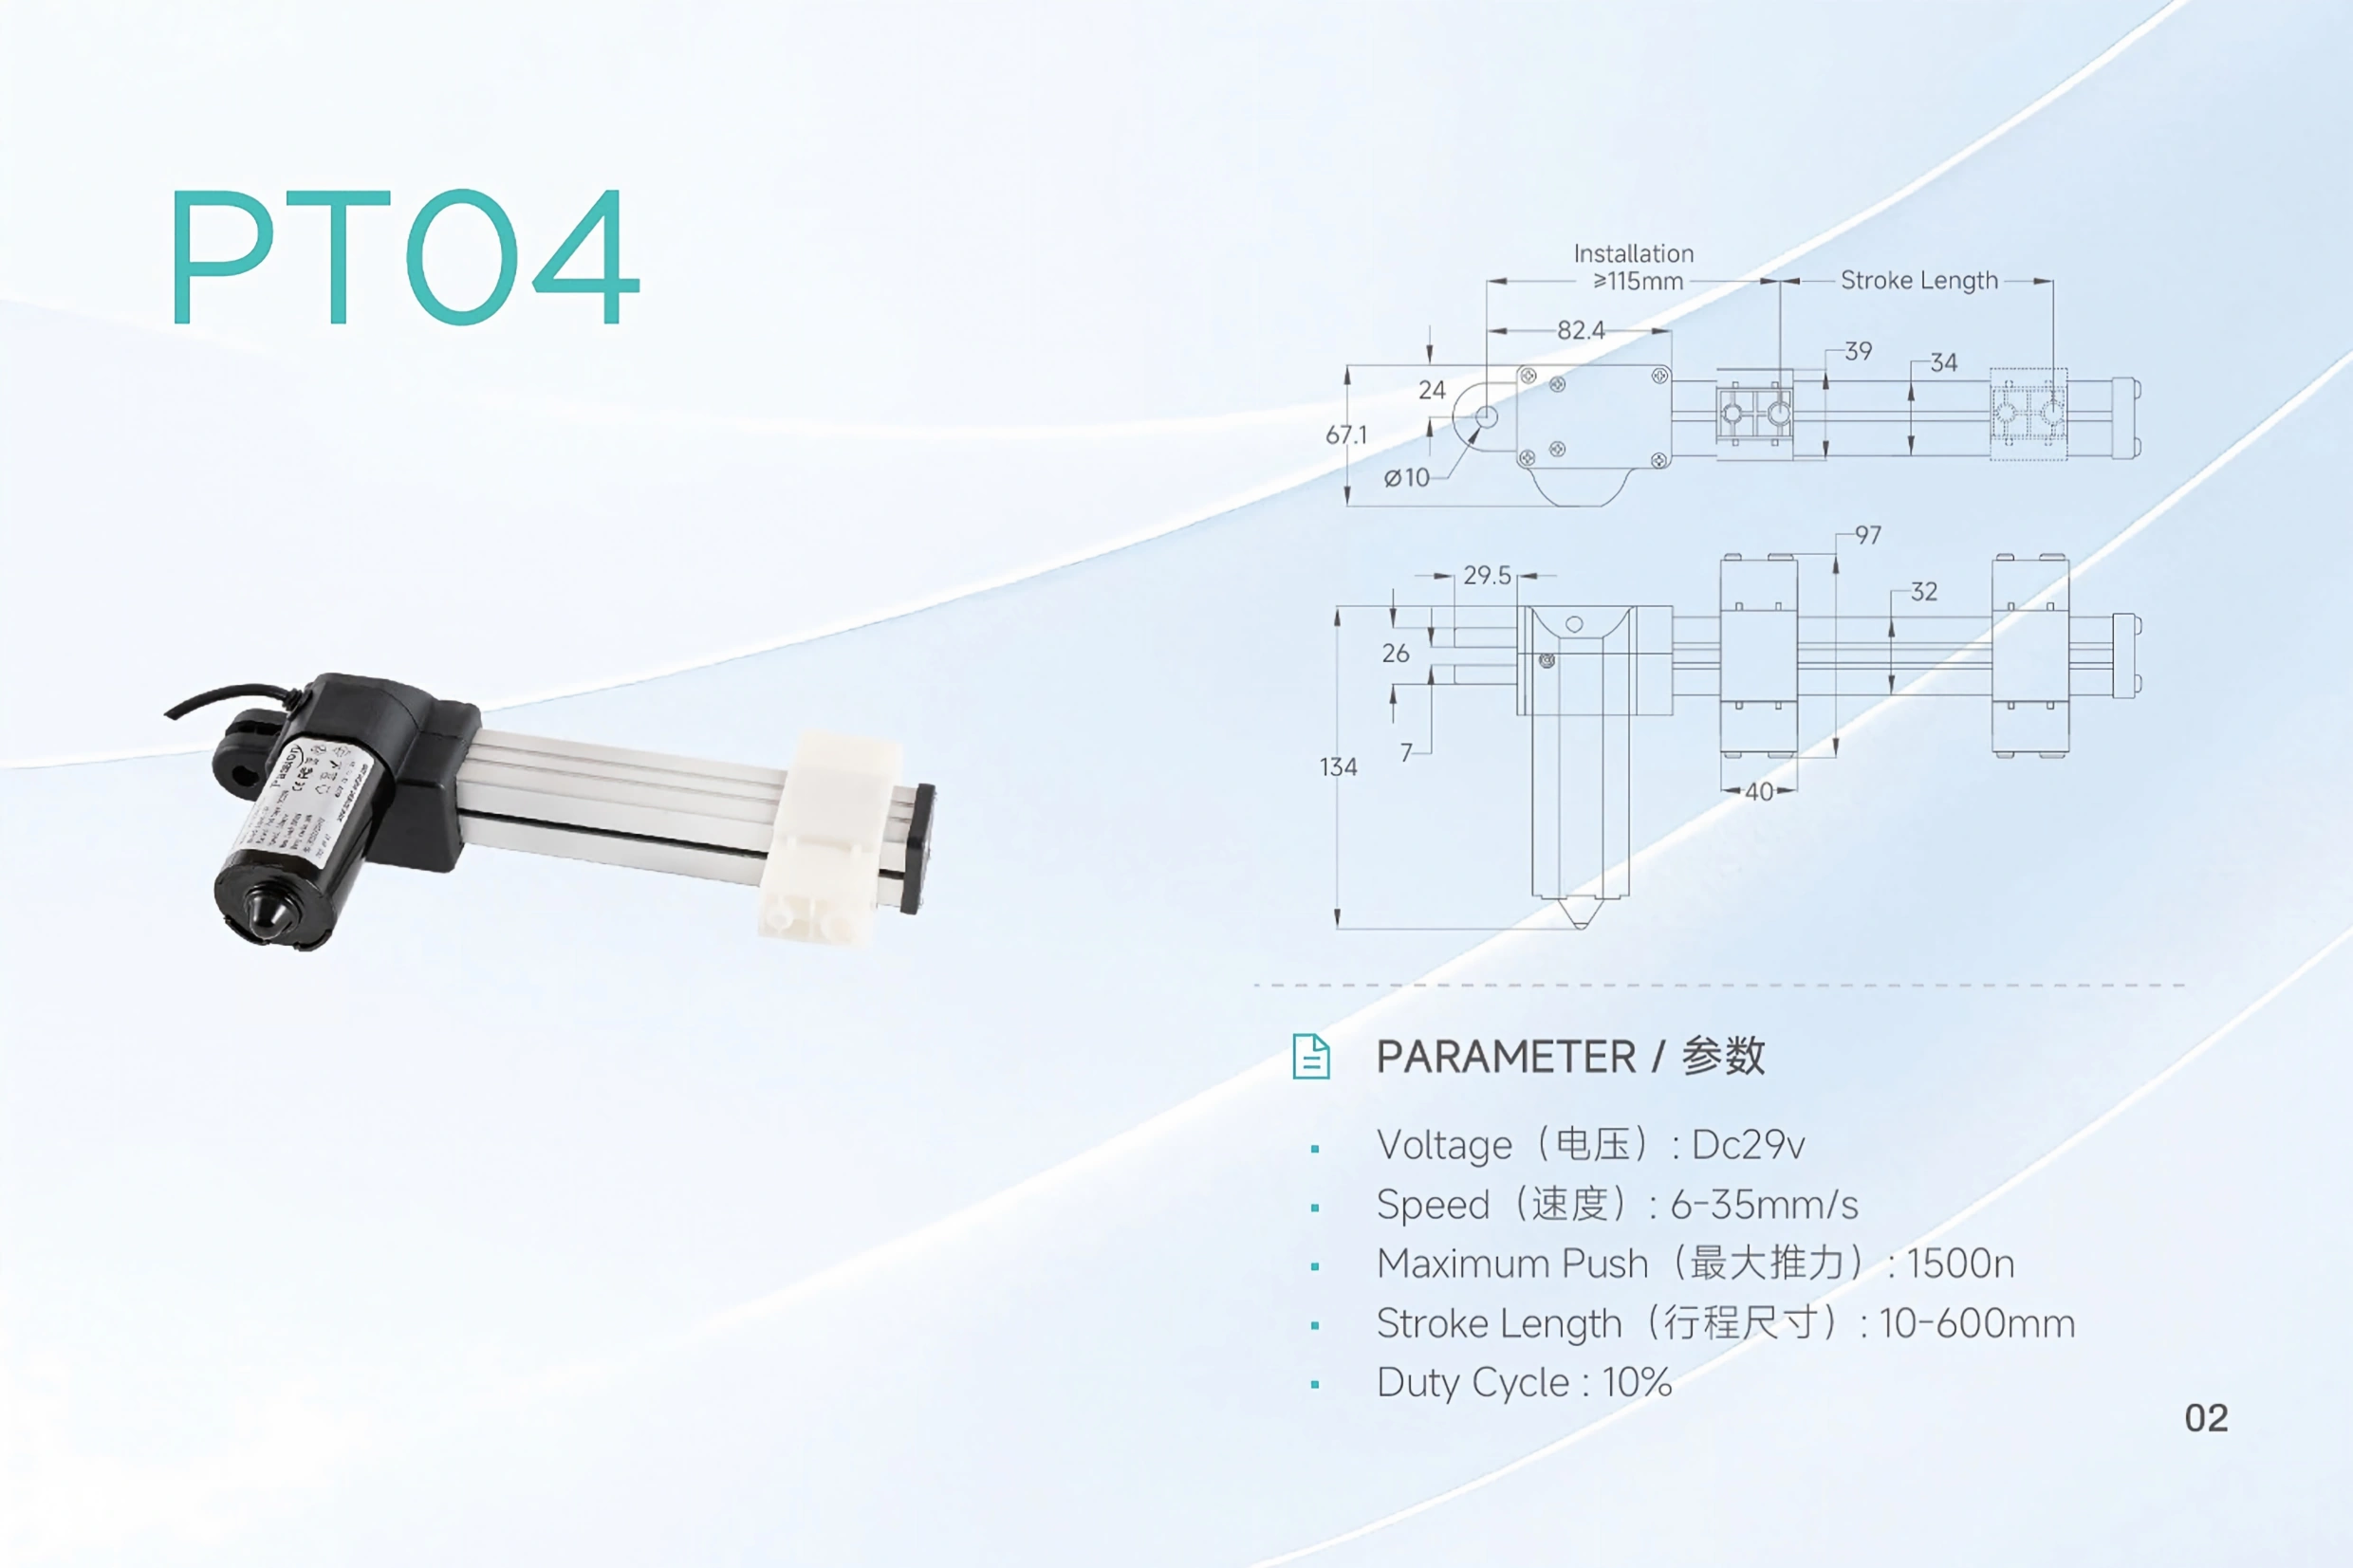
コンパクトでスライダー指向のパッケージは設置ジオメトリに影響しますが、駆動メカニズムと操作要件を分類する必要性を置き換えることはありません。
ガイド付き軸とリフティングコラム
ガイド付き軸は、アクチュエーションを定義された荷重支持構造と組み合わせます。リフティングコラムは、垂直高さ調整のための動きとガイダンスをパッケージ化した、よりアプリケーション特有の伸縮形状です。
これらのラベルは統合について話すときに役立ちますが、エネルギー源カテゴリと混同してはいけません。バイヤーは、何が動きを駆動し、どのように荷重が移転され、どのようなガイダンスが含まれ、システムがどのように制御されるかを知る必要があります。
より広範な電動アクチュエータークエリがこの分類法にどのように適合するか
検索フレーズ 電動アクチュエーターの種類 は、電動アクチュエーターが直線または回転出力を生成できるため、線形動作の記事の範囲よりも広いです。回転、四分の一回転、マルチターンデバイスは他のアクチュエーター市場で一般的です。
特に直線運動が必要な機械には、より良いエンジニアリングシーケンスは次の通りです:
電源 → モーターまたは直接作動技術 → リニアモーションメカニズム → 物理アーキテクチャ → フィードバック/制御構成。
それにより、分類が機械が実際に必要とする動きに結び付けられます。
詳細なサイズ決定の前にタイプを絞り込む方法
タイプ比較は適切でない技術ファミリーを排除すべきですが、力とジオメトリ計算の代わりにはなりません。
製品の絞り込みに移る前に、少なくともこれらの要件を定義してください:
- 荷重と力の方向: 押す、引く、持ち上げる、圧縮する、または位置決めする; 重力と外部力を含む。
- ストローク: 必要な移動距離に取り付けまたは端点のマージンを加えたもの。
- 速度と動作プロファイル: 一定の移動、加速度/減速、サイクルタイム、または複数の指令位置。
- デューティサイクル: アクチュエータが負荷下でどのくらいの頻度と時間で動作するか。
- 位置決め要件: シンプルなエンドストップ、再現可能な中間位置、またはクローズドループモーション。
- 荷重ガイダンス: アクチュエータが軸方向の力のみを支えるのか、それとも側方およびモーメント荷重にも抵抗しなければならないのか。
- 取り付け寸法: 縮退長さ、拡張ジオメトリ、取り付けポイント、およびクリアランス。
- 環境: ほこり、湿気、温度、洗浄、汚染の感受性、および騒音制約。
- 利用可能なインフラ: 電力、圧縮空気、または油圧。
- メンテナンス戦略: 潤滑、シール、ホース、ベルト、スクリューサービス、およびアクセス。
- 制御統合: スイッチ、センサー、コントローラー、PLC、フィードバック、同期、および障害処理。
プロジェクトがすでにこの段階にある場合は、 アクチュエーターサイズ選定リソース 力、ストローク、速度、および安全係数の入力を整理して、正確なモデルを比較する前に使用します。
一般的な分類の誤り
誤り1:電源とメカニズムを混ぜる
「空気圧」は力の出所を説明します。「ボールスクリュー」は回転運動がどのようにリニア移動になるかを説明します。同じ分類レベルで等価なラベルとして扱うべきではありません。
誤り2:物理的形状を完全な技術説明とみなす
ロッド、ロッドレス、スライダー、カラム形式は、インストール幾何学と荷重移動について多くのことを教えてくれますが、電源、内部伝達、フィードバック、または耐久性については十分ではありません。
ミス 3: 1つのパフォーマンス属性から選択すること
高い力の要件は1つのファミリーを優遇することがありますが、速度、精度、環境、またはメンテナンスが設計を別の方向に押しやります。選択は、ヘッドラインのパラメータではなく、要件セットに基づくべきです。
ミス 4: タイプ名がパフォーマンスを保証するという仮定
2つのねじ駆動軸は、異なるモーター、ねじリード、ギア比、ベアリング、ガイダンス、フィードバック、熱限界を持つことがあります。タイプはアーキテクチャを狭めますが、仕様が正確な製品が機能するかどうかを決定します。
ミス 5: システムではなくコンポーネントを比較すること
空気圧および油圧シリンダーは、外部電力および制御インフラに依存します。モーター駆動の軸は、電供給、駆動電子機器、制御、時にはフィードバックやブレーキに依存します。機械が必要とする完全な運動システムを比較してください。
よくある質問
直線アクチュエーターの主なタイプは何ですか?
最も一般的なファミリーには、モーター駆動の電動機械式、空気圧、油圧、機械式/手動、および特殊な直接駆動技術が含まれます。モーター駆動システムは、ねじ、ベルト、ラックアンドピニオン、直接線形駆動、その他のメカニズムによってさらに分類できます。
なぜ異なるソースが異なるアクチュエータータイプをリストアップしますか?
異なる分類軸を使用することが多いためです。あるソースはエネルギー源で分類するかもしれませんし、別のソースは駆動メカニズムで、また別のソースは物理的形状で分類するかもしれません。それらのレイヤーが分離されるとリストはより簡単に調整できます。
ねじ駆動アクチュエーターは別のトップレベルのファミリーとして扱うべきですか?
広いモーター駆動ファミリーの中のメカニズムとして扱う方がよいでしょう。ねじは回転が線形移動に変換される方法を説明し、モーターと制御システムはそのメカニズムがどのように電源および指令されるかを説明します。
高い力のアプリケーションにはどのタイプが最適ですか?
普遍的な答えはありません。高い力密度や衝撃耐性が重要な場合、油圧システムがよく評価されますが、モーター駆動のスクリューシステムも要求の厳しい推力アプリケーションに対応できます。ストローク、速度、務期、精度、環境、メンテナンス、および利用可能なインフラストラクチャが、どのオプションが実用的であるかを決定します。
長距離・高速移動にはどのタイプを検討すべきですか?
ベルト、ラック・アンド・ピニオン、および一部のダイレクトドライブアーキテクチャは、長いまたは高速の軸に対してよく評価されます。最終的な選択は、ペイロード、加速度、位置決め、剛性、ガイダンス、環境、務期、および総移動距離によって決まります。
ロッドアクチュエータとロッドレスアクチュエータは異なるエネルギーソースのタイプですか?
いいえ。これらは物理的なアーキテクチャと、荷重がどのように運ばれるか、または移動されるかを示しています。別の質問は、どの電源と駆動メカニズムが運動を生成するかです。
電気アクチュエータのタイプには回転運動が含まれますか?
はい、広義のアクチュエータ用語では、電動デバイスは線形または回転出力を生成できます。このガイドは、比較が直線機械の動きに関連するように、線形出力運動に意図的に制限されています。
アクチュエータファミリを選んだ後、何を比較すべきですか?
候補製品の正確な力、ストローク、速度、務期、マウント、荷重ガイダンス、環境条件、フィードバック、制御、電力要件、メンテナンスニーズ、およびドキュメントを比較してください。

有用なアクチュエータ分類は技術ファミリを絞り込みますが、最終的な構成はプロジェクト要求セットに対してチェックする必要があります。
タイプ決定を製品リストに変換する
分類法は設計空間を縮小する場合のみ有用です。可能性のあるファミリとアーキテクチャを特定したら、次のステップは要求セットに対して実際の製品を比較することです。もっと多くのタイプ名を集め続けるためではありません。
ServoCylMotion’sを見直すことができます。 リニアアクチュエーターの範囲 利用可能な製品フォーマットのために、次に 製品選定ツール プロジェクトの重要な要求を周辺に絞り込むために利用します。









