
適切なリニアアクチュエータは、次の要件を満たす構成です。 実際の動作ポイント必要な負荷速度での必要な力を、必要な移動距離の範囲内で、実際の動作サイクル、環境、取り付けの配置、制御方法に基づいて
選択はしたがって、カタログの中で最も大きな数からではなく、アプリケーションから始めるべきです。
1つのルールが多くの早期の誤りを防ぎます: 発表された最大値を独立した境界として扱い、構成レベルのデータで、それらが同時に発生できることが確認されるまで。 最大力、最速の移動、最長ストローク、動作、および取り付け寸法は、異なる構成に属する場合があります。
迅速なリニアアクチュエータ選択チェックリスト
モデルを比較する前に、これらの入力を定義します:
| 選択入力 | 定義するもの | 重要性 |
|---|---|---|
| 荷重と力 | 移動荷重、保持荷重、方向、摩擦、加速度、外力 | 必要な動作力を設定します |
| 速度と動作 | 負荷速度、移動時間、加速度、保持、逆転 | 実際の動作プロファイルを定義します |
| ストロークと形状 | 使用可能な移動、引き込み長さ、伸長長さ、取り付けポイント、クリアランス | 機構が物理的に適合し、動作できることを確認します |
| 動作条件と熱条件 | 稼働時間、休止時間、サイクル頻度、周囲温度 | 繰り返し作動が熱的に実行可能かどうかを判断します |
| 取り付けとガイダンス | 方向、整列、横荷重、モーメント、外部ガイド | アクチュエータが意図しない構造的ガイドにならないようにします |
| 環境 | ほこり、湿気、腐食の露出、温度、振動 | 保護および材料要件を定義して確認します |
| 電源と制御 | 供給、コントローラー、コマンド方式、制限、ブレーキングニーズ | モーションユニットが機械の一部として動作できることを保証します |
| フィードバックと精度 | 位置の検証、再現性、同期、フィードバックタイプ | センシングと制御要件を定義する |
| 検証 | 正確なデータシート、CAD図面、動作点、テスト条件 | ファミリーレベルの仮定ではなく、選択した構成を確認する |
これらの入力のいくつかがまだ不明な場合、モデルの比較は早すぎます。
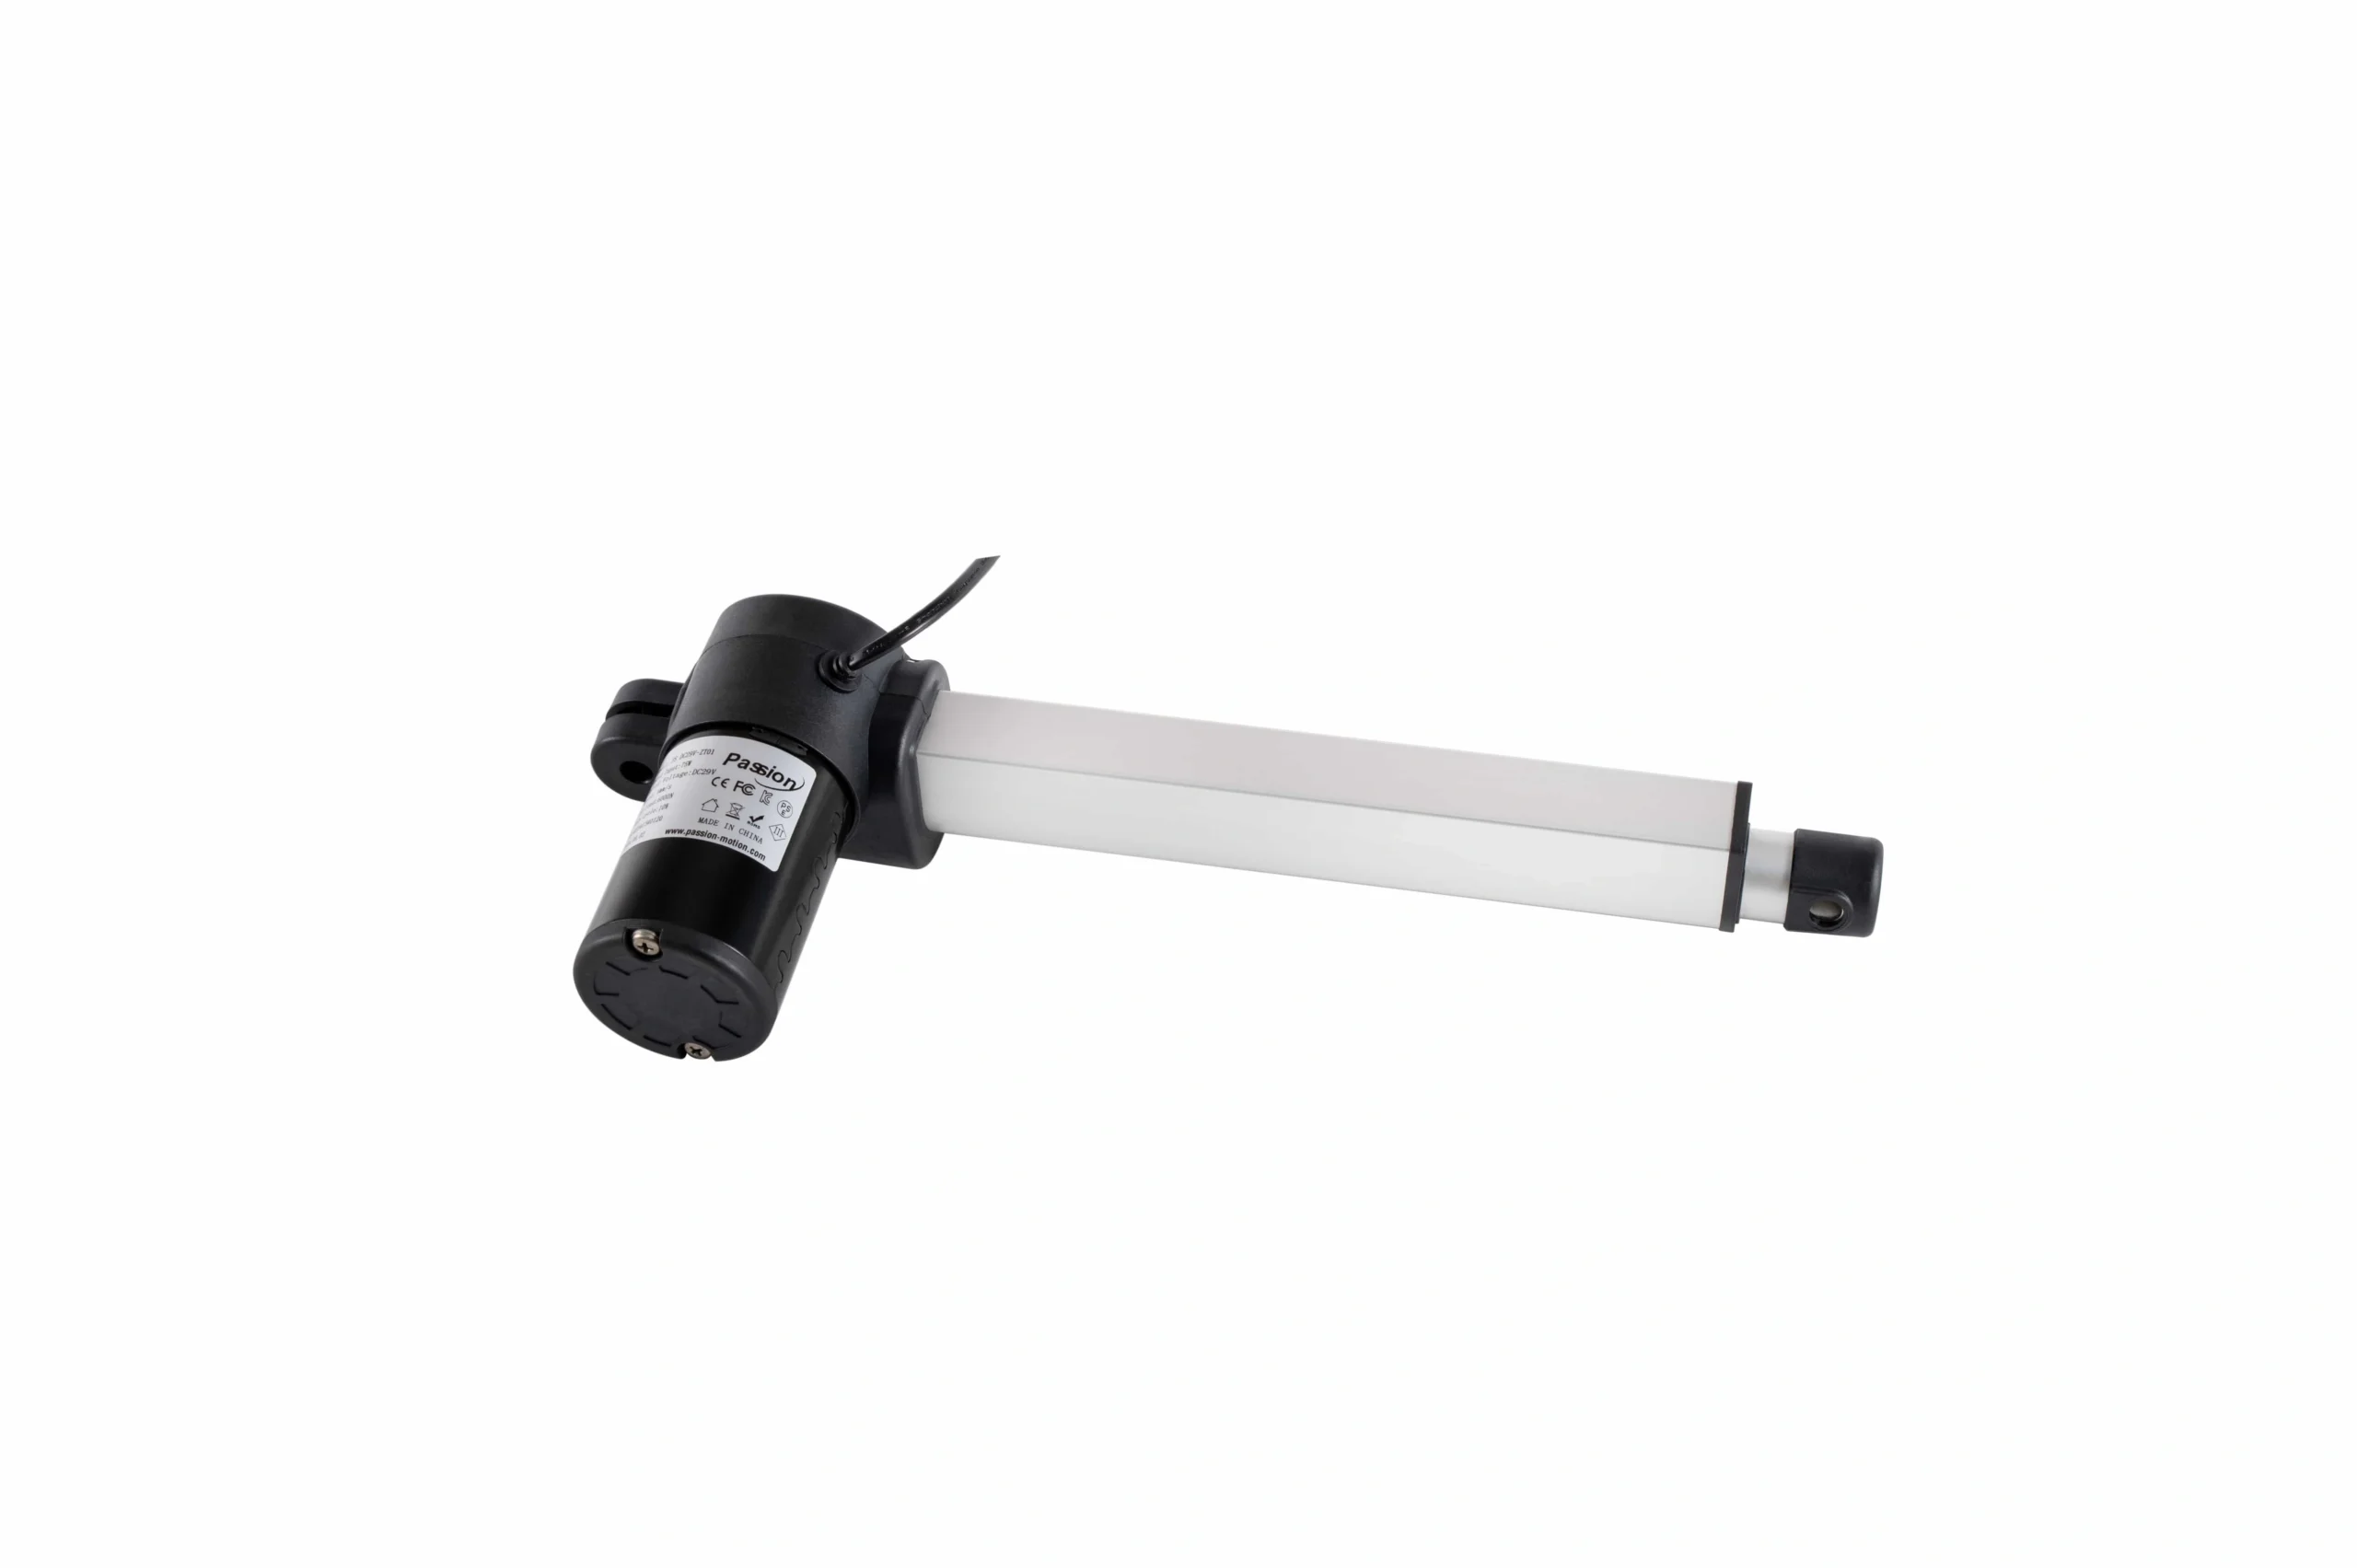
アプリケーション要件から選択を開始し、同じ動作点を満たすことができる構成のみを比較します。
1. 実際の負荷と力の要件を定義する
メカニズムが実際に移動し、保持しなければならないものを説明することから始めます。
ペイロードだけでは十分なことはまれです。機械によっては、必要な力は摩擦、重力、加速度、連結幾何学、プロセス力、または外部抵抗の影響を受けることがあります。同じ質量を持つ水平スライドと垂直リフトでは、要求されるものが異なる場合があります。ヒンジ付きのふたは、ストローク中に変動する機械的利点を生むことがあります。
少なくとも3つの質問に分ける:
- メカニズムが動いている間に必要な力は?
- 動作が停止したときに保持する必要がある負荷は?
- 起動、反転、衝撃、またはプロセス接触中に発生する可能性がある短時間のピークは?
すべてのプロジェクトに一つの一般的な数値の安全係数を適用することは避けてください。エンジニアリングマージンは、負荷モデル、動作条件、衝撃、摩耗、過小サイズの結果に対する不確実性を反映する必要があります。
メカニズムに角度の付いた連結、ピボット、または変化するレバーアームが含まれている場合、それらの条件をモデルスクリーニングの前に整理します。この アクチュエーターサイズ選定リソース 基本的な幾何学と負荷ケースが知られた後の次のステップです。
2. 荷重速度と全運動プロファイルを定義する
荷重条件なしの速度値は不完全です。
意図された作業負荷の下での必要な移動時間または線速度を文書化します。その後、運動プロファイルの残りを定義します:
- 加速および減速の期待値。
- スタートとストップの回数;
- 各端または中間位置での停留時間;
- 反転;
- サイクル周波数;
- 機械が固定点で停止するのか、位置間を連続的に移動するのか。
モーター、ねじ、ギアリング、コントローラー、および熱挙動が相互に作用します。必要な力を生成できる構成が、同じ条件下で必要な移動速度を提供できない場合があります。
データをレビューする際は、最高の力定格と最も速いカタログ速度が同一の構成に属するという仮定をせず、意図した動作点での性能を求めてください。
3. ストロークを設定し、インストールされたジオメトリを確認する
ストロークは、移動要素がどれだけ移動できるかという質問にのみ答えます。アクチュエーターが機械に適合することを証明するものではありません。
各候補について確認すること:
- 使用可能なストローク;
- 引き込み時の取り付け長さ;
- 延長長さ;
- 適用可能な場合のセンター間取り付け距離;
- ブラケットとピンのジオメトリ;
- 本体および可動部分の周囲のクリアランス;
- コネクタおよびケーブル配線のためのスペース;
- 全動作を通じた衝突リスク;
- 組み立ておよびサービスのためのアクセス。
プロジェクトは正しいストロークを持っていても、引き込まれた本体が長すぎたり、取り付けポイントが一致しなかったり、他の機械部品が移動範囲に入り込むことで失敗する可能性があります。
使用する CADおよびデータシートライブラリ 機械設計をリリースする前に文書化された寸法を確認するため。
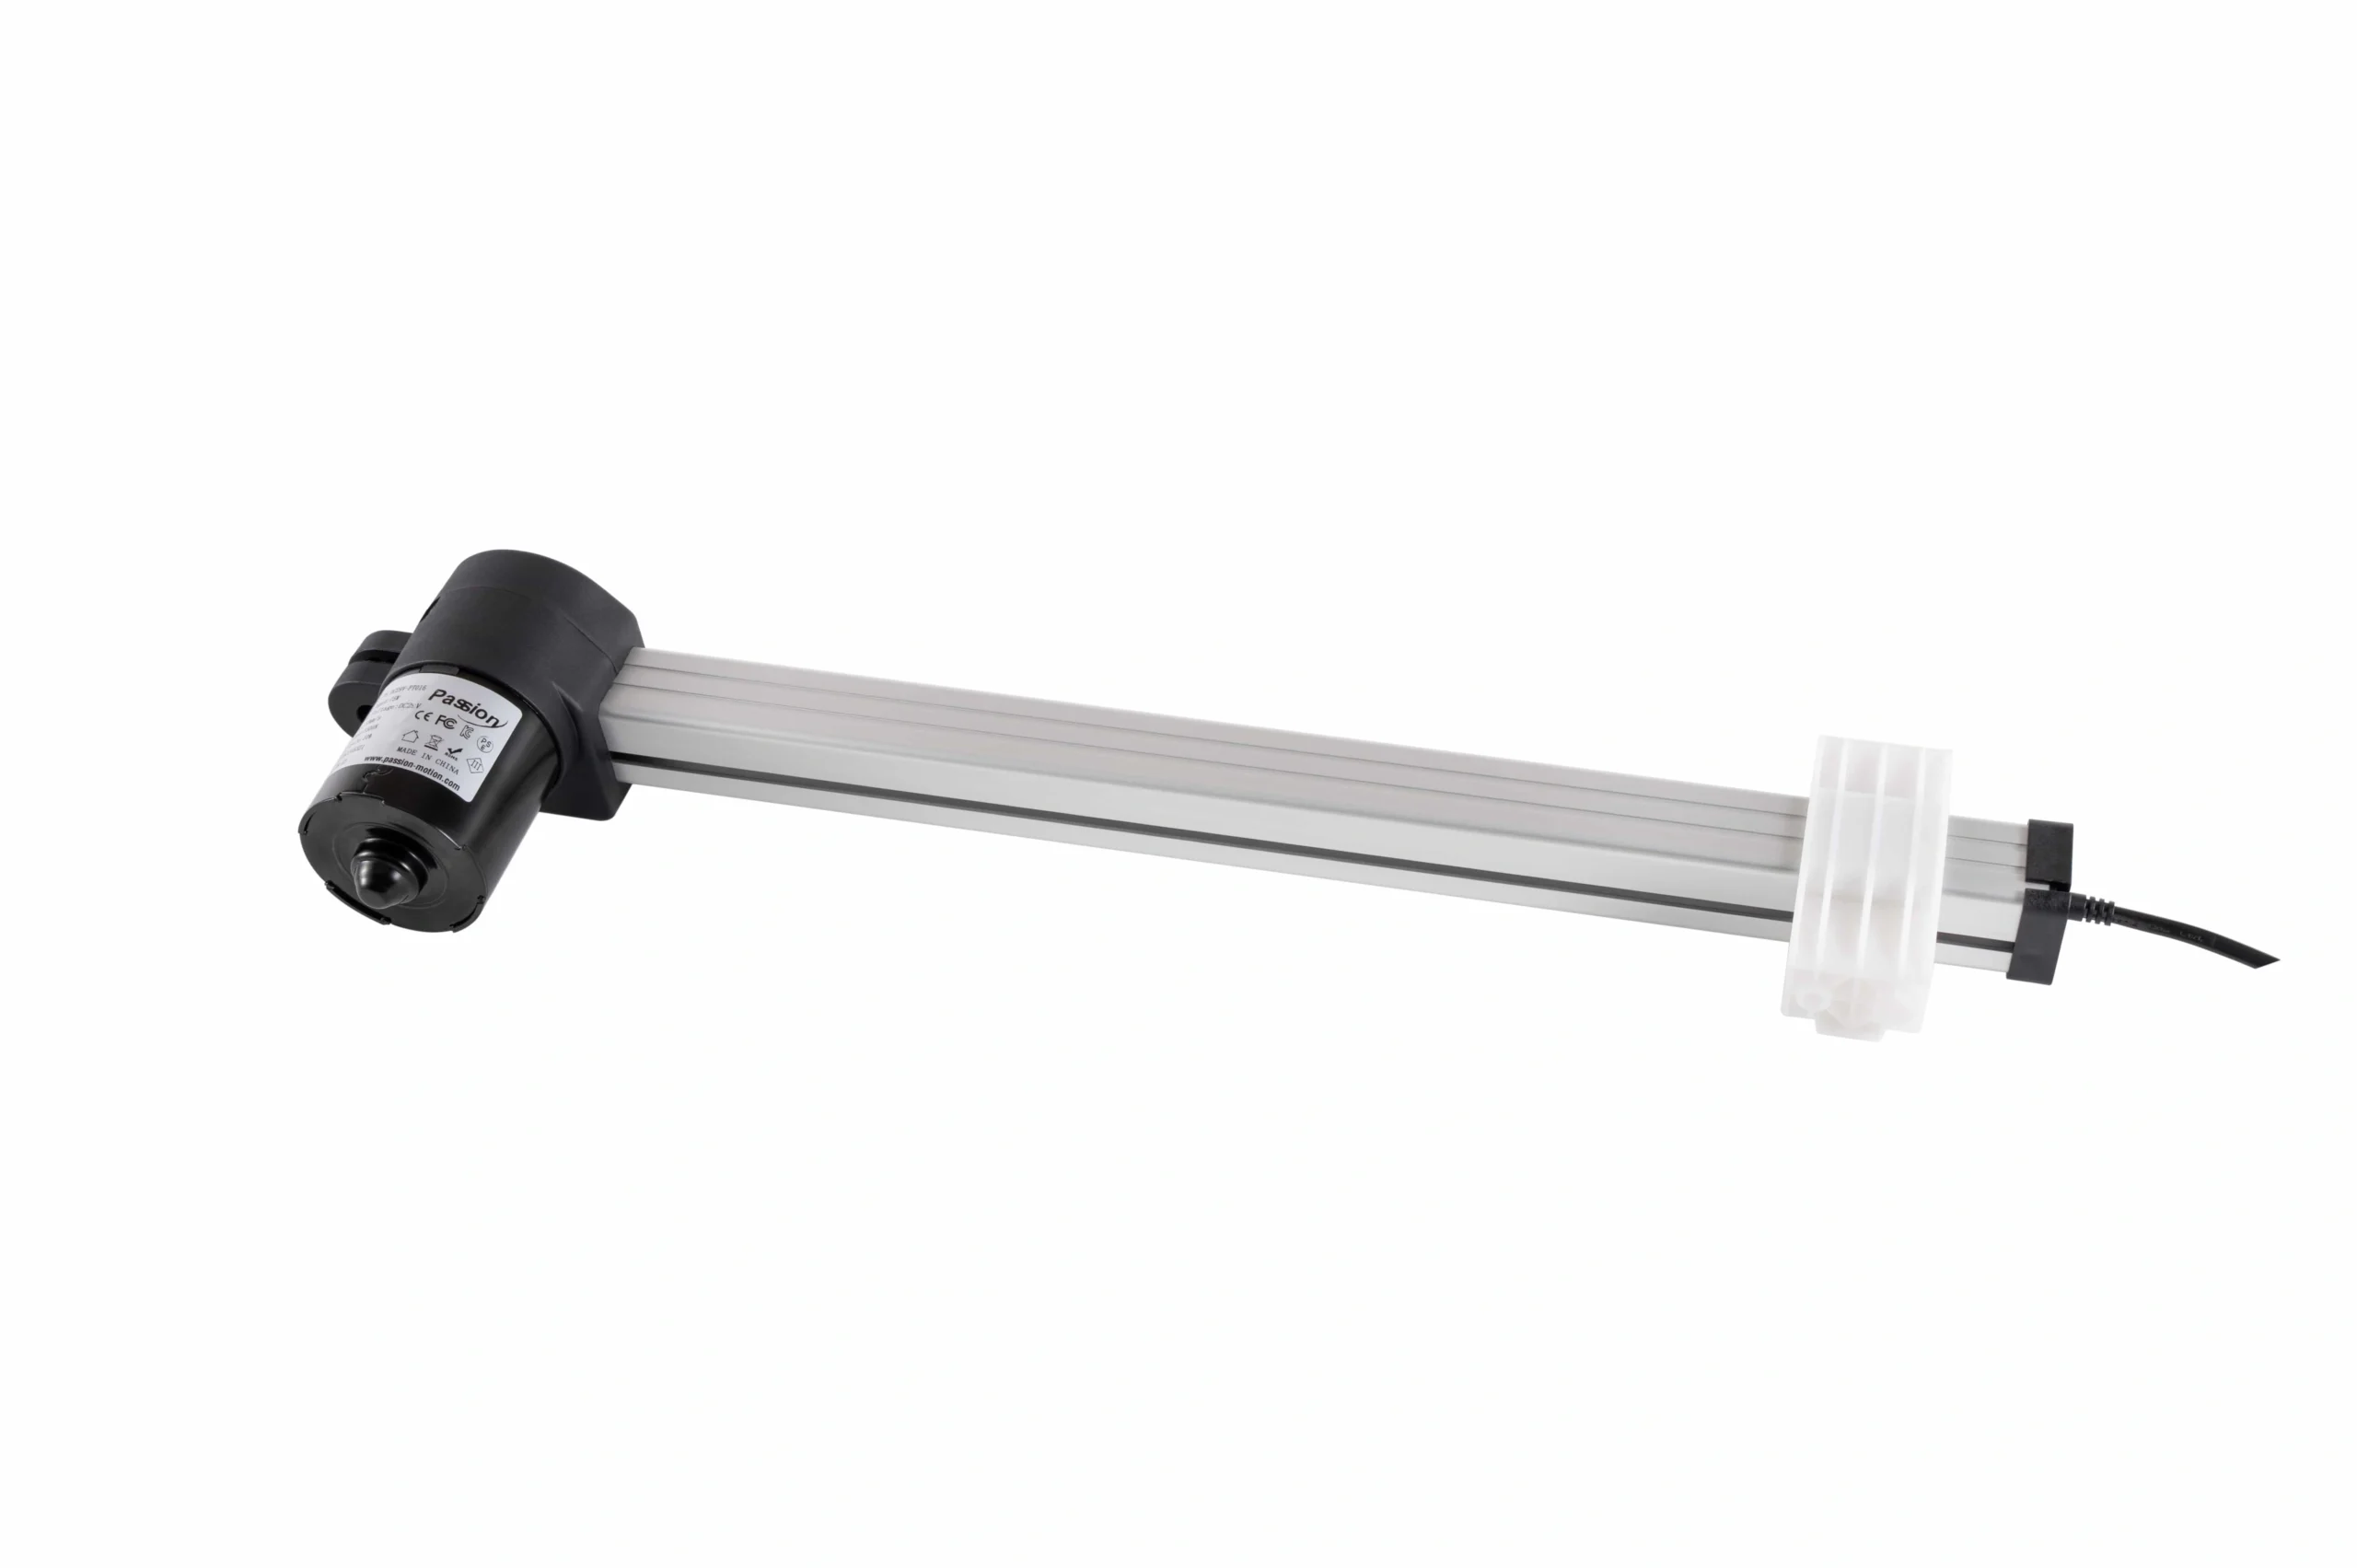
必要な移動は1次元に過ぎません。取り付けポイント、本体の長さ、クリアランス、およびガイダンスもメカニズムに適合する必要があります。
4. 使用率、熱挙動、および環境を確認する
使用サイクルは動作条件の一部であり、脚注ではありません。
アプリケーションを繰り返すシーケンスとして説明してください:移動、停止、戻る、待つ。各ステージがどれくらい持続するか、サイクルがどれくらいの頻度で繰り返されるかを記録します。加熱は、実際の負荷、電流、モーターの挙動、周囲条件、および休止時間に依存するため、ピーク能力が自動的に繰り返し動作が許容されることを証明するものではありません。
環境を具体的なエンジニアリングチェックに翻訳します。「屋内」や「産業」だけでなく、ドキュメント化します:
- 期待される温度範囲;
- ほこりの曝露;
- 湿気または飛沫の曝露;
- 腐食性物質;
- 関連する場合の洗浄要件;
- 振動または衝撃;
- 音が重要な場合の騒音制限。
保護等級、材料、潤滑ニーズ、および熱限界は、正確な構成に対して確認する必要があります。制御された文書に記載されていない限り、ファミリー全体の環境等級を仮定しないでください。
5. 取り付け、整列、および外部ガイダンスの確認
多くのリニアモーションの故障は、モーターの問題ではなく、統合の問題から始まります。
スクリュー駆動またはロッドスタイルのアクチュエーターは、主要な動作力が意図された動作軸に沿うときに評価が最も容易です。ミスアラインメント、側方力、またはモーメント負荷は、単純な軸方向力計算では表されないストレスを加える可能性があります。
機械的レビュー中に次のことを確認してください:
- 両方の取り付けポイントは全移動範囲を通して整列していますか?
- メカニズムが移動する際に側方力を引き起こしますか?
- オフセット荷重はモーメントを生じますか?
- アクチュエーターは移動構造物をガイドすることが期待されていますか?
- レール、ベアリング、リンケージ、または他の外部ガイドが側方荷重を支持すべきですか?
すべての候補が同じ側方荷重またはモーメントに耐えられると仮定しないでください。その能力は、選択した製品の文書または工学レビューから確認する必要があります。
6. 電力、制御、フィードバック、および精度ニーズの定義
機械的フィットは選定の一部に過ぎません。
候補を確定する前に、機械に必要な電気的および制御動作を定義してください:
- 利用可能な供給電圧と電流容量;
- コントローラーまたはモータードライブアーキテクチャ;
- 単純な伸縮制御対命令された位置決め;
- 終端検出;
- 中間停止要件;
- 位置の検証;
- 再現性の期待;
- 別軸との同期;
- 垂直アプリケーションでのブレーキまたはホールディング動作;
- 機械に必要な制御信号とインターフェース。
フィードバックはすべてのアプリケーションに自動的に必要なわけではありません。単純な二位置メカニズムは信頼できる終端制限のみで十分な場合がありますが、位置決め、クローズドループ運動、または同期には追加のセンシングと制御が必要な場合があります。
候補および制御方法がわかったら、次を使用してください システム互換性リソース アクチュエーター、コントローラー、電源、コネクター、およびケーブルの適合性をシステム全体として確認する。
機械的適合性だけでは不十分であり、供給、コントローラー、コマンド方式、制限、およびフィードバック要件も互換性が必要です。
7. 要件が明確になった後にモーションアーキテクチャを比較する
ドライブ技術を早すぎる段階で選択すると、エンジニアリングプロセスが逆転します。
一般に、ねじ駆動システム、ベルト駆動軸、およびダイレクトドライブリニアシステムは、力、移動、速度、精度、パッケージサイズ、コスト、剛性、およびメンテナンスにおいて異なるトレードオフを伴います。ねじ駆動システム内では、リード、効率、バックラッシュ、臨界速度、負荷容量も実行可能な動作範囲に影響を与えることがあります。
アプリケーションに依存しない普遍的な最良アーキテクチャは存在しません。
この順序を使用してください:
- 荷重と運動プロファイルを定義する;
- ストロークと設置限界を定義する;
- 使用条件と環境を定義する;
- 精度と制御ニーズを定義する;
- それらの条件を満たすアーキテクチャのみを比較する。
ServoCylMotionプロジェクトでは、要件プロファイルが完了したら、 リニアアクチュエーターファミリーを確認する。 単に技術ラベルから選択するのではなく。
8. 設計リリース前に正確な構成を確認する
ファミリーページはスクリーニングに便利です。最終選択には構成レベルの確認が必要です。
設計リリース前に確認すること:
- 正確なモデルまたは構成;
- 意図した負荷動作点での力;
- 関連条件下での移動速度;
- 使用可能なストローク;
- 引っ込めた寸法と伸ばした寸法;
- 取り付けの詳細;
- 使用条件と温度条件;
- フィードバックと制御オプション;
- 電気要件;
- 関連する環境要件;
- 選択したコントローラーおよび電源システムとの互換性が文書化されていること。
要件プロファイルが確定したら、 製品選定ツール 利用可能なオプションを絞り込むことができます。サイズリソースを使用して初期計算を行い、その後、制御された文書とエンジニアリングレビューに対して結果を確認してください。
標準オプションではカバーされていないカスタムマウント、移動、ケーブル、制御、または構成ニーズには、 OEM/ODMエンジニアリングルートを使用してください 文書化されていない変種が利用可能であると仮定するのではなく。
最終的な選択は、正確な構成、アプリケーション条件、および管理された製品文書に対して確認する必要があります。
一般的なリニアアクチュエータ選択の誤り
最大力だけを基準に選ぶこと
力は動作点の1次元に過ぎません。候補は、負荷速度、ストローク、デューティ、ジオメトリ、環境、および制御要件も満たす必要があります。
独立した最大定格を組み合わせること
ファミリー全体で示されている最大の力、最速の移動、最長のストロークは、1つの保証された構成として扱うべきではありません。正確な組み合わせを確認してください。
縮小長を無視すること
正しいストロークはフィットを保証しません。ボディの長さ、取り付けセンター、コネクタの位置、およびサービスクリアランスも同様に重要です。
アクチュエータを構造ガイドとして使用すること
メカニズムが横方向の力やモーメントを生成する場合、選択したユニットがそれらに耐えられるか、外部ガイダンスを提供できるかを確認してください。
デューティを後回しにすること
構成は1回の移動を成功裏に完了できるかもしれませんが、必要な繰り返し率や熱環境には不適切である可能性があります。
フィードバックを遅く追加すること
機械が位置合わせ、検証、または同期した動きを必要とする場合、コントローラーとフィードバックパッケージを選択する前にそのニーズを定義する必要があります。
不完全なRFQを送信すること
サプライヤーは力とストロークだけでプロジェクトを信頼性を持ってレビューすることができません。完全なモーションおよび設置の概要は、仮定を減少させ、エンジニアリングレビューを短縮します。
エンジニアリングレビューのために送信するもの
役立つ選択概要には、
| 入力 | 提供する内容 |
|---|---|
| モーションタスク | 持ち上げる、押す、引く、スライド、傾ける、クランプ、位置決め、開閉 |
| 作業負荷 | 移動および保持条件、向き、外部力 |
| 必要な動き | ストローク、負荷速度または移動時間、加速度の要件、滞留および戻し |
| サイクル | 期間あたりの移動、稼働時間、休止時間、予想される稼働時間 |
| ジオメトリ | 取り付けポイント、利用可能なエンベロープ、図面またはCADモデル |
| ガイダンス | レール、ベアリング、リンク、既知の側荷重またはモーメント |
| 環境 | 温度、ほこり、湿気、腐食、振動、騒音の制約 |
| 電気 | 利用可能な電源、コントローラー概念、信号要件 |
| フィードバック | 制限、位置確認、再現性、同期 |
| プロジェクトのコンテキスト | プロトタイプまたは生産段階、目標数量、スケジュール、カスタマイズニーズ |
この概要は、モデルの選定、図面の確認、システムの互換性のチェック、およびより有用なRFQの準備に使用できます。
よくある質問
最大力だけでリニアアクチュエータを選べますか?
いいえ。最大力は一つの境界に過ぎません。選定には、必要な荷重速度、ストローク、取り付けジオメトリ、サイクル、環境、取り付け、制御要件も考慮する必要があります。
最大力と最速の掲載速度は常に一緒に利用可能ですか?
必ずしもそうではありません。発表された最大値は、正確なモデルまたは構成データがその組み合わせを確認するまで独立したものとして扱います。
必要なストロークをどのように定義すべきですか?
メカニズムの実際の移動から始めます。その後、収縮長さ、延長長さ、取り付けセンター、クリアランス、完全な動作エンベロープを確認します。ストロークだけでは適合を証明することはできません。
アライメントと側荷重はなぜ重要なのですか?
意図した動作軸に沿わない荷重は、アクチュエータメカニズムにストレスを追加する可能性があります。選択したユニットの能力を確認し、メカニズムが必要とする場合には外部機械ガイダンスを使用してください。
位置フィードバックは必要ですか?
制御タスクによります。基本的なエンドツーエンドの動作では限界検出を使用することができますが、位置決め、確認、再現性、または同期には追加のフィードバックとクローズドループ制御が必要になることがあります。
セレクターやサイズツールをいつ使用すべきですか?
アプリケーション要件が合理的に定義された後に使用してください。セレクターは候補を絞り込み、サイズツールは予備計算を整理することができますが、ジオメトリ、稼働、環境、または制御に関する欠落情報を置き換えることはできません。
サプライヤーに何を送るべきですか?
荷重ケース、動作プロファイル、ストロークおよび取り付けジオメトリ、作業条件、環境、取り付けおよびガイダンスの詳細、電気/制御要件、フィードバックのニーズ、プロジェクトコンテキストを送信してください。特にパッケージがタイトな場合には、図面またはCADモデルが非常に役立ちます。
モデルを選択する前に要件プロファイルを構築する
信頼性の高い選択プロセスは、カタログの見出しから仮定に移るのではなく、アプリケーション条件から検証された構成へと進みます。
荷重、動作、ストローク、取り付けエンベロープ、作業条件、環境、制御要件がすでに分かっている場合は、その要件プロファイルをエンジニアリングレビューのために送信してください。ServoCylMotionは、それを使用して適用可能な構成を比較し、欠落している検証ポイントを特定し、次の技術ステップを準備することができます。
参考文献
次の情報源は、リニアモーションの選択、サイズ設定の考慮事項、統合、およびアプリケーションレビューに関する追加の背景を提供します。
- Tolomatic — アクチュエーター選定ステップ
- Motion Control Tips — アクチュエーター選定の考慮事項
- IAI — アプリケーション仕様からの選択
- SMC — アクチュエーター選定サポート
- Firgelli — リニアモーションエンジニアリングガイド
- FAULHABER — リニアモーション選定チュートリアル
- Iris Dynamics — 六段階のリニアモーション選定方法
- Association for Advancing Automation — リニアモーションソリューションの選択
- Motion Solutions — 正しいリニアモーションソリューションの選択
- igus — リニアモーション構成の選択
- MISUMI — アクチュエーター選定の考慮事項
- Teknic — リニアモーション選定のガイダンス
関連エンジニアリングガイド: 電動アクチュエーターの動作原理; リニアアクチュエーターの種類; リニアアクチュエーターのサイズ設定; 静的負荷と動的負荷.











