
静的負荷と動的負荷は、力の挙動が時間と動きによってどのように変化するかを説明します。 静的負荷は、機構が平衡状態を保つのに十分安定しています。動的負荷は、動き、時間、加速度、方向、衝撃、または振動に応じて変化し、単純な静止負荷チェックでは存在しない力を生じる可能性があります。
広範なエンジニアリングワークフローについては、次を参照してください 電動アクチュエーター選択ガイド.
パッケージ化されたリニアアクチュエーターの場合、これらの用語はより具体的に使用されることがよくあります: 静的負荷 は、停止している間にアクチュエーターが支えなければならないものを説明し、 動的負荷 は、動力を受けて伸縮中に存在する力を説明します。この区別は有用ですが、すべてのベアリング、ガイド、またはボールスクリューの仕様に盲目的に転送すべきではありません。これらのコンポーネントは異なる評価基準を使用することがあります。
静的負荷とは何ですか?
静的負荷は、力が十分にゆっくり適用されるか、または十分に安定しているために、重要な加速度がないことを意味します。機構は、変化する力に対して継続的に反応するのではなく、平衡状態に達します。
リニアアクチュエーターのアプリケーションにおいて、典型的な静的状態は、動きが停止した後に固定位置で保持されているプラットフォーム、ハッチ、またはフィクスチャです。負荷は依然としてかなりのものかもしれません。「静的」とは、 なし 「負荷がない」という意味ではなく、定義された負荷状態が機械的応答に対して静止しているか、ゆっくり変化していることを意味します。
アクチュエーターメーカーは、ユニットが停止している間に支えることができる負荷の観点から、静的または保持能力を一般的に説明します。正確な定義、テスト基準、逆駆動条件は、製品の文書で改めて確認する必要があります。
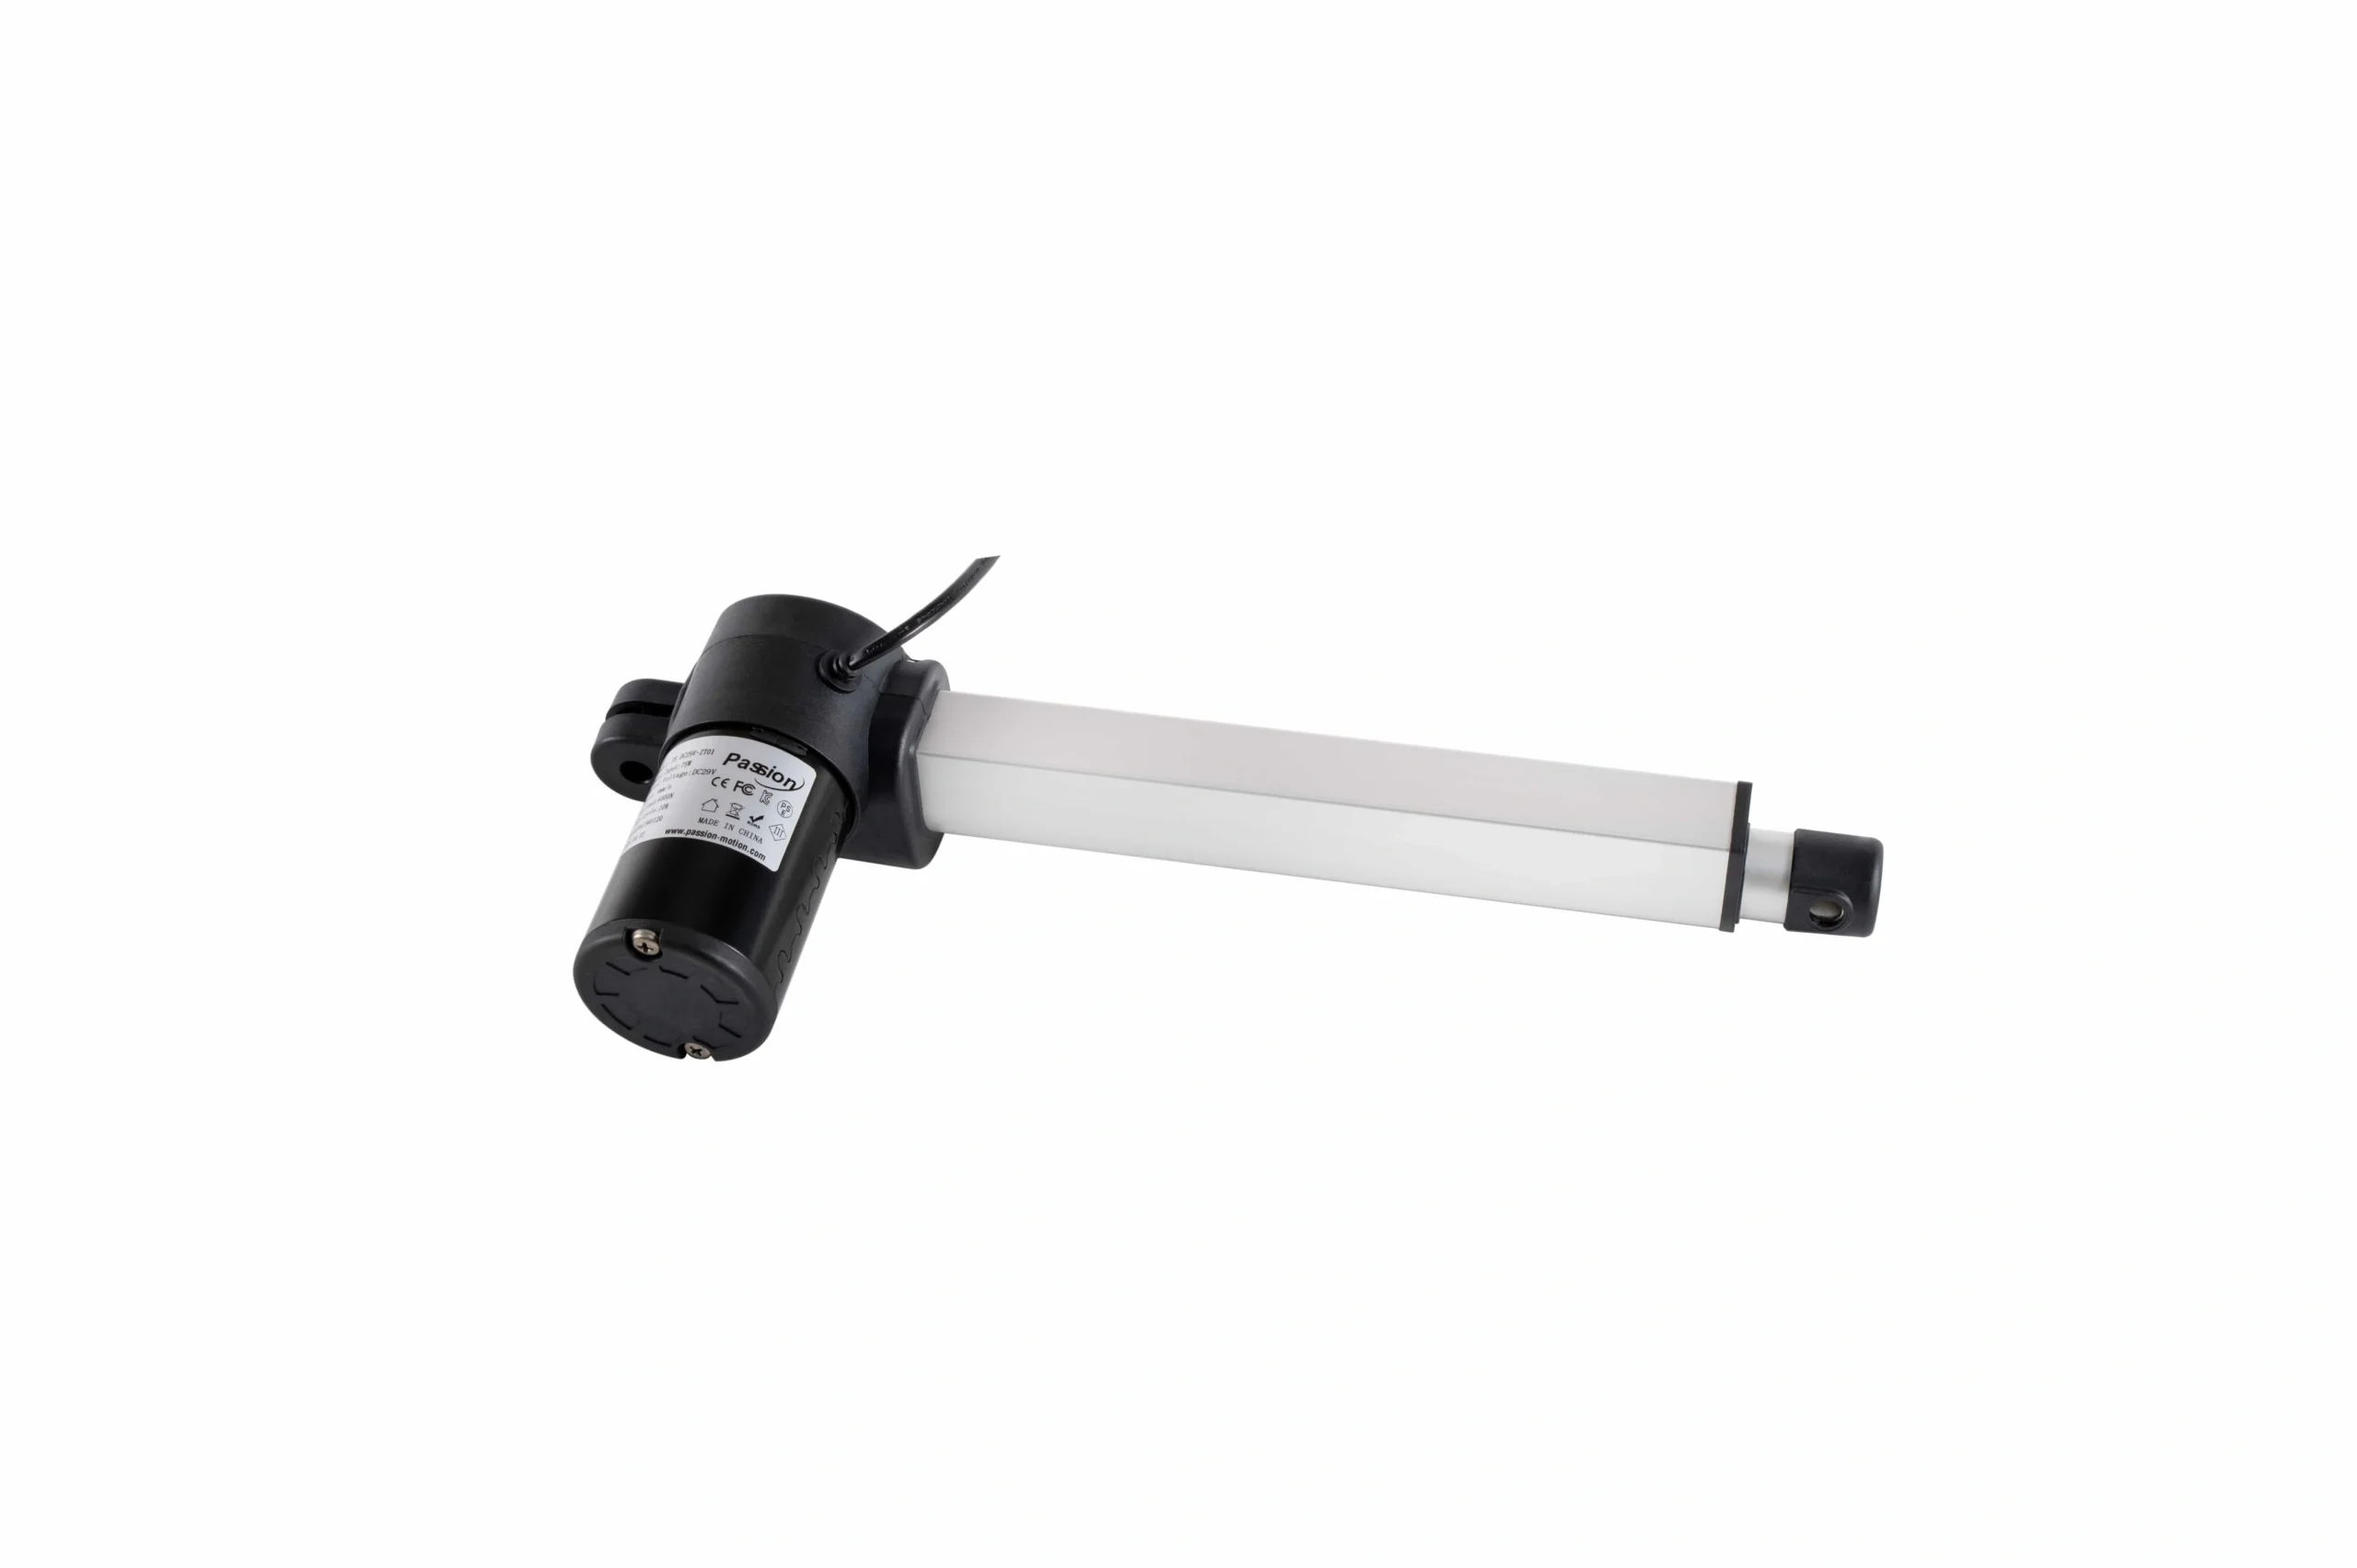
停止したアクチュエーターは、依然として大きな負荷を負うことができます;保持状態は、動力を受けた動作とは別に確認する必要があります。
静的負荷は、依然として重要なケースとなり得ます。
機構はわずか数秒しか移動せず、数時間ポジションを保持することがあるため、静止状態は独自の見直しに値します。
- モーションが停止した後、アクチュエーターに残る荷重は何ですか?
- 荷重は意図された軸に沿って押すか引くかしていますか?
- メカニズムが駐車されている間、外部力は作用しますか?
- 電源が切れると何が起こりますか?
- 位置はねじの動作、ブレーキ、動力トルク、または別の機械的制約によって保持されますか?
これらの質問は、アクチュエーターが荷重を動かせるかどうかを尋ねることとは異なります。
動的荷重とは何ですか?
動的荷重は、適用された力またはシステムの応答が時間と共に大きく変化することを意味します。モーションは明らかな例ですが、加速、減速、振動、衝撃、繰り返しのサイクリングもすべて動的効果を生み出すことがあります。
パッケージ化された電動アクチュエーターの場合、動的条件は通常、ユニットが電源を入れて伸縮している間に存在する力をカバーします。メカニズムは、一定の外部荷重に加え、摩擦、プロセス力、加速に関連する力を克服する必要があります。
基本的な物理学はニュートンの第二法則です:
F = m × a
ここで、 m は動いている質量で、 a は加速です。
これは完全なアクチュエーターサイズ計算式ではありません。同じ荷重が開始、停止、反転、または衝撃を受けたときに異なる力条件を生み出す理由を示しています。
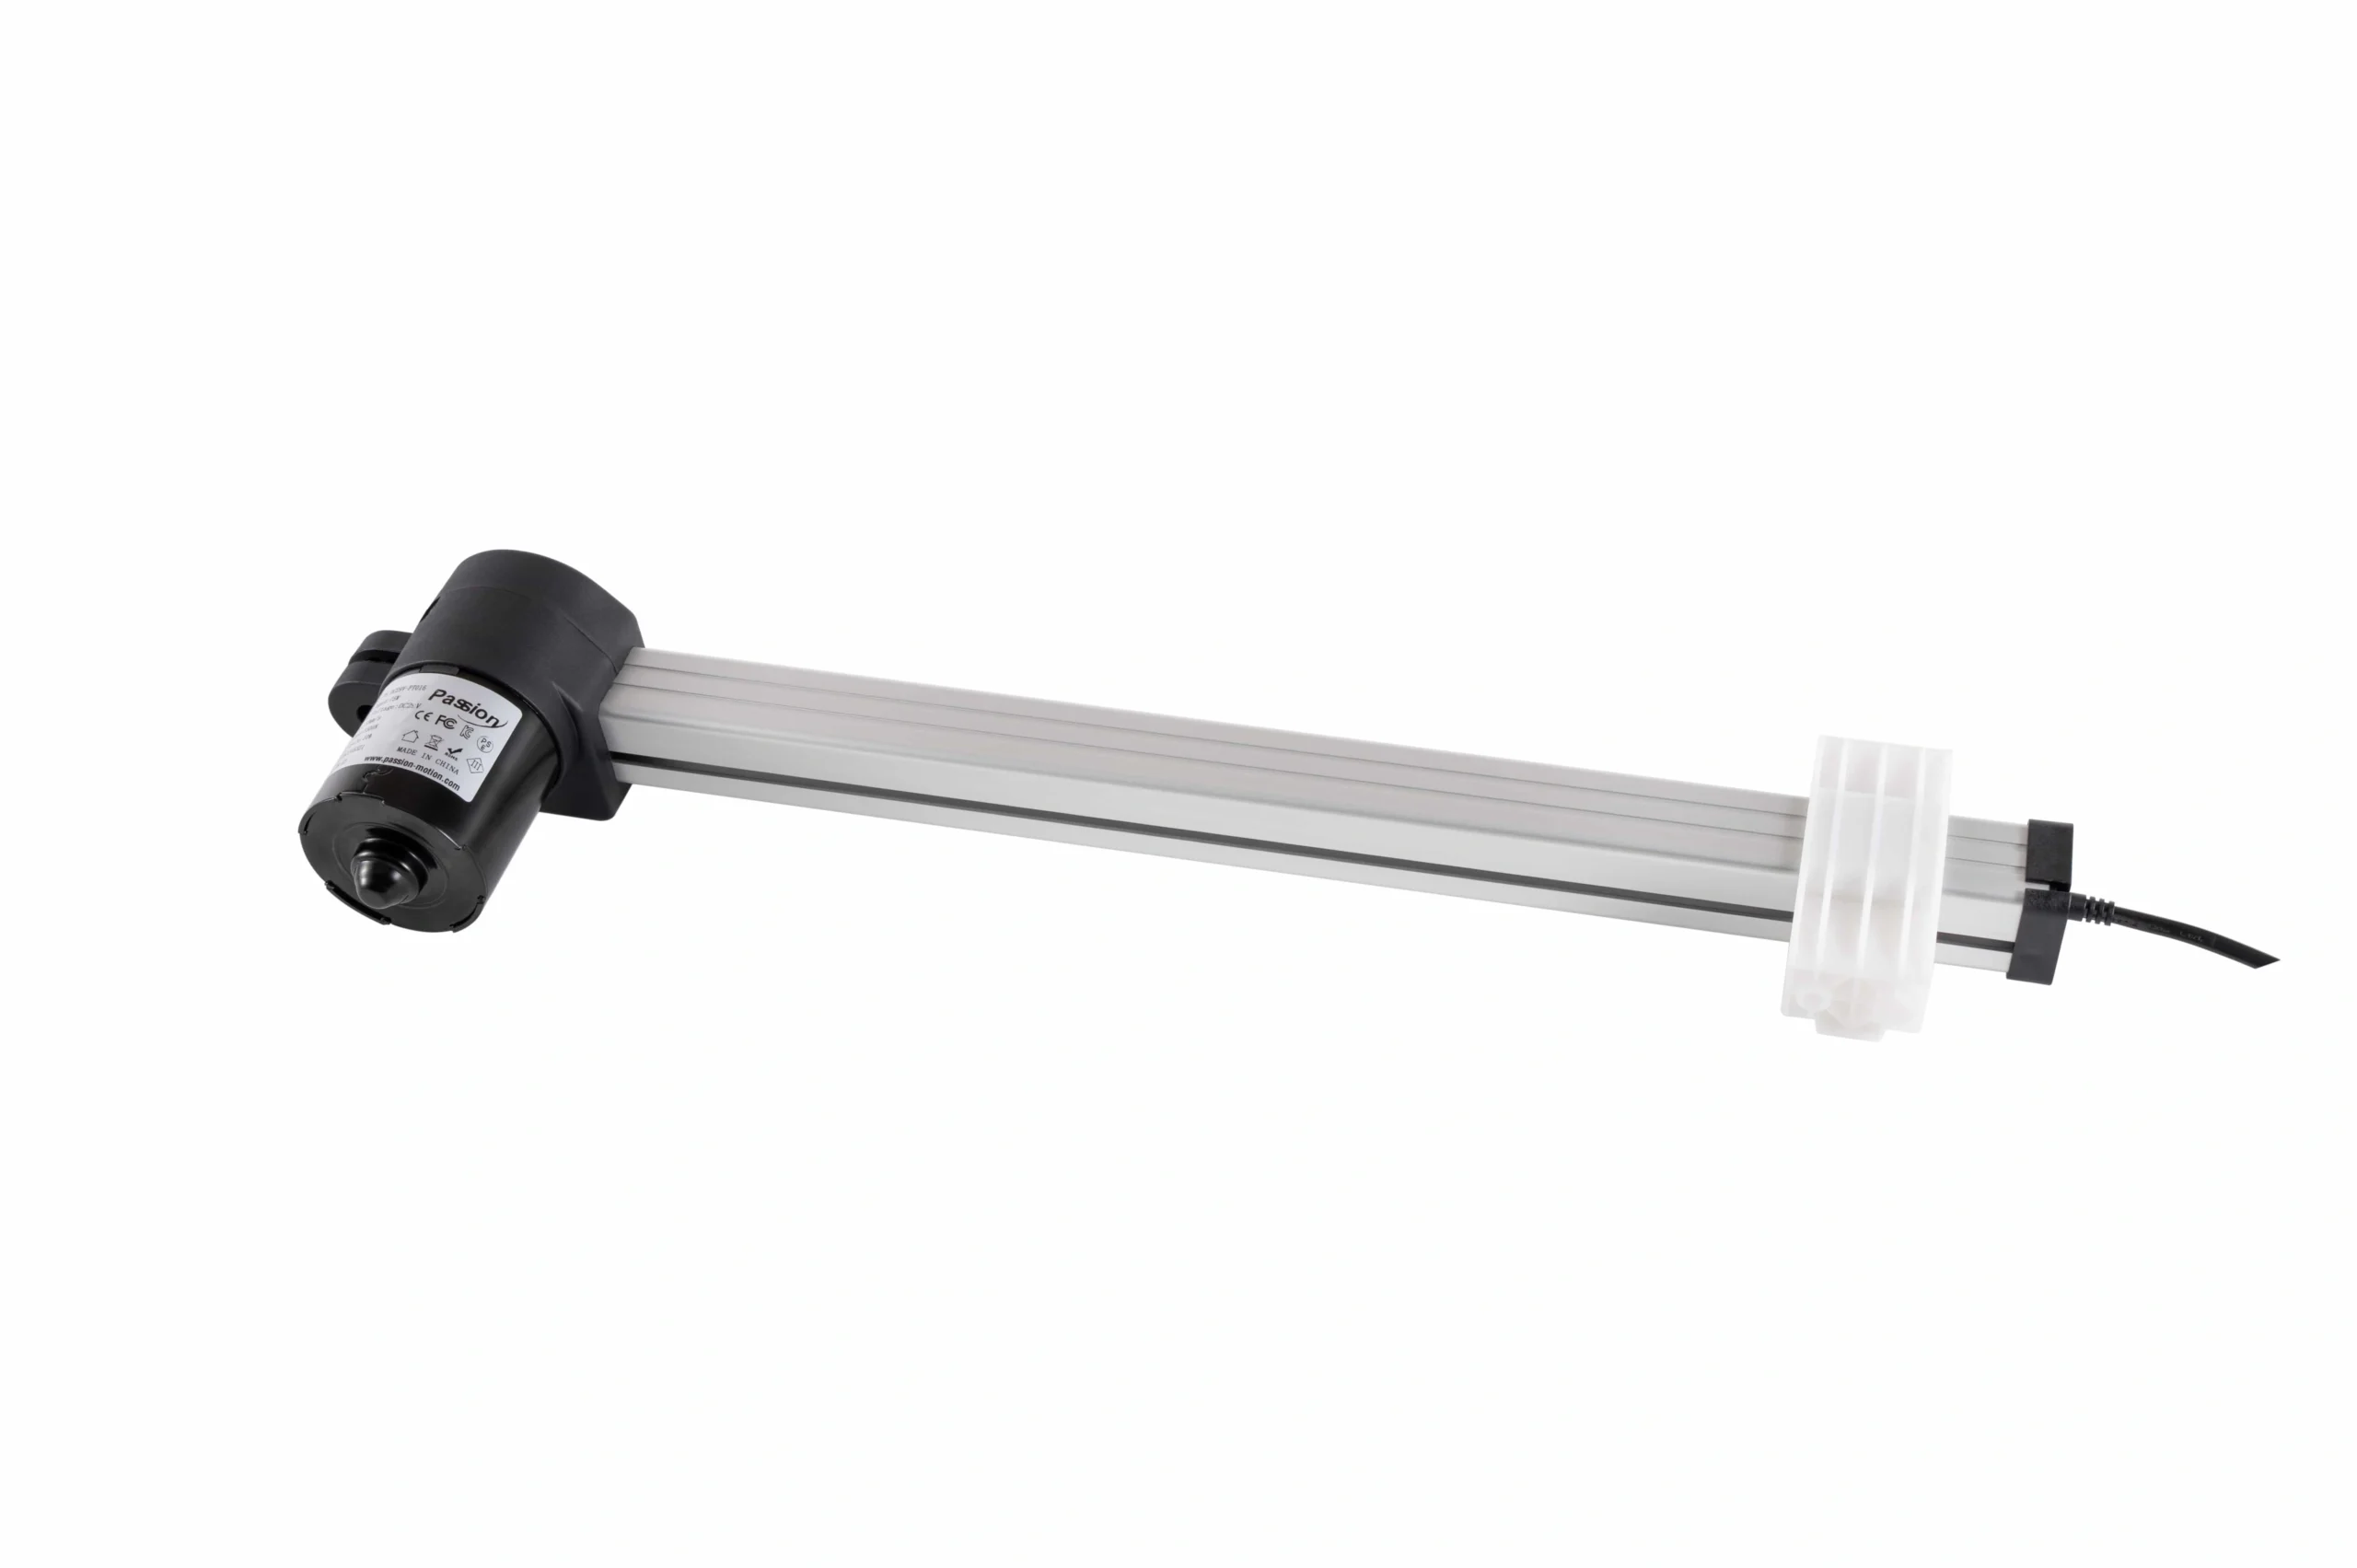
動的荷重は、荷重の重量だけではなく、動作プロファイルによって定義されます。
静的荷重と動的荷重:エンジニアリング比較
| 比較ポイント | 静的荷重 | 動的荷重 |
|---|---|---|
| 基本条件 | 静止、安定、またはゆっくり適用された | 移動、迅速に適用された、サイクリック、または時間とともに変化する |
| 加速 | 定義された荷重ケースでは無視できる | 重要である可能性がある |
| 慣性効果 | 通常は無視できる | 加えられた力に寄与する可能性がある |
| 典型的なアクチュエーターの例 | プラットフォームを固定位置で保持する | プラットフォームを伸ばしたり縮めたりする |
| 一般的な懸念 | 保持動作、バックドライブ、構造変形 | 開始、停止、反転、衝撃、振動 |
| 支配する可能性のあるもの | 機械的強度、保持動作、変形、荷重経路 | 動力トルク、モーションプロファイル、一時的ピーク、疲労または寿命 |
| 評価の解釈 | 製品またはコンポーネントの定義に従う必要があります | 製品またはコンポーネントの定義に従う必要があります |
| 工学的質問 | 停止している間に何をサポートし続けなければなりませんか? | システムが動いたり状態を変えたりする際に、どのような力が発生しますか? |
「動いている状態対静止状態」は有用な最初の区別ですが、それが全てではありません。突然の衝撃や強い振動にさらされた静止メカニズムは、平均位置が変わらなくても、単純に静的な荷重状態を体験しているわけではありません。
同じペイロードが動的荷重状態になるとき
機械的な荷重状態が変化するためには、ペイロードが重量を変える必要はありません。静的から動的への移行は、システムの動き方によって起こることがあります。
加速と減速
一定の速度では、加速度はゼロです。起動やブレーキ中は、加速度がゼロではないため、慣性力が発生します。より早い速度変化は、同じ質量の移動に対して一般的により大きな慣性効果を生み出します。
これが、ペイロードを成功裏に保持するメカニズムが、迅速な開始、急停止、または急な方向転換中により厳しい条件を経験する可能性がある理由です。
衝撃と硬い停止
衝撃は短時間の動的イベントです。落下した荷物、衝突、詰まり、硬い終端停止、または突然の外部接触は、イベントの直前に存在した静的な力をはるかに上回るピーク力を生じる可能性があります。
有用な質問には次のものが含まれます:
- 接触前に質量はどのくらいの速度で移動していますか?
- どの距離または時間で停止しますか?
- 弾性またはクッション性はありますか?
- ピークを受け取るアクチュエーター、ブラケット、ガイド、ファスナー、またはフレームメンバーはどれですか?
メカニズムが名目上停止している間に発生した衝撃は、無害な静的状態と見なしてはいけません。
振動と繰り返しサイクル
振動も時間変化のある荷重です。これは、機械、周囲の構造、モーター、繰り返される開始と停止、またはプロセス自体から来ることがあります。
繰り返し負荷は重要です。なぜなら、疲労と寿命は一回限りの静的強度とは異なる問題だからです。部品は静的変形限界を下回っていても、多くのサイクルを経て疲労損傷を蓄積する可能性があります。
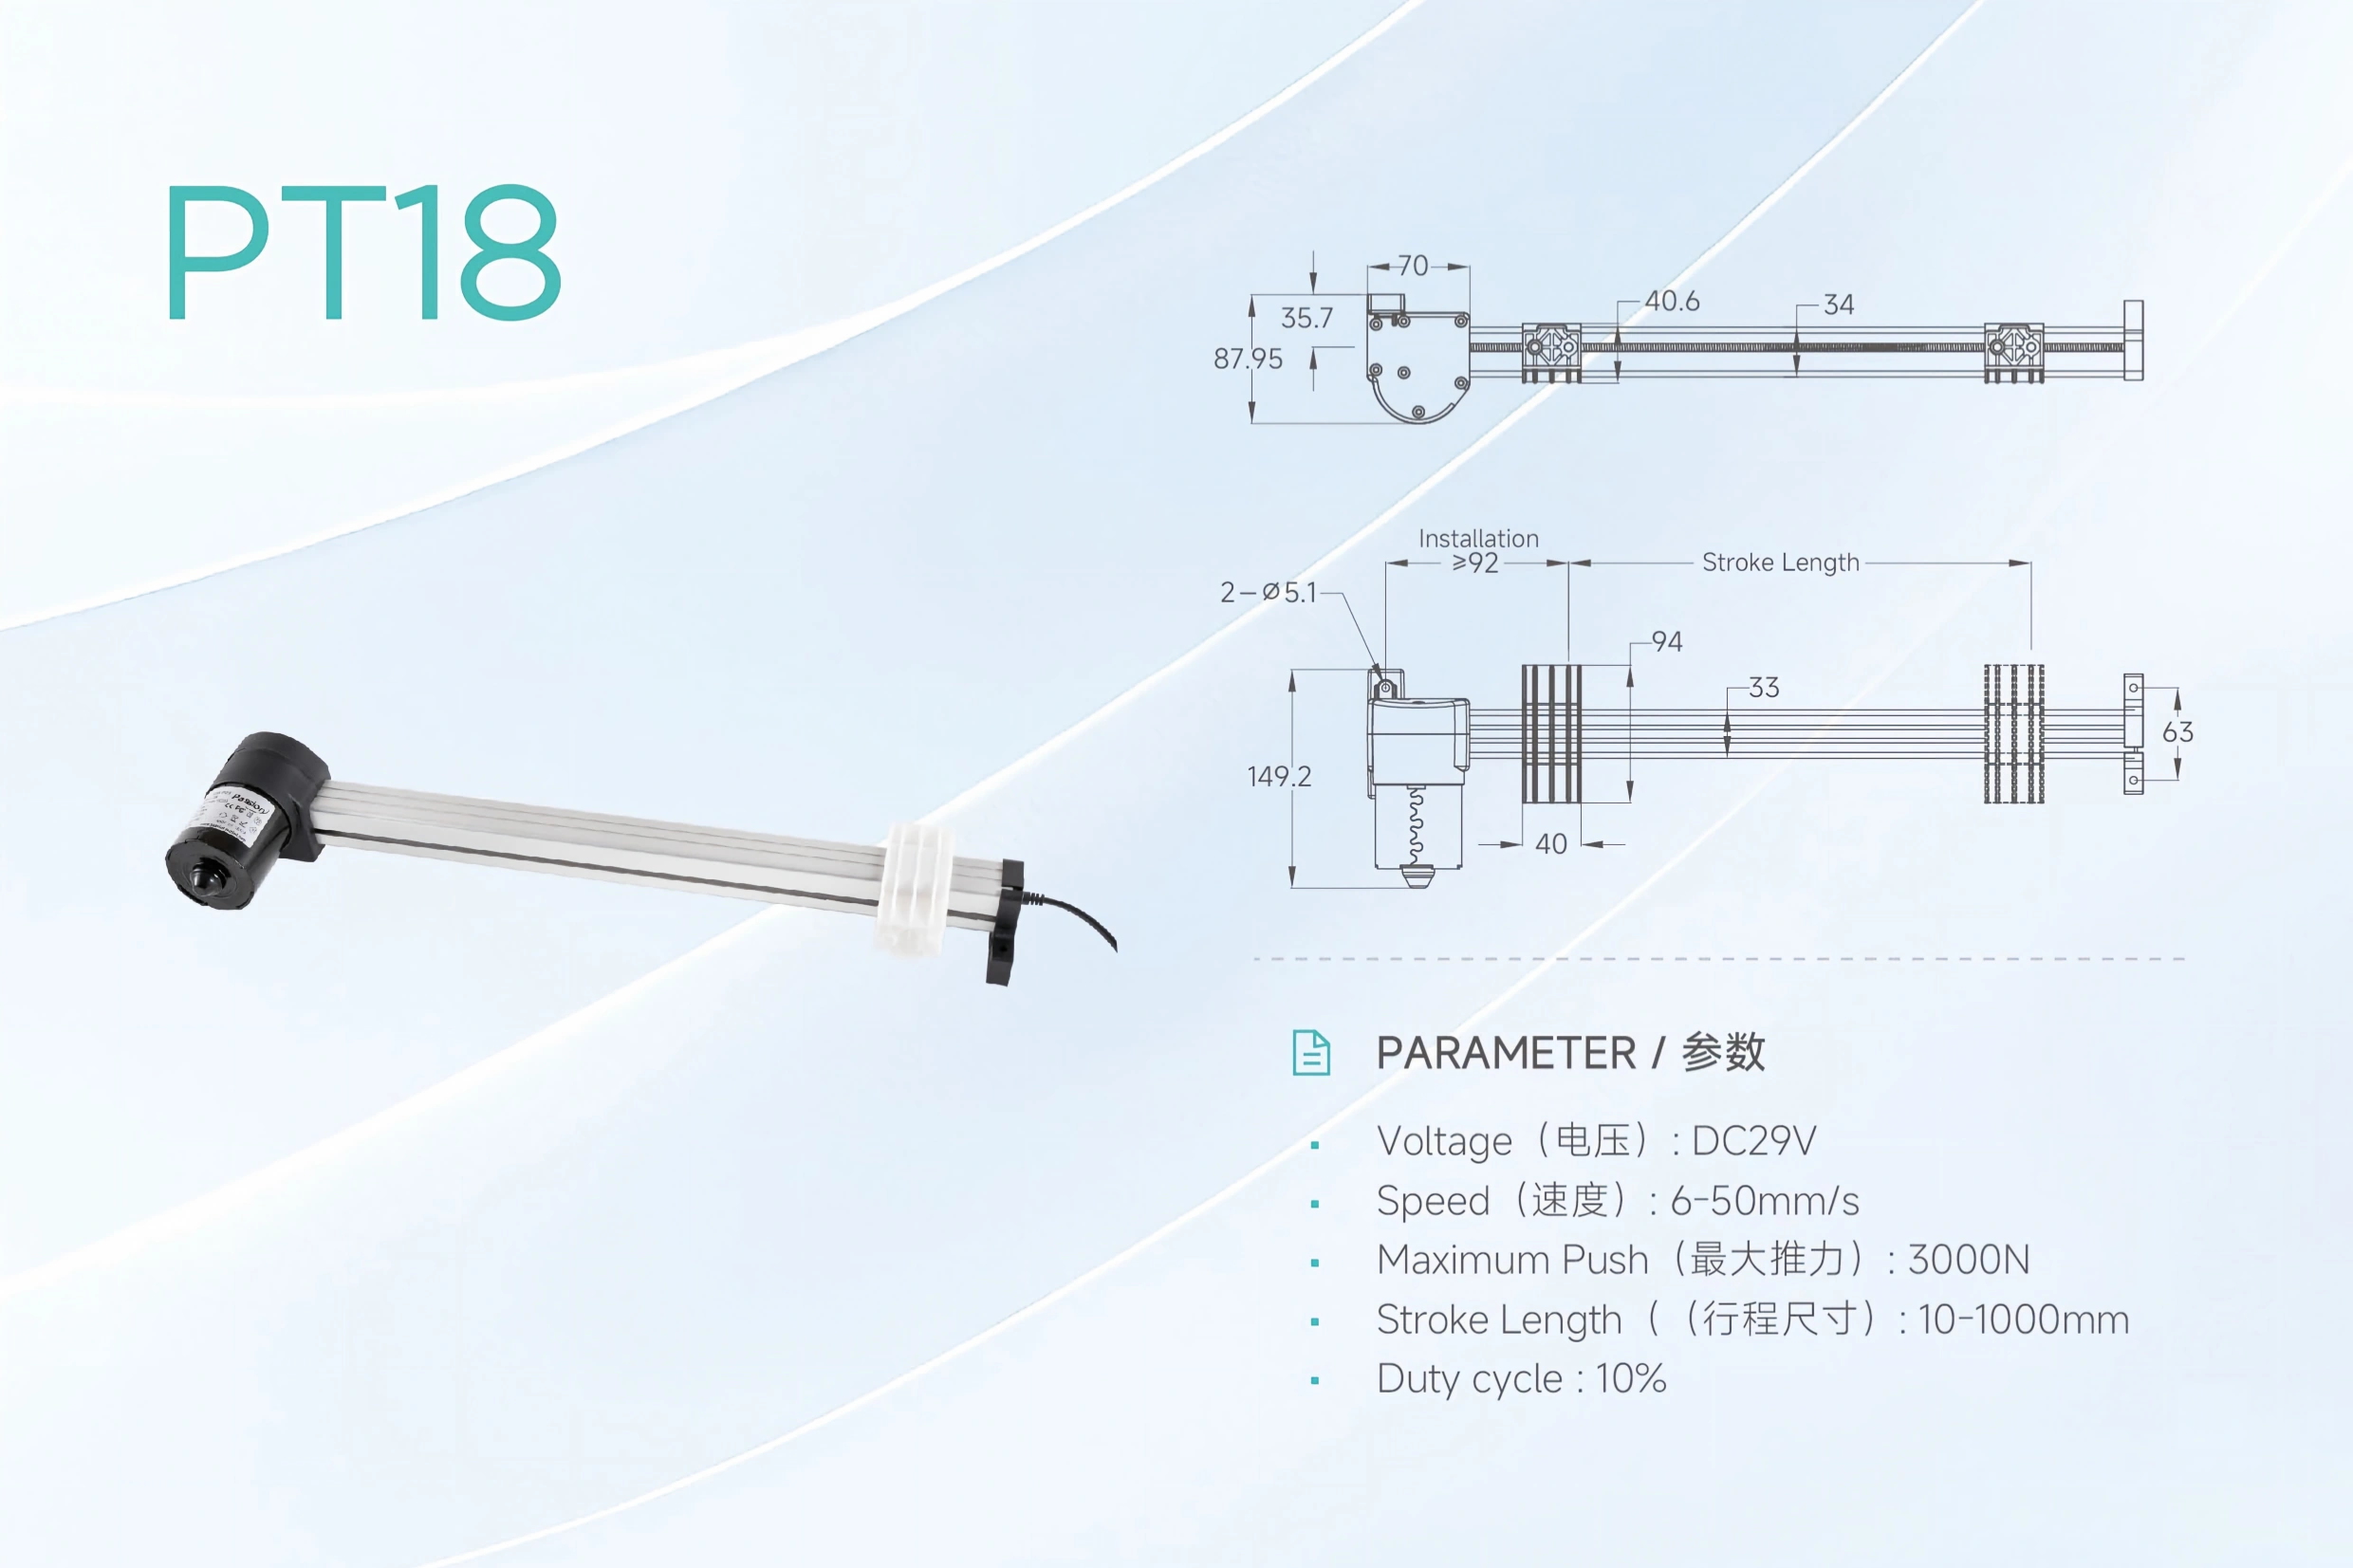
始動、停止、振動、衝撃は、アクチュエータ単体だけでなく、完全な機械的負荷経路全体で見直すべきです。
静荷重と動荷重の定格が互換性がない理由
最も重要な工学上の注意点の一つは、 静的荷重および動的荷重がすべてのリニアモーション製品で普遍的なカタログ的意味を持たないということです。
パッケージ化されたアクチュエータ規約
完全なアクチュエータについて、製造業者は一般的に次のように使用します:
- 静的または保持荷重 停止状態での;
- 動的、作業、またはリフティング荷重 動力での押し引き動作のためです。
その規約はアクチュエータの二つの動作状態に直接対応しています。
ローリング要素コンポーネント規約
ローリングリニアベアリング、ガイド、ボールスクリューの場合、評価ロジックは異なることがあります。
リニアモーションの参照では一般的に区別します:
- 基本的静的荷重容量、しばしば次のように特定される C0、接触変形または静的損傷基準に関連しています;および
- 基本的動的荷重容量、しばしば次のように特定される C、これは定義された条件下での耐用年数または疲労寿命計算に使用されます。
リニアローリングベアリングについては、ISO 14728-1が動的荷重定格および寿命規約のために使用される基準の一つです。
したがって、リニアガイドに「動的荷重容量」とラベル付けされた値は、自動的にアクチュエータメーカーの最大動力押し引き力と同じ種類の数値ではありません。
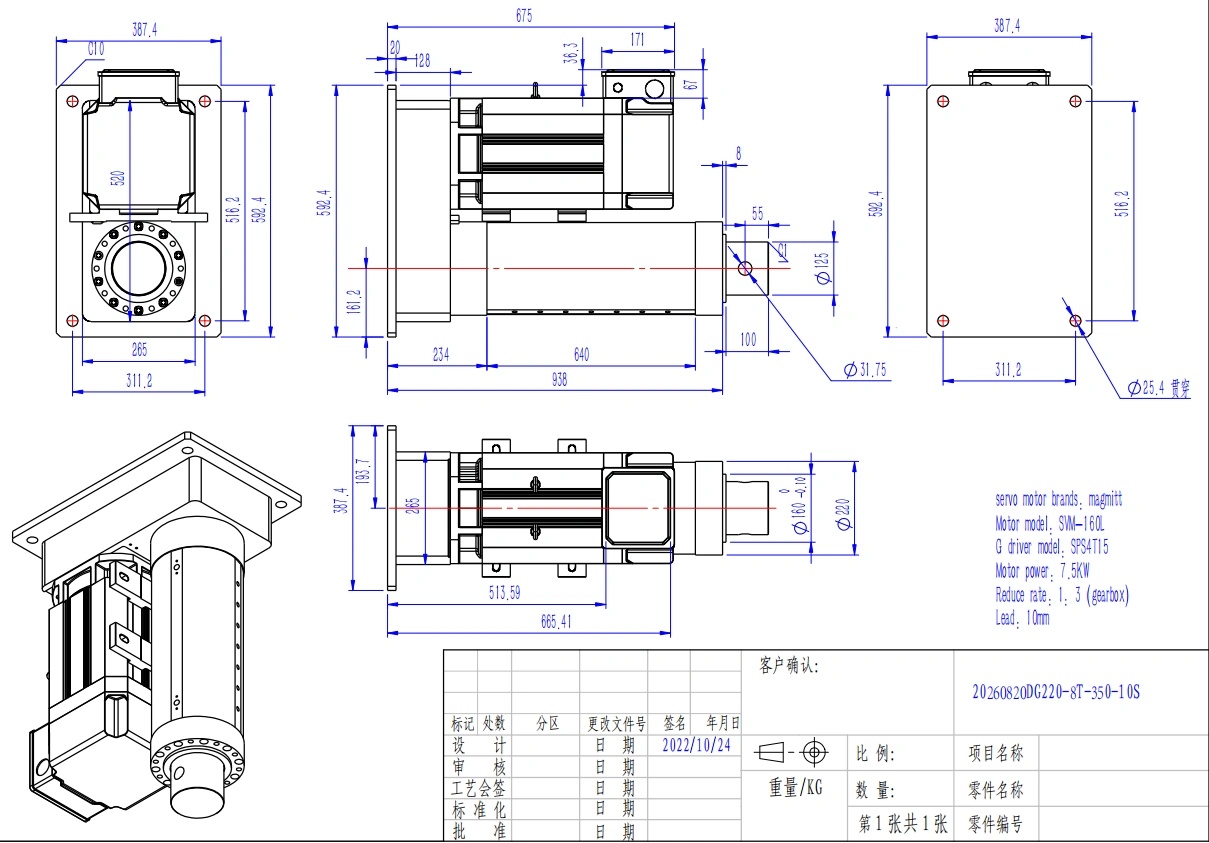
静的および動的定格は、製造業者の定義、テスト基準、および動作条件があって初めて意味を持ちます。
番号の前に定義を比較してください
カタログ値を比較する前に、確認してください:
- 製造業者は静的または動的で何を意味していますか?
- その評価は最大力、保持限界、変形基準、または寿命計算パラメータですか?
- 速度、移動距離、サイクル、温度、潤滑、または取り付けの仮定は何ですか?
- 衝撃、振動、側荷重、またはモーメント荷重は含まれていますか、制限されていますか、それとも除外されていますか?
- 構成や運転条件によって格付けは変更されますか?
格付けの基準が実際のアプリケーションと一致する場合のみ、大きな数値は役に立ちます。
安全係数が適合する場所—そして適合しない場所
安全係数または設計マージンが適用されます 負荷条件と故障モードが正しく定義された後に静的か動的か、衝撃駆動か疲労駆動か、または取り付け形状に支配されるか不確実性を隠すためには使用するべきではありません。
公開されているガイダンスはコンポーネントタイプや運転条件によって異なります。スムーズな動作、衝撃、振動、高サイクルの動きには異なる取り扱いが必要な場合があります。そのため、すべてのアクチュエータアプリケーションに対して1つの普遍的な乗数は適切ではありません。
実用的な手順は次のとおりです:
- 静止保持条件を定義します。
- 動力移動条件を定義します。
- 加速度、減速度、逆転のイベントを特定します。
- 衝撃、振動、サイクル条件を識別します。
- 各ケースに適用される格付けまたは故障モードを特定します。
- そのケースに必要な製品または標準特有のマージンを適用します。
- アクチュエータだけでなく、完全なメカニズムを検証します。
マージンは負荷モデルを置き換えるものではありません。正しく定義された設計を不確実性から保護します。
アクチュエータアプリケーションのための負荷定義チェックリスト
アクチュエータの仕様を比較する前に、以下の事項を文書化します。
1. 静止条件
- 動作が停止した後、どの荷重を保持しなければなりませんか?
- どれくらいの時間静止しますか?
- 電力損失時に何が起こらなければなりませんか?
- プロセス力、風、人間の相互作用などの外部荷重はありますか?
2. 動作条件
- どの質量が移動しますか?
- どの方向に移動しますか?
- 必要な速度と動作プロファイルは何ですか?
- 加速と減速はどこで発生しますか?
3. 過渡イベント
- 固い停止、詰まり、衝突、または緊急停止がありますか?
- 荷重は落下、衝撃、または打撃される可能性がありますか?
- クッションは利用可能ですか?
4. 繰り返し荷重
- メカニズムはどれくらいの頻度でサイクルしますか?
- 頻繁な反転はありますか?
- 移動中または停止中に振動はありますか?
- 必要なサービス寿命はどれくらいですか?
5. メカニカル負荷経路
- アクチュエータは主に軸方向に荷重されていますか?
- ガイドや周囲の構造が横荷重やモーメントを負担しますか?
- リンクのジオメトリはストローク中に力を変えますか?
- 最悪の状態を作る位置はどれですか?
6. 定格の基準
- メーカーは静的および動的な容量をどのように定義していますか?
- どのテストまたは基準が定格の根拠になっていますか?
- どのような運転条件または除外が適用されますか?
この荷重プロファイルが明確になったら、利用可能な リニアアクチュエータの仕様と比較してください。 異なる定義の評価を混在させないでください。
静的および動的荷重を比較するときの一般的な間違い
ペイロード重量を全体の荷重ケースとして使用すること。 重量は移動中に存在する力の一部である可能性があります。
静的評価が動的性能を証明すると仮定すること。 停止した保持限界は、動力による力、速度、熱挙動、または疲労寿命を確立しません。
動的評価が安全な保持を証明すると仮定すること。 移動力の評価は、非動力荷重の保持または安全機能を自動的に確立しません。
すべての静止イベントを静的と見なすこと。 ハードインパクトや振動は、メカニズムが実質的に移動しなくても動的である可能性があります。
静的容量が常に動的容量の固定の倍数であると仮定すること。 その関係は製品設計に依存し、特に各評価がどのように定義されているかに依存します。
すべての失敗モードに対して同じ安全係数を使用すること。 静的変形、動的性能、衝撃、疲労、取り付け強度、安全保持は異なるチェックです。
テスト基準を読む前にカタログ番号を比較すること。 公正な比較は、定義、条件、および除外から始まります。
定格の質問を解決するために制御された図面、テスト記録、または他の証拠が必要な場合は、入手可能な 技術文書 仮定でギャップを埋めるのではなく、検討してください。
よくある質問
静的荷重とは何ですか?
静的荷重は、力が安定しているか、十分にゆっくりと加えられるため、大きな加速度がない状態を指します。パッケージ化されたアクチュエータの用途では、停止中にアクチュエータが支える荷重を一般的に表します。
動的荷重とは何を意味しますか?
動的荷重は、荷重またはシステムの応答が時間とともに変化することを意味します。動き、加速、減速、衝撃、振動、および繰り返しのサイクルはすべて、動的効果を生じさせる可能性があります。
同じペイロードが動作中により大きな力を生み出すことがありますか?
はい。ペイロードの質量は変わらないかもしれませんが、加速や減速が慣性力を生み出します。衝撃やその他の過渡的なイベントは、さらに高い短時間の力を生み出すことがあります。
動的荷重は移動される重量だけですか?
いいえ。重量は一つの入力です。メカニズムによっては、動的条件は慣性、摩擦、プロセス力、幾何学の変化、振動、過渡的なイベントを含むことがあります。
静的荷重の容量は常に動的荷重の容量よりも高いですか?
それを普遍的なルールとして仮定しないでください。いくつかのローリングコンポーネントはしばしばより高い静的容量を示しますが、アクチュエータとコンポーネントの定格規則は異なります。特定の製品の定義とテストの基準を比較してください。
なぜ動的荷重容量はリニアガイドやボールスクリューにとって異なる意味を持つのですか?
ローリングエレメントコンポーネントにおいて、基本的な動的荷重容量は通常、指定された条件下での疲労または定格寿命の計算に使用されるパラメータです。パッケージ化されたアクチュエータは、動的荷重を駆動力として押す/引く力を説明するために使用する場合があります。
メカニズムが停止している場合、衝撃や振動は動的荷重ですか?
それらは時間とともに変動するまたは過渡的な効果であり、定常的な静的状態とは別に検討する必要があります。コンポーネントは位置的に静止している場合でも振動や衝撃を受ける可能性があります。
すべての荷重ケースに対して一つの安全係数を使用できますか?
すべての製品と故障モードに適合する普遍的な要因はありません。適切なマージンは、定格定義、動作条件、衝撃または振動の重症度、要求される寿命、および製造元または標準のガイダンスに依存します。
アクチュエータを選択する前に荷重ケースを定義する
最も有用な区別は単に「静的=停止中」と「動的=動作中」ではありません。エンジニアリングの課題は、全体の荷重プロファイルを定義することです: 定常保持、駆動運動、加速と停止、衝撃、振動、サイクル寿命、および製造元の定格基準。
これらの条件が文書化されたら、 ServoCylMotion製品セレクター を使用して、明確に定義されたアプリケーション要件に対してアクチュエータオプションを比較します。











