
O atuador linear certo é a configuração que atende ao ponto de operação real: força necessária na velocidade carregada requerida, através do percurso necessário, dentro do envelope de instalação disponível, para o ciclo de trabalho real, ambiente, arranjo de montagem e método de controle.
A seleção deve, portanto, começar pela aplicação—e não pelo maior número em um catálogo.
Uma regra previne muitos erros precoces: trate os valores máximos publicados como limites independentes até que dados em nível de configuração confirmem que podem ocorrer juntos. Força máxima, viagem mais rápida, maior curso, ciclo de trabalho e dimensões de instalação podem pertencer a configurações diferentes.
Lista de Verificação Rápida para Seleção de Atuadores Lineares
Defina esses inputs antes de comparar modelos:
| Entrada de seleção | O que definir | Por que isso é importante |
|---|---|---|
| Carga e força | Carga em movimento, carga de retenção, orientação, atrito, aceleração, forças externas | Estabelece a força de operação necessária |
| Velocidade e movimento | Velocidade carregada, tempo de movimento, aceleração, permanência, reversões | Define o perfil de movimento real |
| Curso e geometria | Viagem utilizável, comprimento recolhido, comprimento estendido, pontos de montagem, folga | Confirma que o mecanismo pode caber fisicamente e se mover |
| Ciclo de trabalho e condições térmicas | Tempo de operação, tempo de descanso, frequência de ciclo, temperatura ambiente | Determina se a operação repetida é termicamente viável |
| Montagem e orientação | Orientação, alinhamento, cargas laterais, momentos, guias externas | Previne que o atuador se torne um guia estrutural não intencional |
| Ambiente | Exposição a poeira, umidade, corrosão, temperatura, vibração | Define os requisitos de proteção e material a serem verificados |
| Potência e controles | Fonte, controlador, método de comando, limites, necessidades de frenagem | Garante que a unidade de movimento possa operar como parte da máquina |
| Retroalimentação e precisão | Verificação de posição, repetibilidade, sincronização, tipo de retroalimentação | Define os requisitos de detecção e controle |
| Validação | Ficha técnica exata, desenho CAD, ponto de operação, condições de teste | Confirma a configuração escolhida em vez de uma suposição a nível de família |
Se vários desses inputs ainda forem desconhecidos, a comparação de modelos é prematura.
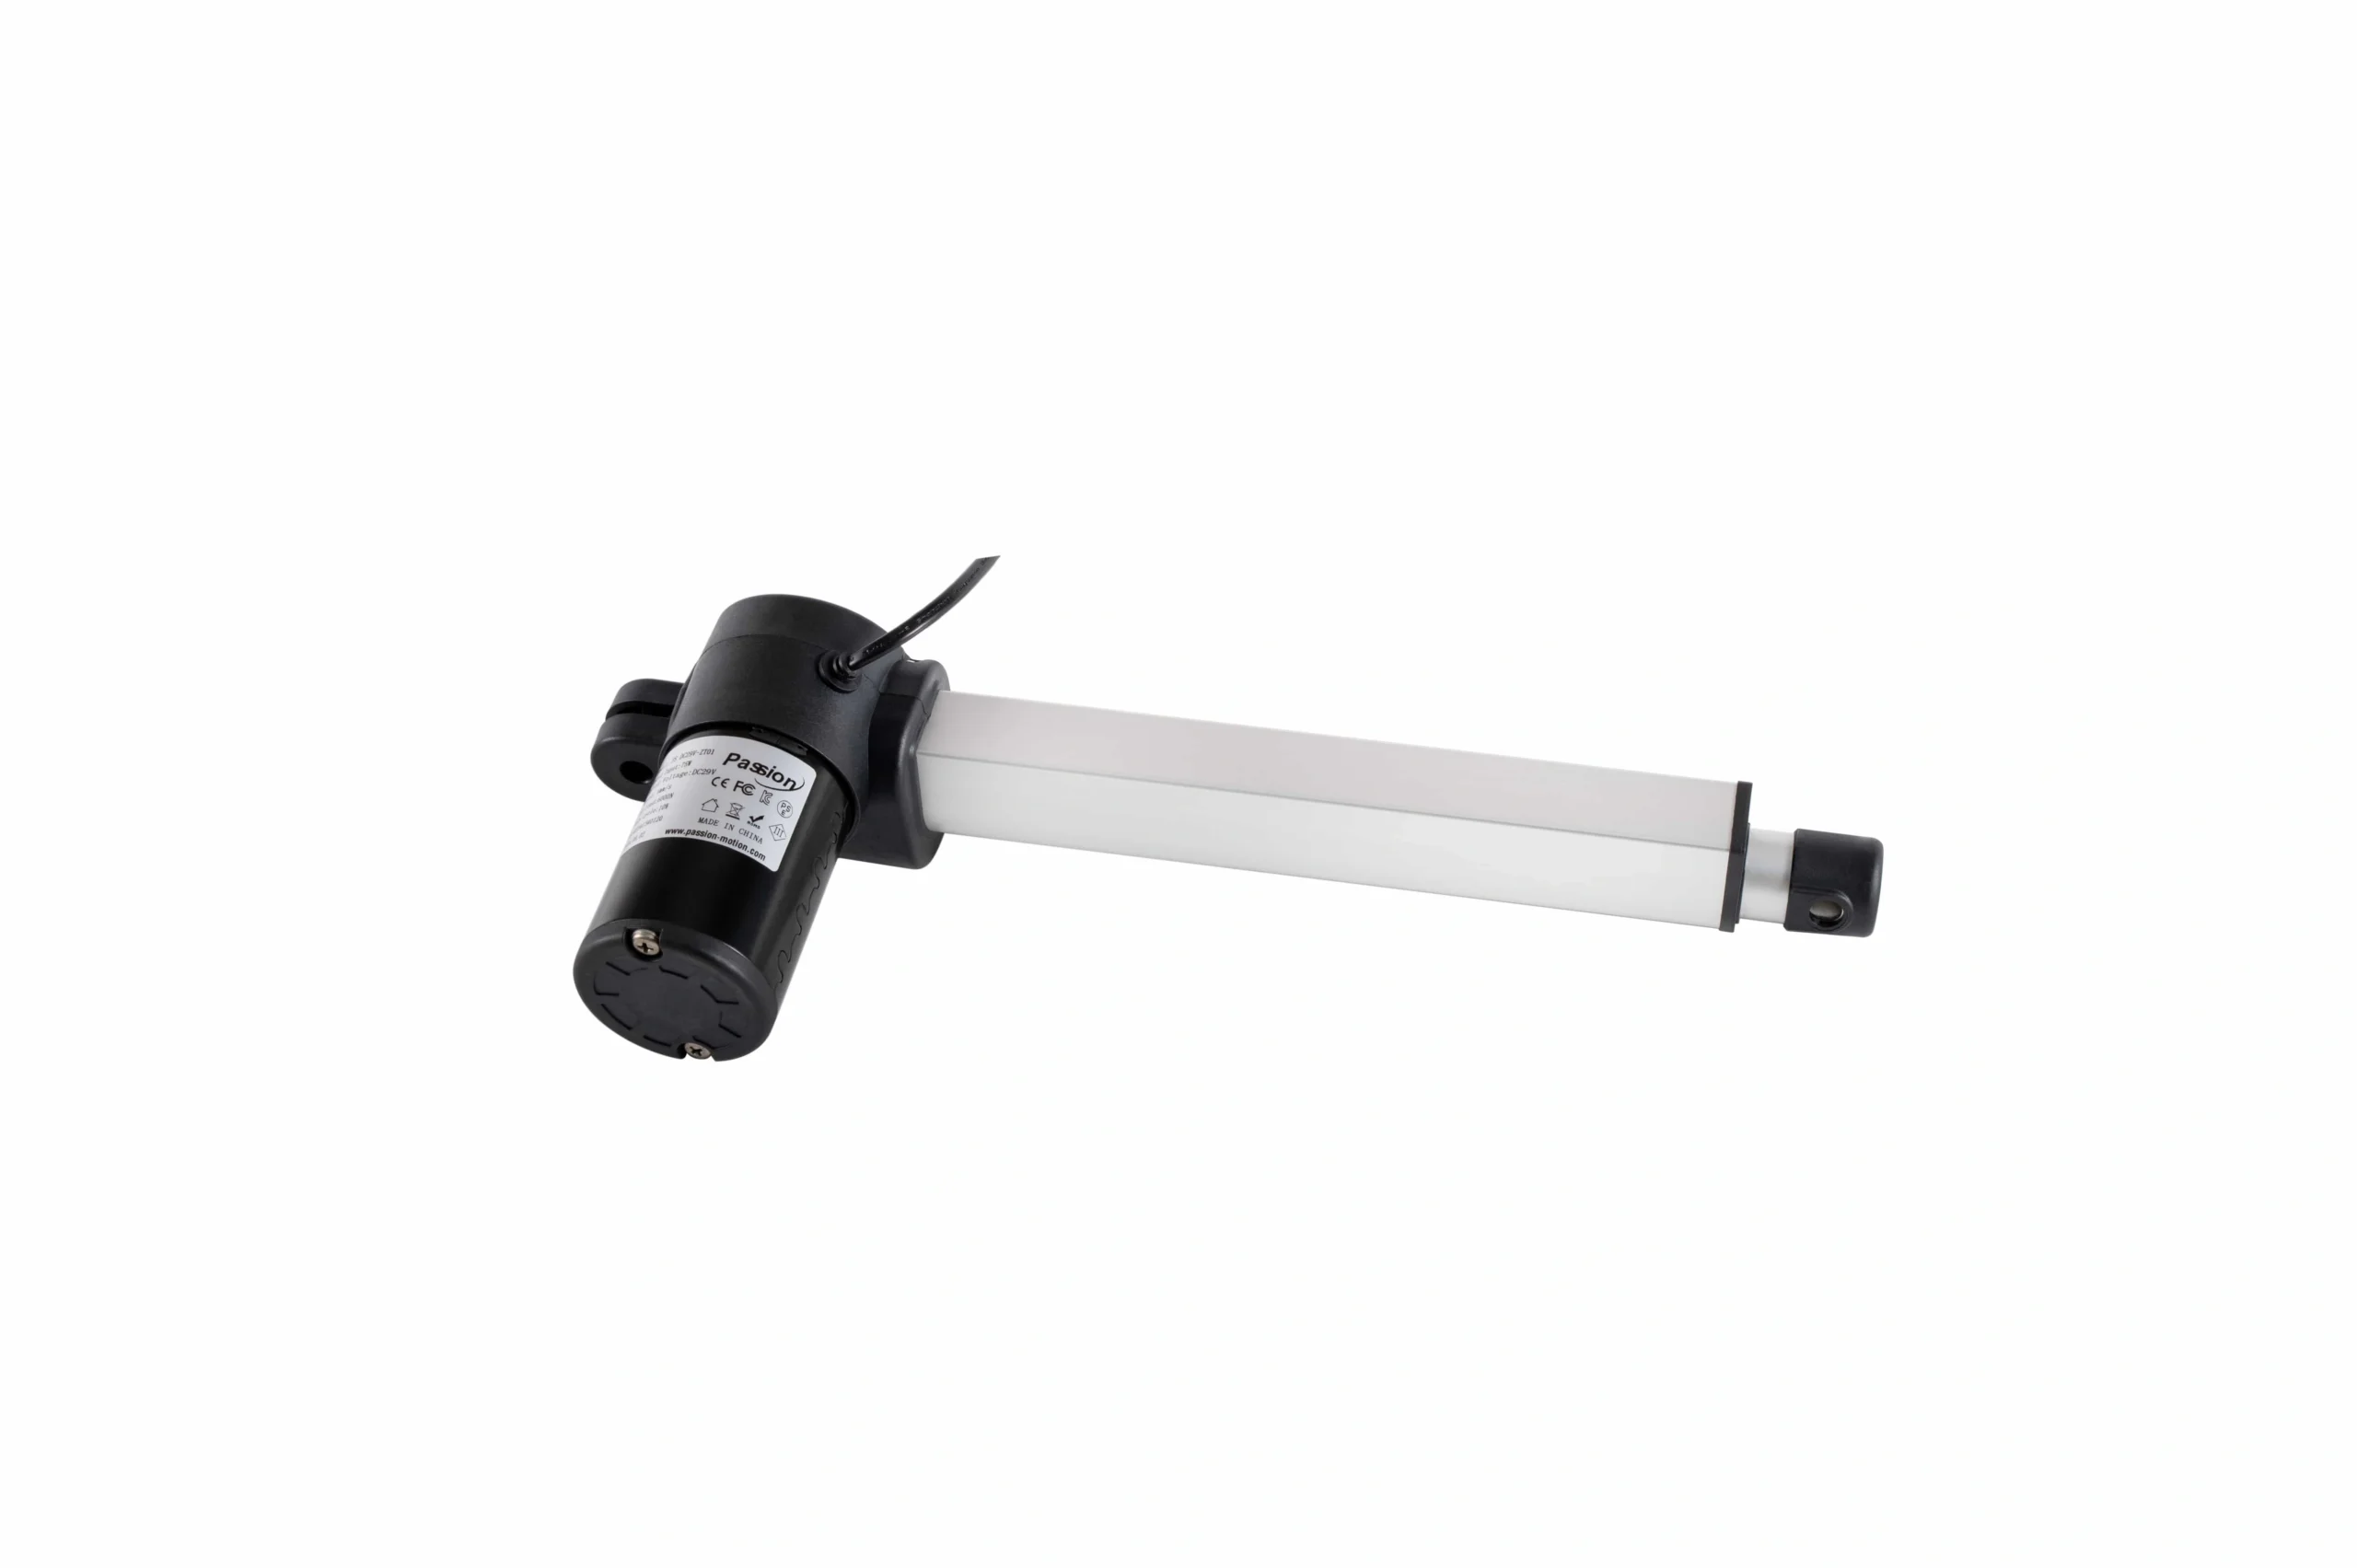
Comece a seleção a partir dos requisitos da aplicação, então compare apenas configurações que podem atender ao mesmo ponto de operação.
1. Defina a Carga Real e o Requisito de Força
Comece descrevendo o que o mecanismo realmente deve mover e segurar.
O peso por si só raramente é suficiente. Dependendo da máquina, a força necessária também pode ser afetada pela fricção, gravidade, aceleração, geometria de ligação, forças do processo ou resistência externa. Um levantamento vertical pode ter requisitos diferentes de um deslizamento horizontal que transporta a mesma massa. Uma tampa articulada pode produzir uma vantagem mecânica variável ao longo do curso.
Separe pelo menos três questões:
- Que força é necessária enquanto o mecanismo está em movimento?
- Que carga deve ser mantida quando o movimento para?
- Que picos de curta duração podem ocorrer durante a partida, reversão, impacto ou contato do processo?
Evite aplicar um fator de segurança numérico genérico a cada projeto. A margem de engenharia deve refletir a incerteza no modelo de carga, condições de operação, choque, desgaste e as consequências da subdimensionagem.
Se o mecanismo incluir uma ligação inclinada, pivô ou braço de alavanca variável, organize essas condições antes da triagem do modelo. O recurso de dimensionamento do atuador é o próximo passo uma vez que a geometria básica e o caso de carga sejam conhecidos.
2. Defina a Velocidade Carregada e o Perfil de Movimento Completo
Um valor de velocidade sem uma condição de carga é incompleto.
Documente o tempo de deslocamento necessário ou a velocidade linear sob a carga de trabalho pretendida. Em seguida, defina o restante do perfil de movimento:
- expectativas de aceleração e desaceleração;
- número de partidas e paradas;
- tempo de permanência em cada extremidade ou posição intermediária;
- reversões;
- frequência do ciclo;
- se a máquina para em pontos fixos ou se move continuamente entre posições.
O motor, parafuso, engrenagem, controlador e comportamento térmico interagem. Uma configuração que pode gerar a força necessária pode não fornecer a velocidade de deslocamento requerida sob as mesmas condições.
Ao revisar dados, pergunte sobre o desempenho no ponto de operação pretendido, em vez de assumir que a maior classificação de força e a velocidade de catálogo mais rápida pertencem a uma única configuração.
3. Defina o Curso, Depois Verifique a Geometria Instalável
O curso responde apenas a uma pergunta: quão longe o elemento móvel pode viajar. Não prova que o atuador se encaixa na máquina.
Para cada candidato, verifique:
- curso utilizável requerido;
- comprimento de instalação recolhido;
- comprimento estendido;
- distância entre centros de montagem onde aplicável;
- geometria do suporte e do pino;
- espaço ao redor do corpo e do membro móvel;
- espaço para conectores e roteamento de cabos;
- risco de colisão durante todo o movimento;
- acesso para montagem e serviço.
Um projeto pode ter o curso correto e ainda assim falhar porque o corpo recolhido é muito longo, os pontos de montagem não estão alinhados, ou outro componente da máquina entra no envelope de movimento.
Use o Biblioteca de CAD e ficha técnica para verificar as dimensões documentadas antes de liberar o design mecânico.
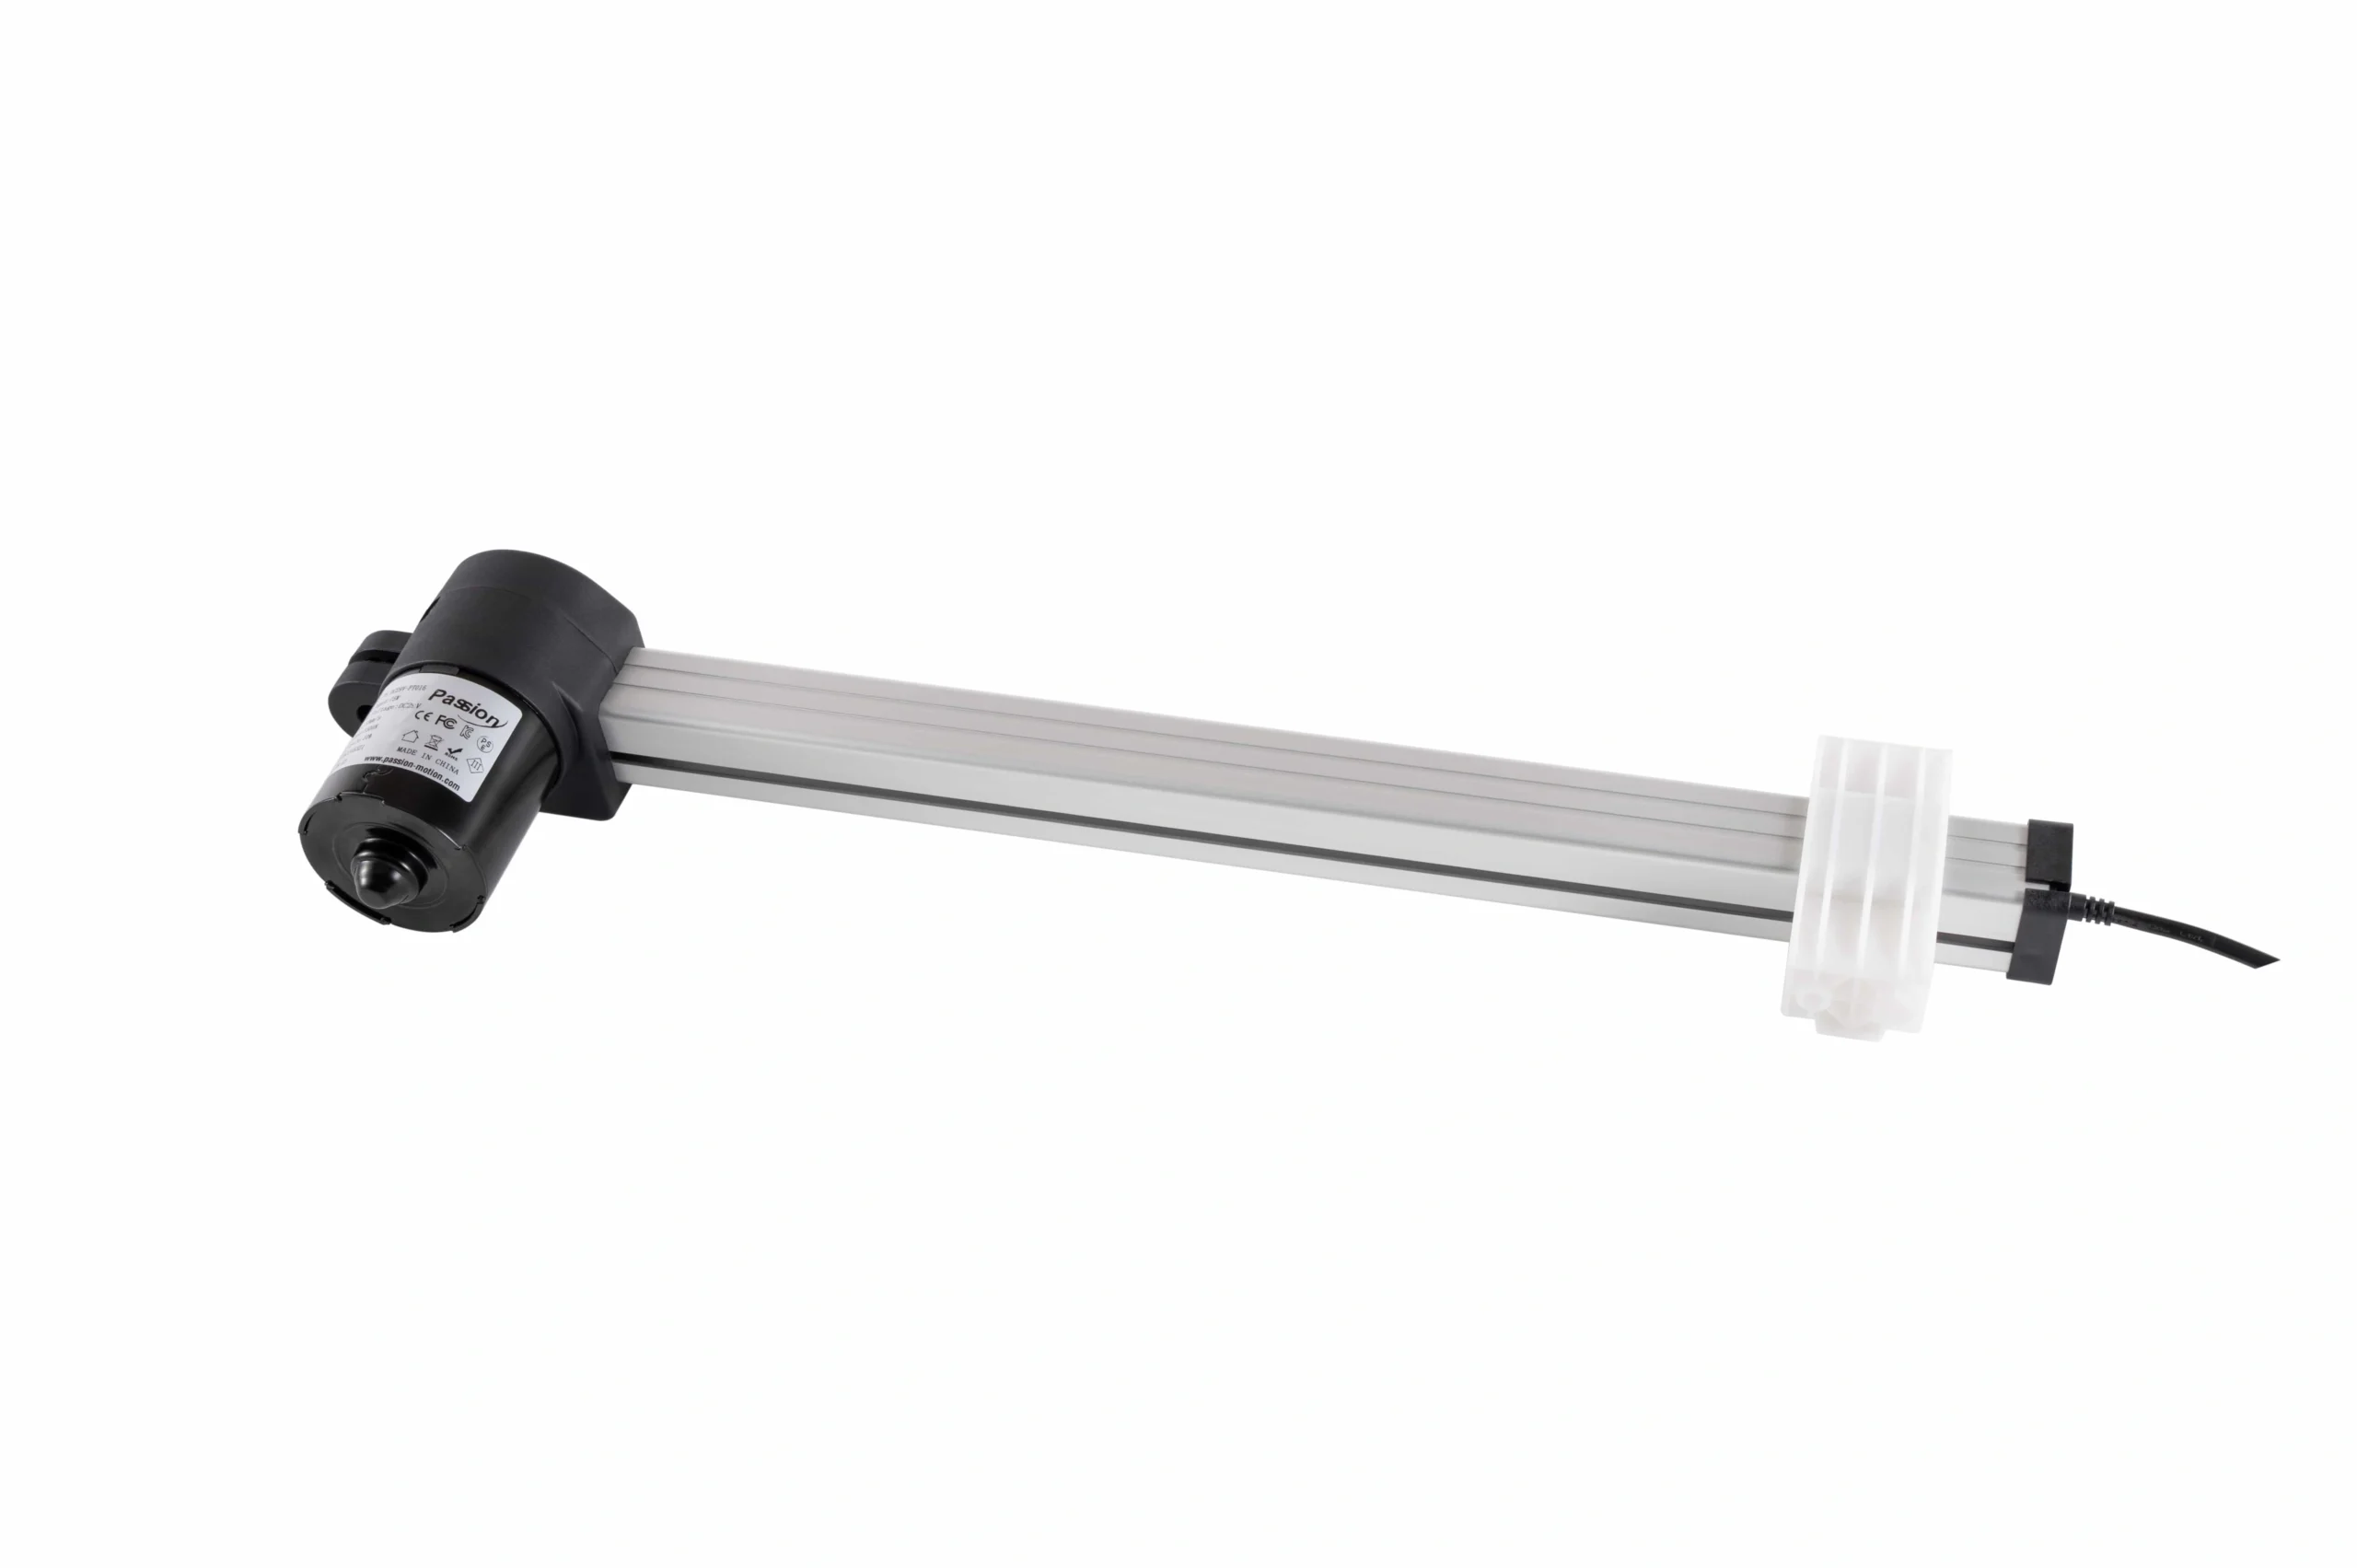
O deslocamento requerido é apenas uma dimensão; os pontos de montagem, comprimento do corpo, folga e guia também devem se ajustar ao mecanismo.
4. Verifique o Ciclo de Trabalho, Comportamento Térmico e Ambiente
O ciclo de trabalho é parte da condição operacional, não uma nota de rodapé.
Descreva a aplicação como uma sequência repetitiva: mover, parar, retornar, esperar. Registre quanto tempo cada fase dura e com quanta frequência o ciclo se repete. O aquecimento depende da carga real, corrente, comportamento do motor, condições ambientes e tempo de descanso, portanto, uma capacidade de pico não comprova automaticamente que a operação repetida é aceitável.
Traduza o ambiente em verificações de engenharia específicas. Em vez de dizer apenas "in-door" ou "industrial", documente:
- faixa de temperatura esperada;
- exposição a poeira;
- exposição a umidade ou respingos;
- substâncias corrosivas;
- requisitos de limpeza onde relevante;
- vibração ou choque;
- limites de ruído onde o som é importante.
As classificações de proteção, materiais, necessidades de lubrificação e limites térmicos devem ser verificados para a configuração exata. Não assuma uma classificação ambiental abrangente a menos que a documentação controlada declare isso.
5. Verifique a Montagem, Alinhamento e Orientação Externa
Muitas falhas de movimento linear começam como problemas de integração em vez de problemas do motor.
Um atuador acionado por parafuso ou de estilo haste é mais fácil de avaliar quando a força de trabalho primária segue o eixo de movimento pretendido. Desalinhamento, força lateral ou carga de momento podem adicionar estresse que não é representado pelo cálculo simples da força axial.
Durante a revisão mecânica, pergunte:
- Os dois pontos de montagem estão alinhados durante toda a viagem?
- O mecanismo introduz uma força lateral à medida que se move?
- Uma carga deslocada cria um momento?
- O atuador deve guiar a estrutura em movimento?
- Deve um trilho, rolamento, articulação ou outro guia externo suportar cargas laterais em vez disso?
Não assuma que todos os candidatos podem tolerar a mesma carga lateral ou momento. Essa capacidade deve ser verificada na documentação do produto selecionado ou na revisão de engenharia.
6. Defina Necessidades de Energia, Controle, Retroalimentação e Precisão
O ajuste mecânico é apenas parte da seleção.
Antes de finalizar um candidato, defina o comportamento elétrico e de controle que a máquina precisa:
- tensão de alimentação disponível e capacidade de corrente;
- arquitetura do controlador ou da unidade de acionamento do motor;
- controle simples de extensão/retração versus posicionamento comandado;
- detecção de fim de curso;
- requisitos de parada intermediária;
- verificação de posição;
- expectativas de repetibilidade;
- sincronização com outro eixo;
- comportamento de frenagem ou retenção em aplicações verticais;
- sinais de controle e interfaces exigidos pela máquina.
A retroalimentação não é automaticamente necessária para cada aplicação. Um mecanismo simples de duas posições pode precisar apenas de limites finais confiáveis, enquanto posicionamento, movimento em malha fechada ou sincronização podem exigir sensoriamento e controle adicionais.
Depois que um candidato e o método de controle forem conhecidos, use o recurso de compatibilidade do sistema para revisar o atuador, controlador, fonte de alimentação, conector e ajuste de cabos como um sistema único.
A adequação mecânica não é suficiente; a fonte, controlador, método de comando, limites e requisitos de feedback também devem ser compatíveis.
7. Compare Arquiteturas de Movimento Apenas Após Conhecer os Requisitos
Escolher uma tecnologia de acionamento muito cedo inverte o processo de engenharia.
De forma ampla, sistemas acionados por parafuso, eixos acionados por correia e sistemas lineares de acionamento direto envolvem diferentes compensações em força, deslocamento, velocidade, precisão, tamanho do pacote, custo, rigidez e manutenção. Dentro dos sistemas acionados por parafuso, passo, eficiência, folga, velocidade crítica e capacidade de carga também podem alterar o envelope operacional viável.
Não existe uma arquitetura universalmente melhor independente da aplicação.
Use esta sequência em vez disso:
- defina a carga e o perfil de movimento;
- defina limites de curso e instalação;
- defina condições de trabalho e ambiente;
- defina necessidades de precisão e controle;
- compare apenas as arquiteturas que podem satisfazer essas condições.
Para projetos ServoCylMotion, uma vez que o perfil de requisitos esteja completo, revise o familia de atuadores lineares em vez de escolher apenas a partir de um rótulo tecnológico.
8. Valide a Configuração Exata Antes da Liberação do Design
Uma página da família é útil para triagem. A seleção final requer confirmação em nível de configuração.
Antes da liberação do design, verifique:
- o modelo ou configuração exata;
- força no ponto de operação carregado pretendido;
- velocidade de deslocamento sob a condição relevante;
- curso utilizável;
- dimensões recolhidas e estendidas;
- detalhes de montagem;
- condições de trabalho e temperatura;
- opções de feedback e controle;
- requisitos elétricos;
- requisitos ambientais relevantes;
- compatibilidade documentada com o controlador e sistema de energia selecionados.
Uma vez que o perfil de requisitos esteja delimitado, o seletor de produtos pode restringir as opções disponíveis. Use o recurso de dimensionamento para cálculos preliminares e, em seguida, confirme o resultado contra documentação controlada e revisão de engenharia.
Para necessidades de montagem, viagem, cabo, controle ou configuração personalizadas não cobertas por uma opção padrão, use o roteiro de engenharia OEM/ODM em vez de assumir que uma variação não documentada está disponível.
A seleção final deve ser verificada em relação à configuração exata, condições de aplicação e documentação do produto controlado.
Erros Comuns na Seleção de Atuadores Lineares
Escolher apenas com base na força máxima
A força é apenas uma dimensão do ponto de operação. O candidato também deve atender a velocidade carregada, curso, duty, geometria, ambiente e requisitos de controle.
Combinar classificações máximas independentes
A maior força, velocidade de viagem mais rápida e maior curso mostrados em uma família não devem ser tratados como uma configuração garantida. Verifique a combinação exata.
Ignorar o comprimento retraído
Um curso correto não garante adequação. O comprimento do corpo, centros de montagem, posição do conector e espaço de serviço podem ser igualmente importantes.
Usar o atuador como guia estrutural
Se o mecanismo criar forças ou momentos laterais, verifique se a unidade selecionada pode tolerá-los ou fornecer orientação externa.
Tratar o duty como um segundo plano
Uma configuração pode completar um movimento com sucesso, mas ainda ser inadequada para a taxa de repetição ou ambiente térmico requerido.
Adicionar feedback muito tarde
Se a máquina requer posicionamento, verificação ou movimento sincronizado, defina essas necessidades antes de escolher o controlador e o pacote de feedback.
Enviar uma RFQ incompleta
Um fornecedor não pode revisar de maneira confiável um projeto apenas com força e curso. Um breve completo de movimento e instalação reduz suposições e encurta a revisão de engenharia.
O que Enviar para Revisão de Engenharia
Um breve de seleção útil inclui:
| Entrada | O que fornecer |
|---|---|
| Tarefa de movimento | Levantar, empurrar, puxar, deslizar, inclinar, prender, posicionar, abrir/fechar |
| Carga de trabalho | Condições de movimento e retenção, orientação, forças externas |
| Movimento requerido | Curso, velocidade carregada ou tempo de movimento, necessidades de aceleração, permanências e reversões |
| Ciclo | Movimentos por período, tempo de operação, tempo de descanso, horas de operação esperadas |
| Geometria | Pontos de montagem, envelope disponível, desenho ou modelo CAD |
| Orientação | Trilhos, rolamentos, articulações, cargas laterais ou momentos conhecidos |
| Ambiente | Temperatura, poeira, umidade, corrosão, vibração, restrições de ruído |
| Elétrico | Fonte disponível, conceito do controlador, requisitos de sinal |
| Feedback | Limites, verificação de posição, repetibilidade, sincronização |
| Contexto do projeto | Estágio de protótipo ou produção, quantidade alvo, cronograma, necessidades de personalização |
Este resumo pode ser usado para selecionar modelos, revisar um desenho, verificar a compatibilidade do sistema e preparar uma RFQ mais útil.
Perguntas Frequentes
Posso escolher um atuador linear apenas pela força máxima?
Não. A força máxima é apenas uma fronteira. A seleção também deve considerar a velocidade carregada necessária, curso, geometria instalada, ciclo, ambiente, montagem e requisitos de controle.
A força máxima e a velocidade mais rápida listada estão sempre disponíveis juntas?
Não necessariamente. Trate os máximos publicados como independentes até que dados exatos do modelo ou configuração confirmem essa combinação.
Como devo definir o curso necessário?
Comece com o deslocamento real do mecanismo. Em seguida, verifique o comprimento recolhido, o comprimento estendido, os centros de montagem, o espaço livre e o envelope de movimento total. O curso sozinho não prova o ajuste.
Por que o alinhamento e as cargas laterais importam?
Cargas que não seguem o eixo de movimento pretendido podem adicionar estresse ao mecanismo do atuador. Verifique a capacidade da unidade selecionada e use orientação de máquina externa quando o mecanismo exigir.
Preciso de feedback de posição?
Depende da tarefa de controle. Um movimento básico de extremidade a extremidade pode usar a detecção de limites, enquanto o posicionamento, verificação, repetibilidade ou sincronização podem exigir feedback adicional e controle em malha fechada.
Quando devo usar uma ferramenta de seleção ou dimensionamento?
Use-as após os requisitos da aplicação estarem razoavelmente definidos. Um seletor pode estreitar os candidatos e uma ferramenta de dimensionamento pode organizar cálculos preliminares, mas nenhuma pode substituir informações ausentes sobre geometria, duty, ambiente ou controles.
O que devo enviar a um fornecedor?
Envie o caso de carga, perfil de movimento, curso e geometria de instalação, duty, ambiente, detalhes de montagem e orientação, requisitos elétricos/de controle, necessidades de feedback e contexto do projeto. Um desenho ou modelo CAD é especialmente útil quando o espaço é apertado.
Construa o Perfil de Requisitos Antes de Escolher um Modelo
Um processo de seleção confiável passa das condições de aplicação para uma configuração verificada—não de um cabeçalho de catálogo para uma suposição.
Se você já conhece a carga, o movimento, o curso, o envelope de montagem, o duty, o ambiente e os requisitos de controle, envie esse perfil de requisitos para revisão técnica. A ServoCylMotion pode usá-lo para comparar configurações aplicáveis, identificar pontos de verificação ausentes e preparar o próximo passo técnico.
Referências
As seguintes fontes fornecem informações adicionais sobre seleção de movimento linear, considerações de dimensionamento, integração e revisão de aplicação.
- Tolomatic — etapas de seleção de atuadores
- Motion Control Tips — considerações para seleção de atuadores
- IAI — seleção a partir de especificações de aplicação
- SMC — suporte à seleção de atuadores
- Firgelli — guia de engenharia de movimento linear
- FAULHABER — tutorial de seleção de movimento linear
- Iris Dynamics — método de seleção de movimento linear em seis etapas
- Associação para Avanço da Automação — escolhendo uma solução de movimento linear
- Motion Solutions — selecionando a solução de movimento linear correta
- igus — escolhendo uma configuração de movimento linear
- MISUMI — considerações para seleção de atuadores
- Teknic — orientações para seleção de movimento linear
Guias de engenharia relacionadas: como funciona um atuador elétrico; tipos de atuadores lineares; dimensionamento de atuador linear; carga estática vs. dinâmica.











