
Um confiável guia de dimensionamento de atuadores lineares começa com o mecanismo, não com o catálogo de atuadores. Defina o caminho de carga e geometria, calcule a pior força do eixo do atuador viável, determine o curso necessário, defina a velocidade carregada, verifique o ciclo de trabalho e as restrições de montagem, e então compare o ponto de operação completo com uma configuração real do atuador.
Para o fluxo de trabalho de engenharia mais amplo, consulte o guia de seleção de atuadores elétricos.
A distinção de dimensionamento mais importante é que o peso da carga não é automaticamente o mesmo que a força do atuador requerida.. A gravidade, fricção, aceleração, ângulo de montagem, alavanca, cargas de processo externas e compartilhamento desigual de carga podem alterar a força que o atuador deve realmente produzir.
Para a maioria do trabalho de design B2B, use esta sequência:
- Defina a massa em movimento, direção do movimento, geometria, viagem, tempo de ciclo e ambiente.
- Desenhe um diagrama de corpo livre para cada caso de carga importante.
- Calcule a força direta ou o torque da dobradiça na pior condição operativa viável.
- Aplique uma margem de design explícita baseada em incerteza e risco.
- Converta o movimento requerido em curso do atuador e comprimentos de ponto final instalados.
- Verifique a velocidade carregada, ciclo de trabalho, montagem, orientação e limites elétricos.
- Valide o resultado em relação às especificações atuais e dados de desempenho da configuração selecionada.
Este artigo explica o método. Uma vez que suas entradas estejam definidas, o modelo de dimensionamento do atuador ServoCylMotion pode ajudar a organizar os valores para a próxima etapa da seleção.
1. Defina as Entradas Antes de Calcular a Força
Antes de fazer uma cálculo de força do atuador linear, colete os dados que descrevem o mecanismo em vez de começar a partir de um modelo de atuador desejado.
| Entrada | O que definir | Por que isso é importante |
|---|---|---|
| Carga em movimento | Carga, fixações, estrutura em movimento, ferramentas, cabos, molas, forças de processo | Determinam a resistência gravitacional, inercial e externa. |
| Direção do movimento | Vertical, horizontal, inclinado ou pivotante | Mudanças em quais componentes de força atuam ao longo do caminho de movimento |
| Geometria | Pontos de montagem, centro de gravidade, locais de dobradiça/pivotação, ângulo do atuador | Determina a alavancagem e o componente útil da força do atuador |
| Curso | Posição inicial, posição final, folgas, sobressalente requerido, se houver | Define os requisitos de curso e comprimento instalado |
| Velocidade | Velocidade de viagem carregada ou tempo de movimento exigido | Deve ser verificado na força real, e não de forma independente |
| Aceleração | Tempo de aceleração/desaceleração ou perfil de movimento | Adiciona força inercial e pode criar o caso de carga de pico |
| Perfil de ciclo | Tempo de extensão, tempo de retração, espera, ciclos por hora | Determina o dever térmico |
| Ambiente | Temperatura, poeira, água, corrosão, lavagem, contaminação | Afeta a caixas, material, lubrificação e requisitos térmicos |
| Condição de retenção | Se a carga deve permanecer estacionária sob força ou após perda de energia | Exige uma revisão separada de retenção e segurança |
| Restrições do sistema | Tensão, corrente, controles, feedback, sincronização | Pode limitar o desempenho utilizável do atuador |
Use um sistema de unidade consistente. Nas equações abaixo, a massa está em quilogramas, força em newtons, distância em metros, torque em newton-metros e aceleração gravitacional é aproximadamente:
g = 9,81 m/s²
2. Comece com um Diagrama de Corpo Livre
A resposta mais reutilizável para como dimensionar um atuador linear é começar com a segunda lei de Newton na direção pretendida do movimento:
ΣF = m a
O atuador deve superar as forças que se opõem ao movimento desejado e fornecer qualquer força necessária para a aceleração. Dependendo do mecanismo, isso pode incluir:
- o componente da gravidade atuando ao longo do caminho de movimento;
- resistência de guia, rolamento, vedação ou deslizamento;
- força de aceleração ou desaceleração;
- força da mola;
- arrasto de cabo ou mangueira;
- resistência do processo;
- vento ou outra carga externa;
- perdas geométricas causadas por uma linha de ação inclinada.
Não combine tudo isso em um único “fator de segurança” não explicado. Calcule primeiro as cargas conhecidas. Use a margem de projeto depois para incerteza e variação.
Elevação Vertical
Para uma carga guiada movendo-se para cima, um primeiro modelo útil é:
F_requerida = m g + F_resistência + m a + F_externo
onde:
m= massa em movimento;g= aceleração gravitacional;F_resistência= resistência do guia/mecanismo medida ou estimada;a= aceleração para cima;F_externo= força adicional de processo, mola, cabo, vedação ou outra força oposta.
A uma velocidade constante, a = 0. Durante a aceleração, o termo inercial pode fazer do início do movimento a condição de pico de força.
O movimento para baixo precisa de seu próprio caso de carga. A gravidade pode ajudar o movimento, o que pode criar uma exigência de frenagem ou retenção de carga em vez de simplesmente uma exigência de força do motor menor.
Deslizamento Horizontal
Para uma carga guiada horizontalmente, a gravidade não atua normalmente diretamente na direção do movimento. A força é mais frequentemente dominada pela resistência do guia, fricção, aceleração e cargas externas:
F_requerida = F_resistência + m a + F_externo
Se a carga desliza literalmente em uma superfície e um coeficiente de fricção é justificado, a resistência pode ser estimada a partir de:
F_fricção = μ N
Para uma superfície horizontal, N ≈ m g, então:
F_fricção ≈ μ m g
Para rolamentos lineares, roletes ou sistemas guiados, utilize os dados de resistência para o mecanismo real quando disponíveis, em vez de assumir um coeficiente de fricção deslizante genérico. A resistência de partida também deve ser verificada separadamente quando a força de ruptura é maior que a resistência de funcionamento.
Movimento Inclinado
Para uma carga movendo-se para cima em um plano inclinado, com a força do atuador paralela à direção do movimento:
F_requerida = m g sen(θ) + F_resistência + m a + F_externo
Se a fricção deslizante é modelada como μN e o atuador não altera a força normal:
N = m g cos(θ)

F_requerida = m g sen(θ) + μ m g cos(θ) + m a + F_externo
Aqui θ é o ângulo de inclinação medido acima do horizontal.
Se o atuador estiver montado em outro ângulo, redesenhe o diagrama de corpo livre e resolva a força do atuador em componentes. Evite dividir cegamente por um cosseno quando o componente perpendicular do atuador também altera a força normal e, portanto, o termo de atrito.
3. Cargas Articuladas Necessitam de Equilíbrio de Momento, Não Apenas uma Fórmula de Peso
Uma tampa, escotilha, aba, painel de acesso ou braço pivotante é diferente de uma carga guiada em linha reta. O atuador produz um momento em torno da dobradiça, e sua alavancagem muda à medida que o mecanismo se move.
Para uma carga estática simples:
τ_load = W × d_perpendicular
onde:
W = m g;d_perpendicularé a distância perpendicular da dobradiça à linha de ação da carga.
O atuador produz:
τ_actuator = F_actuator × r_actuator × sin(φ)
onde:
r_actuatoré a distância da dobradiça ao suporte em movimento;φé o ângulo entre a linha de ação do atuador e o braço dobradiça-ao-suporte.
Para equilíbrio estático:
F_actuator = τ_total / [r_actuator × sin(φ)]
Adicione qualquer momento de mola, vedação, fecho, vento, processo ou inercial a τ_total com uma convenção de sinal consistente.
O detalhe crítico é que φ muda durante o movimento. Quando o atuador se aproxima de um ângulo de alavancagem ruim, sin(φ) torna-se pequeno e a força requerida aumenta abruptamente. Calcule várias posições ou avalie o mecanismo completo em CAD ao invés de verificar apenas os pontos finais abertos e fechados.
Curso para um Mecanismo Articulado
Curso é a mudança na distância entre os dois pinos de montagem do atuador, não o deslocamento angular da tampa em si.
Se os pontos de montagem fixo e móvel estão localizados a raios L1 e L2 da dobradiça, e seu ângulo incluído é γ, o comprimento do atuador de pino a pino pode ser calculado com a lei dos cossenos:
L(γ) = √(L1² + L2² - 2 L1 L2 cos(γ))
Então:
Stroke_required = |L_end - L_start|
Verifique ambos os comprimentos de ponto final calculados em relação às dimensões reais do atuador candidato, retrato e estendido.
4. Exemplo Trabalhado: Uma Carga Vertical Guiada
O seguinte exemplo é apenas ilustrativo. Isso demonstra a sequência de cálculo; não especifica um modelo ServoCylMotion nem estabelece uma margem de design universal.
Assuma um mecanismo vertical guiado com:
- massa móvel:
100 kg; - aceleração para cima:
0,30 m/s²; - resistência do mecanismo medida/estimada:
80 N; - sem força de processo adicional;
- um atuador suportando a carga axial completa;
- exemplo de margem de design:
1.5.
Passo 1: Calcular a força da gravidade
F_gravidade = m g
          = 100 × 9,81
          = 981 N
Passo 2: Calcular a força de aceleração
F_aceleração = m a
               = 100 × 0,30
               = 30 N
Passo 3: Adicionar resistência conhecida
F_pico_calculado
= 981 + 30 + 80
= 1.091 N
A uma velocidade constante, o termo de aceleração desaparece, então a força estimada de operação seria menor. Neste caso simplificado, o segmento de aceleração é a condição calculada mais alta.
Passo 4: Aplicar a margem de design do exemplo
F_preliminar
= 1.091 × 1,5
= 1.636,5 N
≈ 1,64 kN
O resultado é um alvo de força especificado preliminarmente, não uma aprovação de produto. Antes de escolher uma configuração, ainda é necessário verificar velocidade carregada, direção de empurrar/puxar, curso, comprimento recolhido e estendido, ciclo de trabalho, condições ambientais, montagem, capacidade elétrica e a base de classificação do fabricante.
Se o mecanismo real tiver choque, atrito incerto, carga variável, carga humana, temperaturas severas ou consequências críticas de segurança, a margem de design e a arquitetura de segurança precisam de uma decisão de engenharia separada.
5. Escolha uma Margem de Design Deliberadamente
Uma margem de design leva em conta a incerteza que resta após as forças conhecidas serem calculadas. Razões típicas incluem:
- variação de carga;
- crescimento de atrito com desgaste ou contaminação;
- tolerâncias de fabricação;
- variação de alinhamento;
- efeitos de temperatura;
- choque ou impacto;
- resistência de processo inesperada;
- desbalanceamento de carga entre múltiplos atuadores.
Não há um único fator que seja correto para todo mecanismo.
Para uma máquina de baixo risco e bem caracterizada, a incerteza pode ser pequena. Para uma carga vertical sobre pessoas, maquinários sujeitos a choque, equipamentos externos ou um mecanismo com atrito mal conhecido, a consequência e a incerteza são muito diferentes. As regras de design da empresa, normas aplicáveis, avaliação de risco e o método de classificação do atuador selecionado devem controlar a decisão final.
Também separe margem de design de uma função de segurança. Um atuador maior por si só não substitui um freio, restrição mecânica, porca de segurança, suporte de carga independente, proteção, ou outra medida de proteção necessária.
Múltiplos Atuadores: Não Assuma Compartilhamento Perfeito de Carga
Uma estimativa inicial simples para n atuadores é:
F_por_atuador = F_total / n
mas isso assume que a carga está realmente distribuída uniformemente.
Em estruturas reais, o desvio do centro de gravidade, a deflexão do quadro, as tolerâncias de montagem, o tempo de controle e o erro de sincronização podem fazer com que um atuador carregue mais do que sua parte nominal. Portanto, sistemas com múltiplos atuadores devem ser verificados quanto à rigidez estrutural, estratégia de sincronização, feedback de posição onde necessário, e o pior desequilíbrio de carga credível.
6. Dimensionar o Curso e Verificar o Envelope Instalado
O curso necessário é apenas uma verificação geométrica.
Para movimento linear direto:
Curso_necessário ≥ viagem de carga necessária
Para articulações e mecanismos pivotantes, derive o curso da distância pino a pino do atuador em cada ponto final.
Em seguida, verifique todos os seguintes:
- comprimento mínimo do pino a pino recolhido;
- comprimento máximo do pino a pino estendido;
- dimensões de suporte e clevis;
- espaço ao redor do corpo, motor, cabo e haste móvel;
- acúmulo de tolerâncias;
- paradas mecânicas finais;
- se o mecanismo pode alcançar uma condição de sobreposição ou ponto morto;
- expansão térmica onde for necessário;
- interferência de todo o caminho em CAD.
O curso deve cobrir a viagem necessária enquanto o atuador ainda se encaixa no mecanismo em ambos os pontos finais.
Um curso longo também pode alterar outros limites de engenharia. Sistemas acionados por parafuso podem precisar de verificações de velocidade crítica em alta velocidade do parafuso e verificações de flambagem quando um membro longo estendido está carregado em compressão. Esses são cálculos específicos da configuração, portanto, verifique-os a partir dos dados de engenharia do atuador selecionado, em vez de confiar em uma regra genérica de curso.
7. Verifique a Velocidade Carregada e o Tempo de Deslocamento
Se a carga deve se mover uma distância conhecida em um tempo conhecido:
v_requerida = Curso / Tempo_de_movimentação
Por exemplo, movendo 300 mm em 10 s requer uma velocidade média de deslocamento de:
v_requerida = 300 / 10 = 30 mm/s
A especificação importante é a velocidade com a carga requerida. Atuadores acionados por motor trocam comumente força por velocidade através de engrenagens, características do motor e geometria do parafuso. Uma configuração que pode produzir uma alta força pode não entregar a mesma velocidade que uma versão de força mais baixa.
Por essa razão, não aprove um projeto verificando a força máxima e a velocidade máxima como dois números principais não relacionados. Verifique se o ponto de operação força-velocidade requerido existe para a mesma configuração, tensão, direção e condições de operação.
Também leve em conta a aceleração e a desaceleração se o tempo de movimentação for apertado. Um mecanismo que precisa de 30 mm/s de velocidade média pode exigir uma velocidade de pico maior após incluir o tempo de rampa.
8. O Ciclo de Trabalho É uma Entrada de Dimensionamento Térmico
O ciclo de trabalho expressa quanto de um período de referência o atuador está realmente funcionando.
Para um ciclo repetido:
Ciclo de trabalho (%) = Tempo do motor ligado / Tempo total de referência × 100
Se um atuador funciona por 8 s estendendo e 8 s retratar, 30 vezes por hora:
Tempo de funcionamento por hora
= (8 + 8) × 30
= 480 s

Ciclo de trabalho
= 480 / 3.600 × 100
≈ 13,3%
Essa aritmética é apenas o começo. O ciclo de trabalho permitido depende da configuração real, carga, curso, temperatura ambiente, direção, condições de resfriamento e método de avaliação do fabricante.
Altas cargas, altas temperaturas ambientes, reversões frequentes e longos tempos de operação podem reduzir a margem térmica. Um casamento de força e curso que superaquecem no ciclo real não está corretamente dimensionado.
9. Verificar Montagem, Alinhamento e Cargas Laterais
Um atuador linear não deve automaticamente ser tratado como a estrutura guia da máquina.
Onde o atuador selecionado é destinado principalmente para carregamento axial de empurrar/puxar, use trilhos guias, rolamentos, roletes, colunas ou elementos estruturais apropriados para suportar:
- cargas transversais;
- momentos de overturn;
- torções;
- excentricidade de carga útil;
- forças de desalinhamento.
Os mecanismos de pivô devem permitir que o atuador siga a linha de ação em mudança sem forçar a haste ou a carcaça a se curvar. Suportes e pinos também devem ser fortes e rígidos o suficiente para transferir a carga calculada.
A geometria de montagem deve manter o atuador carregado ao longo de seu eixo pretendido, enquanto a estrutura suporta cargas e momentos laterais não desejados.
Verifique as instruções de montagem e os limites de carga lateral do candidato. O arranjo de guiação correto depende da arquitetura do atuador; não assuma que cada produto tem o mesmo momento ou carga transversal permitidos.
10. Adicionar Verificações Ambientais e Elétricas
O dimensionamento mecânico ainda pode falhar em nível de sistema se o ambiente ou a alimentação elétrica estiverem errados.
Antes da seleção final, verifique:
- temperatura de operação;
- exposição a poeira e água;
- corrosão ou produtos químicos;
- lavagem ou contaminação;
- tensão disponível;
- corrente contínua e de pico;
- queda de tensão através de cabos e conectores;
- capacidade de corrente do controlador;
- chaves de limite e comportamento no final do curso;
- feedback de posição;
- requisitos de sincronização;
- comportamento após perda de energia.
Essas verificações devem usar as especificações para a configuração exata, não suposições genéricas da família.
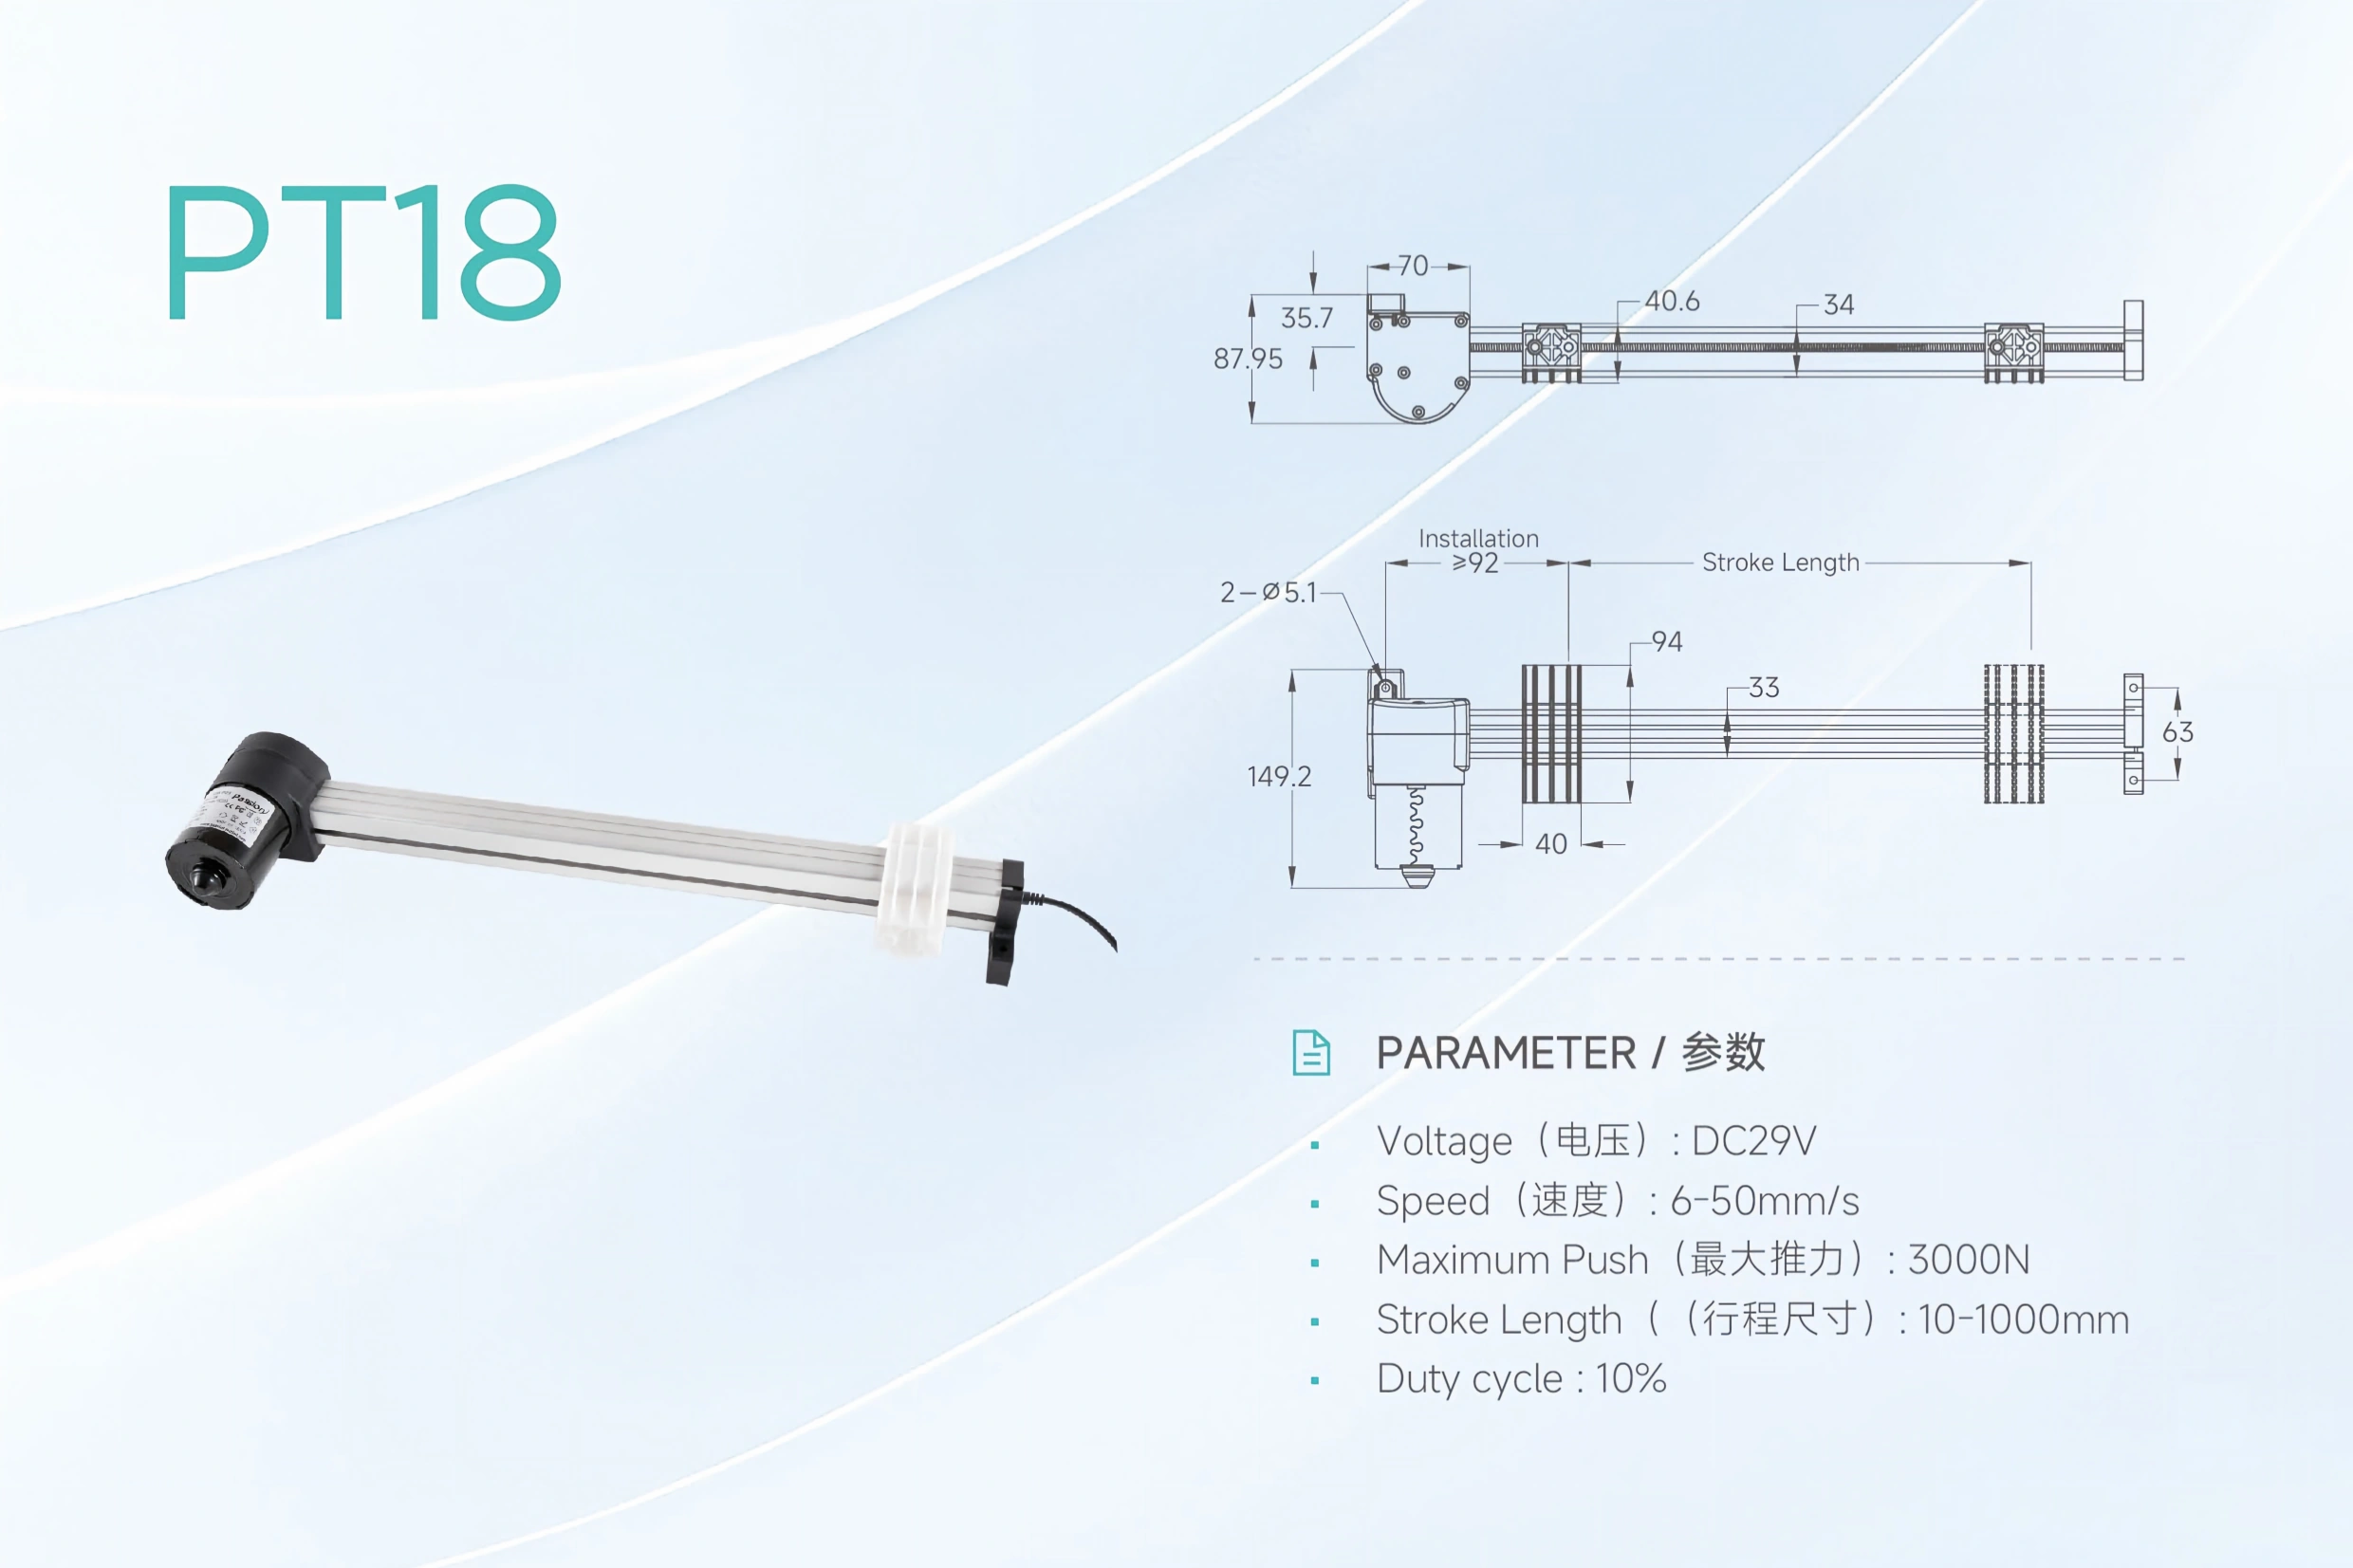
A seleção final deve verificar força, velocidade carregada, curso, ciclo de trabalho e geometria instalada em conjunto.
11. Lista de Verificação da Validação da Configuração Final
Antes de liberar um design, compare a exigência calculada com uma configuração real do atuador em um envelope operacional combinado.
Mecânico
- [ ] Força de empurrar e puxar necessária no pior caso de carga
- [ ] Requisito estático/mantido onde relevante
- [ ] Curso
- [ ] Comprimento instalado recolhido e estendido
- [ ] Velocidade carregada
- [ ] Requisito de aceleração/desaceleração
- [ ] Limites de flambagem ou velocidade crítica onde aplicável
- [ ] Alinhamento de montagem e limites de carga lateral
- [ ] Capacidade de suporte, pino e estrutura de suporte
Térmico e Ciclo
- [ ] Ciclo de trabalho na carga real
- [ ] Padrão de funcionamento/descanso
- [ ] Temperatura ambiente
- [ ] Frequência de reversão
- [ ] Condição térmica no pior caso
Elétrico e Controles
- [ ] Faixa de tensão
- [ ] Corrente de operação e de pico
- [ ] Capacidade do controlador e da fonte de energia
- [ ] Queda de tensão do cabo
- [ ] Proteção de final de curso
- [ ] Realimentação ou sincronização, se necessário
- [ ] Comportamento seguro após perda de energia
Ambiente e Validação
- [ ] Proteção contra entrada necessária
- [ ] Exposição a corrosão/químicos
- [ ] Folga de curso total
- [ ] Teste de carga e geometria no pior caso
- [ ] Condição de partida/quebra
- [ ] Validação de ciclos repetidos
Após as exigências serem definidas e verificadas, você pode revisar o intervalo de atuadores lineares ServoCylMotion com toda a especificação em vez de selecionar apenas pela força.
12. Da Cálculo a uma Breve Seleção
Um bom resultado de dimensionamento não é um único número. É um breve relatório de engenharia compacto, como:
| Requisito | Formato de exemplo |
|---|---|
| Movimento | Levantamento guiado verticalmente |
| Força axial calculada de pico | 1,09 kN |
| Força especificada preliminarmente | 1,64 kN usando uma margem ilustrativa de 1,5 |
| Curso | 300 mm |
| Velocidade carregada | 30 mm/s |
| Ciclo | 30 ciclos de extensão/retração por hora |
| Montagem | Extremidades pivotantes, orientação externa |
| Ambiente | Interno, faixa de temperatura definida |
| Manutenção/safety | Requisito específico do projeto |
| Controlos | Tensão, corrente, limites finais, realimentação conforme necessário |
Esse formato torna as suposições visíveis e dá à engenharia, suprimento e ao fornecedor do atuador o mesmo ponto de partida.
Quando você tiver essas entradas, use o modelo de dimensionamento do atuador ServoCylMotion para organizar o requisito e continuar o fluxo de dimensionamento. Trate o resultado da planilha como preliminar até que a configuração real do atuador seja verificada em relação aos dados de produto atuais e o mecanismo real seja validado.
Perguntas Frequentes
Como posso determinar a força que um atuador linear precisa?
Desenhe o diagrama de corpo livre para o pior caso de carga credível. Adicione os componentes de força que se opõem ao movimento pretendido—como gravidade, resistência do mecanismo, aceleração e força externa do processo—em seguida, leve em conta a geometria e aplique uma margem de design explícita apropriada ao projeto.
O peso da carga é igual à força necessária do atuador?
Não necessariamente. Em uma elevação vertical direta a velocidade constante, o peso pode dominar o cálculo. Em mecanismos horizontais, inclinados ou articulados, atrito, aceleração, ângulo de montagem, alavancagem e outras cargas podem fazer a força do eixo do atuador ser maior ou menor do que o peso da carga.
Como eu dimensiono um atuador linear para uma inclinação?
Resolva a gravidade ao longo da inclinação, adicione resistência, aceleração e forças externas, e calcule a força ao longo da linha real de ação do atuador. Se o atuador não estiver paralelo ao deslocamento, use um diagrama de corpo livre completo, pois seu componente de força perpendicular também pode alterar as reações dos rolamentos e o atrito.
Como eu calculo a força do atuador para uma tampa articulada?
Equilibre os momentos em torno da articulação. Calcule o torque de carga a partir do braço de momento perpendicular da carga, e então divida o torque requerido pelo braço de alavanca efetivo do atuador, r × sin(φ). Repita o cálculo em múltiplas posições porque o ângulo do atuador muda durante o percurso.
Quanta margem de design devo adicionar?
Não existe um valor universal. A margem deve refletir a incerteza de carga, choques, desgaste, ambiente, consequência de falha, regras de design da empresa, normas aplicáveis e a base de classificação do atuador selecionado. Mantenha as funções de segurança separadas da margem de design ordinária.
O curso do atuador sempre é igual ao deslocamento da carga?
Apenas para tradução simples alinhada. Em mecanismos articulados ou vinculados, o curso do atuador é a mudança na distância entre seus pontos de montagem de um ponto final ao outro.
Posso escolher a força e a velocidade do atuador de forma independente?
Normalmente não. As características do motor, engrenagem e parafuso acoplam força e velocidade. Verifique a força requerida e a velocidade carregada juntas para a mesma configuração.
Por que o ciclo de trabalho é importante se o atuador tem força suficiente?
Porque o ciclo de trabalho é um limite térmico. Uma configuração pode atender à força máxima, mas superaquecer se o tempo de funcionamento, a taxa de ciclos, a carga ou a temperatura ambiente excederem seu padrão operacional permitido.
Dois atuadores podem dividir a carga igualmente?
Eles só podem ser tratados dessa forma quando a estrutura, distribuição de carga, montagem e sincronização suportam o compartilhamento igual. Sistemas reais devem ser verificados quanto a desequilíbrio e empilhamento.
O que devo verificar após o cálculo preliminar de dimensionamento?
Verifique a força da configuração real, a velocidade carregada, o curso, as dimensões instaladas, o ciclo de trabalho, os limites ambientais, a montagem, a demanda de corrente, os requisitos de controle, o comportamento de retenção e o desempenho sob a pior condição de mecanismo credível.











