
Selecionando atuadores lineares para camas ajustáveis é uma tarefa de design de sistema. A escolha certa depende de quantas seções da cama se movem, como cada articulação converte o deslocamento do atuador em ângulo de seção, quanto peso cada zona carrega, quão silencioso o movimento deve ser e como o sistema de controle coordena múltiplos motores.
Para o fluxo de seleção de aplicação mais amplo, veja o guia de aplicações de movimento linear.
Para projetos OEM, a sequência mais confiável é definir primeiro as zonas de movimento e selecionar os componentes em segundo.
Uma estrutura típica de cama confortável pode incluir:
- elevação da cabeça costas;
- elevação do joelho ou coxa;
- uma zona de pé opcional;
- uma zona de pescoço ou lombar opcional;
- inclinação do quadro inteiro ou ajuste de altura em designs mais complexos;
- zonas divididas esquerda/direita.
Cada zona deve ter seu próprio caso de carga, curso, velocidade, ciclo de trabalho, exigência de retenção, geometria de montagem, canal de controle e plano de validação.
Tabela de seleção de zonas de movimento
| Requisito | Zona da cabeça / costas | Zona do joelho / perna | Zona adicional | Movimento do quadro inteiro / pares |
|---|---|---|---|---|
| Entrada de carga principal | carga da parte superior do corpo e do quadro através da articulação | carga da parte inferior do corpo e do quadro | carga específica da zona | quadro completo, carga distribuída, atrito do guia |
| Força do acionador | ângulo da articulação e massa em movimento | alavancagem e geometria do joelho | depende da zona | carga total, desequilíbrio, atrito do guia |
| Curso | derivada do ângulo de seção requerido | derivada do movimento da seção da perna | normalmente mais curta, mas específica para a aplicação | derivada da geometria de elevação ou inclinação |
| Comprimento fechado | deve caber dentro do quadro | constrainida por travessas e estofamento | normalmente sensível ao espaço | constrainida pela estrutura de base |
| Velocidade | suave e confortável | coordenado com a expectativa do usuário | específico da zona | pode precisar de movimento combinado |
| Ruído | operação de baixo ruído geralmente importante | operação de baixo ruído geralmente importante | importante em espaços ocupados | ressonância do quadro pode amplificar o ruído |
| Ciclo de trabalho | movimentos repetidos intermitentes | movimentos repetidos intermitentes | depende da função | pode criar carga térmica simultânea maior |
| Retenção | deve manter o ângulo selecionado conforme necessário | deve manter o ângulo selecionado conforme necessário | específico da zona | importante para arquiteturas de elevação/inclinação |
| Controlos | botões/presets dedicados podem ser necessários | botões/presets dedicados podem ser necessários | canal função extra | lógica coordenada muitas vezes necessária |
| Feedback | útil para presets/memória de posição | útil para presets/memória de posição | depende da função | importante quando dois eixos devem permanecer alinhados |
| Poder | corrente de zona mais eletrônica de controle | corrente de zona mais eletrônica de controle | acrescenta ao orçamento do sistema | tamanho para o pior movimento simultâneo |
| Validação | carga, ciclo, ruído, parada, fiação | carga, ciclo, ruído, parada, fiação | específico da zona | equilíbrio de carga, sincronização, resposta a falhas |

Cada zona de movimento deve ser especificada pelo caminho da carga, deslocamento, embalagem, velocidade, ciclo de trabalho e requisitos de controle antes da seleção dos componentes.
A tabela é um mapa de requisitos, não uma recomendação de produto. Ajuda a equipe de engenharia a definir o que cada zona precisa antes que um modelo seja escolhido.
Etapa 1: Defina cada zona de movimento e ligação
O atuador não move o usuário diretamente. Ele empurra ou puxa uma ligação conectada a uma seção de cama articulada.
Isso significa que a força do atuador necessária muda com:
- posição do pivô;
- pontos de fixação do atuador;
- ângulo da ligação;
- centro de gravidade;
- distribuição de carga do usuário;
- peso do colchão e da estrutura;
- fricção;
- aceleração;
- deflexão da estrutura.
A pior força pode ocorrer no ângulo de ligação menos favorável em vez do ângulo máximo da seção.
Um modelo CAD útil deve incluir:
- todos os eixos de dobradiça;
- centros de montagem do atuador;
- massa da seção em movimento;
- distribuição de carga esperada;
- posições mínimas e máximas da seção;
- interferência da estrutura;
- roteamento de cabos;
- paradas duras.
Não escolha a partir de um único número de “peso de carga” sem considerar a geometria.
Etapa 2: Calcule a força em todo o movimento
A força deve ser verificada em várias posições durante o curso.
Para cada zona, documente:
- força dinâmica máxima;
- direção de empurrar e puxar;
- tolerância à fricção;
- margem de projeto;
- carga assimétrica esperada;
- transientes de início/parada;
- eficiência mecânica.
Se a ligação se tornar mecanicamente desfavorável perto de uma extremidade, a força de pico pode aumentar drasticamente.
Use o recurso de dimensionamento do atuador após a geometria cinemática ser conhecida. A calculadora deve apoiar o processo de engenharia, não substituir a análise do caminho de carga.
Evite usar força de estol como o alvo operacional normal
Um número elevado de estol ou estático não é o mesmo que um ponto operacional contínuo recomendado.
O design deve deixar uma margem suficiente para:
- tolerância de fabricação;
- envelhecimento e desgaste;
- variação de fricção;
- variação de colchão ou acessório;
- queda de tensão;
- temperatura.
A margem final deve ser documentada como parte dos requisitos do projeto.
Passo 3: Combine o curso e a geometria fechada.
O curso é apenas uma dimensão.
A estrutura também deve acomodar:
- comprimento retraído de furo a furo;
- largura da carcaça;
- envoltório do motor/reduzido;
- ângulo do clevis;
- espessura do suporte;
- posição do conector;
- saída do cabo;
- distância de serviço.
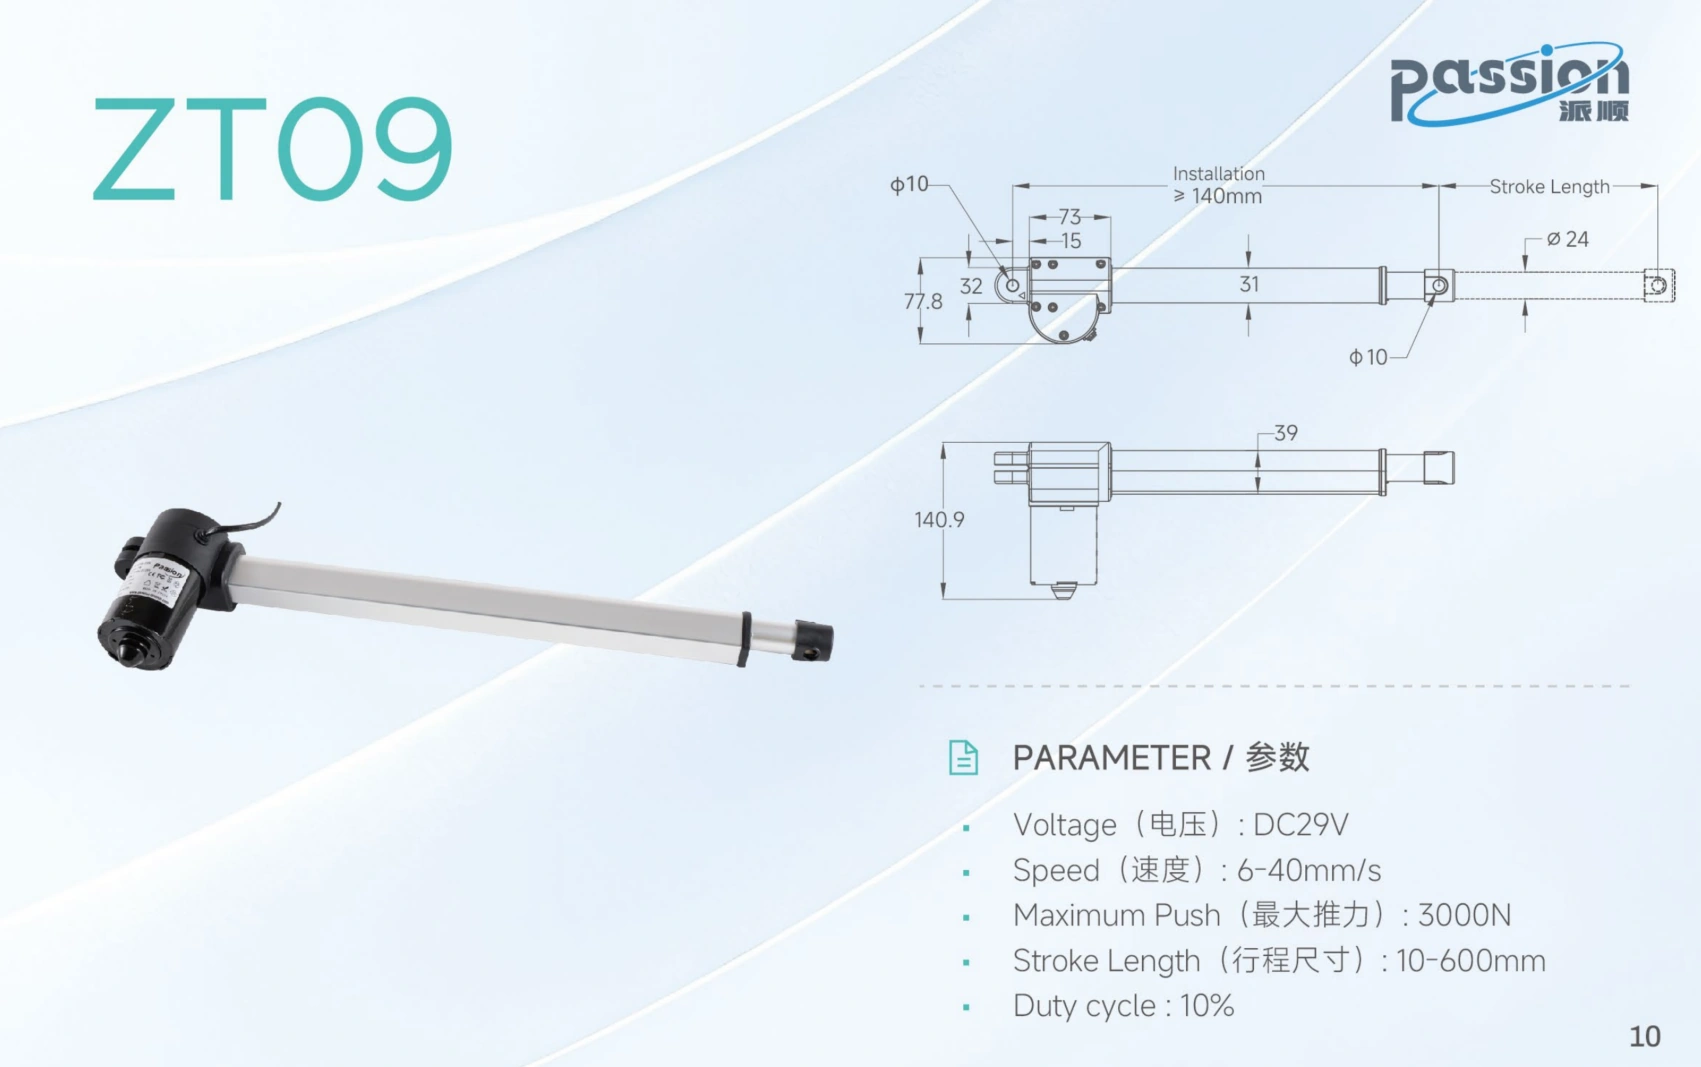
Um deslocamento semelhante pode exigir um comprimento fechado muito diferente, centros de montagem e folga do conector.
Dois atuadores com deslocamento semelhante podem ter envoltórios de instalação muito diferentes.
Para móveis compactos, o comprimento fechado pode decidir a viabilidade antes da força.
Verifique o curso completo no CAD.
Em ambas as posições finais, verifique:
- sem interferência da carcaça;
- sem colisão de suporte;
- sem esmagamento do cabo;
- sem sobrecarga nos encaixes do clevis;
- sem carga lateral causada pela deformação da estrutura;
- sem binding nas extremidades de tolerância.
O atuador deve permanecer principalmente carregado axialmente. As dobradiças e a estrutura da estrutura devem suportar forças e momentos laterais.
Passo 4: Escolha arquitetura de acionamento único, acionamento duplo ou multi-zona.
Existem várias abordagens de sistema comuns.
Um acionamento por zona.
Um único acionamento é a arquitetura mais simples quando a seção da estrutura é rígida, bem guiada e carregada razoavelmente perto da linha central de projeto.
Vantagens:
– menos peças;
– fiação mais simples;
– controle mais simples;
– sem sincronização entre eixos paralelos.
Riscos:
– torção da estrutura se a estrutura for larga ou flexível;
– maior concentração de força em um local de montagem.
Arquitetura integrada de acionamento duplo.
Uma unidade de acionamento duplo compacta pode combinar dois movimentos de zona de cama independentes em um pacote.
Isso pode reduzir:
– fiação;
– complexidade da caixa de controle;
– contagem de montagem.
Mas o OEM ainda precisa definir:
– quais zonas cada saída controla;
– força e deslocamento para cada saída;
– comportamento de controle;
– estratégia de substituição;
– roteamento de cabos;
– conexões de acessórios.
Acionamentos multi-zona separados
Zonas adicionais normalmente requerem saídas separadas.
Se mais de um eixo suporta a mesma estrutura em movimento, defina:
– mapeamento de canal;
– feedback em cada eixo;
– discrepância de posição permitida;
– comportamento de parada quando um eixo falha;
– comportamento de reset/homing;
– compartilhamento de carga.
Aplicar o mesmo comando a dois motores não é prova de que eles permanecem alinhados. Para projetos de eixos pareados, revise sincronização de múltiplos motores como um requisito de engenharia separado.
Etapa 5: Considere o baixo ruído como um requisito do sistema
Um acionamento pode parecer silencioso em um banco e ficar mais barulhento após a instalação.
O ruído é afetado por:
- caixa de engrenagens;
- velocidade do motor;
- transmissão de rosca;
- rigidez do suporte;
- ressonância do quadro;
- parafusos soltos;
- suporte do colchão;
- contato do cabo;
- desbalanceamento de carga.
Defina:
– distância de medição;
– carga representativa;
– condições do ambiente;
– direção de movimento;
– velocidade;
– configuração do quadro montado.
O alvo deve ser validado no quadro com intenção de produção.
Etapa 6: Especificar ciclo de trabalho e comportamento térmico
Móveis de conforto normalmente se movem de forma intermitente, mas o OEM ainda deve definir o caso de uso real.
Registo:
- tempo de operação por ajuste;
- número de ajustes por hora;
- ciclos diários esperados;
- combinações de zonas simultâneas;
- temperatura ambiente;
- ventilação da embalagem;
- tempo de descanso.
O motor, a eletrônica de controle, conectores e fonte de alimentação contribuem para o sistema térmico.
Um protótipo que realiza alguns ciclos bem-sucedidos não é evidência suficiente para adequação ao ciclo de vida.
Etapa 7: Definir comportamento de retenção e desligamento
Cada zona da cama necessita de um requisito claro sobre o que acontece quando a energia é removida.
As possíveis expectativas de design incluem:
- manter a posição selecionada;
- resistir ao retrocesso sob a carga pretendida;
- permitir movimento de serviço controlado;
- permanecer mecanicamente estável após uma falha.
Não assuma que uma transmissão é autocerrante sem evidência.
O projeto deve verificar:
– retenção sem energia;
– creep;
– limite de retrocesso;
– comportamento do freio se utilizado;
– recuperação após o retorno da energia.
Passo 8: Congelar os controles, funções do comando e predefinições
A interface de controle faz parte da seleção do atuador.
Os requisitos possíveis incluem:
- um botão por zona;
- comando simultâneo de múltiplas zonas;
- predefinições de memória;
- bloqueio;
- comando com fio;
- comando sem fio;
- controle de serviço local;
- feedback de status;
- comportamento de reinicialização.
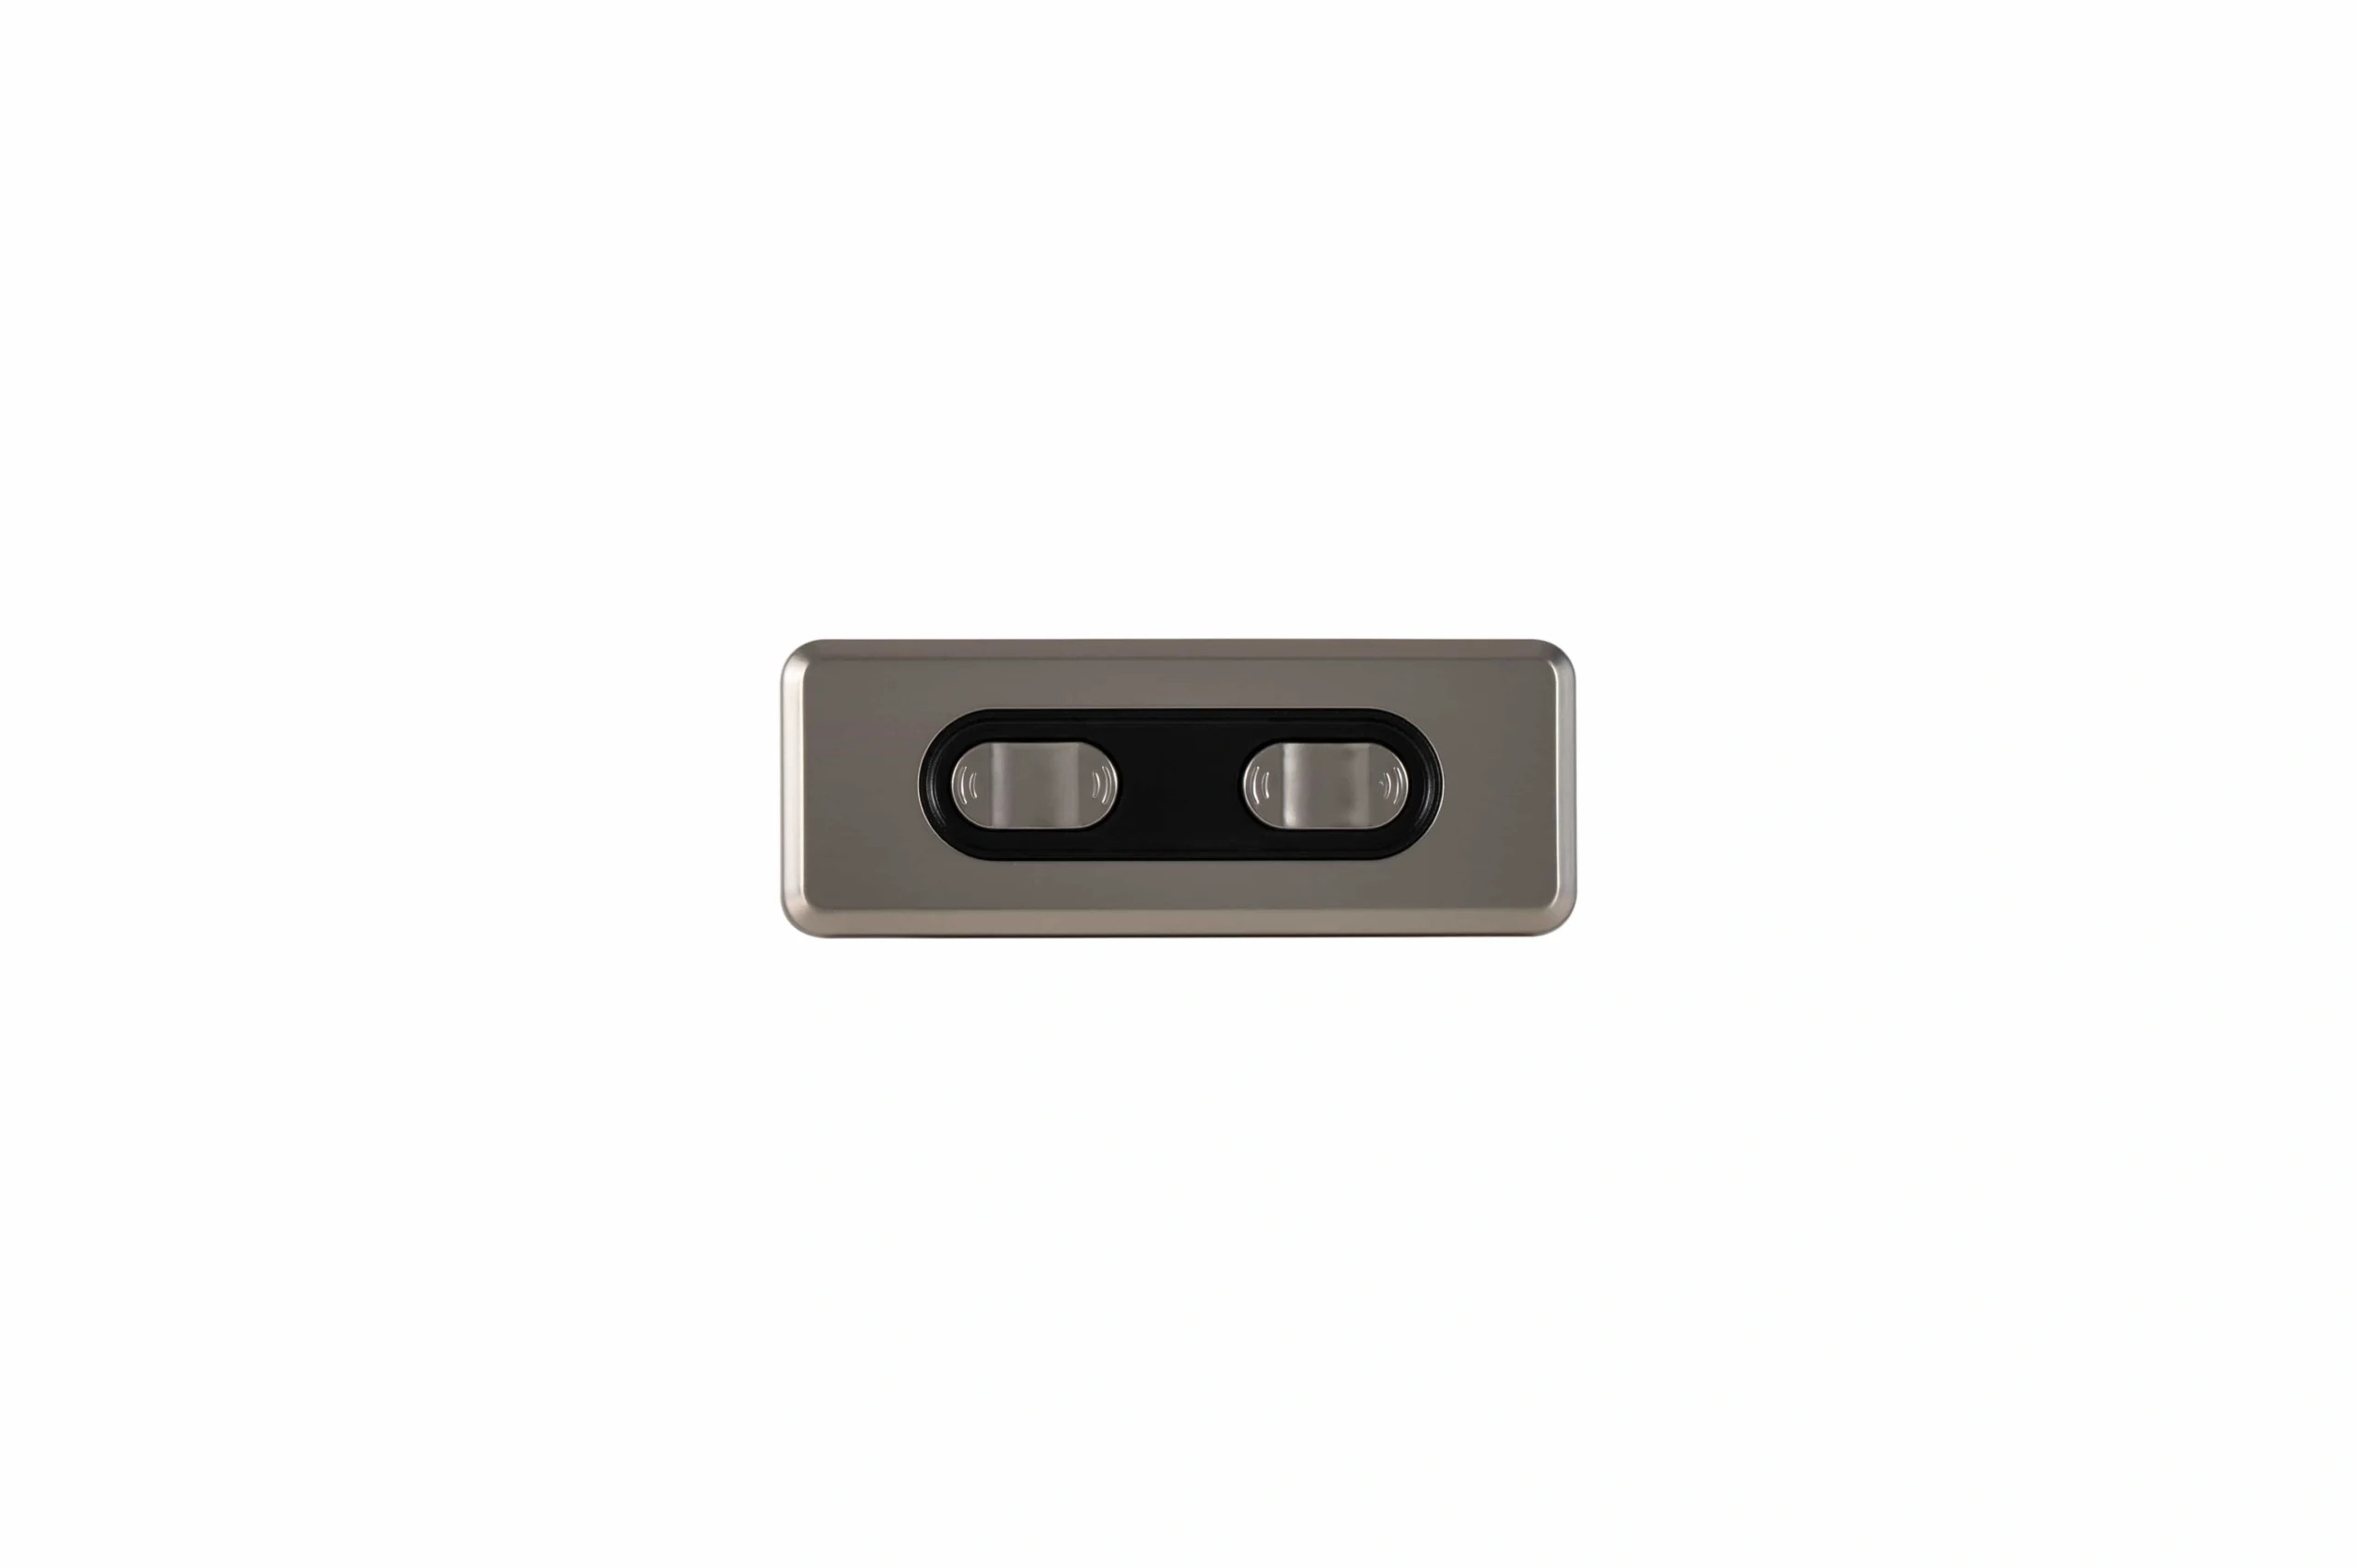
Zonas de movimento, contagem de canais, predefinições, feedback, sincronização e comportamento de falha devem ser congelados como um requisito de controle.
Esses recursos determinam quantos canais a eletrônica de controle requer e se o feedback de posição é necessário.
Por exemplo, predefinições repetíveis geralmente requerem mais do que operação do motor temporizada. O sistema deve saber ou reproduzir a posição de uma maneira definida.
Passo 9: Decidir quando o feedback e a sincronização são necessários
O feedback pode suportar:
- memória de posição;
- paradas repetíveis;
- movimento emparelhado sincronizado;
- detecção de desvio;
- diagnósticos;
- recuperação após falhas.
Os tipos de sensores possíveis incluem pulsos de efeito Hall, potenciômetros e encoders.
O requisito importante não é apenas o nome do sensor. Defina:
- interface elétrica;
- dimensionamento;
- convenção de direção;
- comportamento de referência;
- o que acontece após a perda de energia;
- erro de sincronização permitido;
- resposta à falta de feedback.
Passo 10: Dimensionar a energia para movimento simultâneo
O sistema de energia deve ser dimensionado para a pior combinação permitida de zonas.
Incluir:
- corrente de partida;
- corrente de funcionamento normal;
- condição de pico/bloqueio;
- eletrônica do controlador;
- contagem de motores simultâneos;
- queda de tensão no cabo;
- classificação de corrente do conector;
- estratégia de fusível/limite de corrente.
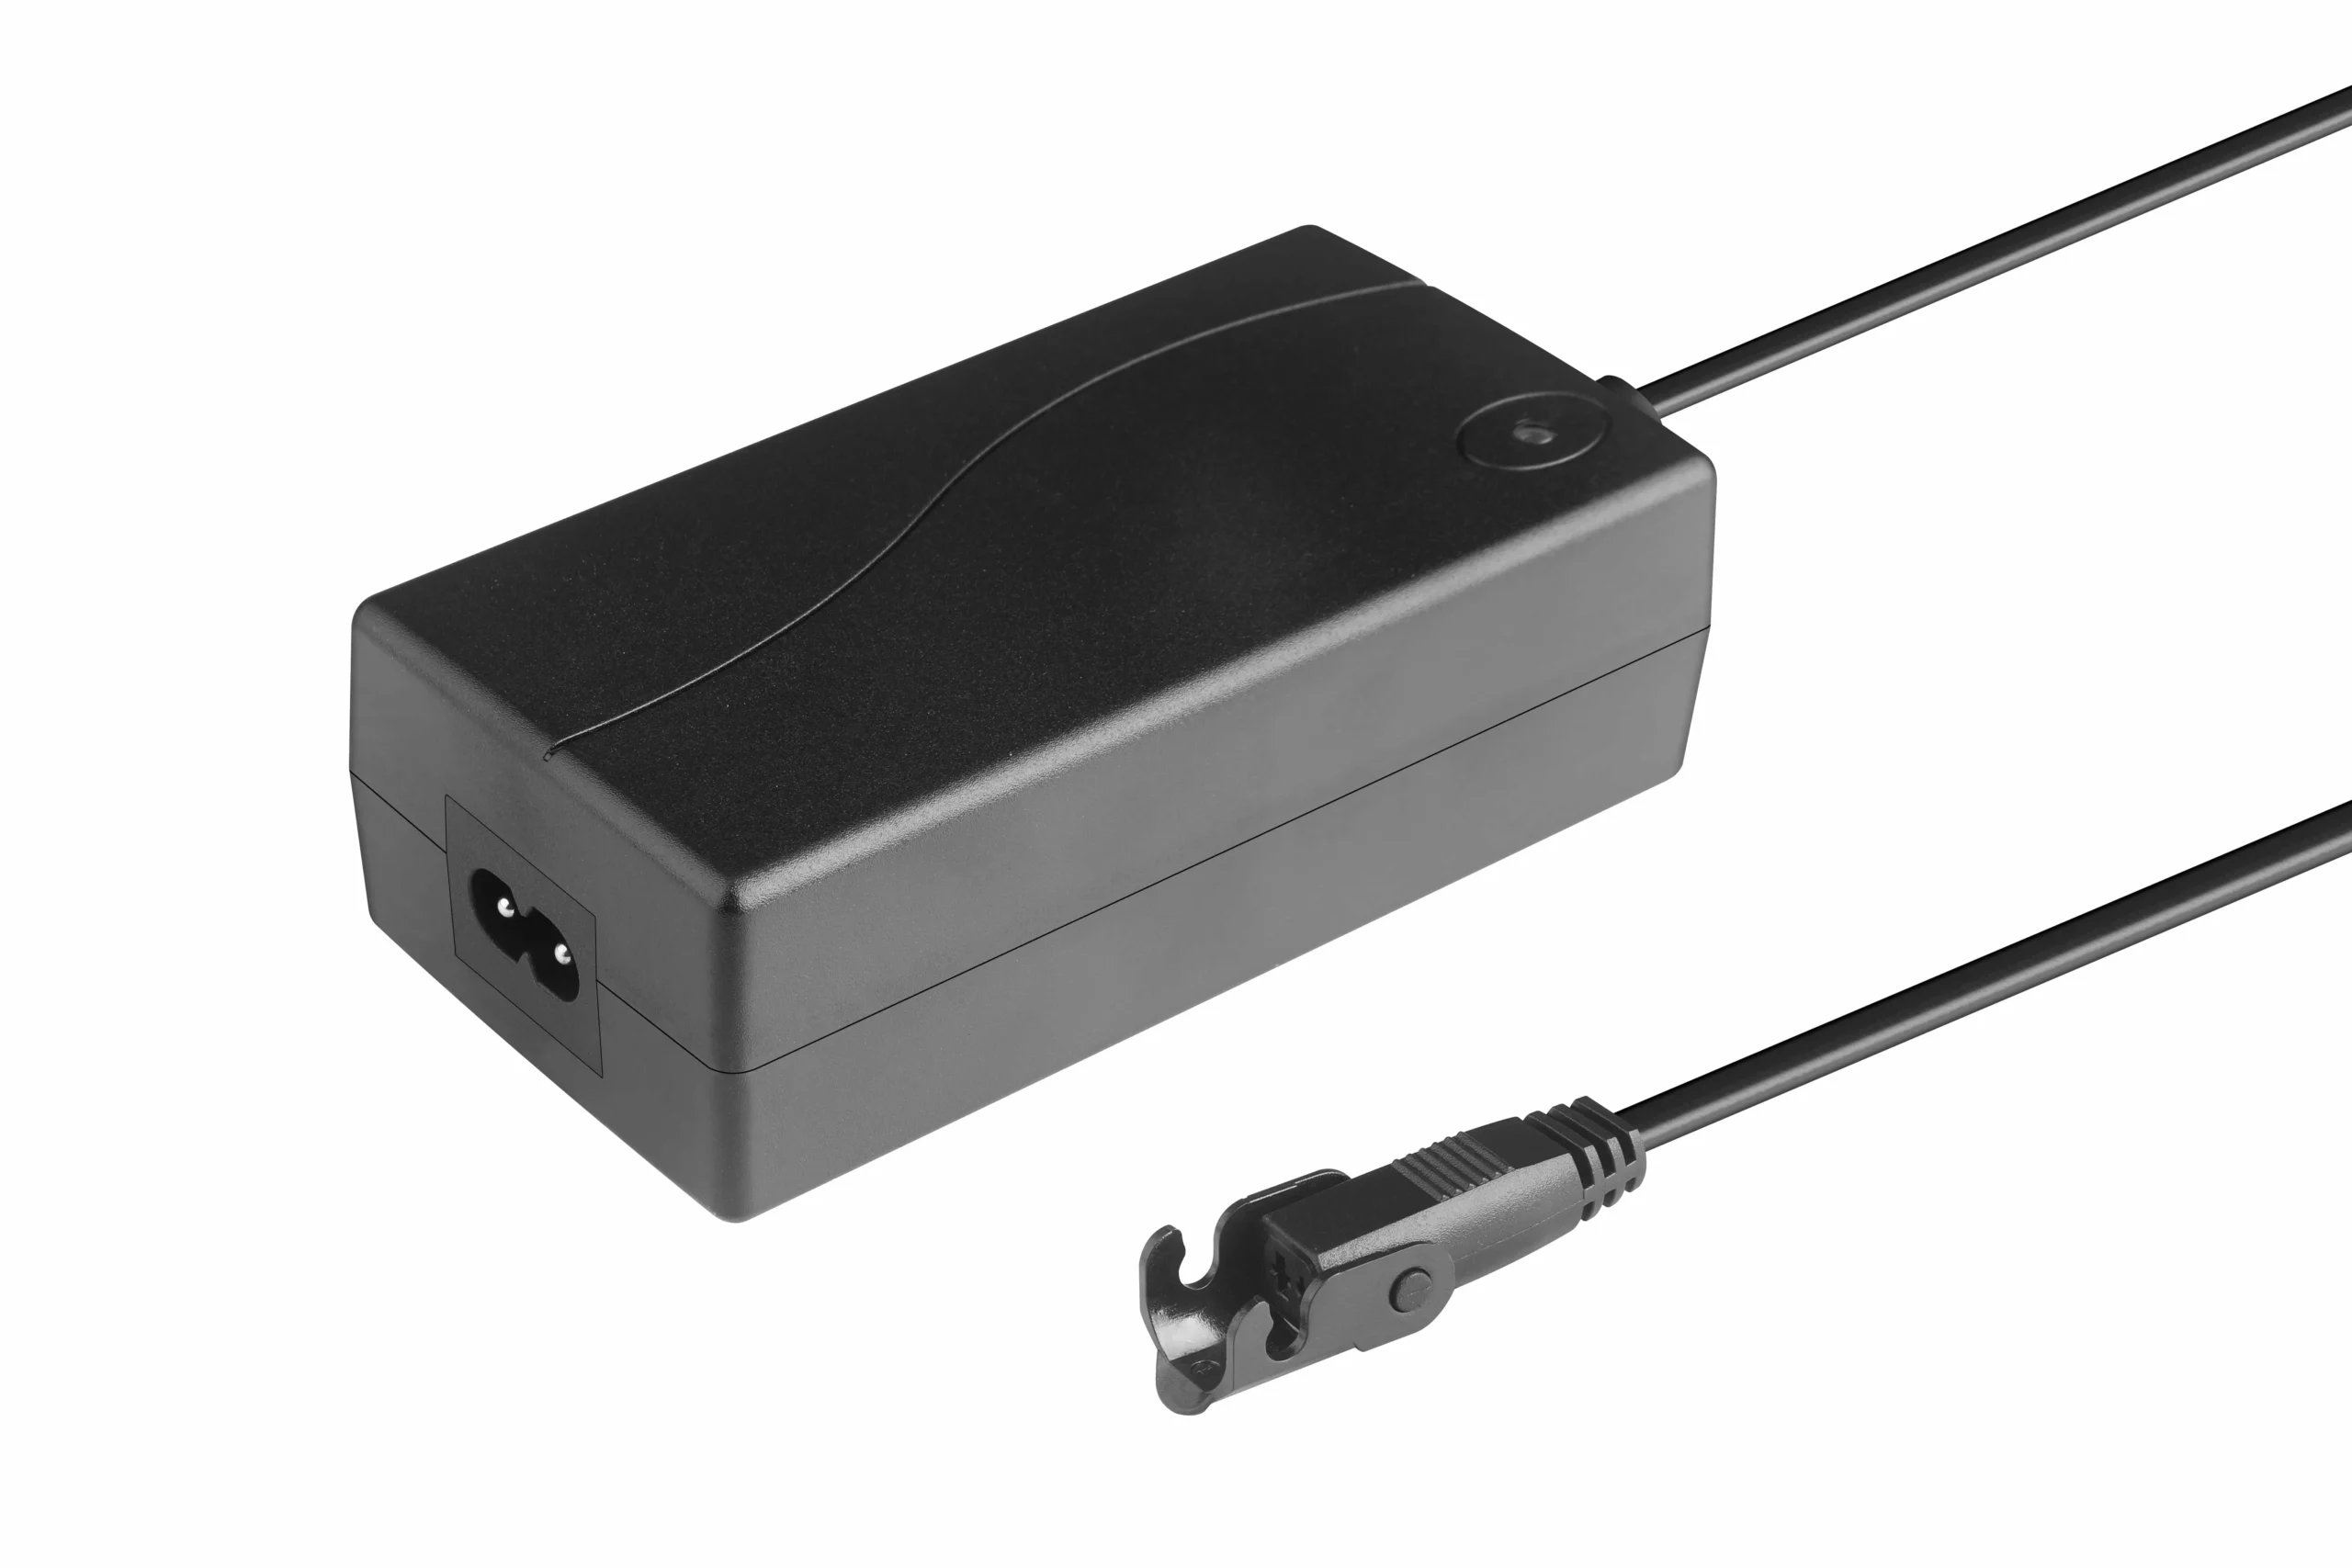
O sistema de energia deve ser dimensionado para a pior condição de movimento simultâneo permitida, não para um motor isoladamente.
Uma fonte dimensionada para um motor pode ser insuficiente se duas ou mais zonas puderem se mover juntas.
Para um projeto com componentes de movimento conhecidos, controles e candidatos a suprimento, use o recurso de compatibilidade do sistema para verificá-los como uma configuração.
Passo 11: Projetar a fiação para um quadro articulado
Estruturas de camas se movem ao redor de dobradiças e travessas, portanto, o design dos cabos é parte do design mecânico.
Verifique:
– raio de curvatura;
– alívio de tensão;
– abrasão;
– retenção de conectores;
– grampos de estofamento ou bordas afiadas;
– zonas de dobradiça em movimento;
– laços de serviço;
– comprimento do cabo em ambas as extremidades de deslocamento.
Um cabo nunca deve se tornar o ponto de parada mecânica.
A validação do chicote deve usar o ciclo de articulação completo, não uma revisão estática do trajeto.
Passo 12: Revise comportamento de pinçamento, obstrução e falha
Seções móveis podem criar zonas de aprisionamento em torno de:
– dobradiças;
– suportes;
– clevises;
– barras transversais;
– bordas do quadro;
– laços de cabo.
O design em nível de máquina deve definir:
– geometria protegida;
– paradas rígidas;
– comportamento de liberação de comando;
– monitoramento de corrente/força onde aplicável;
– resposta a obstrução;
– recuperação após uma falha.
Não trate o estofamento como um dispositivo de segurança.
Lista de verificação de validação OEM
Antes da liberação da produção, valide o sistema completo de movimento do leito.
Mecânico
- verificação de interferência em curso completo;
- força nas piores posições de articulação;
- rigidez do suporte e do quadro;
- controle de carga lateral;
- comportamento de carga assimétrica;
- retenção de fixadores de montagem.
Qualidade do movimento
- velocidade carregada;
- aceleração/desaceleração;
- ruído;
- repetibilidade;
- comportamento de parada;
- retenção sem energia.
Controlos
- cada zona independetemente;
- cada combinação de zonas simultâneas permitidas;
- predefinições se usadas;
- calibração de feedback;
- sincronização se utilizada;
- comportamento de falha/reset;
- comportamento de comando preso.
Elétrico
- corrente de partida;
- corrente de funcionamento;
- pior corrente simultânea;
- tensão de alimentação no motor mais distante;
- aquecimento do conector;
- comportamento de fusível/límite de corrente.
Chicote
- teste de ciclo de dobra;
- verificação de pinçamento/abrasão;
- retenção de conector;
- roteamento de articulação completa.
Térmico e ciclo de vida
- teste de ciclo de trabalho em carga representativa;
- pior condição ambiente;
- teste de ciclo repetido;
- ruído pós-ciclo;
- folga;
- retenção;
- condição do cabo.
O hardware exato, firmware, chicote e revisão de parâmetros usados na validação devem ser registrados.
Como passar dos requisitos para uma solução comercial
Uma vez que a ficha de engenharia esteja completa, o projeto pode avançar para a solução da indústria de camas ajustáveis sem misturar a propriedade comercial neste artigo de seleção.
Se um projeto já possui um desenho de estrutura, casos de carga, metas de curso, mapa de zona de motor e requisitos de controle, envie-os. contacto ServoCylMotion para revisão específica do projeto.
Perguntas Frequentes
Cada zona de movimento da cama deve ser dimensionada separadamente?
Sim. As zonas de cabeça, pernas, inclinação, altura e outras podem ter cargas, alavancas, curso, velocidade e requisitos de duty diferentes.
Quando uma arquitetura de duplo acionamento integrada é útil?
Ela pode ser útil quando duas zonas de movimento comuns podem ser embaladas compactamente e controladas como parte de um sistema coordenado. O OEM ainda precisa verificar a carga de cada saída, deslocamento, comportamento de controle e estratégia de substituição.
Quando o feedback de posição é necessário?
O feedback se torna importante quando o sistema precisa de predefinições, sincronização, posicionamento repetível, detecção de deriva ou informações de diagnóstico.
Por que o baixo ruído não é apenas uma especificação do motor?
Porque o quadro completo pode amplificar a vibração. Suportes, apoio de estofamento, fixadores e ressonância estrutural influenciam o resultado acústico final.
Como a potência deve ser dimensionada para várias zonas de movimento?
Use o pior caso de movimento simultâneo permitido, incluindo corrente de partida e transiente, queda de tensão no cabo e limite total de corrente do controlador.
O que deve ser validado antes da produção?
Valide movimento de carga total, geometria, ruído, comportamento térmico/duty, manutenção, cabeamento, controles, feedback, sincronização onde for usado, resposta a falhas e ciclo de vida em uma estrutura destinada à produção.
Referências
- DewertOkin — Sistemas de Acionamento para Camas de Conforto
- TiMOTION — Soluções de Movimento para Camas de Conforto
- JIECANG — Bases de Cama Ajustáveis
- LINAK — Comparação de Sistemas de Camas Ajustáveis
- Progressive Automations — Erros Comuns na Seleção de Atuadores para Camas Residenciais
- Firgelli — Guia para Camas Elétricas Reclináveis










