
Seleccionando actuadores lineales para camas ajustables es una tarea de diseño de sistemas. La elección correcta depende de cuántas secciones de la cama se mueven, cómo cada enlace convierte el desplazamiento del actuador en un ángulo de sección, cuánto pesa cada zona, cuán silencioso debe ser el movimiento y cómo el sistema de control coordina múltiples motores.
Para el flujo de trabajo de selección de aplicaciones más amplio, consulta la guía de aplicaciones de movimiento lineal.
Para proyectos OEM, la secuencia más confiable es definir primero las zonas de movimiento y seleccionar los componentes en segundo lugar.
Un marco de cama de confort típico puede incluir:
- elevación de cabeza/respaldo;
- elevación de rodilla o muslo;
- una zona de pie opcional;
- una zona de cuello o lumbar opcional;
- inclinar todo el marco o ajuste de altura en diseños más complejos;
- zonas divididas izquierda/derecha.
Cada zona debe tener su propio caso de carga, recorrido, velocidad, ciclo de trabajo, requisito de retención, geometría de montaje, canal de control y plan de validación.
Tabla de selección de zonas de movimiento
| Requisito | Zona de cabeza/respaldo | Zona de rodilla/pierna | Zona adicional | Movimiento de todo el marco/parejada |
|---|---|---|---|---|
| Carga principal de entrada | carga del cuerpo superior y del marco a través del enlace | carga del cuerpo inferior y del marco | carga específica de la zona | carga distribuida en todo el marco, fricción de guía |
| Controlador de fuerza | ángulo de enlace y masa en movimiento | palanca y geometría de la rodilla | depende de la zona | carga total, desequilibrio, fricción de guía |
| Recorrido | derivado del ángulo de sección requerido | derivado del movimiento de la sección de pierna | a menudo más corto pero específico de la aplicación | derivado de la geometría de elevación o inclinación |
| Longitud cerrada | debe caber dentro del marco | constricción por travesaños y tapicería | a menudo sensible al espacio | constricción por la estructura de la base |
| Velocidad | suave y cómodo | coordinado con las expectativas del usuario | específico de la zona | puede necesitar movimiento coincidente |
| Ruido | operación de bajo ruido generalmente importante | operación de bajo ruido generalmente importante | importante en espacios ocupados | la resonancia del marco puede amplificar el ruido |
| Ciclo de trabajo | movimientos repetidos intermitentes | movimientos repetidos intermitentes | depende de la función | puede crear una carga térmica simultánea más alta |
| Retención | debe mantener el ángulo seleccionado según sea necesario | debe mantener el ángulo seleccionado según sea necesario | específico de la zona | importante para arquitecturas de elevación/inclinación |
| Controles | pueden ser necesarios botones/preset dedicados | pueden ser necesarios botones/preset dedicados | canal/función extra | lógica coordinada a menudo requerida |
| Comentarios | útil para presets/memoria de posición | útil para presets/memoria de posición | depende de la función | importante cuando dos ejes deben permanecer alineados |
| Potencia | corriente de zona más electrónica de control | corriente de zona más electrónica de control | se suma al presupuesto del sistema | tamaño para el peor movimiento simultáneo |
| Validación | carga, ciclo, ruido, parada, cableado | carga, ciclo, ruido, parada, cableado | específico de la zona | balance de carga, sincronización, respuesta a fallos |

Cada zona de movimiento debe ser especificada por ruta de carga, viaje, embalaje, velocidad, ciclo de trabajo y requisitos de control antes de la selección de componentes.
La tabla es un mapa de requisitos, no una recomendación de producto. Ayuda al equipo de ingeniería a definir lo que cada zona necesita antes de elegir un modelo.
Paso 1: Define cada zona de movimiento y enlace
El actuador no mueve directamente al usuario. Empuja o tira de un enlace conectado a una sección de cama articulada.
Eso significa que la fuerza requerida del actuador cambia con:
- posición del pivote;
- puntos de montaje del actuador;
- ángulo del enlace;
- centro de gravedad;
- distribución de carga del usuario;
- peso del colchón y marco;
- fricción;
- aceleración;
- deflexión del marco.
La peor fuerza puede ocurrir en el ángulo de enlace menos favorable en lugar de en el ángulo máximo de sección.
Un modelo CAD útil debe incluir:
- todos los ejes de bisagra;
- centros de montaje del actuador;
- masa de la sección móvil;
- distribución de carga esperada;
- posiciones mínima y máxima de la sección;
- interferencia del marco;
- enrutamiento de cables;
- detenciones duras.
No seleccione a partir de un solo número de "peso de carga" sin considerar la geometría.
Paso 2: Calcule la fuerza a través de todo el movimiento
La fuerza debe ser verificada en múltiples posiciones a lo largo del recorrido.
Para cada zona, documente:
- fuerza dinámica máxima;
- dirección de empuje y tirón;
- margen de fricción;
- margen de diseño;
- carga asimétrica esperada;
- transitorios de inicio/parada;
- eficiencia mecánica.
Si el enlace se vuelve mecánicamente desfavorable cerca de un extremo, la fuerza máxima puede aumentar bruscamente.
Utilice el recurso de dimensionamiento de actuadores después de que se conozca la geometría cinemática. La calculadora debe apoyar el proceso de ingeniería, no reemplazar el análisis de la ruta de carga.
Evite usar la fuerza de estancamiento como el objetivo de operación normal
Un número alto de estancamiento o estático no es lo mismo que un punto de operación continuo recomendado.
El diseño debe dejar suficiente margen para:
- tolerancia de fabricación;
- envejecimiento y desgaste;
- variación de fricción;
- variación de colchón o accesorio;
- caída de voltaje;
- temperatura.
El margen final debe documentarse como parte de los requisitos del proyecto.
Paso 3: Combinar el recorrido y la geometría cerrada juntos
El recorrido es solo una dimensión.
El marco también debe acomodar:
- longitud de agujero a agujero retraída;
- ancho de la carcasa;
- envoltura del motor/engranaje;
- ángulo de clevis;
- grosor del soporte;
- posición del conector;
- salida de cable;
- espacio de servicio.
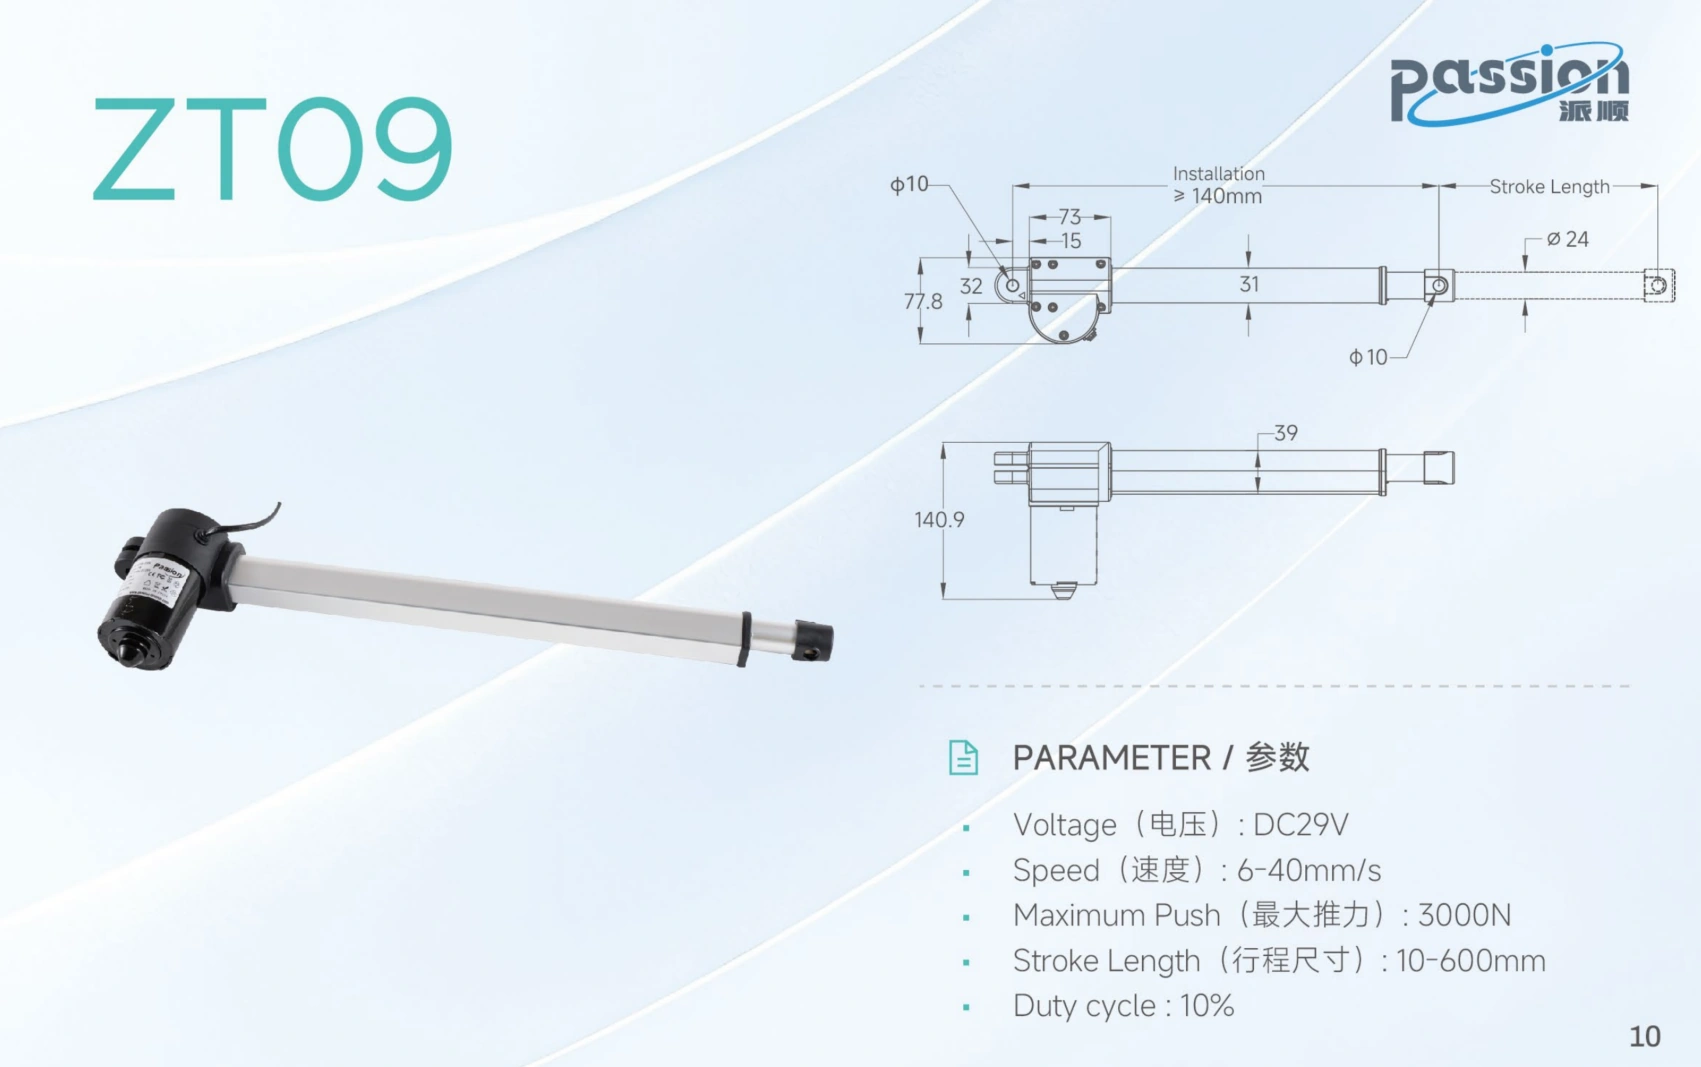
Un desplazamiento similar puede requerir una longitud cerrada, centros de montaje y despegue del conector muy diferentes.
Dos unidades con un desplazamiento similar pueden tener envolturas de instalación muy diferentes.
Para muebles compactos, la longitud cerrada puede decidir la viabilidad antes que la fuerza.
Verificar el recorrido completo en CAD
En ambas posiciones finales, verificar:
- sin interferencia de la carcasa;
- sin colisión de soportes;
- sin pellizco de cable;
- sin sobreángulo en las juntas de clevis;
- sin carga lateral causada por la deflexión del marco;
- sin bloqueo en extremos de tolerancia.
El actuador debe mantenerse principalmente cargado axialmente. Las bisagras y la estructura del marco deben soportar fuerzas y momentos laterales.
Paso 4: Elegir arquitectura de un solo accionamiento, doble accionamiento o multi-zona
Existen varios enfoques comunes del sistema.
Un accionamiento por zona
Un solo accionamiento es la arquitectura más sencilla cuando la sección del marco es rígida, bien guiada y cargada razonablemente cerca de la línea central de diseño.
Ventajas:
– menos piezas;
– cableado más simple;
– control más simple;
– sin sincronización entre ejes paralelos.
Riesgos:
– torsión del marco si la estructura es ancha o flexible;
– mayor concentración de fuerza en una ubicación de montaje.
Arquitectura de doble accionamiento integrada
Una unidad de doble accionamiento compacta puede combinar dos movimientos de zona de cama independientes en un solo paquete.
Esto puede reducir:
– cableado;
– complejidad de la caja de control;
– recuento de ensamblajes.
Pero el OEM aún necesita definir:
– qué zonas controla cada salida;
– fuerza y desplazamiento para cada salida;
– comportamiento de control;
– estrategia de reemplazo;
– enrutamiento de cables;
– conexiones de accesorios.
Controladores de múltiples zonas separados
Las zonas adicionales generalmente requieren salidas separadas.
Si más de un eje soporta la misma estructura en movimiento, definir:
– mapeo de canales;
– retroalimentación en cada eje;
– desajuste de posición permitido;
– comportamiento de detención cuando un eje tiene fallo;
– comportamiento de reinicio/homing;
– distribución de carga.
Aplicar el mismo comando a dos motores no es prueba de que permanezcan alineados. Para proyectos de ejes emparejados, revisar sincronización de múltiples motores como un requisito de ingeniería separado.
Paso 5: Tratar el bajo ruido como un requisito del sistema
Un controlador puede sonar silencioso en un banco y volverse más ruidoso después de la instalación.
El ruido es afectado por:
- reductores;
- velocidad del motor;
- transmisión de tornillo;
- rigidez del soporte;
- resonancia del marco;
- pernos sueltos;
- soporte de colchón;
- contacto del cable;
- desbalance de carga.
Definir:
– distancia de medición;
– carga representativa;
– condiciones de la habitación;
– dirección de movimiento;
– velocidad;
– configuración del marco ensamblado.
El objetivo debe validarse en el marco destinado a producción.
Paso 6: Especificar ciclo de trabajo y comportamiento térmico
Los muebles de confort normalmente se mueven de manera intermitente, pero el OEM aún debe definir el caso de uso real.
Registro:
- tiempo de funcionamiento por ajuste;
- número de ajustes por hora;
- ciclos diarios esperados;
- combinaciones de zonas simultáneas;
- temperatura ambiente;
- ventilación de la carcasa;
- tiempo de descanso.
El motor, la electrónica de control, los conectores y la fuente de alimentación contribuyen al sistema térmico.
Un prototipo que realiza unos pocos ciclos exitosos no es suficiente evidencia de idoneidad del ciclo de vida.
Paso 7: Definir comportamiento de retención y apagado
Cada zona de la cama necesita un requisito claro sobre lo que sucede cuando se corta la alimentación.
Las expectativas de diseño posibles incluyen:
- mantener la posición seleccionada;
- resistir la inversión bajo la carga prevista;
- permitir movimiento de servicio controlado;
- permanecer mecánicamente estable después de un fallo.
No asumir que una transmisión es auto-bloqueante sin evidencia.
El proyecto debe verificar:
– retención sin alimentación;
– deslizamiento;
– umbral de retroceso;
– comportamiento del freno si se usa;
– recuperación tras el retorno de la energía.
Paso 8: Congelar controles, funciones del teléfono, y configuraciones preestablecidas
La interfaz de control es parte de la selección del actuador.
Los requisitos posibles incluyen:
- un botón de emparejamiento por zona;
- comando multizona simultáneo;
- configuraciones preestablecidas de memoria;
- bloqueo;
- teléfono por cable;
- teléfono inalámbrico;
- control de servicio local;
- retroalimentación de estado;
- comportamiento de reinicio.
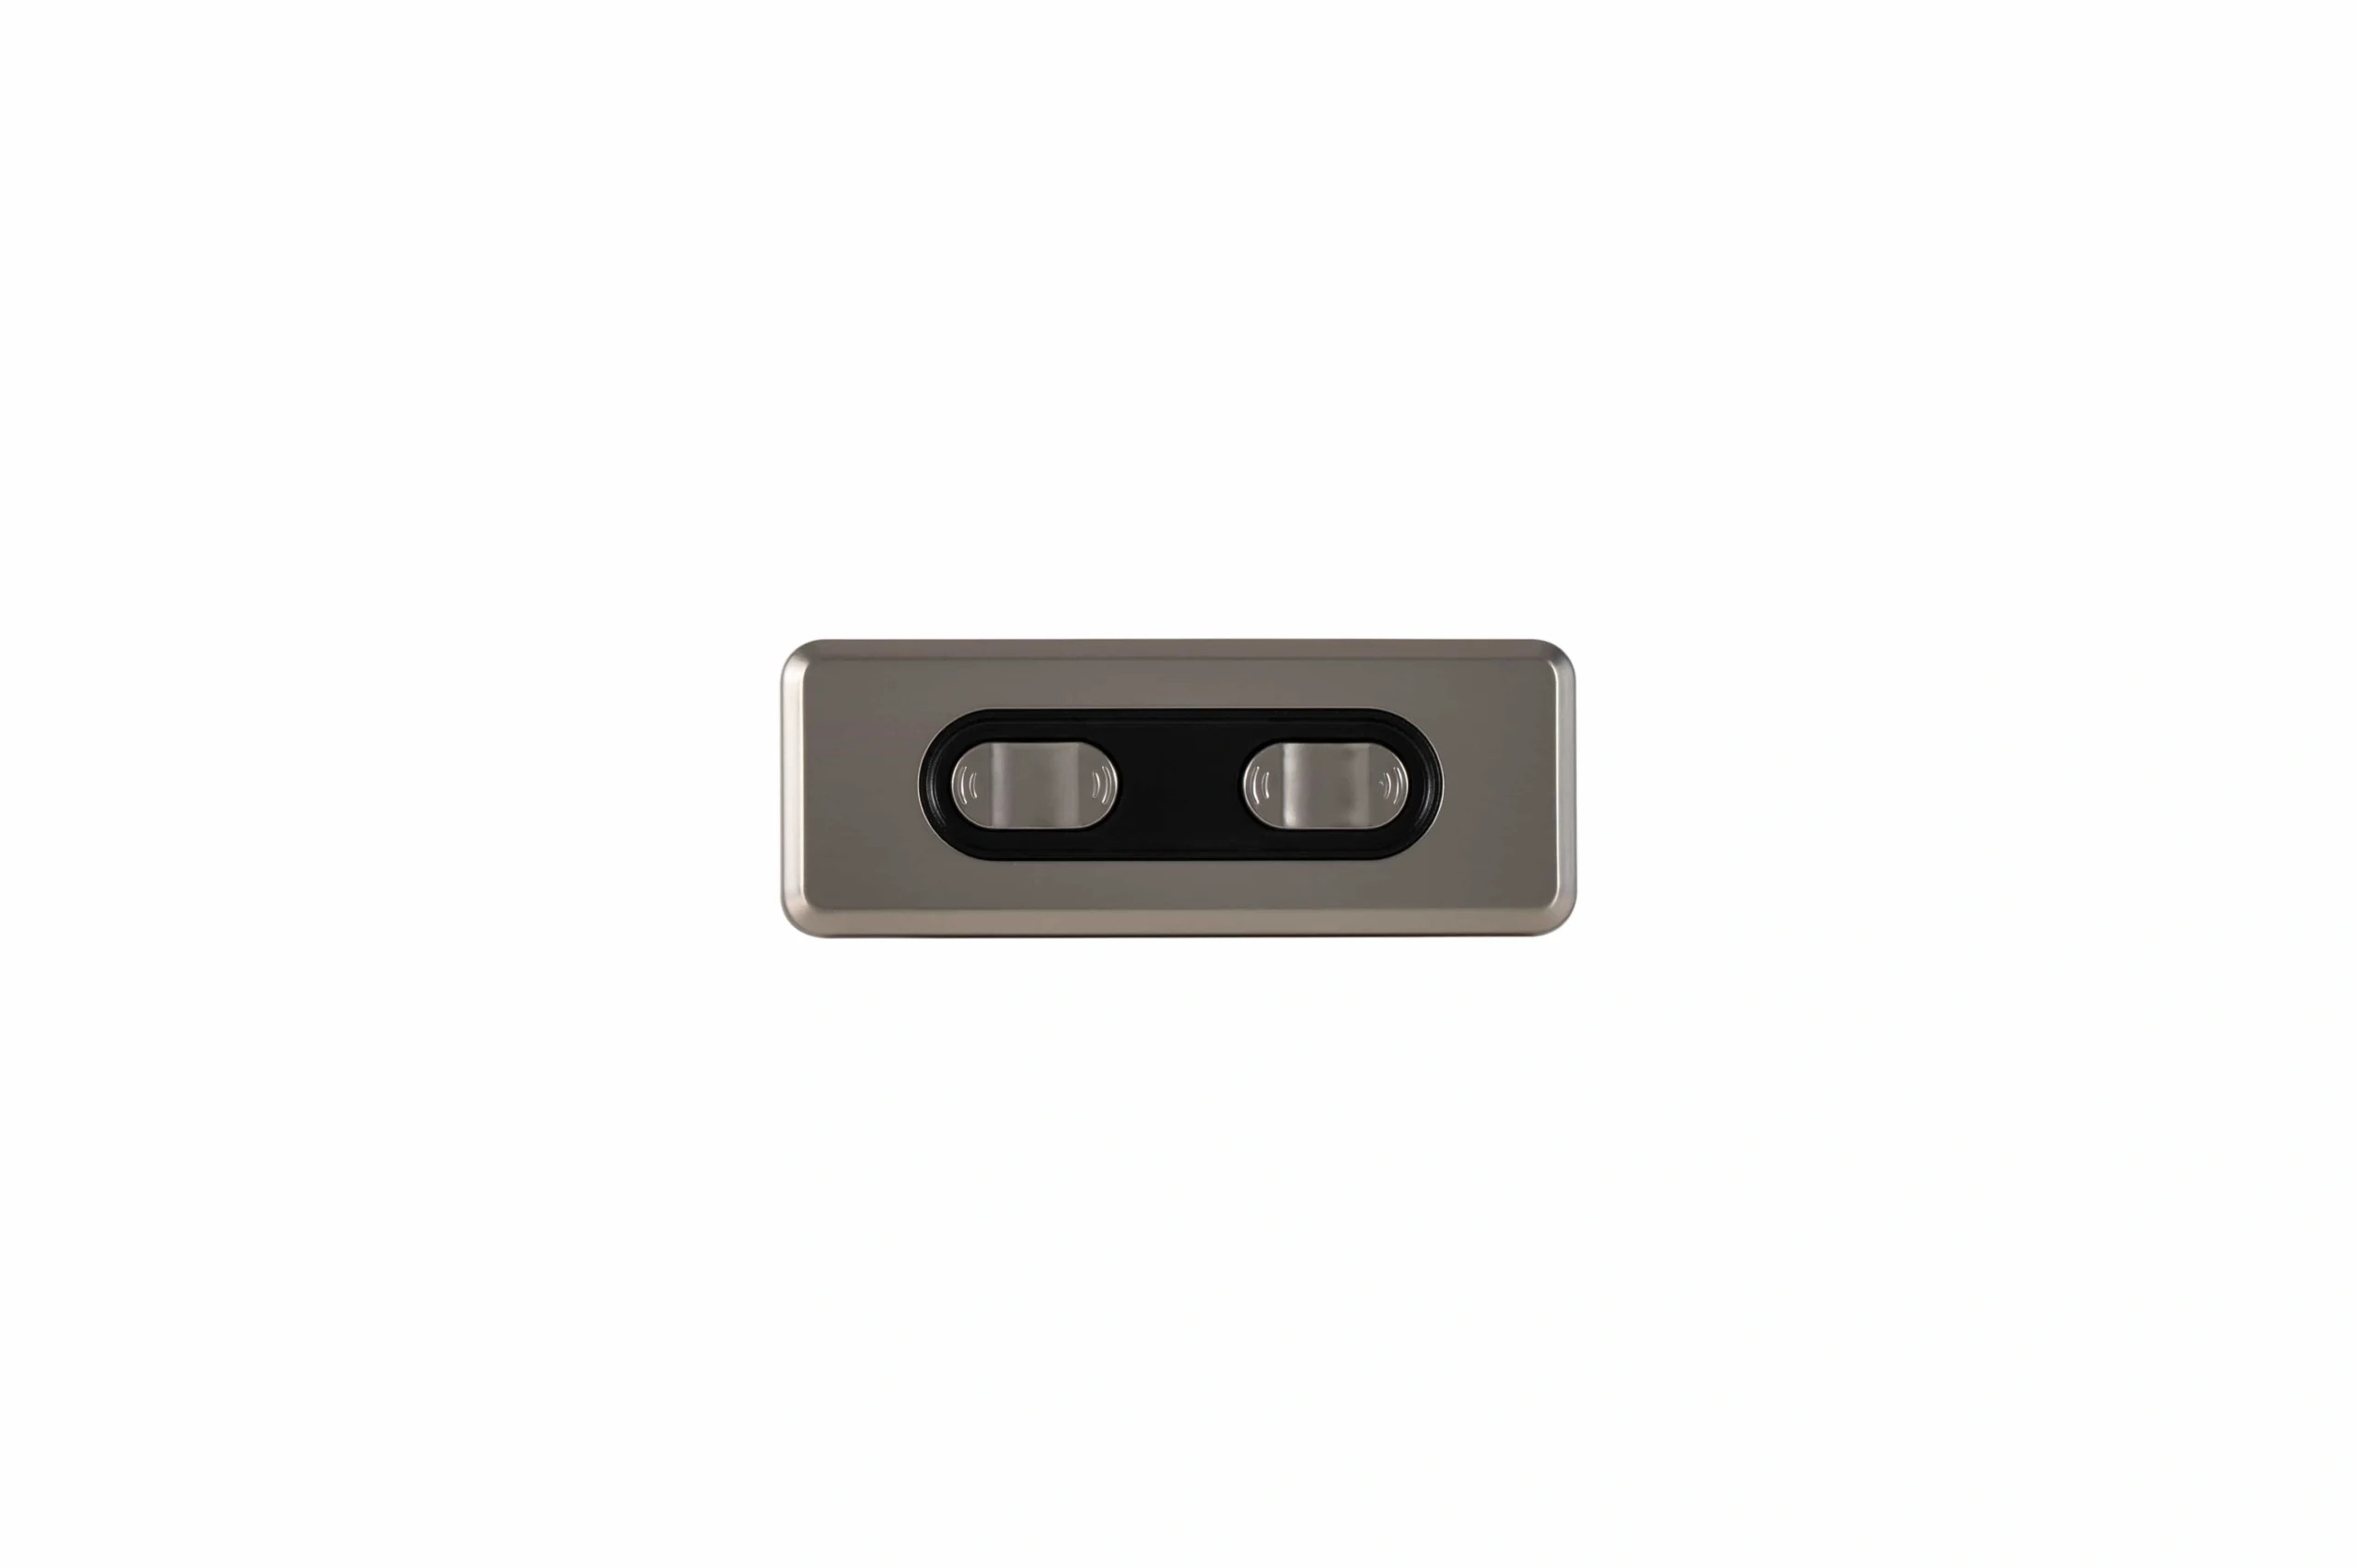
Las zonas de movimiento, el conteo de canales, las configuraciones preestablecidas, la retroalimentación, la sincronización y el comportamiento de falla deben ser congelados como un requisito de control.
Estas características determinan cuántos canales requieren la electrónica de control y si es necesaria la retroalimentación de posición.
Por ejemplo, las configuraciones preestablecidas repetibles generalmente requieren más que la operación del motor por tiempo. El sistema debe conocer o recrear la posición de una manera definida.
Paso 9: Decidir cuándo se requiere retroalimentación y sincronización
La retroalimentación puede soportar:
- memoria de posición;
- detención repetible;
- movimiento emparejado sincronizado;
- detección de deriva;
- diagnósticos;
- recuperación después de fallos.
Los tipos de sensores posibles incluyen pulsos de efecto Hall, potenciómetros y codificadores.
El requisito importante no es solo el nombre del sensor. Defina:
- interfaz eléctrica;
- escalado;
- convención de dirección;
- comportamiento de referencia;
- lo que sucede después de la pérdida de energía;
- error de sincronización permitido;
- respuesta a la falta de retroalimentación.
Paso 10: Dimensionar la energía para el movimiento simultáneo
El sistema de energía debe dimensionarse para la peor combinación permitida de zonas.
Incluir:
- corriente de arranque;
- corriente de funcionamiento normal;
- condición de pico/estancamiento;
- electrónica del controlador;
- conteo de motores simultáneos;
- caída de voltaje del cable;
- clasificación de corriente del conector;
- estrategia de fusible/límite de corriente.
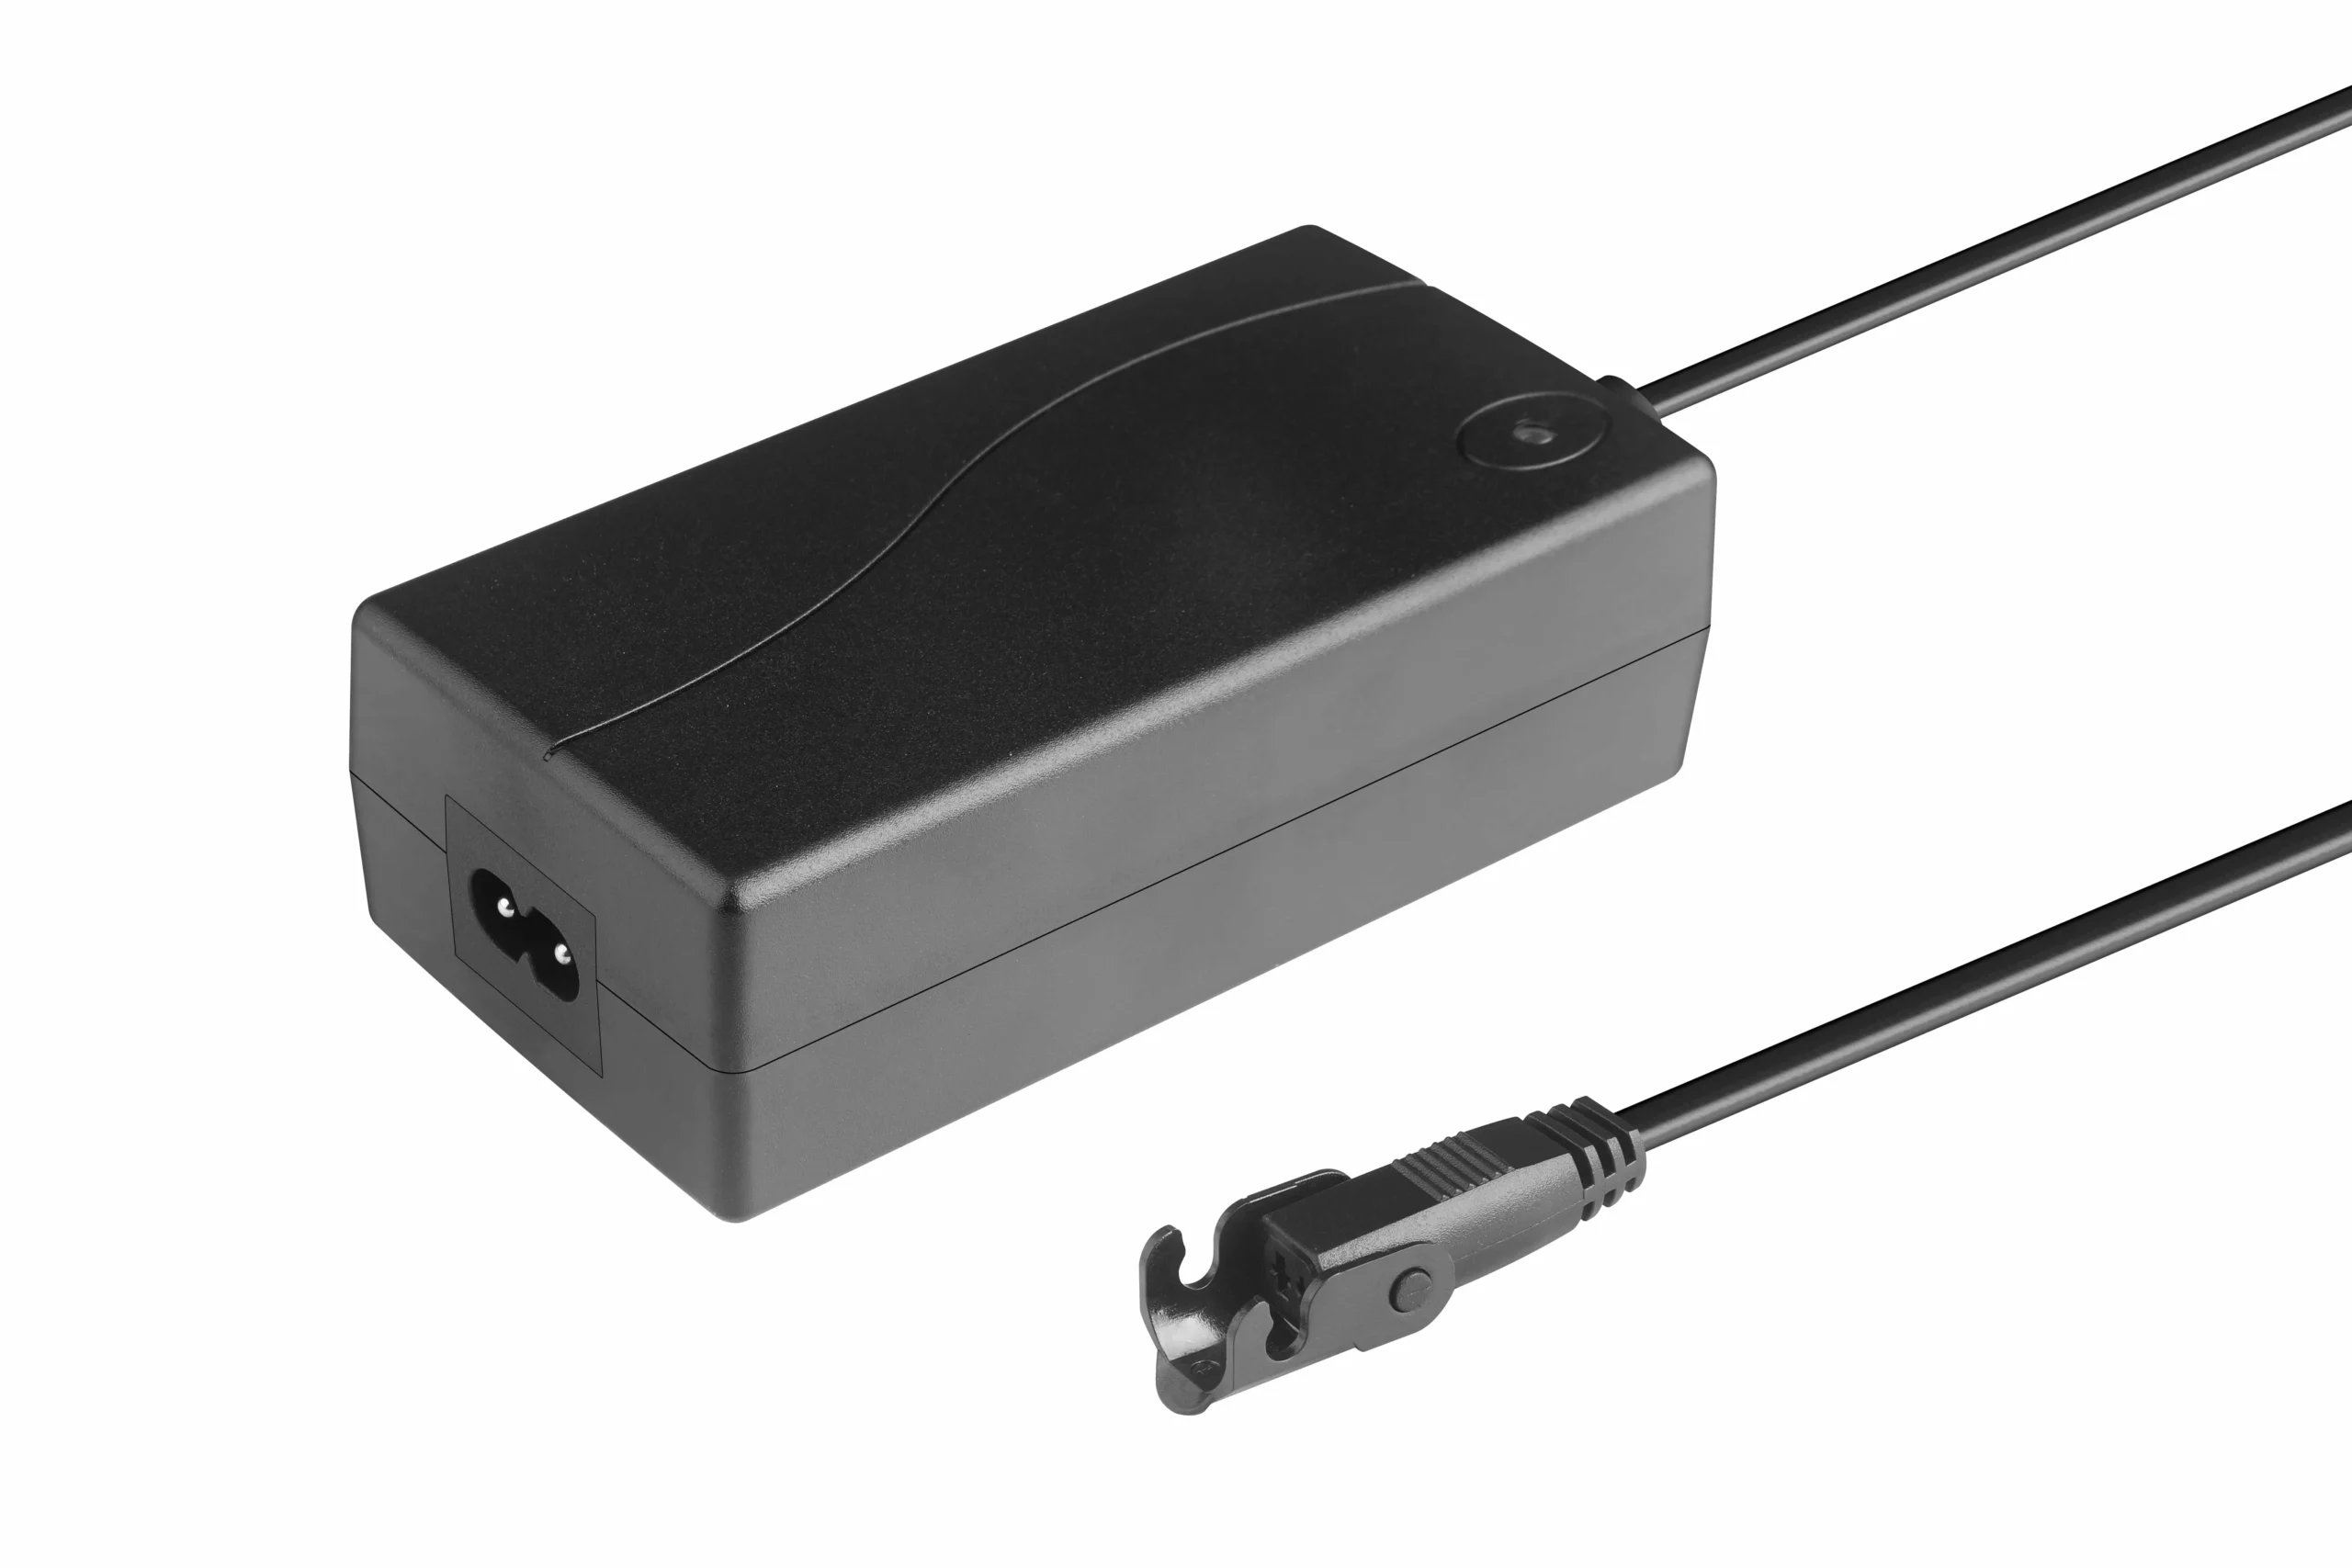
El sistema de energía debe dimensionarse para la peor condición de movimiento simultáneo permitida, no para un motor en aislamiento.
Una fuente dimensionada para un motor puede ser insuficiente si se permite que dos o más zonas se muevan juntas.
Para un proyecto con componentes de movimiento, controles y candidatos de suministro conocidos, utilice el recurso de compatibilidad del sistema para verificarlos como una configuración.
Paso 11: Diseñar el arnés para un marco articulado
Los marcos de cama se mueven alrededor de bisagras y travesaños, por lo que el diseño del cableado es parte del diseño mecánico.
Verificar:
– radio de curvatura;
– alivio de tensión;
– abrasión;
– retención de conectores;
– grapas de tapicería o bordes afilados;
– zonas de bisagra en movimiento;
– lazos de servicio;
– longitud del cable en ambos extremos de viaje.
Un cable nunca debe convertirse en el tope mecánico de viaje.
La validación del arnés debe utilizar el ciclo completo de articulación, no una revisión de enrutamiento estático.
Paso 12: Revisar el comportamiento de pellizco, obstrucción y falla
Las secciones móviles pueden crear zonas de atrapamiento alrededor de:
– bisagras;
– soportes;
– clevises;
– travesaños;
– bordes del marco;
– lazos de cable.
El diseño a nivel de máquina debe definir:
– geometría protegida;
– paradas duras;
– comportamiento de liberación por comando;
– monitoreo de corriente/fuerza donde sea aplicable;
– respuesta a obstrucciones;
– recuperación después de una falla.
No trate la tapicería como un dispositivo de seguridad.
Lista de verificación de validación de OEM
Antes de la liberación de producción, valide el sistema completo de movimiento de la cama.
Mecánico
- verificación de interferencia de recorrido completo;
- fuerza en las peores posiciones de enlace;
- rigidez del soporte y del marco;
- control de carga lateral;
- comportamiento de carga asimétrica;
- retención de sujetadores de montaje.
Calidad de movimiento
- velocidad cargada;
- aceleración/desaceleración;
- ruido;
- repetibilidad;
- comportamiento de detención;
- sujeción sin energía.
Controles
- cada zona de forma independiente;
- cada combinación de zonas simultáneas permitidas;
- preajustes si se utilizan;
- calibración de retroalimentación;
- sincronización si se utiliza;
- comportamiento de falla/restablecimiento;
- comportamiento de comando atascado.
Eléctrico
- corriente de arranque;
- corriente de funcionamiento;
- peor corriente simultánea;
- tensión de alimentación en el motor más alejado;
- calentamiento del conector;
- comportamiento de fusible/límite de corriente.
Arnés
- prueba de ciclo de doblado;
- verificación de pellizco/abrasión;
- retención de conectores;
- enrutamiento de articulación completa.
Térmica y ciclo de vida
- prueba de ciclo de trabajo a carga representativa;
- peor condición ambiental;
- prueba de ciclos repetidos;
- ruido post-ciclo;
- holgura;
- sujeción;
- condición del cable.
El hardware, firmware, arnés y revisión de parámetros exactos utilizados en la validación deben ser registrados.
Cómo pasar de los requisitos a una solución comercial
Una vez que la hoja de ingeniería esté completa, el proyecto puede avanzar hacia la solución de la industria de camas ajustables sin mezclar la propiedad comercial en este artículo de selección.
Si un proyecto ya tiene un dibujo de marco, casos de carga, objetivos de recorrido, mapa de zonas de motor y requisitos de control, envíalos. contacto de ServoCylMotion para revisión específica del proyecto.
Preguntas frecuentes
¿Debería dimensionarse cada zona de movimiento de la cama por separado?
Sí. La cabeza, las piernas, la inclinación, la altura y otras zonas pueden tener diferentes cargas, palancas, recorridos, velocidades y requisitos de servicio.
¿Cuándo es útil una arquitectura de doble accionamiento integrada?
Puede ser útil cuando dos zonas de movimiento comunes se pueden empaquetar de manera compacta y controlar como parte de un sistema coordinado. El OEM aún necesita verificar la carga de cada salida, el recorrido, el comportamiento de control y la estrategia de reemplazo.
¿Cuándo se necesita retroalimentación de posición?
La retroalimentación se vuelve importante cuando el sistema necesita preajustes, sincronización, posicionamiento repetible, detección de deriva o información de diagnóstico.
¿Por qué el bajo ruido no es solo una especificación del motor?
Porque el marco completo puede amplificar la vibración. Los soportes, la sujeción del tapizado, los sujetadores y la resonancia estructural influyen en el resultado acústico final.
¿Cómo se debe dimensionar la potencia para varias zonas de movimiento?
Utiliza el peor caso de movimiento simultáneo permitido, incluyendo la corriente de arranque y transitoria, la caída de tensión del cable y el límite total de corriente del controlador.
¿Qué debe validarse antes de la producción?
Valida el movimiento a plena carga, la geometría, el ruido, el comportamiento térmico/ de servicio, la sujeción, el cableado, los controles, la retroalimentación, la sincronización donde se utiliza, la respuesta a fallos y el ciclo de vida en un marco destinado a producción.
Referencias
- DewertOkin — Sistemas de accionamiento para camas de confort
- TiMOTION — Soluciones de movimiento para camas de confort
- JIECANG — Bases de cama ajustables
- LINAK — Comparación de sistemas de cama ajustables
- Progressive Automations — Errores comunes al seleccionar actuadores para camas domésticas
- Firgelli — Guía de camas eléctricas reclinables










