
Auswahl lineare Antriebe für verstellbare Betten ist eine Systemdesignaufgabe. Die richtige Wahl hängt davon ab, wie viele Bettabschnitte sich bewegen, wie jede Verbindung die Bewegung des Antriebs in den Abschnittswinkel umwandelt, wie viel Last jede Zone trägt, wie leise die Bewegung sein muss, und wie das Steuerungssystem mehrere Motoren koordiniert.
Für den umfassenderen Auswahlworkflow für Anwendungen siehe die Leitfaden für lineare Bewegungen.
Für OEM-Projekte ist die zuverlässigste Abfolge, zuerst die Bewegungszonen zu definieren und dann die Komponenten auszuwählen.
Ein typischer Rahmen eines Komfortbettes kann Folgendes umfassen:
- Kopf-/Rückenhebung;
- Knie- oder Oberschenkelhebung;
- eine optionale Fußzone;
- eine optionale Nacken- oder Lendenzone;
- Neigung des gesamten Rahmens oder Höhenanpassung bei komplexeren Designs;
- geteilte linke/rechte Zonen.
Jede Zone sollte ihren eigenen Lastfall, Hub, Geschwindigkeit, Einschaltdauer, Halteanforderung, Montagesgeometrie, Steuerungskanal und Validierungsplan haben.
Auswahltabelle für Bewegungszonen
| Anforderung | Kopf-/Rückenzone | Knie-/Beinzone | Zusätzliche Zone | Neigung des gesamten Rahmens / gekoppelte Bewegung |
|---|---|---|---|---|
| Hauptlastzufuhr | Oberkörper- und Rahlast über Verbindungselemente | Unterkörper- und Rahlast | zonen-spezifische Last | voller Rahmen, verteilte Last, Führungsreibung |
| Krafttreiber | Winkel der Verbindung und bewegte Masse | Hebelwirkung und Kniegeometrie | hängt von der Zone ab | gesamt Last, Ungleichgewicht, Führungsreibung |
| Hub | abgeleitet aus dem erforderlichen Abschnittswinkel | abgeleitet aus der Bewegung des Beinabschnitts | oft kürzer, aber anwendungsspezifisch | abgeleitet aus Lift- oder Neigungsgeometrie |
| Geschlossene Länge | muss in den Rahmen passen | eingeschränkt durch Querstangen und Polsterung | oft platzsensitiv | eingeschränkt durch die Basisstruktur |
| Geschwindigkeit | glatt und komfortabel | koordiniert mit den Erwartungen des Benutzers | zonen-spezifisch | möglicherweise muss eine abgestimmte Bewegung erforderlich sein |
| Geräusch | geräuscharm Betrieb ist normalerweise wichtig | geräuscharm Betrieb ist normalerweise wichtig | wichtig in besetzten Räumen | Rahmenresonanz kann Geräusche verstärken |
| Lastzyklus | intermittierende wiederholte Bewegungen | intermittierende wiederholte Bewegungen | hängt von der Funktion ab | kann eine höhere gleichzeitige thermische Last erzeugen |
| Halten | muss den gewählten Winkel wie erforderlich halten | muss den gewählten Winkel wie erforderlich halten | zonen-spezifisch | wichtig für Hebe-/Neigekonstruktionen |
| Steuerungen | dedizierte Tasten/Voreinstellungen können erforderlich sein | dedizierte Tasten/Voreinstellungen können erforderlich sein | zusätzlicher Kanal/Funktion | Koordinierte Logik wird häufig benötigt |
| Feedback | nützlich für Voreinstellungen / Positionsspeicher | nützlich für Voreinstellungen / Positionsspeicher | hängt von der Funktion ab | wichtig, wenn zwei Achsen ausgerichtet bleiben müssen |
| Leistung | Zonenstrom plus Steuerelektronik | Zonenstrom plus Steuerelektronik | trägt zum Systembudget bei | Größe für die ungünstigsten gleichzeitigen Bewegungen |
| Validierung | Last, Zyklus, Geräusch, Stopp, Verkabelung | Last, Zyklus, Geräusch, Stopp, Verkabelung | zonen-spezifisch | Lastenbalancierung, Synchronisation, Fehlermanagement |

Jede Bewegungszone sollte anhand von Lastpfad, Reise, Verpackung, Geschwindigkeit, Duty und Steueranforderungen spezifiziert werden, bevor Komponenten ausgewählt werden.
Die Tabelle ist eine Anforderungsübersicht, keine Produkteempfehlung. Sie hilft dem Ingenieurteam, zu definieren, was jede Zone benötigt, bevor ein Modell ausgewählt wird.
Schritt 1: Definieren Sie jede Bewegungszone und Verbindung
Der Aktuator bewegt den Benutzer nicht direkt. Er drückt oder zieht ein Verbindungselement, das mit einem schwenkbaren Bettenabschnitt verbunden ist.
Das bedeutet, dass die erforderliche Aktuatorenkraft sich ändert mit:
- Drehpunktposition;
- Aktuatorenmontagepunkte;
- Verbindungswinkel;
- Schwerpunkt;
- Nutzerlastverteilung;
- Gewicht der Matratze und des Rahmens;
- Reibung;
- Beschleunigung;
- Rahmendeflexion.
Die größte Kraft kann im ungünstigsten Verbindungswinkel anstelle des maximalen Abschnittswinkels auftreten.
Ein nützliches CAD-Modell sollte enthalten:
- Alle Drehachsen;
- Aktuatorenmontagezentren;
- Gewicht der beweglichen Abschnitte;
- Erwartete Lastverteilung;
- Minimale und maximale Abschnittspositionen;
- Rahmeninterferenzen;
- Kabelverlegung;
- harter Anschläge.
Wählen Sie nicht nur aus einer einzelnen „Lastgewicht“-Zahl aus, ohne die Geometrie zu berücksichtigen.
Schritt 2: Berechnen Sie die Kraft über die gesamte Bewegung
Die Kraft sollte an mehreren Positionen während des Hubs überprüft werden.
Dokumentieren Sie für jede Zone:
- maximale dynamische Kraft;
- Druck- und Zugrichtung;
- Reibungsspielraum;
- Konstruktionsspielraum;
- erwartete asymmetrische Last;
- Start-/Stopptransienten;
- mechanische Effizienz.
Wenn die Verbindung an einem Ende mechanisch ungünstig wird, kann die Spitzenkraft stark ansteigen.
Verwenden Sie das Ressource zur Aktuatorgröße nachdem die kinematische Geometrie bekannt ist. Der Rechner sollte den Ingenieurprozess unterstützen, nicht die Lastpfadanalyse ersetzen.
Vermeiden Sie es, die Stallkraft als normales Betriebziel zu verwenden
Eine hohe Stall- oder Statische Zahl ist nicht dasselbe wie ein empfohlener kontinuierlicher Betriebswert.
Das Design sollte genügend Spielraum lassen für:
- Fertigungstoleranzen;
- Alterung und Abnutzung;
- Reibungsvariation;
- Matratzen- oder Zubehörvariation;
- Spannungsabfall;
- Temperatur.
Der endgültige Spielraum sollte als Teil der Projektanforderungen dokumentiert werden.
Schritt 3: Hub und geschlossene Geometrie zusammenführen
Der Hub ist nur eine Dimension.
Der Rahmen muss auch Folgendes berücksichtigen:
- verkürzte Loch-zu-Loch-Länge;
- Gehäusebreite;
- Motor-/Getriebe-Hülle;
- Gabelwinkel;
- Bügelstärke;
- Steckerposition;
- Kabelausgang;
- Wartungsfreiraum.
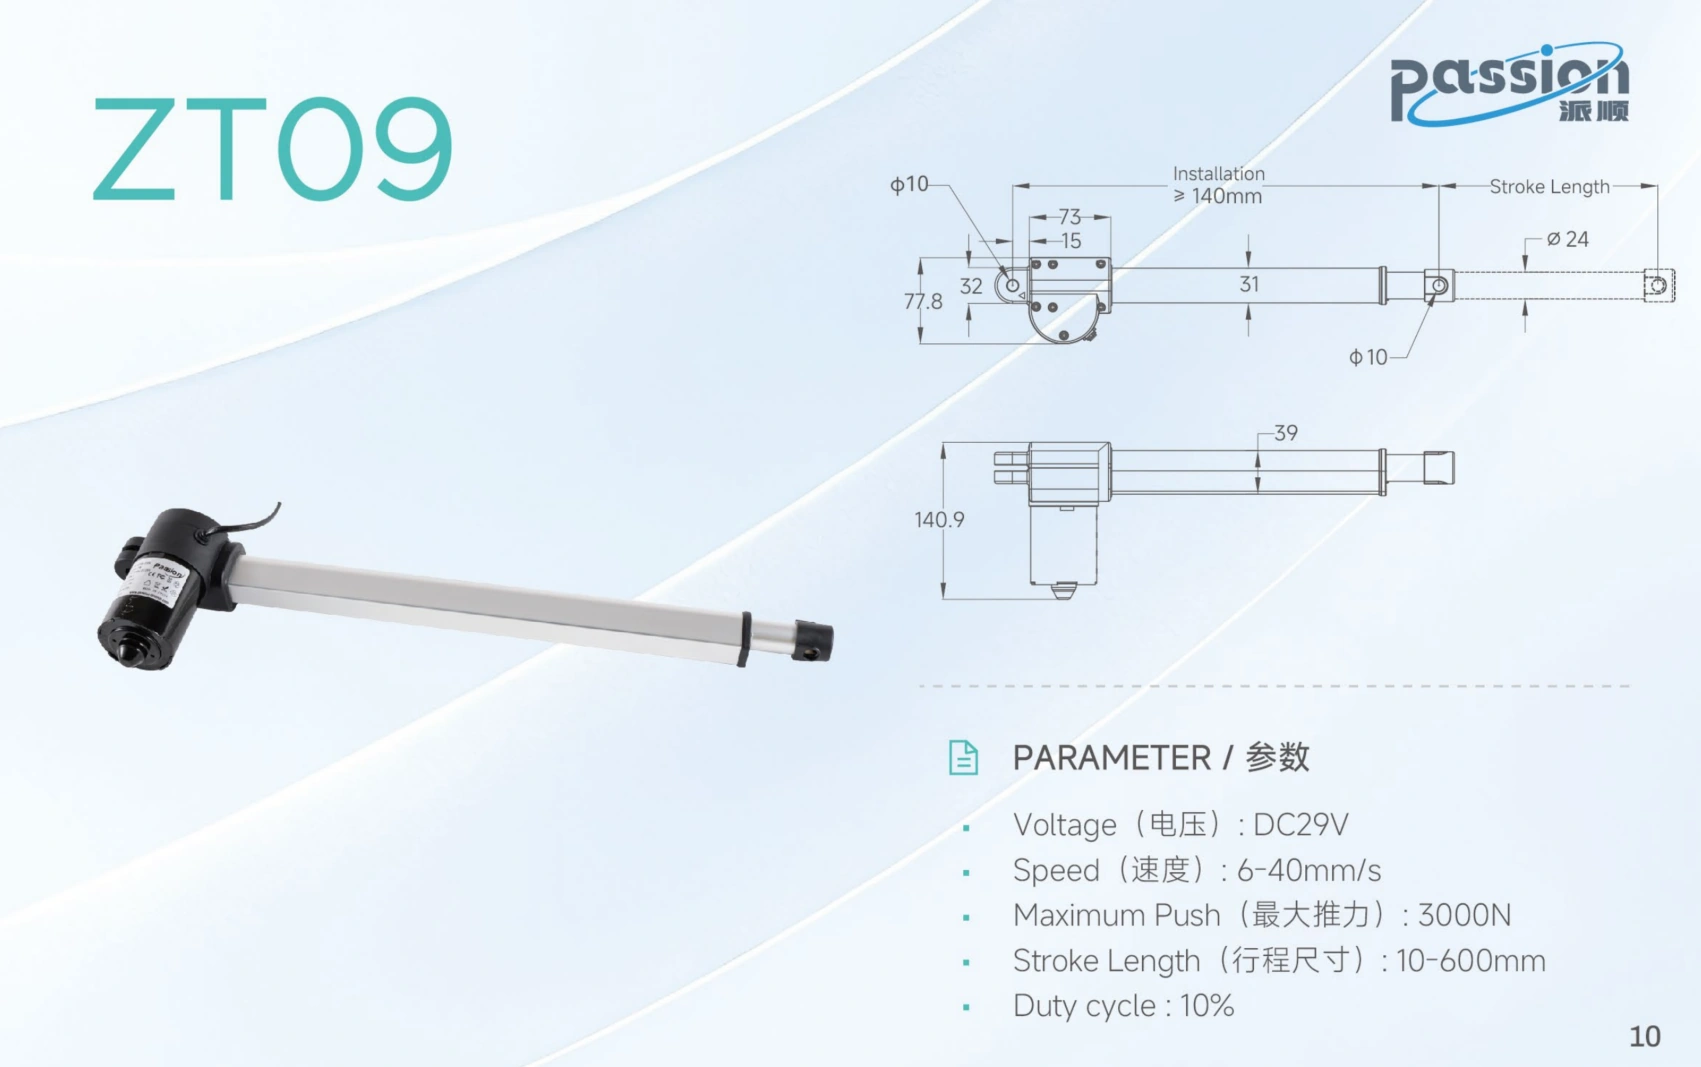
Ähnliche Bewegungen können sehr unterschiedliche geschlossene Längen, Montagezentren und Steckerfreiräume erfordern.
Zwei Antriebe mit ähnlichem Hub können sehr unterschiedliche Installationshüllen haben.
Für kompakte Möbel kann die geschlossene Länge die Machbarkeit vor der Kraft entscheiden.
Überprüfen Sie den gesamten Hub in CAD
An beiden Endpositionen überprüfen:
- keine Gehäuseinterferenzen;
- keine Halterungs-Kollisionen;
- kein Kabel-Einklemmen;
- kein Überwinkel an den Gabelgelenken;
- keine seitlichen Lasten, die durch Rahmendeflexion verursacht werden;
- kein Blockieren an den Toleranzgrenzen.
Der Aktuator sollte hauptsächlich axial belastet bleiben. Scharniere und Rahmenstruktur sollten seitliche Kräfte und Momente tragen.
Schritt 4: Wählen Sie Einzelantrieb, Doppelantrieb oder Mehrzonenarchitektur
Es gibt mehrere gängige Systemansätze.
Ein Antrieb pro Zone
Ein einzelner Antrieb ist die einfachste Architektur, wenn der Rahmenbereich steif, gut geführt und nahe an der Konstruktionsmittelachse belastet ist.
Vorteile:
– weniger Teile;
– einfachere Verkabelung;
– einfachere Steuerung;
– keine Synchronisation zwischen parallelen Achsen.
Risiken:
– Rahmenverdrehung, wenn die Struktur breit oder flexibel ist;
– größere Kraftkonzentration an einem Montageort.
Integrierte Doppelantriebsarchitektur
Ein kompaktes Doppelantriebseinheit kann zwei unabhängige Bettbereichsbewegungen in einem Paket kombinieren.
Dies kann reduzieren:
– Verkabelung;
– Komplexität des Steuerkastens;
– Montageanzahl.
Aber der OEM muss weiterhin definieren:
– welche Zonen jeder Ausgang steuert;
– Kraft und Hub für jeden Ausgang;
– Steuerverhalten;
– Ersatzstrategie;
– Kabelverlegung;
– Zubehöranschlüsse.
Separate Mehrzonenantriebe
Zusätzliche Zonen erfordern in der Regel separate Ausgänge.
Wenn mehr als eine Achse die gleiche bewegliche Struktur unterstützt, definieren Sie:
– Kanalzuordnung;
– Rückmeldung auf jeder Achse;
– zulässige Positionsabweichung;
– Stoppverhalten, wenn eine Achse ausfällt;
– Rücksetz-/Homingverhalten;
– Lastverteilung.
Das Anwenden desselben Befehls auf zwei Motoren beweist nicht, dass sie ausgerichtet bleiben. Bei Achsenpaarprojekten prüfen Sie Synchronisation mehrerer Motoren als separate technische Anforderung.
Schritt 5: Behandeln Sie niedrigen Geräuschpegel als Systemanforderung
Ein Antrieb kann auf einer Bank leise klingen und nach der Installation lauter werden.
Geräusch wird beeinflusst von:
- Getriebe;
- Motordrehzahl;
- Schraubenübertragung;
- Bügelsteifigkeit;
- Rahmenresonanz;
- lose Schraubverbindungen;
- Matratzenstütze;
- Kabelkontakt;
- Lastungleichgewicht.
Definieren:
– Messabstand;
– repräsentative Last;
– Raumbedingungen;
– Bewegungsrichtung;
– Geschwindigkeit;
– konfiguriertes Rahmenbild.
Das Ziel sollte im produktionsabsichtlichen Rahmen validiert werden.
Schritt 6: Geben Sie den Arbeitszyklus und das thermische Verhalten an
Komfortmöbel bewegen sich normalerweise intermittierend, aber der OEM sollte dennoch den tatsächlichen Anwendungsfall definieren.
Aufzeichnen:
- Laufzeit pro Anpassung;
- Anzahl der Anpassungen pro Stunde;
- erwartete tägliche Zyklen;
- gleichzeitige Zonen-Kombinationen;
- Umgebungstemperatur;
- Gehäuselüftung;
- Ausruhtezeit.
Der Motor, die Steuerungselektronik, die Anschlüsse und die Stromquelle tragen alle zum thermischen System bei.
Ein Prototyp, der einige erfolgreiche Zyklen durchführt, ist nicht genug Beweis für die Lebenszyklustauglichkeit.
Schritt 7: Definieren Sie Verhalten beim Halten und Abschalten
Jede Bettzone benötigt eine klare Anforderung für das Verhalten bei Stromausfall.
Mögliche Designanforderungen umfassen:
- die gewählte Position zu halten;
- Widerstand gegen Rückdrücken unter der vorgesehenen Last;
- kontrollierte Servobewegung zu ermöglichen;
- mechanisch stabil nach einem Fehler zu bleiben.
Gehen Sie nicht davon aus, dass eine Übertragung ohne Beweis selbstverriegelnd ist.
Das Projekt sollte überprüfen:
– ungesicherte Halterung;
– Kriechen;
– Rücklaufgrenze;
– Bremsverhalten, falls verwendet;
– Wiederherstellung nach Stromausfall.
Schritt 8: Steuerelemente, Handset-Funktionen und Voreinstellungen einfrieren
Die Steueroberfläche ist Teil der Auswahl des Aktuators.
Mögliche Anforderungen sind:
- eine Taste pro Zone koppeln;
- gleichzeitiger Mehrzonenbefehl;
- Speichervoreinstellungen;
- Sperre;
- verkabeltes Handset;
- drahtloses Handset;
- lokale Dienststeuerung;
- Statusfeedback;
- Zurücksetzverhalten.
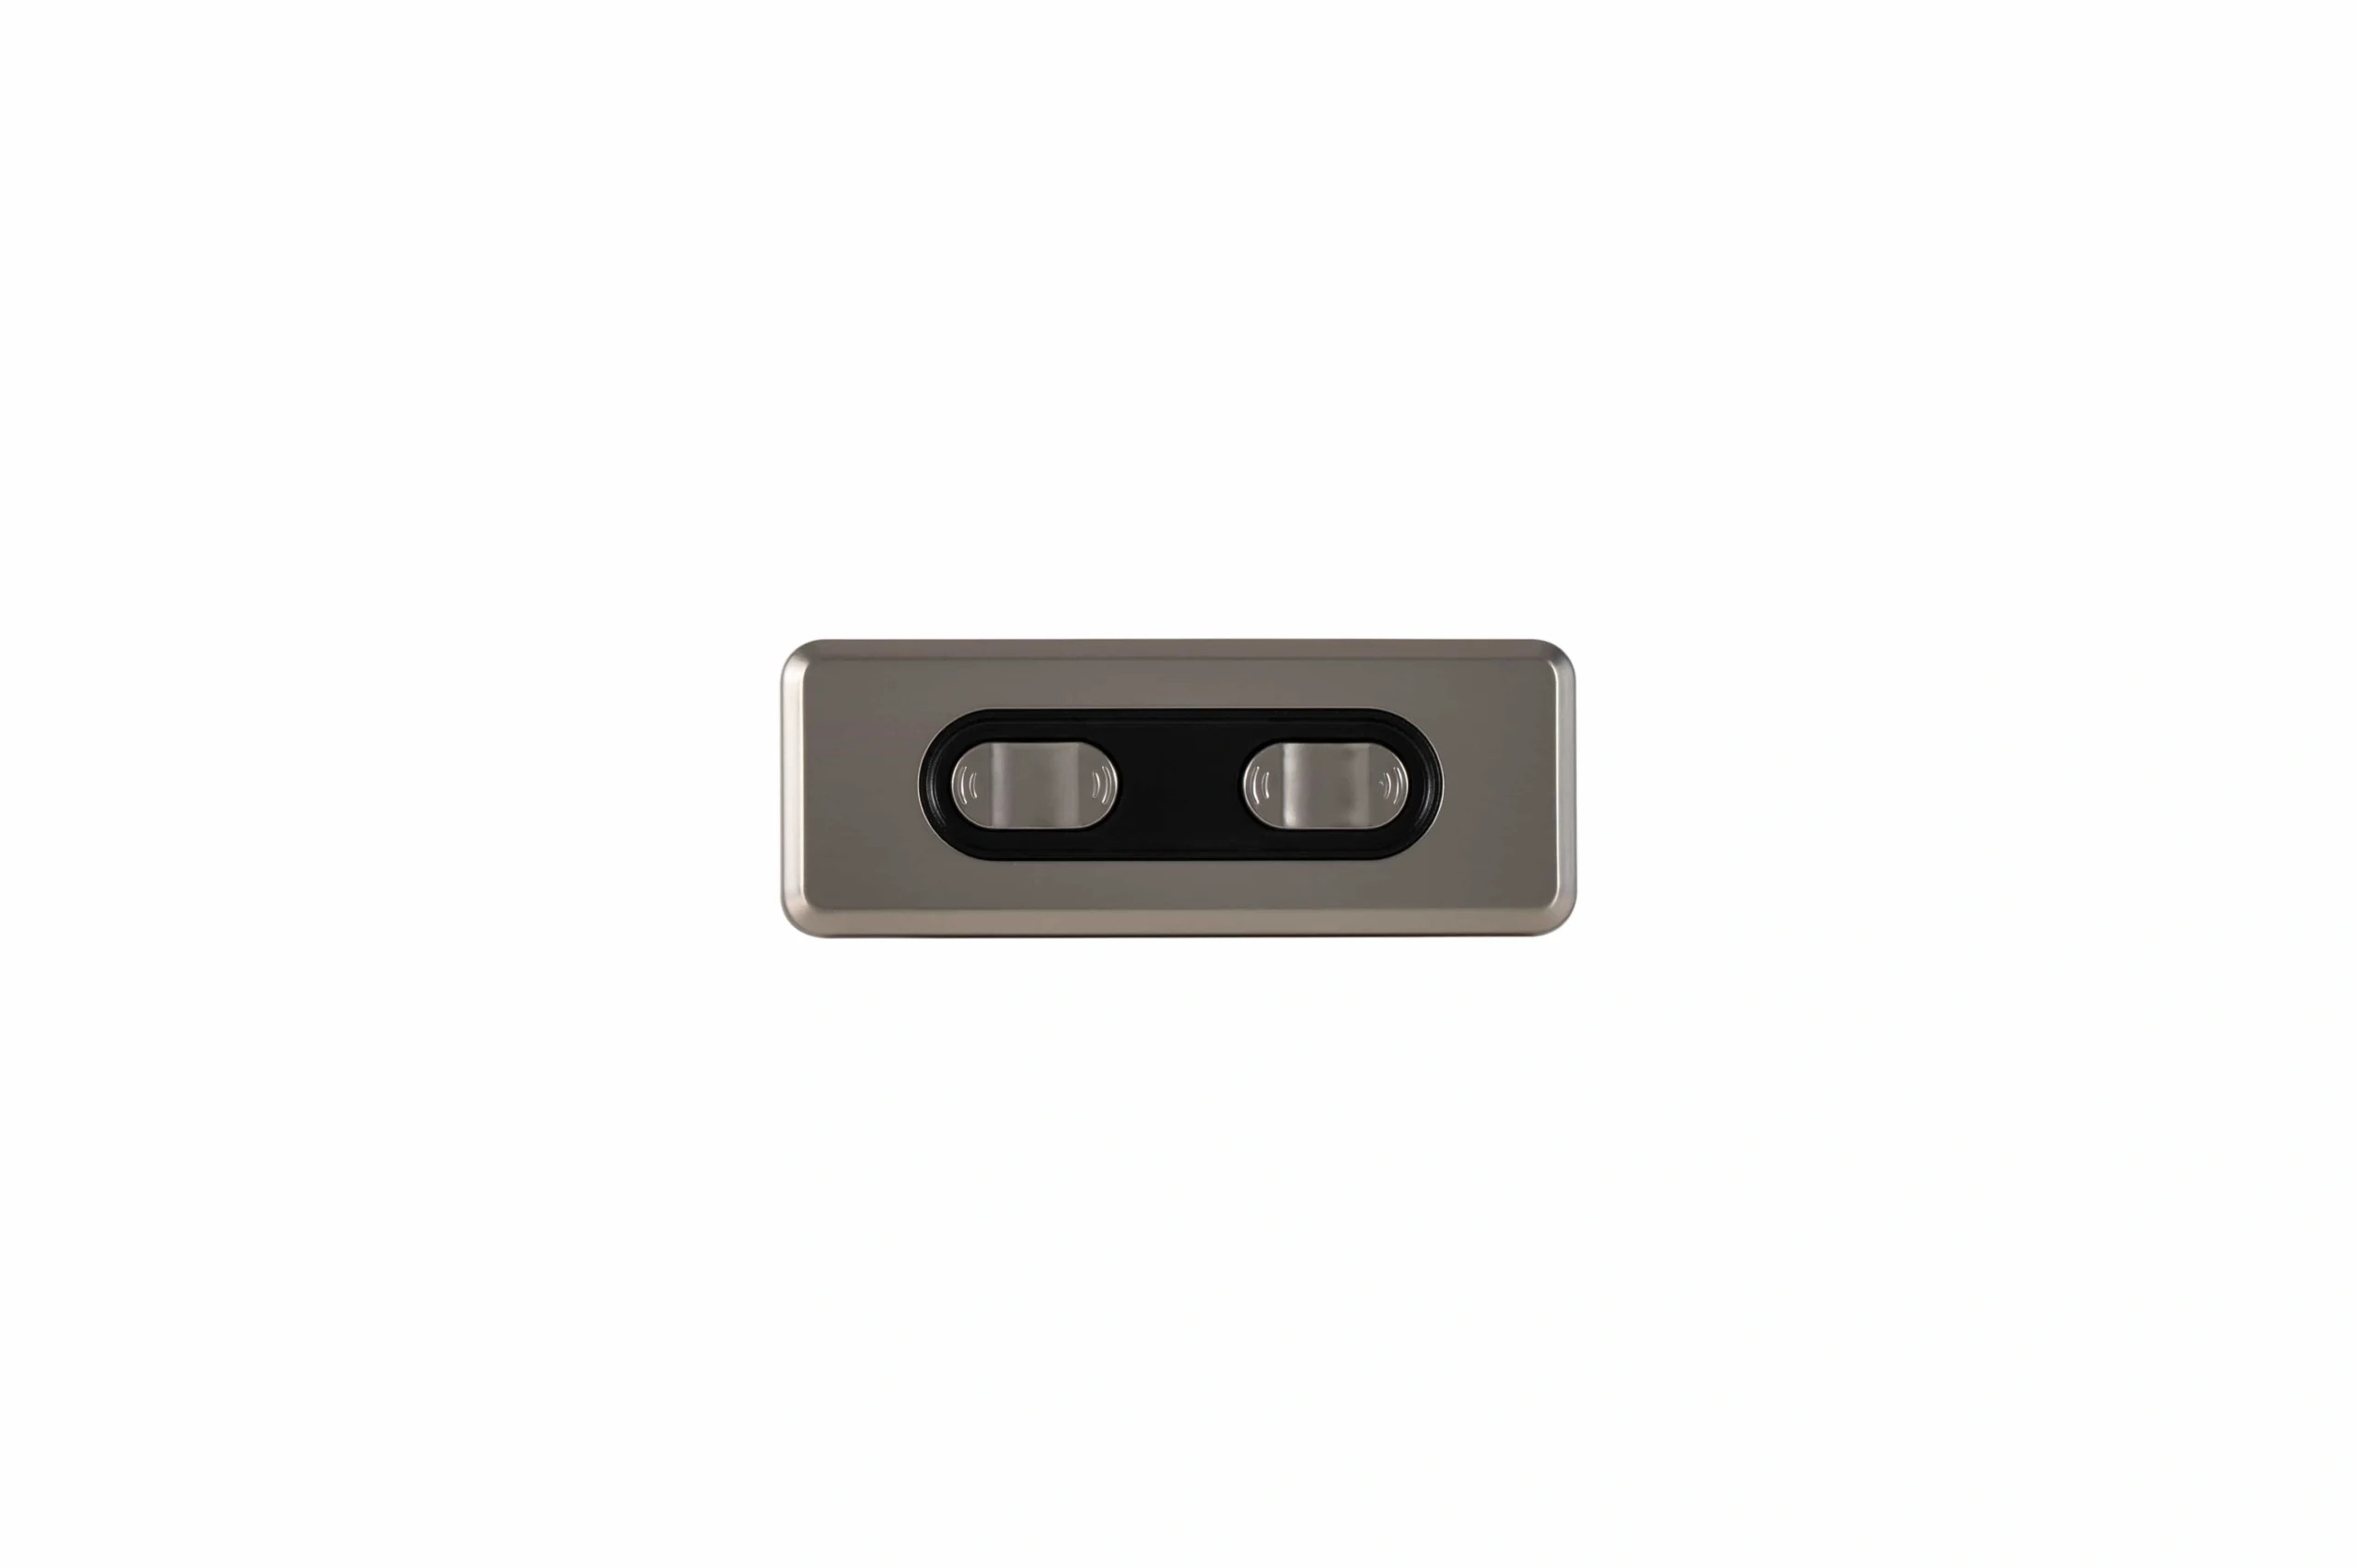
Bewegungszonen, Kanalanzahl, Voreinstellungen, Feedback, Synchronisation und Fehlverhalten sollten als eine Steuerungsanforderung eingefroren werden.
Diese Funktionen bestimmen, wie viele Kanäle die Steuerelektronik benötigt und ob Positionsfeedback erforderlich ist.
Beispielsweise erfordern wiederholbare Voreinstellungen in der Regel mehr als nur zeitgesteuerten Motorbetrieb. Das System muss die Position auf eine definierte Weise kennen oder rekonstruieren.
Schritt 9: Entscheiden, wann Feedback und Synchronisation erforderlich sind
Feedback kann unterstützen:
- Positionsspeicher;
- wiederholbare Stops;
- synchronisierte gekoppelte Bewegung;
- Drift-Erkennung;
- Diagnose;
- Wiederherstellung nach Fehlern.
Mögliche Sensortypen umfassen Hall-Effekt-Pulse, Potentiometer und Encoder.
Das wichtige Kriterium ist nicht nur der Sensorname. Definieren:
- elektrisches Interface;
- Skalierung;
- Richtungs-Konvention;
- Referenzverhalten;
- was nach einem Stromausfall passiert;
- erlaubter Synchronisationsfehler;
- Reaktion auf fehlendes Feedback.
Schritt 10: Dimensionierung der Leistung für gleichzeitige Bewegung
Das Stromversorgungssystem sollte für die schlechteste zulässige Kombination von Zonen dimensioniert werden.
Einschließlich:
- Startstrom;
- normaler Betriebsstrom;
- Spitzen-/Stillstandsbedingungen;
- Steuerelektronik;
- gleichzeitige Motoranzahl;
- Kabelspannungsabfall;
- Strombewertung des Steckverbinders;
- Sicherungs-/Strombegrenzungsstrategie.
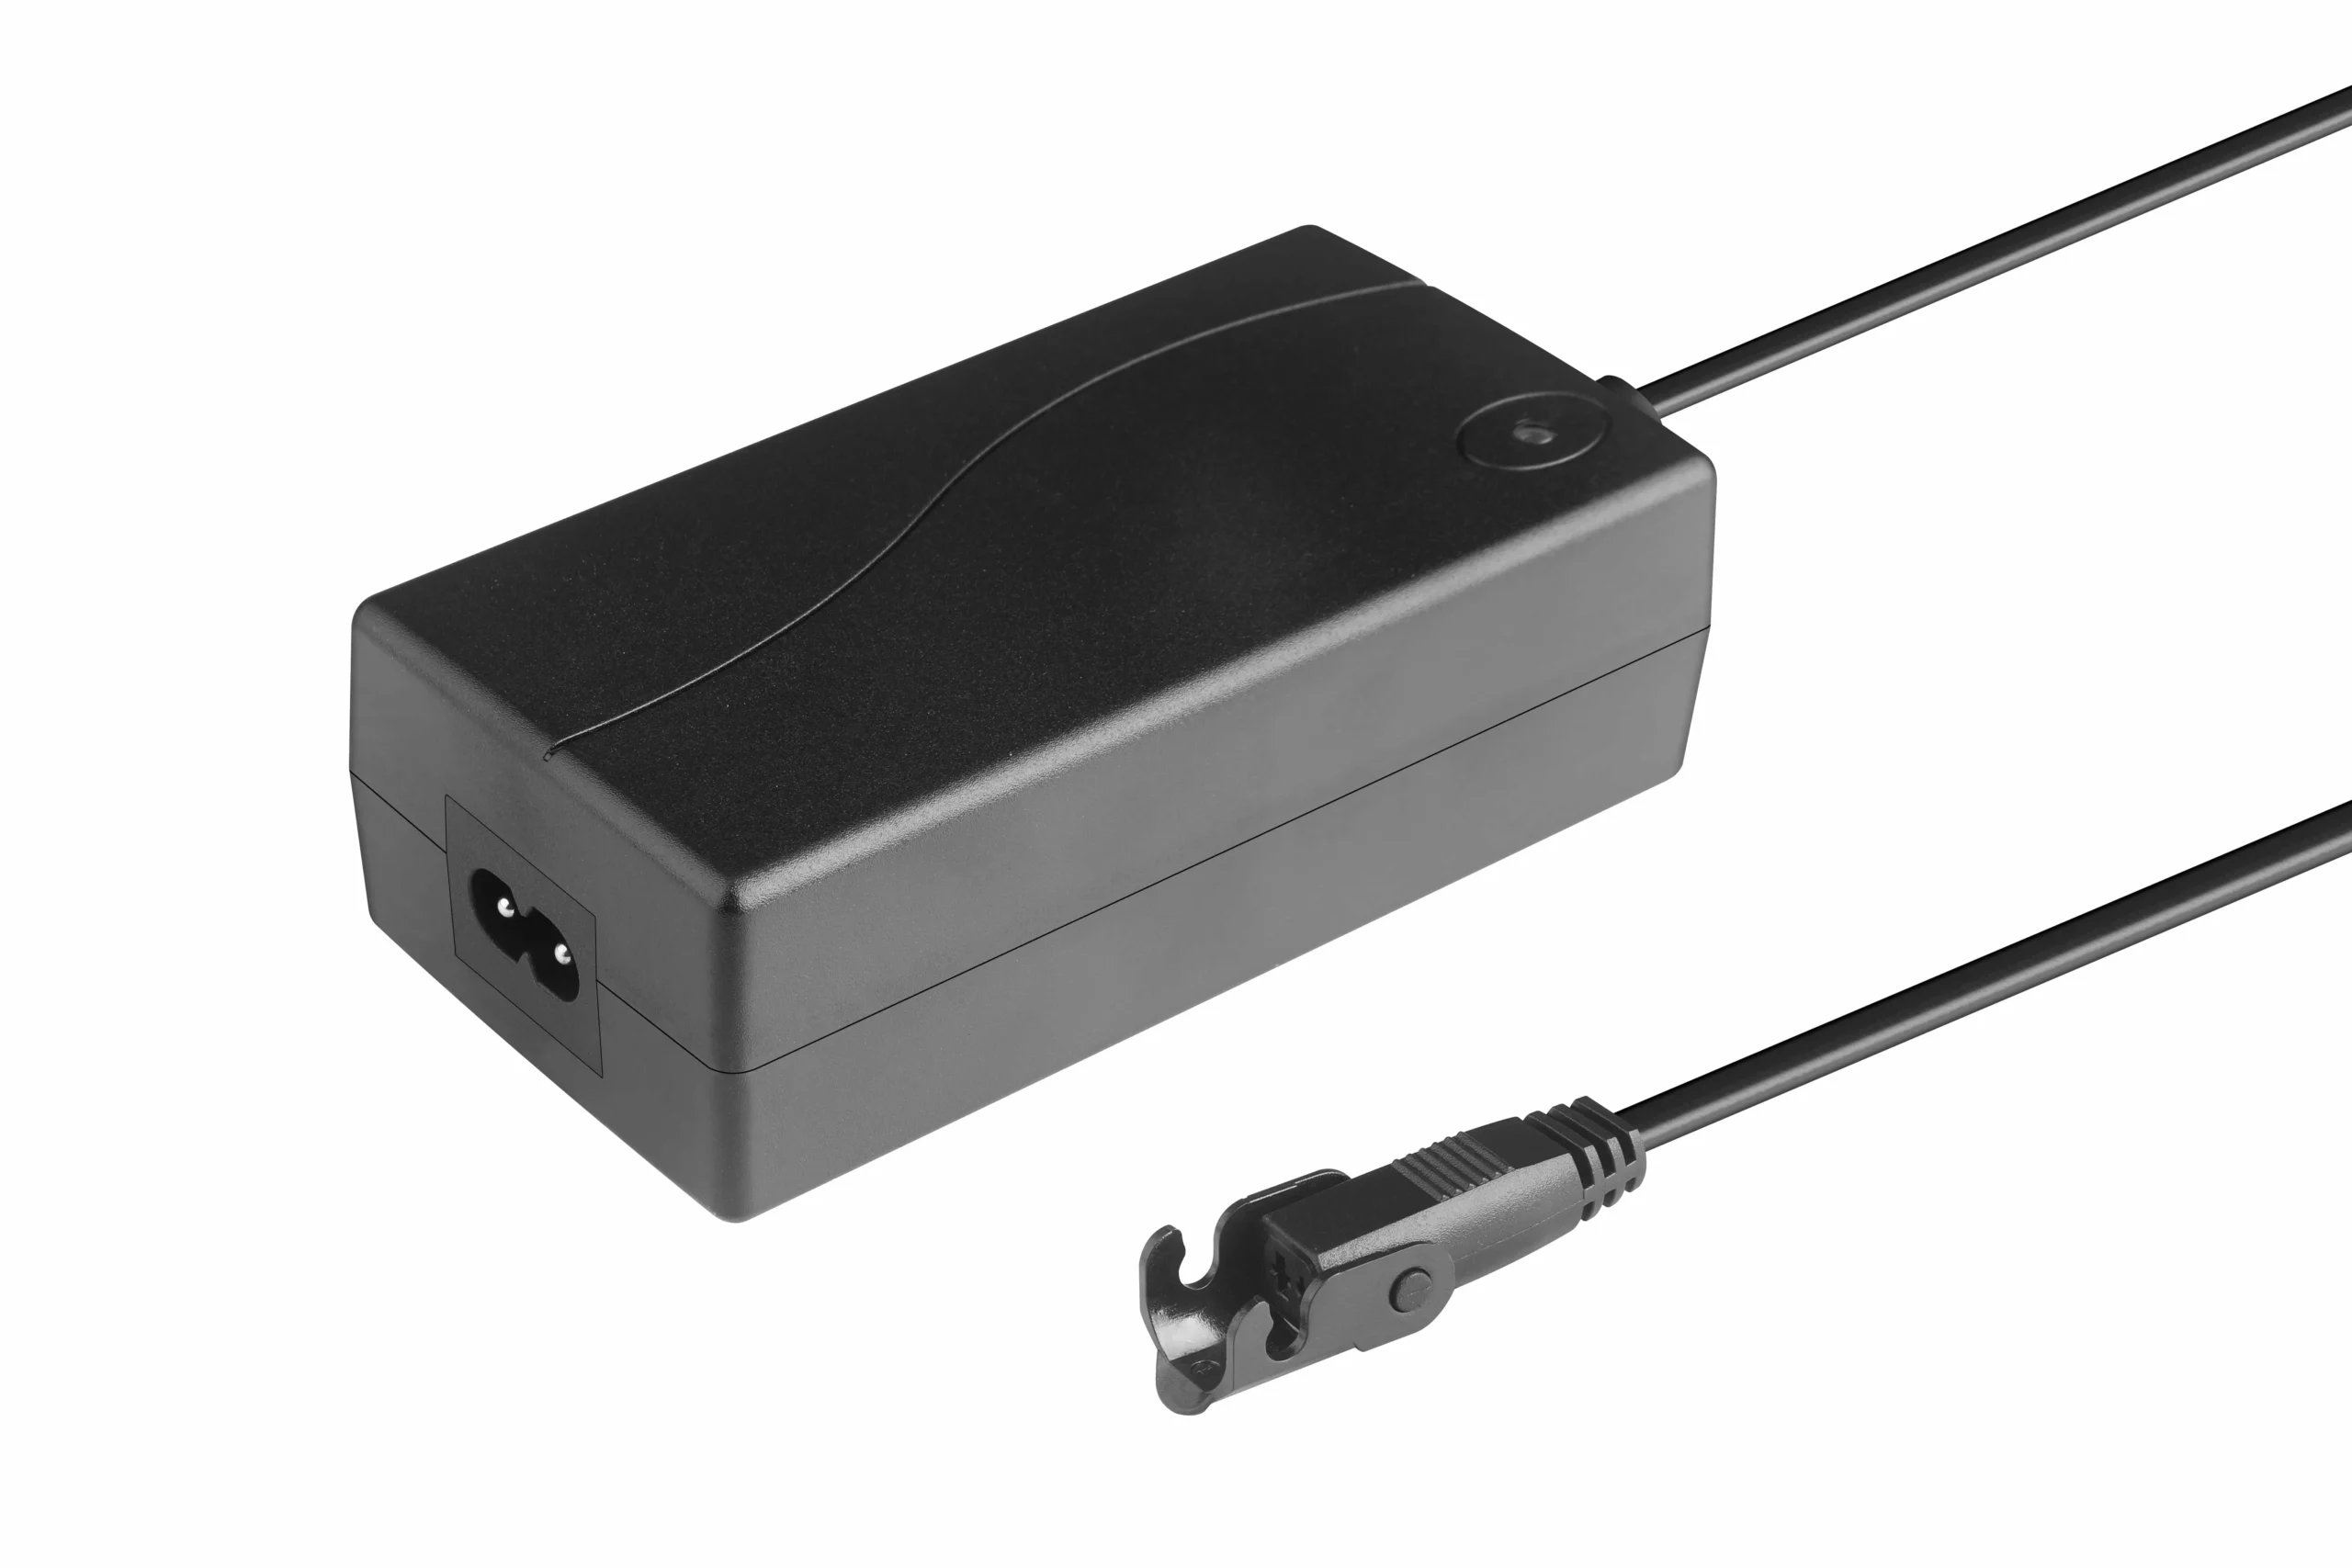
Das Stromversorgungssystem muss für die schlechteste zulässige Gleichzeitigkeitsbedingung dimensioniert werden, nicht nur für einen Motor isoliert.
Eine Versorgung, die für einen Motor dimensioniert ist, kann unzureichend sein, wenn zwei oder mehr Zonen zusammen bewegt werden dürfen.
Für ein Projekt mit bekannten Bewegungskomponenten, Steuerungen und Versorgungsoptionen verwenden Sie den Ressource zur Systemkompatibilität um sie als eine Konfiguration zu überprüfen.
Schritt 11: Das Kabel für einen gelenkten Rahmen entwerfen
Bettgestelle bewegen sich um Scharniere und Querträger, daher ist das Kabeldesign Teil des mechanischen Designs.
Überprüfen:
– Biegeradius;
– Zugentlastung;
– Abrieb;
– Steckverbindungsrückhalt;
– Polsterstapel oder scharfe Kanten;
– bewegliche Scharnierbereiche;
– Service-Schlingen;
– Kabellänge an beiden Bewegungsextremen.
Ein Kabel sollte niemals als mechanischer Anschlag dienen.
Die Validierung des Kabelbaums sollte den gesamten Artikulationszyklus verwenden, nicht eine statische Routenprüfung.
Schritt 12: Überprüfen Sie Quetsch-, Hindernis- und Fehlerverhalten
Bewegliche Abschnitte können Fangzonen umschließen:
– Scharniere;
– Halterungen;
– Gabelköpfe;
– Querträger;
– Rahmenkanten;
– Kabelschlaufen.
Das maschinenbezogene Design sollte definieren:
– geschützte Geometrie;
– Anschläge;
– Befehl-freigabeverhalten;
– Strom-/Kraftüberwachung wo anwendbar;
– Reaktion auf Hindernisse;
– Wiederherstellung nach einem Fehler.
Behandeln Sie Polster nicht als Sicherheitsvorrichtung.
OEM-Validierungscheckliste
Validieren Sie das gesamte Bettbewegungssystem vor der Produktionsfreigabe.
Mechanisch
- Vollhub-Interferenzprüfung;
- Kraft in den ungünstigsten Verbindungspositionen;
- Steifigkeit von Halterung und Rahmen;
- Seitenlastkontrolle;
- Verhalten bei asymmetrischer Last;
- Rückhalt der Montageschrauben.
Bewegungsqualität
- beladene Geschwindigkeit;
- Beschleunigung/Verzögerung;
- Geräusch;
- Wiederholbarkeit;
- Stoppverhalten;
- unbeheizte Halterung.
Steuerungen
- jede Zone unabhängig;
- jede erlaubte gleichzeitige Zonenkombination;
- Voreinstellungen, falls verwendet;
- Rückmeldungskalibrierung;
- Synchronisation, wenn verwendet;
- Fehler-/Zurücksetzen-Verhalten;
- Blockierter Befehlsverhalten.
Elektrisch
- Startstrom;
- Betriebsstrom;
- schlimmster gleichzeitiger Strom;
- Versorgungsspannung am weitesten Motor;
- Steckverbindungsheizung;
- Sicherung-/Strombegrenzungsverhalten.
Kabelbaum
- Biegezyklustest;
- Quetsch-/Abriebbewertung;
- Steckverbindungsrückhalt;
- vollständige Artikulationsroute.
Wärme- und Lebenszyklus
- Betriebszyklustest bei repräsentativer Last;
- schlimmste Umgebungsbedingung;
- Wiederholter Zyklustest;
- Nach-Zyklus-Geräusch;
- Rückschlag;
- Halten;
- Kabelzustand.
Die genaue Hardware-, Firmware-, Kabelbaum- und Parameterrevision, die in der Validierung verwendet wird, sollte dokumentiert werden.
Wie man von Anforderungen zu einer kommerziellen Lösung übergeht
Sobald das Engineering-Datenblatt abgeschlossen ist, kann das Projekt zum Lösungsbereich für verstellbare Betten ohne kommerzielles Eigentum in diesen Auswahlartikel zu mischen.
Wenn ein Projekt bereits eine Rahmenzeichnung, Lastfälle, Hubziele, Motorzonenkarte und Steueranforderungen hat, senden Sie diese durch ServoCylMotion Kontakt für projektspezifische Überprüfung.
Häufig gestellte Fragen
Sollte jede Bettenbewegungszone separat dimensioniert werden?
Ja. Kopf-, Bein-, Neigungs-, Höhen- und andere Zonen können unterschiedliche Lasten, Hebel, Hublängen, Geschwindigkeiten und Einsatzanforderungen haben.
Wann ist eine integrierte Doppelantriebsarchitektur nützlich?
Es kann nützlich sein, wenn zwei gemeinsame Bewegungszonen kompakt verpackt und als Teil eines koordinierten Systems gesteuert werden können. Der OEM muss jedoch weiterhin die Last, den Weg, das Steuerverhalten und die Ersatzstrategie jedes Ausgangs überprüfen.
Wann ist eine Positionsrückmeldung erforderlich?
Feedback wird wichtig, wenn das System Voreinstellungen, Synchronisation, wiederholbare Positionierung, Driftüberwachung oder Diagnosinformationen benötigt.
Warum ist geringe Geräuschentwicklung nicht nur eine Motorspezifikation?
Weil der gesamte Rahmen Vibrationen verstärken kann. Halterungen, Polsterunterstützung, Befestigungen und strukturelle Resonanz beeinflussen das endgültige akustische Ergebnis.
Wie sollte die Leistung für mehrere Bewegungszonen dimensioniert werden?
Verwenden Sie den schlimmsten zulässigen gleichzeitigen Bewegungsfall, einschließlich Anlauf- und Transientenstrom, Kabelspannungsabfall und das gesamte Stromlimit des Controllers.
Was sollte vor der Produktion validiert werden?
Validieren Sie die vollbelastete Bewegung, Geometrie, Geräusch, Einsatz-/Thermoverhalten, Halt, Verkabelung, Steuerungen, Feedback, Synchronisation wo verwendet, Fehlermeldung und Lebenszyklus in einem produktionsgerechten Rahmen.










