
Ein nützlicher Leitfaden für lineare Bewegungsanwendungen sollte nicht mit Produktnamen beginnen. Er sollte mit dem Auftrag beginnen, den der Mechanismus erfüllen muss.
Für einen OEM-Ingenieur ist der zuverlässigsten Auswahlprozess, den Anwendungsfall in messbare Anforderungen zu übersetzen: Lastpfad, Kraft, Hub, installierte Geometrie, Geschwindigkeit, Taktzeit, Dienstzyklus, Positionierung, Halteverhalten, Seitenlast, Umgebung, Energie, Steuerungen, Rückmeldung, Sicherheitsverhalten und Validierungsbedingungen.
Dieser anforderungenorientierte Ansatz ist wichtig, da zwei Maschinen beide 300 mm Hub benötigen können und trotzdem sehr unterschiedliche Bewegungsantriebe erfordern. Ein vertikaler Lift könnte am meisten Wert auf Halte- und Sicherheitsverhalten nach einem Stromausfall legen. Eine Pressstation könnte mehr Wert auf Steifigkeit, Kraftwiederholgenauigkeit und kontrollierte Position legen. Ein verstellbarer Möbelmechanismus könnte leisen Betrieb, mehrere koordinierte Achsen, Verpackungsraum und Benutzersteuerungen priorisieren.
Die Auswahlaufgabe besteht daher nicht darin, "welcher Aktuator passt zu dieser Branche?" sondern "welches Anforderungsset definiert diese Bewegungsachse?"
Anwendung Vergleichstabelle
Die folgende Tabelle ist ein Ausgangspunkt zur Umwandlung verschiedener Anwendungsfälle in Ingenieurprioritäten. Es handelt sich nicht um eine Produktanpassungserklärung.
| Anforderung | AV / Gerätehebe | Bewegung von verstellbarem Mobiliar | Pressstation | Industrielles Heben |
|---|---|---|---|---|
| Lastendefinition | bewegte Masse, Schwerpunkt, Führungsreibung | verteilter Nutzer-/Lastkräfte, bewegte Geometrie | Prozesskraft am Werkzeug/Werkstück | Nutzlast, Vorrichtung, Führungen, dynamische Effekte |
| Kraftspielraum | Mechanikverluste und Hubgeometrie einbeziehen | worst-case Zonenbelastung einbeziehen | Prozessspitzen und strukturelle Steifigkeit einbeziehen | Beschleunigung, Reibung, Ungleichgewicht, Sicherheitsmarge einbeziehen |
| Hub | Benötigte Anzeige/Ausrüstungsweg | Bewegungsbereich | Annäherungs- + Arbeitsweg | Hubweg |
| Installierte Länge | häufig durch die Kabinettiefe eingeschränkt | durch Rahmenverpackung eingeschränkt | durch Maschinenhülle eingeschränkt | durch Hubstruktur eingeschränkt |
| Geschwindigkeit | Ausgewogenheit zwischen Benutzererfahrung und Zykluszeit | abhängig von Komfort/Geräusch | abhängig vom Prozessprofil | abhängig von Produktivität und Stabilität |
| Lastzyklus | intermittierend | wiederholte kurze Zyklen | kann häufig oder profilgetrieben sein | kann von intermittierend bis zu anspruchsvoller Bedienung reichen |
| Positionierung | Endpositionen oder Voreinstellungen können wichtig sein | Voreinstellungen und koordinierte Achsen können wichtig sein | Wiederholgenauigkeit und kontrollierte Annäherung können stark wichtig sein | Niveaukontrolle oder Stoppausgenauigkeit können wichtig sein |
| Halten / Rückbetrieb | wichtig für angehobene Ausrüstungen | wichtig für Körperunterstützungszonen | hängt vom Prozess und der Werkzeugausstattung ab | oft wichtig bei vertikalen Achsen |
| Seitenlast / Ausrichtung | Führungsystem sollte Off-Achsen-Lasten tragen können | Rahmengestaltung kann Momente einführen | Werkzeugausrichtung ist entscheidend | Führungs- und Lastverteilung sind kritisch |
| Steuerungen | lokaler Schalter, Fernbedienung, Verriegelungen | Handgerät, Speicher, Multi-Achsen-Logik | PLC/Bewegungssteuerung, Rückmeldung, Prozessverriegelungen | lokal/PLC, Rückmeldung, Sicherheits-/Verriegelungen |
| Umwelt | Kabinett-Temperatur, Staub, Installationszugang | drinnen, geräuschempfindlich | industrielle Kontamination und thermische Belastung | industrielle Umgebung kann strenger sein |
| Validierung | Vollbelastung, Hindernis, Montagegeometrie | repräsentative Last, Zyklen, Geräusch, Koordination | Kraftprofil, Wiederholgenauigkeit, thermischer Zyklus | Worst-Case-Last, Zyklus, Ausrichtung, Fehlerverhalten |

Die Anwendungsauswahl beginnt mit dem Lastpfad, dem erforderlichen Weg, dem installierten Raum und dem Betriebzyklus – nicht mit dem Produktfamiliennamen.
Zweck dieser Matrix ist es, offenzulegen welche Eingaben sich je nach Anwendung ändern bevor jemand versucht, ein Modell auszuwählen.
Schritt 1: Definieren Sie den Lastpfad, nicht nur die Lastnummer
Ein Massen- oder Kraftwert ohne Geometrie ist unvollständig.
Beginnen Sie mit der Identifizierung:
- was sich bewegt;
- Richtung der Bewegung;
- Schwerpunkt;
- Führung Reibung;
- Hebelarme;
- Beschleunigung und Verzögerung;
- äußere Prozesskräfte;
- Lastungleichgewicht;
- ob der Aktuator seitliche Last trägt oder das Führungssystem;
- ob die Last statisch, dynamisch, stoßartig oder zyklisch ist.
Ein vertikaler Lift kann beispielsweise andere Anforderungen stellen als ein horizontaler Schub, selbst wenn die nominale Masse dieselbe ist. Gravitation, Halteverhalten, Führung Reibung und Erwartungen im Fehlerfall werden Teil des Designs.
Für Kraftberechnungen und Margenarbeiten ist das Ressource zur Aktuatorgröße das geeignetere Ingenieurwerkzeug, nachdem der Lastweg definiert ist.
Statische und dynamische Anforderungen sind unterschiedlich.
Ein Mechanismus muss möglicherweise eine Last halten, wenn er stoppt und diese Last unter Beschleunigung bewegen. Das sind separate Prüfungen. Dokumentieren Sie mindestens: maximale bewegende Last;
maximale stationäre Last;
- Richtung der Last;
- schlimmster Reibungsfall;
- äußere Prozesslast;
- erforderliches Verhalten bei Stromausfall.
- Beschleunigung/Verzögerung;
- Gehen Sie nicht davon aus, dass ein statischer Haltewert die dynamische Leistung beweist oder umgekehrt.
- Konstruktionsspielraum;
- Schritt 2: Definieren Sie den Hub und die installierte Geometrie gemeinsam.
Der Hub ist die erforderliche Bewegung. Es ist nicht dasselbe wie der Platz, der zur Installation des Aktuators benötigt wird.
Das Anwendungsblatt sollte Folgendes enthalten:
minimale und maximale Mechanismuspositionen;
eingezogene Installationsumgebung;
- erforderlicher Fahrweg;
- ausgezogene Umgebung;
- Abstand der Befestigungspunkte;
- Clevis-/Pivot-Geometrie;
- verfügbarer Breiten- und Höhenbereich;
- Kabelbiegung und Verlegungsraum;
- Service-/Abstand für die Entfernung;
- Zwei Bewegungsgeräte können ähnliche Bewegungen bieten, sich jedoch erheblich in der installierten Umgebung, der Montage und der seitlichen Lasttoleranz unterscheiden.
- Dies ist besonders wichtig bei kompakten Geräten. Ein Gerät kann ausreichende Bewegung bieten, aber dennoch unbrauchbar sein, weil seine eingezogene Länge, das Motorengehäuse, der Anschlussausgang oder die Montagegeometrie mit der Maschinenstruktur in Konflikt stehen.
- mechanische Stopppositionen.
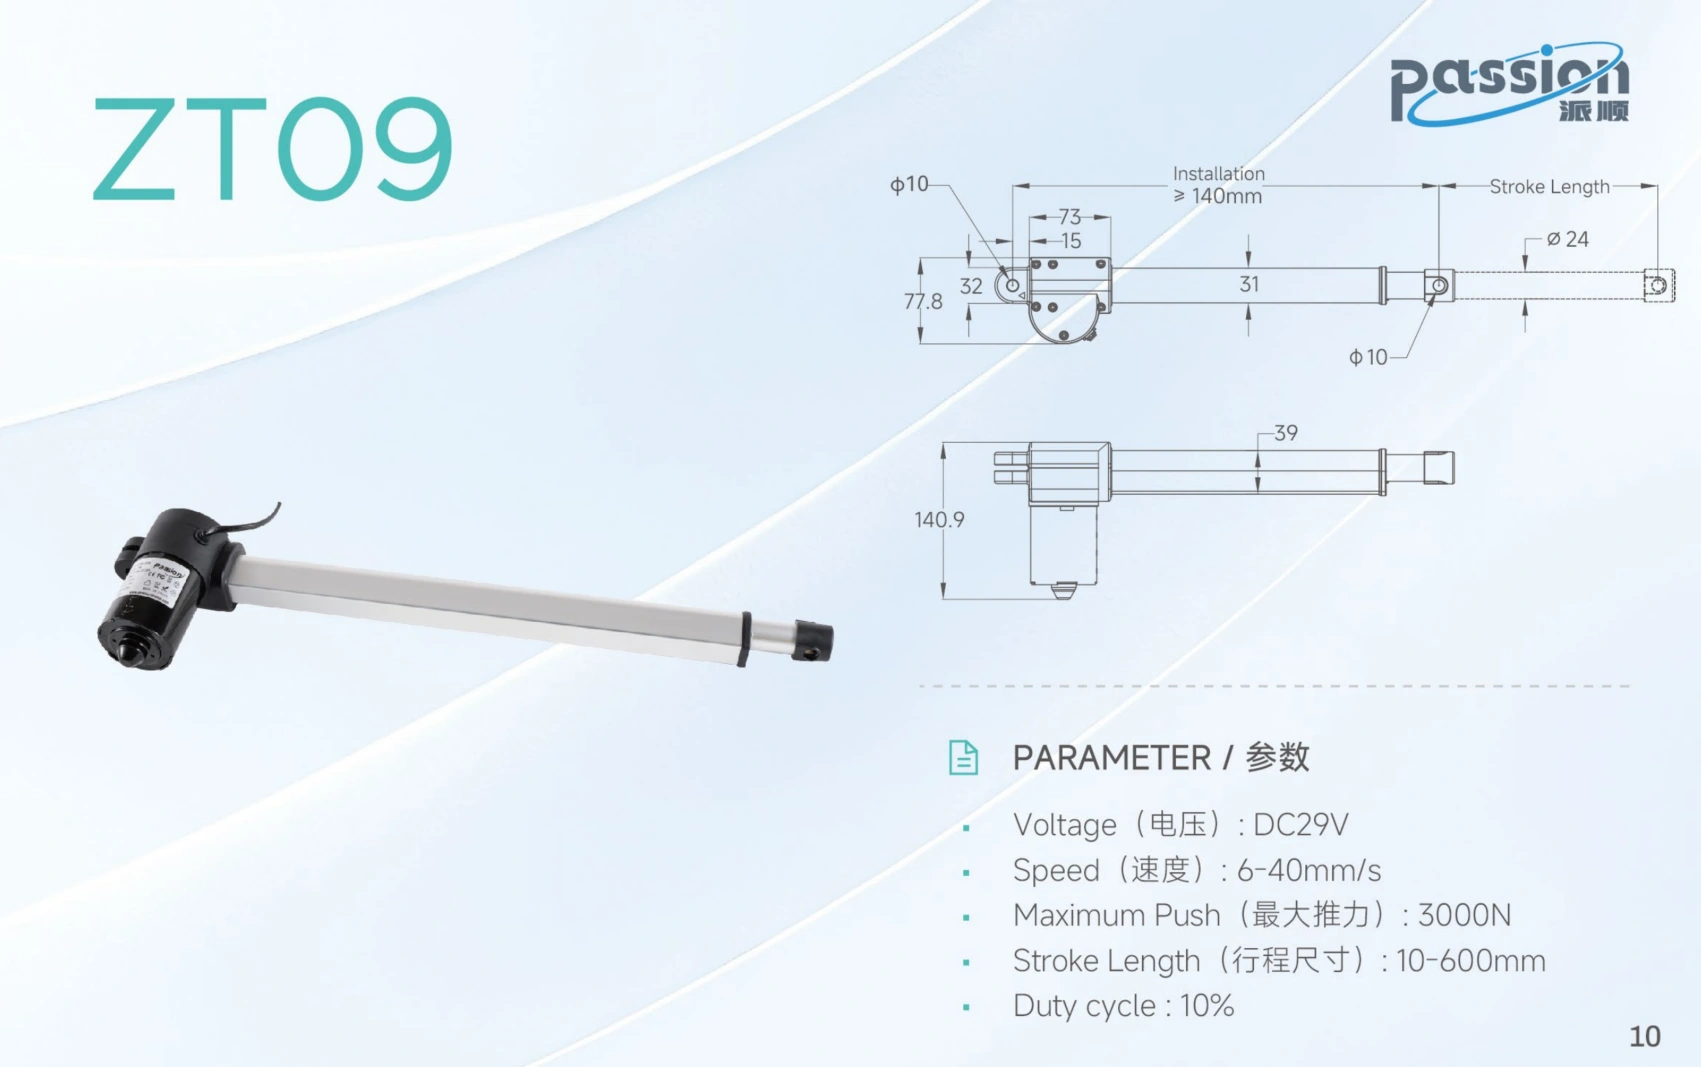
Eine gute CAD-Prüfung stellt zwei Fragen:
Kann der Mechanismus die erforderliche Bewegung erreichen?
Kann das Bewegungsgerät physisch in jeder Position ohne Kollision oder Überbeschränkung existieren?
- Can the mechanism achieve the required motion?
- Can the motion device physically exist in every position without collision or overconstraint?
Schritt 3: "schnell genug" in eine Zyklusanforderung umwandeln
Die Geschwindigkeit sollte im Kontext des tatsächlichen Bewegungszyklus definiert werden.
Nützliche Eingaben sind:
- erforderliche Wegstrecke;
- Zielbewegungszeit;
- Beschleunigungs- und Verzögerungserwartungen;
- Zeit unter Last;
- Haltedauer;
- Anzahl der Zyklen pro Stunde;
- erwartete tägliche Zyklusanzahl;
- simultane Achsenoperation.
Eine höhere Leerlaufgeschwindigkeit ist nicht automatisch besser. Geschwindigkeit, Kraft, Übersetzung, Strom, Lärm, Steuerstabilität und thermische Belastung können gegeneinander abgewogen werden.
Für einen benutzerfreundlichen Aufzug kann eine sanfte und ruhige Bewegung wichtiger sein als die minimale Zykluszeit. Bei einem industriellen Prozess kann der Durchsatz dominieren. Für das Pressen müssen die Annäherungsgeschwindigkeit und der Arbeitsbereich des Hubs möglicherweise unterschiedliche Profile aufweisen.
Schritt 4: Betriebscode und den thermischen Betriebsfall definieren
Der Betriebscode beantwortet, wie lange das Bewegungssystem im Verhältnis zu seiner Ruhezeit aktiviert ist, aber die eigentliche ingenieurtechnische Frage ist breiter: welcher thermische Zustand wird das Gerät in der tatsächlichen Maschine erfahren?
Erfassung:
- Betriebszeit pro Bewegung;
- Haltedauer;
- Zyklen pro Stunde;
- Anzahl der gleichzeitig betriebenen Achsen;
- Umgebungstemperatur;
- Gehäuselüftung;
- Last während jedes Teils des Zyklus;
- schlimmster Fall wiederholte Operation.
Ein Design, das für einige Demonstrationszyklen funktioniert, kann in der Produktion überhitzen, wenn der tatsächliche Zyklus anspruchsvoller ist.
Deshalb sollte die Validierung von Prototypen das erwartete Betriebsschema nachbilden, anstatt nur zu bestätigen, dass der Mechanismus einmal bewegt.
Schritt 5: Entscheiden, wie viele Positionsinformationen die Maschine benötigt
Nicht jede Bewegungsachse benötigt das gleiche Maß an Rückmeldung.
Die Anwendung benötigt möglicherweise nur:
- vollständig ausfahren / vollständig einfahren;
- eine oder mehrere vordefinierte Positionen;
- kontinuierliche Position;
- Geschwindigkeitsmessung;
- synchronisierte Mehrfachachsenbewegung;
- wiederholbare Prozessposition;
- Fehler- oder Folgefehlererkennung.
Diese Bedürfnisse bestimmen, ob die Architektur einfach bleiben kann oder Rückmeldung und geschlossene Regelung integriert werden müssen.
Mögliche Rückmeldekonzepte umfassen Hall-Pulse, Potentiometer, Encoder, Limit-Eingänge oder andere Positionsmessmethoden. Der wichtige Punkt ist nicht allein der Name des Sensors. Das Steuerungssystem muss das Signal, die Skalierung, die Richtung, das Referenzverhalten und den Fehlerzustand verstehen.
Für Projekte, bei denen elektrische und Rückmelde-Schnittstellen bereits bekannt sind, Systemkompatibilitätsprüfung kann verwendet werden, um zu überprüfen, ob die ausgewählten Komponenten ein kohärentes System bilden.
Schritt 6: Überprüfen des Haltens, Rückwärtsfahrens und des Verhaltens bei Stromausfall
Eine vertikale oder körperunterstützende Achse sollte niemals nur nach bewegender Kraft ausgewählt werden.
Fragen Sie:
- Muss die Last in Position bleiben, wenn die Stromversorgung unterbrochen wird?
- Ist eine mechanische Selbstsperrung erforderlich?
- Ist eine Bremse erforderlich?
- Was passiert, wenn der Antrieb deaktiviert wird?
- Kann der Mechanismus unter Last zurückfahren?
- Ist ein kontrollierter Abstieg erforderlich?
- Ist eine sekundäre mechanische Sicherung aufgrund der Risikobewertung der Maschine erforderlich?
Diese Fragen können wichtiger sein als die Höchstgeschwindigkeit.
Für AV-Hub und industrielle vertikale Bewegung sollte das Design auch die Schwerpunktverschiebungen und die Führungslast während der gesamten Bewegung berücksichtigen.
Schritt 7: Halten Sie seitliche Lasten möglichst aus der Schraube fern
Viele Linearbewegungsgeräte sind hauptsächlich für axiale Kräfte ausgelegt. Die Maschinenstruktur sollte seitliche Lasten, Momente und Fehlanpassungen verwalten, es sei denn, das ausgewählte Produkt ist speziell dafür ausgelegt.
Überprüfen:
- Führungsparallelität;
- Toleranz der Montageschraube;
- Rahmenverformung;
- Drehfreiheit;
- Seitenlastpfad;
- Lastmoment;
- Verklemmen in Nähe der Endpositionen;
- thermische Ausdehnung, wo relevant.
Ein leistungsstarker Aktuator kann ein schlecht konstruiertes Mechanismus nicht ausgleichen.
Dies ist besonders wichtig in Pressstationen, wo die Werkzeugausrichtung und die strukturelle Steifigkeit sowohl die Kraftanwendung als auch die Wiederholgenauigkeit beeinflussen können.
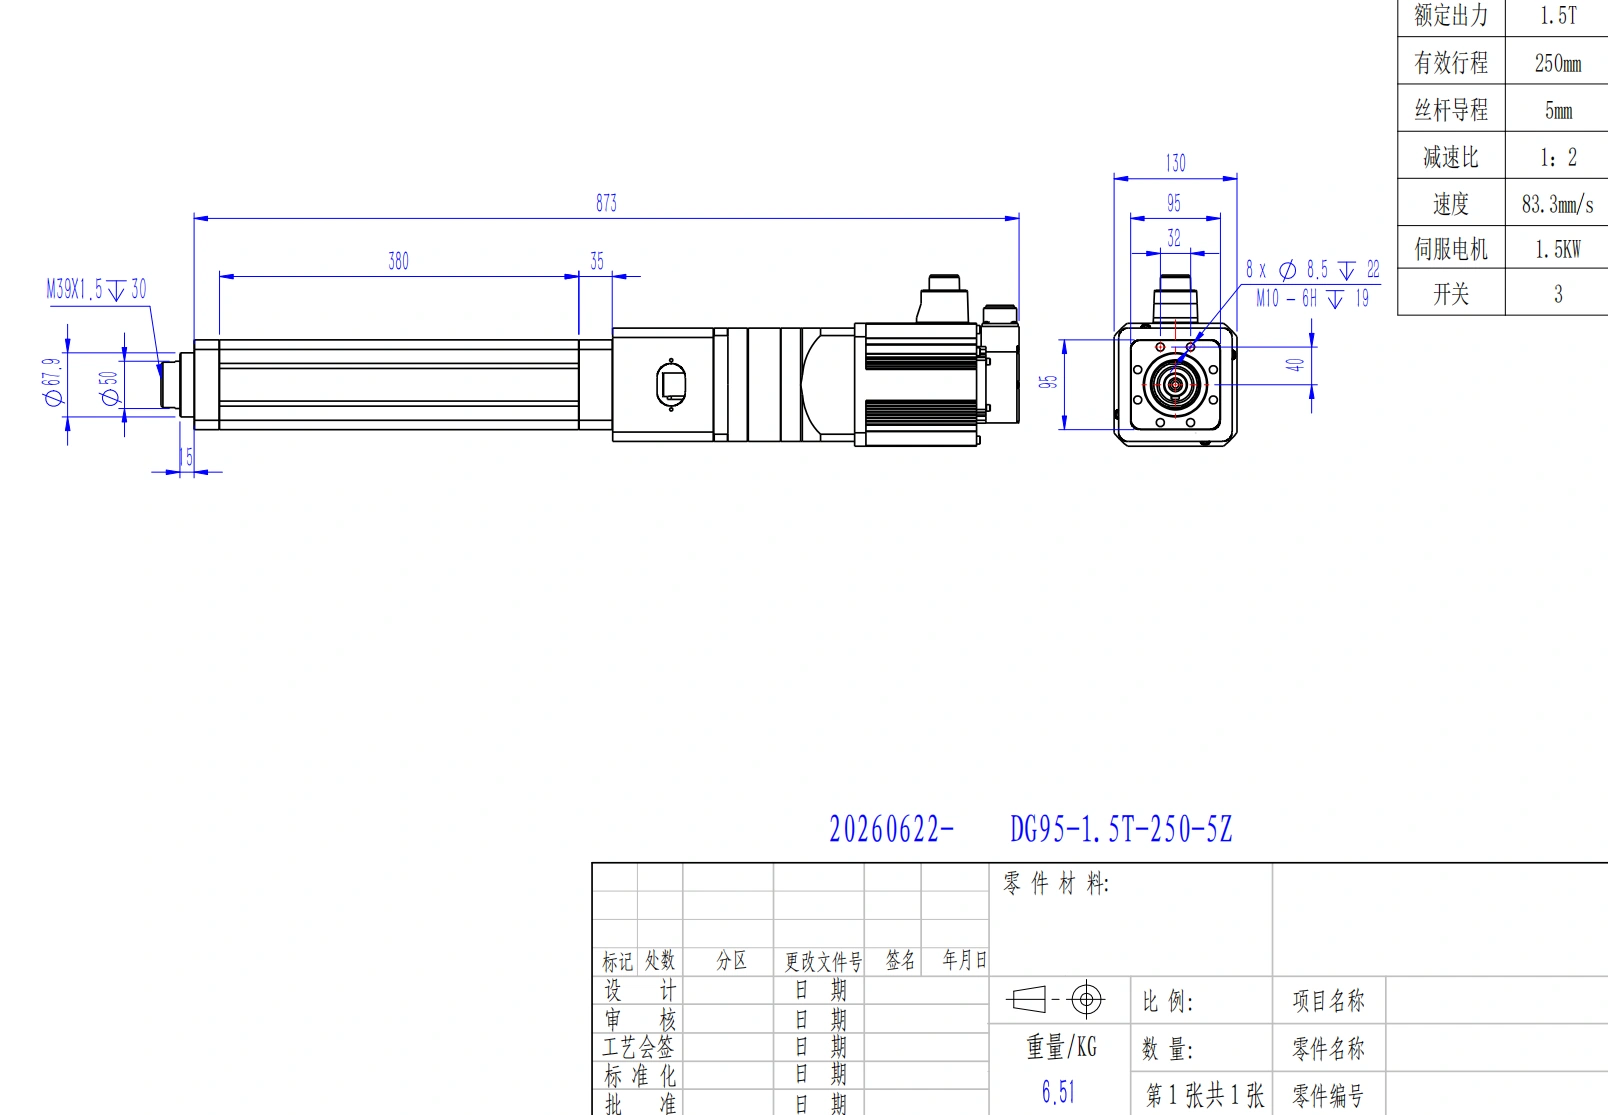
Pressaufgaben sollten um Kraft, Steifigkeit, Wiederholgenauigkeit, Arbeitszyklus und Rückmeldungsbedürfnisse spezifiziert werden, bevor ein Modell ausgewählt wird.
Schritt 8: Fügen Sie Umwelt-, Geräusch- und Servicebeschränkungen hinzu
Anwendungsanforderungen sollten die Bedingungen rund um den Aktuator umfassen, nicht nur Bewegungszahlen.
Beispiele:
- Umgebungstemperaturbereich;
- Staub- oder Flüssigkeitsexposition;
- Korrosionsrisiko;
- Waschanforderung;
- Innen-/Außeninstallation;
- Vibration;
- akustisches Ziel;
- Kabebewegung;
- Zugriff auf den Stecker;
- Wartungsintervall;
- Zugriff auf den Austausch;
- Dokumentation und Rückverfolgbarkeit.
Bei verstellbaren Möbeln kann das akustische Verhalten eine wesentliche Einschränkung der Benutzererfahrung sein. In einer Fabrik können Kontamination, Temperatur und Servicezugang wichtiger sein.
Die Anforderung sollte die Umgebung angeben, anstatt anzunehmen, dass ein Gehäuseetikett allein die Eignung für die gesamte Maschine garantiert.
Schritt 9: Energie und Steuerungen als Teil der Auswahl behandeln
Mechanische Dimensionierung ist nur die halbe Miete des Systems.
Definieren:
- verfügbare Versorgungsarchitektur;
- Spannungsbereich;
- kontinuierlicher und Spitzestromhaushalt;
- Kabellänge und Leiterquerschnitt;
- Anzahl der Achsen;
- Einzel- oder Mehrkanalbetrieb;
- lokale oder PLC-Steuerung;
- Rückmeldeart;
- Synchronisationsanforderung;
- Grenz- und Verriegelungseingänge;
- Kommunikationsschnittstelle;
- Zurücksetzen/Homing-Erwartungen.
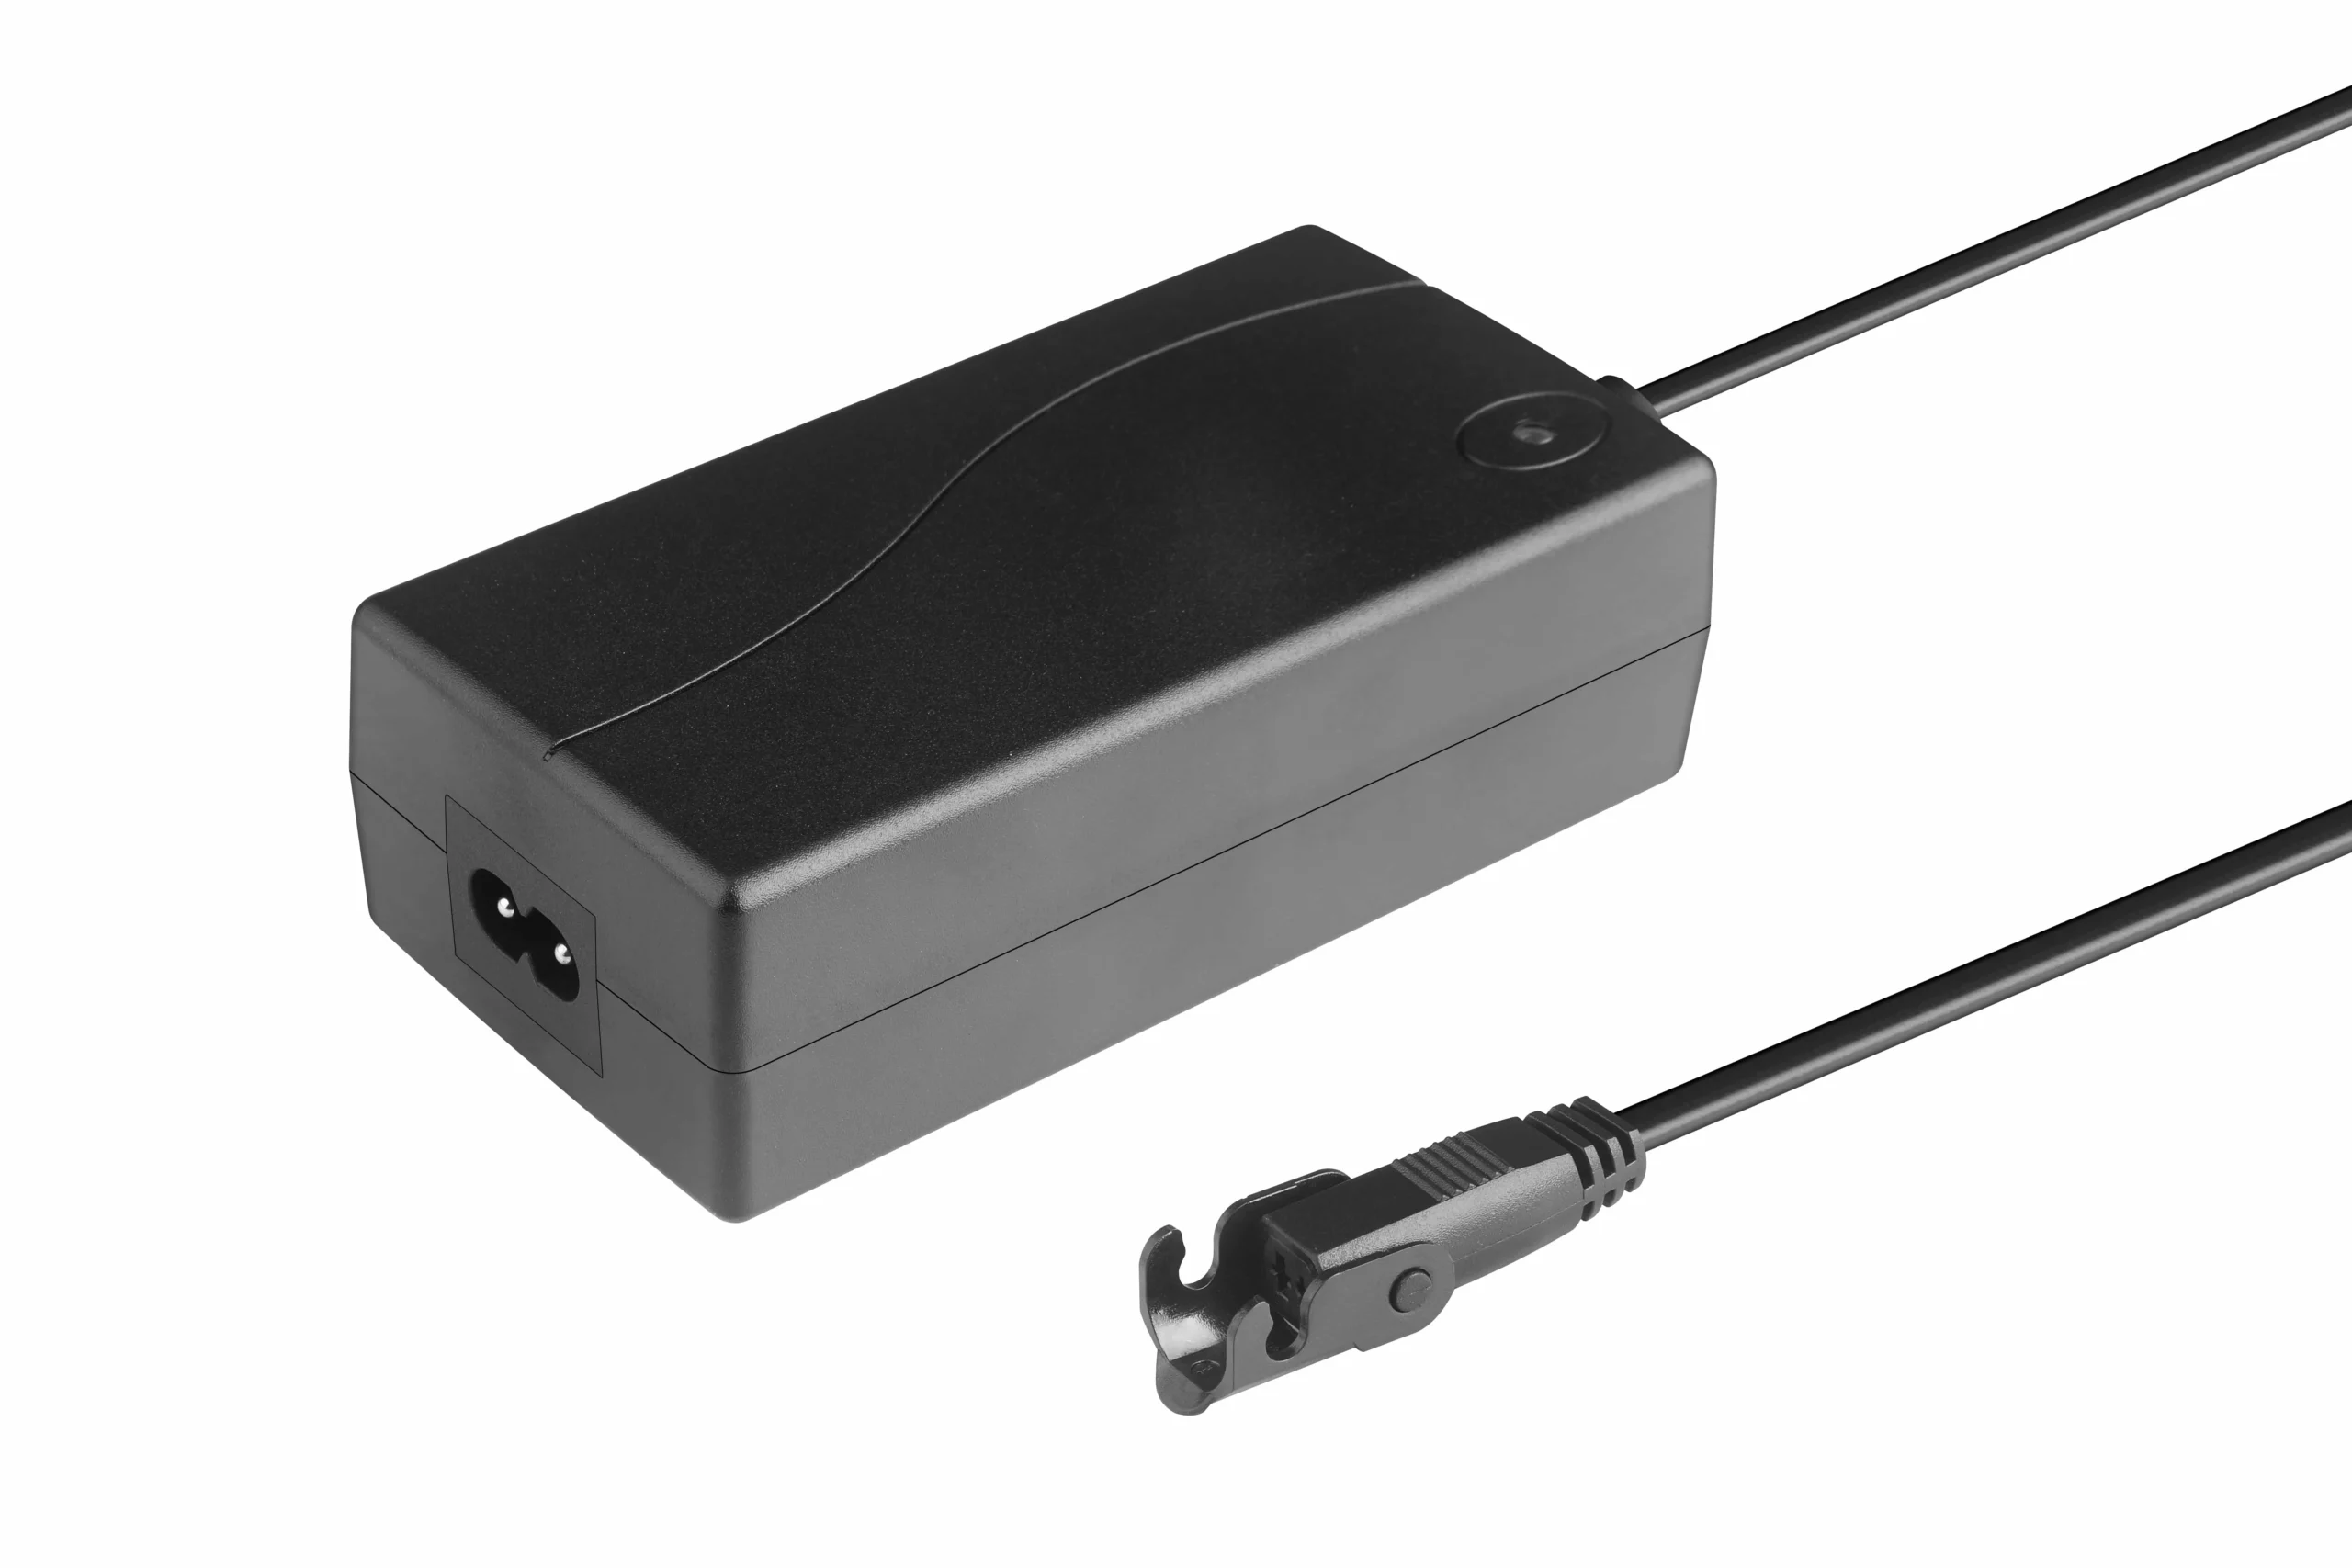
Energie, Strom, Steuerkanäle und Rückmeldeschnittstellen sind Anwendungsanforderungen - keine Zubehörteile, die nach der mechanischen Dimensionierung entschieden werden.
Ein Bewegungskomponenten, die mechanisch passt, aber nicht in der vorgesehenen Architektur versorgt oder gesteuert werden kann, ist keine gültige Auswahl.
Der Produktwähler kann helfen, Kandidaten einzugrenzen, nachdem diese Anforderungen bekannt sind. Es sollte nicht den Schritt zur Anforderungsdefinition ersetzen.
Schritt 10: Den schlimmsten glaubwürdigen Fall vor der Produktion validieren
Die Validierung des Prototyps sollte die Anwendung reproduzieren, nicht nur die Bewegungen im Labor.
Ein nützlicher Validierungsplan umfasst:
- Schlimmste Last;
- minimale und maximale Versorgungsbedingungen;
- wiederholtes Zyklusprofil;
- volle Bewegung;
- Montagetoleranz;
- Führung Reibung;
- Temperatur;
- Kabelverlegung;
- Behinderungs-/Fehlerverhalten, wo relevant;
- Verhalten bei Ausschaltung;
- Koordination mehrerer Achsen falls verwendet;
- repräsentative Geräuschmessung, falls es eine Anforderung ist;
- Inspektion nach dem Zyklus.
Das Validierungsprotokoll sollte auch die genaue getestete Hardware- und Steuerungskonfiguration identifizieren.
Anforderungserfassungsbogen
Bevor Sie ein Angebot anfordern oder einen Kandidaten genehmigen, vervollständigen Sie diese Prüfliste:
Mechanisch
- last und Lastrichtung;
- Kraftanforderung und Entwurfsreserve;
- Hub;
- eingezogene/ausgezogene Geometrie;
- Befestigungspunkte;
- Führung Anordnung;
- Seitenlast- /Momentenbeschränkungen;
- Halten-/Rückführanforderung.
Bewegung
- Zielgeschwindigkeit;
- Beschleunigung/Verzögerung;
- Zykluszeit;
- Betriebszyklus;
- Positionierung/Wiederholgenauigkeit;
- Anzahl der Achsen;
- synchronisierte oder unabhängige Bewegung.
Elektrisch und Steuerung
- Versorgungsarchitektur;
- Strombudget;
- Befehlsquelle;
- Rückmeldung;
- Grenzen/Sicherheitsvorrichtungen;
- Anzahl der Kanäle;
- Kommunikation;
- Fehler-/Zurücksetzen-Verhalten.
Umwelt und Lebenszyklus
- Temperatur;
- Kontamination / Flüssigkeitsaussetzung;
- Geräuschziel;
- Vibration;
- erwartete Zyklen;
- Servicezugang;
- Dokumentation;
- Validierungstest.
Wenn dieser Bogen ausgefüllt ist, nutzen Sie die Industrie-Hub um zum relevanten kommerziellen Lösungskontext zu wechseln, ohne die Auswahlmethodik mit der Branchenseitenverantwortung zu vermischen.
Wenn das Projekt ein vollständiges Anforderungsblatt hat und eine technische Überprüfung benötigt, senden Sie es durch ServoCylMotion Kontakt.
Häufig gestellte Fragen
Was sollte definiert werden, bevor ein Linearbewegungsgerät ausgewählt wird?
Mindestens: Lastenweg, Kraft, Hub, installierte Geometrie, Geschwindigkeit, Betriebszyklus, Halteverhalten, Rückmeldungs-/Positionsbedarfe, Montage, Umgebung, Energie, Steuerungen und Validierungsbedingungen.
Warum ist der Hub nicht ausreichend, um die Eignung zu bestimmen?
Weil die Installation von der eingezogenen Länge, der Geometrie der Befestigungspunkte, der Gehäusefreigabe, der Kabelverlegung und dem vollständigen Bewegungsbereich des Mechanismus abhängt.
Wie unterscheiden sich die Anforderungen an Heben und Drücken?
Heben betont oft Halten, Rückführverhalten, Lastenbalance und sichere vertikale Bewegung. Drücken legt oft mehr Wert auf Kraftprofil, Steifigkeit, Ausrichtung, Wiederholgenauigkeit und Prozesskontrolle.
Wann sollten Rückmeldungen spezifiziert werden?
Immer wenn das System die tatsächliche Bewegung kennen oder korrigieren muss - zum Beispiel bei Zwischenpositionierungen, Wiederholgenauigkeit, synchronisierten Achsen, Voreinstellungen, Geschwindigkeitsmessung oder Diagnosen.
Warum den Betriebszyklus im Anforderungsbogen einbeziehen?
Da wiederholte Operationen eine thermische Belastung erzeugen, ist ein Gerät, das eine Bewegung erfolgreich ausführt, möglicherweise nicht für den realen Produktionszyklus geeignet.
Was sollte vor der Produktion validiert werden?
Testen Sie die genaue Konfiguration unter repräsentativen Worst-Case-Lasten, Geometrien, Zyklen, Versorgungsbedingungen, Umgebungen und Fehlerbedingungen, die für die Maschine von Bedeutung sind.
Referenzen
- Steuerungstechnik — Aktuatoren erklärt
- Bewegungslösungen — Auswahl des richtigen Linearaktuators
- Iris Dynamics — So wählen Sie einen Linearaktuator in 6 Schritten aus
- FAULHABER — Anleitung zur Auswahl von Linearaktuatoren
- Teknic — So wählen Sie den besten Linearaktuator für Ihre Anwendung aus
- GlobalSpec — Auswahlleitfaden für Linearaktuatoren
Verwandte Auswahlleitfäden für Anwendungen: lineare Antriebe für TV-Lifts; lineare Antriebe für verstellbare Betten; elektrische Zylinder zum Pressen; Auswahl des industriellen Hebeaktuators.










