
Auswahl lineare Antriebe für TV-Lifts ist in erster Linie ein Problem der Geometrie und Lastdefinition, nicht ein Produktnamenproblem.
Für den umfassenderen Auswahlworkflow für Anwendungen siehe die Leitfaden für lineare Bewegungen.
Eine AV-Hubbaugruppe muss mehr bewegen als nur das Display selbst. Sie kann auch eine Halterung, einen Führungsschlitten, einen dekorativen Deckel, einen Kabelträger, Halterungen und andere Strukturen bewegen. Der Aktuator muss im eingezogenen Zustand in das Gehäuse passen, genügend Hub bieten, um die Betrachtungsposition zu erreichen, die Baugruppe sicher anhalten, wenn sie stoppt, und mit den erforderlichen Steuerungen und der Stromarchitektur funktionieren.
Für OEM-Arbeiten ist die beste Auswahlsequenz:
- definieren Sie die gesamte bewegte Last und den Lastweg;
- leiten Sie den erforderlichen Hub aus tatsächlichen verborgenen und sichtbaren Positionen ab;
- überprüfen Sie die eingezogene Länge und den Gehäuseabstand;
- definieren Sie Geschwindigkeit, Geräusch, Duty Cycle und Verhalten bei Stromausfall;
- entscheiden Sie, ob eine oder zwei Achsen erforderlich sind;
- geben Sie Grenzen, Feedback, Steuerungen und Stromversorgung an;
- validieren Sie die gesamte Baugruppe unter den ungünstigsten Bedingungen.
Auswahl Tabelle für TV-Hubaktoren
| Anforderung | Was zu definieren ist | Warum es wichtig ist |
|---|---|---|
| Gesamte bewegte Last | Display, Halterung, beweglicher Schlitten, Deckel/Panel, Kabel, zusätzliches Zubehör | Das Gewicht des Bildschirms allein kann die erforderliche Kraft unterschätzen |
| Lastrichtung | vertikaler Aufstieg, vertikaler Abstieg, unterstützte oder ausgeglichene Bewegung | Schwerkraft verändert Kraft und Halteverhalten |
| Hub | Hub von verborgen zur Betrachtungsposition plus erforderlicher Spielraum | unzureichender Hub verhindert vollständige Bewegung |
| Eingezogene Länge | verfügbarer Platz in der versteckten Position | lange Körperlängen können mit der Schranktiefe/-höhe in Konflikt geraten |
| Montagegeometrie | feste und bewegte Drehpunkte, Steifigkeit der Halterung, Führungsausrichtung | schlechte Geometrie kann zu Blockieren oder Seitenlast führen |
| Geschwindigkeit | Zielzeit für Anheben/Absenken | beeinflusst Benutzererfahrung, Strom, Geräusch und Zykluszeit |
| Geräusch | akzeptables akustisches Verhalten im endgültigen Gehäuse | Schrankpaneele können Vibrationen oder Geräusche von Zahnrädern verstärken |
| Halten / Rückführung | erforderliche Positionsstabilität bei Spannungsabfall | vertikale Baugruppen benötigen möglicherweise ein selbsthemmendes oder bremsendes Verhalten |
| Lastzyklus | Bewegungen pro Stunde und Pausenzeit | wiederholte Zyklen erzeugen thermische Last |
| Endanschläge | obere/untere Stoppmethode | verhindert Überfahrt und schützt die Struktur |
| Feedback | Enden nur, Vorgaben, kontinuierliche Position, Diagnostik | bestimmt den Kontrollaufwand |
| Achszahl | ein Aktuator oder zwei koordinierte Achsen | breite/schwere Strukturen benötigen möglicherweise eine andere Architektur |
| Leistung | Versorgungsbereich, kontinuierlicher/spitzen Strom, Kabelabfall | ein mechanisch geeigneter Aktuator kann trotzdem elektrisch nicht kompatibel sein |
| Kabelverlegung | bewegliche Schleifen, Steckerfreiraum, Quetschschutz | Kabel müssen die volle Bewegung überstehen |
| Validierung | Vollast, Ausrichtung, Grenzen, Geräusch, Zyklen, Zustand ohne Strom | zeigt die tatsächliche Montage und nicht die Bench-Konfiguration |

Die Auswahl des AV-Hebesystems sollte die gesamte bewegte Last, die Bewegung, die zurückgezogene Länge, die Montage und die Steueranforderungen gemeinsam überprüfen.
Die Tabelle ist absichtlich anwendungsorientiert. Sie besagt nicht, dass eine Aktuatorfamilie für AV-Geräte universell geeignet ist.
Beginnen Sie mit der gesamten bewegten Last
Die erste Anforderung ist nicht "TV-Gewicht." Es ist alles, was der Aktuator bewegen muss.
Einschließlich:
- Anzeige;
- VESA- oder benutzerdefinierte Montageschiene;
- beweglicher Rahmen;
- Führungswagen;
- verzierte Blende oder Abdeckung, wenn sie sich bewegt;
- Kabelträger;
- Befestigungen;
- angebrachte Zubehörteile;
- jede Gegengewichtskraft;
- Führungsreibung.
Identifizieren Sie dann die Lastrichtung und den Schwerpunkt.
Ein Bildschirm, der nah an einem gut geführten vertikalen Wagen montiert ist, unterscheidet sich von einer breiten Baugruppe mit einem versetzten Schwerpunkt. Das zweite Design kann ein größeres Moment auf dem Rahmen erzeugen und die Führungsreibung erhöhen, auch wenn die gesamte Masse ähnlich ist.
Verwenden Sie das Ressource zur Aktuatorgröße nachdem der Lastweg festgelegt wurde, um die erforderliche Kraft und die Konstruktionsreserve zu berechnen.
Lassen Sie den Aktuator nicht zum Führer werden.
Das lineare Bewegungsgerät sollte normalerweise als Quelle der axialen Kraft behandelt werden, während der mechanische Rahmen seitliche Lasten und Momente verwaltet.
Überprüfen:
- Führungsparallelität;
- Führungsteifigkeit;
- Winkelauslenkung;
- Schwerpunktversatz;
- Seitenlastpfad;
- Kabelzug;
- Kraft der Deckelverbindung;
- Toleranzstaffel.
Ein stärkerer Aktuator löst kein bindendes Führungssystem.
Strecke aus den tatsächlichen Anzeigepositionen ableiten.
Die Strecke sollte aus der Geometrie der versteckten und sichtbaren Positionen berechnet werden.
Messen:
- niedrigere verdeckte Position;
- obere Sichtposition;
- benötigte Bildschirmfreigabe;
- Halteversatz;
- Führungsschlittenbewegung;
- jede Bewegung der Deckelöffnung;
- mechanische Stopppositionen.
Die erforderliche Bewegung des Aktuators kann sich von der sichtbaren Bildschirmbewegung unterscheiden, wenn der Mechanismus Hebel, versetzte Halterungen oder einen beweglichen Deckel verwendet.
Überprüfen Sie immer die kinematische Beziehung in CAD oder einem physischen Modell.
Fügen Sie sorgfältig einen Spielraum hinzu.
Ein kleiner Bewegungsspielraum kann helfen, Fertigungsvariationen zu tolerieren, aber übermäßiger Hub ist nicht automatisch unbedenklich. Wenn der Aktuator weiter fahren kann, als die Struktur zulässt, benötigt das Design eine Endbegrenzungslogik oder einen mechanischen Schutz, um Überbewegungen zu verhindern.
Die zurückgezogene Länge kann entscheiden, ob das Design passt.
Für verdeckte Displays kann die wichtigste Dimension die sein, geschlossene Installationsumschließung..
Das Auswahlblatt sollte Folgendes enthalten:
- Länge des zurückgezogenen Körpers;
- Abstand zur Montagemitte;
- Dimensionen des Motorraums;
- Steckplatzposition;
- Richtung des Kabelausgangs;
- Bügelstärke;
- interne Höhe/Tiefe des Gehäuses;
- Dienstentfernung für die Demontage.
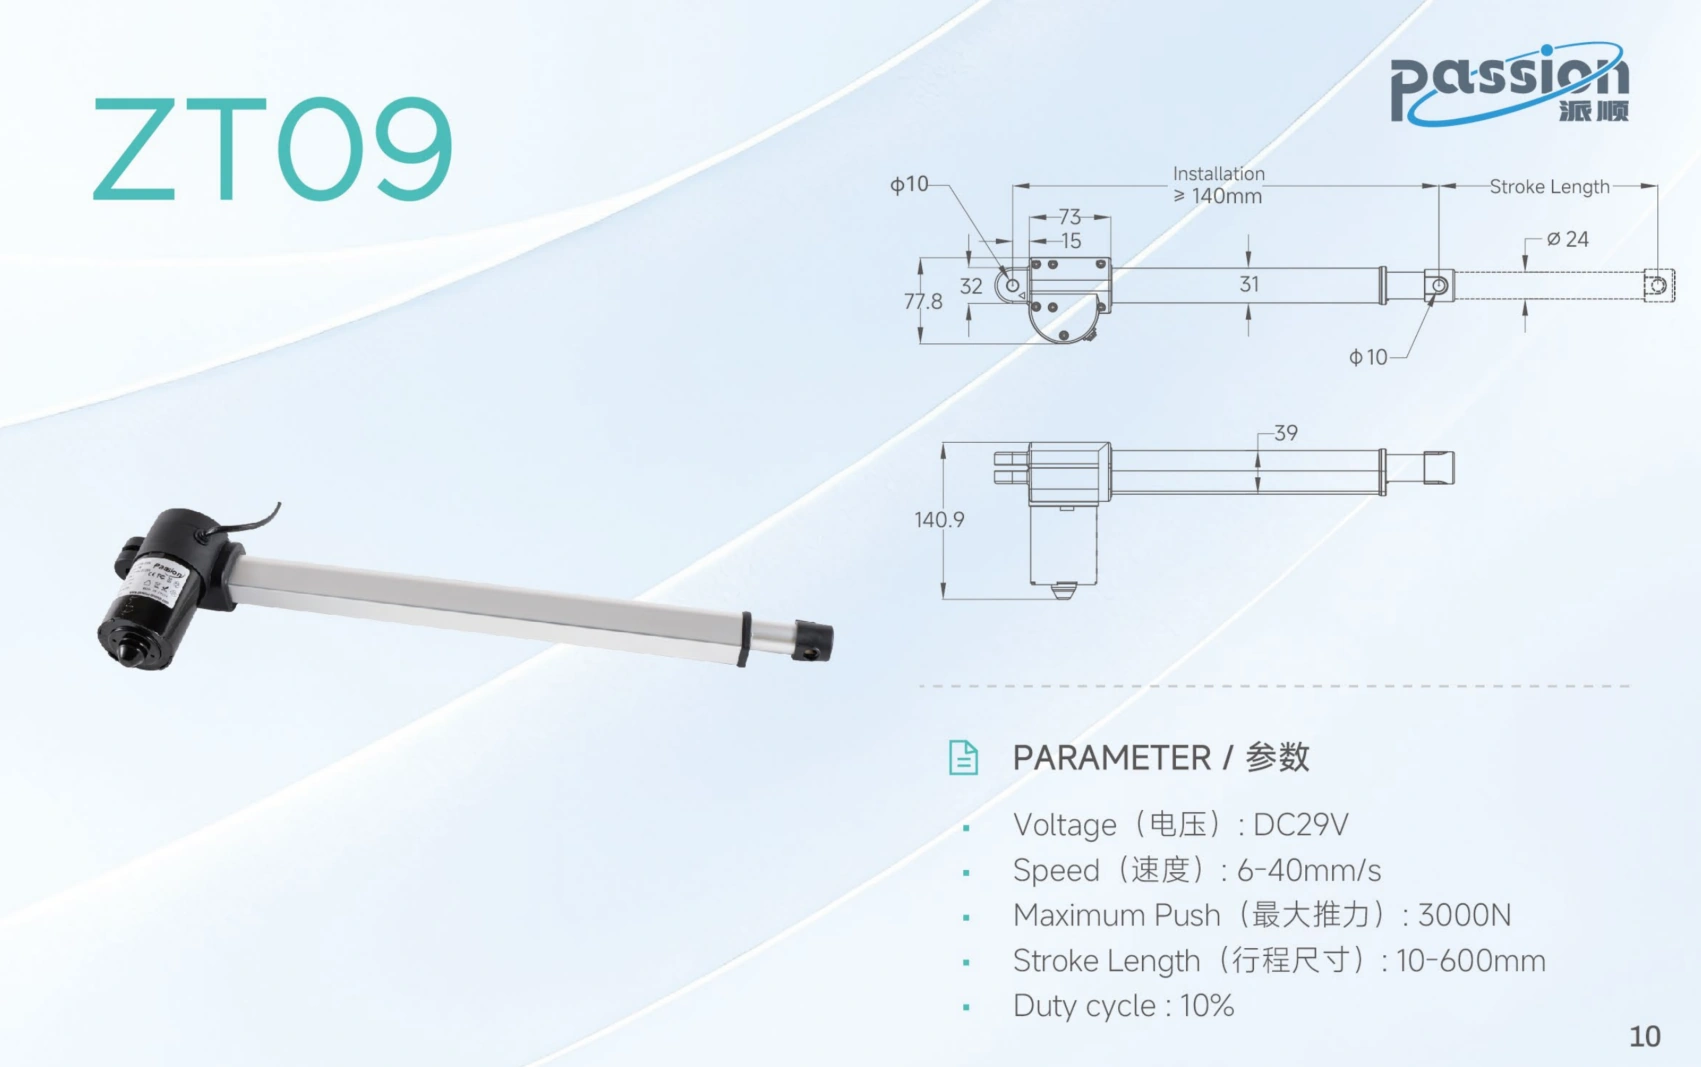
Ähnliche Hublängen garantieren nicht eine ähnliche Installationsumschließung, Steckplatzfreigabe oder Montagegeometrie.
Zwei Aktuatoren mit dem gleichen Hub können sehr unterschiedlichen Platz im Gehäuse benötigen.
Deshalb sollte die Modellauswahl erfolgen, nachdem die Gehäusegeometrie bekannt ist, anstatt bevor das Möbeldesign festgelegt ist.
Pop-up- und Drop-down-Anordnungen verändern das Ingenieurproblem.
Eine Pop-up-Baugruppe hebt sich aus Möbeln oder einem Schrank. Eine Drop-down-Baugruppe senkt sich von einer Decke, einem oberen Gehäuse oder einer oberen Struktur.
Beide erfordern eine kontrollierte lineare Bewegung, aber die Schwerkraft wirkt unterschiedlich in Bezug auf die beabsichtigte Richtung.
Pop-up-Anordnung
Typische Ingenieursfragen:
- Welche Kraft wird benötigt, um die komplette bewegliche Masse anzuheben?
- Wie wird die Baugruppe in der Sichtposition gehalten?
- Kann die Last zurücktreiben, wenn die Energie entfernt wird?
- Fügt der Deckel in der Nähe des Reisebeginns Kraft hinzu?
- Was verhindert, dass die Wagen sich verdrehen?
Drop-down-Anordnung
Typische Fragen:
- Wie wird die Last beim Lagern über Kopf unterstützt?
- Was passiert, wenn die Energie während der Fahrt entfernt wird?
- Ist kontrolliertes Absenken erforderlich?
- Welche sekundäre Sicherung oder Bremslogik ist Teil der Maschinenrisikobewertung?
- Wie wird die Kabelverlegung durch den Bewegungsweg gehandhabt?
Die richtige Wahl hängt von der gesamten mechanischen und sicherheitstechnischen Architektur ab. Die dedizierte AV-Hub-Lösungseite erfasst den kommerziellen Lösungskontext, nachdem die Auswahlkriterien definiert sind.
Halten und Stromausfallverhalten explizit definieren.
Die vertikale Bewegung erfordert eine klare Antwort auf: was passiert, wenn die Energie entfernt wird?
Mögliche Anforderungen sind:
- Position mechanisch halten;
- Position mit einer Bremse halten;
- kontrolliertes Absinken erlauben;
- in eine sichere Position zurückkehren;
- Bewegung bis zur Wiederherstellung der Energie verhindern.
Leiten Sie das Halteverhalten nicht nur aus der Bewegungskraft ab.
Ein System kann genug Kraft haben, um die Anzeige anzuheben, und trotzdem ungeeignet sein, wenn es unter Last zurücktreibt oder wenn sein Stop-Verhalten nicht mit dem Gehäusedesign übereinstimmt.
Das Anforderungsschema sollte trennen:
- dynamische Hebekraft;
- statische Halteanforderung;
- Verhalten bei Ausschaltung;
- Bremse oder selbstsichernde Anforderung;
- Notfall-/Fehlerzustand.
Geschwindigkeit und Geräusch sollten zusammen spezifiziert werden.
AV-Ausrüstung wird normalerweise in belegten Räumen verwendet. Bewegungsqualität ist wichtig.
Definieren:
- Ziel-Reisezeit;
- Beschleunigungs-/Verzögerungsverhalten;
- akzeptabler Anlaufstoß;
- akzeptabler Stoppstoß;
- akustisches Ziel;
- ob Bewegung während Besprechungen, im Gastgewerbe oder im Wohnbereich erfolgt.
Ein schnellerer Lift kann mehr Lärm, höhere Spitzenströme und einen abrupten Stopp erzeugen. Ein langsamerer Lift kann sich raffinierter anfühlen, aber die Zykluszeit erhöhen.
Der richtige Kompromiss sollte im endgültigen Gehäuse getestet werden, da Kabinettpaneele Vibrationen verstärken oder den wahrgenommenen Klang verändern können.
Einschaltdauer: Wie oft wird das Display bewegt?
Viele AV-Liftanordnungen arbeiten intermittierend, aber OEM-Designs sollten dennoch definieren:
- erwartete Bewegungen pro Stunde;
- maximale wiederholte Zyklen;
- Betriebszeit pro Zyklus;
- Stillstandszeit;
- Umgebungstemperatur;
- Gehäuselüftung;
- maximale bewegte Last während wiederholter Betätigung.
Eine Showroom-Demonstration einiger Zyklen beweist nicht die thermische Eignung für eine Hospitality-, Konferenz-, Marine- oder Automatisierungsinstallation, die häufiger zykliert.
Ein Aktuator oder zwei?
Ein einzelner Aktuator kann die Steuerung vereinfachen und die Synchronisierung zwischen den Achsen eliminieren.
Zwei Aktuatoren können in Betracht gezogen werden, wenn:
- die bewegliche Struktur sehr breit ist;
- die Lastverteilung einen zentralen Antrieb erschwert;
- die Rahmenarchitektur zwei Hebepunkte nutzt;
- strukturelle Steifigkeit eine verteilte Kraft erfordert.
Wenn zwei Achsen verwendet werden, definieren Sie:
- Anzahl der Steuerkanäle;
- Rückmeldetyp auf beiden Achsen;
- erlaubte Positionsabweichung;
- Stoppverhalten, wenn eine Achse fehlerhaft ist;
- Initialisierungs-/Zurücksetzverhalten;
- Lastenausgleich.
Das Senden desselben Befehls an zwei Motoren ist kein ausreichender Beweis dafür, dass sie auf demselben Niveau bleiben. Für Projekte, die koordinierte Achsen erfordern, überprüfen Sie die Multi-Motor-Synchronisationsfähigkeit.
Grenzen, Rückmeldung, Voreinstellungen und Benutzersteuerungen.
Die erforderliche Steuerungsarchitektur hängt davon ab, was der Benutzer erwartet.
Nur Endpositionsbetrieb
Ein einfaches System benötigt möglicherweise nur obere und untere Endgrenzen.
Voreingestellte oder wiederholbare Positionen
Wenn das Display an wiederholbaren Zwischenpositionen stoppen muss, benötigt das Steuersystem Positionsinformationen und einen definierten Referenzpunkt.
Diagnose und sicherere Fehlermanagement
Rückmeldungen können auch unterstützen:
- Bewegungsverifizierung;
- Geschwindigkeitsvergleiche;
- Erkennung von blockierten Achsen;
- Synchronisation;
- Servicediagnose.
Fernbedienung ist nur eine Ebene; Grenzen, Rückmeldungen, Kanalanzahl und Fehlverhalten müssen weiterhin definiert werden.
Mögliche Benutzeroberflächen sind lokale Tasten, kabelgebundene Handsets, kabellose Fernbedienungen oder ein überwachendes Automatisierungssystem. Die Schnittstelle sollte ausgewählt werden, nachdem die Anforderungen an Befehl, Rückmeldung und Fehler definiert sind.
Strom- und Kabelführung gehören zum mechanischen Design.
Warten Sie nicht bis zur Endmontage, um die Strom- und Steuerverkabelung zu verlegen.
Definieren:
- Versorgungsspannungsbereich;
- Stromaufnahme;
- Spitzen-/Startstrom;
- Steckerverbindungsausrichtung;
- Kabellänge;
- Leitergröße;
- bewegende Service-Schlaufe;
- Biege-Radius;
- Zugentlastung;
- Quetschutz;
- Abstand zu scharfen Kanten.
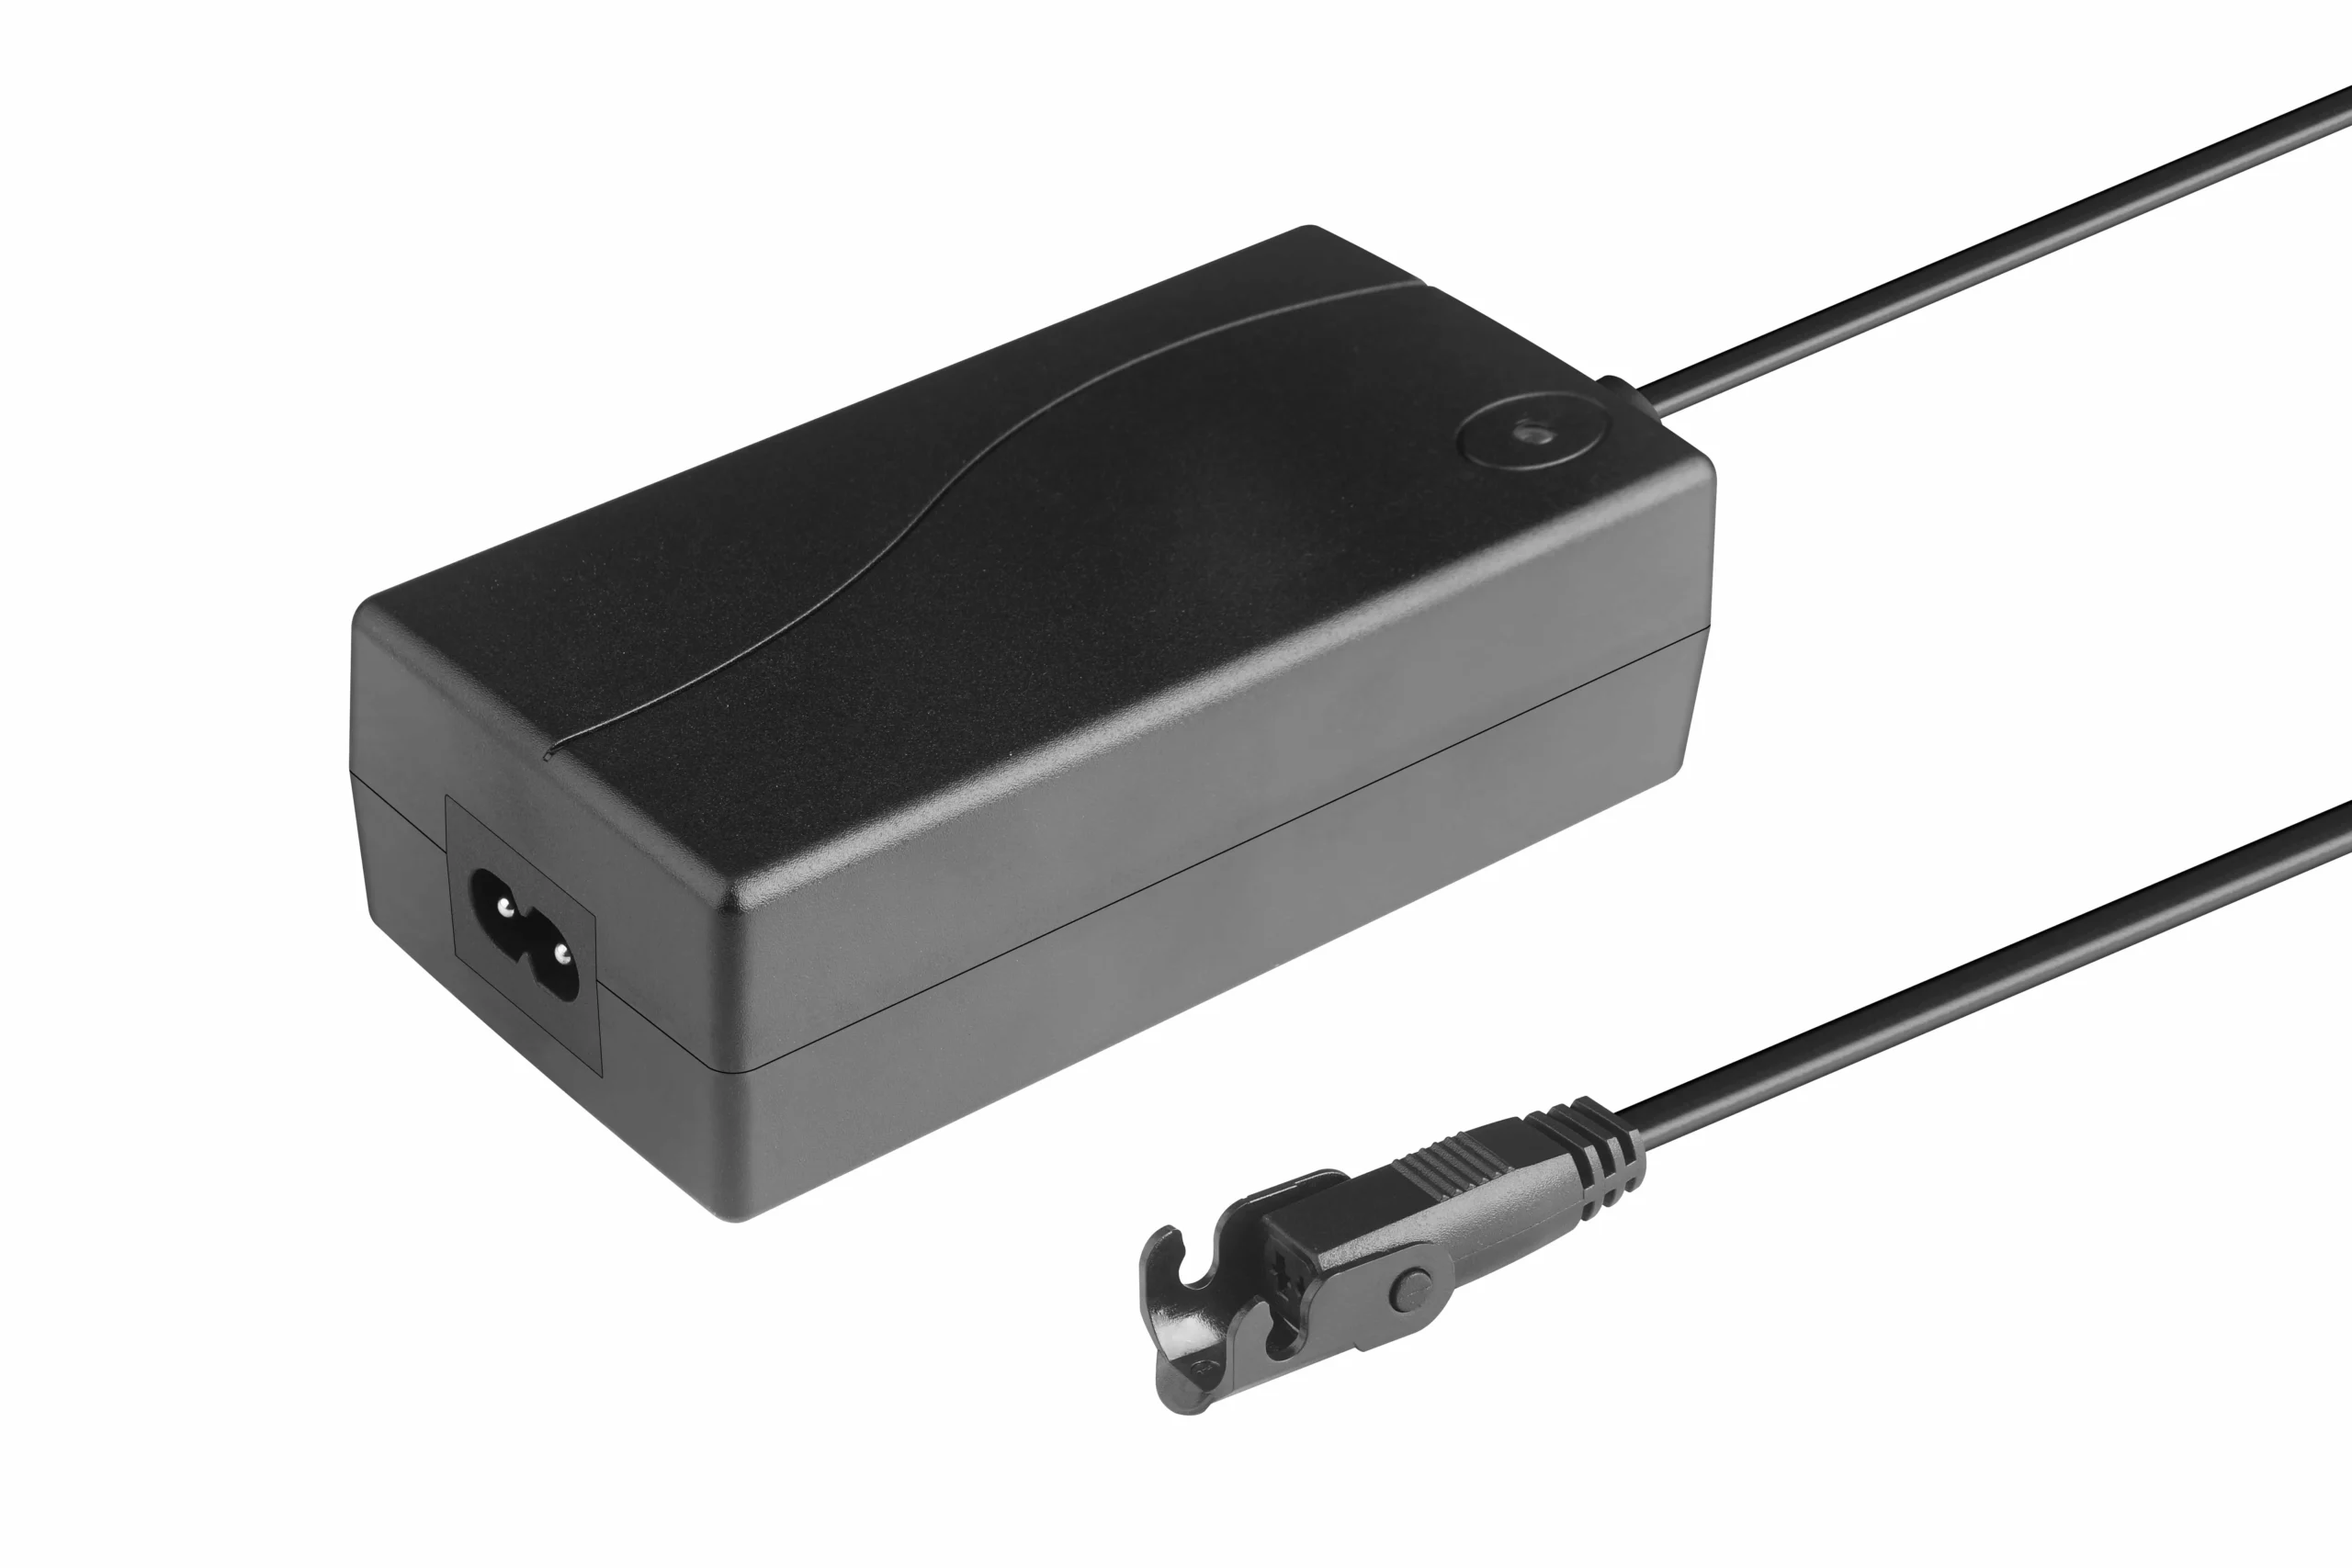
Strom, Spitzenstrom, Kabellänge und Steckerverbindung sollten im finalen Schrankkonfiguration validiert werden.
Ein Kabel, das elektrisch korrekt, aber zu kurz, zu steif oder schlecht verlegt ist, kann in einem beweglichen Schrank ausfallen.
Für ein Projekt mit bekannten Aktuator-, Steuer- und Versorgungsoptionen verwenden Sie das Ressource zur Systemkompatibilität um die elektrischen Schnittstellen zusammen zu überprüfen.
Überprüfung von Hindernissen und Quetschpunkten
Ein bewegliches Display kann Quetschpunkte erzeugen an:
- Schranköffnungen;
- Deckelkanten;
- Führungsbahnen;
- Halterungsschnittstellen;
- Deckenöffnungen;
- Kabelwegen.
Das maschinenbezogene Design sollte definieren:
- physikalische Schutzvorrichtungen;
- Strom-/Kraftüberwachung, wo zutreffend;
- Reaktion auf Hindernisse;
- Stop-/Rückwärtsverhalten;
- Benutzerwarnungen;
- Wartungssperre;
- Störungsrücksetzung.
Gehen Sie nicht davon aus, dass gewöhnliche Endanschläge vollständigen Quetschutz bieten.
Prototyp Validierung Checkliste
Validieren Sie die genaue Produktionskonfiguration, bevor Sie die AV-Hebemontage freigeben.
Mechanisch
- vollständige bewegende Last;
- Schwerpunkt;
- vollständiger Hub;
- versteckte und sichtbare Abstände;
- Führungsausrichtung;
- Winkelauslenkung;
- Deckelverbindung;
- Kabelwiderstand.
Bewegung
- Heb-/Senkzeit;
- Beschleunigung/Verzögerung;
- Stoppverhalten;
- wiederholte Zyklen;
- Geräusche im fertigen Gehäuse;
- Positionswiederholgenauigkeit, falls erforderlich.
Steuerungen
- obere/untere Grenzen;
- Voreinstellungen, falls verwendet;
- Fern-/Lokale Steuerungspriorität;
- verlust von Rückmeldungen;
- Fehlerverhalten in Einachsen-Systemen bei Doppelachsensystemen;
- Zurücksetzen/Wiederherstellungsverhalten.
Leistung
- Worst-Case-Strom;
- Versorgungsspannung an der Last;
- Kabelspannungsabfall;
- Temperatur des Steckverbinders;
- Verhalten bei Stromausfall.
Dienst
- Zugang zu Aktuator und Controller;
- Kabelersetzung;
- Befestigungselemente;
- sichere manuelle Wiederherstellung, falls erforderlich.
Wenn diese Anforderungen bereits definiert sind, senden Sie das Auswahlblatt durch ServoCylMotion Kontakt für projektspezifische Überprüfung.
Häufig gestellte Fragen
Welche Last sollte verwendet werden, wenn ein Aktuator für einen TV-Lift ausgewählt wird?
Verwenden Sie die gesamte bewegte Last, nicht nur den Bildschirm. Berücksichtigen Sie die Montageplatte, den beweglichen Rahmen, den Deckel des Schranks, falls zutreffend, Kabel, Halterungen und Führungsreibung.
Wie bestimme ich den erforderlichen Hub?
Messen Sie den Bewegungsspielraum zwischen der vollständig versteckten und der Sichtposition, einschließlich der Geometrie der Halterungen und der Auswirkungen von Verbindungen. Bestätigen Sie die Beziehung in CAD oder einem physischen Modell.
Warum ist die zurückgezogene Länge wichtig?
Weil der Aktuator in der verborgen Position in das Gehäuse passen muss. Die Gehäuselänge, das Motorengehäuse, die Anschlüsse und der Abstand der Befestigungsmittel können die Passform beeinflussen.
Ist geringe Geräuschentwicklung ein gültiges Auswahlkriterium?
Ja. Definieren Sie ein akustisches Ziel und validieren Sie das fertige Gehäuse, da Möbelpaneele und Montagestrukturen Vibrationen verstärken können.
Wann sollten zwei Aktuatoren verwendet werden?
Nur wenn die mechanische Architektur mehrere Hebepunkte rechtfertigt. Wenn zwei Achsen verwendet werden, definieren Sie die Anforderungen an Feedback und Synchronisation, anstatt anzunehmen, dass identische Befehle sie auf gleicher Höhe halten.
Was sollte passieren, wenn die Stromversorgung unterbrochen wird?
Das ist eine Konstruktionsanforderung. Die Baugruppe muss möglicherweise die Position halten, bremsen, kontrolliert absteigen oder in einen anderen sicheren Zustand übergehen, abhängig von der Maschinenarchitektur.










