
Escolhendo atuadores lineares para elevadores de TV é principalmente um problema de definição de geometria e carga, não um problema de nome de produto.
Para o fluxo de seleção de aplicação mais amplo, veja o guia de aplicações de movimento linear.
Uma montagem de elevador AV deve mover mais do que o display em si. Também pode mover uma placa de montagem, carro guia, tampa decorativa, transportador de cabos, suportes e outras estruturas. O atuador deve caber dentro do compartimento quando recolhido, fornecer deslocamento suficiente para alcançar a posição de visualização, manter a montagem de forma segura quando parada e trabalhar com os controles e a arquitetura de potência requeridos.
Para trabalho OEM, a melhor sequência de seleção é:
- definir a carga total em movimento e o caminho da carga;
- derivar o deslocamento requerido das posições ocultas e visíveis reais;
- verificar o comprimento recolhido e a folga do gabinete;
- definir velocidade, ruído, ciclo de trabalho e comportamento após a desconexão;
- decidir se são necessárias uma ou duas eixos;
- especificar limites, feedback, controles e potência;
- validar a montagem completa em condições de pior caso.
Tabela de seleção de atuador de elevador de TV
| Requisito | O que definir | Por que isso é importante |
|---|---|---|
| Carga total em movimento | display, suporte, carro móvel, tampa/painel, cabos, hardware adicional | o peso da tela sozinho pode subestimar a força requerida |
| Direção de carga | elevação vertical, descida vertical, movimento assistido ou contrabalançado | a gravidade altera a força e o comportamento de retenção |
| Curso | deslocamento da posição oculta para a posição de visualização mais margem requerida | deslocamento insuficiente impede o movimento total |
| Comprimento recolhido | espaço disponível na posição oculta | comprimento do corpo longo pode conflitar com a profundidade/altura do gabinete |
| Geometria de montagem | pontos de pivô fixos e móveis, rigidez do suporte, alinhamento do guia | geometria ruim pode introduzir travamento ou carga lateral |
| Velocidade | tempo alvo de elevação/descida | afeta a experiência do usuário, corrente, ruído e tempo de ciclo |
| Ruído | comportamento acústico aceitável no compartimento final | painéis de gabinete podem amplificar a vibração ou o ruído do engrenagem |
| Segurando / retrocesso | estabilidade de posição exigida com a energia desligada | montagens verticais podem precisar de comportamento autocontrável ou de frenagem |
| Ciclo de trabalho | movimentos por hora e tempo de descanso | ciclos repetidos criam carga térmica |
| Limites finais | método de parada superior/inferior | previne sobreviagem e protege a estrutura |
| Feedback | apenas final, predefinições, posição contínua, diagnóstico | determina a sofisticação do controle |
| Contagem de eixos | um atuador ou dois eixos coordenados | estruturas largas/pesadas podem precisar de arquitetura diferente |
| Poder | faixa de fornecimento, corrente contínua/pico, perda de cabo | um atuador mecanicamente adequado ainda pode estar eletricamente incompatível |
| Roteamento de cabos | laços móveis, folga do conector, proteção contra esmagamento | os cabos devem suportar toda a viagem |
| Validação | carga plena, alinhamento, limites, ruído, ciclos, estado sem energia | prova a montagem real em vez da configuração de bancada |

A seleção do elevador AV deve verificar a carga total em movimento, viagem, comprimento recolhido, montagem e requisitos de controle juntos.
A tabela é intencionalmente focada na aplicação. Não diz que uma família de atuadores é universalmente adequada para equipamentos AV.
Comece com a carga total em movimento
O primeiro requisito não é "peso da TV." É tudo que o atuador deve mover.
Incluir:
- display;
- placa de montagem VESA ou personalizada;
- quadro móvel;
- carro guia;
- painel decorativo ou tampa se se mover;
- porta-cabo;
- suportes;
- acessórios anexados;
- qualquer força de contrapeso;
- atrito do guia.
Em seguida, identifique a direção da carga e o centro de gravidade.
Uma tela montada perto de um carro vertical bem guiado é diferente de uma montagem larga com um centro de gravidade deslocado. O segundo design pode criar um momento maior na estrutura e aumentar o atrito do guia, mesmo que a massa total seja semelhante.
Use o recurso de dimensionamento do atuador após o caminho da carga ser definido para calcular a força requerida e a margem de projeto.
Não deixe o atuador se tornar o guia
O dispositivo de movimento linear deve ser tratado geralmente como a fonte de força axial, enquanto a estrutura mecânica gerencia cargas laterais e momentos.
Verifique:
- paralelismo do guia;
- rigidez do guia;
- deflexão do suporte;
- deslocamento do centro de gravidade;
- caminho de carga lateral;
- arrasto de cabo;
- forças de ligação da tampa;
- pilha de tolerância.
Um atuador mais forte não resolve um sistema de guia que prende.
Derive o curso das posições de exibição reais.
O curso deve ser calculado a partir da geometria das posições ocultas e de visualização.
Medir:
- posição oculta inferior;
- posição de visualização superior;
- espaço necessário para a tela;
- deslocamentos do suporte;
- movimento do carro guia;
- qualquer movimento de articulação de abertura da tampa;
- localizações de paradas mecânicas.
O deslocamento necessário do atuador pode diferir do movimento visível da tela se o mecanismo usar alavancas, suportes deslocados ou uma tampa em movimento.
Sempre valide a relação cinemática em CAD ou em um modelo físico.
Adicione margem com cuidado.
Uma pequena margem de deslocamento pode ajudar a tolerar variações de fabricação, mas o curso excedente não é automaticamente inofensivo. Se o atuador pode se mover mais do que a estrutura permite, o projeto precisa de lógica de limite final ou proteção mecânica para evitar excesso de deslocamento.
O comprimento retraído pode decidir se o design se encaixa.
Para displays ocultos, a dimensão mais importante pode ser a envelope de instalação fechado..
A folha de seleção deve incluir:
- comprimento do corpo retraído;
- distância entre centros de montagem;
- dimensões da carcaça do motor;
- localização do conector;
- direção de saída do cabo;
- espessura do suporte;
- altura/profundidade interna do gabinete;
- espaço livre para remoção de serviço.
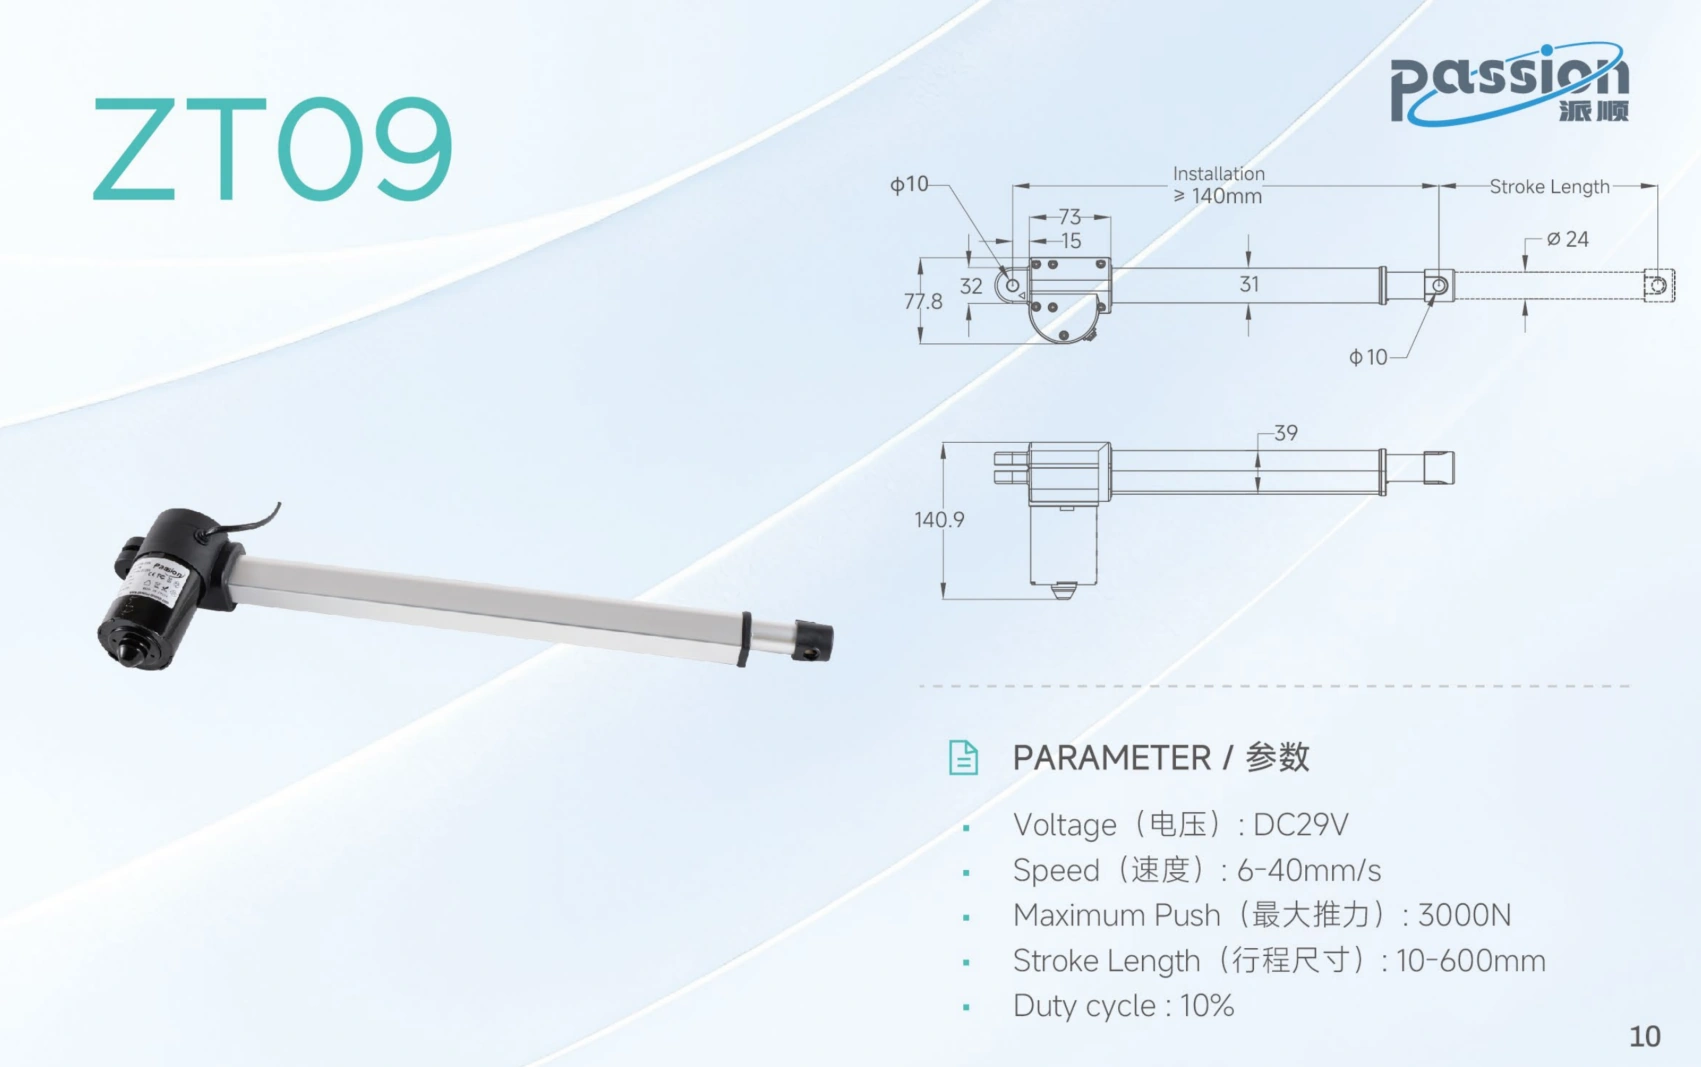
Um curso semelhante não garante um envelope de instalação semelhante, espaço livre para conectores ou geometria de montagem.
Dois atuadores com o mesmo curso podem exigir espaços de gabinete muito diferentes.
É por isso que a seleção do modelo deve ocorrer após a geometria do invólucro ser conhecida, e não antes que o design do mobiliário esteja finalizado.
Arranjos de subir e descer mudam o problema de engenharia.
Um conjunto pop-up se eleva de um móvel ou um gabinete. Um conjunto drop-down desce de um teto, invólucro superior ou estrutura superior.
Ambos exigem movimento linear controlado, mas a gravidade atua de forma diferente em relação à direção pretendida.
arranjo pop-up
Perguntas típicas de engenharia:
- Que força é necessária para levantar a massa móvel completa?
- Como a montagem é mantida na posição de visualização?
- A carga pode retroceder quando a energia é removida?
- A tampa adiciona força próximo ao início do percurso?
- O que impede o carro de torcer?
Arranjo em queda
Perguntas típicas:
- Como a carga é suportada quando armazenada acima?
- O que acontece se a energia for removida durante o percurso?
- É necessário um abaixamento controlado?
- Qual lógica de restrição ou freio secundário faz parte da avaliação de risco da máquina?
- Como é tratado o encaminhamento de cabos através do caminho em movimento?
A escolha certa depende de toda a arquitetura mecânica e de segurança. O dedicado página da solução de elevação AV possui o contexto da solução comercial após a definição das entradas de seleção.
Defina o comportamento de manutenção e desligamento explicitamente
O movimento vertical requer uma resposta clara para: o que acontece quando a energia é removida?
Os requisitos possíveis incluem:
- manter a posição mecanicamente;
- manter a posição com um freio;
- permitir descida controlada;
- retornar a uma posição segura;
- impedir movimento até que a energia seja restaurada.
Não inferir comportamento de retenção apenas pela força de movimento.
Um sistema pode ter força suficiente para levantar o display e ainda ser inadequado se retroceder sob carga ou se seu comportamento de parada for inconsistente com o design do invólucro.
O documento de requisitos deve separar:
- força de levantamento dinâmica;
- requisito de retenção estática;
- comportamento com energia desligada;
- requisito de freio ou autolock;
- estado de emergência/falha.
A velocidade e o ruído devem ser especificados juntos
Equipamentos AV geralmente são usados em espaços ocupados. A qualidade do movimento importa.
Defina:
- tempo de viagem alvo;
- comportamento de aceleração/desaceleração;
- choque de partida aceitável;
- choque de parada aceitável;
- meta acústica;
- se o movimento ocorre durante reuniões, uso em recepção ou uso residencial.
Um elevador mais rápido pode criar mais ruído, corrente de pico mais alta e uma parada mais brusca. Um elevador mais lento pode parecer mais refinado, mas aumentar o tempo de ciclo.
O compromisso correto deve ser testado no invólucro final, pois os painéis do armário podem amplificar vibrações ou alterar o som percebido.
Ciclo de trabalho: com que frequência o display se moverá?
Muitas montagens de elevadores AV operam intermitentemente, mas os designs OEM ainda devem definir:
- movimentos esperados por hora;
- ciclos repetidos máximos;
- tempo de execução por ciclo;
- tempo de descanso;
- temperatura ambiente;
- ventilação da embalagem;
- carga máxima em movimento durante a operação repetida.
Uma demonstração em showroom de alguns ciclos não prova a adequação térmica para uma instalação em hospitalidade, conferências, marinha ou automação que cicla com mais frequência.
Um ou dois atuadores?
Um único atuador pode simplificar o controle e eliminar a sincronização entre eixos.
Dois atuadores podem ser considerados quando:
- a estrutura móvel é muito larga;
- a distribuição de carga torna difícil um acionamento central;
- a arquitetura do quadro utiliza dois pontos de elevação;
- a rigidez estrutural requer força distribuída.
Se dois eixos forem usados, defina:
- número de canais do controlador;
- tipo de feedback em ambos os eixos;
- desvio de posição permitido;
- comportamento de parada se um eixo falhar;
- comportamento de inicialização/reset;
- equilíbrio de carga.
Enviar o mesmo comando para dois motores não é prova suficiente de que permanecerão nivelados. Para projetos que exigem eixos coordenados, revise o capacidade de sincronização de múltiplos motores.
Limites, feedback, predefinições e controles de usuário
A arquitetura de controle exigida depende do que o usuário espera.
Operação apenas em posições finais
Um sistema básico pode precisar apenas de limites superior e inferior.
Posições predefinidas ou repetíveis
Se a exibição precisar parar em posições intermediárias repetíveis, o sistema de controle precisa de informações de posição e uma referência definida.
Diagnósticos e manuseio de falhas mais seguro
O feedback também pode apoiar:
- verificação de movimento;
- comparação de velocidade;
- detecção de eixo travado;
- sincronização;
- diagnósticos de serviço.
O comando remoto é apenas uma camada; limites, feedback, contagem de canais e comportamento de falha ainda precisam ser definidos.
As interfaces de usuário possíveis incluem botões locais, dispositivos manuais com fio, controles remotos sem fio ou um sistema de automação supervisório. A interface deve ser escolhida após a definição dos requisitos de comando, feedback e falha.
Roteamento de energia e cabos pertence ao design mecânico.
Não espere até a montagem final para roteirizar a fiação de potência e controle.
Defina:
- faixa de tensão de alimentação;
- corrente contínua;
- corrente de pico/início;
- orientação do conector;
- comprimento do cabo;
- tamanho do condutor;
- laço de serviço em movimento;
- raio de curvatura;
- alívio de tensão;
- proteção contra prensagem;
- separação de bordas afiadas.
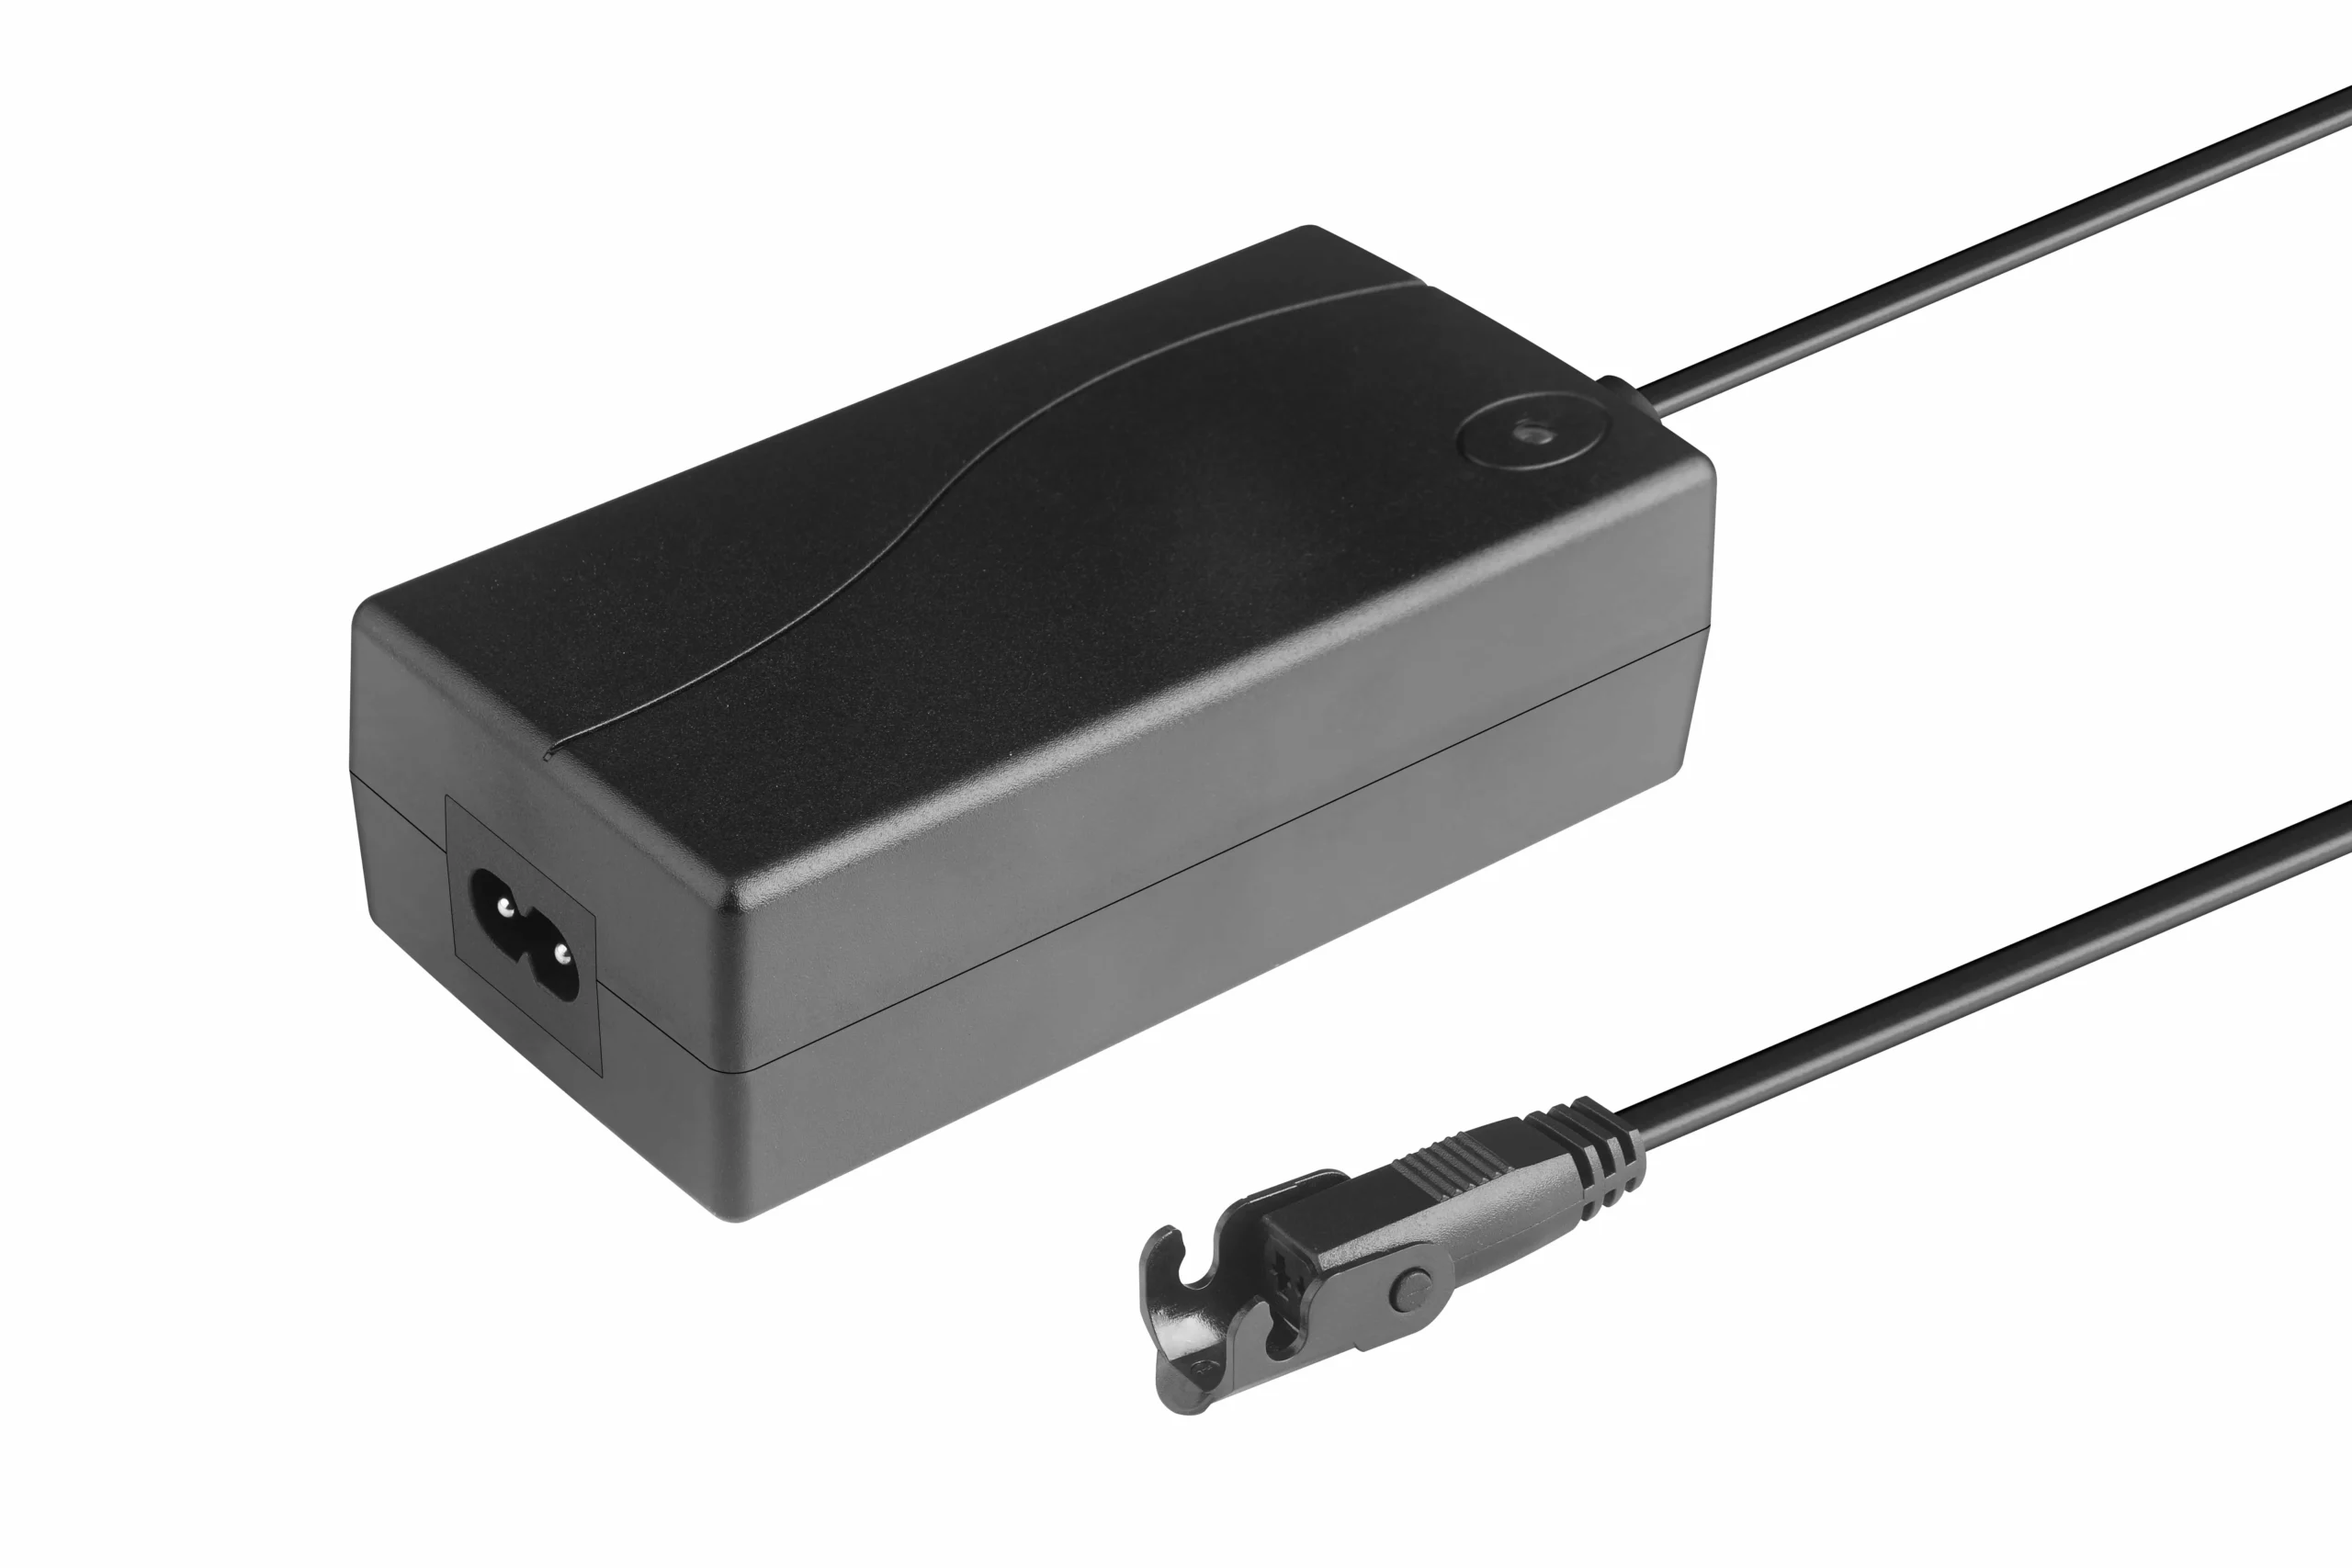
A potência, corrente de pico, comprimento do cabo e roteamento do conector devem ser validados na configuração final do gabinete.
Um cabo que está eletricamente correto, mas muito curto, muito rígido ou mal roteado pode falhar em um gabinete em movimento.
Para um projeto com atuador, controle e candidatos de alimentação conhecidos, use o recurso de compatibilidade do sistema para verificar as interfaces elétricas juntas.
Revisão de obstrução e pontos de prensagem
Um display em movimento pode criar pontos de prensagem em:
- aberturas do gabinete;
- bordas da tampa;
- trilhos guias;
- interfaces de suporte;
- aberturas no teto;
- caminhos do cabo.
O design em nível de máquina deve definir:
- proteções físicas;
- sensoriamento de corrente / força quando aplicável;
- resposta a obstruções;
- comportamento de parada/reversa;
- avisos ao usuário;
- bloqueio de manutenção;
- reset de falha.
Não assuma que limites de extremidade ordinários fornecem proteção total contra obstruções.
Lista de verificação de validação de protótipo
Antes de liberar a montagem do elevador AV, valide a configuração exata de intenção de produção.
Mecânico
- carga total em movimento;
- centro de gravidade;
- curso completo;
- espaçamentos ocultos e de visualização;
- alinhamento do guia;
- deflexão do suporte;
- link da tampa;
- arrasto do cabo.
Movimento
- tempo de subida/descida;
- aceleração/desaceleração;
- comportamento de parada;
- ciclos repetidos;
- ruído no invólucro final;
- repetibilidade de posição, se necessário.
Controlos
- limites superior/inferior;
- predefinições se usadas;
- prioridade de controle remoto/local;
- perda de feedback;
- comportamento de falha em um eixo em sistemas de dois eixos;
- comportamento de reset/recuperação.
Poder
- corrente em pior cenário;
- tensão de alimentação na carga;
- queda de tensão no cabo;
- temperatura do conector;
- comportamento de retenção com energia desligada.
Serviço
- acesso ao atuador e controlador;
- substituição do cabo;
- fixadores de montagem;
- recuperação manual segura, se necessário.
Se esses requisitos já estiverem definidos, envie a ficha de seleção através de contacto ServoCylMotion para revisão específica do projeto.
Perguntas Frequentes
Qual carga deve ser usada ao selecionar um atuador para um elevador de TV?
Use a carga total em movimento, não apenas a tela. Inclua a placa de montagem, o quadro móvel, a tampa do gabinete se aplicável, cabos, suportes e fricção do guia.
Como posso determinar o curso necessário?
Meça a viagem do mecanismo entre as posições completamente ocultas e visíveis, incluindo a geometria do suporte e quaisquer efeitos de ligação. Confirme o relacionamento em CAD ou em um protótipo físico.
Por que o comprimento retraído é importante?
Porque o atuador deve caber dentro do invólucro na posição oculta. O comprimento do corpo, a caixa do motor, os conectores e a distância entre os centros de montagem podem afetar o encaixe.
O baixo nível de ruído é um requisito válido?
Sim. Defina um alvo acústico e valide o invólucro final, pois painéis de móveis e estruturas de montagem podem amplificar a vibração.
Quando dois atuadores devem ser utilizados?
Somente quando a arquitetura mecânica justificar múltiplos pontos de elevação. Se dois eixos forem usados, defina os requisitos de feedback e sincronização em vez de assumir que comandos idênticos os manterão nivelados.
O que deve acontecer quando a energia for removida?
Isso é um requisito de design. A montagem pode precisar manter a posição, frear, descer de forma controlada ou mover para outro estado seguro, dependendo da arquitetura da máquina.
Referências
- LINAK — Soluções de Atuação para Elevação de TVs
- TiMOTION — Soluções para Elevadores de Tela e TV
- Firgelli — Elevações de TV Pop-Up vs Drop-Down
- Progressive Automations — Sistemas de Elevação de TV Usando Atuadores Lineares
- Nexus 21 — Como Atuadores Lineares Potencializam Elevadores de TV
- YuHuang — Recursos de Atuadores Lineares para Elevadores de TV










