
選択する テレビリフト用のリニアアクチュエータ は主に形状と荷重定義の問題であり、製品名の問題ではありません。
より広範なアプリケーション選択フローについては、 リニアモーションアプリケーションガイドを参照してください.
AVリフトアセンブリは、ディスプレイ自体以上のものを動かす必要があります。また、取り付けプレート、ガイドキャリッジ、装飾カバー、ケーブルキャリア、ブラケット、およびその他の構造物を移動させることがあります。アクチュエータは、縮退時にエンクロージャ内部にフィットし、観覧位置に達するために十分な移動を提供し、停止時にアセンブリを安全に保持し、必要な制御と電力アーキテクチャで動作する必要があります。
OEM作業では、最良の選択手順は次のとおりです:
- 総移動荷重と荷重経路を定義する;
- 実際の隠れた位置と表示位置から必要な移動を導き出す;
- 縮退長とキャビネットクリアランスを確認する;
- 速度、ノイズ、デューティサイクル、電源オフ動作を定義する;
- 1軸または2軸が必要かを決定する;
- 限界、フィードバック、制御、電力を指定する;
- 最悪の条件下で完全なアセンブリを検証する。
TVリフトアクチュエータ選定表
| 要件 | 定義するもの | 重要性 |
|---|---|---|
| 総移動荷重 | ディスプレイ、ブラケット、移動キャリッジ、蓋/パネル、ケーブル、追加ハードウェア | スクリーンの重さだけでは必要な力を過小評価することがあります |
| 荷重方向 | 垂直上昇、垂直降下、補助またはカウンターバランス動作 | 重力は力と保持動作を変化させる |
| ストローク | 隠れた位置から視聴位置への移動と必要なマージン | 不十分な移動は完全な動作を妨げる |
| 縮退長 | 隠れた位置の利用可能なスペース | 長いボディ長はキャビネットの奥行き/高さと対立する可能性がある |
| 取り付けジオメトリ | 固定および移動ピボットポイント、ブラケット剛性、ガイドアライメント | 不良なジオメトリはバインディングや側方荷重を引き起こす可能性があります |
| 速度 | 目標上昇/下降時間 | ユーザーエクスペリエンス、電流、ノイズ、サイクル時間に影響します |
| ノイズ | 最終エンクロージャーにおける許容音響動作 | キャビネットパネルは振動やギアノイズを増幅する可能性があります |
| 保持/バックドライブ | 電力が切れた状態での位置安定性が必要 | 垂直アセンブリには自己ロックまたはブレーキ動作が必要な場合があります |
| 稼働率 | 時間あたりの移動回数と休止時間 | 繰り返しサイクルは熱負荷を生じます |
| エンドリミット | 上/下ストップ方式 | オーバートラベルを防止し、構造を保護します |
| フィードバック | エンドのみ、プレセット、連続位置、診断 | 制御の洗練度を決定します |
| 軸数 | 1つのアクチュエータまたは2つの連動した軸 | 広範囲または重量の構造は異なるアーキテクチャが必要です |
| 電力 | 供給範囲、連続/ピーク電流、ケーブルドロップ | 機械的には適切なアクチュエータでも電気的にミスマッチする可能性があります |
| ケーブルルーティング | 動くループ、コネクタクリアランス、ピンチ保護 | ケーブルは全旅行に耐える必要があります |
| 検証 | フルロード、アライメント、リミット、ノイズ、サイクル、電源オフ状態 | ベンチセットアップではなく、実際のアセンブリを証明します |

AVリフト選択は、総移動負荷、旅行距離、収納長、取り付け、制御要件を一緒に確認するべきです。
この表は意図的にアプリケーションに焦点を当てています。1つのアクチュエータファミリーがAV機器に普遍的に適しているとは言っていません。
総移動負荷から始めてください
最初の要件は「テレビの重さ」ではありません。それは アクチュエータが動かす必要があるすべてのものです.
含めるべき情報:
- ディスプレイ;
- VESAまたはカスタムマウントプレート;
- 移動フレーム;
- ガイドキャリッジ;
- 動く場合の装飾パネルまたは蓋;
- ケーブルキャリア;
- ブラケット;
- 取り付けられたアクセサリー;
- 任意のカウンターバランス力;
- ガイド摩擦。
次に、荷重方向と重心を特定します。
しっかりとした垂直キャリッジに近い位置に取り付けられたスクリーンは、オフセット重心を持つ広範なアセンブリとは異なります。2番目の設計はフレームにより大きなモーメントを生じさせ、総質量が類似していてもガイド摩擦を増加させる可能性があります。
使用する アクチュエーターサイズ選定リソース 荷重パスが定義された後、必要な力と設計マージンを計算します。
アクチュエーターをガイドにしないでください。
リニアモーションデバイスは通常、軸方向の力の源として扱われるべきですが、機械フレームは側方荷重とモーメントを管理します。
確認してください:
- ガイドの平行性;
- ガイドの剛性;
- ブラケットのたわみ;
- 重心オフセット;
- 側荷重の経路;
- ケーブルドラッグ;
- 蓋の連結力;
- 公差スタック。
強力なアクチュエーターがバインディングガイドシステムを解決するわけではありません。
実際の表示位置からストロークを導き出します。
ストロークは、隠れている位置と表示位置の幾何学から計算されるべきです。
測定:
- 下部隠蔽位置;
- 上部表示位置;
- 必要なスクリーンクリアランス;
- ブラケットオフセット;
- ガイドキャリッジの移動;
- 任意の蓋開閉連結の移動;
- 機械的ストップ位置。
アクチュエーターの必要な移動は、機構がレバー、オフセットマウント、または動く蓋を使用している場合、可視スクリーンの動きと異なる場合があります。
常にCADまたは物理的なモックアップで運動学的関係を検証してください。
マージンを注意深く追加してください。
小さな移動マージンは製造のバリエーションに耐えるのに役立ちますが、過剰なストロークは自動的に無害とは限りません。アクチュエーターが構造が許す以上に移動できる場合、設計にはオーバートラベルを防ぐためのエンドリミットロジックまたは機械的保護が必要です。
引き込まれた長さは、設計が適合するかどうかを決定します。
隠蔽されたディスプレイにとって、最も重要な寸法はおそらく 閉じた設置エンベロープ.
選択シートには次が含まれるべきです:
- 引き込まれた本体の長さ;
- 取り付け中心距離;
- モーターハウジングの寸法;
- コネクタの位置;
- ケーブルの出口方向;
- ブラケットの厚さ;
- キャビネット内部の高さ/深さ;
- サービス取り外しクリアランス。
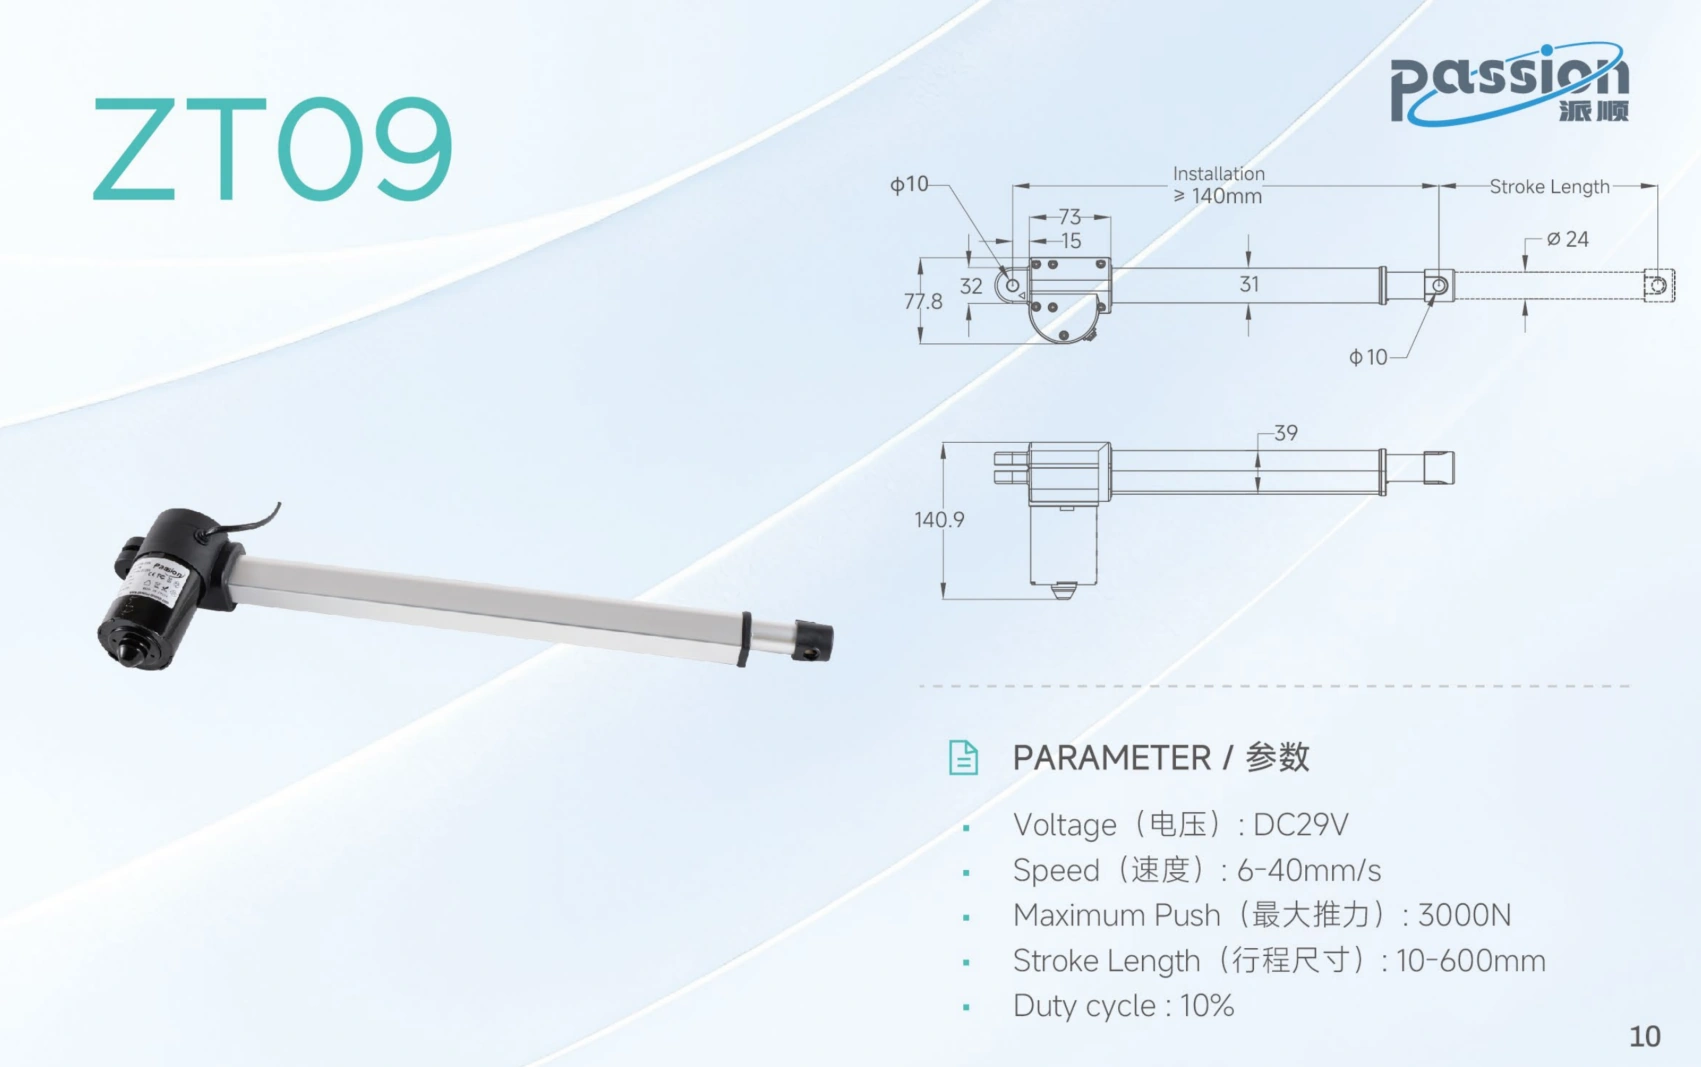
類似のストロークは、類似の設置エンベロープ、コネクタクリアランス、または取り付け幾何学を保証するものではありません。
同じストロークを持つ2つのアクチュエーターは非常に異なるキャビネットスペースを必要とする場合があります。
このため、モデルの選択はエンクロージャの幾何学がわかってから行うべきであり、家具設計が固定される前ではありません。
ポップアップおよびドロップダウンアレンジは工学的問題を変えます。
ポップアップアセンブリは家具またはキャビネットから上昇します。ドロップダウンアセンブリは天井、上部エンクロージャ、または上部構造から降下します。
両方とも制御された直線運動を必要としますが、重力は意図された方向に対して異なる作用をします。
ポップアップアレンジメント
典型的なエンジニアリングの質問:
- 完全な移動質量を持ち上げるために必要な力はどれくらいですか?
- アセンブリは視認位置でどのように保持されていますか?
- 電源が切れたときに荷重がバックドライブしますか?
- 旅行の開始時にふたは力を加えますか?
- キャリッジのねじれを防ぐものは何ですか?
ドロップダウンアレンジメント
典型的な質問:
- 荷重は頭上に収納されているときにどのように支持されますか?
- 移動中に電源が切れた場合はどうなりますか?
- 制御された降下が必要ですか?
- 機械のリスク評価の一部として、どのような二次的拘束やブレーキロジックがありますか?
- 動いている経路を通るケーブルの配線はどのように処理されますか?
正しい選択は、全体の機械的および安全アーキテクチャに依存します。専用の AVリフトソリューションページ 選択入力が定義された後、商業的ソリューションの文脈を所有します。
保持と電源オフの動作を明示的に定義します。
垂直運動には次の質問に対する明確な答えが必要です: 電源が切れた場合はどうなりますか?
可能な要件には次が含まれます:
- 機械的に位置を保持する;
- ブレーキで位置を保持する;
- 制御された降下を許可する;
- 安全な位置に戻る;
- 電源が復旧するまで動きを防ぐ。
動く力だけから保持動作を推測しないでください。
システムは表示を持ち上げるのに十分な力を持っていても、荷重下でバックドライブしたり、停止動作がエンクロージャーデザインと一致しない場合は不適切です。
要件シートは次のように分けるべきです:
- 動的リフト力;
- 静的保持要件;
- 電源オフの動作;
- ブレーキまたはセルフロック要件;
- 緊急/故障状態。
速度とノイズは一緒に指定する必要があります。
AV機器は通常、居住空間で使用されます。動きの品質が重要です。
定義:
- 目標移動時間;
- 加速/減速の動作;
- 許容できるスタートショック;
- 許容できるストップショック;
- 音響目標;
- 会議、ホスピタリティの使用、または居住使用中に動きが発生するかどうか。
より速いリフトは、より多くのノイズ、より高いピーク電流、および厳しい停止を引き起こす可能性があります。また、遅いリフトはより洗練された感じを与えるかもしれませんが、サイクルタイムを増加させる可能性があります。
正しい妥協は最終的なエンクロージャでテストされるべきです。なぜなら、キャビネットパネルは振動を増幅したり、知覚音を変えたりする可能性があるからです。
動作サイクル:表示がどれくらいの頻度で動くのか?
多くのAVリフトアセンブリは断続的に動作しますが、OEMの設計は次を定義するべきです:
- 時間あたりの期待移動回数;
- 最大繰り返しサイクル;
- サイクルごとの稼働時間;
- 休止時間;
- 周囲温度;
- エンクロージャの換気;
- 繰り返し運転中の最大移動荷重。
数回のサイクルのショールームデモは、ホスピタリティ、会議、海洋、またはより頻繁にサイクルが行われる自動化インストールに対する熱適合性を証明するものではありません。
アクチュエーターは1つそれとも2つか?
単一のアクチュエーターは制御を簡素化し、軸間の同期を排除できます。
2つのアクチュエーターが考慮される場合:
- 移動構造が非常に広い場合;
- 荷重分散により1つの中央駆動が困難な場合;
- フレームアーキテクチャが2つのリフティングポイントを使用する場合;
- 構造的剛性が力の分散を要求する場合。
2つの軸が使用される場合は、次を定義します:
- コントローラーのチャネル数;
- 両軸のフィードバックタイプ;
- 許可された位置の不一致;
- 1つの軸に障害が発生した場合の停止挙動;
- 初期化/リセットの挙動;
- 荷重バランス。
2つのモーターに同じコマンドを送信するだけでは、それらが平行を保つという十分な証拠にはなりません。調整された軸を必要とするプロジェクトでは、次を確認してください: 多軸モーター同期機能を確認してください。.
制限、フィードバック、プリセット、ユーザーコントロール
必要な制御アーキテクチャは、ユーザーが何を期待するかによります。
終端位置のみの操作
基本システムは上限と下限の端限だけを必要とするかもしれません。
プリセットまたは再現可能な位置
表示が再現可能な中間位置で停止する必要がある場合、制御システムは位置情報と定義された基準を必要とします。
診断および安全な障害処理
フィードバックは次をサポートすることもできます:
- 動作の検証;
- 速度比較;
- 停止軸の検出;
- 同期;
- サービス診断。
リモートコマンドは1つの層に過ぎません。制限、フィードバック、チャネル数、および障害動作もまだ定義する必要があります。
可能なユーザーインターフェースには、ローカルボタン、ワイヤードハンドセット、ワイヤレスリモコン、または監視自動化システムが含まれます。インターフェースは、コマンド、フィードバック、故障要件が定義された後に選定する必要があります。
電源とケーブルルーティングは機械設計に属します。
電源と制御配線をルーティングするために最終組立てを待ってはいけません。
定義:
- 供給電圧範囲;
- 連続電流;
- ピーク/スタート電流;
- コネクタの向き;
- ケーブルの長さ;
- 導体サイズ;
- 可動サービスループ;
- 曲げ半径;
- ストレインリリーフ;
- 挟み込み保護;
- 鋭利なエッジからの分離。
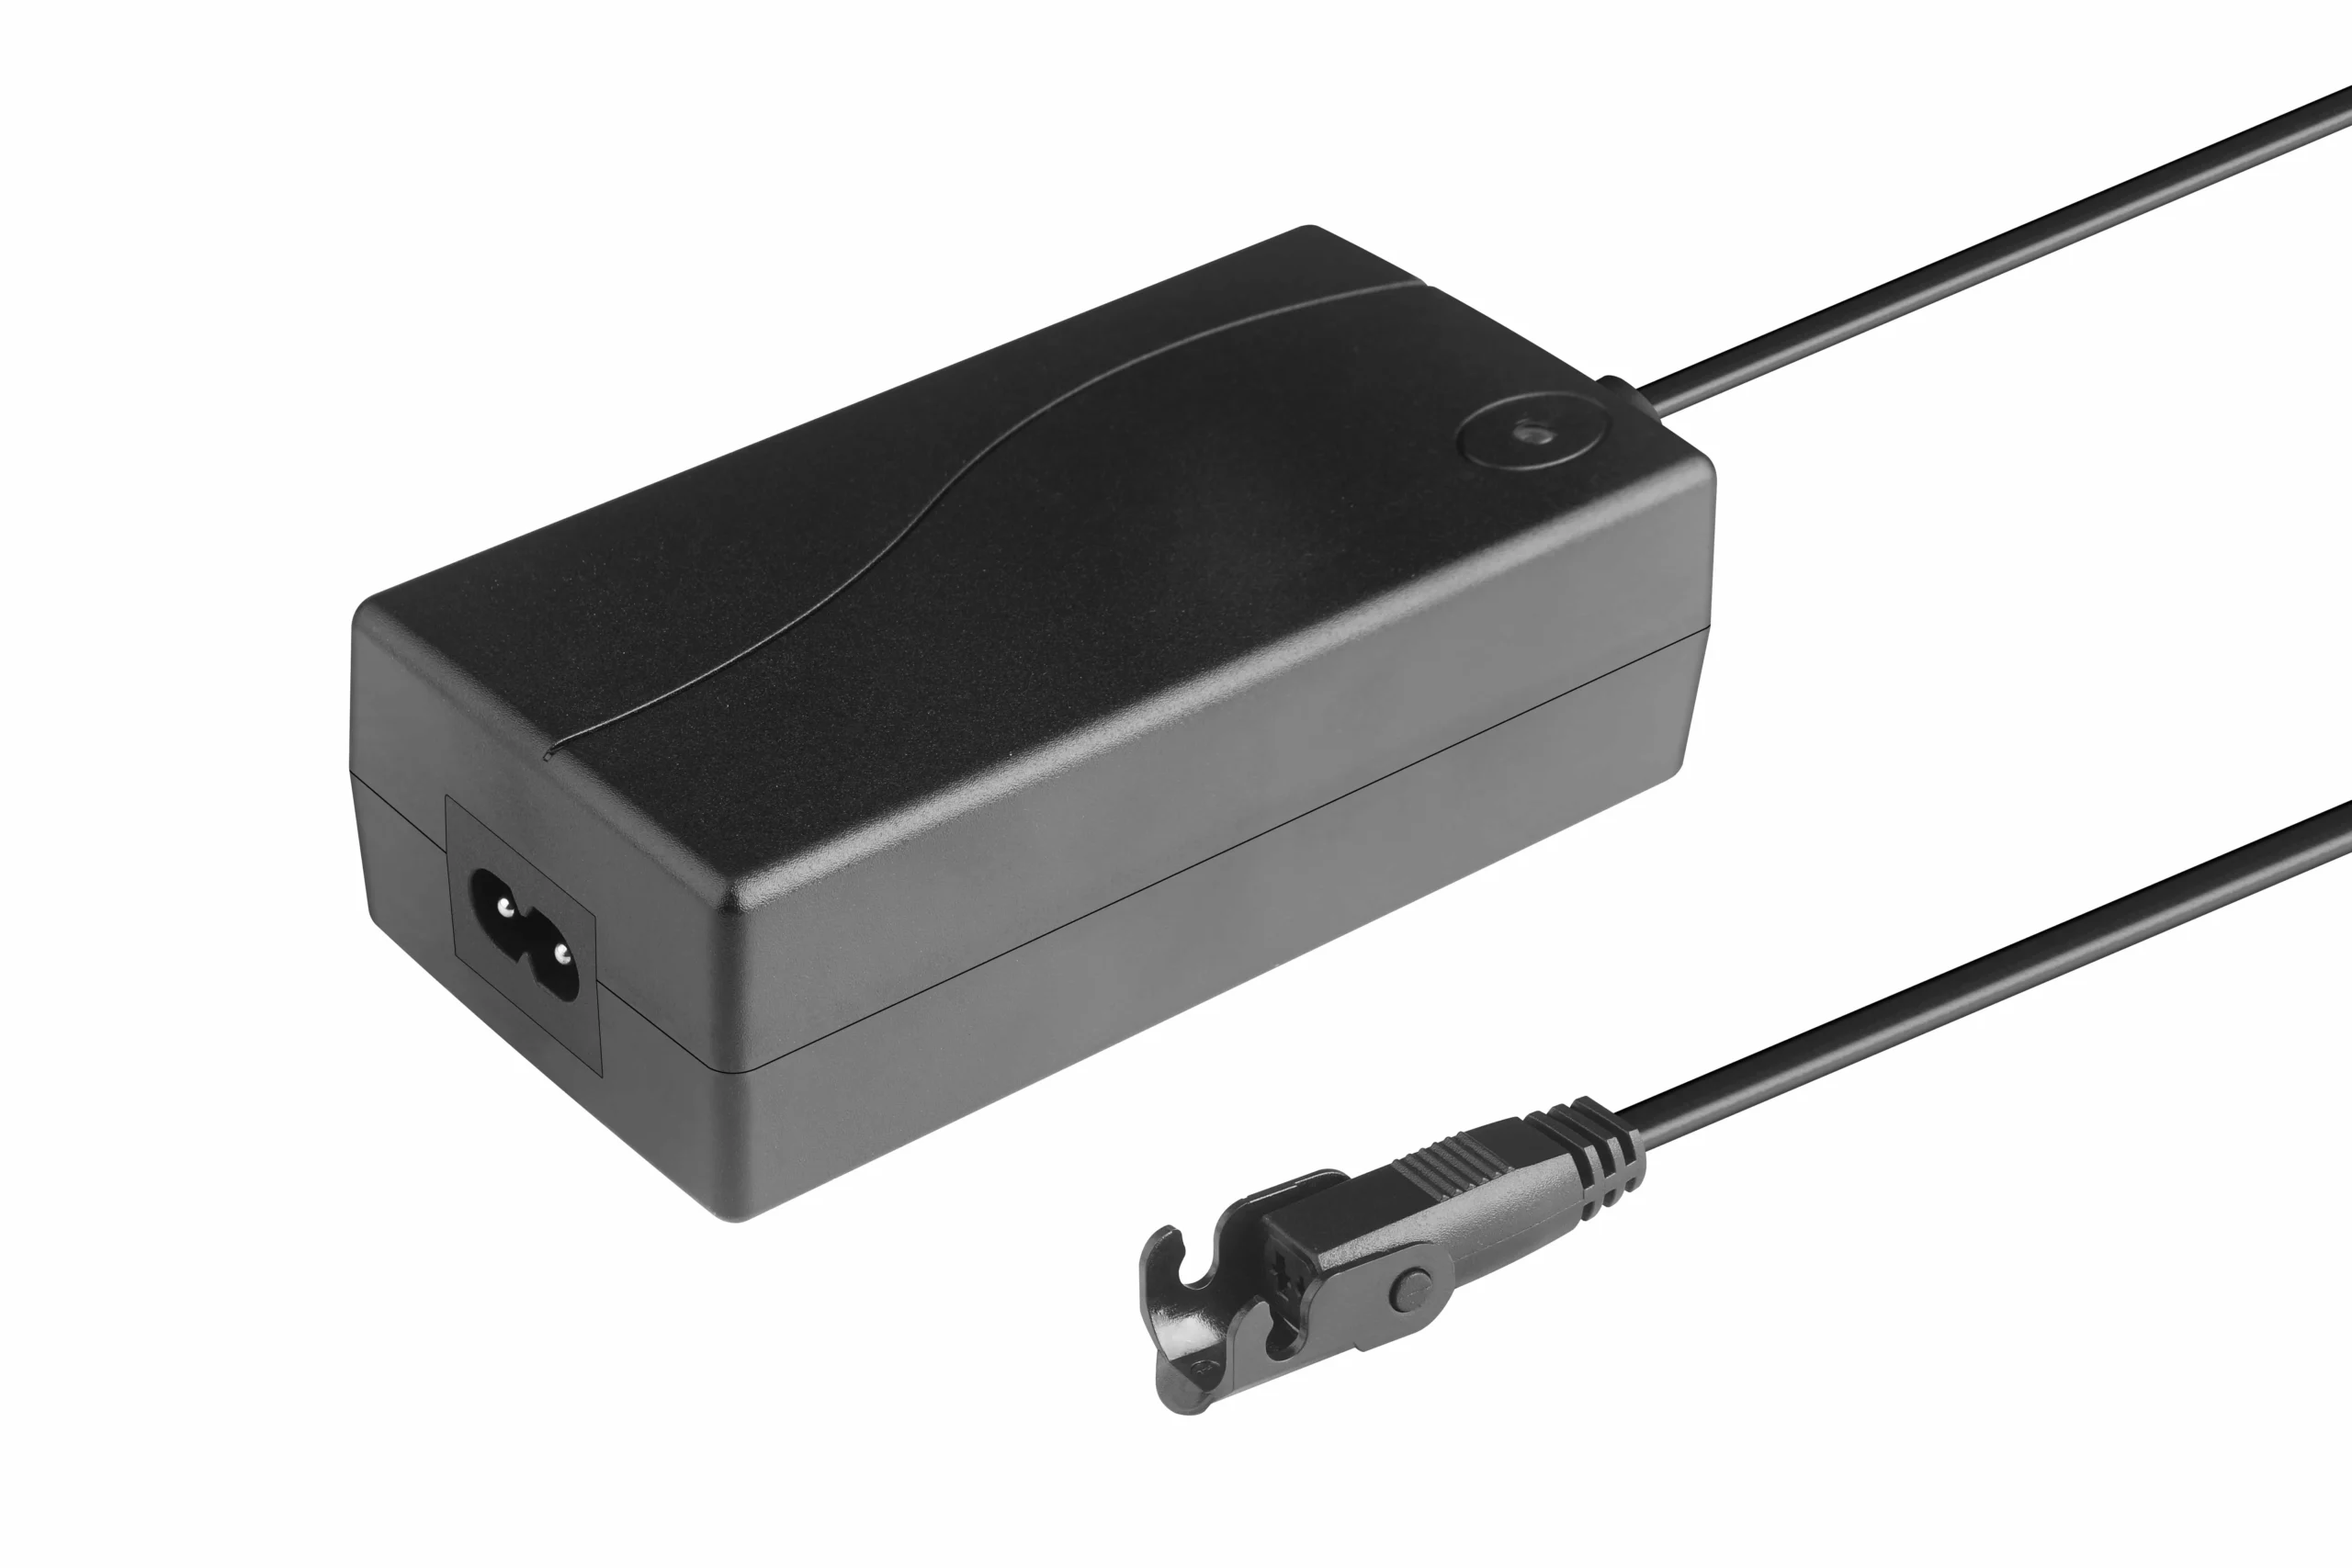
電源、ピーク電流、ケーブル長、およびコネクタルーティングは、最終キャビネット構成で検証する必要があります。
電気的には正しいが短すぎる、硬すぎる、または不適切にルーティングされたケーブルは、移動式キャビネット内で故障する可能性があります。
アクチュエータ、制御、供給候補が既知のプロジェクトについては、 システム互換性リソース 電気インターフェースをともに検証するために使用してください。
障害物および挟み込みポイントのレビュー。
可動ディスプレイは、次の場所で挟み込みポイントを作成する可能性があります:
- キャビネットの開口部;
- 蓋のエッジ;
- ガイドレール;
- ブラケットインターフェース;
- 天井の開口部;
- ケーブル経路。
機械レベルの設計は次を定義する必要があります:
- 物理的なガード;
- 適用される場合の電流/力センサ;
- 障害物応答;
- 停止/逆転動作;
- ユーザー警告;
- メンテナンスロックアウト;
- 障害リセット。
通常のエンドリミットが完全な障害物保護を提供するとは限らないと仮定しないでください。
プロトタイプ検証チェックリスト。
AVリフトアセンブリをリリースする前に、正確な生産意図構成を検証します。
機械的
- 全移動負荷;
- 重心;
- 完全なストローク;
- 隠れたおよび視覚的クリアランス;
- ガイドの配置;
- ブラケットのたわみ;
- 蓋のリンク;
- ケーブルの引っ張り。
モーション
- 上昇/下降時間;
- 加速/減速;
- 停止動作;
- 繰り返しサイクル;
- 完成したエンクロージャー内の騒音;
- 要求される場合の位置繰り返し性。
コントロール
- 上限/下限;
- 使用する場合のプリセット;
- リモート/ローカル制御の優先順位;
- フィードバック損失;
- 二軸システム内の一軸障害動作;
- リセット/回復動作。
電力
- 最悪のケース電流;
- 負荷における供給電圧;
- ケーブル電圧降下;
- コネクタ温度;
- 電源オフ保持動作。
サービス
- アクチュエータおよびコントローラへのアクセス;
- ケーブル交換;
- 取り付け用ファスナー;
- 必要な場合の安全な手動回復。
これらの要件がすでに定義されている場合は、選定シートを送付してください。 ServoCylMotionの連絡先 プロジェクト固有のレビュー用。
よくある質問
テレビリフトのアクチュエータを選ぶ際に、どの負荷を使用すべきですか?
画面だけでなく、完全な移動負荷を使用してください。取り付けプレート、移動フレーム、キャビネットの蓋(該当する場合)、ケーブル、ブラケット、ガイド摩擦を含めます。
必要なストロークをどのように決定しますか?
完全に隠された位置と視認位置の間の機構の移動距離を測定します。ブラケットのジオメトリやリンク効果も考慮に入れます。CADまたは物理モデルで関係を確認してください。
引き込まれた長さが重要なのはなぜですか?
アクチュエータは隠された位置でエンクロージャ内に収まる必要があるからです。ボディの長さ、モーターハウジング、コネクタ、取り付け中心間距離がフィットに影響を与える可能性があります。
低騒音は有効な選定要件ですか?
はい。音響目標を定義し、完成したエンクロージャを検証してください。家具パネルや取り付け構造が振動を増幅する可能性があります。
いつ2つのアクチュエータを使用すべきですか?
機械的アーキテクチャが複数のリフティングポイントを正当化する場合のみです。2つの軸を使用する場合、同一のコマンドがレベルを保つと仮定するのではなく、フィードバックと同期要件を定義する必要があります。
電源が切れたときに何が起こるべきですか?
それは設計要件です。機械のアーキテクチャによって、位置を保持する、ブレーキをかける、制御された方法で降下する、または他の安全な状態に移動する必要があるかもしれません。










