
有用な線形運動アプリケーションガイドは、製品名から始まるべきではありません。まず、 メカニズムが実行する必要がある作業.
OEM エンジニアにとって、最も信頼性の高い選定プロセスは、ユースケースを測定可能な要件に変換することです:負荷経路、力、ストローク、設置幾何学、速度、サイクルタイム、デューティサイクル、ポジショニング、保持動作、側荷重、環境、電力、制御、フィードバック、安全動作、および検証条件。
その要件優先のアプローチは重要です。なぜなら、2 台の機械がどちらも 300 mm の移動を必要とする場合でも、必要とする動作ハードウェアが大きく異なる場合があるからです。垂直リフトは、電力喪失後の保持と安全な動作を最も重視するかもしれません。プレスステーションは、剛性、力の再現性、制御された位置をより重視するかもしれません。調整可能な家具メカニズムは、静かな動作、複数の連携軸、パッケージングスペース、およびユーザー制御を優先するかもしれません。
したがって、選定作業は「この業界に適合するアクチュエータはどれか?」ではなく、「どの要件セットがこの動作軸を定義するか?」です。
アプリケーション比較表
以下の表は、さまざまなユースケースをエンジニアリングの優先事項に変換するための出発点です。これは製品適合の宣言ではありません。
| 要件 | AV / 機器リフト | 調整可能な家具の動作 | プレスステーション | 産業用リフト |
|---|---|---|---|---|
| 負荷定義 | 移動質量、重心、ガイド摩擦 | 分散した占有者/荷重の力、移動幾何学 | ツール/作業物へのプロセス力 | ペイロード、治具、ガイド、動的効果 |
| 力の余裕 | メカニズムの損失とリフト幾何学を含む | 最悪のケースゾーン負荷を含む | プロセスのピークと構造剛性を含む | 加速、摩擦、不均衡、安全余裕を含む |
| ストローク | 必要なディスプレイ/機器の移動 | 動作ゾーン範囲 | アプローチ + 作業ストローク | リフト移動 |
| 設置長さ | キャビネットの奥行きによって制約されることが多い | フレームのパッケージングによって制約される | 機械の包絡線によって制約される | リフトの構造によって制約される |
| 速度 | ユーザーエクスペリエンスとサイクルタイムのバランス | 快適性/騒音依存 | プロセスプロファイル依存 | 生産性と安定性依存 |
| 稼働率 | 断続的 | 繰り返し短サイクル | 頻繁である場合やプロファイルによって異なることがある | 断続的から要求の厳しいサービスまで幅がある |
| ポジショニング | 終点やプリセットが重要である場合がある | プリセットや協調軸が重要である場合がある | 再現性と制御されたアプローチが重要である場合がある | レベル制御や停止精度が重要である場合がある |
| 保持/逆転 | 持ち上げられた機器にとって重要 | 体支援ゾーンにとって重要 | プロセスと工具に依存 | 垂直軸ではしばしば重要 |
| 側荷重/整列 | ガイドシステムはオフ軸荷重を支えるべきである | フレームの形状がモーメントを引き起こすことがある | 工具の整列が重要 | ガイドの整列と荷重分布が重要 |
| コントロール | ローカルスイッチ、リモート、インターロック | ハンドセット、メモリ、多軸論理 | PLC/モーションコントロール、フィードバック、プロセスインターロック | ローカル/PLC、フィードバック、安全/インターロック |
| 環境 | キャビネット温度、ほこり、設置アクセス | 屋内、騒音に敏感 | 工業的汚染と熱負荷 | 工業環境はより厳しい場合がある |
| 検証 | 定格負荷、障害物、取り付け形状 | 代表的な負荷、サイクル、騒音、調整 | 力のプロファイル、再現性、熱サイクル | 最悪の場合の負荷、サイクル、整列、故障挙動 |

アプリケーション選択は、負荷経路、必要な移動、設置スペース、操作サイクルから始まる。製品ファミリー名ではない。
このマトリックスの目的は、 どの入力がアプリケーションによって変わるかを明らかにすることです。 誰もモデルを選ぼうとする前に。
ステップ1: 負荷経路を定義する、単に負荷番号だけでなく。
幾何学がない質量または力の値は不完全です。
以下を特定することから始めます:
- 何が動いているのか;
- 動作の方向;
- 重心;
- ガイド摩擦;
- レバーアーム;
- 加速および減速;
- 外部プロセス力;
- 負荷の不均衡;
- アクチュエータが側荷重を持つか、ガイドシステムがそれを支えるか;
- 負荷が静的か動的か、衝撃か周期的か。
例えば、垂直リフトは、名目上の質量が同じであっても、水平プッシュとは異なる要件を課す可能性があります。重力、保持動作、ガイド摩擦、および故障時の期待が設計の一部となります。
力の計算とマージン作業について、 アクチュエーターサイズ選定リソース は、負荷経路が定義された後により適切なエンジニアリングツールです。
静的要件と動的要件は異なります。
機構は、 荷重を 停止時に保持し、 その荷重を 加速下で移動させる必要があるかもしれません。それらは別のチェックです。
少なくとも記録してください:
- 最大移動荷重;
- 最大静止荷重;
- 荷重の方向;
- 最悪の摩擦;
- 加速/減速;
- 外部プロセス荷重;
- 設計マージン;
- 電源が切れたときの必要な動作。
静的保持値が動的性能を証明するとは限らない、またその逆も同様です。
ステップ2:ストロークと取り付け幾何学を一緒に定義する
ストロークは必要な移動距離です。アクチュエーターを取り付けるために必要なスペースとは異なります。
アプリケーションシートには以下を含めるべきです:
- 必要な移動距離;
- 最小および最大機構位置;
- 収納時の取り付け空間;
- 伸長空間;
- 取り付け点の距離;
- クレビス/ピボットの幾何学;
- 利用可能な幅と高さ;
- ケーブルの曲がりとルーティングスペース;
- サービス/取り外しクリアランス;
- 機械的ストップ位置。
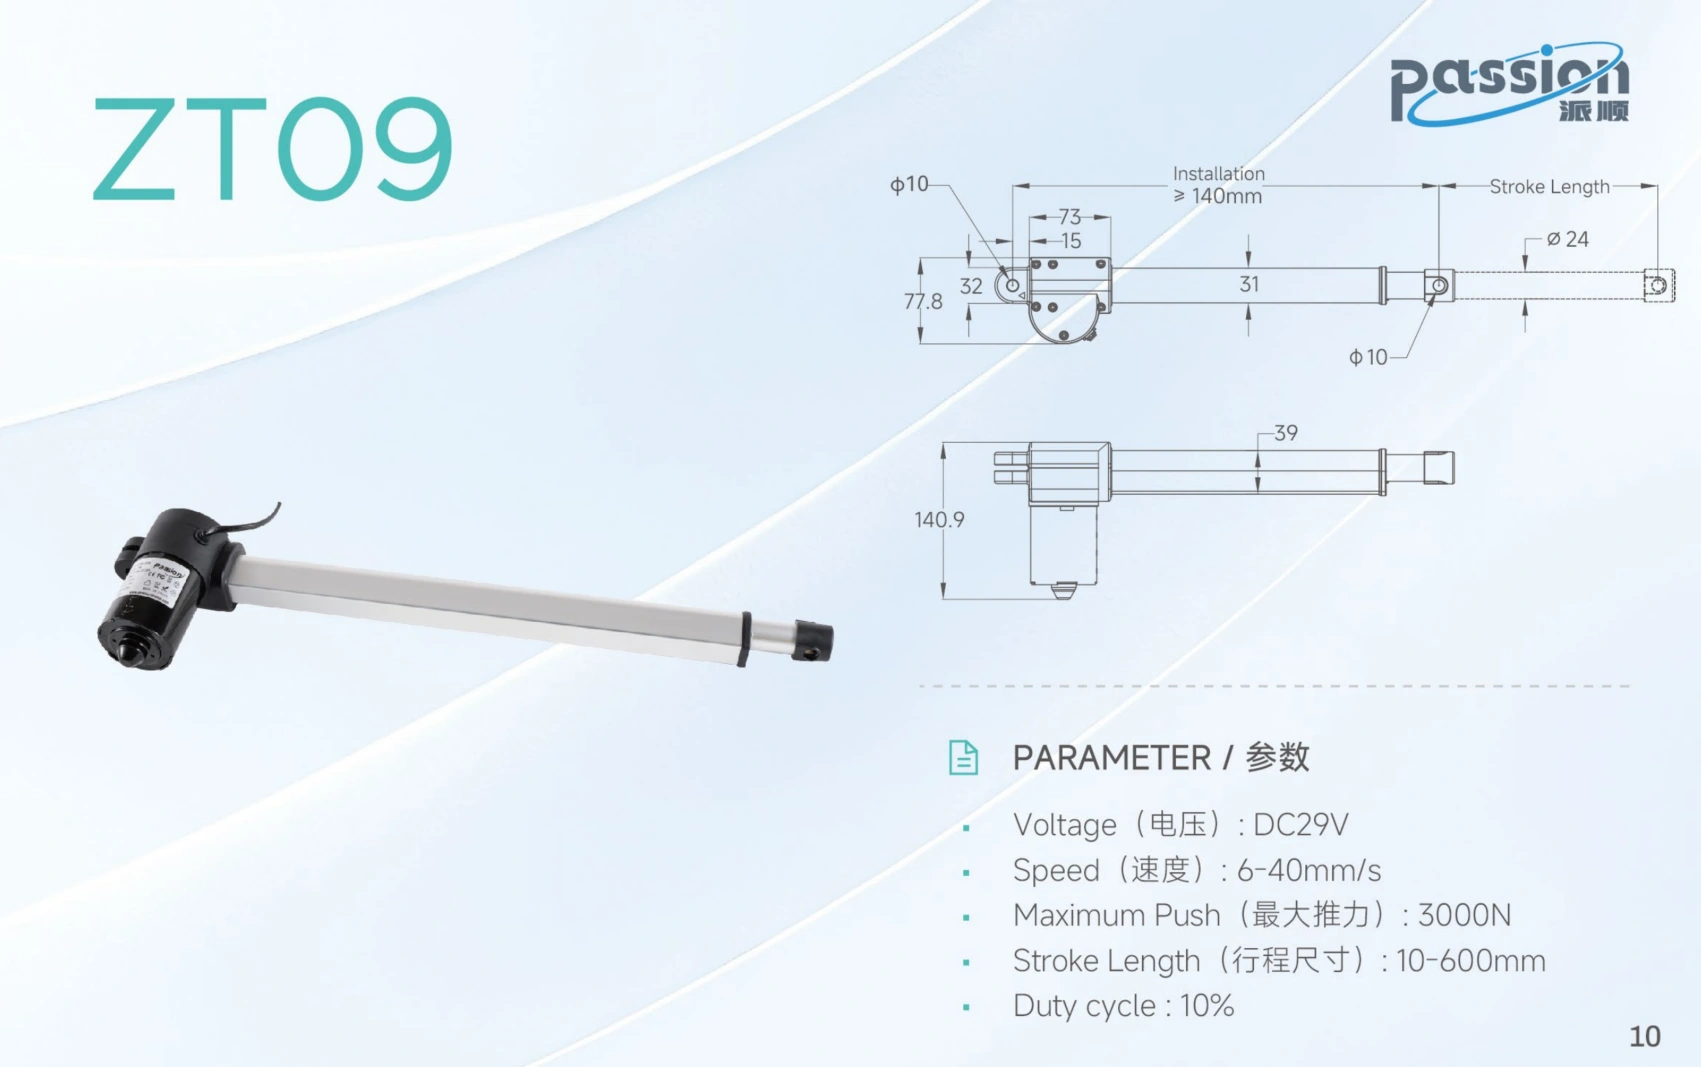
2つの動作デバイスは、同様の移動を提供できますが、取り付け空間、取り付け、および側荷重耐性において実質的に異なる場合があります。
特にコンパクトな設備では、これが重要です。ユニットが十分な移動距離を提供しても、その収納長、モーターハウジング、コネクタの出口、または取り付け幾何学が機械構造と衝突するために使用できない場合があります。
良いCADチェックは2つの質問をします:
- 機構は必要な動作を達成できますか?
- 動作デバイスは、すべての位置で衝突や過剰制約なしに物理的に存在できますか?
ステップ3:「十分に速い」をサイクル要件に変換する
速度は実際の動作サイクルの文脈で定義されるべきです。
有用な入力には、
- 必要な移動距離;
- 目標移動時間;
- 加速および減速の期待値。
- 荷重下での時間;
- 滞留時間;
- 1時間あたりのサイクル数;
- 期待される日次サイクル数;
- 同時軸操作。
無負荷速度が高いことが必ずしも良いとは限りません。速度、力、ギア比、電流、騒音、制御の安定性、熱負荷はお互いにトレードオフできます。
ユーザー向けのリフトでは、最低サイクル時間よりも滑らかで静かな動作が重要な場合があります。産業プロセスでは、生産量が優先されることがあります。プレスの場合、アプローチ速度とストロークの作業部分は異なるプロファイルが必要な場合があります。
ステップ4: 使用率と熱的動作条件を定義する
使用率は、動作システムがエネルギーを供給されている時間と休止期間の比率を示しますが、実際の工学的な問題はより広範です: 実際の機械でデバイスが体験する熱的条件は何でしょうか?
温度:
- 動作毎の稼働時間;
- 滞留時間;
- 1時間あたりのサイクル数;
- 同時に動作する軸の数;
- 周囲温度;
- エンクロージャの換気;
- サイクルの各部分での負荷;
- 最悪のケースでの繰り返し動作。
数回のデモサイクルで機能する設計でも、実際のサイクルがより要求される場合、製造中に過熱する可能性があります。
だからこそ、プロトタイプの検証は、メカニズムが1回動くだけを確認するのではなく、期待される使用率プロファイルを再現する必要があります。
ステップ5: 機械が必要とする位置情報の量を決定する
すべての動作軸が同じレベルのフィードバックを必要とするわけではありません。
アプリケーションでは、次の情報だけが必要とされる場合があります:
- 完全に伸ばす / 完全に引く;
- 1つ以上のプリセット位置;
- 連続的な位置;
- 速度測定;
- 同期した多軸動作;
- 再現可能なプロセス位置;
- 故障または追従誤差の検出。
これらのニーズにより、アーキテクチャをシンプルに保つことができるか、フィードバックとクローズドループ制御を含む必要があるかが決まります。
可能なフィードバックの概念には、ホールパルス、ポテンショメーター、エンコーダ、リミット入力、またはその他の位置検出方法が含まれます。重要なのは、センサーの名称だけではありません。制御システムは、信号、スケーリング、方向、基準動作、故障状態を理解する必要があります。
電気およびフィードバックインターフェースが既に分かっているプロジェクトでは、 システム互換性レビュー 選択されたコンポーネントが一貫したシステムを形成していることを確認するために使用できます。
ステップ6: ホールディング、バックドライブ、および電源オフ時の動作を確認する
垂直またはボディサポート軸は、動的な力だけで選択されるべきではありません。
次のことを確認してください:
- 電源がオフのときに負荷が位置に留まる必要がありますか?
- 機械的自己ロックが必要ですか?
- ブレーキは必要ですか?
- ドライブが無効になった場合はどうなりますか?
- 機構は負荷の下でバックドライブできますか?
- 制御された降下が必要ですか?
- 機械のリスク評価によって二次的な機械的拘束が必要ですか?
これらの質問は、最高速度よりも重要な場合があります。
AVリフトおよび産業用垂直運動では、設計は全旅行中の重心の移動およびガイドの負荷を考慮する必要があります。
ステップ7: 可能な限りスクリューから側荷重を排除する
多くのリニアモーションデバイスは主に軸方向の力に対して設計されています。選択された製品がそれを運ぶように特別に設計されていない限り、機械構造は側荷重、モーメント、および不整合を管理する必要があります。
確認してください:
- ガイドの平行性;
- 取り付け穴の公差;
- フレームのたわみ;
- ピボットの自由度;
- 側荷重の経路;
- 荷重モーメント;
- 端部位置近くのバインディング;
- 関連する熱膨張。
強力なアクチュエータは、適切に制約された機構を補うことはできません。
これは特にプレス作業において重要であり、ツーリングの整列と構造の剛性が力の適用と繰り返し精度に影響を与える可能性があります。
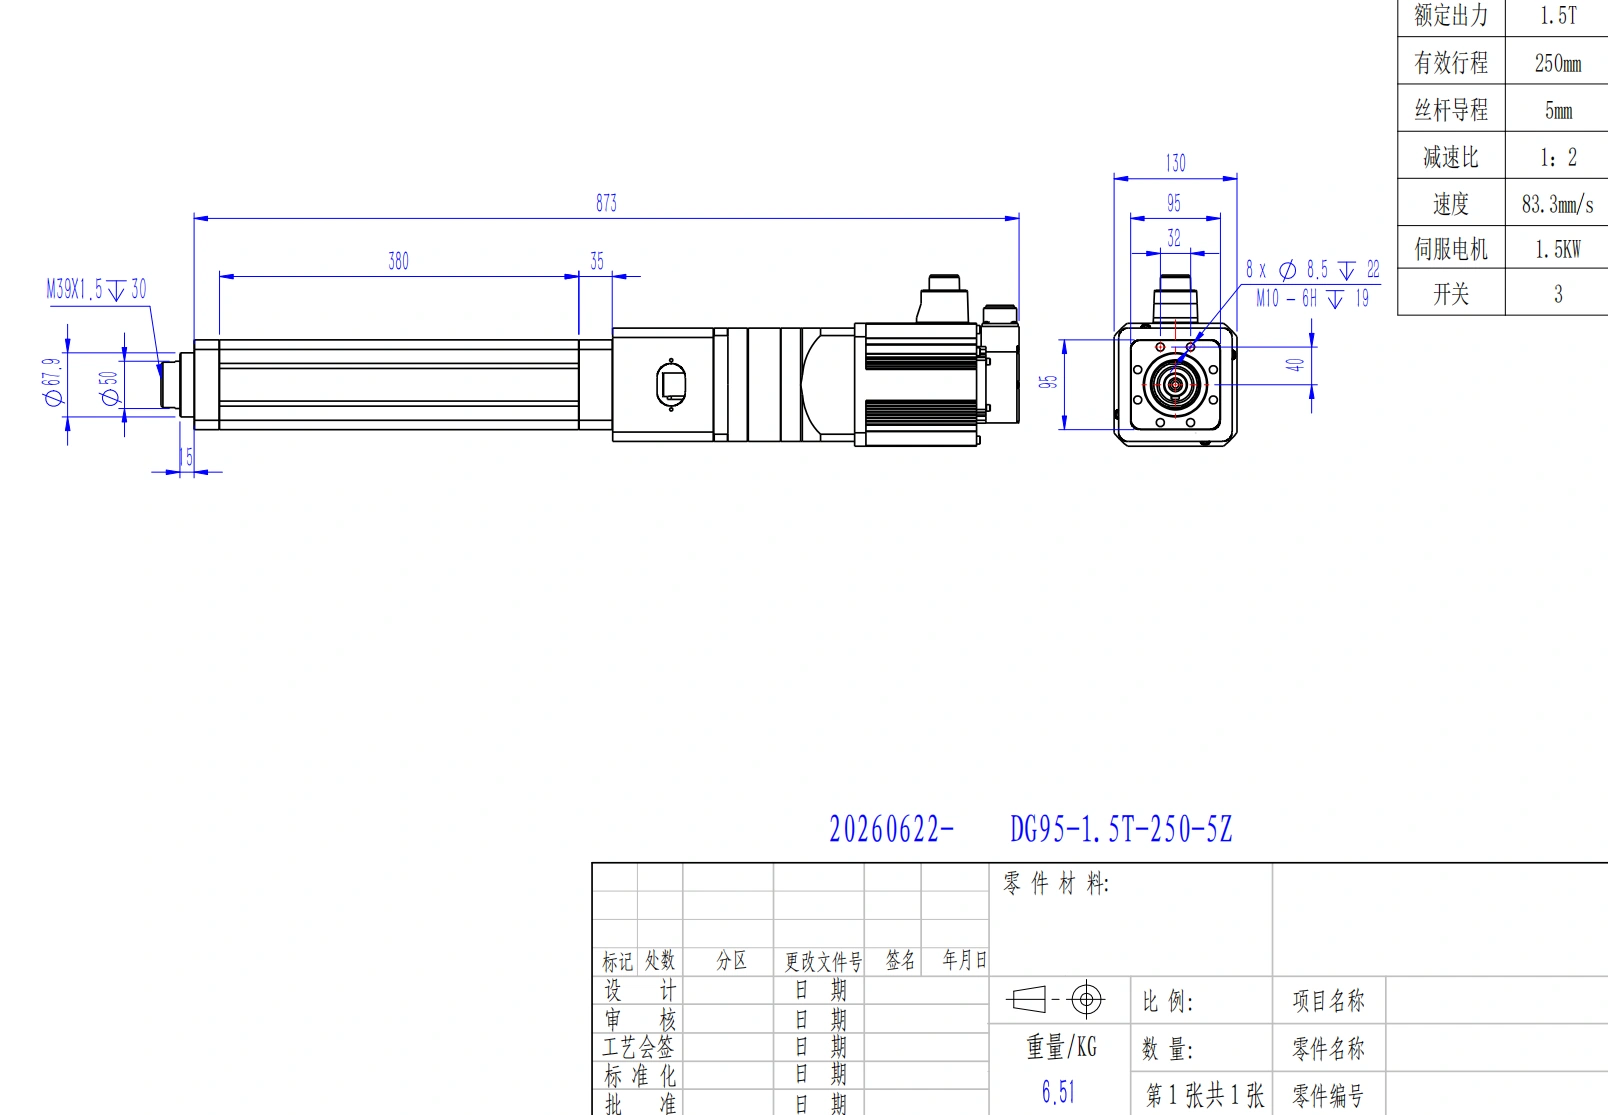
プレス作業は、モデル選定の前に力、剛性、繰り返し精度、デューティサイクル、およびフィードバックのニーズに基づいて指定するべきです。
ステップ8: 環境、ノイズ、およびサービス制約を追加する
アプリケーションの要件は、モーションの数だけでなく、アクチュエータの周囲の条件を含む必要があります。
例:
- 周囲温度範囲;
- 塵や液体の露出;
- 腐食のリスク;
- 洗浄要件;
- 屋内/屋外の設置;
- 振動;
- 音響目標;
- ケーブルの動き;
- コネクタのアクセス;
- メンテナンスの間隔;
- 交換アクセサリー;
- 文書化とトレーサビリティ。
調整可能な家具では、音響特性がユーザー体験の制約要因になる可能性があります。工場では、汚染、温度、サービスアクセスがより重要かもしれません。
要件は環境を明記すべきであり、エンクロージャラベルだけで機械全体の適合性が保証されるとは限らないという前提は避けるべきです。
ステップ9: 電源と制御を選定の一部として扱う
機械的なサイズ決定はシステムの半分に過ぎません。
定義:
- 使用可能な供給アーキテクチャ;
- 電圧範囲;
- 定常およびピーク電流の予算;
- ケーブルの長さと導体サイズ;
- 軸の数;
- 単一または多チャンネル操作;
- ローカルまたはPLC制御;
- フィードバックタイプ;
- 同期要件;
- リミットおよびインターロック入力;
- 通信インターフェース;
- リセット/ホームの期待。
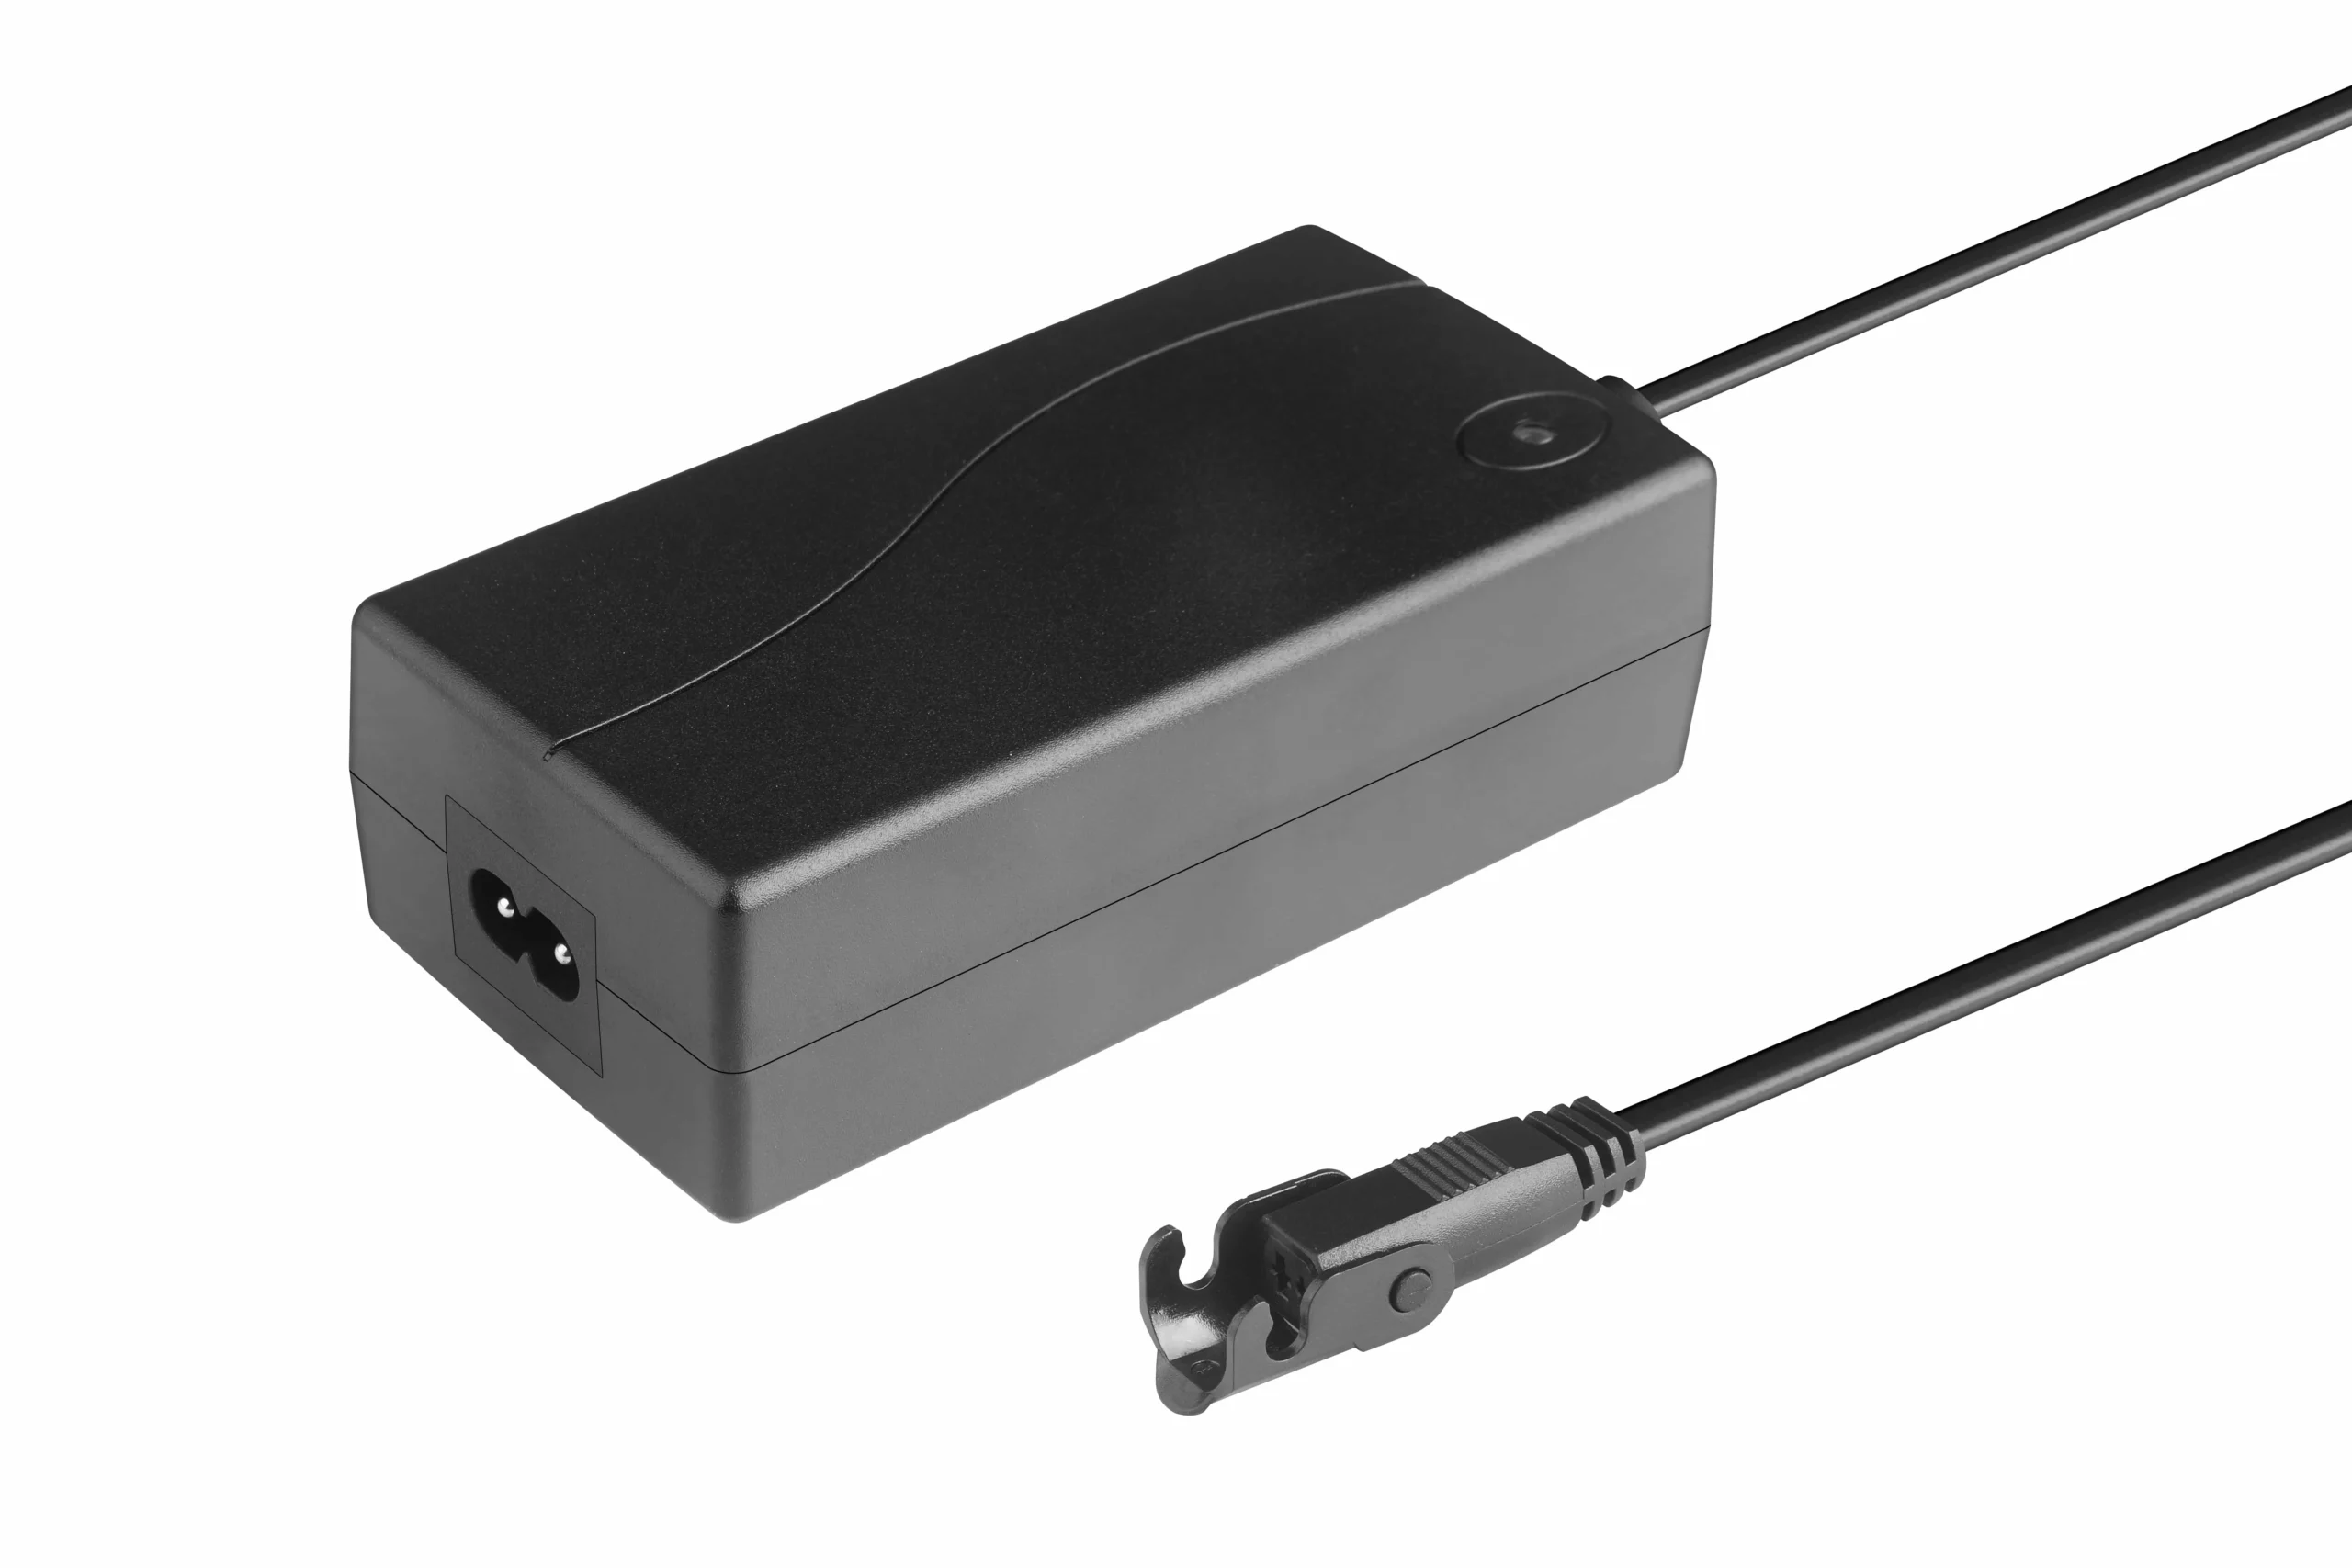
電力、電流、制御チャネル、およびフィードバックインターフェースはアプリケーション要件であり、機械的サイズ決定の後に選択するアクセサリではありません。
機械的に適合するモーションコンポーネントでも、意図したアーキテクチャで電力供給や制御が不可能な場合、それは有効な選択肢ではありません。
その 製品選定ツール これらの要件が分かった後に候補を絞るのに役立ちますが、要件定義のステップを置き換えるべきではありません。
ステップ10: 生産前に最も信頼できる最悪のケースを検証する
プロトタイプの検証はアプリケーションを再現する必要があり、単にベンチモーションを再現するべきではありません。
有用な検証計画には以下が含まれます:
- 最悪のケースの負荷;
- 最小および最大供給条件;
- 繰り返しサイクルプロファイル;
- 全ストローク;
- 取り付け許容差;
- ガイド摩擦;
- 温度;
- ケーブル配線;
- 関連する場合の障害/故障動作;
- 電源オフの動作;
- 使用される場合の多軸コーディネーション;
- 要件であれば代表的な騒音測定;
- サイクル後の検査。
検証記録には、テストされた正確なハードウェアと制御構成も特定すべきです。
アプリケーション要件ワークシート
見積もりを依頼する前または候補を承認する前に、このチェックリストを完了してください:
機械的
- 負荷と負荷の方向;
- 力要件と設計マージン;
- ストローク;
- 縮小/拡張ジオメトリ;
- 取り付けポイント;
- ガイド配置;
- サイドロード/モーメント制約;
- 保持/バックドライブ要件。
モーション
- ターゲット速度;
- 加速/減速;
- サイクルタイム;
- デューティサイクル;
- 位置決め/再現性;
- 軸の数;
- 同期または独立した動作。
電気および制御
- 供給アーキテクチャ;
- 電流予算;
- コマンドソース;
- フィードバック;
- 制限/インターロック;
- チャネル数;
- コミュニケーション;
- 故障/リセット動作。
環境およびライフサイクル
- 温度;
- 汚染/液体暴露;
- ノイズターゲット;
- 振動;
- 予想サイクル;
- サービスアクセス;
- ドキュメント;
- バリデーションテスト。
このワークシートが完成したら、次を使用してください 業界ハブ 関連する商業ソリューションのコンテキストに移動するために、選択方法論を業界ページの所有権と混同しないでください。
プロジェクトに要件シートが完成していて、エンジニアリングレビューが必要な場合は、送信してください ServoCylMotionの連絡先.
よくある質問
線形運動デバイスを選択する前に何を定義すべきか?
最低限:荷重経路、力、ストローク、取り付けジオメトリ、速度、デューティサイクル、保持動作、フィードバック/位置ニーズ、取り付け、環境、電力、制御、およびバリデーション条件。
なぜストロークだけではフィット感を判断できないのか?
なぜなら、取り付けが引き込み長、取り付けポイントのジオメトリ、ハウジングのクリアランス、ケーブルの配線、およびメカニズムの全動作エンベロープに依存するからです。
持ち上げ要件と押し付け要件はどう異なるか?
持ち上げは通常、保持、バックドライブ動作、荷重バランス、安全な垂直運動を強調します。押すことは、力のプロファイル、剛性、整列性、再現性、プロセス制御により重視されることが多いです。
フィードバックはいつ指定すべきか?
システムが実際の動作を知る必要があるか、修正しなければならないとき—たとえば、中間位置決め、再現性、同期軸、プリセット、速度測定、または診断のためです。
なぜアプリケーションシートにデューティサイクルを含めるのか?
繰り返し動作が熱負荷を生むからです。一度の動作で成功を収めたデバイスが、実際の生産サイクルに適しているとは限りません。
生産前に検証すべきことは何ですか?
機械にとって重要な代表的な最悪の負荷、ジオメトリ、サイクル、供給、環境、および故障条件の下で、正確な構成をテストしてください。
参考文献
- 制御工学 — アクチュエータの説明
- モーションソリューション — 適切なリニアアクチュエータの選択
- アイリスダイナミクス — 6ステップでリニアアクチュエータを選択する方法
- FAULHABER — リニアアクチュエータ選択チュートリアル
- Teknic — あなたのアプリケーションに最適なリニアアクチュエータの選び方
- GlobalSpec — リニアアクチュエータ選択ガイド
関連するアプリケーション選択ガイド: テレビリフト用のリニアアクチュエータ; 調整可能なベッド用のリニアアクチュエータ; プレス用の電動シリンダー; 産業用リフトアクチュエータの選択.










