
産業用リフティングアクチュエータの選定 は、ペイロードだけではなく、完全な垂直荷重ケースから始めるべきです。
より広範なアプリケーション選択フローについては、 リニアモーションアプリケーションガイドを参照してください.
リフティング軸はペイロードとプラットフォームまたは固定具を移動させ、ガイド摩擦を克服し、移動する質量を加速および減速させ、不均衡に耐え、機械のエンベロープ内に収まり、電源が切れたときに荷重を保持または制御し、熱または寿命制限を超えないようにサイクルを繰り返す必要があります。
OEMエンジニアにとっての選定手順は:
- 完全な移動質量と垂直荷重パスを定義する;
- 運動中の必要力を計算する;
- ストロークと取り付けジオメトリを定義する;
- 保持、バックドライブ、および電源オフ時の動作を指定する;
- 速度とデューティサイクルのターゲットを設定する;
- ガイド構造内の横方向荷重とモーメントを維持する;
- 単点または多点リフトアーキテクチャを定義する;
- 電力、制御、フィードバック、およびケーブルのサイズを決定する;
- 環境とライフサイクルを定義する;
- 生産意図のアセンブリを検証する。
産業用リフティング選定チェックリスト
| 要件 | 定義するもの | 重要性 |
|---|---|---|
| ペイロード | 最大持ち上げペイロード | 全体の移動荷重の一部に過ぎない |
| 移動構造 | プラットフォーム、固定具、ブラケット、キャリッジ、ケーブル | 持ち上げ力に直接加わる |
| ガイド摩擦 | 最悪のガイド/ベアリング抵抗 | 必要な力と電流を増加させる |
| 加速 | ターゲット加速度/減速度 | 重力を超える動的力を加える |
| 荷重の不均衡 | 偏心または不均等に分配された荷重 | 摩擦と傾きを増加させる可能性がある |
| 設計のマージン | 不確実性、摩耗、摩擦、公差 | 限界でのサイズ設定を防ぐ |
| ストローク | 必要な垂直移動 | 運動範囲を定義する |
| 縮退長 | 閉じた設置エンベロープ | パッケージの実現可能性を制限することがある |
| 速度 | 荷重時の移動速度 | サイクル時間と電力に影響する |
| 稼働率 | 運転/休止プロファイル | 熱的適合性を決定する |
| 保持 | 必要な無電力荷重の動作 | 移動力は保持を証明しない |
| バックドライブ | 許可または禁止された荷重のドリフト | 垂直軸には重要 |
| 横荷重 | ガイド構造とアライメント | ネジ/ロッドの寿命を保護する |
| 軸数 | 1つまたは複数のリフトポイント | 制御アーキテクチャを変更する |
| 同期 | 許容されるレベルの不一致 | 複数ポイントの協調リフティングに必要 |
| 電力 | 連続/ピーク電流と電圧降下 | 機械的フィットだけでは不十分 |
| フィードバック | 位置、制限、ミスマッチ、診断 | 制御された停止と調整を可能にする |
| 環境 | 温度、ほこり、液体、腐食 | 製品とケーブルの選定に影響 |
| 検証 | 荷重、保持、動作、故障、ライフサイクル | 実際の機械を証明する |
産業用リフトの選定は、完全な垂直荷重ケース、ジオメトリ、保持動作、動作サイクル、制御要件から始まります。
このチェックリストは、力とストロークに関して意図的に広範です。なぜなら、ほとんどのリフティング失敗はシステムインターフェースの失敗であり、単に名目上の推力の不足ではないからです。
ステップ1: 実際の垂直荷重を計算する
単純な垂直軸の場合、アクチュエーターは重力に加え、機械内の追加の動的および摩擦力を克服する必要があります。
荷重ケースには以下が含まれる場合があります:
- ペイロード;
- 移動プラットフォーム;
- 具;
- 工具;
- キャリッジ;
- ケーブルキャリア;
- カウンターバランス効果;
- ガイド摩擦;
- シール/ベアリング摩擦;
- 加速度;
- 衝撃または衝撃;
- 荷重の不均衡。
基本的な工学モデルは次のようになります:
必要なリフティング力
= 重力荷重
+ ガイド/摩擦荷重
+ 加速度力
+ プロセス/外部荷重
+ 設計マージン
正確なマージンは不確実性、アプリケーションの結果、動作条件、およびバリデーションの証拠に依存します。
使用する アクチュエーターサイズツール 荷重経路が定義された後。
ペイロードは移動質量とは異なる
200 kgの移動プラットフォーム上の500 kgのペイロードは、軽量キャリッジ上の500 kgのペイロードとは異なる力の要件を生み出します。
要求仕様書はしたがって以下を分けるべきです:
- ペイロード;
- 移動機械質量;
- カウンターバランス力;
- ガイド摩擦;
- 加速度;
- 外部力。
ステップ2: 一つの都合の良い位置ではなく、最悪の位置を確認する
多くのリフト機構は完全にダイレクトドライブではありません。
軸が押し出すとき:
- レバー;
- シザーリンケージ;
- ピボット;
- オフセットブラケット;
- 傾斜ロッド;
力はストロークを通じて大きく変化する場合があります。
最も不利なジオメトリは、移動の開始または終わり近くに発生する可能性があります。
これらの機構の場合、複数の位置で力を計算し、ピーク動作要件を特定します。
ステップ3: ストロークと取り付け長さを一緒に定義する
必要な移動距離は几何学の問題の半分のみです。
さらに記録すること:
- 収縮長;
- 延長長さ;
- 取り付け中心距離;
- モーター/ギアボックスエンベロープ;
- ケーブル出口;
- コネクタのクリアランス;
- ブラケットの厚さ;
- サービス取り外しスペース。
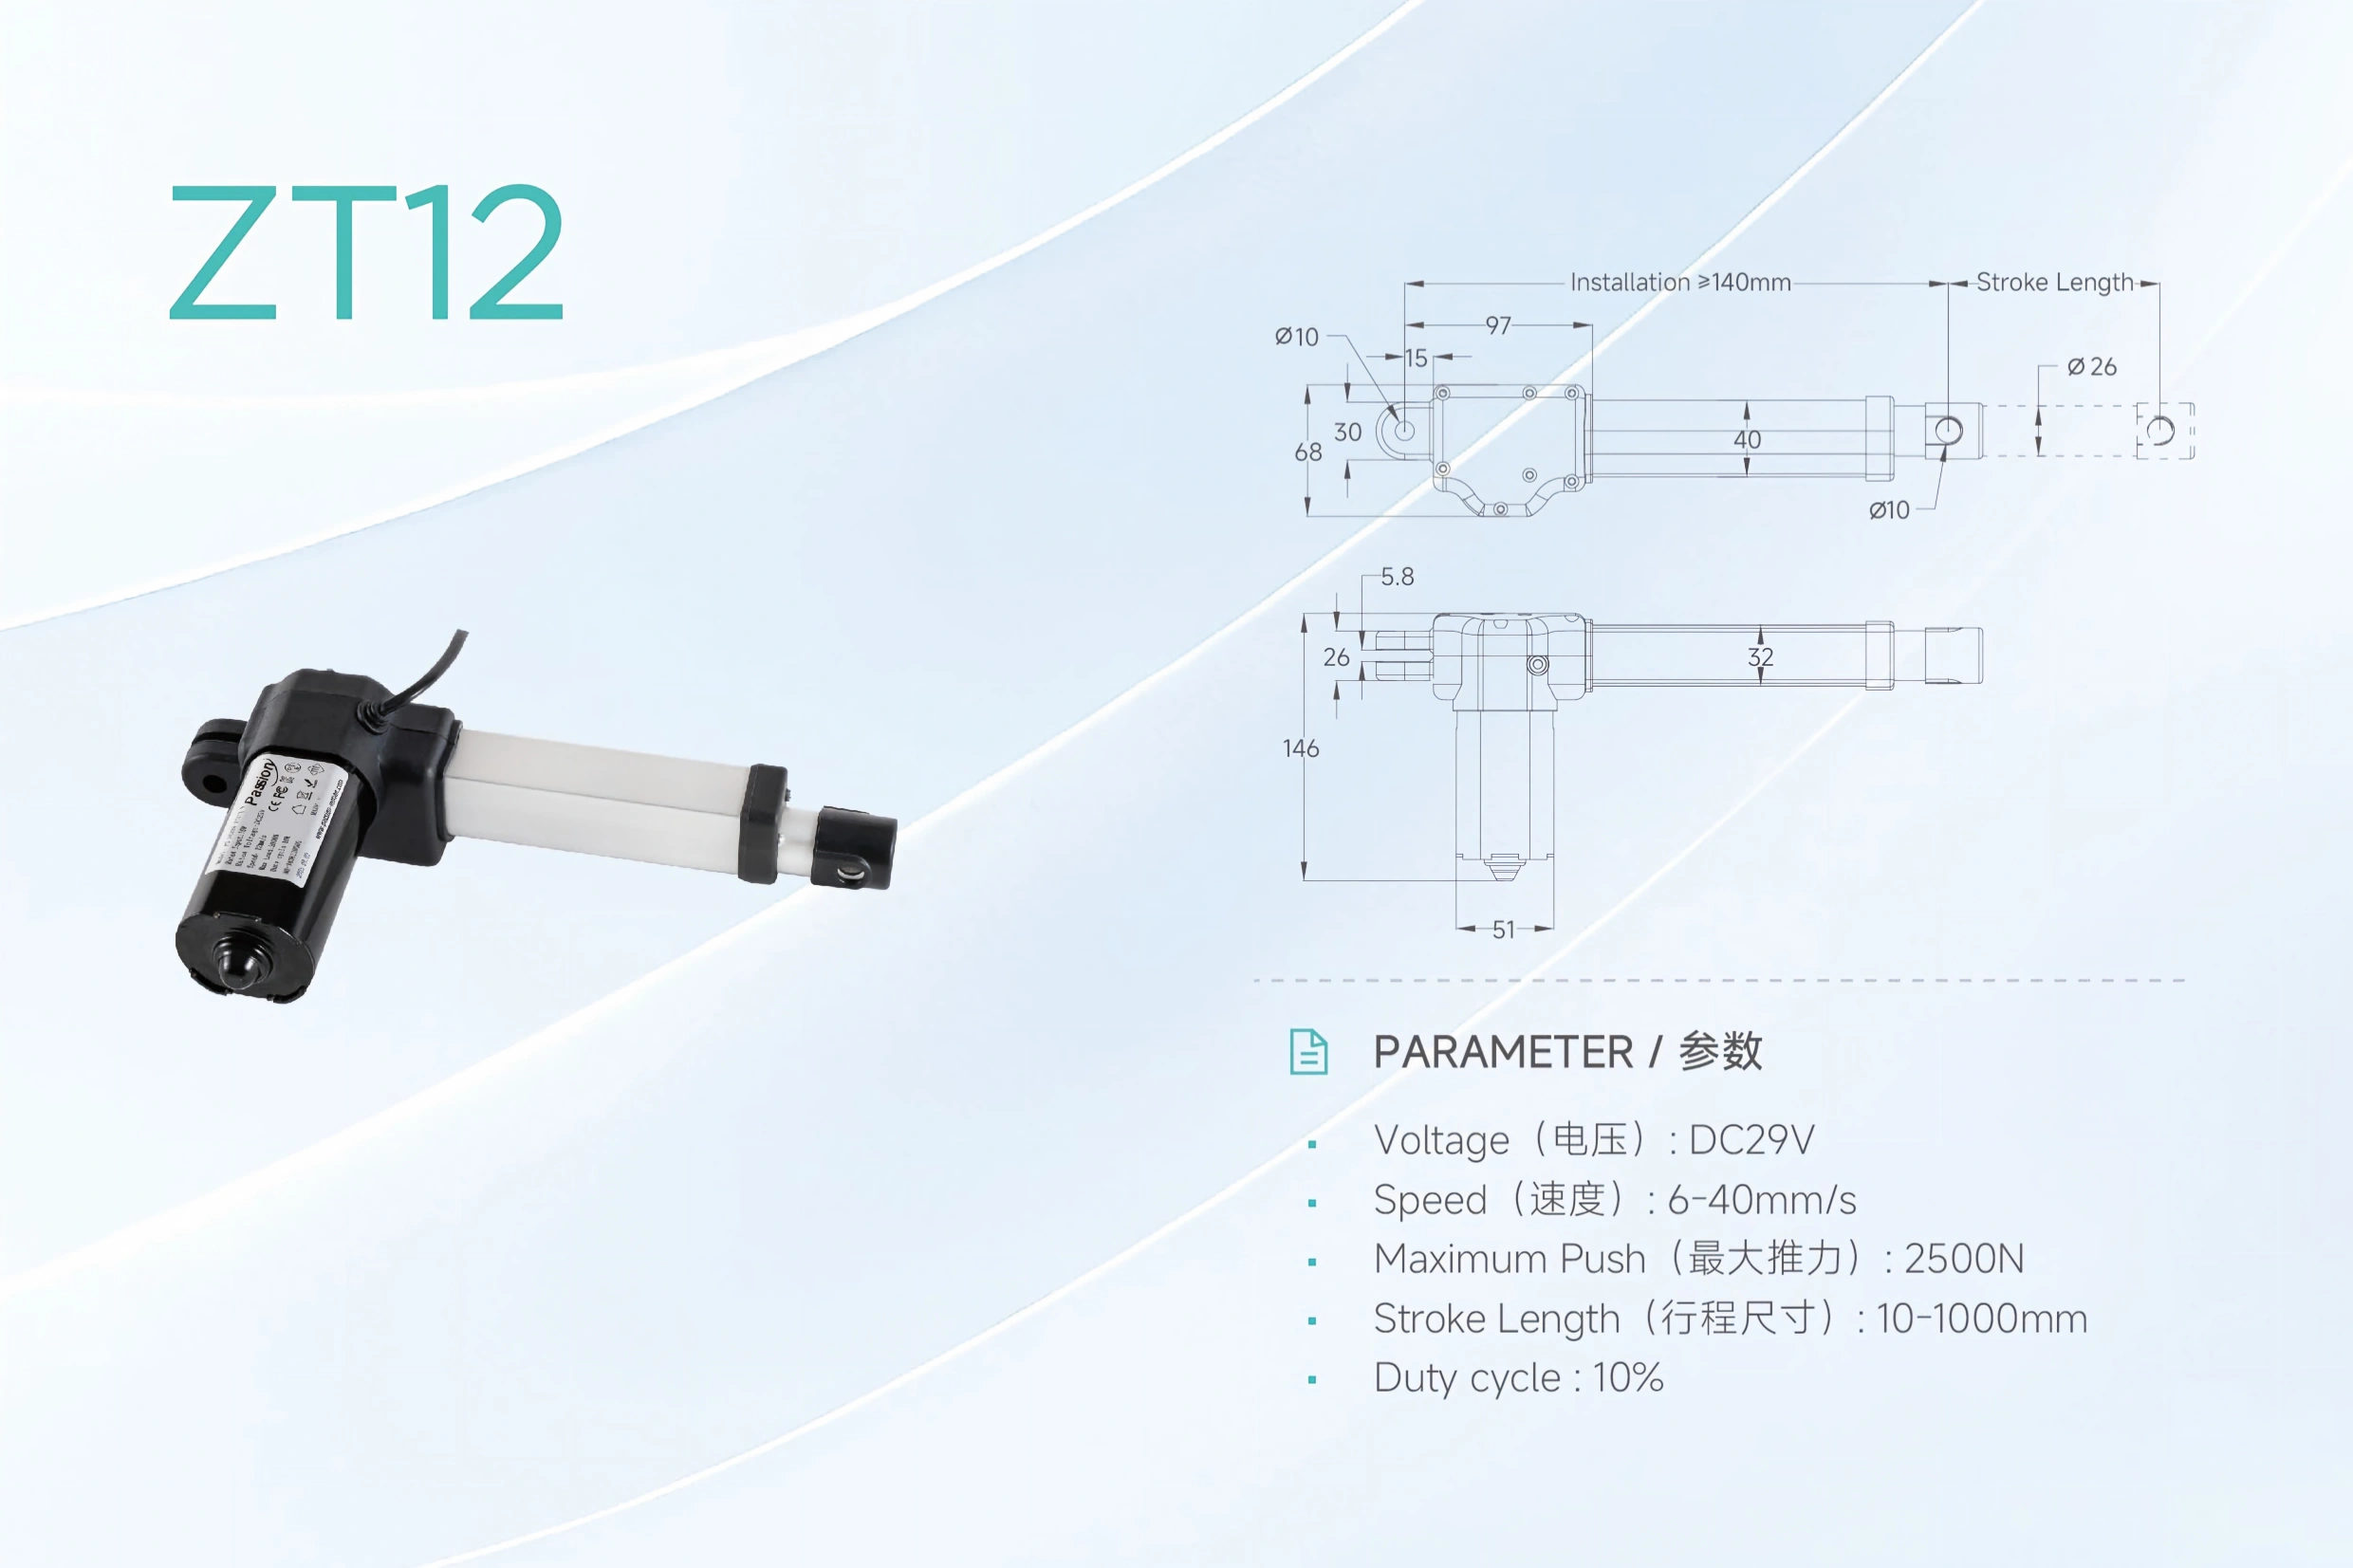
類似の移動は、異なる収縮長、取り付け中心、ガイド構造、およびケーブルクリアランスを必要とする場合があります。
2つのリフティングコンポーネントは同じストロークを提供できますが、非常に異なるパッケージ要件を持つ可能性があります。
したがって、コンパクトな機械は、力によって制限される前に閉じた長さによって制限される場合があります。
完全なCADエンベロープを確認する
両端の移動極限で確認:
- 構造衝突;
- ケーブルの圧迫;
- コネクタ干渉;
- ブラケット角度;
- ガイドの配置;
- ハードストップ;
- 公差スタック。
モーション軸は、移動中主に軸方向に負荷がかかるべきです。
ステップ4: ホールディングとバックドライブを別々の要件として扱う
最も重要な垂直移動の質問の1つは:
電源が切れると何が起こりますか?
コンポーネントは負荷を成功裏に持ち上げることができますが、重力によって後ろに押される場合は不適切です。
可能な要件には次が含まれます:
- 負荷ドリフトなし;
- 機械的自己ロック;
- ブレーキ保持位置;
- 制御された降下;
- カウンターバランスの降下;
- 安全な手動解除。
PBC LinearとThomsonは、ねじ駆動の垂直移動におけるバックドライブ/負荷ドリフトの考慮を強調しています。
すべての負荷および潤滑状態において、ねじタイプが自己ロックされると仮定しないでください。
電源オフの状態を定義する
要求シートには次のことが記載されている必要があります:
- 負荷が位置を保持する必要があるか;
- 最大許容ドリフト;
- ブレーキが必要か;
- ブレーキ解除ロジック;
- 電力喪失後の動作;
- ドライブ障害後の動作;
- 手動復旧方法。
移動力定格は、これらの動作のいずれかの証明ではありません。
ステップ5: 負荷下での速度を定義する
カタログの無負荷速度は比較に役立ちますが、機械には 負荷速度要件.
指定する:
- 目標移動時間;
- 加速度;
- 減速;
- 負荷時の速度;
- 停止距離;
- 速度許容;
- 低ライン供給条件。
より高速な軸には次が必要な場合があります:
- より多くのモーター出力;
- より高い電流;
- 異なるギア比;
- より大きなブレーキ効果;
- より堅牢な構造。
したがって、速度は力およびデューティサイクルと共に選択する必要があります。
ステップ6: デューティサイクルを実際の動作プロファイルに変換します
デューティサイクルは単なるパーセンテージではありません。
実際のサイクルを記録します:
- 昇降時間;
- 保持時間;
- 降下時間;
- アイドル時間;
- 1時間あたりのサイクル数;
- 同時軸;
- 周囲温度;
- エンクロージャーの換気。
10分ごとに動作するリフトは、連続的にサイクルする作業ステーションとは非常に異なる熱要求があります。
モーター、ドライブ、スクリュー、ベアリング、コネクタ、電源すべてが熱限界に寄与します。
ステップ7: 側面荷重とモーメントをガイド構造に保持します
リフト軸は軸方向の力を提供する必要があります。
機械のガイドは以下を管理する必要があります:
- プラットフォームモーメント;
- 偏心荷重;
- ラック;
- 側方力;
- 回転拘束。
有用なチェックには以下が含まれます:
- ガイドの平行性;
- ベアリングのプリロード;
- フレームの剛性;
- 取り付けポイントの公差;
- ブラケットのたわみ;
- ピボットの自由度;
- 荷重中心。
ガイド構造がバインドする場合、モーター電流が上昇し、サービス寿命が短くなる可能性があります。
高い力定格は、悪い調整を修正するものではありません。
ステップ8: 1つのリフトポイントで十分かどうかを決定します
単一の軸は、次の場合に機械を単純化できます:
- プラットフォームが狭い場合;
- 荷重が中央にある場合;
- ガイドシステムがねじれに対して剛性がある場合;
- 力の経路がよく整列している場合。
複数のリフトポイントが必要となる場合:
- プラットフォームが広い場合;
- 荷重が分散している場合;
- 構造の剛性が複数の支持を必要とする場合;
- 1つの中央ドライブは実用的でない場合。
複数の軸は同期仕様が必要です
2つ以上の軸が同じ構造を支える場合、以下を定義します:
- フィードバックタイプ;
- チャネル数;
- 許容位置不一致;
- 最大追従誤差;
- 修正戦略;
- 1つの軸がストールした場合の停止動作;
- リセット/ホーミング動作;
- 荷重共有の仮定。
複数のリフトポイントは、定義されたチャネル動作、フィードバック、不一致限界、および故障応答が必要です。
複数のモーターに同じコマンドを送信することは、プラットフォームが水平を保つことの証明にはなりません。
協調リフトのために、以下を確認します マルチモーター同期 別のシステム要件として。
ステップ9: 機械選定の一部として電源と制御を定義します
機械的に適した軸は、電気システムがそれをサポートできない場合、有効ではありません。
固定:
- 供給電圧範囲;
- 連続電流;
- 起動/ピーク電流;
- モータードライブインターフェース;
- 同時動作電流;
- ケーブルの長さ;
- 導体サイズ;
- コネクタの定格;
- ヒューズ/電流制限;
- フィードバックインターフェース;
- リミット入力;
- PLCまたはローカル制御;
- リセット/ホーム動作。
既知のコンポーネント候補の場合、使用する システム互換性 インターフェースを一緒に確認するために。
ステップ10: 環境および浸入要件を定義する
産業用リフト機器は以下で運用する可能性があります:
- ほこり;
- 湿気;
- 洗浄;
- 屋外暴露;
- 腐食性空気;
- 高温または低温;
- 振動;
- 衝撃。
要件は実際の環境を示すべきです。
エンクロージャーの評価だけでは、すべての環境条件での長期的適合性を証明することはできません。
また考慮すべき点:
- ケーブルジャケット材;
- コネクタのシーリング;
- 腐食防止;
- 潤滑剤の温度範囲;
- 結露;
- メンテナンスアクセス。
ステップ11: 検査およびライフサイクル要件を含める
OEM仕様は、機械の寿命にわたって何が検査されるかを定義する必要があります。
例:
- 取り付けファスナーの状態;
- ガイドの摩耗;
- バックラッシュ;
- ネジの潤滑;
- ブレーキ機能;
- ケーブルの損傷;
- コネクタ保持;
- ノイズの増加;
- 電流の増加;
- 位置のドリフト。
ライフサイクル計画には以下を含める必要があります:
- 予想サイクル;
- 代表的な負荷;
- 環境条件;
- メンテナンスの間隔;
- 試験後の受入基準。
ステップ12: 最悪の信用できる条件を検証する
生産検証は正確な機械構成を使用するべきです。
ロード
- 最大ペイロード;
- 最大移動構造;
- 偏心荷重;
- 最悪の許容誤差での摩擦;
- 低供給状態。
モーション
- 全ストローク;
- 負荷時の速度;
- 加速/減速;
- 停止動作;
- 繰り返しサイクル。
保持
- 無電源保持;
- バックドライブ/ドリフトテスト;
- ブレーキテスト(使用されている場合);
- 電力喪失応答。
整列
- ガイドの平行性;
- ブラケットのたわみ;
- 側荷重チェック;
- フルトラベルバインディングチェック。
多軸
- 同期;
- 一軸の故障;
- 位置の不一致;
- 回復/リセット。
電気
- 始動電流;
- 連続電流;
- ピーク/停止条件;
- 電圧降下;
- コネクタ温度。
環境と寿命
- 耐久/熱テスト;
- 温度;
- 汚染;
- ケーブルの屈曲;
- ライフサイクルテスト。
生産リリースは検証された機械的、電気的、パラメータ、および検査状態を保持する必要があります。
検証で使用される正確な機械的、電気的、ファームウェア、パラメータ、および検査のリビジョンを記録する必要があります。
OEMリフト要件シート
最終製品の一致を要求する前に、固定する:
機械的
- ペイロード;
- 移動質量;
- 荷重方向;
- 加速度;
- ガイド摩擦;
- 安全マージン;
- ストローク;
- 収縮長;
- 取り付けジオメトリ;
- 側面荷重経路。
保持
- 必要な電源オフ状態;
- 許可されるドリフト;
- ブレーキ要件;
- 手動復旧。
モーション
- 速度;
- サイクルタイム;
- デューティサイクル;
- 軸の数;
- 同期トレランス。
電気
- 電圧;
- 電流予算;
- フィードバック;
- 制御;
- ケーブルの長さ;
- コネクタ要件;
環境
- 温度;
- 埃/液体;
- 腐食;
- 振動/衝撃;
- サービスアクセス。
検証
- 最悪のケースの負荷;
- 熱サイクル;
- 保持試験;
- 故障試験;
- ライフサイクル目標。
これらの入力が定義された後、 製品選定ツール 候補者のスペースを絞り込むことができます。
商業的な産業ソリューションの文脈では、 産業自動化ページを使用します。プロジェクト特有のレビューのために、完成した要件シートを ServoCylMotionの連絡先.
よくある質問
産業用リフティング選択にどの荷重を使用すべきですか?
動く総荷重を使用してください:ペイロード、移動プラットフォーム/フィクスチャ、ガイド摩擦、加速、不均衡、及び外力—ペイロードだけではありません。
なぜバックドライブは別の要件なのですか?
デバイスが荷重を持ち上げるのに十分な力を生成しながら、電源を切ると重力駆動の移動を許可する可能性があるからです。保持動作は別途確認する必要があります。
なぜ収納長さが重要なのですか?
軸がマシンの閉じた位置に物理的に収まる必要があるからです。ストロークだけでは設置範囲を定義できません。
複数のリフトポイントが必要な場合はいつですか?
広いプラットフォーム、分散荷重、または1つのポイントから効果的に駆動できない構造には、複数のリフトポイントが必要な場合があります。複数の軸が使用される場合は、同期と故障動作の仕様が必要です。
デューティサイクルはどのように定義すべきですか?
代表的な負荷と環境温度の下での実稼働/休止プロファイルを使用し、適用可能な場合は同時軸操作を含めます。
生産前に検証すべきことは何ですか?
最悪のケース荷重、全ストローク、負荷速度、保持/バックドライブ、デューティ/熱動作、アライメント、マルチ軸同期、電力、故障、環境、およびライフサイクルはすべて、製造意図のマシンで検証されるべきです。











