
電動、空気圧、および油圧アクチュエーターはすべて有用な産業運動を生み出すことができますが、それぞれ異なる問題をうまく解決します。 電動アクチュエーションは、プログラム可能な位置、動作プロファイル、診断、クリーンな機械統合のための強力な出発点です。空気圧はすでに圧縮空気が利用できる場合に迅速かつ簡単な反復のエンドツーエンドの運動に非常に実用的です。油圧は非常に高い力またはパワー密度、衝撃耐性、または重荷の取扱いが設計を支配する場合、交換が難しいままです。
完全なエンジニアリングフレームワークについては、こちらをご覧ください 電動シリンダーエンジニアリング選択ガイド.
普遍的な勝者はいません。適切な技術は、ピークおよび継続的な力、速度、ストローク、加速度、動作サイクル、保持時間、位置決めニーズ、利用可能なユーティリティ、環境、安全行動、メンテナンス能力、および総設置コストといった完全な運動要件に依存します。
簡単な比較:電動アクチュエーター、空気圧アクチュエーター、油圧アクチュエーター
| 決定要因 | 電動 | 空気圧 | 油圧 |
|---|---|---|---|
| 主なエネルギー経路 | 電力がモーターまたは直接線形要素を駆動します | 圧縮空気がピストンまたは回転要素に作用します | 加圧液体がピストンまたは回転要素に作用します |
| プログラム可能な位置決め | 通常、複数の位置と動作プロファイルに対して最も直接的なフィットです | 基本的なシリンダーはエンドポジションを優先し、サーボ空気圧は中間制御を追加できます | 比例制御またはサーボ制御でクローズドループ位置決めが可能です |
| 力/パワー密度 | 広範囲にわたり、機械的伝達、モーター、熱的限界、および動作サイクルを一緒に確認する必要があります | 多くの自動化タスクに対して良好なコンパクトな力がありますが、通常は油圧の力密度未満です | 非常に高い力またはパワーがコンパクトなアクチュエーターの包み込みに適合する場合、通常は最も強力です |
| 迅速な反復サイクリング | モーター、伝達、熱設計がプロファイルを支えるときに強力です | 単純なポイント・ツー・ポイントサイクリングに対してしばしば優れています | 強力な高出力の動作が可能です;流量、弁のサイズ決定、慣性、熱が重要です。 |
| ユーティリティインフラストラクチャ | 電気供給、ドライブ/コントローラー、配線、フィードバック、安全ハードウェア | コンプレッサー、レシーバー、空気処理、弁、チューブ、排気 | ポンプまたはHPU、タンク、フィルトレーション、弁、配管またはホース、しばしば熱管理 |
| エネルギー挙動 | 可変位置および間欠的動作に好都合ですが、保持および業務が結果を変えることがあります。 | 圧縮空気の生成、圧力降下、漏れ、排気損失を考慮する必要があります。 | ポンピング、スロットル操作、待機運転、漏れ、冷却が損失を生む可能性があります; 現代のアーキテクチャはそれを減少させることができます。 |
| 清浄度 | アクチュエーターにプロセス流体はありませんが、潤滑とシーリングは依然として重要です。 | 油圧オイルの漏れはありませんが、水、油、粒子、排気の質は依然として重要です。 | 流体の漏れと汚染制御は重要な設計制約となる可能性があります。 |
| メンテナンスの焦点 | 伝動、ガイド、ベアリング、潤滑、シール、ブレーキ、モーター/ドライブ、ケーブル | 漏れ、フィルター、ドライヤー、ドレイン、チューブ、バルブ、シール、クッション | 流体の状態、フィルター、シール、ホース、接続部、ポンプ、バルブ、温度、漏れ |
| 保持/電力損失の挙動 | バックドライブ可能性、ブレーキ、ギアボックス、カウンターバランス、または機械的ロックに依存します。 | バルブの状態、閉じ込めた圧力、スプリングリターン、ロッドロック、および負荷に依存します。 | バルブ、漏れ、アキュムレーター、負荷保持デバイス、および機械的サポートに依存します。 |
| 典型的な出発点 | プログラム可能で接続された可変位置の機械的動作 | シンプルなA/B動作、クランプ、排出、把持、インデックス | 押す、持ち上げる、成形する、移動機械、ショックの強い高力作業 |
これは選択傾向であり、技術的制限ではありません。洗練されたサーボ・空気圧式または電気油圧式システムは、設計されたタスクにおいて不十分に設計された電動軸を上回ることができます。同様に、必要な力-速度-定格範囲が実用的な電気機械設計を超える場合、電動アクチュエータは間違った選択となる可能性があります。
アクチュエータタイプではなく、運動要件から始める
有用な比較は、ハードウェアを選択する前に始まります。機械が実際に何を行うべきかを定義します。
新しい軸または空気圧/油圧から電気への変換レビューの場合、少なくとも記録します:
- ピークおよび連続の力: 重力、プロセス力、摩擦、加速、衝撃負荷を含める。
- ストロークおよび取り付け長: 必要な移動距離だけでは、アクチュエータが機械に適合するかどうかを定義することはできません。
- 速度および加速: 移動時間、逆転、アプローチ速度、減速を含める。
- デューティサイクル: 軸の移動、保持、静止、繰り返しの期間。
- 位置決め要件: 二つの端点、いくつかのインデックス位置、連続パス、同期された軸、または力制御された運動。
- 保持要件: 静止、緊急停止、または電源喪失時に何が起こるか。
- 環境: ほこり、洗浄、温度、汚染制限、騒音制限、振動、サービスアクセス。
- 制御とデータ: 基本I/O、フィードバック、PLC統合、レシピ、診断、トレーサビリティ、または力-変位記録。
- 利用可能なユーティリティ: 電力、圧縮空気、油圧、冷却、およびメンテナンス能力。
- 故障状態の挙動: 荷重がどのように停止し、支持され、排気され、ブレーキがかかり、安全な状態に移動する必要があるか。
これらの入力がまだ未定義の場合、技術を選択する前に、 アクチュエーターサイズ選定リソース 力、ストローク、速度、定格、運転仮定を整理するために使用します。
電気、空気圧、および油圧アクチュエーションの違い
電気アクチュエーション
電動リニアアクチュエーターは、電気エネルギーを機械的運動に変換します。一般的な構造は、スクリュー、ベルト、ラック、ギアボックス、または別の伝達装置を持つモーターを使用していますが、ダイレクトリニアモーターは回転からリニアのスクリュー段階なしで動作を生成します。
利点は、単にシステムが電動であるだけではありません。モータードライブは、位置、速度、加速度、およびトルクを指令でき、フィードバックはメカニズムの一部を周回します。これにより、プログラム可能な運動、レシピ、同期軸、診断、および機械制御の統合が比較的直接になります。
機械的伝達は依然として重要です。スクリューリード、ギアボックス比、ベアリング配置、潤滑、ガイダンス、逆駆動性、および熱容量は、実際の力-速度-デューティーエンベロープに影響を与えます。
空気圧作動
空圧アクチュエーターは、圧縮空気を使用して運動を生成します。リニアシリンダー内では、圧力がピストン面積に作用します。一次的な力の関係は次の通りです:
力 ≈ 圧力 × 有効ピストン面積
実際の力は、シール摩擦、バックプレッシャー、圧力損失、加速度、および他のシステム損失のために理想的な計算よりも低くなります。
シングルアクティングシリンダーは、一方向に駆動され、スプリング、重力、または別の負荷によって戻されます。ダブルアクティングシリンダーは、両方向に空気圧を使用します。方向弁は、適切なチャンバーに空気を誘導し、流量制御は速度に影響を与えます。
シリンダー自体は単純かもしれませんが、機械は空気システムに依存しています:コンプレッサー、レシーバー、ドライヤーまたは水管理、ろ過、調整、弁、チュービング、フィッティング、排気、および漏れ制御。
油圧作動
油圧アクチュエーターは、一般的に油圧オイルの圧力液体を使用して運動を生成します。リニアシリンダーに対しても、同じ一次的な圧力-面積の関係が適用されます:
力 ≈ 圧力 × 有効ピストン面積
油圧システムは一般的に空圧システムよりも高圧で動作するため、比較的コンパクトなシリンダーで非常に高い力を発揮できる場合があります。
完全な油圧回路には、ポンプまたは油圧電源ユニット、貯蔵槽、フィルトレーション、方向制御および圧力制御バルブ、 manifold、ホースまたは配管、冷却、荷重保持デバイス、および蓄圧器が含まれます。圧力は利用可能な力を生み出し、流量はアクチュエータの速度を決定する重要な要因です。
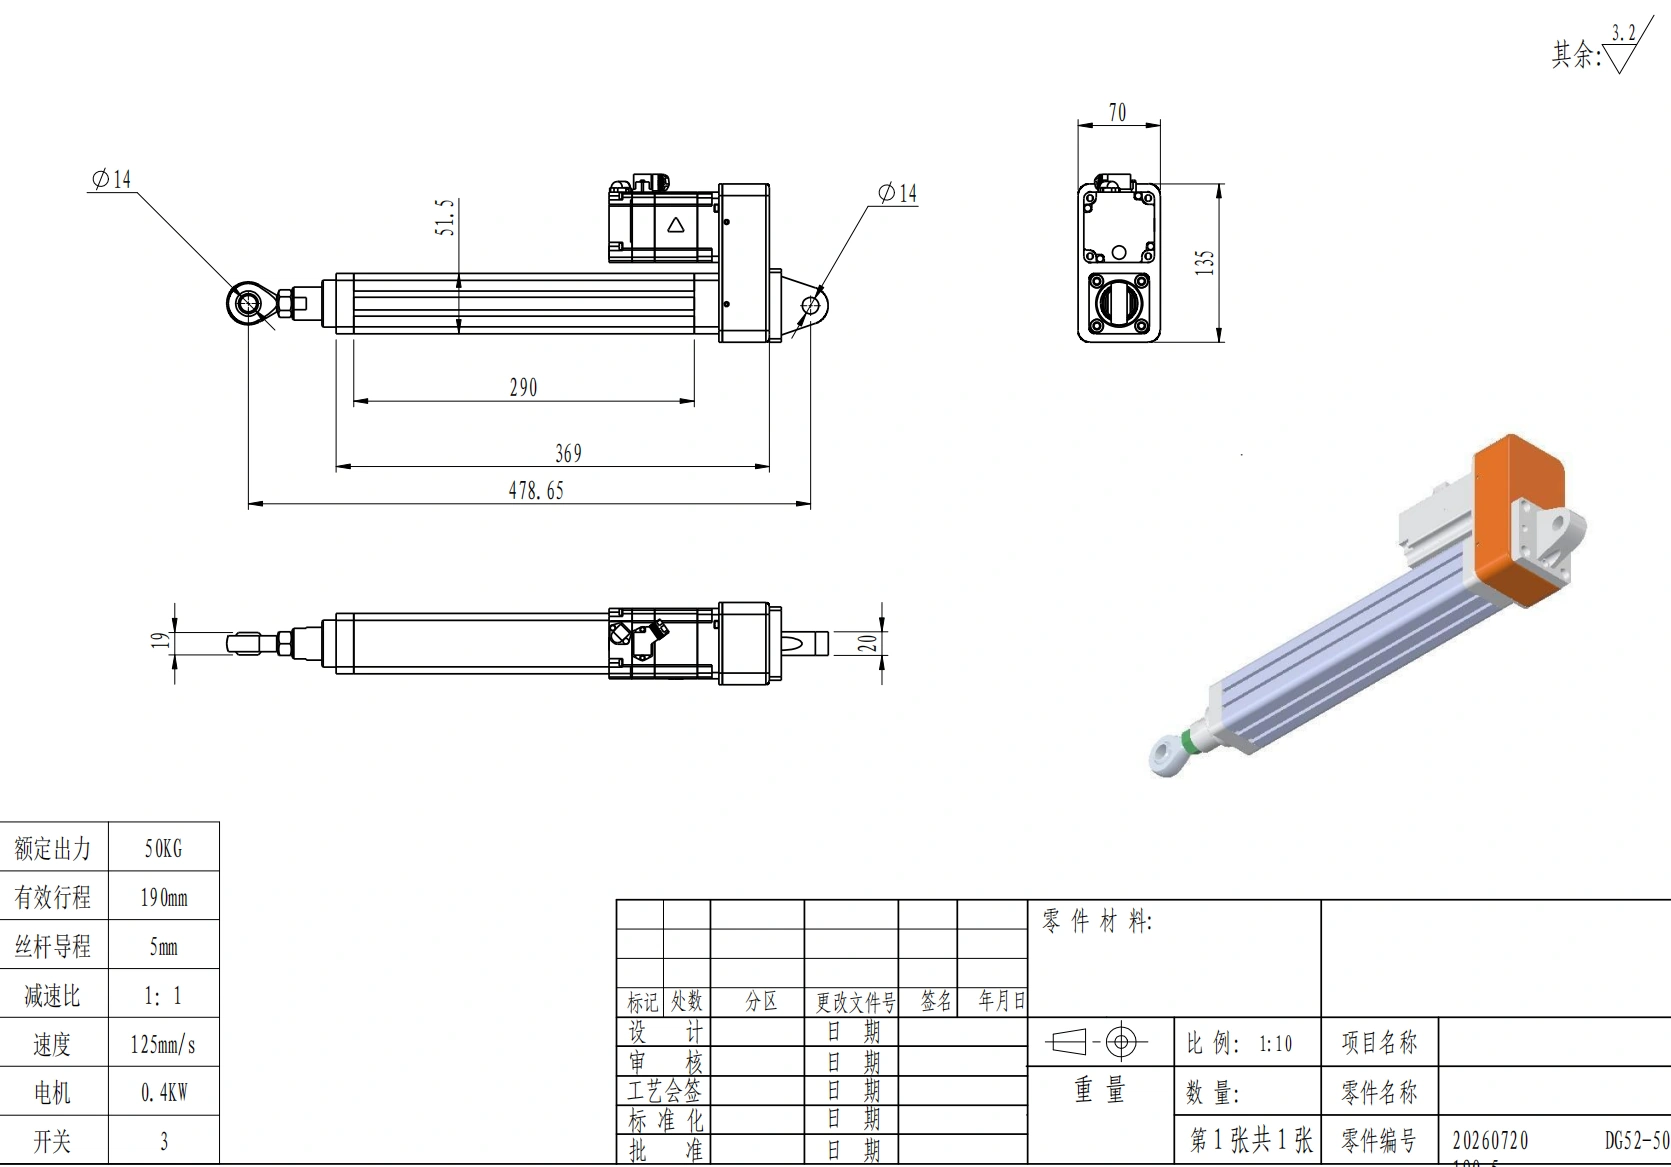
電動シリンダーは、モーター駆動の直線運動を自己完結型の軸にパッケージ化します。最終的なサイズはアプリケーションの荷重プロファイルに依存します。
制御と位置決め:アーキテクチャが最も重要な場所
多くの自動化軸にとって、電動アクチュエーションの最も強い主張は、単なる力ではなく プログラム可能な運動です。.
フィードバック制御された電動軸は、多くの指令位置に移動し、レシピによって加速や速度を変更し、他の軸と同期し、位置や駆動状態を機械制御装置に報告できます。アーキテクチャによっては、力やトルクも制御プロセスの一部となることがあります。
これにより、すべての電動システムが高精度であるわけではありません。位置決め性能は依然として以下に依存します:
- フィードバックの種類と場所;
- ねじまたはベルトの精度;
- バックラッシュとコンプライアンス;
- ガイドの剛性;
- 熱膨張;
- 制御ループの調整;
- 負荷の変動;
- 構造の撓み。
モーターエンコーダーは、実際の機械の動きが下流に残る間、モーターの位置を確認できます。負荷側のフィードバックは、実際の機械の動きをより多く観察できますが、統合の要件が追加されます。
空気圧による位置決めは二つの状態に制限されませんが、基本的なシリンダーはそれらを好みます。
従来の空気圧シリンダーは完全に伸びた状態と完全に引き込まれた状態に自然に適しています。機械的ストップ、クランプ、ゲート、エジェクター、およびその他の単純な動作も含まれます。空気の圧縮性、シール摩擦、供給圧力の変動、荷重の変化により、通常の閉ループ電動軸よりも安定した任意の中間ストローク位置決めが難しくなります。
中間的な空気圧位置決めはまだ可能です。比例バルブ、変位フィードバック、圧力センサー、およびサーボ空気圧制御は、位置、速度、または力を調整できます。その代償は、システムが基本的な空気圧の魅力を生み出す簡潔さを犠牲にすることです。
油圧制御は高度になる可能性があります。
油圧は本質的に不正確であると見なされるべきではありません。比例バルブ、サーボバルブ、圧力トランスデューサ、位置センサー、および電子コントローラーは、クローズドループ位置、速度、圧力、または力制御を提供できます。
エンジニアリングの課題は異なります。流体の温度、粘度、漏れ、バルブデッドバンド、ヒステリシス、ホースの膨張、摩擦、およびコンプライアンスが応答に影響を与える可能性があります。高性能の電動油圧制御は、システム設計の問題であり、シリンダーの選択だけではありません。
プログラム可能な電気動作は、完全な制御アーキテクチャに依存します。コントローラーとアクチュエーターの互換性は、実際のシステムのために確認されなければなりません。
プログラム可能な位置、切り替え、同期軸、または直接デジタル診断の価値がある自動化機械のために、 電動ラインアクチュエータファミリー は通常、動作要件が定義された後のより自然な商業的な道です。
力、パワー密度、および実際の負荷プロファイル
油圧はしばしば、 非常に高い力またはパワー密度 が支配する場合に最強の出発点となります。
ピストン面に作用する高い流体圧力は、油圧シリンダーがコンパクトな機械的エンベロープ内で substantial な力を生成することを可能にします。これが、油圧システムが重い圧迫、成形、リフティング、建設機器、移動機械、およびショック荷重や非常に高い力が一般的な他のアプリケーションで一般的に使用され続ける理由です。
空気圧は工場の自動化において強力な線形力を生成することができ、特にストロークが短く動作が単純な場合に効果的です。シリンダーのボアを増やすと力が増しますが、同時に空気のボリューム需要も増加します。供給圧力を上げることで理論上の力はシリンダー、バルブ、フィッティング、配管システムの定格内でのみ上昇します。
電動システムは幅広い力の範囲をカバーしますが、完全な力-速度-使用状況の関係を確認する必要があります。高いピーク力を生成できるスクリュードライブ軸でも、必要な速度でその力を連続的に発生させることはできない場合があります。モーターヒーティング、駆動限界、スクリューの寿命、ベアリング荷重、ギアボックスの熱容量、潤滑が制限要因となることがあります。
電動選択においては、単に次のことを尋ねてはなりません:
「アクチュエータはピーク力を出せますか?」
また次のことを尋ねてください:
- 「どの線形速度で?」
- 「1サイクルあたり何秒ですか?」
- 「1時間あたり何サイクルですか?」
- 「荷重は圧縮、引張、または反転ですか?」
- 「衝撃やショックはありますか?」
- 「軸は荷重の下で停止しますか?」
- 「周囲温度は何度ですか?」
- 「どのくらいの寿命が必要ですか?」
これは、重い油圧軸を電動に変換する際に、シリンダーボアの力を単一のアクチュエータの推力数に合わせるべきでない理由の一つです。
速度、サイクリング、保持は別々の質問です。
「どの技術が最速か?」は通常誤った質問です。
空気圧は迅速なA/Bサイクリングに優れています。
空気圧シリンダーは定義された端点間で反復動作を行うのに非常に効果的です。実際のサイクルタイムは、ボア、ストローク、荷重、空気圧、バルブフロー、チューブボリューム、排気制限、加速、クッションに依存します。
これにより、空気圧は以下のような作業に強く適合します:
- 部品の排出;
- コンベヤの停止;
- クランプ;
- グリッピング;
- ソーティング;
- 単純な移送;
- インデキシング;
- ゲートとダイバータ。
機械が多くの位置、制御された軌道変更、連続的な位置データ、または同期動作を必要とする場合、その同じアーキテクチャは魅力が減少します。
電動モーションは、速度をプログラム可能にする際には強力です。
電動システムは、高速と制御された加速・減速を組み合わせることができますが、モーターとトランスミッションは常にその動的および熱的範囲内にとどまる必要があります。たとえば、ねじリードが速くなると、トルク-速度要件が変わり、力の能力に影響を与える可能性があります。
油圧は、高強度と強力な出力を組み合わせます。
油圧システムは、役立つ速度で高い力を生成できますが、ポンプの流量、バルブのサイズ、圧力損失、負荷の慣性、熱生成、および冷却が結果に影響します。
保持することは、動かすこととは異なります。
垂直軸は簡単に動くことがありますが、電力喪失後の保持は安全ではないことがあります。
電動軸の場合、ボールスクリューまたはローラスクリューは逆回転可能です。ブレーキ、ギアボックス、カウンターバランス、または別の機械的ロックが必要となる場合があります。
空気圧の場合、閉じ込められた空気は圧縮可能で、圧力が変化したり漏れが発生したりすると移動することがあります。スプリングリターン設計、ロッドロック、機械的拘束、または特定のバルブ回路が必要な場合があります。
油圧の場合、パイロット作動チェック、カウンターバランスバルブ、負荷保持バルブ、アキュムレーター、漏れ動作、機械的サポートがすべて安全状態に影響を与えます。
アクチュエータ技術だけから安全な保持を推測することは絶対に避けてください。
インフラ、エネルギー、及び総所有コスト
公正なコスト比較は、 完全に設置されたシステムを使用します。一つのシリンダーの購入価格ではありません。
空気圧システムの境界
空気圧軸は、機械にコンパクトなシリンダーだけを必要とすることがありますが、施設は以下も必要とするかもしれません:
- コンプレッサーの容量;
- レシーバーの貯蔵;
- ドライヤーと凝縮物管理;
- フィルターとレギュレーター;
- バルブとマニホールド;
- 分配配管とローカルチューブ;
- 漏れ検出と修理;
- 排気消音。
圧縮空気の漏れと圧力低下は、性能と運用コストの両方に直接影響します。圧縮空気およびガス協会は、システムの圧力、流量、空気の質、漏れ、および分配損失を圧縮空気の性能の一部として強調しています。
工場にすでに十分な余裕のある良好に維持された圧縮空気がある場合、もう1つのシンプルなシリンダーの追加コストは非常に低いかもしれません。新しい機械が追加の圧縮機能力または高い工場圧力を必要とする場合、経済性は大きく変わる可能性があります。
油圧システム境界
油圧軸には以下が必要な場合があります:
- 油圧動力ユニットまたは共有ポンプ;
- タンク;
- フィルターとブリーザー;
- バルブとマニホールド;
- ホースまたは配管;
- 圧力安定装置;
- 荷重保持デバイス;
- 流体管理;
- 熱放出が必要な場合の冷却。
固定速度のポンピングと絞りは、一部の回路で substantial な損失を引き起こす可能性があります。可変速度、負荷感知、ポンプ制御、その他の現代的な電動油圧アーキテクチャは、これらのペナルティを減少させることができるため、単一の一般的な油圧効率の数値は役に立ちません。
電気システム境界
電気アクチュエーションは、モーション軸から圧縮空気と油圧液のユーティリティを取り除きますが、インフラストラクチャーのないわけではありません。システムにはまだ以下が含まれます:
- 電源またはドライブ;
- モーター配線;
- フィードバック配線;
- コントローラーまたはPLCインターフェース;
- 必要に応じてブレーキまたは保持ハードウェア;
- 過電流および電気保護;
- 安全回路;
- 互換性のあるコネクタおよびケーブル。
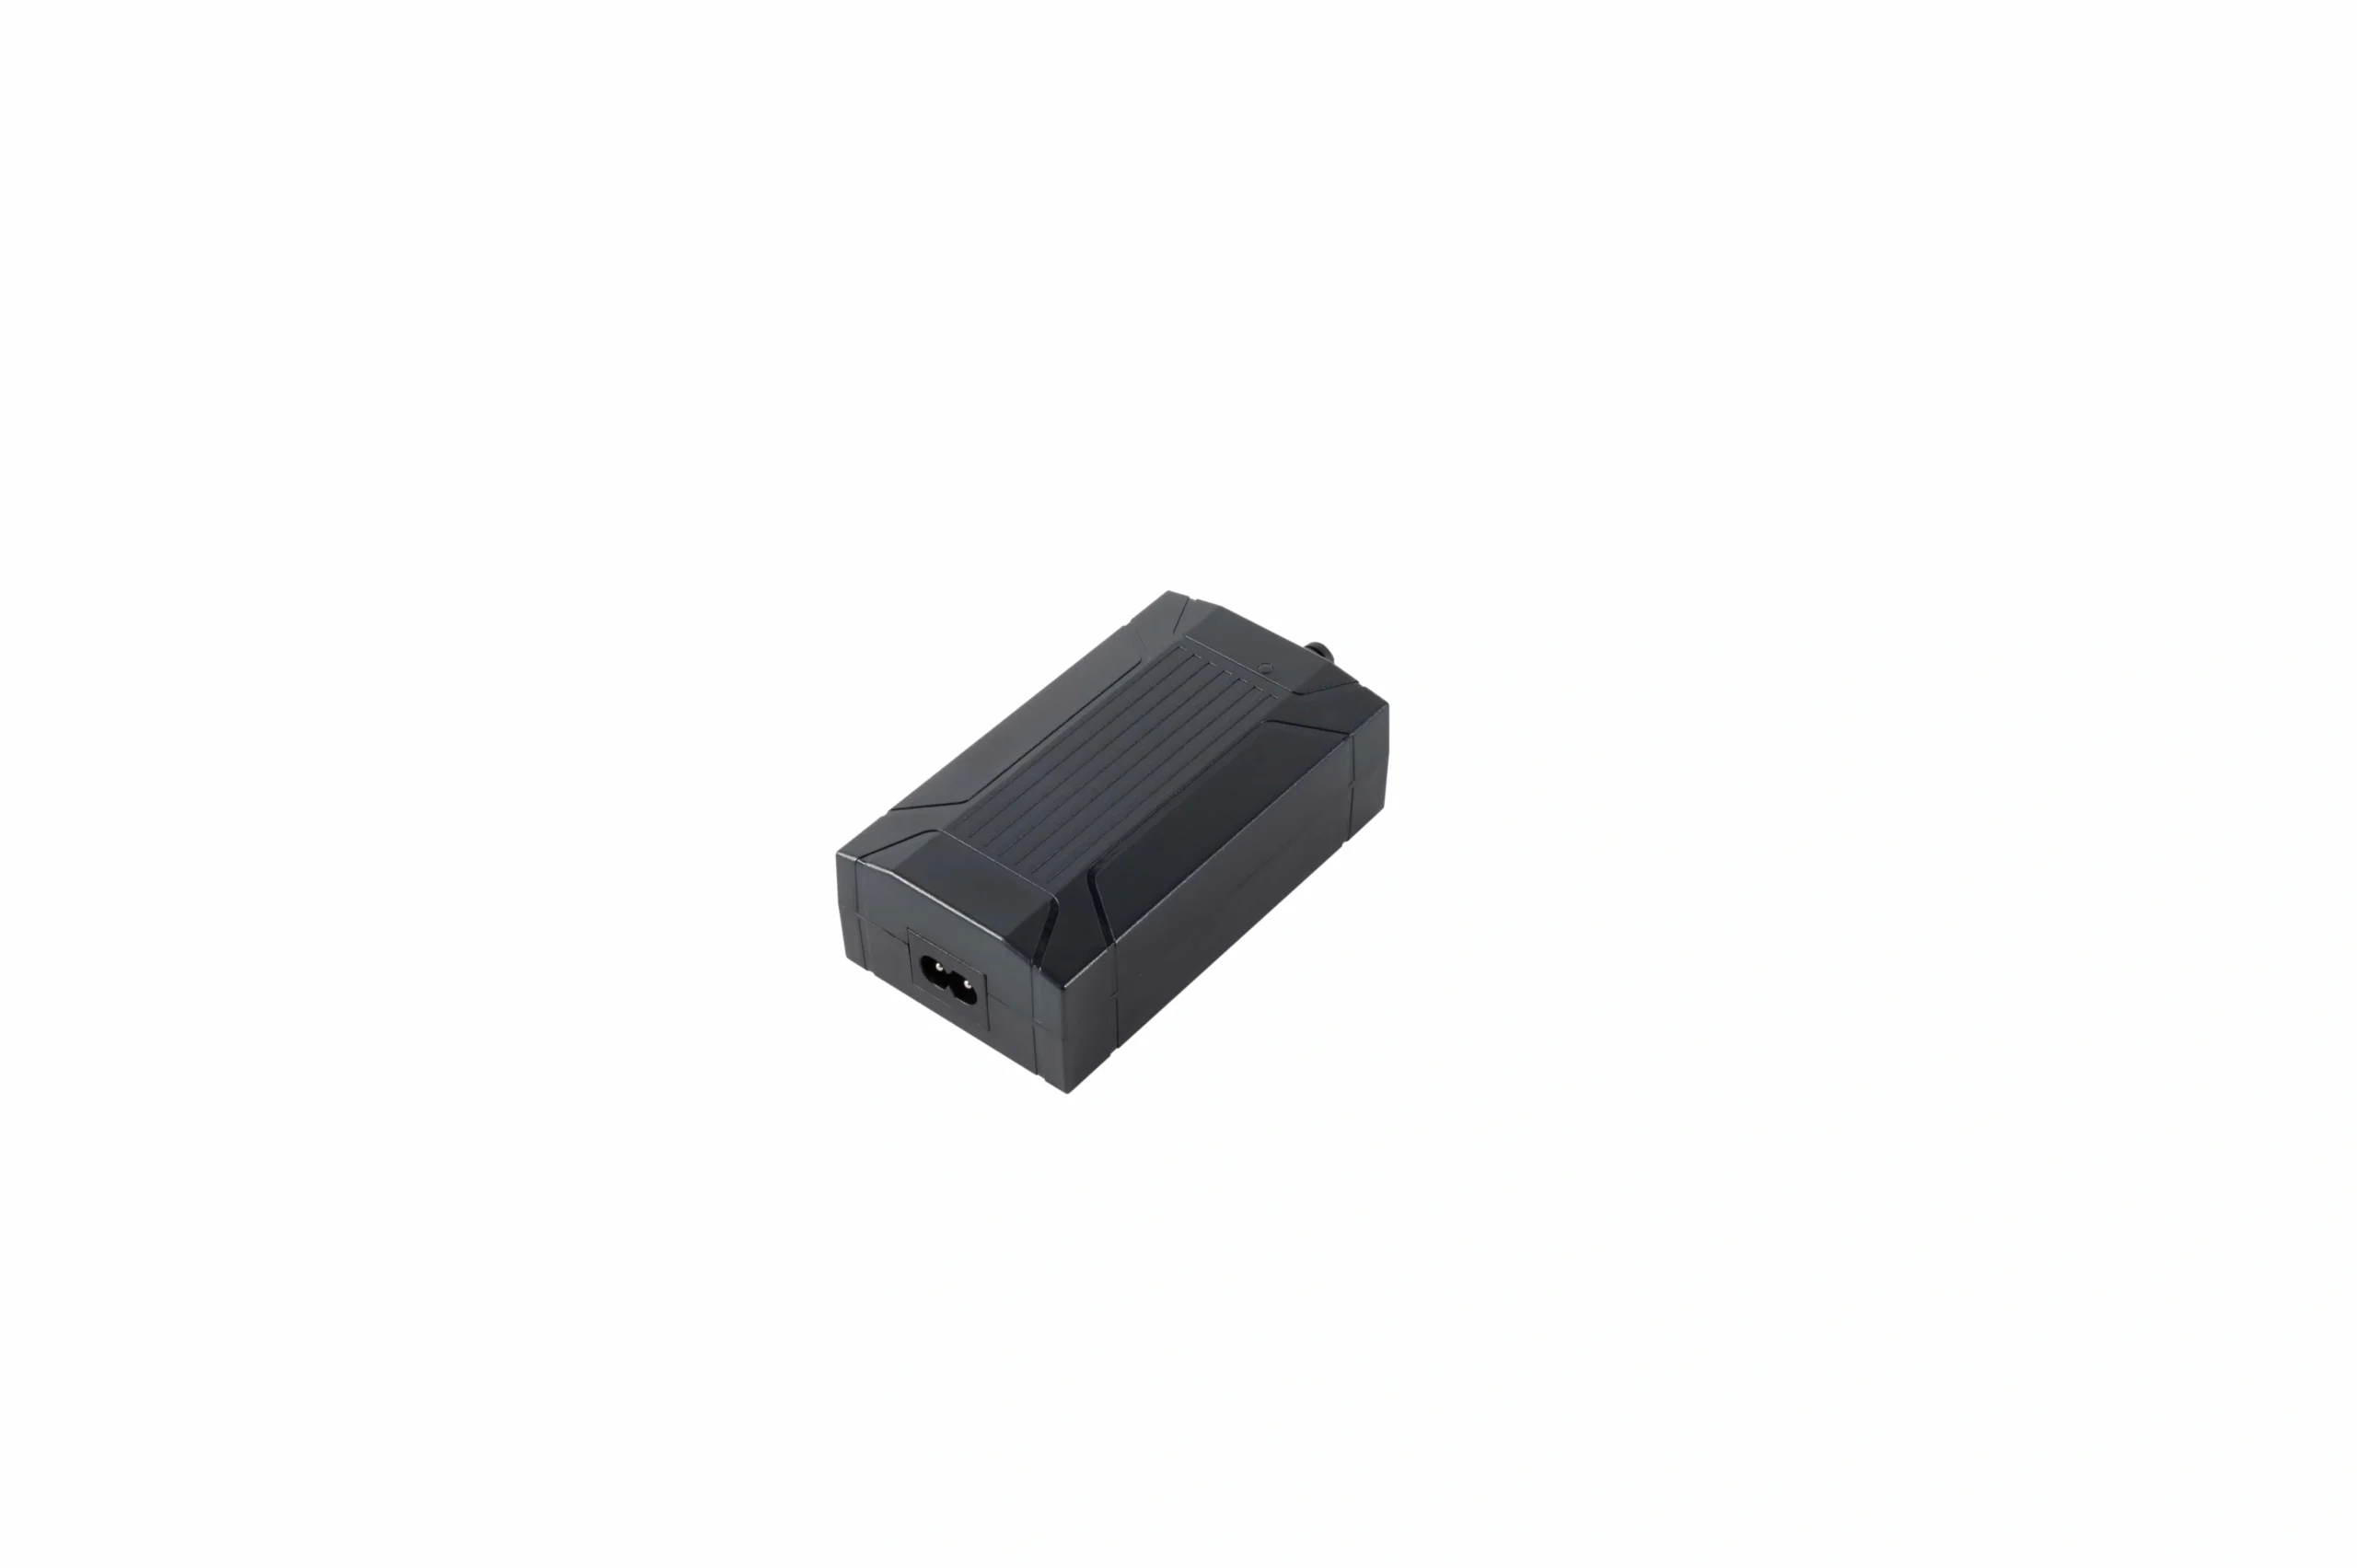
電気システムは圧縮空気と油圧ユーティリティを回避しますが、電力、制御、配線、保護、および互換性は、インストールされたシステムの比較に含まれます。
機械ビルダーにとって、これが総コストにエネルギー、ユーティリティ、立ち上げ、メンテナンス作業、ダウンタイム、予備部品、汚染の結果、切り替え時間、および診断を含めるべき理由です—アクチュエータの見積もりだけではありません。
科学的報告に公表された査読済みの比較 Scientific Reports 同様に、結果は技術ラベルだけでなく、定義されたシステムと運用タスクに依存することがわかりました。参考文献に示された、鉱油、空気圧、および電気直線作動の比較を参照してください。
清浄度、騒音、メンテナンス、安全性
電動
電動アクチュエータは、動作軸に圧縮空気や油圧作動流体を必要としません。それにより、機械のクリーンインテグレーションが簡素化される可能性がありますが、電気機械システムには依然としてグリース、オイル、シール、ベアリング、ギアボックスが含まれる可能性があります。ダストプロテクション、洗浄設計、潤滑剤の選択、およびケーブル配線はアプリケーション固有になります。
メンテナンスには、ネジまたはガイドの潤滑、ベアリングの点検、ブレーキのチェック、シールの摩耗、ケーブルの点検、駆動冷却、フィードバックおよび安全装置の検証が含まれる可能性があります。
空気圧
空圧は油圧オイルの漏洩リスクを回避しますが、圧縮空気が自動的に清浄であるわけではありません。湿気、粒子、コンプレッサーの持ち出し、下流パイプの汚染、および排気の品質は重要です。
フィルター、ドライヤー、ドレイン、バルブ、フィッティング、チューブ、シール、およびマフラーはすべてメンテナンスポイントとなります。漏れは聞こえないほど小さい場合でも、空気が無駄になる可能性があります。排気音は、高サイクル機械では大きな問題となる場合があり、制御されていないと騒音になります。
油圧
油圧システムは流体の状態により重視されます。外部漏れは清掃や環境への懸念を生じる一方、内部漏れは効率を低下させ、目に見えない流体損失を伴って熱を生成する可能性があります。
汚染管理はポンプ、バルブ、シール、アクチュエータの寿命に影響します。したがって、フィルター、ブリーザー、流体移転の実践、ホースの状態、温度、および定期的な検査は、オプションの清掃ではなく、信頼性の問題です。
安全
3つの技術すべてが危険なエネルギーを蓄積または伝達します。
- 電動軸は予期せず動くことがあり、エネルギーを再生したり、重力負荷を保持したり、ドライブとキャパシタを介してエネルギーを供給し続けることがあります。
- 空圧システムは、供給が遮断された後も圧縮空気を保持することがあります。
- 油圧回路はライン、シリンダー、またはアキュムレーターに高圧を保持でき、ポンプが停止した後でも吊り下げられた荷重を支持できます。
安全なメンテナンスには、機械全体の危険エネルギー手順が必要です。OSHAの油圧ロックアウトガイダンスは、蓄えられたまたは残存するエネルギーを解放、抑制、切断、またはその他の方法で安全にする必要があることを思い出させてくれます。
電動作動が適切な選択となる場面
機械が次のような特性を必要とする場合は、電動モーションから始めます:
- 複数のプログラム可能な位置;
- 頻繁なレシピ変更;
- 制御された加速と減速;
- 同期された軸;
- クローズドループ位置フィードバック;
- 力またはトルクの監視;
- 機械の診断とトレーサビリティ;
- 直接的なPLCまたはネットワーク統合;
- 工場のユーティリティに対する低依存;
- 圧縮空気の排気や油圧液のないクリーンな機器設計;
- 変動する動作プロファイルでの効率的な運用;
- ソフトウェア駆動のチェンジオーバーが容易になります。
空気圧システムが停止、比例バルブ、センサー、レギュレーター、論理回路を集約して、電気軸がより直接的に命令できる動作柔軟性を実現している場合、電動は特に魅力的です。
必要な力-速度-稼働範囲が電気機械シリンダーに適し、機械がプログラム可能な動作、低い流体メンテナンス負担、またはプロセスデータの利点を得る場合、油圧の強力な代替手段にもなり得ます。
ServoCylMotionの 電動シリンダーシリーズ アプリケーション要件が定義された後のねじ駆動電動モーションの商業的文脈を提供します。
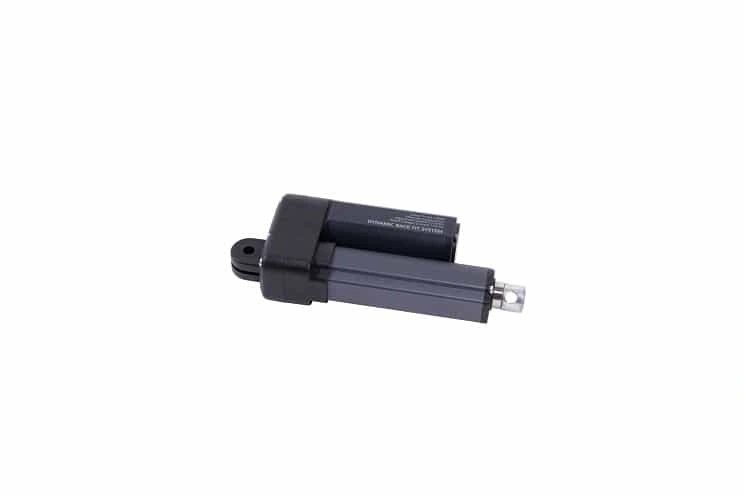
電動リニアアクチュエーターは異なる機械的形状で利用可能ですので、ストローク、荷重、速度、取り付け、および稼働要件は一緒に確認する必要があります。
電動が自動的に正しい変換であるわけではありません。極端な衝撃荷重、高連続力、成熟した共有油圧システムまたは単純な高サイクル空気圧工具を持つ機械は、既存の技術に留めておく方が良いでしょう。
空気圧が依然として意味を持つ場合
空気圧は、次の条件がほとんど満たされている場合、合理的な工学的選択となります。
- 運動が主に二つの定義された位置間で行われる場合;
- サイクルレートが恣意的な位置決めよりも重要である場合;
- 工場がすでに信頼できる圧縮空気を持っている場合;
- シリンダーがコンパクトで機械的にシンプルでなければならない場合;
- 可変性が有用である場合;
- プロセスがクランプ、排出、グリッピング、インデキシング、ゲーティング、または単純な搬送である場合;
- 保持動作が回路または機械設計で管理できる場合;
- 完全なシステムレベルでのエネルギー使用が許容範囲内である場合;
- 空気の品質と排出が環境のために制御できる場合。
既存の整備された空気ネットワーク上のシンプルな空気圧シリンダーは、反復的な二位置タスクにおいて打破するのが難しいことがあります。明確な制御、エネルギー、メンテナンス、またはプロセスの利点なしに電気に変換することは、機械の価値を追加せずにコストと複雑さを増す可能性があります。
油圧が依然として理にかなう理由
油圧は、仕事が以下を支配する場合に強力な選択肢です:
- 非常に高い力またはトルク;
- コンパクトなアクチュエータ容積;
- 高い電力需要;
- 衝撃またはインパクト荷重;
- 重いモバイル機械;
- プレス、成形、剪断、または昇降;
- 長時間の高負荷;
- 既存の油圧インフラ;
- 厳しい環境で、頑丈な流体パワーアーキテクチャがすでに証明されている場合。
うまく設計された油圧システムは、洗練されたクローズドループ動作を提供することもできます。問題は、機械がアクチュエータのサイズ、メカニクス、制御、保持戦略、電力、熱設計の変更を正当化するほど電気的な代替品から利益を得るかどうかです。
より広い機械レベルの文脈については、ServoCylMotionを参照してください。 産業用自動化アプリケーションページ.
空気圧または油圧から電気への変換チェックリスト
電気アクチュエータが空気圧または油圧シリンダーに取って代わるかどうかを尋ねる前に、次の情報を収集してください。
| 入力 | 文書化すること |
|---|---|
| ロード | ピーク力、定常力、重力、摩擦、衝撃、プロセス力 |
| モーション | ストローク、速度、加速度、減速度、サイクルタイム |
| 義務 | 1時間あたりの動作回数、保持時間、連続運転時間 |
| ポジショニング | 終端点、位置数、精度、繰り返し精度、同期化 |
| 力制御 | 力が単に加えられるだけか、測定・制御される必要があるか |
| 取り付け | クリービス、トラニオン、フランジ、側方荷重、アライメント、設置空間 |
| 保持 | 停止中、停止、非常停止、停電時の安全状態 |
| 環境 | 温度、粉塵、水、汚染限度、振動、騒音 |
| ユーティリティ | 供給電圧・電力、圧縮空気、油圧設備、冷却 |
| コントロール | I/O、PLC、フィールドバス、フィードバック、診断、レシピ |
| 安全 | 保護装置、ブレーキ、ロック、残留エネルギー、重力負荷、保守手順 |
| ライフサイクル | 必要なサイクル数、メンテナンスアクセス、ダウンタイムコスト、予備部品戦略 |
電動化の置き換えサイズは、空気圧シリンダや油圧シリンダのボア径だけで決めないでください。新しい軸は実際の力・速度・ duty プロファイルと故障状態要件に照らして確認する必要があります。
特定のプロジェクトには、これらの入力を 電動シリンダのカスタマイズおよび変換審査に送ってください。目的は、電動モーションが適用に適しているかを判断することであり、空気圧や油圧での作動が依然としてより良いエンジニアリング選択である場合に無理に変換を強いることではありません。
よくある質問
プログラム可能な位置決めに最適なアクチュエータタイプは?
電動駆動は、モータードライブとフィードバックが複数位置、動作プロファイル、同期、診断を自然にサポートするため、通常は最も直接的な出発点です。サーボ空圧や電動油圧システムも閉ループ位置決めが可能ですが、インフラと制御の複雑さは異なります。
空気圧アクチュエータはいつ電動より優れているか?
圧縮空気が既に存在し、中間位置が不要で、フルエアシステムの運用コストが許容される単純で高速かつ反復的な全行程動作では、空気圧アクチュエータがより適しています。
油圧アクチュエータはいつ電動より優れているか?
非常に高い力または電力密度、衝撃耐性、コンパクトなシリンダーサイズ、または既存の油圧機械アーキテクチャが設計を支配する場合、油圧は依然として魅力的です。
電動アクチュエーターは常にエネルギー効率が高いですか?
いいえ。電動システムは通常、圧縮空気の生成や油圧のスロットリングまたは待機損失を回避しますが、正しい比較は完全なサイクル、負荷、保持時間、モーター/ドライブのサイズ、機械効率、およびすでに利用可能なユーティリティに依存します。
どのアクチュエーター技術が最も速いですか?
普遍的な最速技術はありません。空気圧は迅速な二位置サイクリングに優れています。電動システムは高いプログラム可能な速度を提供できます。油圧は高い力と強い速度を組み合わせます。実際の結果は、負荷、ストローク、流量または伝達、加速度、制御プロファイル、および熱制限に依存します。
空気圧アクチュエーションは油圧アクチュエーションよりもクリーンですか?
空気圧は、汚染に敏感な機器において重要な油圧オイルの漏れを回避します。ただし、圧縮空気には湿気、粒子、または油が含まれる可能性があり、排気は処理が必要な場合があります。清浄度は使用地点で指定する必要があります。
油圧アクチュエーターは精密ですか?
はい。比例バルブやサーボバルブ、位置センサー、圧力センサー、閉ループ制御により、精密な油圧運動を提供できます。性能は依然としてバルブの動作、流体の状態、温度、漏れ、剛性、制御調整に依存します。
空気圧リニアアクチュエーターは中間位置で停止できますか?
はい、しかし基本的なシリンダーは自然に端位置に最適です。中間位置を設定するには、機械ストップ、比例バルブ、変位フィードバック、またはサーボ空気圧制御を使用して複雑さを増すことができます。
電動アクチュエーターは、電源が切れたときに垂直荷重を保持しますか?
自動ではありません。一部のスクリューとギアボックスの組み合わせはバックドライブに抵抗しますが、他のものはそうではありません。ブレーキ、カウンターバランス、または機械的ロックが必要です。電源オフ保持は別の安全要件として確認する必要があります。
空気圧または油圧から電動への変換レビューに何が必要ですか?
最低限必要な要素:ピークおよび連続力、ストローク、速度、加速度、動作サイクル、保持挙動、取り付け幾何学、環境、制御、利用可能な電源、必要な寿命、および故障状態要件。











