
プレスステーションは、単一の力の数値からサイズを決定してはいけません。プレス軸、サーボドライブ、ねじ伝達、ロードセル、機械フレーム、ツーリング、治具、制御ロジックは、一つのプロセスシステムを形成します。
より広範なアプリケーション選択フローについては、 リニアモーションアプリケーションガイドを参照してください.
OEMエンジニアにとって、正しい選定の質問は:
機械が必要な生産サイクルの間に再現、測定、確認しなければならない力-位置-時間プロファイルは何ですか?
そのプロファイルが機械的負荷、モーター/ドライブの要求、ストローク、速度フェーズ、剛性要件、センシングアーキテクチャ、熱的負荷、品質監視戦略、検証計画を決定します。
プレス軸選定表
| 要件 | 定義するもの | 重要性 |
|---|---|---|
| ピークプロセス力 | サイクルの作業部分中の最高力 | 伝達、ベアリング、モーター/ドライブ、および構造をサイズ設定します |
| 連続/繰り返し負荷 | 作業サイクル中に繰り返される力と期間 | 熱的適合性と耐用年数に影響します |
| ストローク | 接近距離 + 作業移動 + リターンクリアランス | 力のみでのサイズ決定を防止します |
| 接近速度 | ツール接触前の動作 | サイクル時間と衝撃リスクに影響します |
| 作業速度 | 力が構築されている間の動作 | プロセスの安定性と力の制御に影響します |
| リターン速度 | プロセス後の引っ込み動作 | 総サイクル時間に寄与します |
| 位置の再現性 | ラム位置の許容される変動 | 挿入深さや寸法プロセスにとって重要です |
| 力の再現性 | 許容されるプロセス力の変動 | 一貫した接合品質にとって重要です |
| 力センシング | ロードセルの範囲、キャリブレーション、および過負荷 | 機械が直接測定できるものを決定します |
| 力-位置監視 | 受け入れウィンドウとプロセス署名 | 欠陥検出とトレーサビリティをサポートします |
| 剛性 | フレーム、ツーリング、ベアリング、ねじ、および治具の柔軟性 | 荷重によるたわみが見かけ上の位置を変えます |
| 稼働率 | サイクル/時間、力の持続時間、留置き時間および周囲の条件 | 熱負荷を決定します |
| 整列 | ツール中心線、ガイドおよび治具の幾何学 | 側方荷重と歪んだ測定を減少させます |
| 安全 | ガーディング、インターロック、過渡旅行、および故障挙動 | プロセス制御と機械の安全性を分離します。 |
| 検証 | キャリブレーション、再現性、温度、過負荷、ライフサイクルテスト | 生産目的のシステムを証明します。 |

押し込み軸の選択は、力-位置-時間プロファイル、ストローク、速度、剛性、そしてデューティサイクルから始めるべきです。
テーブルは意図的にプロセス優先です。すべてのプレスステーションに対して、1つの伝達や1つの製品サイズが正しいとは仮定していません。
ステップ1: 力-位置-時間プロファイルを構築する
ハードウェアを選択する前に、サイクルをフェーズに分けます。
一般的なシーケンスは:
- 高速接近;
- 接触検知;
- 制御された作業ストローク;
- 力/位置の検証;
- オプションの保持;
- 後退;
- サイクル結果およびデータ記録。
各フェーズに対して、以下を定義します:
- 位置範囲;
- 速度;
- 加速/減速;
- 力;
- 時間;
- 制御モード;
- 合格/不合格条件。
これは一般的な間違いを防ぎます: 最大力と最大速度を同時に発生するかのように結合すること。
プロセス論理の例
プレスフィットプロセスには、次のことが必要です:
- 接触直前までの高速接近;
- 接触後の遅い制御運動;
- 最大力制限;
- 必要な挿入距離;
- 力-位置のウィンドウ;
- 最終後退コマンド。
したがって、軸は「十分な力」以上が必要です。実際のプロセスレシピをサポートする運動と測定のアーキテクチャが必要です。
ステップ2: 最大力を繰り返される熱負荷から分離する
最大力は、システムが経験する可能性のある最大の力です。
連続または繰り返しの負荷は、熱およびライフサイクル要件の大部分を決定します。
サイズシートには次が含まれるべきです:
- 最大力;
- 力の持続時間;
- 該当する場合の平均/RMSモータ負荷;
- 分または時間あたりのサイクル;
- 滞留時間;
- 戻り時間;
- 周囲温度;
- モータ/ドライブの熱限界;
- ねじおよびベアリングの寿命。
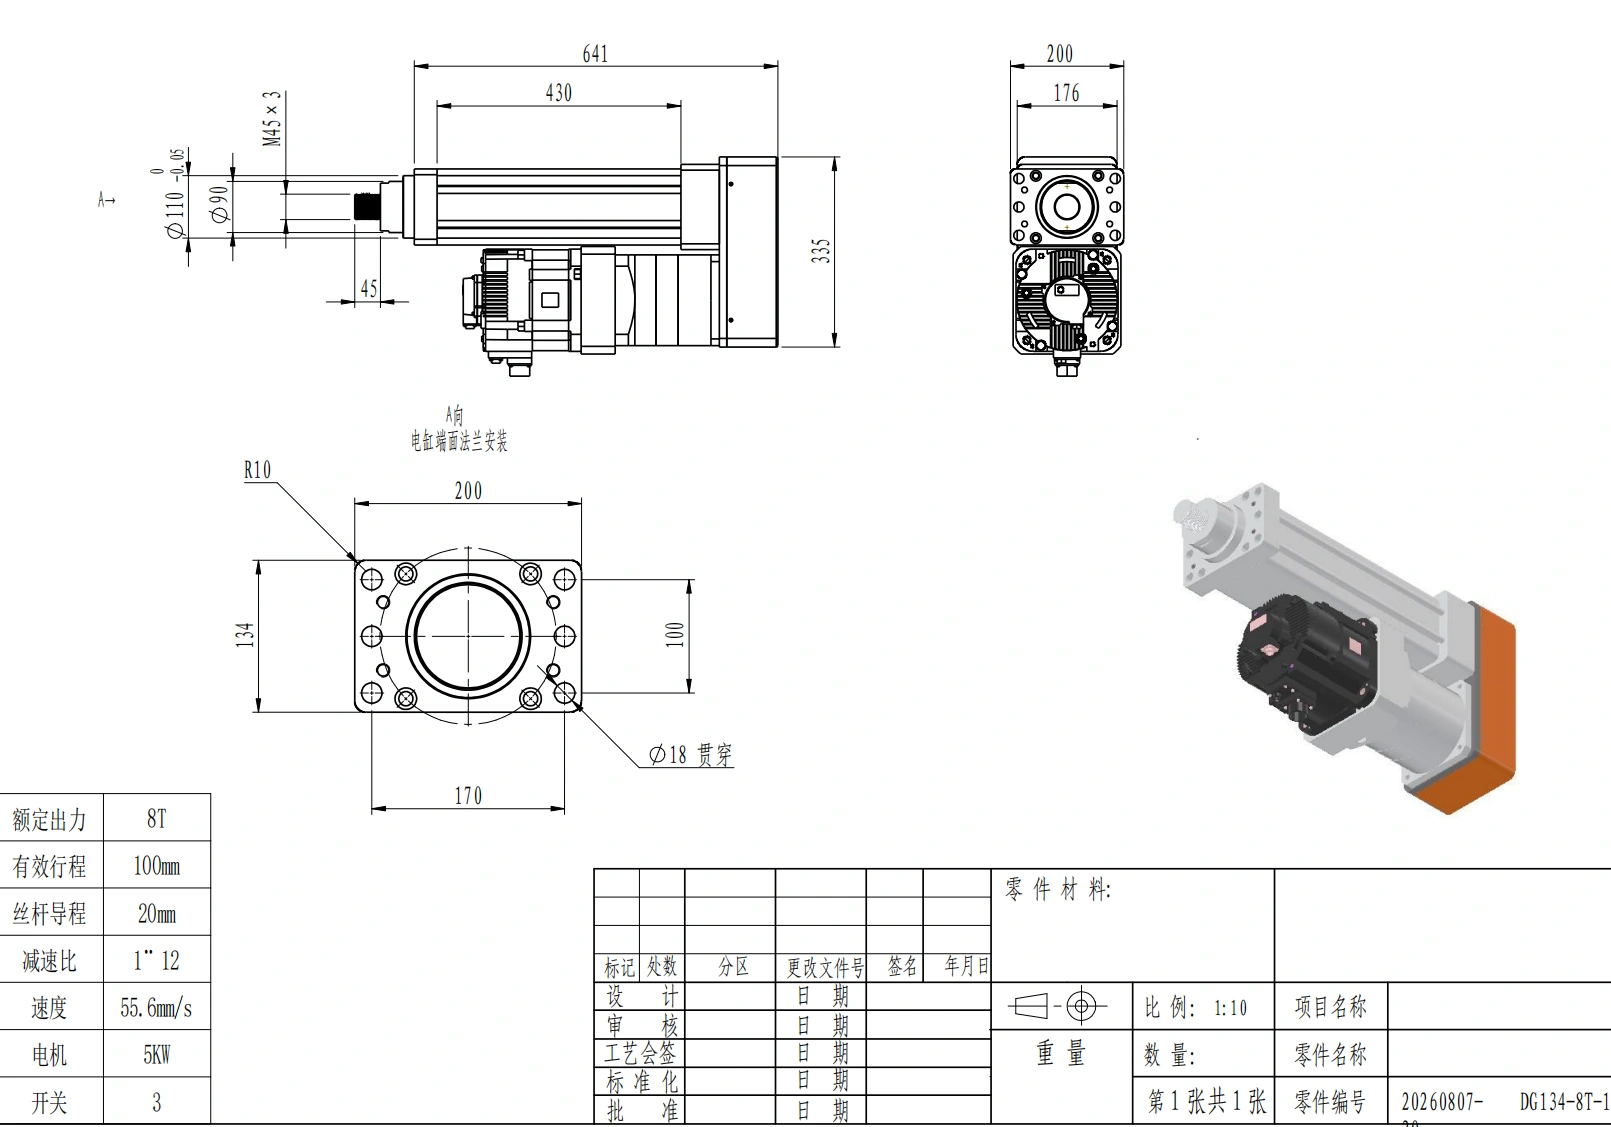
最大力、連続熱負荷、ストローク、速度は、無関係な最大値としてではなく、実際の動作プロファイルとして確認する必要があります。
瞬間的に続く高力のイベントは、サイクルのほとんどを大きな負荷を保持することとは異なります。
独立したカタログの最大値を、力、速度、及び稼働率としての一つの保証された操作ポイントとして扱わないでください。
ステップ3: アプローチ、作業、及び戻り速度を分ける
押し出しサイクルには通常、少なくとも三つの速度領域が必要です。
接近速度
ラムは接触前に部品に向かって迅速に移動します。
設計では次の点を考慮する必要があります:
- 利用可能なクリアランス;
- 移動質量;
- 衝撃リスク;
- 接触検出方法;
- 加速度;
- 作業領域前の減速。
作業速度
接触後、速度は通常低下し、機械はプロセスを制御および監視できます。
要件には次が含まれる場合があります:
- 力のビルドレート;
- 許容オーバーシュート;
- 位置分解能;
- 力のサンプリング;
- プロセスウィンドウ応答。
リターン速度
プロセス後、軸は引き戻されます。
迅速な戻りはサイクルタイムを短縮できますが、動作にはまだ次が必要です:
- 安全なクリアランス;
- 制御された減速;
- 治具/工具の保護;
- 熱的考慮。
ステップ4: プロセスが位置主導、力主導、またはその両方であるかを決定する
異なる押し出しプロセスは異なる受入論理を使用します。
力の監視を伴う位置制御
軸はターゲット位置に移動し、システムは力を監視します。
次のような場合に有用です:
- 挿入深さが主な要素;
- 力が品質チェック;
- 上限/下限の力が異常部品を特定できます。
位置制限を伴う力制御
軸はターゲット力に達するまでビルドし、位置が監視されます。
次のような場合に有用です:
- プリロードやクランプ力が主な要素;
- 部品の寸法が変動する;
- 移動は安全な範囲内にとどまる必要があります。
力-位置の受入れの組み合わせ
多くの結合プロセスは両方の利点を得られます。
可能な品質基準には次が含まれます:
- 指定された位置での力;
- 指定された力での位置;
- ウィンドウ内のピーク力;
- 一定の距離間隔での力の上昇;
- 封筒内の完全な力-位置曲線。
Promess、Janome、IAI、Kistlerは、現代のサーボ駆動の押し出しのコア要素としてプログラム可能な動作とプロセス監視を強調しています。
ステップ5: 力測定をキャリブレーション済みの測定チェーンとして扱う
専用のロードセルは、測定チェーンが指定され維持されている場合にのみ、直接的なプロセス力の情報を提供できます。
定義:
- センサー範囲;
- 過負荷容量;
- 解像度;
- 精度目標;
- キャリブレーション間隔;
- ゼロ/tare動作;
- 取り付け位置;
- アンプ/インターフェース;
- サンプリングレート;
- フィルタリング;
- センサー故障検出。
モーター電流は自動的にツール力にはなりません。
モーター電流は診断や推測負荷に役立ちますが、以下の影響を受けます:
- ネジ効率;
- ベアリング;
- 潤滑;
- 温度;
- ギアボックス損失;
- 加速度;
- 摩擦。
トレース可能な力測定が求められる場合、プロジェクトはセンサーとキャリブレーション方法を明確に定義する必要があります。
ステップ6:位置予算にフレームとツーリング剛性を含める
サーボフィードバックは、ツールが負荷の下で期待よりも少なく移動する一方で、モーターまたはネジの位置を非常に正確に知ることがあります。
なぜ?
完全な負荷経路が変形するからです:
- プレスフレーム;
- 柱;
- ベアリング;
- ネジ;
- カップリング;
- ラム;
- 工具;
- 治具;
- ワークピース。
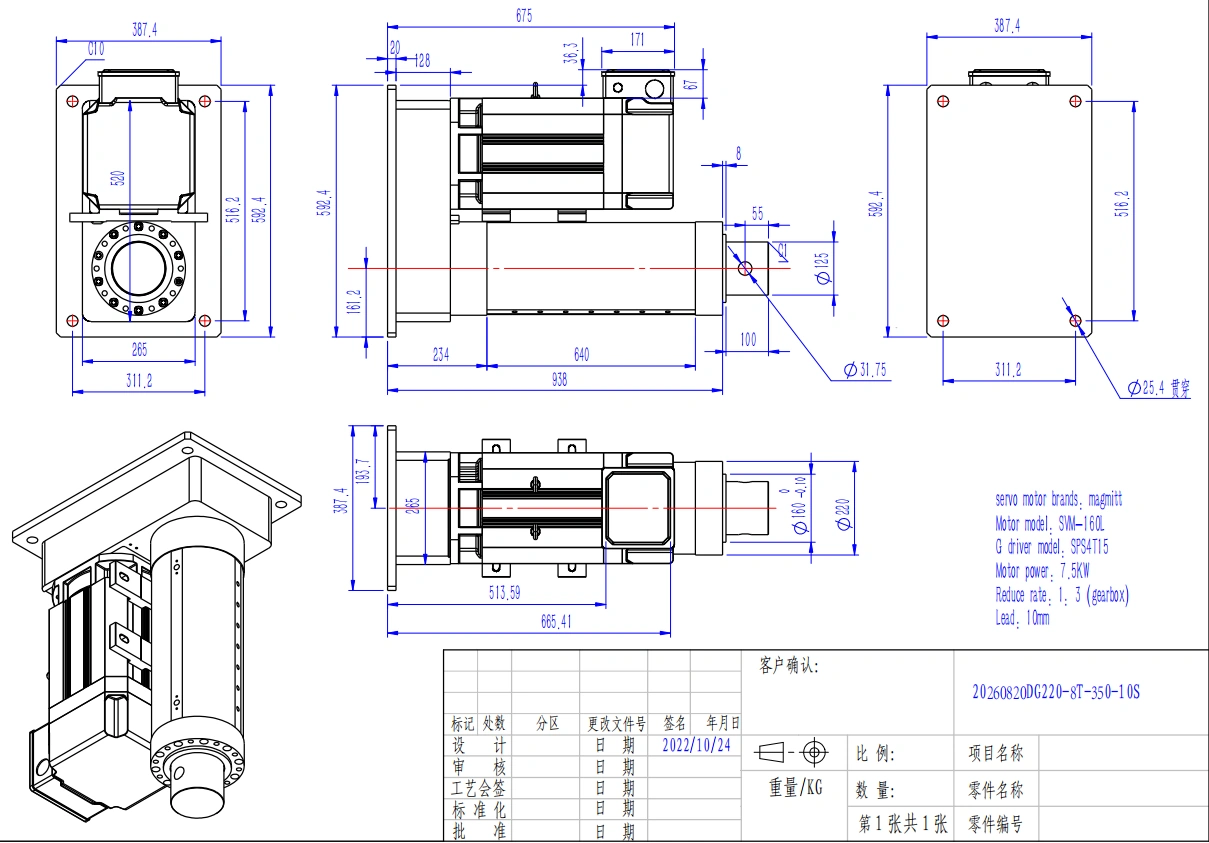
機械フレーム、ツーリング、ガイド、ベアリング、およびネジ伝達は、すべて荷重剛性と測定位置に寄与します。
高力の下では、弾性変位が測定プロセスの一部になることがあります。
より良い繰り返し性のために:
- 力の経路を短く保つ;
- 剛性のあるフレームを使用する;
- ツール中心線を整列させる;
- 偏心負荷を最小限に抑える;
- ツーリングを適切にガイドする;
- 治具の剛性を制御する;
- ネジ/ベアリングのプリロードを確認する;
- 熱膨張を考慮する。
高解像度エンコーダは、柔軟な機械構造を補償することはできません。
ステップ7:アライメントとサイドロードを制御する
プレス軸は主に軸方向の力を負担するべきです。
機械構造は以下を管理する必要があります:
- 横方向のガイド荷重;
- ツーリングモーメント;
- 偏心ワークピース荷重;
- 治具の不整合。
確認してください:
- ガイドの平行性;
- ラムとツールのアライメント;
- 治具の平坦性;
- ブラケットの剛性;
- ベアリングの負荷;
- オフ軸のモーメント;
- 公差スタック。
不整合は摩耗を増加させ、サイドロードを生じさせ、力測定を歪め、繰り返し性を低下させる可能性があります。
ステップ8:実際の義務プロファイルからネジとドライブを選択する
ネジ伝達は以下に影響します:
- 力容量;
- 速度;
- 効率;
- 剛性;
- バックラッシュ;
- 寿命;
- 潤滑;
- 熱特性。
正しい選択は、一般的な「最適」スクリュータイプではなく、力-速度-稼働状況の組み合わせに依存します。
プレス要件が確定した後の広範なサイズ選定とサポートには、以下を使用します。 エンジニアリングリソース.
プレス、リフティング、ポジショニングの要件のシステムレベルの概要を確認してください。 産業オートメーションソリューション.
プレスプロセスに異常な力、ストローク、またはパッケージング制約がある場合、 カスタマイズ能力 は、この文章を製品ページへ拡張するのではなく、商業的な橋となることです。
ステップ9:品質ウィンドウとトレーサビリティの定義
生産プレスは以下を保存する必要がある場合があります:
- 部品ID;
- タイムスタンプ;
- レシピ/パラメータセット;
- 力-位置曲線;
- 最大力;
- 最終位置;
- サイクル結果;
- エラーコード;
- キャリブレーション状況;
- ハードウェア/ファームウェアのリビジョン。
このデータは以下をサポートします:
- 合否判断;
- プロセストラブルシューティング;
- トレンドモニタリング;
- メンテナンス;
- トレーサビリティ。
受け入れウィンドウは、1回の成功サンプルから推測するのではなく、検証された良好および不良のプロセス条件から開発されるべきです。
ステップ10:デューティサイクルと熱検証を含める
生産プレスは、個々のストロークが短くても要求される熱プロファイルを生成する可能性があります。
記録:
- サイクル/分/時;
- アプローチ時間;
- 作業時間;
- 保持時間;
- リトラクト時間;
- 各フェーズの力;
- 周囲温度;
- 通気;
- モーター/ドライブ温度制限。
熱テストは、簡略化された無負荷の動作パターンではなく、実際のサイクルを再現するべきです。
ステップ11:プロセス制限を機械の安全から分離する
力の制御はプロセス機能です。機械の安全性は別の設計された層です。
リスク評価には以下が必要な場合があります:
- ガーディング;
- インターロックされたアクセス;
- 緊急停止;
- 安全駆動状態;
- 安全トルクオフまたは適切な場合は同等;
- 過渡保護;
- 機械的ストップ;
- ロードセルの過負荷保護;
- ジャム/スタール動作;
- 制御されたリセット/再起動;
- メンテナンスロックアウト。
プロセス力の制限だけで、露出したプレスが安全になるとは想定しないでください。
ステップ12:完全なプレスシステムを検証する
生産リリースの前に、実際のフレーム、工具、センサー、ドライブ、および制御構成をテストします。
力と測定
- 力センサーをキャリブレーションする;
- ゼロ/テアの安定性を確認する;
- 過負荷応答をテストする;
- 力の再現性を確認する;
- サンプリングとフィルタリングを確認する。
位置と剛性
- 荷重変位を測定する;
- 作業力での再現性を確認する;
- 工具の整合性をチェックする;
- バックラッシュとコンプライアンスを評価する。
プロセス
- 最悪の部品公差を実行する;
- 力-位置ウィンドウを確認する;
- アプローチ/作業/戻り速度をテストする;
- サイクルタイムを確認する;
- 必要に応じて不良品検出を確認する。
熱
- 生産 duty プロファイルを実行する;
- モーター/ドライブ温度を記録する;
- 潤滑とスクリューモーションを確認する;
- 熱ドリフトを検査する。
故障と安全
- センサー喪失をテストする;
- ジャム/スタール;
- 過旅行;
- 電源喪失;
- リセット/再起動;
- インターロック応答。
トレーサビリティ
- データ記録を確認する;
- レシピ改訂を保存する;
- キャリブレーションステータスを記録する;
- 正確なハードウェアおよびファームウェアを特定する。
生産リリースは、検証されたハードウェア、パラメータ、センサーキャリブレーション、および改訂状態を保持する必要があります。
初期サイズ決定には、 アクチュエーターサイズツールを使用してください。生産意図のアプリケーションレビューには、プロセスプロファイル、力範囲、ストローク、サイクルタイム、工具ジオメトリ、監視要件を送信してください。 ServoCylMotionの連絡先.
よくある質問
ピーク力だけからプレス軸を選択すべきですか?
いいえ。ピーク力は唯一の入力です。ストローク、アプローチおよび作業速度、デューティサイクル、剛性、力センサー、再現性、工具整合性、熱負荷がすべて適合性に影響します。
アプローチ速度と作業速度が異なる理由は何ですか?
速いアプローチはサイクルタイムを短縮しますが、遅い作業運動は接触制御、力モニタリング、プロセスの安定性を向上させることができます。
ロードセルはどのように役立ちますか?
ロードセルは、直接的な力測定、力ベースの制御、品質ウィンドウ、または追跡可能な力データが必要な場合に役立ちます。
高解像度フィードバックがあっても、負荷の下で位置が変化するのはなぜですか?
機械フレーム、工具、ベアリング、ネジ、及び工作物が弾性的に変形するため、エンコーダの解像度は機械的な柔軟性を取り除きません。
モーター電流は力品質監視に十分ですか?
必ずしもそうではありません。電流は摩擦、効率、温度、および加速度の影響を受けます。較正された力測定を必要とするプロセスでは、適切な力センサと較正チェーンを定義する必要があります。
生産前に検証すべきことは何ですか?
力の較正、力-位置の再現性、荷重時の剛性、プロセスウィンドウ、アライメント、耐久/熱挙動、過負荷/故障応答、データロギング、およびライフサイクル挙動はすべて、生産意図の構成で検証されるべきです。










