
Una guía de aplicación de movimiento lineal útil no debería comenzar con nombres de productos. Debería comenzar con el trabajo que el mecanismo tiene que realizar.
Para un ingeniero de OEM, el proceso de selección más fiable es traducir el caso de uso en requisitos medibles: trayectoria de carga, fuerza, recorrido, geometría instalada, velocidad, tiempo de ciclo, ciclo de trabajo, posicionamiento, comportamiento de sujeción, carga lateral, entorno, energía, controles, retroalimentación, comportamiento de seguridad y condiciones de validación.
Ese enfoque basado en requisitos importa porque dos máquinas pueden necesitar 300 mm de recorrido y aún así requerir hardware de movimiento muy diferente. Un elevador vertical puede preocuparse más por el comportamiento de sujeción y seguridad tras la pérdida de energía. Una estación de prensado puede preocuparse más por la rigidez, la repetibilidad de fuerza y la posición controlada. Un mecanismo de muebles ajustables puede priorizar un funcionamiento silencioso, múltiples ejes coordinados, espacio de empaquetado y controles del usuario.
Por lo tanto, la tarea de selección no es “¿qué actuador se ajusta a esta industria?” Es “¿qué conjunto de requisitos define este eje de movimiento?”
Tabla de comparación de aplicaciones
La tabla a continuación es un punto de partida para convertir diferentes casos de uso en prioridades de ingeniería. No es una declaración de ajuste de producto.
| Requisito | Elevador AV / equipo | Movimiento de muebles ajustables | Estación de prensado | Elevación industrial |
|---|---|---|---|---|
| Definición de carga | masa en movimiento, centro de gravedad, fricción de guía | fuerzas ocupantes/carga distribuidas, geometría en movimiento | fuerza de proceso en herramienta/pieza de trabajo | carga útil, fijación, guías, efectos dinámicos |
| Margen de fuerza | incluir pérdidas del mecanismo y geometría de elevación | incluir la carga de zona en el peor de los casos | incluir el pico de proceso y la rigidez estructural | incluir aceleración, fricción, desequilibrio, margen de seguridad |
| Recorrido | viaje requerido de visualización/equipo | rango de zona de movimiento | acercamiento + carrera de trabajo | viaje de elevación |
| longitud instalada | a menudo restringido por la profundidad del armario | restringido por el empaquetado del marco | restringido por el sobre del máquina | restringido por la estructura de elevación |
| Velocidad | equilibrio entre experiencia del usuario y tiempo de ciclo | dependiente de la comodidad/ruido | dependiente del perfil de proceso | dependiente de la productividad y estabilidad |
| Ciclo de trabajo | intermitente | ciclos cortos repetidos | puede ser frecuente o impulsado por perfil | puede variar de servicio intermitente a exigente |
| Posicionamiento | las posiciones finales o presets pueden ser importantes | los presets y ejes coordinados pueden ser importantes | la repetibilidad y el enfoque controlado pueden ser muy importantes | el control de nivel o la precisión de detención pueden ser importantes |
| Sujeción / retroceso | importante para equipos elevados | importante para zonas de soporte del cuerpo | depende del proceso y la herramienta | a menudo importante en ejes verticales |
| Carga lateral / alineación | el sistema de guía debe soportar cargas fuera del eje | la geometría del marco puede introducir momentos | la alineación de la herramienta es crítica | la alineación de la guía y la distribución de carga son críticas |
| Controles | interruptor local, remoto, interbloqueos | mando a distancia, memoria, lógica multi-eje | PLC/control de movimiento, retroalimentación, interbloqueos de proceso | local/PLC, retroalimentación, seguridad/interbloqueos |
| Entorno | temperatura del armario, polvo, acceso a la instalación | interior, sensible al ruido | contaminación industrial y carga térmica | el entorno industrial puede ser más severo |
| Validación | carga completa, obstrucción, geometría de montaje | carga representativa, ciclos, ruido, coordinación | perfil de fuerza, repetibilidad, ciclo térmico | carga en el peor de los casos, ciclo, alineación, comportamiento de falla |

La selección de la aplicación comienza con el camino de carga, el viaje requerido, el espacio instalado y el ciclo de operación—no con el nombre de la familia de productos.
El propósito de esta matriz es exponer qué entradas cambian por aplicación antes de que alguien intente elegir un modelo.
Paso 1: Definir el camino de carga, no solo el número de carga
Un valor de masa o fuerza sin geometría está incompleto.
Empieza identificando:
- qué está en movimiento;
- dirección del movimiento;
- centro de gravedad;
- fricción de guía;
- brazos de palanca;
- aceleración y desaceleración;
- fuerzas de proceso externas;
- imbalance de carga;
- si el actuador soporta carga lateral o el sistema de guía la soporta;
- si la carga es estática, dinámica, de choque o cíclica.
Un elevador vertical, por ejemplo, puede imponer un requisito diferente que un empuje horizontal incluso cuando la masa nominal es la misma. La gravedad, el comportamiento de retención, la fricción de guía y las expectativas en estado de fallo se convierten en parte del diseño.
Para los cálculos de fuerza y el margen de trabajo, el recurso de dimensionamiento de actuadores es la herramienta de ingeniería más apropiada una vez que se define la trayectoria de carga.
Los requisitos estáticos y dinámicos son diferentes
Un mecanismo puede necesitar mantener una carga cuando está detenido y mover esa carga bajo aceleración. Esos son controles separados.
Registra al menos:
- carga máxima en movimiento;
- carga máxima estacionaria;
- dirección de la carga;
- fricción en el peor de los casos;
- aceleración/desaceleración;
- carga de proceso externa;
- margen de diseño;
- comportamiento requerido cuando se corta la energía.
No asumas que un valor de retención estática prueba el rendimiento dinámico, o viceversa.
Paso 2: Define el recorrido y la geometría instalada juntos
El recorrido es el desplazamiento requerido. No es lo mismo que el espacio necesario para instalar el actuador.
La hoja de aplicación debe incluir:
- recorrido requerido;
- posiciones mínimas y máximas del mecanismo;
- sobre el sobre de instalación en reposo;
- sobre el sobre extendido;
- distancia entre puntos de montaje;
- geometría de horquilla/pivote;
- ancho y altura disponibles;
- espacio para doblar y encauzar el cable;
- espacio de servicio/eliminación;
- ubicaciones de stop mecánico.
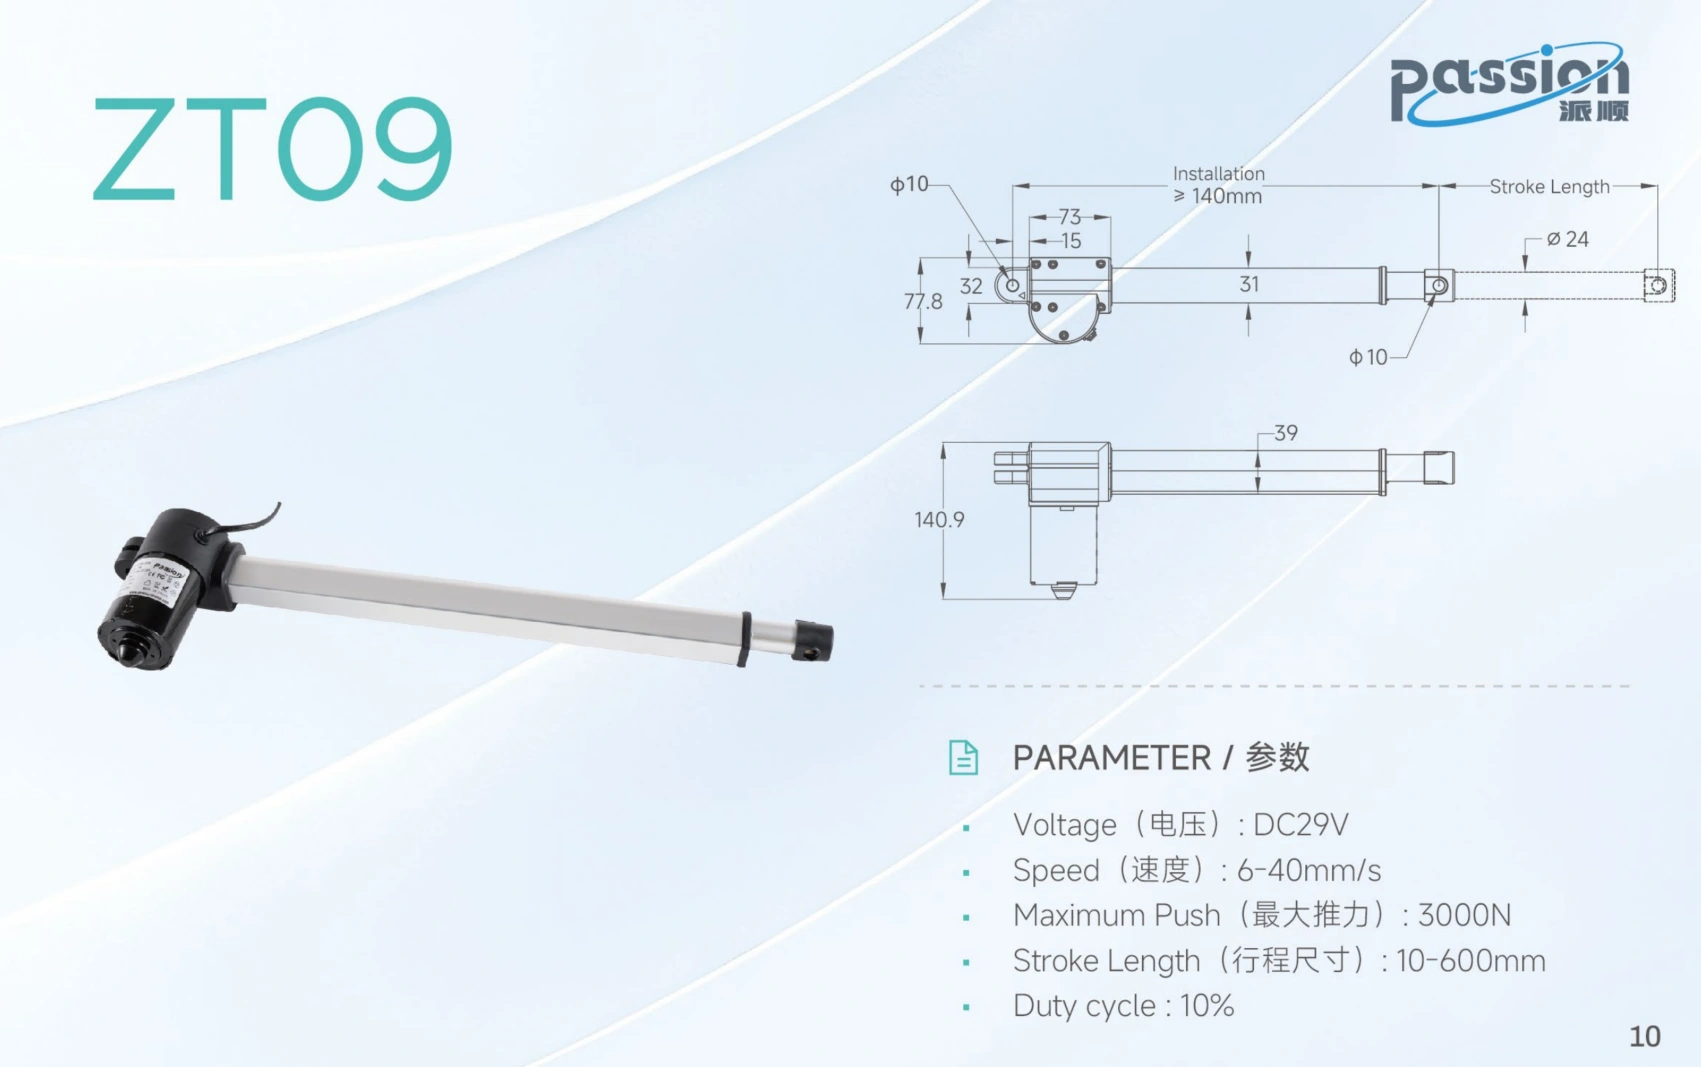
Dos dispositivos de movimiento pueden proporcionar un recorrido similar y, sin embargo, diferir materialmente en sobre instalado, montaje y tolerancia a carga lateral.
Esto es especialmente importante en equipos compactos. Una unidad puede proporcionar un recorrido suficiente pero seguir siendo inutilizable porque su longitud retraída, alojamiento del motor, salida del conector o geometría de montaje entra en conflicto con la estructura de la máquina.
Un buen chequeo de CAD hace dos preguntas:
- ¿Puede el mecanismo lograr el movimiento requerido?
- ¿Puede el dispositivo de movimiento existir físicamente en cada posición sin colisión o sobrerestricción?
Paso 3: Convertir "suficientemente rápido" en un requerimiento de ciclo
La velocidad debe definirse en el contexto del ciclo de movimiento real.
Las entradas útiles incluyen:
- distancia de viaje requerida;
- tiempo de movimiento objetivo;
- expectativas de aceleración y desaceleración;
- tiempo bajo carga;
- tiempo de espera;
- número de ciclos por hora;
- conteo de ciclos diario esperado;
- operación de ejes simultáneos.
Una velocidad sin carga más alta no es automáticamente mejor. La velocidad, la fuerza, el engranaje, la corriente, el ruido, la estabilidad del control y la carga térmica pueden intercambiarse entre sí.
Para un elevador orientado al usuario, un movimiento suave y silencioso puede ser más importante que el tiempo de ciclo mínimo. Para un proceso industrial, el rendimiento puede dominar. Para el prensado, la velocidad de aproximación y la parte de trabajo de la carrera pueden necesitar perfiles diferentes.
Paso 4: Definir el ciclo de trabajo y el caso operativo térmico
El ciclo de trabajo responde a cuánto tiempo está energizado el sistema de movimiento en relación con su período de descanso, pero la verdadera cuestión de ingeniería es más amplia: ¿qué condición térmica verá el dispositivo en la máquina real?
Capturar:
- tiempo de funcionamiento por movimiento;
- tiempo de espera;
- ciclos por hora;
- número de ejes operando simultáneamente;
- temperatura ambiente;
- ventilación de la carcasa;
- carga durante cada parte del ciclo;
- operación repetida en el peor de los casos.
Un diseño que funciona para unos pocos ciclos de demostración puede sobrecalentarse en producción si el ciclo real es más exigente.
Por eso, la validación del prototipo debe reproducir el perfil de trabajo esperado en lugar de solo confirmar que el mecanismo se mueve una vez.
Paso 5: Decidir cuánta información de posición necesita la máquina
No cada eje de movimiento necesita el mismo nivel de retroalimentación.
La aplicación puede requerir solo:
- extensión completa / retracción completa;
- una o más posiciones predefinidas;
- posición continua;
- medición de velocidad;
- movimiento de múltiples ejes sincronizado;
- posición de proceso repetible;
- detección de fallos o errores de seguimiento.
Esas necesidades determinan si la arquitectura puede permanecer simple o debe incluir retroalimentación y control en bucle cerrado.
Los conceptos de retroalimentación posibles incluyen pulsos Hall, potenciómetros, codificadores, entradas de límite u otros métodos de detección de posición. El punto importante no es solo el nombre del sensor. El sistema de control debe entender la señal, la escala, la dirección, el comportamiento de referencia y el estado de falla.
Para proyectos donde ya se conocen las interfaces eléctricas y de retroalimentación, revisión de compatibilidad del sistema se puede usar para verificar que los componentes seleccionados formen un sistema coherente.
Paso 6: Verificar el comportamiento de mantenimiento, retroceso y apagado
Un eje vertical o de soporte del cuerpo nunca debe seleccionarse solo en función de la fuerza de movimiento.
Preguntar:
- ¿Es necesario que la carga permanezca en posición cuando la energía está apagada?
- ¿Se requiere auto-bloqueo mecánico?
- ¿Se requiere un freno?
- ¿Qué sucede si se desactiva el actuador?
- ¿Puede el mecanismo retroceder bajo carga?
- ¿Se requiere un descenso controlado?
- ¿Se requiere una restricción mecánica secundaria según la evaluación de riesgos de la máquina?
Estas preguntas pueden ser más importantes que la velocidad máxima.
Para elevadores AV y movimiento vertical industrial, el diseño también debe considerar los desplazamientos del centro de gravedad y la carga de guía a lo largo de todo el recorrido.
Paso 7: Mantener las cargas laterales fuera del tornillo siempre que sea posible
Muchos dispositivos de movimiento lineal están diseñados principalmente para fuerzas axiales. La estructura de la máquina debe gestionar cargas laterales, momentos y desalineaciones, a menos que el producto seleccionado esté diseñado específicamente para soportarlas.
Verificar:
- guiar la paralelismo;
- tolerancia de orificio de montaje;
- deflexión del marco;
- libertad de pivote;
- trayectoria de carga lateral;
- momento de carga;
- atrapamiento cerca de posiciones finales;
- expansión térmica donde sea relevante.
Un actuador poderoso no puede compensar un mecanismo mal restringido.
Esto es particularmente importante en estaciones de prensado, donde la alineación de las herramientas y la rigidez estructural pueden afectar tanto la aplicación de fuerza como la repetibilidad.
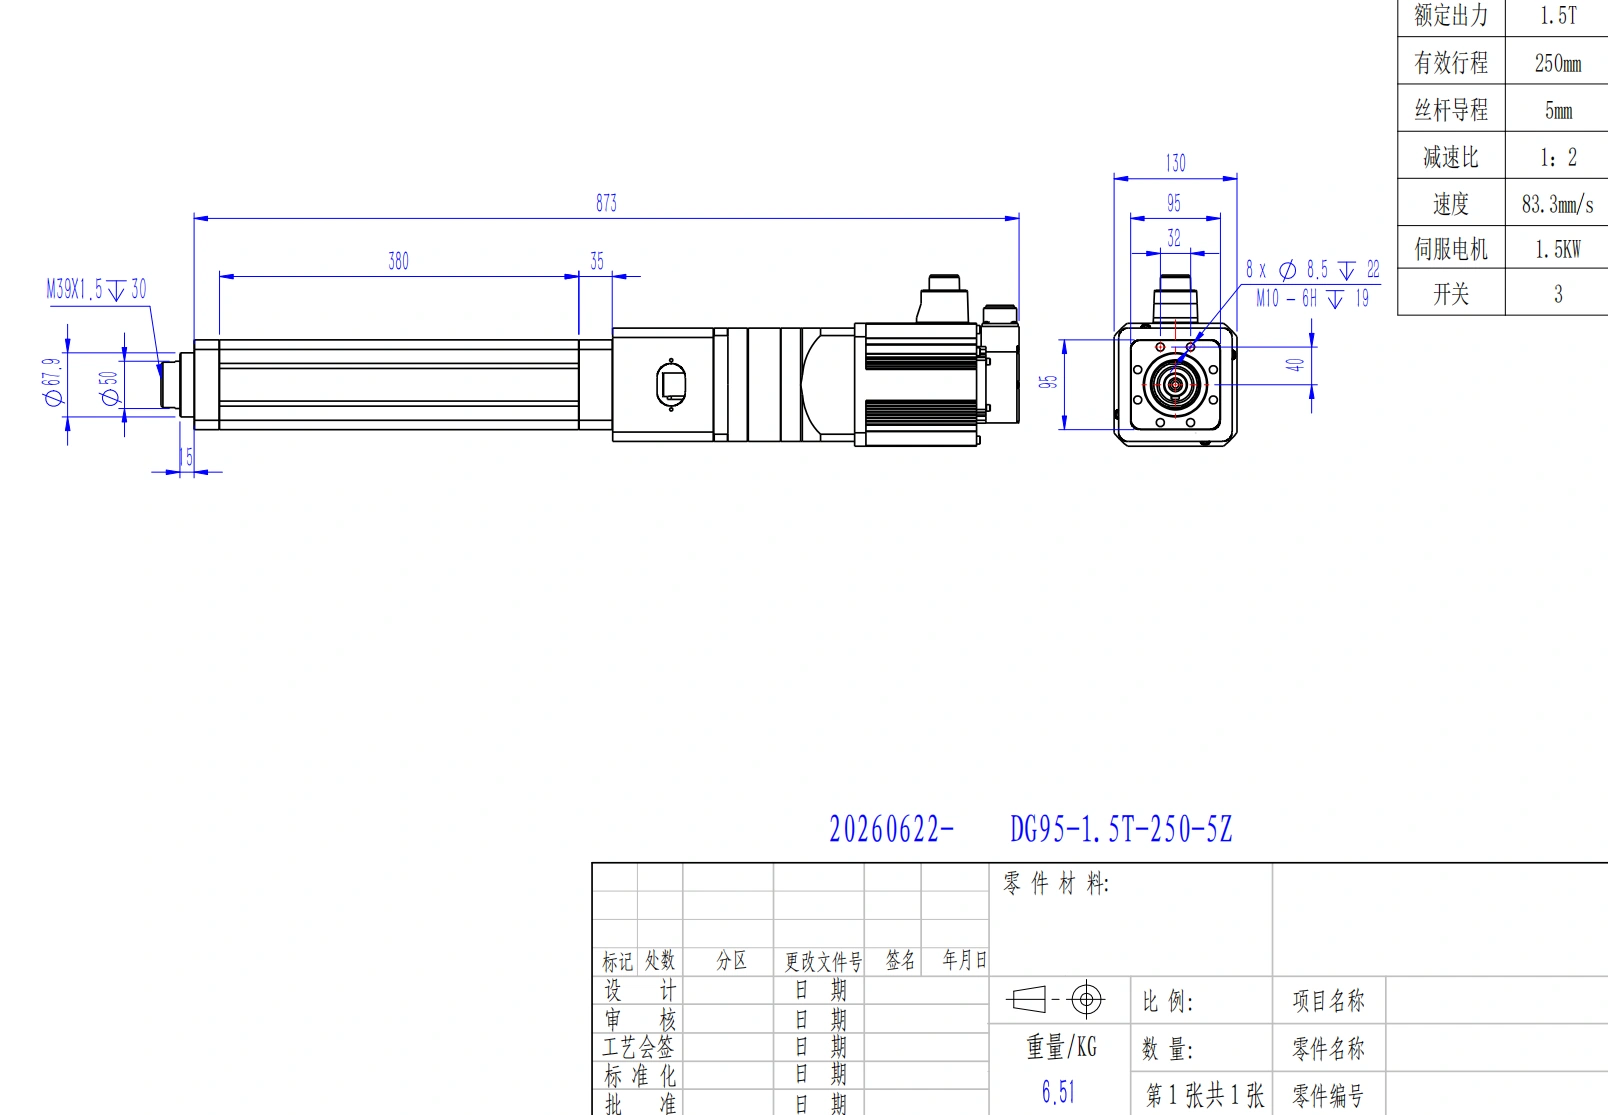
Las tareas de prensado deben especificarse en función de la fuerza, la rigidez, la repetibilidad, el ciclo de trabajo y las necesidades de retroalimentación antes de la selección del modelo.
Paso 8: Añadir restricciones de entorno, ruido y servicio.
Los requisitos de aplicación deben incluir las condiciones que rodean al actuador, no solo los números de movimiento.
Ejemplos:
- rango de temperatura ambiente;
- exposición a polvo o líquidos;
- riesgo de corrosión;
- requisito de lavado;
- instalación en interiores/exteriores;
- vibración;
- objetivo acústico;
- movimiento del cable;
- acceso al conector;
- intervalo de mantenimiento;
- acceso para reemplazo;
- documentación y trazabilidad.
En muebles ajustables, el comportamiento acústico puede ser una restricción importante para la experiencia del usuario. En una fábrica, la contaminación, la temperatura y el acceso al servicio pueden ser más importantes.
El requisito debe indicar el entorno en lugar de asumir que una etiqueta de recinto por sí sola garantiza la idoneidad para la máquina completa.
Paso 9: Considerar la potencia y los controles como parte de la selección
El dimensionamiento mecánico es solo la mitad del sistema.
Definir:
- arquitectura de suministro disponible;
- rango de voltaje;
- presupuesto de corriente continua y máxima;
- longitud del cable y tamaño del conductor;
- número de ejes;
- operación de canal único o múltiple;
- control local o PLC;
- tipo de retroalimentación;
- requisito de sincronización;
- entradas de límite e interbloqueo;
- interfaz de comunicación;
- expectativas de reinicio/hogar.
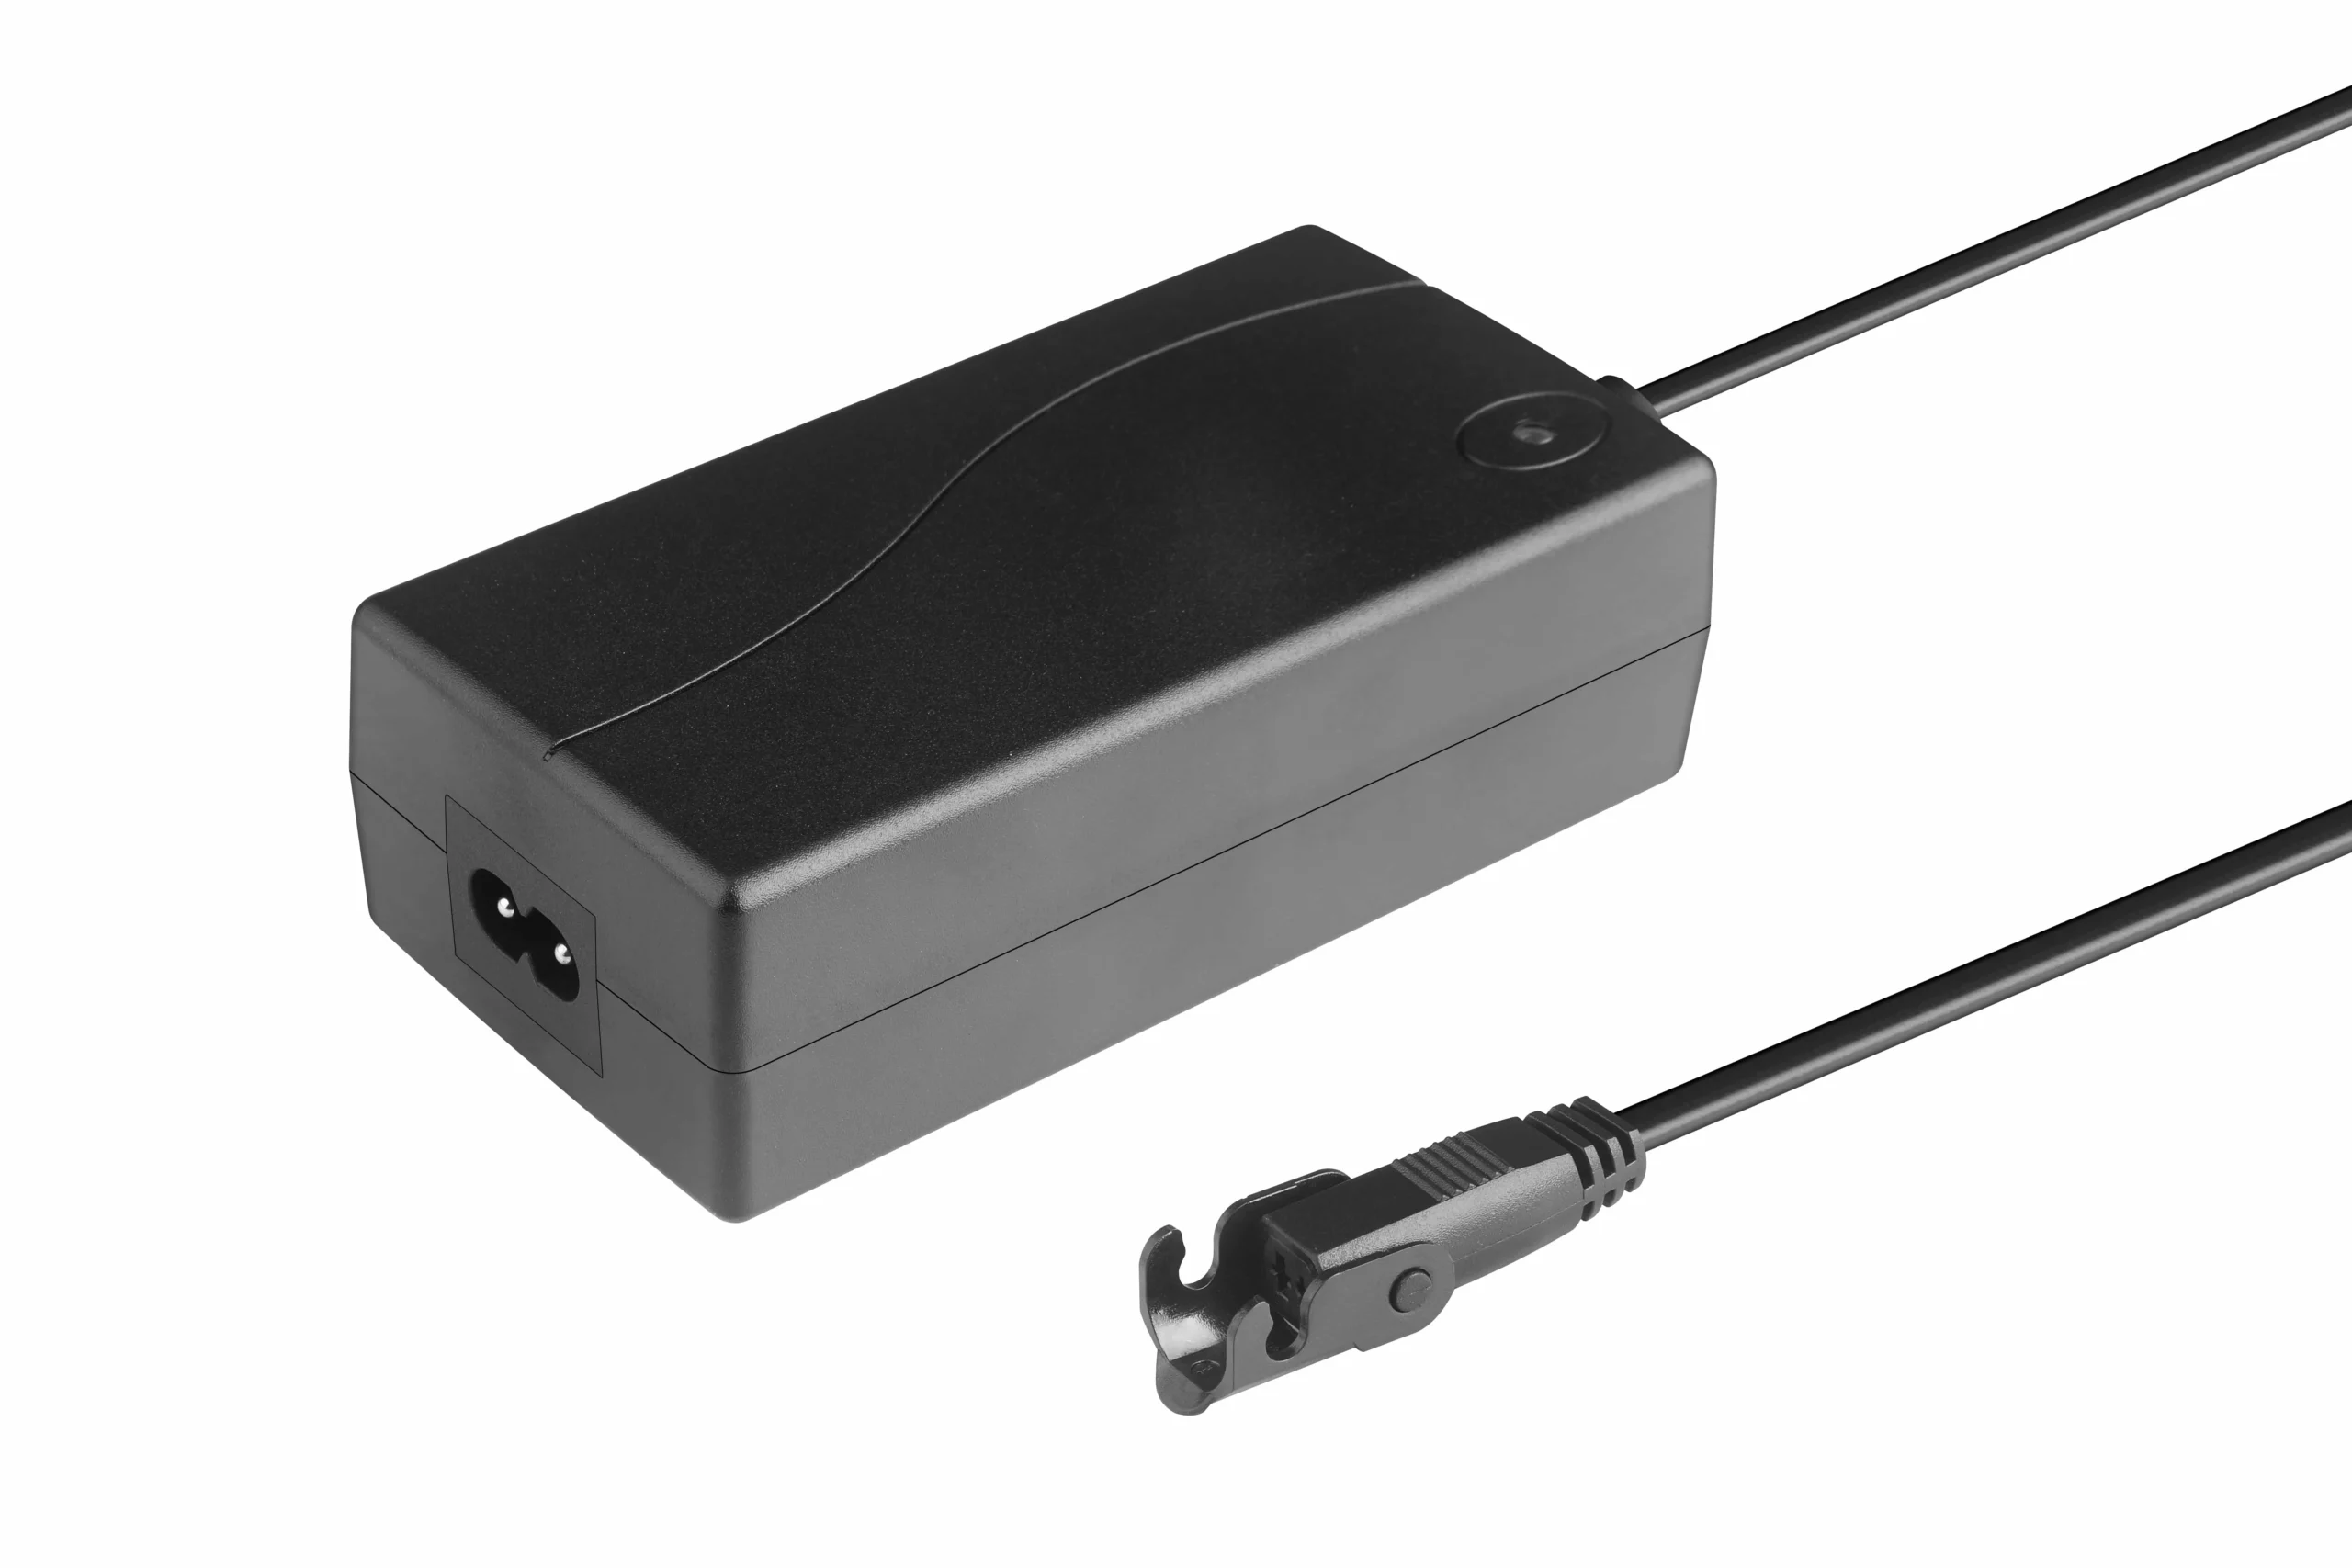
La potencia, la corriente, los canales de control y las interfaces de retroalimentación son requisitos de aplicación—no accesorios a decidir después del dimensionamiento mecánico.
Un componente de movimiento que encaja mecánicamente pero no se puede alimentar o controlar en la arquitectura prevista no es una selección válida.
El selector de productos puede ayudar a reducir candidatos una vez que se conocen estos requisitos. No debe reemplazar el paso de definición de requisitos.
Paso 10: Validar el peor caso creíble antes de la producción
La validación del prototipo debe reproducir la aplicación, no solo el movimiento en banco.
Un plan de validación útil incluye:
- carga en el peor de los casos;
- condición de suministro mínima y máxima;
- perfil de ciclo repetido;
- carrera completa;
- tolerancia de montaje;
- fricción de guía;
- temperatura;
- enrutamiento de cables;
- comportamiento de obstrucción/falla donde sea relevante;
- comportamiento al apagar;
- coordinación de múltiples ejes si se utiliza;
- medición de ruido representativa si es un requisito;
- inspección post-ciclo.
El registro de validación también debe identificar el hardware exacto y la configuración de control probada.
Hoja de requisitos de aplicación
Antes de solicitar una cotización o aprobar un candidato, complete esta lista de verificación:
Mecánico
- carga y dirección de carga;
- requisito de fuerza y margen de diseño;
- recorrido;
- geometría retraída/extensa;
- puntos de montaje;
- disposición de guía;
- restricciones de carga lateral/momento;
- requisito de mantenimiento/reversa.
Movimiento
- velocidad objetivo;
- aceleración/desaceleración;
- tiempo de ciclo;
- ciclo de trabajo;
- posicionamiento/repetibilidad;
- número de ejes;
- movimiento sincronizado o independiente.
Eléctrico y control
- arquitectura de suministro;
- presupuesto de corriente;
- fuente de comando;
- retroalimentación;
- límites/bloqueos;
- número de canales;
- comunicación;
- comportamiento de falla/reset.
Entorno y ciclo de vida
- temperatura;
- contaminación/exposición a líquidos;
- objetivo de ruido;
- vibración;
- ciclos esperados;
- acceso al servicio;
- documentación;
- prueba de validación.
Cuando esta hoja de trabajo esté completa, utilice el Centro de industrias para pasar al contexto de solución comercial relevante sin mezclar la metodología de selección con la propiedad de la página de la industria.
Si el proyecto tiene una hoja de requisitos completada y necesita una revisión de ingeniería, envíelo a través de contacto de ServoCylMotion.
Preguntas frecuentes
¿Qué se debe definir antes de seleccionar un dispositivo de movimiento lineal?
Como mínimo: trayectoria de carga, fuerza, recorrido, geometría instalada, velocidad, ciclo de trabajo, comportamiento de retención, necesidades de retroalimentación/posición, montaje, entorno, potencia, controles y condiciones de validación.
¿Por qué el recorrido no es suficiente para determinar el ajuste?
Porque la instalación depende de la longitud retraída, la geometría del punto de montaje, la holgura de la carcasa, el enrutamiento de cables y el espacio de movimiento completo del mecanismo.
¿Cómo difieren los requisitos de elevación y presión?
La elevación a menudo enfatiza la retención, el comportamiento de retroceso, el equilibrio de carga y el movimiento vertical seguro. La presión a menudo pone más énfasis en el perfil de fuerza, rigidez, alineación, repetibilidad y control de procesos.
¿Cuándo se debe especificar la retroalimentación?
Siempre que el sistema deba conocer o corregir el movimiento real, por ejemplo, posicionamiento intermedio, repetibilidad, ejes sincronizados, preajustes, medición de velocidad o diagnóstico.
¿Por qué incluir el ciclo de trabajo en la hoja de aplicación?
Porque la operación repetida crea carga térmica. Un dispositivo que realiza un movimiento exitosamente puede no ser apto para el ciclo de producción real.
¿Qué debe validarse antes de la producción?
Pruebe la configuración exacta bajo las condiciones de carga, geometría, ciclo, suministro, entorno y falla representativas más desfavorables que importan para la máquina.
Referencias
- Ingeniería de Control — Actuadores explicados
- Soluciones de Movimiento — Seleccionando el Actuador Lineal Correcto
- Iris Dynamics — Cómo Seleccionar un Actuador Lineal en 6 Pasos
- FAULHABER — Tutorial de Selección de Actuadores Lineales
- Teknic — Cómo Elegir el Mejor Actuador Lineal para Su Aplicación
- GlobalSpec — Guía de Selección de Actuadores Lineales
Guías de selección de aplicaciones relacionadas: actuadores lineales para elevadores de TV; actuadores lineales para camas ajustables; cilindros eléctricos para prensar; selección de actuadores industriales de elevación.










