
Elección actuadores lineales para elevadores de TV es principalmente un problema de geometría y definición de carga, no un problema de nombre de producto.
Para el flujo de trabajo de selección de aplicaciones más amplio, consulta la guía de aplicaciones de movimiento lineal.
Un conjunto de elevador de AV tiene que mover más que la pantalla misma. También puede mover una placa de montaje, un carro guía, una tapa decorativa, un canal de cable, soportes y otras estructuras. El actuador debe caber dentro del recinto cuando está retraído, proporcionar suficiente recorrido para alcanzar la posición de visualización, mantener el conjunto de forma segura cuando está detenido y funcionar con los controles y arquitectura de potencia requeridos.
Para trabajos de OEM, la mejor secuencia de selección es:
- definir la carga total en movimiento y la trayectoria de carga;
- derivar el recorrido requerido de posiciones ocultas y visibles reales;
- verificar la longitud retraída y el espacio en el gabinete;
- definir velocidad, ruido, ciclo de trabajo y comportamiento al desconectar;
- decidir si se requieren uno o dos ejes;
- especificar límites, retroalimentación, controles y potencia;
- validar el conjunto completo bajo condiciones de peor caso.
Tabla de selección de actuadores de elevador de TV
| Requisito | Qué definir | Por qué es importante |
|---|---|---|
| Carga total en movimiento | pantalla, soporte, carro en movimiento, tapa/panel, cables, hardware adicional | el peso de la pantalla por sí solo puede subestimar la fuerza requerida |
| Dirección de carga | elevación vertical, descenso vertical, movimiento asistido o contrarrestado | la gravedad cambia la fuerza y el comportamiento de retención |
| Recorrido | recorrido desde la posición oculta a la de visualización más margen requerido | un recorrido insuficiente impide el movimiento completo |
| Longitud retraída | espacio disponible en la posición oculta | una longitud de cuerpo larga puede entrar en conflicto con la profundidad/altura del gabinete |
| Geometría de montaje | puntos de pivote fijos y móviles, rigidez del soporte, alineación de la guía | una geometría deficiente puede introducir bloqueo o carga lateral |
| Velocidad | tiempo objetivo de elevación/bajada | afecta la experiencia del usuario, la corriente, el ruido y el tiempo de ciclo |
| Ruido | comportamiento acústico aceptable en el recinto final | los paneles del gabinete pueden amplificar la vibración o el ruido del engranaje |
| Retención / retroceso | estabilidad de posición requerida con la potencia desconectada | ensamblajes verticales pueden necesitar comportamiento de auto-bloqueo o freno |
| Ciclo de trabajo | movimientos por hora y tiempo de descanso | los ciclos repetidos crean carga térmica |
| límites finales | método de parada superior/inferior | previene el sobreviaje y protege la estructura |
| Comentarios | solo final, ajustes preestablecidos, posición continua, diagnósticos | determina la sofisticación del control |
| Conteo de ejes | un actuador o dos ejes coordinados | estructuras amplias/pesadas pueden necesitar arquitectura diferente |
| Potencia | rango de suministro, corriente continua/pico, caída de cable | un actuador mecánicamente adecuado puede estar eléctricamente desajustado |
| Enrutamiento de cables | buceles móviles, espacio para conectores, protección contra pellizcos | los cables deben sobrevivir a todo el recorrido |
| Validación | carga completa, alineación, límites, ruido, ciclos, estado de apagado | demuestra el ensamblaje real en lugar de la configuración en banco |

La selección del elevador AV debe verificar la carga total en movimiento, el recorrido, la longitud retraída, los requisitos de montaje y control juntos.
La tabla está intencionadamente centrada en la aplicación. No dice que una familia de actuadores sea universalmente adecuada para equipos AV.
Comience con la carga total en movimiento
El primer requisito no es "peso de TV". Es todo lo que el actuador debe mover.
Incluir:
- pantalla;
- placa de montaje VESA o personalizada;
- marco móvil;
- carro guía;
- panel decorativo o tapa si se mueve;
- transportador de cables;
- soportes;
- accesorios adjuntos;
- cualquier fuerza de contrapeso;
- fricción de guía.
Luego identifique la dirección de la carga y el centro de gravedad.
Una pantalla montada cerca de un carro vertical bien guiado es diferente de un conjunto amplio con un centro de gravedad desfasado. El segundo diseño puede crear un momento mayor en el marco y aumentar la fricción de guía, incluso si la masa total es similar.
Utilice el recurso de dimensionamiento de actuadores después de que se defina la ruta de carga para calcular la fuerza requerida y el margen de diseño.
No deje que el actuador se convierta en la guía
El dispositivo de movimiento lineal generalmente debe tratarse como la fuente de fuerza axial, mientras que el marco mecánico gestiona las cargas laterales y momentos.
Verificar:
- guiar la paralelismo;
- rigidez de guía;
- deflexión de soporte;
- desplazamiento del centro de gravedad;
- trayectoria de carga lateral;
- arrastre de cables;
- fuerzas de enlace de tapa;
- apilamiento de tolerancias.
Un actuador más fuerte no resuelve un sistema de guía atascado.
Derive el recorrido de las posiciones de visualización reales
El recorrido debe calcularse a partir de la geometría de las posiciones ocultas y de visualización.
Medir:
- posición oculta inferior;
- posición de visualización superior;
- espacio libre requerido en la pantalla;
- desplazamientos del soporte;
- recorrido del carro guía;
- cualquier recorrido del enlace de apertura de la tapa;
- ubicaciones de stop mecánico.
El recorrido requerido del actuador puede diferir del movimiento visible de la pantalla si el mecanismo utiliza palancas, soportes desfasados o una tapa móvil.
Siempre valide la relación cinemática en CAD o en un modelo físico.
Agregue margen con cuidado
Un pequeño margen de recorrido puede ayudar a tolerar la variación en la fabricación, pero un recorrido excesivo no es automáticamente inofensivo. Si el actuador puede mover más allá de lo que la estructura permite, el diseño necesita lógica de límite final o protección mecánica para evitar el sobreviaje.
La longitud replegada puede decidir si el diseño se ajusta
Para las pantallas ocultas, la dimensión más importante puede ser el envelope de instalación cerrado.
La hoja de selección debe incluir:
- longitud del cuerpo retraído;
- distancia entre centros de montaje;
- dimensiones de la carcasa del motor;
- ubicación del conector;
- dirección de salida del cable;
- grosor del soporte;
- altura/profundidad interna del gabinete;
- espacio libre para la eliminación del servicio.
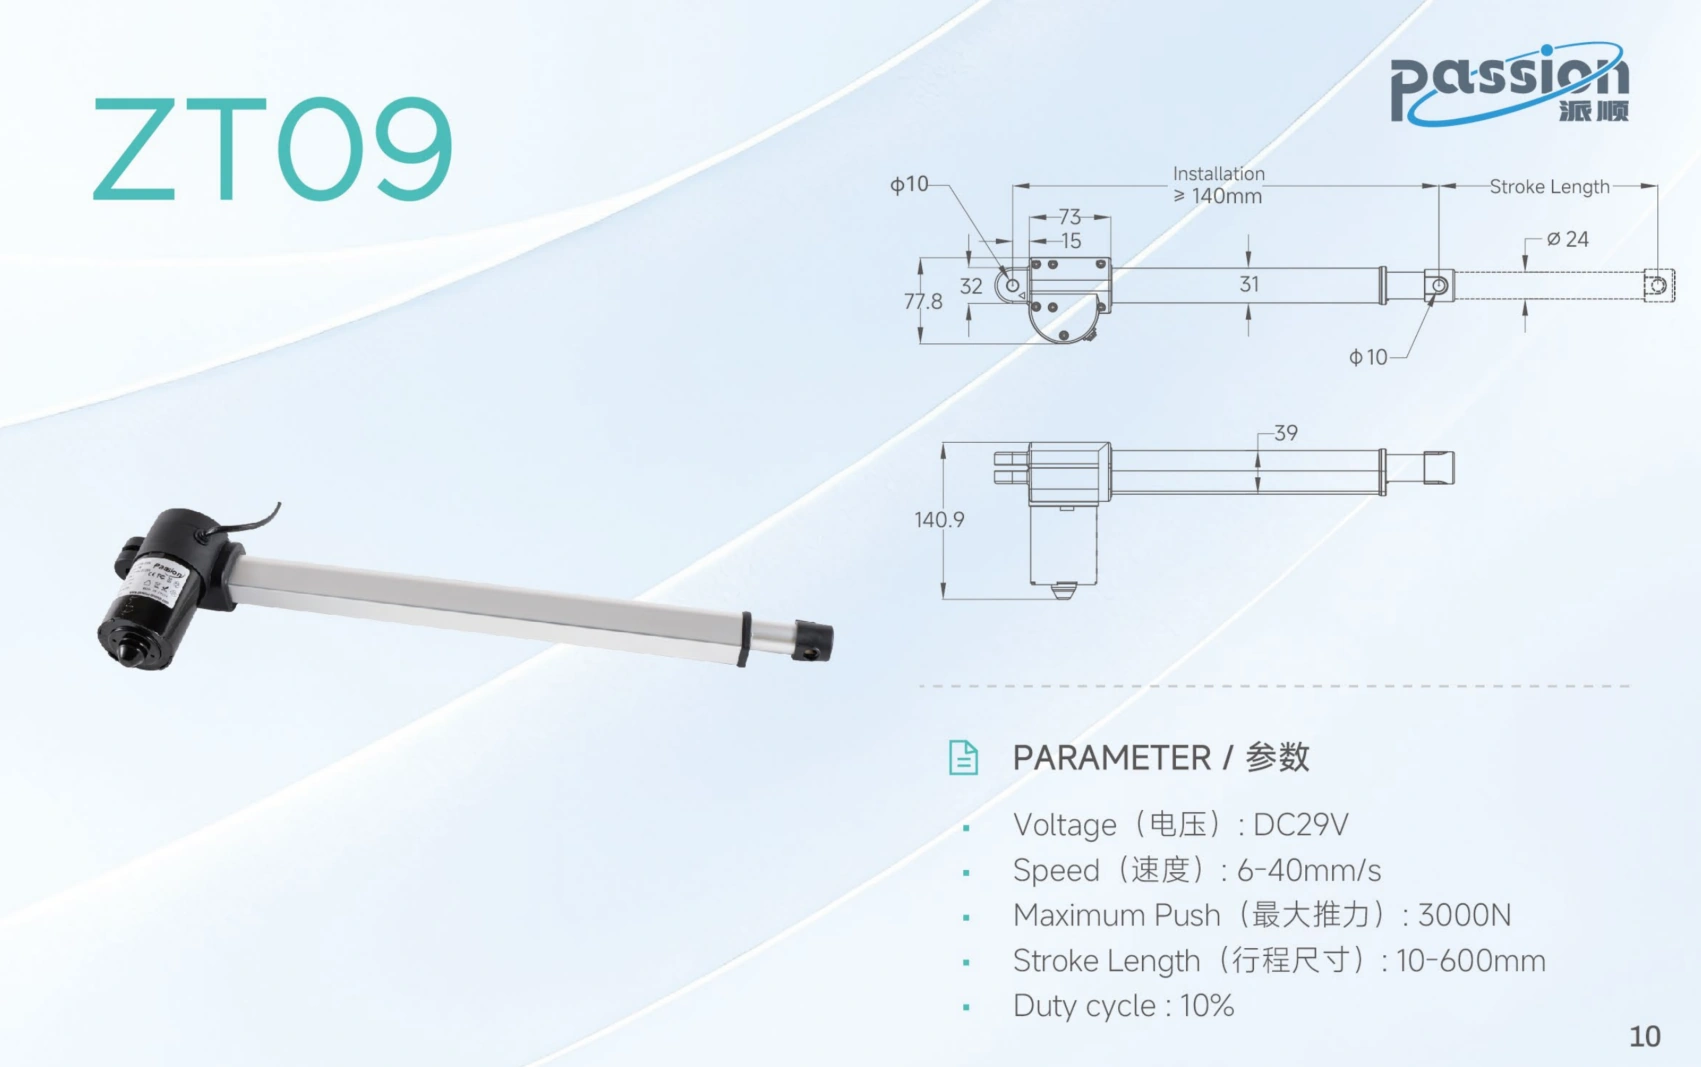
Un recorrido similar no garantiza un envelope de instalación similar, clearance del conector o geometría de montaje.
Dos actuadores con el mismo recorrido pueden requerir un espacio en el gabinete muy diferente.
Por eso la selección del modelo debe hacerse después de que se conozca la geometría del enclosure y no antes de que se congele el diseño del mobiliario.
Los arreglos de pop-up y drop-down cambian el problema de ingeniería
Un ensamblaje pop-up se eleva desde un mueble o un gabinete. Un ensamblaje drop-down baja desde un techo, una caja superior o una estructura superior.
Ambos requieren un movimiento lineal controlado, pero la gravedad actúa de manera diferente en relación con la dirección prevista.
Arreglo pop-up
Preguntas típicas de ingeniería:
- ¿Qué fuerza se necesita para levantar toda la masa en movimiento?
- ¿Cómo se sostiene el ensamblaje en la posición de visualización?
- ¿Puede el carga retroceder cuando se quita la energía?
- ¿Agrega fuerza la tapa cerca del inicio del recorrido?
- ¿Qué impide que el carro gire?
Configuración desplegable
Preguntas típicas:
- ¿Cómo se soporta la carga cuando se almacena en altura?
- ¿Qué sucede si se corta la energía durante el recorrido?
- ¿Se requiere descenso controlado?
- ¿Qué lógica de restricción secundaria o freno forma parte de la evaluación de riesgos de la máquina?
- ¿Cómo se maneja el enrutamiento de cables a través de la trayectoria de movimiento?
La elección correcta depende de la arquitectura mecánica y de seguridad completa. La dedicada página de solución de elevación AV posee el contexto de solución comercial una vez que se definen las entradas de selección.
Defina explícitamente el comportamiento de sujeción y apagado.
El movimiento vertical requiere una respuesta clara a: ¿qué sucede cuando se corta la energía?
Los requisitos posibles incluyen:
- mantener la posición mecánicamente;
- mantener la posición con un freno;
- permitir un descenso controlado;
- regresar a una posición segura;
- prevenir el movimiento hasta que se restablezca la energía.
No infiera el comportamiento de sujeción solo por la fuerza de movimiento.
Un sistema puede tener suficiente fuerza para levantar la pantalla y seguir siendo inapropiado si se deja caer bajo carga o si su comportamiento de detención es inconsistente con el diseño del recinto.
La hoja de requisitos debe separar:
- fuerza de elevación dinámica;
- requisito de sujeción estática;
- comportamiento al apagar;
- requisito de freno o auto-bloqueo;
- estado de emergencia/fallo.
La velocidad y el ruido deben especificarse juntos.
El equipo AV generalmente se utiliza en espacios ocupados. La calidad del movimiento es importante.
Definir:
- tiempo de recorrido objetivo;
- comportamiento de aceleración/desaceleración;
- shock de arranque aceptable;
- shock de parada aceptable;
- objetivo acústico;
- si el movimiento ocurre durante reuniones, uso de hospitalidad o uso residencial.
Un elevador más rápido puede crear más ruido, mayor corriente máxima y una parada más brusca. Un elevador más lento puede sentirse más refinado pero aumentar el tiempo de ciclo.
El compromiso correcto debe probarse en el recinto final porque los paneles del gabinete pueden amplificar la vibración o cambiar el sonido percibido.
Ciclo de trabajo: ¿con qué frecuencia se moverá la pantalla?
Muchas asambleas de elevación AV operan intermitentemente, pero los diseños de OEM aún deben definir:
- movimientos esperados por hora;
- máximos ciclos repetidos;
- tiempo de ejecución por ciclo;
- tiempo de descanso;
- temperatura ambiente;
- ventilación de la carcasa;
- carga máxima en movimiento durante la operación repetida.
Una demostración en el showroom de unos pocos ciclos no prueba la idoneidad térmica para una instalación de hospitalidad, conferencia, marina o automatización que cicla con más frecuencia.
¿Un actuador o dos?
Un solo actuador puede simplificar el control y eliminar la sincronización entre ejes.
Se pueden considerar dos actuadores cuando:
- la estructura en movimiento es muy amplia;
- la distribución de carga hace que sea difícil un solo accionamiento central;
- la arquitectura del marco utiliza dos puntos de elevación;
- la rigidez estructural requiere fuerza distribuida.
Si se utilizan dos ejes, definir:
- cantidad de canales de controlador;
- tipo de retroalimentación en ambos ejes;
- desviación de posición permitida;
- comportamiento de parada si un eje falla;
- comportamiento de inicialización/restablecimiento;
- equilibrio de carga.
Enviar el mismo comando a dos motores no es prueba suficiente de que se mantendrán al mismo nivel. Para proyectos que requieren ejes coordinados, revise los capacidad de sincronización de múltiples motores.
Límites, retroalimentación, presets y controles de usuario
La arquitectura de control requerida depende de lo que el usuario espera.
Operación solo en posiciones finales
Un sistema básico puede necesitar solo límites superiores e inferiores.
Posiciones predefinidas o repetibles
Si la pantalla debe detenerse en posiciones intermedias repetibles, el sistema de control necesita información de posición y una referencia definida.
Diagnósticos y manejo de fallas más seguro
La retroalimentación también puede apoyar:
- verificación de movimiento;
- comparación de velocidad;
- detección de ejes atascados;
- sincronización;
- diagnósticos de servicio.
El comando remoto es solo una capa; los límites, la retroalimentación, la cantidad de canales y el comportamiento de falla aún necesitan ser definidos.
Las interfaces de usuario posibles incluyen botones locales, controladores con cable, controles remotos inalámbricos o un sistema de automatización supervisoria. La interfaz debe elegirse después de definir los requisitos de comando, retroalimentación y falla.
La alimentación y el enrutamiento de cables pertenecen al diseño mecánico
No espere hasta el ensamblaje final para enrutear la alimentación y el cableado de control.
Definir:
- rango de voltaje de suministro;
- corriente continua;
- corriente pico/inicial;
- orientación del conector;
- longitud del cable;
- tamaño del conductor;
- bucle de servicio en movimiento;
- radio de curvatura;
- alivio de tensión;
- protección contra pellizcos;
- separación de bordes afilados.
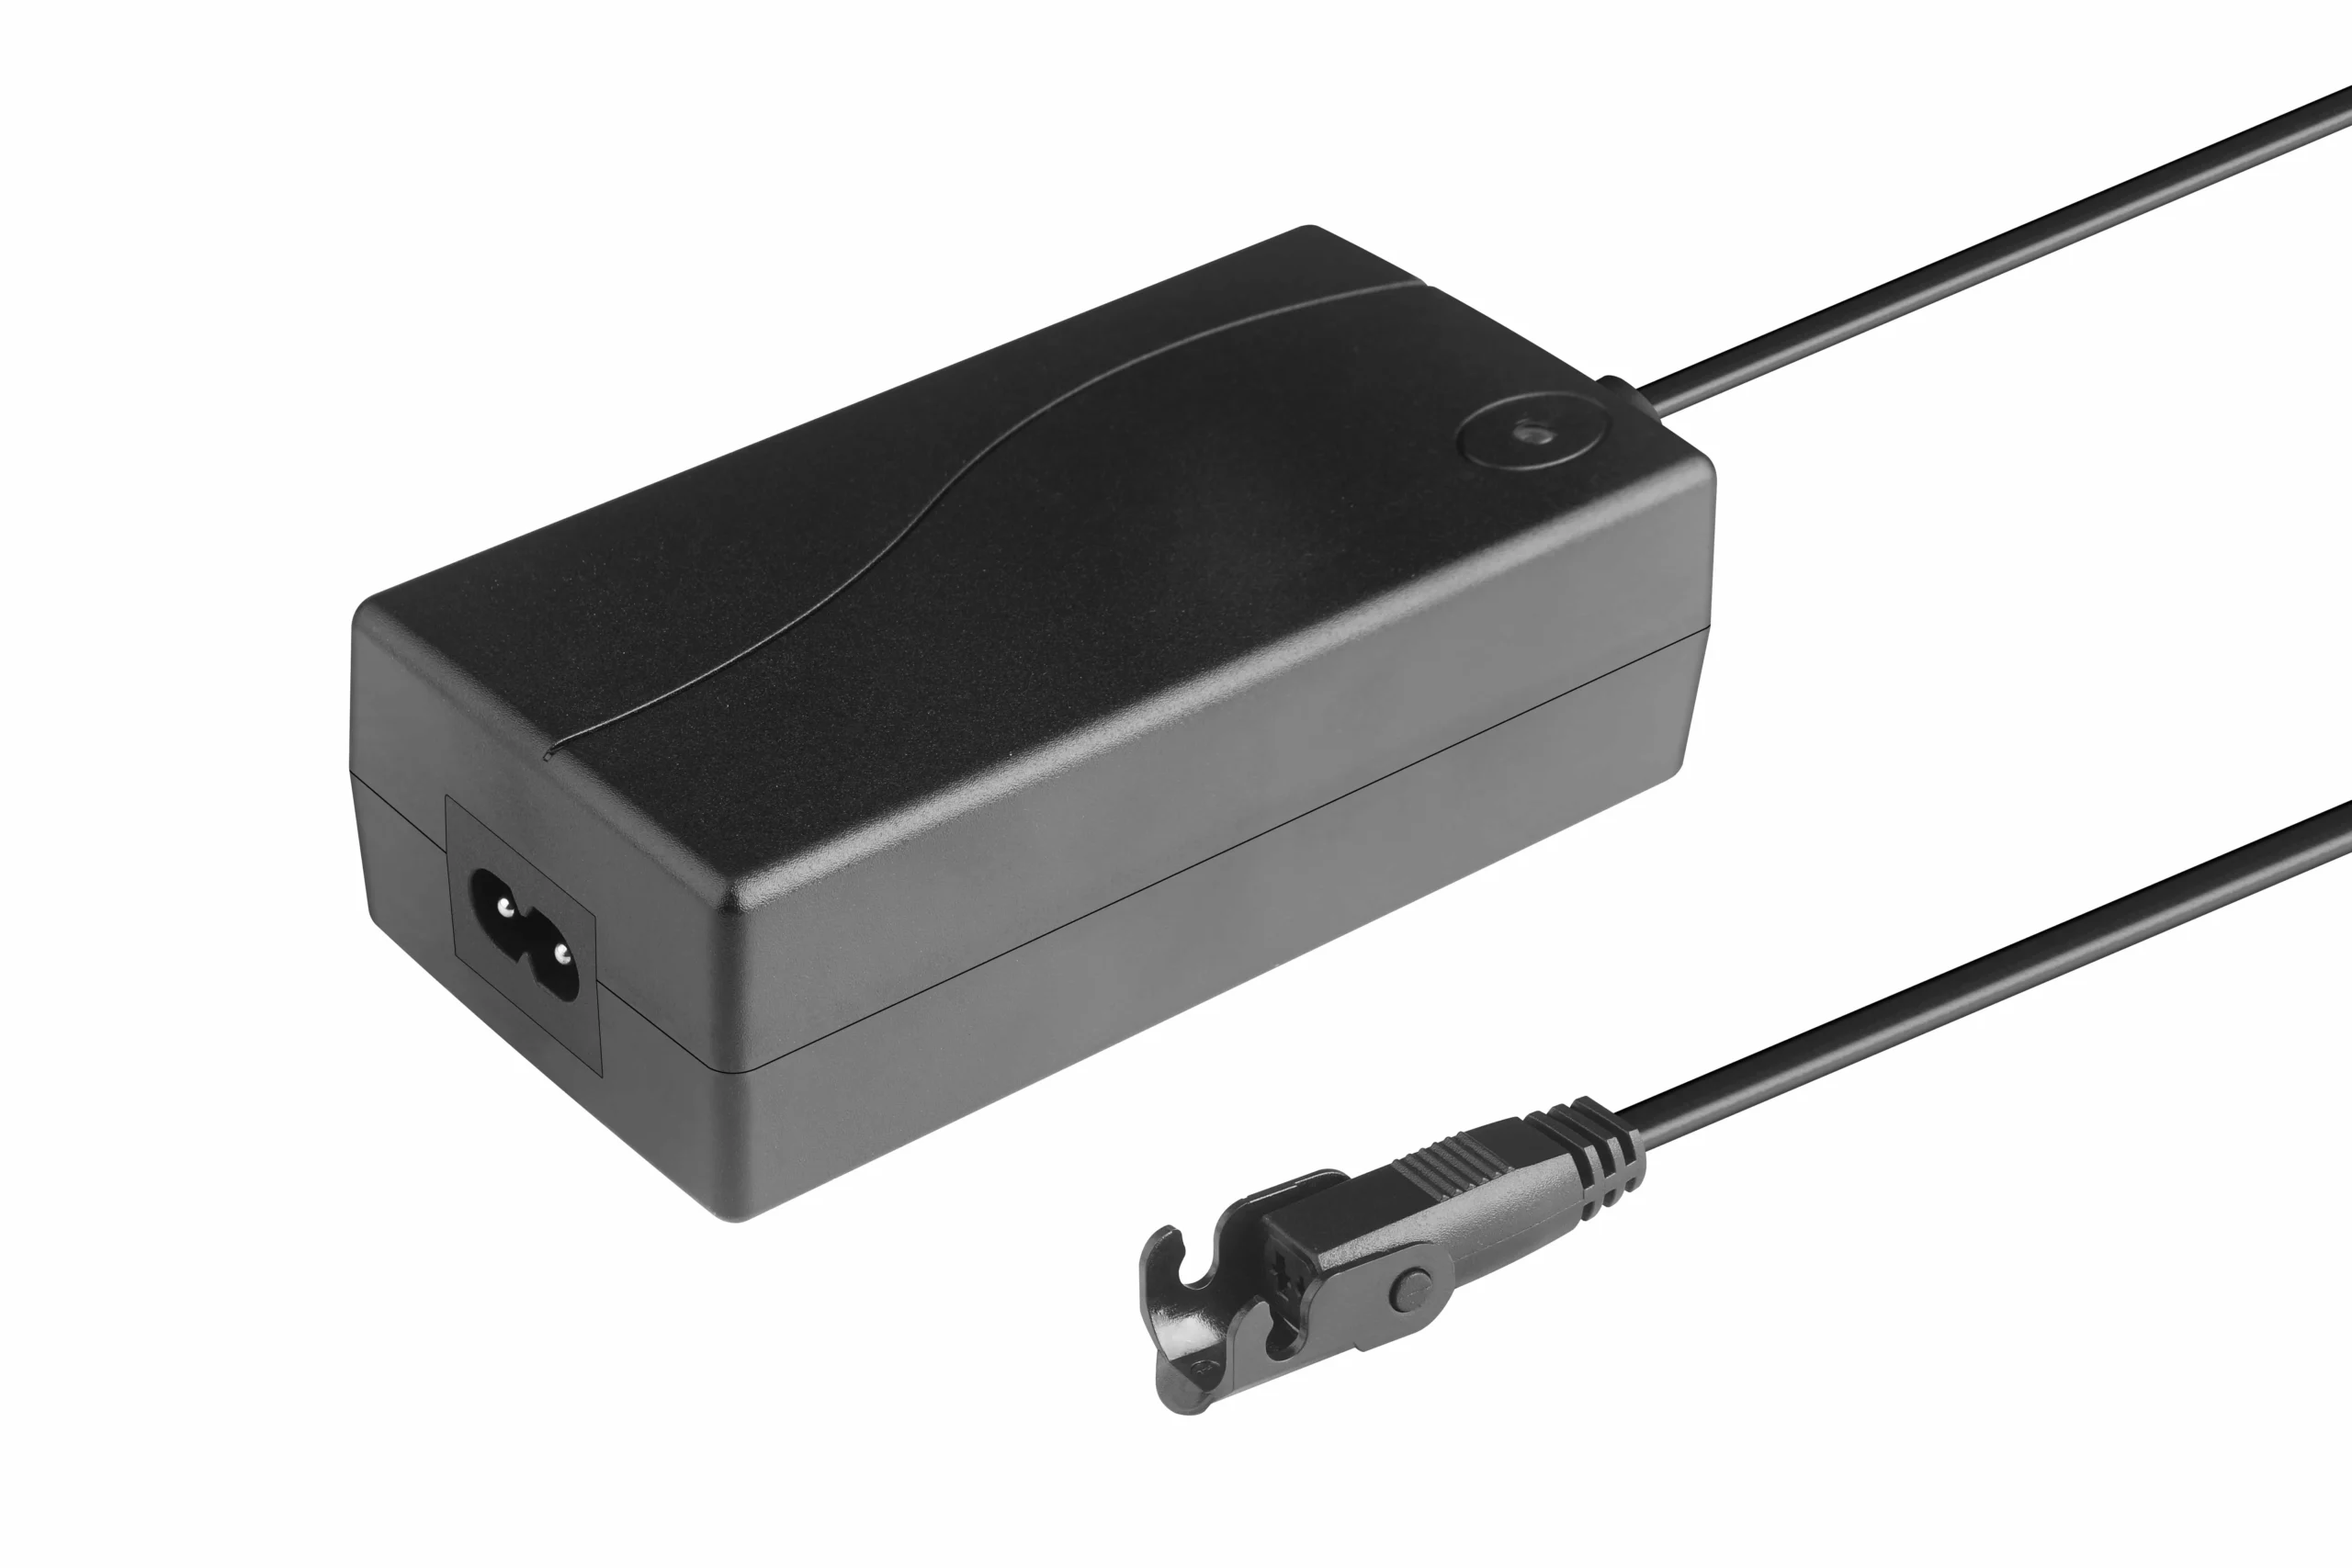
La potencia, la corriente máxima, la longitud del cable y el enrutamiento del conector deben validarse en la configuración final del gabinete.
Un cable que es eléctricamente correcto pero demasiado corto, demasiado rígido o mal enroutado puede fallar en un gabinete en movimiento.
Para un proyecto con candidatos de actuadores, control y suministro conocidos, use el recurso de compatibilidad del sistema para verificar las interfaces eléctricas juntas.
Revisión de obstrucciones y puntos de pellizco
Una pantalla en movimiento puede crear puntos de pellizco en:
- aberturas del gabinete;
- bordes de la tapa;
- rail de guía;
- interfaces de soporte;
- aberturas en el techo;
- caminos del cable.
El diseño a nivel de máquina debe definir:
- guardas físicas;
- sensado de corriente/fuerza donde sea aplicable;
- respuesta a obstrucciones;
- comportamiento de detención/reversa;
- advertencias al usuario;
- bloqueo de mantenimiento;
- reinicio de fallos.
No asuma que los límites de fin ordinarios proporcionan protección total contra obstrucciones.
Lista de verificación de validación de prototipos
Antes de liberar el ensamblaje de elevación de AV, valide la configuración exacta para producción.
Mecánico
- carga total en movimiento;
- centro de gravedad;
- recorrido completo;
- despejes ocultos y de visualización;
- alineación de guía;
- deflexión de soporte;
- vinculación de la tapa;
- arrastre del cable.
Movimiento
- tiempo de elevación/bajada;
- aceleración/desaceleración;
- comportamiento de detención;
- ciclos repetidos;
- ruido en el gabinete terminado;
- repetibilidad de posición si es requerido.
Controles
- límites superior/inferior;
- preajustes si se utilizan;
- prioridad de control remoto/local;
- pérdida de retroalimentación;
- comportamiento de falla de un eje en sistemas de dos ejes;
- comportamiento de reinicio/recuperación.
Potencia
- corriente en el peor de los casos;
- tensión de suministro en la carga;
- caída de voltaje del cable;
- temperatura del conector;
- comportamiento de retención al apagar.
Servicio
- acceso al actuador y al controlador;
- reemplazo de cable;
- fijaciones de montaje;
- recuperación manual segura si es requerida.
Si estos requisitos ya están definidos, envíe la hoja de selección a través de contacto de ServoCylMotion para revisión específica del proyecto.
Preguntas frecuentes
¿Qué carga se debe usar al seleccionar un actuador para un elevador de TV?
Use la carga total en movimiento, no solo la pantalla. Incluya la placa de montaje, el marco en movimiento, la tapa del gabinete si es aplicable, cables, soportes y fricción de guía.
¿Cómo determino el recorrido requerido?
Mida el desplazamiento del mecanismo entre las posiciones completamente ocultas y visibles, incluyendo la geometría del soporte y cualquier efecto de enlace. Confirme la relación en CAD o en un modelo físico.
¿Por qué es importante la longitud replegada?
Porque el actuador debe caber dentro de la carcasa en la posición oculta. La longitud del cuerpo, la carcasa del motor, los conectores y la distancia entre centros de montaje pueden afectar el ajuste.
¿Es el bajo ruido un requisito válido de selección?
Sí. Defina un objetivo acústico y valide la carcasa terminada, ya que los paneles de muebles y las estructuras de montaje pueden amplificar la vibración.
¿Cuándo se deben usar dos actuadores?
Solo cuando la arquitectura mecánica justifique múltiples puntos de elevación. Si se utilizan dos ejes, defina los requisitos de retroalimentación y sincronización en lugar de asumir que comandos idénticos los mantendrán nivelados.
¿Qué debe suceder cuando se corta la energía?
Eso es un requisito de diseño. El ensamblaje puede necesitar mantener la posición, frenar, descender de manera controlada o moverse a otro estado seguro dependiendo de la arquitectura de la máquina.
Referencias
- LINAK — Soluciones de actuadores para elevadores de TV
- TiMOTION — Soluciones para elevación de pantallas y TVs
- Firgelli — Elevadores de TV emergentes vs. descendentes
- Progressive Automations — Sistemas de elevación de TV utilizando actuadores lineales
- Nexus 21 — Cómo los actuadores lineales impulsan los elevadores de TV
- YuHuang — Características del actuador lineal para elevadores de TV










