
選択 調整可能なベッド用のリニアアクチュエータ はシステム設計のタスクです。正しい選択は、ベッドのセクションがどのように動くか、各リンクがアクチュエータの移動をセクションの角度にどのように変換するか、各ゾーンがどれだけの負荷を持つか、動きがどれだけ静かでなければならないか、複数のモーターを制御システムがどのように調整するかに依存します。
より広範なアプリケーション選択フローについては、 リニアモーションアプリケーションガイドを参照してください.
OEMプロジェクトの場合、最も信頼性の高い順序は最初に動作ゾーンを定義し、次にコンポーネントを選択することです。
典型的な快適ベッドフレームには以下が含まれる場合があります:
- 頭部/背部の昇降;
- 膝または大腿の昇降;
- オプションの足ゾーン;
- オプションの首または腰のゾーン;
- より複雑な設計における全フレームの傾斜または高さ調整;
- 左/右の分割ゾーン。
各ゾーンは独自の負荷ケース、ストローク、速度、デューティサイクル、保持要件、取り付けジオメトリ、制御チャネル、および検証計画を持つ必要があります。
動作ゾーン選択表
| 要件 | 頭部/背部ゾーン | 膝/脚ゾーン | 追加のゾーン | 全フレーム/ペアの動作 |
|---|---|---|---|---|
| 主負荷入力 | リンクを介した上半身およびフレームの負荷 | 下半身およびフレームの負荷 | ゾーン固有の負荷 | 全フレーム、分散負荷、ガイド摩擦 |
| 力を駆動する要素 | リンクの角度と移動質量 | レバレッジと膝のジオメトリ | ゾーンによって異なる | 総負荷、不均衡、ガイド摩擦 |
| ストローク | 要求されるセクションの角度から導出 | 脚セクションの動きから導出 | しばしば短いが、用途特有 | リフトまたは傾斜ジオメトリから導出 |
| 閉じた長さ | フレーム内に収まる必要がある | 横架材および内装によって制約される | しばしばスペースに敏感 | 基礎構造によって制約される |
| 速度 | スムーズで快適 | ユーザーの期待に調整されている | ゾーン固有 | 一致した動作が必要な場合もある |
| ノイズ | 低ノイズの動作は通常重要 | 低ノイズの動作は通常重要 | 占有された空間では重要 | フレーム共鳴がノイズを増幅することがある |
| 稼働率 | 間欠的な繰り返し動作 | 間欠的な繰り返し動作 | 機能によって異なる | 同時に発生する熱負荷が高くなる可能性があります |
| 保持 | 要求される角度を保持する必要があります | 要求される角度を保持する必要があります | ゾーン固有 | リフト/ティルト構造にとって重要です |
| コントロール | 専用ボタン/プリセットが必要になる可能性があります | 専用ボタン/プリセットが必要になる可能性があります | 追加のチャンネル/機能 | 調整されたロジックが多くの場合で必要です |
| フィードバック | プリセット/位置メモリに役立つ | プリセット/位置メモリに役立つ | 機能によって異なる | 2つの軸が整列している必要がある場合に重要です |
| 電力 | ゾーン電流と制御エレクトロニクス | ゾーン電流と制御エレクトロニクス | システム予算に追加されます | 最悪の同時動作に対してサイズを考慮します |
| 検証 | 荷重、サイクル、ノイズ、停止、配線 | 荷重、サイクル、ノイズ、停止、配線 | ゾーン固有 | 荷重バランス、同期、故障応答 |

各モーションゾーンは、部品選定の前に、荷重経路、移動、パッケージング、速度、作業率、および制御要件によって指定されるべきです。
この表は要求マップであり、製品推奨ではありません。モデルが選ばれる前に、各ゾーンが必要とするものをエンジニアリングチームが定義するのに役立ちます。
ステップ1: すべてのモーションゾーンとリンクを定義する
アクチュエーターはユーザーを直接動かすのではなく、ヒンジ付きベッド部分に接続されたリンクを押したり引いたりします。
これは、要求されるアクチュエーターの力が次の要因によって変化することを意味します:
- ピボット位置;
- アクチュエーター取り付けポイント;
- リンク角;
- 重心;
- ユーザー荷重分布;
- マットレスとフレームの重さ;
- 摩擦;
- 加速度;
- フレームのたわみ。
最悪の力は、最大セクション角度ではなく、最も不利なリンク角度で発生する可能性があります。
有用なCADモデルには、以下が含まれるべきです:
- すべてのヒンジ軸;
- アクチュエーター取り付けセンター;
- 可動部分の質量;
- 予想される荷重分布;
- 最小および最大セクション位置;
- フレーム干渉;
- ケーブル配線;
- ハードストップ。
ジオメトリを考慮せずに単一の「荷重重量」数字から選択しないでください。
ステップ2: 全体のモーションにわたる力を計算する
力はストロークの複数の位置で確認する必要があります。
各ゾーンについて、以下を記録します:
- 最大動的力;
- 押す方向と引く方向;
- 摩擦の許容;
- 設計マージン;
- 予想される非対称荷重;
- 開始/停止過渡;
- 機械的効率。
リンクが一方の端付近で機械的に不利になると、ピーク力が急激に上昇する可能性があります。
使用する アクチュエーターサイズ選定リソース 運動学的ジオメトリが分かれば、計算機はエンジニアリングプロセスをサポートするべきであり、負荷経路解析を置き換えるものではありません。
通常の操作目標としてストールフォースを使用しないでください。
高いストールまたは静的な値は、推奨される連続的な動作点とは異なります。
設計には以下のマージンを十分に残すべきです:
- 製造許容差;
- 経年劣化と摩耗;
- 摩擦の変動;
- マットレスまたはアクセサリーの変動;
- 電圧降下;
- 温度。
最終的なマージンは、プロジェクト要件の一部として文書化されるべきです。
ステップ 3: ストロークと閉じたジオメトリを合わせる
ストロークは一つの次元に過ぎません。
フレームはまた次のものを考慮する必要があります:
- 引き込まれた穴から穴までの長さ;
- ハウジングの幅;
- モーター/ギアボックスエンベロープ;
- クレビスの角度;
- ブラケットの厚さ;
- コネクターの位置;
- ケーブル出口;
- サービスクリアランス。
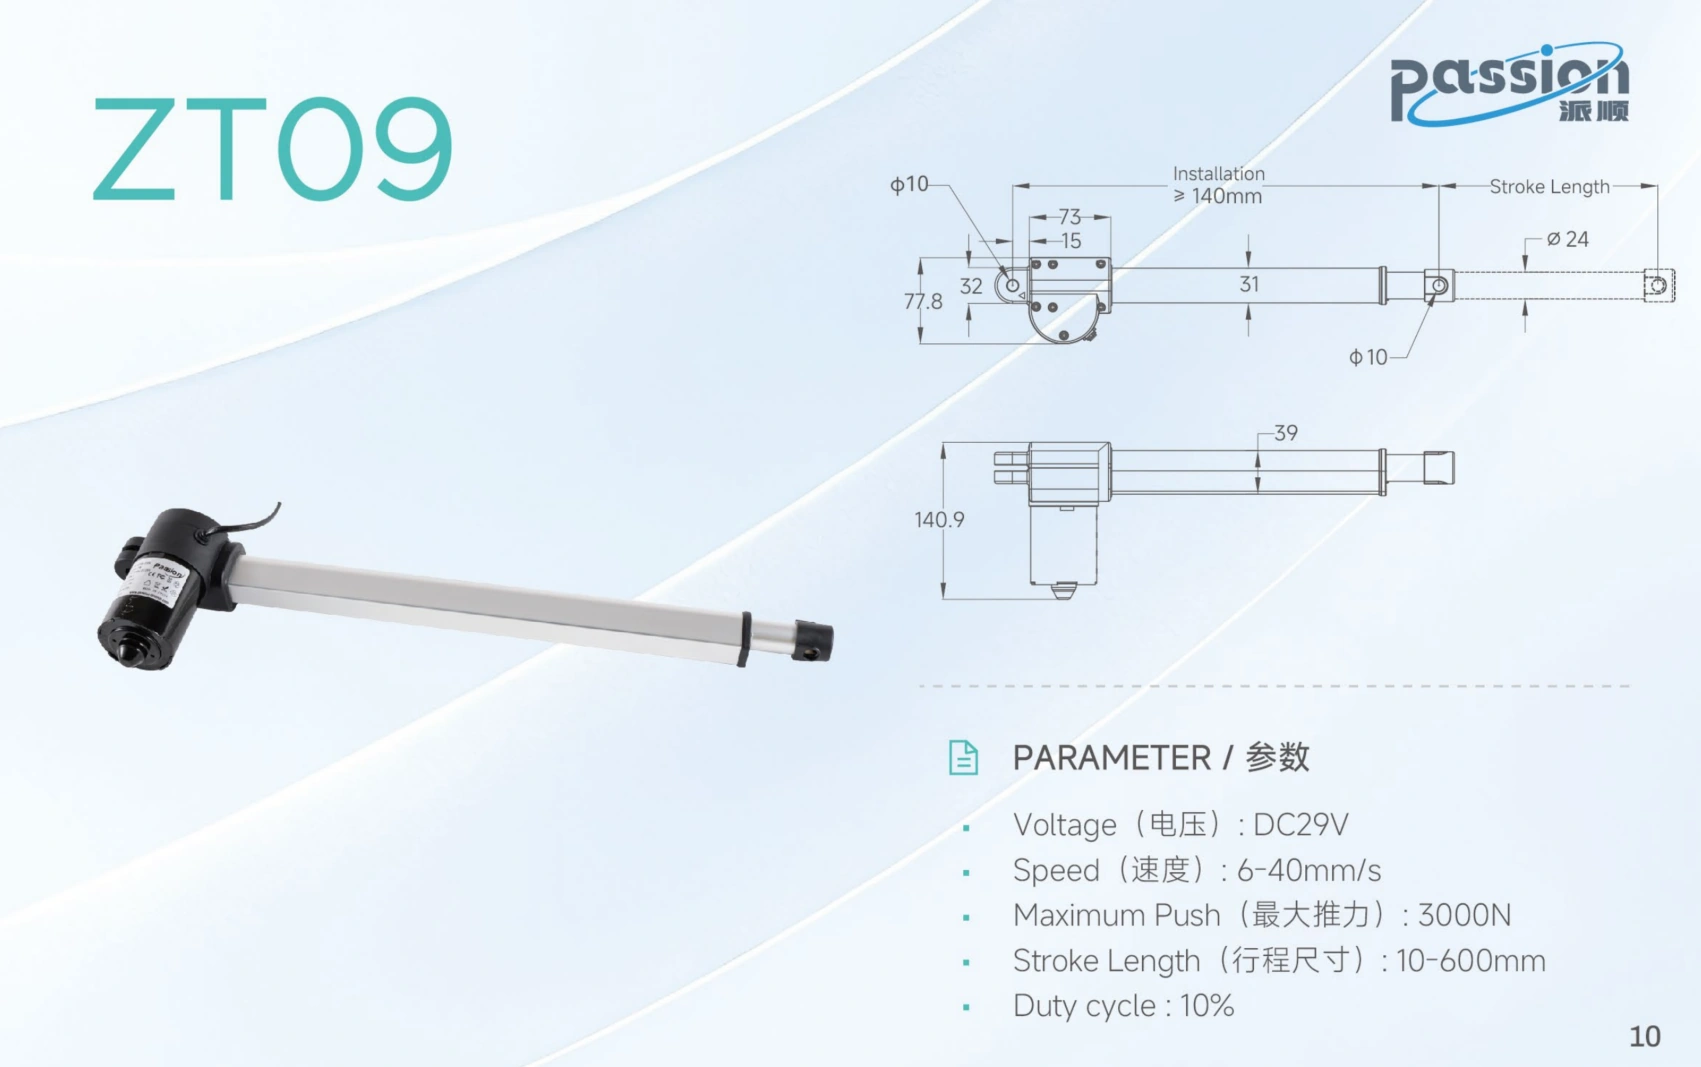
類似の移動は非常に異なる閉じた長さ、取り付けセンター、コネクタークリアランスを必要とすることがあります。
類似の移動を持つ2つのドライブは、非常に異なる設置エンベロープを持つ可能性があります。
コンパクトな家具の場合、閉じた長さは力が決まる前に実現可能性を決定します。
CADで全移動を確認する
両端的位置で確認する:
- ハウジングの干渉がないこと;
- ブラケットの衝突がないこと;
- ケーブルの挟み込みがないこと;
- クレビス関節での過剰角度がないこと;
- フレームのたわみによる横方向の負荷がないこと;
- 許容差の極限でのバインディングがないこと。
アクチュエータは主に軸方向の負荷に耐えるべきです。ヒンジとフレーム構造が横方向の力とモーメントを支えるべきです。
ステップ 4: シングルドライブ、デュアルドライブ、またはマルチゾーンアーキテクチャを選択する
いくつかの一般的なシステムアプローチがあります。
ゾーンごとに1つのドライブ
フレームセクションが剛性があり、よくガイドされていて、設計センターラインに比較的近い位置で負荷されている場合、シングルドライブが最も簡単なアーキテクチャです。
利点:
– 部品が少ない;
– 配線が簡単;
– 制御が簡単;
– 平行軸間の同期が不要。
リスク:
– 構造が広いまたは柔軟な場合のフレームのねじれ;
– 一つの取り付け位置での力の集中が大きくなること。
統合デュアルドライブアーキテクチャ
コンパクトなデュアルドライブユニットは、1つのパッケージで2つの独立したベッドゾーンの動きを組み合わせることができます。
これにより次のことが減少します:
– 配線;
– コントロールボックスの複雑さ;
– 組み立て数。
しかし、OEMはまだ定義する必要があります:
– 各出力が制御するゾーン;
– 各出力の力と移動範囲;
– 制御動作;
– 交換戦略;
– ケーブル配線;
– アクセサリー接続。
複数ゾーンのドライブを分離する
追加のゾーンは通常、別々の出力を必要とします。
複数の軸が同じ移動構造を支持する場合は、次を定義します:
– チャンネルマッピング;
– 各軸のフィードバック;
– 許容される位置の不一致;
– 一つの軸に障害が発生した場合の停止動作;
– リセット/ホーミング動作;
– 荷重共有。
二つのモーターに同じコマンドを適用することは、彼らが整列しているという証明にはなりません。ペア軸プロジェクトについては、 マルチモーター同期 別のエンジニアリング要件として確認してください。
ステップ5: 低騒音をシステム要件として扱う
ドライブはベンチでは静かに聞こえ、設置後に騒音が大きくなることがあります。
騒音は次の要因に影響されます:
- ギアボックス;
- モーターの速度;
- ネジ伝達;
- ブラケットの剛性;
- フレーム共鳴;
- 緩んだファスナー;
- マットレスサポート;
- ケーブル接触;
- 荷重の不均衡。
定義:
– 測定距離;
– 代表的な荷重;
– 部屋の条件;
– 動作方向;
– 速度;
– 組み立てフレームの構成。
ターゲットは生産意図のフレーム内で確認されるべきです。
ステップ6: 稼働率と熱特性を指定する
コンフォート家具は通常断続的に動作しますが、OEMは実際の使用例を定義する必要があります。
記録:
- 調整ごとの運転時間;
- 時間あたりの調整回数;
- 予想される1日のサイクル;
- 同時ゾーンの組み合わせ;
- 周囲温度;
- エンクロージャの換気;
- 休止時間。
モーター、制御電子機器、コネクタ、電源はすべて熱システムに寄与します。
数回成功したサイクルを行うプロトタイプは、ライフサイクルに対する適合性の証拠としては不十分です。
ステップ7: ホールドと電源OFFの動作を定義する
各ベッドゾーンは、電源が切れたときに何が起こるかについて明確な要件を必要とします。
可能な設計の期待には以下が含まれます:
- 選択した位置を保持する;
- 意図した負荷に対して逆転を防ぐ。
- 制御されたサービス動作を許可する。
- 故障後も機械的に安定した状態を保つ。
証拠がない限り、トランスミッションが自己ロックすると仮定しないでください。
プロジェクトは以下を確認する必要があります:
– 無通電保持;
– クリープ;
– バックドライブスレッショルド;
– 使用する場合のブレーキ挙動;
– 電源復帰後の回復。
ステップ 8: 制御、ハンドセット機能、プリセットをフリーズする
制御インターフェースはアクチュエーター選択の一部です。
可能な要件には次が含まれます:
- ゾーンごとに1つのボタンペア;
- 同時マルチゾーンコマンド;
- メモリプリセット;
- ロックアウト;
- 有線ハンドセット;
- ワイヤレスハンドセット;
- ローカルサービス制御;
- ステータスフィードバック;
- リセット動作。
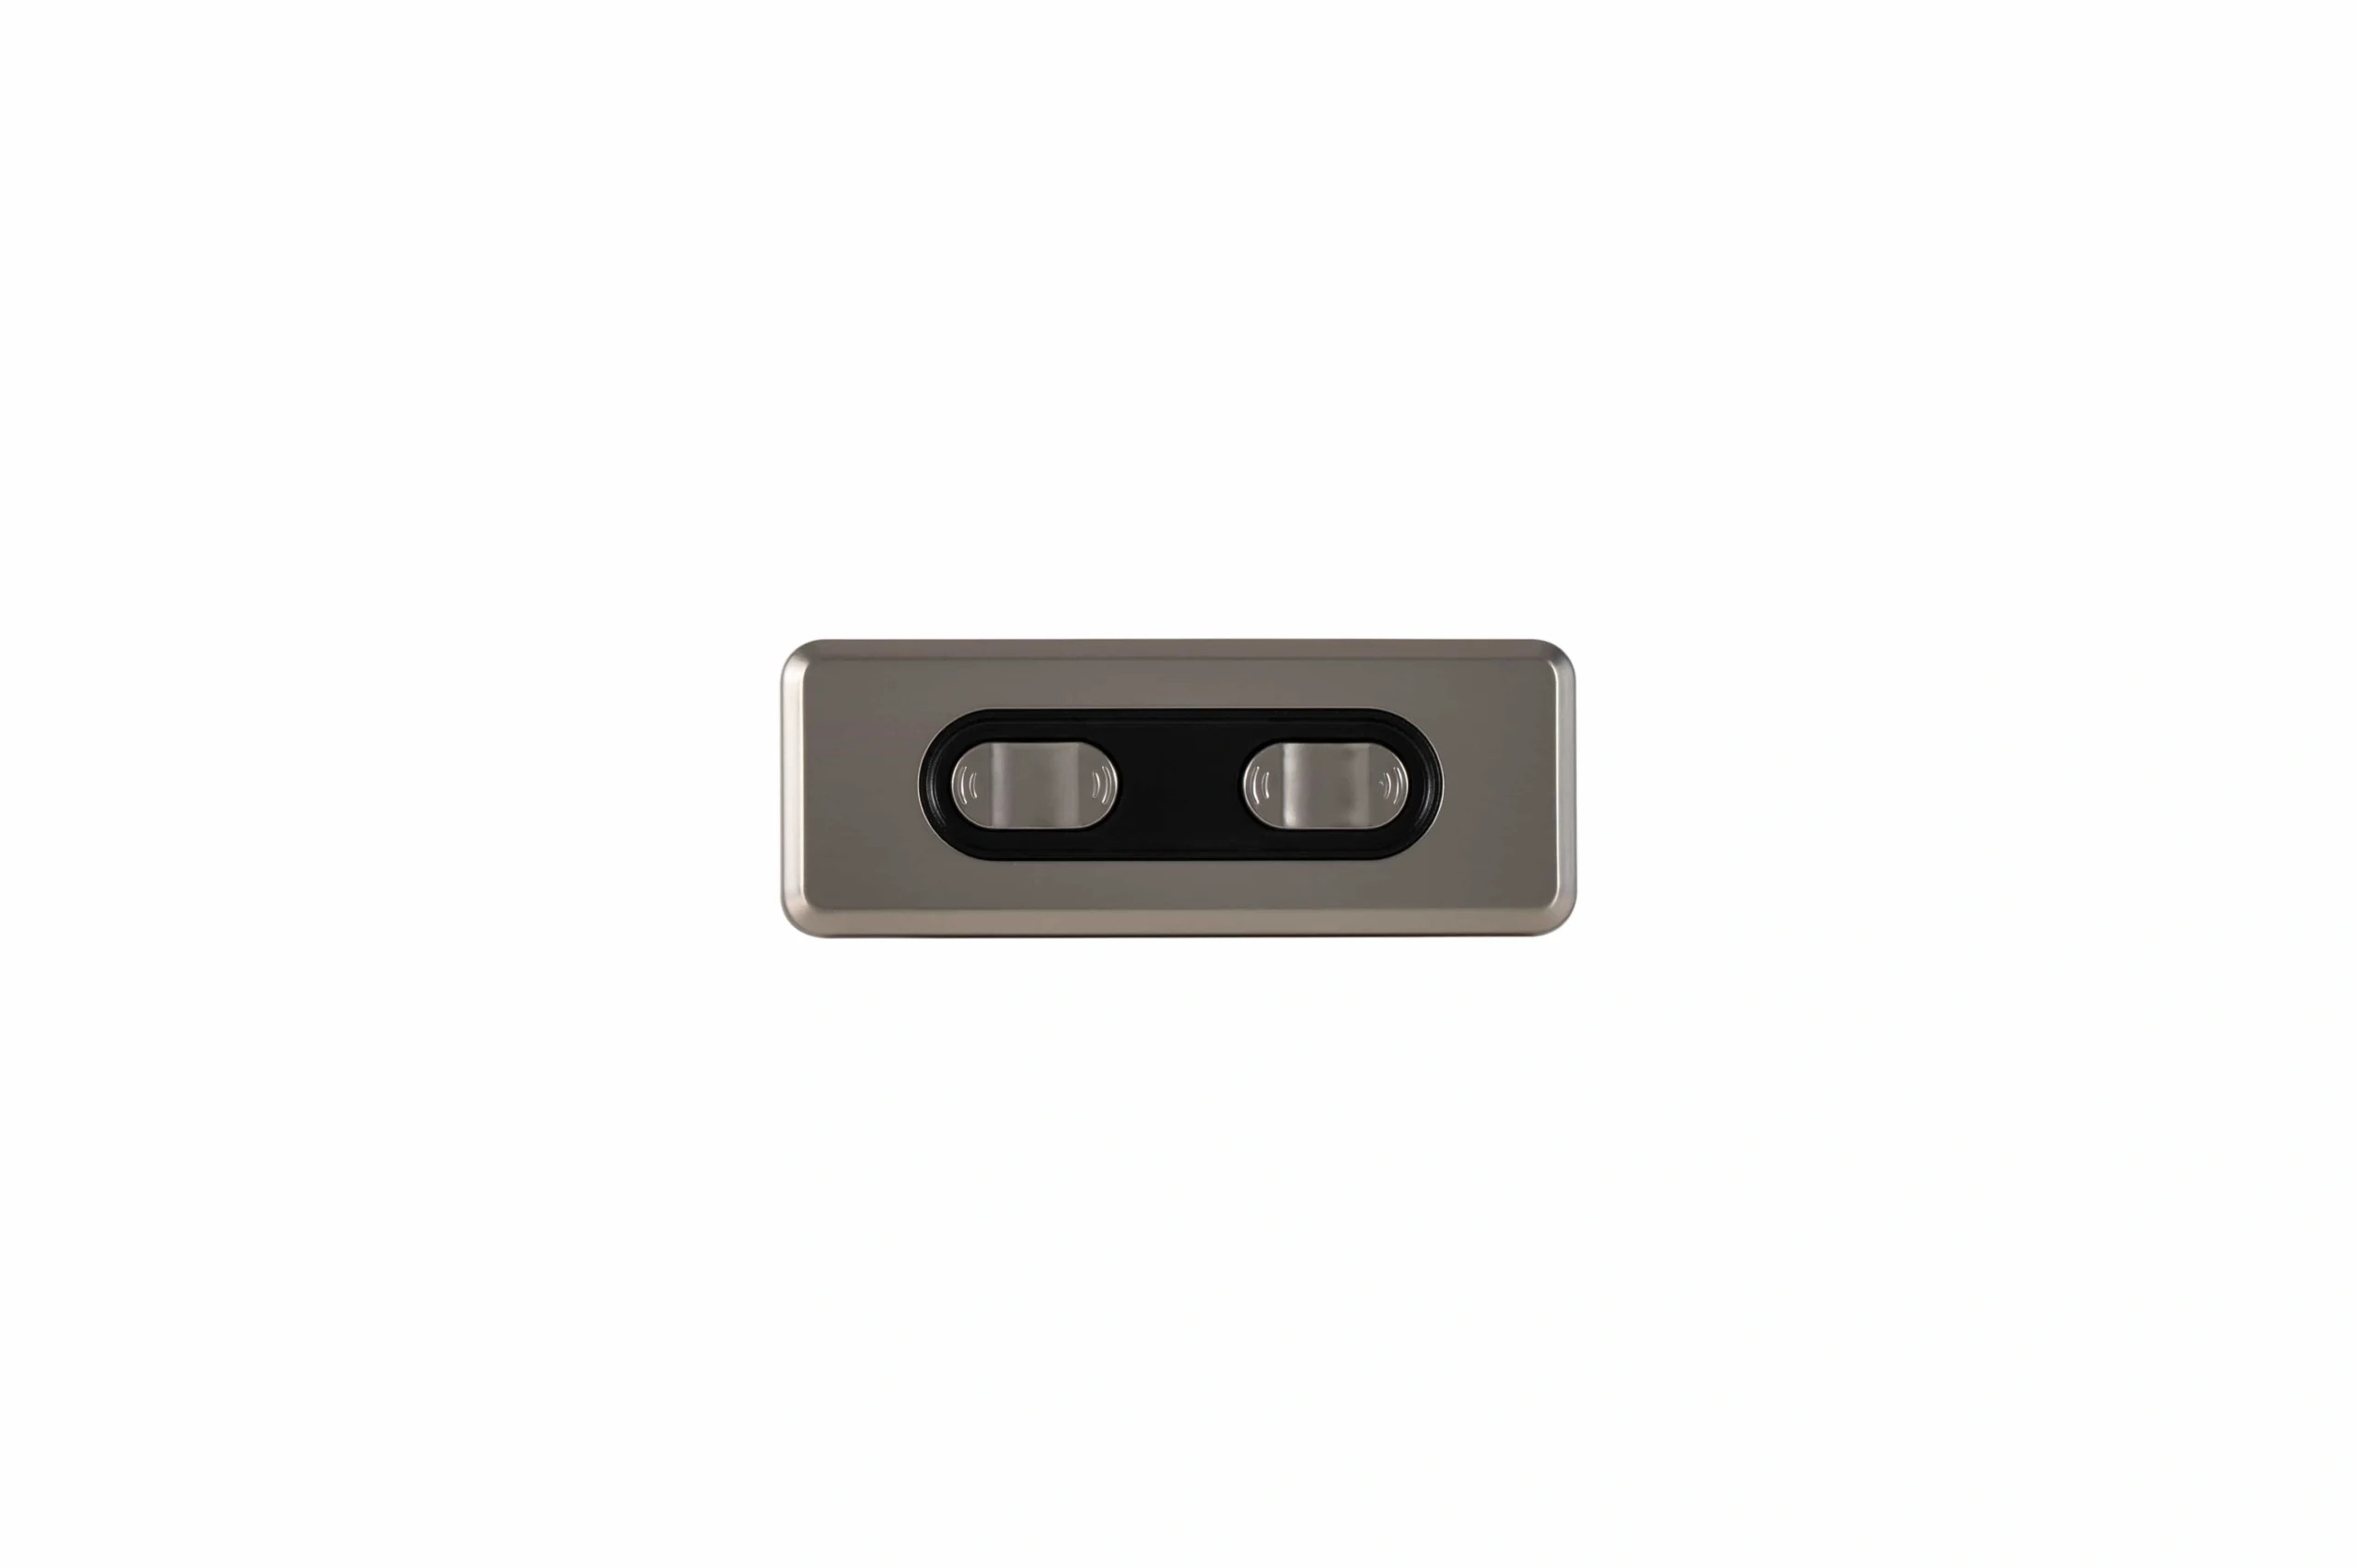
モーションゾーン、チャンネル数、プリセット、フィードバック、同期、および故障動作は、1つの制御要件としてフリーズされるべきです。
これらの機能は、制御エレクトロニクスに必要なチャンネル数と位置フィードバックが必要かどうかを決定します。
例えば、繰り返し可能なプリセットは通常、タイミングされたモーター操作よりも多くの要件があります。システムは、定義された方法で位置を知るか再現する必要があります。
ステップ 9: フィードバックと同期が必要なタイミングを決定する
フィードバックは次のことをサポートできます:
- 位置メモリ;
- 繰り返し可能な停止;
- 同期したペア動作;
- ドリフト検出;
- 診断;
- 故障後の回復。
可能なセンサータイプには、ホール効果パルス、ポテンショメータ、およびエンコーダーが含まれます。
重要な要件はセンサー名だけではありません。以下を定義します:
- 電気インターフェース;
- スケーリング;
- 方向の規約;
- 参照動作;
- 電源喪失後の動作;
- 許容される同期エラー;
- フィードバックが欠如した場合の応答。
ステップ 10: 同時動作用の電源をサイズ設定する。
電源システムは、ゾーンの最悪の許可された組み合わせに合わせてサイズ設定する必要があります。
含めるべき情報:
- 始動電流;
- 通常の動作電流;
- ピーク/停止条件;
- コントローラーエレクトロニクス;
- 同時モーター数;
- ケーブル電圧降下;
- コネクタの電流定格;
- ヒューズ/電流制限戦略。
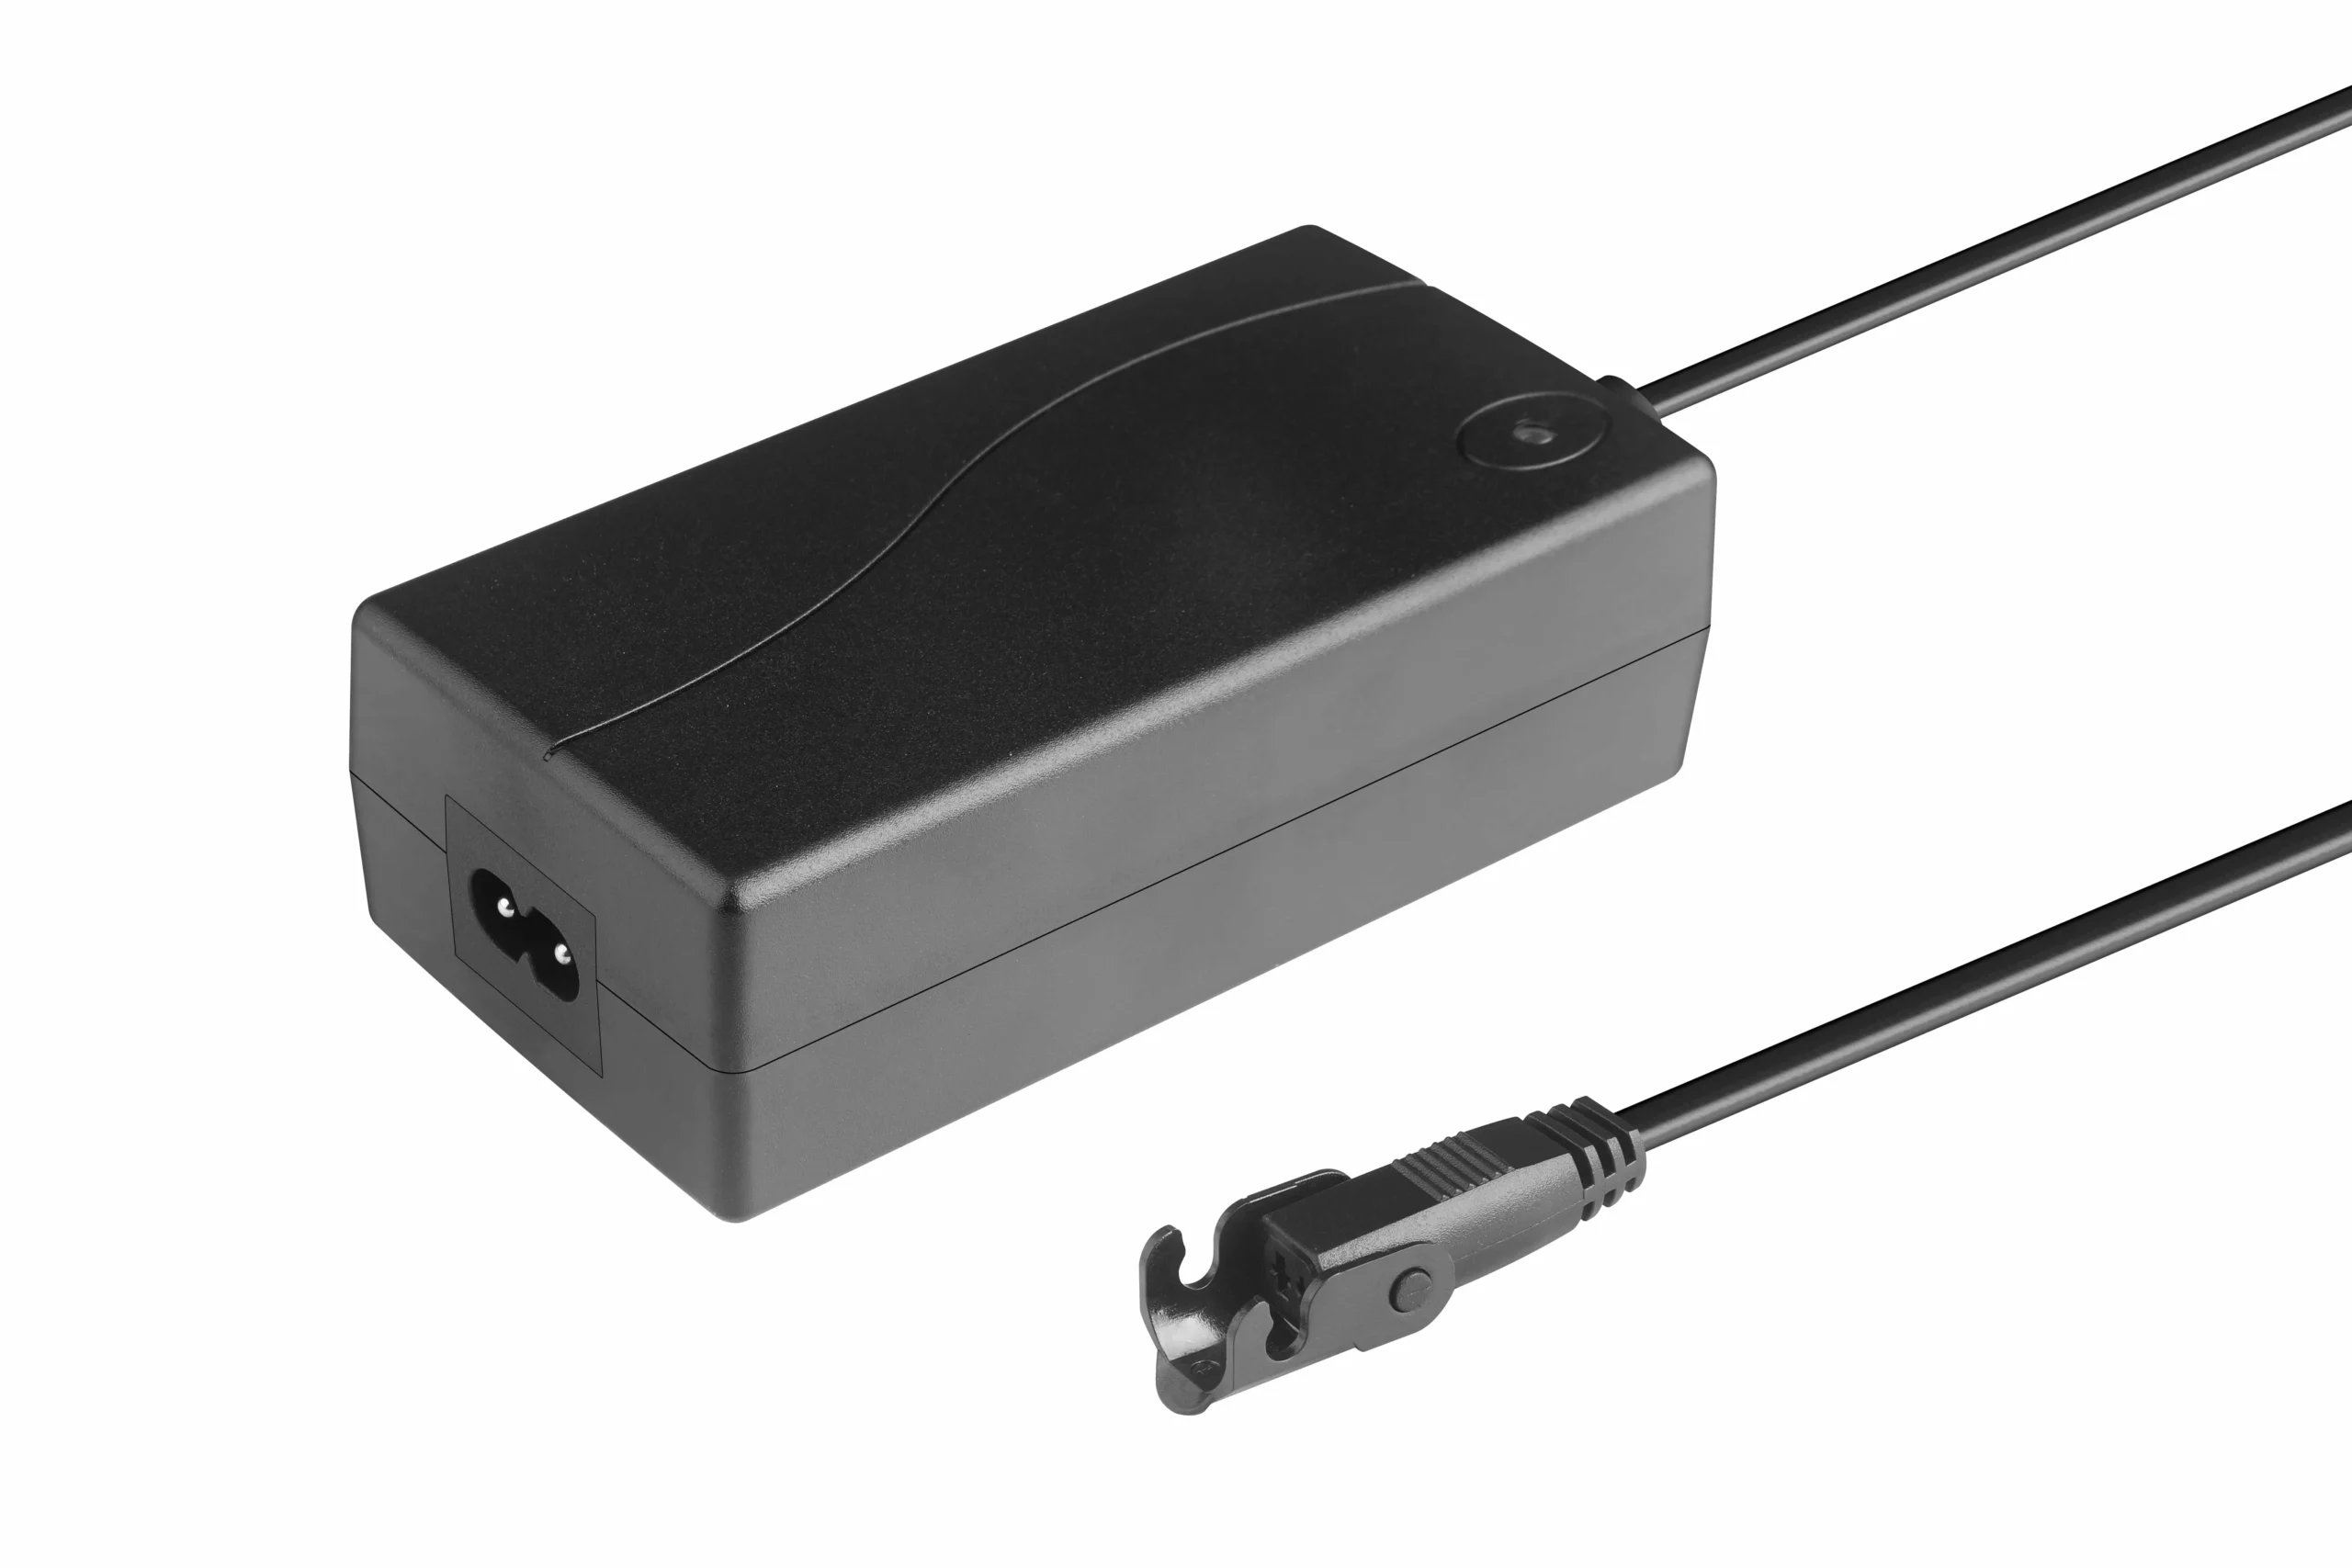
電源システムは、1つのモーターを単独で扱うのではなく、許可された最悪の同時動作条件に合わせてサイズ設定される必要があります。
1つのモーター用にサイズ設定された電源は、2つ以上のゾーンが同時に動くことが許可されている場合には不十分かもしれません。
既知の動作コンポーネント、制御、および供給候補があるプロジェクトでは、 システム互換性リソース それらを1つの構成として検証するために使用してください。
ステップ11: アーティキュレートフレームのハーネスを設計する
ベッドフレームはヒンジやクロスバーの周りで動くため、ケーブル設計は機械設計の一部です。
確認してください:
– 曲げ半径;
– ストレインリリーフ;
– 摩耗;
– コネクタ保持;
– 補強用ステープルまたは鋭利なエッジ;
– 移動ヒンジゾーン;
– サービループ;
– 両端の移動の極限でのケーブルの長さ。
ケーブルは決して機械的な移動ストップになってはいけません。
ハーネスの検証は、静的なルーティングレビューではなく、完全なアーティキュレーションサイクルを使用するべきです。
ステップ12: 挟み込み、障害、および故障動作を確認する
移動部分は以下の周囲にトラッピングゾーンを作成することがあります:
– ヒンジ;
– ブラケット;
– クレバス;
– クロスバー;
– フレームのエッジ;
– ケーブルループ。
機械レベルの設計は次を定義する必要があります:
– ガードされたジオメトリ;
– ハードストップ;
– コマンドリリース動作;
– 適用可能な場合の電流/力の監視;
– 障害への応答;
– 障害後の回復。
補強を安全装置として扱わないでください。
OEM検証チェックリスト
生産リリース前に、完全なベッドモーションシステムを検証してください。
機械的
- 全ストローク干渉チェック;
- 最悪のリンケージ位置での力;
- ブラケットとフレームの剛性;
- 側方荷重制御;
- 非対称荷重動作;
- 取付けファスナー保持。
動作品質
- 負荷時の速度;
- 加速/減速;
- ノイズ;
- 再現性;
- 停止動作;
- 無電力保持。
コントロール
- 各ゾーンを独立して;
- 許可されるすべての同時ゾーンの組み合わせ;
- 使用する場合のプリセット;
- フィードバックキャリブレーション;
- 使用される場合の同期;
- 故障/リセット動作;
- スタックコマンド動作。
電気
- 始動電流;
- 運転電流;
- 最悪の同時電流;
- 最も遠いモーターでの供給電圧;
- コネクタの加熱;
- ヒューズ/電流制限動作。
ハーネス
- 曲げサイクルテスト;
- 挟み込み/摩耗確認;
- コネクタ保持;
- 完全なアーティキュレーションルーティング。
熱およびライフサイクル
- 代表的な負荷でのデューティサイクルテスト;
- 最悪の周囲条件;
- 繰り返しサイクルテスト;
- サイクル後のノイズ;
- バックラッシュ;
- ホールド;
- ケーブルの状態。
検証に使用される正確なハードウェア、ファームウェア、ハーネス、パラメーターのリビジョンは記録する必要があります。
要件から商業ソリューションへの移行方法
エンジニアリングシートが完成すると、プロジェクトは次に進むことができます。 可動床産業ソリューション この選定記事に商業的所有権を混ぜることなく。
プロジェクトにフレーム図、荷重ケース、ストローク目標、モーターゾーンマップ、および制御要件が既にある場合は、それらを送信してください。 ServoCylMotionの連絡先 プロジェクト固有のレビュー用。
よくある質問
各ベッドの動作ゾーンを別々にサイズ指定するべきですか?
はい。ヘッド、脚、傾斜、高さ、その他のゾーンは、異なる荷重、てこ、ストローク、速度、および作業要件を持つことができます。
統合デュアルドライブアーキテクチャはいつ有用ですか?
2つの共通の動作ゾーンをコンパクトにパッケージ化し、1つのコーディネートされたシステムの一部として制御できる場合に有用です。OEMは、各出力の荷重、移動、制御挙動、および交換戦略を検証する必要があります。
位置フィードバックはいつ必要ですか?
フィードバックは、システムがプリセット、同期、繰り返し位置決め、ドリフト検出、または診断情報を必要とする場合に重要になります。
低騒音が単なるモーター仕様ではないのはなぜですか?
なぜなら、完全なフレームが振動を増幅することができるからです。ブラケット、張り地のサポート、ファスナー、および構造共振が最終的な音響結果に影響します。
複数の動作ゾーンのための電力はどのようにサイズ指定されるべきですか?
スタートアップと過渡電流、ケーブルの電圧降下、コントローラーの総電流制限を含む、許可された同時動作の最悪のケースを使用してください。
生産前に検証すべきことは何ですか?
生産を意図したフレームにおいて、定格荷重動作、ジオメトリ、騒音、作業/熱動作、保持、配線、制御、フィードバック、使用されるところでの同期、故障応答、ライフサイクルを検証します。










