
A sincronização de quadro de mesa de motor duplo é a tarefa de engenharia de manter dois lados de levantamento acionados de forma independente coordenados de modo que uma superfície de trabalho compartilhada permaneça nivelada e tenha um comportamento mecânico adequado durante todo o deslocamento. O controlador é essencial, mas a sincronização não é uma característica exclusiva do controlador. O ajuste dos motores e transmissões, o alinhamento da coluna de levantamento, a distribuição de carga, a fiação, a energia, o feedback ou outro estado monitorado, o manuseio de falhas e o processo de referência/reset afetam o resultado.
Para o fluxo de trabalho completo do sistema OEM, consulte o guia de engenharia OEM para secretárias reguláveis.
Para um projeto de OEM, a questão útil não é simplesmente se um quadro tem dois motores. A questão útil é: o que o sistema mede ou infere, como ele responde ao desajuste, o que acontece quando um lado não consegue acompanhar, e como a mesa montada será testada antes do lançamento?
Principais Conclusões
- Dois motores criam dois caminhos de movimento acionados que devem suportar uma superfície de trabalho comum sem desajuste inaceitável de lado a lado.
- O desempenho de sincronização depende tanto da consistência mecânica quanto do comportamento de controle.
- Carga desigual, atrito, desalinhamento, problemas de cabos ou conectores, movimento interrompido, uma referência perdida ou um lado parado podem contribuir para o deslizamento.
- Sistemas diferentes usam diferentes arquiteturas de feedback e correção. Não assuma que um tipo de sensor ou um algoritmo de controle se aplica a todas as mesas.
- O reset ou re-homing geralmente restaura uma referência conhecida; o procedimento exato deve vir da configuração de controle selecionada.
- Uma especificação de OEM deve definir um critério de desajuste específico do projeto e validá-lo sob carga representativa e assimétrica.
O que Deve Permanecer Sincronizado em um Quadro de Mesa de Dois Motores?
Em uma arquitetura típica de dois motores de duas pernas, cada lado de elevação tem seu próprio caminho de acionamento. Ambos os lados suportam a mesma mesa ou estrutura superior, portanto, seu movimento não pode ser tratado como dois eixos não relacionados.
O sistema deve controlar várias relações ao mesmo tempo:
- Relação de posição: um lado não deve subir ou descer longe o suficiente à frente do outro para inclinar a superfície de trabalho além do limite do projeto.
- Relação de velocidade: uma pequena diferença de velocidade pode se acumular em erro de posição durante um movimento longo.
- Comportamento de início e parada: um lado não deve começar, desacelerar ou parar de uma forma que crie uma torção transitória inaceitável.
- Comportamento de falha: se um lado parar, perder energia, ficar obstruído ou perder feedback utilizável, o movimento contínuo do outro lado pode aumentar o desalinhamento.
- Estado de referência: após a instalação, uma falha ou uma interrupção, o controlador precisa de uma base válida para interpretar ambos os lados como alinhados.
É por isso que a sincronização de motores de mesa deve ser definida como um comportamento que pode ser medido, e não como um rótulo em uma caixa de controle.
Consistência Mecânica Vem Antes da Correção Eletrônica
Um controlador pode corrigir um desajuste limitado, mas não se deve esperar que ele compense uma estrutura mal montada.
Antes de ajustar ou aprovar o comportamento de sincronização, revise o sistema mecânico para:
- colunas elevatórias instaladas em ângulo reto em relação à estrutura pretendida;
- altura de montagem consistente e posição dos suportes;
- fricção excessiva ou travamento em um lado;
- pré-carga desigual dos parafusos ou distorção estrutural;
- diferenças no comportamento do motor, engrenagem ou transmissão;
- atrito dos cabos que muda ao longo do percurso;
- uma mesa ou membro transversal que torce sob carga assimétrica;
- condições no nível do chão ou do pé que pré-carregam um lado da estrutura.
Dois motores nominalmente idênticos podem se comportar de maneira diferente devido a variações de produção, fricção dos engrenagens, carga, temperatura e condições de instalação. Um bom acoplamento mecânico reduz a quantidade de correção ativa que o sistema de controle precisa realizar.
Como funciona um controlador de sincronização de motor duplo em nível de princípio
Um sistema sincronizado precisa de mais do que dois canais de saída ou um comando compartilhado de subir/baixar. Em um nível alto, a sequência de controle é:
- emitir um comando de movimento comum;
- observar ou inferir o estado de cada lado acionado;
- comparar os lados ou comparar cada lado com o movimento pretendido;
- calcular se a discrepância permanece aceitável;
- corrigir um ou ambos os comandos do motor quando o projeto permitir;
- parar ou entrar em um estado de falha quando a discrepância ou outra condição de falha exceder a lógica permitida.
O sinal exato usado para esse processo varia conforme o projeto. Implementações na indústria podem usar feedback de posição ou rotação, informações de corrente do motor ou outros sinais monitorados. Algumas arquiteturas comparam ambos os lados diretamente; outras coordenam cada lado em relação a um comando de referência ou mestre.
A importante exigência do OEM não é, portanto, "usar o sensor X." É definir o que o sistema deve realizar sob a geometria e os casos de carga reais da mesa, e depois verificar o controlador selecionado e os componentes de movimento em conjunto.
YK-06 é a opção de dois canais sincronizados documentada na atual família de controladores ServoCylMotion YK.
Por que as mesas de escritório com motor duplo se desalinham
A discrepância de lado a lado normalmente vem de uma ou mais de quatro categorias.
1. Carga Desigual ou Resistência Variável
Um braço de monitor pesado, PC, módulo de armazenamento, conjunto de cabos ou outro equipamento concentrado de um lado altera o esforço necessário desse caminho de elevação. Se um lado enfrentar mais resistência, pode ficar atrasado, a menos que o sistema de controle detecte e gerencie a diferença.
O mesmo efeito pode aparecer quando a fricção muda durante o deslocamento ou uma coluna começa a prender.
2. Problemas de Alinhamento Mecânico ou Estrutural
Um quadro pode estar eletricamente saudável e ainda assim sincronizar mal se a estrutura introduzir resistência desigual. As verificações de engenharia comuns incluem paralelismo das colunas, geometria de montagem, alinhamento dos travessões, rigidez da mesa, nivelamento dos pés e se a estrutura em movimento está forçando um lado de elevação lateralmente.
Se o quadro se torcer sob carga, a resistência mecânica resultante pode se tornar um problema de controle.
3. Problemas Elétricos, de Cabo ou Conector
Os dois caminhos do motor dependem de uma cadeia elétrica completa. Um conector solto, cabo danificado, roteamento incorreto, conexão instável ou uma configuração de potência inadequada podem afetar um lado de forma diferente do outro.
A tensão é apenas um campo de compatibilidade. Uma revisão completa também considera a demanda de corrente simultânea, comportamento de partida, conectores, polaridade, interfaces de motor, comprimentos de cabo e a configuração do controlador selecionado.
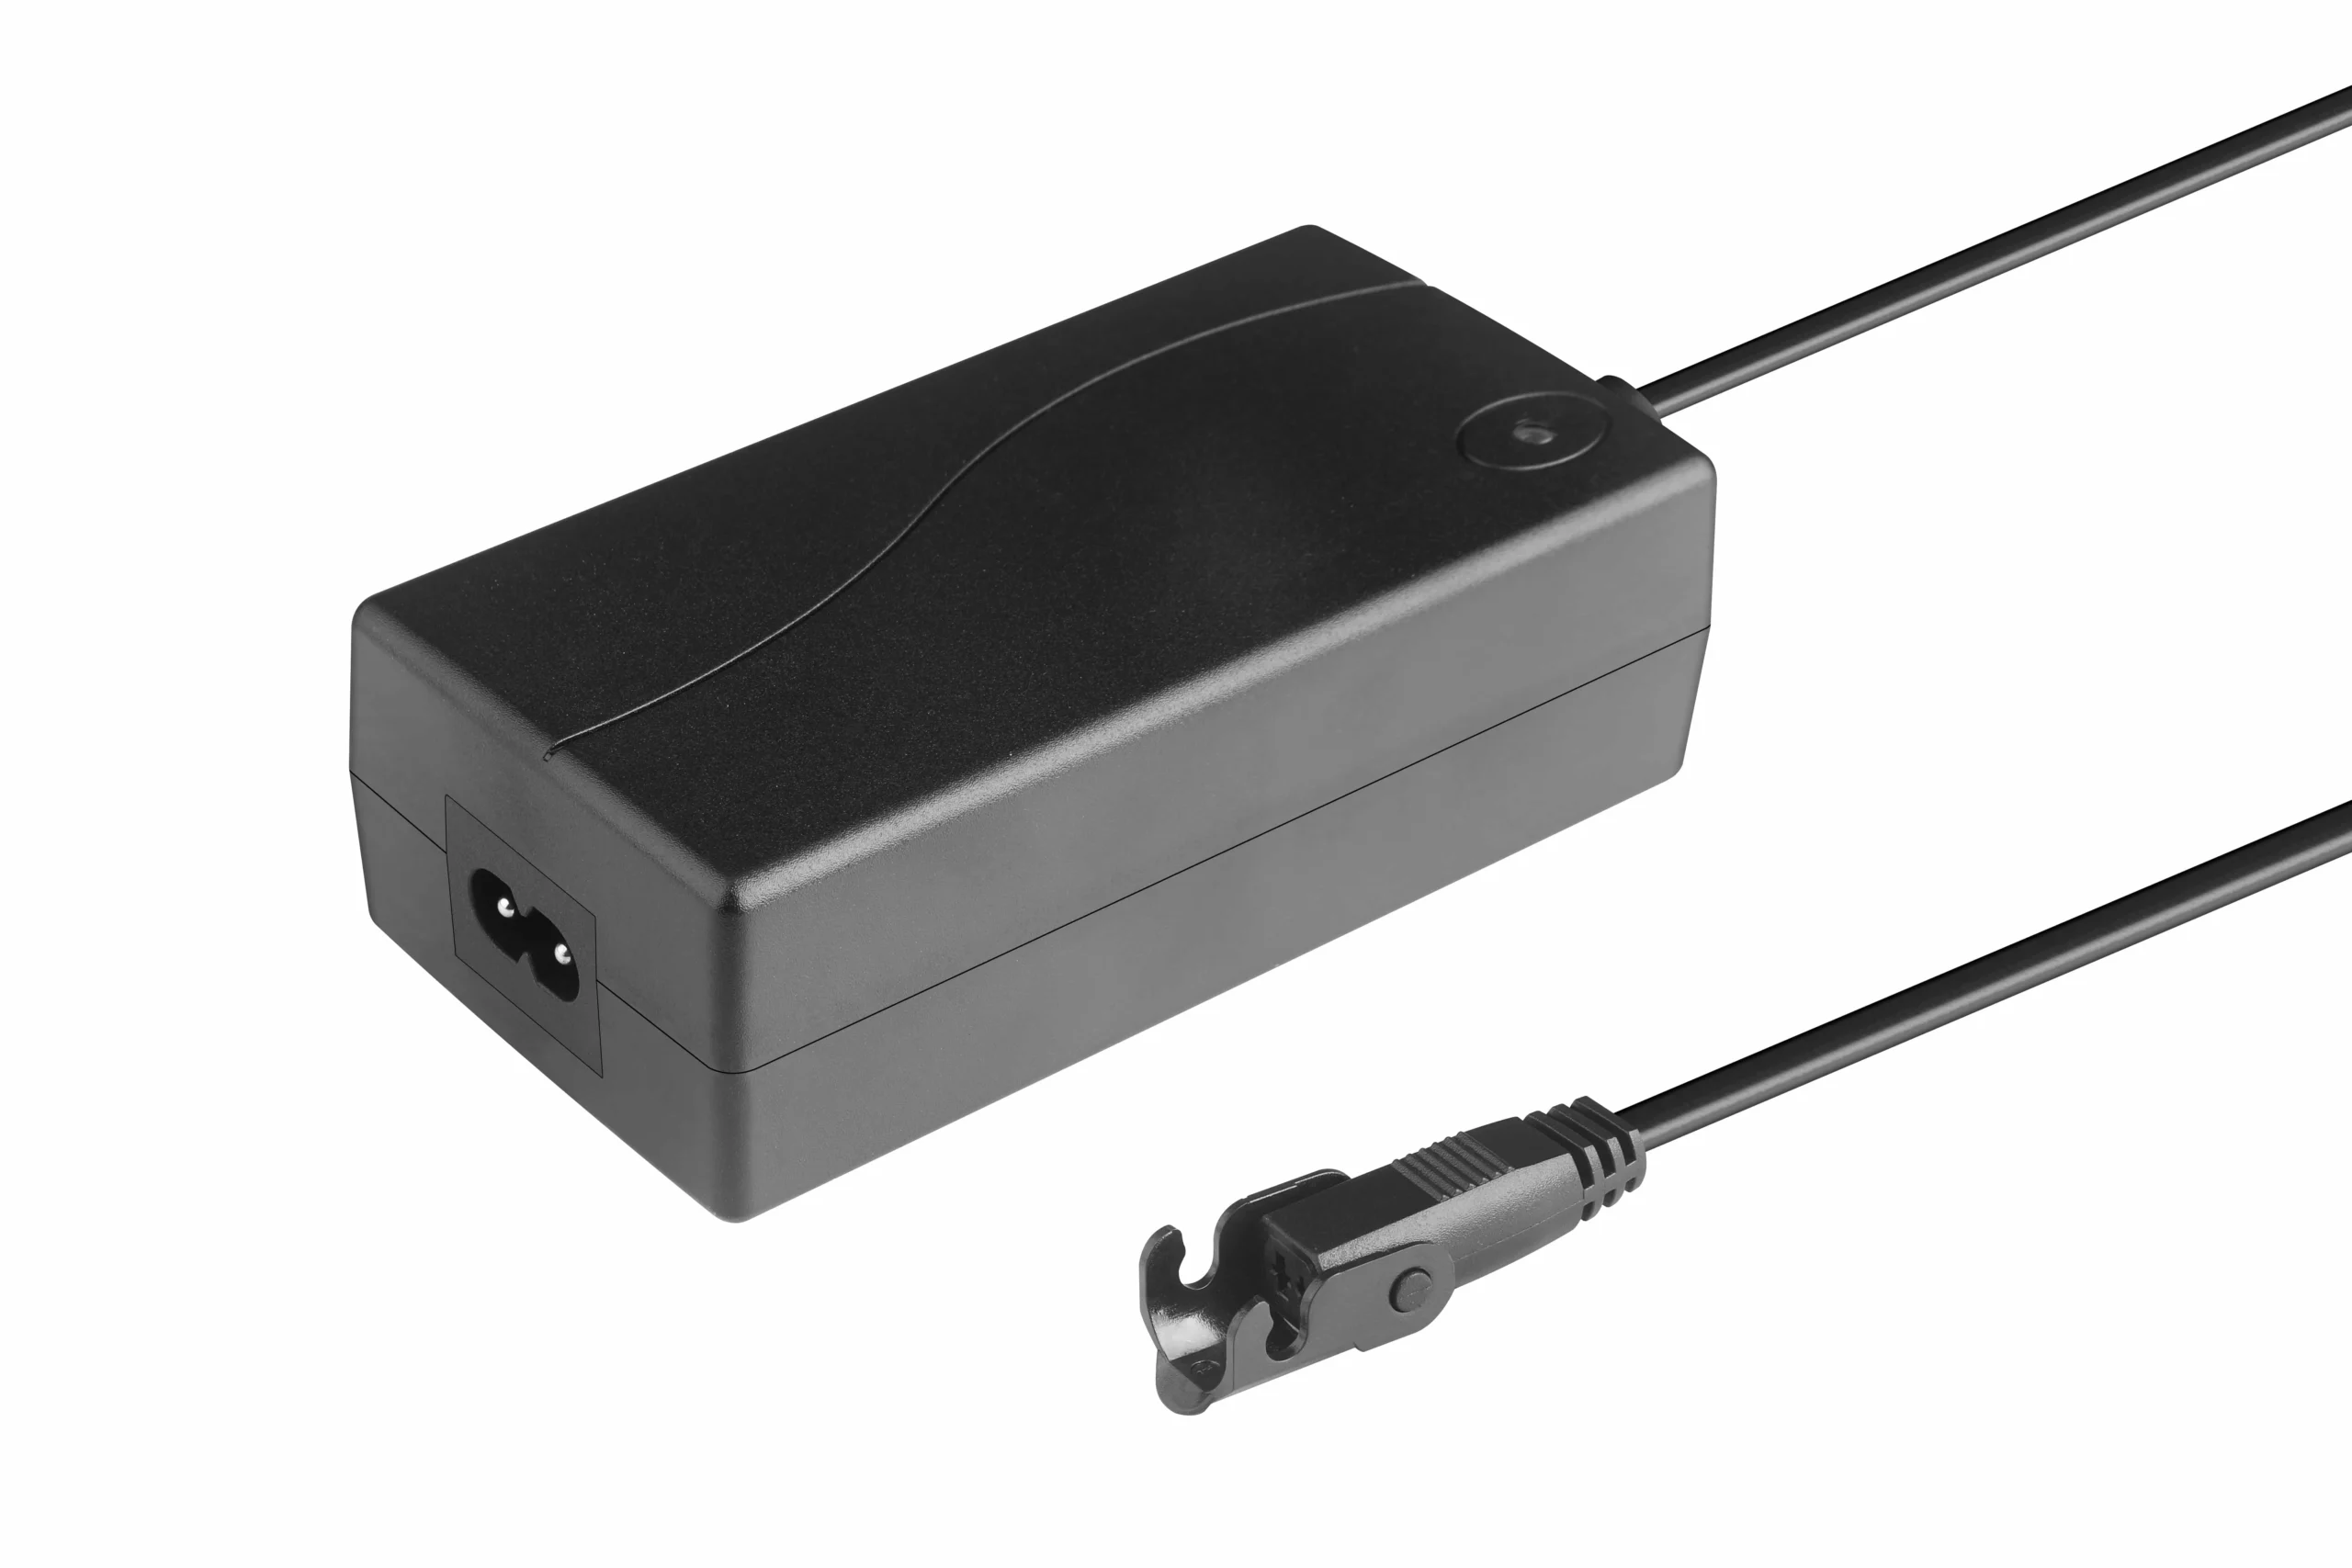
A fonte de energia, os conectores e o roteamento dos cabos devem ser revisados juntamente com a configuração do motor e do controlador.
4. Referência Perdida, Falha de Feedback, Estagnação ou Movimento Interrompido
Dependendo do design de controle, a sincronização também pode ser afetada quando:
- um lado estagna ou encontra um obstáculo;
- um canal está desconectado;
- o feedback utilizável é interrompido ou se torna inválido;
- o movimento é interrompido durante uma condição anormal;
- a energia é interrompida antes que o controlador complete sua sequência esperada;
- o controlador não possui mais uma referência comum válida.
A ação de recuperação correta depende do design do sistema. Continuar a comandar o movimento sem entender por que um lado está atrasado pode aumentar a desarmonia.
Uma Matriz Prática de Solução de Problemas
Para revisão de engenharia ou serviço, classifique o sintoma antes de substituir componentes ou alterar as configurações de controle.
| Sintoma | Possível categoria | Primeiras verificações de engenharia | Escalar quando |
|---|---|---|---|
| Um lado leva gradualmente através de um movimento longo | Carga, atrito, desalinhamento de velocidade, feedback/correção | Compare a distribuição de carga, resistência mecânica, conectores e comportamento em ambas as direções | A discrepância se repete após verificações mecânicas e elétricas |
| A mesa começa nivelada, mas fica inclinada perto de uma extremidade do curso | Alinhamento, travamento, referência, comportamento no final do curso | Verifique a geometria da coluna, interferência, arrasto do cabo e procedimento de referência | Um lado atinge repetidamente um limite ou falha primeiro |
| Um motor para enquanto o outro tenta continuar | Caminho de energia, conector, bloqueio, lógica de falha | Parar o movimento; inspecionar conectores, obstrução, carga e indicação de falha do sistema | A causa não é óbvia ou o sistema não pode se recuperar com segurança |
| A discrepância aparece após a perda de energia ou trabalho de serviço | Estado de referência/calibração | Siga o procedimento de inicialização ou nova referência documentado | A nova referência não restaura o movimento coordenado |
| A sincronização muda apenas com uma carga unidirecional pesada | Carga assimétrica, estrutura, margem de controle | Reproduza com uma carga definida e inspecione a deflexão estrutural ou travamento | Os critérios de aceitação do projeto são excedidos |
| Mudanças intermitentes na discrepância ocorrem quando os cabos se movem | Caminho de cabo/conector | Inspecione o roteamento, alívio de tensão, retenção de conectores e laços móveis | Um caminho elétrico danificado ou instável é suspeito |
Esta tabela é uma estrutura de diagnóstico, não um procedimento de serviço universal. Os códigos de falha exatos, limites de teste seguros e ações de reinício pertencem ao sistema de controle selecionado.
Reinício e Nova Referência: O que Eles Realmente Atingem
Um processo de reinício ou nova referência é frequentemente mal compreendido como “consertar os motores.” Seu papel mais importante é restaurar uma relação conhecida entre o estado interno do controlador e as posições mecânicas reais dos lados de elevação.
Dependendo do design, uma sequência de nova referência pode:
- mover o sistema em direção a uma referência mecânica ou de controle conhecida;
- limpar um estado de erro após uma falha permitida;
- restabelecer a relação de posição relativa entre os canais;
- confirmar que ambos os lados podem alcançar a condição de referência esperada;
- prepare o controlador para retomar o movimento coordenado normal.
Não há uma sequência de botões universal que seja correta para cada mesa de dupla motor. Manter uma tecla por um certo número de segundos, direcionar até um limite inferior ou realizar outra sequência é específico da configuração. Portanto, a documentação do OEM deve incluir o procedimento exato de inicialização, redefinição e recuperação para a combinação de hardware e firmware liberada.
O comportamento da interface do operador e qualquer sequência de redefinição ou início de homing devem ser confirmados para a configuração de controle selecionada.
Defina Sincronização como um Requisito de Aceitação do OEM
A especificação mais forte não diz apenas "controle sincronizado". Ela define o que um comportamento aceitável significa para a mesa real.
Um conjunto de requisitos prático deve responder:
- Qual desacordo lado a lado é aceitável para este projeto?
- Em qual extensão da mesa e pontos de medição o desacordo é medido?
- O critério se aplica enquanto se move, em repouso, ou ambos?
- Qual carga de trabalho e distribuição de carga são usadas para validação?
- Qual caso de carga assimétrica deve ser testado?
- O que deve acontecer se um lado travar ou estiver obstruído?
- O que deve acontecer após uma interrupção de energia?
- Como o sistema é inicializado após a montagem?
- Quando é necessário re-homing?
- Qual indicação de falha é apresentada ao operador?
- Que evidência é registrada no final da linha ou validação de design?
O desacordo aceitável deve vir da geometria do produto, estrutura, experiência do usuário, arquitetura de controle e avaliação de risco. Um valor em milímetros de outra mesa não é automaticamente transferível.
Lista de Verificação de Validação do OEM para Sincronização de Duplo Motor
Valide a montagem completa, não apenas uma configuração de motor/controlador solta.
| Área de teste | Condição de validação sugerida | O que registrar |
|---|---|---|
| Alinhamento inicial | Estrutura totalmente montada na condição de suporte pretendida | Diferença de altura lado a lado e método de configuração iniciais |
| Viagem completa | Levantar e abaixar através da faixa instalada necessária | Desvio durante o movimento, som anormal, travamento, eventos de falha |
| Carga de trabalho representativa | Carga de equipamento normalmente distribuída | Comportamento de movimento carregado e repetibilidade |
| Carga assimétrica | Carga fora do centro definida no local necessário | Erro de lado a lado, deflexão estrutural, resposta de controle |
| Mudanças de direção | Comandos repetidos de subir/descer dentro do padrão de operação pretendido | Se o erro se acumula após as inversões |
| Parar e reiniciar | Interrupção controlada durante o movimento | Se o movimento coordenado retoma como pretendido |
| Interrupção de energia | Caso de interrupção e recuperação definido pelo projeto | Retenção/recuperação de referência e ação do usuário necessária |
| Revisão de conector e cabo | Comprimentos, roteamento, laços móveis do cabo e alívio de tensão pretendidos | Retenção de conector e observações de falhas intermitentes |
| Caso de falha/recuperação | Parada simulada permitida, obstrução ou falha no canal quando seguro e definido | Comportamento de parada, indicação de falha, caminho de recuperação |
| Re-homing | Procedimento documentado específico de configuração | Capacidade de restaurar a referência definida e passar critérios |
| Ciclagem repetida | Sequência de ciclo definida pelo projeto sob carga declarada | Tendência de desvio, repetibilidade, aquecimento anormal ou mudança mecânica |
| Verificação de fim de linha | Configuração montada pronta para produção | Resultado pass/fail contra critérios de aceitação controlados |
Não use uma contagem genérica de ciclos, velocidade ou tolerância de sincronização como substituto para um plano de teste vinculado ao produto real.
A aceitação da sincronização deve ser verificada no sistema montado contra as condições de teste definidas pelo projeto.
Contexto de Sincronização de Primeira Parte ServoCylMotion
Os dados controlados do controlador YK da ServoCylMotion diferenciam a operação multi-canal padrão dos modelos sincronizados documentados.
- YK-06: dois canais sincronizados, posicionados para mesas de dois pés e sistemas de motores pareados semelhantes.
- YK-08: três canais sincronizados para aplicações de movimento de três pontos.
- YK-10: quatro canais sincronizados para aplicações de movimento de quatro pontos.
A plataforma da família controlada é documentada em torno DC 29V e 60–120W do nível da família, com PCB FR4 e caixa em ABS. Estas são referências a nível familiar, não prova de que cada máxima ou opção se aplica simultaneamente a cada configuração.
A fonte controlada atualmente não não publica uma arquitetura de feedback universal, tipo de sensor ou tolerância de sincronização. Esses itens devem ser confirmados para o motor, controlador, fiação, plataforma mecânica e requisitos do projeto pretendidos.
Para seleção do controlador a nível de modelo, revise a família de controladores de motor sem fio. Para interfaces elétricas e correspondência de componentes, use o revisão de compatibilidade do sistema.
Perguntas Frequentes
Por que dois motores precisam de sincronização em uma mesa de altura ajustável?
Porque os dois lados acionados suportam uma superfície de trabalho compartilhada. Se suas posições ou velocidades divergirem demais, a mesa pode inclinar, a estrutura pode desajustar e a resistência mecânica pode aumentar.
A sincronização é o mesmo que ter dois canais de controle?
Não. A contagem de canais indica quantas saídas acionadas um controlador pode operar. A sincronização requer adicionalmente uma relação definida entre esses canais, uma forma de detectar ou inferir desajuste e lógica para correção, parada, referência e recuperação.
Toda mesa sincronizada usa sensores Hall?
Não. As arquiteturas de feedback e controle variam. O sensoriamento de efeito Hall é uma implementação possível, mas outros designs podem usar informações diferentes de posição, rotação, corrente ou estado. O método real deve ser confirmado para o sistema selecionado.
O que causa uma mesa de motor duplo a ficar desigual?
Causas possíveis incluem carga assimétrica, fricção desigual, mau alinhamento, binding estrutural, falhas em cabos ou conectores, bloqueios ou obstruções de um lado, problemas de feedback ou perda de uma referência válida. A solução de problemas deve separar as causas mecânicas, elétricas e de controle.
O que a re-homing faz?
Restaura uma relação de referência conhecida para o sistema, para que o controlador possa retomar o movimento coordenado a partir de um estado válido. O procedimento exato é específico da configuração.
Qual tolerância de sincronização deve um OEM especificar?
Não existe um único valor que deva ser copiado para todas as mesas. Defina a discrepância aceitável da geometria da mesa, comportamento estrutural, aplicação, design de controle e requisitos do produto, e em seguida, teste sob condições de carga e operação documentadas.
O que deve ser testado antes da liberação da produção?
No mínimo, verifique o alinhamento inicial, o percurso completo, a carga representativa, a carga assimétrica, mudanças de direção, parada/reinício, interrupção de energia, conectores e cabos, casos definidos de falha/recuperação, re-homing, ciclagem repetida e o teste final de linha de produção.
Referências
- Autônomo — Engenharia e Sincronização de Mesas com Motores Duplos
- Produtos RightAngle — Confiabilidade de Mesas de Escritório com Motor Único vs. Motor Duplo
- JIECANG — Mesas de Escritório com Motor Único vs. Motor Duplo: Guia de Engenharia & Sourcing
- UpDown Desk — Como Funcionam as Mesas de Escritório Elétricas
Defina o Requisito de Sincronização Antes de Congelar o Sistema
Para um programa OEM, documente a contagem de motores, carga em movimento, distribuição de carga, percurso, discrepância aceitável de lado a lado, comportamento de redefinição e falha, restrições de fiação e potência, e condições de validação antes de bloquear a eletrônica.
Então revise a capacidade de sincronização de múltiplos motores em relação a esse conjunto de requisitos.











