Um sistema de elevação pronto para produção deve ser definido como uma plataforma de movimento integrada antes que os componentes individuais sejam selecionados. Para um programa OEM, as entradas essenciais são o layout dos pontos de elevação, a carga em movimento e a distribuição de carga, a viagem necessária, a velocidade carregada, o padrão de duty, a montagem e orientação, o comportamento de sincronização, as interfaces de energia e fiação, as condições de validação e os documentos necessários para manter a configuração estável durante a produção.
A tarefa da engenharia não é combinar a maior força, a viagem mais longa, a velocidade mais rápida e os números de potência mais altos de folhas de dados separadas. Defina um ponto de operação real, depois verifique se as camadas mecânica, elétrica, de controle e estrutural funcionam juntas nesse ponto.
Comece com a Arquitetura do Sistema, Não com uma Lista de Componentes
A primeira decisão de engenharia é a arquitetura da plataforma em movimento. Um layout retangular de dois pontos, um layout de canto e uma plataforma de quatro pontos criam diferentes caminhos de carga, contagens de canal, rotas de fiação, problemas de sincronização e demandas estruturais, mesmo quando sua massa total em movimento é similar.
Defina estes itens antes de comparar o hardware de movimento:
- número e localização dos pontos de elevação;
- tamanho superior, vão, saliência e locais de acessórios;
- massa em movimento e distribuição de carga esperada;
- se os pontos de movimento estão mecanicamente acoplados ou são acionados de forma independente;
- componentes de orientação e estrutura que resistem a cargas laterais, torções e torção;
- canais de controle necessários e relação de movimento;
- espaço de instalação disponível para energia, controles e cabeamento;
- acesso ao serviço e estratégia de substituição.
Uma contagem de acionamentos por si só não é uma especificação de arquitetura. O layout correto resulta da geometria, distribuição de carga, comportamento estrutural e da sequência de movimento necessária.
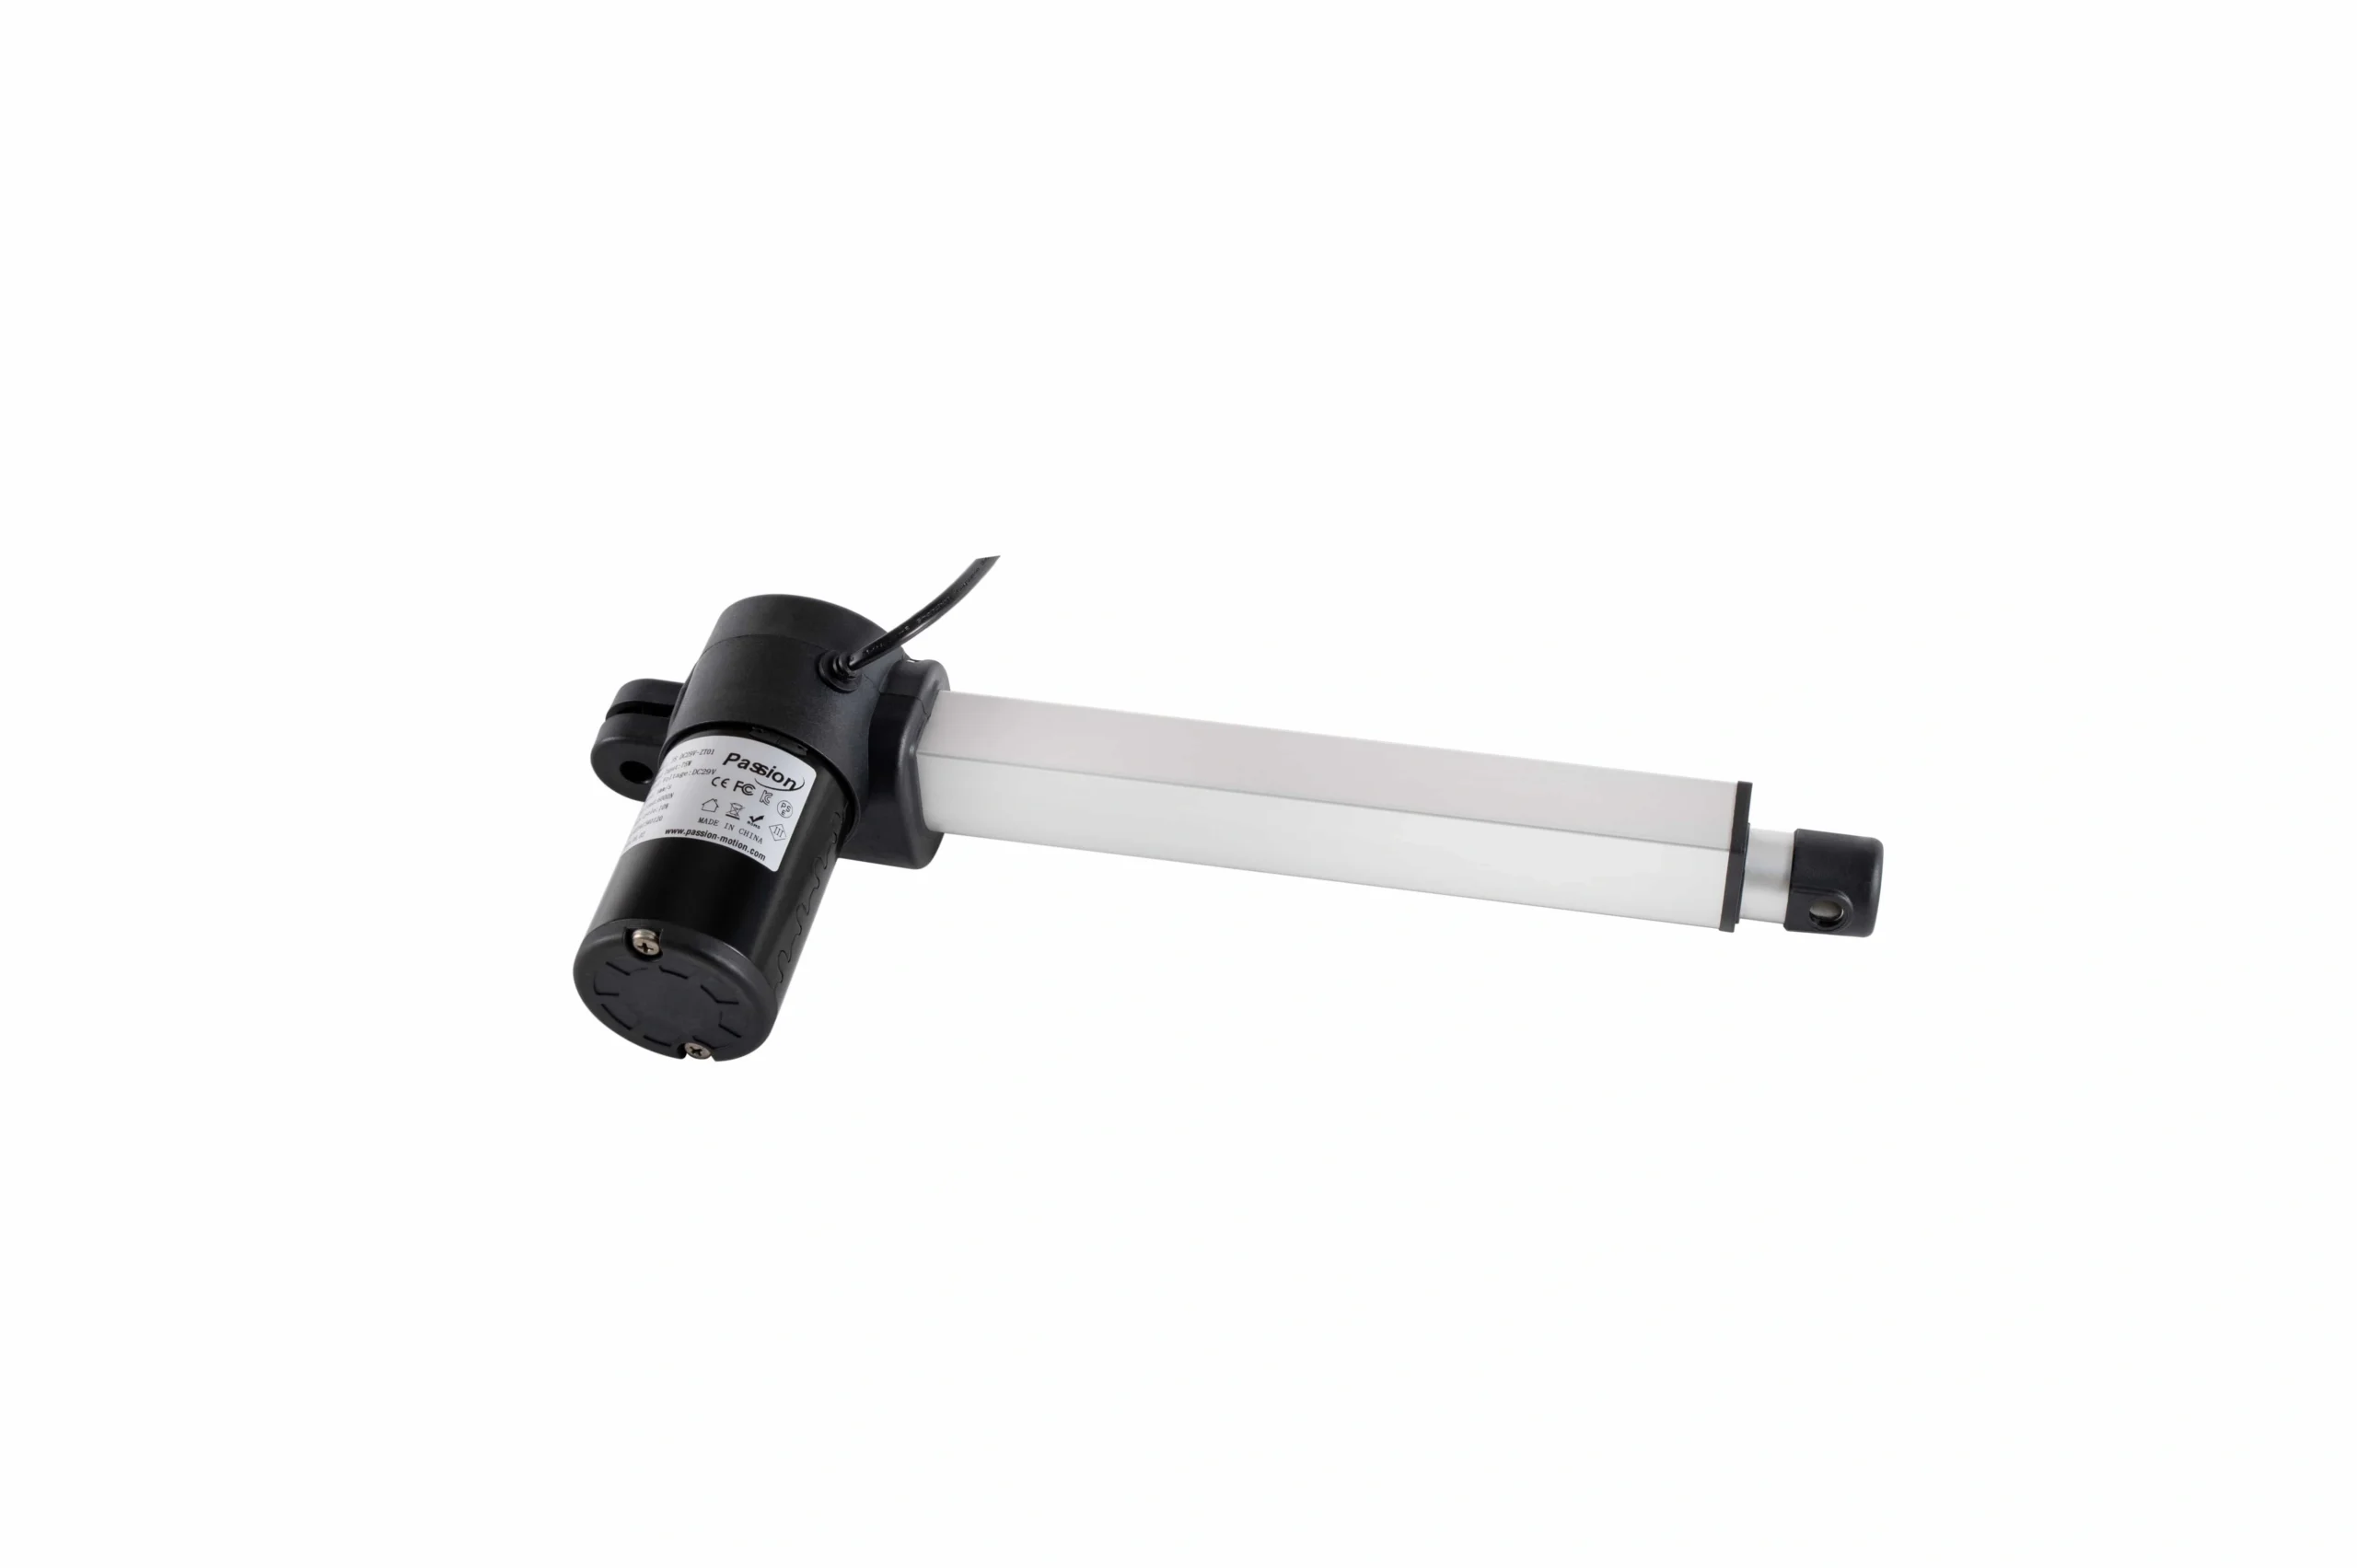
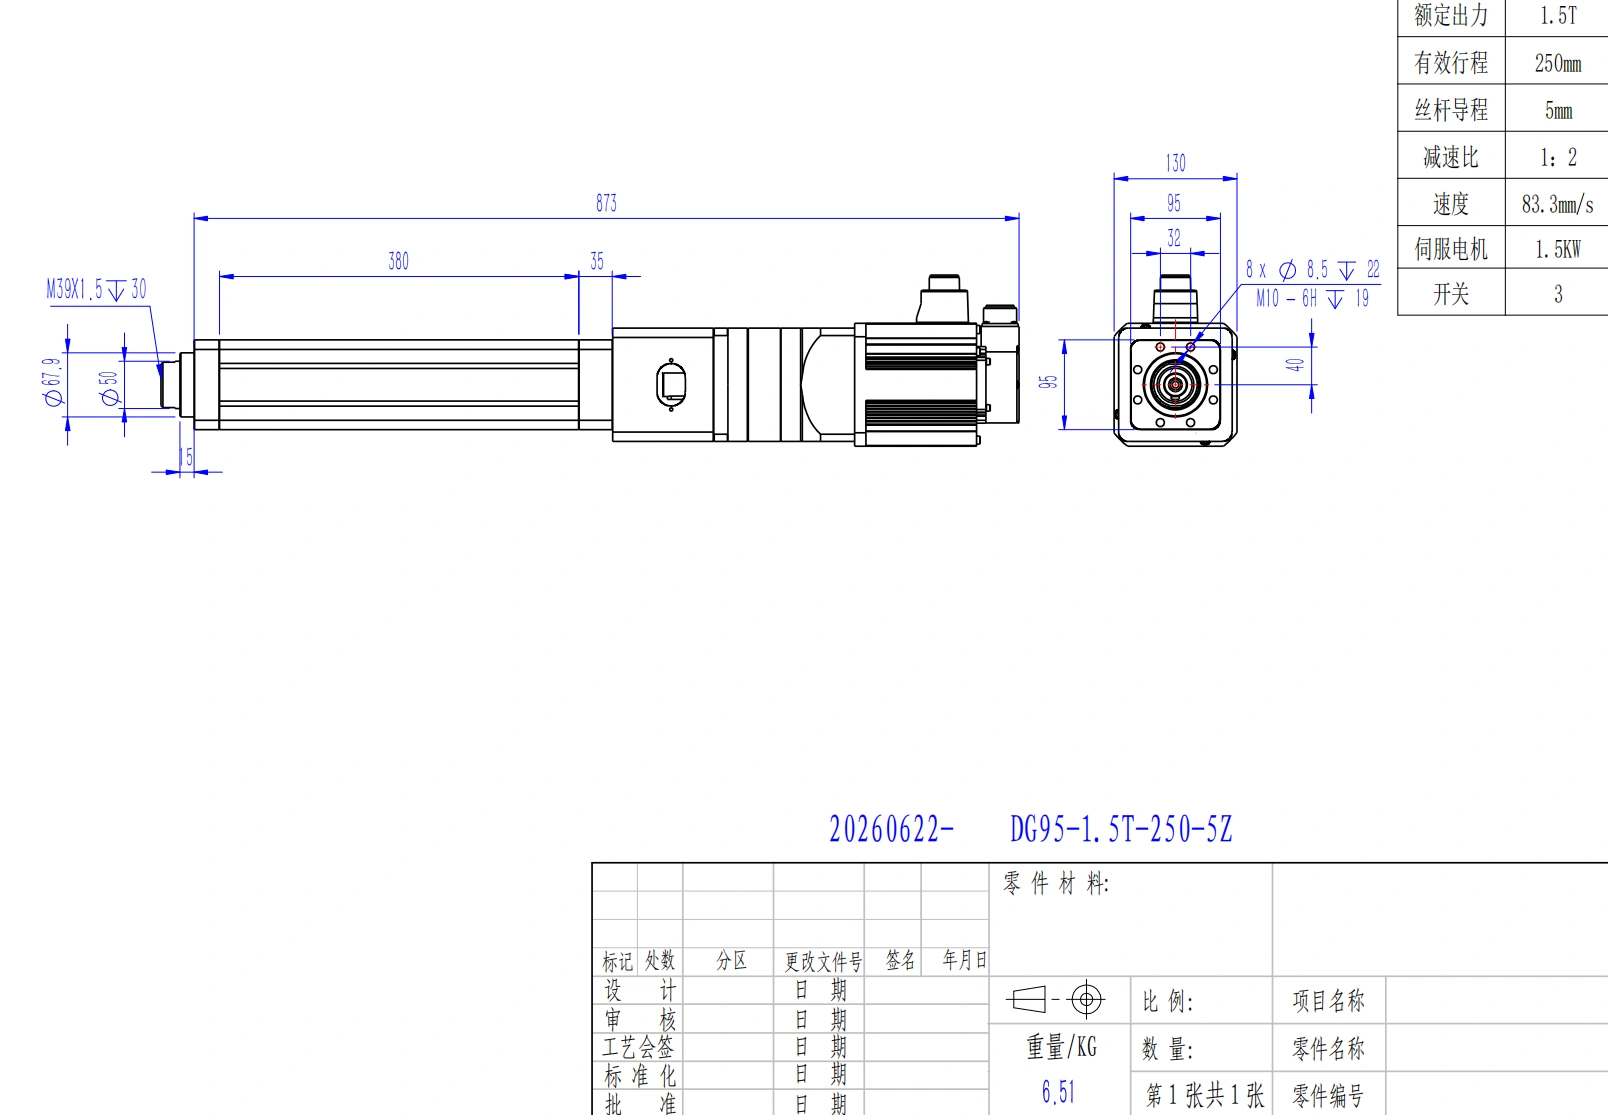
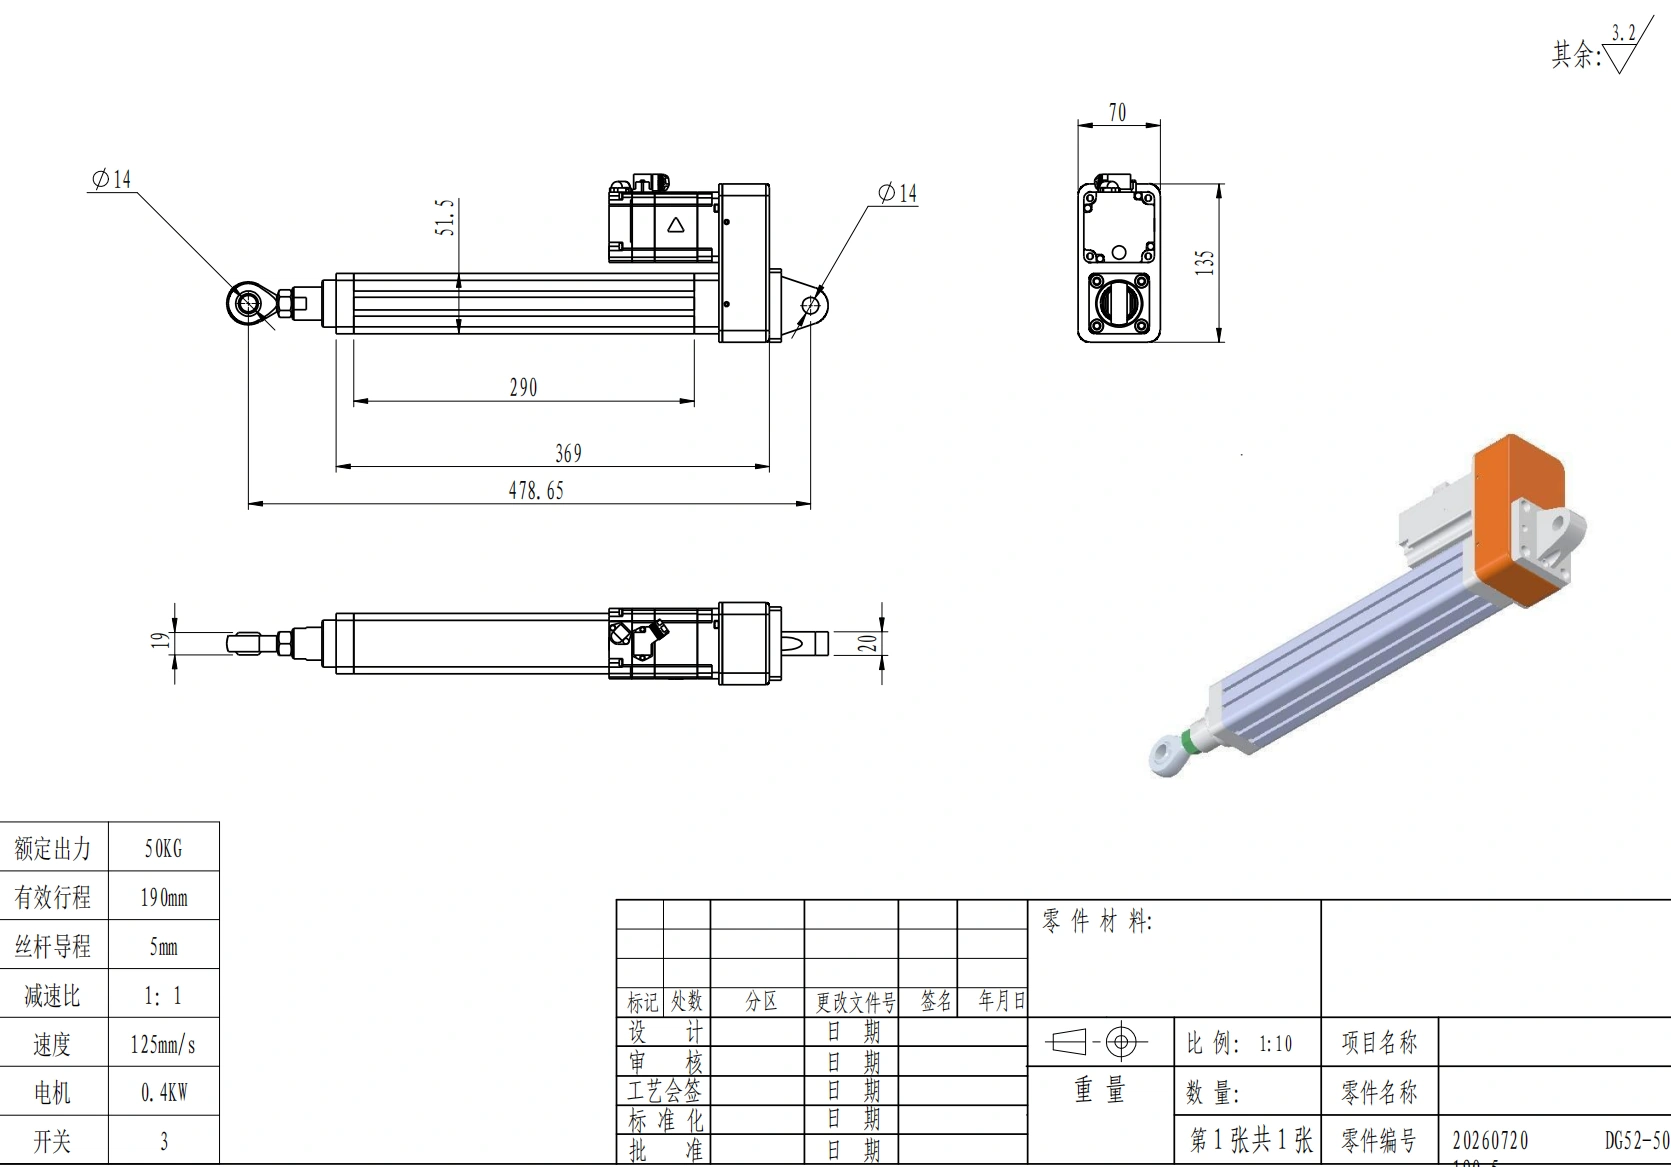
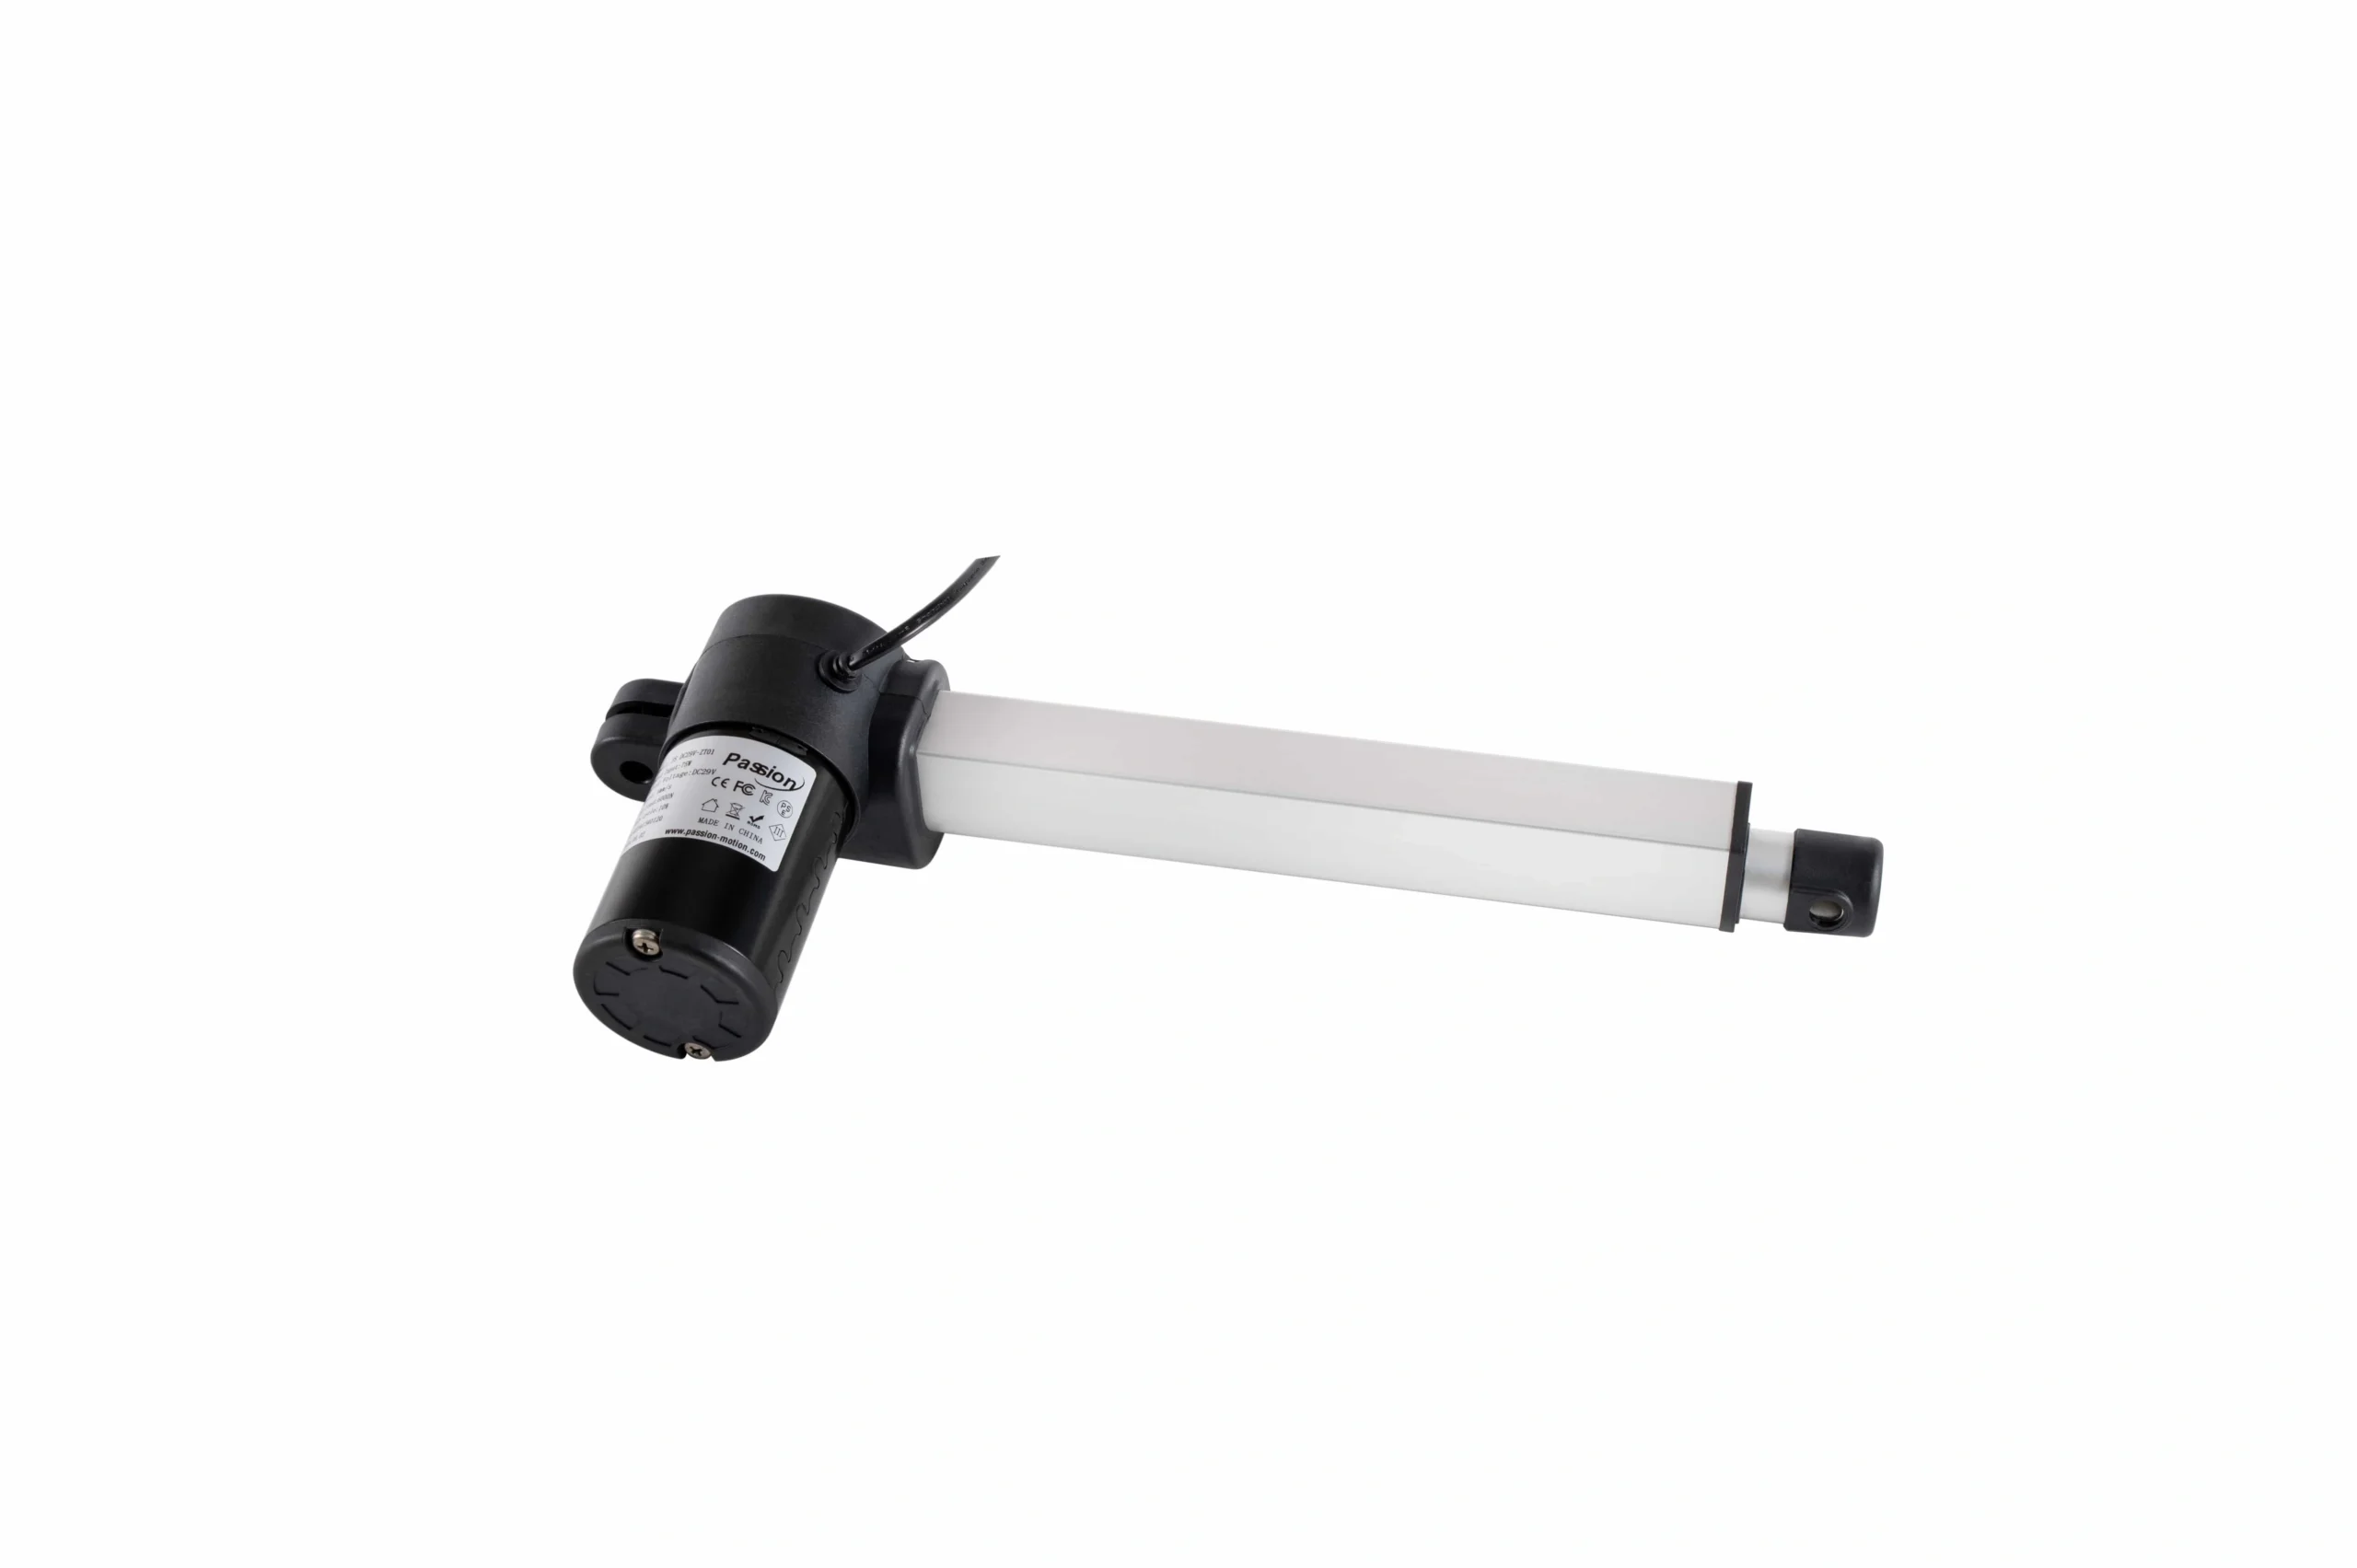
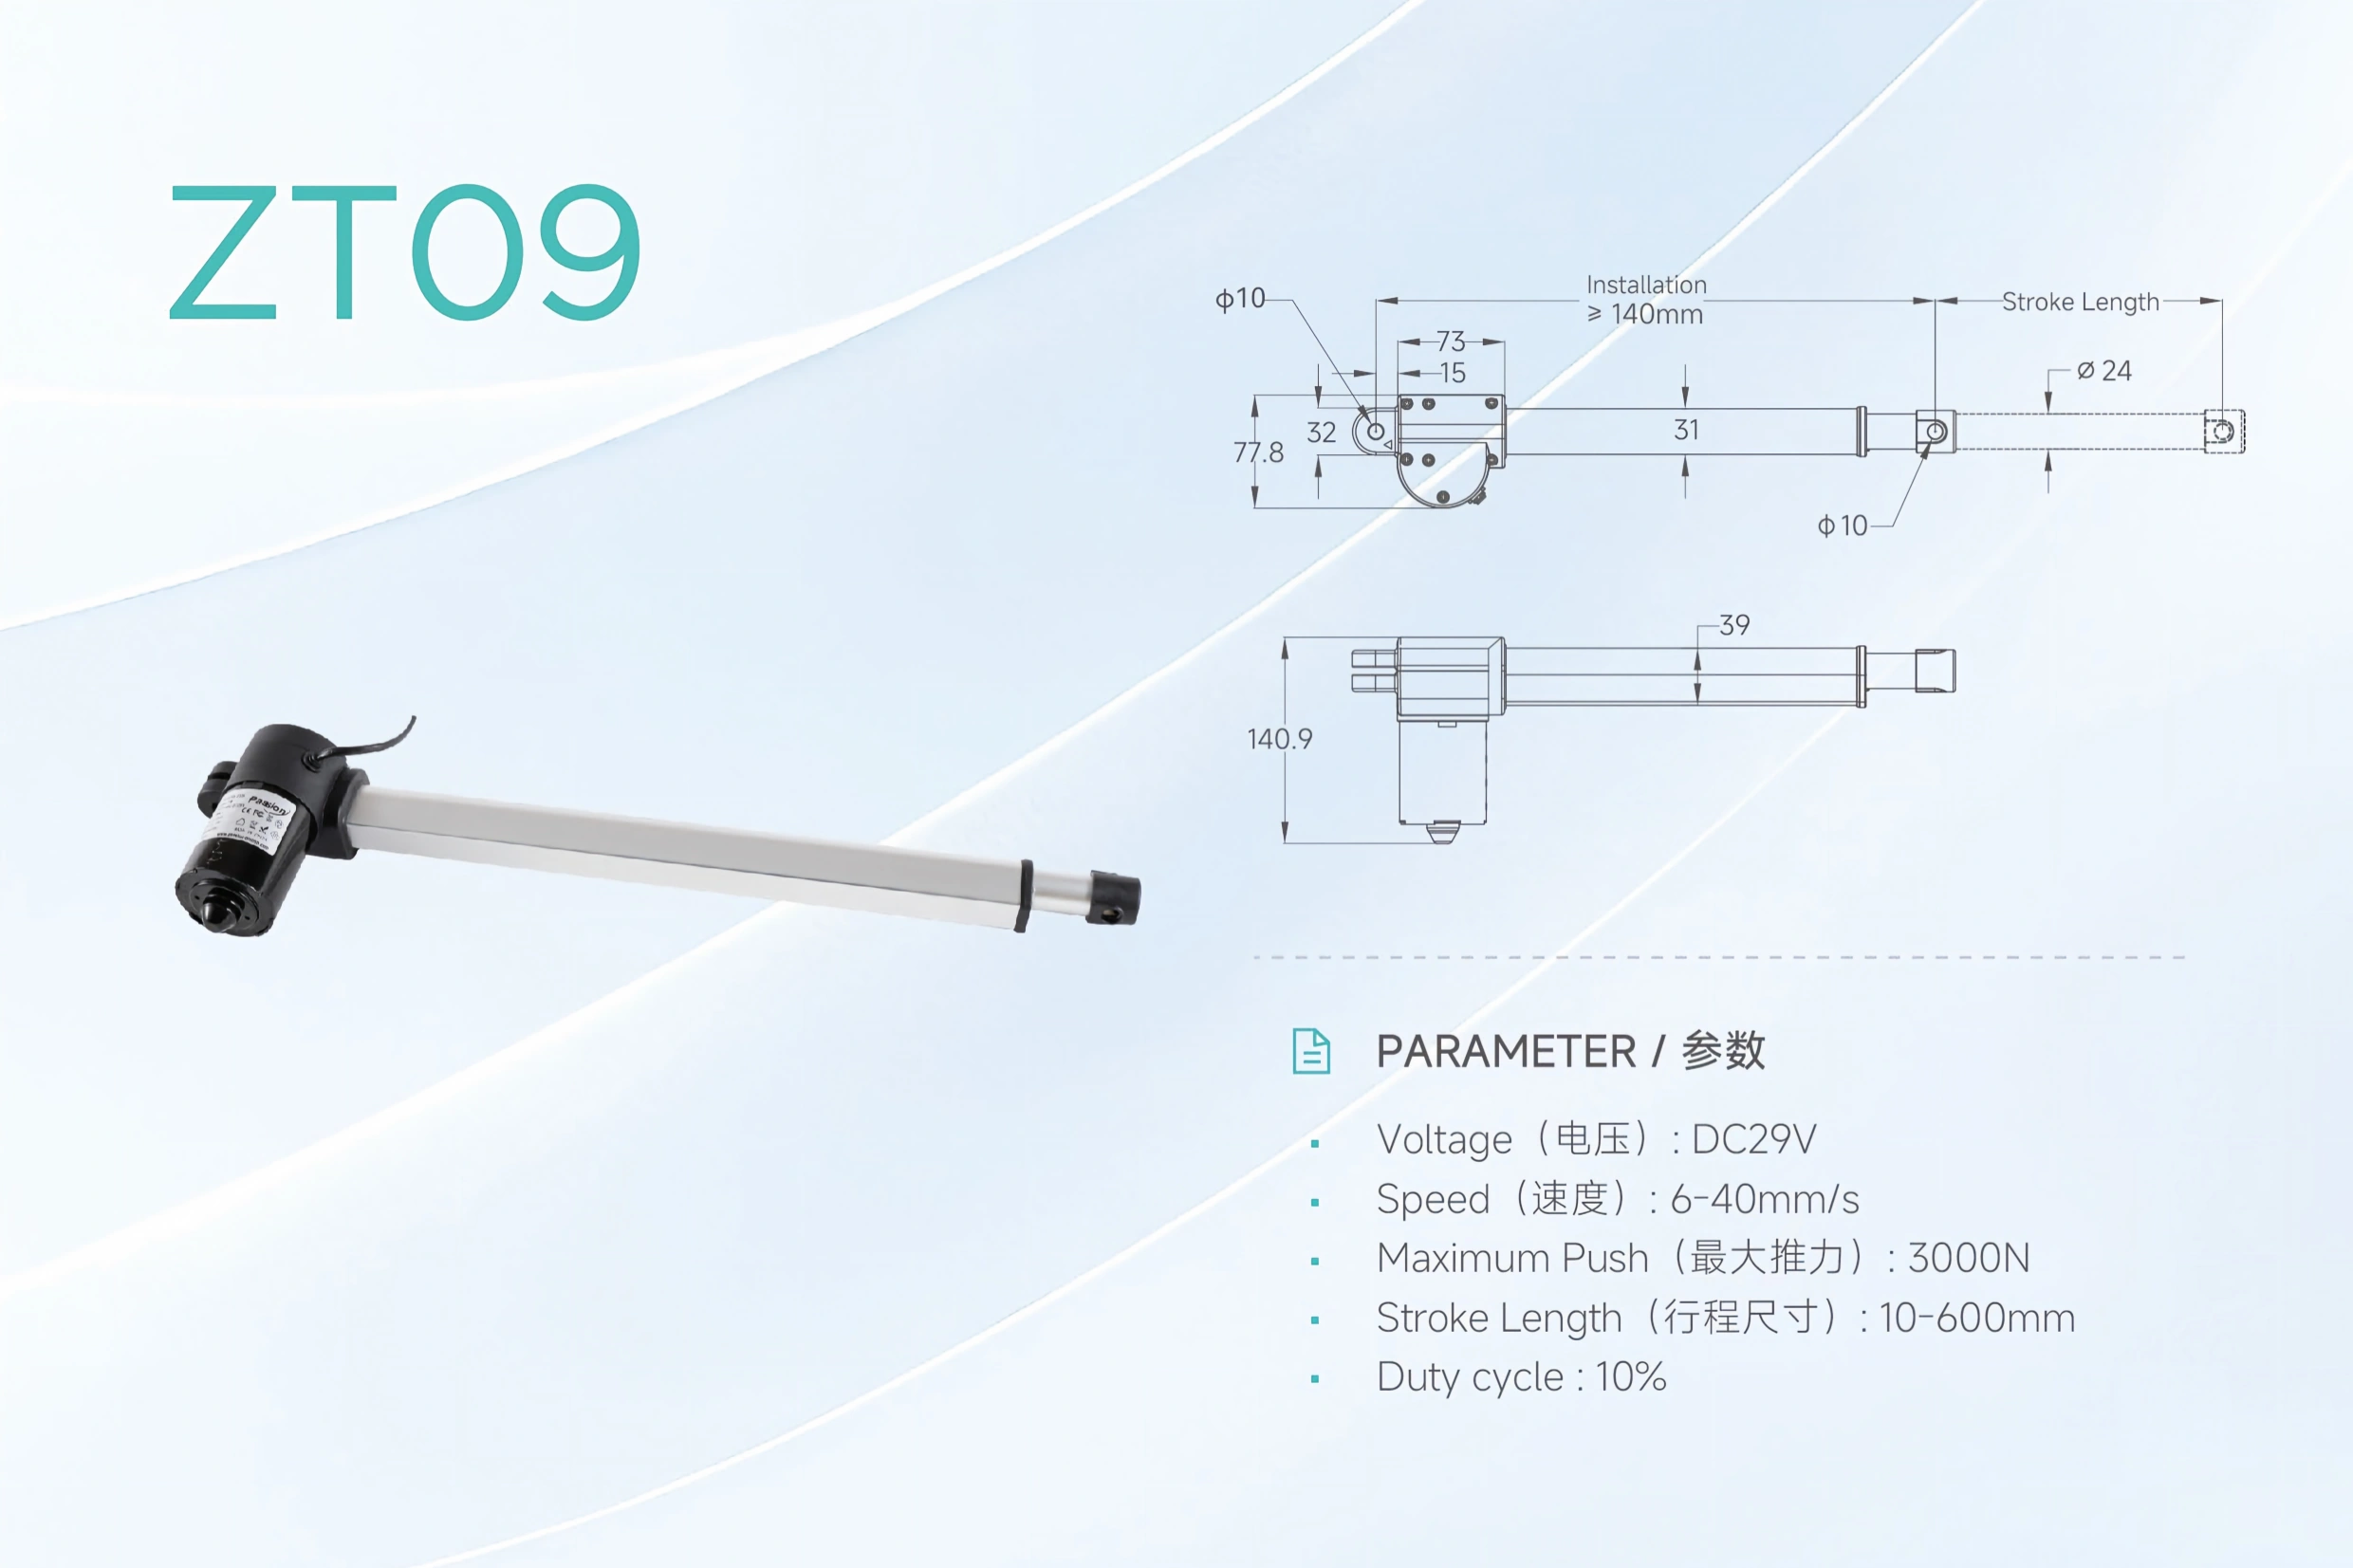
As famílias PT e ZT da ServoCylMotion estão documentadas localmente como famílias de movimento candidatas a 29V. Elas devem ser tratadas apenas como faixas candidatas após a definição das entradas do sistema. Os máximos independentes da família não devem ser combinados em uma configuração presumida.
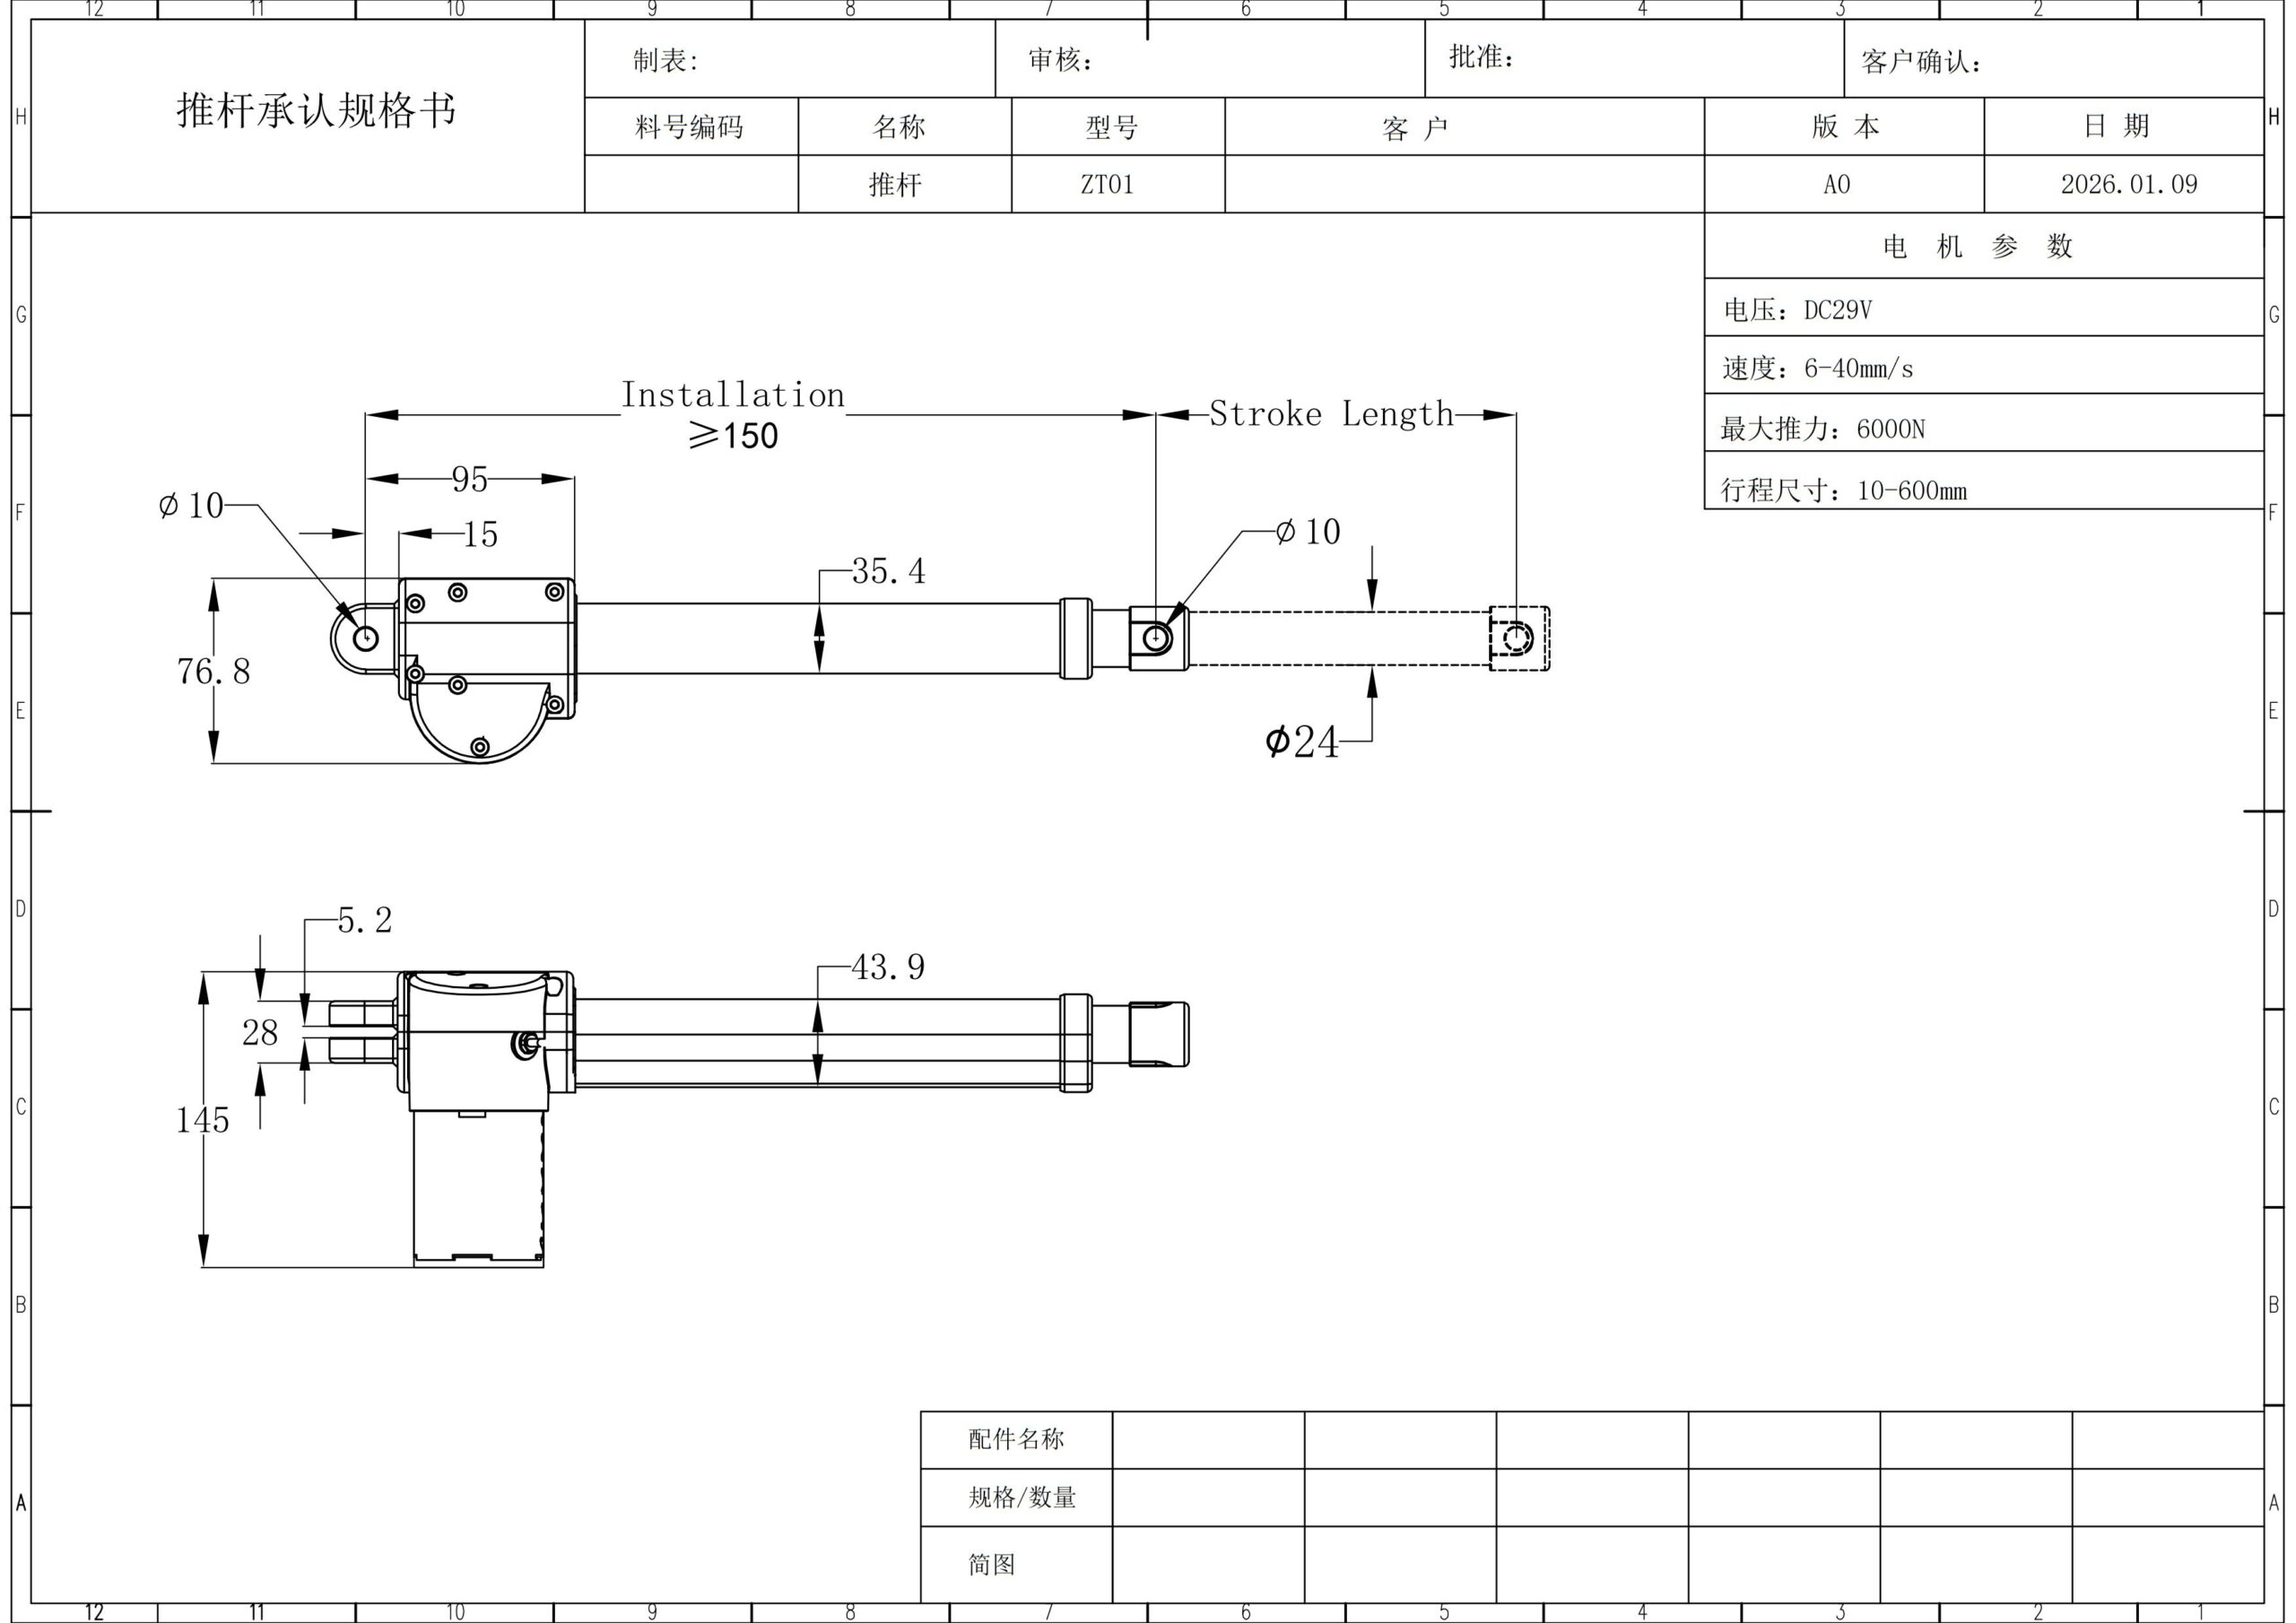
O hardware de movimento deve ser avaliado em relação à carga definida, ao deslocamento, à montagem e à arquitetura de controle, em vez de ser selecionado com base em uma única classificação principal.
Traduzir o Envelope do Produto em Geometria de Deslocamento e Instalação
O movimento vertical requerido é apenas uma parte do problema de geometria. O sistema instalado também possui um pacote recolhido, um pacote estendido, interfaces de montagem, espessura superior, sobreposição estrutural, movimento de cabos e zonas de folga.
Antes da congelamento do design, defina:
- as posições de superfície de trabalho final mais baixa e mais alta necessárias;
- o deslocamento vertical necessário entre elas;
- envelopes de instalação recolhidos e estendidos;
- espessura superior e a combinação entre o elemento de elevação, a estrutura e a superfície de trabalho;
- localizações de suporte, padrão de orifício de montagem e acesso aos fixadores;
- sobrecarga permitida e localizações de equipamentos;
- folga de cabos, caminho do laço móvel, tolerância de dobra e alívio de tensão;
- zonas de restrição para partes móveis e equipamentos próximos;
- tolerância de nivelamento do piso e a condição da superfície de suporte.
Um componente pode ter deslocamento nominal suficiente e ainda falhar no design instalado porque o pacote recolhido é muito grande, a estrutura consome movimento utilizável ou cabos e suportes interferem perto de uma posição final.
Para programas orientados por normas, não copie uma dimensão genérica de um resumo na web para a especificação. O requisito adotado ou autorizado aplicável deve ser verificado para o mercado alvo e a categoria exata do produto.
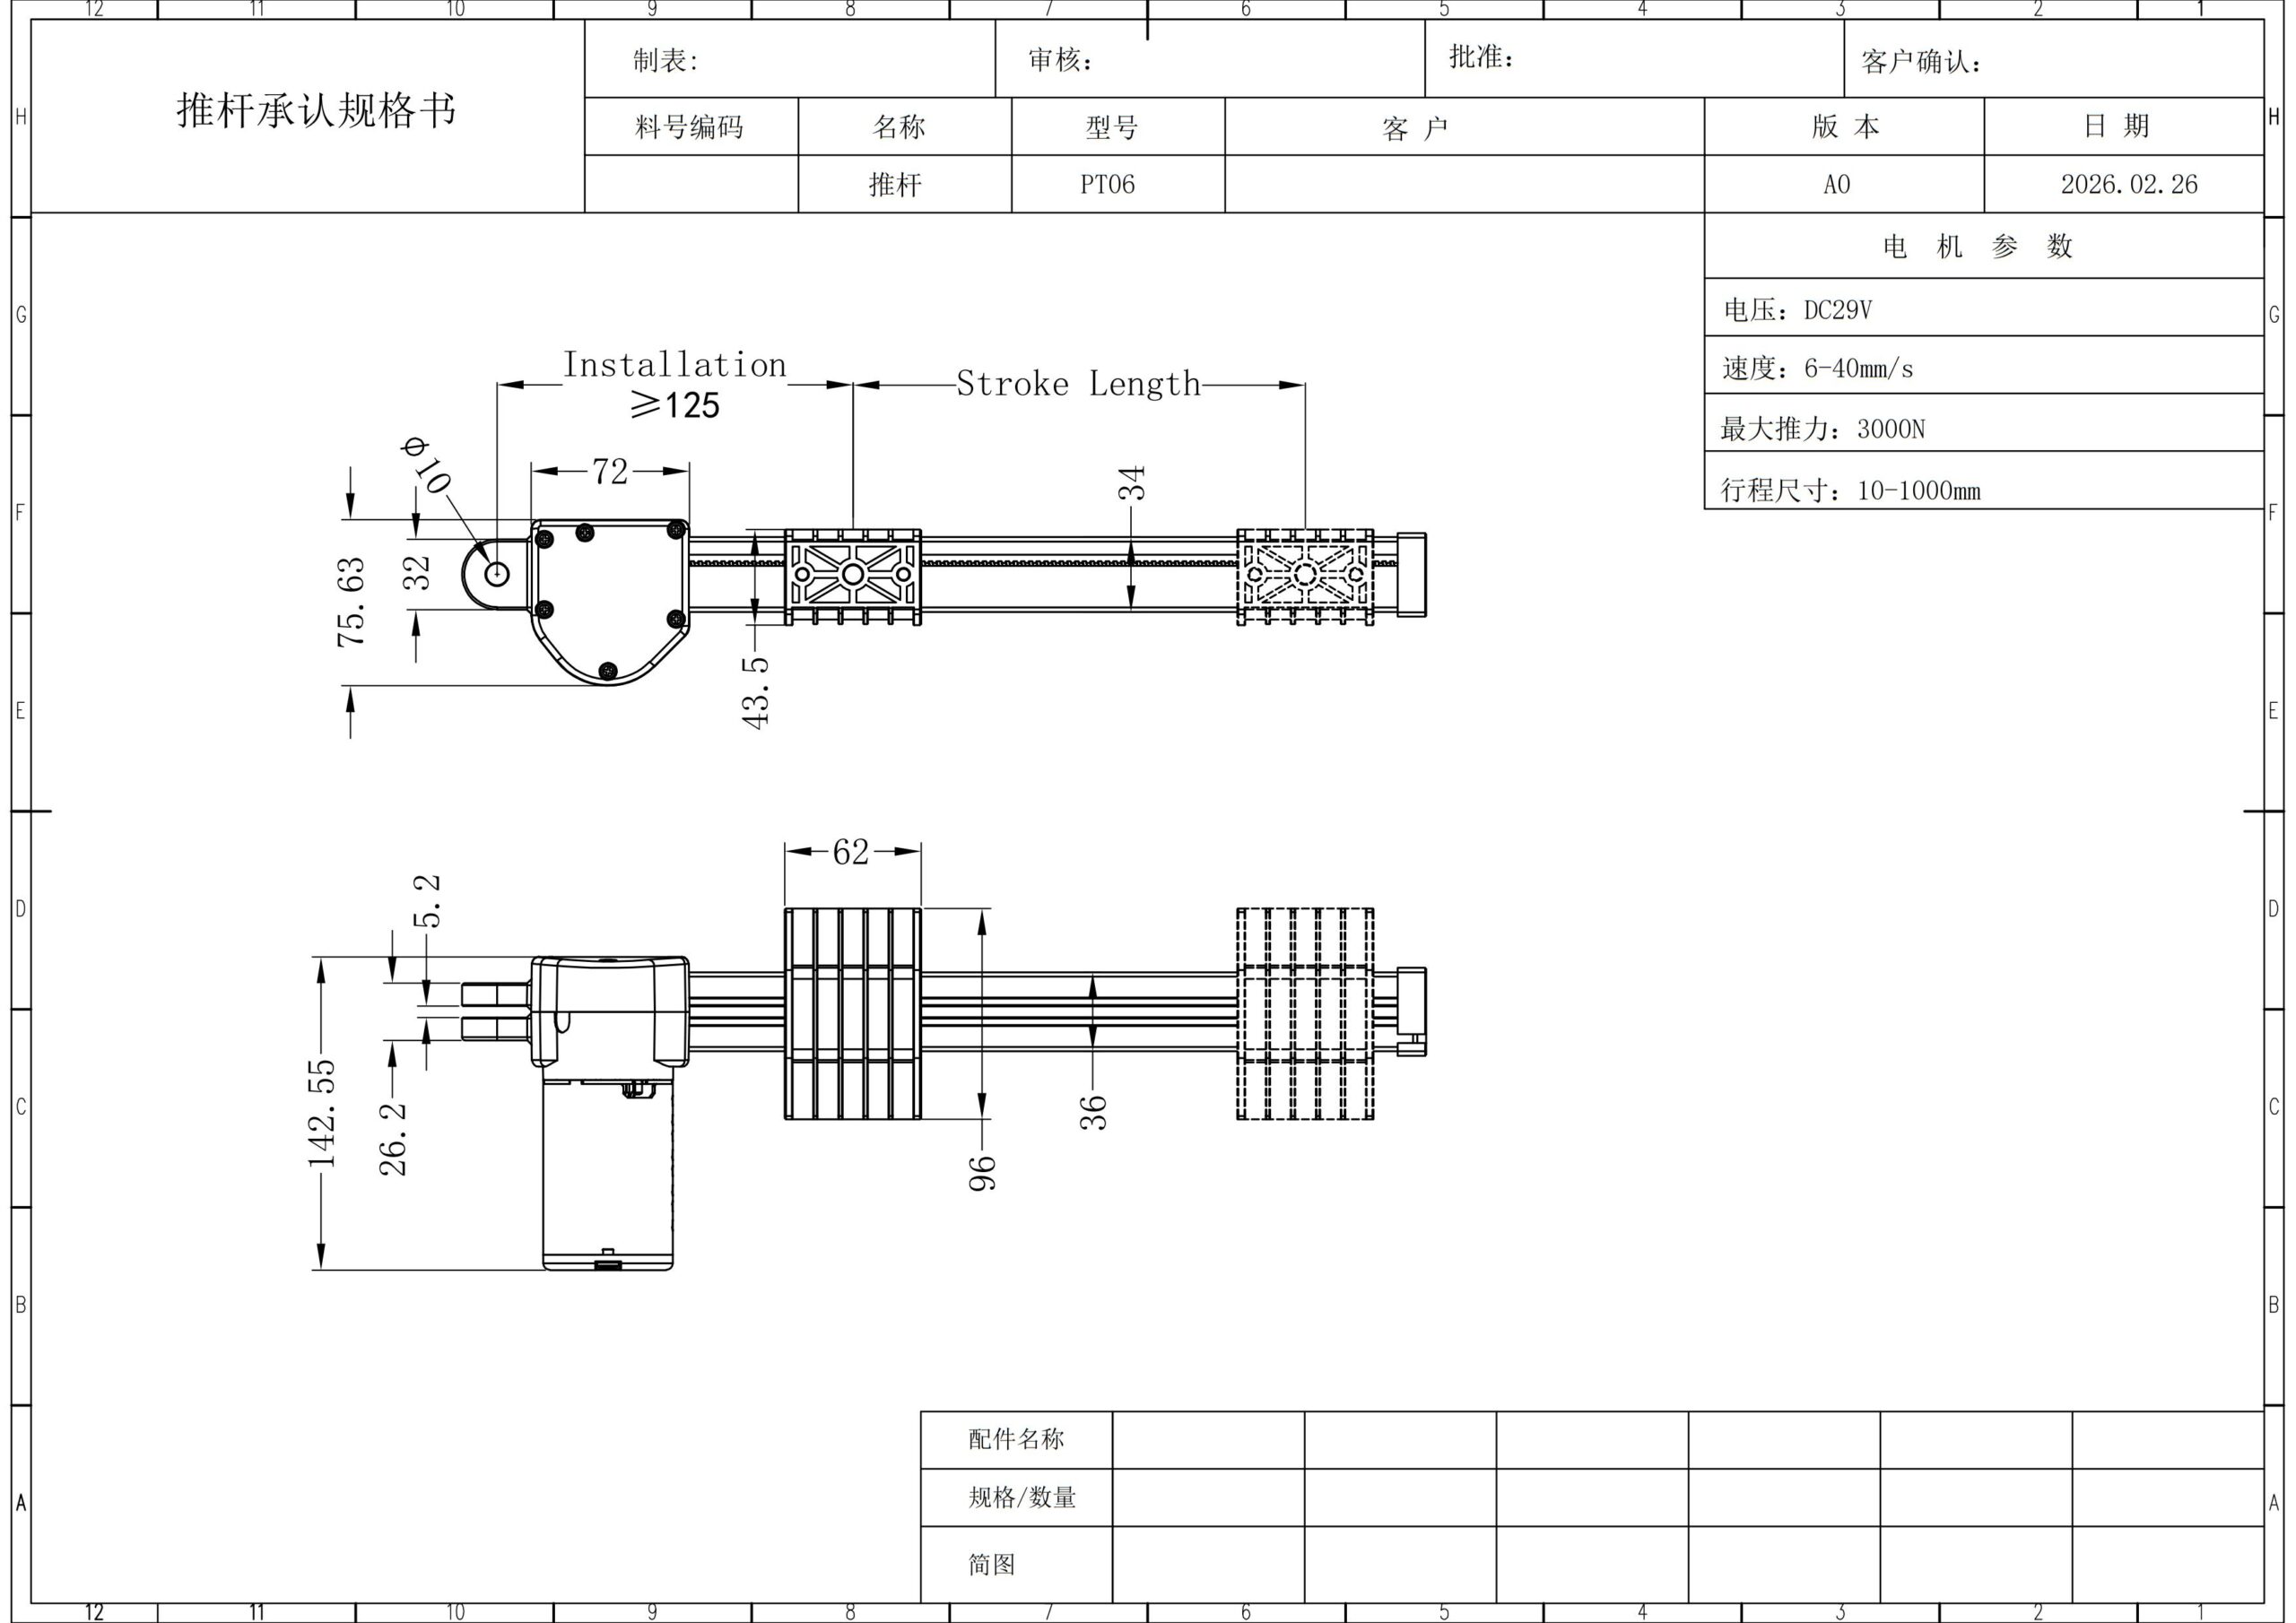
Diferentes fatores de forma de movimento podem alterar decisões de embalagem e montagem, portanto, o envelope instalado deve ser verificado antes do congelamento do design.
Defina a Carga Real e o Ponto de Operação de Performance
A massa total é necessária, mas não é suficiente. Uma definição de carga útil útil identifica o que se move, onde essa massa está localizada e como a carga muda durante o uso normal e em condições extremas.
Incluir:
- superfície de trabalho e estrutura em movimento;
- monitores, braços, computadores, ferramentas e acessórios montados;
- cota de acessórios futuros onde o programa exigir;
- casos de carga em bordas e cantos;
- carga unilateral ou de outra forma desigual;
- localização do centro de gravidade e protrusão;
- arrasto de cabos e outras resistências dependentes do movimento;
- qualquer condição de serviço que altere o caminho da carga.
A revisão de engenharia deve então emparelhar essa definição de carga com o velocidade carregada, não apenas um valor de destaque vazio. Registre a carga de trabalho pretendida, o tempo ou a velocidade de transição necessária, a condição de suprimento, a condição ambiente quando relevante, e a mudança aceitável no desempenho sob carga assimétrica.
Especifique o dever como um padrão de operação, não um adjetivo vago. Defina movimentos consecutivos, períodos de descanso esperados, ciclos no perfil de uso real, e qualquer sequência de comissionamento ou serviço que possa produzir um movimento mais frequente do que a operação normal.
Lista de Verificação do Ponto de Operação
| Entrada | Defina para o programa | Por que isso muda o projeto |
|---|---|---|
| Carga em movimento | Massa de todo o conjunto em movimento e equipamentos transportados | Determina a demanda de força e carga estrutural |
| Distribuição de carga | Casos normais, de borda, de canto e irregulares | Muda a demanda por força por ponto, momento e sincronização |
| Deslocamento requerido | Movimento necessário no produto instalado | Define o envelope de movimento e a exigência de embalagem |
| Velocidade carregada | Taxa de movimento necessária a uma carga especificada | Evita que o desempenho sem carga seja confundido com o desempenho de trabalho |
| Padrão de serviço | Movimentos consecutivos, comportamento de descanso e uso realista | Afecta a margem térmica e elétrica |
| Orientação | Como a estrutura controla carga lateral e alinhamento | Influencia atrito, travamento, estabilidade e carga de componentes |
Especifique Sincronização como Comportamento que Você Pode Testar
“Sincronizado” não deve ser o fim da especificação de controle. Um sistema de múltiplos pontos precisa de um processo de inicialização definido, comportamento de movimento coordenado, resposta a falhas e sequência de recuperação.
Transforme a sincronização em perguntas de aceitação explícitas antes que o controlador seja congelado:
- Como o sistema é inicializado ou calibrado?
- Qual diferença de posição é aceitável para este projeto e como será medida?
- O que acontece se a carga se tornar desigual durante o movimento?
- O que acontece se um canal parar ou se desconectar?
- O que acontece após uma interrupção de energia?
- O sistema requer uma sequência de reinicialização ou re-referenciamento?
- Como os limites de software superior e inferior são tratados quando fazem parte do design?
- O que a interface do usuário deve mostrar durante uma falha?
- Que evidências demonstram recuperação sem deixar a estrutura em uma condição desalinhada inaceitável?
A ServoCylMotion documenta localmente YK-06, YK-08 e YK-10 como exemplos sincronizados de dois, três e quatro canais, respectivamente. Essas mapeações são referências de posicionamento de produto, não aprovações de compatibilidade geral. Os componentes exatos de movimento, interface de feedback, fiação, configuração do controlador e plataforma mecânica ainda requerem revisão do projeto.
Para uma revisão mais profunda do comportamento coordenado de múltiplos pontos, utilize o recurso de engenharia de sincronização de múltiplos motores.
YK-06 é um exemplo sincronizado de dois canais documentado localmente; o emparelhamento final de componentes ainda requer revisão da configuração.
Engenharia de Potência, Conectores e Fiação como uma Única Cadeia de Interface
A tensão nominal é apenas a primeira verificação elétrica. Um sistema de produção também deve satisfazer a demanda de corrente, comportamento de partida, operação simultânea de canais, requisitos de conectores e polaridade, interfaces de controle, roteamento de cabos e restrições de serviço.
A família de controladores YK local é documentada em torno de DC 29V e 60–120W de manuseio de potência em nível familiar. A ServoCylMotion também documenta localmente opções de potência de 29V nas classes de 1.8A (cerca de 52W), 2.0A (58W) e 3.0A (87W). Estes são exemplos documentados de plataforma, não aprovações automáticas de emparelhamento.
Um rótulo compartilhado de 29V não estabelece compatibilidade. Verifique:
- demanda de corrente contínua e de partida;
- quantos canais podem iniciar ou funcionar juntos;
- família de conectores e interface de acoplamento;
- disposição dos pinos e polaridade;
- interface do motor e de feedback;
- comprimento e roteamento do cabo;
- folga do laço em movimento e alívio de tensão;
- acesso ao serviço disponível;
- comportamento térmico sob o padrão de duty definido.
Quando a cadeia de componentes ainda não foi verificada, utilize um revisão de compatibilidade do sistema antes de congelar conectores e fiação. O documento localmente registrado opções de energia de 29V pode então ser comparado com os requisitos reais de corrente e interface.
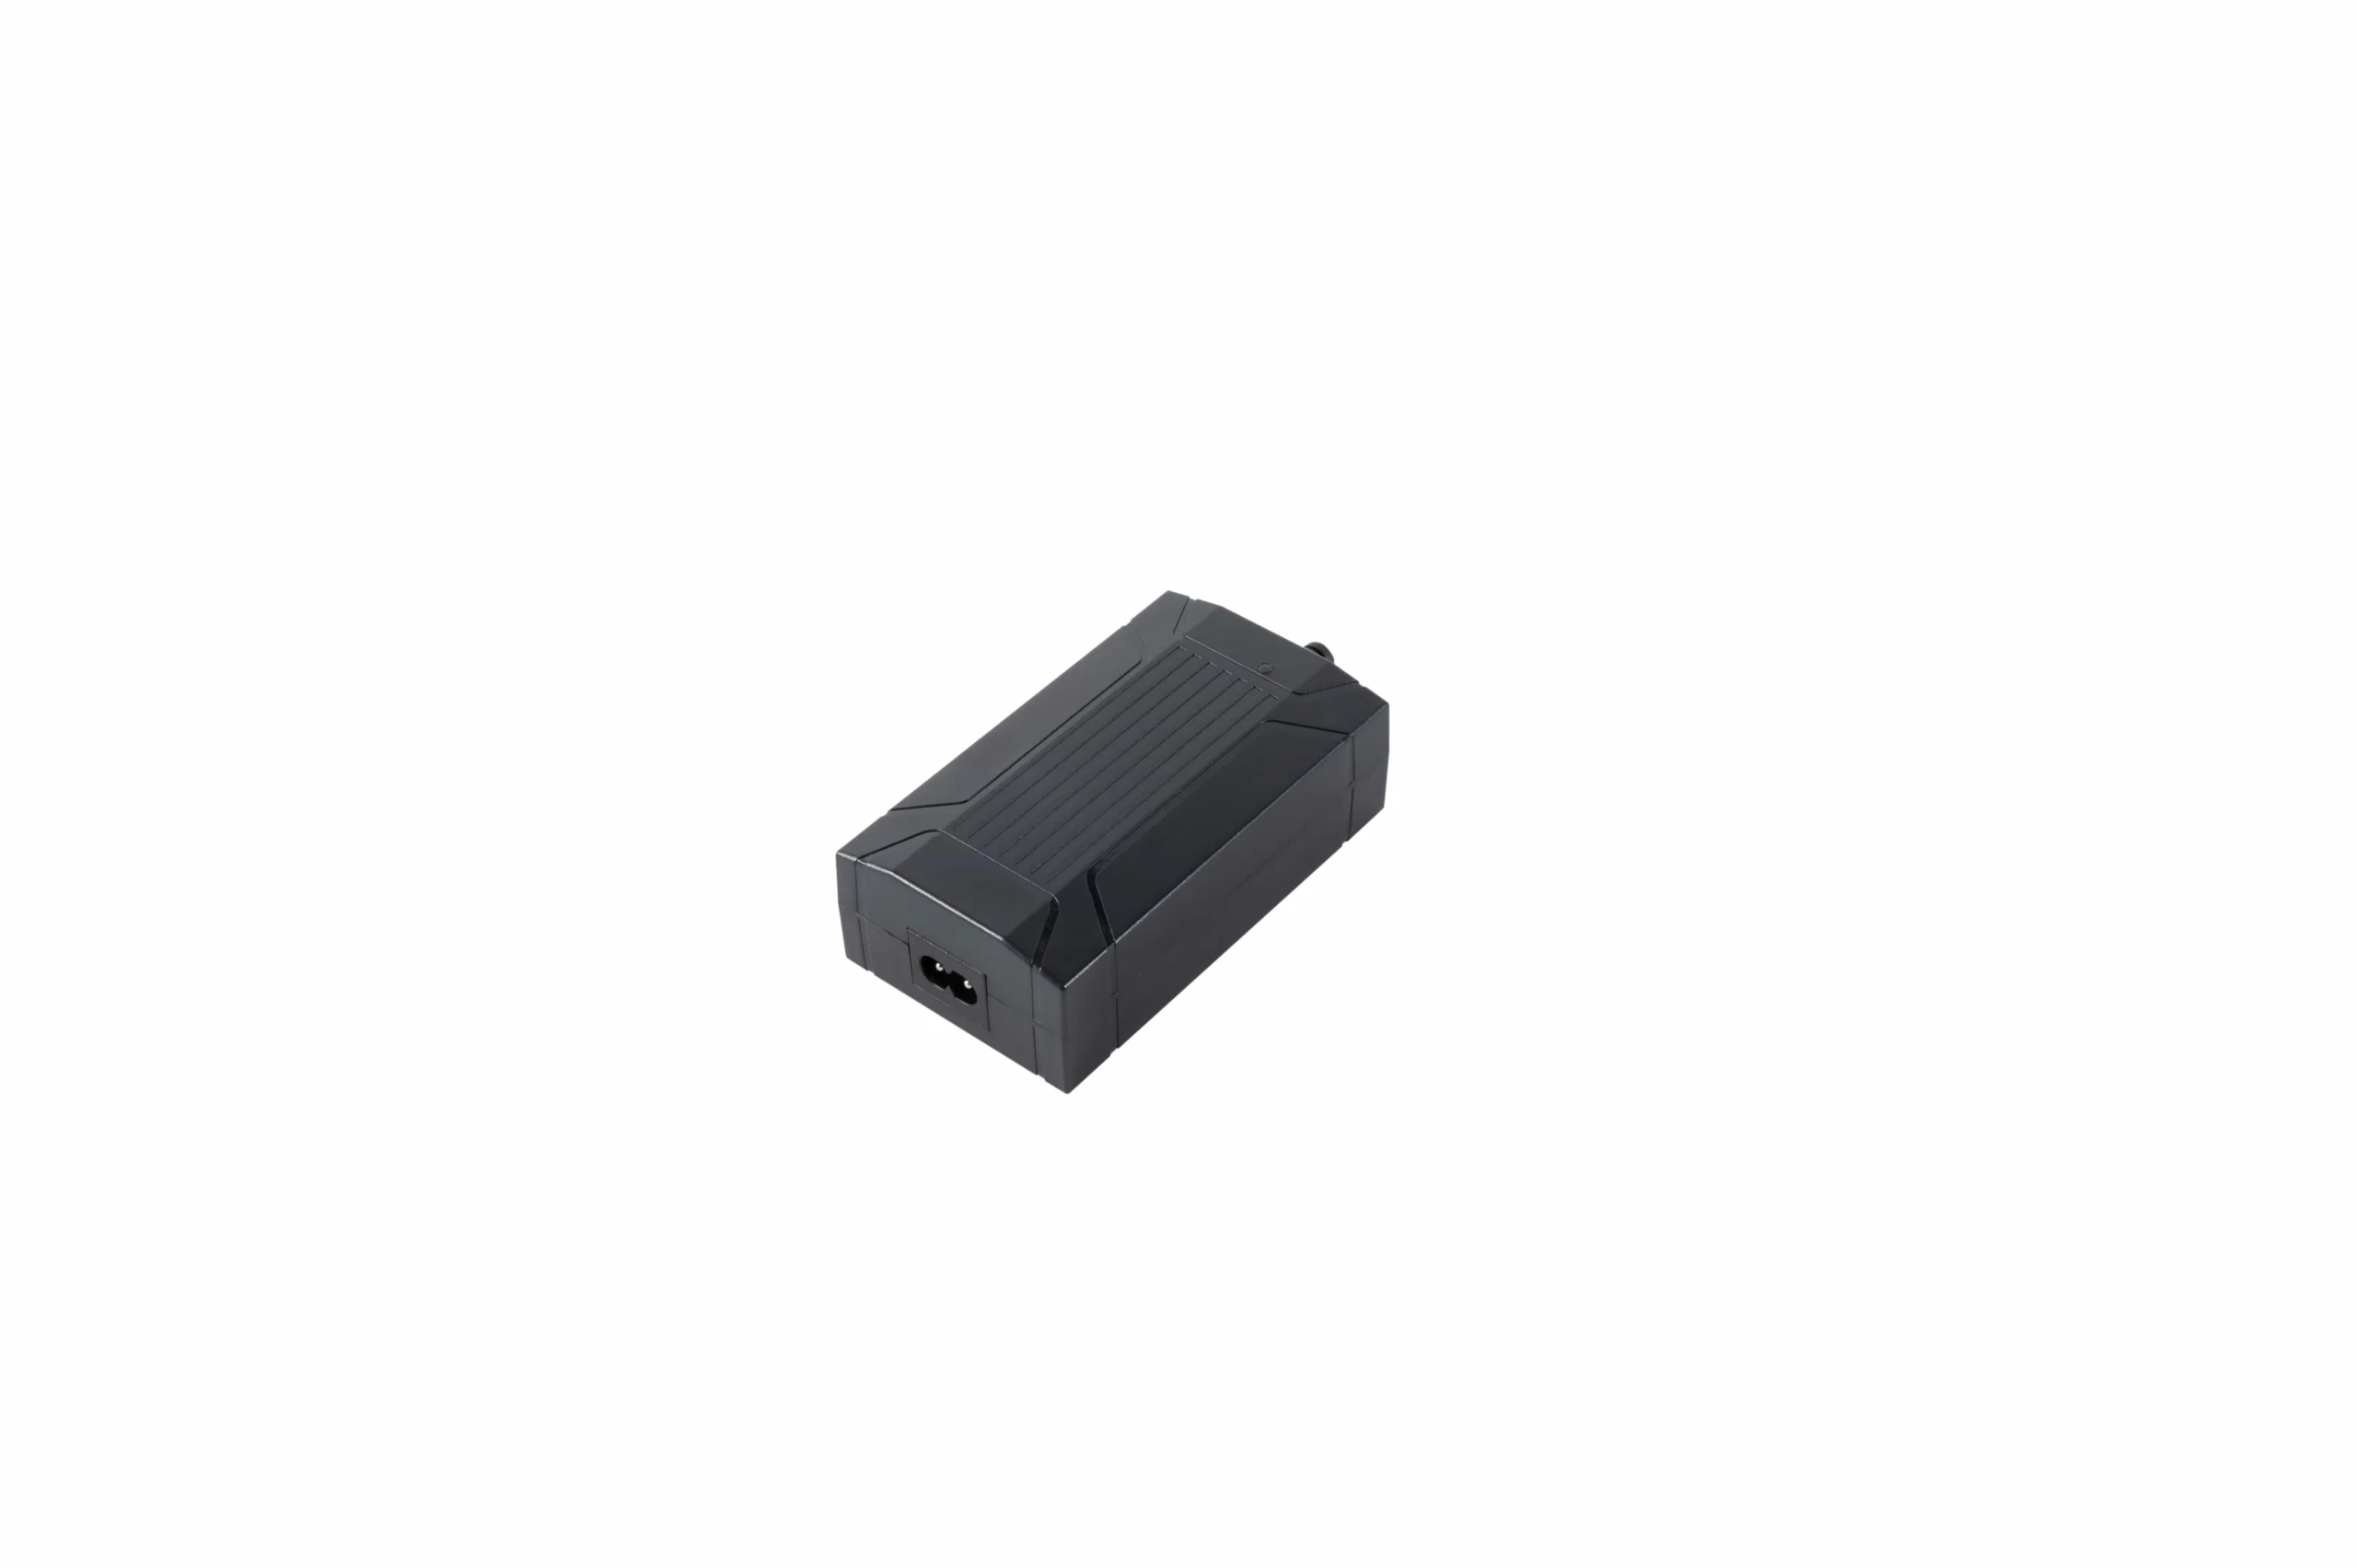
Um rótulo de 29V por si só não estabelece a compatibilidade do sistema; a demanda de corrente, o comportamento de partida, os conectores, a polaridade e as interfaces de controle ainda precisam corresponder.
Mantenha Estrutura e Estabilidade no Mesmo Problema de Liberação
Um sistema de movimento pode produzir força axial suficiente e ainda ter um desempenho ruim quando a estrutura ao redor se desvia, torce, prende ou permite movimento excessivo na extensão total.
Revise a montagem completa ao longo de seu percurso, especialmente perto da posição mais estendida. As verificações relevantes incluem:
- sobreposição de guia e trilho;
- rigidez da viga transversal;
- ajuste da junta e controle de fixadores;
- geometria da base e nivelamento;
- rigidez da superfície de trabalho;
- sobressalente superior e colocação de acessórios;
- carga desigual;
- cargas laterais e momentos transferidos para o hardware em movimento;
- forças do cabo que mudam durante o percurso.
A estrutura mecânica deve guiar a plataforma em movimento para que os componentes de movimento não sejam usados involuntariamente como a única resistência à carga lateral ou torção. Se um design depende de um momento específico ou capacidade de carga lateral permitida, esse valor deve vir de evidências controladas para a configuração exata, em vez de uma suposição de categoria genérica.
Construa a lista de materiais e o pacote de documentos de engenharia juntos
Uma lista de materiais útil é mais do que uma lista de peças. Ela deve identificar a camada do sistema, a interface que deve ser controlada e as evidências necessárias para liberar essa camada.
Mapa da Camada do Sistema de Movimento
| Camada de sistema | Escopo típico | Defina antes da liberação |
|---|---|---|
| Movimento | Elementos de elevação, transmissões, hardware de acionamento | Pontos de elevação, carga em movimento, deslocamento, velocidade de montagem |
| Controlo | Controlador multicanal, interface de feedback, controle do usuário | Contagem de canais, comportamento coordenado, inicialização, reinicialização, resposta a falhas |
| Poder | Interface de fornecimento de CC e rede elétrica | Voltagem, demanda contínua/inicial, cargas simultâneas, proteções, instalação |
| Interfaces da estrutura | Trilhos, vigas transversais, pés, suportes, fixação superior | Layout, montagem, alvos de rigidez, folgas, acesso para serviço |
| Fiação | Motor, feedback, controle e cabos de potência | Comprimento, pinagem, roteamento, folga de curvatura, alívio de tensão |
| Validação | Verificações funcionais, estruturais, elétricas, de cabo e de ciclo de repetição | Carga de teste, perfil de duty, condições, critérios de aceitação |
O pacote de documentos de engenharia deve identificar pelo menos:
- desenho de arranjo geral e instalação;
- informações sobre furos de montagem e áreas restritas;
- casos de carga e suposições sobre a posição da carga;
- diagrama de fiação, família de conectores e pinagem;
- identificação do controlador e da configuração;
- procedimento de inicialização, reinicialização e recuperação de falhas;
- comprimentos de cabos e requisitos de roteamento;
- informações sobre fixadores e controle de montagem, quando aplicável;
- condições de teste e limites de aceitação;
- processo de mudança controlada para componentes, fiação e firmware;
- regras de compatibilidade para substituição ou serviço.
Esta documentação permite que as equipes de engenharia, fornecimento, qualidade, montagem e serviço revisem a mesma configuração controlada em vez de interpretar descrições de componentes separadamente de forma diferente.
Lista de Verificação de Liberação de Engenharia OEM
Use esta lista de verificação antes do congelamento do projeto e novamente antes da liberação da produção.
| Entrada de design | Defina antes do congelamento do projeto | Por que isso é importante | Evidência antes da liberação |
|---|---|---|---|
| Arquitetura do ponto de elevação | Contagem, posição, método de acoplamento, necessidade de canal | Estabelece caminhos de carga e problema de coordenação | Layout de sistema aprovado e diagrama de blocos |
| Carga em movimento | Massa móvel completa mais acessórios | Define a demanda de força de trabalho | Lista de cargas vinculada à configuração aprovada |
| Distribuição de carga | Casos normais, de borda, de canto e irregulares | Afeta a força por ponto, momento e estabilidade | Desenho de posição de carga ou matriz de teste |
| Viagem e pacote | Movimento requerido, envelope recolhido/estendido, folgas | Previne falhas de embalagem e interferência | Desenho do envelope instalado e verificação de viagem completa |
| Velocidade carregada | Desempenho requerido a uma carga de trabalho definida | Separa desempenho de trabalho dos valores sem carga | Resultado do teste de movimento carregado |
| Padrão de serviço | Movimentos consecutivos, comportamento em repouso, uso esperado | Afecta a margem térmica e elétrica | Teste funcional/térmico baseado em duty |
| Orientação e estrutura | Trilhos, sobreposição, rigidez, pés, juntas, interface superior | Controla carga lateral, empenamento e estabilidade | Revisão estrutural e teste de estabilidade |
| Sincronização | Inicialização, critério de incompatibilidade, comportamento de falha e recuperação | Torna o movimento coordenado mensurável | Registro de teste de sincronização e recuperação |
| Poder | Classe de suprimento, demanda contínua/inicial, operação simultânea | Previne seleção apenas por tensão | Orçamento de potência e resultado de corrente carregada |
| Conectores e cabeamento | Pinagem, polaridade, comprimentos de cabo, rotas em movimento | Previne falhas de interface e movimento do cabo | Diagrama de fiação aprovado e inspeção de cabos |
| Controlos | Contagem de canais, funções do usuário, limites, comportamento de reinicialização | Define o movimento esperado e a recuperação | Registro de configuração e teste funcional |
| Ambiente | Temperatura, umidade, poeira, limpeza, vibração conforme aplicável | Pode alterar desempenho elétrico e mecânico | Evidência ambiental específica do projeto |
| Documentação | Desenhos, IDs de configuração, procedimentos, critérios de teste | Suporta produção e serviço repetíveis | Pacote de documentos controlados |
| Controle de mudanças | Regras para alterações de hardware, cabo, firmware e substituições | Previne alterações não revisadas em um sistema qualificado | Registro de revisão e aprovação |
Valide a Montagem Completa Antes da Liberação de Produção
Testes em nível de componente são evidências úteis, mas não qualificam automaticamente uma montagem completa diferente. A validação deve usar a estrutura pretendida, superfície de trabalho, acessórios, fiação, controlador, suprimento e componentes de movimento.
Um plano de liberação prático pode incluir:
- inspeção dimensional e folga de curso completo;
- movimento sob a carga de trabalho prevista;
- medição de velocidade e corrente sob carga;
- estabilidade nas posições baixa, intermédia e alta;
- casos de carga desigual quando relevantes;
- inicialização, sincronização, reinício e recuperação de falhas;
- comportamento em caso de interrupção de energia;
- verificações térmicas do motor, controlador, conector e fonte de alimentação segundo o padrão de serviço previsto;
- flexão do cabo, encaminhamento, alivio de tensão e retenção do conector;
- ciclagem repetida em condições definidas;
- testes de resposta a obstruções quando esse comportamento faz parte da configuração verificada;
- verificações de fim de linha de produção vinculadas aos critérios de aceitação.
Um teste deve identificar a carga, posição, condição de operação, configuração da amostra e o limite de aprovação/reprovação. Sem essas condições, a contagem de ciclos ou etiqueta de desempenho é difícil de transferir para uma decisão de liberação OEM.
Normas: Mantenha Separados Guia, Teste de Produto e Dimensões
Normas e guias devem ser atribuídos ao papel que realmente desempenham no programa alvo.
BIFMA G1 é uma orientação ergonómica para mobiliário. Não deve ser apresentado como norma de teste de produto nem como certificação genérica de produto.
ANSI/BIFMA X5.5 fornece contexto de teste para segurança, durabilidade e desempenho estrutural de mesas e secretárias. A edição, escopo, programa de teste e evidência exatos devem ser confirmados para o produto em questão.
EN 527-1 trata dos requisitos dimensionais para mesas de escritório. As dimensões específicas devem ser verificadas contra texto autorizado e a versão adotada para o mercado alvo, e não copiadas de resumos secundários.
Para um programa multi-mercado, crie uma matriz de conformidade que indique o mercado destino, requisito aplicável, responsável pela evidência, revisão do documento e dependência de configuração. Não presuma que uma referência genérica a normas prove que o produto completo cumpre todos os requisitos.
Perguntas Frequentes
O que um OEM deve definir antes de escolher a arquitetura de elevação?
Defina o layout do ponto de elevação, complete o carregamento móvel, distribuição de carga, viagem necessária, velocidade carregada, padrão de trabalho, montagem e orientação, comportamento de movimento coordenado, interfaces de energia e fiação, condições de validação e documentação necessária. A seleção de componentes deve seguir essas entradas.
Como devemos escolher o número de pontos de elevação?
Baseie a decisão na geometria da superfície, vão, distribuição de carga, comportamento estrutural e na relação de movimento necessária. O número de canais de acionamento é uma consequência da arquitetura, não um substituto para defini-la.
Por que a capacidade total de carga não é suficiente?
A mesma massa total pode criar demandas diferentes quando está concentrada perto de uma borda, deslocada do centro ou distribuída de maneira desigual. Essas condições alteram a carga por ponto, momento de flexão, deflexão estrutural e comportamento de sincronização.
O que deve conter um requisito de sincronização?
Deve definir inicialização, o desvio aceitável específico do projeto, comportamento de carga desigual, resposta a canal parado ou desconectado, recuperação de perda de energia, comportamento de reinicialização e o método de teste usado para verificar esses requisitos. Não assuma uma tolerância genérica que não seja suportada pela configuração exata.
A compatibilidade de 29V é automática?
Não. A demanda de corrente, comportamento de partida, operação simultânea, conector e polaridade, interface de controle ou feedback, configuração de cabos e o hardware de movimento selecionado também devem ser compatíveis.
O que deve ser testado antes da liberação da produção?
No mínimo, teste o curso completo, movimento com carga de trabalho, velocidade/atual carregada, estabilidade, casos relevantes de carga desigual, comportamento de movimento coordenado e recuperação, condições térmicas, cabos em movimento, ciclos repetidos e os controles de produção definidos. Adicione testes estruturais, ambientais e de segurança específicos do projeto conforme necessário.
Referências
Revise a Solução Completa de Movimento
Se a arquitetura, o ponto de operação, o comportamento de controle e os requisitos de validação estiverem definidos, o próximo passo é rever a solução completa de movimento da mesa ajustável em relação a esse conjunto de requisitos controlados.
Guias de engenharia OEM relacionados: cálculo de curso e altura da mesa ajustável; sincronização de mesa com motor duplo; especificação OEM da coluna de elevação; BOM do sistema de movimento da mesa ajustável.