
生産準備が整った昇降システムは、個々のコンポーネントが選択される前に統合されたモーションプラットフォームとして定義されるべきです。OEMプログラムの場合、重要な入力は、昇降ポイントのレイアウト、移動荷重と荷重分布、必要な移動距離、荷重時の速度、運転パターン、マウントおよびガイダンス、同期動作、電源および配線インターフェース、検証条件、および生産を通じて設定を安定させるために必要なドキュメントです。
エンジニアリングの課題は、別々のデータシートから最大の力、最長の移動距離、最速の速度、および最高の出力数を組み合わせることではありません。実際の動作点を一つ定義し、そのポイントで機械的、電気的、制御、および構造的層が一緒に機能することを確認します。
コンポーネントリストではなく、システムアーキテクチャから始める
最初のエンジニアリングの決定は、移動プラットフォームのアーキテクチャです。長方形の2点レイアウト、コーナーレイアウト、4点プラットフォームは、総移動質量が同じでも、異なる荷重経路、チャネル数、配線ルート、同期の問題、および構造的要求を生み出します。
モーションハードウェアを比較する前に、これらの項目を定義します:
- 昇降ポイントの数と位置;
- 上面のサイズ、スパン、オーバーハング、およびアクセサリーの位置;
- 移動質量および予想される荷重分布;
- モーションポイントが機械的に結合されているか、独立して駆動されているか;
- 横方向の荷重、ねじれ、および傾きを抵抗するガイダンスおよび構造部材;
- 必要な制御チャネルとモーションの関係;
- 電力、制御、および配線のための利用可能な設置スペース;
- サービスアクセスおよび交換戦略。
ドライブ数自体はアーキテクチャの仕様ではありません。正しいレイアウトは、幾何学、荷重分布、構造的挙動、および必要なモーションシーケンスから導き出されます。
ServoCylMotionのPTおよびZTファミリーは、29V候補モーションファミリーとしてローカルに文書化されています。システム入力が定義された後にのみ、候補範囲として扱うべきです。独立したファミリーマキシマは、想定される構成に統合されるべきではありません。
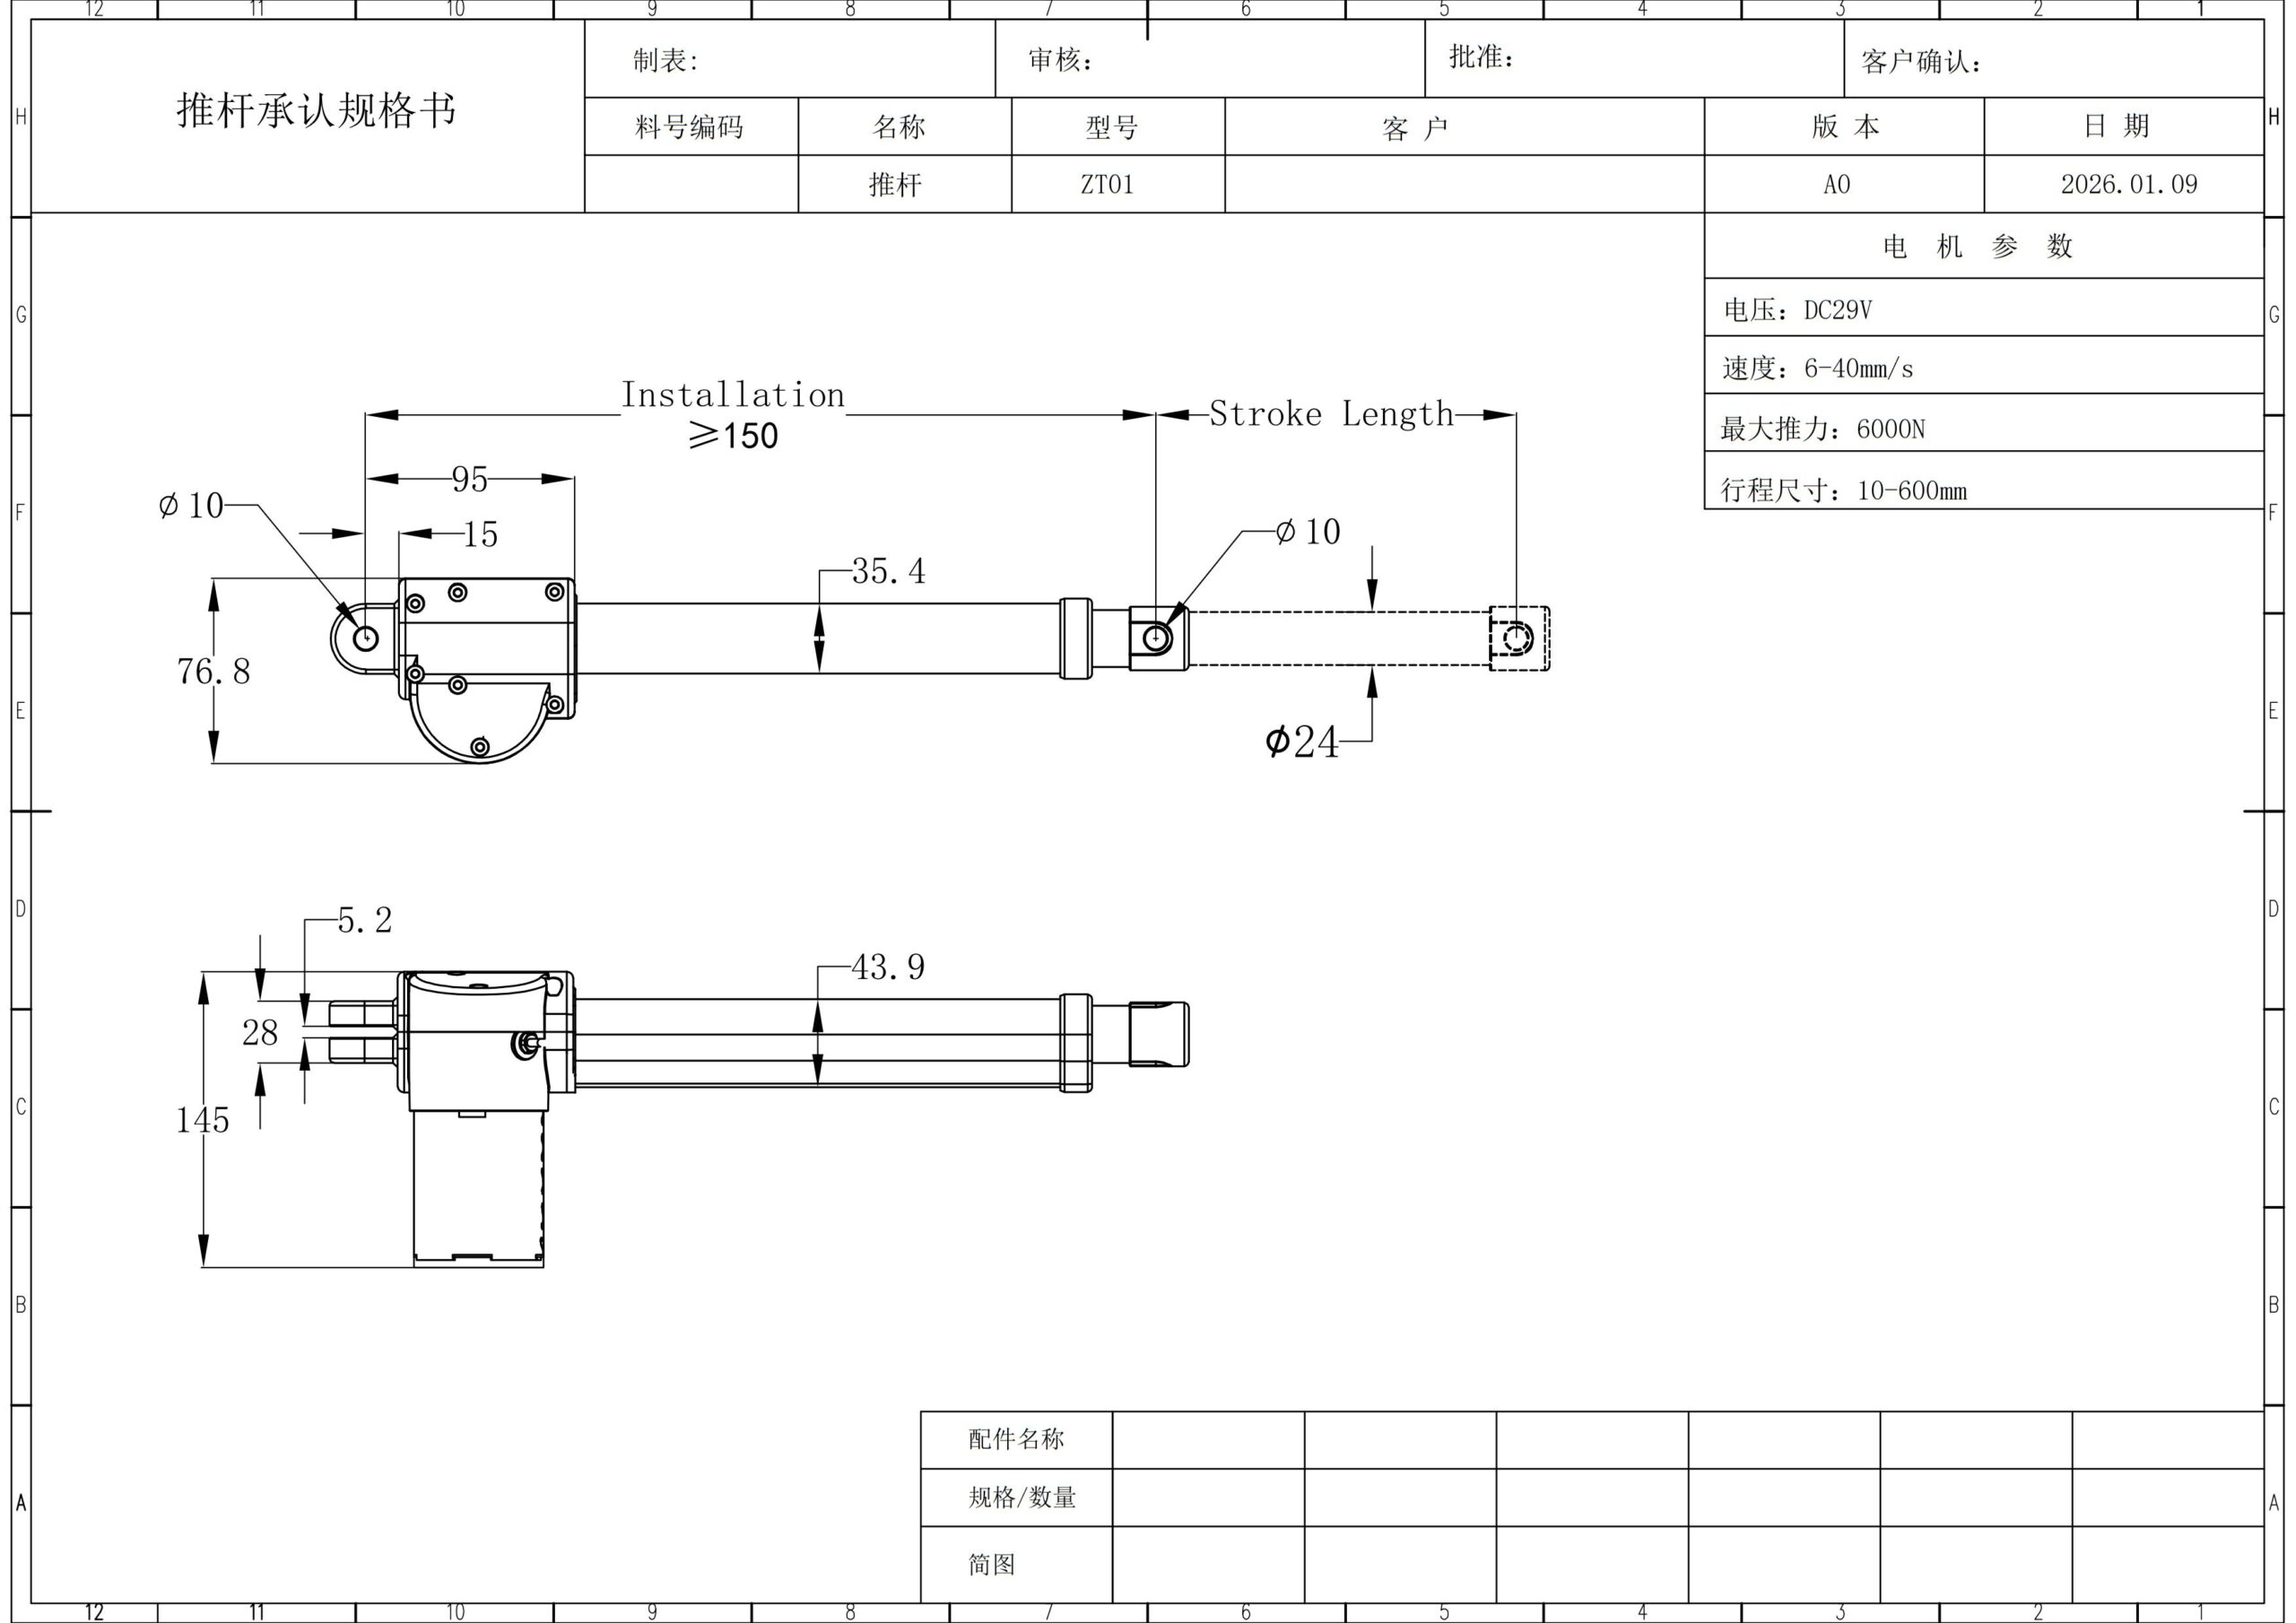
モーションハードウェアは、1つのヘッドライン評価から選択するのではなく、定義された荷重、移動、取り付け、および制御アーキテクチャに対して評価されるべきです。
製品エンヴェロープを移動および設置幾何学に変換する
必要な垂直移動は、幾何学的問題の一部に過ぎません。設置されたシステムには、格納パッケージ、延長パッケージ、取り付けインターフェース、トップの厚さ、構造的重なり、ケーブルの移動、クリアランスゾーンも含まれます。
設計フリーズ前に定義する:
- 最低および最高の必要な仕上げ作業面の位置;
- それらの間に必要な垂直移動;
- 格納および延長された設置エンヴェロープ;
- トップの厚さとリフティング要素、構造、および作業面の間のスタックアップ;
- ブラケットの位置、取り付け穴パターン、およびファスナーアクセス;
- 許容オーバーハングおよび機器の位置;
- ケーブルのゆとり、移動ループの経路、曲げ許容量、および応力緩和;
- 可動部品および近くの機器のためのキープアウトゾーン;
- フロアレベリング許容範囲および支持表面の状態。
コンポーネントは、十分な名目移動を持っていても、格納パッケージが大きすぎる、構造が使用可能な移動を消費する、またはケーブルやブラケットが端位置近くで干渉するために、設計されたインストールに失敗する可能性があります。
基準に基づくプログラムの場合、仕様にウェブサマリーから一般的な寸法をコピーしないでください。対象市場および正確な製品カテゴリに対して適用される採択または承認された要件を確認する必要があります。
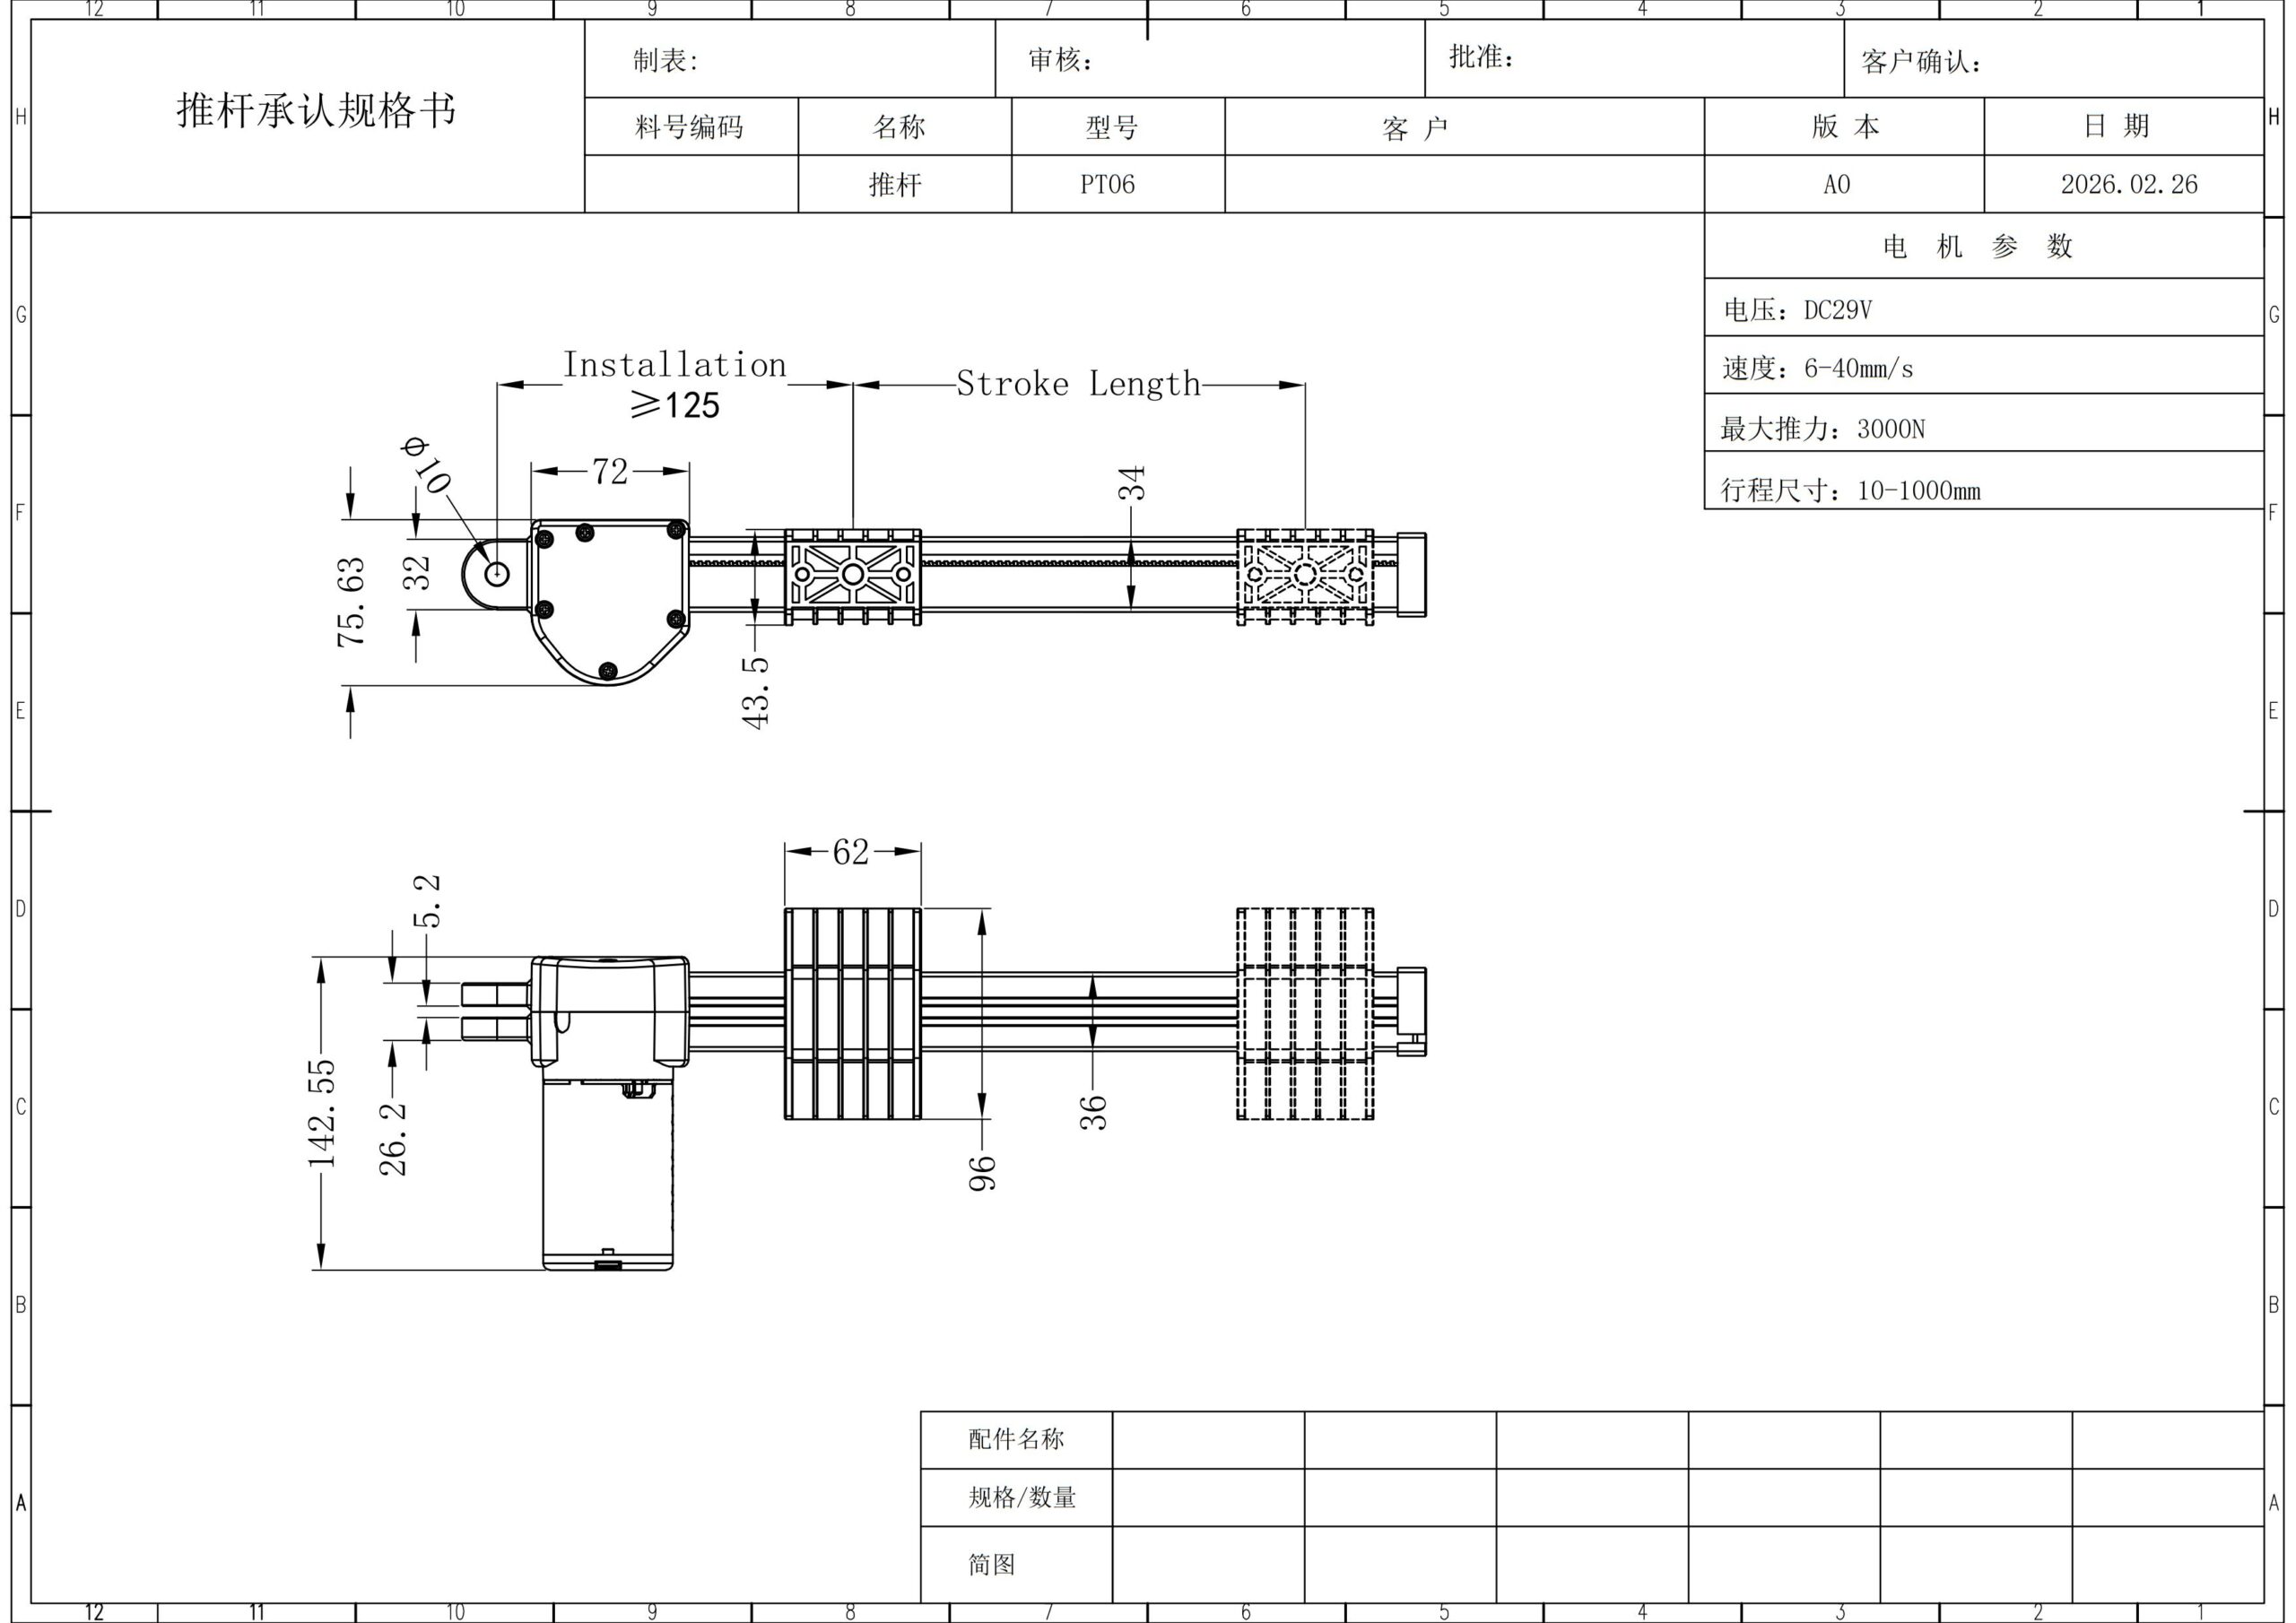
異なるモーションフォームファクタがパッケージングおよび取り付けの決定に影響を与える可能性があるため、設計フリーズ前にインストールエンヴェロープを確認するべきです。
実際の負荷と性能稼働点を定義する
総質量は必要ですが、それだけでは不十分です。役立つ工学的負荷の定義は、何が動き、その質量がどこに位置し、通常および最悪の使用条件でどのように負荷が変化するかを特定します。
含めるべき情報:
- 作業面および移動構造;
- モニター、アーム、コンピュータ、工具、取り付けられたアクセサリ;
- プログラムに必要な将来のアクセサリ許容範囲;
- エッジおよびコーナーの荷重ケース;
- 片側または不均一な荷重;
- 重心位置およびはみ出し;
- ケーブル引っ張りおよび他の運動依存抵抗;
- 荷重経路を変えるサービス条件。
工学レビューはその後、その荷重定義を必須と関連付けるべきです。 負荷時の速度、無負荷の見出し値だけでなく。意図された作業負荷、必要な遷移時間または速度、供給条件、関連する環境条件、および非対称荷重下での性能の許容変化を記録します。
運転パターンとして業務を明確に定義し、曖昧な形容詞を使用しないでください。連続移動、予想される休止時間、実際の使用プロファイル内のサイクル、および通常の操作よりも頻繁な動きを生じさせる可能性のある起動やサービスの順序を定義します。
オペレーティングポイントチェックリスト
| 入力 | プログラムのために定義する | なぜ設計が変わるのか |
|---|---|---|
| 移動荷重 | 完全な移動アセンブリおよび搭載機器の質量 | 力の要求と構造的荷重を決定します |
| 荷重分布 | 通常、エッジ、コーナー、および不均一なケース | 各地点の力、モーメント、および同期要求の変化 |
| 必要な移動距離 | 設置製品で必要な動き | 運動の包絡線とパッケージ要件を設定します |
| 負荷速度 | 特定の荷重で要求される動作速度 | 無負荷性能を作業性能と混同しないようにします |
| 動作パターン | 連続移動、休息動作、および現実的な使用 | 熱的および電気的余裕に影響を与えます |
| ガイダンス | 構造が側方荷重と整列を制御する方法 | 摩擦、拘束、安定性、部品の荷重に影響を与えます |
テストできる動作として同期を指定します
「同期」は制御仕様の終わりではありません。マルチポイントシステムには、定義された初期化プロセス、調整された動作、故障応答、回復シーケンスが必要です。
コントローラがフリーズする前に、同期を明示的な受け入れ質問に変えます:
- システムはどのように初期化またはキャリブレーションされますか?
- このプロジェクトにおいて許容される位置の違いはどのくらいで、それはどのように測定されますか?
- 移動中に負荷が不均等になるとどうなりますか?
- 一つのチャンネルがスタックするか接続が切れた場合はどうなりますか?
- 電源が切れた後はどうなりますか?
- システムはリセットまたは再基準付けのシーケンスを必要としますか?
- 設計の一部として上限および下限のソフトウェア制限はどのように処理されますか?
- 故障発生時、ユーザーインターフェースには何を表示すべきですか?
- 構造が許容できない不整合状態にならない回復を示す証拠は何ですか?
ServoCylMotionは、YK-06、YK-08、YK-10をそれぞれ同期した2、3、および4チャンネルの例としてローカルに文書化しています。これらのマッピングは製品のポジショニングリファレンスであり、一般的な互換性の承認ではありません。正確な動作コンポーネント、フィードバックインターフェース、配線、コントローラの設定、および機械プラットフォームは、プロジェクトレビューが必要です。
調整されたマルチポイント挙動のより詳細なレビューには、 マルチモーター同期のエンジニアリングリソース.
YK-06は、ローカルに文書化された2チャンネルの同期例です。最終的なコンポーネントのペアリングは構成レビューを必要とします。
電力、コネクタ、および配線を1つのインターフェースチェーンとして設計します。
公称電圧は最初の電気チェックにすぎません。生産システムは、電流需要、起動動作、同時チャンネルの動作、コネクタと極性の要件、制御インターフェース、ケーブルのルーティング、およびサービス制約を満たす必要があります。
ローカルYKコントローラーファミリーはDC 29Vおよび60–120Wのファミリーレベルの電力処理について文書化されています。ServoCylMotion は、1.8A(約52W)、2.0A(58W)、および3.0A(87W)のクラスで29V電力オプションもローカルに文書化しています。これらは自動ペアリングの承認ではなく、プラットフォームの例として文書化されています。
共有の29Vラベルは互換性を確立しません。確認してください:
- 連続電流および起動電流の要求;
- 同時に起動または運転できるチャネル数;
- コネクタファミリーおよび接続インターフェース;
- ピン配置および極性;
- モーターおよびフィードバックインターフェース;
- ケーブルの長さと配線;
- 移動ループのスラックおよびひずみ緩和;
- 利用可能なサービスアクセス;
- 定義された稼働パターンにおける熱挙動。
コンポーネントチェーンがまだ検証されていない場合は、 システム互換性レビュー コネクタと配線を固定する前に使用します。ローカルに文書化された 29V電源オプション は、実際の電流およびインターフェース要件と比較できます。
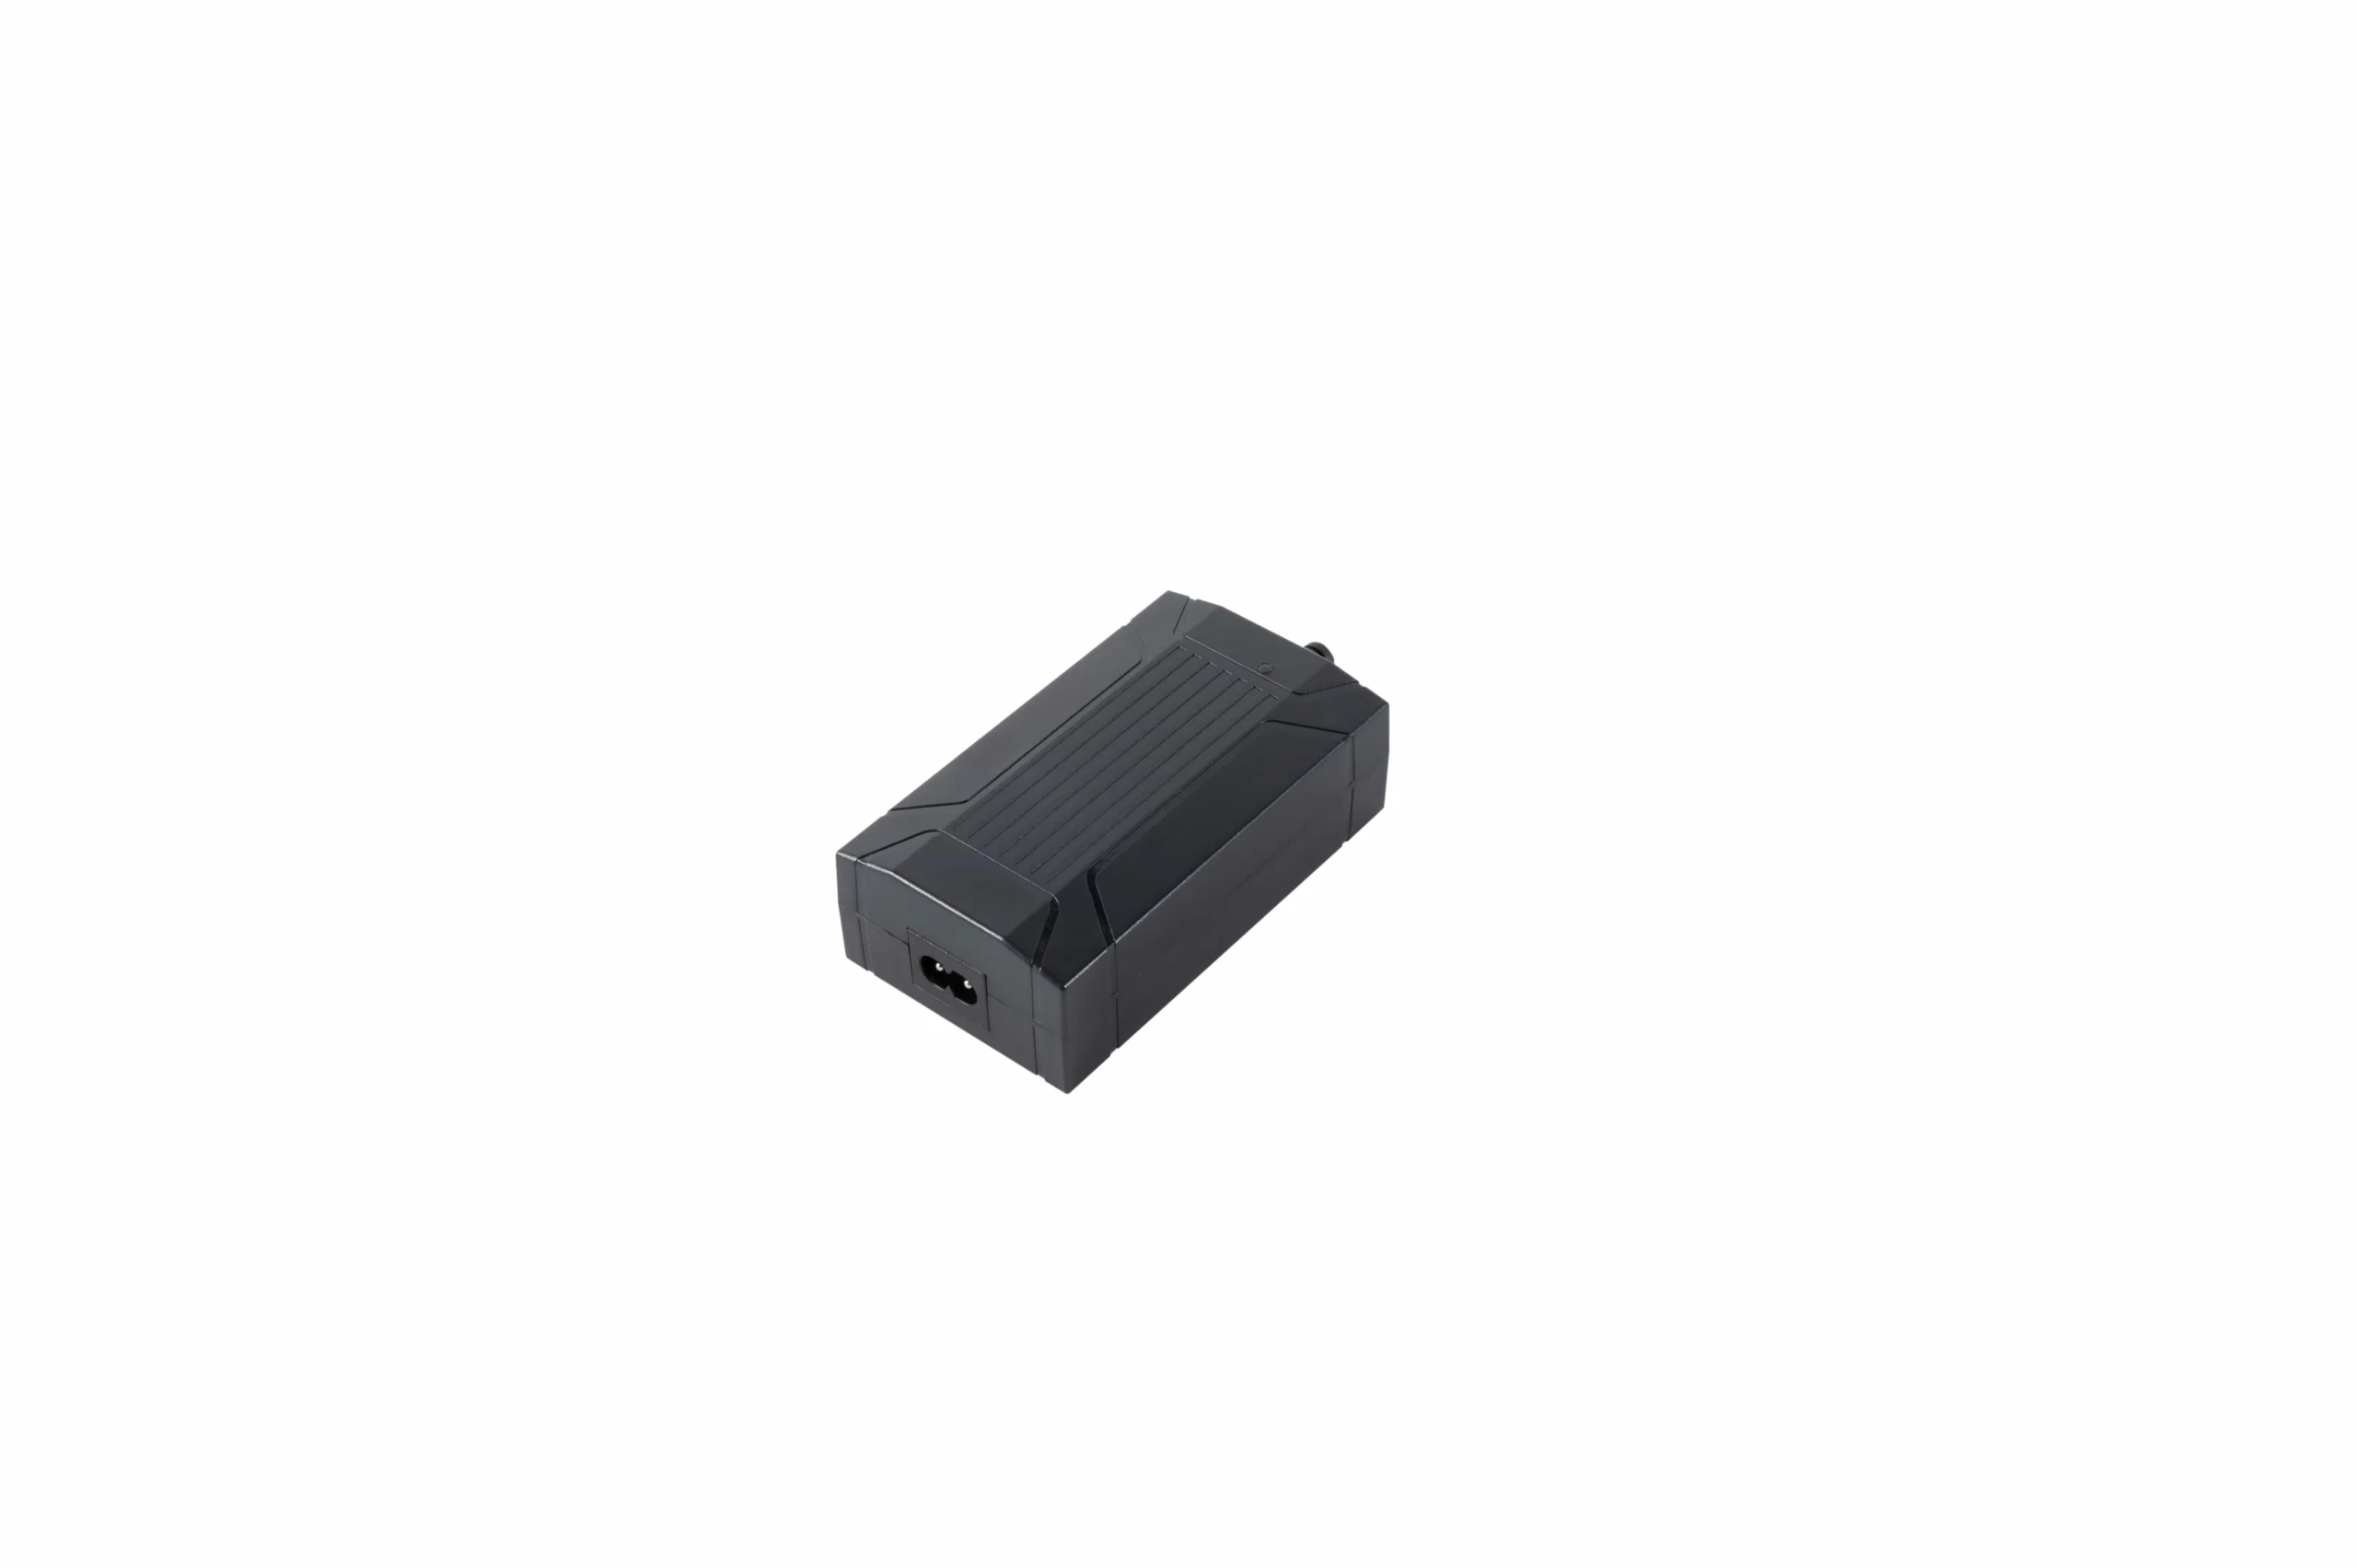
29Vラベルだけではシステムの互換性を確立しません。電流要求、起動挙動、コネクタ、極性、および制御インターフェースが一致する必要があります。
構造と安定性を同じリリース問題で保つ
モーションシステムは十分な軸力を発生させることができても、周囲の構造がずれたり、ねじれたり、締め付けたり、フルエクステンション時に過度の動きを許容すると、パフォーマンスが低下することがあります。
特に最も伸びた位置付近で、可動範囲全体にわたって完全なアセンブリを確認してください。関連する確認項目は次のとおりです:
- ガイダンスおよびレールのオーバーラップ;
- クロスマンバーの剛性;
- ジョイントの適合およびファスナー制御;
- フットジオメトリおよびレベリング;
- 作業面の剛性;
- 上部のオーバーハングおよびアクセサリの配置;
- 不均一な荷重;
- 動くハードウェアに転送される側荷重およびモーメント;
- 移動中に変化するケーブルの力。
機械構造は、モーションプラットフォームをガイドする必要がありますので、モーションコンポーネントが側荷重やひねりへの抵抗としてのみ意図せず使用されることはありません。設計が特定の許容モーメントや側荷重能力に依存する場合、その値は一般的なカテゴリの仮定よりも正確な構成のための管理された証拠から得る必要があります。
BOMおよびエンジニアリング文書パックを一緒に構築する
有用なBOMは部品リスト以上のものです。システム層、制御すべきインターフェース、そしてその層をリリースするために必要な証拠を特定する必要があります。
運動システム層マップ
| システムレイヤー | 典型的な範囲 | リリース前に定義する |
|---|---|---|
| モーション | リフティング要素、伝達装置、駆動ハードウェア | リフティングポイント、移動負荷、ストローク、荷重速度、取り付け |
| 制御 | マルチチャンネルコントローラー、フィードバックインターフェース、ユーザーコントロール | チャンネル数、協調動作、初期化、リセット、故障応答 |
| 電力 | DC電源およびメインインターフェース | 電圧、連続/起動電力需要、同時負荷、保護、設置 |
| フレームインターフェース | レール、クロスメンバー、足、ブラケット、上部取り付け | レイアウト、取り付け、剛性目標、クリアランス、サービスアクセス |
| ケーブル配線 | モーター、フィードバック、制御、電力リード | 長さ、ピン配置、配線、曲げ余裕、ストレインリリーフ |
| 検証 | 機能、構造、電気、ケーブル、リピートサイクルのチェック | テスト負荷、動作プロファイル、条件、受入基準 |
エンジニアリングドキュメントパックには少なくとも次のものを特定する必要があります:
- 一般配置および設置図;
- 取り付け穴およびクリアゾーン情報;
- 荷重ケースおよび荷重位置の仮定;
- 配線図、コネクタファミリーおよびピン配置;
- コントローラーおよび構成の識別;
- 初期化、リセット、および故障復旧手順;
- ケーブルの長さおよび配線要件;
- 適用可能な場合のファスナーおよび組立制御情報;
- テスト条件および受入限界;
- 部品、配線、ファームウェアのための管理された変更プロセス;
- 交換またはサービス互換性ルール。
この文書は、エンジニアリング、調達、品質、組立、およびサービスチームが、別々の部品説明を異なる解釈をするのではなく、同じ制御された構成を確認できるようにします。
OEMエンジニアリングリリースチェックリスト
設計凍結前と生産リリース前にこのチェックリストを使用してください。
| 設計入力 | 設計凍結前に定義する | 重要性 | リリース前の証拠 |
|---|---|---|---|
| リフティングポイントアーキテクチャ | カウント、位置、カップリング方法、チャンネル必要性 | 荷重経路と調整問題を確立します | 承認されたシステムレイアウトおよびブロック図 |
| 移動荷重 | 完全な移動質量およびアクセサリー | 作業力の需要を設定します | 承認された構成に tiedされた負荷リスト |
| 荷重分布 | 通常、エッジ、コーナー、不均一なケース | ポイントごとの力、モーメント、安定性に影響 | 荷重位置の図面またはテストマトリックス |
| 旅行とパッケージ | 必要な動き、引き込み/拡張エンベロープ、クリアランス | パッケージングと干渉の失敗を防止 | 設置エンベロープの図面と全旅行のチェック |
| 負荷速度 | 定義された作業負荷での必要な性能 | 負荷のない値と作業性能を分離 | 荷重運動テスト結果 |
| 動作パターン | 連続動作、休止動作、予想使用 | 熱的および電気的余裕に影響を与えます | 使用率に基づく機能/熱テスト |
| ガイダンスと構造 | レール、オーバーラップ、硬さ、足、ジョイント、上部インターフェース | 横方向の荷重、ラック、および安定性を制御 | 構造レビューおよび安定性テスト |
| 同期 | 初期化、不一致基準、故障と回復動作 | 協調した動作を測定可能にする | 同期と回復テスト記録 |
| 電力 | 供給クラス、連続/起動需要、同時操作 | 電圧のみの選択を防止 | 電力予算と負荷電流の結果 |
| コネクタおよび配線 | ピンアウト、極性、ケーブル長、動きのルート | インターフェースとケーブル動作の失敗を防止 | 承認された配線図とケーブル検査 |
| コントロール | チャネル数、ユーザー機能、制限、リセット動作 | 予想される動きと回復を定義 | 設定記録と機能テスト |
| 環境 | 温度、湿度、ほこり、清掃、振動が適用される場合 | 電気的および機械的性能を変更可能 | プロジェクト固有の環境証拠 |
| ドキュメント | 図面、設定ID、手順、テスト基準 | 再現可能な生産とサービスを支持 | 管理された文書パック |
| 変更管理 | ハードウェア、ケーブル、ファームウェアおよび置換変更のルール | 認定システムへの未レビューの変更を防止 | 改訂および承認記録 |
生産リリース前に完全なアセンブリを検証する
コンポーネントレベルのテストは有用な証拠であるが、別の完全なアセンブリを自動的には認定しない。認証には、意図された構造、作業面、アクセサリー、配線、コントローラー、供給、運動部品を使用する必要がある。
実用的なリリースプランには以下が含まれ得る:
- 寸法検査と全行程クリアランス;
- 意図した作業負荷での動作;
- 負荷速度と電流測定;
- 低、中、高位置での安定性;
- 関連する不均一負荷ケース;
- 初期化、同期、リセット、および故障復旧;
- 電源中断時の動作;
- 意図された duty pattern におけるモーター、コントローラー、コネクタ、供給の熱チェック;
- ケーブルのフレックス、配線、ストレインリリーフ、コネクタ保持;
- 定義された条件下での繰り返しサイクル;
- その動作が確認された構成の一部である場合の障害応答テスト;
- 受け入れ基準に関連した生産エンドラインチェック。
テストは、負荷、位置、動作条件、サンプル構成、および合格/不合格の限界を特定すべきです。これらの条件がなければ、サイクルカウントやパフォーマンスラベルを OEM リリース決定に転送することは困難です。
基準: ガイダンス、製品テスト、および寸法を区別して保持
基準とガイドラインは、ターゲットプログラムで実際に果たす役割にマッピングするべきです。
BIFMA G1 は家具の人間工学ガイダンスです。製品テスト基準や包括的な製品認証と同じものとして提示されるべきではありません。
ANSI/BIFMA X5.5 は安全性、耐久性、構造的パフォーマンスのためのデスクおよびテーブル製品テストの文脈を提供します。リリースされる製品について、正確に適用される版、範囲、テストプログラム、およびエビデンスを確認する必要があります。
EN 527-1 はオフィス作業テーブルの寸法要件に対処しています。特定の寸法は、認定された文書およびターゲット市場用に採用された版と照らし合わせてチェックすべきであり、二次的な要約からコピーされるべきではありません。
マルチマーケットプログラムの場合、目的市場、適用要件、エビデンス所有者、文書の改訂、および構成依存性を示すコンプライアンスマトリクスを作成するべきです。一般的な基準の参照が製品がすべての要件を満たすことを証明するとは限りません。
よくある質問
OEMがリフティングアーキテクチャを選ぶ前に定義すべきことは何ですか?
リフティングポイントのレイアウトを定義し、移動負荷、荷重分布、必要な移動距離、荷重時の速度、使用パターン、取り付けとガイダンス、協調運動動作、電源および配線インターフェース、検証条件、必要な文書を完了します。部品の選択はこれらの入力に従うべきです。
リフティングポイントの数はどのように選択すべきか?
表面の幾何学、スパン、荷重分布、構造の挙動、必要な運動関係に基づいて決定するべきです。ドライブチャネルの数はアーキテクチャの結果であり、それ自体を定義する代替品ではありません。
なぜ合計荷重容量だけでは不十分なのか?
同じ質量でも、端に集中したり中心からオフセットしたり、不均等に分布することで異なる要求を引き起こす可能性があります。これらの条件は、各ポイントの荷重、曲げモーメント、構造的たわみ、同期動作を変えます。
同期要件には何が含まれるべきか?
初期化、プロジェクト特有の許容可能な不整合、不均等荷重の挙動、停止または切断チャネルの応答、電力損失の回復、リセット動作、およびこれらの要件を確認するために使用されるテスト方法を定義するべきです。正確な構成によってサポートされていない一般的な許容範囲を仮定しないでください。
29Vを合わせることは、コンポーネントを自動的に互換性を持たせるのか?
いいえ。電流需要、起動時の挙動、同時運転、コネクタの極性、制御またはフィードバックインターフェース、ケーブル構成、選択した運動ハードウェアも一致しなければなりません。
生産リリース前に何をテストすべきか?
最低限、全移動距離、作業負荷の動作、荷重時の速度/電流、安定性、関連する不均等荷重ケース、協調動作および回復動作、熱条件、移動ケーブル、繰り返しサイクル、および定義された生産チェックをテストしてください。プロジェクト特有の構造、環境、安全テストを必要に応じて追加してください。
参考文献
完全な動作ソリューションをレビューする
アーキテクチャ、動作ポイント、制御動作、検証要件が定義されたら、次のステップは 完全なスタンディングデスクのモーションソリューションを その制御要件セットに対してレビューすることです。
関連するOEMエンジニアリングガイド: スタンディングデスクのストロークと高さの計算; デュアルモーターデスクの同期; リフティングカラムのOEM仕様; スタンディングデスクのモーションシステムBOM.











