
Uma lista de materiais de um sistema de movimento para secretária regulável deve fazer mais do que listar peças. Para um programa OEM, deve definir o configuração do sistema lançada: quais mecanismos de elevação, controlador, interface do utilizador, fonte DC, hardware de entrada AC, cabos, sinais de feedback, parâmetros do firmware e módulos opcionais estão aprovados para funcionar em conjunto.
Para o fluxo de trabalho completo do sistema OEM, consulte o guia de engenharia OEM para secretárias reguláveis.
Essa distinção é importante porque uma peça pode parecer eletricamente plausível e ainda assim ser incompatível. Uma carcaça de conector compatível não prova que o pinout seja o mesmo. Uma voltagem nominal compatível não prova que o controlador possa fornecer a corrente requerida. Um teclado com os mesmos botões não prova que o protocolo ou firmware seja compatível.
Fornecedores como TiMOTION e LINAK apresentam soluções de movimento de secretárias como sistemas coordenados ou kits, enquanto páginas de controlo de substituição, como a da UPLIFT, explícitam distinções de modelo e configuração. A lição útil para OEM é simples: congelar interfaces, não apenas nomes de componentes.
O que uma lista de materiais de sistema de movimento realmente controla
Uma lista prática para uma secretária ajustável eletricamente costuma situar-se na fronteira entre design mecânico, design elétrico, configuração de firmware, aprovisionamento, montagem, teste e serviço pós-venda.
No mínimo, o registo lançado deve responder a cinco perguntas:
- O que se move? Quais mecanismos de elevação ou conjuntos motor/engrenagem são usados, e quantos?
- O que os controla? Quais canais do controlador, entradas de feedback e parâmetros de movimento são necessários?
- O que alimenta o sistema? O design baseia-se numa caixa de controlo integrada com entrada AC ou numa fonte DC de baixa tensão externa?
- Como são conectados os componentes? Quais conectores, pinouts, comprimentos de cabo, tamanhos de condutor e rotas do chicote são aprovados?
- Qual revisão é válida? Quais hardware, firmware, arquivo de parâmetros, configuração de entrada regional e alternates aprovados pertencem à construção liberada?
Se esses campos estiverem ausentes, a lista de materiais (BOM) é uma lista de compras em vez de uma definição de engenharia reproduzível.
Para projetos que precisam de uma verificação de ajuste mais ampla antes da liberação, o recurso de compatibilidade do sistema é o próximo passo mais apropriado do que assumir que peças de diferentes famílias irão se intercambiar.
Tabela BOM de sistema de movimento OEM
A tabela abaixo é a lista de verificação principal para liberação. Ela separa um sistema em linhas funcionais e mostra quais campos de interface devem ser congelados antes da produção.
| Linha BOM | Função | Geralmente necessário? | Campos a congelar antes da liberação |
|---|---|---|---|
| Mecanismos de elevação / unidades de motor-reduzido | Produzir deslocamento vertical | Sim | família ou peça exata, quantidade, estágios, curso, interface mecânica, requisito de carga/leitura, requisito elétrico do motor, tipo de feedback, conector, identidade do canal |
| Caixa de controle / controlador de movimento | Drive motores, coordena canais, armazena lógica/parâmetros | Sim | arquitetura de entrada, contagem de canais, mapeamento de motores, feedback suportado, orçamento de corrente, interface de handset, portas de acessórios, revisão de hardware, firmware, ID do conjunto de parâmetros |
| Handset / painel de mesa | Comandos do usuário, reset, homing, exibição, funções de memória ou bloqueio | Geralmente | conector, fornecimento, protocolo, revisão do controlador suportado, funções de botão, exibição/unidades, sequência de reset |
| Fonte DC externa | Fornece DC de baixa tensão quando a arquitetura exige | Condicional | saída nominal, corrente contínua e de pico, conector, polaridade, comportamento de proteção, comprimento do cabo, limites térmicos |
| Cabo AC regional / fio de entrada | Conecta o sistema à rede elétrica local | Sim para sistemas conectados por cabo | região de destino, tipo de plugue/entrada, classificação de tensão/corrente, configuração do condutor, requisito de aterramento, comprimento, alívio de tensão |
| Cabos do motor / feedback | Transporta energia do motor e sinais de posição/segurança | Sim | família de conectores, gênero/folga, pinagem, número de condutores, bitola, blindagem, comprimento, classificação de corrente, raio de curvatura, rótulo do canal |
| Cabos de extensão / chicote do quadro | Roteia interfaces através do quadro | Condicional | topologia de ramificação, conectores de acoplamento, mapeamento pino a pino, bitola, comprimento, blindagem, clipes/grommets, laço de serviço, roteamento |
| Sensores / entradas anti-colisão | Suporte a funções de obstrução ou posição/segurança | Dependente da arquitetura | tipo de sensor, entrada do controlador, conector, limite/calibração, habilitação de firmware, comportamento de falha |
| Módulos sem fio / acessórios | Adicionar funções remotas, de aplicativo, de carregamento ou auxiliares | Opcional, a menos que exigido pela especificação do produto | protocolo, porta do controlador, consumo de energia, pareamento, firmware, requisitos de rádio regionais |
| Suportes/Elementos de fixação críticos para movimento | Manter alinhamento e interfaces estruturais | Sim, onde suporta carga | revisão do desenho, padrão de furo/rosca, material/classe, torque, método de travamento, quantidade |
| Configuração / registros de liberação | Tornar o sistema repetível e servível | Sim | IDs de peças do fornecedor, revisões de hardware, firmware, arquivo de parâmetro/soma de verificação, diagrama de fiação, alternativas aprovadas, instrução de trabalho, registro de teste |
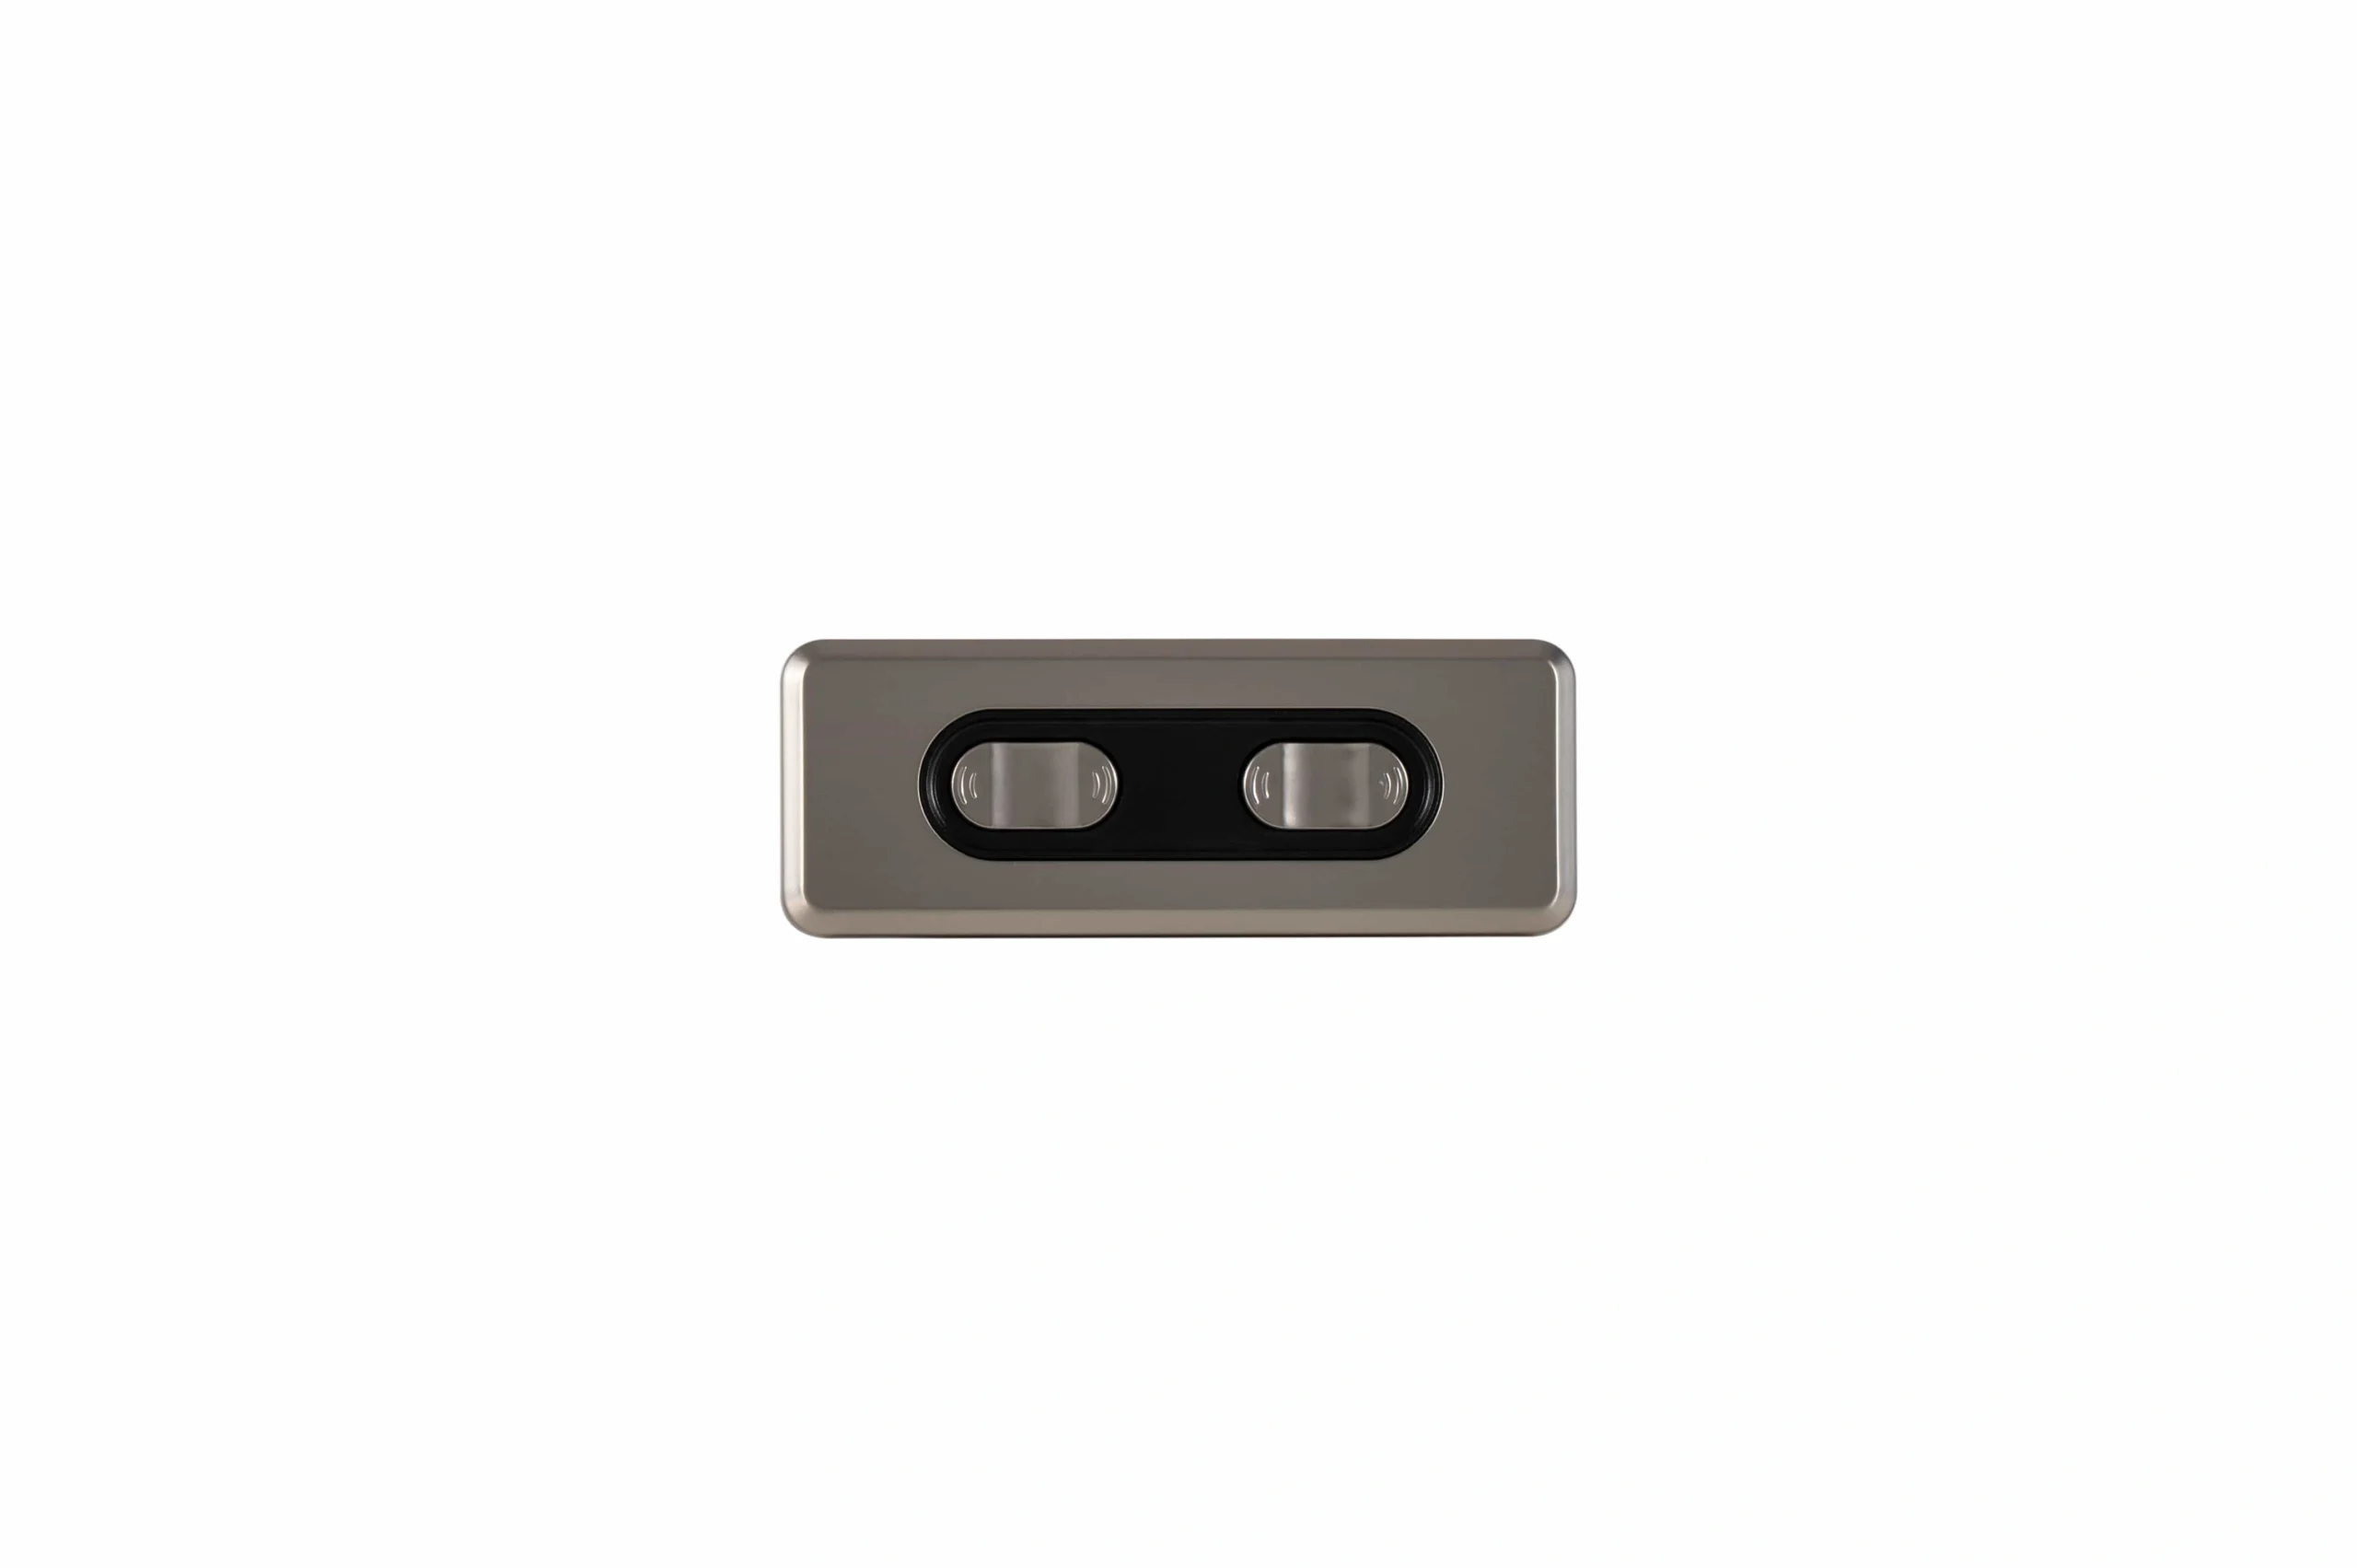
Componentes de controle e interface devem ser congelados como parte da lista de materiais do sistema liberado, não selecionados de forma independente.
O ponto-chave não é que cada mesa use cada linha. O ponto-chave é que cada variante de produto liberada deve torná-las explícitas, condicionais e opcionais.
Mapear o caminho de energia e sinal antes de congelar a lista de materiais
Uma lista de materiais se torna mais fácil de auditar quando a equipe desenha primeiro um caminho simples de energia e sinal.
Uma arquitetura comum de CC externo pode ser representada como:
tomada AC regional → cabo de entrada AC → fonte DC → controlador de movimento → cabos de motor/feedback → mecanismos de elevação
O caminho de comando então adiciona:
entrada de handset ou sem fio → lógica do controlador → acionamento do motor → feedback → correção do controlador
Um controlador integrado de entrada AC elimina a etapa da fonte DC externa, mas as questões de engenharia permanecem as mesmas. A equipe ainda precisa verificar a entrada da rede, o orçamento de potência do motor, o feedback, o mapeamento de canais, a configuração do controlador e a compatibilidade da interface do usuário.
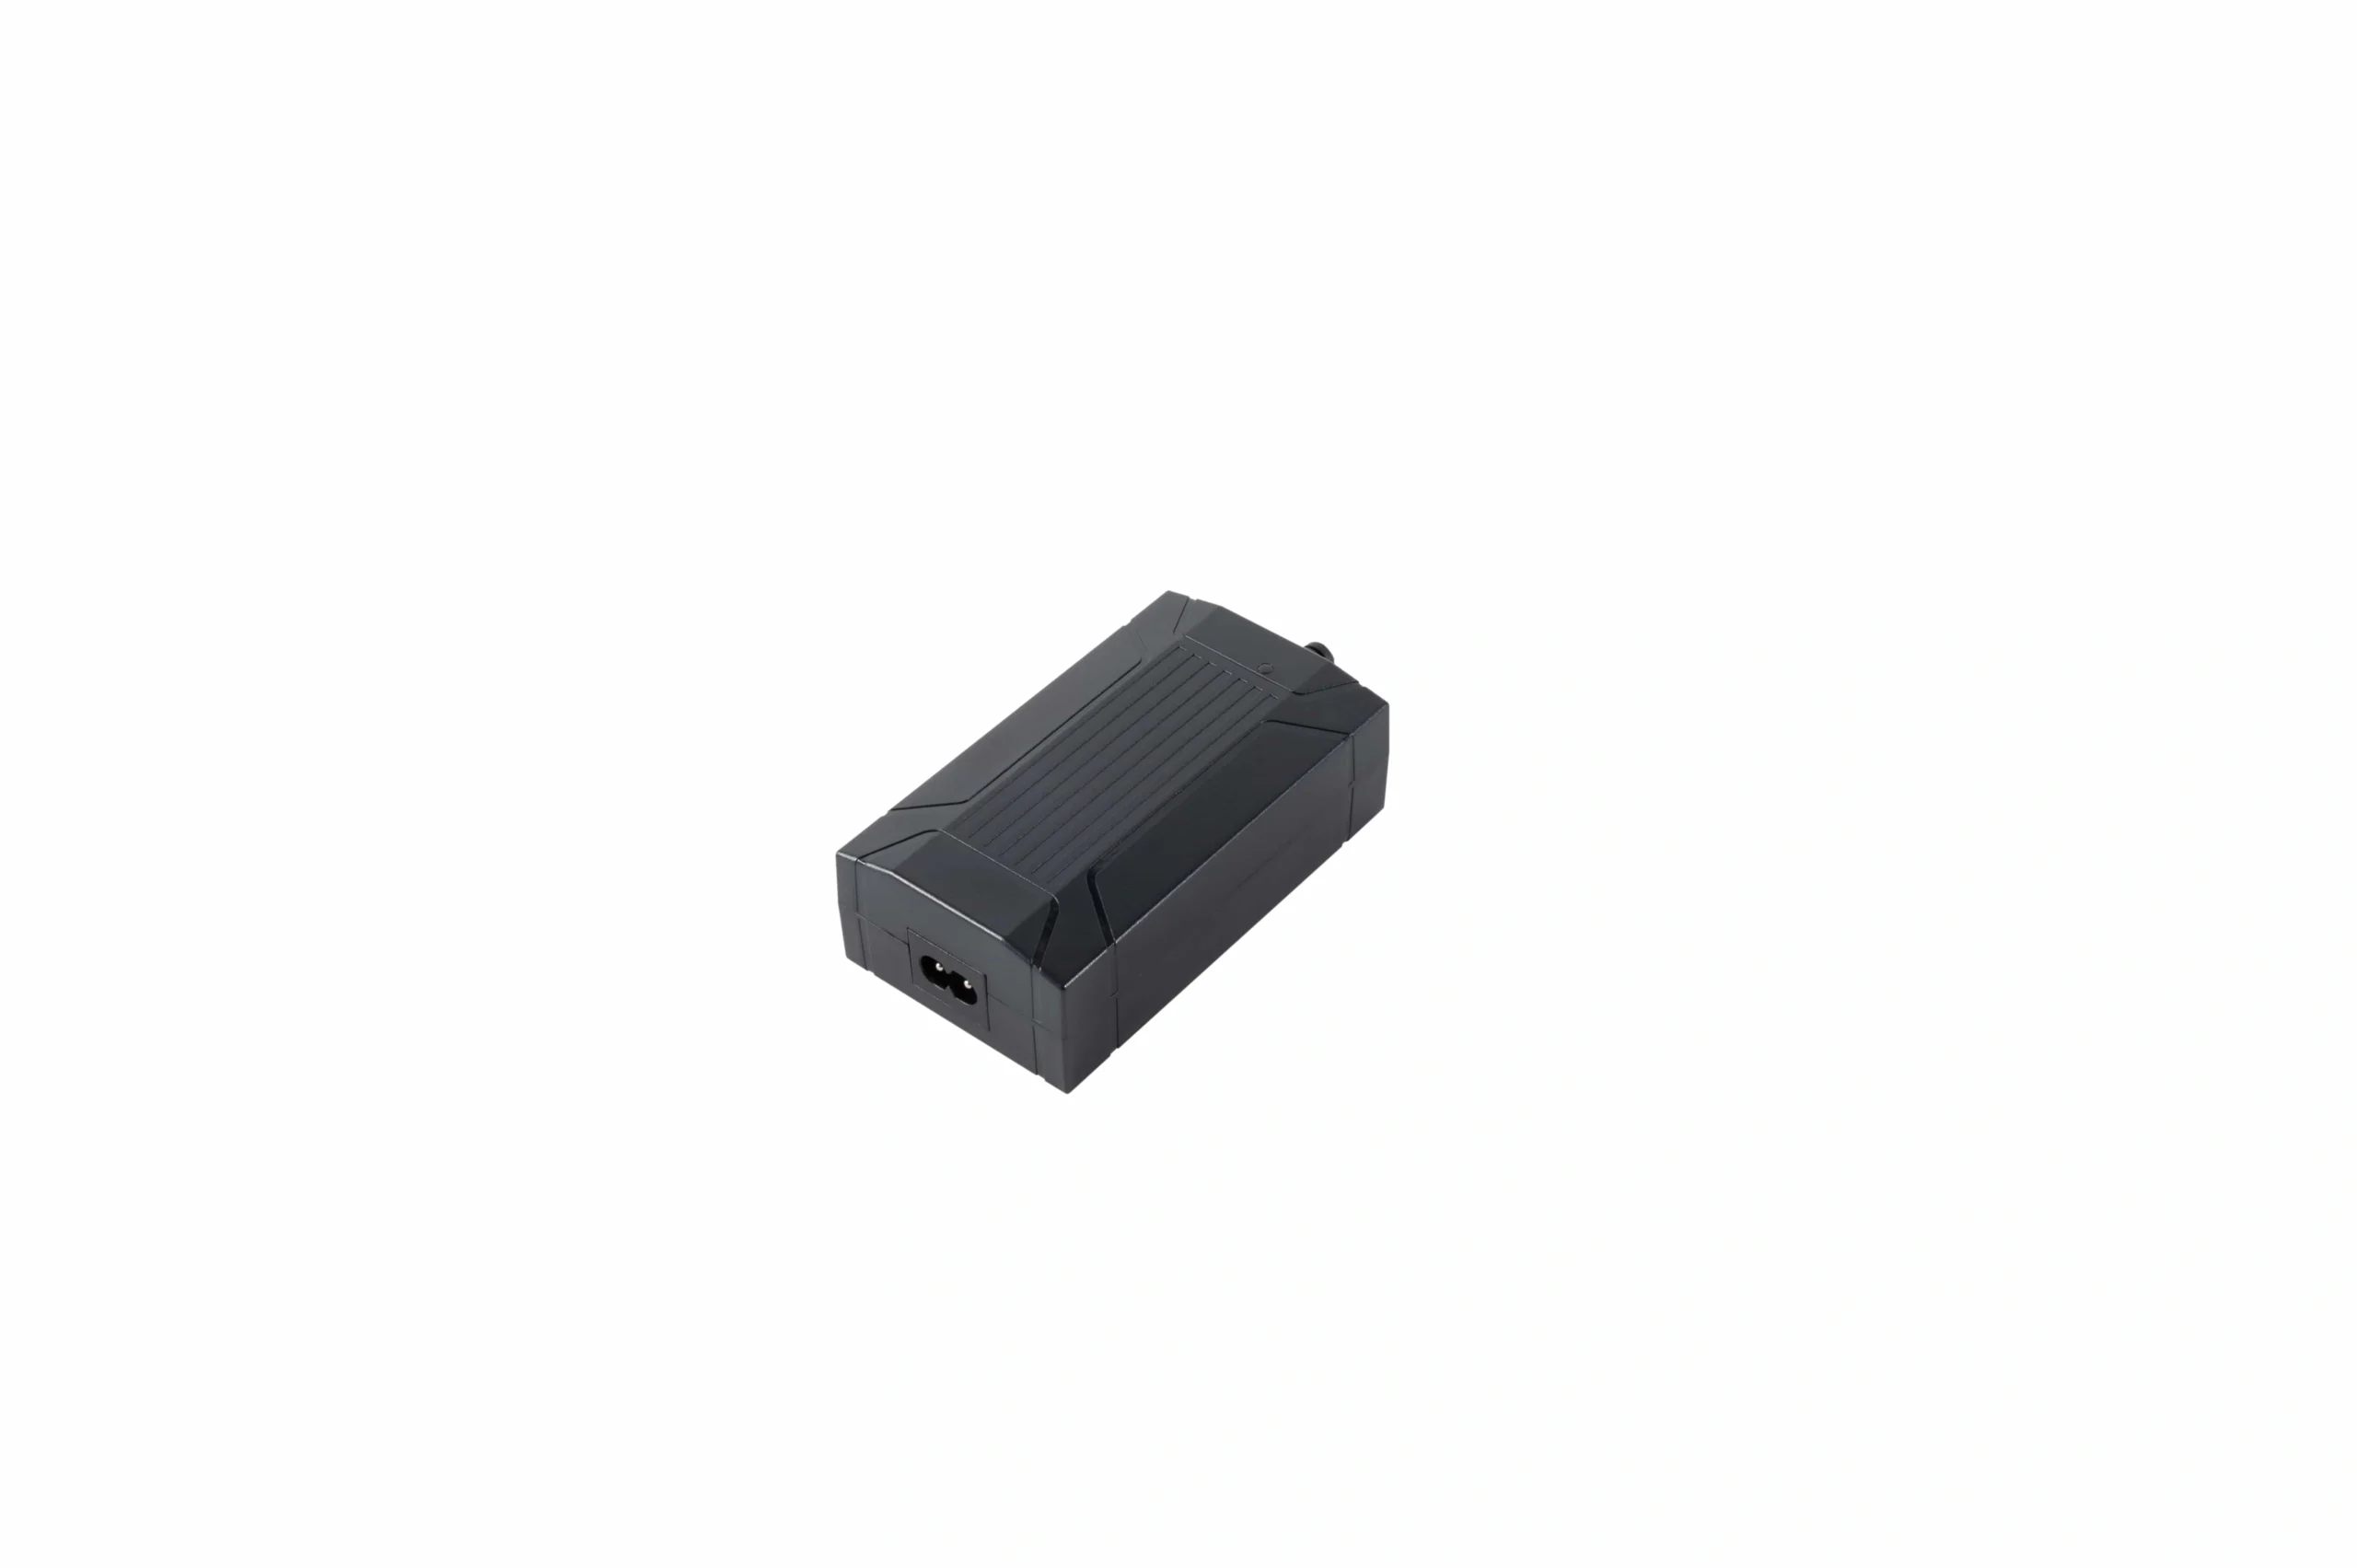
Arquiteturas de DC externo requerem que o fornecimento, a entrada do controlador, o conector, a polaridade e o orçamento de corrente sejam liberados juntos.
Congele a potência como um orçamento, não como um rótulo
Não pare em uma tensão nominal. Registre:
- faixa de entrada permitida;
- requisito de corrente contínua;
- corrente de pico ou arranque;
- orçamento total de potência do sistema;
- demanda por canal quando relevante;
- comportamento de limitação de corrente e proteção;
- classificação de corrente do conector;
- polaridade;
- derating térmico;
- suposições de ciclo de trabalho.
Para um sistema de alimentação de mesa de pé de 29 V, por exemplo, o valor DC nominal é apenas um campo no registro de compatibilidade. A faixa de entrada do controlador, a demanda do motor, a corrente pico, o conector e a fiação ainda precisam ser verificados para a configuração real.
Este também é o ponto onde as equipes de compras devem evitar substituir uma fonte só porque o plugue "cabe". Interfaces elétricas e de controle devem ser validadas como um conjunto.
Congele a contagem de motores, o mapeamento de canais e o feedback juntos
Uma estrutura de dois motores não é definida apenas por ter dois motores. O controlador também precisa do número correto de canais e do esquema de feedback correto para a arquitetura de movimento.
Congelar:
- contagem de motores físicos ou unidades de elevação;
- número de canais do controlador;
- atribuição de canal a perna;
- se os canais operam de forma síncrona, independente ou em uma configuração mestre/escravo;
- tipo de feedback em cada canal;
- polaridade/direção de feedback esperada;
- combinações de componentes mistos permitidas;
- comportamento de redefinição ou inicialização;
- tolerância de sincronização e tratamento de erros.
Para projetos onde a diferença entre movimento vinculado e independente é uma decisão de design, veja o dedicado capacidade de sincronização de múltiplos motores.
Feedback é uma interface de compatibilidade
Pulsos Hall, encoders incrementais, feedback absoluto, sensoriamento baseado em corrente e sensores de colisão dedicados não são conceitos intercambiáveis.
A lista de materiais ou a matriz de interface associada deve identificar:
- tecnologia de feedback;
- fornecimento de sensor;
- contagem de sinais;
- convenção de direção;
- condutores de cabo compartilhados versus separados;
- terra de referência;
- expectativa do controlador;
- método de homing ou inicialização.
Se um motor de substituição tiver as mesmas dimensões mecânicas, mas um esquema de feedback diferente, deve ser tratado como uma nova combinação de engenharia até ser validado.
A forma do conector não é um pinout.
Esta é uma das fontes mais comuns de falhas de integração evitáveis.
Para cada interface elétrica, congelar:
- fabricante/família do conector, onde conhecido;
- gênero do plugue/receptáculo;
- número de posições;
- código e travamento;
- classificação de contato;
- função exata pino a pino;
- polaridade do motor;
- pinos de alimentação e sinal de feedback;
- pinos de comunicação para o telefone ou acessórios;
- tratamento de blindagem ou aterramento;
- orientação de saída do cabo.
A carcaça visível nunca deve ser o critério de aprovação.
A mesma lógica se aplica a cabos de extensão. Um cabo que se encaixa mecanicamente ainda pode introduzir um mapa de pinos errado, tamanho de condutor inadequado, queda de tensão excessiva, integridade de feedback ruim ou um problema de roteamento.
Tratar a construção e o roteamento de cabos como dados da lista de materiais.
Os cabos frequentemente são subespecificados porque parecem ser partes passivas. Em uma estrutura de mesa em movimento, eles afetam tanto o desempenho elétrico quanto a confiabilidade mecânica.
Registo:
- comprimento final e tolerância;
- contagem de condutores;
- bitola do condutor;
- classificação de tensão/corrente;
- requisito de blindagem ou par trançado;
- overmold e alívio de tensão;
- raio mínimo de curvatura;
- requisito de loop de serviço em movimento;
- posições de clipe e grommet;
- separação entre fiação de energia e sinal de baixo nível;
- proteção contra esmagamento e abrasão.
Para requisitos específicos de fiação regionais ou de projetos, personalização de cabo de alimentação é a ponte comercial apropriada após a definição dos requisitos de engenharia.
Os arquivos de firmware e parâmetros pertencem à configuração liberada.
Um número de peça de controlador isolado pode não reproduzir o mesmo comportamento da mesa se o firmware ou o conjunto de parâmetros mudarem.
O pacote de lançamento deve identificar, quando aplicável:
- revisão do hardware do controlador;
- versão do firmware;
- compatibilidade do bootloader ou programação;
- revisão do conjunto de parâmetros;
- mapa de canais;
- limites de velocidade e aceleração;
- limites de corrente;
- limites de viagem superior e inferior;
- ativação ou sensibilidade de anti-colisão;
- lógica de reinicialização e homing;
- funções de display ou de controle remoto;
- comportamento do código de erro;
- soma de verificação do arquivo de configuração.
Isso é especialmente importante quando a aquisição aprova um controlador alternativo ou quando um fornecedor revisa a eletrônica sem alterar o envelope mecânico.
Separar linhas obrigatórias, condicionais e opcionais
Um BOM útil deve distinguir necessário para mover, necessário para uma arquitetura específica, e necessário apenas para uma funcionalidade comprometida.
Normalmente obrigatório
Uma arquitetura de movimento de mesa elétrica funcional geralmente precisa de:
- hardware de elevação;
- controlador;
- um caminho de potência válido;
- motor e condutores de feedback exigidos;
- uma interface de comando ou comissionamento;
- hardware de montagem crítico para movimento;
- fiação e documentação de reinicialização/comissionamento.
Condicional
Isso pode ser necessário dependendo da geometria do quadro e da arquitetura do sistema:
- cabos de extensão;
- arneses de múltiplos ramos;
- sensores externos;
- cabos de serviço/programação;
- canais adicionais do controlador;
- links mestre/sequência;
- suportes especializados.
Opcional apenas quando a exigência do produto permite a omissão
Os exemplos podem incluir:
- controles de memória;
- funções de display;
- conectividade de aplicativo;
- controle remoto RF;
- carregamento USB;
- sensores auxiliares;
- acessórios de gerenciamento de cabos cosmeticos.
Um módulo de comando sem fio é opcional apenas quando a exigência do produto liberado não depende dessa função.
Um acessório deixa de ser opcional quando a função comercializada ou contratada depende dele. Se o comando sem fio for prometido na especificação liberada, o módulo sem fio e sua compatibilidade com o controlador tornam-se linhas obrigatórias para essa variante.
Regionalizar o lado de entrada AC como uma variante de BOM controlada
O hardware de potência para o mercado de destino não deve ser selecionado no final do projeto como um detalhe de embalagem.
Congelar:
- país ou região de destino;
- requisito de entrada da rede;
- configuração de plugue e entrada;
- arranjo de condutores/aterramento;
- comprimento do cabo;
- alívio de tensão;
- requisitos de rotulagem ou documentação;
- compatibilidade de entrada do controlador ou fonte DC.
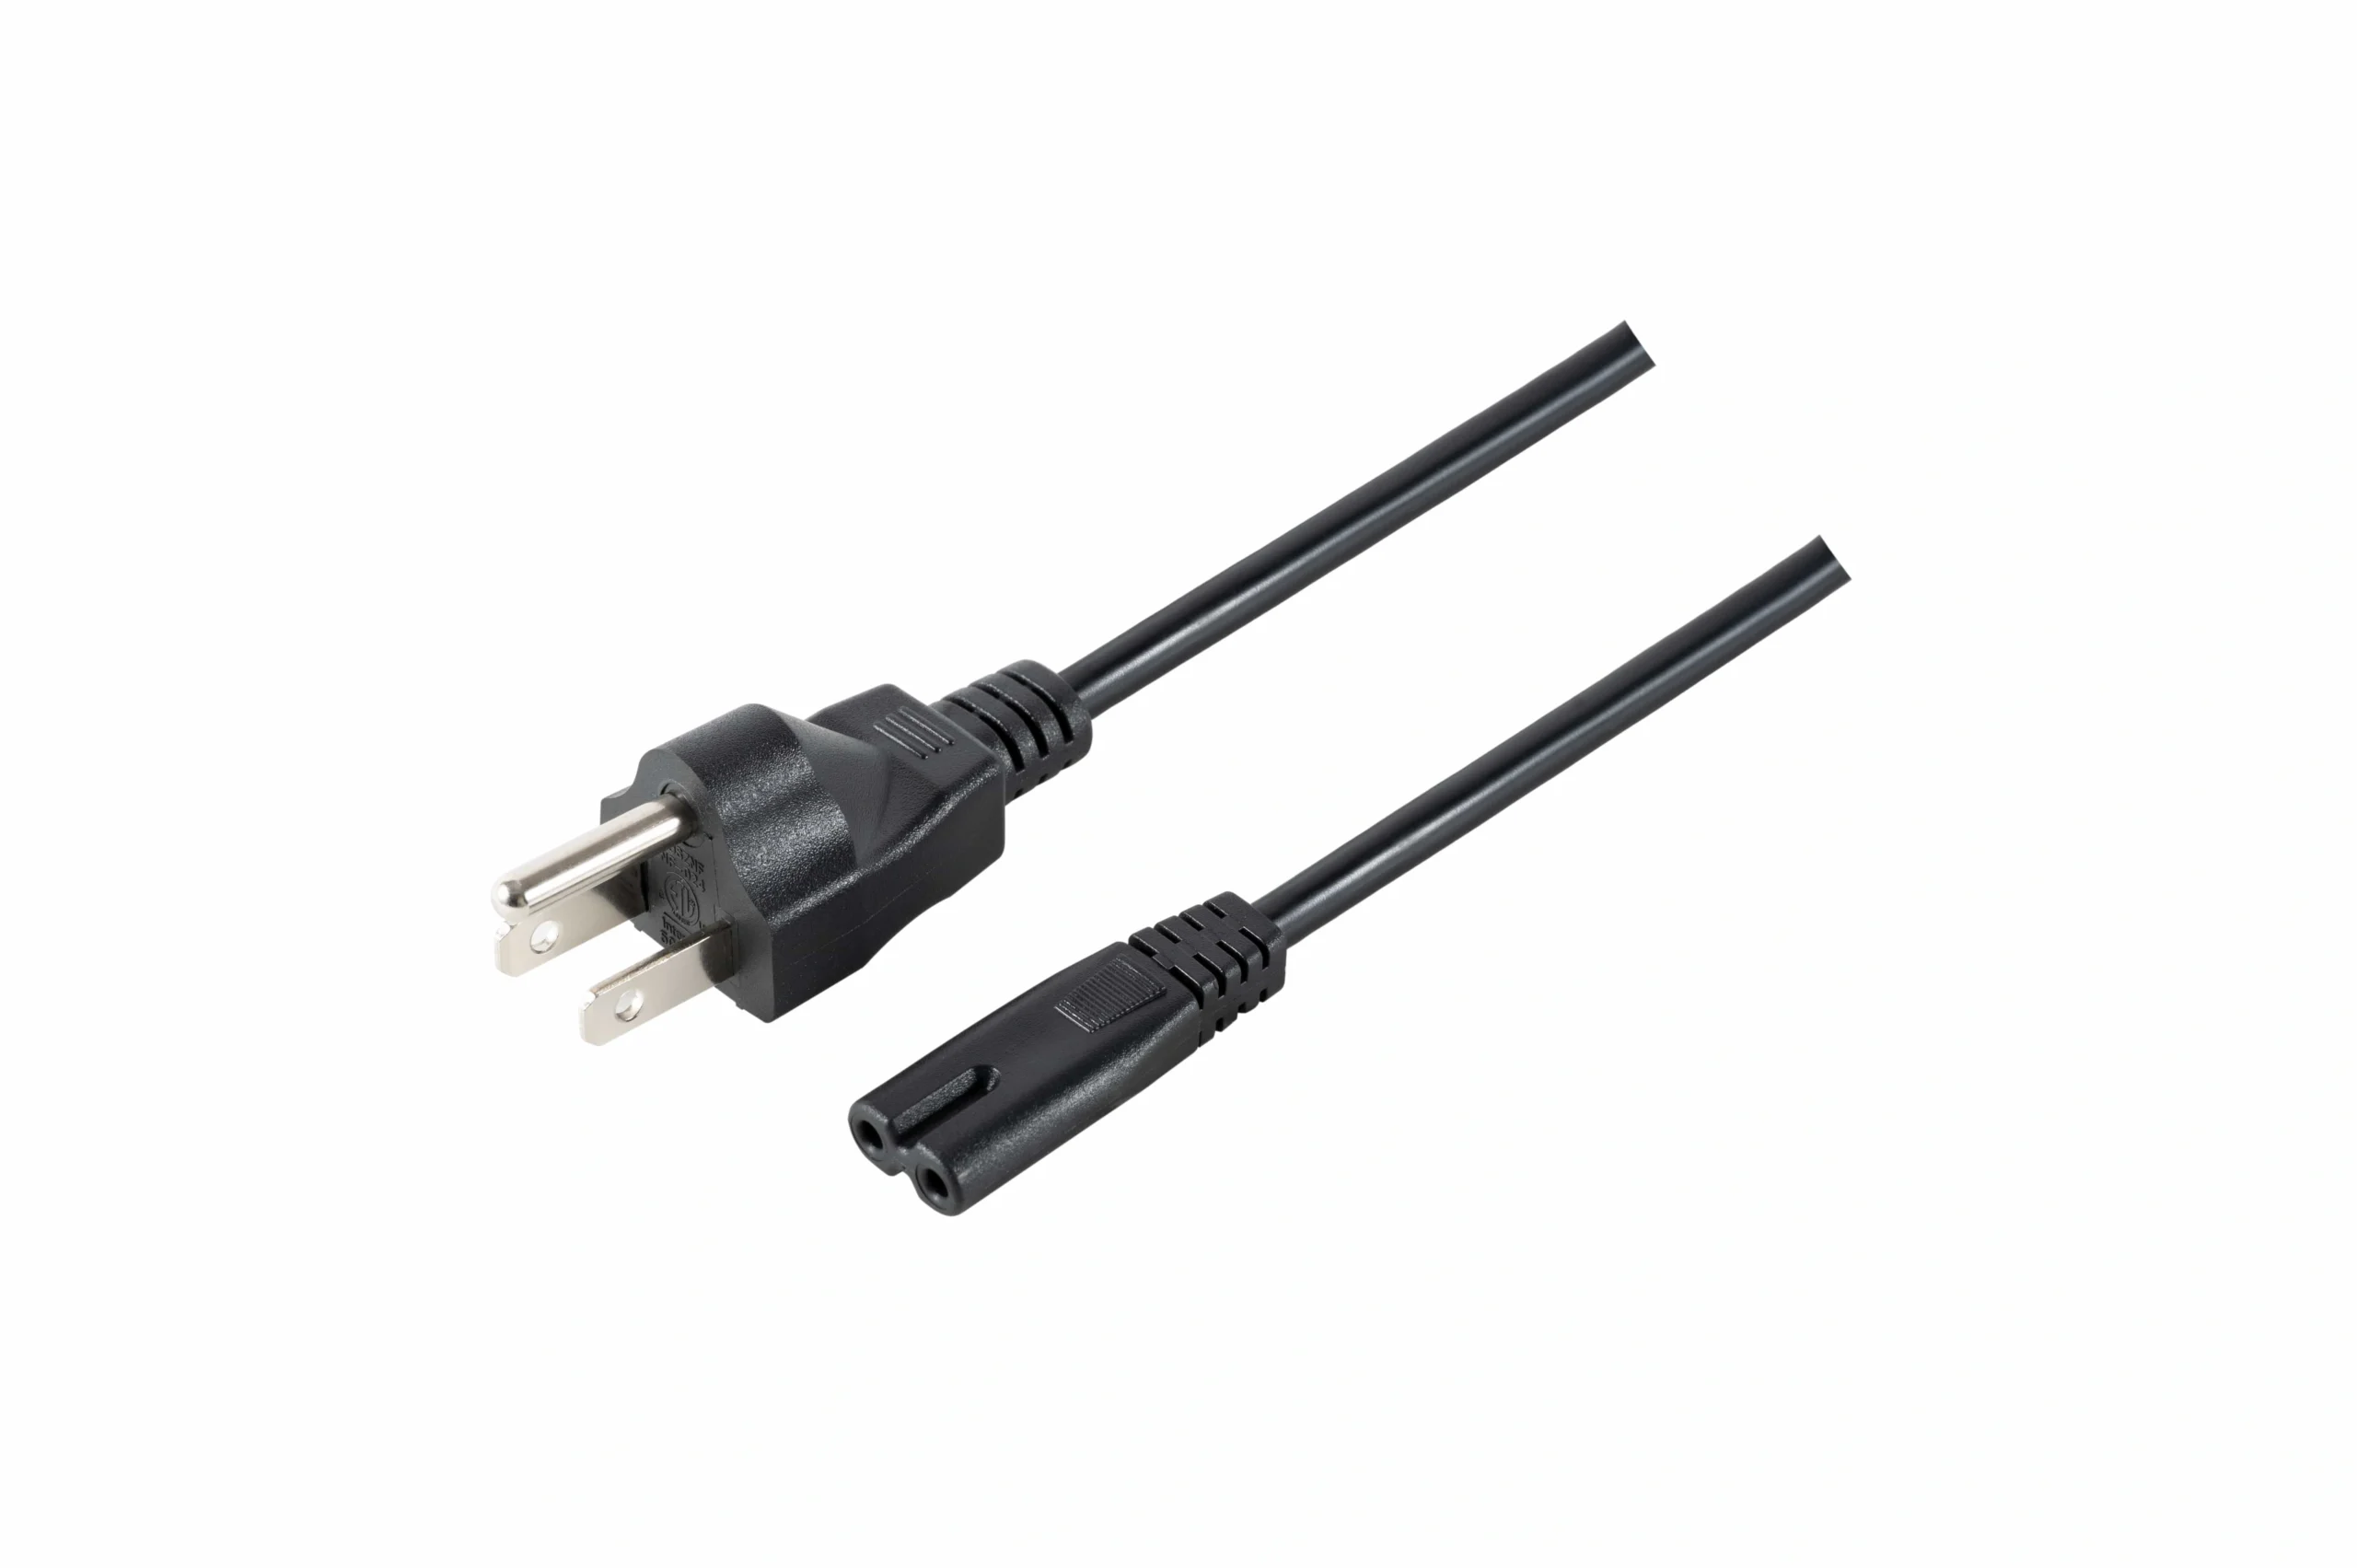
Os requisitos regionais de cabo AC e aterramento pertencem à variante BOM do mercado de destino.
A mesma família de controladores pode ter diferentes configurações de entrada regionais, e nem toda variante de quadro/controle é necessariamente oferecida em cada versão de entrada. Trate o caminho de alimentação específico do mercado como uma variante lançada que deve ser validada com o restante do sistema.
Para o contexto de aplicação comercial—em vez da metodologia BOM—veja a página da solução de mesa em pé da ServoCylMotion.
Modos comuns de falha de BOM
1. Misturar componentes de diferentes famílias de sistema
Cada item parece plausível por si só, mas o controlador, o hardware de levantamento e a interface do usuário usam diferentes feedbacks, protocolos ou convenções de parâmetros.
Prevenção: congele a combinação validada, não uma lista de compras de peças individualmente aceitáveis.
2. Igualar apenas o alojamento do conector
O cabo se acopla mecanicamente, mas usa um pinout ou classificação de contato diferente.
Prevenção: libere um desenho da interface a nível de pinos ou diagrama de fiação.
3. Ignorar a contagem de canais ou a ordem dos canais
Um controlador tem "múltiplas saídas", então a equipe presume que qualquer canal pode acionar qualquer perna.
Prevenção: registre a contagem de motores, mapeamento de canais, topologia permitida e comportamento de inicialização.
4. Tratar a tensão nominal como o teste de compatibilidade
O rótulo de alimentação corresponde, mas o orçamento de corrente, conector, polaridade ou demanda de pico não.
Prevenção: verifique o orçamento de potência total e a interface.
5. Substituir o comprimento do cabo sem revalidação
Um cabo mais longo introduz queda de tensão, risco de integridade de sinal, problemas de roteamento ou tensão.
Prevenção: aprovar a construção do cabo e o comprimento final como parte da BOM.
6. Alterar eletrônicos sem congelar o firmware
A parte de hardware parece inalterada, mas o comportamento difere porque os parâmetros ou o firmware mudaram.
Prevenção: identificadores de revisão e configuração de registro.
7. Chamando um "equivalente" alternativo sem validação
Um substituto de fornecedor atende a uma especificação principal, mas difere em uma interface.
Prevenção: use um processo alternativo aprovado com equivalência documentada e evidência de teste.
Checklist de RFQ e liberação
Antes de solicitar uma cotação de produção ou aprovar uma nova revisão, envie um pacote de interface em vez de uma lista de nomes de componentes.
Um RFQ útil deve incluir:
- configuração da estrutura alvo e contagem de motores;
- requisitos mecânicos da unidade de levantamento;
- contagem de canais do controlador e topologia;
- método de feedback requerido;
- arquitetura de potência e orçamento de corrente;
- requisitos de conectores e pinagem;
- comprimentos de cabos, bitola e restrições de roteamento;
- funções do handset e requisitos de protocolo;
- sincronização, comportamento de reset e homing;
- requisitos de sensor ou anti-colisão;
- configuração de entrada AC regional;
- requisitos de firmware ou conjunto de parâmetros;
- regras de alternativo aprovado;
- diagrama de fiação e expectativas de inspeção/teste;
- requisitos de controle de revisão e notificação de mudanças.
Se o projeto estiver pronto para uma revisão de compatibilidade em nível de componente, envie o rascunho do BOM e a matriz de interface através contacto ServoCylMotion antes que a revisão de produção seja congelada.
Perguntas Frequentes
Qual é a diferença entre uma lista de peças e um BOM de sistema de movimento?
Uma lista de peças diz o que é comprado. Um BOM de sistema de movimento também deve definir as interfaces e revisões que tornam essas partes um sistema validado: limites elétricos, mapeamento de canais, feedback, conectores, fiação, firmware/parâmetros e variantes regionais.
É suficiente corresponder à voltagem DC nominal para aprovar uma substituição?
Não. Também verifique a capacidade de corrente, demanda de pico, conectores e pinagem, polaridade, mapeamento de canais do controlador, protocolo, construção de cabos e compatibilidade de firmware/parâmetros.
O controlador e o handset devem ser congelados como um par?
Eles devem ser congelados como interfaces compatíveis. Registre a revisão do controlador, protocolo do handset, conector, funções necessárias e qualquer dependência de firmware em vez de assumir que um painel com aparência semelhante é intercambiável.
Um cabo de extensão pode ser substituído se ambas as extremidades se encaixarem?
Não de forma segura apenas com base no encaixe do conector. Verifique a mapeamento de pinos, tamanho do condutor, capacidade de corrente, integridade de feedback, comprimento do cabo, blindagem, raio de curvatura e roteamento.
Como devem ser tratados os cabos AC regionais?
Trate o cabo do mercado de destino e a configuração de entrada como campos de BOM controlados. Confirme a exigência de rede local, arranjo de plugue/inlet, abordagem de aterramento, entrada do controlador ou fonte DC e documentação para o mercado liberado.
Quando um módulo sem fio é opcional?
É opcional apenas quando os requisitos do produto liberado podem ser atendidos sem controle sem fio. Se a operação sem fio fizer parte da configuração comprometida, o módulo, protocolo, comportamento de emparelhamento e compatibilidade do controlador tornam-se dados obrigatórios de BOM.
Que informações devem ser registradas para um alternativo aprovado?
Registre a identidade exata da peça alternativa, revisão, equivalência de interface elétrica/mecânica, impacto de firmware ou parâmetro, evidência de validação, data de aprovação e o registro de alterações que autoriza a substituição.











