
A eletrônica de controle do atuador elétrico fica entre uma fonte de comando e o motor. Sua função básica é decidir quando o motor deve funcionar, em que direção, quando deve parar e quais condições devem bloquear o movimento.
Para o fluxo de trabalho mais amplo da engenharia de sistemas de controle, veja o guia do sistema de controle de atuador.
Na configuração mais simples de DC com dois fios, a extensão e a retratação são produzidas invertendo a polaridade do motor. Sistemas mais capazes adicionam relés ou acionamentos semicondutores, entradas de comando, proteção de corrente, sinais de feedback, múltiplos canais, saídas de status e interfaces de comunicação.
Definição: Uma unidade de controle de atuador elétrico recebe um comando, comuta ou regula a potência do motor, aplica lógica de parada/proteção e—quando o feedback está disponível—usa informações de movimento para controlar ou verificar o resultado.
Essa definição é mais útil do que pensar na unidade de controle como uma caixa universal. A interface elétrica deve corresponder ao motor, fonte de potência, limites, feedback e método de comando usados no sistema real.
De um pressionar de botão ao movimento linear
Um caminho básico de comando para movimento se parece com isto:
Fonte de comando
    |
    v
Lógica de controle / comutação
    |
    +---- proteção e limites
    |
    v
Estágio de potência do motor
    |
    v
Motor DC -> redutor -> parafuso -> deslocamento linear
    ^
    |
Feedback opcional
A fonte de comando pode ser um interruptor de balancinha, botão de pressão, painel embutido, saída de PLC, telefone com fio ou receptor remoto. A etapa de comutação então roteia a energia para o motor na direção necessária.

Uma unidade de controle conecta entradas de comando, potência e saídas de motor através de interfaces definidas.
Em um circuito manual simples, o próprio interruptor pode inverter a polaridade. Em um sistema mais estruturado, um botão de baixa corrente informa a eletrônica de controle o que fazer, enquanto relés ou uma ponte H gerenciam a corrente do motor.
Essa separação é importante porque os sinais de comando e a potência do motor são funções elétricas diferentes. Uma pequena entrada lógica pode solicitar movimento sem ser capaz de carregar a corrente necessária pelo motor.
Como funciona a reversão básica de direção
Muitos dispositivos de movimento linear com motor de corrente contínua escovado usam dois fios de motor. Se uma polaridade faz o cilindro se estender, inverter a polaridade faz com que ele se retrai.
Conceitualmente:
| Comando | Fio do motor A | Fio do motor B | Resultado |
|---|---|---|---|
| Estender | +DC | 0 V | O motor gira em uma direção |
| Retrair | 0 V | +DC | O motor gira na direção oposta |
| Parar | sem acionamento / estado de freio | sem acionamento / estado de freio | O movimento para |
O estado exato de parada depende do circuito. Alguns projetos desconectam o motor e permitem que ele pare. Outros fazem a frenagem elétrica. Esse comportamento deve ser definido em vez de assumido.
Controle por chave ou relé
Uma chave ou configuração de relé de reversão pode trocar polaridade mecanicamente. Isso é frequentemente suficiente para movimento simples de estender/retrair onde a posição intermediária não precisa ser medida.
Controle por ponte H
Uma ponte H reverte a corrente do motor eletronicamente. Ela também pode suportar modulação por largura de pulso para controle de velocidade, detecção de corrente, modos de frenagem e manuseio de falhas.
Uma ponte H adiciona capacidade, mas também cria requisitos de design adicionais, como temporização de chaveamento, classificação de corrente, limites térmicos e proteção.
Tabela básica de fiação
Os nomes exatos dos terminais variam por produto, mas os papéis de engenharia são consistentes.
| Grupo de conexão | O que transporta | O que verificar |
|---|---|---|
| Entrada de alimentação DC | Energia elétrica para controle e carga do motor | faixa de tensão permitida, polaridade, corrente contínua/pico, fusível/proteção, classificação de conector |
| Saída do motor | Potência bidirecional para o motor | tensão/corrente do motor, convenção de polaridade, tamanho do condutor, conector/pinagem |
| Entradas de estender/retrair | Solicitações de movimento | tensão de entrada/tipo lógico, comportamento momentâneo vs mantido, regras de prioridade/intertravamento |
| Entrada de parar/habilitar | Permissão para operar | estado normalmente habilitado/desabilitado, comportamento à prova de falhas, regra de reinício |
| Entradas de limite | Informações de posição final ou de sobreviagem quando disponíveis externamente | tipo elétrico, lógica normalmente aberta/fechada, resposta à ativação |
| Entradas de feedback | Informações de posição/velocidade | tipo de sensor, fornecimento, escalonamento de sinal, contagem de pulsos ou faixa analógica, convenção de direção |
| Saídas de status/falha | Estado de pronto, em movimento, limite ou falha | tipo de saída, capacidade de tensão/corrente, significado de cada estado |
| Porta de comunicação | Comandos, parâmetros ou diagnósticos | camada física, protocolo, endereço, watchdog, comportamento de perda de comunicação |
Isto é um tabela de função, não um pinout universal. Nunca conecte um dispositivo desconhecido a partir de uma tabela genérica sozinha. Use o diagrama de fiação exato e os dados de interface para os componentes escolhidos.
Os limites finais internos não são os mesmos que o feedback
Um erro comum de iniciantes é tratar cada "limite" como um sensor de posição disponível para o sistema de controle.
Alguns atuadores contêm interruptores de finalização internos que simplesmente interrompem a corrente do motor quando o mecanismo atinge a extensão ou retração total. Nesse tipo de arquitetura, a eletrônica de controle externa pode não receber um sinal de limite separado.
Outros sistemas expõem:
- entradas de limite positivo e negativo;
- um interruptor de referência/início;
- pulsos de efeito Hall;
- posição de potenciômetro;
- sinais de encoder;
- informações de corrente ou obstrução.
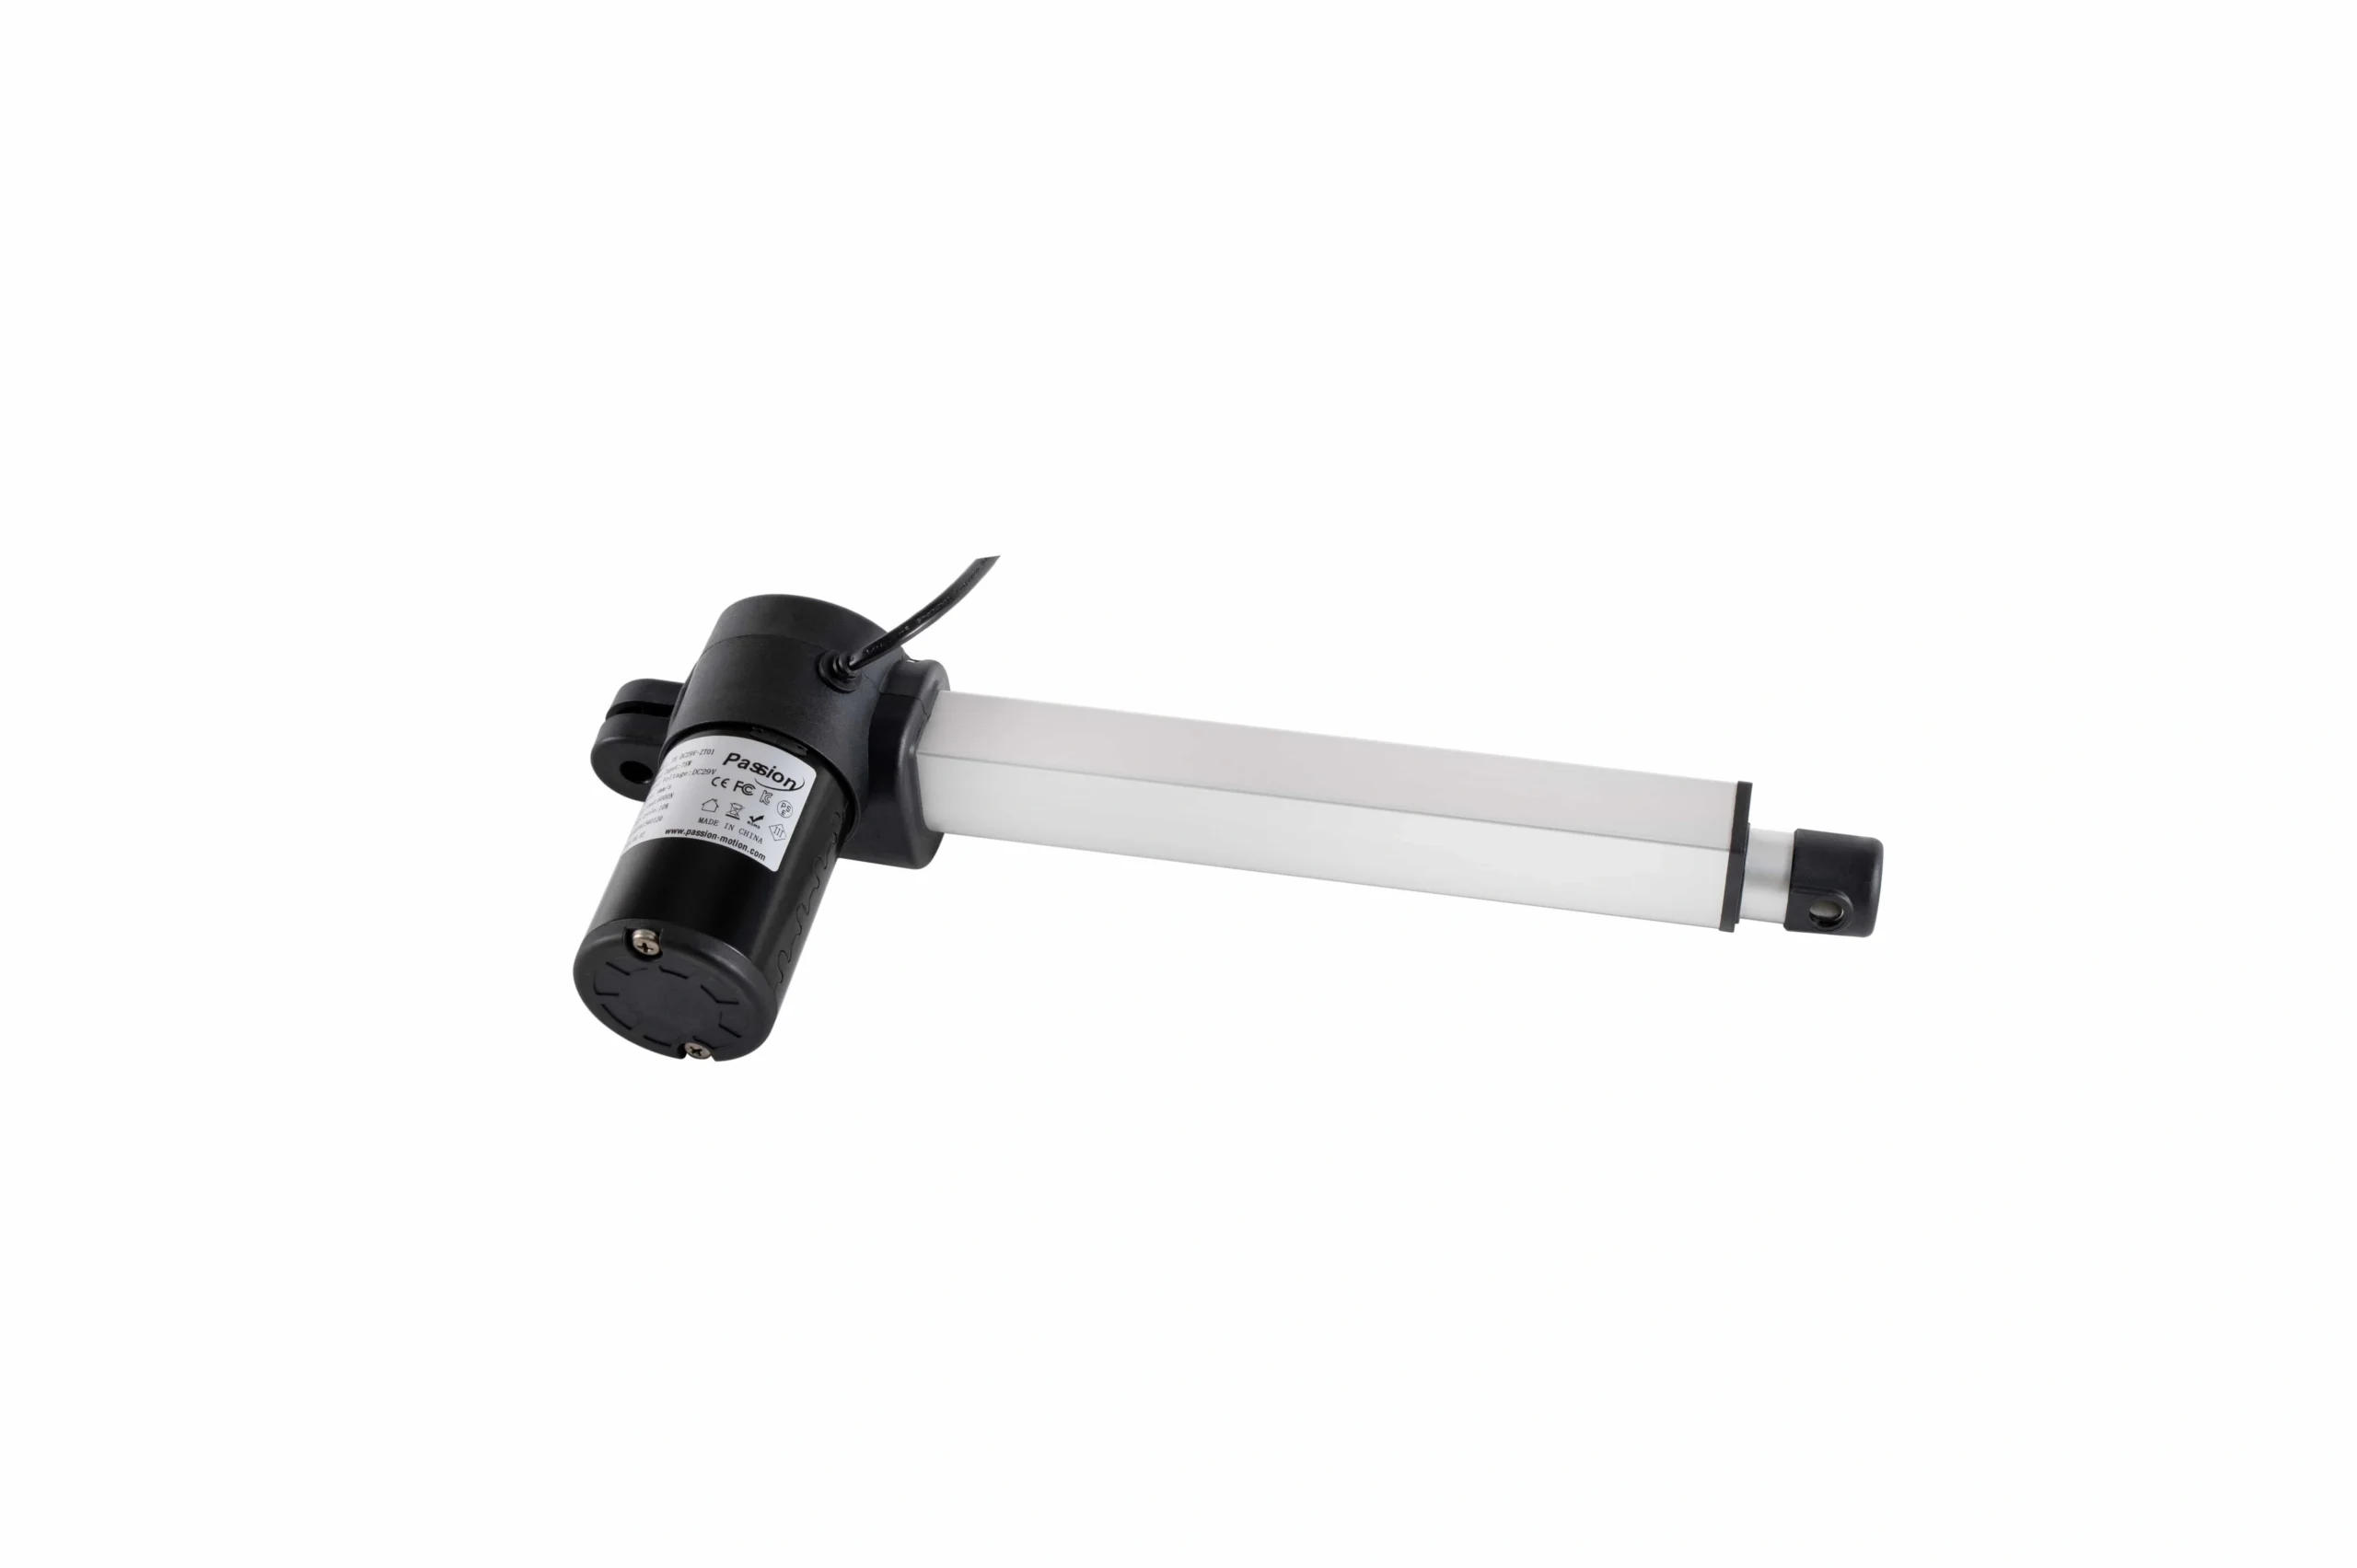
Limites finais, cabos do motor e qualquer interface de feedback devem ser compreendidos antes de conectar um sistema de movimento.
A diferença importa porque um interruptor de finalização interno pode parar o movimento sem informar à lógica de supervisão a posição intermediária exata.
O que o feedback adiciona
O feedback cria um caminho de informação do atuador de volta para a eletrônica de controle.
Dependendo do sensor e da lógica, o feedback pode suportar:
- posição medida;
- cálculo de velocidade;
- comandos de posição intermediária;
- posições pré-definidas;
- detecção de erro de posição;
- coordenação de múltiplos eixos;
- diagnósticos;
- recuperação de falha mais controlada.
A Progressive Automations e a SMC ilustram que a capacidade de controle do atuador muda com o feedback disponível e a eletrônica integrada, enquanto a Firgelli e a Tolomatic mostram como os limites finais e a construção do atuador se encaixam na cadeia de movimento.
O feedback deve ser especificado como uma interface: tipo de sensor, sinal elétrico, escalonamento, direção, alimentação necessária e comportamento em falhas.
Correspondência de potência: a tensão de controle é apenas parte da questão
Um circuito de movimento pode falhar mesmo quando a tensão nominal parece correta.
O caminho de potência deve ser verificado quanto a:
- faixa de tensão DC permitida;
- corrente de funcionamento normal;
- corrente de partida;
- corrente de pico ou de bloqueio;
- número de motores que podem operar juntos;
- queda de tensão no cabo;
- classificação de corrente do conector;
- comportamento de fusível ou limite de corrente;
- dissipação de calor;
- ciclo de trabalho.
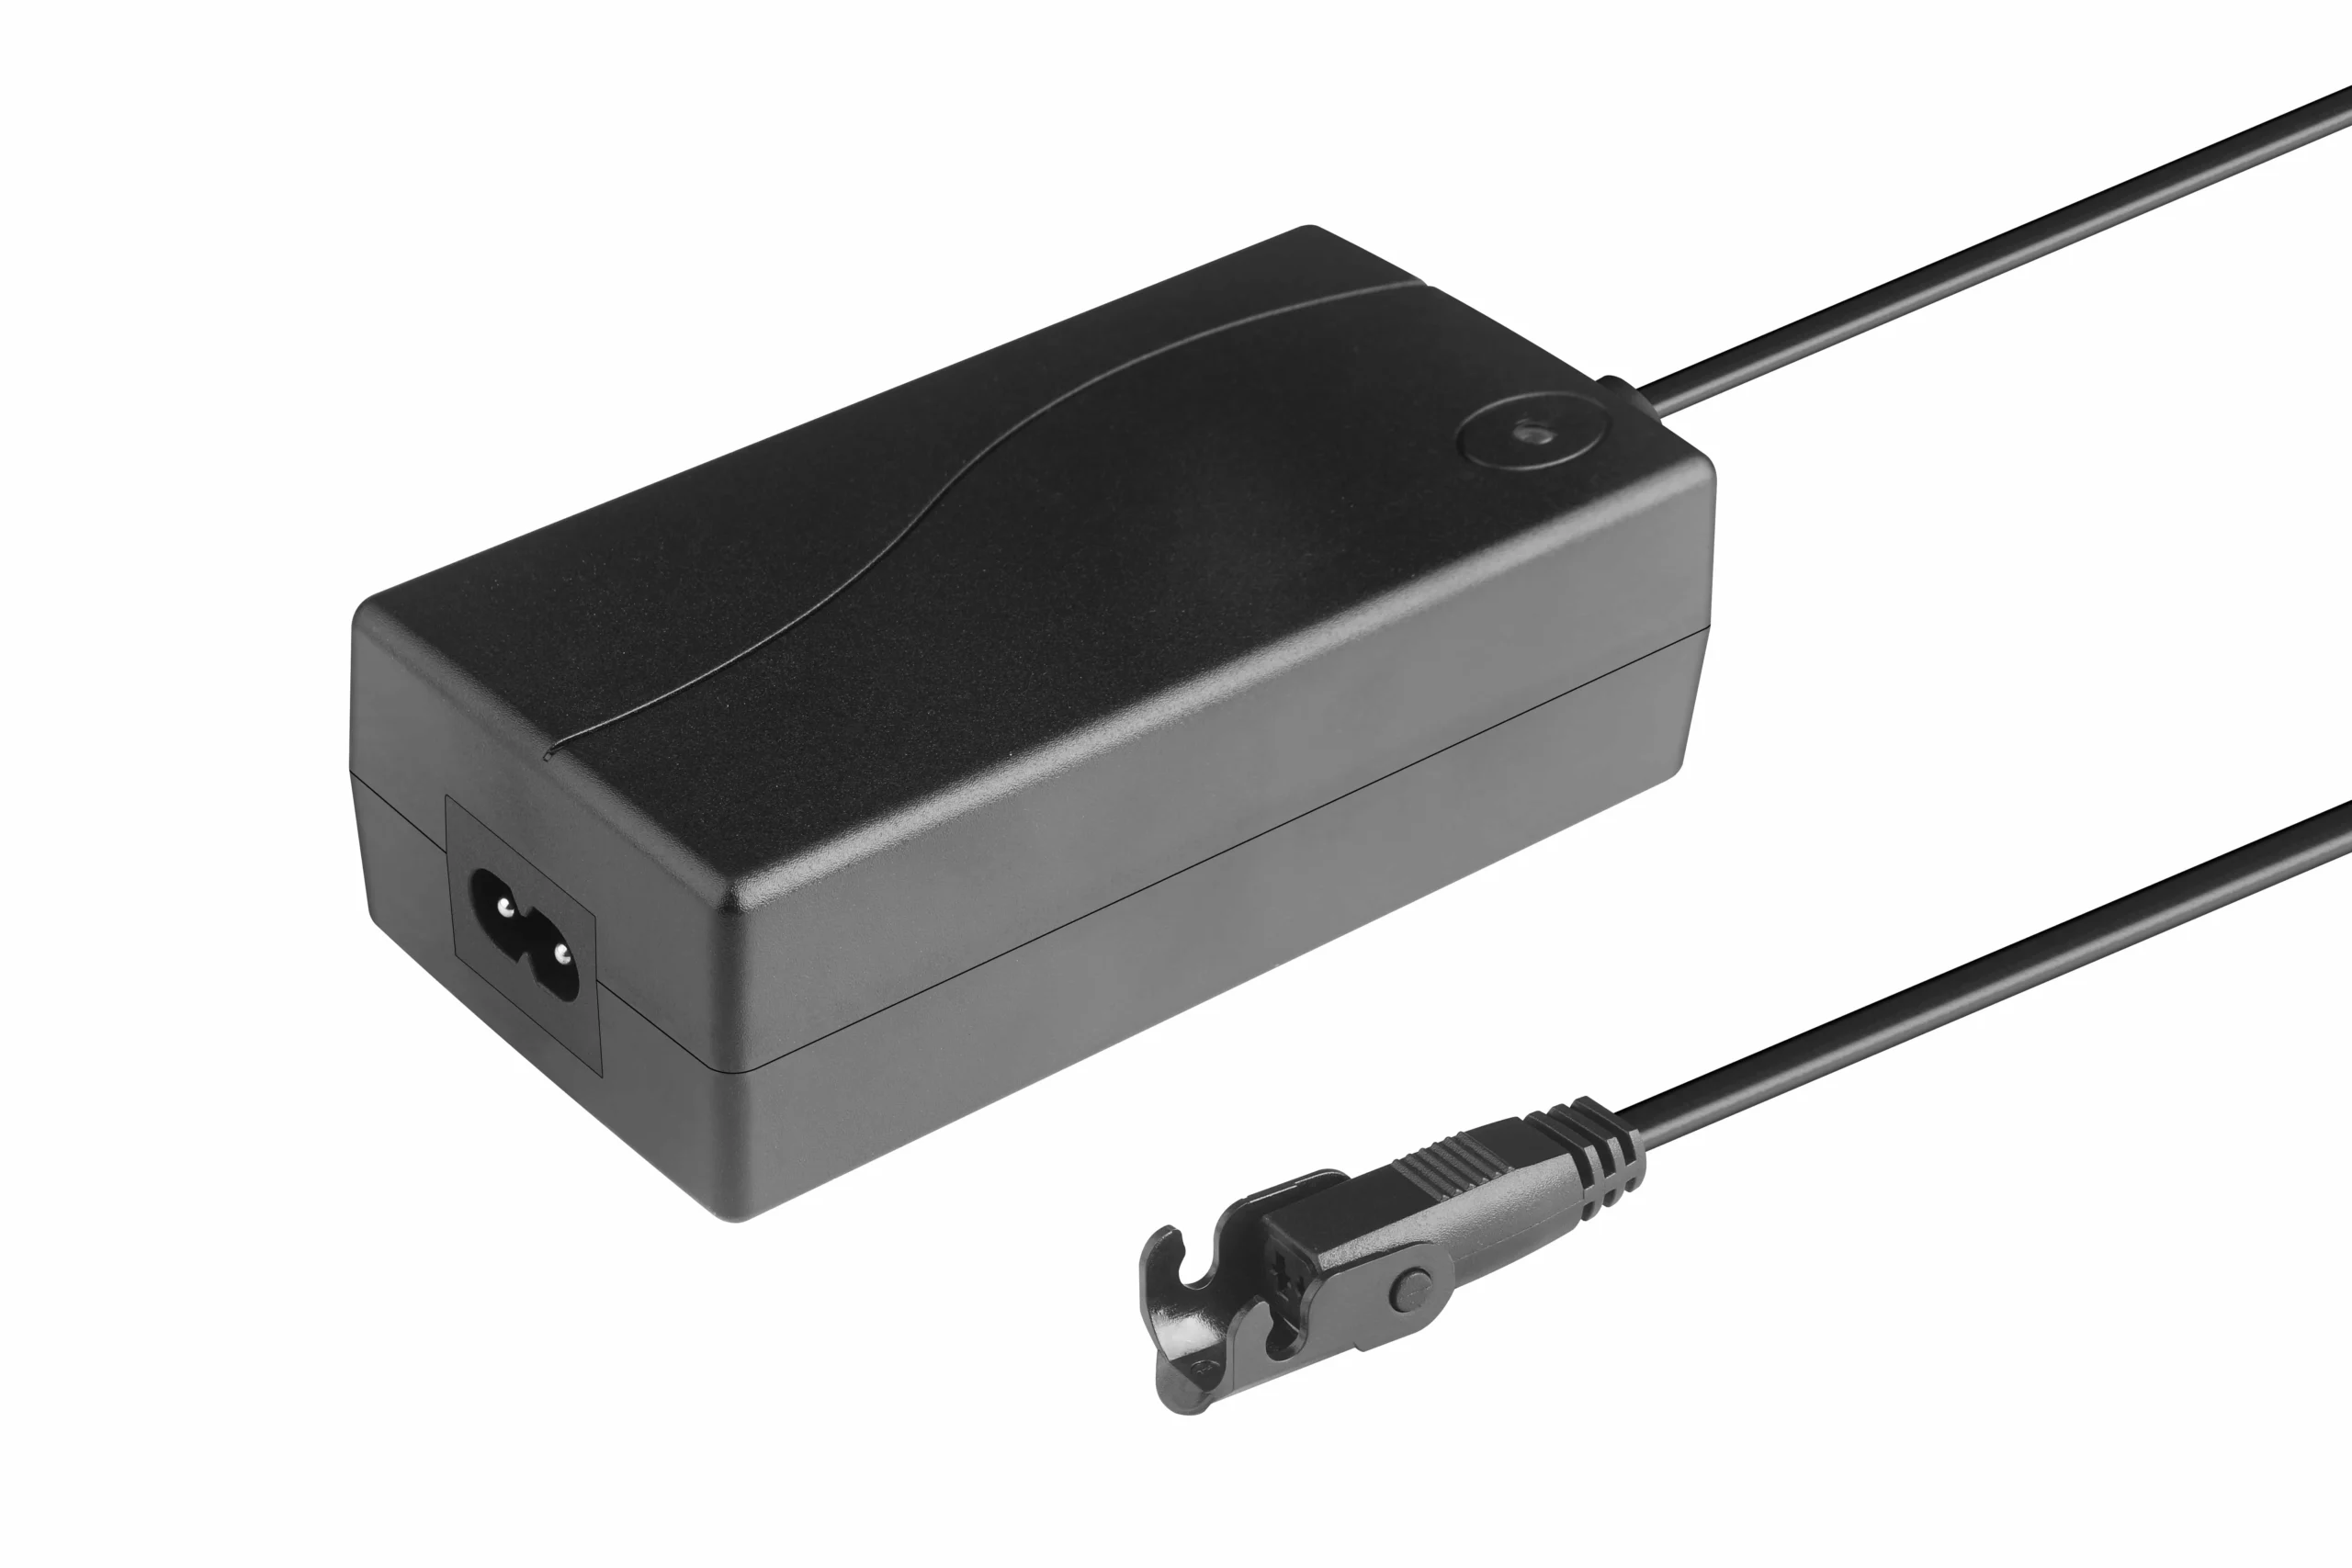
A fonte e a etapa de acionamento devem ser dimensionadas para a demanda real de corrente em operação e transiente.
Um pequeno circuito lógico pode comandar uma carga grande apenas se a etapa de comutação e a fonte forem dimensionadas para essa carga.
Para correspondência elétrica em nível de projeto, utilize o ServoCylMotion recurso de compatibilidade do sistema em vez de assumir que a mesma tensão nominal significa que dois componentes podem ser combinados.
A proteção deve ser definida antes da fiação.
A proteção não é um recurso único. Diferentes arquiteturas podem fornecer diferentes camadas.
As perguntas típicas incluem:
- O que acontece em um curto-circuito?
- A corrente do motor é limitada?
- Como é detectado um bloqueio?
- O que acontece se o mecanismo bater em um obstáculo?
- A supertempreatura é detectada?
- O que acontece se a tensão de alimentação cair?
- Um erro trava até ser reiniciado?
- O movimento pode reiniciar automaticamente após o retorno da energia?
- Uma interface de parada de emergência externa é necessária?
Não assuma que um produto fornece uma função porque outro produto de controle o faz. Verifique o comportamento específico do hardware e do sistema.
Para projetos OEM que precisam de opções de painel integrado ou interface de comando, veja painéis de controlo integrados. Essa página comercial possui a seleção de produtos; este artigo permanece focado em como os papéis elétricos se encaixam.
Contagem de canais: uma saída não é a mesma coisa que controle multi-eixo coordenado
Uma unidade de controle pode ter uma saída de motor ou várias. A contagem de canais informa quantas saídas estão fisicamente disponíveis, mas isso por si só não diz como esses canais se comportam.
Os modos possíveis incluem:
- um motor independente;
- vários motores independentes;
- vários motores recebendo o mesmo comando;
- movimentação coordenada baseada em feedback.
A verdadeira sincronização é um problema de controle separado. Enviar a mesma voltagem para dois motores não garante que a travessia será igual quando a fricção, a carga ou a eficiência mecânica diferirem.
Para sistemas que requerem movimento coordenado de múltiplos motores, use o capacidade de sincronização de múltiplos motores em vez de tratar a contagem de canais como prova de sincronização.
As fontes de comando podem mudar sem alterar o princípio do motor.
O mesmo estágio básico de potência do motor pode, às vezes, ser acionado por diferentes fontes de comando:
- interruptor rocker;
- teclado embutido;
- PLC;
- comando com fio;
- receptor remoto.
O controle remoto é uma possível fonte de comando; a lógica de potência e proteção do motor subjacente ainda precisa ser definida.
A interface de comando ainda precisa de níveis de voltagem definidos, lógica, prioridade e comportamento de perda de comando. O controle sem fio, por exemplo, adiciona perguntas sobre emparelhamento, tempo limite e interferência, mas não remove a necessidade de dimensionar corretamente o caminho de potência do motor.
As opções comerciais sem fio estão listadas no página de controles de motor sem fio.
Seis erros comuns de fiação e seleção
1. Pressupor que o conector prova a compatibilidade
Dois plugs podem se conectar mecanicamente enquanto carregam diferentes atribuições de pinos ou tipos de sinal.
2. Verificar voltagem, mas não corrente
O dispositivo de fornecimento ou comutação pode não ser capaz de lidar com a demanda de partida ou pico do motor.
3. Tratar limites internos como feedback externo
Um limite interno pode interromper a corrente do motor sem fornecer dados de posição à lógica de controle.
4. Ignorar a polaridade do motor
Reverter dois fios do motor pode inverter a direção do movimento, mas os sinais de feedback e limite têm suas próprias convenções de fiação.
5. Adicionar um cabo mais longo sem verificar o tamanho do condutor
Fios mais longos podem aumentar a queda de tensão e afetar o desempenho do motor ou a qualidade do sinal.
6. Assumindo que multi-canais significa sincronizados
Múltiplas saídas podem ser independentes, a menos que o feedback e a lógica de coordenação sejam especificamente suportados.
Lista de verificação de controle básico
Antes de conectar a energia, confirme:
- faixa de tensão de alimentação;
- corrente contínua e de pico;
- identificação dos fios do motor;
- convenção de direção/polaridade;
- se os limites são internos ou cabeados externamente;
- tipo e sinal de feedback;
- tipo de entrada de comando;
- contagem de canais e comportamento do canal;
- fusível/proteção de corrente/térmica;
- conector e pinagem;
- calibre e comprimento do cabo;
- comportamento de falha e reinício.
Se algum desses itens for desconhecido, pare na fase de definição da interface em vez de testar por tentativa e erro.
Para um design OEM que precisa de uma arquitetura de controle específica para o projeto, o suporte do sistema de controle da ServoCylMotion pode levar os requisitos além deste framework introdutório de fiação.
Perguntas Frequentes
O que a eletrônica de controle do atuador elétrico realmente faz?
Ela recebe um pedido de movimento, controla o caminho de potência do motor, determina a direção, aplica lógica de parada e proteção, e pode processar sinais de feedback ou de status.
Como a direção é invertida em um atuador DC básico de dois fios?
Um método comum é inverter a polaridade aplicada aos dois fios do motor. Isso pode ser feito com um interruptor de inversão apropriado, arranjo de relé ou ponte H. A fiação exata deve seguir o hardware selecionado.
Os interruptores de limite internos sempre precisam de fios separados para a unidade de controle?
Não. Em alguns designs, os limites internos interrompem diretamente a corrente do motor e não fornecem um sinal externo. Outros designs expõem sinais de limite ou posição. Verifique o diagrama de fiação do atuador.
Qual é a diferença entre um interruptor de limite e feedback de posição?
Um interruptor de limite geralmente indica um ponto final ou condição de proteção. O feedback de posição fornece informações sobre onde o atuador está durante o deslocamento, dependendo do tipo de sensor.
Ajustar a voltagem e a forma do conector é suficiente?
Não. Verifique também a capacidade atual, pinagem, polaridade, feedback, tipo de sinal, comportamento do canal, proteção e quaisquer requisitos de comunicação.
Quando eu preciso de feedback?
O feedback se torna importante quando o sistema deve saber ou corrigir o movimento real—por exemplo, posicionamento intermediário, medição de velocidade, predefinições, diagnósticos ou movimento coordenado.
Referências
- Progressive Automations — Guia para Sistemas de Controle para Atuadores Lineares Elétricos
- Actuonix — Opções para Controle de Atuadores Lineares
- SMC — Atuadores Elétricos com Controladores Integrados
- Firgelli — Atuadores Lineares 101
- Tolomatic — Atuadores Lineares Elétricos Explicados
- Matara — Como Controlar um Atuador Linear










