
電動アクチュエータ制御エレクトロニクスは、コマンドソースとモーターの間に位置します。基本的な役割は、 モーターをいつ動かすか、どの方向に、いつ停止させるか、そしてどの条件で動作をブロックするかを決定することです。.
より広範な制御システムエンジニアリングワークフローについては、 アクチュエーター制御システムガイドを参照してください.
最も単純な2線DC構成では、モーターの極性を反転させることで伸長と縮小が行われます。より高度なシステムでは、リレーや半導体ドライブ、コマンド入力、電流保護、フィードバック信号、複数チャネル、ステータス出力、通信インターフェースが追加されます。
定義: 電動アクチュエータ制御ユニットはコマンドを受け取り、モーターの電力を切り替えまたは調整し、停止/保護ロジックを適用し、フィードバックがある場合、動作情報を使用して結果を制御または確認します。
その定義は、制御ユニットをユニバーサルボックスと考えるよりも有用です。電気的インターフェースは、実際のシステムで使用されるモーター、電源、制限、フィードバック、およびコマンド方法に一致する必要があります。
ボタンを押すことから直線運動へ
基本的なコマンドから動作への経路は次のようになります:
コマンドソース
    |
    v
制御論理 / 切り替え
    |
    +---- 保護と制限
    |
    v
モーター電力段
    |
    v
DCモーター -> ギアボックス -> スクリュー -> 直線移動
    ^
    |
オプションのフィードバック
コマンドソースは、ロッカースイッチ、プッシュボタン、埋込みパネル、PLC出力、有線ハンドセット、またはリモート受信機である可能性があります。切り替え段階は、その後、必要な方向にモーターに電力をルーティングします。

制御ユニットは、定義されたインターフェースを介してコマンド入力、電力、およびモーター出力を接続します。
シンプルな手動回路では、スイッチ自体が極性を反転させる場合があります。より構造化されたシステムでは、低電流ボタンが制御エレクトロニクスに指示を出し、リレーまたはHブリッジがモーターの電流を処理します。
この分離が重要なのは、コマンド信号とモーターの電力が異なる電気的な役割を持っているからです。小さなロジック入力は、モーターが必要とする電流を運ばずに動作を要求することができます。
基本的な方向転換の仕組み
多くのブラシ付きDCリニアモーションデバイスは、2本のモーターリードを使用します。ある極性でロッドを伸ばすと、極性を反転させることで引っ込めることができます。
概念的に:
| コマンド | モーターリードA | モーターリードB | 結果 |
|---|---|---|---|
| 伸ばす | +DC | 0 V | モーターが一方向に回転 |
| 引っ込める | 0 V | +DC | モーターが逆方向に回転 |
| 停止 | ドライブなし / ブレーキ状態 | ドライブなし / ブレーキ状態 | 動作が停止 |
正確な停止状態は回路によって異なります。一部の設計ではモーターが切り離されて惰性運転を許可します。他は電気的にブレーキをかけます。その動作は仮定するのではなく、定義されるべきです。
スイッチまたはリレー制御
反転スイッチまたはリレーアレンジメントは、極性を機械的に入れ替えることができます。これは、途中の位置を測定する必要がない単純な伸縮動作には十分です。
Hブリッジ制御
Hブリッジはモーターの電流を電子的に反転させます。また、速度制御、電流検出、ブレーキモード、および故障処理のためのパルス幅変調もサポートできます。
Hブリッジは機能を追加しますが、スイッチングタイミング、電流評価、熱限界、保護などの追加設計要件も生み出します。
基本配線テーブル
正確な端子名は製品によって異なりますが、エンジニアリングの役割は一貫しています。
| 接続グループ | それが運ぶもの | 確認すべきこと |
|---|---|---|
| DC供給入力 | 制御およびモーター負荷用の電気エネルギー | 許容電圧範囲、極性、連続/ピーク電流、ヒューズ/保護、コネクタ評価 |
| モーター出力 | モーターへの双方向電力 | モーター電圧/電流、極性規約、導体サイズ、コネクタ/ピンアウト |
| 伸縮入力 | 動作要求 | 入力電圧/ロジックタイプ、瞬時および維持された動作、優先/インターロックルール |
| 停止/有効入力 | 動作許可 | 通常の有効/無効状態、フェイルセーフ動作、再起動ルール |
| リミット入力 | 外部利用可能な終位置または過走情報 | 電気タイプ、通常はオープン/クローズロジック、アクティベーションへの応答 |
| フィードバック入力 | 位置/速度情報 | センサータイプ、供給、信号スケーリング、パルスカウントまたはアナログ範囲、方向慣習 |
| ステータス/故障出力 | 準備、移動、制限、または故障状態 | 出力タイプ、電圧/電流能力、各状態の意味 |
| 通信ポート | コマンド、パラメータ、または診断 | 物理層、プロトコル、アドレス、ウォッチドッグ、通信喪失時の動作 |
これは 機能テーブルであり、ユニバーサルピンアウトではありません。一般的なテーブルだけから見知らぬデバイスを接続しないでください。選択したコンポーネントに対して正確な配線図とインターフェースデータを使用してください。
内部終端はフィードバックとは異なる
一般的な初心者の間違いは、すべての「制限」を制御システムに利用可能な位置センサーとして扱うことです。
一部のアクチュエーターは内部終端スイッチを含んでおり、機構が完全に伸びたまたは収縮したときにモーターの電流を単に遮断します。そのアーキテクチャでは、外部制御エレクトロニクスが別の制限信号を全く受信しない場合があります。
他のシステムは以下を公開します:
- 正および負の制限入力;
- ホーム/リファレンススイッチ;
- ホール効果パルス;
- ポテンショメーター位置;
- エンコーダ信号;
- 電流または障害情報。
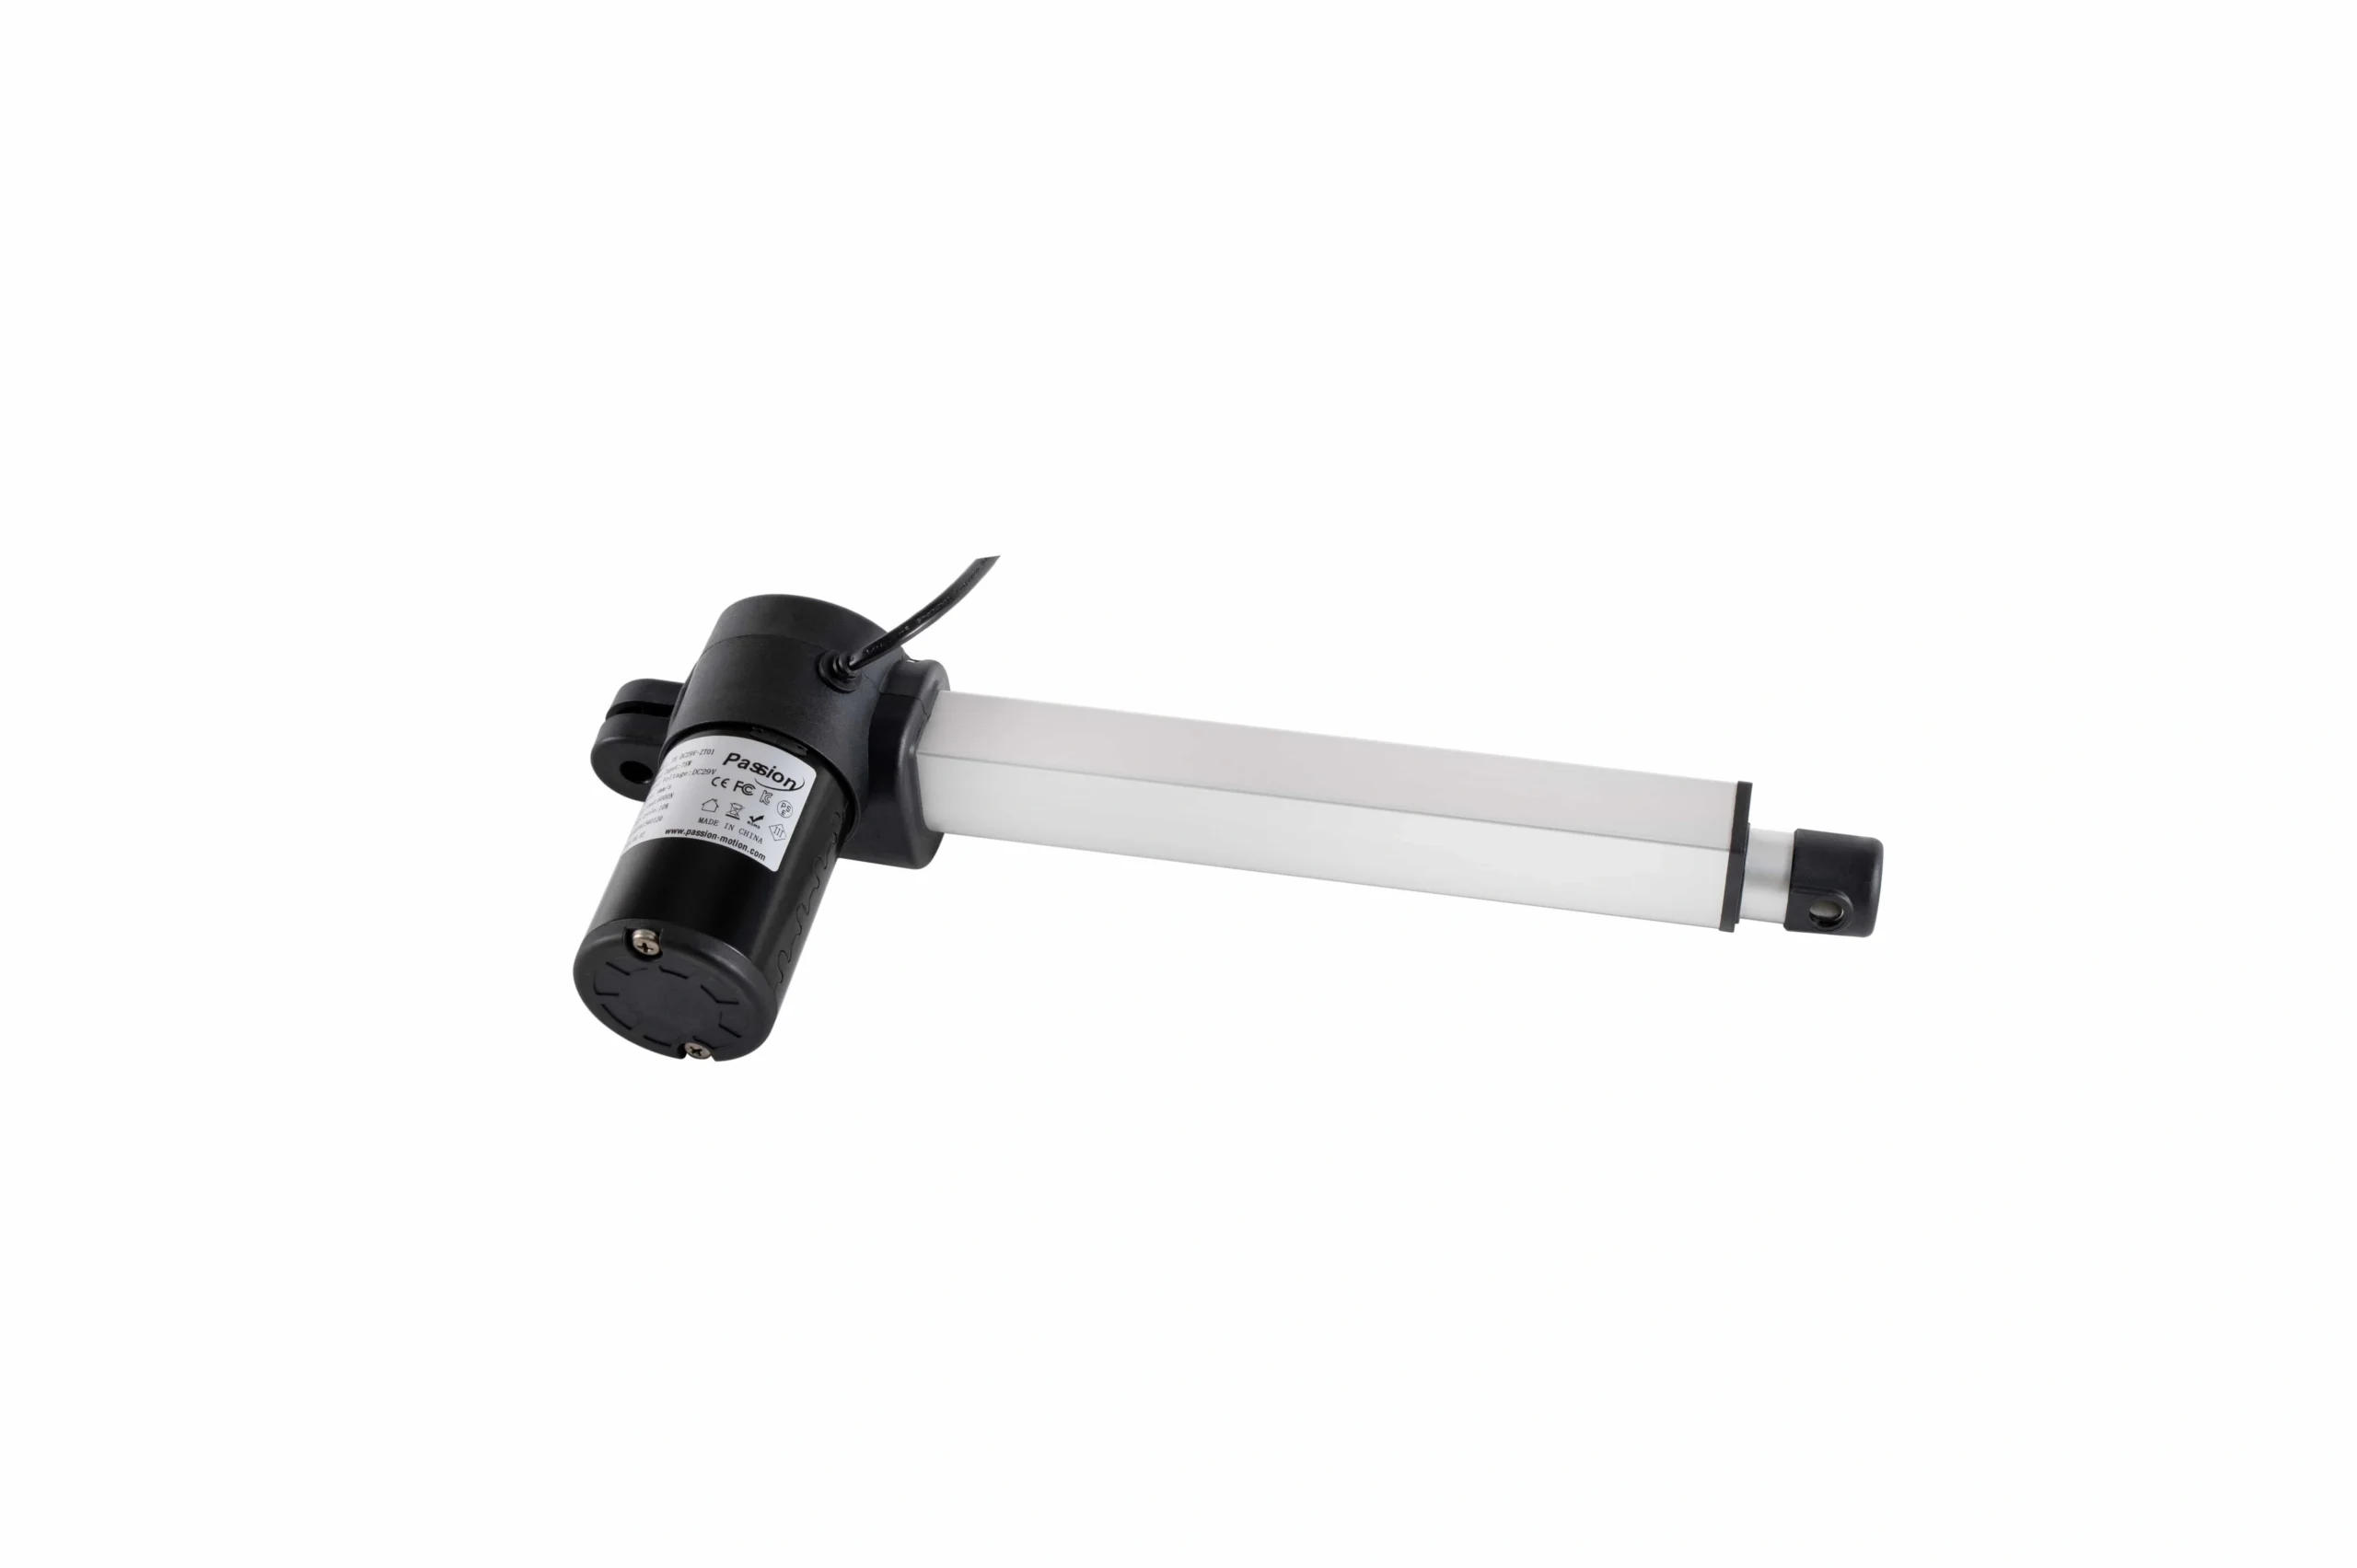
終端、モーターリード、およびフィードバックインターフェースは、モーションシステムを配線する前に理解する必要があります。
この違いは重要です。内部終端スイッチは、監視ロジックに正確な中間位置を通知せずに移動を停止できます。
フィードバックが追加するもの
フィードバックは、アクチュエーターから制御エレクトロニクスへの情報パスを作成します。
センサーとロジックによって、フィードバックは次のことをサポートできます:
- 測定位置;
- 速度計算;
- 中間位置コマンド;
- プリセット位置;
- 位置誤差検出;
- 多軸協調;
- 診断;
- より制御された故障回復。
プログレッシブオートメーションとSMCは、それぞれフィードバックと統合されたエレクトロニクスに応じてアクチュエーター制御能力が変化することを示しています。一方、FirgelliとTolomaticは、終端制限とアクチュエーターの構造が動作チェーンにどのように適合するかを示しています。
フィードバックはインターフェースとして指定する必要があります: センサータイプ、電気信号、スケーリング、方向、必要な供給、障害動作.
電力マッチング:制御電圧は質問の一部に過ぎません。
動作回路は、名目電圧が正しく見えても失敗する可能性があります。
電力経路をチェックする必要があります:
- 許容DC電圧範囲;
- 通常の動作電流;
- 始動電流;
- ピークまたはスタール電流;
- 同時に動作できるモーターの数;
- ケーブル電圧降下;
- コネクタの電流定格;
- ヒューズまたは電流制限の動作;
- 熱放散;
- デューティサイクル。
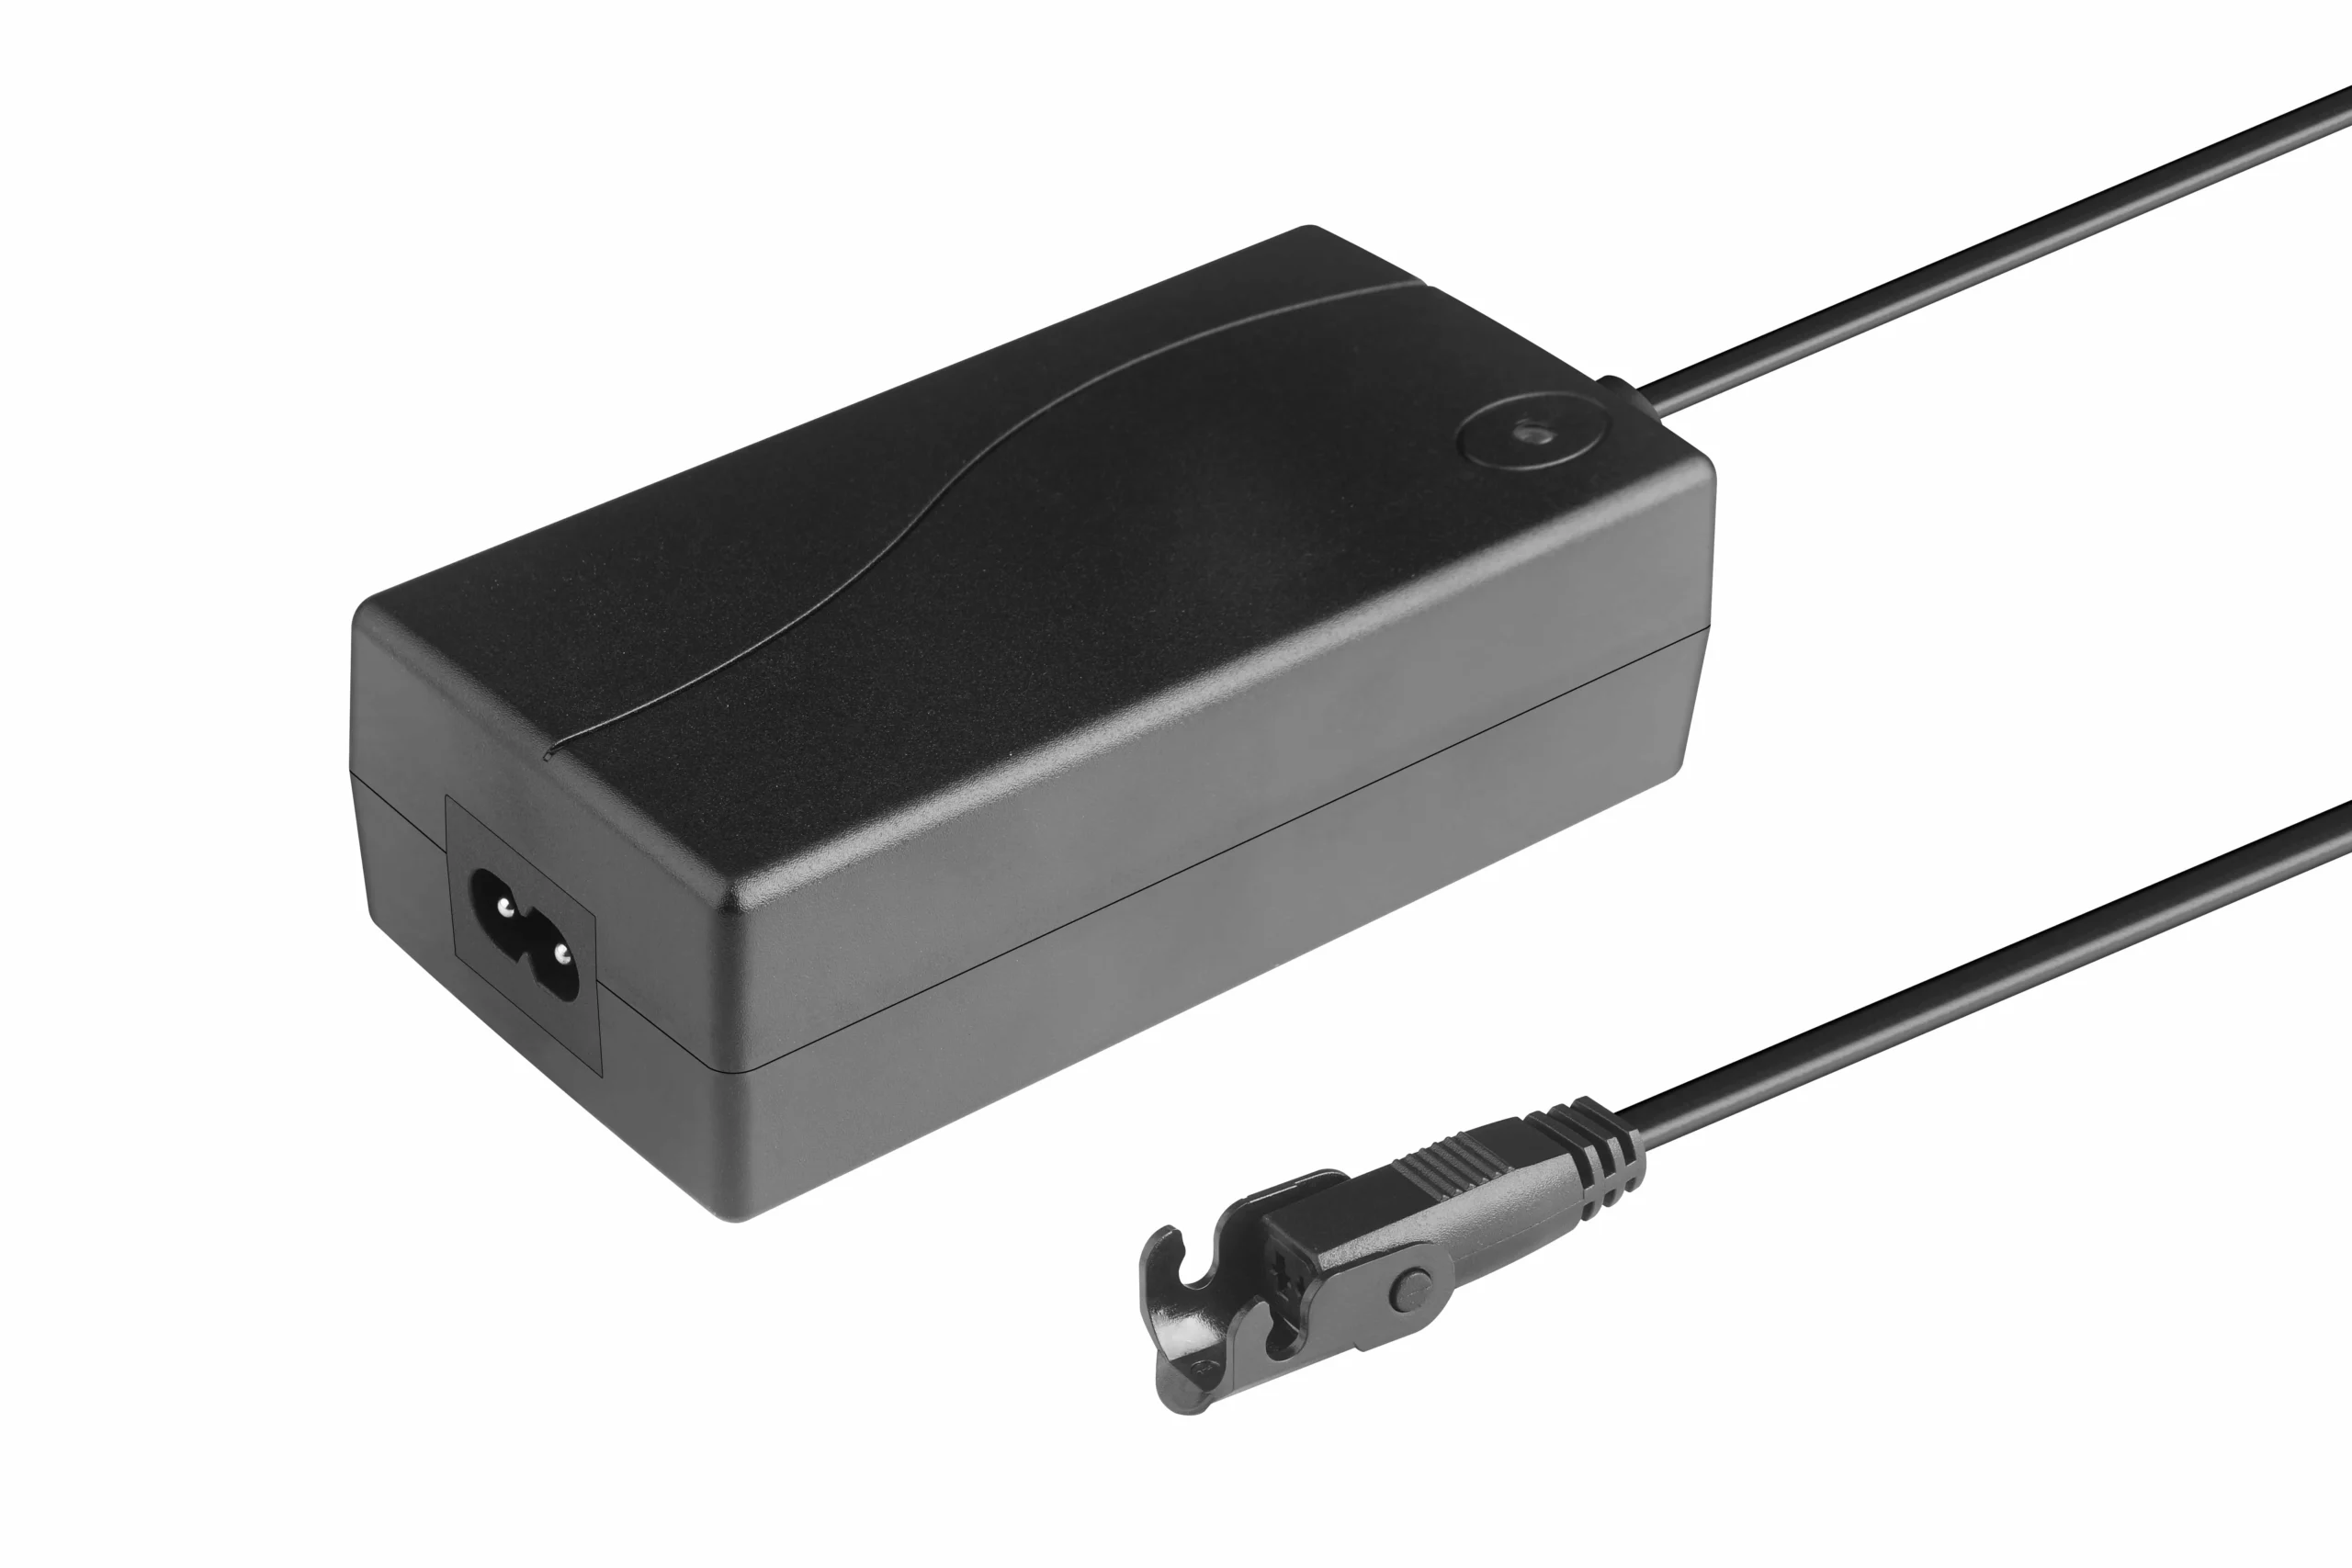
供給とドライブステージは、実際の動作および過渡電流の需要に応じてサイズを決定する必要があります。
小さなロジック回路は、その負荷に対してスイッチングステージと供給がサイズ設定されている場合にのみ、大きな負荷を制御できます。
プロジェクトレベルの電気マッチングには、ServoCylMotion’sを使用してください システム互換性リソース 同じ名目電圧が2つのコンポーネントを組み合わせられることを示すとは限りません。
配線する前に保護を定義する必要があります。
保護は単一の機能ではありません。異なるアーキテクチャが異なるレイヤーを提供する場合があります。
一般的な質問は次のとおりです:
- 短絡時に何が起こりますか?
- モーター電流は制限されていますか?
- スタールはどのように検出されますか?
- メカニズムが障害物に当たった場合、何が起こりますか?
- 過熱は検出されていますか?
- 供給電圧が低下した場合、何が起こりますか?
- 障害はリセットまで保持されますか?
- 電力が復帰した後、自動的に動作を再開できますか?
- 外部緊急停止インターフェースは必要ですか?
他の制御製品が機能を提供するからといって、製品が同じ機能を提供するとは限りません。特定のハードウェアとシステムの動作を確認してください。
統合されたパネルやコマンドインターフェースオプションが必要なOEMプロジェクトについては、こちらを参照してください。 組み込み制御パネルその商業ページが製品選定を所有しており、この記事は電気的役割がどのように適合するかに焦点を合わせています。
チャネル数:1つの出力は、協調多軸制御とは同じではありません。
制御ユニットには1つのモーター出力または複数のモーター出力がある場合があります。チャネル数は実際に利用可能な出力の数を示しますが、それ自体ではそれらのチャネルがどのように動作するかを示すものではありません。
可能なモードには次のものがあります:
- 独立した1つのモーター;
- 複数の独立したモーター;
- 同じコマンドを受け取る複数のモーター;
- フィードバックベースの協調動作。
真の同期は別の制御の問題です。2つのモーターに同じ電圧を送ることは、摩擦、負荷、または機械的効率が異なる場合に平等な移動を保証するものではありません。
複数のモーターを協調させる動作が必要なシステムには、 多軸モーター同期機能を確認してください。 チャネルの数を同期の証として扱うのではなく、使用してください。
コマンドソースは、モーター原理を変更することなく変更できます。
同じ基本的なモーター出力段は、異なるコマンドソースから駆動されることがあります:
- ロッカースイッチ;
- 埋め込みキーパッド;
- PLC;
- 有線ハンドセット;
- リモートレシーバー。
リモートコントロールは可能なコマンドソースの1つですが、基盤となるモーター出力と保護ロジックは依然として定義される必要があります。
コマンドインターフェースには、定義された電圧レベル、ロジック、優先順位および命令喪失時の動作が必要です。たとえば、ワイヤレス制御はペアリング、タイムアウト、および干渉の問題を追加しますが、モーター出力経路のサイズを正しく示す必要はなくなりません。
商業用ワイヤレスオプションは、 無線モーターコントロールページ.
6つの一般的な配線および選択ミス
1. コネクタが互換性を証明すると思い込むこと
2つのプラグは機械的に接続できる場合がありますが、異なるピン割り当てまたは信号タイプを運ぶことがあります。
2. 電圧をチェックするが電流をチェックしないこと
供給またはスイッチングデバイスは、起動またはピークモーター需要を処理できない場合があります。
3. 内部の制限を外部フィードバックとして扱うこと
内部停止はモーター電流を中断することがありますが、制御ロジックに位置データを提供しません。
4. モーターの極性を無視すること
モーターのリードを2つ逆に接続すると、動作方向が逆になる可能性がありますが、フィードバックおよび制限信号には独自の配線規則があります。
5. 導体サイズを確認することなく、より長いケーブルを追加すること
長い配線は電圧降下を増加させ、モーターの性能や信号品質に影響を与える可能性があります。
6. マルチチャネルは同期していることを意味すると仮定する
複数の出力は、フィードバックおよび調整ロジックが特にサポートされていない限り、独立している場合があります。
制御基本チェックリスト
電源を接続する前に確認してください:
- 供給電圧範囲;
- 連続およびピーク電流;
- モーターリードの識別;
- 方向/極性の規則;
- 制限が内部か外部で配線されているか;
- フィードバックタイプと信号;
- コマンド入力タイプ;
- チャネル数とチャネルの動作;
- ヒューズ/電流/熱保護;
- コネクタとピン配置;
- ケーブルゲージと長さ;
- 故障と再起動の動作。
これらの項目のいずれかが不明な場合、試行錯誤によるテストではなく、インターフェース定義の段階で停止してください。
プロジェクト特有の制御アーキテクチャが必要なOEM設計の場合、 ServoCylMotion制御システムのOEMサポートは、 この入門的な配線フレームワークを超える要件を処理できます。
よくある質問
電動アクチュエータの制御エレクトロニクスは実際に何をしますか?
モーションリクエストを受信し、モーターの電力経路を制御し、方向を決定し、停止および保護ロジックを適用し、フィードバックまたはステータス信号を処理する場合があります。
基本的な2線式DCアクチュエータで方向をどう反転させますか?
一般的な方法は、2つのモーターリードに適用される極性を反転させることです。これは、適切な反転スイッチ、リレアレンジメント、またはHブリッジを使用して行うことができます。正確な配線は選択したハードウェアに従って行わなければなりません。
内部リミットスイッチは常に制御ユニットに別々のワイヤが必要ですか?
いいえ。一部の設計では、内部リミットがモーター電流を直接中断し、外部信号を提供しません。他の設計はリミットまたは位置信号を公開します。アクチュエータの配線図を確認してください。
リミットスイッチと位置フィードバックの違いは何ですか?
リミットスイッチは通常、終了点または保護条件を示します。位置フィードバックは、移動中のアクチュエータの位置についての情報を提供します(センサーの種類による)。
電圧とコネクタ形状を一致させるだけで十分ですか?
いいえ。また、現在の容量、ピンアウト、極性、フィードバック、信号タイプ、チャネル動作、保護、及び通信要件を確認してください。
フィードバックはいつ必要ですか?
フィードバックは、システムが実際の動きを知る必要がある場合、または修正する必要がある場合に重要になります。たとえば、中間位置決め、速度測定、プリセット、診断、または協調運動などです。










