
「リセット」と「ホームポジション」はしばしば同じ意味で使われますが、モーションコントロールでは通常そうではありません。
より広範な制御システムエンジニアリングワークフローについては、 アクチュエーター制御システムガイドを参照してください.
A リセット 故障をクリアしたり、電子機器を再起動したり、コントローラを定義された状態に戻したりする可能性があります。 ホームポジション 制御システムが位置を正しく解釈できるように、既知の機械的またはフィードバックリファレンスを確立します。
この違いはトラブルシューティング中に重要です。故障をクリアすることは、軸が自分の位置を認識していることを証明するものではなく、ホーム移動を実行することは、損傷したケーブルや不正な制限入力、詰まったメカニズム、またはフィードバック信号の欠如を修正しません。
一般的なルール: ハードウェアとリファレンスアーキテクチャを最初に確認し、その後、確認されたマニュアルからモデル固有の回復手順に従ってください。
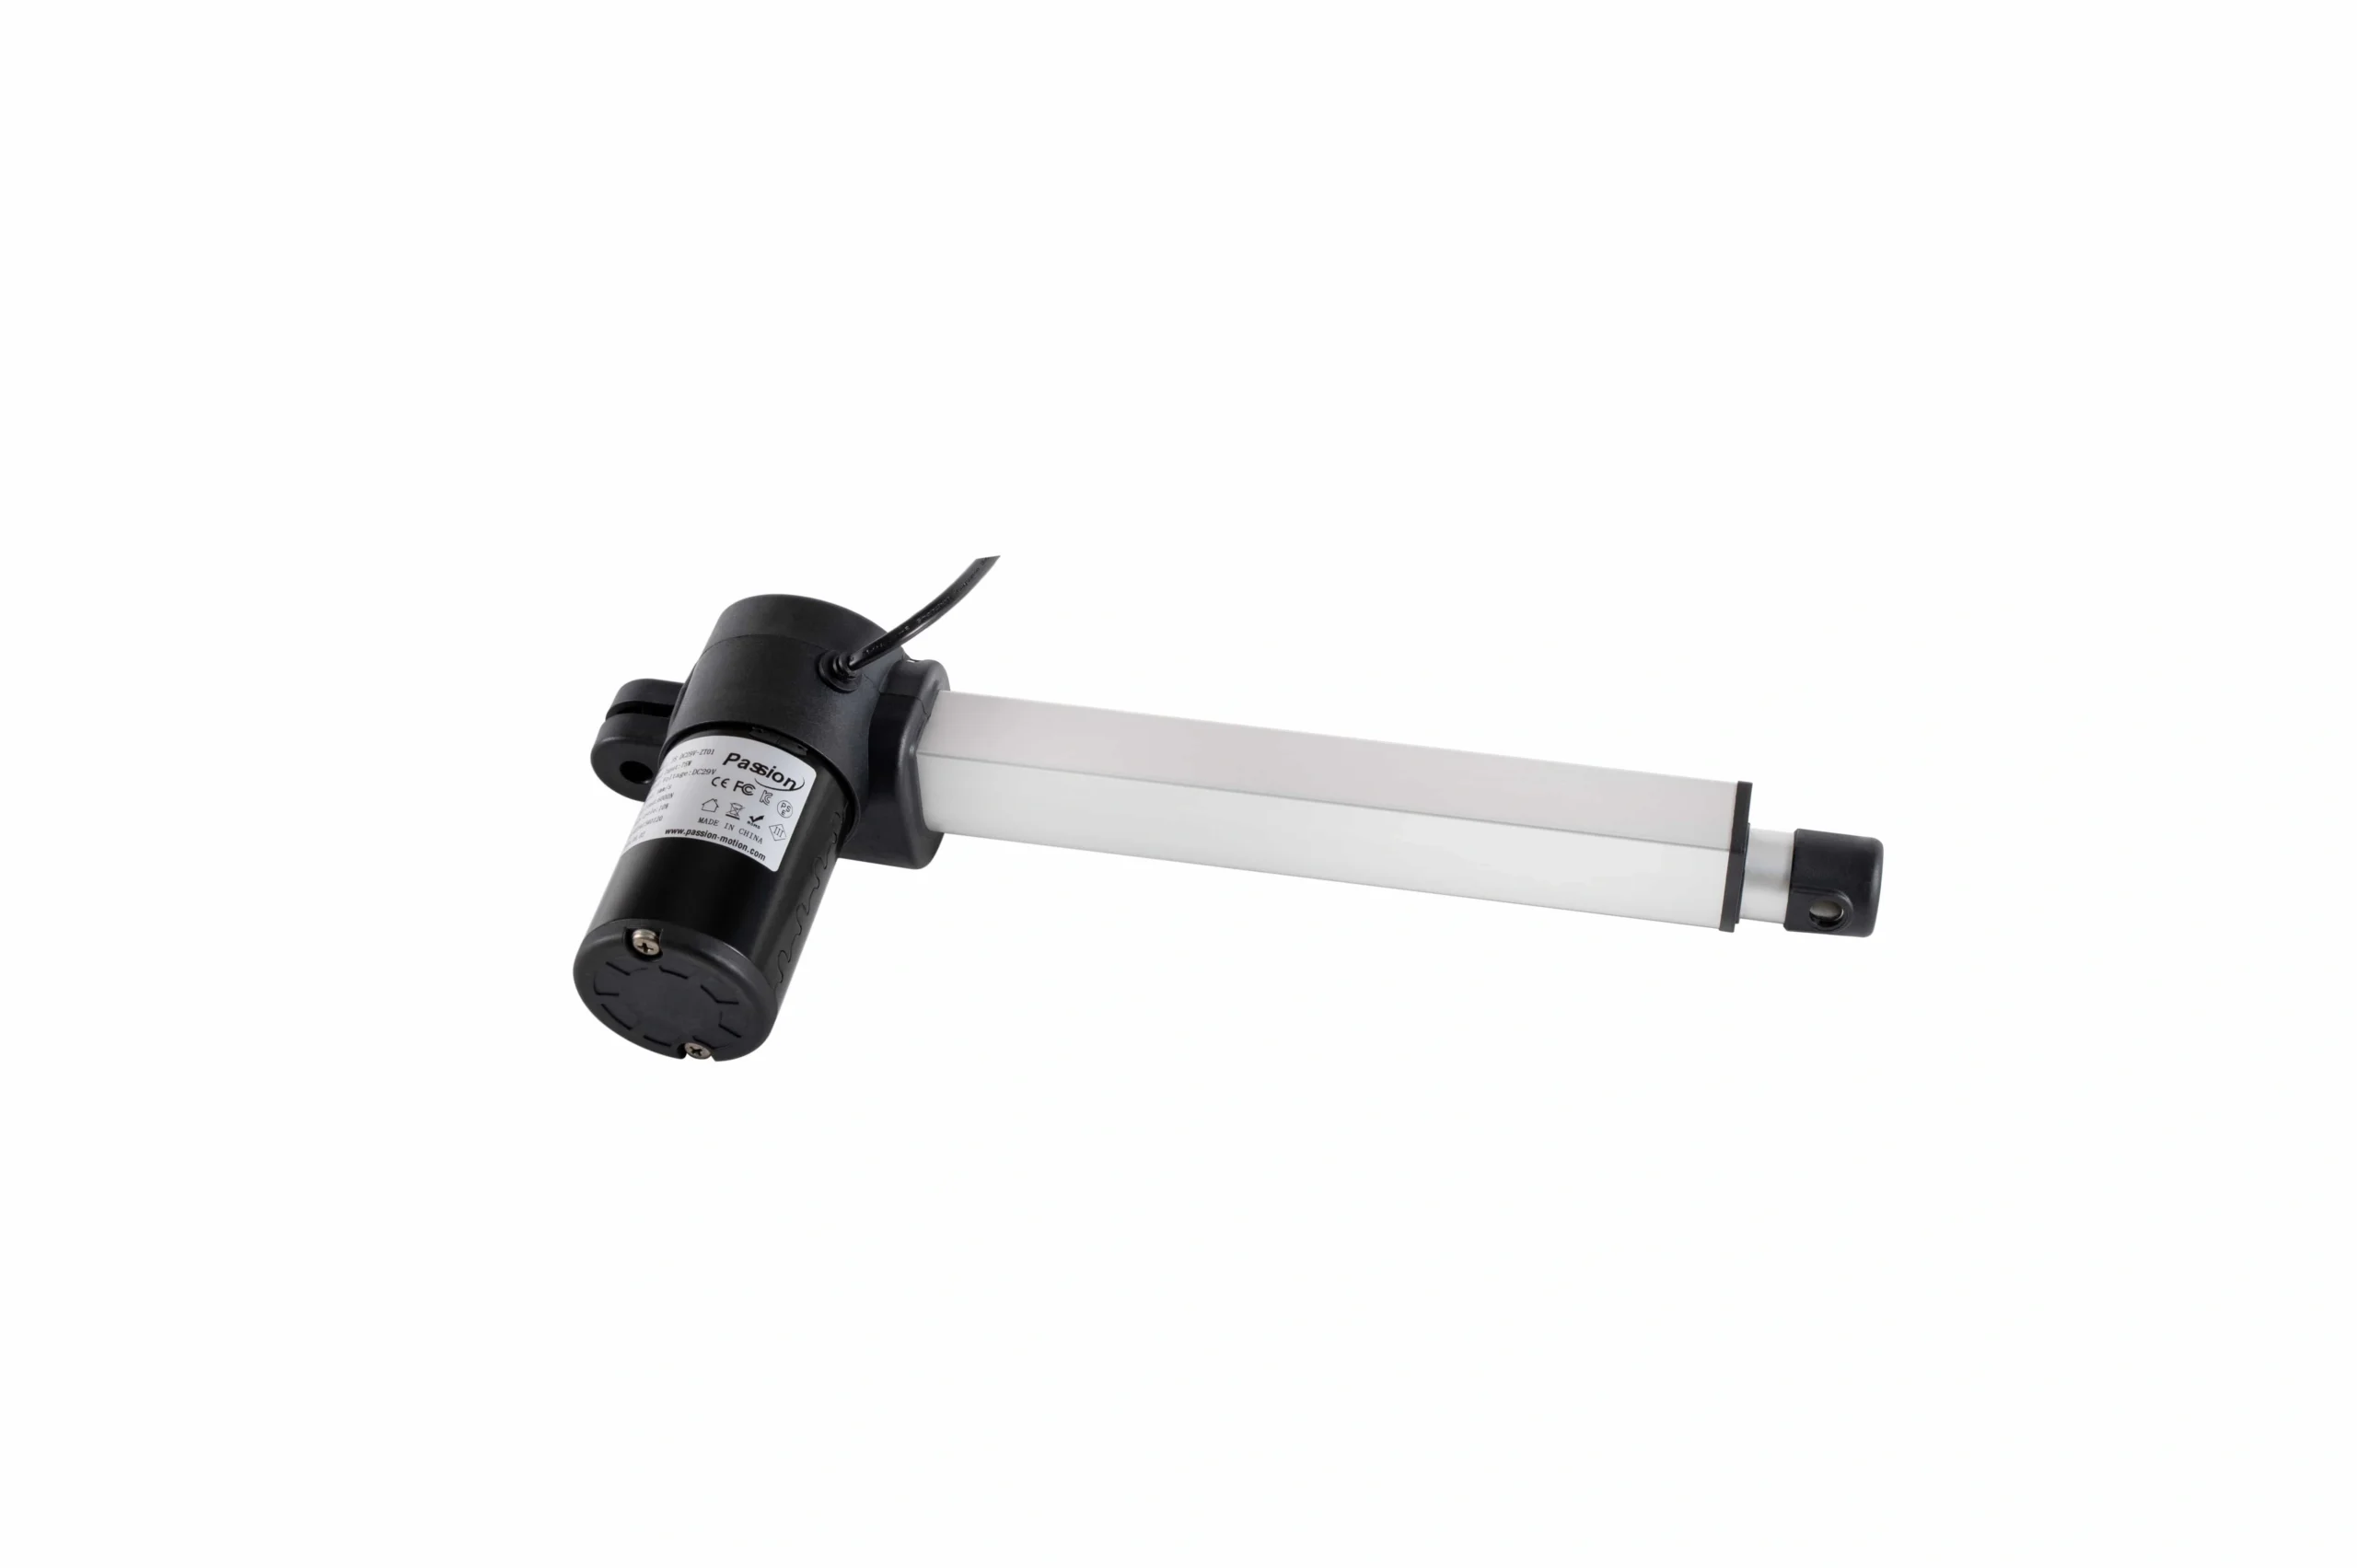
コントローラのリセットはシステムの状態を変更し、ホームポジションの設定は、位置制御に使用される軸のリファレンスを確立または確認します。
リセット、初期化、ホームポジション、およびキャリブレーションは異なります
| 用語 | 主な目的 | 軸は動きますか? | 一般的な理由 |
|---|---|---|---|
| 故障クリア / リセット | ロックされたコントローラの状態をクリアします | 必ずしもそうではありません | 解決された故障の後の回復 |
| コントローラ再起動 | 電子機器とロジックを再起動します | 通常はいいえ | ソフトウェアまたは状態の問題からの回復 |
| 初期化 | 使用可能な内部状態を確立します | する場合もあればしない場合もあります | 起動または構成の変更 |
| ホームポジション / 参照設定 | 既知の軸位置を確立します | 通常ははい | 増分位置が不明であったり、参照が必要な場合 |
| キャリブレーション | 測定値を物理的現実に整合させます | 動作を必要とする場合があります | セットアップ、サービス、交換、またはドリフト修正 |
プロジェクト固有のマニュアルでは、これらの言葉が異なる意味で使われる場合があるため、コマンドを発行する前に実際の用語を確認してください。
すべての電動アクチュエータはホーム位置設定が必要ですか?
いいえ。
ホーミングが必要かどうかは、フィードバックアーキテクチャと位置がどのように保持されているかに依存します。
インクリメンタルフィードバック
ホールパルスやインクリメンタルエンコーダは、通常、モーターが前回の基準に対してどれだけ移動したかをシステムに伝えます。制御装置が蓄積された位置を失った場合—電源喪失、切断、特定の故障または設定変更後—再度基準を確立する必要があります。
IAI、Ultra Motion、Rockwell Automation、Advanced Motion Controlsは、基準を確立または復元するためのホーミングコンセプトをすべて文書化しています。
絶対フィードバック
絶対位置デバイスは、蓄積パルスのみから位置を再構成せずに位置を報告できます。完全なアーキテクチャによっては、電源サイクルごとの定期的なホーミングは不要かもしれません。
これが、絶対システムが校正、検証、または回復を必要としないことを意味するわけではありません。ただ位置を知る方法が変わるだけです。
ホーミングを試みる前の一般的な診断フロー
これは未知のアクチュエータシステムに対する最も安全な有用な回答です。ボタンシーケンスを考案することを避けます。
ステップ1: 正確なシステムを特定する
記録:
- アクチュエータまたは軸のモデル;
- コントローラ/制御ユニットのモデル;
- フィードバックタイプ;
- コマンドインターフェース;
- 電源;
- 関連する場合はソフトウェア/ファームウェアのリビジョン;
- 現在の故障または症状。
ビジュアル的に類似した製品からの回復シーケンスは適用しないでください。
ステップ2: メカニズムを安全に移動できる状態にする
動作を指示する前に:
- 可能であれば予期しない負荷を取り除く;
- 人や工具がクリアであることを確認する;
- メカニズムが衝突なしに移動できることを確認する;
- 機械によって要求されるガード/インターロックを確認する;
- 剛体の多軸カップリングを特定する。
ホーミングルーチンは、スイッチまたは参照点に意図的に移動する場合があります。経路は知られ、明確でなければなりません。
ステップ3: 電源と配線を確認する
確認してください:
- 供給が存在する;
- 実際のシステムのための正しい電圧範囲;
- ヒューズ/保護が開いていない;
- モーターコネクタが完全に座っている;
- フィードバックコネクタが正しく接続されている;
- 制限/ホーム入力が設計通り接続されている;
- ケーブルは目に見えて損傷しているか圧迫されていません。
リセットでは、接続されていないフィードバックケーブルを解決できません。
ステップ4: 制限状態とホーム状態を確認する
コントローラーは次の条件があるとホームを拒否する可能性があります:
- 両方の制限スイッチがアクティブ;
- 予期しないホームスイッチの状態;
- オーバートラベル入力;
- インターロック;
- 極性/方向の不一致。
承認されたサービス方法を使用して、実際の入力状態を確認してください。
ステップ5: 原因が理解された後にのみ障害をクリアする
システムが障害を報告した場合、まずその状態がまだ存在するかを確認します。
例としては:
- 過電流;
- フィードバック損失;
- 過旅行;
- 通信障害;
- 熱故障;
- 障害物;
- フォロイングエラー。
原因を修正せずに繰り返し障害をクリアすることは、診断上の問題を機械的な問題に変える可能性があります。
ステップ6: 検証されたホーミング/参照方法を実行する
実際の軸に対して文書化された方法を使用してください。
ホーミングルーチンには次のものが含まれます:
- ホームスイッチに向かって移動する;
- 制限を見つけて後退する;
- エンコーダインデックスを検出する;
- 二段階での参照に接近する;
- ホームオフセットを適用する;
- 一部の特設システムでは、制御されたハードストップ検出。
方向、速度、電流制限、ボタン押下時間、または後退距離を考案しないでください。
ステップ7: 方向と参照を確認する
ホーミング後:
- 表示されている/報告された位置を確認する;
- 小さな安全距離を調整する;
- プラス/マイナス方向を確認する;
- 制限が正しい方向で機能することを確認する;
- フィードバックカウントまたは位置の変化を論理的に確認する。
ステップ8: 完全な意図された移動を検証する
参照が信頼できる場合にのみ、機械は制御された移動検証を実行します。
確認してください:
- バインディングがない;
- 制限が機能する;
- フィードバックが有効である;
- 位置がアプリケーションに対して十分に再現可能である;
- マルチアクシスシステムは、許可された関係内にとどまります。
コマンドインターフェースの動作はモデル固有です; 検証されたマニュアルは、実際のリセットまたは参照シーケンスを定義しなければなりません。
一般的なホーミング方法
ホームスイッチ
専用のリファレンススイッチは、コントローラーに再現可能な物理イベントを提供します。
一般的なシーケンスは概念的には次のようになります:
- 期待されるホーム領域に向かって移動する;
- スイッチを検出する;
- それから移動する;
- 定められた方向/速度で再アプローチする;
- 参照値に設定されたオフセットを加える。
正確なシーケンスは異なります。
リミットスイッチの参照
一部のシステムでは、旅行制限を参照イベントとして使用します。コントローラーは制限に近づき、それを検出して後退し、座標を割り当てることがあります。
制限は独立したオーバートラベル保護とは区別する必要があります。
エンコーダインデックス
増分エンコーダは正確なインデックスイベントを提供できます。軸は最初に粗いスイッチを見つけ、その後インデックスパルスが最終的な参照を確立するまで動きます。
制御されたハードストップホーミング
一部のシステムは、意図的に既知の機械的ストップに優しく動き、そのイベントを現在またはフォロイングエラーから検出するように設計されています。
この方法は、不明なメカニズムに対して安全であると決して仮定すべきではありません。これには、特に設計されたドライブ、構造、負荷、速度、現在の戦略が必要です。
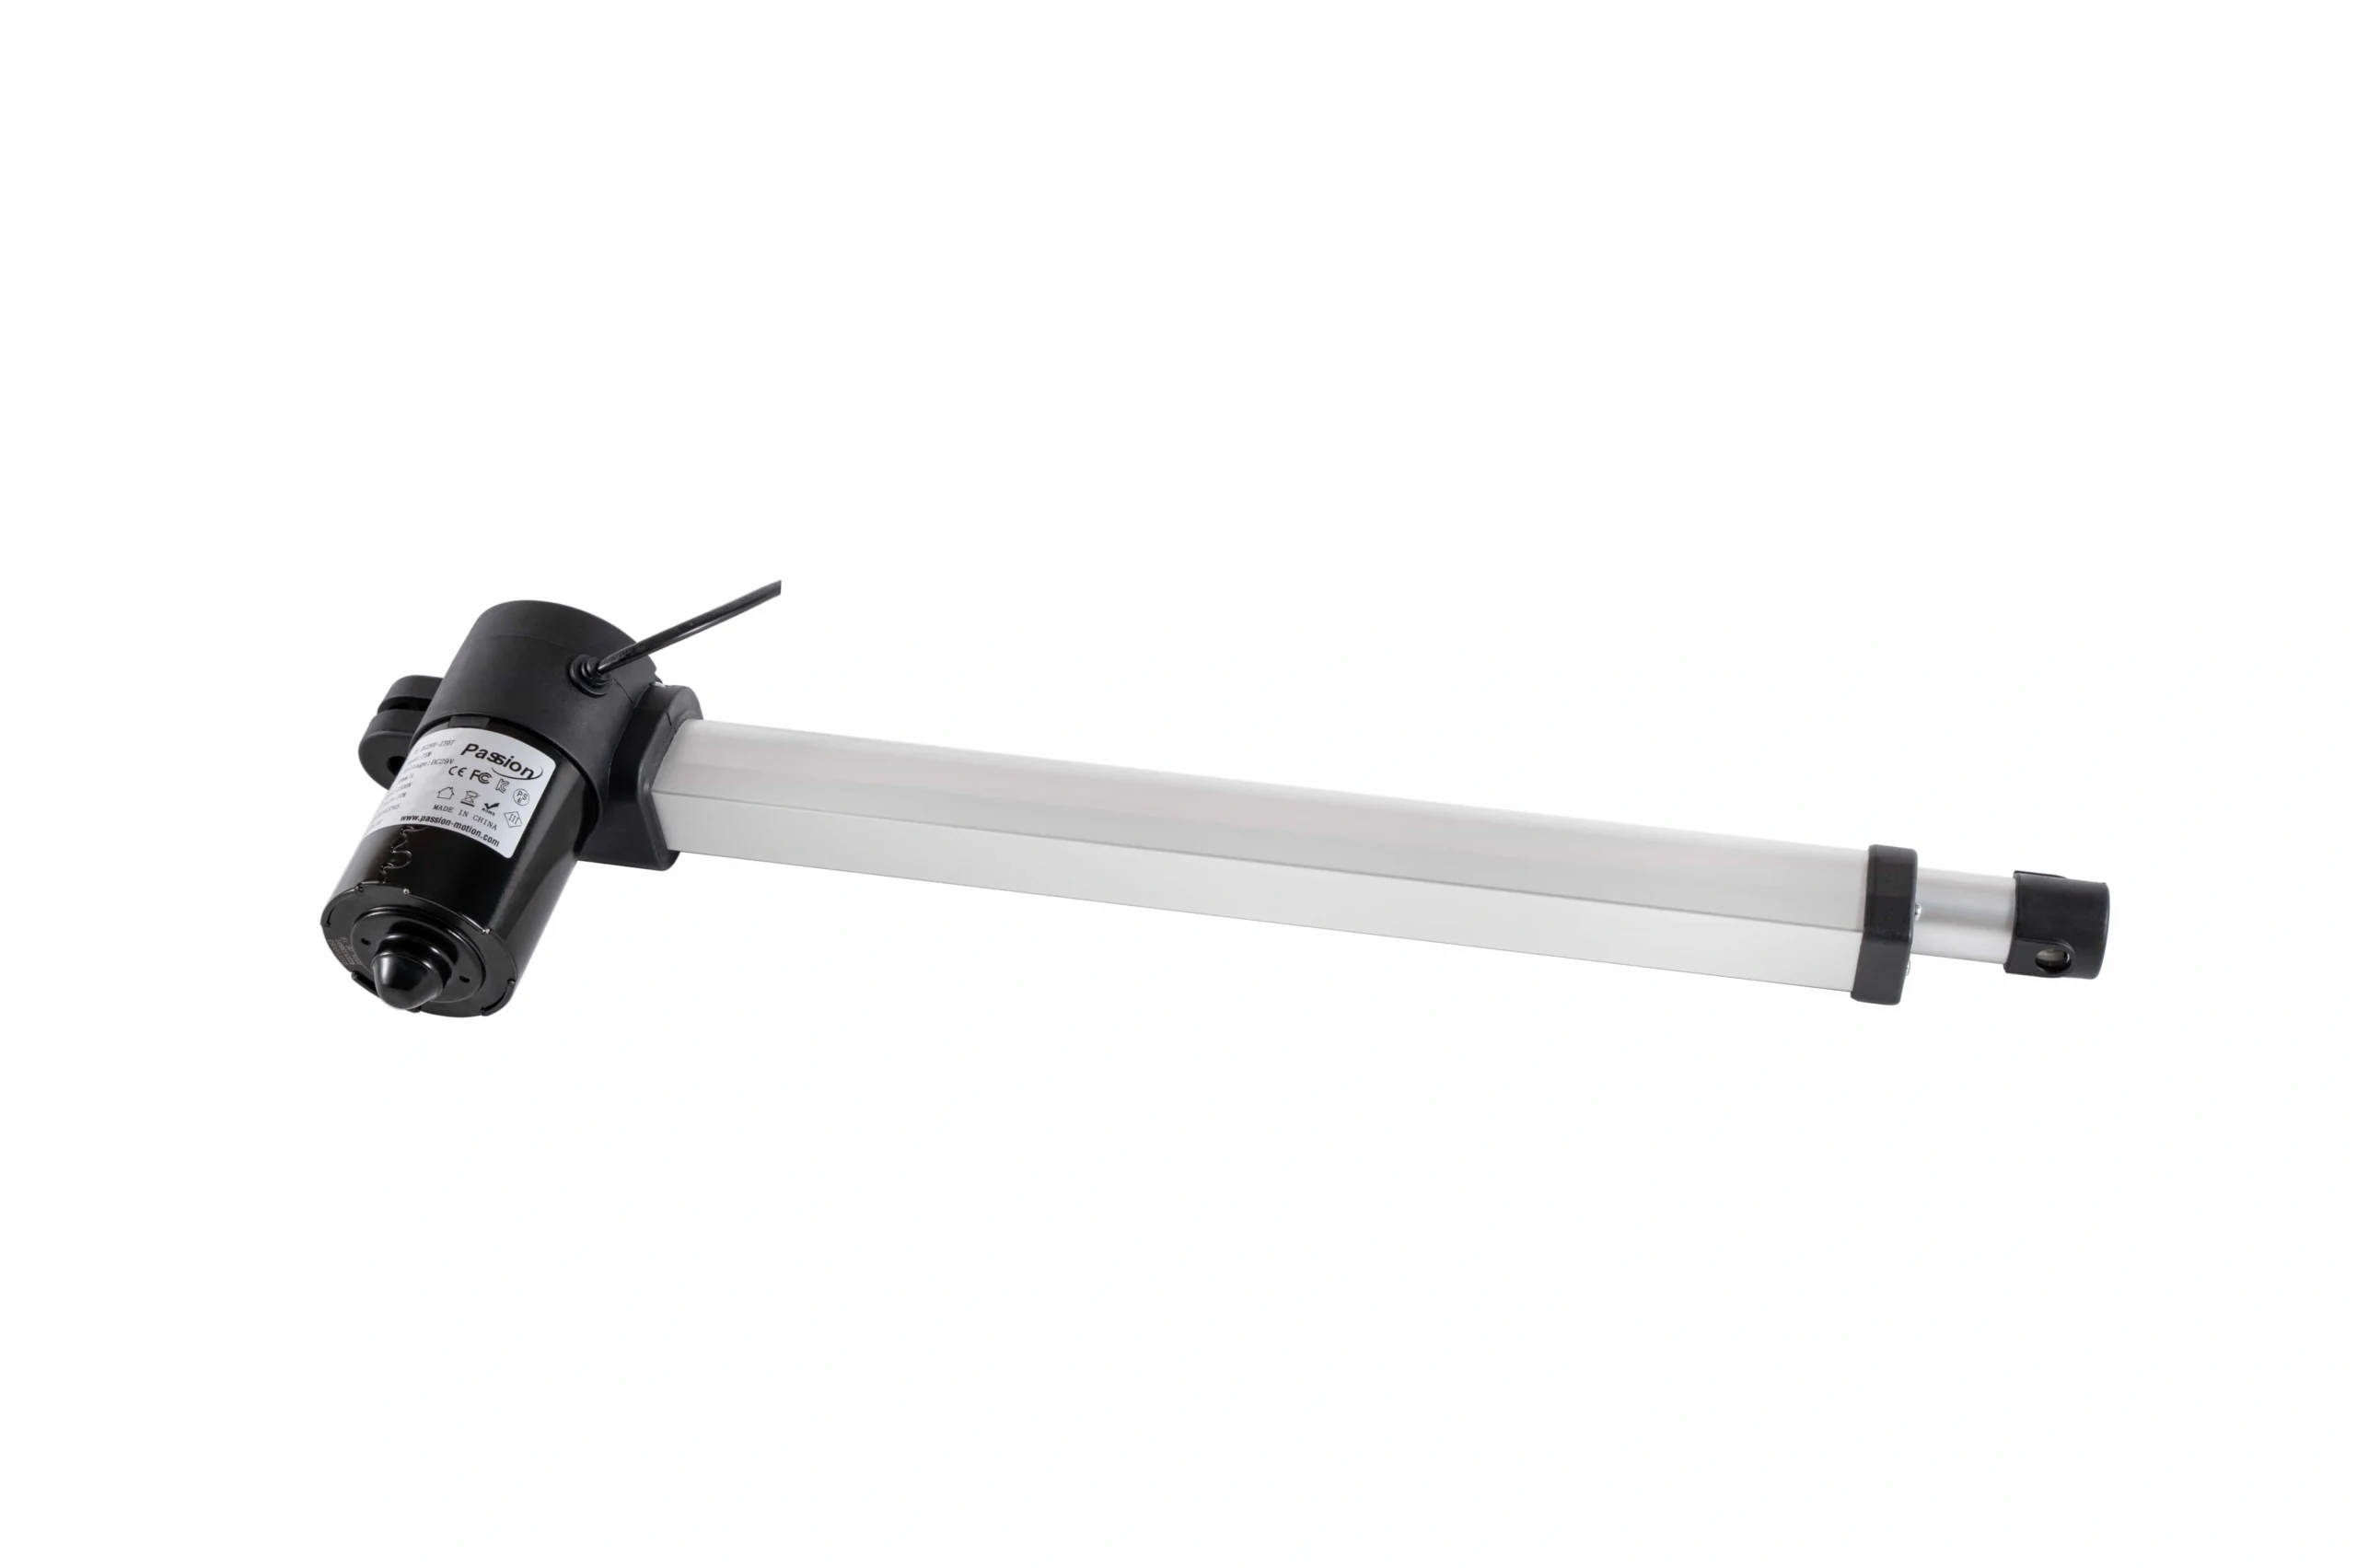
参照方法は、アクチュエータの外見だけでなく、フィードバックおよび制限アーキテクチャに依存します。
なぜ軸が反対方向にホームすることがあるのか
一般的な原因は次のとおりです:
- 設定されたホーム方向が間違っている;
- モーターポ polarity が変更された;
- フィードバック方向が逆転している;
- ホームスイッチが予期しない状態から始まる;
- チャネルマッピングが間違っている;
- リミット入力が入れ替わっている;
- ソフトウェア座標の符号が逆転している。
ワイヤーを盲目的に入れ替えることで補償しないでください。まず、どの慣例が間違っているかを特定してください。
実際にはリセット問題ではないリセット問題
アクチュエータがまったく動かない
リセットが必要だと仮定する前に、電源、ヒューズ、コマンド入力、モーター出力、コネクタ、インターロック、および機械的バインディングを確認してください。
一方向にのみ動く
可能な原因は次のとおりです:
- エンドリミット状態;
- コマンド入力の問題;
- リレー/ドライブの障害;
- 配線の損傷;
- 機械的ジャム。
起動後の位置が間違っている
システムが増分フィードバックを使用していたか、参照を失ったかを調査してください。
位置が繰り返しのサイクルでドリフトする
次の事項を確認してください:
- フィードバックパルスの欠落;
- センサーノイズ;
- 機械的バックラッシュ;
- 緩んだカプリング;
- キャリブレーション/参照エラー;
- 不適切なホーム方法。
ホーム中にエラーが発生します。
点検すべき可能な領域には、
- 障害物;
- ホーム方向の誤り;
- 予期しないリミット状態;
- フィードバックが変化しない;
- 電流/トルクが高すぎる;
- 多軸機器での軸の不一致。
多軸リカバリーには特別な注意が必要です。
2つ以上のアクチュエーターが1つの剛体荷重を移動する場合、機械設計が許可しない限り各チャネルを孤立した軸として扱ってはいけません。
リカバリー前に確認すること:
- 各チャネルに属するアクチュエーター;
- 現在の物理的歪み;
- 各軸のフィードバック状態;
- 個別のジョギングが許可されているか;
- システムが協調リファレンスを必要とするか;
- 1つの軸が先にホームに達した場合の影響。
多軸システムでは、協調リカバリームーブの前にチャネルのマッピングとフィードバック状態を確認する必要があります。
単一の軸では問題のないリカバリームーブも、片側だけが移動すると共有構造に影響を及ぼすことがあります。
混合コントローラー、フィードバック、電力、またはアクチュエーターインターフェースの場合、 システム互換性リソース 仮定に基づくリカバリーを試みる前に使用してください。
トラブルシューティングテーブル
| 症状 | 最初のチェック | 仮定しないでください |
|---|---|---|
| リセット後の動作なし | 電源、イネーブル、故障、モーター配線、障害物 | リセットによって移動が引き起こされるはずです。 |
| 軸が不明な位置を報告 | フィードバックタイプ、保持位置、リファレンス状態 | 電源を切った後に位置が復元されること |
| 間違った方向にホームします | 設定、極性、フィードバック方向、スイッチ状態 | モーターの配線を交換するだけで修正されるはずです。 |
| ホーム前に停止します | リミット入力、障害物、電流/故障、スイッチ状態 | 軸にもっと力が必要です。 |
| ホームに達したが位置が一貫していない | センサーの再現性、バックオフ/アプローチ、機械、スケーリング | ソフトウェアのオフセットが唯一の問題です。 |
| 多軸システムの歪み | チャネルマップ、フィードバック、機械負荷、協調モード | 両方のモーターが同じコマンドを受け取ったこと。 |
コミッショニング記録
成功したリファレンスリカバリー後に記録します:
- ホーム方法;
- リファレンスデバイス;
- 方向;
- ホームオフセット;
- ソフトウェア/パラメーターの改訂;
- 観察されたリミット状態;
- 成功したトラベル検証;
- 回復を引き起こしたいかなる故障;
- 是正措置。
これにより、次の故障の診断が容易になり、文書化されていない代替手段が事実上の生産プロセスになるのを防ぎます。
正確なマニュアルまたは制御図が欠落している場合は、ServoCylMotionの 技術文書リソース または エンジニアリングチームに を使用してリセットシーケンスを即興で行う前に確認してください。
よくある質問
アクチュエーターのリセットとホーミングの違いは何ですか?
リセットはコントローラーまたは故障状態を変更します。ホーミングは既知の位置参照を確立します。一方が自動的に他方を実行することはありません。
電源投入後、すべてのアクチュエーターはホーミングが必要ですか?
いいえ。フィードバックと位置保持アーキテクチャによります。インクリメンタルシステムは位置を失ったときに参照が必要であり、絶対システムは直接位置を保持または報告する場合があります。
ホーミングの前に何を確認すべきですか?
正確なモデル/マニュアルを確認し、移動経路をクリアし、電源、モーターとフィードバック配線を確認し、リミット/ホーム状態を検査し、最初にアクティブな故障を解決してください。
機械的エンドストップをホームとして使用できますか?
制御されたハードストップホーミングのために特に設計されたシステムの場合に限ります。未知のアクチュエーターをストップに押し込むことは一般的な回復方法としては避けるべきです。
なぜ私の軸は間違った方向にホーミングするのですか?
考えられる原因は、間違ったホーミング方向の設定、モーターの極性の入れ替え、フィードバック方向の反転、スイッチロジックの誤り、またはチャネルのマッピングの誤りです。
リセットは自動的に動作を再起動すべきですか?
そのように想定してはなりません。再起動の動作は特定の制御アーキテクチャと機械のリスク評価の一部です。検証されたマニュアルと調整ルールに従ってください。











