
„Rücksetzung“ und „Homing“ werden oft so verwendet, als bedeuteten sie dasselbe. In der Bewegungssteuerung tun sie dies normalerweise nicht.
Für den umfassenderen Workflow der Steuerungssystemtechnik siehe das Leitfaden zum Aktuatorsteuerungssystem.
A Rücksetzung kann einen Fehler zurücksetzen, die Elektronik neu starten oder einen Controller in einen definierten Zustand zurückversetzen. Homing etabliert einen bekannten mechanischen oder Rückmeldereferenzwert, damit das Steuerungssystem die Position korrekt interpretieren kann.
Dieser Unterschied ist während der Fehlersuche wichtig. Das Zurücksetzen eines Fehlers beweist nicht, dass die Achse weiß, wo sie sich befindet, und das Ausführen einer Homing-Bewegung behebt kein beschädigtes Kabel, falsche Grenzeingaben, klemmen Mechanismen oder fehlende Rückmeldesignale.
Generelle Regel: Überprüfen Sie zuerst die Hardware und die Referenzarchitektur, und folgen Sie dann dem genauen, modell spezifischen Wiederherstellungsverfahren aus dem verifizierten Handbuch.
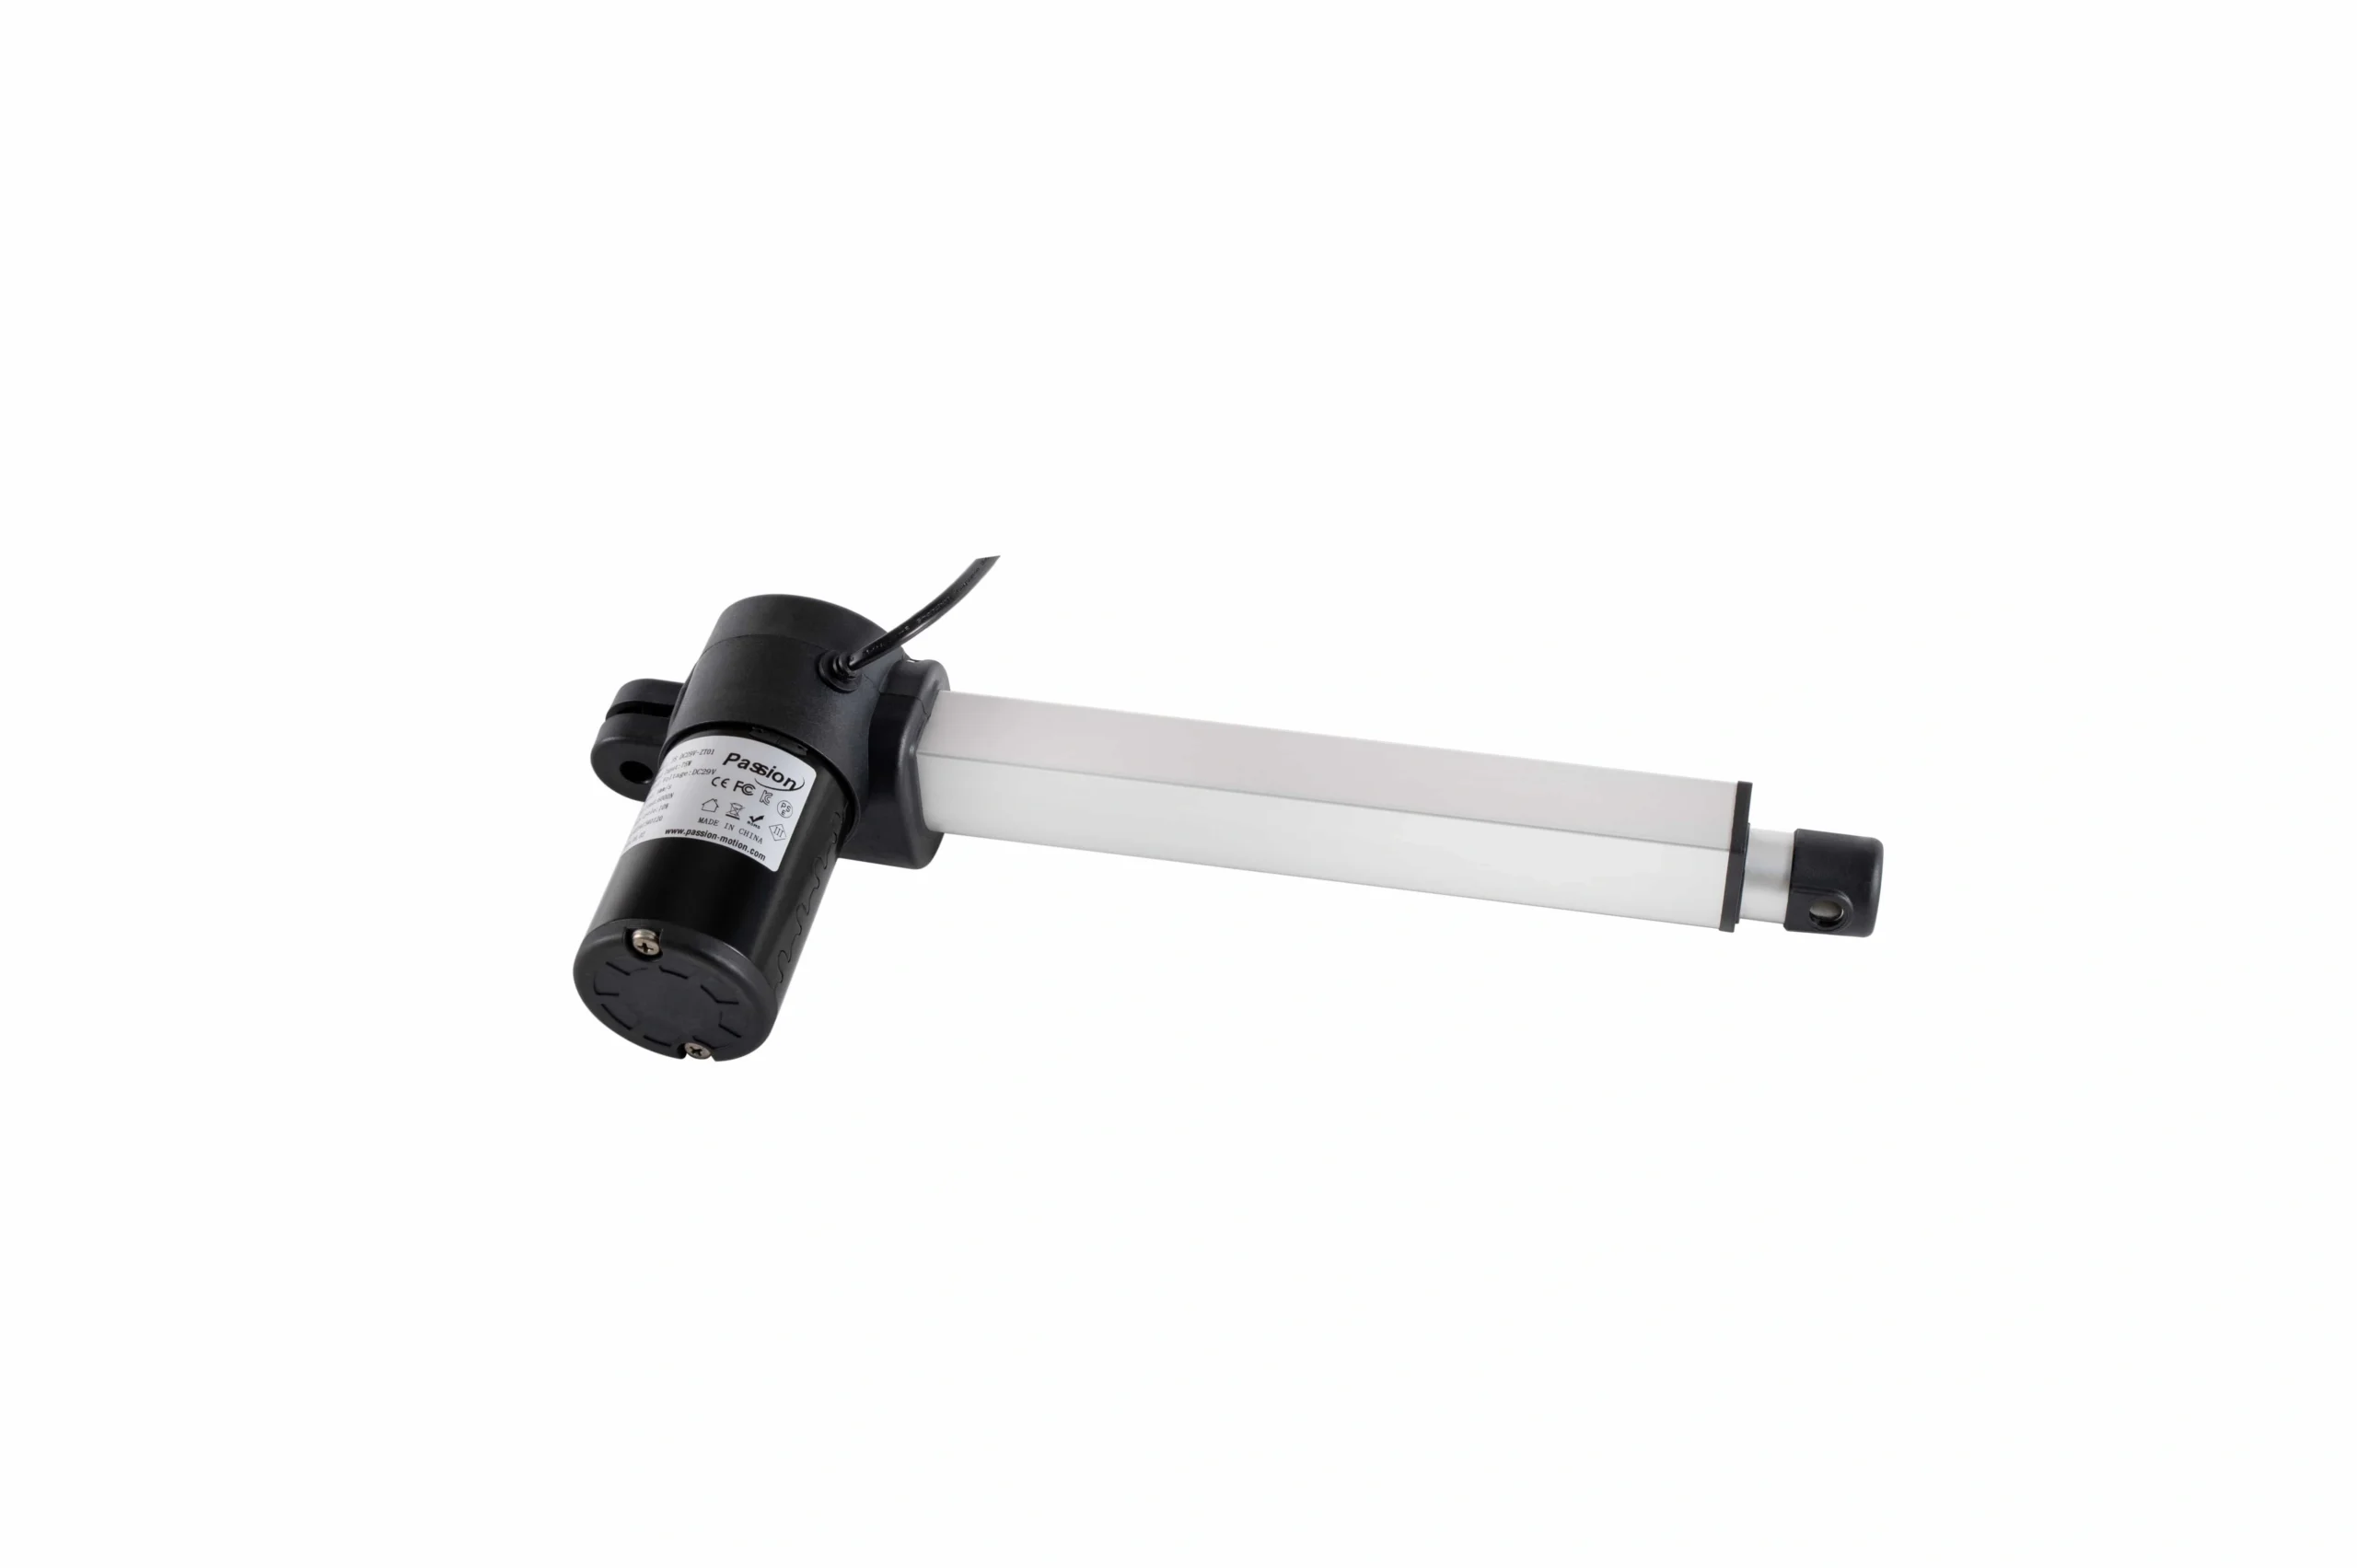
Ein Controller-Reset ändert den Systemzustand; Homing etabliert oder verifiziert den Achsenreferenzwert, der für die Positionskontrolle verwendet wird.
Rücksetzung, Initialisierung, Homing und Kalibrierung sind unterschiedlich.
| Begriff | Hauptzweck | Bewegt es die Achse? | Typischer Grund |
|---|---|---|---|
| Fehlerbeseitigung / Rücksetzung | einen gesperrten Controller-Zustand zurücksetzen | nicht unbedingt | nach einem behobenen Fehler wiederherstellen |
| Controller-Neustart | Elektronik und Logik neu starten | normalerweise nein | von Software-/Zustandsproblemen wiederherstellen |
| Initialisierung | ein verwendbares internes Zustand herstellen | kann oder kann nicht | Startup oder Änderungen der Konfiguration |
| Homing / Referenzierung | eine bekannte Achsenposition erstellen | in der Regel ja | inkrementale Position war unbekannt oder Referenz erforderlich |
| Kalibrierung | gemessene Werte mit physikalischer Realität ausrichten | kann Bewegung erfordern | Einrichtung, Wartung, Austausch oder Korrektur von Drift |
Ein projektspezifisches Handbuch kann diese Begriffe unterschiedlich verwenden, daher sollten Sie immer die tatsächliche Terminologie vor dem Ausführen von Befehlen überprüfen.
Muss jeder elektrische Aktuator Homing durchführen?
Nein.
Ob das Homing erforderlich ist, hängt von der Rückmeldearchitektur und davon ab, wie die Position beibehalten wird.
Inkrementelle Rückmeldung
Hallpulse oder inkrementelle Encoder tellen typischerweise dem System, wie weit sich der Motor im Vergleich zu einem vorherigen Referenzpunkt bewegt hat. Wenn der Controller die akkumulierte Position verliert - nach einem Stromausfall, einer Trennung, bestimmten Fehlern oder Konfigurationsänderungen - muss möglicherweise eine Referenz erneut hergestellt werden.
IAI, Ultra Motion, Rockwell Automation und Advanced Motion Controls dokumentieren alle Homing-Konzepte, die darauf basieren, diese Referenz zu etablieren oder wiederherzustellen.
Absolut-Rückmeldung
Ein Absolut-Positionsgerät kann die Position melden, ohne sie nur aus akkumulierten Pulsen rekonstruieren zu müssen. Je nach kompletter Architektur ist ein routinemäßiges Homing nach jedem Stromzyklus möglicherweise nicht erforderlich.
Das bedeutet nicht, dass ein absoluter System niemals Kalibrierung, Verifizierung oder Wiederherstellung benötigt. Es ändert sich lediglich, wie der Controller die Position kennt.
Allgemeiner Diagnosefluss vor dem Versuch des Homings
Dies ist die sicherste nützliche Antwort für ein unbekanntes Aktuatormodell, da es vermeidet, eine Tastenfolge zu erfinden.
Schritt 1: das genaue System identifizieren
Aufzeichnen:
- Aktuator- oder Achsenmodell;
- Controller-/Steuereinheitsmodell;
- Rückmeldeart;
- Befehlschnittstelle;
- Stromquelle;
- Software-/Firmware-Version, falls relevant;
- aktuelle Fehlermeldung oder Symptom.
Wenden Sie keine Wiederherstellungssequenz eines visuell ähnlichen Produkts an.
Schritt 2: den Mechanismus sicher machen, um sich zu bewegen
Vor der Anweisung zur Bewegung:
- entfernen Sie unerwartete Lasten, wo möglich;
- stellen Sie sicher, dass Personen und Werkzeuge in Sicherheit sind;
- bestätigen Sie, dass der Mechanismus ohne Kollisionen reisen kann;
- verifizieren Sie Schutzvorrichtungen/Sicherheitsvorrichtungen, die von der Maschine gefordert werden;
- identifizieren Sie alle starren Mehrachskopplungen.
Eine Homing-Routine kann absichtlich auf einen Schalter oder einen Referenzpunkt zubewegen. Der Pfad muss bekannt und klar sein.
Schritt 3: Stromversorgung und Verkabelung überprüfen
Überprüfen:
- Versorgung ist vorhanden;
- korrekter Spannungsbereich für das tatsächliche System;
- Sicherungen/Schutz sind nicht durchgebrannt;
- Motorstecker ist vollständig eingesteckt;
- Rückmeldeanschluss ist eingesteckt;
- Grenz-/Homeschalter sind wie geplant verbunden;
- Kabel sind nicht sichtbar beschädigt oder eingeklemmt.
Ein Reset kann ein getrenntes Feedback-Kabel nicht lösen.
Schritt 4: Grenz- und Referenzzustände überprüfen
Ein Steuergerät kann sich weigern, die Referenz zu erreichen, wenn es sieht:
- beide Grenzwerte aktiv;
- einen unerwarteten Zustand des Referenzschalters;
- einen Überfahrsignal;
- eine Sicherheitsverriegelung;
- eine Polaritäts-/Richtungsfehlanpassung.
Bestätigen Sie den tatsächlichen Eingangsstatus mit der genehmigten Servicemethode.
Schritt 5: Fehler erst beheben, wenn die Ursache verstanden ist
Wenn das System einen Fehler meldet, bestimmen Sie zuerst, ob der Zustand weiterhin besteht.
Beispiele sind:
- Überstrom;
- verlust von Rückmeldungen;
- Übertravel;
- Kommunikationsverlust;
- thermischer Fehler;
- Blockierung;
- Folgefehler.
Ein Fehler wiederholt zu löschen, ohne die Ursache zu beheben, kann ein Diagnoseproblem in ein mechanisches verwandeln.
Schritt 6: Führen Sie die verifizierte Homing-/Referenzmethode durch
Verwenden Sie die dokumentierte Methode für die tatsächliche Achse.
Eine Homing-Routine kann Folgendes umfassen:
- zum Referenzschalter bewegen;
- einen Grenzwert finden und sich zurückziehen;
- einen Encoder-Index erkennen;
- in zwei Stufen auf eine Referenz zugehen;
- einen Referenzoffset anwenden;
- in einigen speziell entwickelten Systemen die kontrollierte Härtetopferkennung.
Erfinden Sie keine Richtung, Geschwindigkeit, Stromgrenze, Tastenhaltezeit oder Rückzugsabstand.
Schritt 7: Richtung und Referenz bestätigen
Nach dem Homing:
- gezeigte/berichterstattete Position überprüfen;
- eine kleine sichere Distanz joggen;
- positive/negative Richtung bestätigen;
- überprüfen, ob die Grenzwerte in die richtige Richtung wirken;
- Feedbackzählungen oder Positionsänderungen logisch überprüfen.
Schritt 8: Vollständige vorgesehene Bewegung validieren
Nur wenn die Referenz glaubwürdig ist, sollte die Maschine eine kontrollierte Reiseverifizierung durchführen.
Überprüfen:
- keine Bindung;
- Grenzen funktionieren;
- Feedback bleibt gültig;
- Position ist für die Anwendung ausreichend reproduzierbar;
- Mehrachsen-Systeme bleiben innerhalb ihrer zulässigen Beziehung.
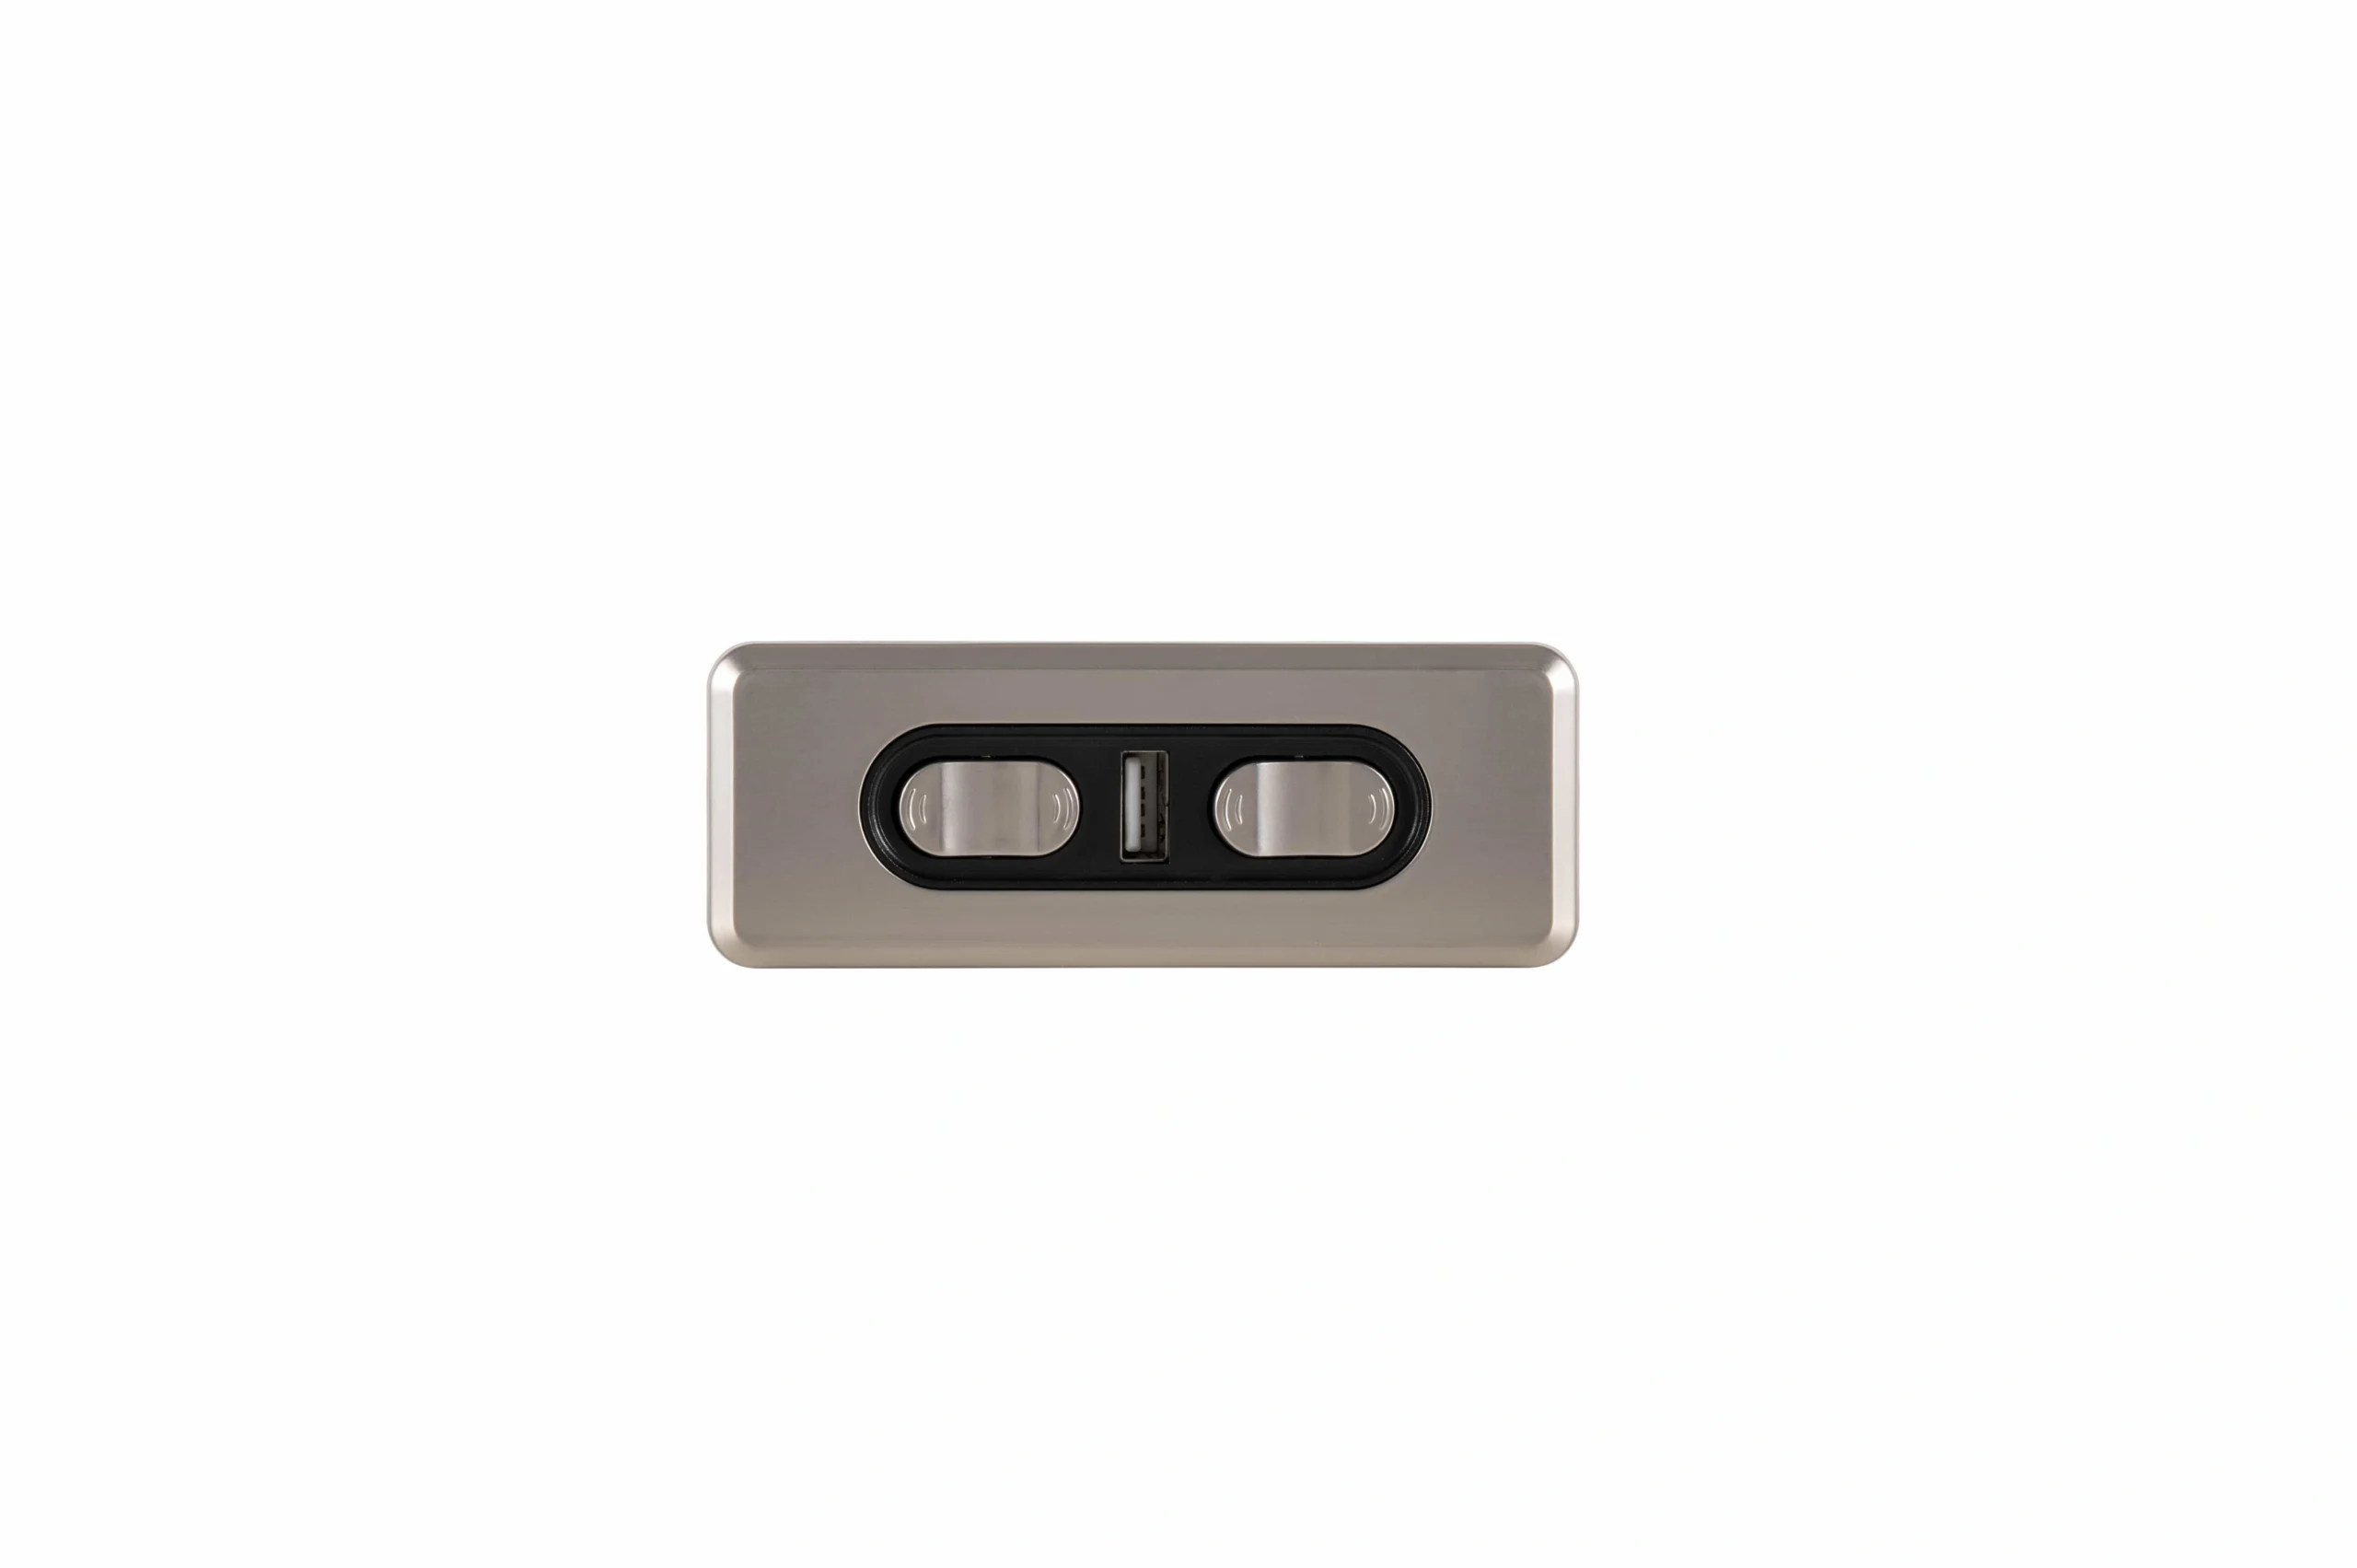
Das Verhalten der Steuerungsschnittstelle ist modellabhängig; das verifizierte Handbuch muss jede tatsächliche Rücksetz- oder Referenzsequenz definieren.
Übliche Homing-Methoden
Referenzschalter
Ein dedizierter Referenzschalter bietet dem Steuergerät ein wiederholbares physisches Ereignis.
Eine gängige Reihenfolge ist konzeptionell:
- sich in Richtung des erwarteten Referenzbereichs bewegen;
- den Schalter erkennen;
- sich davon bewegen;
- erneut in eine definierte Richtung/Geschwindigkeit nähern;
- den Referenzwert sowie etwaige konfigurierte Versätze einstellen.
Die genaue Reihenfolge variiert.
Referenzierung durch Endschalter
Einige Systeme verwenden eine Verfahrensgrenze als Referenzereignis. Der Controller kann sich der Grenze nähern, sie erkennen, zurückgehen und eine Koordinate zuweisen.
Die Grenze muss weiterhin von einem unabhängigen Überfahrtschutz unterschieden werden.
Encoder-Index
Ein inkrementeller Encoder kann ein präzises Indexereignis liefern. Die Achse kann zunächst einen groben Schalter finden und sich dann bewegen, bis der Indeximpuls die endgültige Referenz festlegt.
Gesteuerte Hardstop-Homing
Einige Systeme sind absichtlich so konzipiert, dass sie sanft in einen bekannten mechanischen Stopp fahren und das Ereignis aus dem Strom oder dem Folgefehler erkennen.
Diese Methode sollte niemals für einen unbekannten Mechanismus als sicher angenommen werden. Es erfordert einen Antrieb, eine Struktur, eine Last, eine Geschwindigkeit und eine aktuelle Strategie, die speziell dafür ausgelegt sind.
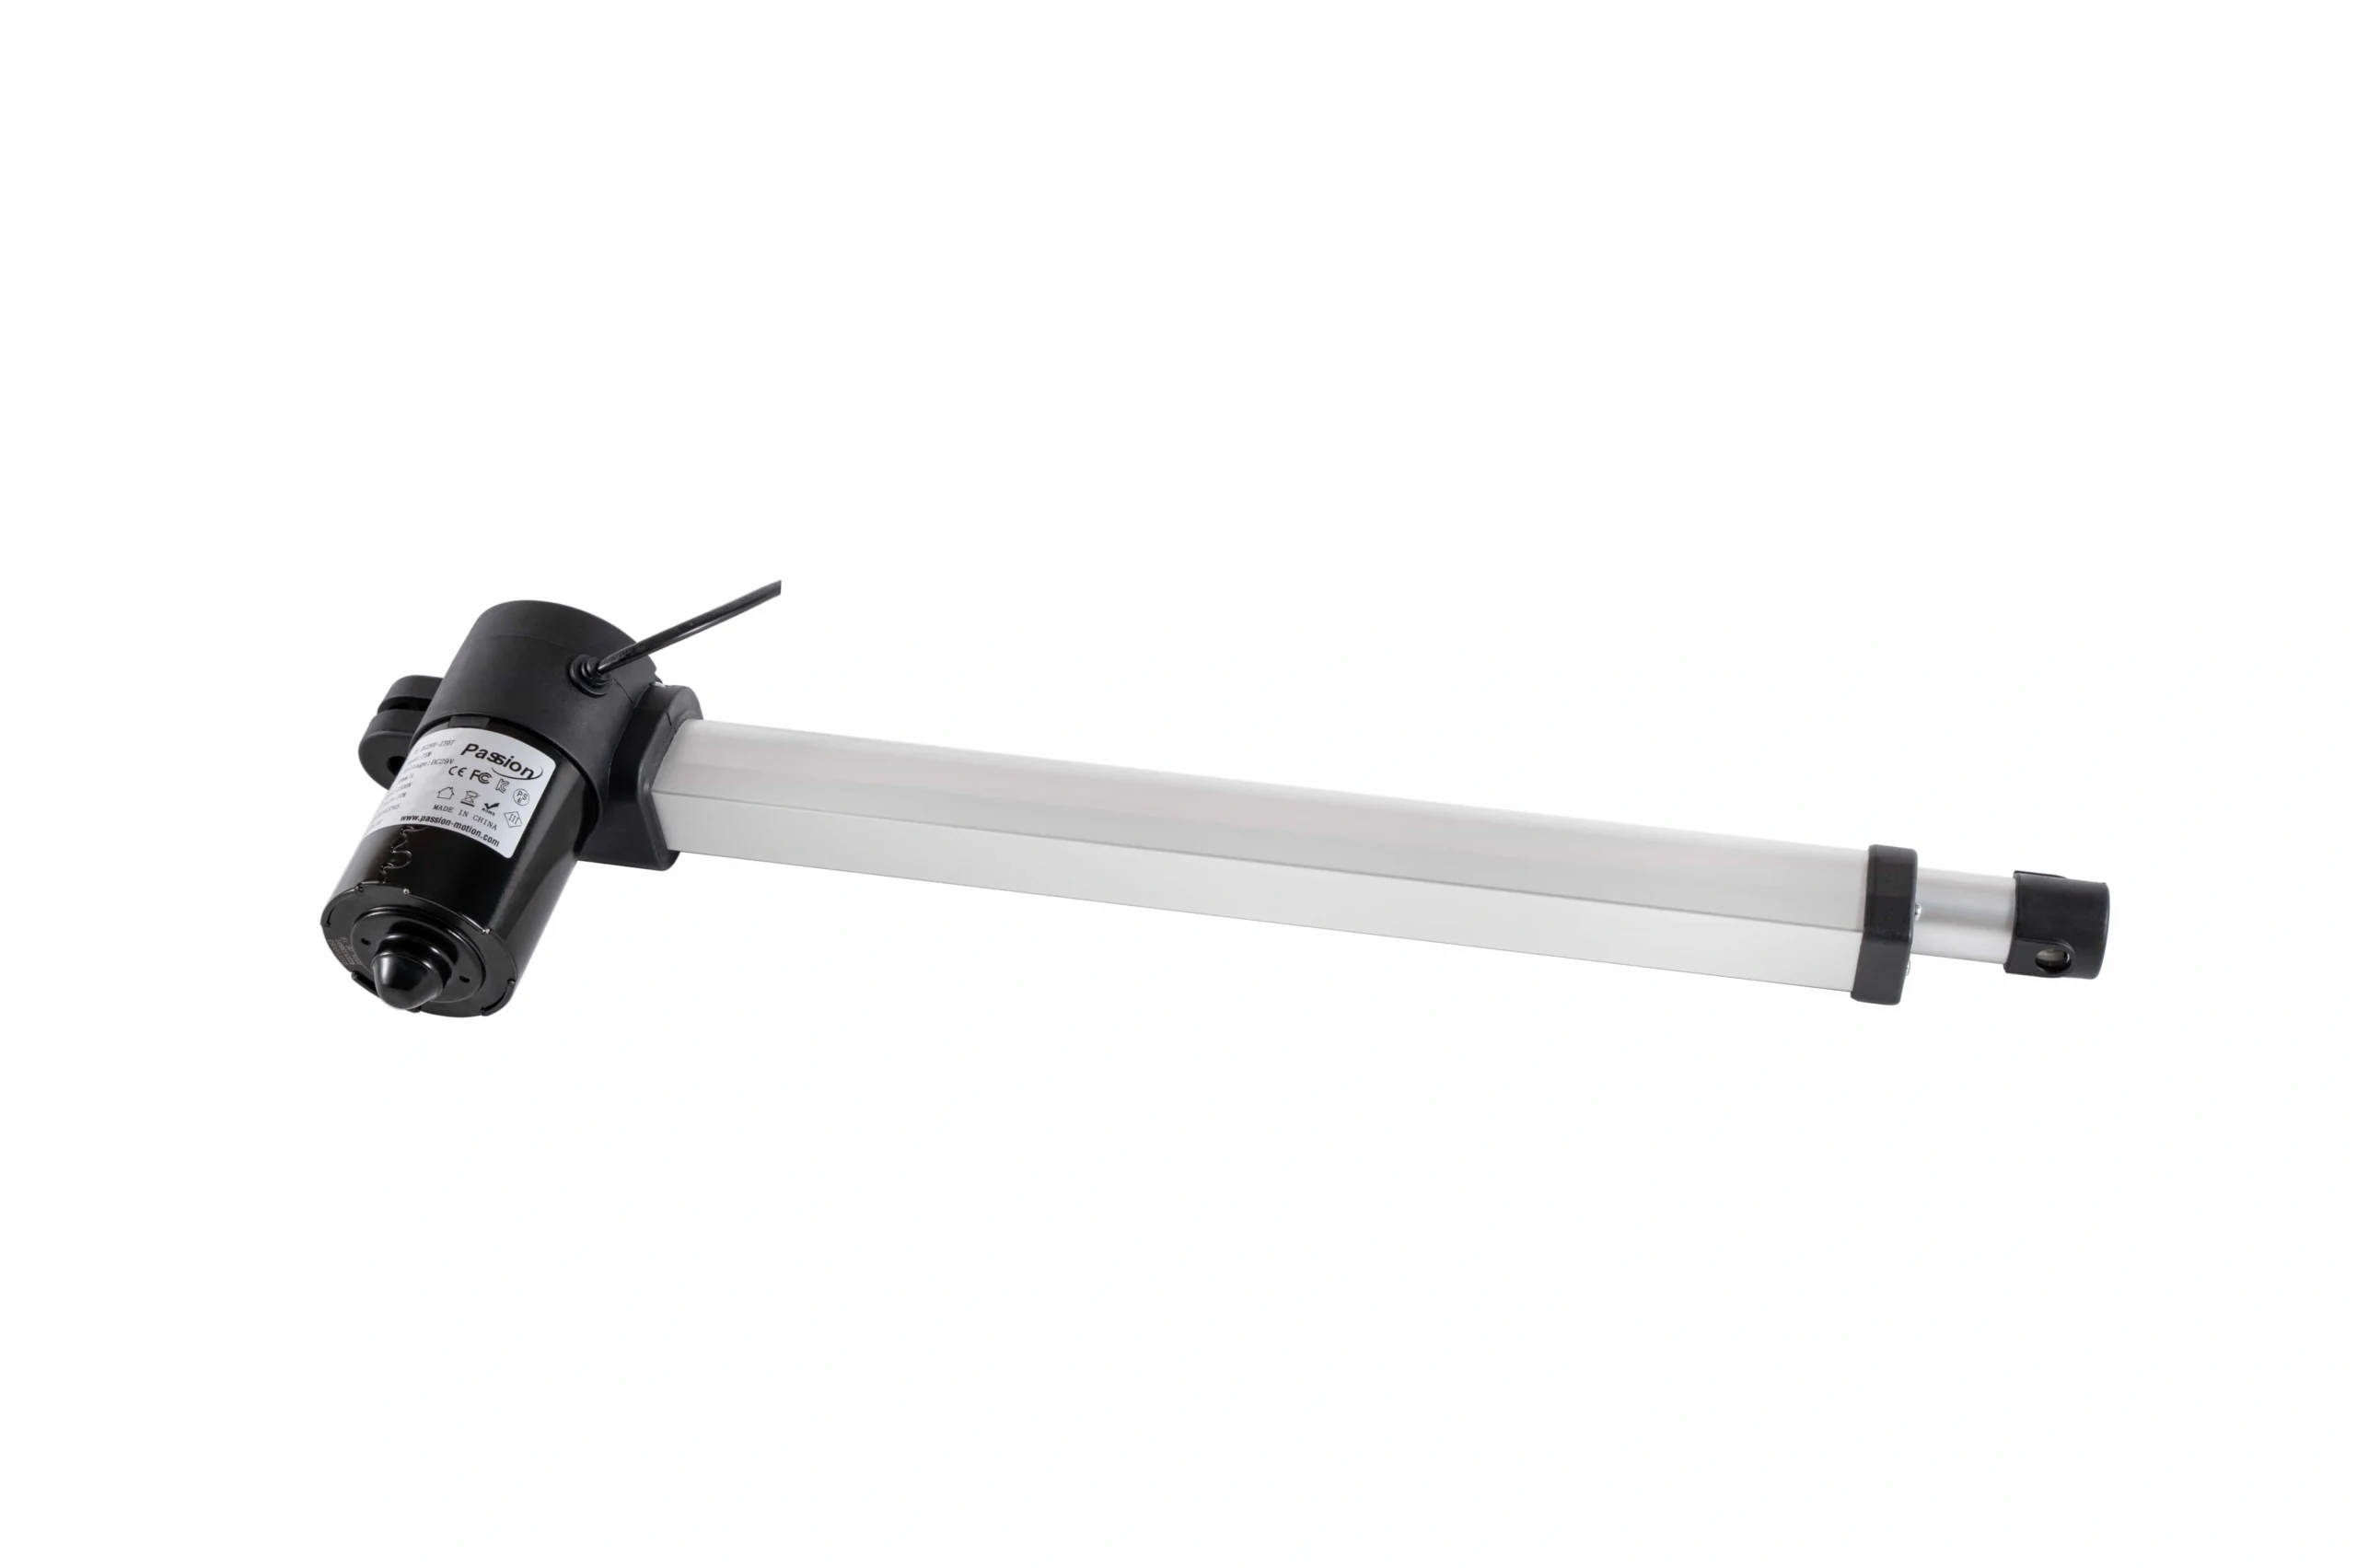
Referenzmethoden hängen von der Rückmeldung und der Grenzarchitektur ab, nicht nur vom Aussehen des Aktuators.
Warum eine Achse in die falsche Richtung homing kann
Häufige Ursachen sind:
- falsche konfigurierte Homing-Richtung;
- Motorpolung geändert;
- Rückgerichtete Rückmeldung ist invertiert;
- Homeschalter beginnt im unerwarteten Zustand;
- Kanalzuordnung ist falsch;
- Grenzwerteingänge sind vertauscht;
- Softwarekoordinatensignal ist umgekehrt.
Kompensieren Sie nicht blind durch Verdrahten. Zuerst identifizieren Sie, welche Konvention falsch ist.
Zurücksetzen von Problemen, die keine echten Rücksetzprobleme sind
Der Aktuator bewegt sich überhaupt nicht
Überprüfen Sie Strom, Sicherung, Befehlsinput, Motoroutput, Steckverbinder, Verriegelungen und mechanische Bindungen, bevor Sie annehmen, dass ein Reset erforderlich ist.
Er bewegt sich nur in eine Richtung
Mögliche Ursachen sind:
- Endgrenzenzustand;
- Befehls-Input-Problem;
- Relais-/Antriebsausfall;
- Verdrahtungsschaden;
- mechanische Blockade.
Position ist nach dem Einschalten falsch
Prüfen, ob das System inkrementale Rückmeldungen verwendet und seine Referenz verloren hat.
Position driftet über wiederholte Zyklen
Überprüfen Sie auf:
- verpasste Rückmeldungsimpulse;
- Sensorausstoß;
- mechanisches Spiel;
- lose Kupplungen;
- Kalibrierungs-/Referenzfehler;
- unangemessene Homing-Methode.
Es kommt während des Homing zu einem Fehler.
Mögliche Bereiche zur Überprüfung umfassen:
- Blockierung;
- falsche Homing-Richtung;
- unerwarteter Grenzzustand;
- Feedback ändert sich nicht;
- Strom/Drehmoment zu hoch;
- Achseninkonsistenz in Mehrachsenanlagen.
Die Wiederherstellung in Mehrachsenanlagen erfordert besondere Vorsicht.
Wenn zwei oder mehr Aktuatoren eine starre Last bewegen, behandeln Sie jeden Kanal nicht als isolierte Achse, es sei denn, das mechanische Design erlaubt dies.
Überprüfen Sie vor der Wiederherstellung:
- welcher Aktuator zu welchem Kanal gehört;
- aktuelle physische Verzerrung;
- Feedback-Zustand für jede Achse;
- ob individuelles Joggen erlaubt ist;
- ob das System koordinierte Referenzierung erfordert;
- was passiert, wenn eine Achse zuerst zum Homing kommt.
In Mehrachsenanlagen sollten Kanalzuordnungen und der Feedback-Zustand vor jeder koordinierten Wiederherstellungsbewegung überprüft werden.
Eine Wiederherstellungsbewegung, die auf einer einzelnen Achse harmlos ist, kann eine gemeinsam genutzte Struktur beschädigen, wenn nur eine Seite sich bewegt.
Bei gemischten Controllern, Feedback-, Strom- oder Aktuator-Schnittstellen verwenden Sie die Ressource zur Systemkompatibilität vor dem Versuch einer Wiederherstellung auf der Grundlage von Annahmen.
Fehlerbehebungstabelle
| Symptom | Erste Überprüfungen | Nehmen Sie nichts an |
|---|---|---|
| Keine Bewegung nach dem Zurücksetzen | Stromversorgung, Aktivierung, Fehler, Motorverdrahtung, Behinderung | dass ein Zurücksetzen Bewegung verursachen sollte |
| Achse meldet unbekannte Position | Feedbacktyp, gespeicherte Position, Referenzzustand | dass das Aus- und Einschalten der Stromversorgung die Position wiederherstellt |
| Homing in falscher Richtung | Konfiguration, Polarität, Feedback-Richtung, Schalterzustand | dass allein das Vertauschen der Motorkabel es behebt |
| Hört vor dem Homing auf | Grenzeingang, Behinderung, Strom/Warnung, Schalterzustand | dass die Achse mehr Kraft benötigt |
| Erreicht Homing, aber Position ist inkonsistent | Sensorwiederholgenauigkeit, Rückzug/Annäherung, Mechanik, Skalierung | dass der Softwareversatz das einzige Problem ist |
| Mehrachsenanlage ist verzogen | Kanalzuordnung, Feedback, mechanische Last, koordinierter Modus | dass beide Motoren gleiche Befehle erhalten haben |
Inbetriebnahmeprotokoll
Nach einer erfolgreichen Referenz-Wiederherstellung aufzeichnen:
- Homing-Methode;
- Referenzgerät;
- Richtung;
- Homing-Versatz;
- Software-/Parameterrevision;
- beobachtete Grenzzustände;
- erfolgreiche Reiseüberprüfung;
- jeder Fehler, der die Wiederherstellung ausgelöst hat;
- Korrekturmaßnahme.
Dies erleichtert die Diagnose des nächsten Fehlers und verhindert, dass eine undocumented workaround der de facto Produktionsprozess wird.
Wenn das genaue Handbuch oder die kontrollierte Zeichnung fehlt, verwenden Sie ServoCylMotion’s technische Dokumentationsressource oder kontaktieren Sie das Ingenieurteam bevor Sie eine Reset-Sequenz improvisieren.
Häufig gestellte Fragen
Was ist der Unterschied zwischen dem Zurücksetzen und dem Positionieren eines Aktuators?
Das Zurücksetzen ändert den Controller- oder Fehlerzustand. Das Positionieren etabliert einen bekannten Positionsreferenz. Das eine führt nicht automatisch zum anderen.
Muss jeder Aktuator nach dem Einschalten positioniert werden?
Nein. Es hängt von der Rückmeldung und der Positionsspeicherarchitektur ab. Inkrementelle Systeme benötigen häufig einen Referenzpunkt, wenn die Position verloren geht; absolute Systeme können die Position direkt beibehalten oder melden.
Was sollte ich vor dem Positionieren überprüfen?
Überprüfen Sie das genaue Modell/Handbuch, räumen Sie den Bewegungsbereich frei, bestätigen Sie die Stromversorgung, Motor- und Rückmeldeverkabelung, überprüfen Sie die Limit-/Heimzustände und beheben Sie zuerst aktive Fehler.
Kann ein mechanischer Endanschlag als Heim positioniert werden?
Nur wenn das System speziell für kontrolliertes Hard-Stop-Positionieren ausgelegt ist. Fahren Sie einen unbekannten Aktuator nicht einfach in einen Stop als generische Wiederherstellungsmethode.
Warum positioniert meine Achse in die falsche Richtung?
Mögliche Ursachen sind falsche Konfiguration der Heimrichtung, vertauschte Motorpolarität, invertierte Rückrichtungsfeedback, falsche Schaltlogik oder falsche Kanalzuordnung.
Sollte ein Reset automatisch die Bewegung neu starten?
Darauf sollte nicht automatisch geschlossen werden. Das Neustartverhalten ist Teil der spezifischen Steuerungsarchitektur und der Risikoanalyse der Maschine. Befolgen Sie das verifizierte Handbuch und die Inbetriebnahme-Regeln.
Referenzen
- IAI America — Inkrementelles Positionieren
- Firgelli — Häufige Probleme und Fehlersuche bei linearen Aktuatoren
- Ultra Motion — Ressourcen für elektrische lineare Aktuatoren
- Progressive Automations — Ratschläge zur Fehlersuche
- Rockwell Automation — Konfiguration der Bewegung und Positionierung
- Advanced Motion Controls — Positionierung











