
サーボ vs ステッパーリニアアクチュエーター:どのドライブが適しているか?
フィードバック、速度トルク特性、位置決め、保持、熱、制御、およびアプリケーション適合によるサーボとステッパーリニアアクチュエーターシステムの比較。
Engineering guidance for electric cylinders, servo-driven rod axes, screw technologies, drive selection, and electromechanical pressing applications.
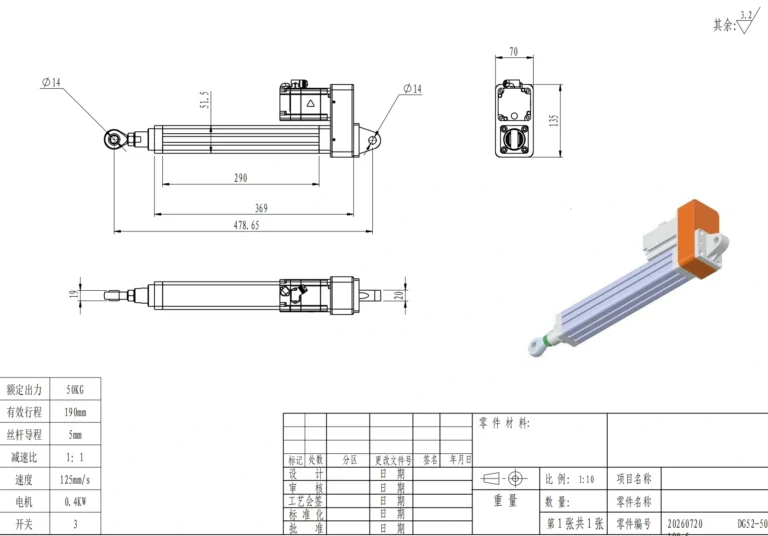
フィードバック、速度トルク特性、位置決め、保持、熱、制御、およびアプリケーション適合によるサーボとステッパーリニアアクチュエーターシステムの比較。
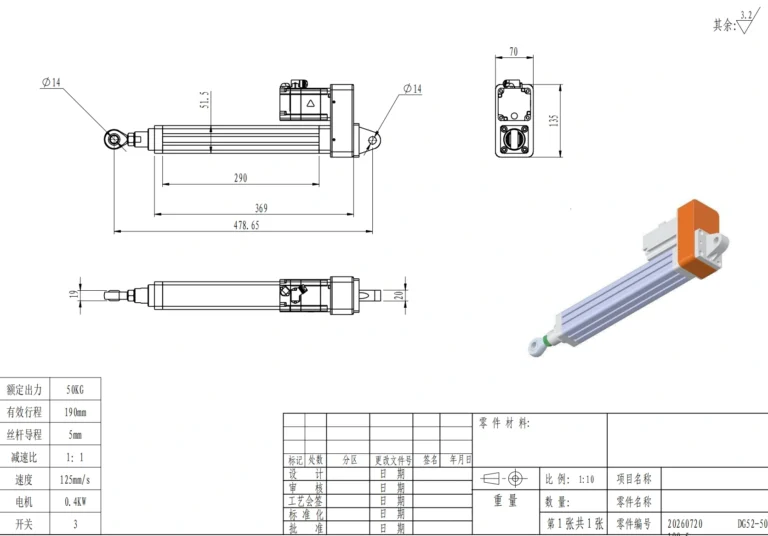
サーボ駆動のロッド軸を、力、ストローク、速度、デューティサイクル、スクリューリード、取り付け、モーター、ドライブ、フィードバック、環境、および検証によってサイズ指定します。
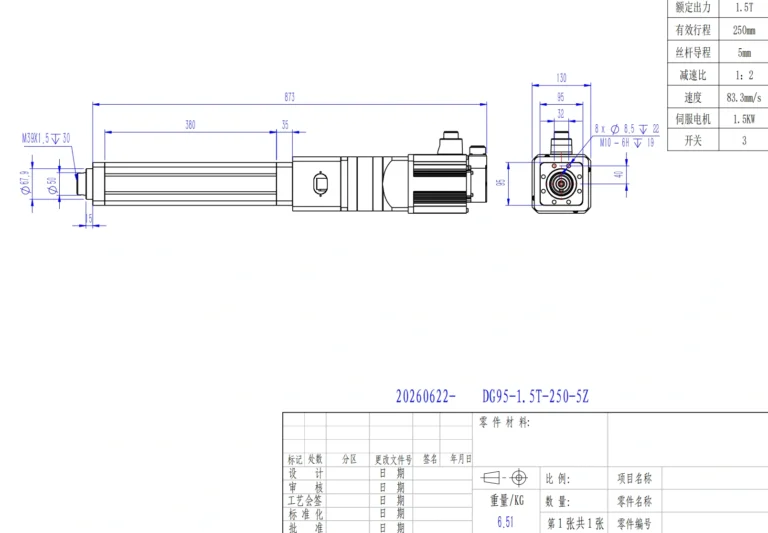
力のプロファイル、ストローク、アプローチおよび作業速度、再現性、剛性、ロードセルフィードバック、デューティサイクル、安全性、および検証によって電気機械プレス軸を選定します。
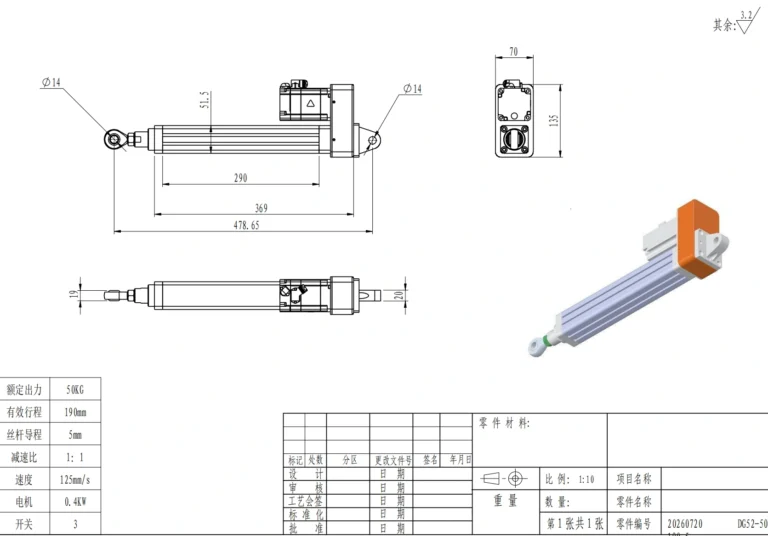
力、速度、デューティ、フィードバック、保持、マウント、完全なシステムニーズによってサーボスクリューシリンダーとパッケージ化されたリニアアクチュエーターを比較します。
アクメ、ボール、ローラスクリューの設計を、効率、荷重密度、速度、精度、バックドライビング、寿命、保守、総システムコストで比較します。
下のフォームに記入してください。すぐにご連絡いたします。